
この部品を使ったプロジェクト

サーボモーターの使い方
小型サーボモーターのアームが、一方の端、中央、もう一方の端の3つの位置へ順番に回り、それぞれの位置で2秒間止まります。Arduinoが保持する角度をモーターに指示すると、モーターはその位置まで動いて止まります。ロボットアームや自動開閉するふたが動く仕組みを学べます。

ポテンショメーターでサーボモーターを操作
ポテンショメーターのつまみを回すと、サーボモーターのアームもそれに合わせて回ります。つまみの一方の端が0度、もう一方の端が半回転に対応します。Arduinoがつまみの位置を常に読み取り、サーボモーターが動きにすぐ反応します。ロボットアームや回転式カメラ台などのプロジェクトへの第一歩です。

ジョイスティックでサーボモーターを制御
防犯カメラの向きを変えるように、ジョイスティックで2つのモーターを操作します。スティックを左右に倒すと下側のサーボモーターがゆっくり回り、上下に倒すと上側のサーボモーターが上下に傾きます。手を離すと、どちらもその位置で止まります。カメラやレーザーの台座など、2方向に動く装置の基礎を作ります。

4x4キーパッドとLCDで暗証番号ロック
正しい暗証番号を知らないと開けられない、小さな電子ドアロックです。ハッシュキーを押してキーパッドから暗証番号を入力します。正しければ画面に入室許可が表示され、緑のLEDが点灯し、サーボモーターがドアを5秒間開けてから再び閉めます。間違っていれば赤のLEDが点灯します。建物や金庫のロックの仕組みを自分で作ります。

障害物回避ロボット
自分で進む道を見つける、賢い車を作ってみませんか?障害物回避ロボットは、前面の超音波センサーで周囲を常に調べます。障害物を見つけると停止し、サーボモーターで左右を確認して、最も障害物の少ない方向を選んで進みます。自動運転の基礎を学ぶのにぴったりの入門プロジェクトです。

スマート電子金庫
貴重品を保管できる、暗証番号で開く小さな金庫です。キーパッドで4桁の暗証番号を入力すると、正しければサーボモーターが解錠し、緑色のLEDが点灯してディスプレイに金庫の状態が表示されます。キーを押すたびにブザーが短く鳴ります。3回間違えると30秒間ロックアウトされます。暗証番号はいつでも変更でき、電源が切れても保持されます。

ポテンショメーターでSG90サーボモーターの角度制御
ポテンショメーターでサーボモーター(SG90)を制御 アナログ入力部品のポテンショメーターを使い、サーボモーターの角度をリアルタイムで正確に制御するプロジェクトです。アナログ・デジタル変換(ADC)と信号のマッピングの仕組みを理解するための、基礎的な技術例です。 動作の仕組み アナログデータの読み取り:ポテンショメーターを回すと抵抗が変化し、ArduinoのアナログピンA0に0Vから5Vの電圧信号が

サーボの円形ダンス — 32個のサーボで動く模様
Arduino Megaで、円形に並べた32個のサーボモーターを動かすビジュアルアニメーションのプロジェクトです。サーボは1つの配列で管理し、Megaの22–53番ピンに接続します。ランダムな角度でばらばらに振動する動き、全体が同時に動く同期スイープ、円周を滑らかに巡る波、左右に揺れる方位磁針の針という4種類の動きを見せます。回転する波の効果は、各サーボと動作中のサーボとの関係によって生まれます。

ESP32サーボモーター(ポテンショメーター制御)
このプロジェクトでは、ポテンショメーターでSG90サーボモーターを制御します。ポテンショメーターから読み取ったアナログ値を0~180度の範囲に変換し、サーボの角度を調整します。ESP32Servoライブラリは、ESP32の出力に対応した適切なGPIOでサーボ信号を生成します。このプロジェクトではGPIO 18を使います。ロボットアームやカメラ用ジンバル、自動ドアの機構に使われる基本的な制御方法です。

ESP32のRFIDドアロック(RC522 + サーボモーター + OLED + ブザー + LED)
ESP32、RC522 RFIDモジュール、SG90サーボモーター、SSD1306 OLEDディスプレイ、アクティブブザー、LED2個を使ってスマートドアロックを作ります。カードを読み取ると、UIDをコード内に登録した許可済みカードの一覧と照合します。許可されたカードなら、サーボモーターを回して解錠し、緑色のLEDが点灯して短い音が2回鳴ります。5秒後に自動で施錠します。許可されていないカードでは赤色のLEDが点灯し、短い間隔で3回音を鳴らして警告し、読み取ったUIDをOLEDに表示します。実際のIoTセキュリティの仕組みを実践的に学べます。
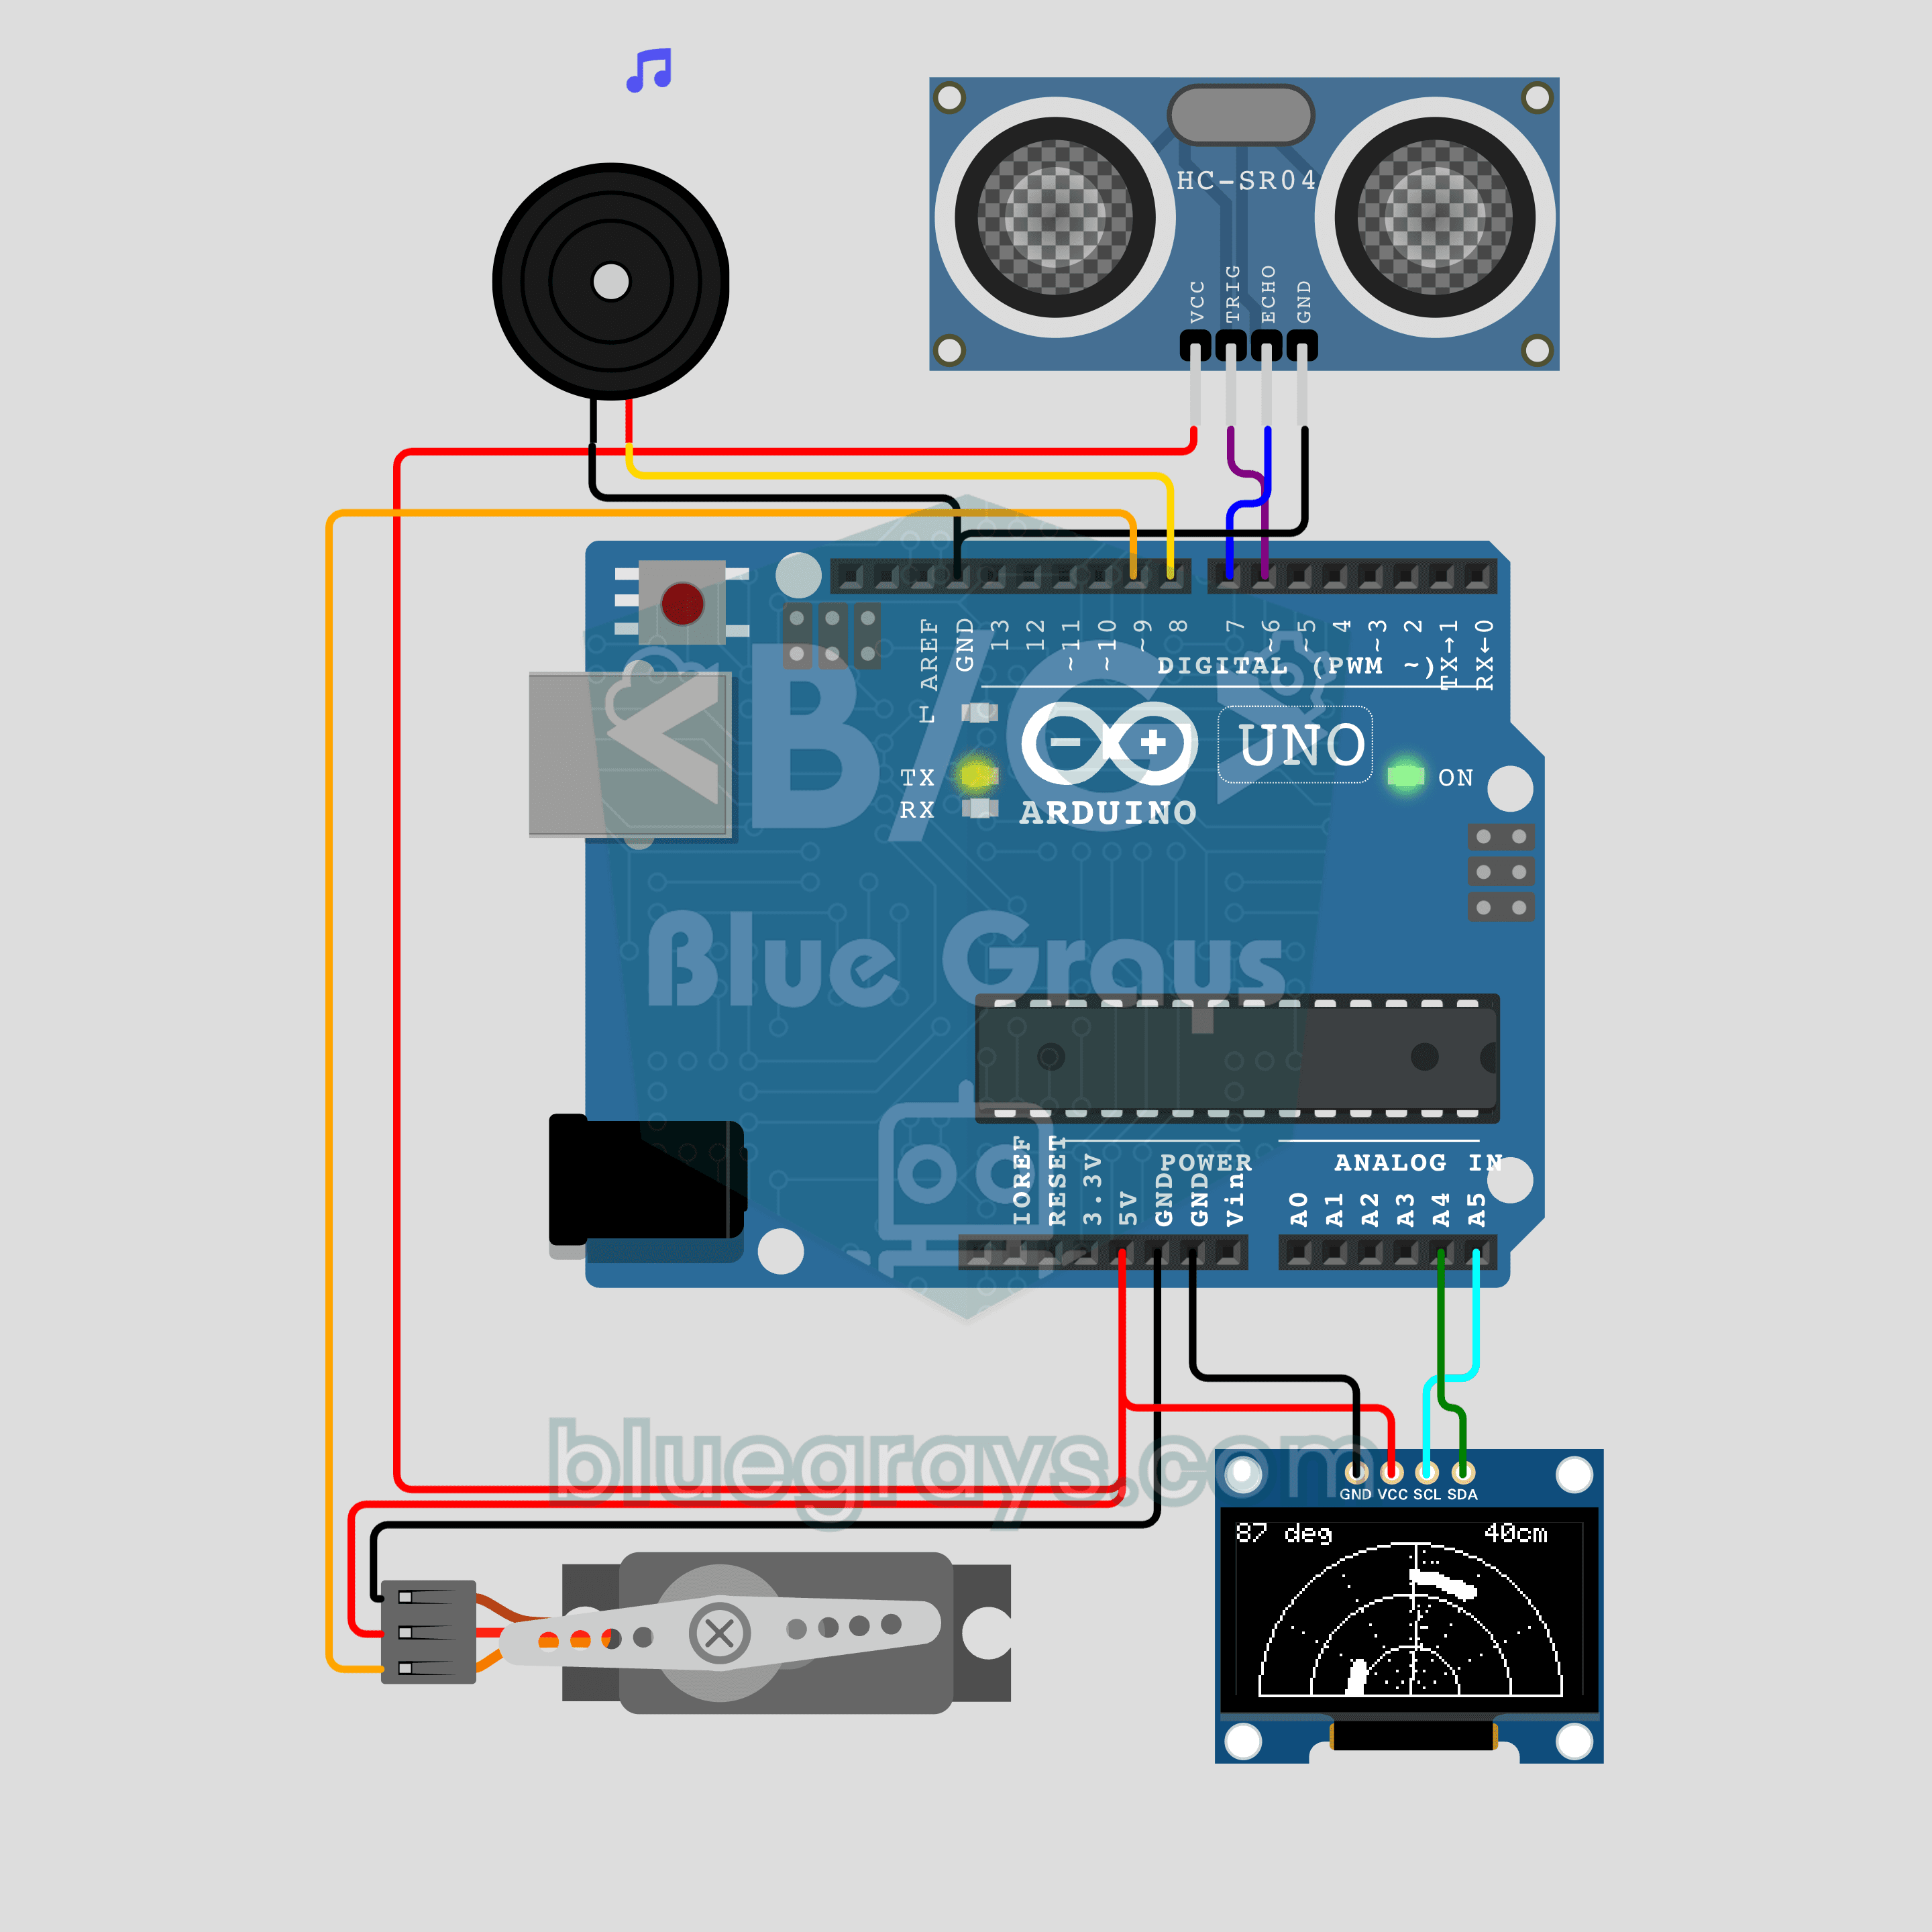
Arduinoミニレーダー(サーボモーター+HC-SR04+OLEDディスプレイ)
距離センサーとサーボモーターで、映画のようなレーダーを作ります!**SG90サーボモーター**が**HC-SR04**を0度から180度まで動かして走査し、**0.96インチOLED**に回転する走査線と、検出した物体を示す点を描きます。範囲内に物体が入ると**パッシブブザー**が短く鳴り、物体が近づくほど音が高くなります。サーボモーターの制御、超音波による測定、三角関数を使った描画、`tone()`による音の出力を1つのプロジェクトで学べます。
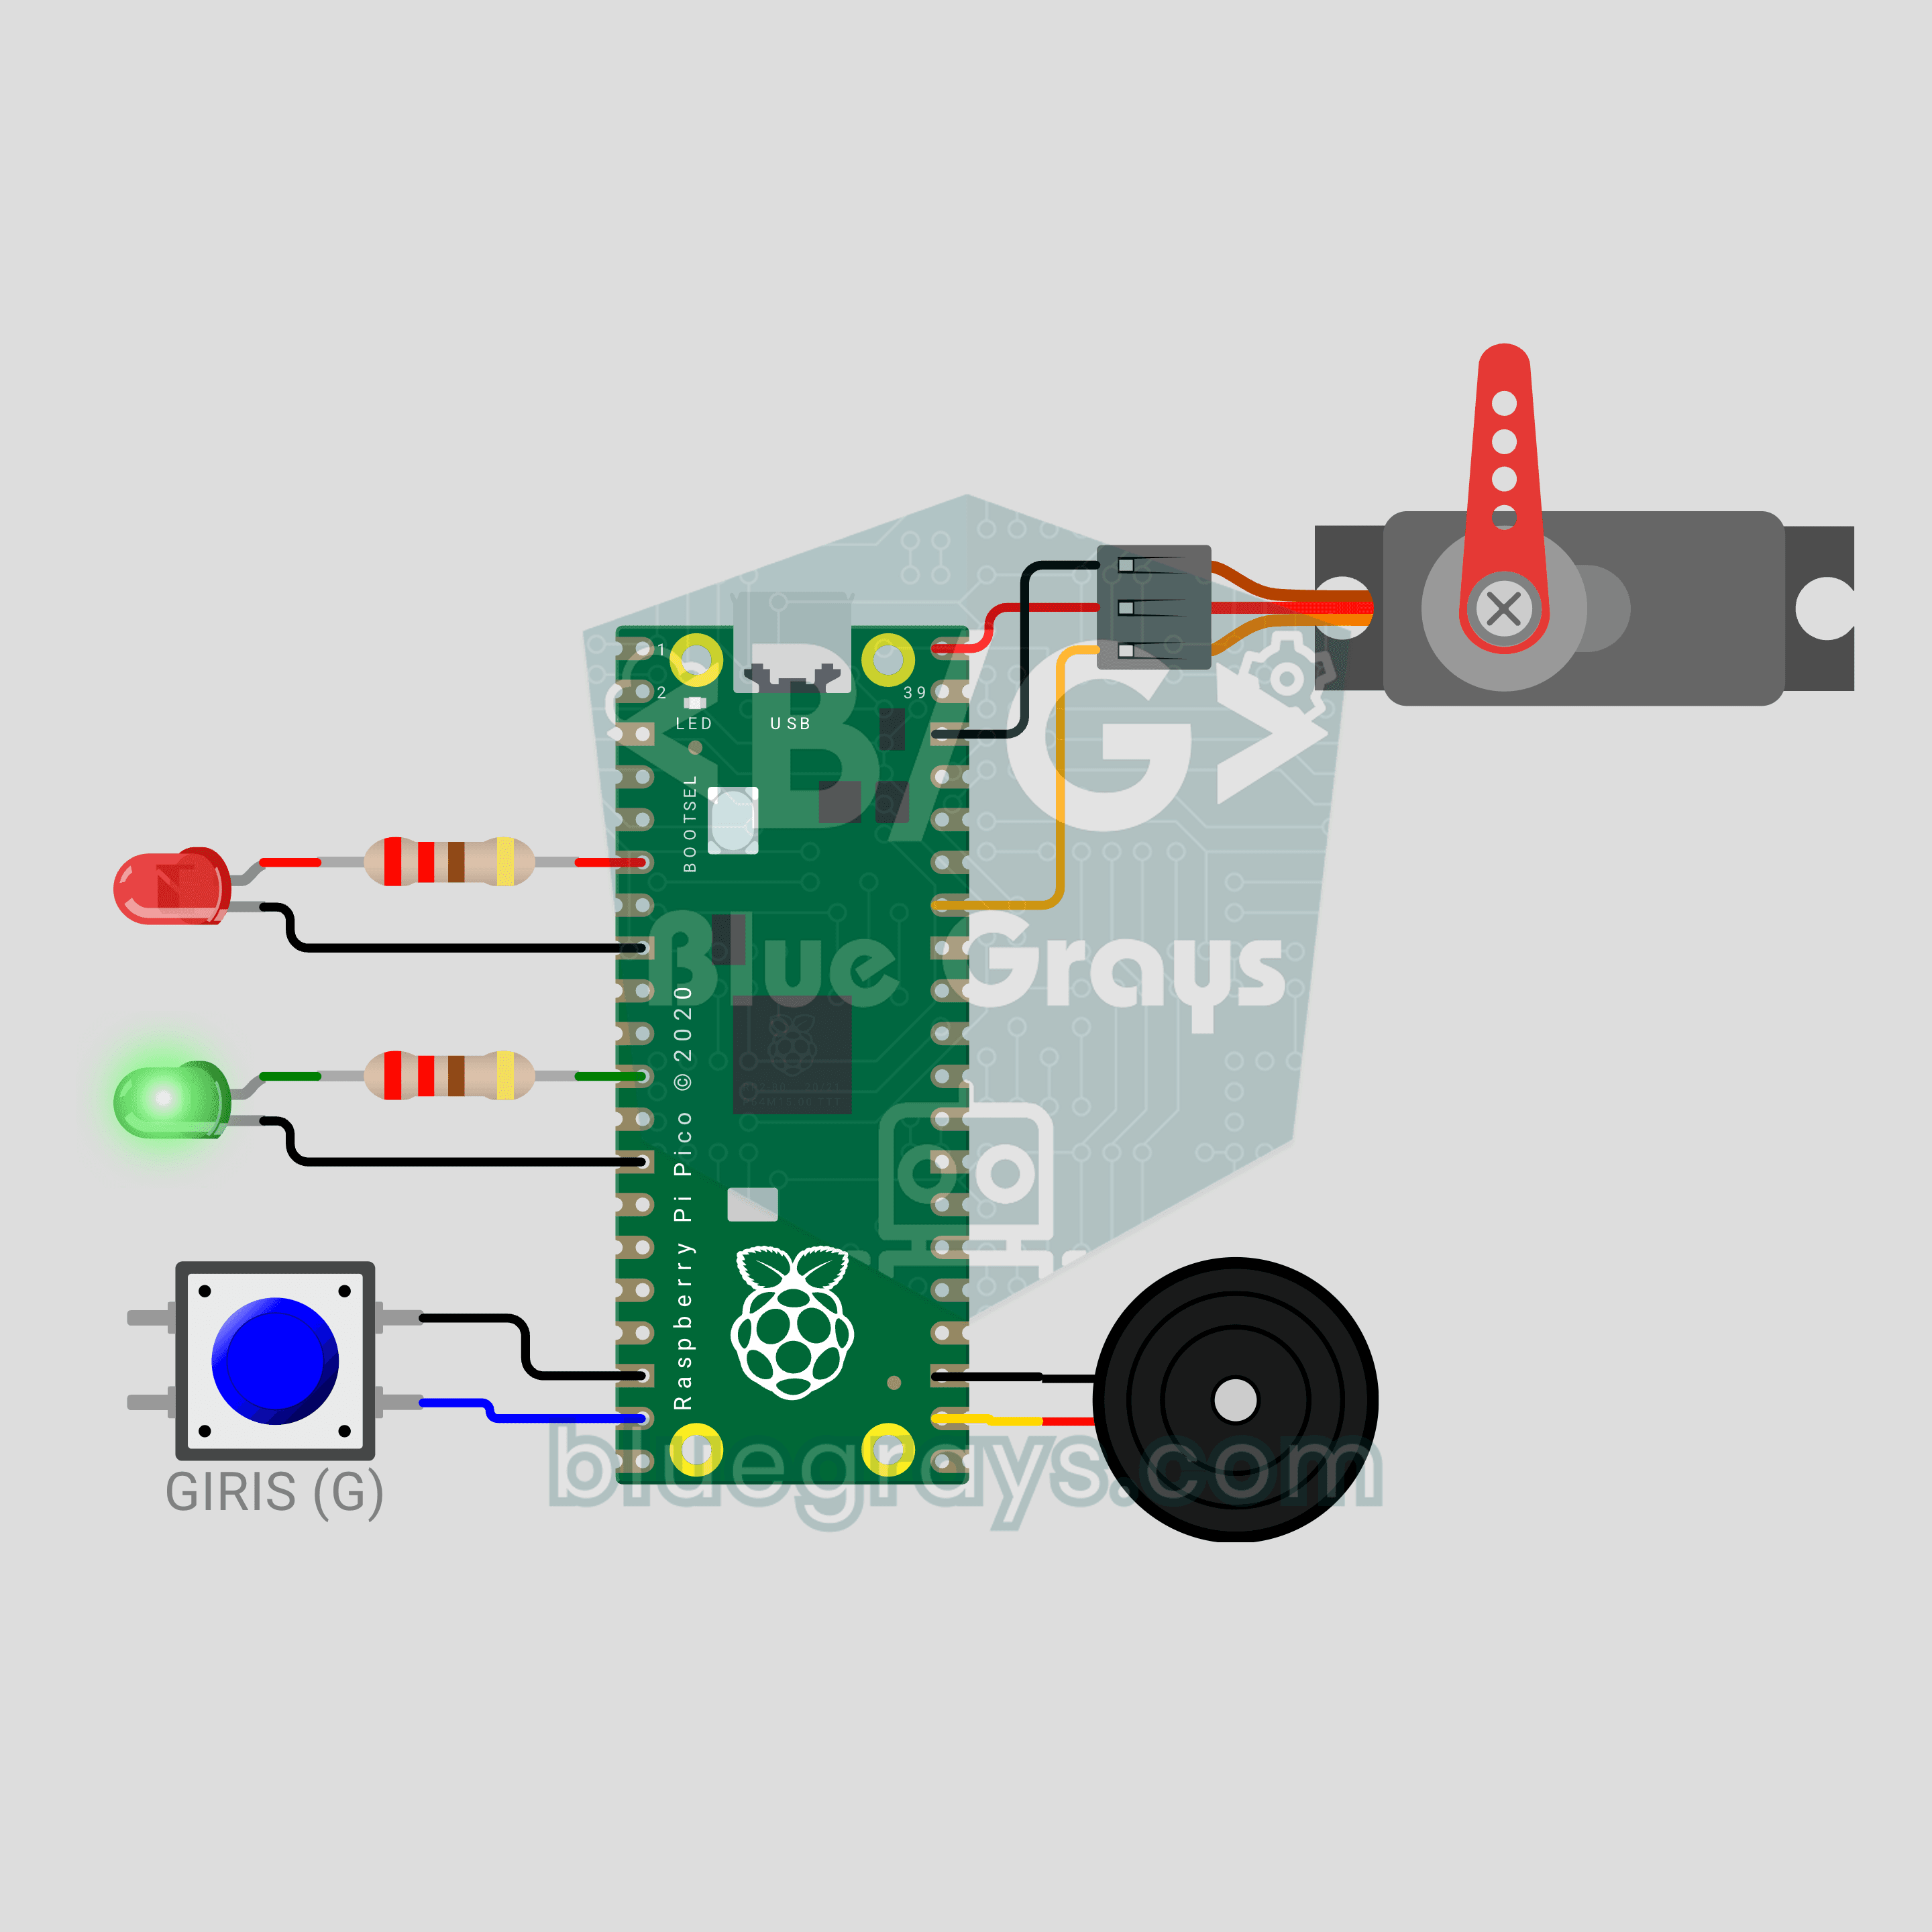
Raspberry Pi Picoの駐車場ゲート(SG90サーボモーター+LED2個+ボタン+ブザー)
駐車場の入口にあるバー式ゲートの小さな模型です!ボタンを押すと、**Raspberry Pi Pico**が**SG90サーボモーター**でバーを滑らかに上げ、**緑のLED**が点灯します。3秒間開いたままになり、その後は**赤のLEDが点滅**し、**ブザー**で警告音を鳴らしながらゆっくり下がります。下がっている途中でもう一度ボタンを押すと、**安全のためにバーがすぐに上がります**。サーボモーターの制御、状態機械、処理を止めない時間制御を1つのプロジェクトで学べます。