
Arduinoのプロジェクトをさがす
初級から上級まで、回路図・コード・動画付きのプロジェクトを数百件収録しています。自分のレベルに合ったところから始められます。

サーボモーターの使い方
小型サーボモーターのアームが、一方の端、中央、もう一方の端の3つの位置へ順番に回り、それぞれの位置で2秒間止まります。Arduinoが保持する角度をモーターに指示すると、モーターはその位置まで動いて止まります。ロボットアームや自動開閉するふたが動く仕組みを学べます。

ポテンショメーターでサーボモーターを操作
ポテンショメーターのつまみを回すと、サーボモーターのアームもそれに合わせて回ります。つまみの一方の端が0度、もう一方の端が半回転に対応します。Arduinoがつまみの位置を常に読み取り、サーボモーターが動きにすぐ反応します。ロボットアームや回転式カメラ台などのプロジェクトへの第一歩です。

ポテンショメーターでSG90サーボモーターの角度制御
ポテンショメーターでサーボモーター(SG90)を制御 アナログ入力部品のポテンショメーターを使い、サーボモーターの角度をリアルタイムで正確に制御するプロジェクトです。アナログ・デジタル変換(ADC)と信号のマッピングの仕組みを理解するための、基礎的な技術例です。 動作の仕組み アナログデータの読み取り:ポテンショメーターを回すと抵抗が変化し、ArduinoのアナログピンA0に0Vから5Vの電圧信号が
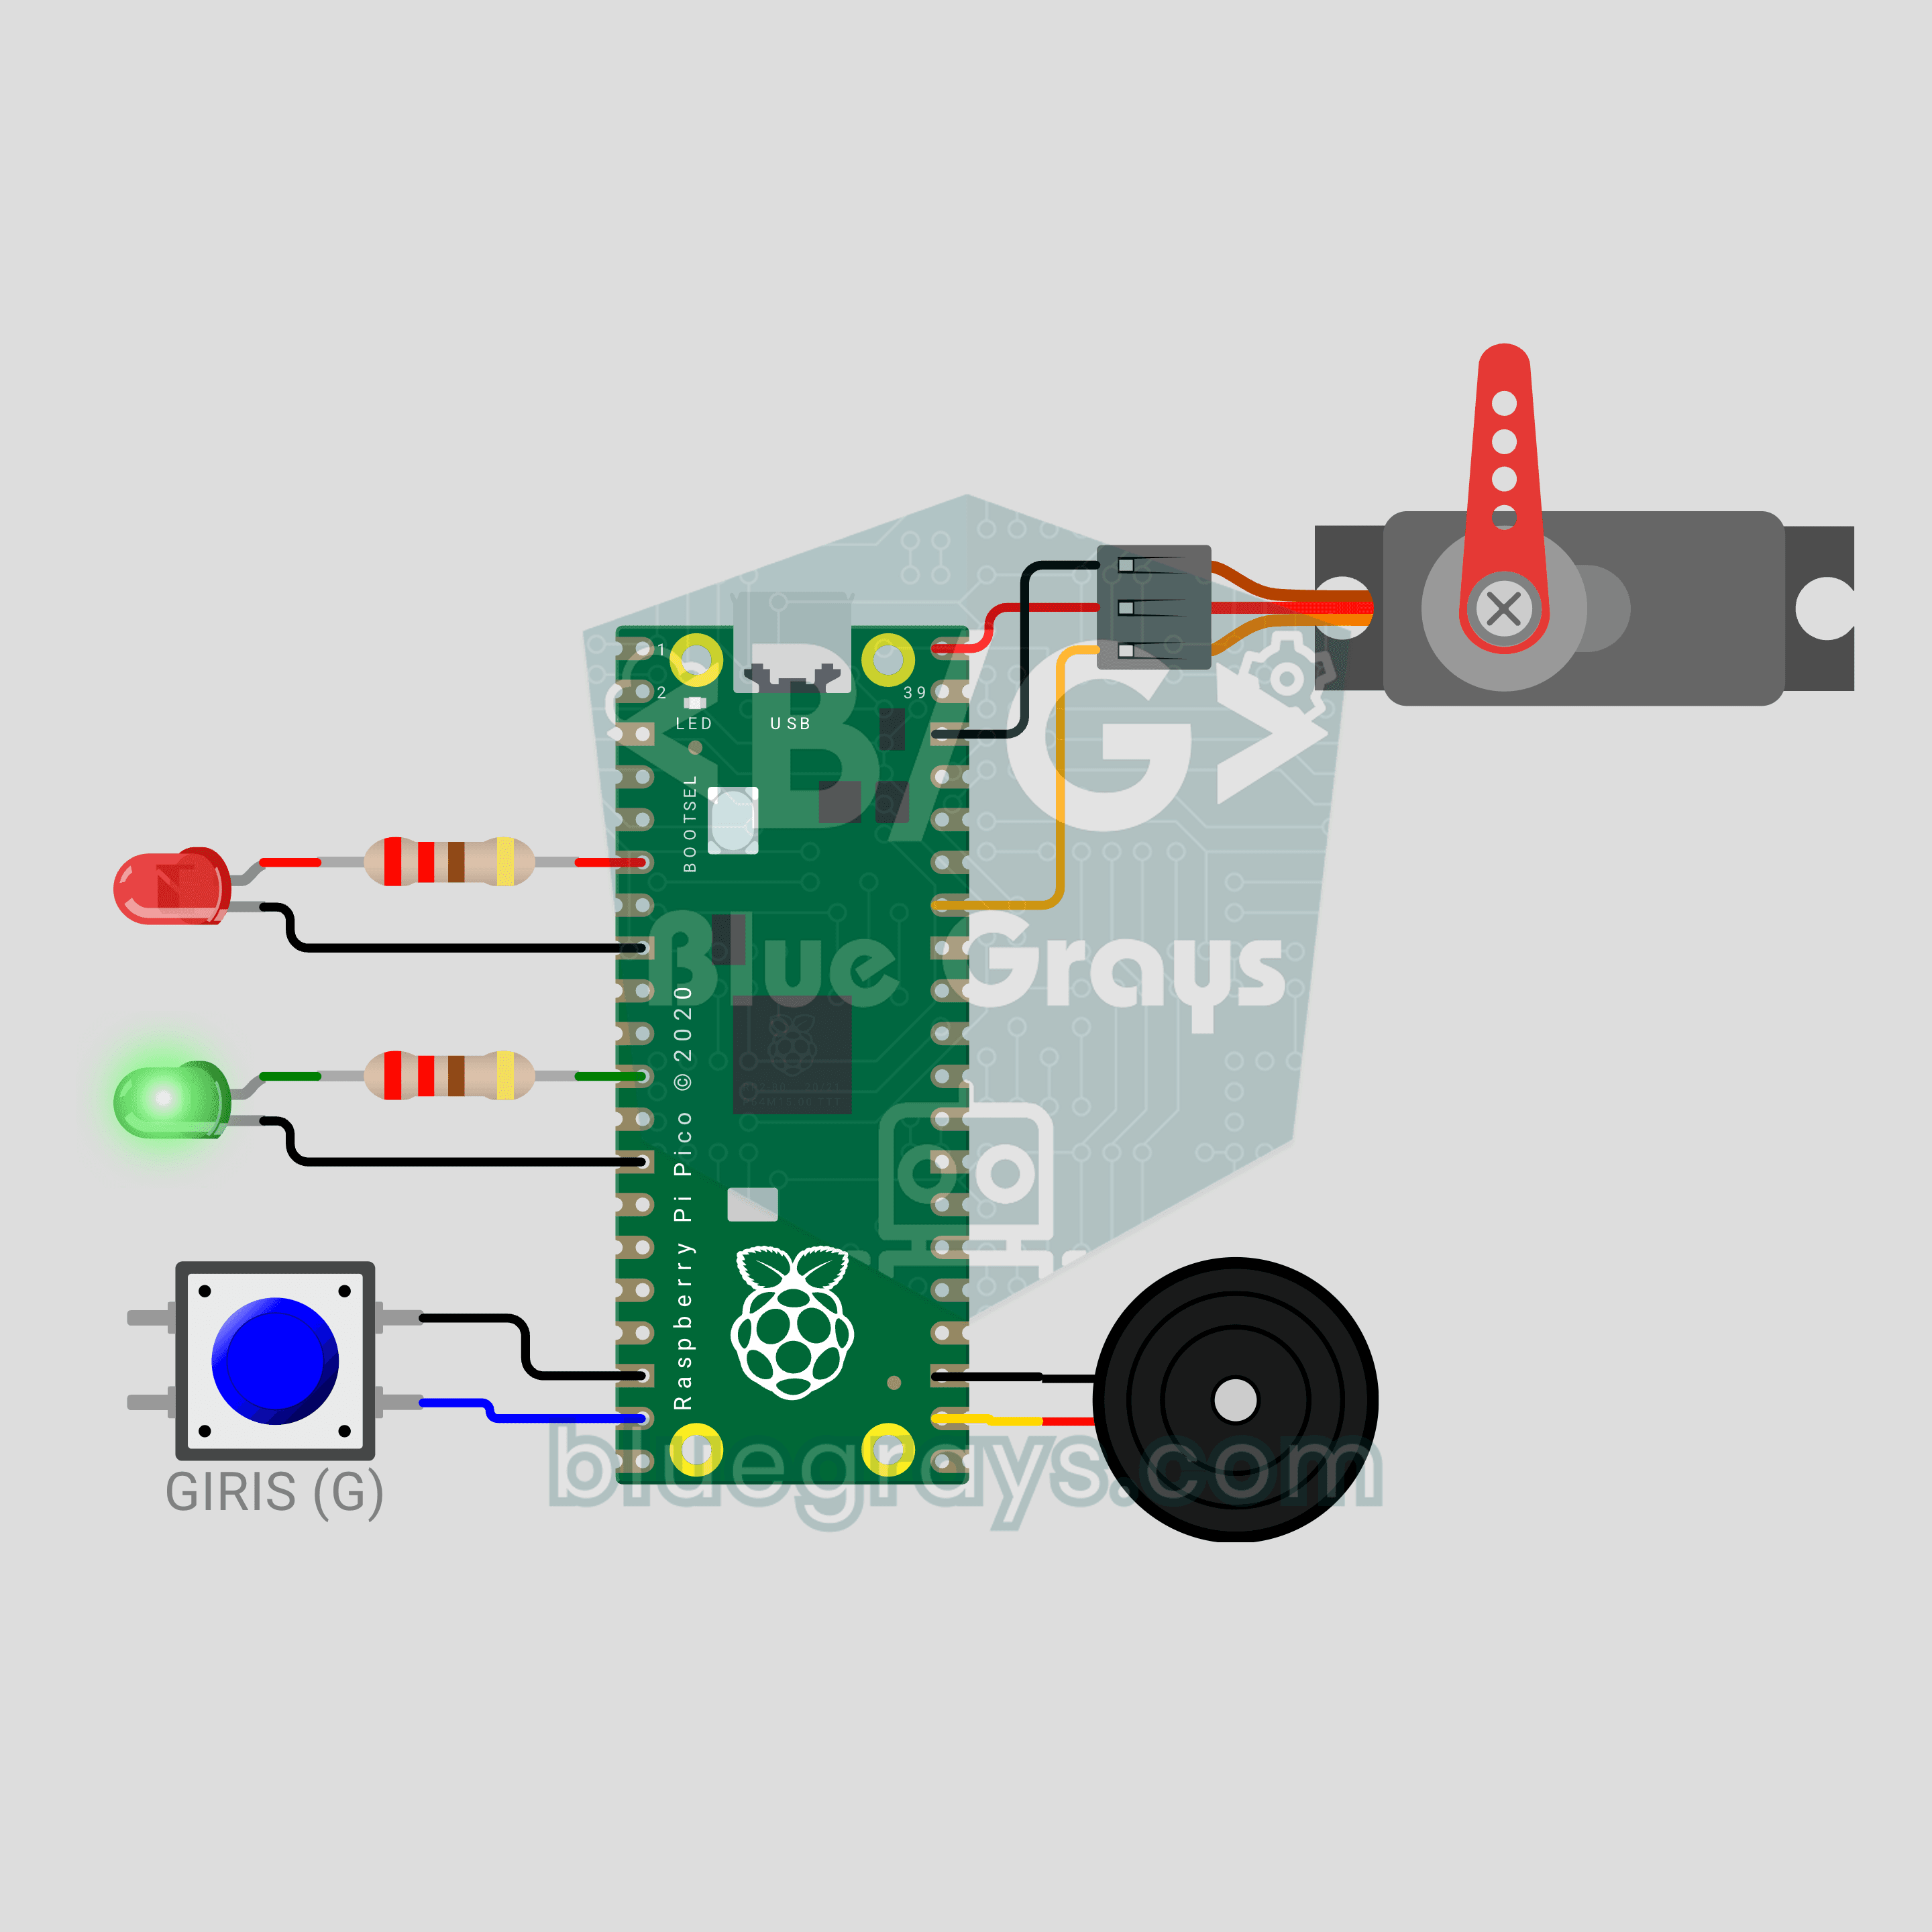
Raspberry Pi Picoの駐車場ゲート(SG90サーボモーター+LED2個+ボタン+ブザー)
駐車場の入口にあるバー式ゲートの小さな模型です!ボタンを押すと、**Raspberry Pi Pico**が**SG90サーボモーター**でバーを滑らかに上げ、**緑のLED**が点灯します。3秒間開いたままになり、その後は**赤のLEDが点滅**し、**ブザー**で警告音を鳴らしながらゆっくり下がります。下がっている途中でもう一度ボタンを押すと、**安全のためにバーがすぐに上がります**。サーボモーターの制御、状態機械、処理を止めない時間制御を1つのプロジェクトで学べます。
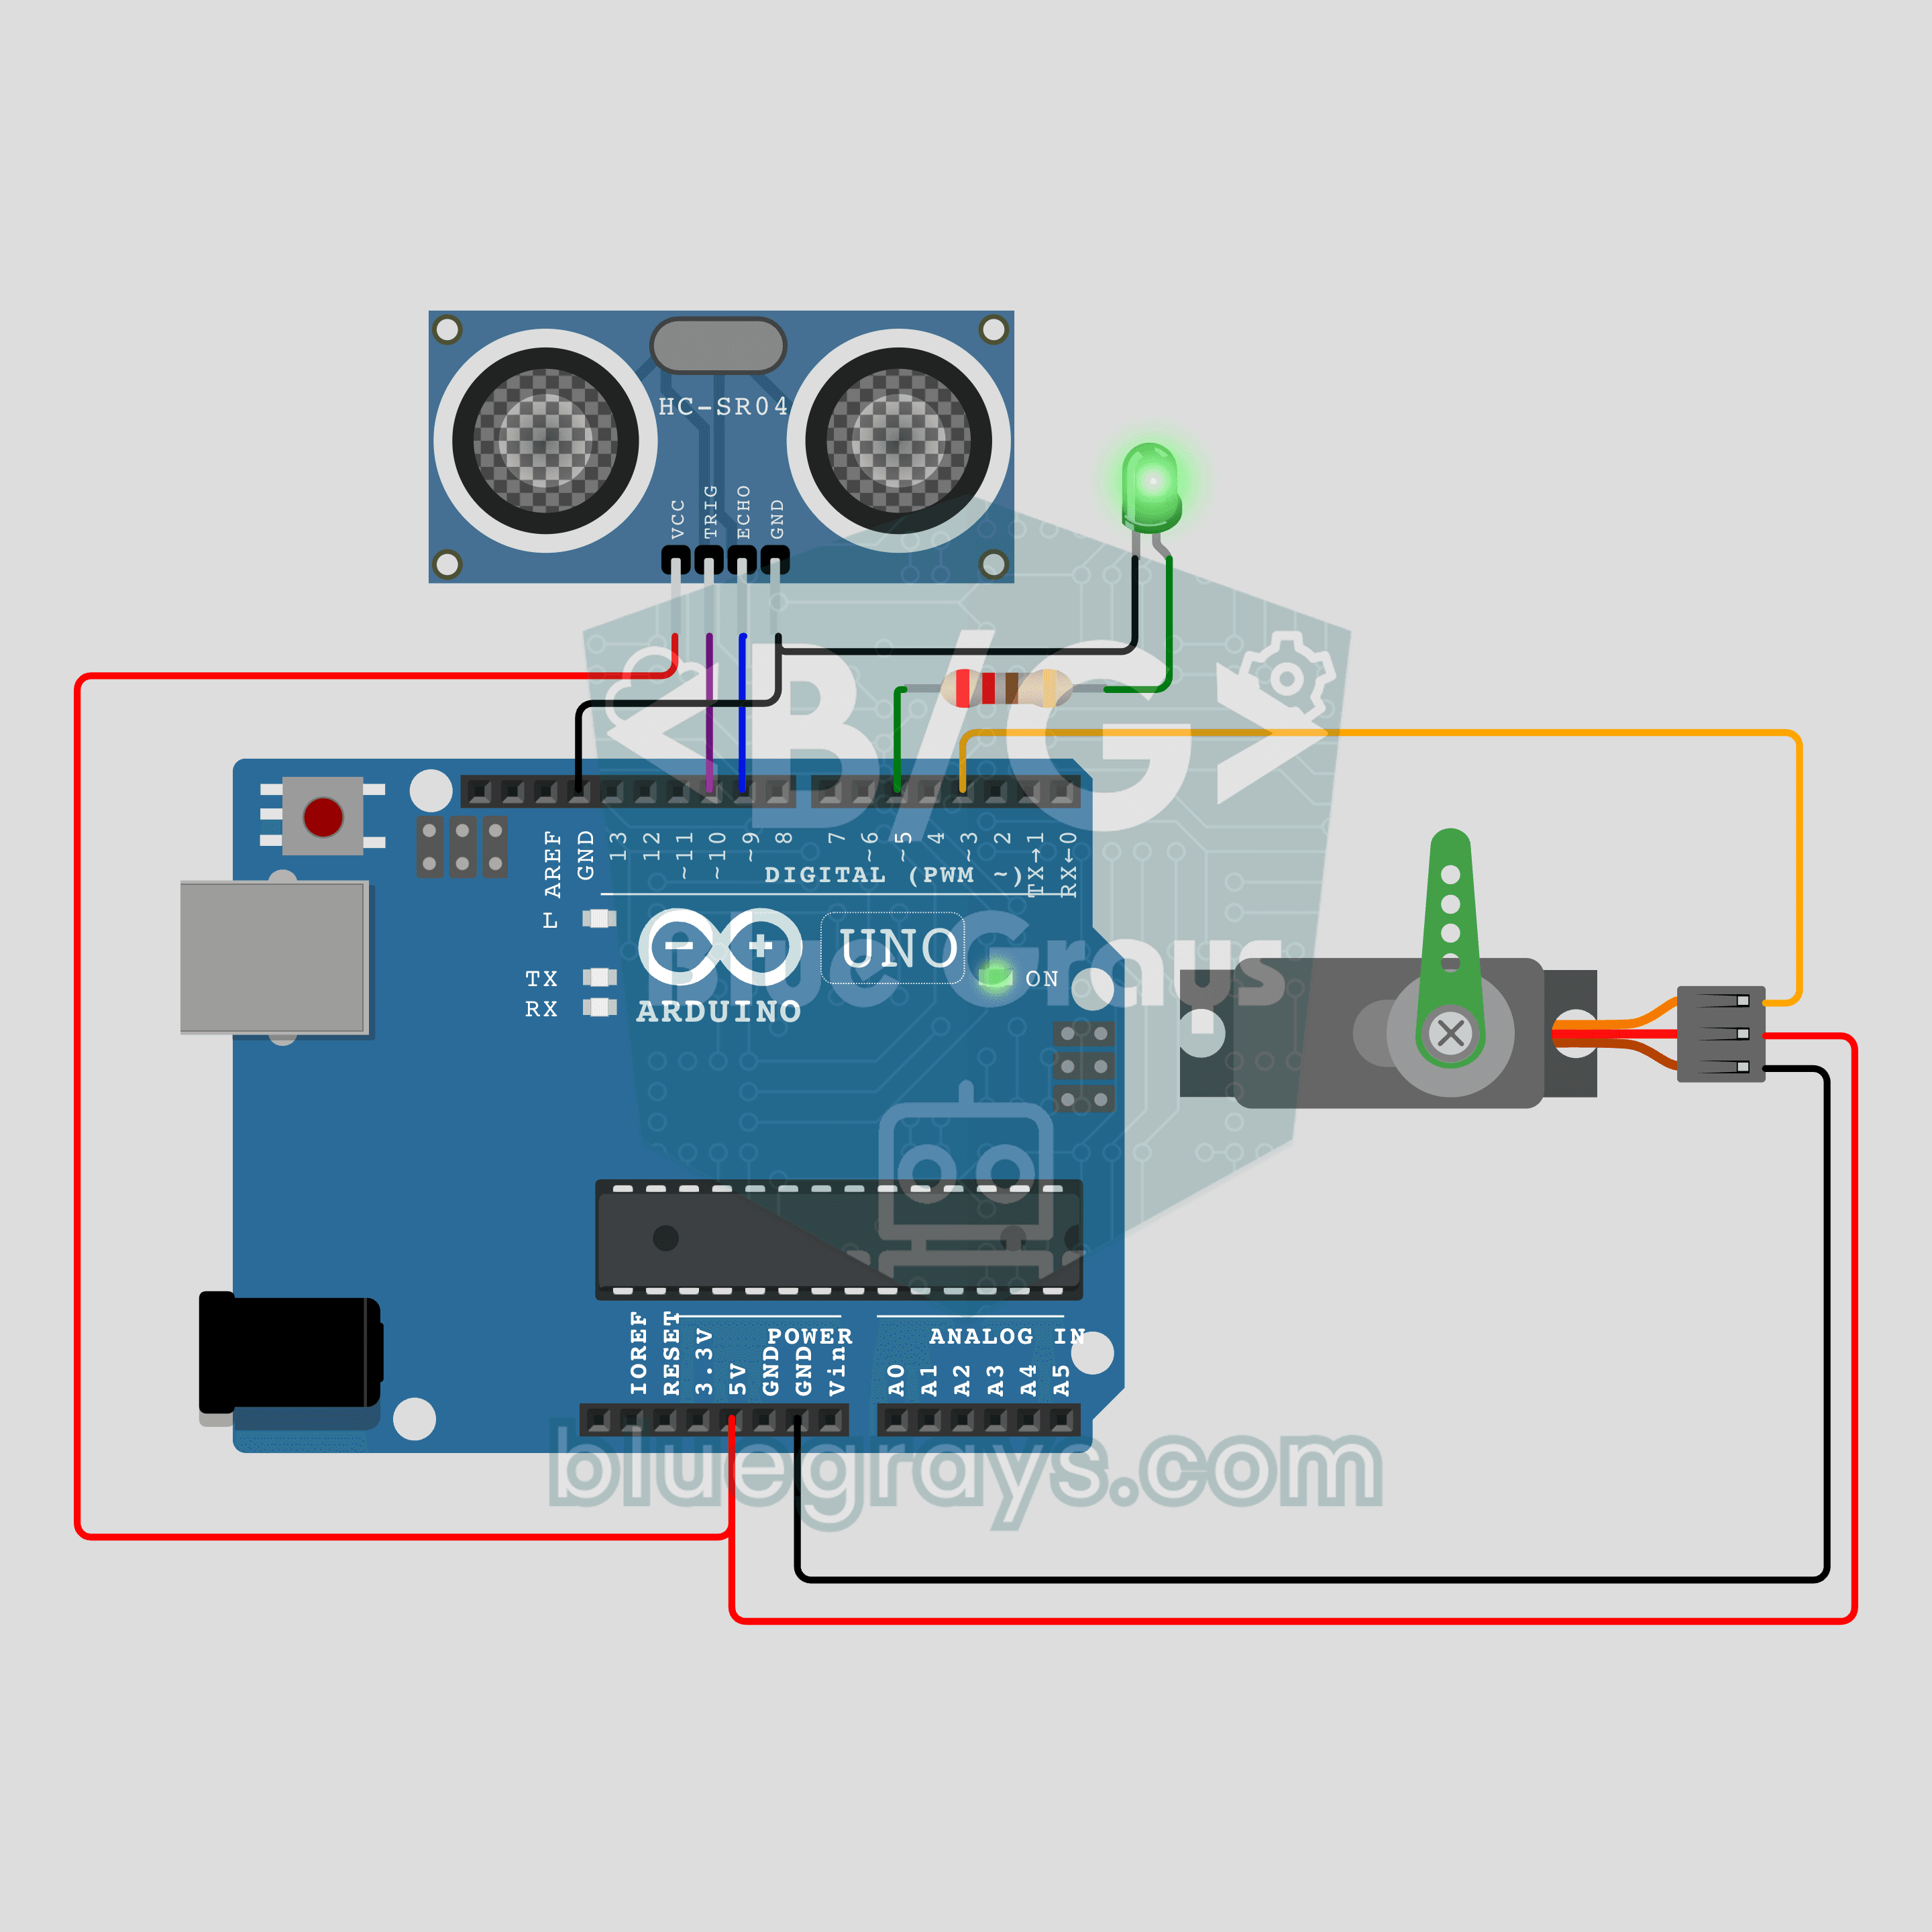
Arduino非接触ゴミ箱(HC-SR04 + SG90サーボモーター + LED)
手を近づけると、ふたが自動で開きます!**HC-SR04超音波センサー**が15 cm未満の距離に手を検知すると、**SG90サーボモーター**が0.5秒でふたを開き、**LED**が点灯します。手を離すと3 s待ってから、ゆっくり閉まります。閉じる途中でセンサーが手を検知すると再び開きますが、測定の遅れや検知漏れにより、手に触れることはあります。学校の課題として人気があり、家庭でも役立つプロジェクトです。