
Arduinoのプロジェクトをさがす
初級から上級まで、回路図・コード・動画付きのプロジェクトを数百件収録しています。自分のレベルに合ったところから始められます。

ジョイスティックでサーボモーターを制御
防犯カメラの向きを変えるように、ジョイスティックで2つのモーターを操作します。スティックを左右に倒すと下側のサーボモーターがゆっくり回り、上下に倒すと上側のサーボモーターが上下に傾きます。手を離すと、どちらもその位置で止まります。カメラやレーザーの台座など、2方向に動く装置の基礎を作ります。

ステッピングモーターの使い方
時計の針のように、必要な分だけ正確に少しずつ回転するモーターです。Arduinoがドライバーボードを介して小さなステッピングモーターを一方向に1回転させ、1秒待ってから逆方向に1回転させます。ドア、カーテン、回転台など、正確な回転が必要なプロジェクトの基礎を学べます。

ステッピングモーターで作る360度サーボモーター
普通のステッピングモーターを、1周の範囲で好きな角度へ動かせるようにします。Arduinoが各角度に必要なステップ数を計算し、モーターは0、90、45、180、135、360度へ順番に移動します。それぞれの位置で少し止まり、最初から繰り返します。通常は半回転の範囲に限られるサーボモーターの働きを、1周全体で実現する仕組みを作れます。

ESP32サーボモーター(ポテンショメーター制御)
このプロジェクトでは、ポテンショメーターでSG90サーボモーターを制御します。ポテンショメーターから読み取ったアナログ値を0~180度の範囲に変換し、サーボの角度を調整します。ESP32Servoライブラリは、ESP32の出力に対応した適切なGPIOでサーボ信号を生成します。このプロジェクトではGPIO 18を使います。ロボットアームやカメラ用ジンバル、自動ドアの機構に使われる基本的な制御方法です。
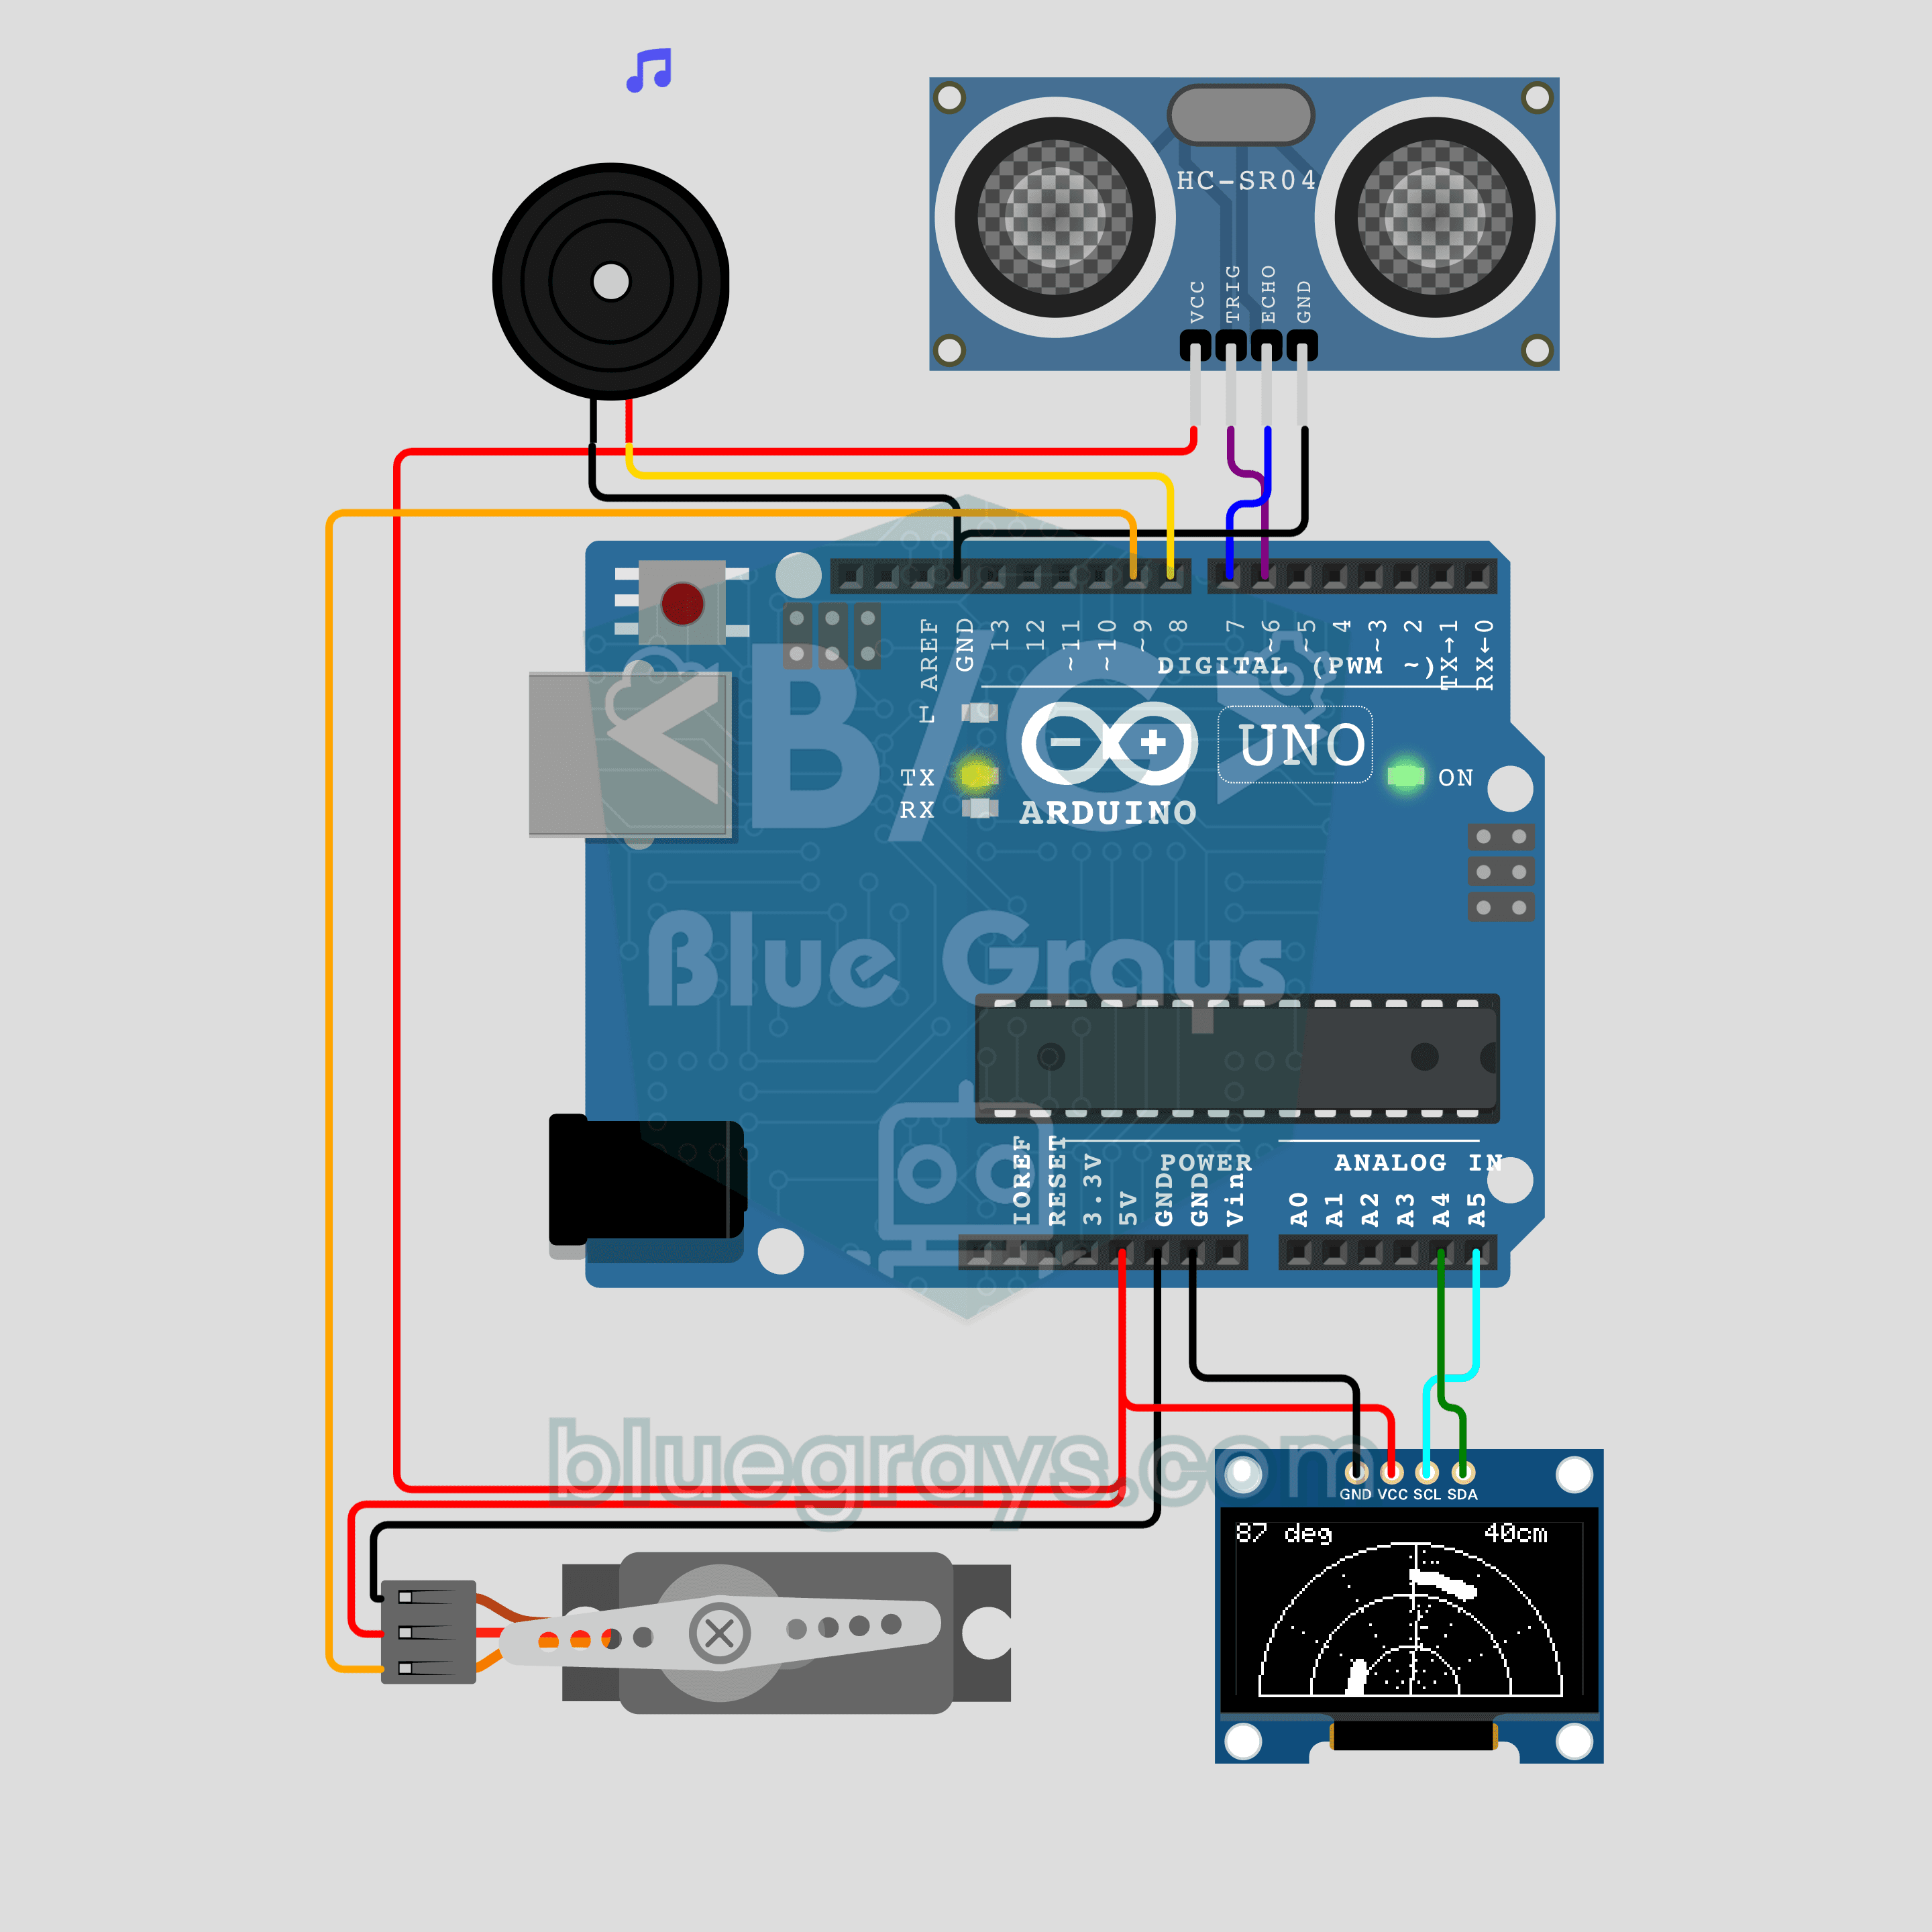
Arduinoミニレーダー(サーボモーター+HC-SR04+OLEDディスプレイ)
距離センサーとサーボモーターで、映画のようなレーダーを作ります!**SG90サーボモーター**が**HC-SR04**を0度から180度まで動かして走査し、**0.96インチOLED**に回転する走査線と、検出した物体を示す点を描きます。範囲内に物体が入ると**パッシブブザー**が短く鳴り、物体が近づくほど音が高くなります。サーボモーターの制御、超音波による測定、三角関数を使った描画、`tone()`による音の出力を1つのプロジェクトで学べます。
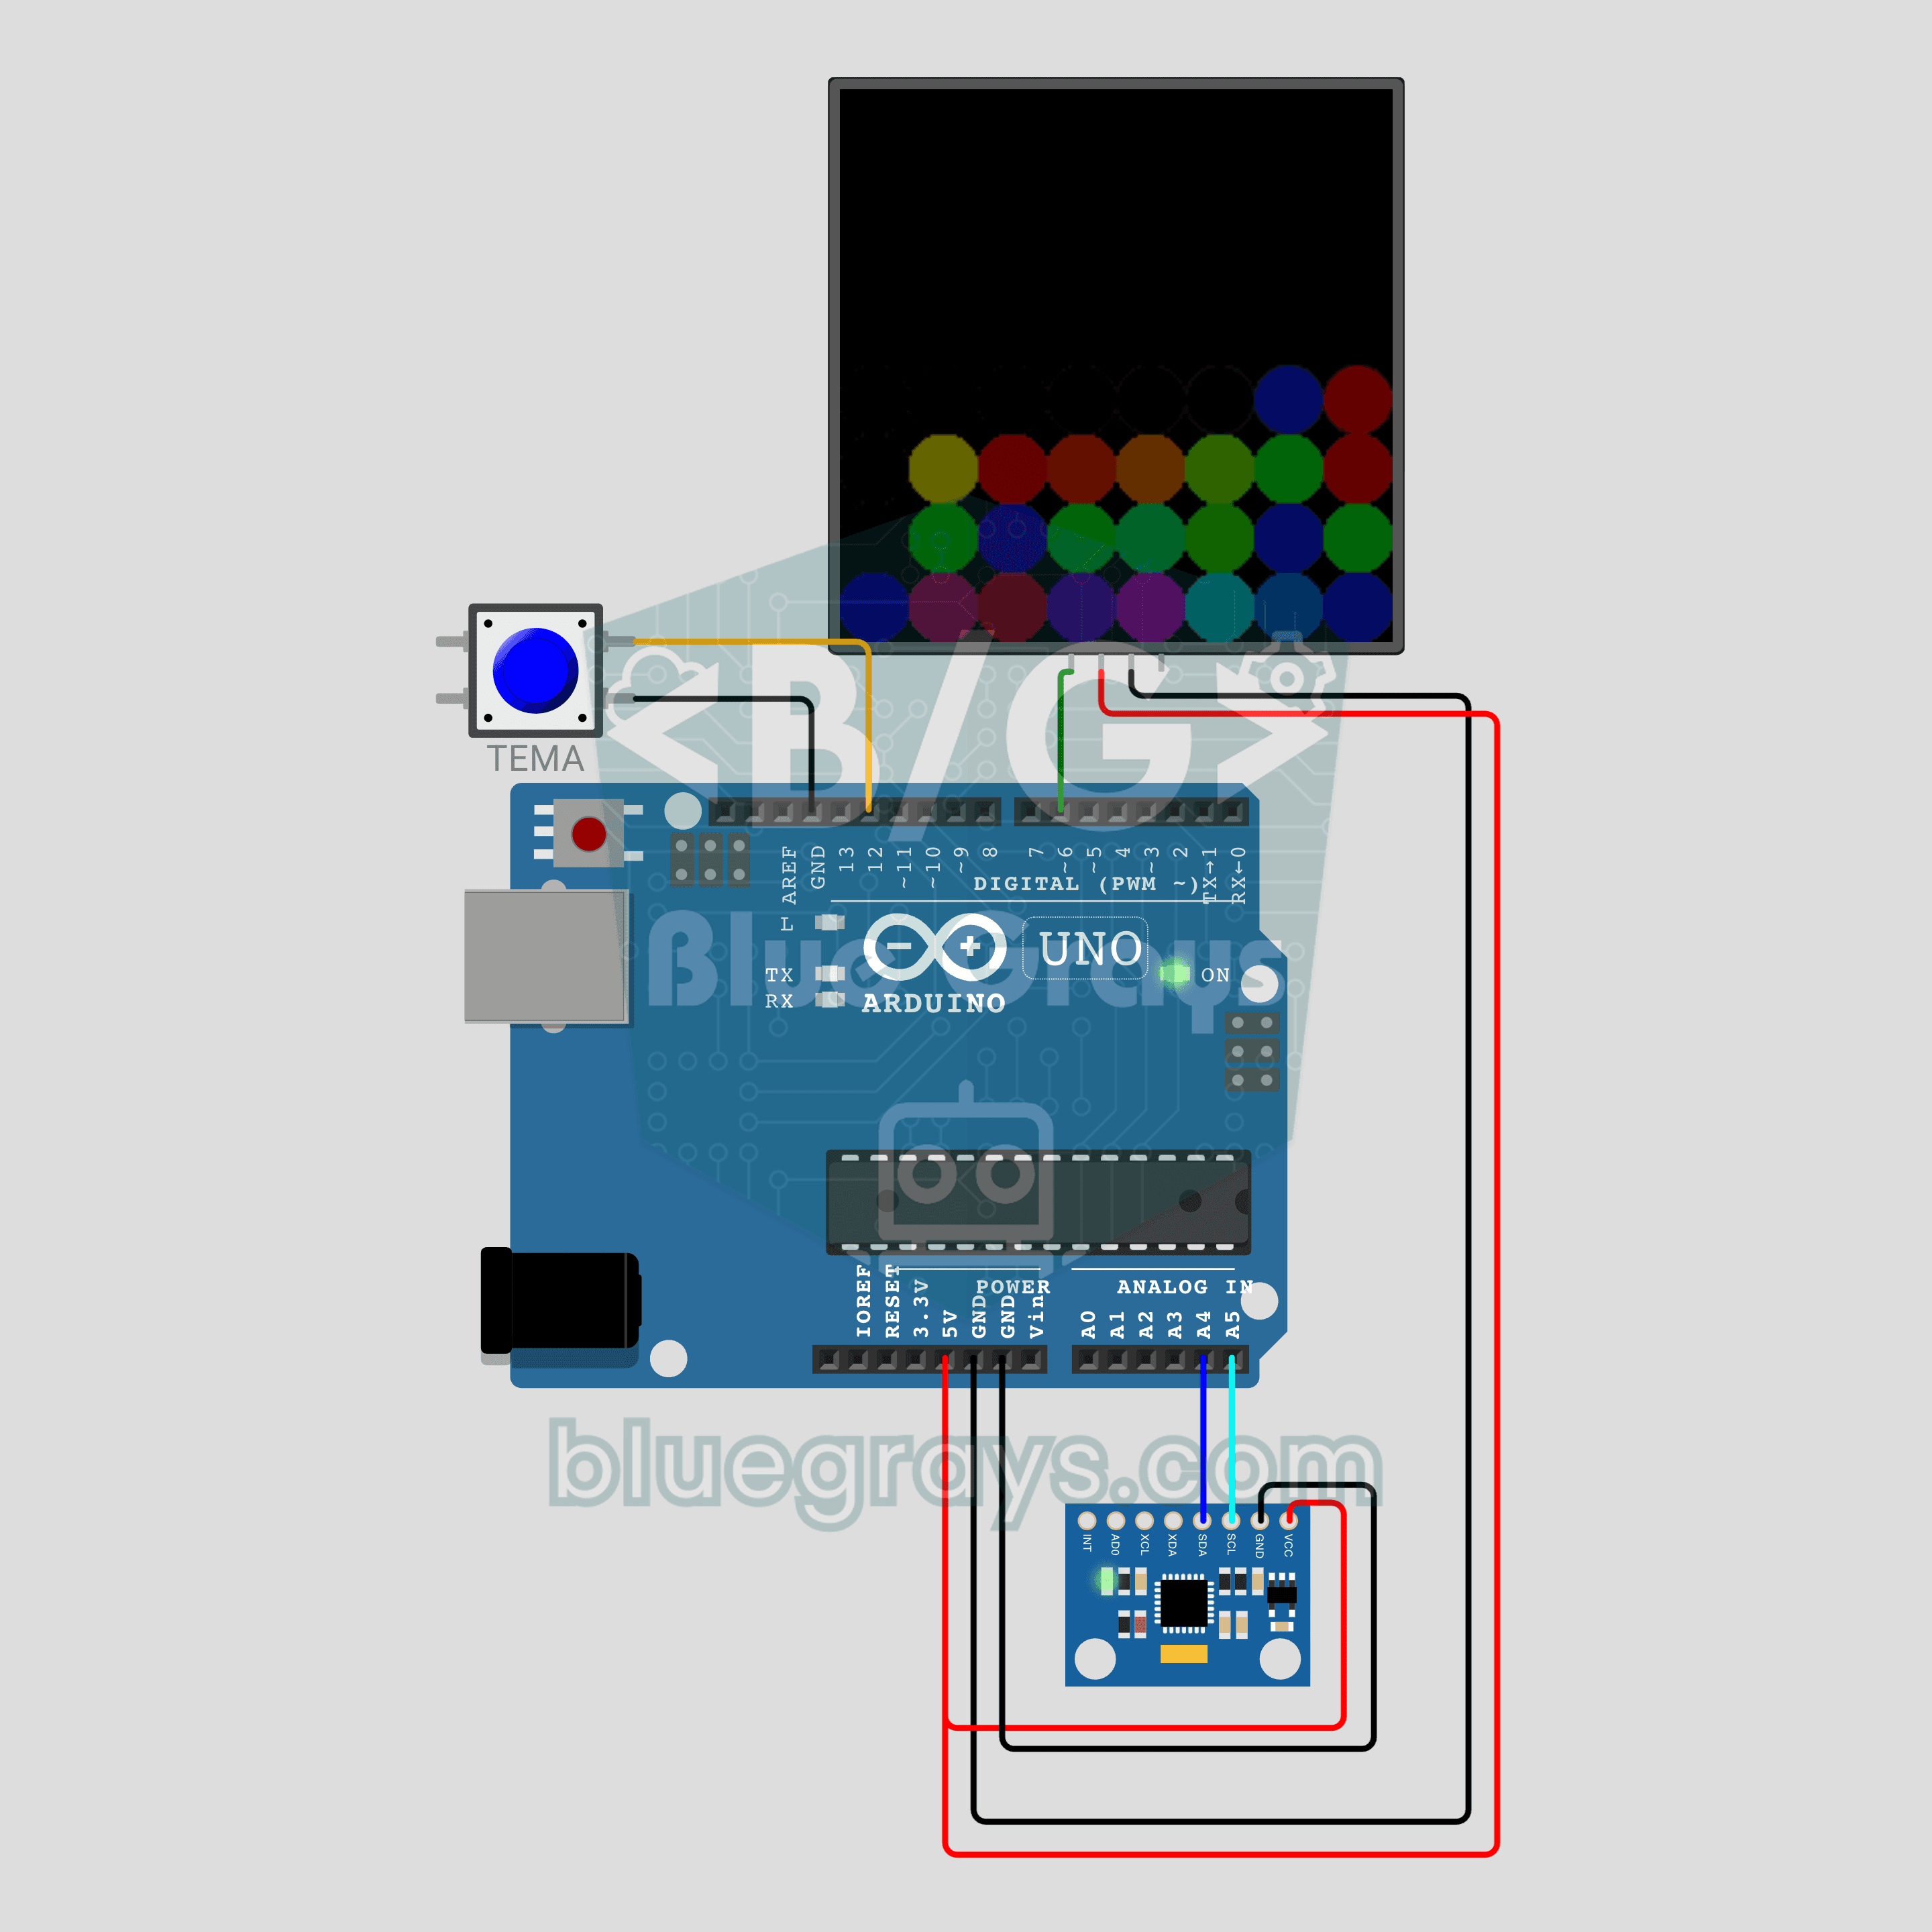
Arduinoで傾けると流れるデジタル砂(MPU-6050+8x8 NeoPixelマトリクス)
回路を傾けた方向に流れるLEDの砂を作ります!**MPU-6050**加速度センサーが傾きを測り、**8x8 NeoPixelマトリクス**上の24個の粒が重力の方向に落ちて、本物の砂のように端に積もります。**テーマボタン**で砂、水、溶岩、虹の色に切り替えられます。ライブラリを使わないI2Cの読み取り、傾きからの重力方向の算出、砂の落下を再現するシンプルなアルゴリズムを1つのプロジェクトで学べます。
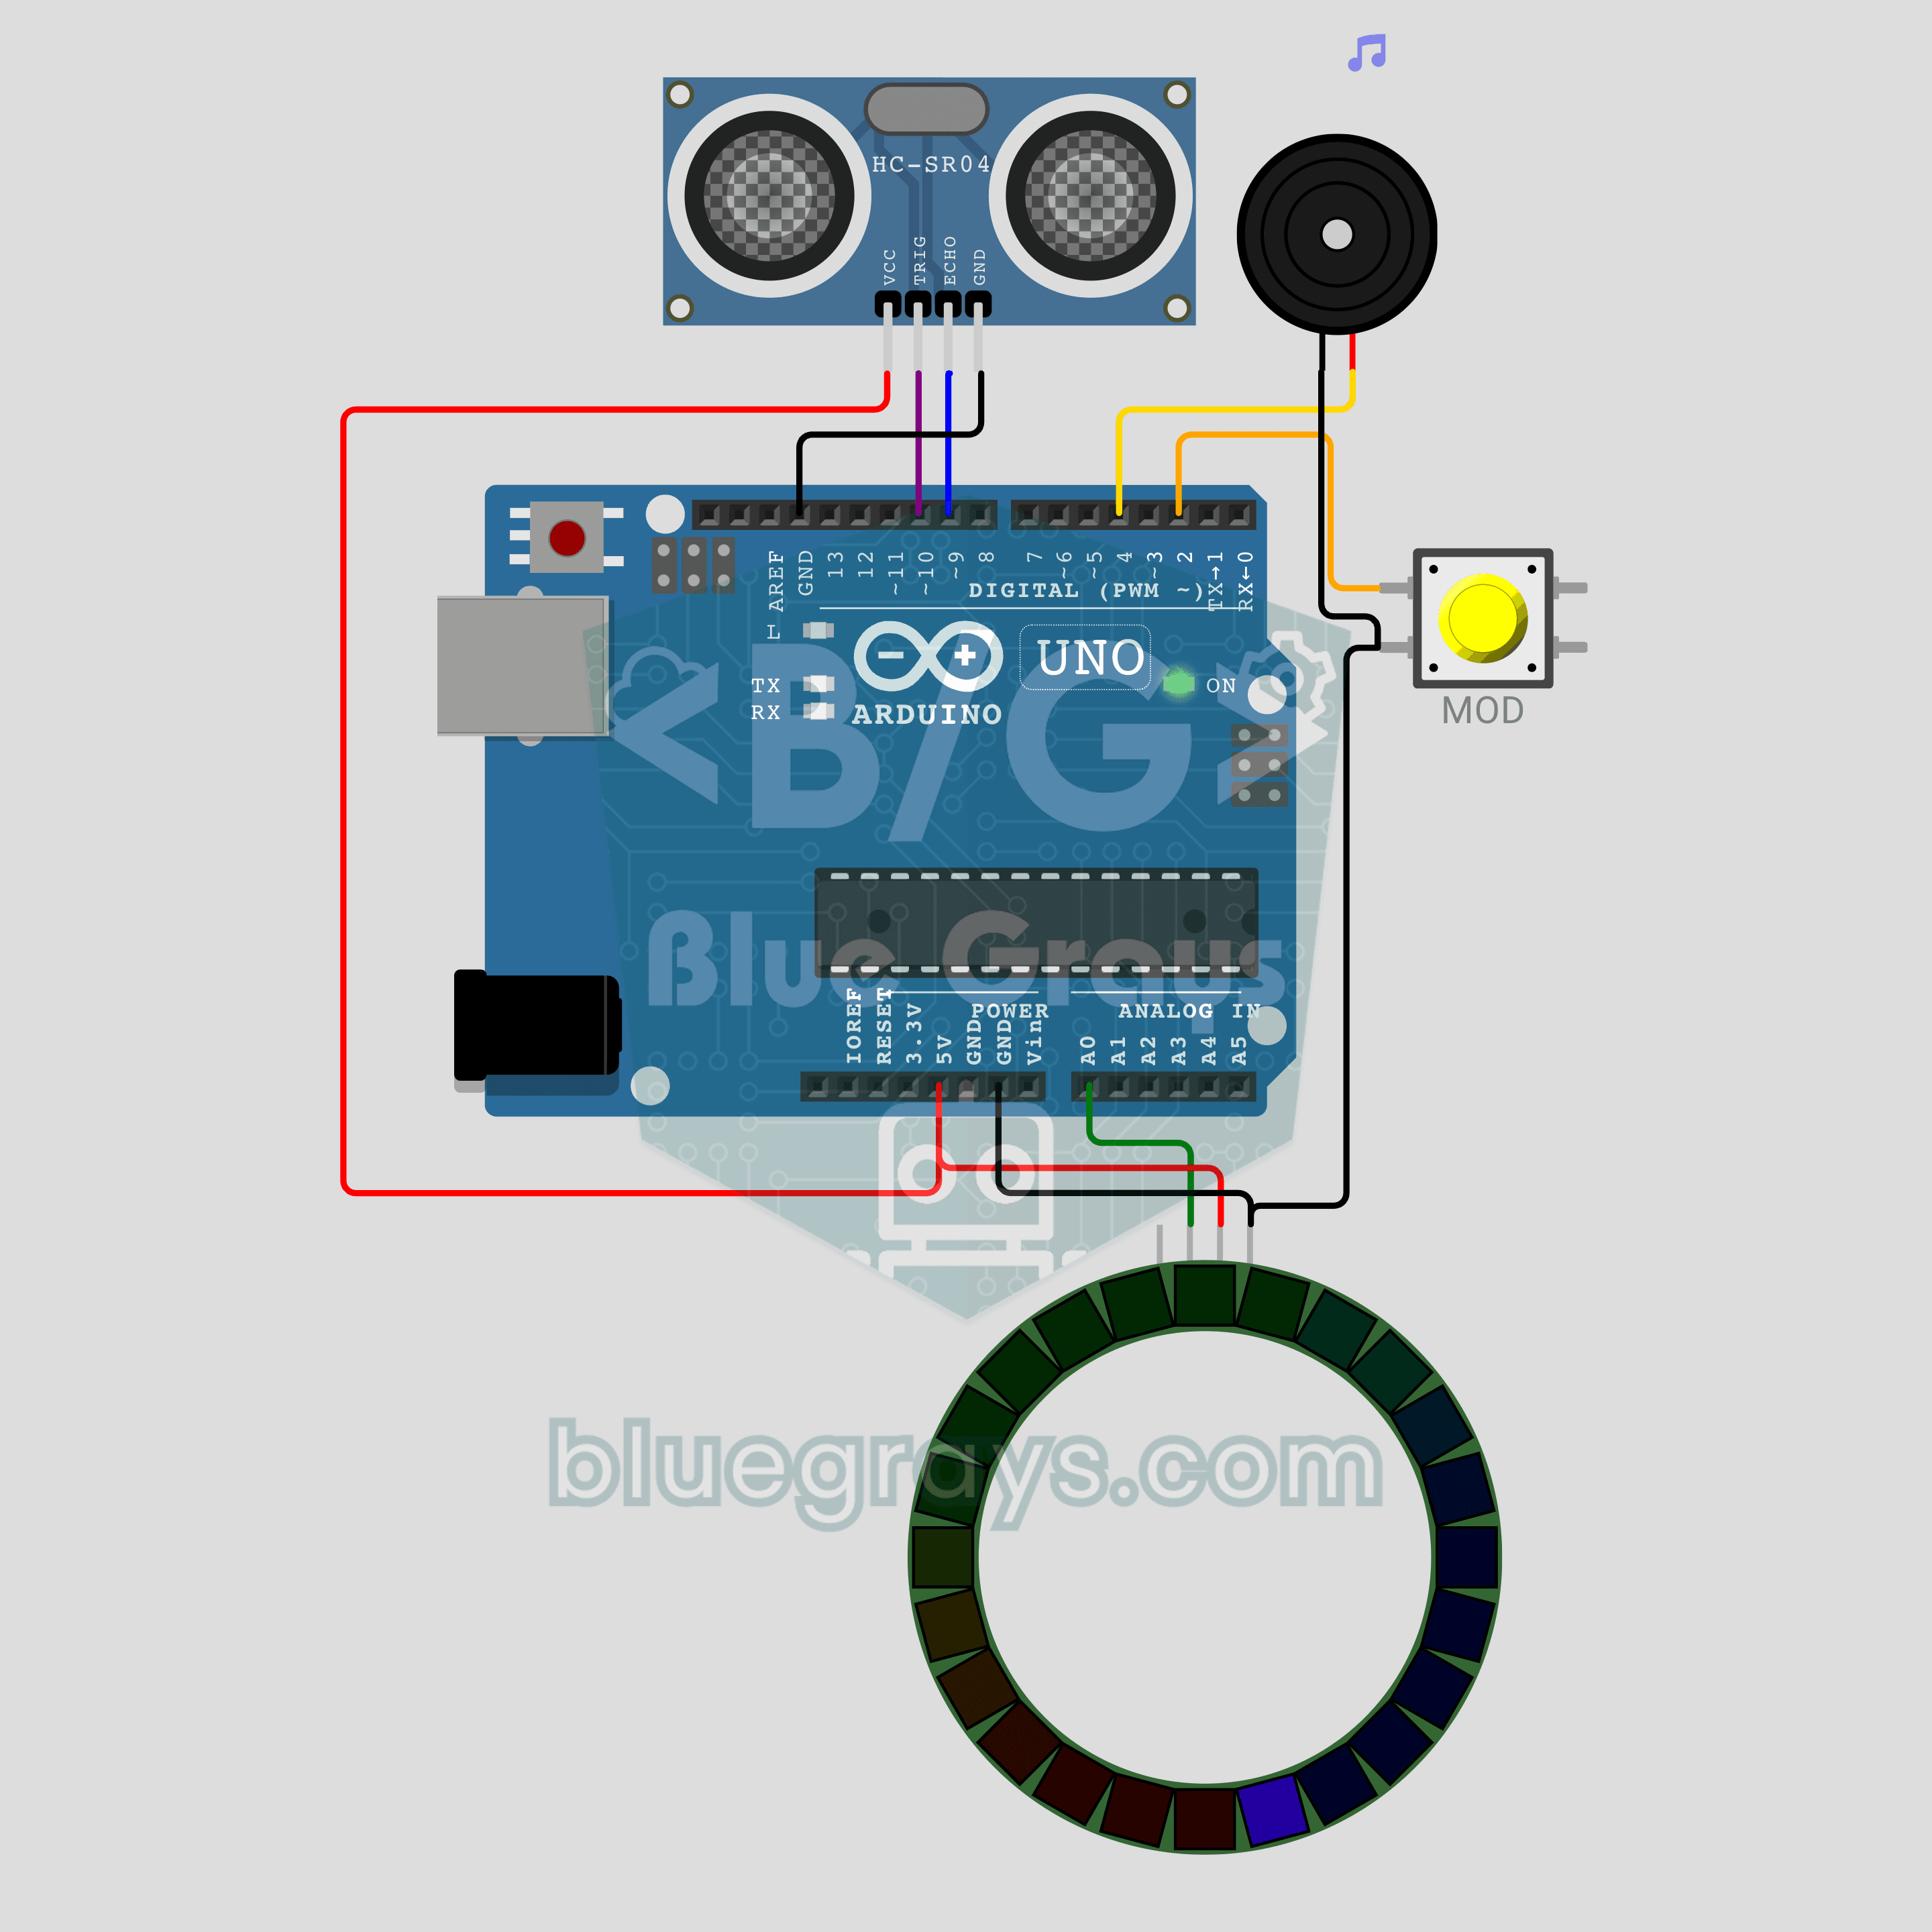
Arduino超音波テルミン(HC-SR04+NeoPixelリング+ブザー)
触れずに空中で手を動かすだけで演奏できる楽器を作ります!手を**HC-SR04**に近づけるほど**パッシブブザー**の音が高くなり、**24個のLEDを備えたNeoPixelリング**が色と点灯する割合で音程を示します。ボタンで2つのモードを切り替えられます。**SCALE**モードでは距離に応じて五音音階の音に合わせ、**GLIDE**モードでは昔のSF映画のように音が滑らかに変化します。メロディーを生み出すのは、用意されたコードではなく手の動きです。
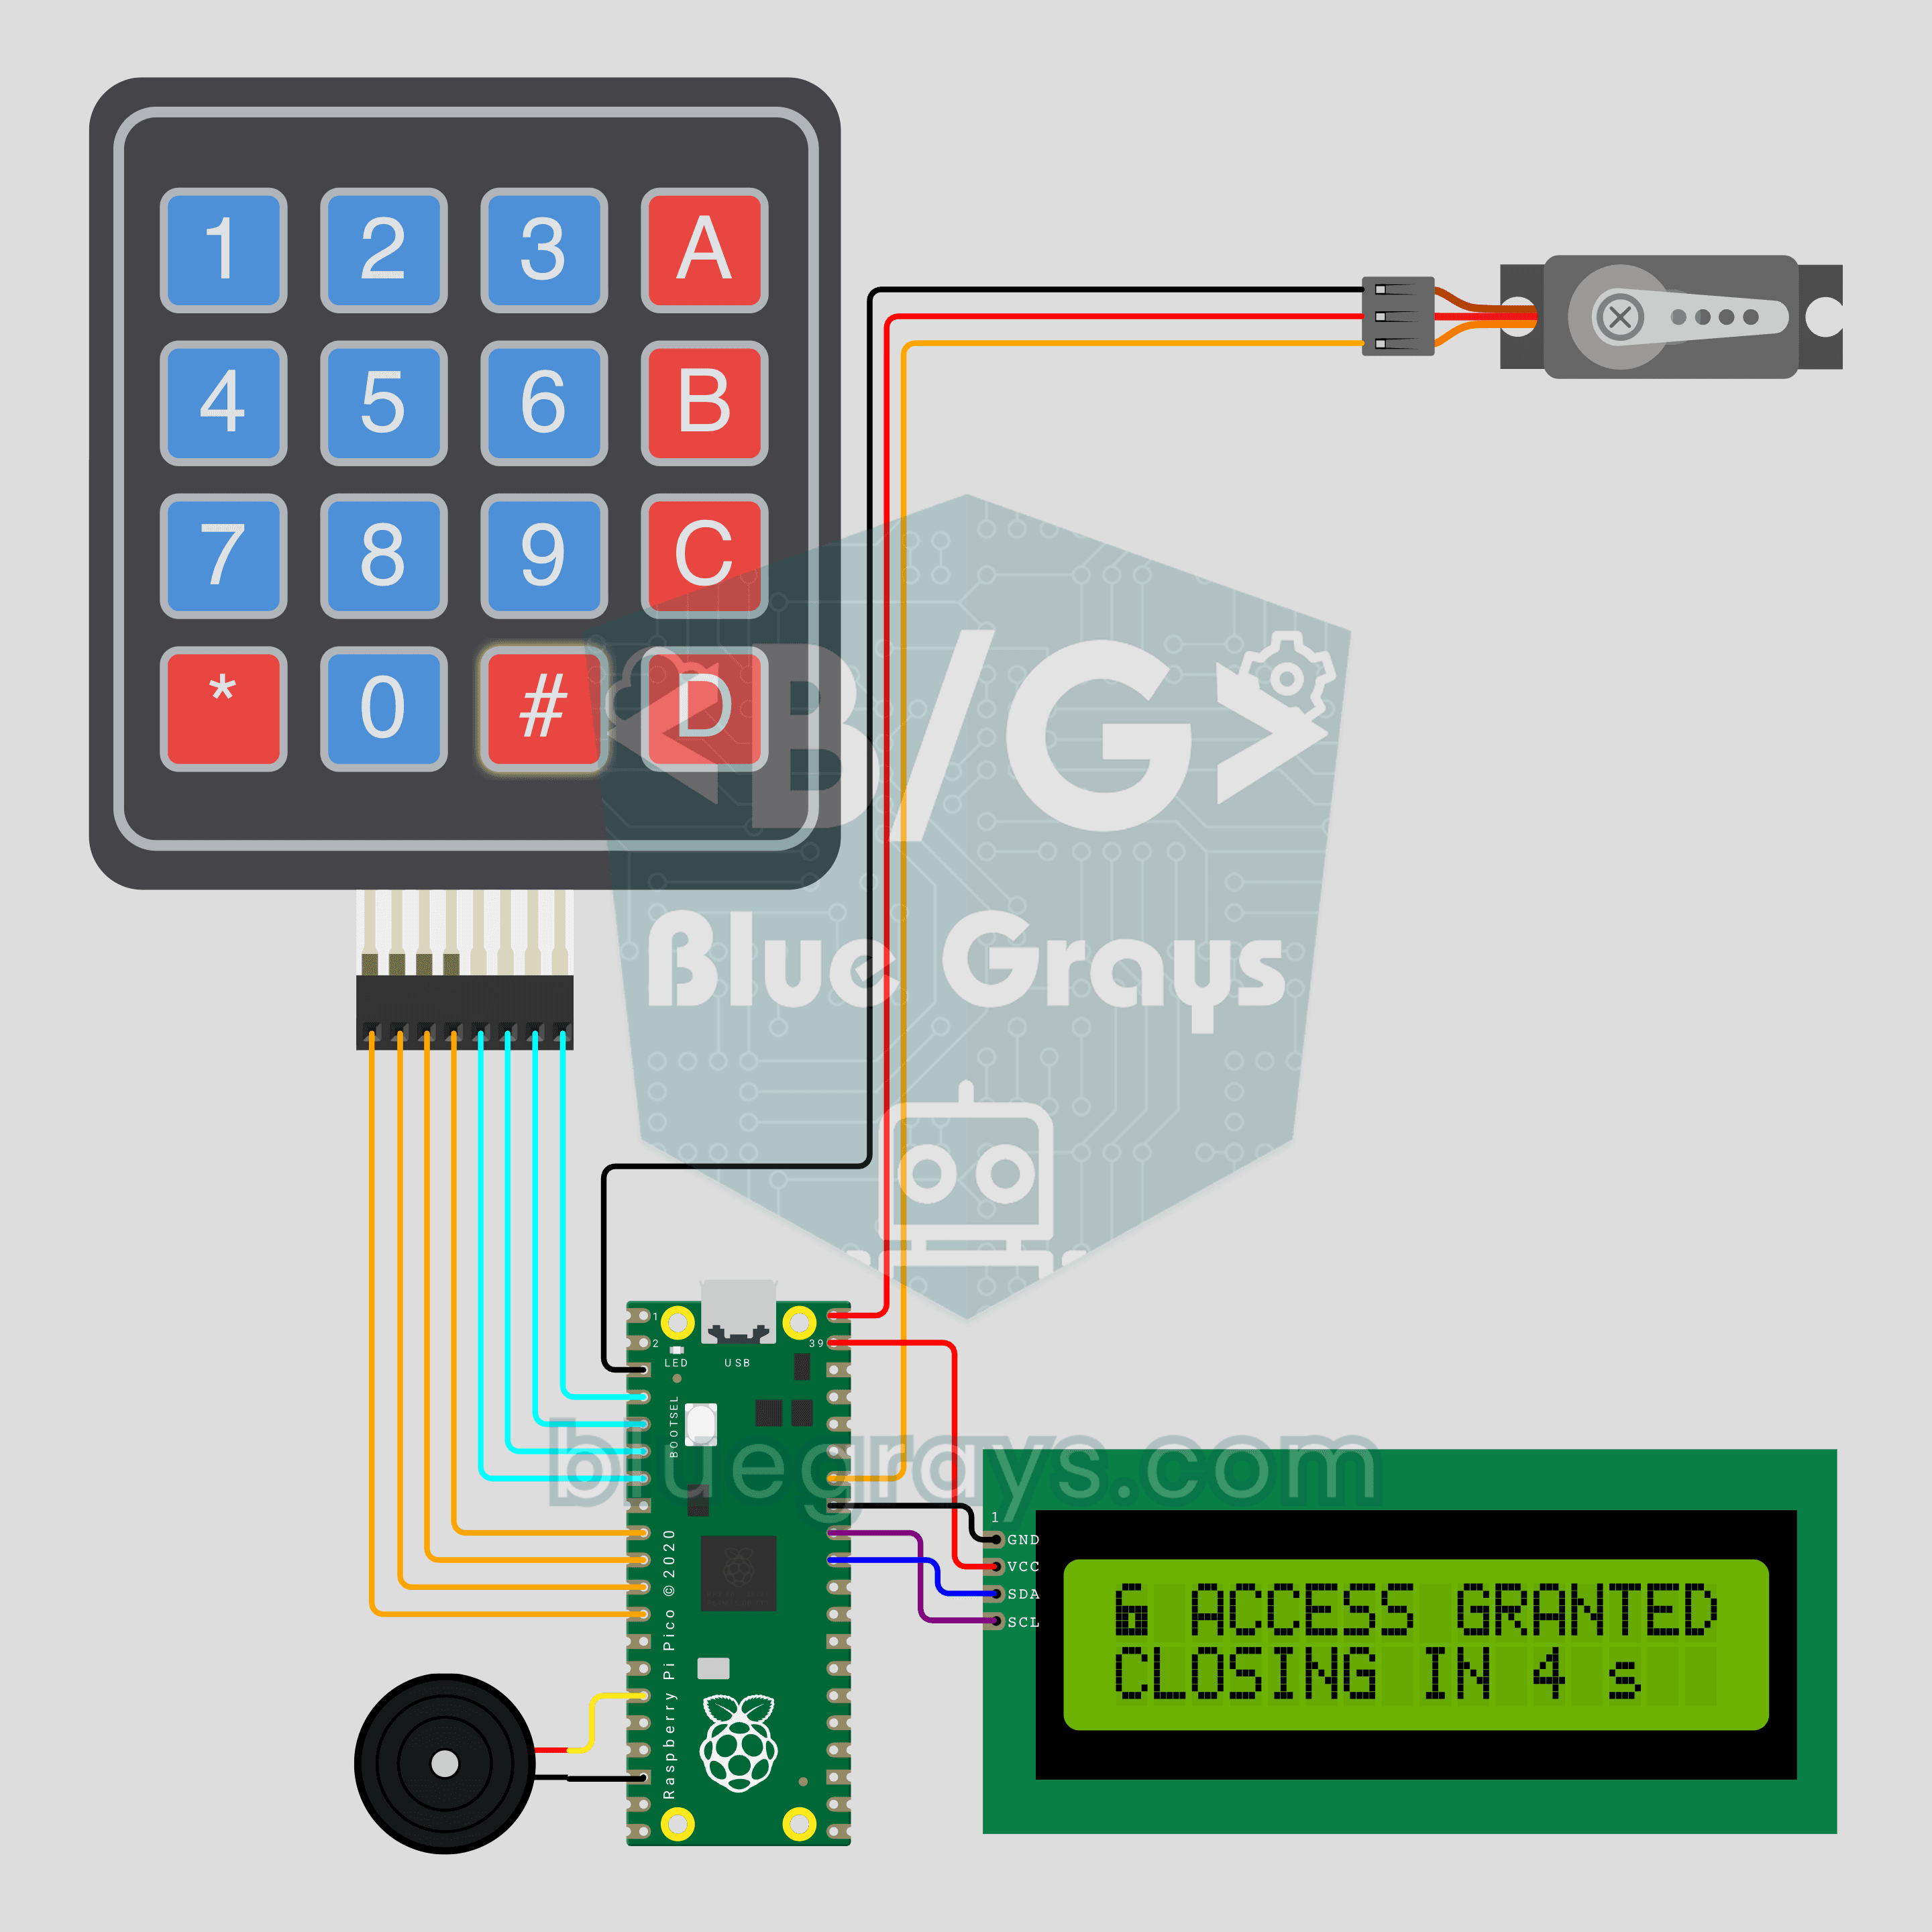
Raspberry Pi Picoの暗証番号ロック(4x4キーパッド+I2C LCD+サーボ)
4桁の暗証番号で扉を開け、3回間違えると30秒間待機します!**Raspberry Pi Pico**が**4x4キーパッド**で入力された暗証番号を確認し、正しければ**SG90サーボ**で解錠して、5秒後に自動で施錠します。**I2C LCD**には伏せ字のアスタリスク、残りの試行回数、カウントダウンを表示し、キーを押すたびに**ブザー**が鳴ります。初期暗証番号は`1234`です。`A`キーで変更でき、新しい暗証番号は`pin.txt`に保存されます。
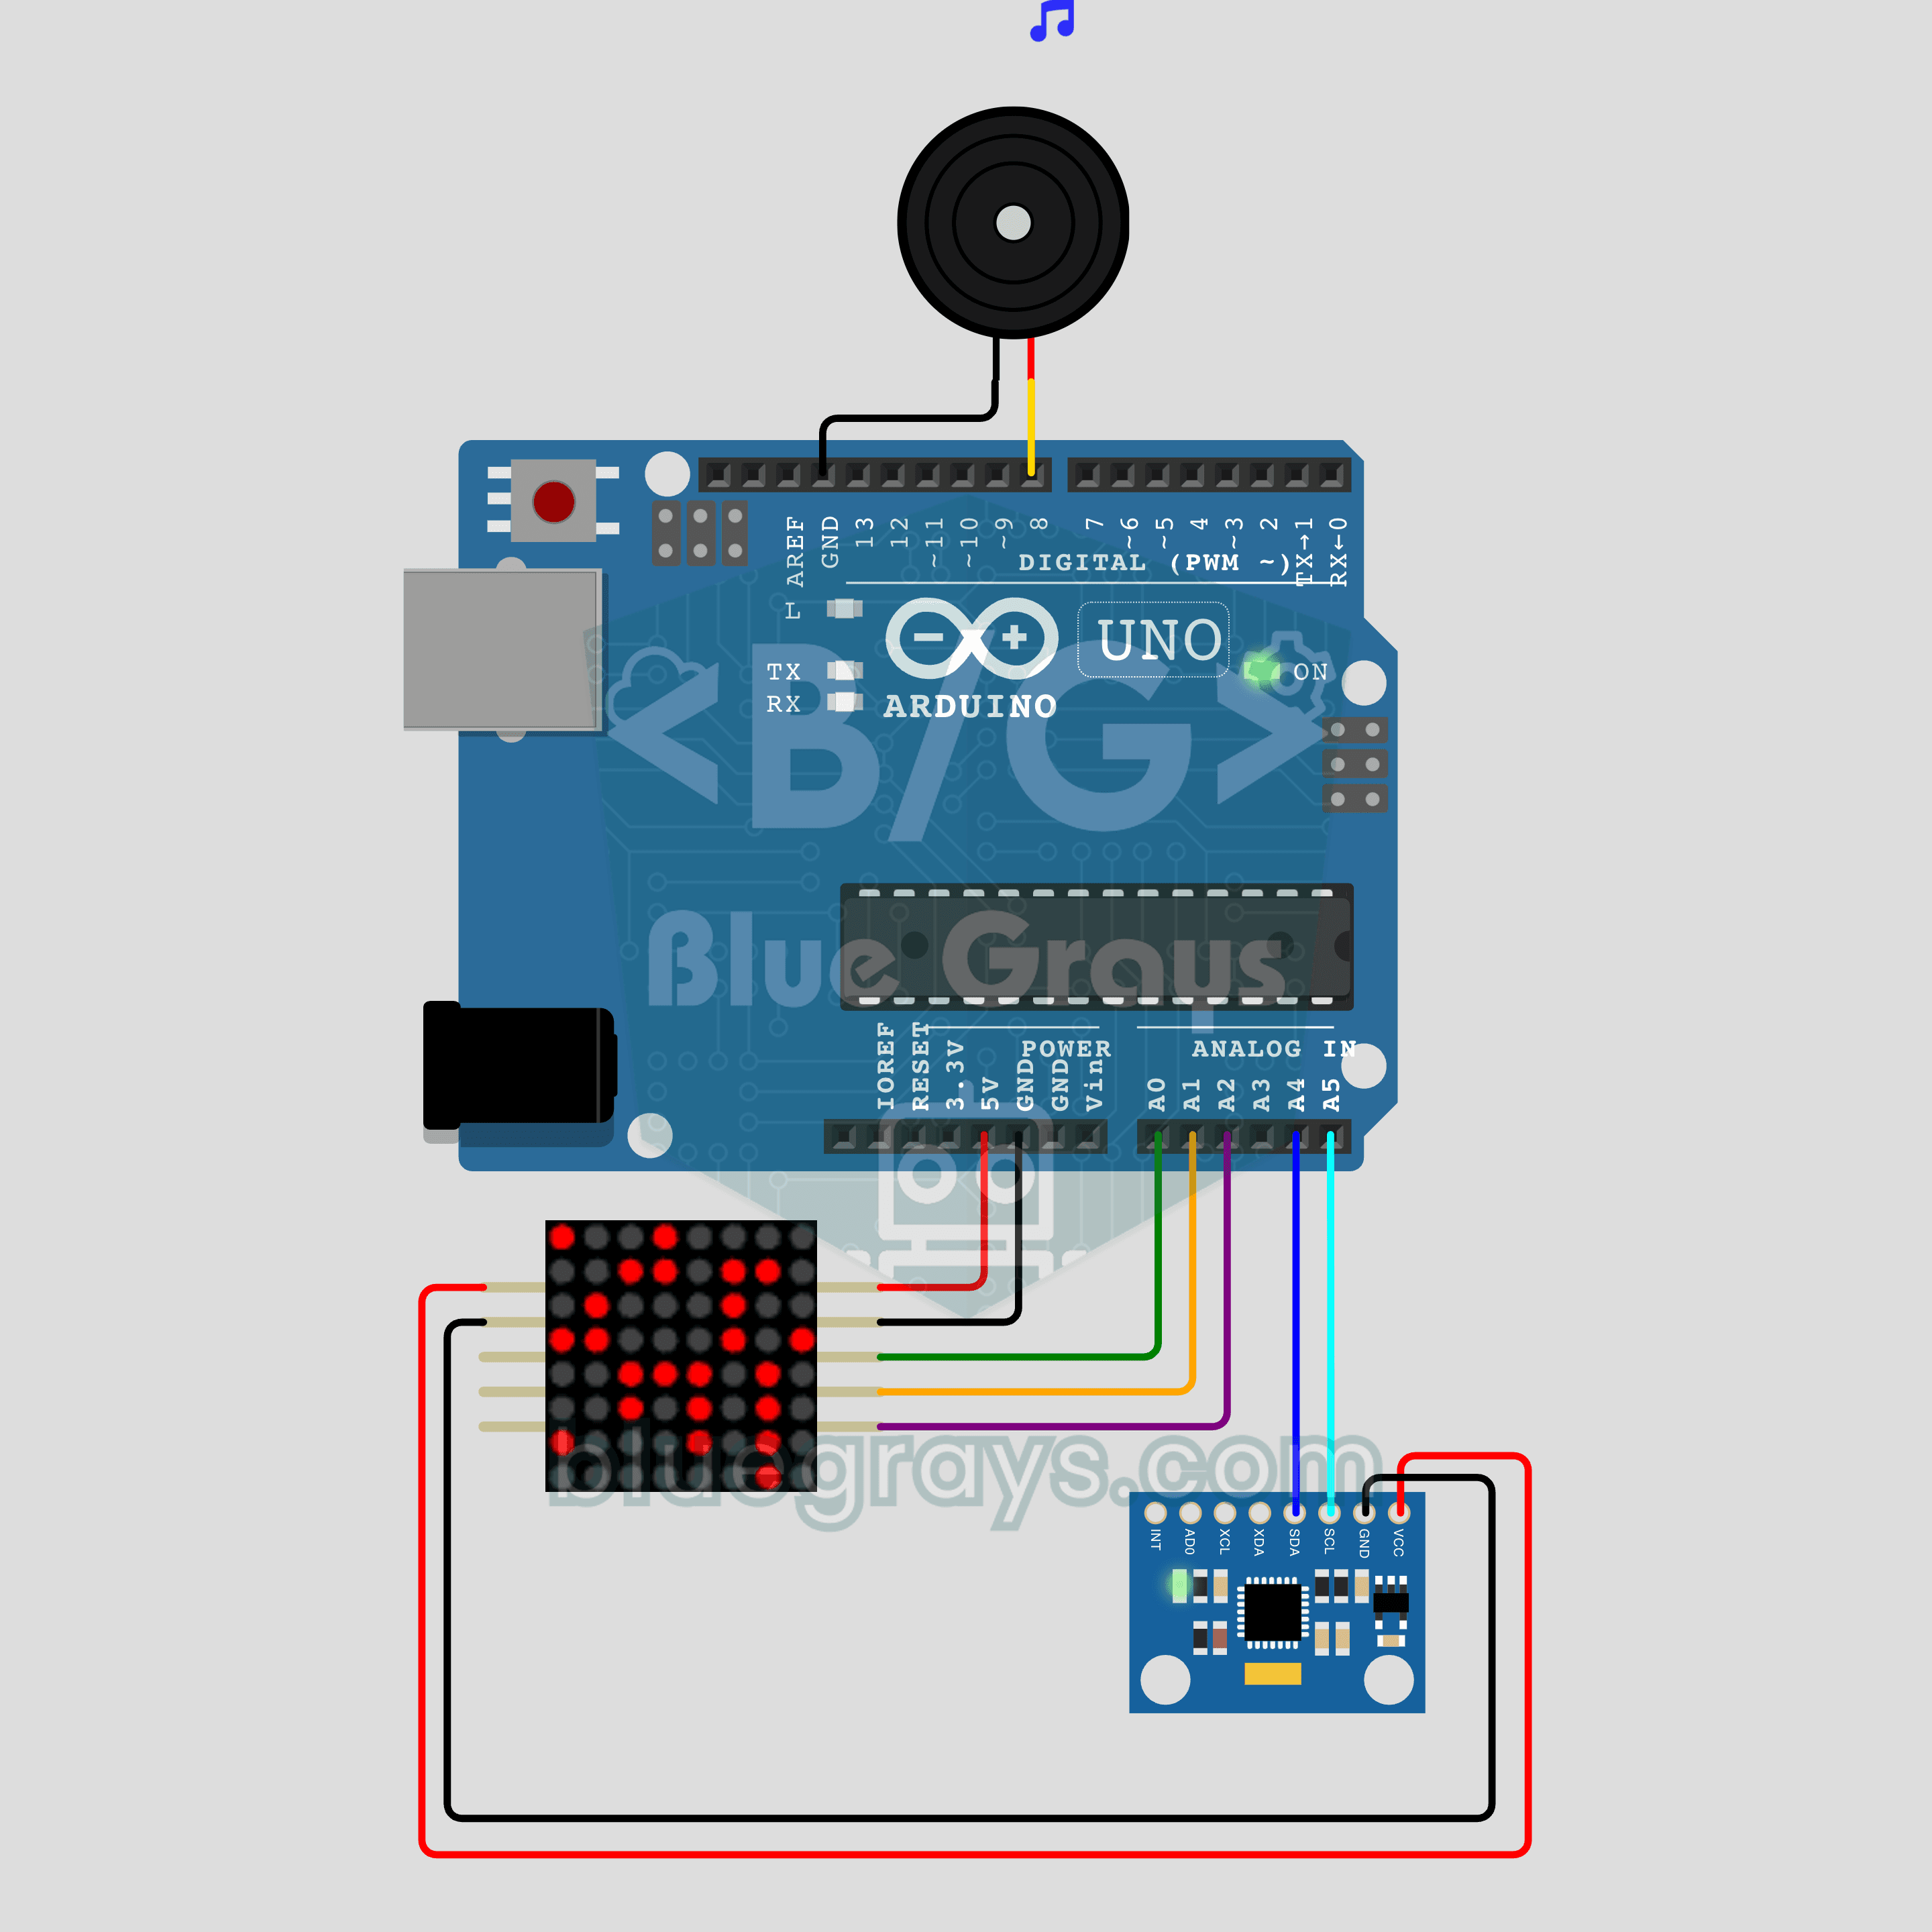
Arduinoで傾けて遊ぶビー玉迷路(MPU-6050+MAX7219 8x8 LEDマトリクス)
画面もジョイスティックも使わず、回路を傾けるとLEDのビー玉が迷路を転がります!**MPU-6050**加速度センサーが傾きを測り、**MAX7219 8x8 LEDマトリクス**上のビー玉がその方向へ動きます。壁を通り抜けることはできません。ゴールに着くと**パッシブブザー**がメロディーを鳴らし、次の迷路に進みます。3つすべてクリアすると笑顔が表示されます。ライブラリを使わないセンサーの読み取り、傾きによる速度制御、テキストでの迷路の定義を1つのプロジェクトで学べます。
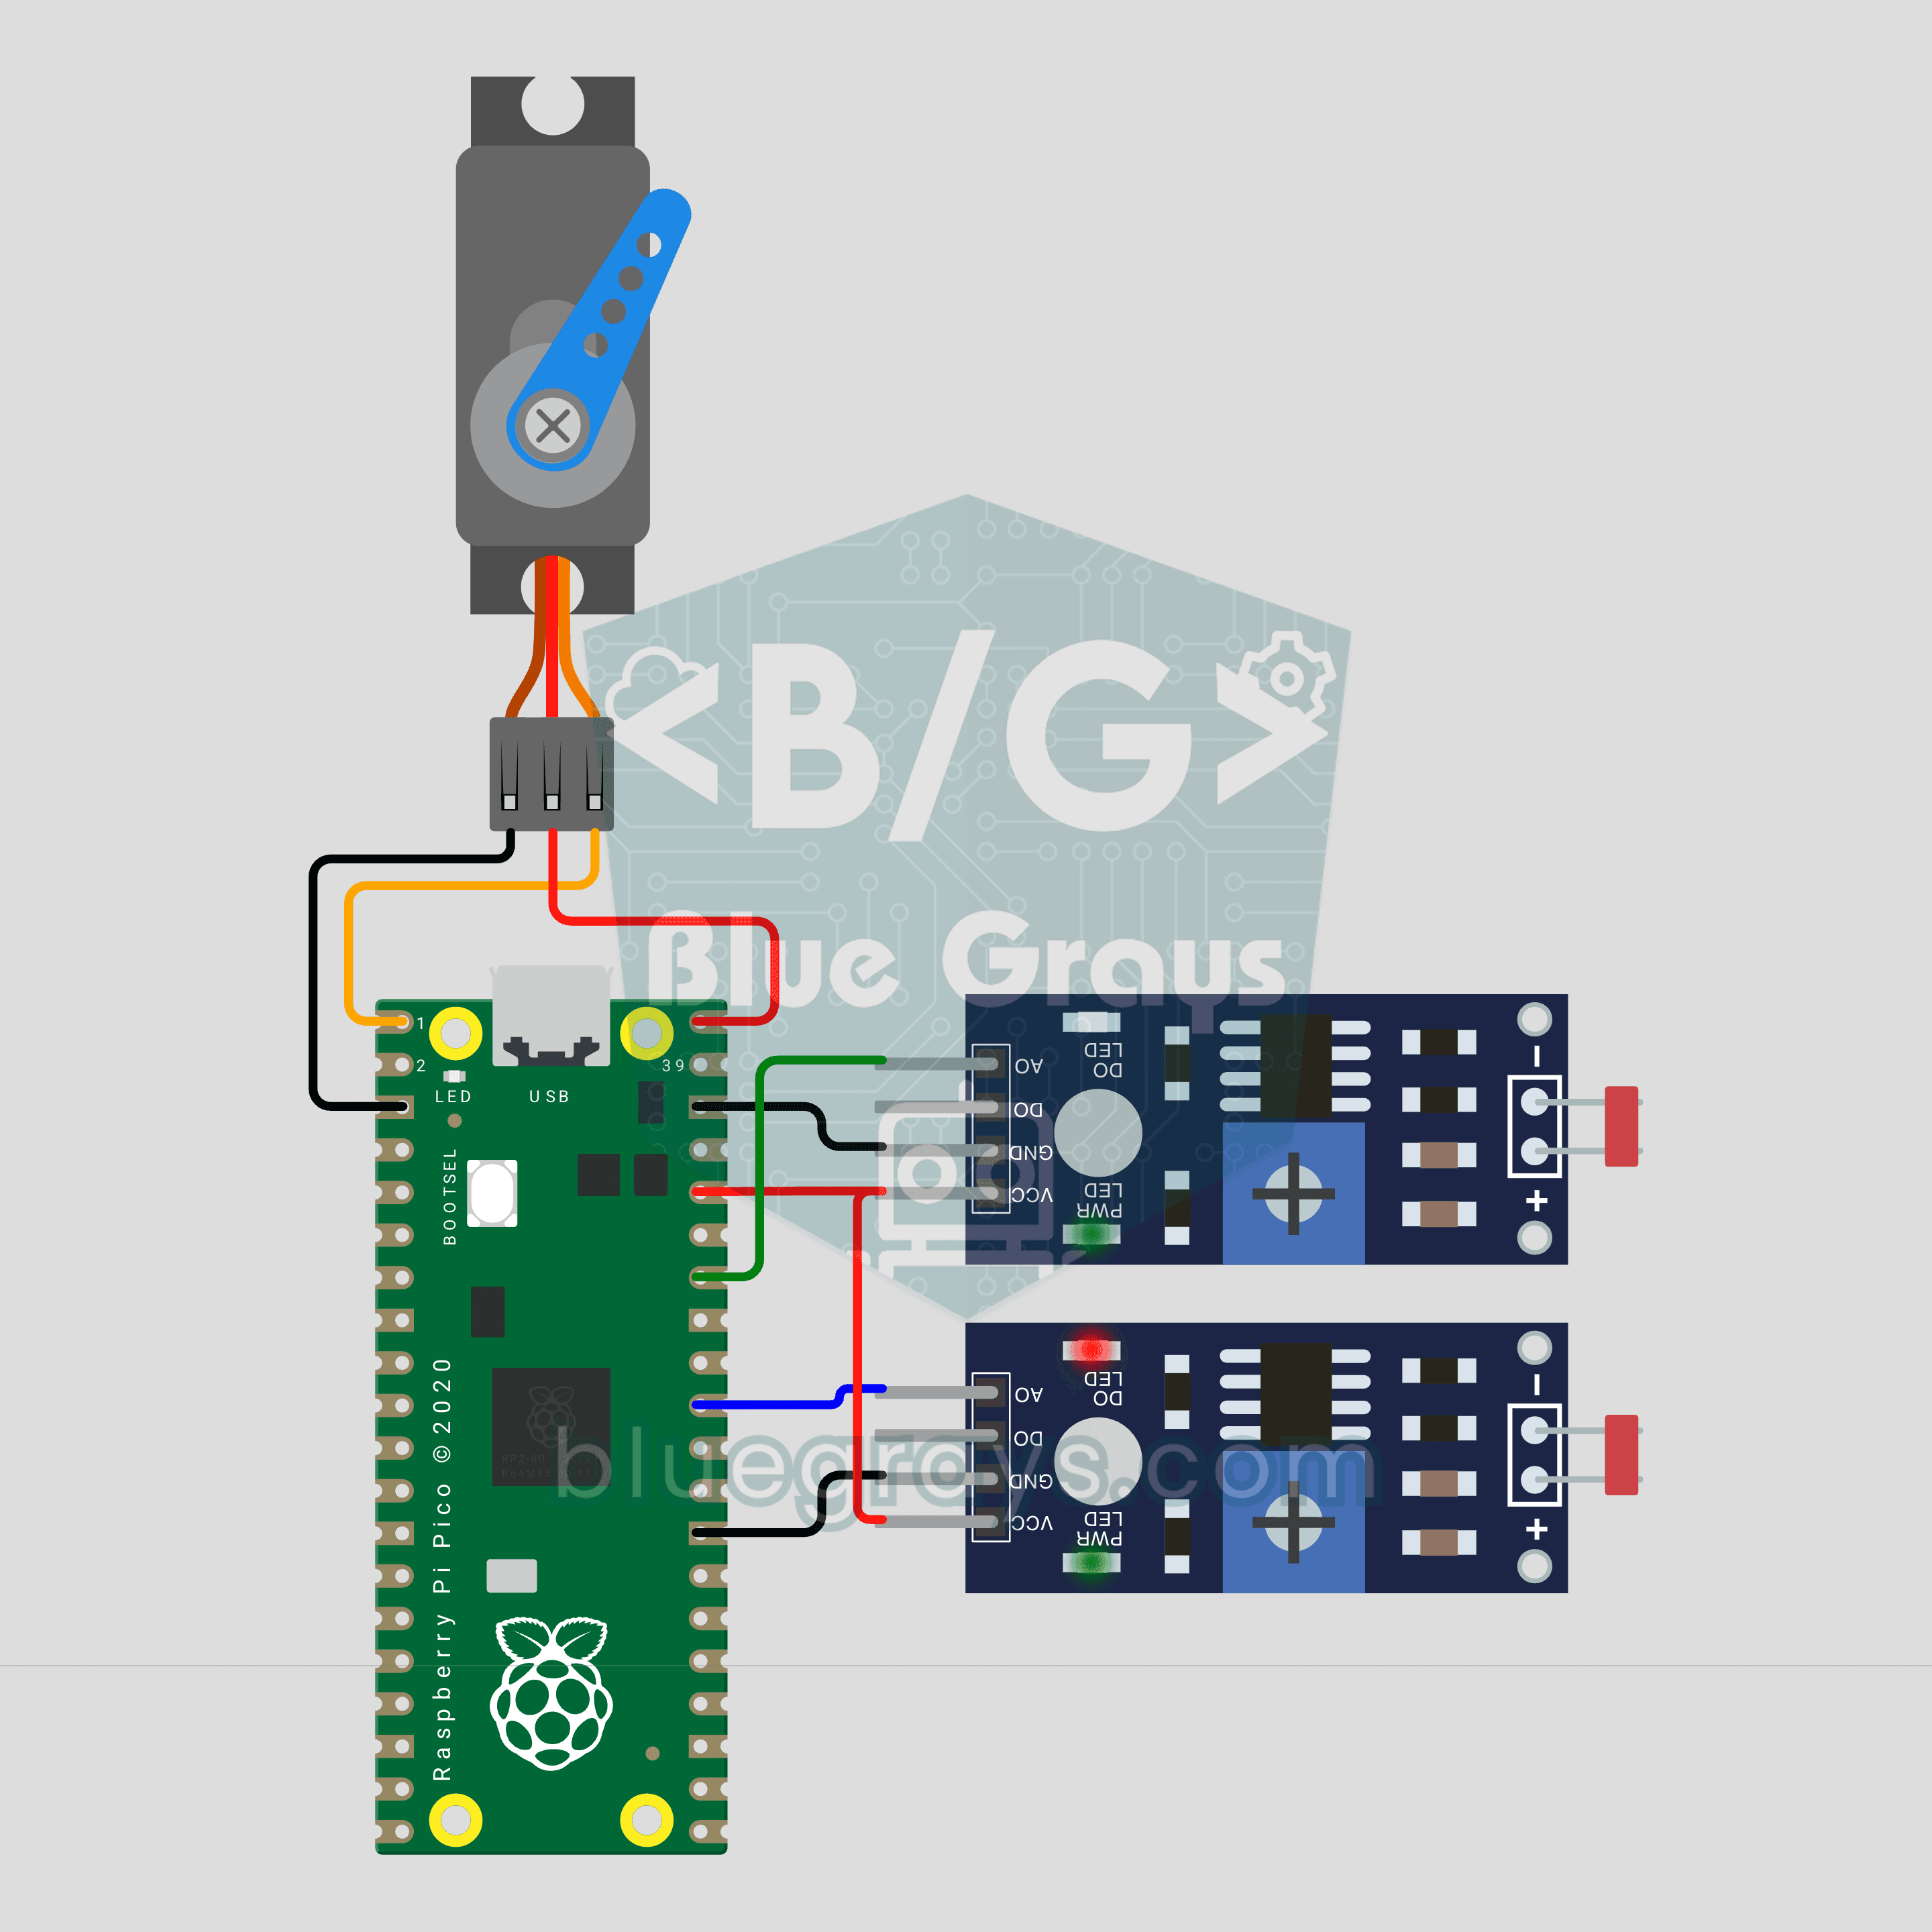
Raspberry Pi Picoで太陽を追尾するパネル(LDR×2+SG90サーボモーター)
自動で太陽を見つけるパネルです!**Raspberry Pi Pico**がパネルの両側にある**2個のLDR**で光を測り、**SG90サーボモーター**が明るい方へパネルを向けます。明るさの差が大きければ速く、小さければゆっくり回転し、両側が同じ明るさになると滑らかに停止します。夜にはパネルを東へ戻し、日の出を待ちます。**科学発表会**や学校の課題に使える実験プロジェクトです。
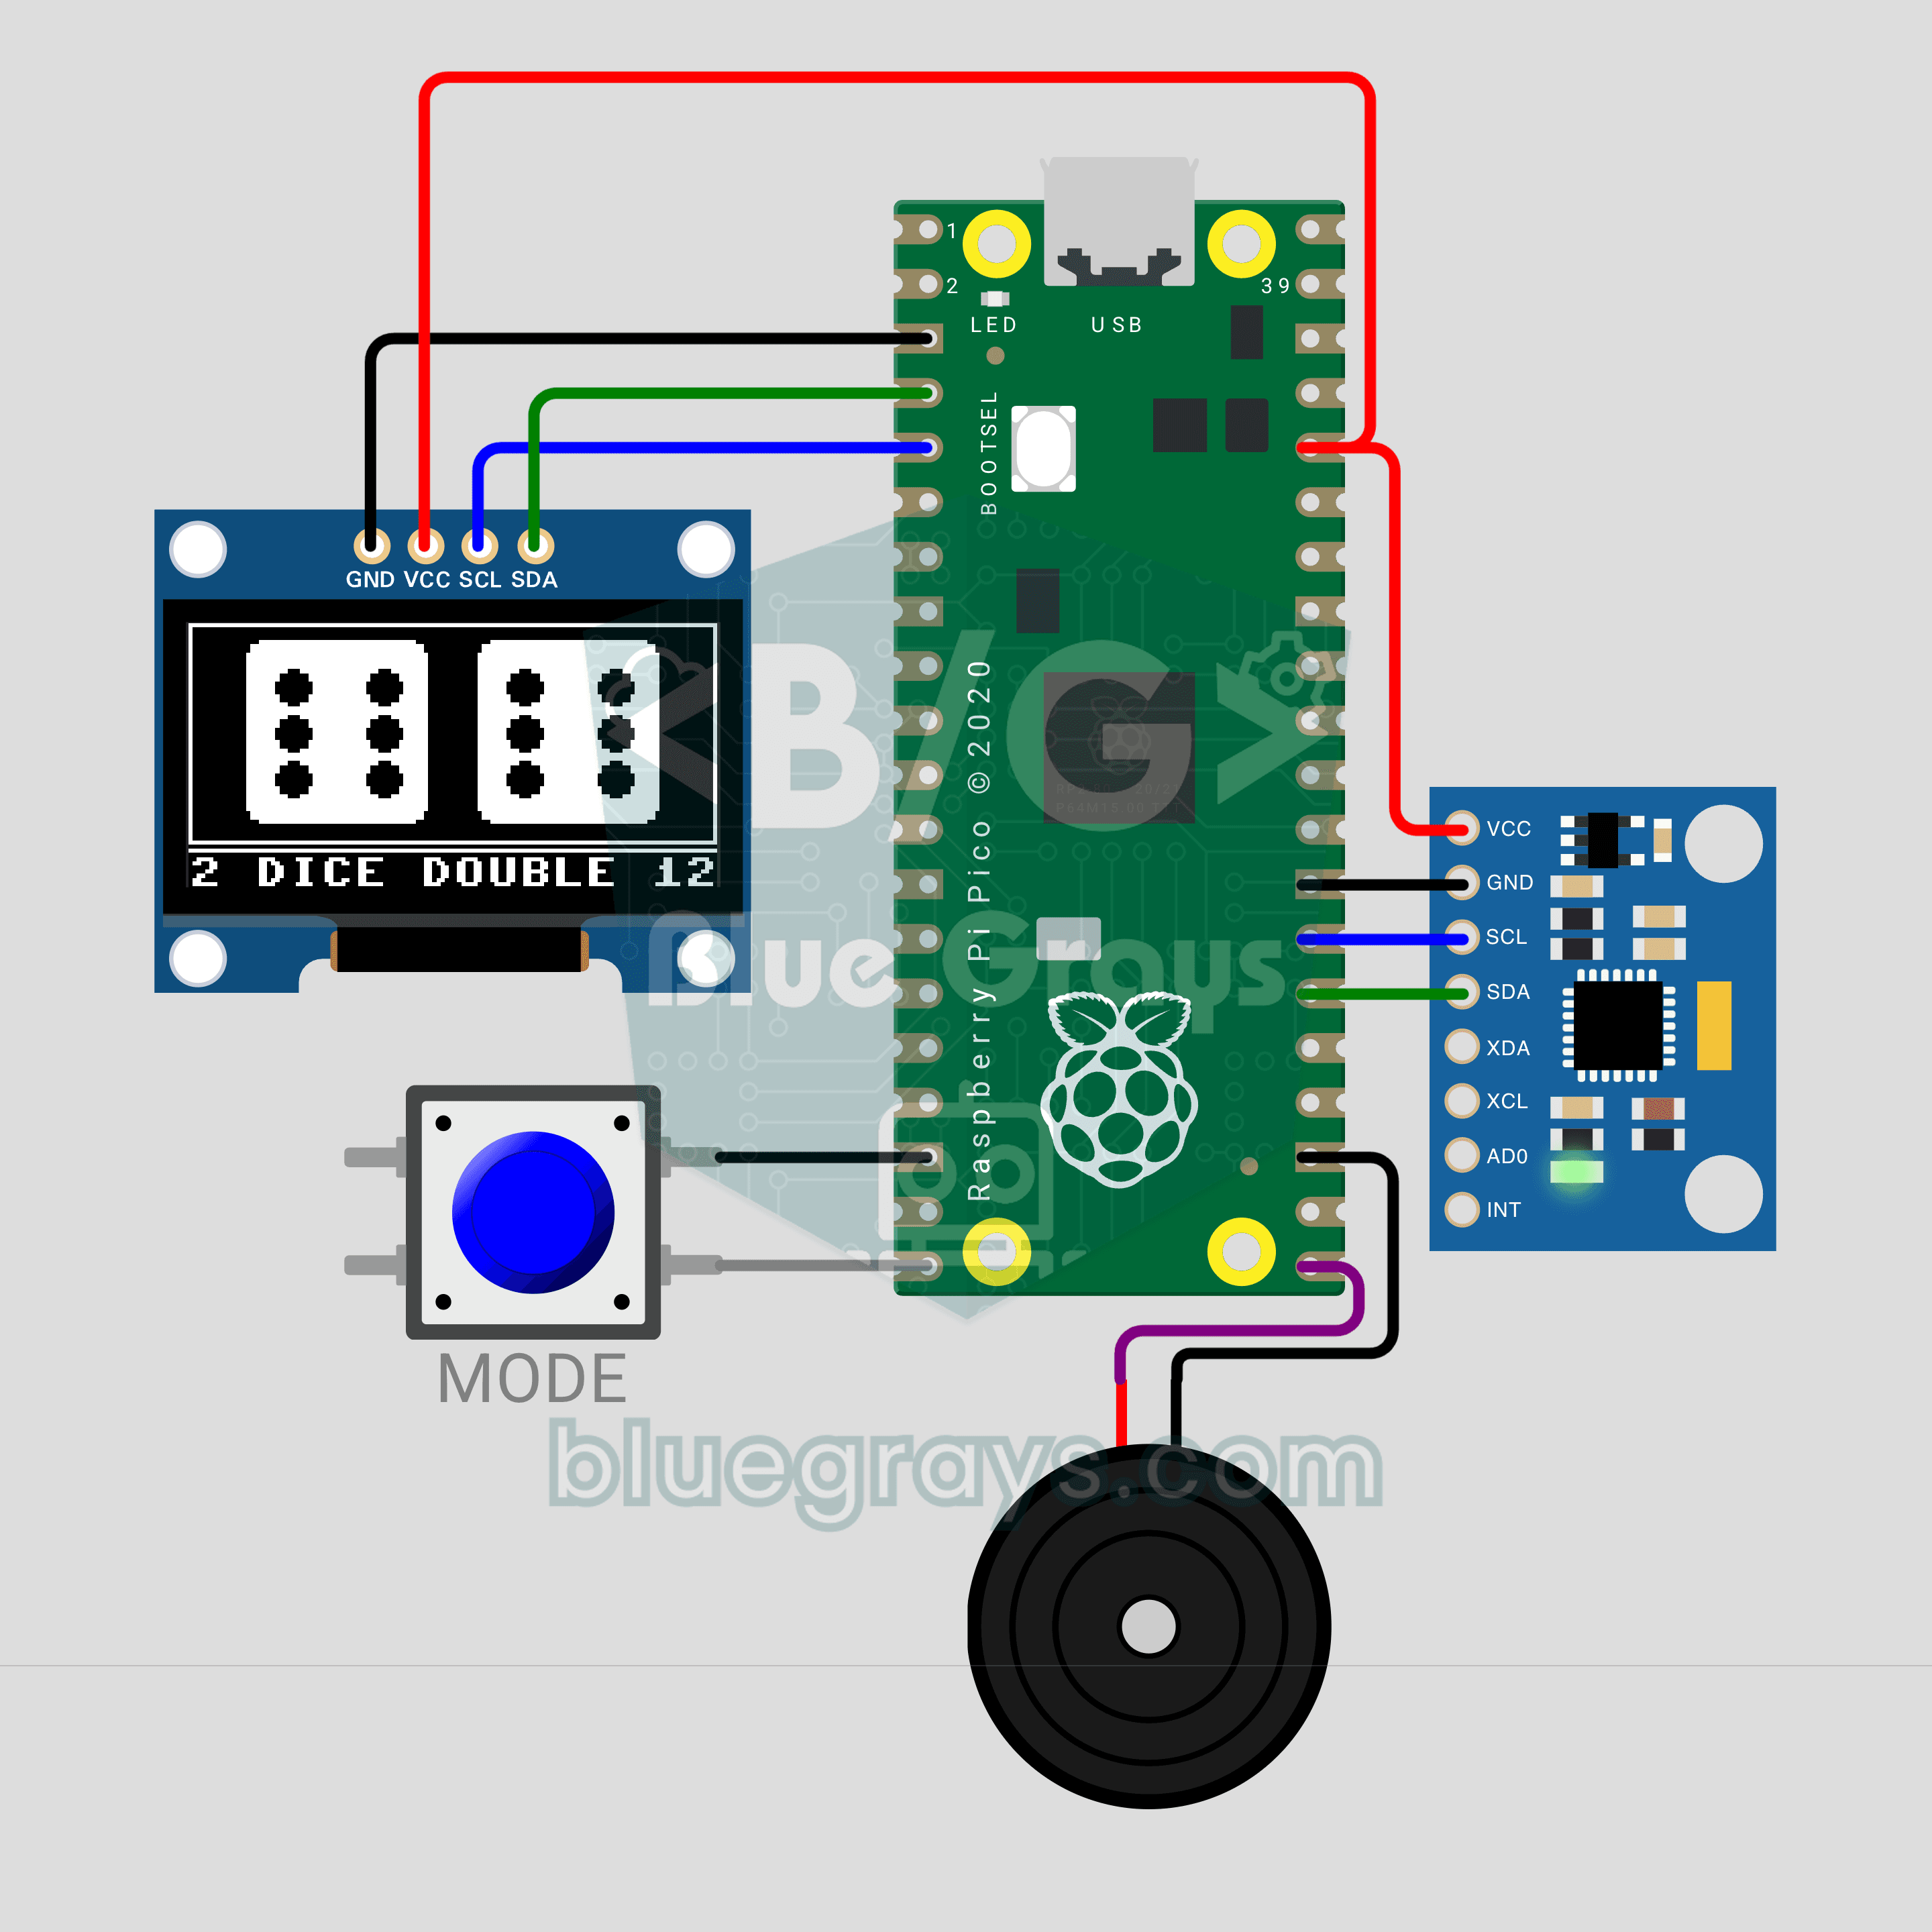
Raspberry Pi Picoの振って転がすサイコロ(MPU-6050+OLEDディスプレイ+ブザー)
サイコロをなくしても大丈夫です。回路を振ると、**0.96インチOLED**でサイコロが転がります!**MPU-6050**加速度センサーが揺れを検知し、サイコロが揺れながら回転します。振るのをやめると徐々に遅くなり、出目が決まります。**MODEボタン**でサイコロを1個と2個に切り替えられます。ゾロ目が出ると画面が点滅し、**ブザー**がお祝いのメロディーを鳴らします。**Raspberry Pi Pico**はライブラリを使わず、I2Cでセンサーを直接読み取ります。