
Arduinoのプロジェクトをさがす
初級から上級まで、回路図・コード・動画付きのプロジェクトを数百件収録しています。自分のレベルに合ったところから始められます。
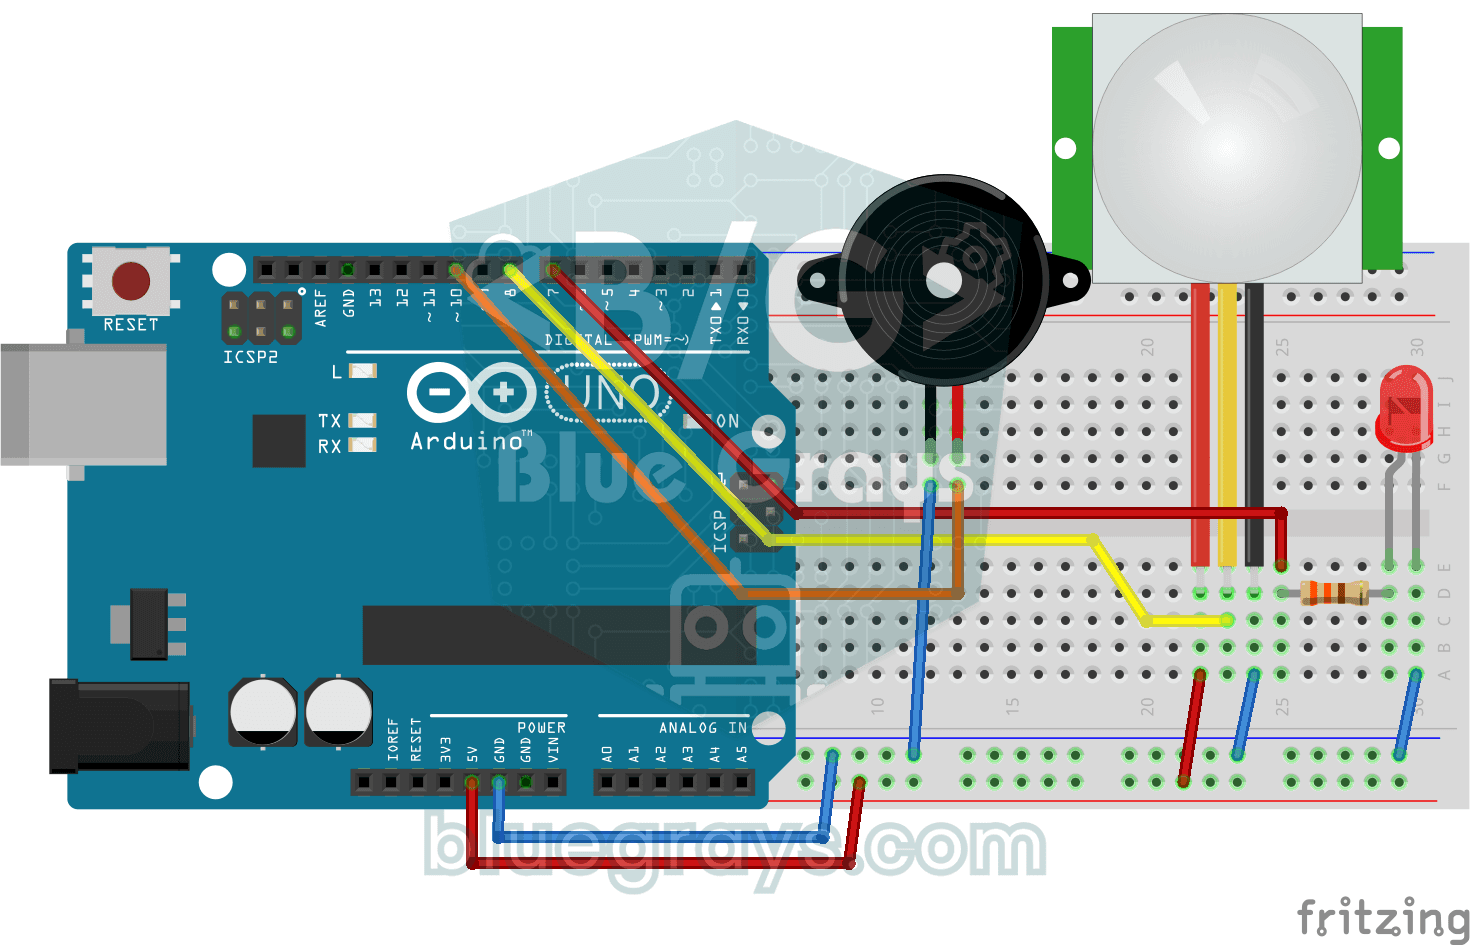
モーションセンサーで作るドアベルとライト
玄関に誰かが近づくと、呼び鈴を押す前にわかります。モーションセンサーが人を検知するとLEDが点灯し、ブザーが高い音から低い音へ3音のチャイムを鳴らします。メロディーが終わるとライトが消え、センサーは再び待機します。音と光の両方で知らせるシンプルな玄関の見張り役です。
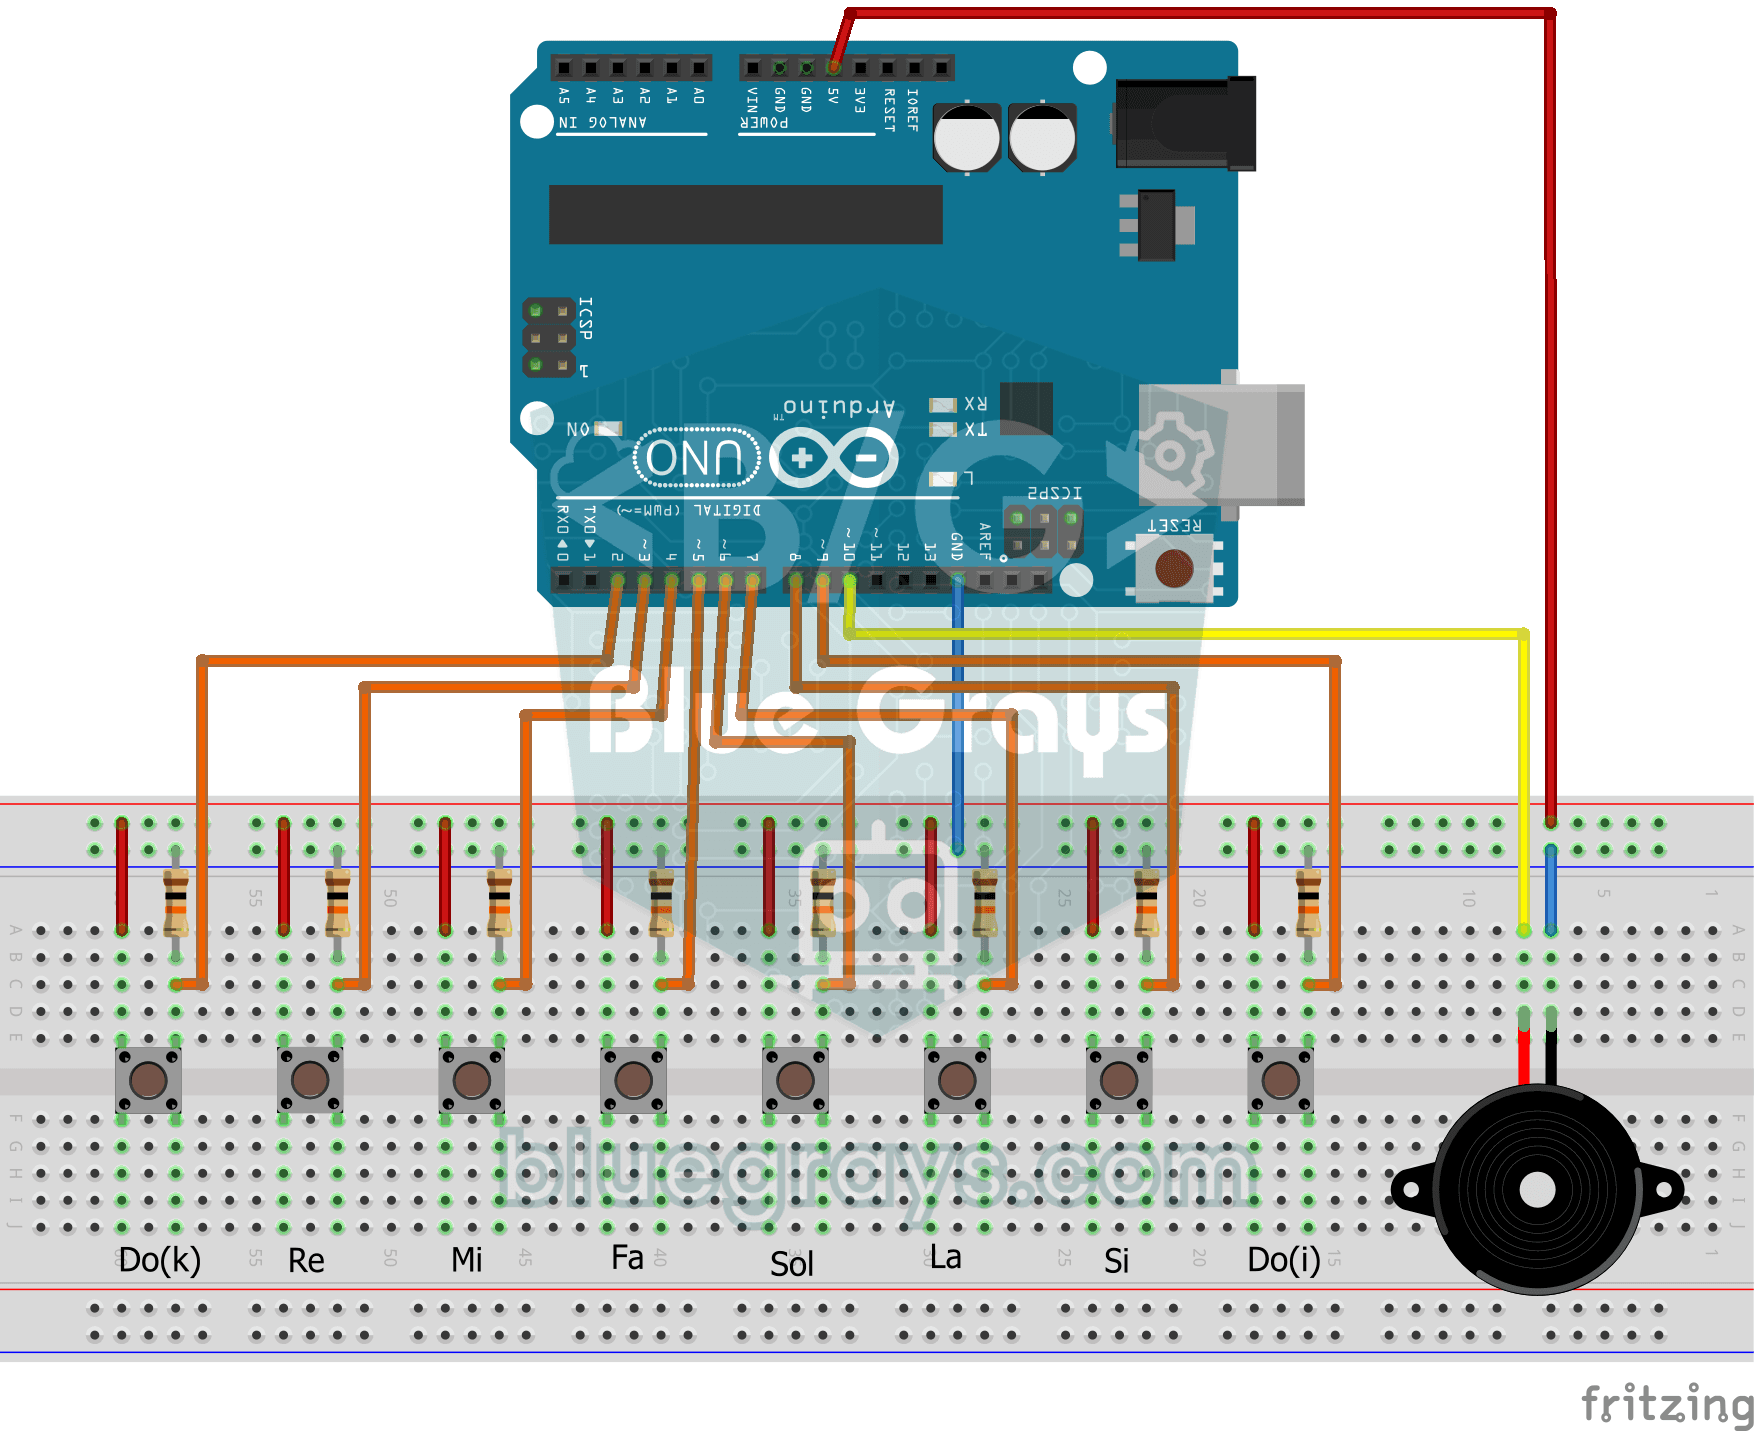
ブザーとボタンで作る簡単なピアノ
8個のボタンで小さなピアノを作ります。各ボタンには、低い音から順にド、レ、ミ、ファ、ソ、ラ、シ、高いドが割り当てられています。ボタンを押している間はブザーから音が鳴り、離すと止まります。簡単な曲を弾きながら、音符の正体が音の振動であることを実感できます。

HC-SR04で距離を測定(シリアルモニタ表示)
HC-SR04センサーは、コウモリが暗闇で道を見つけるのと同じ仕組みで動作します。人には聞こえない音を出し、その反響を捉えて前方の物体までの距離を測ります。Arduinoは0.5秒ごとに距離をセンチメートル単位でコンピューターの画面に表示し、3〜100センチメートルの測定値を示します。駐車センサーや障害物を避けるロボットなどのプロジェクトの基礎になります。

HC-SR04で作る駐車センサー
車の駐車センサーを小さく再現します。物体が近づくほど、ビープ音の間隔が短くなります。距離センサーが前方の物体までの距離を測り、20センチメートルより遠ければ緑のLEDが点灯します。近づくと赤いLEDが点滅してブザーが鳴り、さらに近づくほど警告の間隔が短くなります。車が壁にぶつからずに駐車できる仕組みを、机の上で確かめられます。
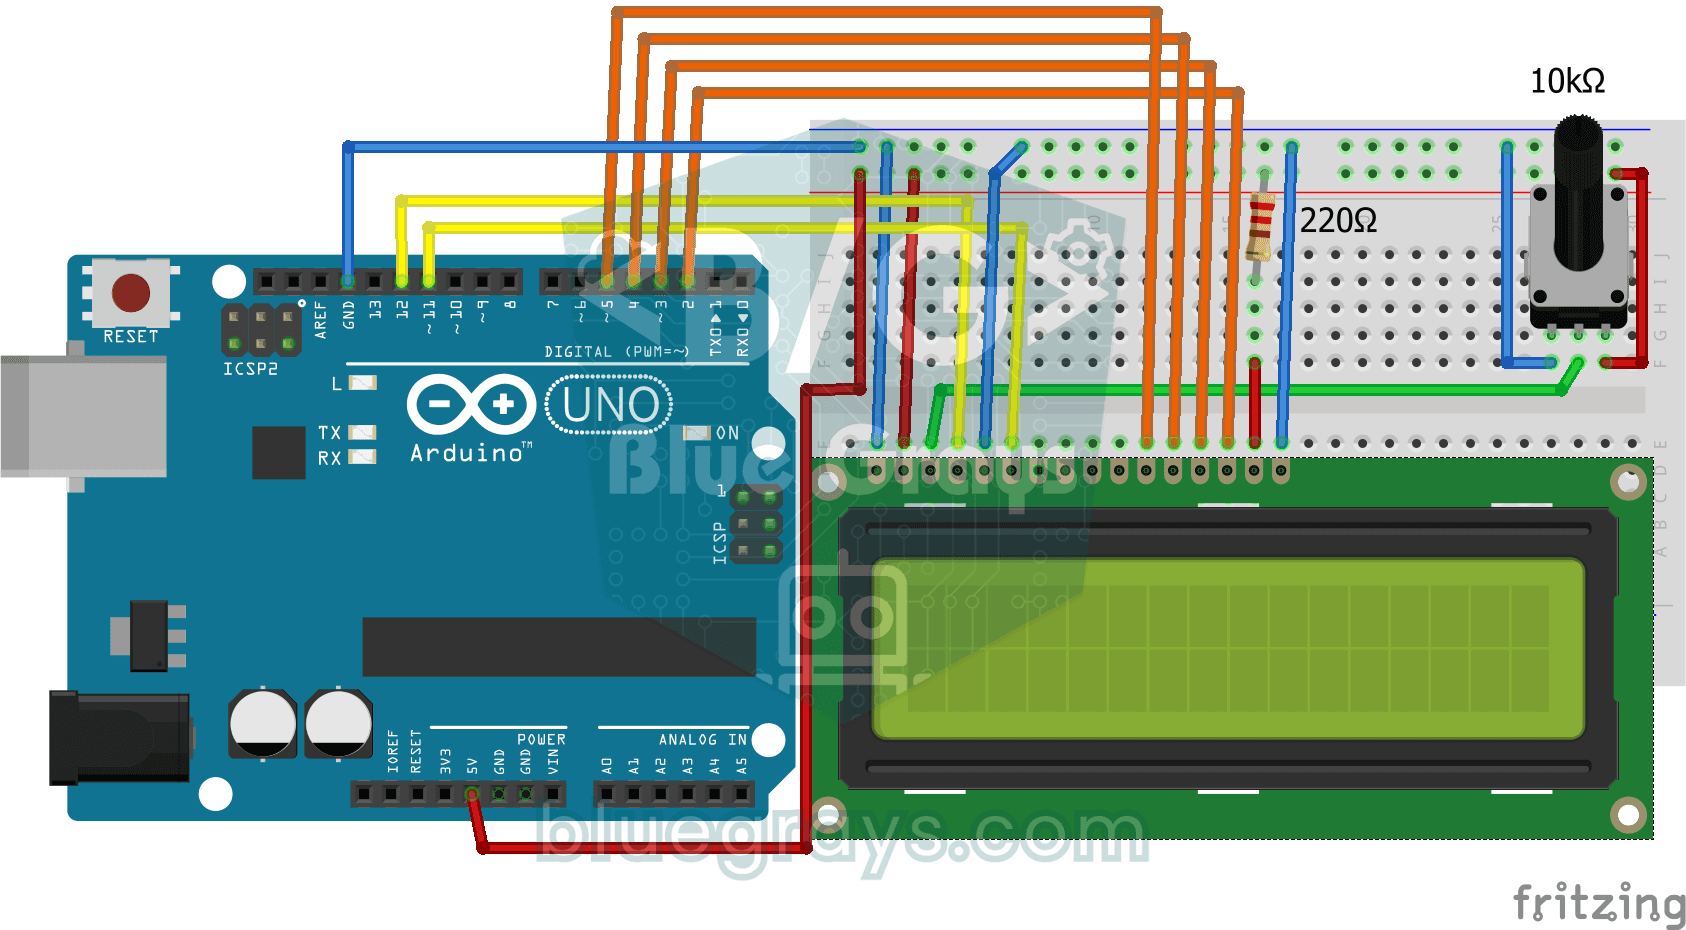
2x16 LCDディスプレイにメッセージを表示
ディスプレイに文字を表示するための最初のステップです。2行のLCDディスプレイにまず待機メッセージを表示し、次に上の行にあいさつを表示します。下の行にはタイプライターのように単語を1文字ずつ表示し、その後ディスプレイを消去して最初から繰り返します。文字の表示位置を指定する方法を、実際の表示で確かめられます。
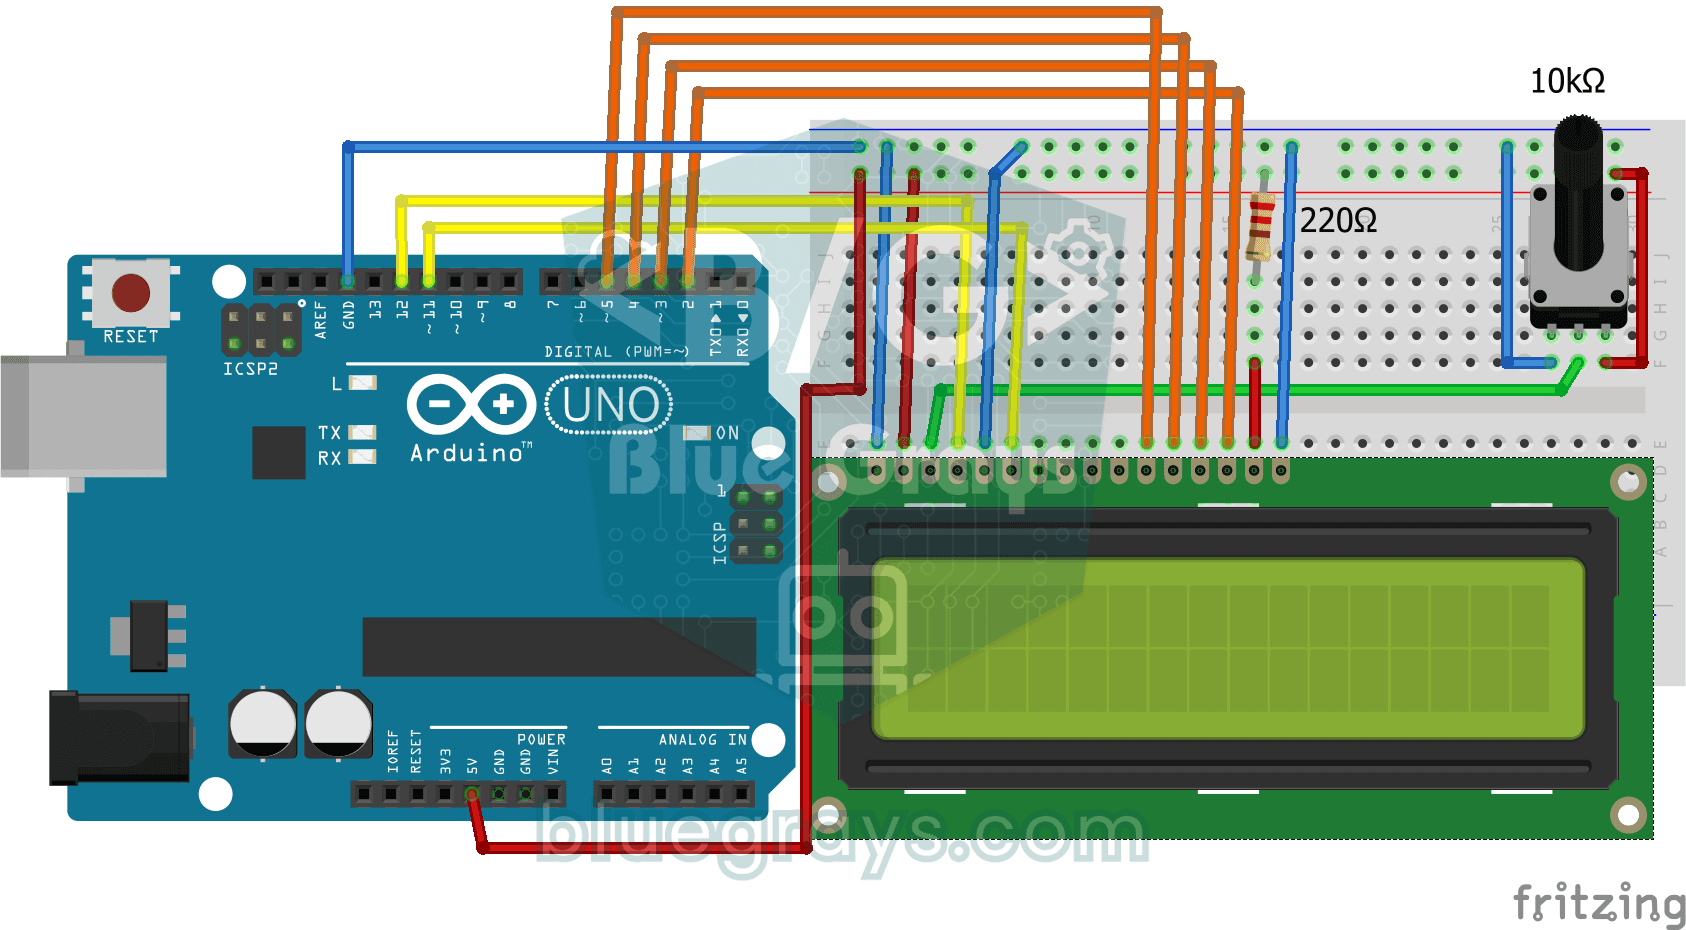
LCDで文字が左右に跳ね返るアニメーション
LCDディスプレイの上の行でBLUEGRAYSという文字が端から端へ動き、壁に当たるボールのように跳ね返る動きを繰り返します。必要なのはArduino、2x16 LCDディスプレイ、文字の見やすさを調整する可変抵抗だけです。文字のスクロールや簡単な表示アニメーションを作る最初のステップです。
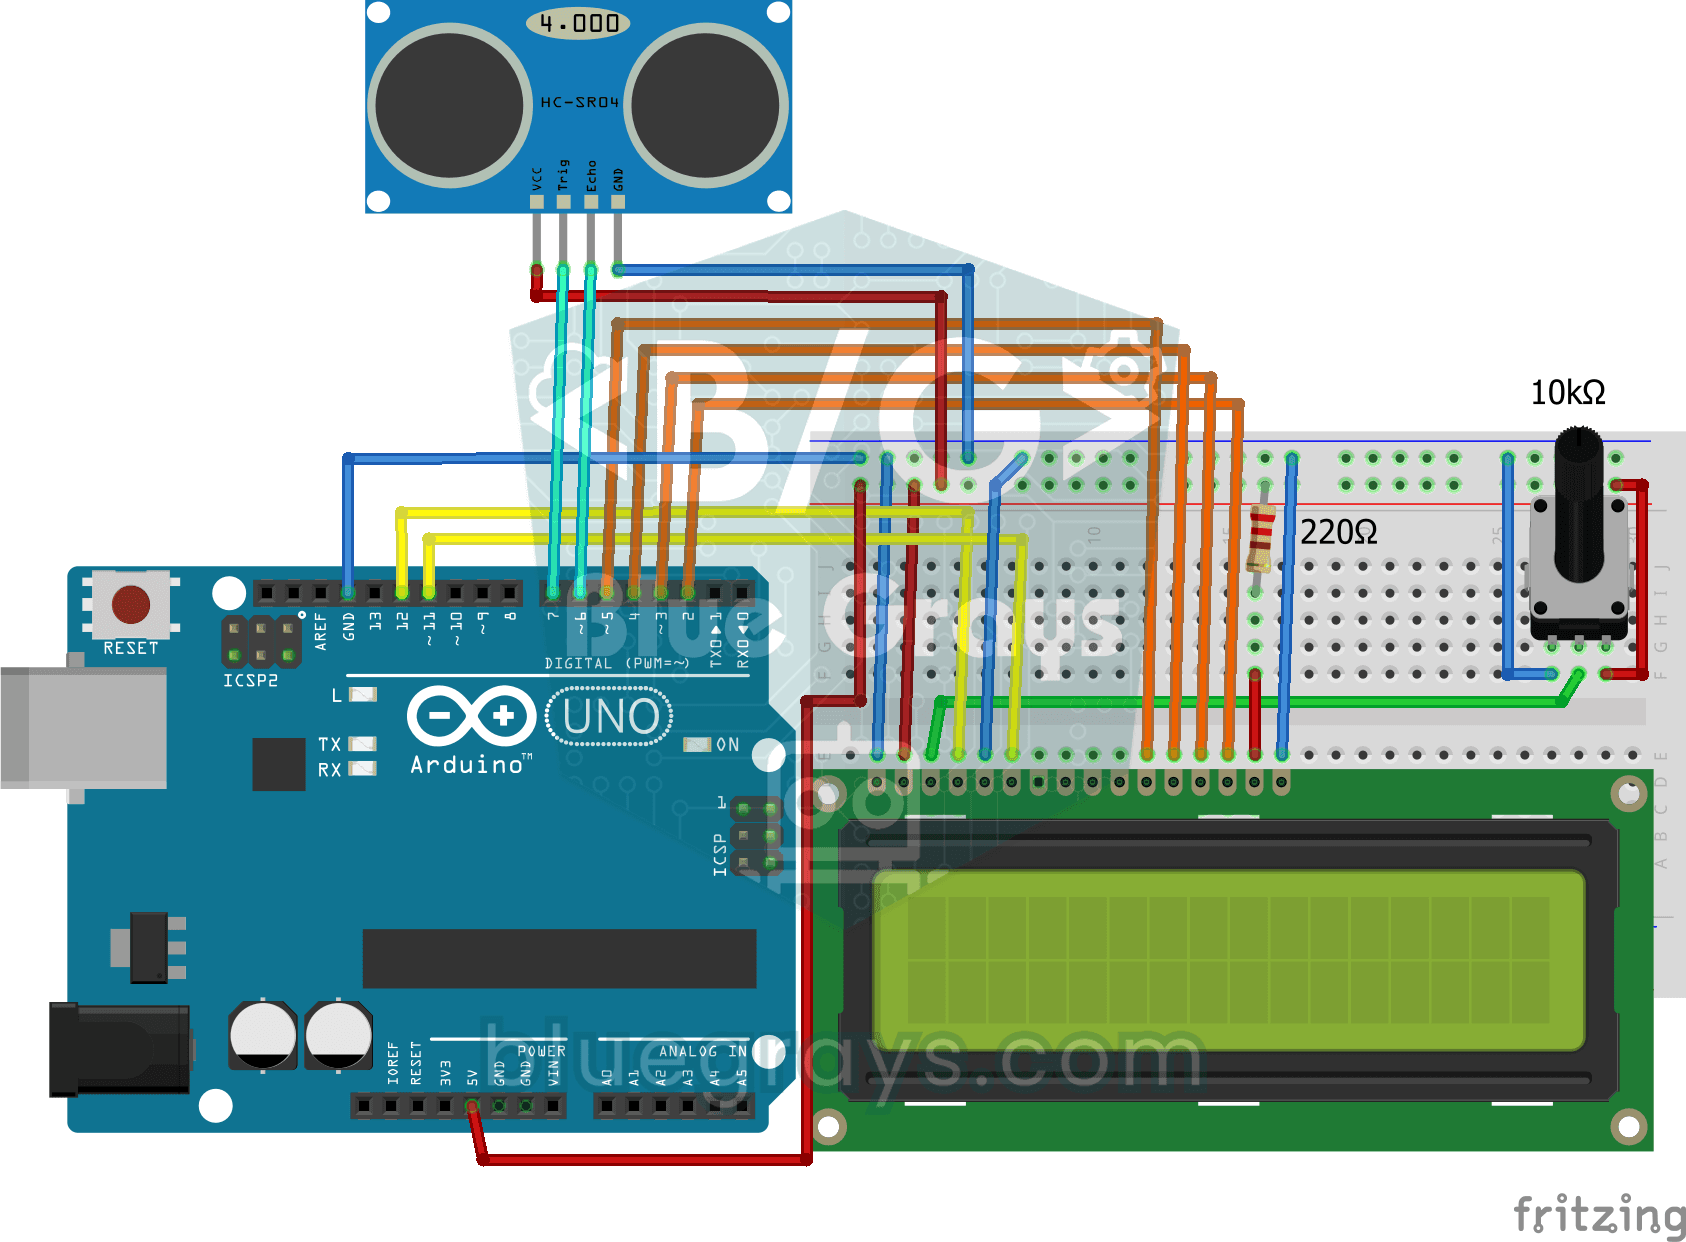
LCDディスプレイを使った距離測定
定規を使わずに距離を測る装置です。センサーの前で手を近づけたり遠ざけたりすると、数値が変わります。HC-SR04が音波を出して反響を捉え、Arduinoが距離をセンチメートル単位で計算し、2行のLCDディスプレイに1秒間に数回表示します。車の駐車センサーの仕組みを、机の上で確かめられます。

I2CでLCDディスプレイを使う
Arduinoにディスプレイを接続し、最初のメッセージを表示します。2行のLCDディスプレイは数本の配線だけで接続できます。まず上の行にあいさつを表示し、次に下の行にもう1つのメッセージを表示します。その後、表示を消去して最初から繰り返します。温度や時刻、スコアを表示するプロジェクトは、すべてこのステップから始まります。
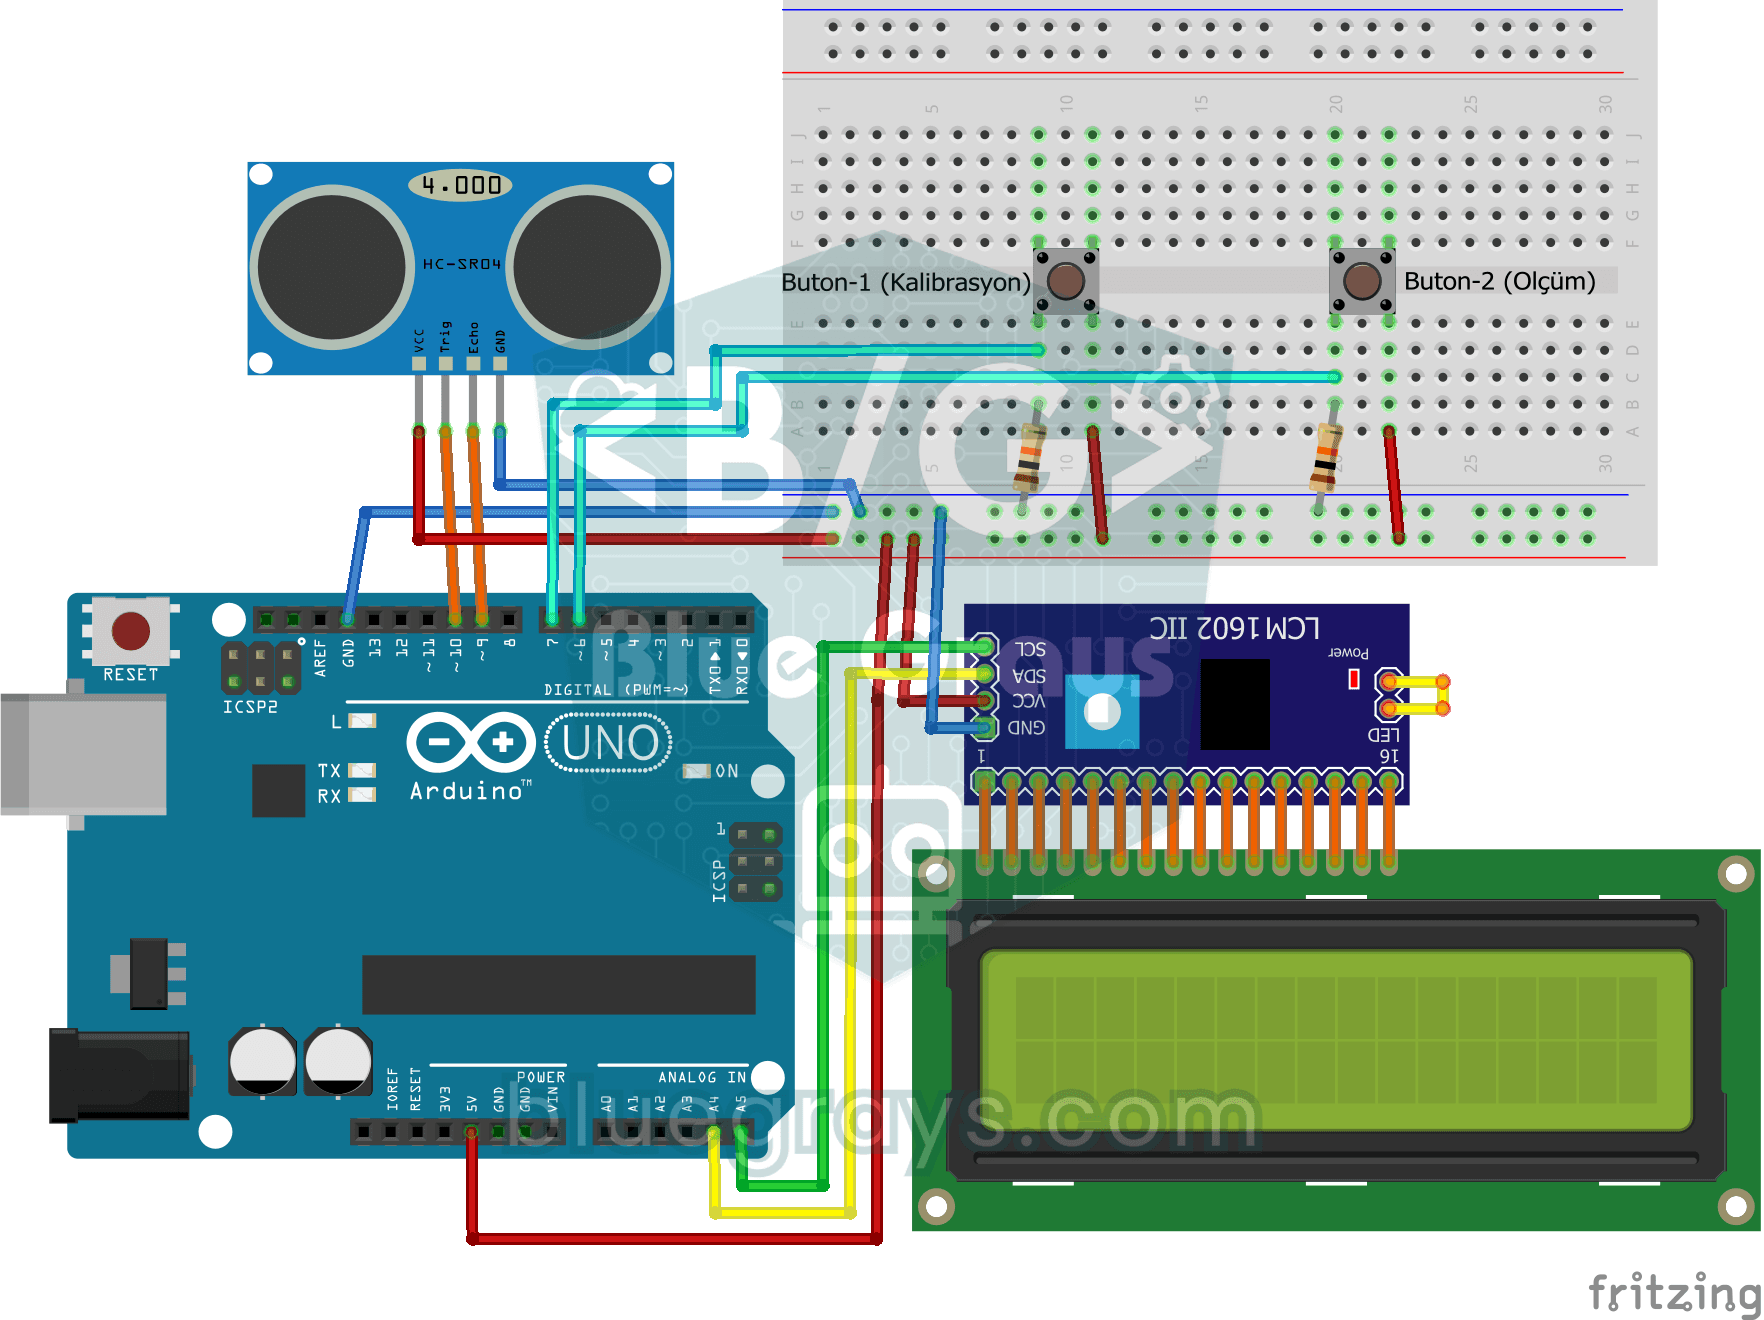
身長測定プロジェクト
ドア枠に取り付けて、下に立った人の身長をセンチメートルで表示する身長計です。まず、下に誰もいない状態で1つ目のボタンを押し、距離センサーで床までの距離を測ります。次に、人が下に立って2つ目のボタンを押すと、Arduinoが2つの測定値の差を計算し、身長をディスプレイに表示します。病院にある身長計の電子版を自分で作れます。

BluetoothでスマートフォンからLEDを操作
スマートフォンで部屋の照明をつけたり消したりするための、小さな練習です。Bluetoothモジュールがスマートフォンから送られた文字をArduinoに伝えます。ある文字で赤いLEDが、別の文字で緑のLEDが点灯し、同じ文字を小文字で送ると消灯します。無線操作の仕組みを、ごくシンプルな形で学べます。

サーボモーターの使い方
小型サーボモーターのアームが、一方の端、中央、もう一方の端の3つの位置へ順番に回り、それぞれの位置で2秒間止まります。Arduinoが保持する角度をモーターに指示すると、モーターはその位置まで動いて止まります。ロボットアームや自動開閉するふたが動く仕組みを学べます。

ポテンショメーターでサーボモーターを操作
ポテンショメーターのつまみを回すと、サーボモーターのアームもそれに合わせて回ります。つまみの一方の端が0度、もう一方の端が半回転に対応します。Arduinoがつまみの位置を常に読み取り、サーボモーターが動きにすぐ反応します。ロボットアームや回転式カメラ台などのプロジェクトへの第一歩です。