
Arduinoのプロジェクトをさがす
初級から上級まで、回路図・コード・動画付きのプロジェクトを数百件収録しています。自分のレベルに合ったところから始められます。

サーボモーターの使い方
小型サーボモーターのアームが、一方の端、中央、もう一方の端の3つの位置へ順番に回り、それぞれの位置で2秒間止まります。Arduinoが保持する角度をモーターに指示すると、モーターはその位置まで動いて止まります。ロボットアームや自動開閉するふたが動く仕組みを学べます。

ポテンショメーターでサーボモーターを操作
ポテンショメーターのつまみを回すと、サーボモーターのアームもそれに合わせて回ります。つまみの一方の端が0度、もう一方の端が半回転に対応します。Arduinoがつまみの位置を常に読み取り、サーボモーターが動きにすぐ反応します。ロボットアームや回転式カメラ台などのプロジェクトへの第一歩です。

ジョイスティックでサーボモーターを制御
防犯カメラの向きを変えるように、ジョイスティックで2つのモーターを操作します。スティックを左右に倒すと下側のサーボモーターがゆっくり回り、上下に倒すと上側のサーボモーターが上下に傾きます。手を離すと、どちらもその位置で止まります。カメラやレーザーの台座など、2方向に動く装置の基礎を作ります。

ステッピングモーターの使い方
時計の針のように、必要な分だけ正確に少しずつ回転するモーターです。Arduinoがドライバーボードを介して小さなステッピングモーターを一方向に1回転させ、1秒待ってから逆方向に1回転させます。ドア、カーテン、回転台など、正確な回転が必要なプロジェクトの基礎を学べます。

ステッピングモーターで作る360度サーボモーター
普通のステッピングモーターを、1周の範囲で好きな角度へ動かせるようにします。Arduinoが各角度に必要なステップ数を計算し、モーターは0、90、45、180、135、360度へ順番に移動します。それぞれの位置で少し止まり、最初から繰り返します。通常は半回転の範囲に限られるサーボモーターの働きを、1周全体で実現する仕組みを作れます。

L298Nで作るBluetooth操作の車
スマートフォンをリモコンにして、自作のロボットカーを操作できます。ArduinoはBluetoothモジュールを通じてスマートフォンのリモコンアプリから指令を受け取り、モータードライバーで車輪を回します。前進、後退、左右や斜めへの移動ができ、速度もスマートフォンから調整できます。停止ボタンを押すと、短いブレーキ動作でモーターがすぐに止まります。

障害物回避ロボット
自分で進む道を見つける、賢い車を作ってみませんか?障害物回避ロボットは、前面の超音波センサーで周囲を常に調べます。障害物を見つけると停止し、サーボモーターで左右を確認して、最も障害物の少ない方向を選んで進みます。自動運転の基礎を学ぶのにぴったりの入門プロジェクトです。

ポテンショメーターでSG90サーボモーターの角度制御
ポテンショメーターでサーボモーター(SG90)を制御 アナログ入力部品のポテンショメーターを使い、サーボモーターの角度をリアルタイムで正確に制御するプロジェクトです。アナログ・デジタル変換(ADC)と信号のマッピングの仕組みを理解するための、基礎的な技術例です。 動作の仕組み アナログデータの読み取り:ポテンショメーターを回すと抵抗が変化し、ArduinoのアナログピンA0に0Vから5Vの電圧信号が

サーボの円形ダンス — 32個のサーボで動く模様
Arduino Megaで、円形に並べた32個のサーボモーターを動かすビジュアルアニメーションのプロジェクトです。サーボは1つの配列で管理し、Megaの22–53番ピンに接続します。ランダムな角度でばらばらに振動する動き、全体が同時に動く同期スイープ、円周を滑らかに巡る波、左右に揺れる方位磁針の針という4種類の動きを見せます。回転する波の効果は、各サーボと動作中のサーボとの関係によって生まれます。
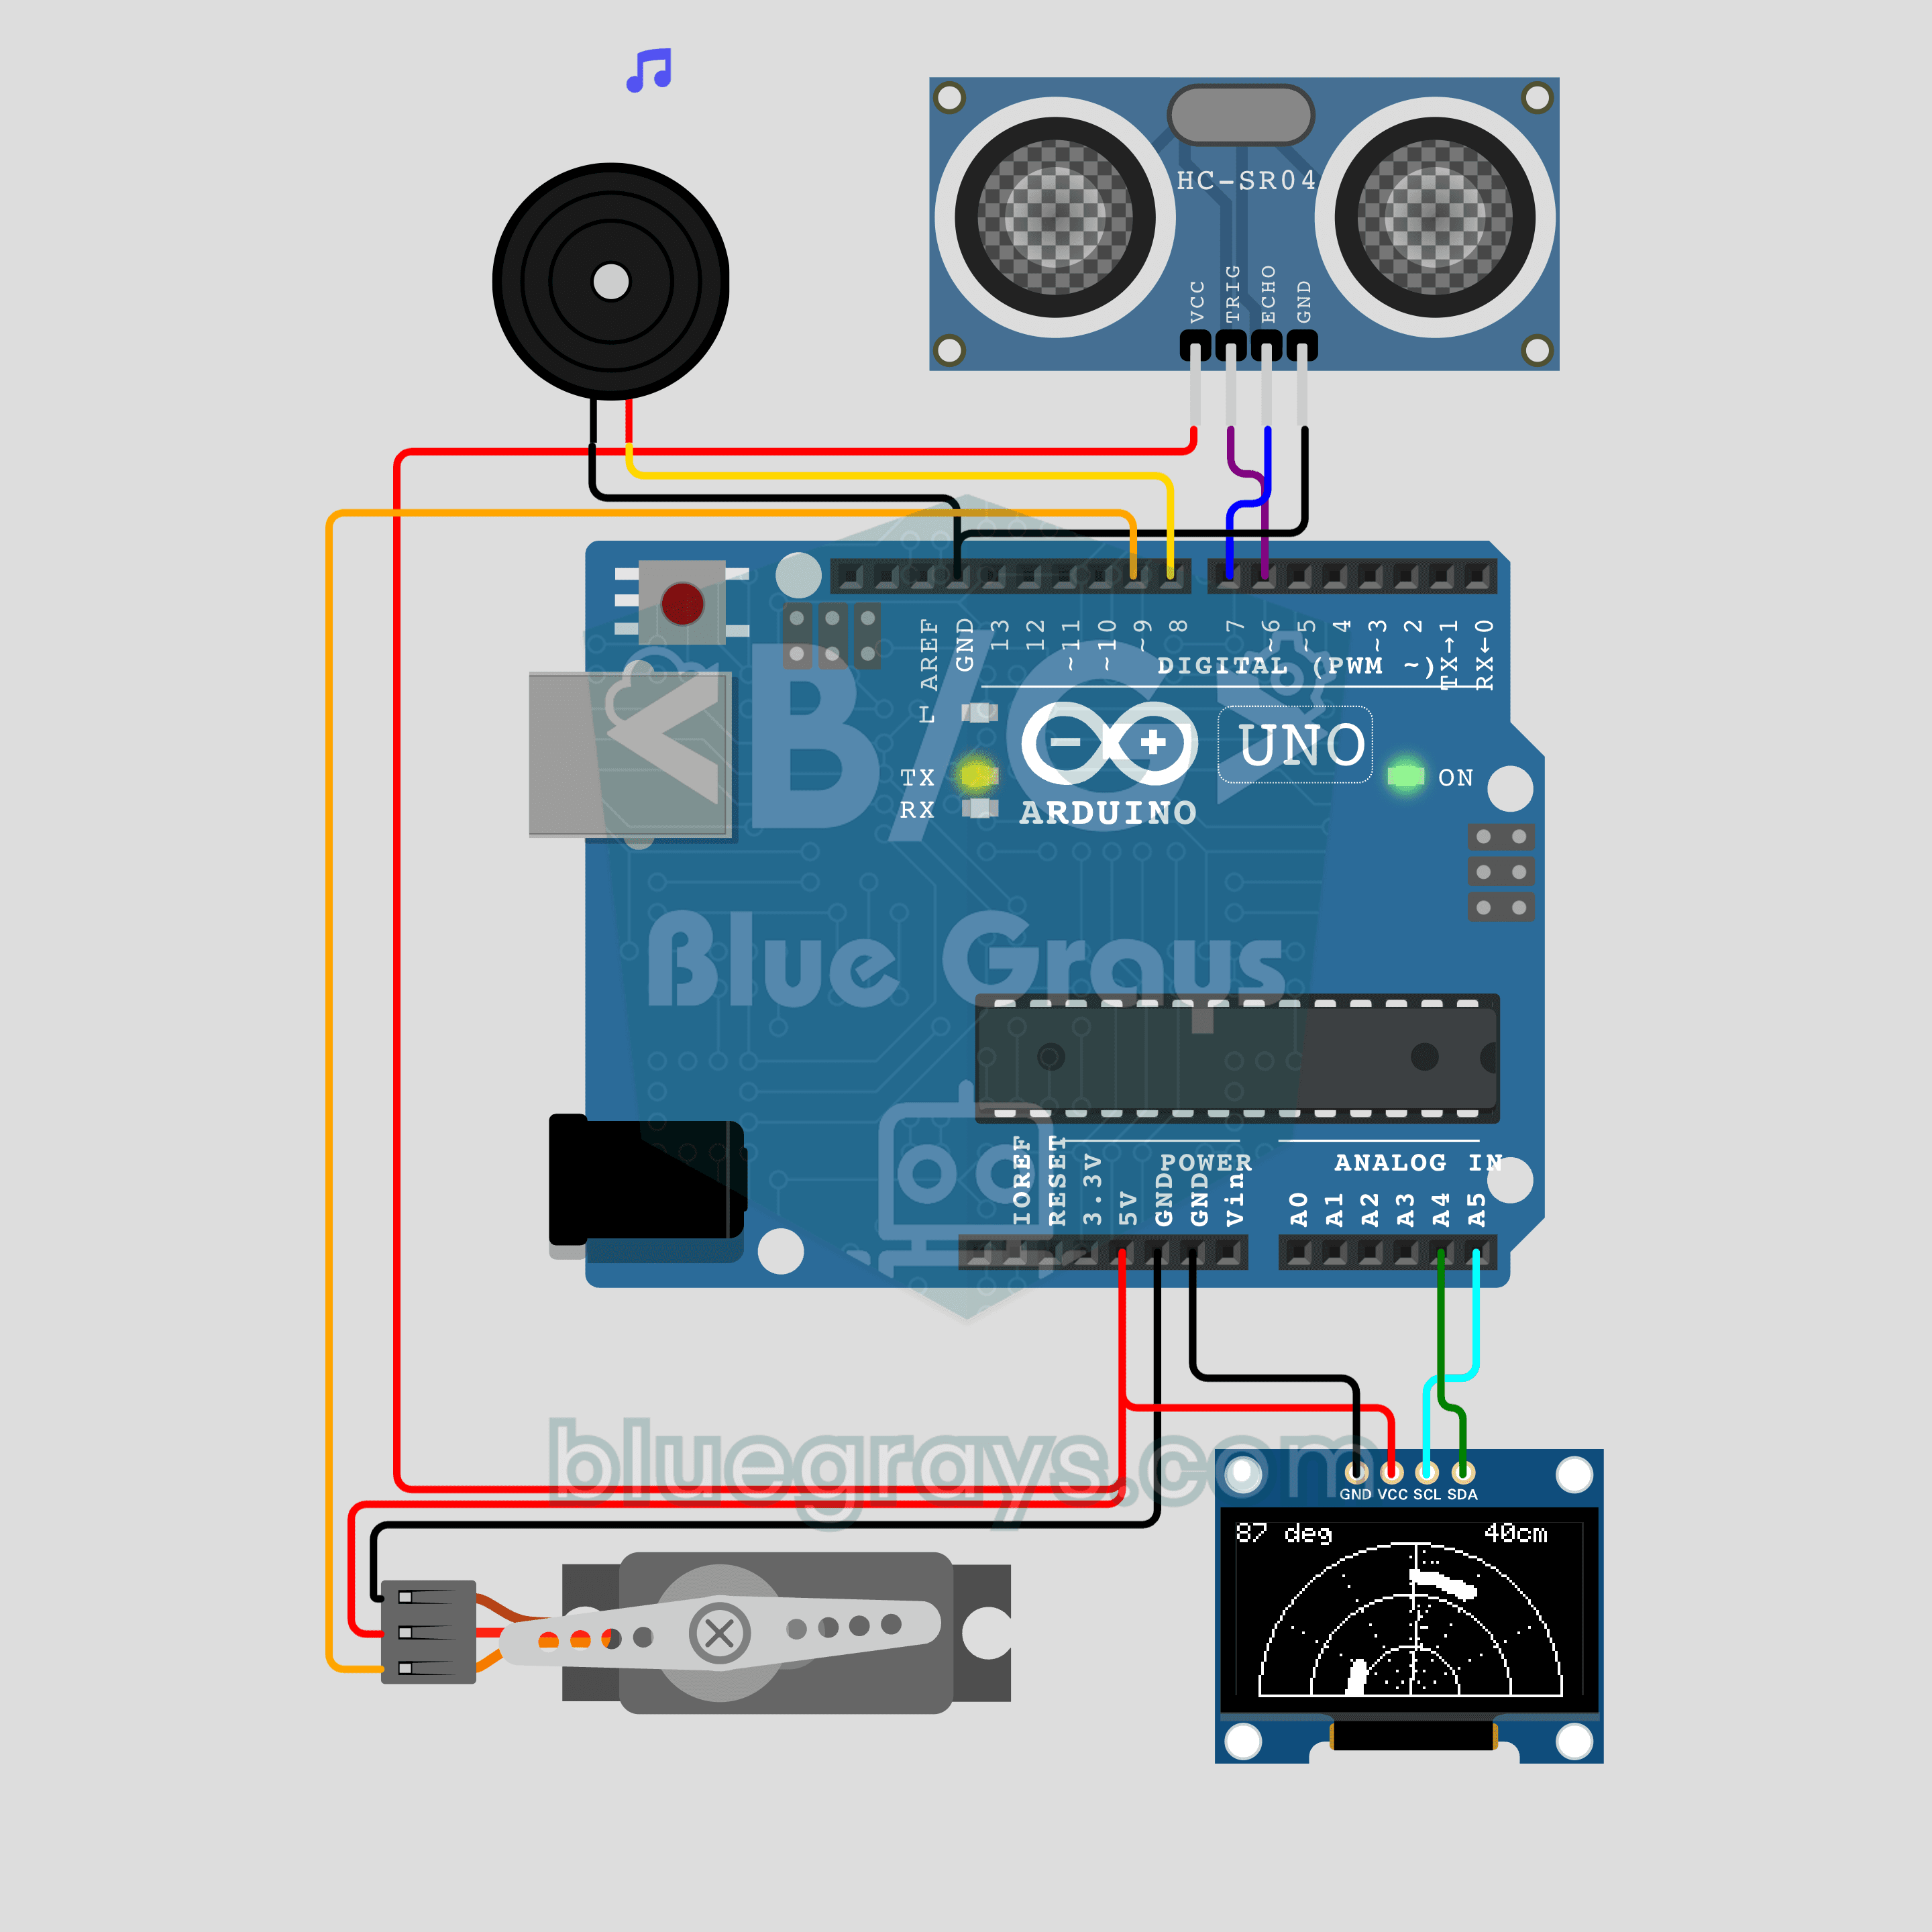
Arduinoミニレーダー(サーボモーター+HC-SR04+OLEDディスプレイ)
距離センサーとサーボモーターで、映画のようなレーダーを作ります!**SG90サーボモーター**が**HC-SR04**を0度から180度まで動かして走査し、**0.96インチOLED**に回転する走査線と、検出した物体を示す点を描きます。範囲内に物体が入ると**パッシブブザー**が短く鳴り、物体が近づくほど音が高くなります。サーボモーターの制御、超音波による測定、三角関数を使った描画、`tone()`による音の出力を1つのプロジェクトで学べます。
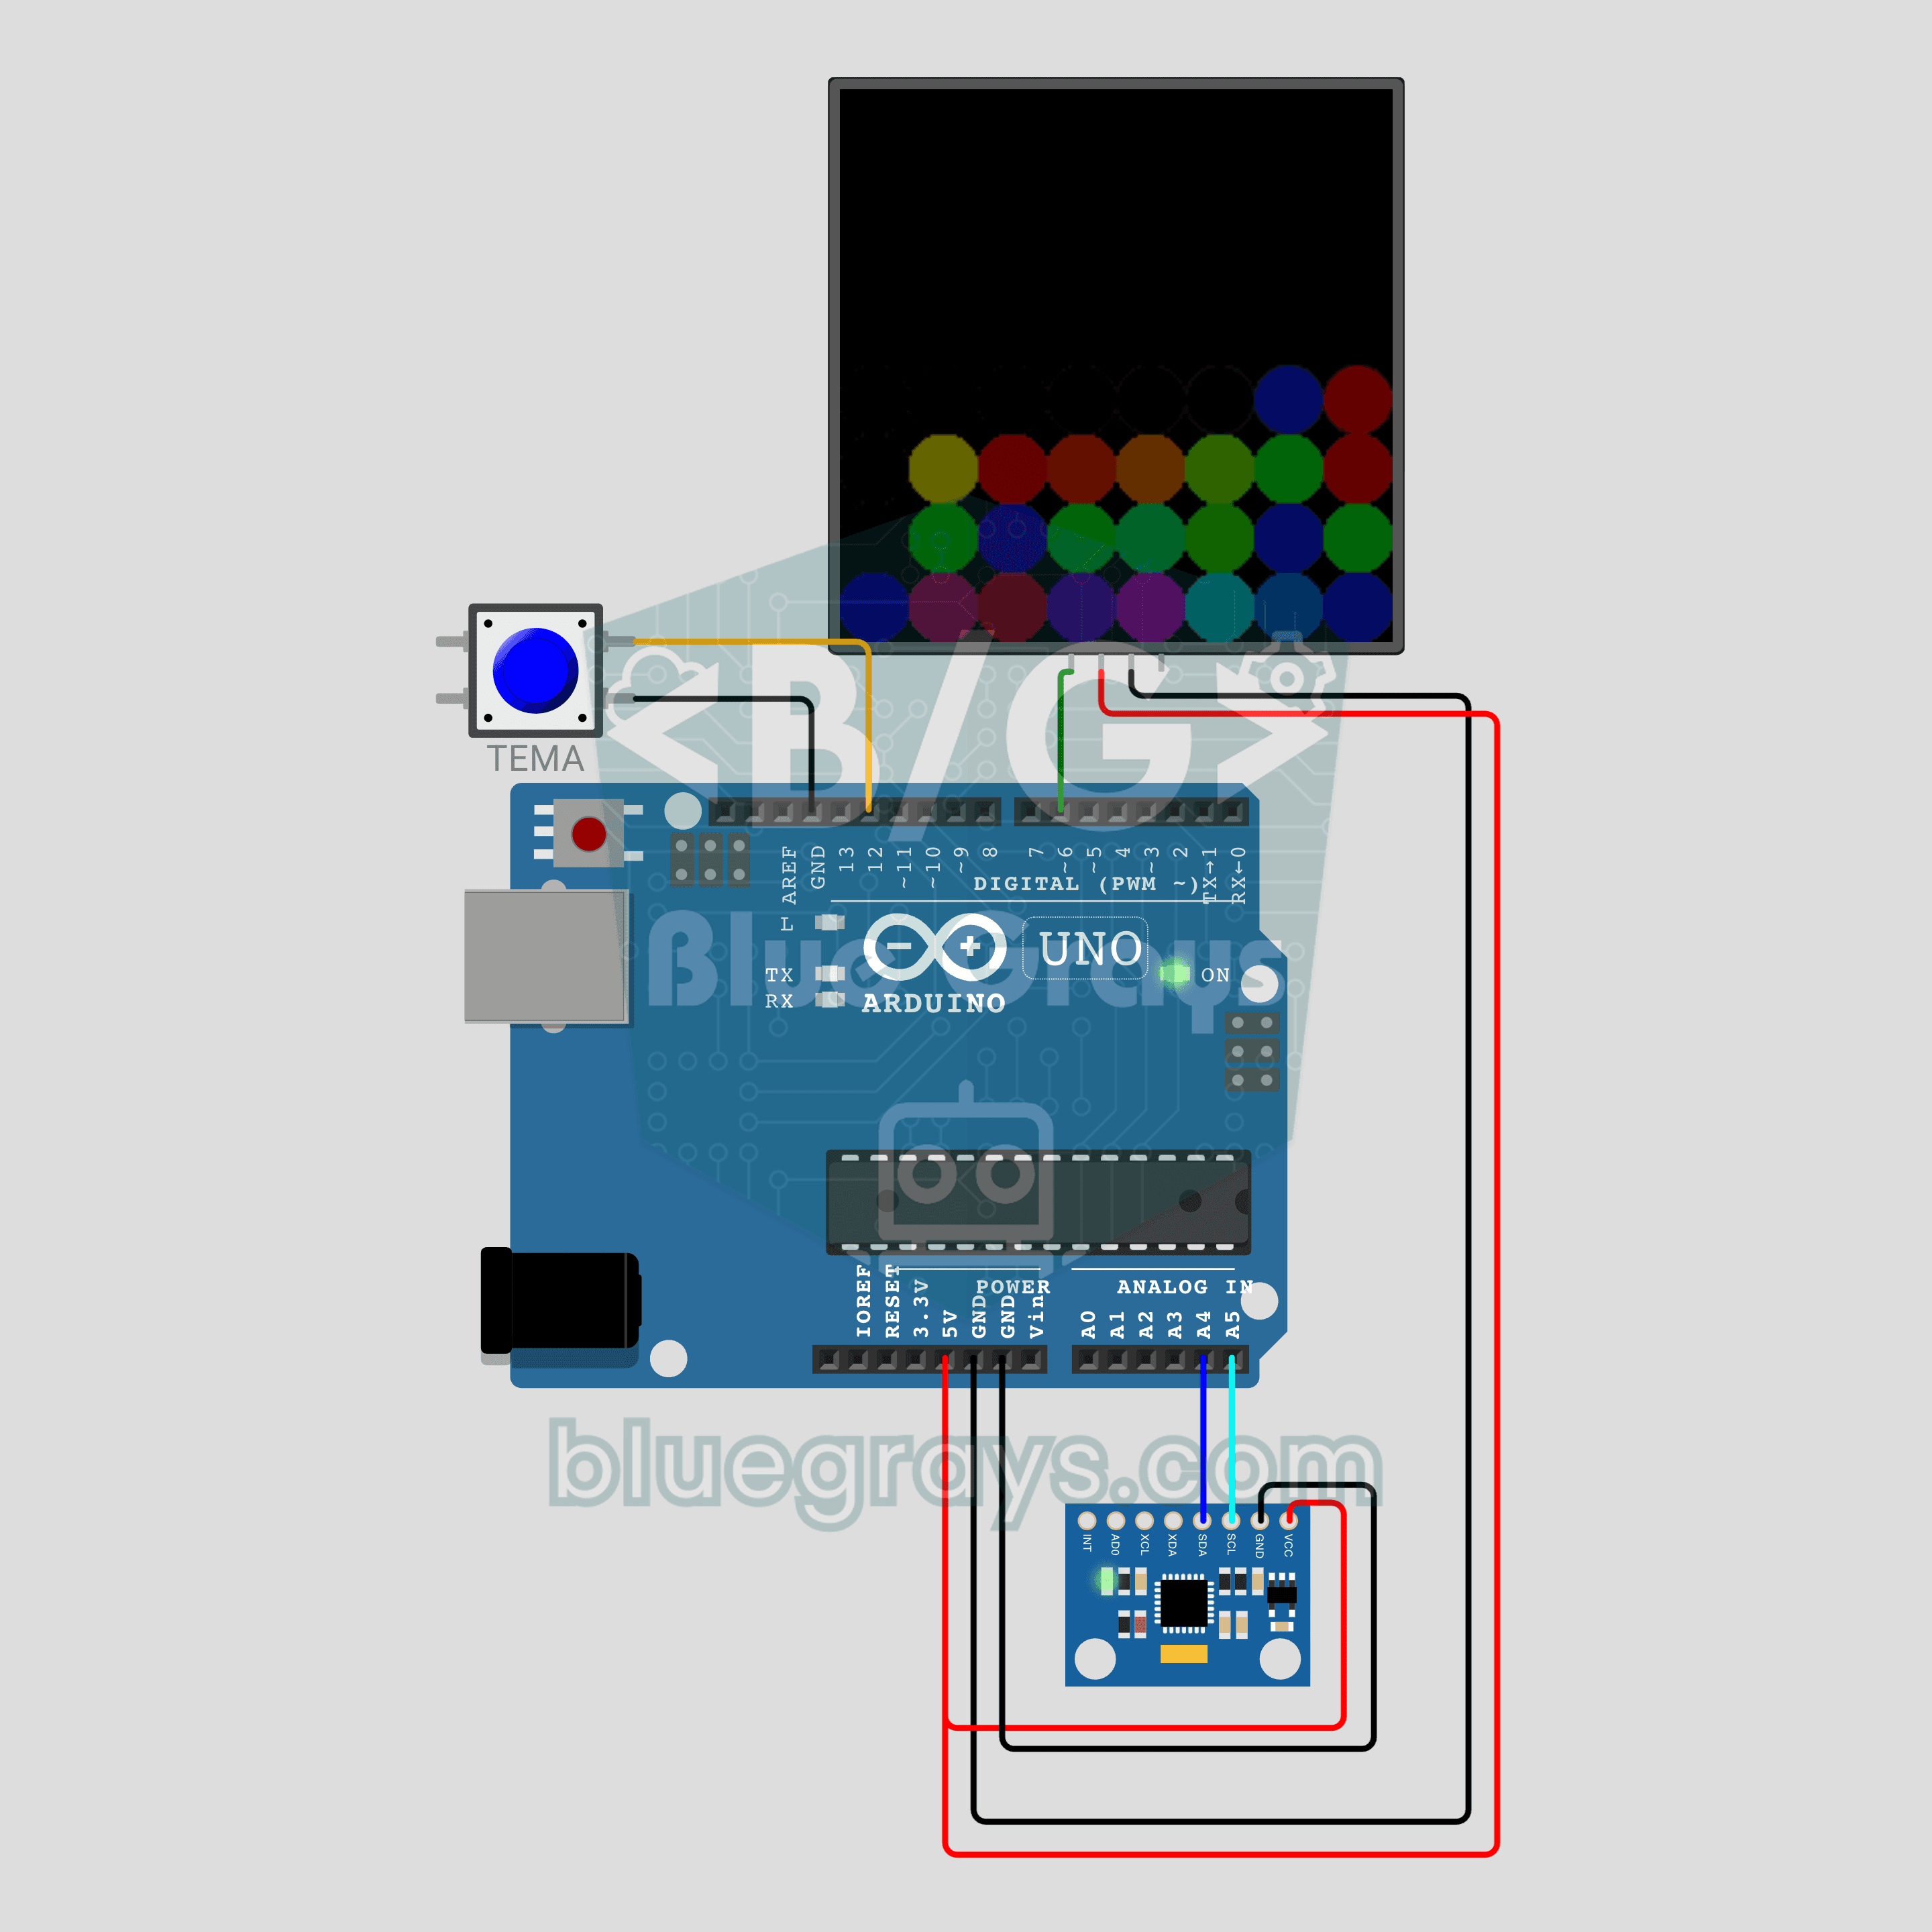
Arduinoで傾けると流れるデジタル砂(MPU-6050+8x8 NeoPixelマトリクス)
回路を傾けた方向に流れるLEDの砂を作ります!**MPU-6050**加速度センサーが傾きを測り、**8x8 NeoPixelマトリクス**上の24個の粒が重力の方向に落ちて、本物の砂のように端に積もります。**テーマボタン**で砂、水、溶岩、虹の色に切り替えられます。ライブラリを使わないI2Cの読み取り、傾きからの重力方向の算出、砂の落下を再現するシンプルなアルゴリズムを1つのプロジェクトで学べます。
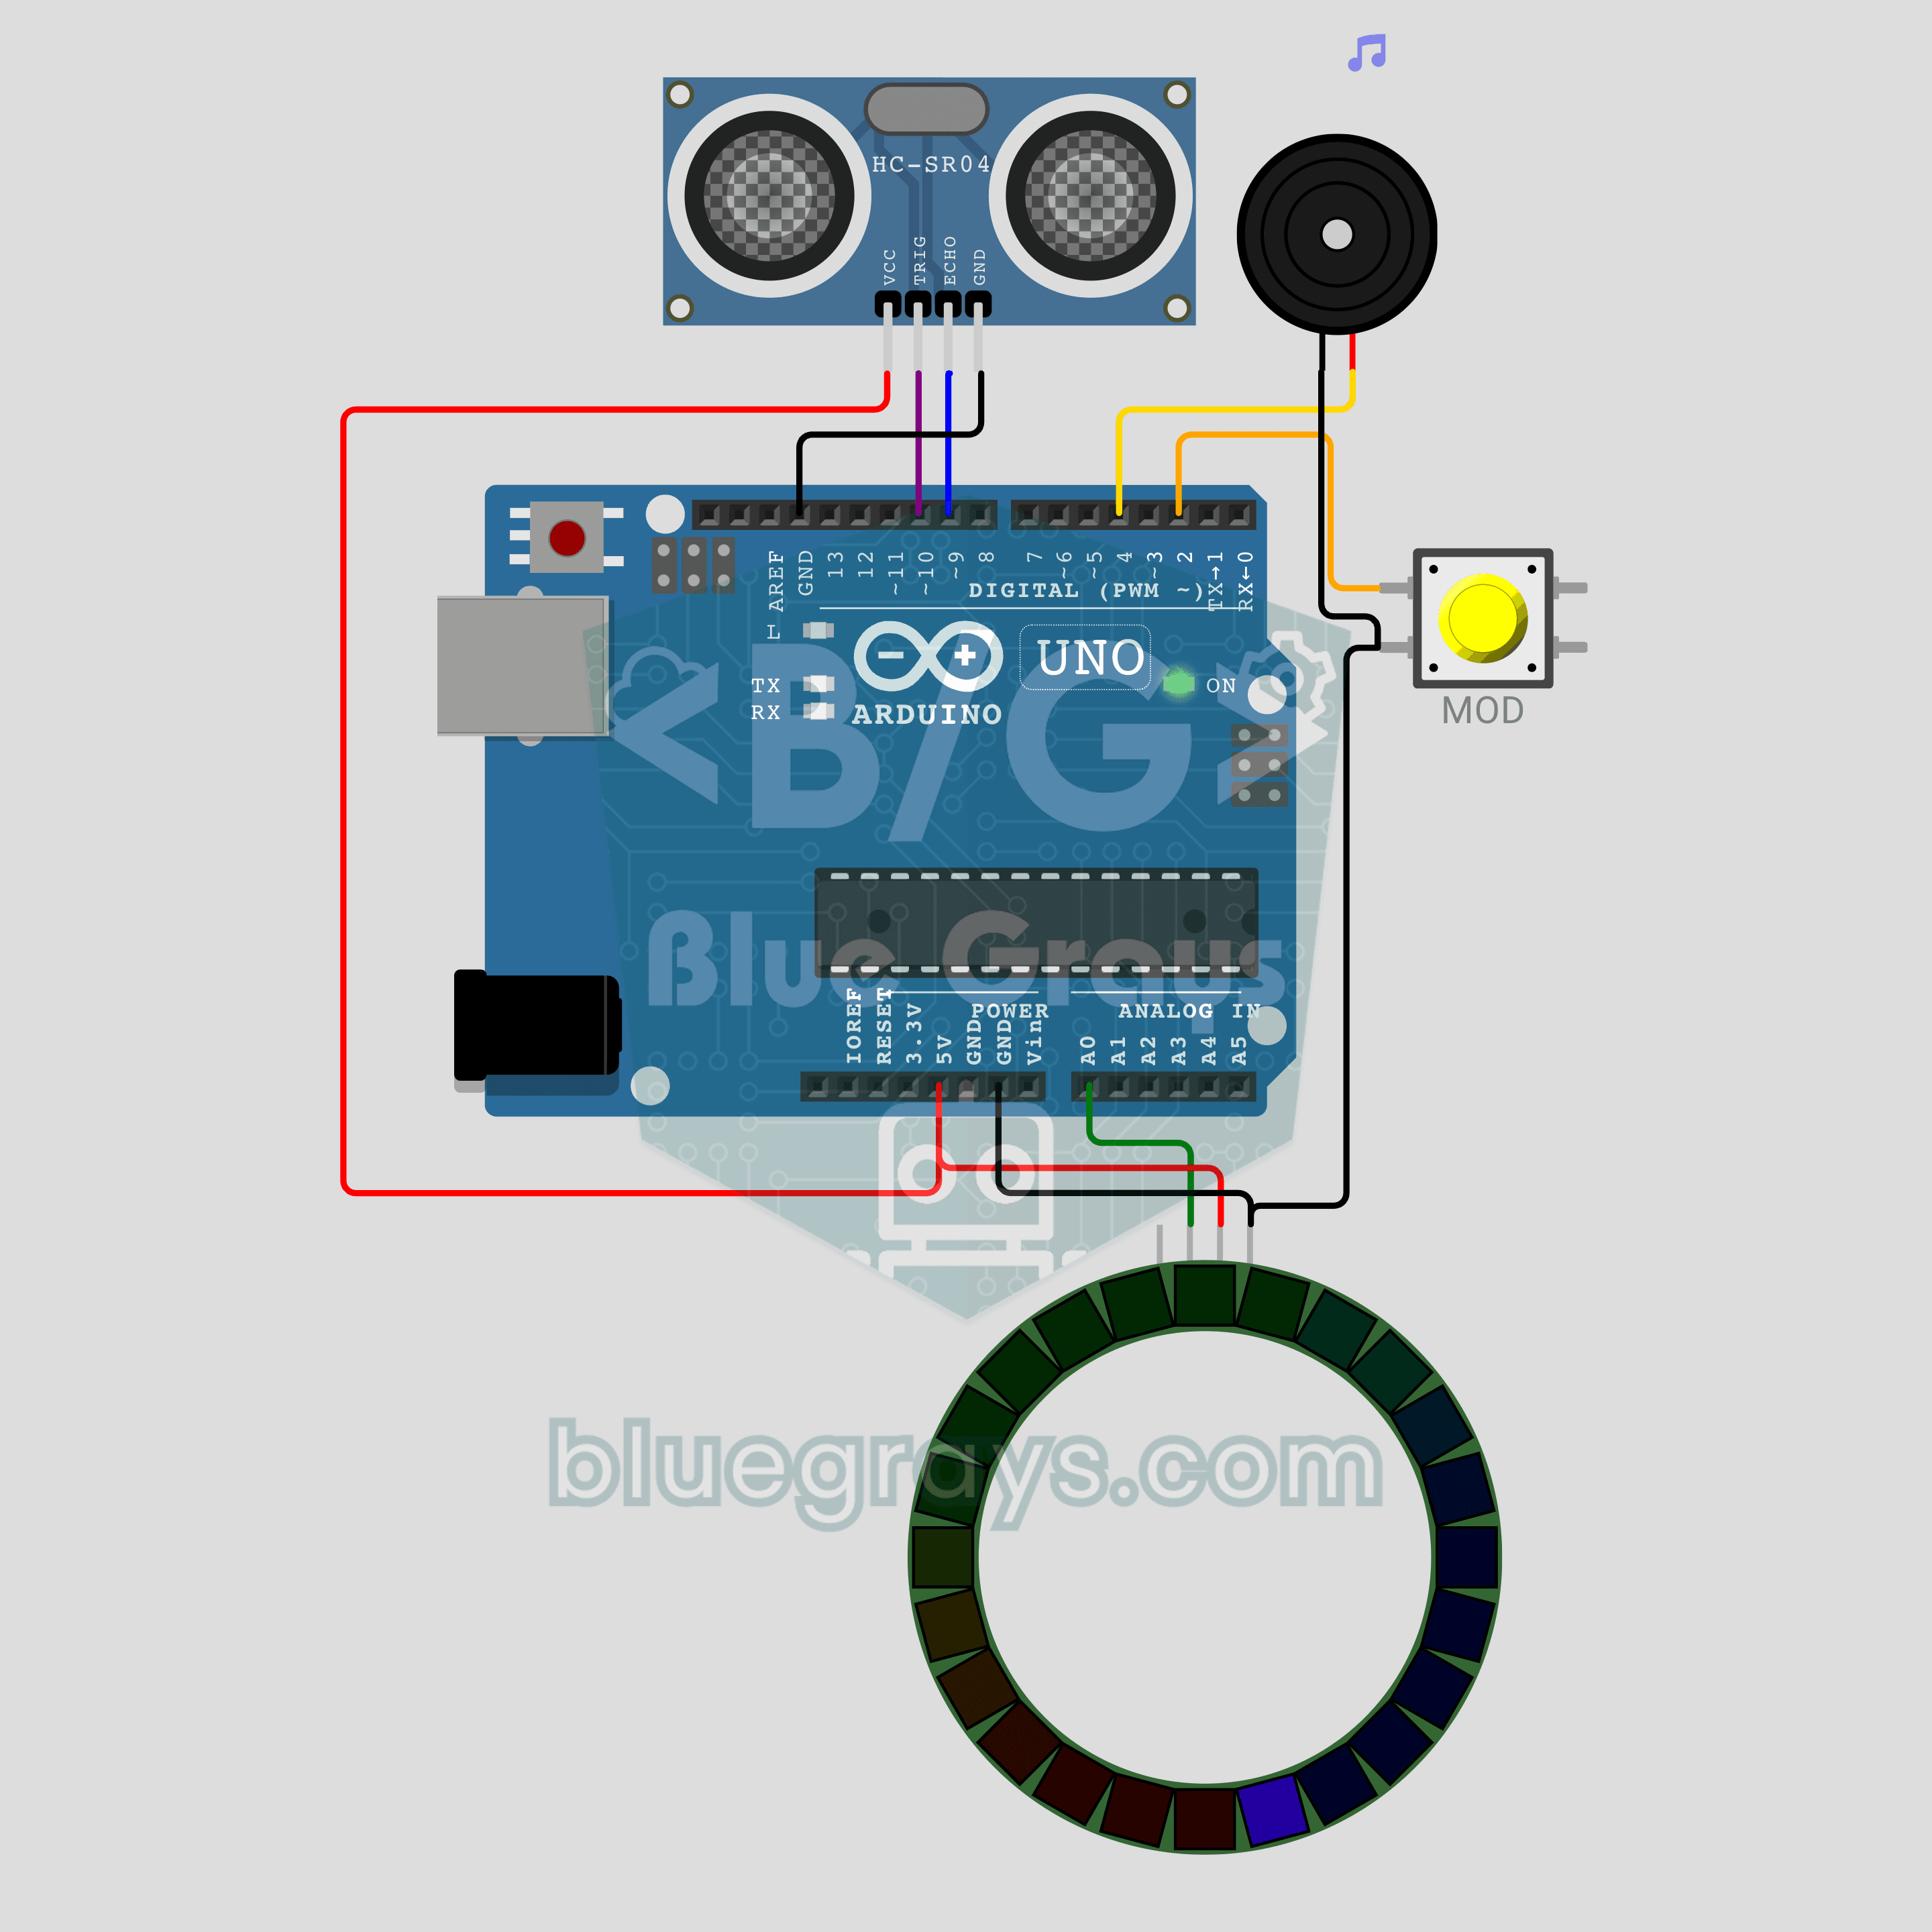
Arduino超音波テルミン(HC-SR04+NeoPixelリング+ブザー)
触れずに空中で手を動かすだけで演奏できる楽器を作ります!手を**HC-SR04**に近づけるほど**パッシブブザー**の音が高くなり、**24個のLEDを備えたNeoPixelリング**が色と点灯する割合で音程を示します。ボタンで2つのモードを切り替えられます。**SCALE**モードでは距離に応じて五音音階の音に合わせ、**GLIDE**モードでは昔のSF映画のように音が滑らかに変化します。メロディーを生み出すのは、用意されたコードではなく手の動きです。