
Hallsensor met Arduino: A3144 en 49E voor magneten en toerental
Hallsensor Arduino: digitale A3144 en analoge KY-024 / 49E, pull-up, pool en veldsterkte, toerental tellen, deursensor, ESP32-Hall vs reedschakelaar.
Een hallsensor is een kleine halfgeleiderchip die de aanwezigheid, polariteit en sterkte van een magneet detecteert zonder bewegende delen. In Arduino-projecten gebruik je hem om het toerental van een motor te tellen, de snelheid van een fiets te meten, te zien of een deur open of dicht is of de stand van een joystick uit te lezen. De flipcover die het scherm van je telefoon uitschakelt, het snelheidssignaal van een computerventilator en de wielsnelheidssensoren in auto's werken allemaal met het halleffect. In hobbykits kom je meestal twee typen tegen: de digitale A3144, die een aan/uit-signaal geeft, en de analoge 49E (KY-024-module), die de veldsterkte als spanning uitgeeft.
In deze gids leggen we de natuurkunde van het halleffect in gewone woorden uit en laten we het verschil zien tussen digitale en analoge sensoren, hoe je ze aansluit en waarom ze een pull-upweerstand nodig hebben. Daarna detecteren we een magneet met de A3144, meten we met de 49E welke pool dichterbij komt en hoeveel gauss het veld is, en tellen we het toerental van een motor met een interrupt. Ook lees je waar de ingebouwde hallsensor van de ESP32 goed voor is en waarom nieuwere versies hem hebben verwijderd, vind je MicroPython-code voor de Raspberry Pi Pico en een vergelijking van de hallsensor met de reedschakelaar.
Wat is het halleffect en hoe werkt een hallsensor?
In 1879 ontdekte Edwin Hall dat er een kleine spanning ontstaat tussen de twee randen van een dunne geleider waar stroom doorheen loopt, als er een magnetisch veld loodrecht op staat. De reden is dat bewegende ladingen in een magnetisch veld opzij worden geduwd (de lorentzkracht): elektronen hopen zich op aan één rand van het plaatje, de andere rand houdt een tekort over, en het verschil meet je als hallspanning. Deze spanning is evenredig met de veldsterkte en keert van teken om als de richting van het veld verandert. Het effect is in halfgeleiders veel sterker dan in metalen, maar blijft toch in het bereik van microvolt tot millivolt. Daarom bevatten hallsensorchips naast het hallplaatje ook een regelaar, een versterker en, in digitale modellen, een schmitttrigger en een uitgangstransistor.
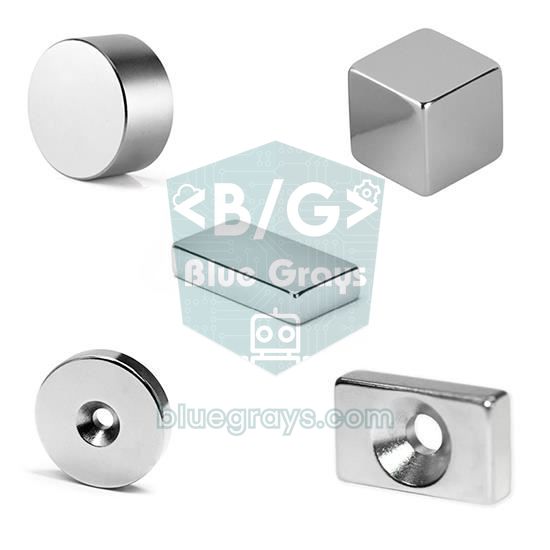
De sterkte van een magnetisch veld meet je in gauss (G) of millitesla (mT); 1 mT = 10 G. Het aardmagnetisch veld is ongeveer 0,25–0,65 G, dus het beïnvloedt hallsensoren niet. Op het oppervlak van een kleine neodymiummagneet staan enkele duizenden gauss, en dat neemt razendsnel af met de afstand: verdubbel je de afstand, dan daalt het veld tot ongeveer een achtste. Daarom ligt de detectieafstand, afhankelijk van de drempel van de sensor en de grootte van de magneet, meestal tussen een paar millimeter en een paar centimeter.
Typen hallsensoren: A3144, KY-024 / 49E en andere
Hallsensoren vallen op basis van hun uitgang in drie hoofdgroepen. Bij unipolaire schakelaars zoals de A3144 gaat de uitgang alleen LOW als één pool (bij de A3144 de zuidpool) dichtbij genoeg komt, en wordt hij weer HIGH als de magneet wegbeweegt. Bij latch-typen zoals de US1881 zet de zuidpool de uitgang in de ene stand en de noordpool in de andere, en de laatste stand blijft behouden ook als de magneet weg is; dit type is ideaal voor motoren met afwisselende N–Z-magneten eromheen. Bij lineaire typen zoals de 49E is de uitgang geen schakelaar maar een analoge spanning die evenredig is met de veldsterkte: zonder magneet staat hij op de helft van de voedingsspanning, hij stijgt als de ene pool dichterbij komt en daalt bij de andere.
| Eigenschap | A3144 (digitaal) | 49E / SS49E (analog) | US1881 (latch) |
|---|---|---|---|
| Voeding | 4,5–24 V | 2,7–6,5 V | 3,5–24 V |
| Uitgang | Open collector, LOW bij magneet | Analoog, VCC/2 bij nulveld | Open drain, LOW bij Z, HIGH bij N |
| Reageert op | Alleen zuidpool (Z) | Beide, met teken | Z schakelt in, N schakelt uit |
| Drempel / gevoeligheid | Inschakelpunt ongeveer 70–350 G | Typisch 1,4 mV/G bij 5 V | Typisch ±95 G |
| Pull-up nodig? | Ja (10 kΩ of INPUT_PULLUP) | Nee | Ja |
| Modulenaam | KY-003 | KY-024 (met DO via LM393), KY-035 | Zeldzaam als module |
| Pinnen (bedrukte kant naar je toe) | VCC, GND, OUT | VCC, GND, OUT | VDD, GND, OUT |
Hallsensor Arduino: bedrading en de pull-upweerstand
De uitgang van de A3144 is een open-collectortransistor: met een magneet erbij verbindt hij de uitgang met GND, en zonder magneet verbindt hij de uitgang met niets, waardoor de pin zweeft. Een zwevende pin leest door ruis willekeurige HIGH- en LOW-waarden. De uitgang moet dus via een weerstand naar de voedingskant worden getrokken; dit heet een pull-up. Op een Arduino doe je dat het eenvoudigst door de interne weerstand van 20–50 kΩ van het board in te schakelen met pinMode(pin, INPUT_PULLUP). Is de kabel lang, de omgeving rumoerig of tel je een snel draaiende as, dan geeft een externe 10 kΩ tussen de uitgang en de voeding schonere flanken. De open collector heeft een handig bijeffect: voed je de sensor met 5 V en trek je de uitgang op naar 3,3 V, dan kunnen ook 3,3V-boards zoals de ESP32 en Pico hem veilig gebruiken.
| Aansluiting | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| A3144 VCC | 5V | VIN (5 V) | VBUS (5 V) |
| A3144 OUT | D2 + INPUT_PULLUP (of 10 kΩ → 5V) | GPIO 27 + INPUT_PULLUP (of 10 kΩ → 3V3) | GP15 + PULL_UP (of 10 kΩ → 3V3) |
| 49E VCC | 5V | 3V3 | 3V3 |
| 49E OUT | A0 | GPIO 34 | GP26 (ADC0) |
| GND (beide) | GND | GND | GND |
Een magneet detecteren met de A3144
- Met de bedrukte kant van de A3144 naar je toe zijn de pinnen van links naar rechts VCC, GND en OUT. Sluit VCC aan op 5V, GND op GND en OUT op D2.
- Upload de onderstaande code en open de Serial Monitor op 9600 baud.
- Breng één kant van de magneet dicht bij de bedrukte kant van de sensor. Gaat de ingebouwde led van het board niet branden, draai de magneet dan om; de A3144 reageert alleen op de zuidpool.
- Noteer de afstanden waarop de led aan- en uitgaat; het verschil daartussen is de ingebouwde hysterese van de sensor.
1const byte HALL_PIN = 2;              // A3144 OUT
2const byte LED_PIN = 13;              // dahili LED / onboard LED
3
4bool lastMagnet = false;
5
6void setup() {
7  pinMode(HALL_PIN, INPUT_PULLUP);    // açık kolektör çıkış için pull-up / pull-up for the open-collector output
8  pinMode(LED_PIN, OUTPUT);
9  Serial.begin(9600);
10}
11
12void loop() {
13  bool magnet = digitalRead(HALL_PIN) == LOW;   // mıknatıs varken LOW / LOW when a magnet is present
14  digitalWrite(LED_PIN, magnet ? HIGH : LOW);
15
16  if (magnet != lastMagnet) {                   // yalnız durum değişince yaz / print only on change
17    Serial.println(magnet ? F("Miknatis var / magnet detected") : F("Miknatis yok / no magnet"));
18    lastMagnet = magnet;
19  }
20}
Anders dan een reedschakelaar of een knop heeft de A3144 geen contactdender-onderdrukking nodig. De schmitttrigger in de sensor zorgt ervoor dat het inschakelpunt (BOP) minstens 20 G boven het loslaatpunt (BRP) ligt; ook als de magneet op de grens wiebelt, springt de uitgang niet heen en weer. Omdat er geen bewegend contact is, zijn de flanken schoon en kan de sensor duizenden keren per seconde schakelen. Onthoud dat de logica omgekeerd is: met INPUT_PULLUP lees je LOW als de magneet aanwezig is en HIGH als hij er niet is; het is dezelfde pull-uplogica als bij de bedrading van een knop.
Pool en veldsterkte meten met de KY-024 / 49E
De 49E is een lineaire sensor: gevoed met 5 V staat de uitgang zonder magneet op ongeveer 2,5 V en verandert hij typisch 1,4 mV per gauss. Komt de zuidpool dichtbij de bedrukte kant, dan stijgt de spanning; bij de noordpool daalt hij. Zo meet je niet alleen of er een magneet is, maar ook welke pool dichterbij komt en hoe sterk het veld is: B (G) = (Vout − Vnul) / 0,0014. Op de KY-024-module is de AO-pin rechtstreeks de uitgang van de 49E; de DO-pin is de digitale uitgang van de LM393-comparator, die schakelt als het veld de drempel passeert die je met de potmeter instelt. De onderstaande code meet het nulpunt bij het opstarten, toont daarna het veld in gauss en millitesla en vertelt je welke pool het is.
1const byte HALL_PIN = A0;               // 49E OUT ya da KY-024 AO / 49E OUT or KY-024 AO
2const float VCC = 5.0;
3const float SENSITIVITY = 0.0014;       // 1,4 mV/G (5 V'ta tipik) / 1.4 mV/G (typical at 5 V)
4const float DEAD_BAND = 20.0;           // bu değerin altını yok say (G) / ignore below this (G)
5
6float zeroVolt = 2.5;
7
8float readVolt() {
9  long sum = 0;
10  for (byte i = 0; i < 32; i++) sum += analogRead(HALL_PIN);   // 32 ölçüm ortalaması / average of 32 readings
11  return sum / 32.0 * VCC / 1023.0;
12}
13
14void setup() {
15  Serial.begin(9600);
16  delay(200);
17  zeroVolt = readVolt();                // mıknatıs yokken sıfır noktası / zero point with no magnet nearby
18  Serial.print(F("Sifir / zero: "));
19  Serial.print(zeroVolt, 3);
20  Serial.println(F(" V"));
21}
22
23void loop() {
24  float gauss = (readVolt() - zeroVolt) / SENSITIVITY;
25  Serial.print(gauss, 0);
26  Serial.print(F(" G  ("));
27  Serial.print(gauss / 10.0, 1);        // 10 G = 1 mT
28  Serial.print(F(" mT)  "));
29  if (gauss > DEAD_BAND)       Serial.println(F("Guney kutbu / south pole"));
30  else if (gauss < -DEAD_BAND) Serial.println(F("Kuzey kutbu / north pole"));
31  else                         Serial.println(F("Alan yok / no field"));
32  delay(250);
33}
De 10-bits ADC van de Uno verdeelt 5 V in 1024 stappen, dus één stap is ongeveer 4,9 mV; met de 49E is dat een resolutie van ongeveer 3,5 G. Omdat de poolaanduiding per fabrikant kan verschillen, controleer je die bij je eerste poging met een kompas: het uiteinde van de kompasnaald dat naar het noorden wijst, draait naar de zuidpool van de magneet. De sensor raakt verzadigd bij ongeveer ±1000 G; hou je een zeer sterke magneet er bijna tegenaan, dan stijgt de waarde niet meer. Het nulpunt kan met de temperatuur enkele millivolten driften, dus herhaal voor precieze metingen het nullen vlak voordat je meet.
Toerental en snelheid meten met een hallsensor
Om het toerental van een motor, ventilator of wiel te meten, plak je een kleine magneet op de as of de velg en zet je de A3144 vast op de plek waar de magneet één keer per omwenteling langskomt. Bij elke passage gaat de uitgang één keer LOW. De pulsen proberen op te vangen met digitalRead() in loop() mist pulsen bij hoge snelheid; de juiste methode is een interrupt. De onderstaande code meet de tijd tussen twee pulsen op de microseconde nauwkeurig en berekent de snelheid met RPM = 60.000.000 / (periode_µs × aantal_magneten). Komt er 2 seconden geen puls binnen, dan beschouwt de code de as als gestopt. Hoe interrupts werken, leggen we uitgebreid uit in de gids Arduino-interrupt.
1const byte HALL_PIN = 2;                  // A3144 OUT, Uno'da kesme pini (INT0) / interrupt pin on the Uno (INT0)
2const byte MAGNETS = 1;                   // mildeki mıknatıs sayısı / magnets on the shaft
3const unsigned long MIN_GAP_US = 2000;    // 2 ms'den sık darbeler gürültüdür / pulses closer than 2 ms are noise
4const unsigned long STOP_US = 2000000;    // 2 sn darbe yoksa durdu / no pulse for 2 s means stopped
5
6volatile unsigned long lastPulse = 0;
7volatile unsigned long period = 0;        // iki darbe arası süre (µs) / time between pulses (µs)
8
9void onPulse() {
10  unsigned long now = micros();
11  unsigned long gap = now - lastPulse;
12  if (gap > MIN_GAP_US) {
13    period = gap;
14    lastPulse = now;
15  }
16}
17
18void setup() {
19  pinMode(HALL_PIN, INPUT_PULLUP);
20  attachInterrupt(digitalPinToInterrupt(HALL_PIN), onPulse, FALLING);   // mıknatıs gelince LOW'a iner / falls LOW when the magnet arrives
21  Serial.begin(9600);
22}
23
24void loop() {
25  noInterrupts();                         // iki değişkeni birlikte oku / read both variables together
26  unsigned long p = period;
27  unsigned long last = lastPulse;
28  interrupts();
29
30  float rpm = 0;
31  if (p > 0 && micros() - last < STOP_US) {
32    rpm = 60000000.0 / ((float)p * MAGNETS);
33  }
34  Serial.print(F("RPM: "));
35  Serial.println(rpm, 0);
36  delay(500);
37}
De code gebruikt een blokkeertijd van 2 ms, wat betekent dat je met één magneet tot 30.000 RPM kunt meten, ruim genoeg voor de meeste hobbymotoren. Plaats je twee of vier magneten op de as, dan krijg je bij lage snelheid een meting die vaker wordt bijgewerkt; pas daarvoor alleen MAGNETS aan. Plaats de magneten gelijkmatig; gewicht aan één kant laat een snel draaiende as trillen. De gele draad van een computerventilator is eigenlijk de open-collectoruitgang van een hallsensor binnenin en geeft twee pulsen per omwenteling; gebruik dezelfde code met MAGNETS = 2 om het toerental van een ventilator uit te lezen. De omtrek- en km/u-berekening voor een fietscomputer vind je in de gids over de reedschakelaar; de formule is hetzelfde bij een hallsensor.
Een deur- en deksensor met een hallsensor
Voor een deursensor zet je de magneet op het bewegende deel van de deur en de A3144 op het kozijn, zodat bij een gesloten deur de zuidpool van de magneet naar de bedrukte kant van de sensor wijst. Bij een gesloten deur is de uitgang LOW; als hij opengaat wordt hij HIGH. Zelfs als de draad breekt, trekt de pull-up de pin HIGH en ziet het systeem "deur open", zodat een storing aan de veilige kant blijft. De hallsensor heeft hier twee voordelen: zonder bewegend contact slijt hij niet bij trillende deuren of deksels die meerdere keren per seconde open en dicht gaan, en hij detecteert de magneet zelfs door de wand van een afgesloten doos. Het nadeel is dat hij voortdurend stroom gebruikt: de A3144 neemt ongeveer 4–5 mA op, waarmee een batterij van 2000 mAh in ongeveer 18 dagen leeg is, alleen al door de sensor. Voor een deursensor die maandenlang op batterijen moet draaien, is een reedschakelaar die geen stroom gebruikt een betere keuze.
De ingebouwde hallsensor van de ESP32
De oorspronkelijke ESP32-chip bevat een kleine hallsensor, en in de 2.x-versies van de Arduino ESP32-core lees je hem uit met de functie hallRead(). Maar deze sensor is erg ruisgevoelig en toont alleen een duidelijke verandering als een sterke magneet het metalen schild van de module bijna raakt; ook gebruikt hij tijdens het meten GPIO 36 en GPIO 39, dus als er iets anders op die pinnen is aangesloten, worden de resultaten verstoord. Nieuwere chips zoals de ESP32-S2, S3 en C3 hebben hem helemaal niet, en sinds Espressif de ondersteuning in ESP-IDF 5 heeft verwijderd, bestaat hallRead() niet meer in de Arduino ESP32 3.x-core. De onderstaande code compileert op beide versies: op 2.x toont hij de gemiddelde waarde, op 3.x geeft hij in plaats daarvan een waarschuwing. Voor een serieus project is een externe A3144 of 49E op de ESP32 altijd beter; de algemene eigenschappen van het board vind je in wat is een ESP32.
1// ESP32 dahili Hall sensörü (yalnız orijinal ESP32) / built-in Hall sensor (original ESP32 only)
2void setup() {
3  Serial.begin(115200);
4}
5
6void loop() {
7#if ESP_ARDUINO_VERSION_MAJOR < 3
8  long sum = 0;
9  for (int i = 0; i < 100; i++) {
10    sum += hallRead();              // GPIO 36 ve 39'u kullanır / uses GPIO 36 and 39
11  }
12  Serial.println(sum / 100);        // gürültülü, ortalama al / noisy, so average it
13#else
14  Serial.println("hallRead() 3.x cekirdekte yok / not available in core 3.x");
15#endif
16  delay(200);
17}
Toerental meten met de Raspberry Pi Pico (MicroPython)
Voed de A3144 op de Pico met 5 V van VBUS, sluit de uitgang aan op GP15 en schakel de interne pull-upweerstand van de pin in; omdat deze weerstand naar 3,3 V gaat, krijgt de pin nooit 5 V te zien. De onderstaande code telt de pulsen met een interrupt en leest en reset de teller elke seconde. Door interrupts tijdens het uitlezen van de teller kort uit te schakelen, voorkom je dat er tussen lezen en resetten een puls tussendoor glipt en verloren gaat. Met één magneet heeft deze methode een resolutie van 60 RPM; voor een nauwkeuriger resultaat kun je de tijd tussen twee pulsen meten met time.ticks_us(), zoals in het Arduino-voorbeeld.
1from machine import Pin, disable_irq, enable_irq
2import time
3
4hall = Pin(15, Pin.IN, Pin.PULL_UP)    # A3144 OUT (sensör VBUS'tan 5 V ile) / A3144 OUT (sensor on 5 V from VBUS)
5MAGNETS = 1                            # mildeki mıknatıs sayısı / magnets on the shaft
6count = 0
7last_us = 0
8
9def on_pulse(pin):
10    global count, last_us
11    now = time.ticks_us()
12    if time.ticks_diff(now, last_us) > 2000:    # 2 ms gürültü filtresi / 2 ms noise filter
13        count += 1
14        last_us = now
15
16hall.irq(trigger=Pin.IRQ_FALLING, handler=on_pulse)
17
18while True:
19    time.sleep(1)
20    state = disable_irq()              # sayacı güvenle oku / read the counter safely
21    pulses = count
22    count = 0
23    enable_irq(state)
24    print("RPM:", pulses * 60 // MAGNETS)
Hallsensor of reedschakelaar?
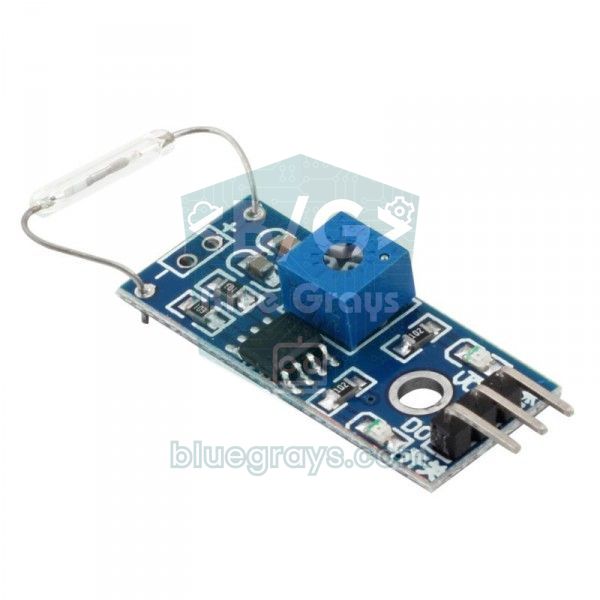
Beide detecteren een magneet, maar op totaal verschillende manieren. Een reedschakelaar is een mechanische schakelaar waarin twee metalen tongetjes in een glazen buisje elkaar raken als er een magneet in de buurt komt, en hij gebruikt helemaal geen stroom. Een hallsensor is een elektronische chip zonder bewegende delen die een voeding nodig heeft. De korte vuistregel: een reedschakelaar voor een sensor die zelden schakelt en maandenlang op batterijen moet draaien; een hallsensor voor een snel draaiende as, een trillende omgeving of elke toepassing waarvoor je poolinformatie of veldsterkte nodig hebt.
| Eigenschap | Hallsensor (A3144 / 49E) | Reedschakelaar |
|---|---|---|
| Werking | Halfgeleider, geen bewegende delen | Mechanisch contact |
| Voeding | Vereist (ongeveer 4–6 mA) | Niet nodig |
| Pool en sterkte | A3144 alleen zuid; 49E geeft pool en sterkte | Pool maakt niet uit, alleen aanwezig / afwezig |
| Snelheid | Tot tientallen kHz, schone flanken | Honderden Hz, contactdender |
| Levensduur en robuustheid | Slijt niet, verdraagt trillingen | Miljoenen schakelingen, glas kan breken |
| Beste toepassing | Toerental, snelheid, positie, poolherkenning | Deur- en raamsensoren op batterij |
Projectideeën met een hallsensor
- Fietscomputer: Zet een magneet op een spaak en een A3144 op de vork; toon snelheid, afstand en gemiddelde snelheid op een OLED-display.
- Toerenteller voor motor en ventilator: Meet het toerental van een gelijkstroommotor of computerventilator en volg de werkelijke snelheid terwijl je die met PWM aanpast.
- Windmeter: Bevestig een magneet aan de as van een bekerrotor, bereken de windsnelheid uit het toerental en log die met een ESP32.
- Waterdoorstroommeter: Doorstroomsensoren zoals de YF-S201 hebben ook een hallsensor binnenin; tel de pulsen om liters te meten, details in de gids over de waterdoorstroomsensor.
- Geheime doos of ladeslot: Een 49E verborgen in het deksel opent het slot alleen als een magneet precies op de juiste plek wordt gehouden.
- Deur- en deksel-alarm: Een alarm met een A3144 dat een buzzer laat klinken of via een ESP32 een melding naar je telefoon stuurt als een deksel wordt geopend.
Veelgemaakte fouten en hoe je ze oplost
| Verschijnsel | Waarschijnlijke oorzaak | Oplossing |
|---|---|---|
| De pin leest willekeurig HIGH en LOW | Geen pull-up op de uitgang van de A3144 | Gebruik INPUT_PULLUP of zet 10 kΩ tussen de uitgang en VCC |
| Er gebeurt niets als de magneet dichterbij komt | Verkeerde pool: de A3144 reageert alleen op de zuidpool | Draai de magneet om en houd hem haaks op de bedrukte kant |
| De sensor is instabiel op de ESP32 of Pico | De A3144 draait op 3,3 V | Voed de sensor met 5 V en sluit de pull-up aan op 3,3 V |
| Toerental te laag of grillig bij hoge snelheid | Pulsen worden in loop() gelezen en gemist | Gebruik een interrupt met attachInterrupt() |
| De 49E toont een waarde zonder magneet | Het nulpunt is niet 2,5 V of is gedreven | Meet het nulpunt bij het opstarten en trek het af |
| ESP32 hallRead() compileert niet | Je gebruikt de Arduino ESP32 3.x-core | Gebruik een externe hallsensor of schakel over naar de 2.x-core |
Een hallsensor is de meest flexibele manier om een magneet te detecteren zonder contact, ruis of slijtage: de A3144 geeft je een snel, schoon aan/uit-signaal, de 49E geeft je pool en veldsterkte, en met interrupts meet je het toerental betrouwbaar. Als je de pull-upweerstand, de juiste pool en het voedingsdetail bij 3,3V-boards in gedachten houdt, werkt het meteen de eerste keer. In de BlueGrays-app vind je de projecten Reedschakelaar uitlezen en Reedschakelaar-deursensor, samen met voorbeelden voor knoppen en interrupts, het ESP32-bewegingsalarm en Pico-contactdenderprojecten, met stap-voor-stap-schakelschema's en code.
Veelgestelde vragen
Hoe werkt een hallsensor?
Een hallsensor bevat een dun halfgeleiderplaatje waar stroom doorheen loopt. Staat een magnetisch veld loodrecht op het plaatje, dan worden de ladingen naar één rand geduwd en ontstaat er tussen de twee randen een kleine spanning die evenredig is met het veld. Een versterker in de sensor versterkt deze spanning; in digitale modellen zet een drempelschakeling hem om in een aan/uit-uitgang.
Waarom heeft de A3144 een pull-upweerstand nodig?
De uitgang van de A3144 is open collector: met een magneet erbij verbindt hij de uitgang met GND, zonder magneet met niets. Een zwevende pin leest door ruis willekeurige waarden, dus de uitgang moet via een weerstand naar de voeding worden getrokken. Op een Arduino is INPUT_PULLUP genoeg; bij lange kabels en hoge snelheden is een externe 10 kΩ beter.
Op welke pool reageert de A3144?
De A3144 is een unipolaire schakelaar en trekt zijn uitgang alleen LOW als de zuidpool dichtbij genoeg komt bij de bedrukte kant. Breng je de noordpool dichtbij, dan gebeurt er niets. Weet je de pool van de magneet niet, probeer dan beide kanten of controleer hem met een lineaire sensor zoals de 49E.
Wat is het verschil tussen de KY-024 en de KY-003?
De KY-003 is een module met een digitale A3144-sensor en vertelt je alleen of er een magneet is of niet. De KY-024 heeft een lineaire 49E-sensor en een LM393-comparator; de AO-pin geeft de veldsterkte als analoge waarde en de DO-pin geeft een digitaal signaal op basis van een drempel die je met de potmeter instelt.
Hoe ver weg kan een hallsensor een magneet detecteren?
De afstand hangt af van de sterkte van de magneet en de drempel van de sensor. Een kleine neodymiummagneet activeert een A3144 meestal vanaf 1–3 cm; met een zwakke ferrietmagneet zakt dat naar een paar millimeter. Omdat het magnetische veld razendsnel afneemt met de afstand, vergroot je het bereik het best met een grotere of sterkere magneet.
Kun je de ingebouwde hallsensor van de ESP32 gebruiken?
De oorspronkelijke ESP32 heeft een ingebouwde hallsensor en in de Arduino ESP32 2.x-core lees je hem uit met hallRead(). Maar hij is erg ruisgevoelig, merkt alleen een zeer nabije en sterke magneet op en gebruikt GPIO 36 en 39. Op de ESP32-S2, S3 en C3 is hij niet aanwezig en hallRead() is verwijderd uit de Arduino ESP32 3.x-core; gebruik voor serieuze projecten een externe sensor.
Projecten om hierna te bouwen
Alle projecten bekijken
LED aansturen met een drukknop (Push)
Net als een deurbel: het licht blijft aan zolang je indrukt en gaat uit als je loslaat.

ESP32-ledbesturing met drukknop (Push)
De led brandt zolang je de knop indrukt en gaat uit als je loslaat. Laat zien hoe je de digitale ingangspin en de interne pull-upweerstand van de ESP32 gebruikt. Met de modus INPUT_PULLUP heb je geen externe weerstand nodig.

Een reedschakelaar uitlezen
Heb je je ooit afgevraagd hoe de magneetschakelaar in deur- en raamalarmen werkt?

Deursensor met reedschakelaar
Zie aan een lampje of je deur open of dicht is. Je bevestigt een kleine magneet aan de deur en een magneetgevoelige schakelaar aan de deurpost; als de deur dicht is, zitten ze naast elkaar en brandt…

ESP32-bewegingsalarm (PIR + buzzer + LED + Telegram)
Een slim beveiligingsalarm: als de PIR-sensor beweging detecteert, gaat de buzzer af, licht de LED op en krijgt de eigenaar direct een Telegram-melding. Een afkoeltijd van 30 seconden beperkt hoe vaak het alarm zich herhaalt; valse detecties van de PIR-sensor filtert dit niet weg. Gebruik het thuis, in een garage, een berging of een studeerkamer.

Raspberry Pi Pico-knop ontdenderen: IRQ vs software-polling
Als één druk op een knop je code 3-4 keer liet tellen, is contactdender de boosdoener: de metalen contacten van de knop gaan binnen microseconden vele malen open en dicht als ze elkaar raken! In dit project tellen we dezelfde knop op 2 manieren en vergelijken we ze naast elkaar in Serial: RAW-polling (vangt de dender op en telt fout) en IRQ + software-ontdendering (telt goed).

Bewegingsmelder met bewegingssensor
Een eenvoudige bewaker die laat weten wanneer iemand de kamer binnenkomt. De bewegingssensor merkt de warmte op die het menselijk lichaam afgeeft; de Arduino houdt de led aan zolang er beweging is en…