
Módulo de alimentação para protoboard MB102: 5V/3.3V e limites de corrente
Como usar o módulo de alimentação para protoboard MB102: entrada de 6,5–12 V, jumpers de 5 V e 3,3 V, o limite real de corrente, o aquecimento do AMS1117, problemas com servos e GND comum.
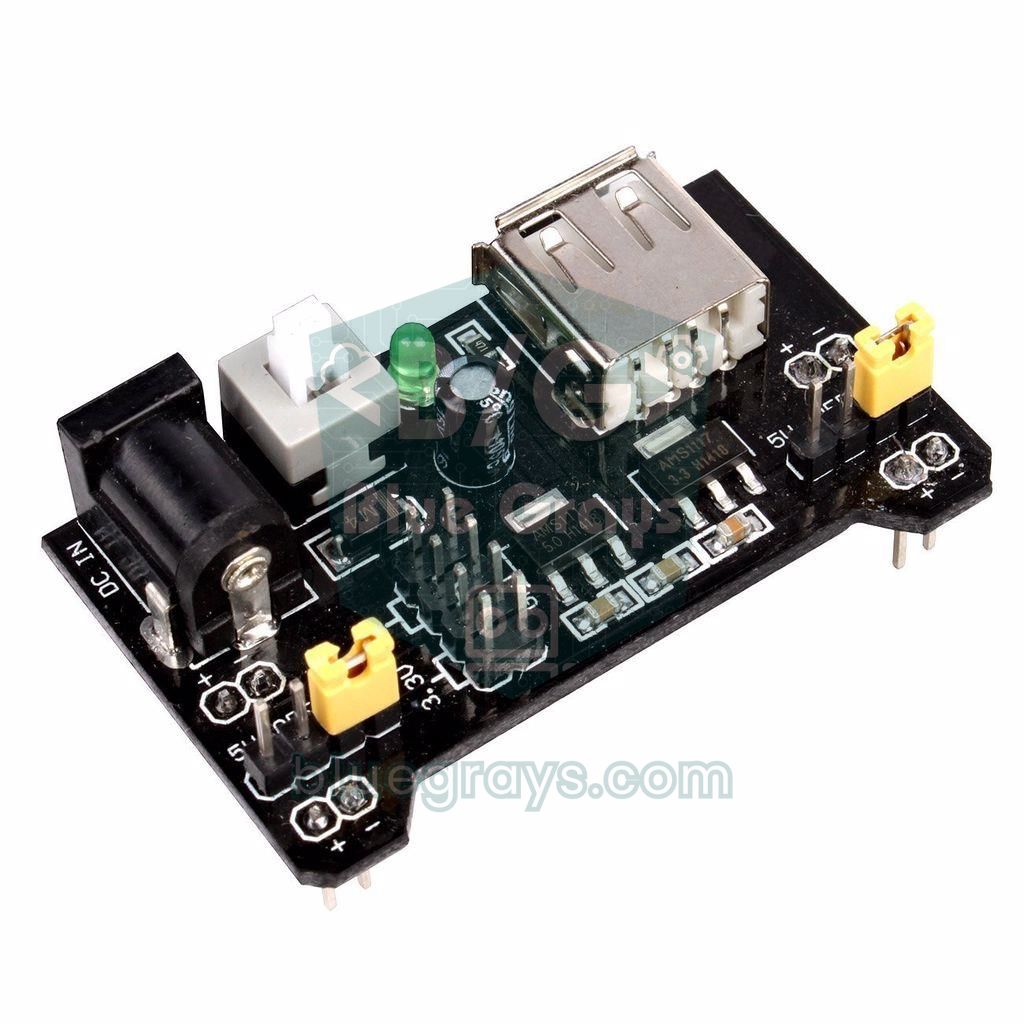
Um módulo de alimentação para protoboard (o mais comum é o MB102) é uma plaquinha que regula a tensão vinda de uma fonte DC ou da USB e a distribui como 5 V e 3,3 V nas linhas de alimentação da protoboard. Ele encaixa direto em uma das pontas da protoboard, alimenta separadamente as linhas positiva e negativa de cada lado e tem jumpers que permitem escolher 5 V ou 3,3 V para cada linha. Assim você alimenta sensores, displays e CIs sem sobrecarregar o regulador do próprio Arduino, e usa componentes de 3,3 V e 5 V juntos na mesma protoboard.
Mas essa plaquinha tem um limite de corrente bem menor do que a maioria imagina. Neste post você vai aprender, com cálculos, as partes do MB102, como escolher a fonte certa, os ajustes dos jumpers, quantos miliampères a placa realmente fornece e por que o regulador AMS1117 esquenta. Depois vai ver por que servos e motores não funcionam com esse módulo, a entrada USB, como encaixá-lo na protoboard do lado certo, o GND comum com o Arduino e os erros mais comuns.
O que é um módulo de alimentação para protoboard e como ele funciona?
A placa MB102 tem dois reguladores lineares: o AMS1117-5.0 reduz a tensão de entrada para 5 V e o AMS1117-3.3 para 3,3 V. Na maioria das placas, o regulador de 3,3 V é alimentado pela saída de 5 V; ou seja, a corrente que você puxa da linha de 3,3 V também passa antes pelo regulador de 5 V. Na entrada há um diodo contra ligação invertida, uma chave liga/desliga e um LED que indica que a alimentação está ligada. As duas fileiras de pinos embaixo da placa encaixam nas linhas positiva e negativa das duas bordas da protoboard.
| Característica | Valor |
|---|---|
| Entrada (conector DC) | 6,5–12 V DC, conector de 5,5 × 2,1 mm, positivo no centro |
| Entrada (USB) | 5 V, conector USB-A; o regulador é ignorado e os 5 V vão direto para a linha |
| Saídas | 5 V e 3,3 V; escolhidas separadamente para cada lado com um jumper |
| Reguladores | AMS1117-5.0 e AMS1117-3.3 (encapsulamento SOT-223, sem dissipador) |
| Corrente no papel | 1 A para o AMS1117; os vendedores costumam anunciar o módulo como “menos de 700 mA” |
| Corrente contínua realista | 200–500 mA, dependendo da tensão de entrada (veja o cálculo de calor abaixo) |
| Pinos de saída extras | Barras de pinos de 5 V, 3,3 V e GND na parte de cima da placa |
| Proteção | Diodo contra polaridade invertida na entrada; sem fusível contra curto-circuito |
Qual fonte escolher? O que significa a entrada de 6,5–12 V
Para um regulador linear funcionar, a entrada precisa ser um certo valor maior que a saída; essa diferença se chama tensão de dropout e, no AMS1117, fica em torno de 1,1–1,3 V, dependendo da corrente da carga. O diodo de proteção na entrada também consome alguns décimos de volt. Por isso você precisa de pelo menos 6,5 V na entrada para que a saída de 5 V seja realmente 5 V. Se ligar uma fonte de 5 V, vai ver 3,5–4 V na saída, e o Arduino, o display ou os sensores vão funcionar de forma instável. No limite superior o problema é o calor: quanto maior a tensão de entrada, mais potência o regulador desperdiça em forma de calor.
| Fonte | Resultado | Recomendação |
|---|---|---|
| Fonte de 5 V (no conector DC) | A saída fica em torno de 3,5–4 V | Não use; ligue fontes de 5 V pela entrada USB |
| 7–7,5 V | 5 V estáveis, menor aquecimento | Melhor escolha |
| Fonte de 9 V | 5 V estáveis, aquecimento moderado | Boa para cargas leves (abaixo de 300 mA) |
| Fonte de 12 V | 5 V estáveis, mas o regulador esquenta muito | Só para cargas de 150–200 mA |
| Bateria de 9 V | Funciona, mas uma capacidade de 300–500 mAh acaba rápido | Não recomendada, exceto para testes rápidos |
Ajustando os jumpers de 5 V e 3,3 V
Em cada ponta da placa há uma barra de três pinos para o jumper; cada uma controla a linha de alimentação de um lado da protoboard. Coloque o jumper no lado marcado “5V” e aquela linha recebe 5 V; coloque em “3.3V” e ela recebe 3,3 V; tire o jumper e aquela linha fica sem alimentação. Assim você pode ajustar um lado para um LCD de 5 V e o Arduino, e o outro para um nRF24L01 ou um sensor de 3,3 V. As linhas negativas (GND) dos dois lados são sempre comuns.
| Jumper esquerdo | Jumper direito | Linha esquerda | Linha direita | Exemplo de uso |
|---|---|---|---|---|
| 5V | 5V | 5 V | 5 V | Componentes de 5 V como Arduino, LCD, HC-SR04 |
| 3.3V | 3.3V | 3,3 V | 3,3 V | Sensores de 3,3 V com ESP32 ou Pico |
| 5V | 3.3V | 5 V | 3,3 V | Circuito misto: LCD de 5 V de um lado, módulo de 3,3 V do outro |
| Removido | 5V | Sem alimentação | 5 V | Desligar um lado temporariamente |
O limite real de corrente: por que até 700 mA é otimista
O datasheet do AMS1117 diz 1 A, e os vendedores falam em “menos de 700 mA” para o módulo. Mas esses valores supõem que o regulador esteja bem resfriado. Um regulador linear desperdiça a diferença entre a tensão de entrada e a de saída em forma de calor: P = (Ventrada − Vsaída) × I. No MB102, o regulador fica soldado em uma pequena área de cobre da placa, sem dissipador. Um encapsulamento SOT-223 assim consegue dissipar cerca de 1 W de forma contínua; acima disso ele superaquece, entra em proteção térmica e corta ou reduz a saída.
| Tensão de entrada | Calor a 100 mA | Calor a 300 mA | Calor a 500 mA | Avaliação |
|---|---|---|---|---|
| 7 V | 0,2 W | 0,6 W | 1,0 W | Utilizável até 500 mA, no limite |
| 9 V | 0,4 W | 1,2 W | 2,0 W | Superaquece acima de 300 mA |
| 12 V | 0,7 W | 2,1 W | 3,5 W | Entra em proteção térmica acima de 200 mA |

O lado de 3,3 V é calculado à parte: como o regulador de 3,3 V é alimentado pelos 5 V, ele gera (5 − 3,3) × I de calor; a 300 mA isso dá 0,5 W. Além disso, esses 300 mA também se somam à carga do regulador de 5 V. Resumindo, o MB102 é ideal para circuitos de algumas centenas de miliampères, como LEDs, sensores, um LCD e um Arduino Nano. Para mais do que isso, passe para um regulador chaveado, como o conversor step-down LM2596; reguladores assim convertem a diferença de tensão de forma eficiente em corrente, em vez de calor.
Orçamento de corrente: quanto o seu circuito consome?
Antes de escolher o módulo, some por alto a corrente total dos componentes do seu circuito. Os valores abaixo são médias típicas; componentes com motor e sem fio têm picos curtos bem mais altos. Se a corrente contínua total passar de 300 mA ou os picos passarem de 500 mA, o MB102 sozinho não dá conta.
| Componente | Corrente típica | Observação |
|---|---|---|
| Arduino Uno / Nano | 30–50 mA | Incluindo os LEDs da placa e o chip USB |
| Placa de desenvolvimento ESP32 | 80–250 mA | Picos de 400–500 mA durante a transmissão Wi-Fi |
| LCD 16x2 (luz de fundo ligada) | 20–30 mA | Junto com o módulo I2C |
| OLED de 0,96 polegada | 10–25 mA | Depende de quantos pixels estão acesos |
| LED vermelho (com 220 Ω) | ~14 mA | Por LED |
| LED WS2812B | Até ~60 mA | Por LED em branco total; 10 LEDs dão 600 mA |
| Servo SG90 | ~10 mA parado, 100–250 mA em movimento | Até 650 mA quando forçado |
| Módulo relé (1 canal) | 70–90 mA | Enquanto a bobina está energizada |
| HC-SR04 | ~15 mA | Durante uma medição |
Por que não é suficiente para servos e motores?
No instante em que um servo SG90 começa a se mover, ele puxa por um momento algumas centenas de miliampères, e até 650 mA quando está sendo forçado; em servos grandes como o MG996R isso passa de 2 A. Motores CC e motores de passo também exigem corrente alta na partida. Essa corrente repentina bate no limite do regulador e a linha de 5 V cai abaixo de 4 V por um instante. A tensão de um Arduino alimentado pela mesma linha também cai e a placa reinicia sozinha; o servo treme e aparecem caracteres estranhos no LCD. O ruído das escovas dos motores também estraga leituras de sensores sensíveis.
- Alimente servos e motores com uma fonte separada: uma fonte de 5 V que forneça pelo menos 2 A, um conversor buck como o LM2596 ou 4 pilhas AA são boas opções.
- Una os GNDs: mesmo com uma fonte separada, ligue o GND da fonte dos motores ao GND do Arduino; caso contrário, o sinal fica sem referência.
- Coloque um capacitor na alimentação do servo: um capacitor eletrolítico de 470–1000 µF entre os terminais de alimentação do servo suaviza os picos repentinos de corrente.
- Use o MB102 só para a parte lógica: deixe o Arduino, os sensores e o display no MB102, e os motores na fonte própria deles.
Se quiser ver essa queda com seus próprios olhos, experimente o código abaixo. O Arduino Uno consegue medir a própria tensão de alimentação comparando sua referência interna de 1,1 V com a alimentação; não é preciso nenhuma ligação externa. Alimente o Arduino e o servo pela linha de 5 V do MB102 e acompanhe a tensão mínima no Monitor Serial enquanto o servo se move:
1// Arduino kendi besleme gerilimini ölçer, servo hareket ederken düşüşü yakalar
2// The Arduino measures its own supply voltage and catches the dip while a servo moves
3// Arduino 5V ve GND -> MB102 5 V hattı / Arduino 5V and GND -> MB102 5 V rail; servo sinyali / servo signal -> D9
4#include <Servo.h>
5
6Servo servo;
7long minVcc = 99999;
8
9long readVcc() {
10  // Dahili 1,1 V referansını AVcc'ye göre ölç / measure the internal 1.1 V reference against AVcc
11  ADMUX = _BV(REFS0) | _BV(MUX3) | _BV(MUX2) | _BV(MUX1);
12  delay(2);                                // referansın oturmasını bekle / let the reference settle
13  ADCSRA |= _BV(ADSC);                     // dönüşümü başlat / start the conversion
14  while (bit_is_set(ADCSRA, ADSC));        // bitmesini bekle / wait until done
15  long result = ADCL;
16  result |= ADCH << 8;
17  return 1125300L / result;                // 1,1 V x 1023 x 1000 / sonuç = mV / result in mV
18}
19
20void setup() {
21  Serial.begin(9600);
22  servo.attach(9);
23}
24
25void loop() {
26  for (int angle = 0; angle <= 180; angle += 90) {
27    servo.write(angle);
28    unsigned long start = millis();
29    while (millis() - start < 600) {       // hareket boyunca ölç / measure during the move
30      long vcc = readVcc();
31      if (vcc < minVcc) minVcc = vcc;
32    }
33    Serial.print("Aci / Angle: ");
34    Serial.print(angle);
35    Serial.print("  Vcc: ");
36    Serial.print(readVcc());
37    Serial.print(" mV  en dusuk / minimum: ");
38    Serial.print(minVcc);
39    Serial.println(" mV");
40  }
41}
O resultado pode variar ±10%, dependendo do valor real da referência interna; para uma leitura mais precisa, meça a linha de 5 V uma vez com um multímetro e ajuste a constante 1125300 de acordo. Se o mínimo cair abaixo de 4,5 V com o servo ligado, ou se a placa reiniciar, é hora de passar o servo para uma fonte separada.
A entrada USB: serve tanto para entrada quanto para saída
O conector USB-A do MB102 pode ser usado de duas formas. Quando você alimenta a placa pelo conector DC, ele vira uma saída de 5 V e pode alimentar um pequeno dispositivo USB. Quando você alimenta com um cabo USB A-A ou um power bank, ele vira entrada: nesse caso os 5 V que chegam pulam o regulador de 5 V e vão direto para a linha, enquanto o regulador de 3,3 V continua funcionando. A porta USB de um computador costuma fornecer 500 mA (900 mA na USB 3), e a única proteção contra curto-circuito é o limite de corrente da porta. Se usar um power bank, lembre-se de que muitos modelos se desligam sozinhos com corrente baixa.
Encaixando na protoboard do lado certo
O MB102 foi projetado para a ponta das protoboards padrão de 830 pontos: os pinos de baixo encaixam nas duas linhas de alimentação (positiva e negativa) de cada lado. Há marcações + e − embaixo ou em cima da placa; confira se elas coincidem com as linhas vermelha (positiva) e azul (negativa) da protoboard. Em algumas protoboards as linhas coloridas vêm impressas ao contrário ou nem existem; se você encaixar o módulo invertido, a linha positiva vira GND, a negativa vira 5 V e tudo no seu circuito recebe alimentação invertida. Em protoboards compridas, as linhas de alimentação podem ser divididas no meio; se os componentes da ponta mais distante não funcionarem, verifique a continuidade das linhas.
- Coloque a chave do módulo em desligado e ajuste os jumpers para a tensão desejada.
- Pressione o módulo na ponta da protoboard de forma que as marcações + e − fiquem alinhadas com as linhas vermelha e azul da protoboard.
- Ligue a fonte no conector DC e acione a chave; o LED deve acender.
- Meça as duas linhas com o multímetro; se os valores estiverem corretos, desligue e comece a montar o circuito.
- Com o circuito pronto, confira as ligações mais uma vez, principalmente o GND, antes de ligar.
GND comum com o Arduino e alimentação do Arduino
Há dois jeitos certos de usar o MB102 com um Arduino. Opção um: o Arduino é alimentado pela USB e o MB102 alimenta só os sensores e módulos. Nesse caso você precisa ligar o pino GND do Arduino à linha negativa da protoboard; sem GND comum, o sinal de 5 V que o Arduino envia não tem referência do outro lado e o circuito se comporta de forma aleatória. Os detalhes estão no post GND e terra comum. Opção dois: alimentar o Arduino também pelo MB102. Você liga a linha de 5 V ao pino 5V do Arduino e a linha negativa ao GND; isso pula o regulador do próprio Arduino.
- Se alimentar o Arduino pelo pino 5V, não conecte a USB: no Uno não há isolação completa entre o pino 5V e a USB, então as duas fontes de 5 V ficam ligadas entre si.
- Não coloque 5 V no pino VIN: o VIN vai para o regulador do próprio Arduino e precisa de pelo menos 7 V; com 5 V a placa não funciona direito.
- Não alimente o ESP32 pela linha de 3,3 V: os picos de 400–500 mA do Wi-Fi forçam o regulador de 3,3 V do MB102 e causam o erro de brownout. Alimente a placa de desenvolvimento ESP32 com 5 V pelo pino 5V/VIN.
- Alimente o Raspberry Pi Pico pelo pino VSYS: o VSYS aceita 1,8–5,5 V, então a linha de 5 V serve bem. Use esse caminho em vez de aplicar tensão externa no pino 3V3.
Monitorando a tensão de alimentação com ESP32 e Raspberry Pi Pico
No ESP32 você não consegue medir a linha de 5 V diretamente, porque as entradas do ADC suportam no máximo 3,3 V. A solução é um divisor de tensão feito com dois resistores de 10 kΩ: a linha de 5 V cai pela metade e pode ser ligada com segurança ao GPIO 34. A função analogReadMilliVolts() usa a calibração de fábrica do ESP32 para devolver o valor direto em milivolts, e a média de 32 leituras reduz o ruído:
1// ESP32 ile MB102 5 V hattını izlemek / Monitoring the MB102 5 V rail with an ESP32
2// 5 V hattı -> 10k -> GPIO 34 -> 10k -> GND (gerilim bölücü / voltage divider)
3const int SENSE_PIN = 34;          // yalnız giriş, ADC1 / input only, ADC1
4const float DIVIDER = 2.0;         // 10k + 10k: gerilim yarıya iner / voltage is halved
5const float LOW_LIMIT = 4.75;      // bu değerin altı sorunlu / below this is a problem
6
7void setup() {
8  Serial.begin(115200);
9  analogSetPinAttenuation(SENSE_PIN, ADC_11db);   // 0-3,3 V aralığı / 0-3.3 V range
10}
11
12void loop() {
13  uint32_t sum = 0;
14  for (int i = 0; i < 32; i++) {   // 32 ölçümün ortalaması / average of 32 readings
15    sum += analogReadMilliVolts(SENSE_PIN);
16  }
17  float rail = (sum / 32.0) * DIVIDER / 1000.0;
18  Serial.printf("5V hatti / 5V rail: %.2f V %s\n", rail,
19                rail < LOW_LIMIT ? "DUSUK / LOW" : "normal");
20  delay(500);
21}
No Raspberry Pi Pico não é preciso nenhum componente extra: a placa tem um divisor que divide o VSYS por três, ligado ao canal ADC3 (GPIO 29). Quando você liga a linha de 5 V do MB102 ao VSYS, o código MicroPython abaixo mostra a alimentação e o menor valor registrado. No Pico W esse canal é compartilhado com o chip sem fio, então a leitura exige outro método; o código é para o Pico sem Wi-Fi.
1# Raspberry Pi Pico (W olmayan / non-W): VSYS gerilimini okumak / reading the VSYS voltage
2# MB102 5 V hattı -> Pico VSYS (pin 39), GND -> GND
3from machine import ADC
4import time
5
6vsys = ADC(29)                       # ADC3: VSYS / 3 iç bölücü / internal VSYS / 3 divider
7low = 99.0
8
9while True:
10    volts = vsys.read_u16() * 3.3 / 65535 * 3
11    if volts < low:
12        low = volts                  # en düşük değeri sakla / keep the lowest value
13    print("VSYS: {:.2f} V  en dusuk / min: {:.2f} V".format(volts, low))
14    time.sleep(0.5)
Projetos que combinam com o MB102, e os que não combinam
- Adequado: experimentos com LEDs e botões. Projetos de semáforo, LEDs sequenciais e botões consomem algumas dezenas de miliampères.
- Adequado: circuitos com sensores e displays. Circuitos de medição com DHT11, LDR, HC-SR04, LCD 16x2 e OLED são ideais para o MB102.
- Adequado: circuitos com tensões mistas. Um Arduino de 5 V de um lado e um módulo de 3,3 V do outro.
- No limite: um único servo pequeno. Um SG90 se movendo sem carga pode funcionar, mas espere reinicializações e tremedeira sob carga.
- Não adequado: robôs com motores e vários servos. Carrinhos robô que acionam motores com L298N precisam de um pack de baterias separado.
- Não adequado: fitas de LED longas. Mais de 10 LEDs WS2812B no brilho máximo ultrapassam o limite do módulo.
Erros comuns e como resolver
| Sintoma | Causa provável | Solução |
|---|---|---|
| O LED não acende | Chave desligada, fonte negativo no centro ou com defeito | Ligue a chave, meça a saída e a polaridade da fonte |
| 3,5–4,5 V na linha de 5 V | Entrada abaixo de 6,5 V ou corrente demais | Use uma fonte de 7–9 V, reduza a carga |
| A linha de um lado está morta | O jumper daquele lado saiu ou ficou frouxo | Encaixe o jumper firme na posição 5V ou 3.3V |
| O regulador está quente demais para tocar | Tensão de entrada alta e corrente demais | Baixe a entrada para 7 V ou use um conversor buck como o LM2596 |
| O Arduino reinicia quando o servo se move | A corrente repentina derruba a linha de 5 V | Alimente o servo com uma fonte de 5 V separada, una os GNDs, coloque um capacitor |
| 9–12 V medidos na linha de 5 V | O AMS1117-5.0 queimou em curto | Pare de usar o módulo imediatamente e troque-o |
| Os sensores dão valores aleatórios | Não há GND comum entre o Arduino e o módulo | Ligue o GND do Arduino à linha negativa da protoboard |
O MB102 é o jeito mais prático de ter 5 V e 3,3 V limpos e selecionáveis em uma protoboard, desde que você conheça os limites dele: use uma fonte de 7–9 V, mantenha a corrente total em algumas centenas de miliampères, alimente os motores separadamente e sempre compartilhe o GND. No app BlueGrays você encontra projetos de LED, semáforo, servo e motor de passo, passo a passo, com esquemas do circuito, listas de componentes e código.
Perguntas frequentes
Quantos ampères o módulo de alimentação MB102 fornece?
No papel, o regulador AMS1117 é de 1 A, e os vendedores anunciam o módulo como menos de 700 mA. Mas, como não há dissipador, a corrente contínua realista é de cerca de 500 mA com entrada de 7 V, 300 mA com 9 V e 200 mA com 12 V.
Qual tensão de fonte usar no módulo de alimentação para protoboard?
No conector DC pode ser ligada uma fonte entre 6,5 e 12 V; os melhores resultados vêm com 7–9 V. Uma fonte de 5 V não é suficiente, a saída fica em torno de 4 V. Com 12 V o regulador esquenta rápido, então só devem ser alimentadas cargas leves.
O MB102 consegue alimentar um servo motor?
Um único servo pequeno se movendo sem carga pode funcionar, mas sob carga o servo puxa até 650 mA, a linha de 5 V cai e o Arduino pode reiniciar. Servos e motores devem ser alimentados por uma fonte de 5 V separada, com os GNDs unidos.
Meu módulo de alimentação para protoboard esquenta, é normal?
Ficar levemente morno é normal; um regulador linear transforma a diferença entre entrada e saída em calor. Se estiver quente demais para tocar, a tensão de entrada está alta ou a corrente está grande demais. Baixar a entrada para 7 V ou usar um conversor buck resolve.
O MB102 pode ser alimentado pela USB?
Sim, dá para fornecer 5 V pelo conector USB. Nesse caso o regulador de 5 V é ignorado e a tensão da USB vai direto para a linha, enquanto o regulador de 3,3 V continua funcionando. A corrente fica limitada pela porta do computador (geralmente 500 mA).
Posso alimentar um Arduino com um módulo de alimentação para protoboard?
Sim. Você liga a linha de 5 V ao pino 5V do Arduino e a linha negativa ao GND, e não deve conectar o cabo USB ao mesmo tempo. Mesmo que o Arduino seja alimentado pela USB, ele precisa ter GND comum com o módulo.
Projetos para montar depois desta leitura
Ver todos os projetos
LED piscante
O primeiro contato com a eletrônica: acender e apagar um único LED. O Arduino acende e apaga o LED em intervalos curtos, fazendo a luz piscar rapidamente. Você vê da forma mais simples como a placa co

Semáforo
Uma pequena versão do semáforo que você vê na rua todos os dias. O vermelho fica aceso por dois segundos, o amarelo acende por um instante, o verde fica aceso por dois segundos e depois volta ao verme

Sequencial de LEDs
Luzes que acendem uma após a outra, como se estivessem correndo. O Arduino acende seis LEDs, um de cada vez; cada um brilha por um instante e apaga, fazendo a luz percorrer a sequência do início ao fi

Uso de servo motor
O braço de um pequeno servo motor gira para três posições em sequência: o início, o meio e o fim do percurso, esperando dois segundos em cada parada. O Arduino informa ao motor em qual ângulo ficar, e

Uso de servo motor com potenciômetro
Conforme você gira o botão do potenciômetro, o braço do servo motor gira junto: uma extremidade do botão corresponde a zero grau, e a outra, a meia volta. O Arduino lê continuamente a posição do botão

Uso do motor de passo
Um motor que gira passo a passo, exatamente o quanto você quer, como o ponteiro de um relógio. Por meio de uma placa de acionamento, o Arduino gira um pequeno motor de passo uma volta completa em uma

Uso da fita LED WS2812B
Conheça uma fita LED inteligente em que você pode definir a cor de cada luz individualmente. O Arduino primeiro acende os cinco primeiros LEDs em vermelho, um segundo depois acende os outros cinco em

Carrinho controlado por Bluetooth com L298N
Transforme seu celular em um controle remoto e dirija seu próprio carrinho robô. O Arduino recebe os comandos de um aplicativo de controle remoto no celular por meio de um módulo Bluetooth e aciona as