
ESP32 Bluetooth Trava com servo
Comande um servo SG90 como uma pequena trava pelo celular via Bluetooth: tranque, abra ou ajuste o ângulo, sem internet nem Wi-Fi. Este projeto é o guia passo a passo do modelo Bluetooth Trava com servo do app: um ESP32, um servo e 3 fios. Vá em Minha oficina › Dispositivos › Adicionar dispositivo › Bluetooth, escolha Trava com servo e grave o código com Pegar o código. O botão Configurar como painel Bluetooth nesta página abre o mesmo assistente.
Vídeo
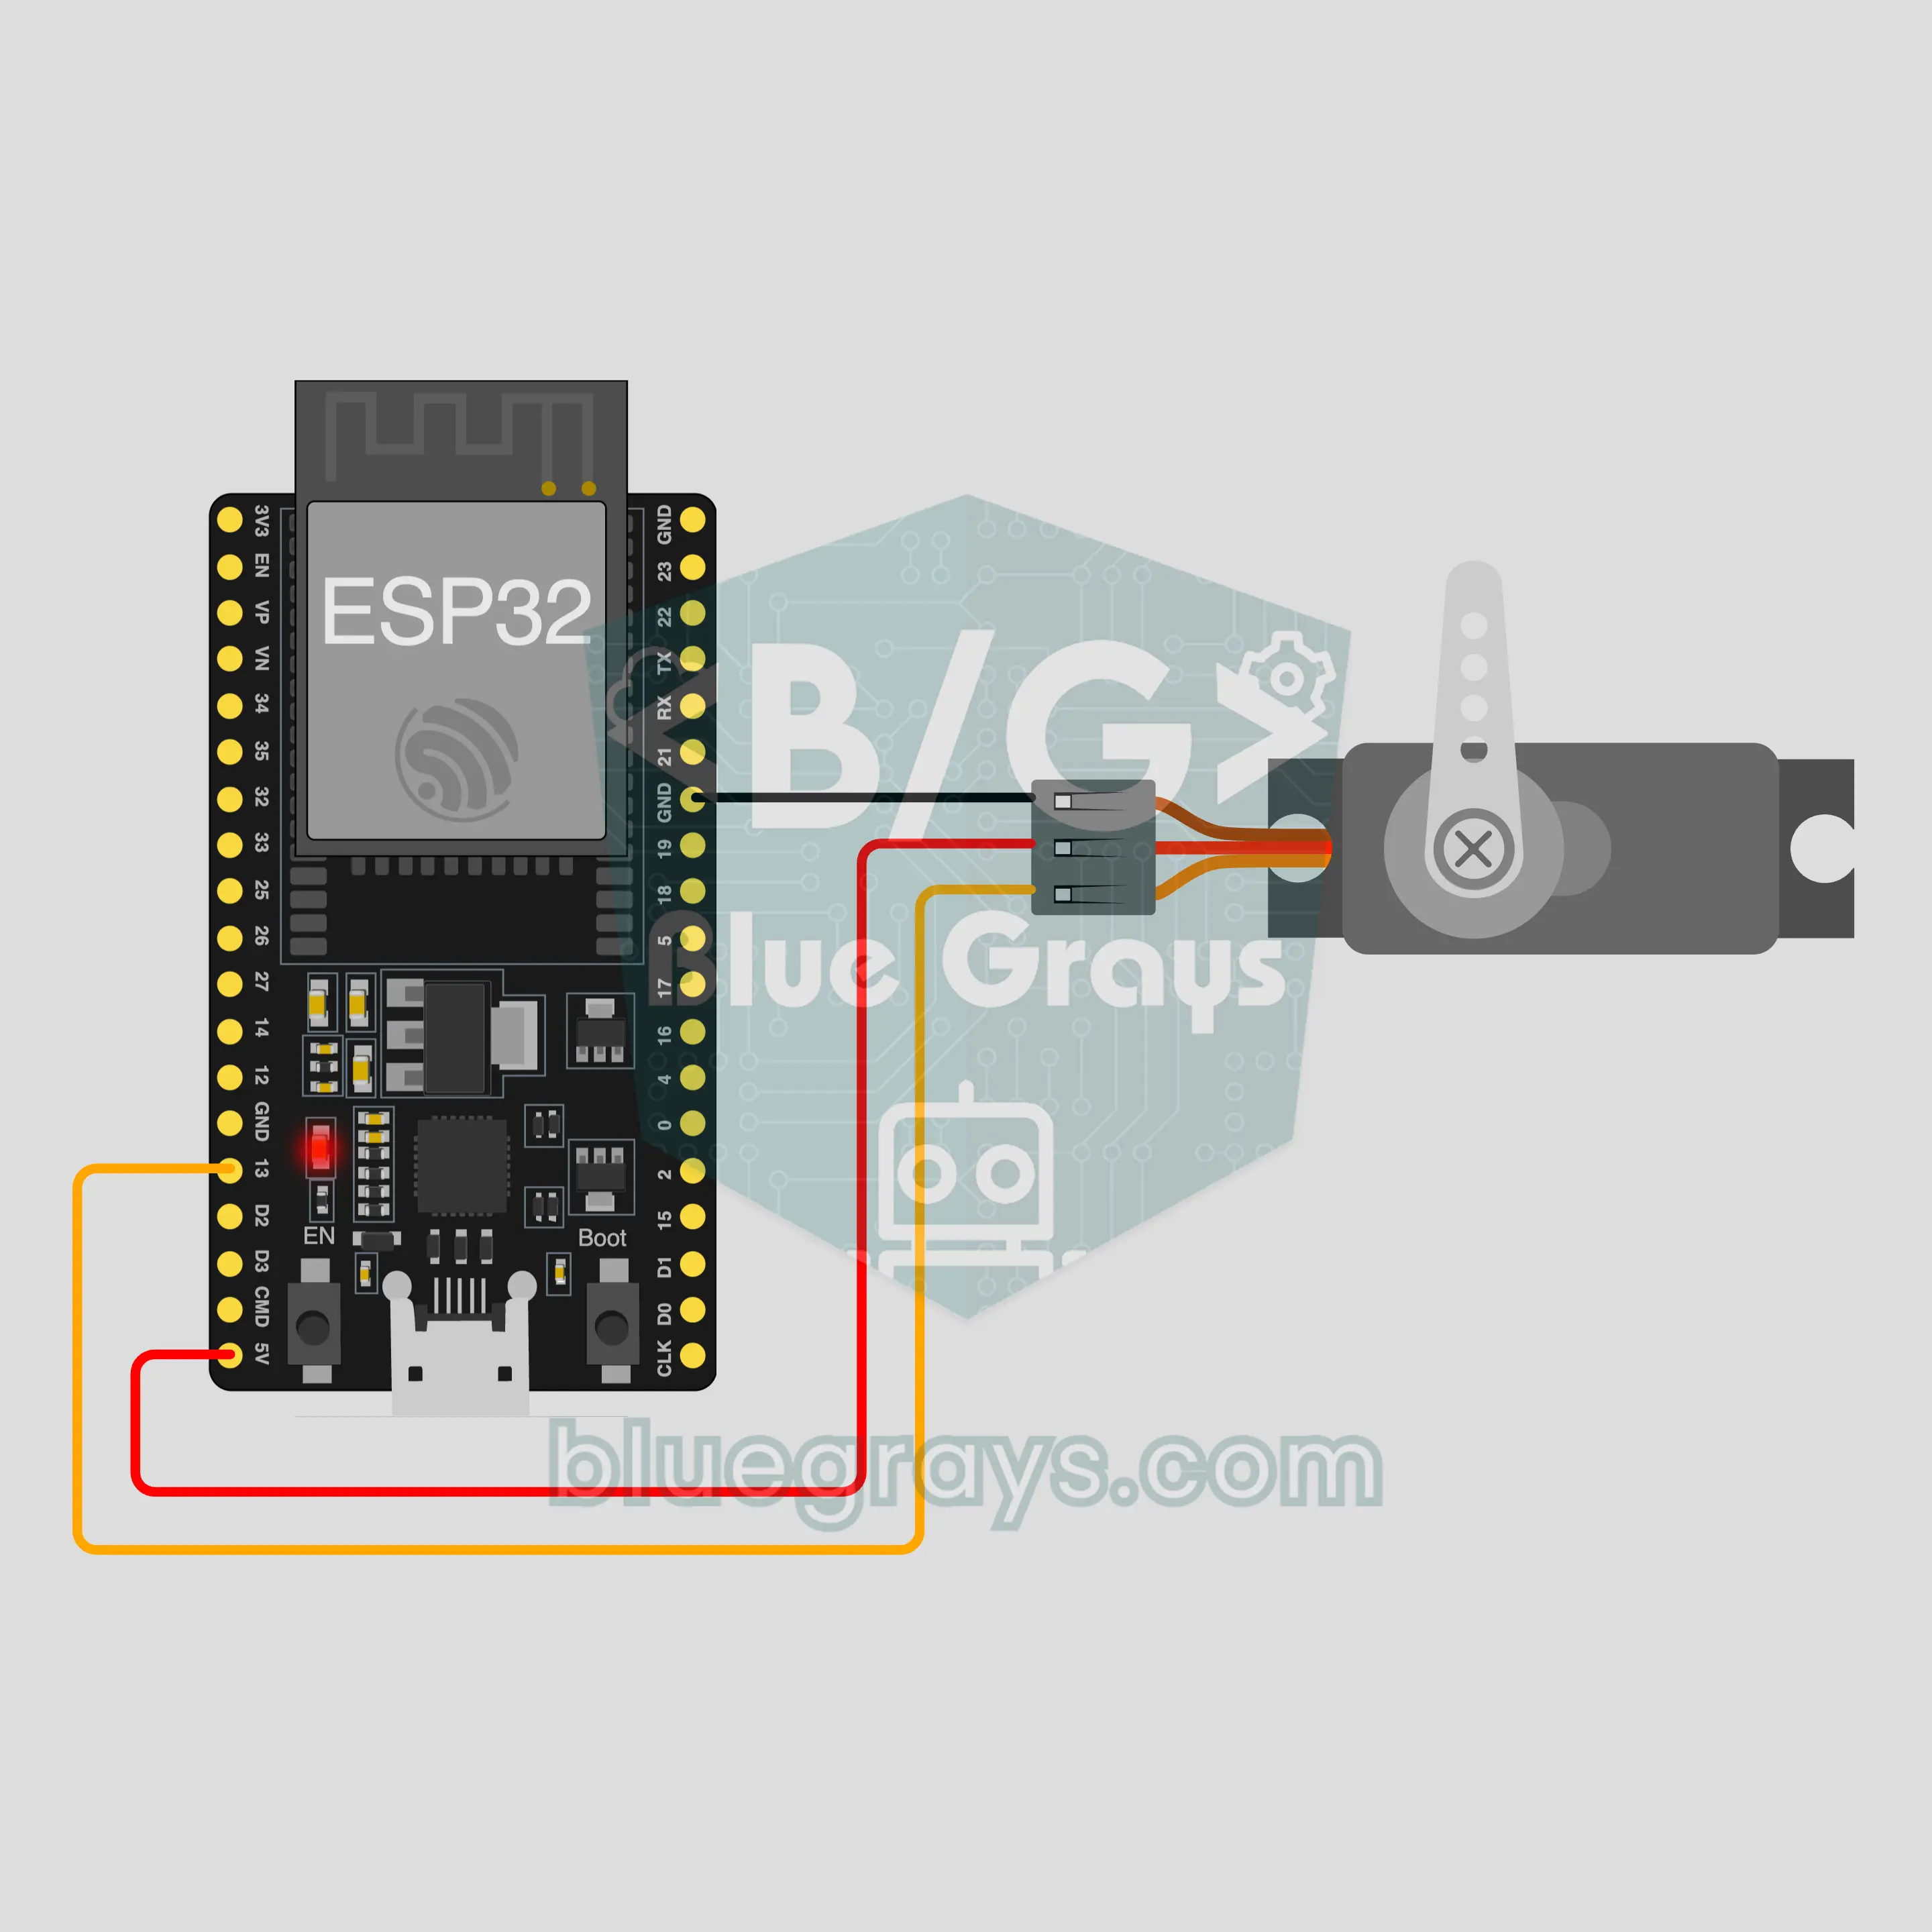
Esquema do circuito
Código-fonte
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Kilit                  │
5// └───────────────────────────┘
6// Trava com servo
7// Placa no Arduino IDE: ESP32 Dev Module
8// a biblioteca BLE vem com o pacote de placas ESP32, não precisa instalar nada a mais
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13#include <ESP32Servo.h>  // Gerenciador de bibliotecas: 'ESP32Servo'
14
15const char BLE_NAME[] = "BG-Kilit";  // a placa se anuncia com este nome e o app a encontra assim na lista
16
17// Pinos: mude aqui se você ligou de outro jeito
18const int SERVO_PIN = 13;
19const int LOCKED_ANGLE = 90, OPEN_ANGLE = 0;  // ângulos do servo para travado e aberto
20const bool LOCK_ON_DISCONNECT = true;  // Se a conexão cair, a trava fecha (use false para deixar como está)
21
22void btWrite(const char *text);
23void onValue(const char *key, const char *value);
24void sendAll();
25void onLinkLost();
26
27// ── O app envia linhas "chave=valor"; ao receber "?" a placa manda todos os valores ──
28char line[65];
29uint8_t lineLen = 0;
30unsigned long lastRxMs = 0;
31
32bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
33bool isOn(const char *v) { return v[0] == '1'; }
34
35void sendText(const char *key, const char *value) {
36  char out[72];
37  snprintf(out, sizeof(out), "%s=%s\n", key, value);
38  btWrite(out);
39}
40
41void sendInt(const char *key, long value) {
42  char text[12];
43  snprintf(text, sizeof(text), "%ld", value);
44  sendText(key, text);
45}
46
47void sendFloat(const char *key, float value) {
48  char text[16];
49  dtostrf(value, 1, 1, text);
50  sendText(key, text);
51}
52
53void handleLine(char *text) {
54  char *eq = strchr(text, '=');
55  if (eq == nullptr) {
56    if (text[strlen(text) - 1] == '?') {
57      btWrite("@v=1.0\n");  // a linha "@v" informa ao app a versão do código
58      sendAll();
59    }
60    return;
61  }
62  *eq = '\0';
63  onValue(text, eq + 1);
64}
65
66void feed(char c) {
67  lastRxMs = millis();
68  if (c == '\n' || c == '\r') {
69    if (lineLen == 0) return;
70    line[lineLen] = '\0';
71    lineLen = 0;
72    handleLine(line);
73  } else if (lineLen < sizeof(line) - 1) {
74    line[lineLen++] = c;
75  }
76}
77
78// ── Bluetooth (Nordic UART) ──
79#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
81#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
82
83BLECharacteristic *txChar = nullptr;
84volatile bool linked = false;
85volatile bool linkLost = false;
86// os bytes recebidos passam da tarefa Bluetooth para o loop() por um pequeno buffer circular
87const int RX_SIZE = 256;
88volatile uint8_t rxBuf[RX_SIZE];
89volatile int rxHead = 0, rxTail = 0;
90
91class ServerEvents : public BLEServerCallbacks {
92  void onConnect(BLEServer *server) override { linked = true; }
93  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
94};
95
96class RxEvents : public BLECharacteristicCallbacks {
97  void onWrite(BLECharacteristic *c) override {
98    auto v = c->getValue();
99    for (size_t i = 0; i < v.length(); i++) {
100      int next = (rxHead + 1) % RX_SIZE;
101      if (next == rxTail) break;
102      rxBuf[rxHead] = (uint8_t)v[i];
103      rxHead = next;
104    }
105  }
106};
107
108// as linhas saem em pacotes de 20 bytes (funciona com qualquer celular)
109void btWrite(const char *text) {
110  if (!linked || txChar == nullptr) return;
111  size_t n = strlen(text);
112  for (size_t i = 0; i < n; i += 20) {
113    size_t len = n - i < 20 ? n - i : 20;
114    txChar->setValue((uint8_t *)text + i, len);
115    txChar->notify();
116    delay(4);
117  }
118}
119
120void btBegin() {
121  BLEDevice::init(BLE_NAME);
122  BLEServer *server = BLEDevice::createServer();
123  server->setCallbacks(new ServerEvents());
124  BLEService *uart = server->createService(UART_SERVICE);
125  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
126  txChar->addDescriptor(new BLE2902());
127  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
128  rx->setCallbacks(new RxEvents());
129  uart->start();
130  BLEAdvertisementData adv;
131  adv.setFlags(0x06);
132  adv.setCompleteServices(BLEUUID(UART_SERVICE));
133  BLEAdvertisementData scan;
134  scan.setName(BLE_NAME);
135  BLEAdvertising *advertising = BLEDevice::getAdvertising();
136  advertising->setAdvertisementData(adv);
137  advertising->setScanResponseData(scan);
138  BLEDevice::startAdvertising();
139}
140
141void btPoll() {
142  while (rxTail != rxHead) {
143    char c = (char)rxBuf[rxTail];
144    rxTail = (rxTail + 1) % RX_SIZE;
145    feed(c);
146  }
147  if (linkLost) {
148    linkLost = false;
149    onLinkLost();
150    delay(100);
151    BLEDevice::startAdvertising();
152  }
153}
154
155// ── ESP32 ──
156Servo servo;
157bool locked = true;
158int angle = LOCKED_ANGLE;
159
160void moveTo(int a) {
161  angle = constrain(a, 0, 180);
162  servo.write(angle);
163}
164
165void onValue(const char *key, const char *value) {
166  if (is(key, "kilit")) {
167    locked = isOn(value);
168    moveTo(locked ? LOCKED_ANGLE : OPEN_ANGLE);
169    sendInt("aci", angle);
170  } else if (is(key, "aci")) {
171    moveTo(atoi(value));
172    if (locked != (angle == LOCKED_ANGLE)) {
173      locked = !locked;
174      sendInt("kilit", locked);
175    }
176  }
177}
178
179void sendAll() {
180  sendInt("kilit", locked);
181  sendInt("aci", angle);
182}
183
184void onLinkLost() {
185  if (LOCK_ON_DISCONNECT && !locked) {
186    locked = true;
187    moveTo(LOCKED_ANGLE);
188  }
189}
190
191void setup() {
192  Serial.begin(115200);
193  servo.setPeriodHertz(50);
194  servo.attach(SERVO_PIN, 500, 2500);
195  moveTo(LOCKED_ANGLE);
196  btBegin();
197  Serial.print(F("BlueGrays Bluetooth: "));
198  Serial.println(BLE_NAME);
199}
200
201void loop() {
202  btPoll();
203}
204Perguntas frequentes
Funciona com iPhone?
Funciona. O Bluetooth Low Energy (BLE) embutido no ESP32 conversa com iPhone e com Android. O iPhone não se conecta a módulos de Bluetooth clássico como o HC-05 e o HC-06, e este projeto não precisa deles. Não tente parear a placa nas configurações de Bluetooth do celular; placas BLE podem não aparecer lá, isso é normal. Quem faz a conexão é o app BlueGrays.
Por que ela se tranca sozinha quando a conexão cai?
É de propósito. Como o ajuste LOCK_ON_DISCONNECT do código está em true, a placa devolve o trinco ao ângulo trancado (90 graus) quando o celular se afasta ou o app é fechado; assim a trava não fica aberta por esquecimento. A placa também liga trancada. Se você prefere que ela continue aberta, mude esse valor para false e grave o código de novo. A mesma proteção vale se você abriu o trinco pelo controle Ângulo do servo em vez do interruptor Trava: para a placa, qualquer ângulo diferente de 90 é aberto.
Posso trancar uma porta de verdade ou um cofre com isso?
Não, este é um projeto para aprender. O SG90 é um servo pequeno de hobby com engrenagens de plástico; o braço gira se for forçado e, sem alimentação, ele não segura mais nada. Além disso, a conexão Bluetooth deste código não tem senha: outro celular por perto também consegue se conectar à placa e enviar comandos. Teste no trinco de uma caixa, de uma gaveta ou de uma porta de maquete; não confie a ele uma porta de verdade nem objetos de valor.
Qual é a diferença entre o interruptor e o controle de ângulo?
O interruptor Trava leva o trinco a duas posições escritas no código: trancado em 90 graus, aberto em 0. A cada mudança a placa informa o novo ângulo ao painel, e o controle deslizante vai para esse valor. Já o controle Ângulo do servo gira o braço para qualquer ponto entre 0 e 180 graus; é útil para descobrir onde o seu trinco fecha de verdade. Anote os valores encontrados nas linhas LOCKED_ANGLE e OPEN_ANGLE do código. Quando você leva o controle deslizante a um ângulo diferente de 90, a placa considera a trava aberta e o interruptor Trava do painel mostra isso também; ao voltar exatamente a 90, ela aparece travada de novo.