
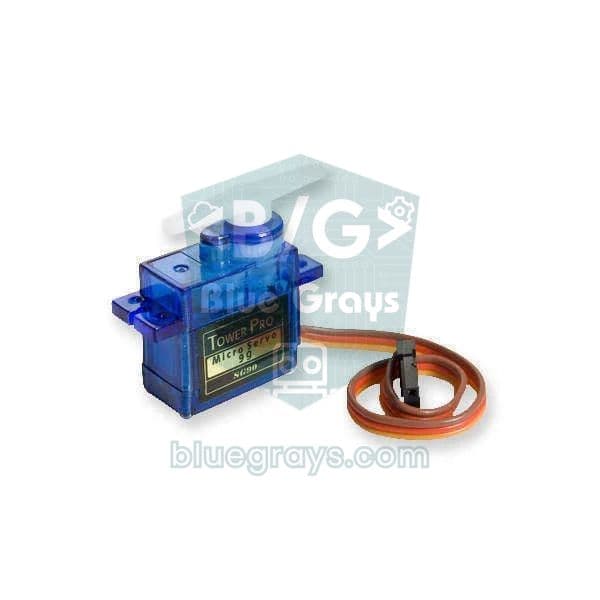
Projetos que usam este componente

Uso de servo motor
O braço de um pequeno servo motor gira para três posições em sequência: o início, o meio e o fim do percurso, esperando dois segundos em cada parada. O Arduino informa ao motor em qual ângulo ficar, e

Uso de servo motor com potenciômetro
Conforme você gira o botão do potenciômetro, o braço do servo motor gira junto: uma extremidade do botão corresponde a zero grau, e a outra, a meia volta. O Arduino lê continuamente a posição do botão

Controle de servos com joystick
Controle dois motores com um joystick, como ao girar uma câmera de segurança. Empurre a alavanca para os lados e o servo motor inferior gira lentamente; mova para cima ou para baixo e o servo superior

Fechadura com senha, teclado 4x4 e LCD
Uma pequena fechadura eletrônica que impede a entrada de quem não sabe a senha. Você pressiona a cerquilha e digita a senha no teclado. Se estiver correta, o display indica que o acesso foi permitido,

Robô que desvia de obstáculos
Que tal construir um veículo inteligente que encontra seu próprio caminho? O robô que desvia de obstáculos monitora o ambiente constantemente com o sensor ultrassônico na parte da frente. Ao encontrar

Cofre eletrônico inteligente
Um pequeno cofre para guardar seus objetos de valor, que abre com uma senha. Você digita sua senha de quatro dígitos no teclado; se estiver correta, o servo motor abre a trava, a luz verde acende e o

Controle do ângulo do servo SG90 com potenciômetro
Controle de servo motor (SG90) com potenciômetro O objetivo principal deste projeto é controlar com precisão e em tempo real a posição angular de um servo motor usando um dispositivo de entrada analógica: o potenciômetro. O projeto é um exemplo básico de engenharia para entender a lógica da conversão analógico-digital (ADC) e do mapeamento de sinais.

Coreografia em círculo: animações com 32 servos
Um projeto de animação visual com 32 servo motores dispostos em círculo e controlados por um Arduino Mega. Os servos são gerenciados em um único array e conectados aos pinos 22–53 do Mega. Eles executam quatro sequências de movimento: uma vibração caótica em que todos vão para ângulos aleatórios, uma varredura sincronizada em que todos se movem ao mesmo tempo, uma onda que gira suavemente pelo círculo e, por fim, uma agulha de bússola que oscila de um lado para o outro.

Servo motor com ESP32 (controle por potenciômetro)
Neste projeto, controlamos um servo motor SG90 com um potenciômetro. Ajustamos o ângulo do servo mapeando o valor analógico lido do potenciômetro para a faixa de 0 a 180 graus. A biblioteca ESP32Servo gera sinais para o servo nos GPIOs do ESP32 adequados e capazes de operar como saída; este projeto usa o GPIO 18. Esse é um método básico de controle para braços robóticos, estabilizadores de câmera e mecanismos de portas automáticas.

Fechadura RFID com ESP32 (RC522 + servo + OLED + buzzer + LED)
Vamos montar uma fechadura inteligente com ESP32, módulo RFID RC522, servo motor SG90, display OLED SSD1306, buzzer ativo e 2 LEDs. Ao ler um cartão, seu UID é comparado à lista de cartões autorizados definida no código. Se estiver autorizado, o servo motor gira para abrir a fechadura (LED verde + 2 bipes curtos), que trava novamente após 5 segundos. Com um cartão não autorizado, o LED vermelho acende, 3 bipes rápidos soam e o UID lido aparece no OLED.
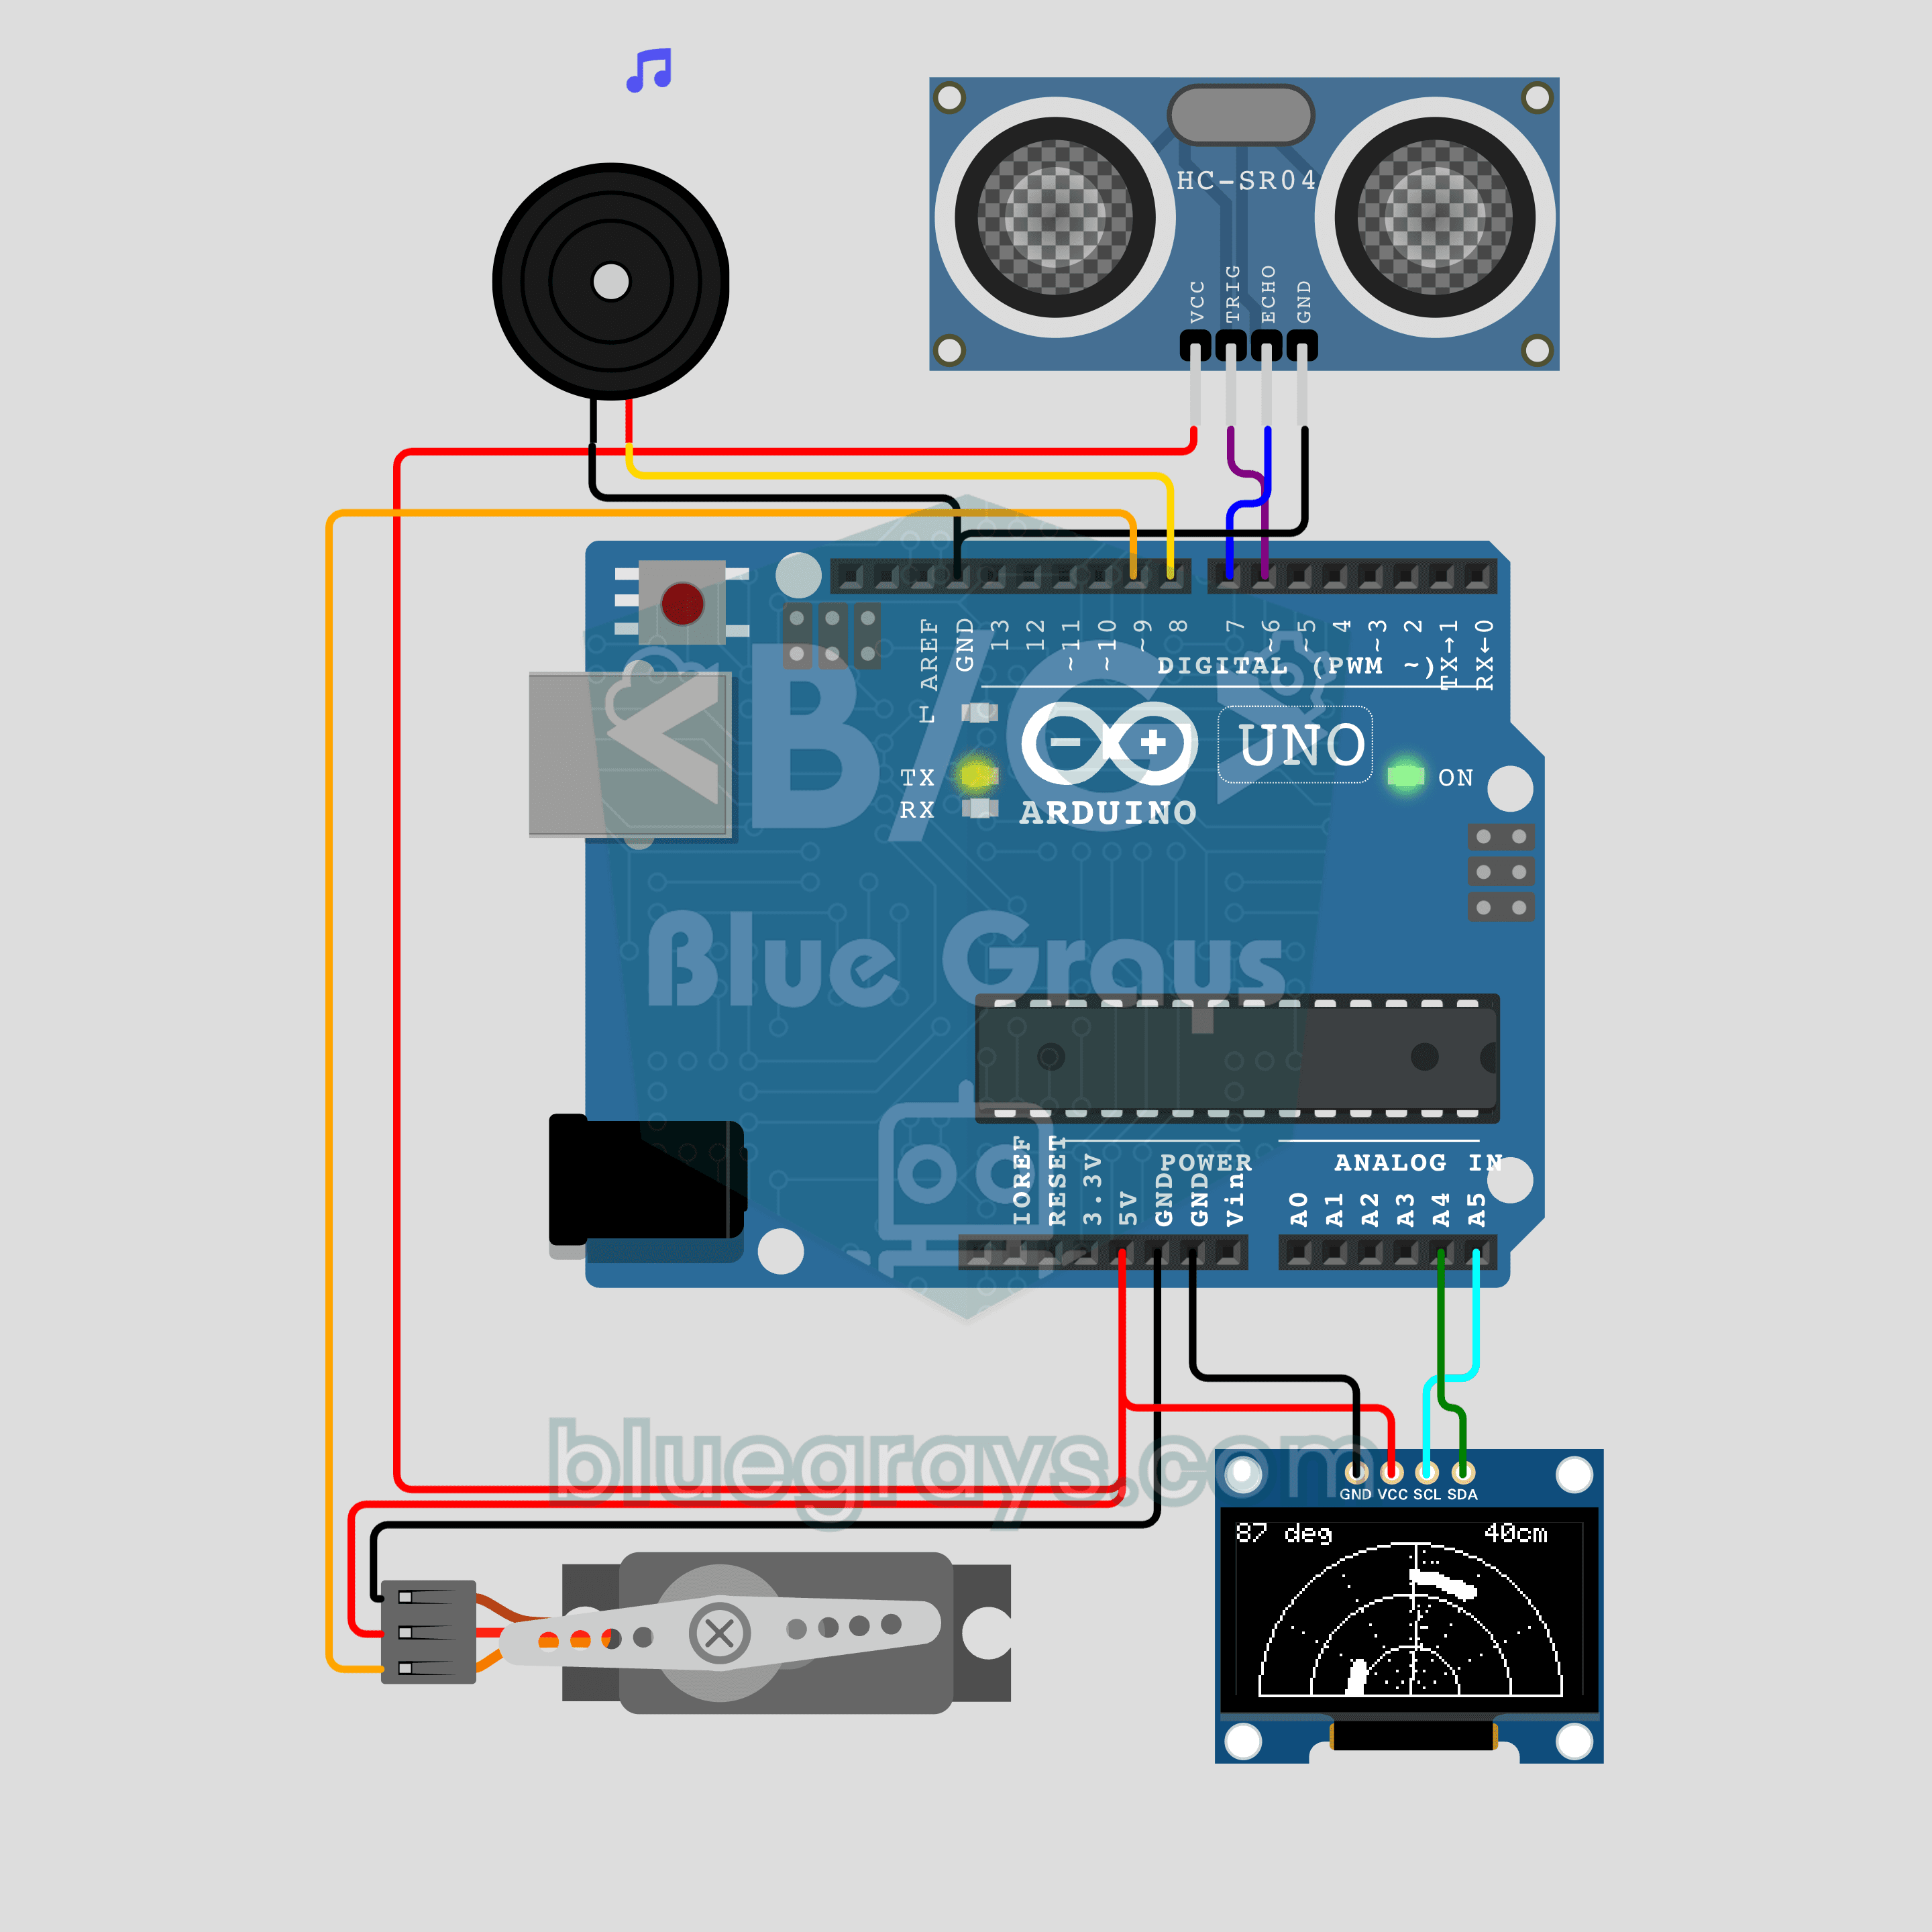
Minirradar com Arduino (servo + HC-SR04 + display OLED)
Um radar como nos filmes, feito com um sensor de distância e um servo! O **servo SG90** gira o **HC-SR04** de 0 a 180 graus enquanto o **OLED de 0,96 polegada** desenha uma linha de varredura giratória e mostra os objetos detectados como pontos. Quando algo entra no alcance, o **buzzer passivo** emite um bipe, que fica mais agudo conforme o objeto se aproxima. Controle de servo, medição ultrassônica, desenho com trigonometria e som com `tone()` em um só projeto.
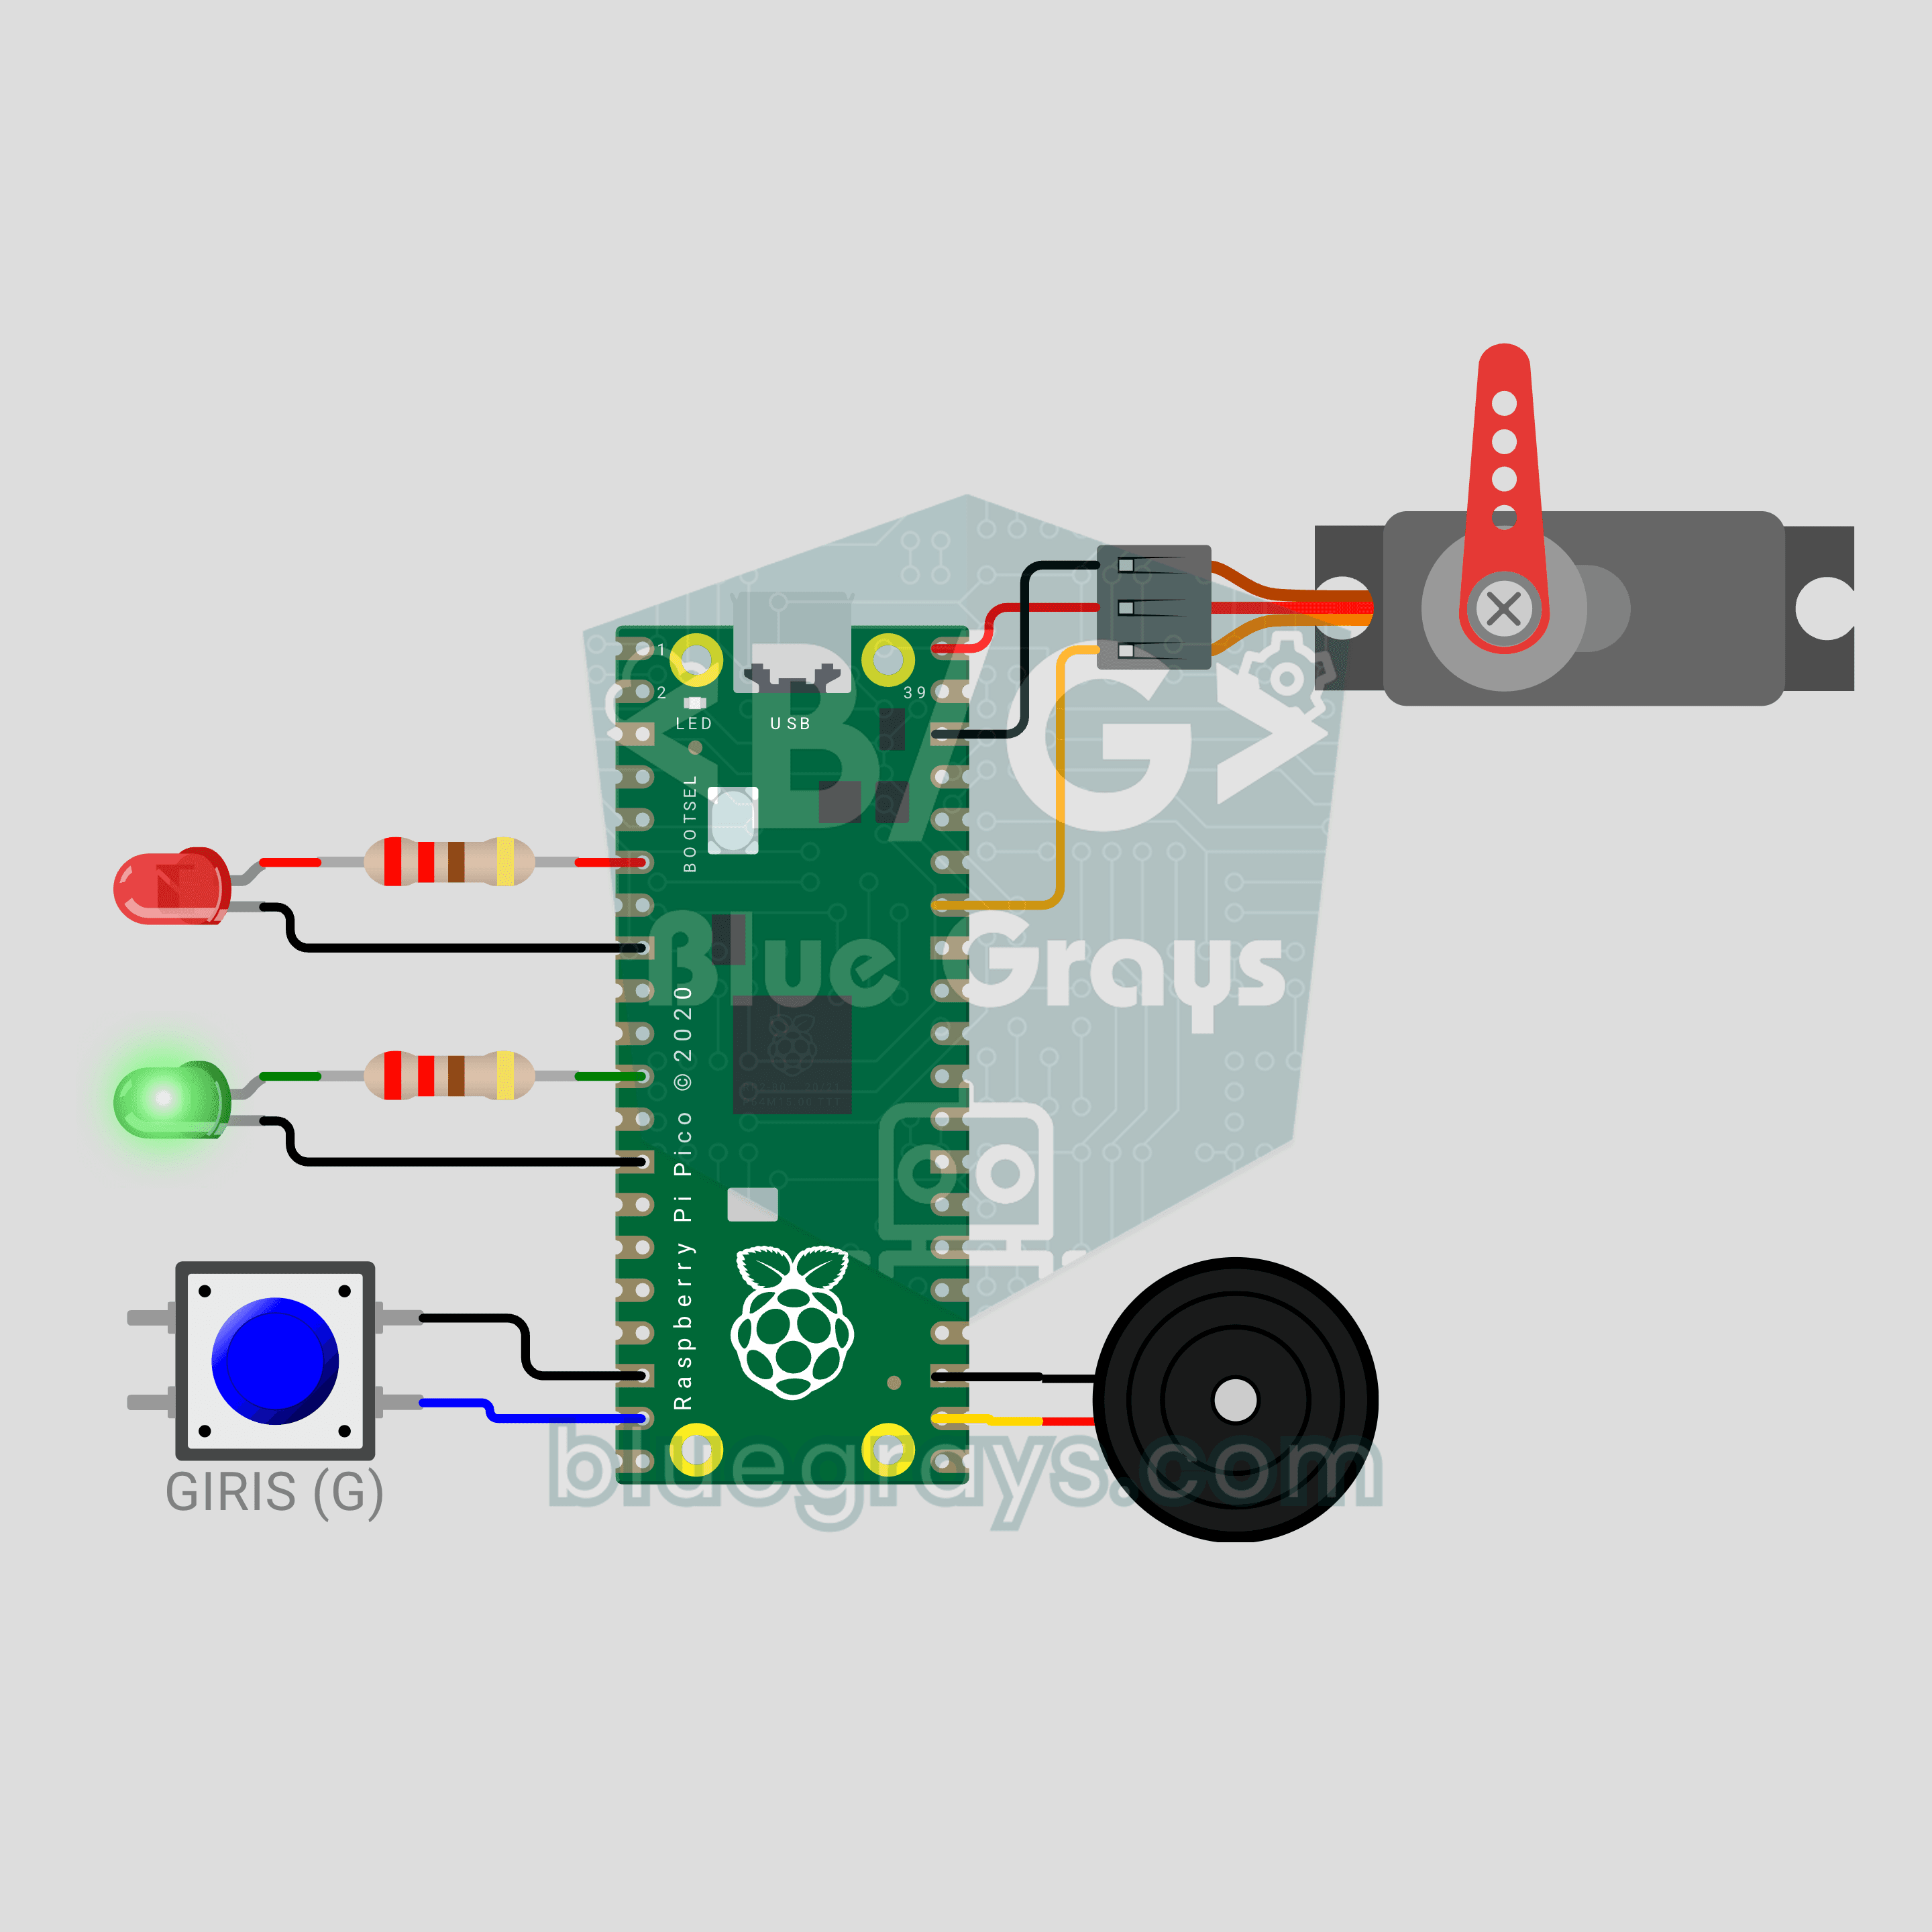
Cancela de estacionamento com Raspberry Pi Pico (servo SG90 + 2 LEDs + botão + buzzer)
Uma miniatura da cancela na entrada de um estacionamento! Ao pressionar o botão, o **Raspberry Pi Pico** levanta suavemente o braço com um **servo SG90**, enquanto o **LED verde** acende. Ele fica aberto por 3 segundos e depois desce devagar, com o **LED vermelho piscando** e bipes de aviso do **buzzer**. Pressione novamente durante a descida e o braço **sobe imediatamente por segurança**. Controle de servo, máquina de estados e temporização sem bloqueio em um só projeto.