
Descoperă proiecte Arduino
Sute de proiecte, de la începător la avansat, cu scheme electrice, cod și videoclipuri. Începe de la nivelul tău.

Utilizarea unui servomotor
Brațul unui servomotor mic se rotește pe rând în trei poziții: la începutul cursei, exact la mijloc și la capătul cursei, așteptând două secunde în fiecare poziție.

Controlul unui servomotor cu un potențiometru
Pe măsură ce rotești butonul potențiometrului, brațul servomotorului se rotește odată cu el: un capăt al cursei butonului corespunde unghiului de zero grade, iar celălalt, unei jumătăți de tură.

Controlul servomotoarelor cu un joystick
Controlează două motoare cu un joystick, ca și cum ai orienta o cameră de supraveghere.

Utilizarea unui motor pas cu pas
Un motor care se rotește pas cu pas, exact cât vrei, asemenea acului unui ceas. Printr-o placă driver, placa Arduino rotește un mic motor pas cu pas o tură completă într-un sens, așteaptă o secundă…

Servomotor de 360 de grade dintr-un motor pas cu pas
Învață un motor pas cu pas obișnuit să ajungă la orice unghi dorești, pe parcursul unei rotații complete.

Mașină controlată prin Bluetooth cu L298N
Transformă-ți telefonul în telecomandă și condu propria mașină robot. Placa Arduino primește, printr-un modul Bluetooth, comenzile de la o aplicație de telecomandă de pe telefon și pune roțile în…

Robot care evită obstacolele
Ce-ar fi să construiești un vehicul inteligent care își găsește singur drumul? Robotul care evită obstacolele scanează continuu împrejurimile cu senzorul ultrasonic montat în față.

Coregrafie în cerc: modele animate cu 32 de servomotoare
Proiect de animație vizuală cu 32 de servomotoare dispuse în cerc și controlate de un Arduino Mega. Servomotoarele sunt gestionate într-un singur tablou, conectate la pinii 22–53 ai plăcii Mega și execută patru secvențe de mișcare: tremurat haotic la unghiuri aleatorii, mișcare sincronizată, un val care parcurge cercul și un ac de busolă care oscilează la stânga și la dreapta.

Servomotor cu ESP32 (control prin potențiometru)
În acest proiect, controlezi un servomotor SG90 cu un potențiometru. Valoarea analogică citită este convertită în intervalul 0–180 de grade pentru a regla unghiul servomotorului. Biblioteca ESP32Servo generează semnale pe pinii GPIO compatibili cu funcția de ieșire ai ESP32-ului; aici folosești GPIO 18. Este o metodă de bază pentru brațe robotice, stabilizatoare de cameră și mecanisme de uși automate.

Încuietoare RFID cu ESP32 (RC522 + servomotor + OLED + buzzer + LED)
Construiește o încuietoare inteligentă cu ESP32, modul RFID RC522, servomotor SG90, afișaj OLED SSD1306, buzzer activ și 2 LED-uri. La citirea unui card, UID-ul este comparat cu lista din cod. Dacă are acces, servomotorul deblochează încuietoarea (LED verde + 2 bipuri scurte), apoi o blochează după 5 secunde. Un card necunoscut aprinde LED-ul roșu, declanșează 3 bipuri rapide și își afișează UID-ul pe OLED.
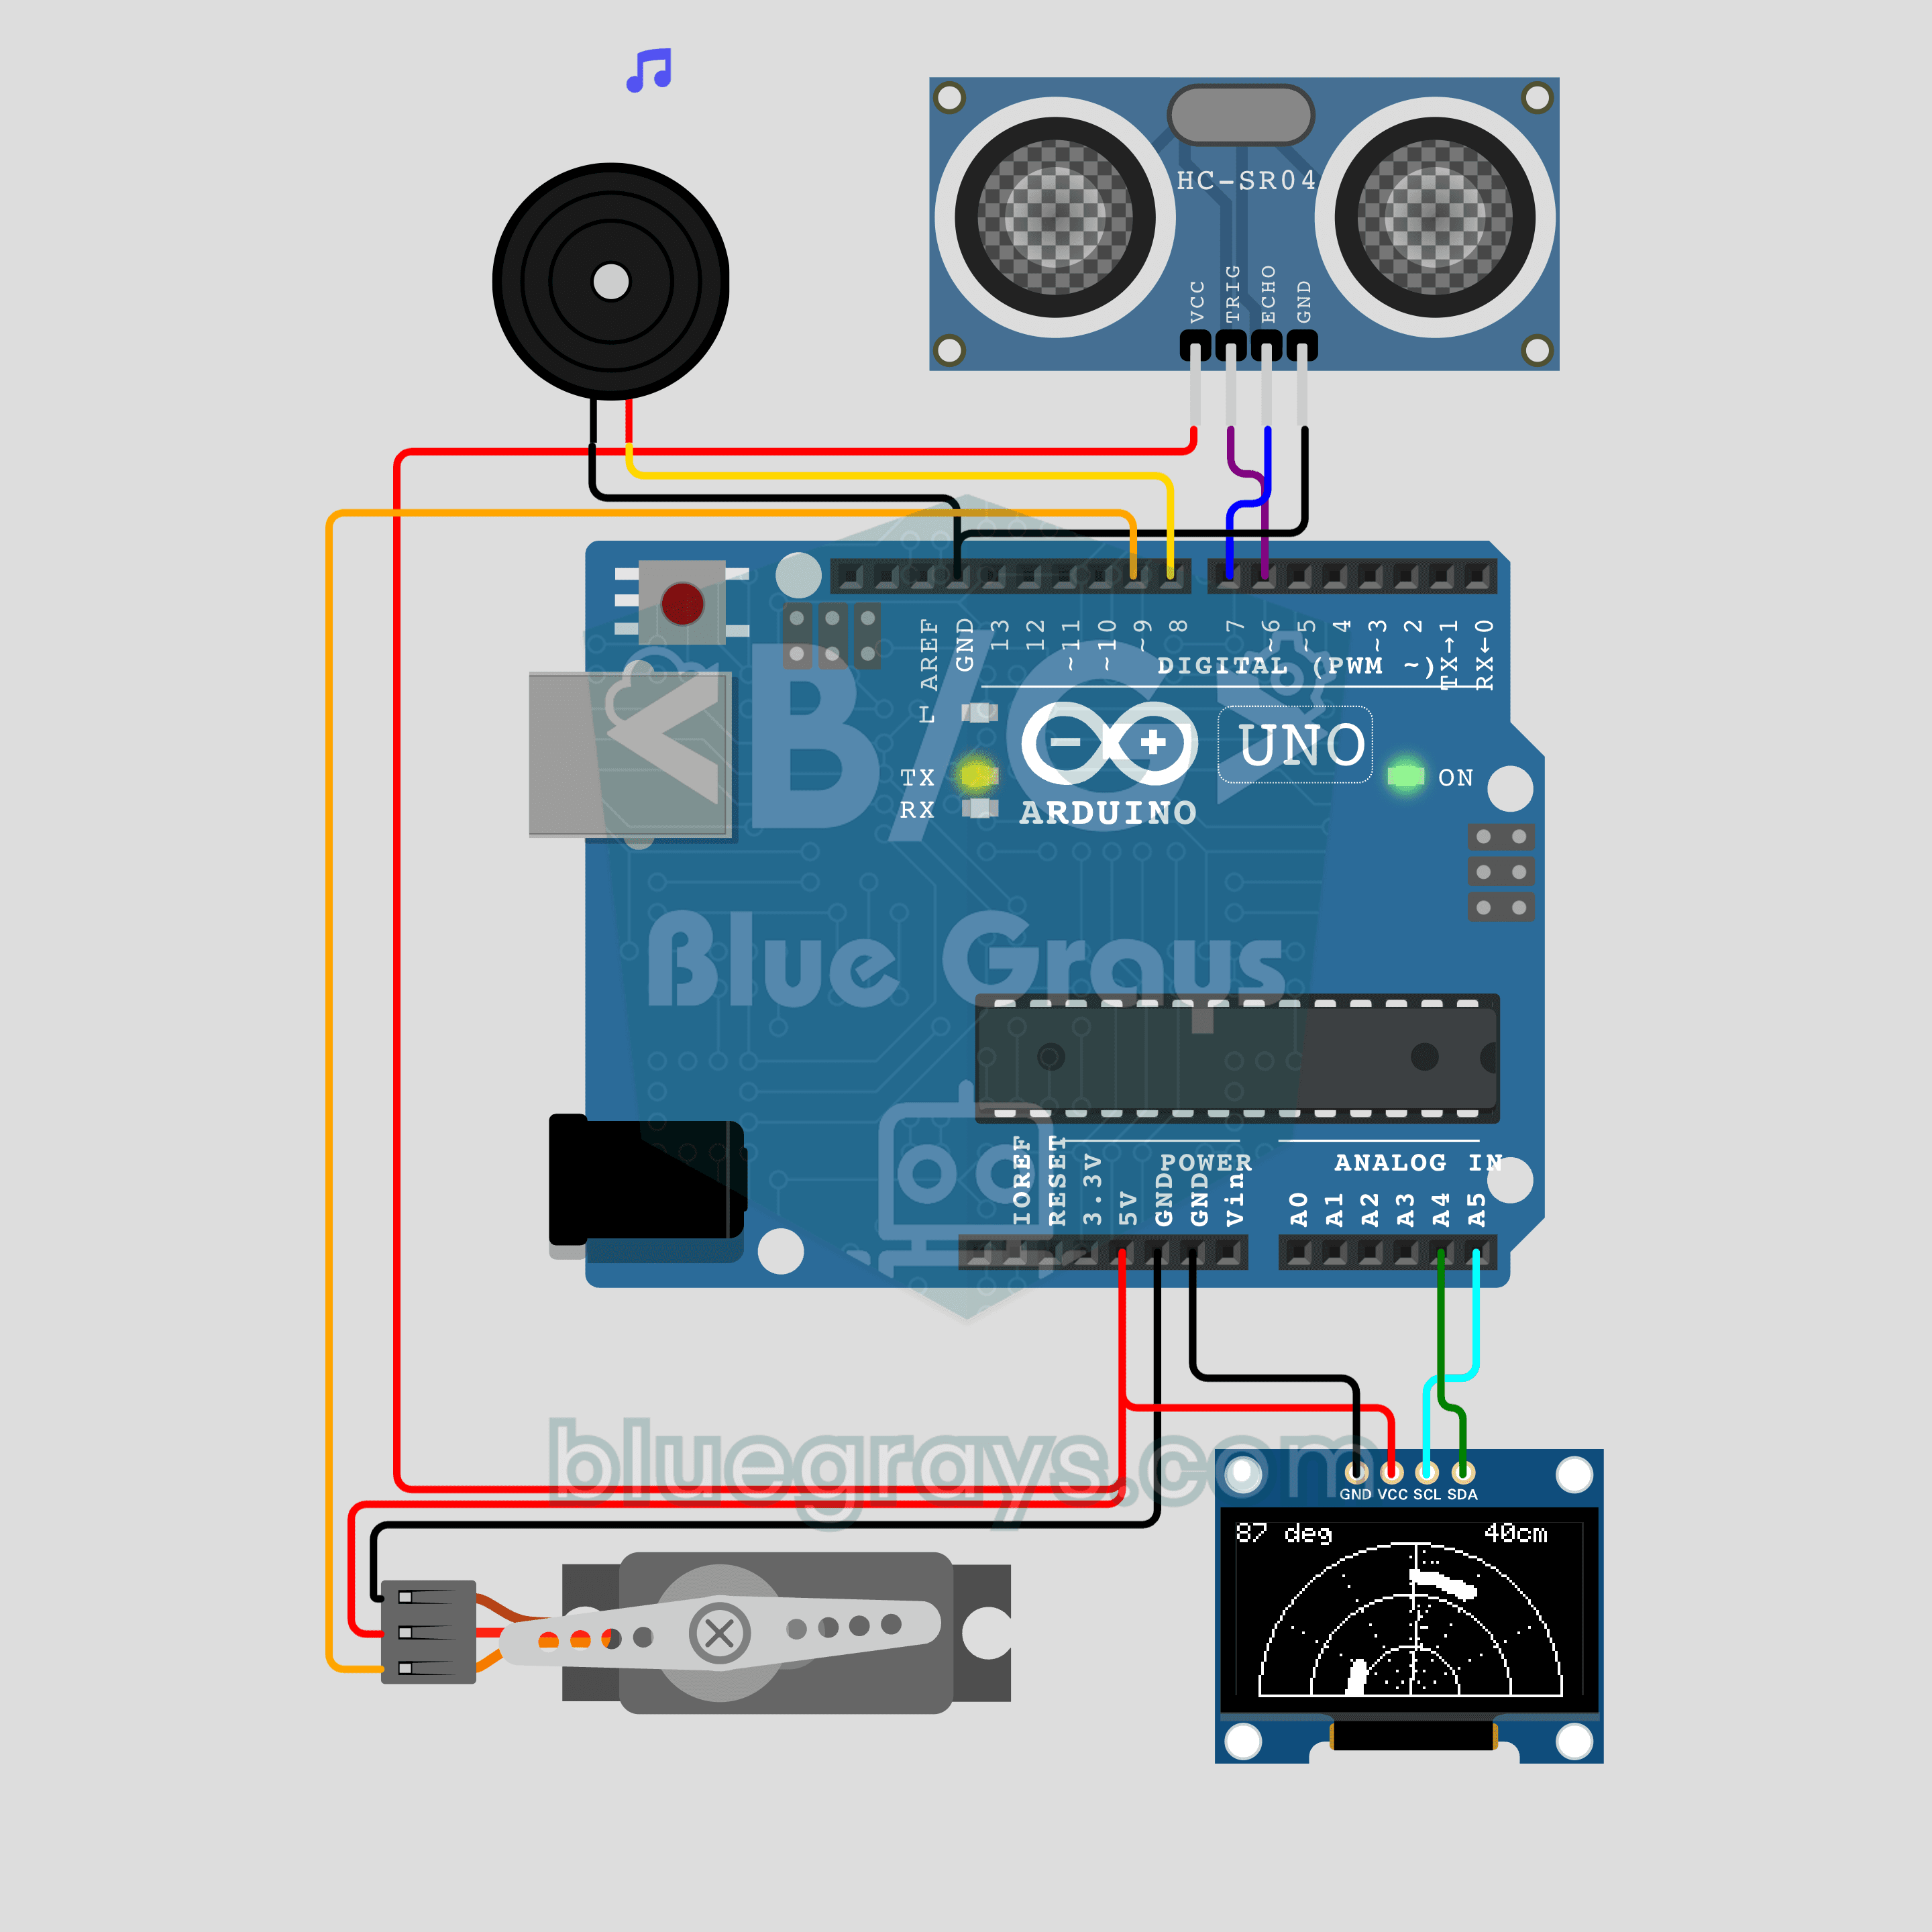
Miniradar cu Arduino (servomotor + HC-SR04 + afișaj OLED)
Un radar ca în filme, dintr-un senzor de distanță și un servomotor! Servomotorul SG90 rotește senzorul HC-SR04 între 0 și 180 de grade, iar afișajul OLED de 0,96 inchi desenează o linie de scanare rotativă și obiectele detectate ca puncte. Când un obiect intră în rază, buzzerul pasiv emite un „ping”, iar sunetul devine mai înalt pe măsură ce obiectul se apropie. Control de servomotor, măsurare ultrasonică, desen cu trigonometrie și sunet cu tone(), într-un singur proiect.
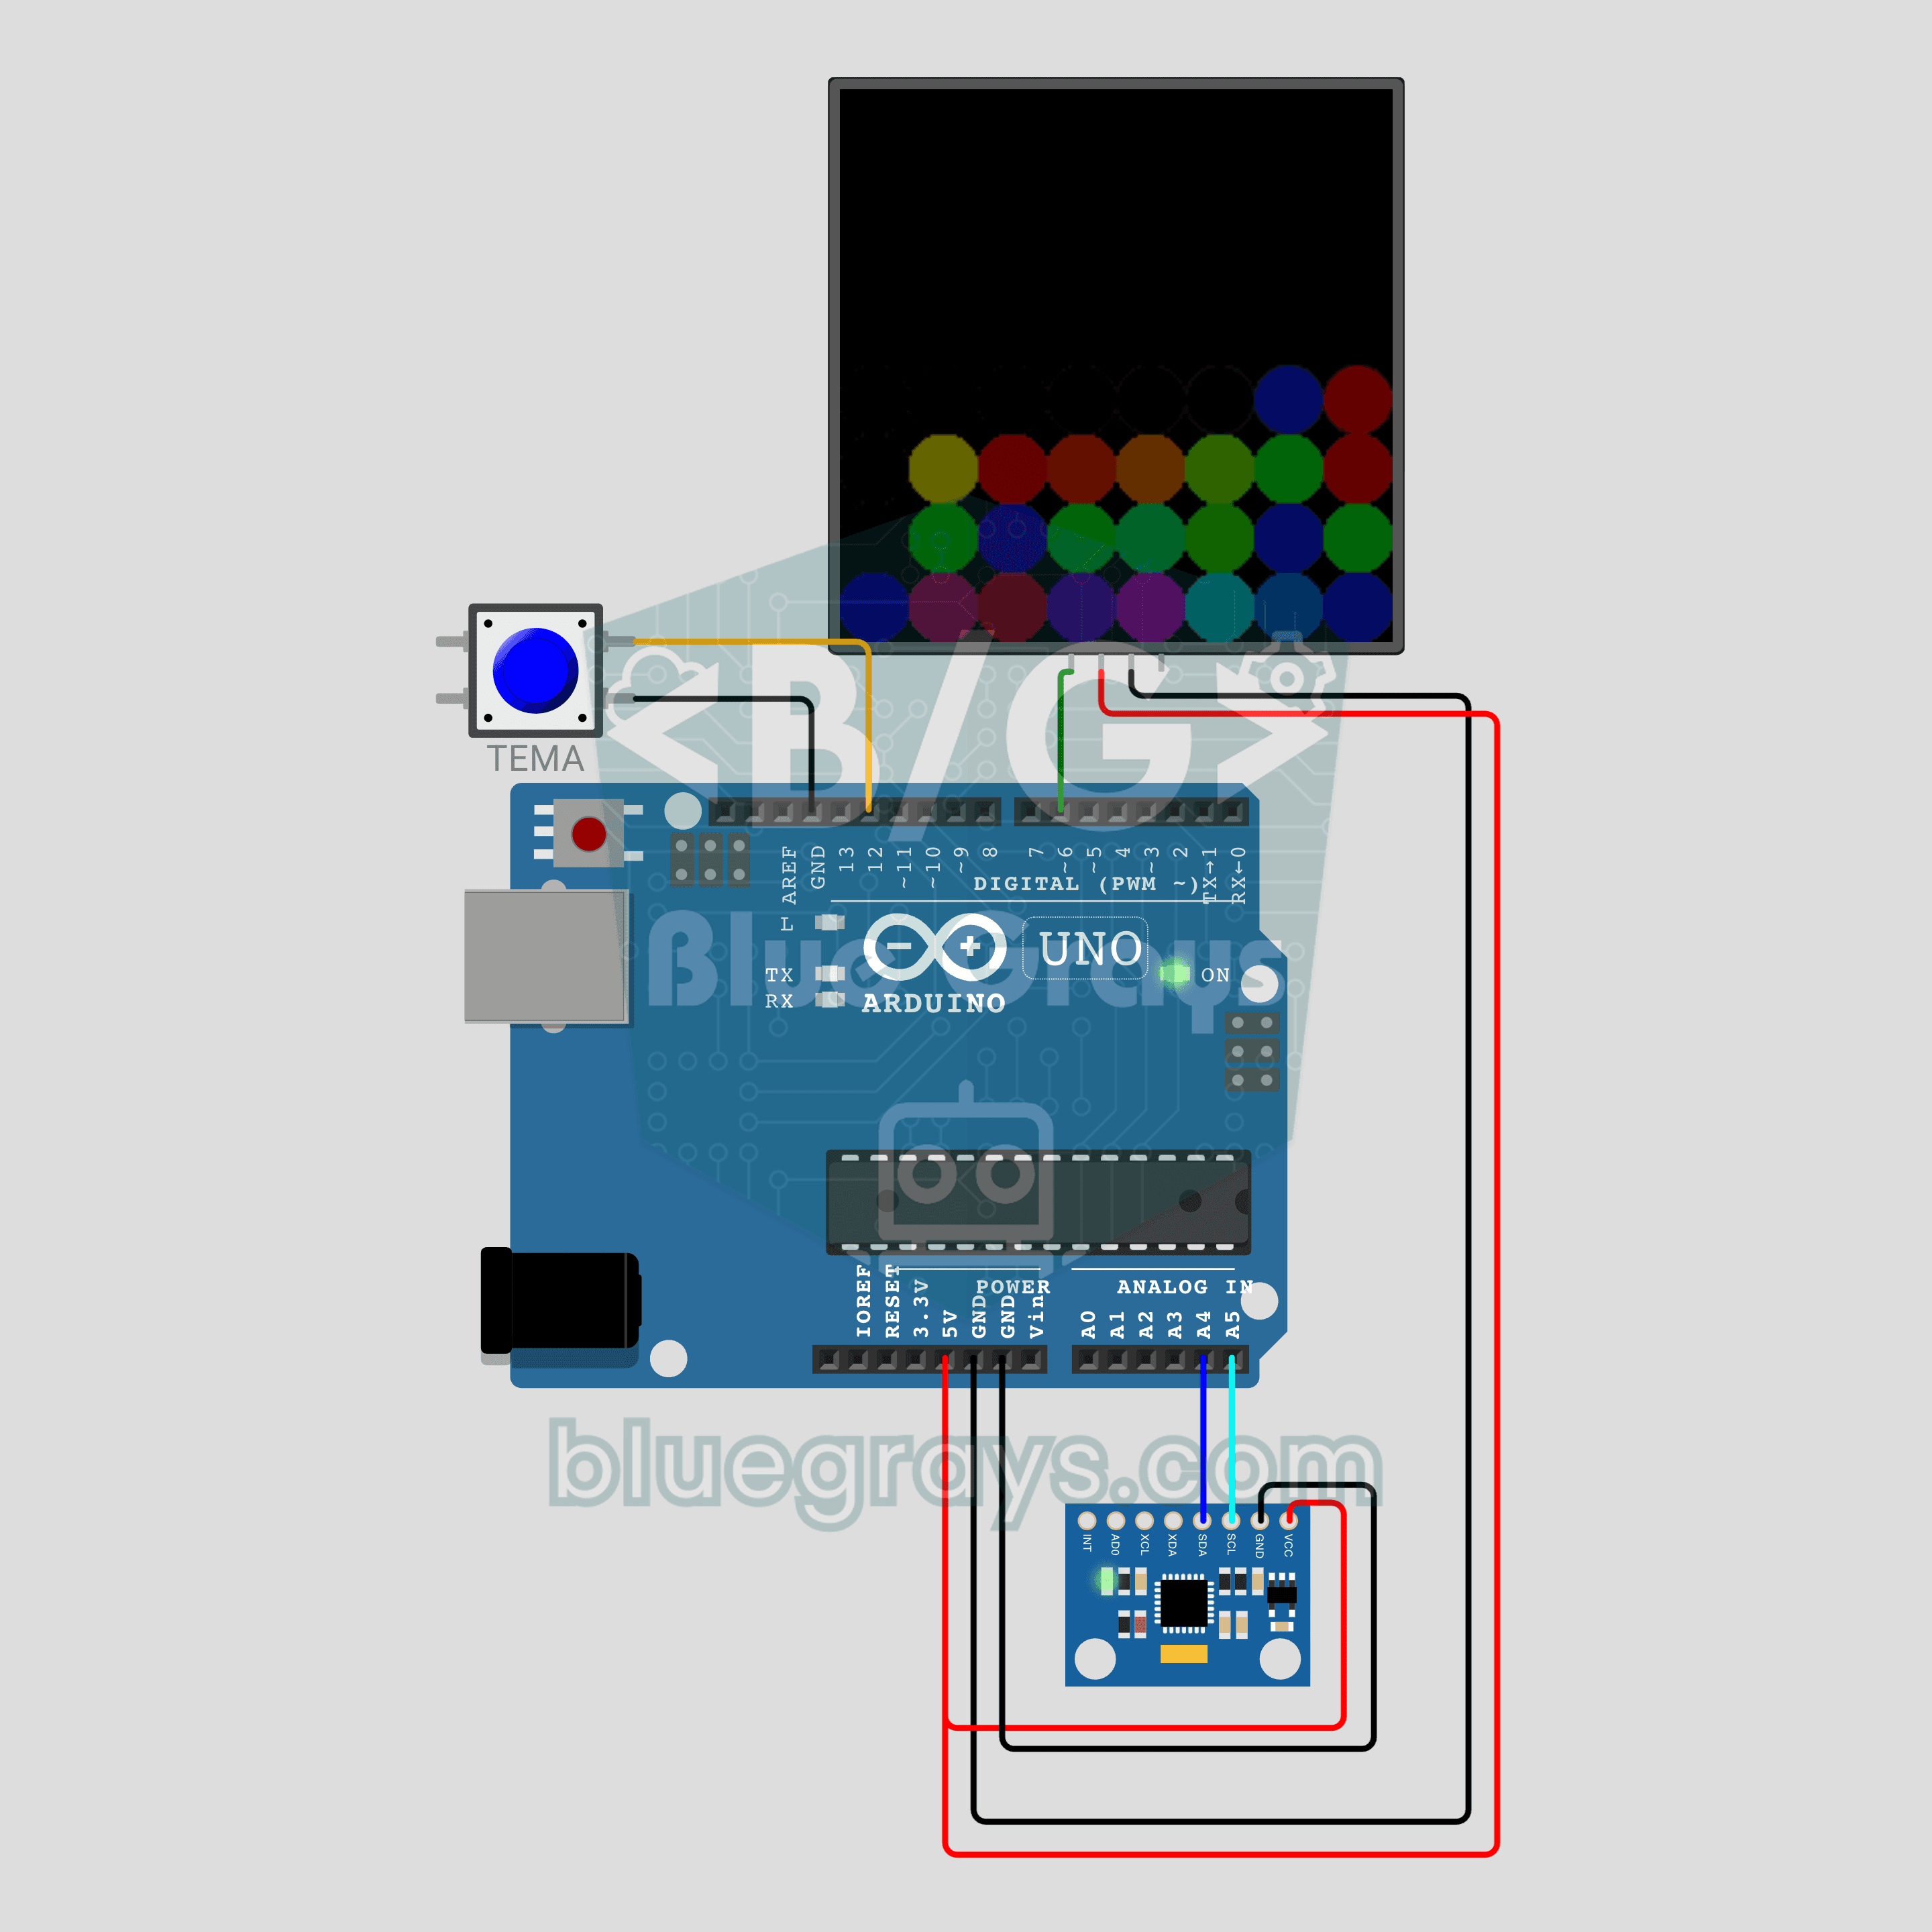
Nisip digital controlat prin înclinare cu Arduino (MPU-6050 + matrice NeoPixel 8x8)
Nisip din LED-uri care curge în direcția în care înclini circuitul! Accelerometrul MPU-6050 măsoară înclinarea, iar cele 24 de granule de pe matricea NeoPixel 8x8 cad în direcția gravitației și se adună la margini ca nisipul real. Un buton schimbă tema de culori: nisip, apă, lavă sau curcubeu. Citire I2C fără bibliotecă, calcularea direcției gravitației din înclinare și un algoritm simplu de simulare a nisipului, într-un singur proiect.