
Сигнализация землетрясения на Arduino: обнаружение толчков с MPU6050
Собери сигнализацию землетрясения на Arduino с MPU6050: калибровка, выбор порога, отсев хлопков двери, зуммер и светодиод, а также версии на SW-420 и ESP32.

Сигнализация землетрясения на Arduino — простой, но очень познавательный проект: акселерометр непрерывно измеряет вибрацию поверхности, на которой стоит, и когда толчки превышают определённую силу и длительность, включает зуммер и светодиод. В этом руководстве ты шаг за шагом разберёшься, как откалибровать датчик MPU6050, подобрать правильный порог под шум твоего помещения, отсеять ложные срабатывания вроде хлопнувшей двери или чьих-то шагов рядом и подать звуковой и световой сигнал. В конце ту же логику соберём на дешёвом датчике вибрации SW-420, в версии на ESP32 с уведомлениями на телефон и на Raspberry Pi Pico с MicroPython.
Сразу проясним: это устройство не сейсмограф и не официальная система раннего оповещения о землетрясениях. Оно не умеет предсказывать землетрясение; оно может предупредить только тогда, когда толчки уже начались, и, если повезёт, за несколько секунд до прихода самых сильных волн. И всё же это отличный проект, чтобы заметить слабые толчки во время сна, познакомиться с понятием ускорения и разобраться в обработке и фильтрации сигналов. Его часто выбирают для выступлений на научных выставках.
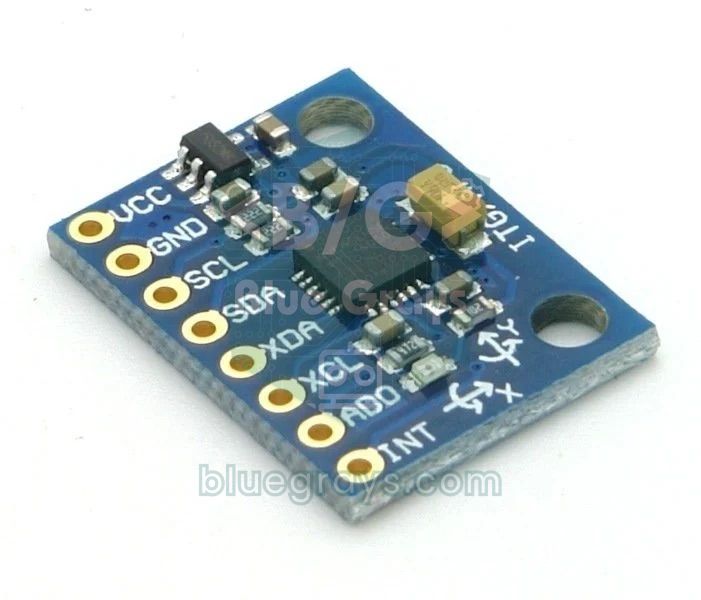
Как работает сигнализация землетрясения?
При землетрясении от очага расходятся два основных типа волн. Первыми приходят P-волны (первичные, волны сжатия): они проходят через земную кору со скоростью около 6 км в секунду и обычно ощущаются слабее. За ними идут S-волны (вторичные, сдвиговые волны) со скоростью около 3,5 км/с, и именно они наносят основной ущерб. Если до эпицентра 50 км, между двумя волнами примерно 6 секунд; если эпицентр совсем рядом, разница почти нулевая. Наша сигнализация с помощью закреплённого на полу акселерометра измеряет небольшие изменения ускорения, которые создают эти волны. В покое датчик видит только силу тяжести (1 g ≈ 9,81 м/с²); когда начинаются толчки, значения по трём осям колеблются вокруг этого положения покоя. Величину этих колебаний в статье будем называть динамическим ускорением. Подробное знакомство с датчиком — в статье акселерометр и гироскоп MPU6050.
| Параметр | Значение MPU6050 |
|---|---|
| Тип датчика | 3-осевой акселерометр + 3-осевой гироскоп (6-осевой IMU) |
| Диапазоны ускорения | ±2 / ±4 / ±8 / ±16 g |
| Чувствительность (±2 g) | 16384 LSB/g (1 шаг ≈ 0,061 mg) |
| Разрешение АЦП | 16 бит |
| Встроенный фильтр нижних частот (DLPF) | Настраивается примерно от 5 до 260 Hz |
| Интерфейс | I2C, до 400 kHz |
| I2C-адрес | 0x68 (AD0 = GND), 0x69 (AD0 = 3,3 V) |
| Питание (модуль GY-521) | 3,3–5 V (на плате стабилизатор 3,3 V) |
| Ток | Около 4 mA |
Сила толчков и ускорение: какое значение что означает?
Сейсмологи обычно выражают силу толчков в точке через пиковое ускорение грунта (PGA). В таблице ниже показана примерная связь между ускорением грунта и ощущаемой интенсивностью по модифицированной шкале Меркалли. Как видно, даже толчки, которые люди ощущают как слабые, лежат в диапазоне 0,014–0,039 g, то есть речь идёт о крошечных ускорениях в 14–39 mg. Один шаг MPU6050 в диапазоне ±2 g равен 0,061 mg, так что разрешения хватает с запасом; но собственный шум датчика в покое составляет несколько mg, поэтому порог нужно ставить выше этого шума. Значения в таблице — это ускорения грунта; на верхних этажах здания колебания усиливаются, поэтому используй их только как ориентир.
| Пиковое ускорение грунта (g) | Интенсивность по Меркалли | Ощущаемый эффект |
|---|---|---|
| < 0,0017 | I | Не ощущается |
| 0,0017 – 0,014 | II–III | Слабые; ощущаются в тишине и на верхних этажах |
| 0,014 – 0,039 | IV | Лёгкие; замечает большинство людей, дребезжат стёкла |
| 0,039 – 0,092 | V | Умеренные; спящие просыпаются, мелкие предметы падают |
| 0,092 – 0,18 | VI | Сильные; ощущают все, может трескаться штукатурка |
| 0,18 – 0,34 | VII | Очень сильные; повреждения непрочных построек |
Материалы и подключение
- Плата: Arduino Uno или Nano; ESP32 для уведомлений, Raspberry Pi Pico для MicroPython.
- Модуль MPU6050 (GY-521): акселерометр, который измеряет толчки.
- Активный зуммер: маленькие активные зуммеры потребляют около 20–30 mA; для более громкого звука управляй зуммером через NPN-транзистор.
- Красный светодиод и резистор 220 Ω: для светового сигнала; номинал резистора можно проверить в калькуляторе резистора для светодиода.
- Тактовая кнопка: чтобы заглушить тревогу (используется встроенная подтяжка, дополнительный резистор не нужен).
- Макетная плата и перемычки; по желанию датчик вибрации SW-420 для простой версии.
| Подключение | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| MPU6050 VCC | 5V | 3V3 | 3V3(OUT) |
| MPU6050 GND | GND | GND | GND |
| MPU6050 SCL | A5 | GPIO 22 | GP5 |
| MPU6050 SDA | A4 | GPIO 21 | GP4 |
| MPU6050 AD0 | GND (адрес 0x68) | GND (адрес 0x68) | GND (адрес 0x68) |
| Активный зуммер (+) | D8 | GPIO 25 | GP15 |
| Светодиод (через 220 Ω) | D7 | GPIO 26 | GP14 |
| Кнопка отключения звука (второй вывод на GND) | D2 | GPIO 27 | GP13 |
| SW-420 DO (простая версия) | D3 | - | - |
Калибровка и выбор порога
Цель калибровки — найти значения датчика по трём осям в покое. Датчик никогда не стоит идеально ровно, и у каждой микросхемы есть небольшое смещение; например, ось Z может показывать 0,97 g вместо 1,00 g, а ось X — 0,02 g вместо 0. При запуске код примерно за секунду делает 200 измерений и сохраняет их среднее как базовый уровень. При каждом следующем измерении этот базовый уровень вычитается по каждой оси, и считается модуль вектора остатка: динамическое ускорение = √(dx² + dy² + dz²). Прелесть метода в том, что положение датчика — горизонтальное, вертикальное или наклонное — не влияет на результат: сила тяжести остаётся внутри базового уровня и сама выпадает из расчёта. С изменением температуры смещение датчика тоже очень медленно уплывает; пока вокруг тихо, код при каждом измерении обновляет базовый уровень на одну тысячную и так отслеживает и этот дрейф.
- Надёжно закрепи датчик на его постоянном месте, загрузи код и не трогай схему, пока не пройдёт сообщение о калибровке.
- Открой «Плоттер по последовательному соединению» (Serial Plotter) в меню «Инструменты» (115200 бод). В тихом помещении динамическое ускорение обычно колеблется между 0,002 и 0,008 g; это и есть твой уровень шума.
- Запиши максимальное значение, которого шум достигает за несколько минут, и выбери порог в 3–5 раз выше. Значение по умолчанию в коде, 0,03 g, соответствует лёгким толчкам (IV).
- Легонько постучи по столу, закрой дверь, пройдись по комнате и посмотри на плоттере, насколько высокий и длинный пик даёт каждое событие.
- Чтобы сымитировать настоящие толчки, покачай доску, к которой привинчен датчик, вперёд-назад 1–3 раза в секунду в течение нескольких секунд; тревога должна сработать примерно за 1–2 секунды.
- Если есть ложные срабатывания, повышай THRESHOLD_G; если толчки обнаруживаются слишком поздно, уменьшай SCORE_ALARM; меняй значения небольшими шагами и повторяй тесты.
Отсев ложных срабатываний: хлопки двери и шаги
Когда хлопает дверь, датчик видит сильный, но очень короткий (50–200 мс) удар в 0,1–0,5 g. Землетрясение, наоборот, даёт меньшие ускорения, но колебания длятся секундами в диапазоне 1–10 Hz. Значит, отличительный признак — не амплитуда, а длительность. В коде мы решаем это счётчиком очков по принципу «дырявого ведра» (leaky bucket): в секунду делается 100 измерений, за каждое измерение выше порога счёт растёт на 2, за каждое ниже порога — уменьшается на 1, и при счёте 100 срабатывает тревога. Хлопок двери длительностью 150 мс даёт не больше 15 отсчётов, то есть 30 очков, и быстро «вытекает». А толчки, превышающие порог примерно в половине отсчётов, набирают чистыми 50 очков в секунду и запускают тревогу примерно за 2 секунды. Кроме того, сигнал проходит через встроенный в датчик фильтр нижних частот на 21 Hz, поэтому высокочастотные вибрации вроде гула вентилятора, мотора и компрессора в основном подавляются. О более продвинутых методах фильтрации читай в статье фильтрация данных датчиков.
| Источник ложного срабатывания | Характер сигнала | Решение |
|---|---|---|
| Хлопок двери | Одиночный сильный удар длительностью 50–200 мс | Счётчик очков отсеивает короткие удары; держи датчик подальше от дверной коробки |
| Ходьба, прыжки | Ритмичные 1–2 Hz, 0,01–0,05 g, если рядом с датчиком | Закрепи датчик на несущей стене в углу, где мало ходят, и немного подними порог |
| Стиральная машина, кондиционер | Долгая вибрация постоянной частоты | Поставь устройство в комнату подальше от этих приборов и проверь порог, пока они работают |
| Проезд тяжёлого транспорта | Вибрация малой амплитуды длительностью несколько секунд | Проверь отдельно днём и ночью и поставь порог выше вибрации от дороги |
| Смещение датчика | Постоянное смещение, счёт всё время растёт | Закрепи винтами; если датчик сдвинулся, перезагрузи плату и откалибруй заново |
Код сигнализации землетрясения на Arduino (MPU6050 + зуммер + светодиод)
1#include <Wire.h>
2
3const int MPU_ADDR = 0x68;                  // AD0 = GND / AD0 = GND
4const int BUZZER_PIN = 8;                   // aktif buzzer / active buzzer
5const int LED_PIN = 7;                      // LED + 220 ohm
6const int BUTTON_PIN = 2;                   // susturma butonu / silence button
7
8const float THRESHOLD_G = 0.03;             // dinamik ivme eşiği (g) / dynamic acceleration threshold (g)
9const int SCORE_ALARM = 100;                // alarm puanı / alarm score
10const unsigned long SAMPLE_MS = 10;         // 100 Hz örnekleme / 100 Hz sampling
11const unsigned long ALARM_HOLD_MS = 30000;  // son sarsıntıdan sonra 30 s / 30 s after the last shake
12const bool DEBUG_PLOT = true;               // Seri Çizici çıktısı / Serial Plotter output
13
14float baseX, baseY, baseZ;                  // durağan taban değerleri / resting baseline
15int score = 0;
16bool alarmOn = false;
17float peakG = 0;
18unsigned long lastSample = 0;
19unsigned long lastShake = 0;
20
21void writeReg(uint8_t reg, uint8_t val) {
22  Wire.beginTransmission(MPU_ADDR);
23  Wire.write(reg);
24  Wire.write(val);
25  Wire.endTransmission();
26}
27
28void readAccel(float &ax, float &ay, float &az) {
29  Wire.beginTransmission(MPU_ADDR);
30  Wire.write(0x3B);                         // ACCEL_XOUT_H
31  Wire.endTransmission(false);
32  Wire.requestFrom(MPU_ADDR, 6);
33  uint8_t b[6];
34  for (int i = 0; i < 6; i++) b[i] = Wire.read();
35  ax = (int16_t)((b[0] << 8) | b[1]) / 16384.0;   // ±2 g: 16384 LSB/g
36  ay = (int16_t)((b[2] << 8) | b[3]) / 16384.0;
37  az = (int16_t)((b[4] << 8) | b[5]) / 16384.0;
38}
39
40void calibrate() {
41  float sx = 0, sy = 0, sz = 0;
42  for (int i = 0; i < 200; i++) {
43    float ax, ay, az;
44    readAccel(ax, ay, az);
45    sx += ax; sy += ay; sz += az;
46    delay(5);
47  }
48  baseX = sx / 200; baseY = sy / 200; baseZ = sz / 200;
49}
50
51void setup() {
52  Serial.begin(115200);
53  pinMode(BUZZER_PIN, OUTPUT);
54  pinMode(LED_PIN, OUTPUT);
55  pinMode(BUTTON_PIN, INPUT_PULLUP);
56  Wire.begin();
57  writeReg(0x6B, 0x00);                     // uyku modundan çık / wake up
58  writeReg(0x1C, 0x00);                     // ±2 g aralığı / ±2 g range
59  writeReg(0x1A, 0x04);                     // DLPF ~21 Hz
60  delay(100);
61  Serial.println(F("Kalibrasyon, dokunma / Calibrating, do not touch"));
62  calibrate();
63  lastSample = millis();
64}
65
66void loop() {
67  if (millis() - lastSample >= SAMPLE_MS) {
68    lastSample += SAMPLE_MS;
69    float ax, ay, az;
70    readAccel(ax, ay, az);
71    float dx = ax - baseX, dy = ay - baseY, dz = az - baseZ;
72    float dyn = sqrt(dx * dx + dy * dy + dz * dz);   // dinamik ivme (g) / dynamic acceleration (g)
73    if (DEBUG_PLOT) Serial.println(dyn, 4);
74
75    if (dyn > THRESHOLD_G) {
76      score = min(score + 2, 200);          // eşik üstü: +2 / above threshold: +2
77      if (dyn > peakG) peakG = dyn;
78    } else if (score > 0) {
79      score--;                              // eşik altı: -1 / below threshold: -1
80    }
81
82    if (score == 0 && !alarmOn) {           // sakin: tabanı yavaşça izle / quiet: track baseline slowly
83      baseX += (ax - baseX) * 0.001;
84      baseY += (ay - baseY) * 0.001;
85      baseZ += (az - baseZ) * 0.001;
86      peakG = 0;
87    }
88
89    if (score >= SCORE_ALARM) {
90      if (!alarmOn && !DEBUG_PLOT) {
91        Serial.print(F("SARSINTI! Tepe / Peak: "));
92        Serial.print(peakG, 3);
93        Serial.println(F(" g"));
94      }
95      alarmOn = true;
96      lastShake = millis();
97    }
98  }
99
100  if (alarmOn && (millis() - lastShake > ALARM_HOLD_MS || digitalRead(BUTTON_PIN) == LOW)) {
101    alarmOn = false;                        // süre doldu ya da susturuldu / timeout or silenced
102    score = 0;
103  }
104
105  bool on = alarmOn && ((millis() / 250) % 2);   // 2 Hz yanıp sönme / 2 Hz blinking
106  digitalWrite(LED_PIN, on);
107  digitalWrite(BUZZER_PIN, on);
108}| Часть кода | Что делает |
|---|---|
| writeReg(0x6B, 0x00) (пробуждение) | MPU6050 стартует в режиме сна; эта команда будит датчик |
| writeReg(0x1C, 0x00) (диапазон) | Устанавливает диапазон ускорения ±2 g; в этом диапазоне 1 g = 16384 отсчёта |
| writeReg(0x1A, 0x04) (фильтр) | Настраивает встроенный фильтр нижних частот примерно на 21 Hz |
| calibrate() (калибровка) | Находит базовые значения в покое, усредняя 200 измерений |
| dyn (динамическое ускорение) | Модуль вектора отклонения от базового уровня, то есть динамическое ускорение (g) |
| score (счёт) | +2 за каждый отсчёт выше порога, -1 за каждый ниже; при 100 срабатывает тревога |
| ALARM_HOLD_MS (удержание тревоги) | Тревога длится ещё 30 с после последнего толчка; кнопка глушит её раньше |
| Тайминг через millis() | Даёт стабильную выборку 100 Hz без использования delay |
Простая сигнализация землетрясения на SW-420
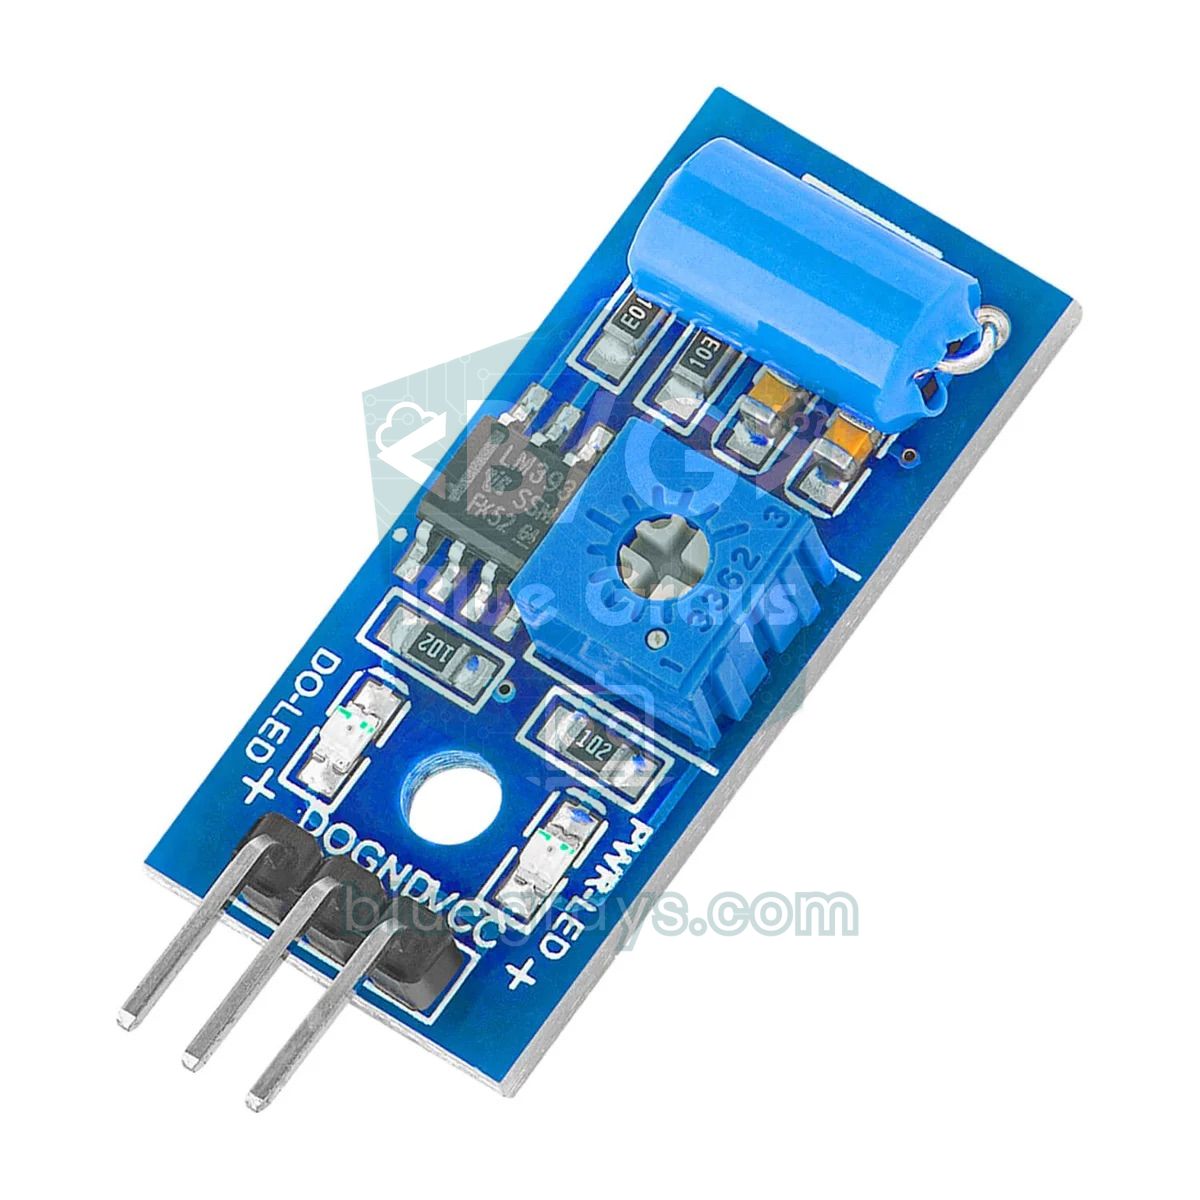
Модуль SW-420 состоит из простого вибровыключателя с пружинным контактом внутри и компаратора LM393. В покое контакт замкнут, и выход DO остаётся в LOW; когда вибрация размыкает и замыкает контакт, на пине DO появляются импульсы HIGH. Потенциометр на модуле регулирует чувствительность. Он не измеряет ускорение, а только сообщает, есть вибрация или нет; поэтому силу толчков он различать не может, зато очень дешёвый, и код простой. Код ниже считает импульсы с помощью прерывания (interrupt); если 2 секунды подряд приходит 15 и больше импульсов в секунду, запускается тревога на 20 секунд. Так и здесь одиночный хлопок двери отсеивается. Подробнее о модуле — в статье датчик вибрации SW-420.
1const byte SENSOR_PIN = 3;                  // SW-420 DO (kesme pini / interrupt pin)
2const byte BUZZER_PIN = 8;
3const byte LED_PIN = 7;
4const unsigned int PULSE_LIMIT = 15;        // saniyedeki darbe sınırı / pulses per second limit
5
6volatile unsigned int pulses = 0;
7unsigned long lastCheck = 0;
8unsigned long alarmUntil = 0;
9byte busySeconds = 0;
10
11void onPulse() {
12  pulses++;                                 // her titreşim darbesini say / count each vibration pulse
13}
14
15void setup() {
16  Serial.begin(115200);
17  pinMode(SENSOR_PIN, INPUT);
18  pinMode(BUZZER_PIN, OUTPUT);
19  pinMode(LED_PIN, OUTPUT);
20  attachInterrupt(digitalPinToInterrupt(SENSOR_PIN), onPulse, RISING);
21}
22
23void loop() {
24  if (millis() - lastCheck >= 1000) {       // her saniye değerlendir / evaluate every second
25    lastCheck = millis();
26    noInterrupts();
27    unsigned int n = pulses;
28    pulses = 0;
29    interrupts();
30    Serial.println(n);
31    if (n >= PULSE_LIMIT) busySeconds++;
32    else busySeconds = 0;
33    if (busySeconds >= 2) alarmUntil = millis() + 20000;   // 2 s sürekli titreşim / 2 s continuous vibration
34  }
35
36  bool alarm = (long)(alarmUntil - millis()) > 0;
37  bool on = alarm && ((millis() / 250) % 2);
38  digitalWrite(BUZZER_PIN, on);
39  digitalWrite(LED_PIN, on);
40}
Сигнализация землетрясения на ESP32 с уведомлениями на телефон
Выполняя ту же логику обнаружения, ESP32 может ещё и отправить сообщение в Telegram на твой телефон через Wi-Fi. Для этого установи через «Менеджер библиотек» (Library Manager) библиотеку UniversalTelegramBot и её зависимость ArduinoJson, создай бота через BotFather и впиши в код токен и свой chat ID; все шаги описаны в статье Telegram-бот на ESP32. Здесь есть важное проектное решение: подключение к Wi-Fi не является условием срабатывания тревоги. Во время землетрясения может пропасть электричество или интернет; поэтому зуммер и светодиод всегда работают локально, а сообщение отправляется только при наличии связи и один раз на событие. Если подстраховать устройство аккумулятором 18650, модулем зарядки TP4056 и подходящим стабилизатором напряжения, оно продолжит работать и при отключении электричества.
1#include <Wire.h>
2#include <WiFi.h>
3#include <WiFiClientSecure.h>
4#include <UniversalTelegramBot.h>
5
6const char* WIFI_SSID = "WIFI_ADI";
7const char* WIFI_PASS = "WIFI_SIFRESI";
8#define BOT_TOKEN "123456789:BOT_TOKENIN"     // BotFather'dan / from BotFather
9#define CHAT_ID "123456789"                   // kendi chat ID'n / your chat ID
10
11const int MPU_ADDR = 0x68;
12const int BUZZER_PIN = 25;
13const int LED_PIN = 26;
14const int BUTTON_PIN = 27;
15const float THRESHOLD_G = 0.03;
16const int SCORE_ALARM = 100;
17const unsigned long ALARM_HOLD_MS = 30000;
18
19WiFiClientSecure client;
20UniversalTelegramBot bot(BOT_TOKEN, client);
21
22float baseX, baseY, baseZ;
23int score = 0;
24bool alarmOn = false;
25bool messageSent = false;
26float peakG = 0;
27unsigned long lastSample = 0, lastShake = 0;
28
29void writeReg(uint8_t reg, uint8_t val) {
30  Wire.beginTransmission(MPU_ADDR);
31  Wire.write(reg);
32  Wire.write(val);
33  Wire.endTransmission();
34}
35
36void readAccel(float &ax, float &ay, float &az) {
37  Wire.beginTransmission(MPU_ADDR);
38  Wire.write(0x3B);
39  Wire.endTransmission(false);
40  Wire.requestFrom(MPU_ADDR, 6);
41  uint8_t b[6];
42  for (int i = 0; i < 6; i++) b[i] = Wire.read();
43  ax = (int16_t)((b[0] << 8) | b[1]) / 16384.0;
44  ay = (int16_t)((b[2] << 8) | b[3]) / 16384.0;
45  az = (int16_t)((b[4] << 8) | b[5]) / 16384.0;
46}
47
48void setup() {
49  Serial.begin(115200);
50  pinMode(BUZZER_PIN, OUTPUT);
51  pinMode(LED_PIN, OUTPUT);
52  pinMode(BUTTON_PIN, INPUT_PULLUP);
53  Wire.begin(21, 22);                         // SDA, SCL
54  writeReg(0x6B, 0x00);                       // uyandır / wake up
55  writeReg(0x1C, 0x00);                       // ±2 g
56  writeReg(0x1A, 0x04);                       // DLPF ~21 Hz
57  delay(100);
58  float sx = 0, sy = 0, sz = 0;               // kalibrasyon / calibration
59  for (int i = 0; i < 200; i++) {
60    float ax, ay, az;
61    readAccel(ax, ay, az);
62    sx += ax; sy += ay; sz += az;
63    delay(5);
64  }
65  baseX = sx / 200; baseY = sy / 200; baseZ = sz / 200;
66  client.setCACert(TELEGRAM_CERTIFICATE_ROOT);
67  WiFi.begin(WIFI_SSID, WIFI_PASS);           // bağlanmayı beklemez / does not block
68  lastSample = millis();
69}
70
71void loop() {
72  if (millis() - lastSample >= 10) {          // 100 Hz örnekleme / 100 Hz sampling
73    lastSample += 10;
74    float ax, ay, az;
75    readAccel(ax, ay, az);
76    float dx = ax - baseX, dy = ay - baseY, dz = az - baseZ;
77    float dyn = sqrt(dx * dx + dy * dy + dz * dz);
78    if (dyn > THRESHOLD_G) {
79      score = min(score + 2, 200);
80      if (dyn > peakG) peakG = dyn;
81    } else if (score > 0) {
82      score--;
83    }
84    if (score == 0 && !alarmOn) {
85      baseX += (ax - baseX) * 0.001;
86      baseY += (ay - baseY) * 0.001;
87      baseZ += (az - baseZ) * 0.001;
88      peakG = 0;
89    }
90    if (score >= SCORE_ALARM) {
91      alarmOn = true;
92      lastShake = millis();
93    }
94  }
95
96  if (alarmOn && !messageSent && WiFi.status() == WL_CONNECTED) {
97    digitalWrite(LED_PIN, HIGH);              // gönderirken de uyar / keep warning while sending
98    digitalWrite(BUZZER_PIN, HIGH);
99    String msg = String("Sarsinti algilandi! Tepe ivme: ") + String(peakG, 3) + " g";
100    bot.sendMessage(CHAT_ID, msg, "");
101    messageSent = true;                       // olay başına bir mesaj / one message per event
102    lastSample = millis();                    // kaçan örnekleri atla / skip missed samples
103  }
104
105  if (alarmOn && (millis() - lastShake > ALARM_HOLD_MS || digitalRead(BUTTON_PIN) == LOW)) {
106    alarmOn = false;
107    messageSent = false;
108    score = 0;
109  }
110
111  bool on = alarmOn && ((millis() / 250) % 2);
112  digitalWrite(LED_PIN, on);
113  digitalWrite(BUZZER_PIN, on);
114}
Версия на MicroPython для Raspberry Pi Pico
На Pico дополнительная библиотека не нужна: встроенного в MicroPython класса I2C и модуля struct достаточно, чтобы читать «сырые» данные MPU6050. Логика полностью совпадает с кодом для Arduino: калибровка, динамическое ускорение, счётчик очков и тревога на 30 секунд. Пины Pico выдают 3,3 V, поэтому маленькие активные зуммеры на 5 V звучат тише; если нужна громкость, питай зуммер от 5 V (VBUS) через NPN-транзистор. Если MicroPython для тебя в новинку, сначала прочитай основы MicroPython.
1from machine import Pin, I2C
2import struct, time, math
3
4i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=400000)
5MPU = 0x68
6buzzer = Pin(15, Pin.OUT)
7led = Pin(14, Pin.OUT)
8button = Pin(13, Pin.IN, Pin.PULL_UP)        # susturma butonu / silence button
9
10i2c.writeto_mem(MPU, 0x6B, b'\x00')          # uyandır / wake up
11i2c.writeto_mem(MPU, 0x1C, b'\x00')          # ±2 g
12i2c.writeto_mem(MPU, 0x1A, b'\x04')          # DLPF ~21 Hz
13time.sleep_ms(100)
14
15def read_accel():
16    x, y, z = struct.unpack('>hhh', i2c.readfrom_mem(MPU, 0x3B, 6))
17    return x / 16384, y / 16384, z / 16384
18
19print("Kalibrasyon / Calibrating...")
20sx = sy = sz = 0
21for _ in range(200):
22    ax, ay, az = read_accel()
23    sx += ax; sy += ay; sz += az
24    time.sleep_ms(5)
25bx, by, bz = sx / 200, sy / 200, sz / 200
26
27THRESHOLD = 0.03                              # eşik (g) / threshold (g)
28score = 0
29alarm = False
30last_shake = 0
31
32while True:
33    t0 = time.ticks_ms()
34    ax, ay, az = read_accel()
35    dyn = math.sqrt((ax - bx) ** 2 + (ay - by) ** 2 + (az - bz) ** 2)
36    if dyn > THRESHOLD:
37        score = min(score + 2, 200)
38    elif score > 0:
39        score -= 1
40    if score == 0 and not alarm:              # tabanı yavaşça izle / track baseline slowly
41        bx += (ax - bx) * 0.001
42        by += (ay - by) * 0.001
43        bz += (az - bz) * 0.001
44    if score >= 100:
45        alarm = True
46        last_shake = time.ticks_ms()
47    if alarm and (time.ticks_diff(time.ticks_ms(), last_shake) > 30000 or button.value() == 0):
48        alarm = False
49        score = 0
50    on = alarm and (time.ticks_ms() // 250) % 2 == 1
51    buzzer.value(on)
52    led.value(on)
53    time.sleep_ms(max(0, 10 - time.ticks_diff(time.ticks_ms(), t0)))   # ~100 Hz
Идеи, как развить сигнализацию землетрясения
- Мини-сейсмометр с экраном: рисуй динамическое ускорение бегущим графиком на OLED-дисплее и показывай пиковое значение последнего события и примерную интенсивность по Меркалли.
- Регистратор событий: записывай время и пиковое ускорение каждого толчка на модуль SD-карты; добавь дату и время с помощью RTC.
- Аварийное освещение: при толчках автоматически включай свет в коридоре через модуль реле.
- Единая система безопасности дома: добавь обнаружение землетрясения в ту же систему сигнализации, что и датчики газа, дыма и движения.
- Несколько каналов уведомлений: отправляй сообщение в WhatsApp с ESP32 вместо Telegram или вдобавок к нему.
- Научный проект: размести датчики на разных этажах и измерь, как вибрация растёт с высотой; идеи ищи в статье идеи проектов Arduino для TÜBİTAK.
Частые ошибки и как их исправить
| Симптом | Вероятная причина | Решение |
|---|---|---|
| Значения всегда 0 или не меняются | Датчик спит или неверно подключена шина I2C | Проверь запись в 0x6B, сверь пины SDA/SCL, найди адрес I2C-сканером |
| Тревога срабатывает сразу после включения | Датчик сдвинулся во время калибровки | Не трогай схему во время калибровки, перезагрузи плату |
| Тревога никак не замолкает | Вибрация зуммера передаётся на датчик или датчик сместился | Закрепи зуммер на отдельной от датчика поверхности, зафиксируй датчик и откалибруй заново |
| Нет реакции на лёгкое покачивание | THRESHOLD_G или SCORE_ALARM слишком высокие | Измерь шум на плоттере и понижай порог шаг за шагом |
| От ESP32 не приходит сообщение | Неверный токен или chat ID, нет подключения к Wi-Fi | Проверь данные, выведи значение WiFi.status() в монитор порта |
| Случайные зависания | Длинные и плохо держащиеся провода I2C | Делай провода короче 30 см и проверь контакты на макетной плате |
| Зуммер звучит слишком тихо | Пин 3,3 V или недостаточный ток | Питай зуммер от 5 V через NPN-транзистор |
Теперь у тебя есть сигнализация землетрясения, которая измеряет ускорение, сама калибруется, отсеивает короткие удары и при настоящих толчках подаёт звуковой и световой сигнал; и ту же логику можно собрать на Arduino, ESP32 и Pico. Чтобы закрепить работу с зуммером, светодиодами и логику тревоги, загляни в приложении BlueGrays в проекты с зуммером, полицейской мигалкой, лазерной охранной системой и сигнализацией движения на ESP32 — там есть пошаговые схемы подключения и готовый код.
Частые вопросы
Можно ли сделать сигнализацию землетрясения на Arduino и работает ли она на самом деле?
Да, с акселерометром вроде MPU6050 можно собрать сигнализацию, которая обнаруживает ощутимые толчки и предупреждает зуммером и светодиодом. Она помогает заметить слабые толчки во время сна и хороша как учебный проект. Но это не сейсмограф и не официальная система раннего оповещения, поэтому принимать на её основе решения о безопасности не стоит.
Предупреждает ли сигнализация о землетрясении заранее?
Нет, ни одно устройство не может предсказать землетрясение заранее. Локальный датчик срабатывает только тогда, когда толчки уже начались. Если эпицентр далеко, он может поймать слабые P-волны и предупредить за несколько секунд до сильных S-волн; если эпицентр близко, это время почти нулевое.
Что лучше для сигнализации землетрясения: MPU6050 или SW-420?
MPU6050 измеряет ускорение в числах, поэтому порог можно точно настроить и оценивать силу и длительность толчков — так ложные срабатывания отсеивать гораздо проще. SW-420 сообщает только, есть вибрация или нет; он дешёвый и простой, но не различает силу. Для серьёзного проекта выбирай MPU6050.
Где в доме лучше закрепить датчик землетрясения?
Надёжно привинти датчик к несущей стене или полу, а не к мебели. Меньше всего ложных срабатываний даёт угол подальше от дверей, стиральной машины и оживлённых проходов, лучше всего на нижнем этаже у самого пола. Зуммер тоже закрепи отдельно, не на той же поверхности, что и датчик.
Может ли Arduino измерить магнитуду землетрясения?
Нет. Магнитуда землетрясения выражает энергию, высвободившуюся в очаге, и рассчитывается по данным множества станций. Arduino измеряет только ускорение в своей точке; это значение сильно зависит от расстояния до эпицентра, грунта и этажа. Измеренное пиковое ускорение можно лишь грубо перевести в ощущаемую интенсивность (по Меркалли).
Каким должен быть порог сигнализации землетрясения в g?
Сначала измерь шум помещения на плоттере; в тишине MPU6050 обычно колеблется между 0,002 и 0,008 g. Порог можно выбрать в 3–5 раз выше этого шума, обычно 0,02–0,04 g; этот диапазон соответствует интенсивности IV, которую люди ощущают как лёгкие толчки. Затем подстрой его тестами с дверью и шагами.
Что собрать после прочтения
Все проекты
Работа с зуммером
Интересно, как дверной звонок или сигнализация издают звук? Arduino заставляет маленький зуммер пищать через короткие промежутки: пик, пауза, пик, пауза.

Мигающий светодиод
Самое первое «привет» в электронике: включение и выключение одного светодиода. Arduino включает и выключает светодиод через короткие промежутки, поэтому свет быстро мигает.

Полицейская мигалка на светодиодах
Как огни на полицейской машине: красный светодиод три раза быстро вспыхивает, затем три раза вспыхивает синий, и узор повторяется без перерыва.
Лазерная сигнализация
Ты ставишь невидимую лучевую ограду, совсем как в кино. Лазер светит на датчик освещённости с другой стороны; как только кто-то проходит и прерывает луч, загорается светодиод и звучит зуммер, а когда…
Сигнализация пламени и газа
Маленький страж, который сразу предупреждает, когда где-то утекает газ или появляется пламя.

Сигнализация газа и дыма MQ-2 на ESP32
В этом проекте модуль датчика газа MQ-2 обнаруживает горючие газы (сжиженный газ, метан, пропан) и дым, а при обнаружении пассивный зуммер играет тревогу, похожую на сирену. Цифровой пороговый выход датчика (DO) подключён к GPIO 4 у ESP32; когда газ или дым превышают порог, DO переходит в LOW, и срабатывает тревога. Чувствительность настраивается потенциометром модуля. Пассивный зуммер управляется через tone() и даёт сирену на двух частотах.

Сигнализация движения на ESP32 (PIR + зуммер + светодиод + Telegram)
Умная охранная сигнализация, которая при обнаружении движения PIR-датчиком включает зуммер и светодиод и одновременно сразу отправляет владельцу уведомление в Telegram. В ней есть 30-секундная пауза, ограничивающая частоту повторных тревог; этот механизм не проверяет срабатывания PIR и не устраняет ложные тревоги. Подходит для дома, гаража, склада или мастерской. С ESP32-CAM можно добавить уведомления с фото, а с обычной ESP32 DevKit V1 приходят текстовые.