
Вибромотор с Arduino: подключение модуля, ШИМ и тактильные паттерны
Вибромотор с Arduino: модуль с мотором-«таблеткой» ERM, транзистор и диод, сила вибрации с ШИМ, тактильные паттерны, умная трость, код для ESP32 и Pico, драйвер DRV2605.

В проектах с вибромотором и Arduino маленький мотор — самый простой способ передать пользователю информацию без звука и света. Вибрация телефона в беззвучном режиме, лёгкие толчки умных часов на запястье и дрожание игровых контроллеров создаются такими крошечными моторами. В любительской электронике чаще всего используется мотор-«таблетка» ERM диаметром 10 мм и толщиной всего 2–3 мм. Отдельный мотор нельзя подключать напрямую к пину Arduino, но готовый модуль вибромотора с транзистором и диодом на плате позволяет обойтись всего тремя проводами.
В этом руководстве ты узнаешь, как ERM-мотор создаёт вибрацию, зачем нужны транзистор и диод внутри модуля и какой ток потребляет мотор. Затем пошагово настроим вибрацию с помощью ШИМ (PWM) и разберёмся, почему при малой мощности мотор совсем не вращается и как пусковой импульс решает эту проблему. Напишем код, который воспроизводит тактильные паттерны короткого толчка, двойного толчка, сердцебиения и SOS без delay(), и реализуем логику умной трости, вибрирующей в зависимости от расстояния. В последних разделах ты найдёшь пример виброотклика при касании сенсорного пина ESP32, код на MicroPython для Raspberry Pi Pico и драйвер DRV2605 для продвинутых тактильных эффектов.
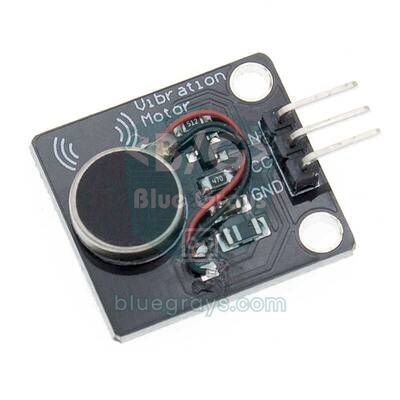
Что такое вибромотор и как он работает?
ERM расшифровывается как «Eccentric Rotating Mass» — вращающаяся эксцентричная масса. На валу мотора закреплён небольшой груз, центр тяжести которого смещён относительно оси. Когда мотор вращается, этот неуравновешенный груз при каждом обороте тянет его в определённом направлении, и это усилие ощущается как вибрация. В моторах-«таблетках» груз вращается внутри плоского корпуса, а снаружи ничего не движется, поэтому их очень удобно приклеивать и использовать. У цилиндрических ERM-моторов металлический груз в форме полумесяца расположен снаружи, и вибрация сильнее. И сила, и частота вибрации зависят от скорости мотора: с повышением напряжения мотор ускоряется, а вибрация становится сильнее и выше по частоте. LRA (линейный резонансный актуатор), который всё чаще используется в телефонах и игровых контроллерах, работает иначе: он перемещает магнит на пружине вперёд и назад и правильно работает только от переменного сигнала на собственной резонансной частоте, а не от обычного постоянного напряжения. Модули в наборах Arduino почти всегда относятся к ERM.
| Характеристика | Типичный мотор-«таблетка» ERM (например, 1027) |
|---|---|
| Размер | Диаметр 10 мм, толщина 2,7 мм |
| Номинальное напряжение | 3 V (около 2,5–3,5 V) |
| Рабочий ток | Около 60–90 mA при 3 V |
| Пусковой ток | Кратковременно 100–120 mA |
| Скорость | Около 10 000–13 000 об/мин |
| Частота вибрации | Около 160–220 Hz |
| Минимальное напряжение запуска | Около 2–2,3 V; ниже этого значения мотор не запускается |
Что находится внутри модуля вибромотора?
Пин Arduino Uno может отдавать максимум 40 mA, а безопасный предел составляет около 20 mA. У пинов ESP32 и Pico допустимый ток ещё меньше. Вибромотор потребляет 60–120 mA и ведёт себя как катушка: при отключении тока на его выводах возникает высокий выброс обратного напряжения. Поэтому подключение мотора напрямую перегружает пин и может вызвать перезагрузку или даже повредить микроконтроллер. Готовый модуль решает эту проблему с помощью трёх деталей:
- Управляющий транзистор: обычно S8050 или похожий маломощный NPN-транзистор, а на некоторых модулях — N-канальный MOSFET. Пин Arduino подаёт лишь несколько миллиампер управляющего тока, а ток мотора проходит через транзистор. Работу транзистора как ключа мы объясняли в статье Что такое транзистор?.
- Базовый резистор: ограничивает ток от пина к транзистору; номинал около 1 kΩ подходит и для плат на 5 V, и для плат на 3,3 V.
- Обратный (защитный) диод: подключённый параллельно мотору в обратном направлении диод замыкает выброс напряжения при выключении мотора и защищает транзистор. О его назначении можно прочитать в статье Что такое диод?.
У большинства модулей три пина: VCC, GND и сигнальный пин IN (на некоторых платах S или SIG). Когда на IN установлен HIGH, транзистор открывается и мотор вращается. Сам модуль работает от 3,3–5 V. При питании от 5 V после небольшого падения напряжения на транзисторе мотор получает около 4,5 V, что выше номинальных 3 V. Для коротких сигналов это допустимо, но при длительной непрерывной работе ограничение мощности с помощью ШИМ примерно до 60–70% продлевает срок службы мотора.
Подключение: Arduino Uno, ESP32 и Raspberry Pi Pico
В таблице ниже приведены пины, используемые во всех скетчах этой статьи. На каждой плате пин управления мотором должен поддерживать ШИМ. Для ESP32 и Pico сигнала 3,3 V на пине IN достаточно, чтобы управлять транзистором; VCC модуля можно подключить к 5 V для более сильной вибрации или к 3,3 V для более мягкой. При любом варианте питания земля должна быть общей.
| Подключение | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VCC модуля | 5V | VIN (5 V) или 3V3 | VBUS (5 V) или 3V3(OUT) |
| GND модуля | GND | GND | GND |
| IN модуля | D5 (PWM) | GPIO 25 | GP15 |
| Кнопка (другая ножка к GND) | D2 | Сенсорный пин GPIO 4 (T0) | GP14 |
| HC-SR04 TRIG (пример трости) | D9 | - | - |
| HC-SR04 ECHO (пример трости) | D10 | - | - |
Первый скетч: включение, выключение и сила вибрации с ШИМ
Модуль вибромотора можно представить как светодиод: digitalWrite(HIGH) запускает мотор на полную мощность, а analogWrite() с помощью ШИМ задаёт среднее напряжение и тем самым силу вибрации. На Arduino Uno пины D5 и D6 работают примерно на 980 Hz, а остальные пины с ШИМ — примерно на 490 Hz. Основы ШИМ подробно разобраны в статье Что такое ШИМ?. У ERM-моторов есть важная особенность: для запуска неподвижного мотора нужно больше мощности, чем для поддержания вращения. Поэтому при запуске с низким значением ШИМ мотор может совсем не двигаться. Решение — подать полную мощность на несколько десятков миллисекунд, а затем снизить её до нужного значения; это называется пусковым импульсом. Скетч ниже сначала даёт короткую вибрацию на полной мощности, затем пошагово повышает её силу и выводит каждый шаг в монитор порта (Serial Monitor).
1const int MOTOR_PIN = 5;            // PWM pini (Uno'da ~980 Hz) / PWM pin (~980 Hz on Uno)
2
3// Kalkış darbesiyle istenen güce geç / start with a kick, then go to the requested power
4void motorGuc(int guc) {
5  static int oncekiGuc = 0;
6  if (guc > 0 && oncekiGuc == 0 && guc < 200) {
7    analogWrite(MOTOR_PIN, 255);    // durgun motoru tam güçle kaldır / kick a stopped motor at full power
8    delay(30);
9  }
10  analogWrite(MOTOR_PIN, guc);      // 0-255 arası güç / power between 0 and 255
11  oncekiGuc = guc;
12}
13
14void setup() {
15  Serial.begin(9600);
16  pinMode(MOTOR_PIN, OUTPUT);
17
18  motorGuc(255);                    // 300 ms tam güç / 300 ms at full power
19  delay(300);
20  motorGuc(0);
21  delay(1000);
22}
23
24void loop() {
25  for (int guc = 60; guc <= 255; guc += 15) {
26    Serial.print("PWM: ");
27    Serial.println(guc);
28    motorGuc(guc);
29    delay(700);
30    motorGuc(0);                    // her adım arasında dur / stop between steps
31    delay(500);
32  }
33  delay(2000);
34}
При запуске кода ты заметишь, что ниже определённого значения ШИМ мотор совсем не вибрирует или вибрирует очень слабо. При питании от 5 V этот порог обычно находится между 70 и 110; точное значение зависит от мотора и модуля. Запиши из монитора порта значение, при котором впервые отчётливо ощущается вибрация, и используй его как минимальную мощность в проекте. Благодаря пусковому импульсу могут работать и значения чуть ниже этого порога: уже вращающемуся мотору для продолжения работы нужно меньше мощности.
| Значение ШИМ (питание 5 V) | Среднее напряжение | Ощущаемая вибрация |
|---|---|---|
| 0–60 | 0–1,2 V | Отсутствует, мотор не вращается |
| 70–110 | 1,4–2,2 V | Пороговая зона; может понадобиться пусковой импульс |
| 120–170 | 2,4–3,3 V | От слабой до средней, идеально для длительных сигналов |
| 180–255 | 3,5–4,5 V | Сильная, для коротких сигналов, привлекающих внимание |
Тактильные паттерны: короткий толчок, двойной толчок, сердцебиение и SOS
Один вид вибрации сообщает лишь: «Что-то произошло». Разные паттерны позволяют понять и что именно: короткий толчок может означать подтверждение, два коротких — предупреждение, длинная вибрация — тревогу, а ритм, похожий на сердцебиение, — напоминание. Рука человека почти не ощущает вибрацию короче 20–30 мс, а ERM-мотору нужно около 30–50 мс, чтобы раскрутиться. Поэтому самая короткая вибрация в паттерне должна длиться 40–60 мс, а пауза между двумя вибрациями — не меньше 80–100 мс. В скетче ниже каждый паттерн представляет собой массив пар {power, duration}. Проигрыватель паттернов работает через millis(), поэтому во время воспроизведения loop() может выполнять другие задачи. Каждое нажатие кнопки на D2 воспроизводит следующий паттерн.
1const int MOTOR_PIN = 5;
2const int BUTON_PIN = 2;            // diğer ucu GND / other leg to GND
3
4struct Adim { uint8_t guc; uint16_t sure; };   // güç 0-255, süre ms / power 0-255, duration ms
5
6const Adim TIK[]       = {{255, 50}};
7const Adim CIFT_TIK[]  = {{255, 50}, {0, 100}, {255, 50}};
8const Adim UZUN[]      = {{200, 600}};
9const Adim KALP[]      = {{255, 60}, {0, 120}, {180, 80}, {0, 600}, {255, 60}, {0, 120}, {180, 80}};
10const Adim SOS[]       = {{255, 100}, {0, 100}, {255, 100}, {0, 100}, {255, 100}, {0, 300},
11                          {255, 350}, {0, 100}, {255, 350}, {0, 100}, {255, 350}, {0, 300},
12                          {255, 100}, {0, 100}, {255, 100}, {0, 100}, {255, 100}};
13const Adim ARTAN[]     = {{120, 150}, {160, 150}, {200, 150}, {255, 300}};
14
15struct Desen { const Adim *adimlar; uint8_t adet; const char *ad; };
16const Desen DESENLER[] = {
17  {TIK, 1, "Tik"}, {CIFT_TIK, 3, "Cift tik / Double tap"}, {UZUN, 1, "Uzun / Long"},
18  {KALP, 7, "Kalp atisi / Heartbeat"}, {SOS, 17, "SOS"}, {ARTAN, 4, "Artan / Ramp"}
19};
20const uint8_t DESEN_SAYISI = sizeof(DESENLER) / sizeof(DESENLER[0]);
21
22const Adim *calanDesen = nullptr;   // şu an çalan desen / pattern now playing
23uint8_t calanAdet = 0, adimNo = 0;
24unsigned long adimBaslangic = 0;
25
26void desenBaslat(const Desen &d) {
27  calanDesen = d.adimlar;
28  calanAdet = d.adet;
29  adimNo = 0;
30  adimBaslangic = millis();
31  analogWrite(MOTOR_PIN, calanDesen[0].guc);
32  Serial.println(d.ad);
33}
34
35void desenGuncelle() {              // loop'ta sürekli çağır / call it continuously in loop
36  if (calanDesen == nullptr) return;
37  if (millis() - adimBaslangic < calanDesen[adimNo].sure) return;
38  adimNo++;
39  if (adimNo >= calanAdet) {        // desen bitti / pattern finished
40    analogWrite(MOTOR_PIN, 0);
41    calanDesen = nullptr;
42    return;
43  }
44  adimBaslangic = millis();
45  analogWrite(MOTOR_PIN, calanDesen[adimNo].guc);
46}
47
48void setup() {
49  Serial.begin(9600);
50  pinMode(MOTOR_PIN, OUTPUT);
51  pinMode(BUTON_PIN, INPUT_PULLUP);
52}
53
54void loop() {
55  static uint8_t siradaki = 0;
56  static bool oncekiBasili = false;
57  bool basili = (digitalRead(BUTON_PIN) == LOW);
58  if (basili && !oncekiBasili && calanDesen == nullptr) {   // yeni basış / new press
59    desenBaslat(DESENLER[siradaki]);
60    siradaki = (siradaki + 1) % DESEN_SAYISI;
61  }
62  oncekiBasili = basili;
63  desenGuncelle();
64  delay(5);                         // basit ark önleme / simple debounce
65}
Чтобы изменить паттерны, достаточно отредактировать массивы; функция воспроизведения остаётся прежней. В паттерне SOS короткие вибрации длятся 100 мс, длинные — 350 мс, а паузы между буквами — 300 мс; эти соотношения передают структуру «точка, тире» азбуки Морзе. Делай паттерны отчётливо разными, чтобы пользователи их не путали: меняй количество вибраций (одна, две, три) или делай длительности заметно различающимися. Перед добавлением паттернов в проект предложи нескольким людям попробовать их и угадать, что каждый означает; в проектировании тактильных интерфейсов это лучшая проверка.
Носимые устройства оповещения и умная трость
Вибромотор особенно полезен там, где звук раздражает или его невозможно услышать. В носимых проектах размещай мотор внутри браслета, перчатки или пояса, близко к коже. Внутренняя сторона запястья, ладонь и кончики пальцев наиболее чувствительны к вибрации. Если приклеить мотор к твёрдой поверхности, например к внутренней стенке корпуса, напечатанного на 3D-принтере, двусторонним скотчем, вибрация передаётся лучше, чем при свободном креплении к ткани нитками. В проектах умной трости для людей с нарушениями зрения мотор размещают в части рукоятки прямо под большим пальцем, а расстояние до препятствия преобразуют в частоту повторения и силу вибрации: чем ближе препятствие, тем чаще и сильнее импульсы, переходящие в непрерывную вибрацию на очень малом расстоянии. Скетч ниже показывает эту логику с датчиком расстояния HC-SR04.
1const int TRIG_PIN  = 9;
2const int ECHO_PIN  = 10;
3const int MOTOR_PIN = 5;
4const int UZAK_CM   = 150;          // bunun ötesinde titreşim yok / no vibration beyond this
5const int YAKIN_CM  = 30;           // bunun altında sürekli titreşim / continuous below this
6
7int mesafeOlc() {
8  digitalWrite(TRIG_PIN, LOW);
9  delayMicroseconds(2);
10  digitalWrite(TRIG_PIN, HIGH);
11  delayMicroseconds(10);
12  digitalWrite(TRIG_PIN, LOW);
13  unsigned long sure = pulseIn(ECHO_PIN, HIGH, 12000);   // ~2 m zaman aşımı / ~2 m timeout
14  if (sure == 0) return 999;                              // yankı yok / no echo
15  return sure / 58;                                       // cm
16}
17
18void setup() {
19  pinMode(TRIG_PIN, OUTPUT);
20  pinMode(ECHO_PIN, INPUT);
21  pinMode(MOTOR_PIN, OUTPUT);
22}
23
24void loop() {
25  int cm = mesafeOlc();
26  if (cm > UZAK_CM) {
27    analogWrite(MOTOR_PIN, 0);               // yol açık / path is clear
28    delay(60);
29  } else if (cm <= YAKIN_CM) {
30    analogWrite(MOTOR_PIN, 255);             // dur uyarısı / stop warning
31    delay(60);
32  } else {
33    int guc   = map(cm, UZAK_CM, YAKIN_CM, 150, 255);   // yaklaştıkça güçlenir / stronger when closer
34    int bosluk = map(cm, UZAK_CM, YAKIN_CM, 900, 150);  // yaklaştıkça sıklaşır / more frequent when closer
35    analogWrite(MOTOR_PIN, guc);
36    delay(80);                               // 80 ms titreşim / 80 ms buzz
37    analogWrite(MOTOR_PIN, 0);
38    delay(bosluk);
39  }
40}
Для простоты этот скетч использует delay() и во время ожидания не выполняет новых измерений; в реальной трости структура на основе millis(), как в предыдущем разделе, обеспечивает лучший отклик. Минимальную мощность мы оставляем на уровне 150, чтобы для далёких препятствий мотор не оказывался ниже порога и не переставал вращаться. Полный проект с предупреждением о лужах, обнаружением падения, SOS и расчётами батареи смотри в статье Умная трость на Arduino, а подробности о датчике — в руководстве Датчик расстояния HC-SR04.
Ток, питание и время работы от батареи
Мотор-«таблетка» потребляет 60–90 mA во время работы и кратковременно больше 100 mA при запуске. Пин 5V Arduino Uno при питании от USB легко обеспечивает такой ток. Проблемы обычно возникают в схемах с батарейным питанием, где напряжение и так на грани допустимого, или в проектах с несколькими одновременно работающими моторами: при запуске мотора напряжение на мгновение проседает, и плата перезагружается. Чтобы этого избежать, добавь электролитический конденсатор на 47–100 µF между VCC и GND модуля, а если моторов несколько, запускай их с интервалом в несколько миллисекунд, а не одновременно. При расчёте времени работы от батареи помни, что мотор включается короткими импульсами, а не работает постоянно: например, мотор на 80 mA, работающий в сумме 3 секунды в минуту, потребляет в среднем всего 4 mA. Подставь значения своего проекта в калькулятор времени работы от батареи, чтобы узнать, на сколько часов хватит питания.
Тактильный отклик при касании с ESP32
Два преимущества ESP32 отлично сочетаются с вибромотором: у микросхемы есть пины с ёмкостным распознаванием касания, а блок LEDC, генерирующий ШИМ, позволяет свободно задавать частоту. Скетч ниже даёт короткую вибрацию-«щелчок», как экран телефона, при касании провода или кусочка медной фольги, подключённого к GPIO 4 (T0); если касание длится больше 1 секунды, следует подтверждение длинной вибрацией. Мы задаём частоту ШИМ 20 kHz, на границе человеческого слуха, поэтому исчезает и тихий писк драйвера мотора. Код компилируется с версиями 2.x и 3.x ядра ESP32 Arduino, учитывая различия в именах функций LEDC между ними.
1const int MOTOR_PIN   = 25;         // modül IN / module IN
2const int DOKUNMA_PIN = T0;         // GPIO 4, kapasitif dokunma / capacitive touch
3const int PWM_FREKANS = 20000;      // 20 kHz, duyulmaz / 20 kHz, inaudible
4const int PWM_BIT     = 8;          // 0-255 çözünürlük / 0-255 resolution
5const int PWM_KANAL   = 0;          // yalnız 2.x için / only for core 2.x
6
7void motorYaz(uint8_t guc) {
8#if ESP_ARDUINO_VERSION_MAJOR >= 3
9  ledcWrite(MOTOR_PIN, guc);        // 3.x: pin numarasıyla / 3.x: by pin number
10#else
11  ledcWrite(PWM_KANAL, guc);        // 2.x: kanal numarasıyla / 2.x: by channel number
12#endif
13}
14
15void titret(uint8_t guc, int ms) {
16  motorYaz(guc);
17  delay(ms);
18  motorYaz(0);
19}
20
21int esik = 0;
22
23void setup() {
24  Serial.begin(115200);
25#if ESP_ARDUINO_VERSION_MAJOR >= 3
26  ledcAttach(MOTOR_PIN, PWM_FREKANS, PWM_BIT);
27#else
28  ledcSetup(PWM_KANAL, PWM_FREKANS, PWM_BIT);
29  ledcAttachPin(MOTOR_PIN, PWM_KANAL);
30#endif
31  long toplam = 0;                  // dokunulmamış değeri ölç / measure the untouched value
32  for (int i = 0; i < 20; i++) {
33    toplam += touchRead(DOKUNMA_PIN);
34    delay(10);
35  }
36  esik = (toplam / 20) * 7 / 10;    // %70'inin altı dokunuş / below 70% means touched
37  Serial.printf("Dokunma esigi / Touch threshold: %d\n", esik);
38  titret(255, 60);                  // hazır işareti / ready signal
39}
40
41void loop() {
42  static bool dokunuyor = false;
43  static unsigned long dokunmaBasi = 0;
44  static bool uzunVerildi = false;
45  int deger = touchRead(DOKUNMA_PIN);   // dokununca değer düşer / value drops when touched
46
47  if (deger < esik && !dokunuyor) {     // dokunuş başladı / touch started
48    dokunuyor = true;
49    uzunVerildi = false;
50    dokunmaBasi = millis();
51    titret(255, 40);                    // kısa tık / short click
52  } else if (deger < esik && !uzunVerildi && millis() - dokunmaBasi > 1000) {
53    titret(200, 400);                   // uzun basış onayı / long-press confirmation
54    uzunVerildi = true;
55  } else if (deger >= esik) {
56    dokunuyor = false;
57  }
58  delay(20);
59}
На ESP32 значение сенсорного пина без касания обычно составляет около 50–80 и заметно падает при касании пальцем; поэтому код при запуске измеряет среднее значение и автоматически рассчитывает порог. На ESP32-S2 и S3 значения, наоборот, растут при касании; на этих платах нужно поменять направление сравнения. Если подключить VCC модуля к VIN платы ESP32, мотор будет сильнее вибрировать при питании от 5 V; сигнала 3,3 V на IN достаточно для управления транзистором. В сочетании с Wi-Fi или Bluetooth эта схема позволяет сделать браслет, вибрирующий при получении уведомления на телефон, или устройство оповещения с управлением через ESP32 BLE.
Вибромотор с Raspberry Pi Pico и MicroPython
На Raspberry Pi Pico каждый пин GPIO может генерировать ШИМ. В MicroPython функция duty_u16() класса PWM принимает значение от 0 до 65535; 65535 означает полную мощность. Код ниже воспроизводит паттерн сердцебиения при каждом нажатии кнопки на GP14. Как и в примере с Arduino, паттерн представляет собой список пар мощности и длительности. VCC модуля можно подключить к VBUS (5 V от USB) для более сильной вибрации или к 3V3(OUT) для более мягкой.
1from machine import Pin, PWM
2import time
3
4motor = PWM(Pin(15))                   # modül IN pini / module IN pin
5motor.freq(1000)                       # 1 kHz PWM
6buton = Pin(14, Pin.IN, Pin.PULL_UP)   # diğer ucu GND / other leg to GND
7
8# (güç %, süre ms) çiftleri / (power %, duration ms) pairs
9KALP = [(100, 60), (0, 120), (70, 80), (0, 600), (100, 60), (0, 120), (70, 80)]
10CIFT_TIK = [(100, 50), (0, 100), (100, 50)]
11
12def guc_ayarla(yuzde):
13    motor.duty_u16(int(65535 * yuzde / 100))
14
15def desen_cal(desen):
16    for yuzde, sure in desen:
17        guc_ayarla(yuzde)
18        time.sleep_ms(sure)
19    guc_ayarla(0)                      # her zaman kapalı bitir / always end switched off
20
21desen_cal(CIFT_TIK)                    # açılış işareti / start-up signal
22while True:
23    if buton.value() == 0:             # basıldı / pressed
24        desen_cal(KALP)
25        while buton.value() == 0:      # bırakılmasını bekle / wait for release
26            time.sleep_ms(10)
27    time.sleep_ms(20)
Пины Pico работают на 3,3 V, и потреблять от одного пина больше примерно 12 mA не рекомендуется, поэтому с Pico тоже следует использовать модуль с транзистором, а не отдельный мотор. Во время воспроизведения паттерна кнопка не считывается; если нужно выполнять несколько задач одновременно, можно повторить схему Arduino с millis() через time.ticks_ms() или переключать шаги паттерна прерыванием Timer. Если только начинаешь знакомство с MicroPython, хорошей отправной точкой станет статья Основы MicroPython.
Тактильный драйвер DRV2605: профессиональные эффекты вибрации
Модуль с транзистором только включает и выключает мотор или усиливает и ослабляет вибрацию с помощью ШИМ. Чёткий «щелчок», который ощущается на телефоне, получается благодаря очень быстрому запуску и остановке мотора: сначала мотор разгоняется импульсом выше номинального напряжения (overdrive), а по окончании вибрации тормозится коротким обратным напряжением. Микросхема DRV2605L от Texas Instruments делает это автоматически. Она подключается по I2C (адрес 0x5A), управляет как ERM-, так и LRA-моторами и содержит 123 встроенных эффекта, включая щелчки, двойные щелчки, вибрацию и мягкие толчки. Автокалибровка определяет характеристики мотора, а звуковой вход можно преобразовать в вибрацию. С библиотекой Adafruit DRV2605 достаточно нескольких строк; на Uno подключи SDA к A4, SCL к A5, а мотор — напрямую к выходу для мотора на плате DRV2605.
1#include <Wire.h>
2#include <Adafruit_DRV2605.h>
3
4Adafruit_DRV2605 haptik;
5
6void setup() {
7  Serial.begin(9600);
8  if (!haptik.begin()) {               // I2C adresi 0x5A / I2C address 0x5A
9    Serial.println("DRV2605 bulunamadi / not found");
10    while (1) {}
11  }
12  haptik.selectLibrary(1);             // ERM efekt kütüphanesi / ERM effect library
13  haptik.setMode(DRV2605_MODE_INTTRIG); // go() ile tetikle / trigger with go()
14}
15
16void efektCal(uint8_t efekt) {
17  haptik.setWaveform(0, efekt);        // 1. slot: efekt / slot 1: effect
18  haptik.setWaveform(1, 0);            // 0 = dizinin sonu / 0 = end of sequence
19  haptik.go();
20}
21
22void loop() {
23  efektCal(1);                         // 1: güçlü tık / strong click
24  delay(1000);
25  efektCal(10);                        // 10: çift tık / double click
26  delay(1000);
27  efektCal(14);                        // 14: güçlü vızıltı / strong buzz
28  delay(2000);
29}
DRV2605 может воспроизводить до 8 эффектов подряд в одной последовательности; заполни слоты с 0 по 7 с помощью setWaveform() и обозначь конец последовательности значением 0. При использовании LRA-мотора вызови useLRA() и выбери библиотеку LRA под номером 6. Для простых сигналов модуль с транзистором более чем достаточен; если разрабатываешь носимое устройство, игровой контроллер или сенсорный интерфейс, DRV2605 заметно улучшает тактильные ощущения.
Идеи проектов с вибромотором
- Бесшумный браслет-таймер: сделай таймер по методу помодоро, который вибрирует на запястье по окончании урока или занятия, не мешая классу.
- Умная трость для людей с нарушениями зрения: следуй руководству по умной трости, чтобы собрать полный проект, преобразующий расстояние до препятствия в ритм вибрации.
- Бесшумный дверной звонок: пусть устройство в кармане вибрирует, когда установленный у двери PIR-датчик движения обнаружит человека.
- Игровой контроллер: добавь вибрацию при столкновениях в игровой контроллер на основе модуля джойстика.
- Напоминание об осанке: измеряй наклон спины с помощью MPU6050 и подавай короткую вибрацию, когда слишком долго сидишь сгорбившись.
- Вибрация вместо звука: в ночном будильнике используй вибромотор под подушкой вместо зуммера.
Частые ошибки и их решения
| Симптом | Вероятная причина | Решение |
|---|---|---|
| Мотор совсем не вращается | Значение ШИМ ниже порога запуска или нет общей GND | Сначала попробуй 255, добавь пусковой импульс и соедини земли |
| Arduino перезагружается при работе мотора | Пусковой ток вызывает просадку питания или отсутствует диод | Используй готовый модуль и добавь конденсатор на 47–100 µF между VCC и GND |
| Вибрация очень слабая | Модуль питается от 3,3 V или мотор лежит на мягкой поверхности | Подключи VCC к 5 V и приклей мотор к твёрдой поверхности |
| Мотор нагревается | Он долго работает на полной мощности при 5 V | Ограничь мощность с помощью ШИМ до 60–70% и используй короткие импульсы вместо непрерывной вибрации |
| Мотор издаёт тихий писк | Частота ШИМ находится в слышимом диапазоне | На ESP32 установи частоту LEDC 20 kHz; на Uno используй короткие вибрации |
| Ошибка на ESP32: ledcSetup не найдена | Версия ядра ESP32 — 3.x | Используй условную компиляцию с #if ESP_ARDUINO_VERSION_MAJOR из этой статьи |
| Пин перестал работать после подключения отдельного мотора | Мотор был подключён напрямую к пину и повредил его | Используй другой пин и всегда подключай мотор через транзистор и диод |
| Паттерны ощущаются одинаково | Вибрации слишком короткие или паузы слишком малы | Задай самую короткую вибрацию 40–60 мс, а паузу — не меньше 100 мс |
Вибромотор — самый дешёвый способ добавить к экранам и звукам в твоих проектах тактильные ощущения. Теперь ты знаешь о транзисторе и диоде внутри модуля, настройке силы вибрации с помощью ШИМ, пусковом импульсе и тактильных паттернах и можешь создавать как бесшумные оповещения, так и вспомогательные устройства для людей с нарушениями зрения. В приложении BlueGrays можно изучить проекты зуммера, парктроника на HC-SR04 и управления мощностью с ШИМ с пошаговыми электрическими схемами и готовым кодом, а затем развить собственные идеи, добавив в них вибромотор.
Частые вопросы
Как подключить вибромотор к Arduino?
Подключи VCC готового модуля вибромотора к 5V, GND к GND, а IN к пину с ШИМ, например D5. Транзистор на модуле пропускает ток мотора, а диод защищает Arduino. Если используешь отдельный мотор, обязательно добавь NPN-транзистор, базовый резистор на 1 kΩ и диод.
От какого напряжения работает вибромотор?
Большинство моторов-«таблеток» ERM рассчитаны на 3 V и работают примерно в диапазоне 2,5–3,5 V. Готовые модули можно питать от 3,3–5 V; на 5 V мотор вибрирует сильнее, но ограничение мощности с помощью ШИМ при длительной работе продлевает его срок службы. Ниже примерно 2 V мотор не запускается.
Какой ток потребляет вибромотор?
Типичный мотор-«таблетка» потребляет 60–90 mA во время работы и кратковременно 100–120 mA при запуске. Это в несколько раз больше тока, который пин Arduino может безопасно отдавать. Поэтому мотор нужно подключать через транзистор или готовый модуль.
Как регулировать силу вибромотора?
Сила регулируется с помощью ШИМ, то есть командой analogWrite(pin, 0–255) на Arduino; чем выше значение, тем быстрее мотор вращается и тем сильнее вибрирует. Поскольку ниже определённого порога мотор не вращается, на малой мощности хорошо работает такой приём: сначала подай полную мощность на 20–30 мс, а затем снизь её до нужного значения. На ESP32 ту же задачу выполняет ledcWrite(), а на Pico — duty_u16().
Чем отличаются вибромоторы ERM и LRA?
ERM-мотор создаёт вибрацию вращением неуравновешенного груза на валу и работает от обычного постоянного напряжения. LRA перемещает магнит на пружине вперёд и назад, работает только от переменного сигнала на своей резонансной частоте и даёт более чёткий и быстрый отклик. Для управления LRA нужен тактильный драйвер вроде DRV2605.
Зачем вибромотору нужен диод?
Мотор содержит катушку, поэтому в момент отключения тока на его выводах возникает высокий выброс обратного напряжения. Диод, включённый параллельно мотору в обратном направлении, замыкает этот выброс и предотвращает повреждение транзистора и микроконтроллера. В готовых модулях такой диод уже установлен на плате.
Что собрать после прочтения
Все проекты
Работа с зуммером
Интересно, как дверной звонок или сигнализация издают звук? Arduino заставляет маленький зуммер пищать через короткие промежутки: пик, пауза, пик, пауза.

Измерение расстояния HC-SR04 (вывод в порт)
Датчик HC-SR04 работает совсем как летучая мышь, которая находит дорогу в темноте: он посылает звук, которого ты не слышишь, слушает эхо и измеряет, насколько далеко предмет перед ним.

Управление светодиодом кнопкой (удержание)
Как дверной звонок: свет горит, пока ты нажимаешь, и гаснет, когда отпускаешь. Arduino всё время слушает кнопку; пока она нажата, светодиод горит, а как только ты убираешь палец, он гаснет.

Парктроник на HC-SR04
Мини-версия автомобильного парктроника: чем ближе предмет, тем чаще сигнал. Датчик расстояния измеряет предмет перед собой; если он дальше 20 сантиметров, горит зелёный светодиод, а если ближе…

Плавное затухание светодиода с PWM на ESP32
Плавное изменение яркости светодиода от 0 до максимума и от максимума до 0. PWM управляется через analogWrite(), как в Arduino, — тот же синтаксис без проблем работает в ESP32 Arduino Core 3.0+. Достаточно определения пина, pinMode и analogWrite.

Регулировка яркости светодиода потенциометром на ESP32 (аналог → PWM)
В этом проекте яркость светодиода плавно регулируется потенциометром. Пин АЦП ESP32 читает напряжение 0–3,3V с потенциометра, затем это значение превращается в сигнал PWM (широтно-импульсная модуляция) и подаётся на светодиод. В результате при повороте потенциометра светодиод постепенно становится ярче или тусклее. В Arduino Core 3.0+ можно сразу использовать analogWrite(); на ESP32-S2/S3 разрешение АЦП фиксировано — 12 бит.

Парктроник на ESP32 (HC-SR04 + шкала из 5 светодиодов + зуммер + OLED)
ESP32-версия автомобильного парктроника! Ультразвуковой датчик HC-SR04 измеряет расстояние до предмета перед ним. По мере уменьшения расстояния шкала из 5 светодиодов заполняется (зелёный → жёлтый → красный), а интервал сигналов зуммера сокращается. Когда предмет совсем близко (меньше 10 см), звучит непрерывная тревога и горят все светодиоды. OLED SSD1306 показывает расстояние в см крупным шрифтом и сообщение состояния (STOP / CAUTION / CLOSE / STOP! / DANGER).

Плавное затухание светодиода с PWM на Pico (эффект дыхания)
Светодиод больше не просто мигает — он дышит! С помощью PWM (широтно-импульсной модуляции) Raspberry Pi Pico яркость светодиода медленно растёт и медленно падает, как огонёк спящего MacBook. Изучи класс machine.PWM, duty_u16() (16-битная яркость 0–65535), частоту PWM (freq(1000) — 1000 циклов вкл/выкл в секунду, мерцания не видно), циклы range() с шагом (вверх и вниз) и почти аналоговый выход с цифрового пина.