
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ

รถบังคับผ่าน Bluetooth ด้วย L298N
เปลี่ยนโทรศัพท์ให้เป็นรีโมตแล้วขับรถหุ่นยนต์ที่คุณสร้างเอง Arduino รับคำสั่งจากแอปรีโมตบนโทรศัพท์ผ่านโมดูล Bluetooth แล้วสั่งไดรเวอร์มอเตอร์ให้หมุนล้อ รถเดินหน้า ถอยหลัง เลี้ยวซ้าย เลี้ยวขวา…

หุ่นยนต์หลบสิ่งกีดขวาง
ลองสร้างรถอัจฉริยะที่หาทางไปเองได้กันไหม หุ่นยนต์หลบสิ่งกีดขวางใช้เซ็นเซอร์อัลตราโซนิกด้านหน้าสแกนรอบตัวตลอดเวลา เมื่อพบสิ่งกีดขวางจะหยุด ใช้เซอร์โวมอเตอร์หันเซ็นเซอร์ไปมองซ้ายและขวา…

วงเซอร์โวเต้นระบำ: สร้างลวดลายเคลื่อนไหวด้วยเซอร์โว 32 ตัว
โปรเจกต์สร้างภาพเคลื่อนไหวด้วยเซอร์โวมอเตอร์ 32 ตัวที่เรียงเป็นวงกลม ควบคุมด้วย Arduino Mega โดยต่อเข้ากับขา 22–53 และจัดการผ่านอาร์เรย์เดียว เซอร์โวแสดงการเคลื่อนไหวสี่ชุด ได้แก่ การสั่นแบบสุ่มมุม การกวาดพร้อมกัน คลื่นที่วิ่งรอบวง และเข็มทิศที่แกว่งซ้ายขวา

กลอนประตู RFID ด้วย ESP32 (RC522 + เซอร์โว + OLED + บัซเซอร์ + LED)
สร้างกลอนประตูอัจฉริยะด้วย ESP32 โมดูล RFID รุ่น RC522 เซอร์โวมอเตอร์ SG90 จอ OLED รุ่น SSD1306 บัซเซอร์แบบแอ็กทีฟและ LED 2 ดวง เมื่อแตะบัตร ระบบจะเทียบ UID กับรายการบัตรที่อนุญาตในโค้ด หากตรงกัน เซอร์โวจะปลดล็อกพร้อมเปิด LED สีเขียวและส่งเสียงบี๊บสั้น 2 ครั้ง แล้วล็อกอีกครั้งหลังผ่านไป 5 วินาที หากไม่รู้จักบัตร LED สีแดงจะติดพร้อมเสียงบี๊บเร็ว 3 ครั้ง และแสดง UID บนจอ OLED

ระบบทรงตัวลูกบอลบนรางด้วย ESP32 และ PID (HC-SR04 + เซอร์โวมอเตอร์ + I2C LCD + โพเทนชิโอมิเตอร์ 3 ตัว)
ยกการทดลองคลาสสิกด้านวิศวกรรมควบคุมมาไว้บนโต๊ะ เซอร์โวมอเตอร์เอียงรางและ PID คุมลูกบอลให้อยู่ตรงเป้าหมาย หมุนโพเทนชิโอมิเตอร์ 3 ตัวเพื่อปรับ Kp Ki และ Kd ได้ทันที ใช้ P อย่างเดียวลูกบอลจะแกว่ง D ช่วยลดการแกว่ง ส่วน I ชดเชยรางที่เอียงเล็กน้อยให้ลูกบอลหยุดตรงเป้าหมาย I2C LCD แสดงราง ลูกบอล เป้าหมาย เวลาเข้าสู่สภาวะคงตัวและระยะเกินเป้าหมาย โหมด SIM ใช้แบบจำลองฟิสิกส์ ส่วนโหมด REAL ใช้ HC-SR04 วัดตำแหน่ง
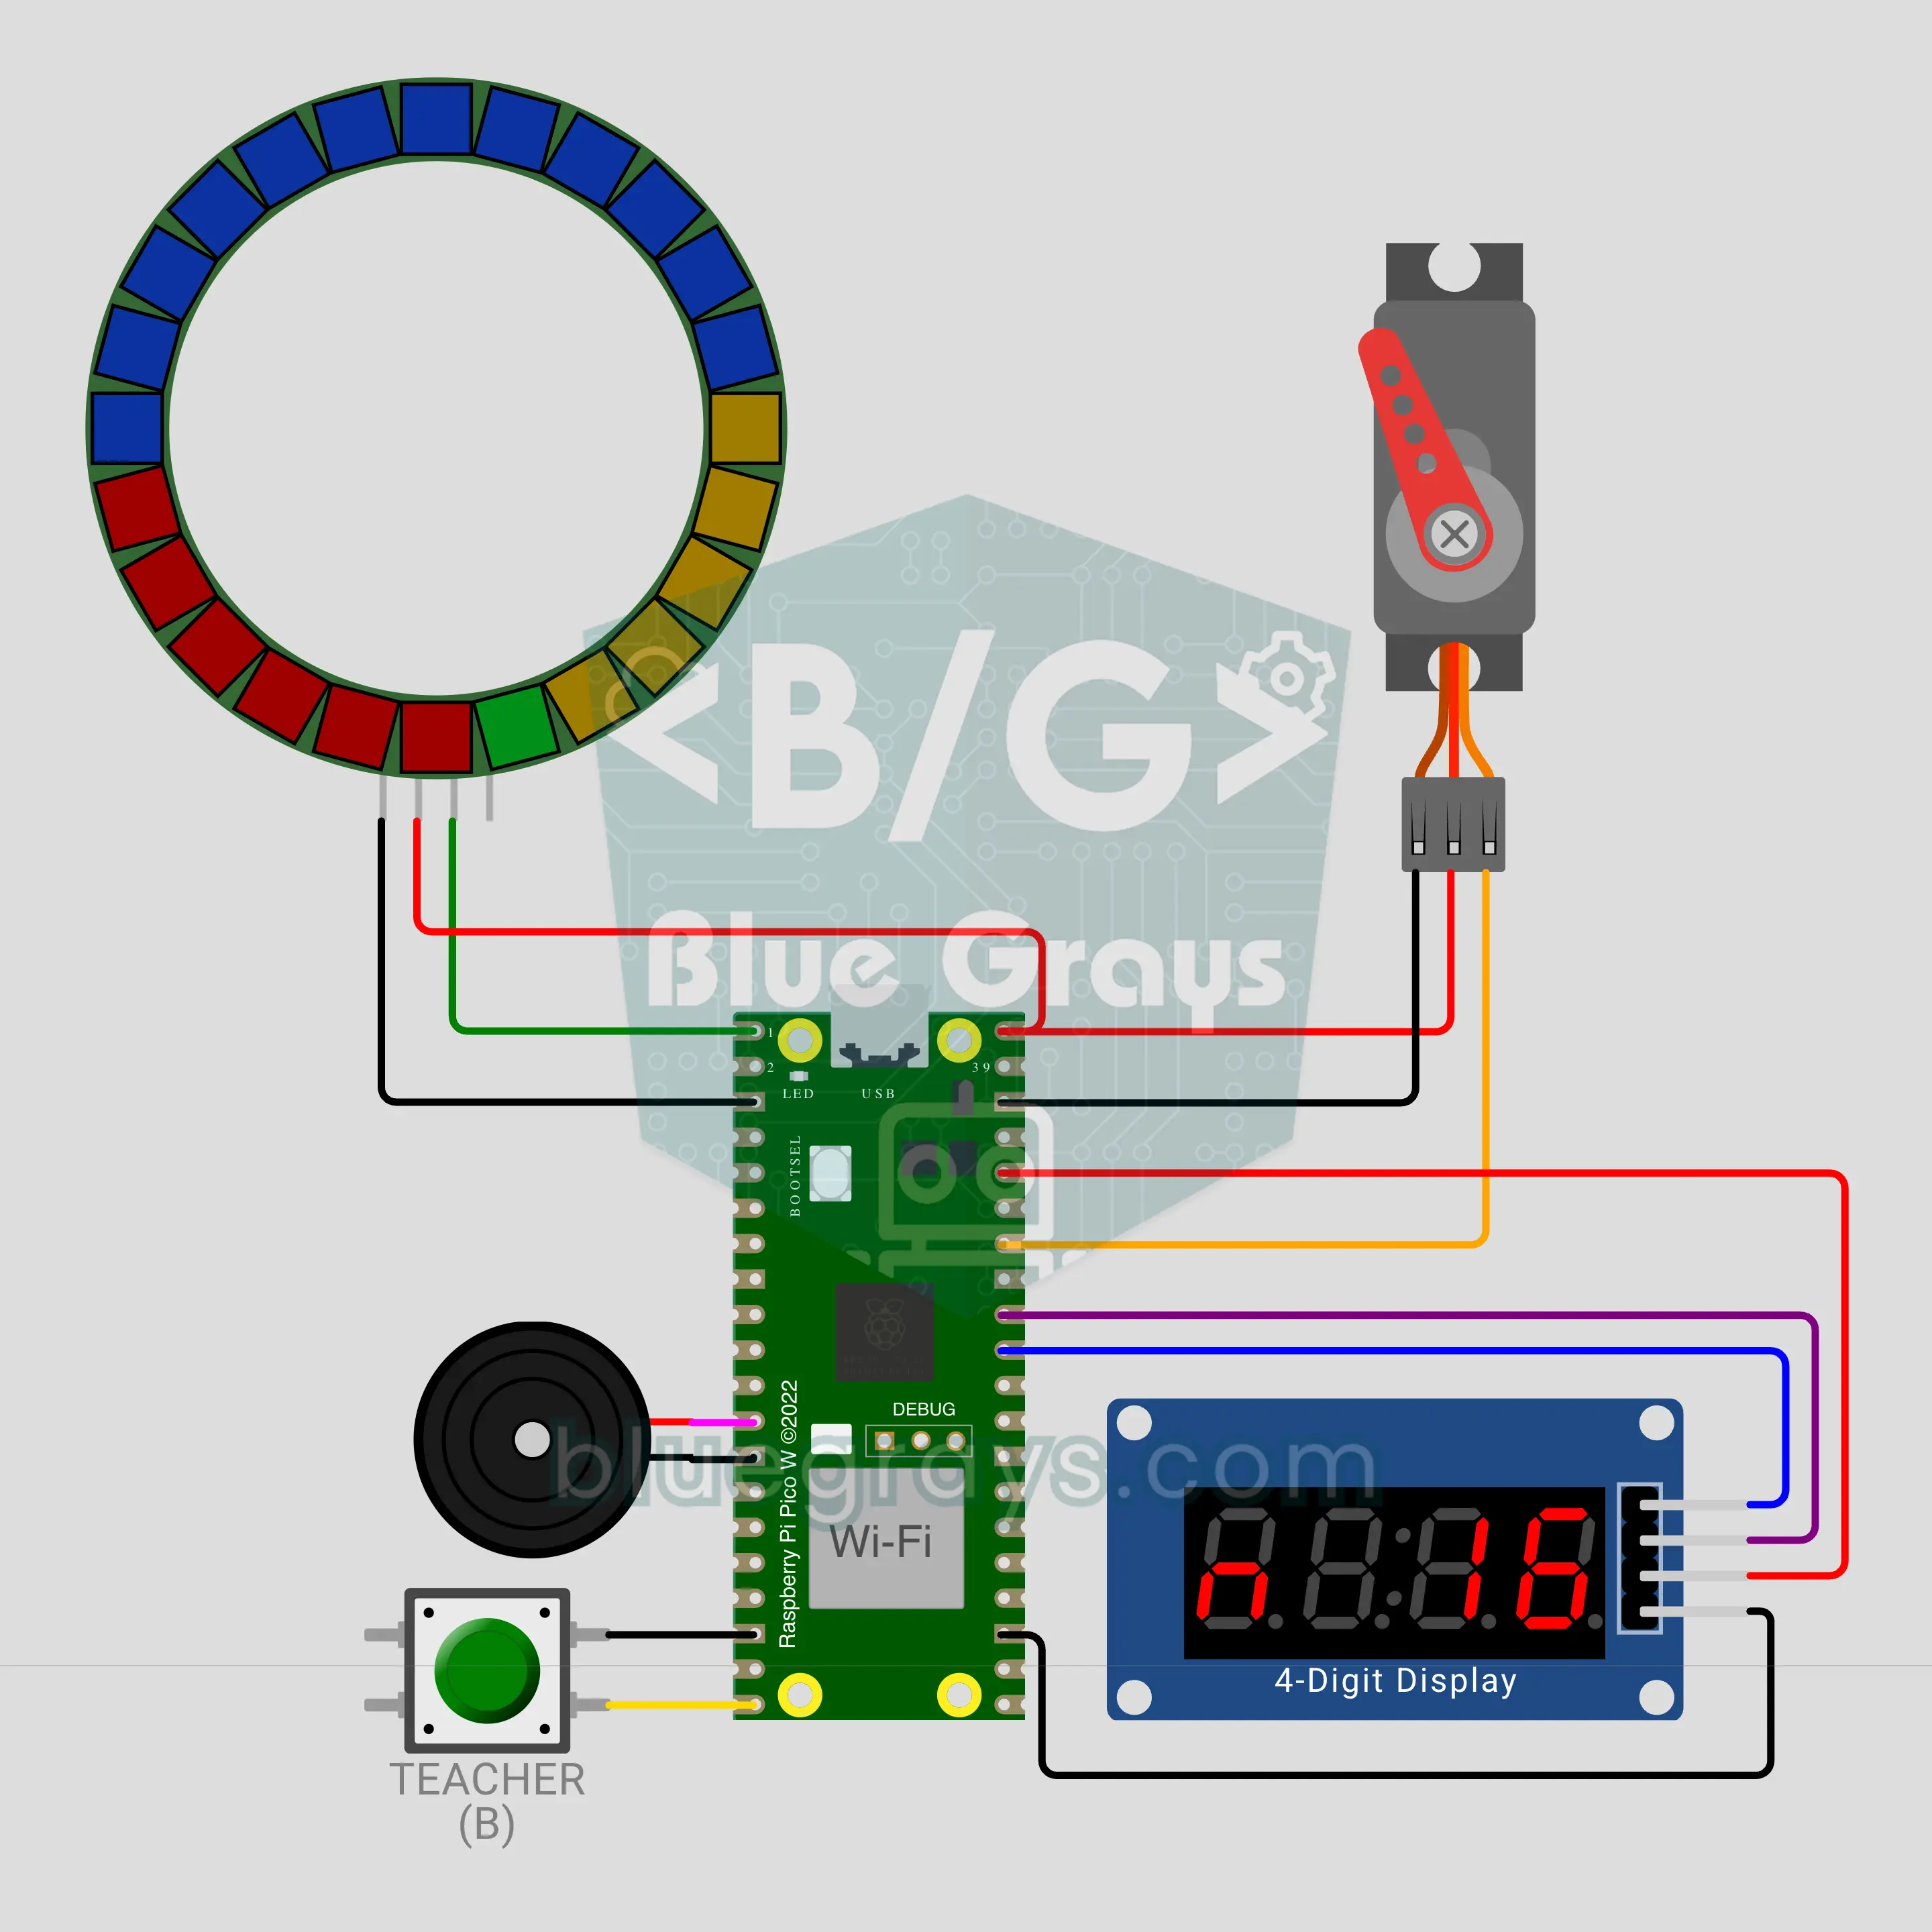
ระบบโหวตในห้องเรียนแบบเรียลไทม์ด้วย Raspberry Pi Pico W (MQTT + วงแหวน LED + เซอร์โวมอเตอร์ SG90 + TM1637)
เห็นคำตอบทั้งห้องทันทีที่โหวต! Raspberry Pi Pico W รับคะแนน A/B/C/D หรือ YES/NO จากโทรศัพท์ของนักเรียนผ่าน MQTT วงแหวน LED 24 ดวงแสดงกราฟวงกลมแบบเรียลไทม์ เข็มเซอร์โวมอเตอร์ SG90 ชี้ตัวเลือกที่นำอยู่ และ TM1637 แสดงจำนวนโหวต โทรศัพท์แต่ละเครื่องมี 1 เสียง หากเปลี่ยนใจจะนับเฉพาะคำตอบล่าสุด คำถามแบบจับเวลามีเสียงบี๊บใน 5 วินาทีสุดท้าย เมื่อปิดรับคำตอบ ตัวเลือกที่ถูกต้องจะสว่างขึ้น
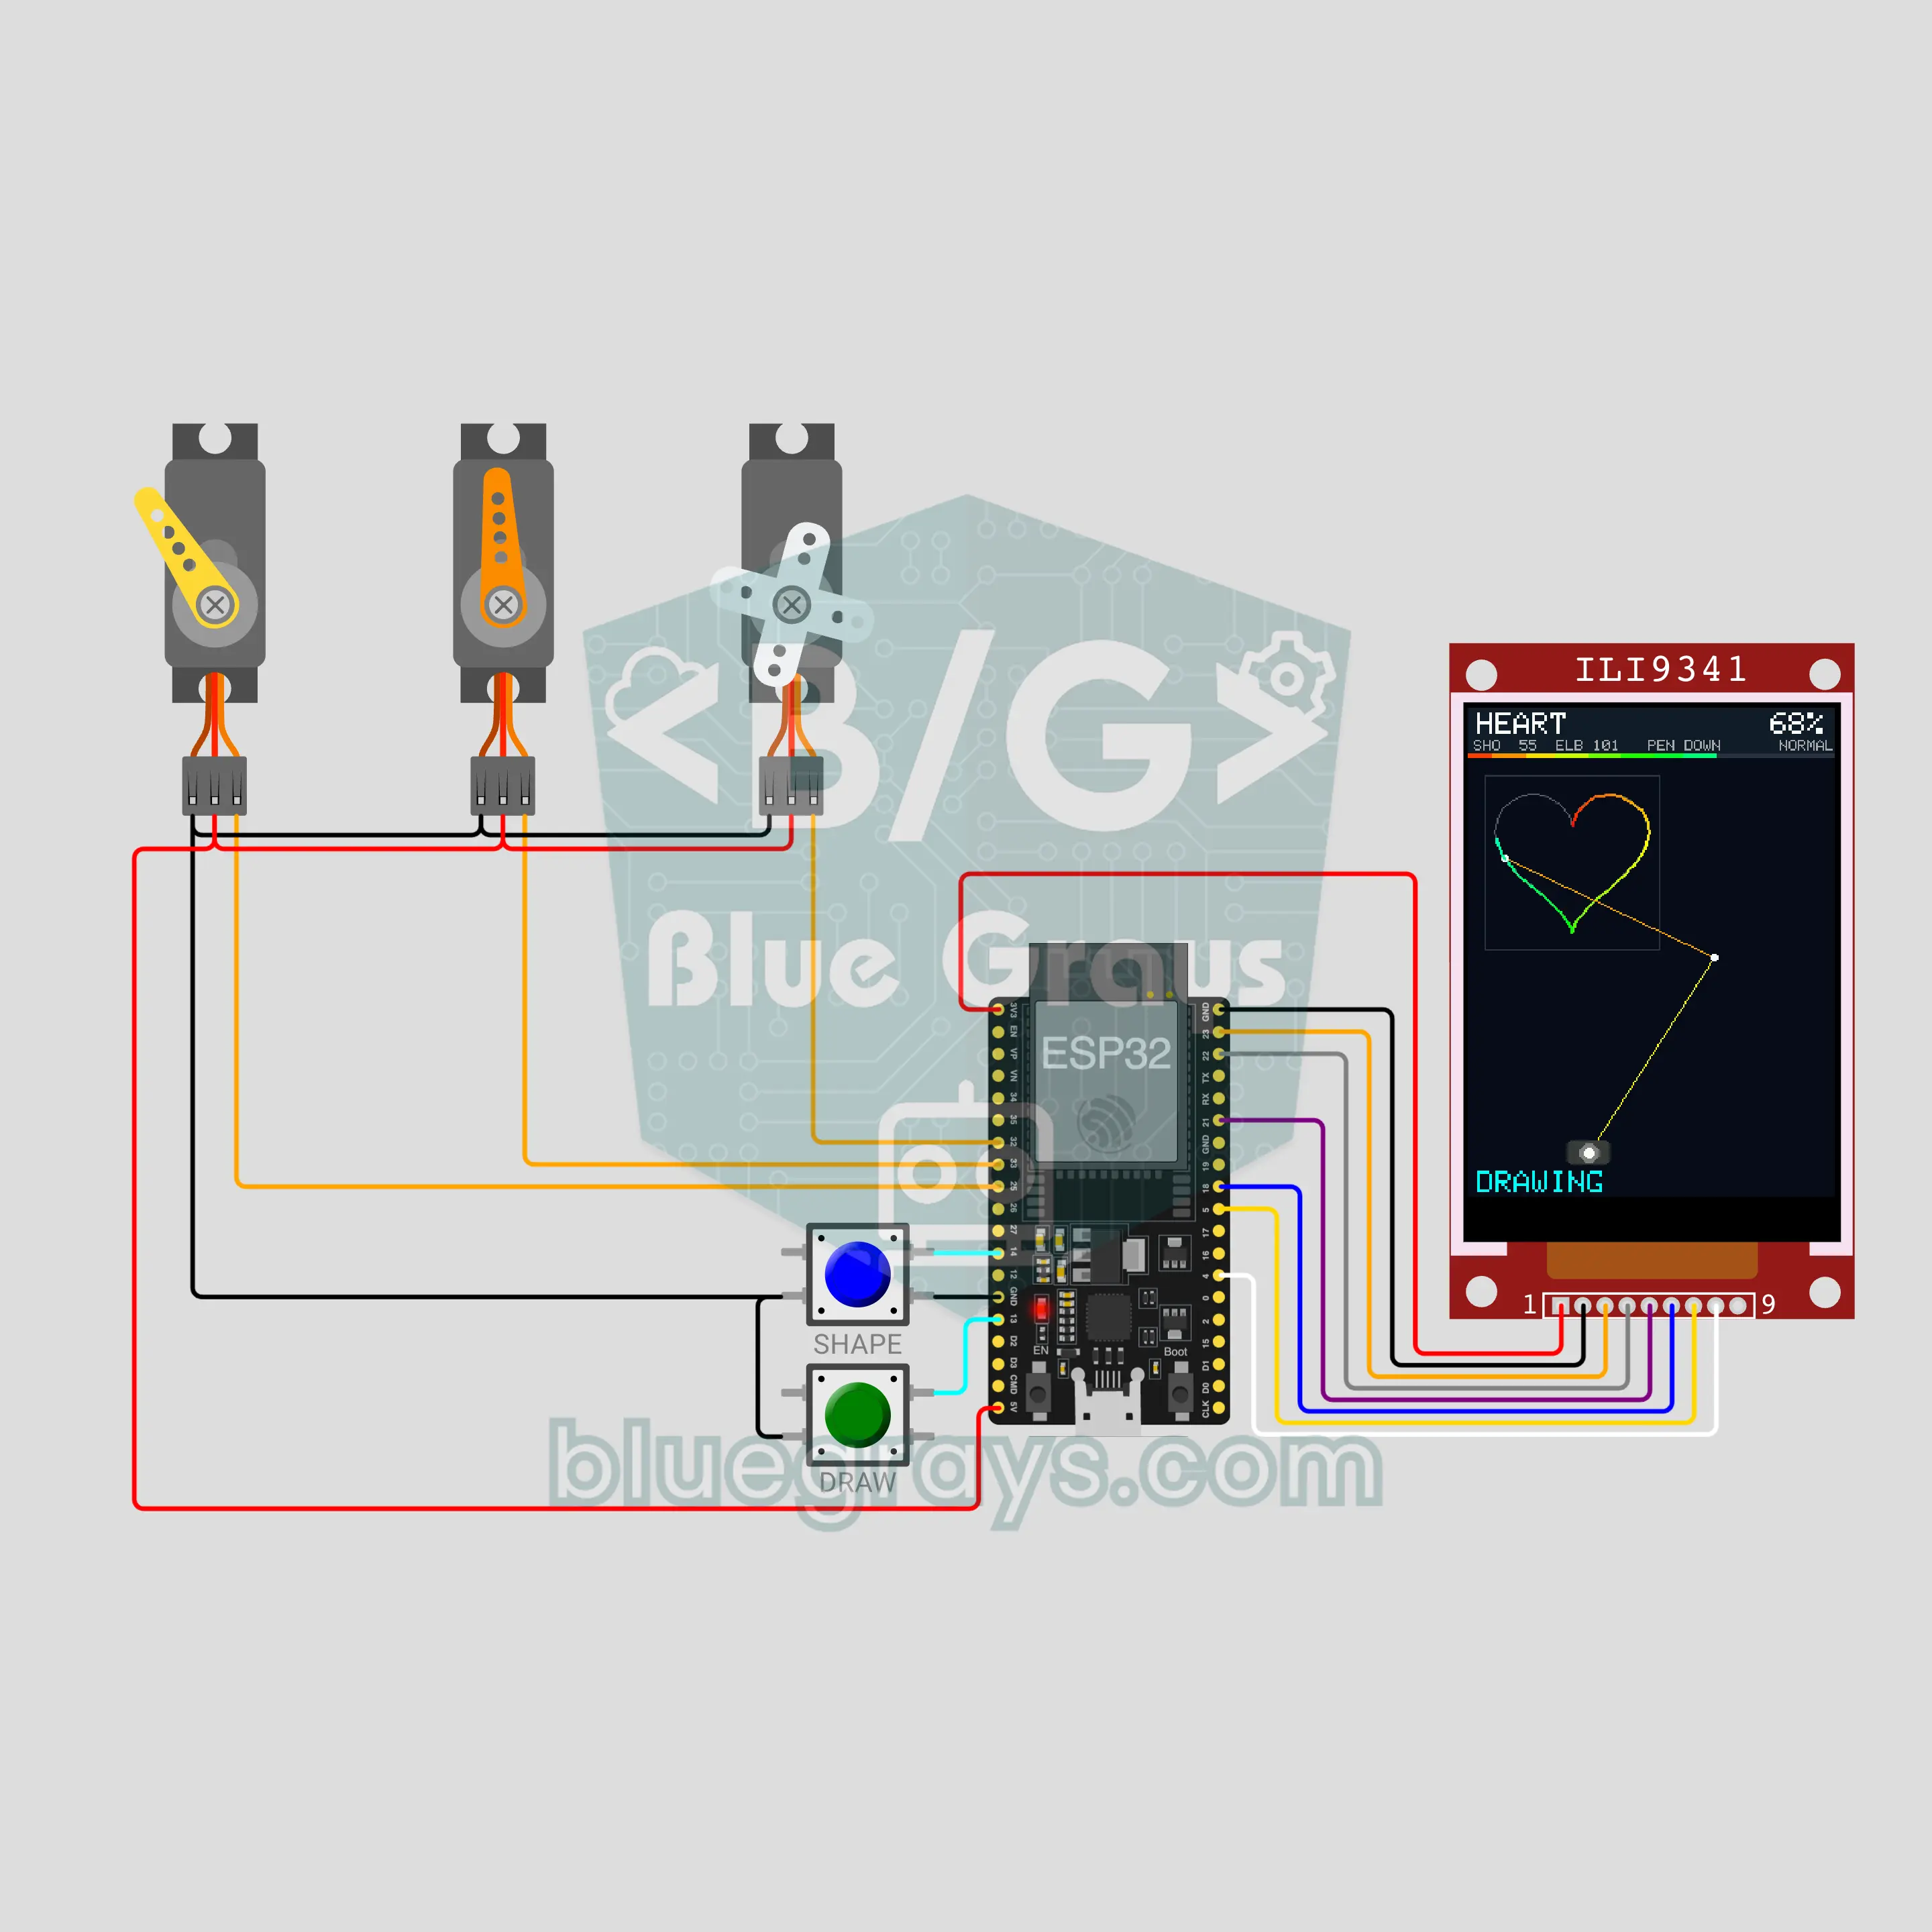
แขนกลวาดรูปด้วย ESP32 (เซอร์โวมอเตอร์ 3 ตัว + จอ TFT ILI9341 + ปุ่มกด 2 ปุ่ม)
แขนกล 2 ข้อต่อวาดหัวใจ ดาว บ้าน เกลียวและคำว่า MERHABA ลงบนกระดาษ เซอร์โวมอเตอร์ตัวที่ 3 ยกและวางปากกา ESP32 ใช้จลนศาสตร์ผกผันแปลงแต่ละจุดเป็นมุมไหล่และข้อศอก ขยับทีละ 0.5 mm หากเอื้อมไม่ถึงจะแสดง OUT OF REACH จอ ILI9341 แสดงรูปเป้าหมายจางๆ แขนกลที่เคลื่อนไหวแบบเรียลไทม์ และเส้นที่เปลี่ยนจากแดงเป็นน้ำเงิน ใช้ปุ่ม 2 ปุ่มเลือกรูป หยุดชั่วคราวหรือทำต่อ ยกเลิกและปรับความเร็ว

สายพานคัดแยกกล่องตามความสูงด้วย Arduino (NEMA 17 + A4988 + HC-SR04 + เซอร์โว + LCD)
จำลองสายพานคัดแยกในโรงงานไว้บนโต๊ะ สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 ขับสายพานต่อเนื่อง ส่วน HC-SR04 เหนือสายพานวัดความสูงของกล่องที่ผ่าน ระบบติดตามกล่องจากเซ็นเซอร์ถึงแขนผลักด้วยจำนวนสเต็ปของสายพาน กล่องสูงตั้งแต่ 6 cm จะถูกแขนเซอร์โว SG90 ผลักออกด้านข้าง ส่วนกล่องเตี้ยวิ่งต่อไป จอ I2C LCD นับกล่องเตี้ยและสูง พร้อมแสดงค่าที่วัดล่าสุดและจำนวนกล่องที่กำลังติดตามบนสายพาน

ถังผสมอุตสาหกรรมด้วย Arduino: เติม ผสมและระบายด้วยลอจิก PLC (HC-SR04 + รีเลย์ 2 ตัว + NEMA 17 + A4988 + LCD + ปุ่มหยุดฉุกเฉิน)
โจทย์กระบวนการผลิตแบบเป็นชุดจากวิชาระบบอัตโนมัติอุตสาหกรรม: เติมถัง ผสม ระบายแล้วนับชุด โค้ดทำงานทีละขั้นตามลอจิก PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE) รีเลย์ 2 ตัวเปิดวาล์วเข้าและออก HC-SR04 วัดระดับ เครื่องผสม NEMA 17 หมุนและกลับทิศ มี START และ STOP ปุ่ม EMERGENCY STOP แบบล็อกค้าง ไฟเสาสัญญาณและการตรวจจับการทำงานเกินเวลา

หุ่นยนต์ดูดฝุ่น ESP32: เลี้ยวหลบสิ่งกีดขวางและทำแผนที่ห้อง (NEMA 17 จำนวน 2 ตัว + A4988 จำนวน 2 ตัว + HC-SR04 + กันชน 2 ตัว + OLED)
หุ่นยนต์ดูดฝุ่น 2 ล้อที่เคลื่อนที่เหมือนของจริง ใช้สเต็ปเปอร์มอเตอร์ NEMA 17 จำนวน 2 ตัวขับล้อ เริ่มวิ่งเป็นก้นหอยแล้ววิ่งตรง ชะลอและเลี้ยวเมื่อ HC-SR04 พบสิ่งกีดขวาง ถอยแล้วเลี้ยวหนีเมื่อกันชนชน และวิ่งเลียบผนัง คำนวณตำแหน่งจากจำนวนสเต็ปของล้อ แสดงแผนที่ห้อง เปอร์เซ็นต์พื้นที่ที่ทำความสะอาดแล้วและเวลาบน OLED เมื่อเสร็จก็กลับไปยังจุดเริ่มต้น
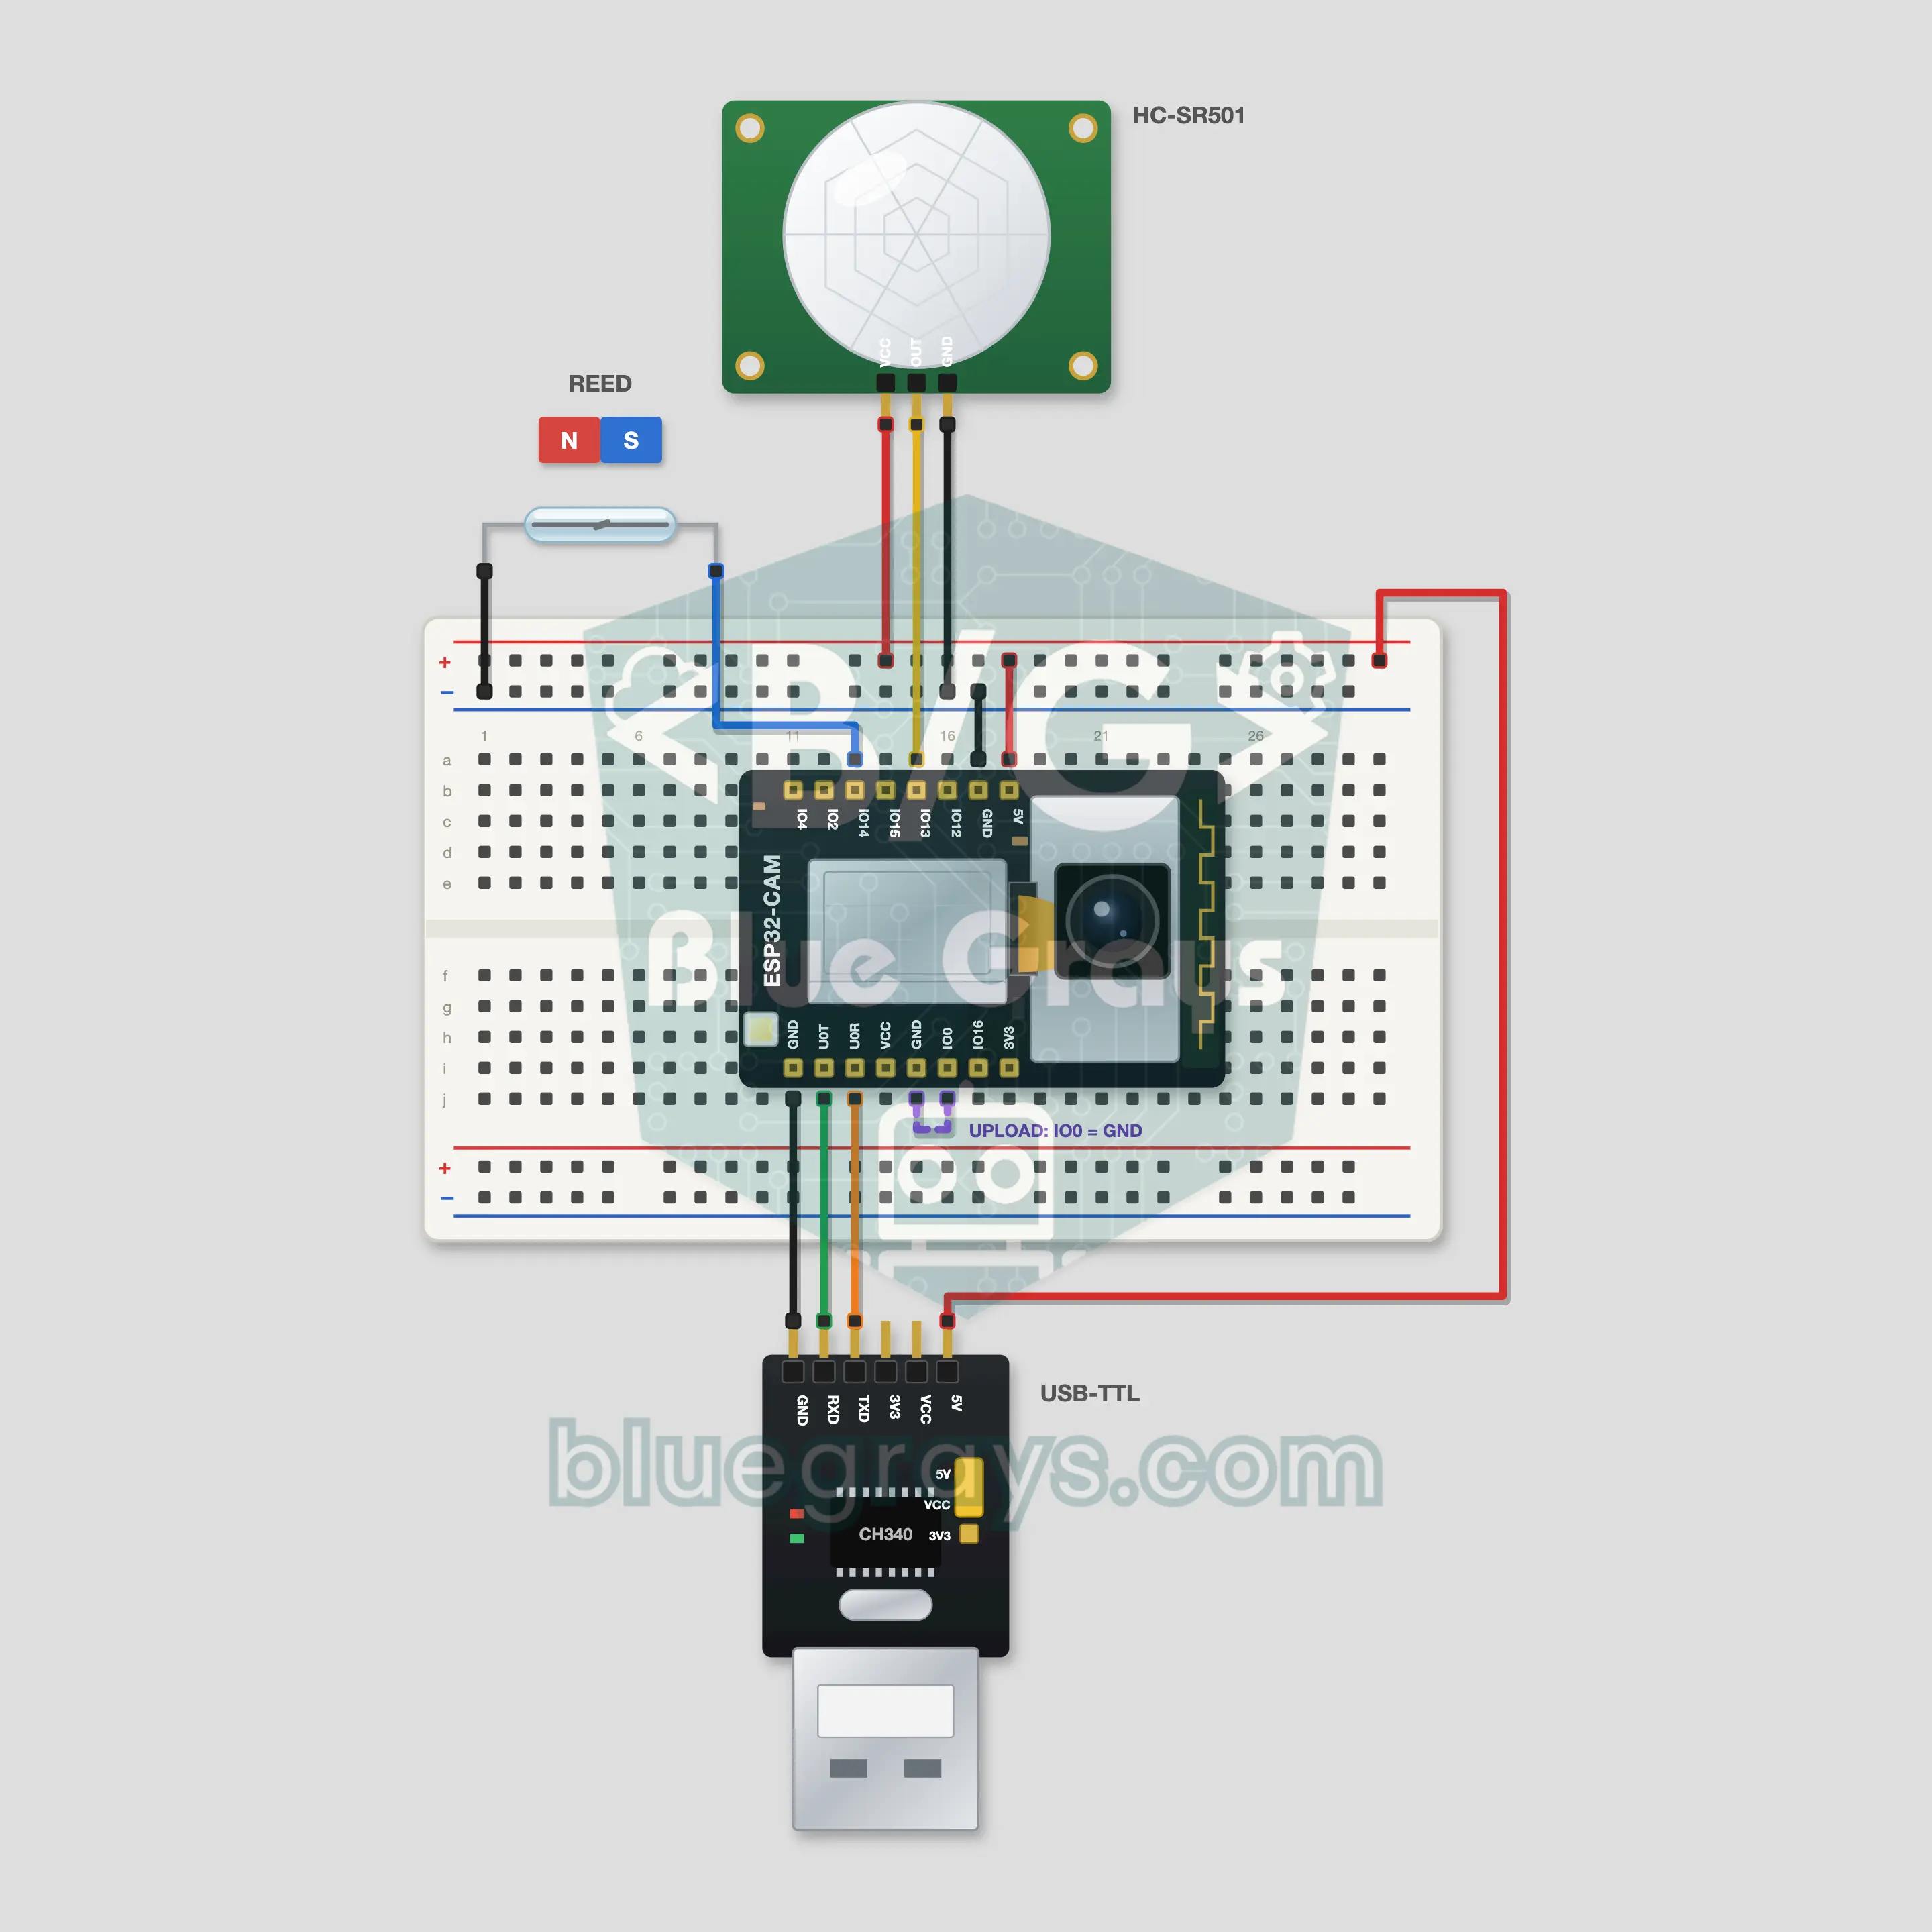
กล้องรักษาความปลอดภัย ESP32-CAM ผ่าน Telegram
เมื่อประตูเปิดหรือมีการเคลื่อนไหวในห้อง ESP32-CAM จะถ่ายภาพแล้วให้บอต Telegram ส่งเข้ามือถือ ใช้ รีดสวิตช์และแม่เหล็ก เฝ้าประตู และ PIR HC-SR501 เฝ้าห้อง ส่ง /photo เพื่อขอภาพ ใช้ /flash on และ /alarm off รวมถึง /status ควบคุมกล้องจากทุกที่ บอตรับคำสั่งเฉพาะจาก chat id ของคุณ รับโทเคนได้จาก @BotFather ดูขั้นตอนใน FAQ