
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ

การใช้เซอร์โวมอเตอร์
แขนของเซอร์โวมอเตอร์ขนาดเล็กจะหมุนไปยัง 3 ตำแหน่งตามลำดับ: จุดเริ่มต้น จุดกึ่งกลางและจุดปลายสุด โดยหยุดรอที่ละ 2 วินาที Arduino จะสั่งให้มอเตอร์หมุนไปยังมุมที่กำหนดแล้วค้างไว้…

ควบคุมเซอร์โวมอเตอร์ด้วยโพเทนชิโอมิเตอร์
เมื่อหมุนลูกบิดโพเทนชิโอมิเตอร์ แขนของเซอร์โวมอเตอร์จะหมุนตามไปด้วย ปลายด้านหนึ่งของลูกบิดตรงกับมุม 0 องศา ส่วนอีกด้านตรงกับครึ่งรอบ Arduino จะอ่านตำแหน่งลูกบิดอย่างต่อเนื่อง และเซอร์โวจะขยับตามทันที…

ควบคุมเซอร์โวด้วยจอยสติ๊ก
ใช้จอยสติ๊กควบคุมมอเตอร์ 2 ตัวเหมือนการหมุนกล้องวงจรปิด เมื่อดันก้านไปทางซ้ายหรือขวา เซอร์โวมอเตอร์ด้านล่างจะค่อยๆ หมุน เมื่อดันขึ้นหรือลง เซอร์โวด้านบนจะเงยหรือก้ม เมื่อปล่อยก้าน…

การใช้งานสเต็ปเปอร์มอเตอร์
มอเตอร์ที่หมุนทีละขั้นได้ตรงตามระยะที่ต้องการเหมือนเข็มนาฬิกา Arduino สั่งสเต็ปเปอร์มอเตอร์ขนาดเล็กผ่านบอร์ดไดรเวอร์ให้หมุนครบ 1 รอบในทิศทางหนึ่ง รอ 1 วินาที แล้วหมุนย้อนกลับ 1 รอบ…

ทำเซอร์โวมอเตอร์ 360 องศาจากสเต็ปเปอร์มอเตอร์
สั่งให้สเต็ปเปอร์มอเตอร์ธรรมดาหมุนไปยังมุมที่ต้องการได้ครบทั้งวงกลม Arduino จะคำนวณว่าแต่ละมุมต้องใช้กี่สเต็ป มอเตอร์จะหมุนไปที่ 0 องศา 90 องศา 45 องศา 180 องศา 135 องศาและ 360 องศาตามลำดับ…

รถบังคับผ่าน Bluetooth ด้วย L298N
เปลี่ยนโทรศัพท์ให้เป็นรีโมตแล้วขับรถหุ่นยนต์ที่คุณสร้างเอง Arduino รับคำสั่งจากแอปรีโมตบนโทรศัพท์ผ่านโมดูล Bluetooth แล้วสั่งไดรเวอร์มอเตอร์ให้หมุนล้อ รถเดินหน้า ถอยหลัง เลี้ยวซ้าย เลี้ยวขวา…

หุ่นยนต์หลบสิ่งกีดขวาง
ลองสร้างรถอัจฉริยะที่หาทางไปเองได้กันไหม หุ่นยนต์หลบสิ่งกีดขวางใช้เซ็นเซอร์อัลตราโซนิกด้านหน้าสแกนรอบตัวตลอดเวลา เมื่อพบสิ่งกีดขวางจะหยุด ใช้เซอร์โวมอเตอร์หันเซ็นเซอร์ไปมองซ้ายและขวา…

วงเซอร์โวเต้นระบำ: สร้างลวดลายเคลื่อนไหวด้วยเซอร์โว 32 ตัว
โปรเจกต์สร้างภาพเคลื่อนไหวด้วยเซอร์โวมอเตอร์ 32 ตัวที่เรียงเป็นวงกลม ควบคุมด้วย Arduino Mega โดยต่อเข้ากับขา 22–53 และจัดการผ่านอาร์เรย์เดียว เซอร์โวแสดงการเคลื่อนไหวสี่ชุด ได้แก่ การสั่นแบบสุ่มมุม การกวาดพร้อมกัน คลื่นที่วิ่งรอบวง และเข็มทิศที่แกว่งซ้ายขวา

ควบคุมเซอร์โวมอเตอร์ด้วย ESP32 และโพเทนชิโอมิเตอร์
โปรเจกต์นี้ใช้โพเทนชิโอมิเตอร์ (ตัวต้านทานปรับค่าได้) ควบคุมเซอร์โวมอเตอร์ SG90 โดยแปลงค่าแอนะล็อกที่อ่านได้เป็นมุม 0–180 องศา ไลบรารี ESP32Servo สร้างสัญญาณควบคุมเซอร์โวบนขา GPIO ของ ESP32 ที่รองรับเอาต์พุตและเหมาะกับงานนี้ โดยใช้ GPIO 18 เป็นวิธีควบคุมพื้นฐานสำหรับแขนกล กิมบอลกล้อง และกลไกประตูอัตโนมัติ

กลอนประตู RFID ด้วย ESP32 (RC522 + เซอร์โว + OLED + บัซเซอร์ + LED)
สร้างกลอนประตูอัจฉริยะด้วย ESP32 โมดูล RFID รุ่น RC522 เซอร์โวมอเตอร์ SG90 จอ OLED รุ่น SSD1306 บัซเซอร์แบบแอ็กทีฟและ LED 2 ดวง เมื่อแตะบัตร ระบบจะเทียบ UID กับรายการบัตรที่อนุญาตในโค้ด หากตรงกัน เซอร์โวจะปลดล็อกพร้อมเปิด LED สีเขียวและส่งเสียงบี๊บสั้น 2 ครั้ง แล้วล็อกอีกครั้งหลังผ่านไป 5 วินาที หากไม่รู้จักบัตร LED สีแดงจะติดพร้อมเสียงบี๊บเร็ว 3 ครั้ง และแสดง UID บนจอ OLED
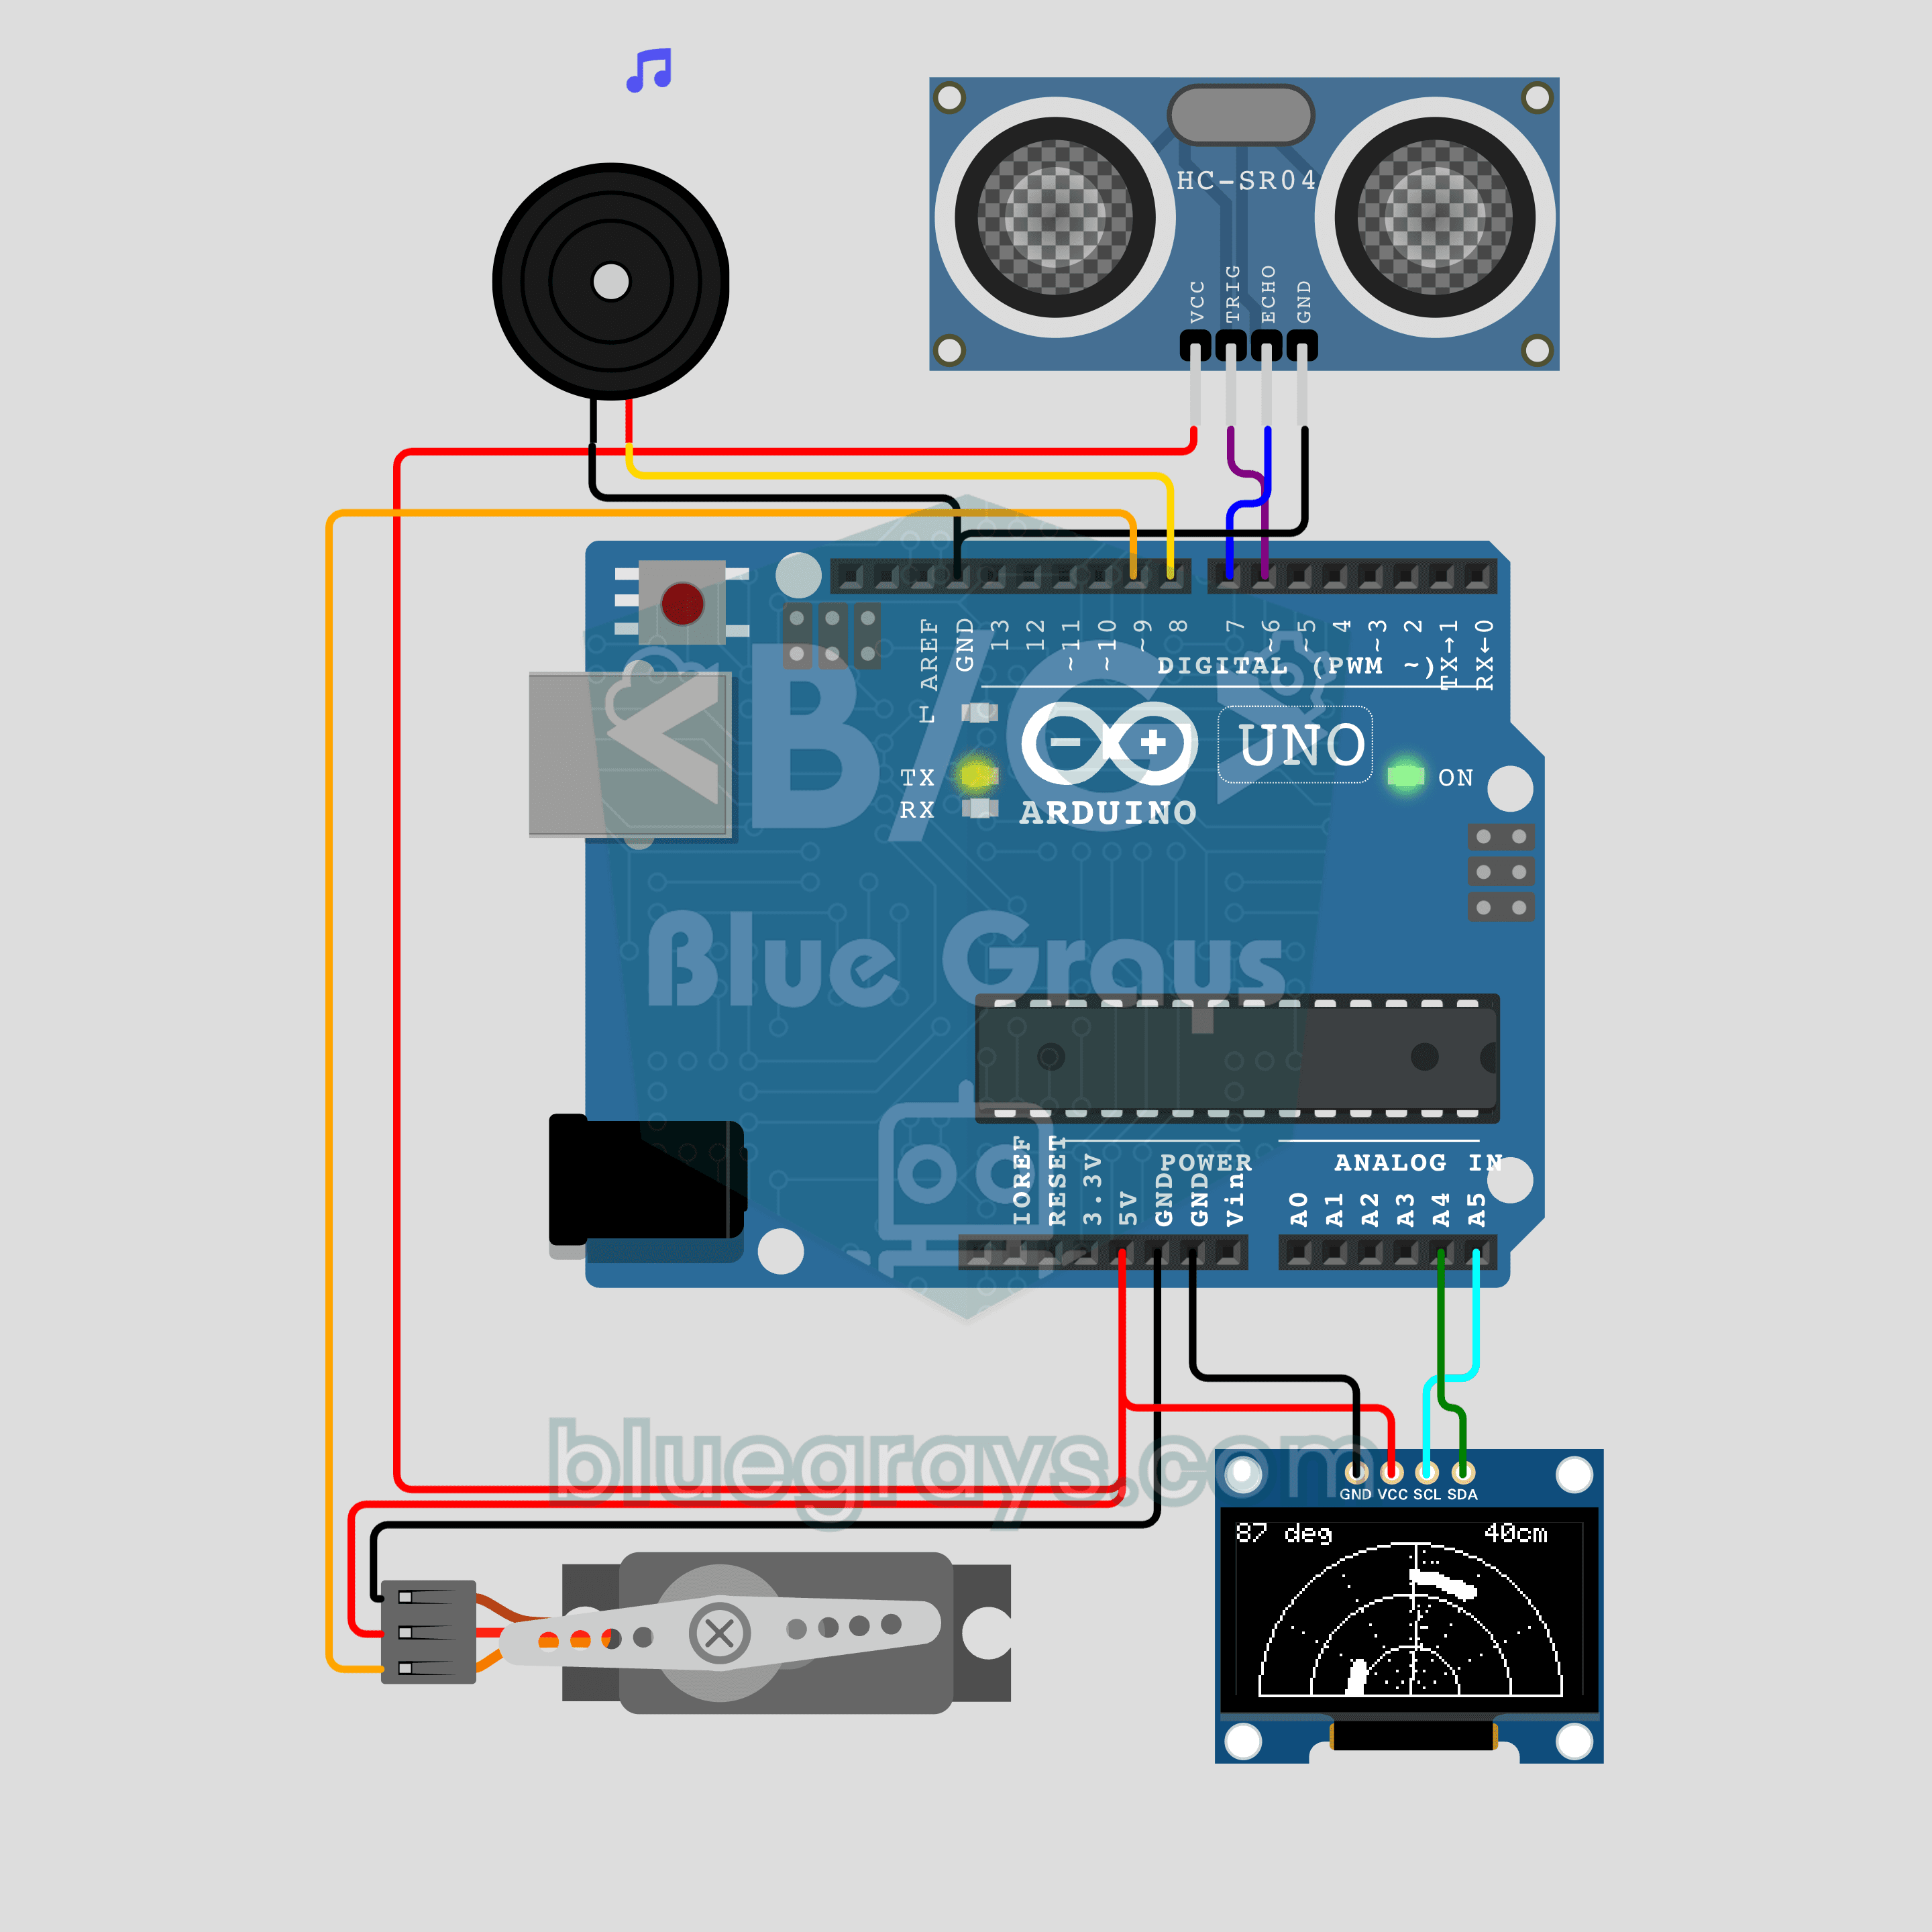
เรดาร์จิ๋วด้วย Arduino (เซอร์โวมอเตอร์ + HC-SR04 + จอ OLED)
สร้างเรดาร์เหมือนในหนังด้วยเซ็นเซอร์วัดระยะและเซอร์โวมอเตอร์ เซอร์โวมอเตอร์ SG90 หมุน HC-SR04 กวาดตั้งแต่ 0–180 องศา ขณะที่จอ OLED ขนาด 0.96 นิ้วแสดงเส้นกวาดที่หมุนและจุดแทนวัตถุที่ตรวจพบ เมื่อมีวัตถุเข้ามาในระยะ บัซเซอร์แบบพาสซีฟจะส่งเสียง "ปิง" และเสียงจะแหลมขึ้นเมื่อวัตถุเข้าใกล้ รวมการควบคุมเซอร์โวมอเตอร์ การวัดระยะด้วยอัลตราโซนิก การวาดภาพด้วยตรีโกณมิติและการสร้างเสียงด้วย tone() ไว้ในโปรเจกต์เดียว
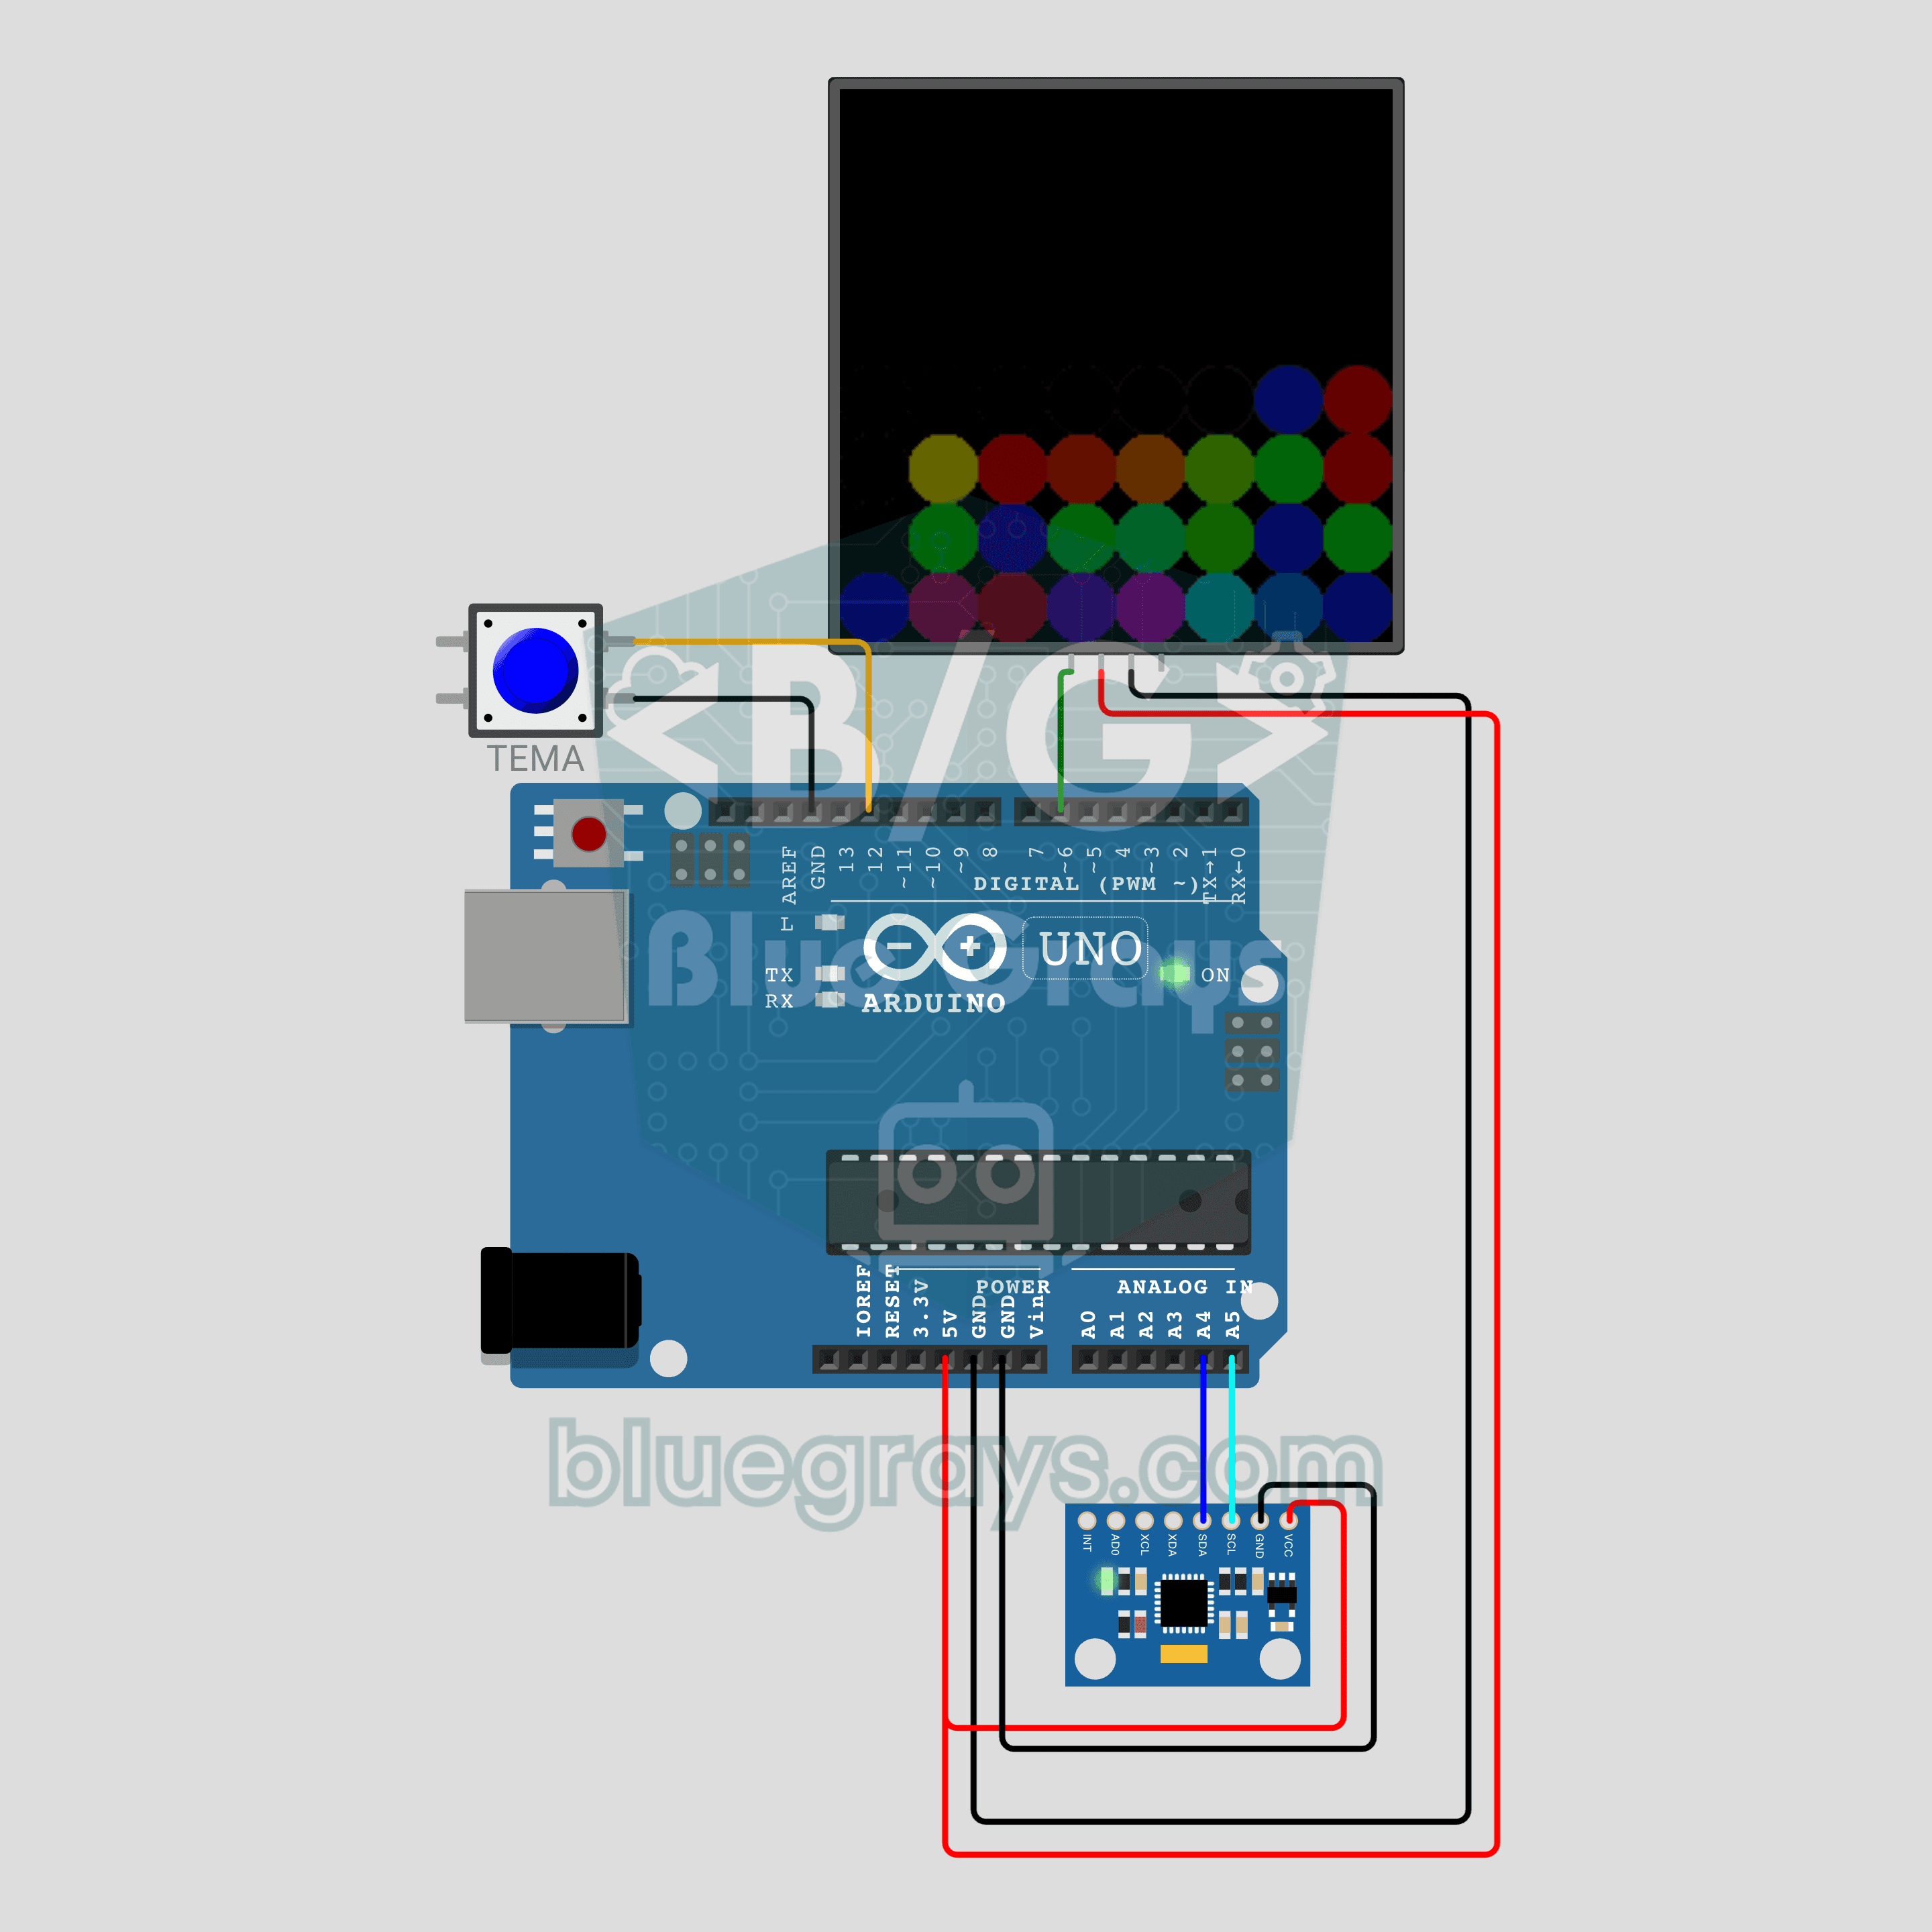
ทรายดิจิทัลไหลตามการเอียงด้วย Arduino (MPU-6050 + เมทริกซ์ NeoPixel 8x8)
ทราย LED ที่ไหลไปตามทิศที่คุณเอียงวงจร เซ็นเซอร์วัดความเร่ง MPU-6050 วัดการเอียง แล้วเม็ดทราย 24 เม็ดบนเมทริกซ์ NeoPixel 8x8 จะตกตามแรงโน้มถ่วงและกองตามขอบเหมือนทรายจริง กดปุ่มเปลี่ยนธีมเพื่อสลับสีทราย น้ำ ลาวาและสายรุ้ง รวมการอ่าน I2C โดยไม่ใช้ไลบรารีเซ็นเซอร์ การแปลงการเอียงเป็นทิศแรงโน้มถ่วง และอัลกอริทึมจำลองทรายตกแบบง่ายไว้ในโปรเจกต์เดียว