
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ
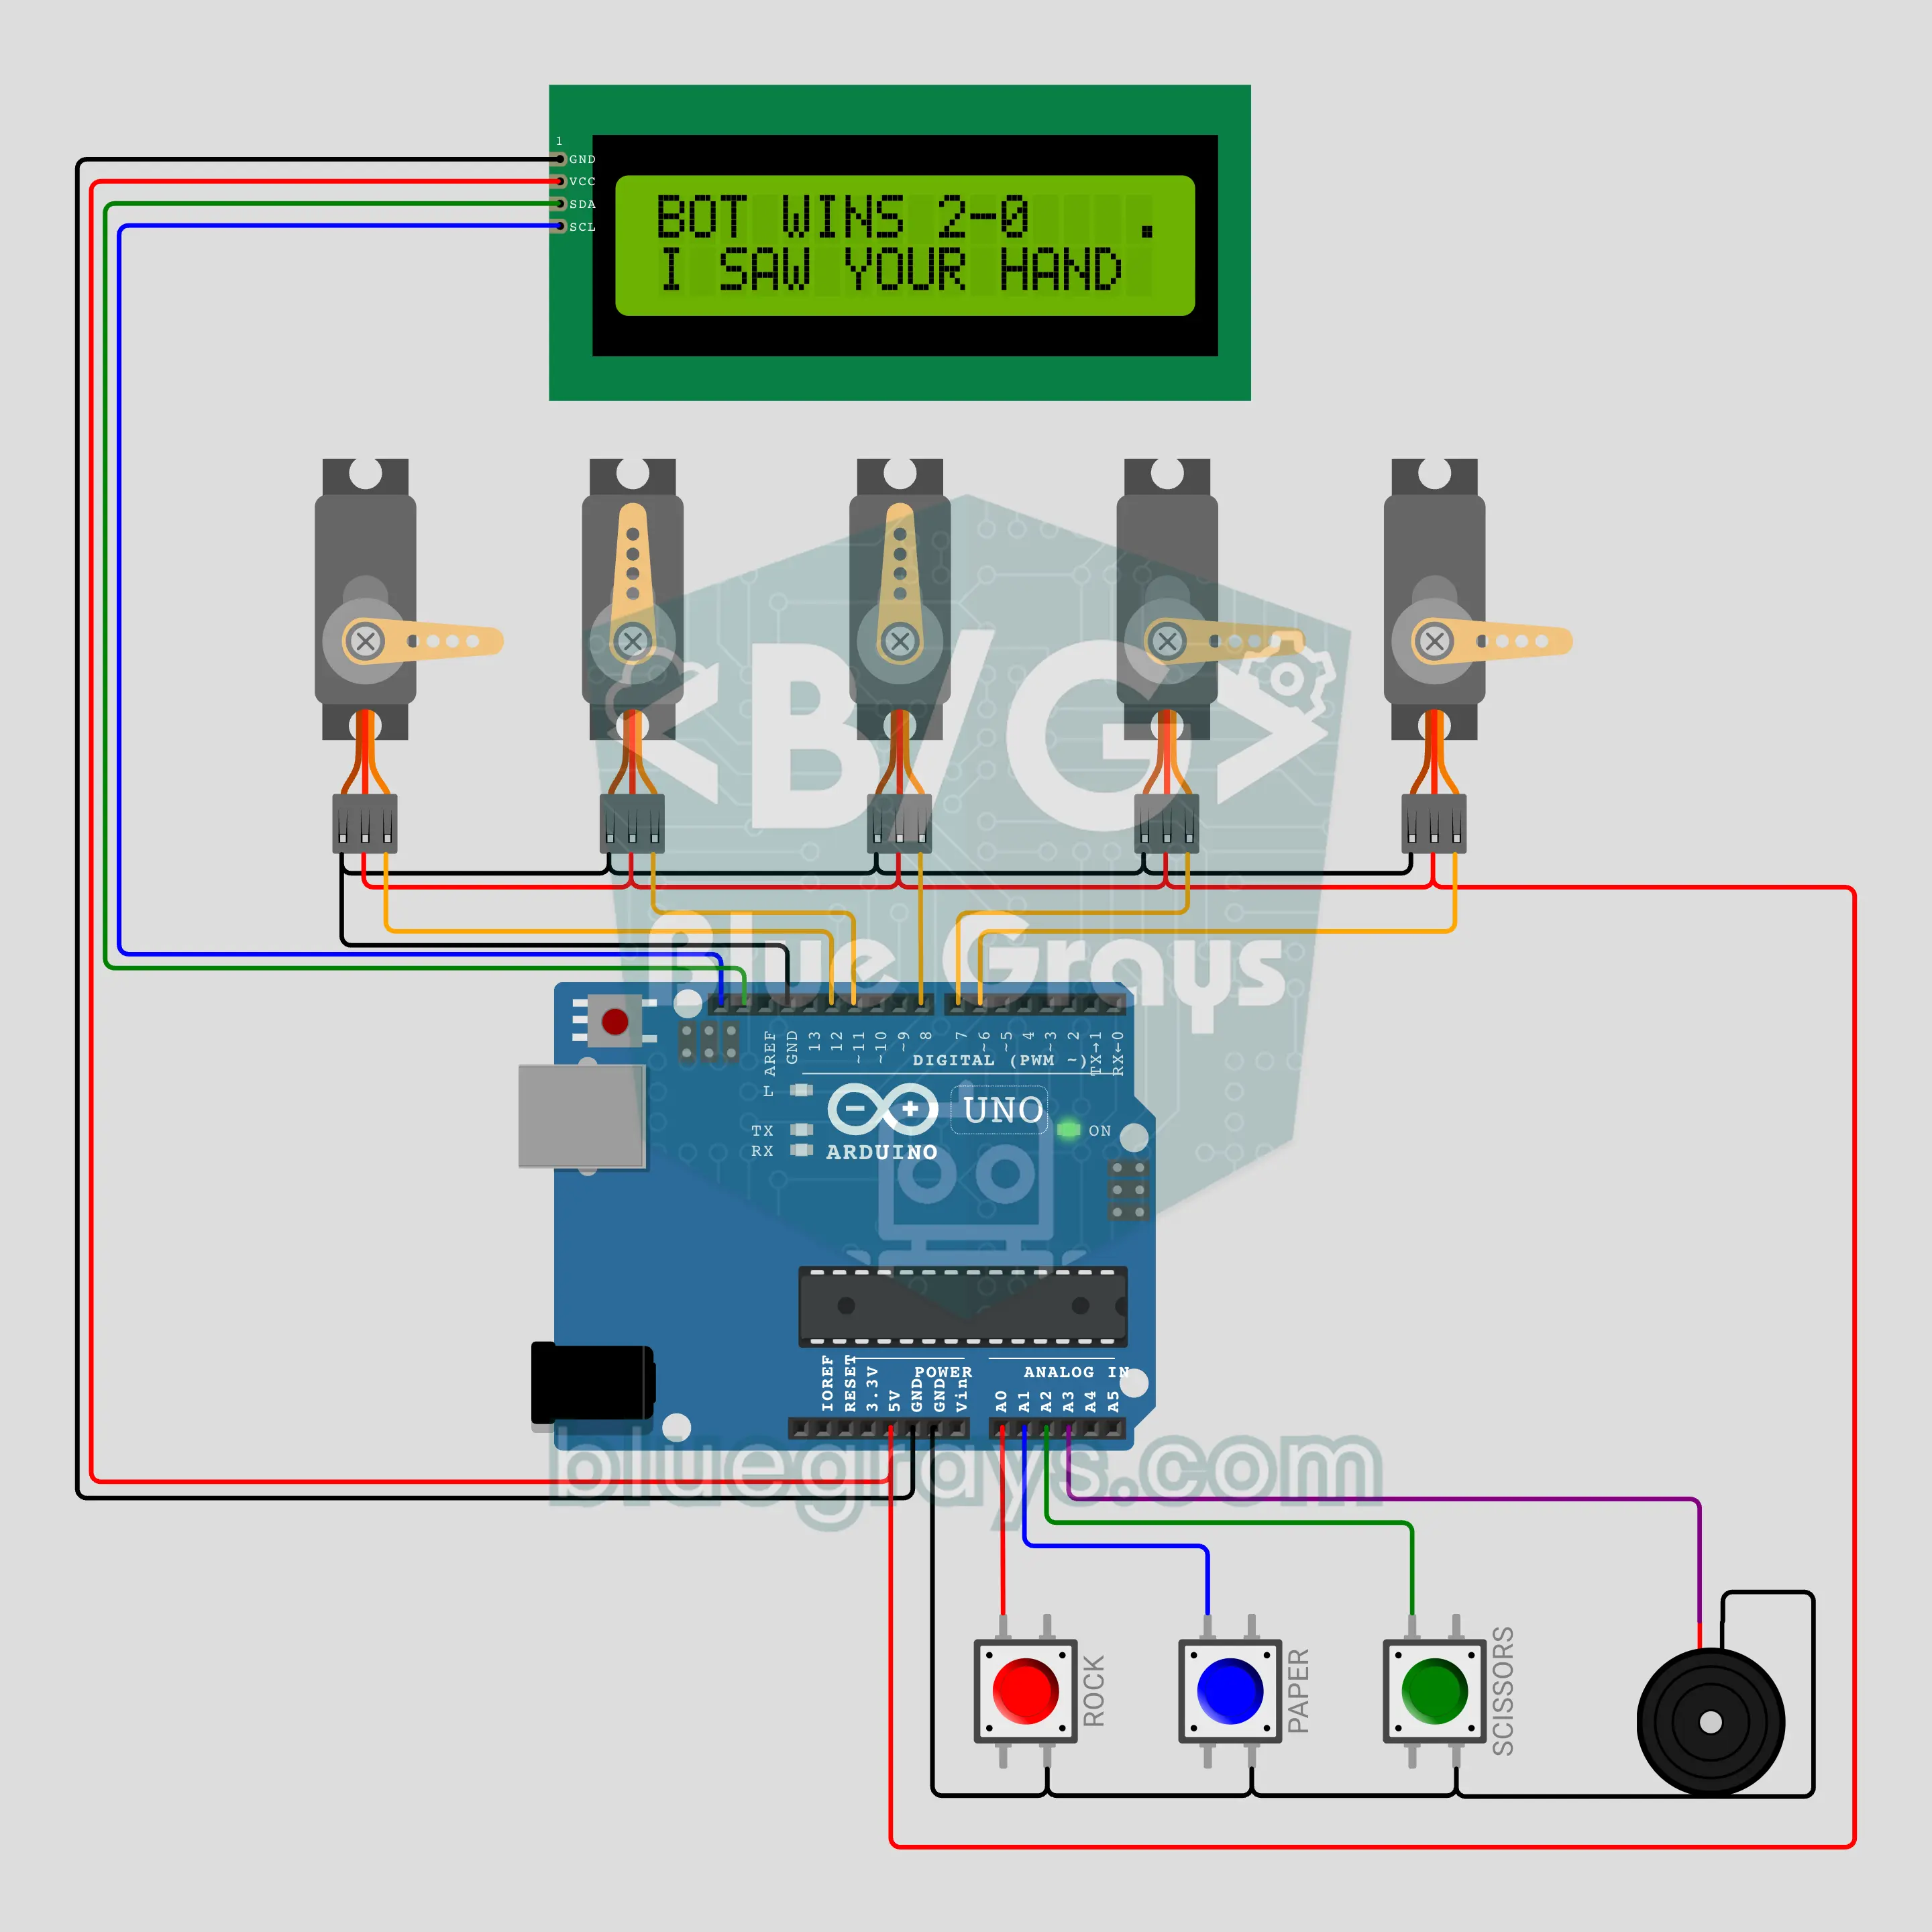
มือหุ่นยนต์ขี้โกงด้วย Arduino: เป่ายิ้งฉุบ (เซอร์โวมอเตอร์ 5 ตัว + ปุ่มกด 3 ปุ่ม + LCD)
เซอร์โวมอเตอร์ 5 ตัวงอนิ้วทั้ง 5 ให้มือหุ่นยนต์ออกค้อน กระดาษ หรือกรรไกร คุณเล่นผ่านปุ่มกด 3 ปุ่ม จอ I2C LCD นับ "3, 2, 1, SHOOT!" แสดงท่าของทั้งสองฝ่ายและคะแนน พร้อมเสียงบัซเซอร์ทุกจังหวะ โหมดปกติสุ่มเลือกท่าอย่างยุติธรรม กดปุ่ม 2 ปุ่มค้างพร้อมกันเพื่อเปิดโหมดโกงลับ มือจะรู้ว่าคุณกดอะไรแล้วออกท่าที่ชนะทันที จบเกมยังสารภาพว่าโกงด้วย
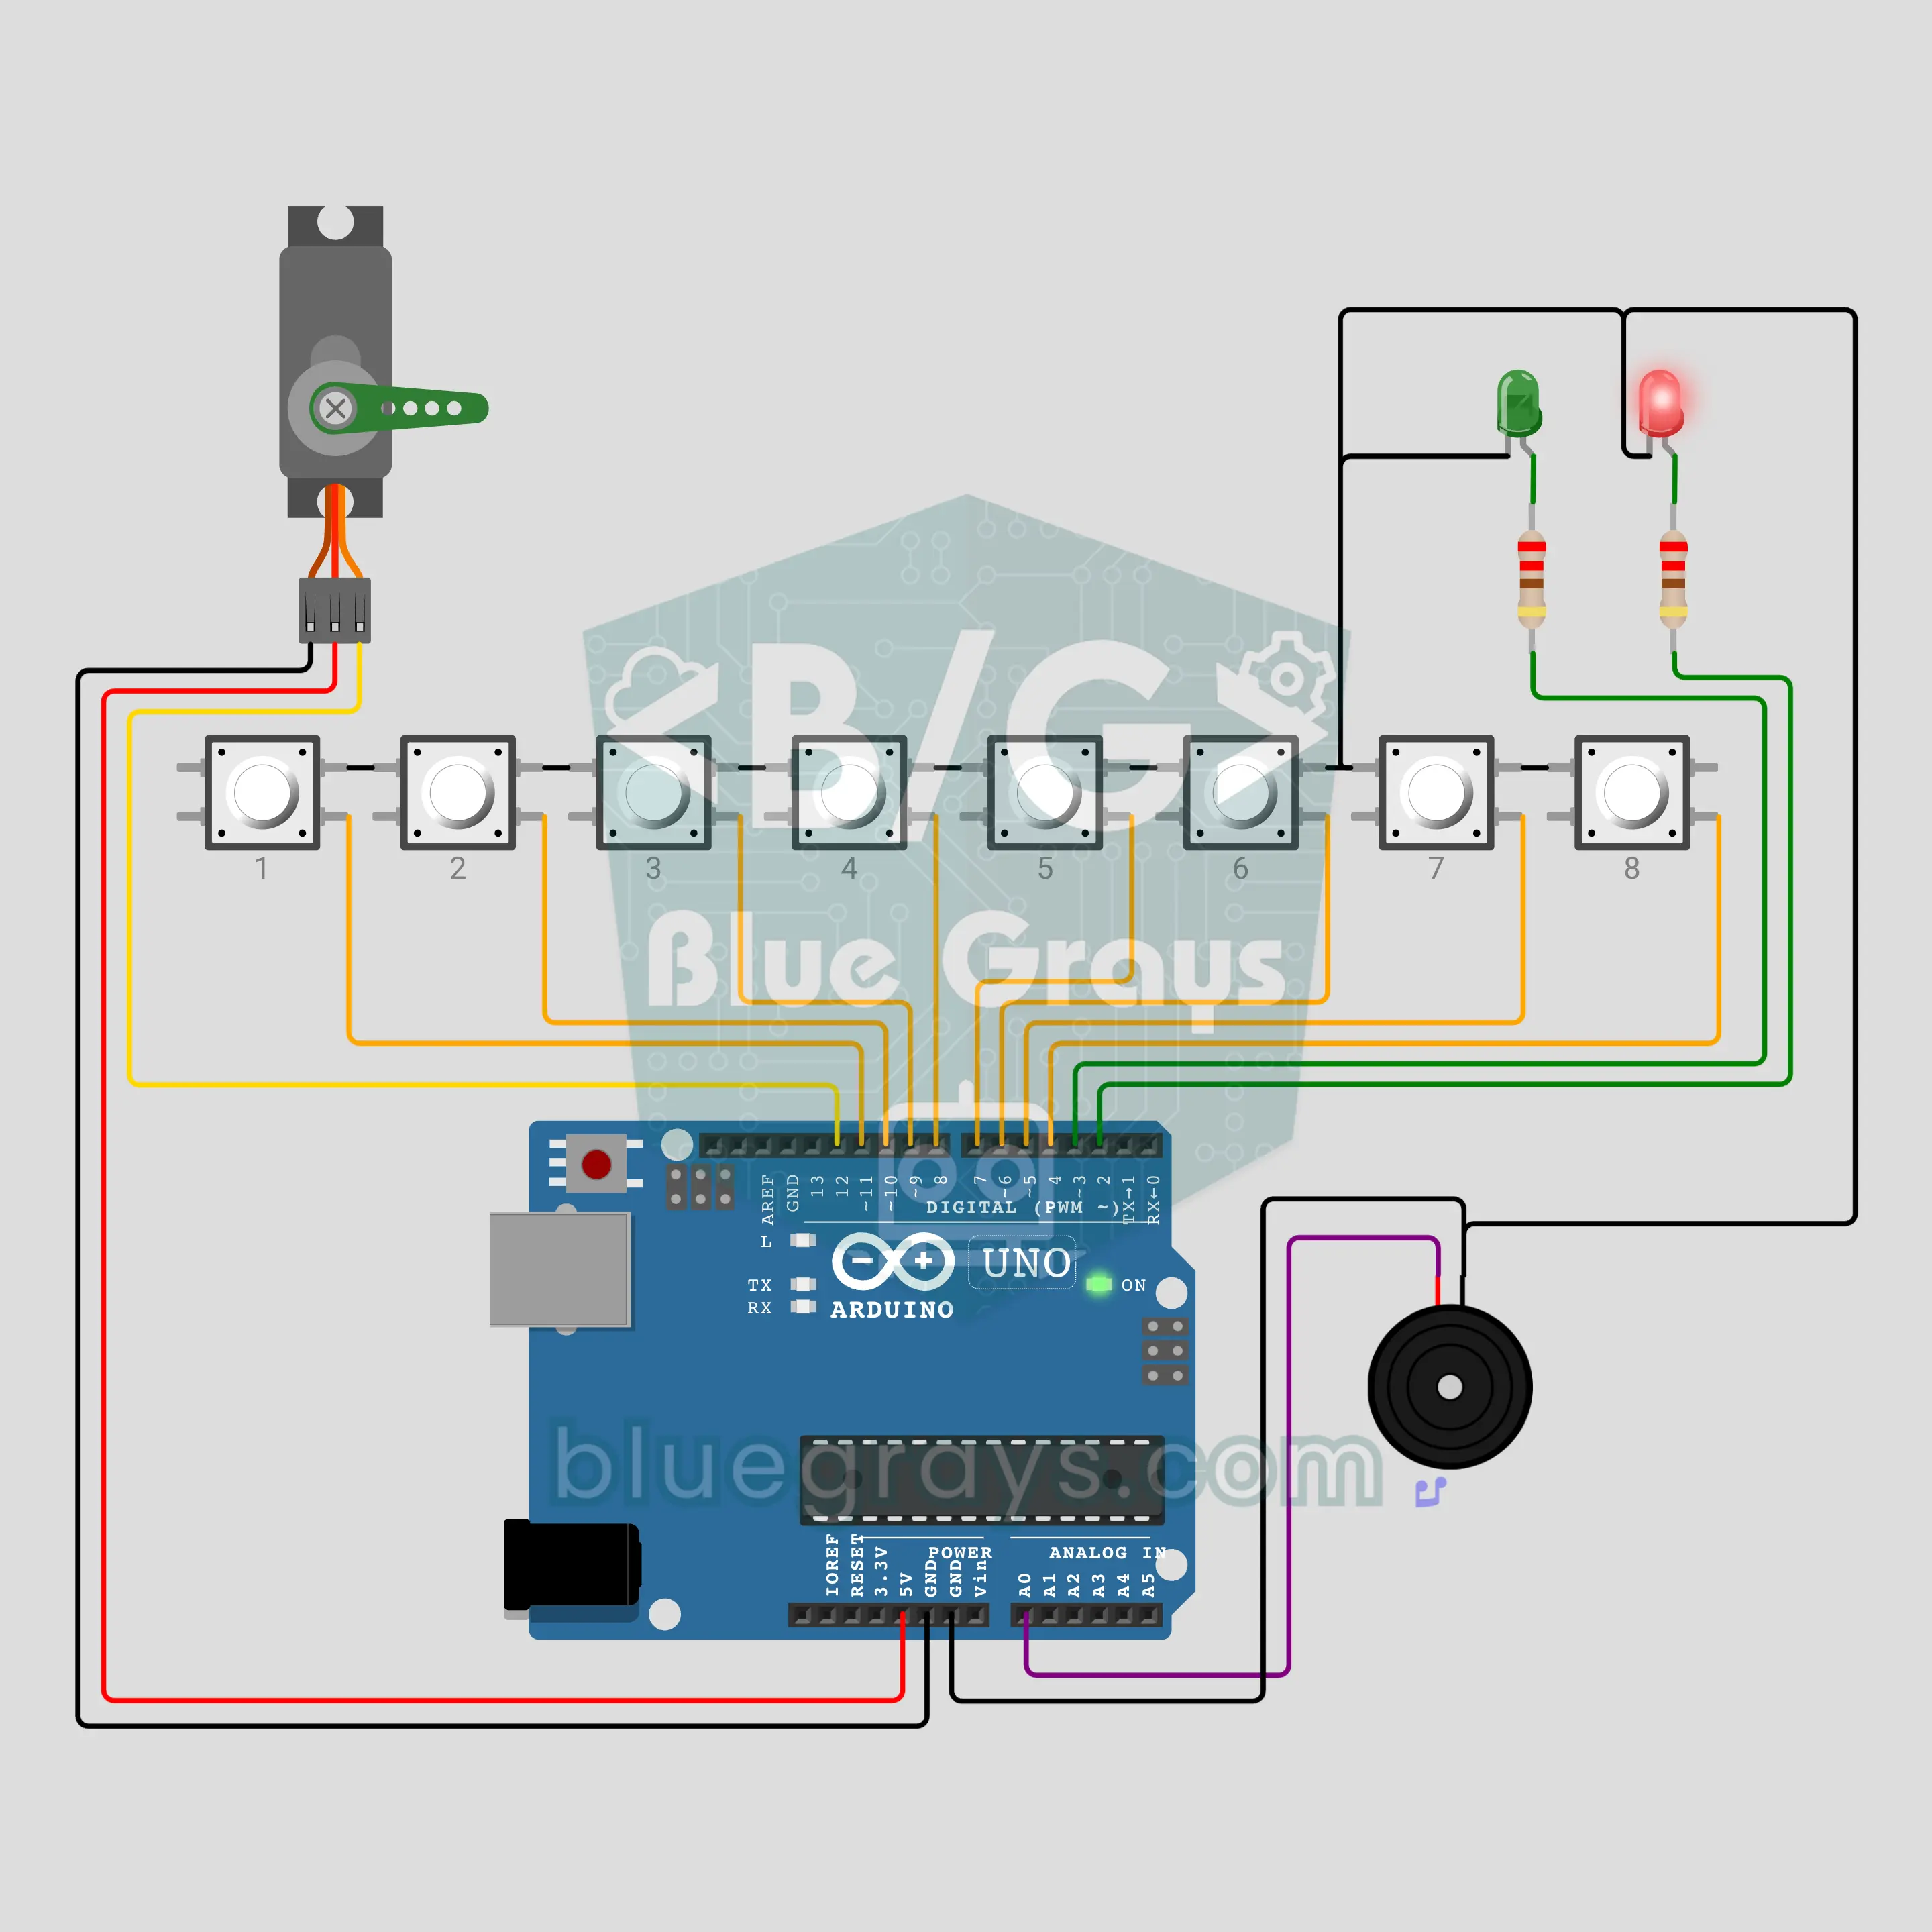
เกมจระเข้งับนิ้ว Arduino: ฟันซี่ไหนจะโดน? (ปุ่มกด 8 ปุ่ม + ขากรรไกรเซอร์โว + บัซเซอร์)
เกมปาร์ตี้สไตล์ของเล่นจระเข้งับนิ้วสุดคลาสสิก ใช้ปุ่มกด 8 ปุ่มแทนฟันและเซอร์โว SG90 เป็นขากรรไกรบน แต่ละรอบจะสุ่มฟันต้องคำสาปไว้ 1 ซี่ ผลัดกันกดฟัน ถ้าปลอดภัยจะมีเสียงคลิกและขากรรไกรกระตุกเล็กน้อย ใครกดซี่ต้องคำสาปจะโดนงับ ขากรรไกรปิดทันที ตาสีแดงติด และบัซเซอร์ส่งเสียงคำราม ยิ่งเหลือฟันน้อย ตาสีเขียวยิ่งกะพริบเร็ว

สายพานคัดแยกกล่องตามความสูงด้วย Arduino (NEMA 17 + A4988 + HC-SR04 + เซอร์โว + LCD)
จำลองสายพานคัดแยกในโรงงานไว้บนโต๊ะ สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 ขับสายพานต่อเนื่อง ส่วน HC-SR04 เหนือสายพานวัดความสูงของกล่องที่ผ่าน ระบบติดตามกล่องจากเซ็นเซอร์ถึงแขนผลักด้วยจำนวนสเต็ปของสายพาน กล่องสูงตั้งแต่ 6 cm จะถูกแขนเซอร์โว SG90 ผลักออกด้านข้าง ส่วนกล่องเตี้ยวิ่งต่อไป จอ I2C LCD นับกล่องเตี้ยและสูง พร้อมแสดงค่าที่วัดล่าสุดและจำนวนกล่องที่กำลังติดตามบนสายพาน
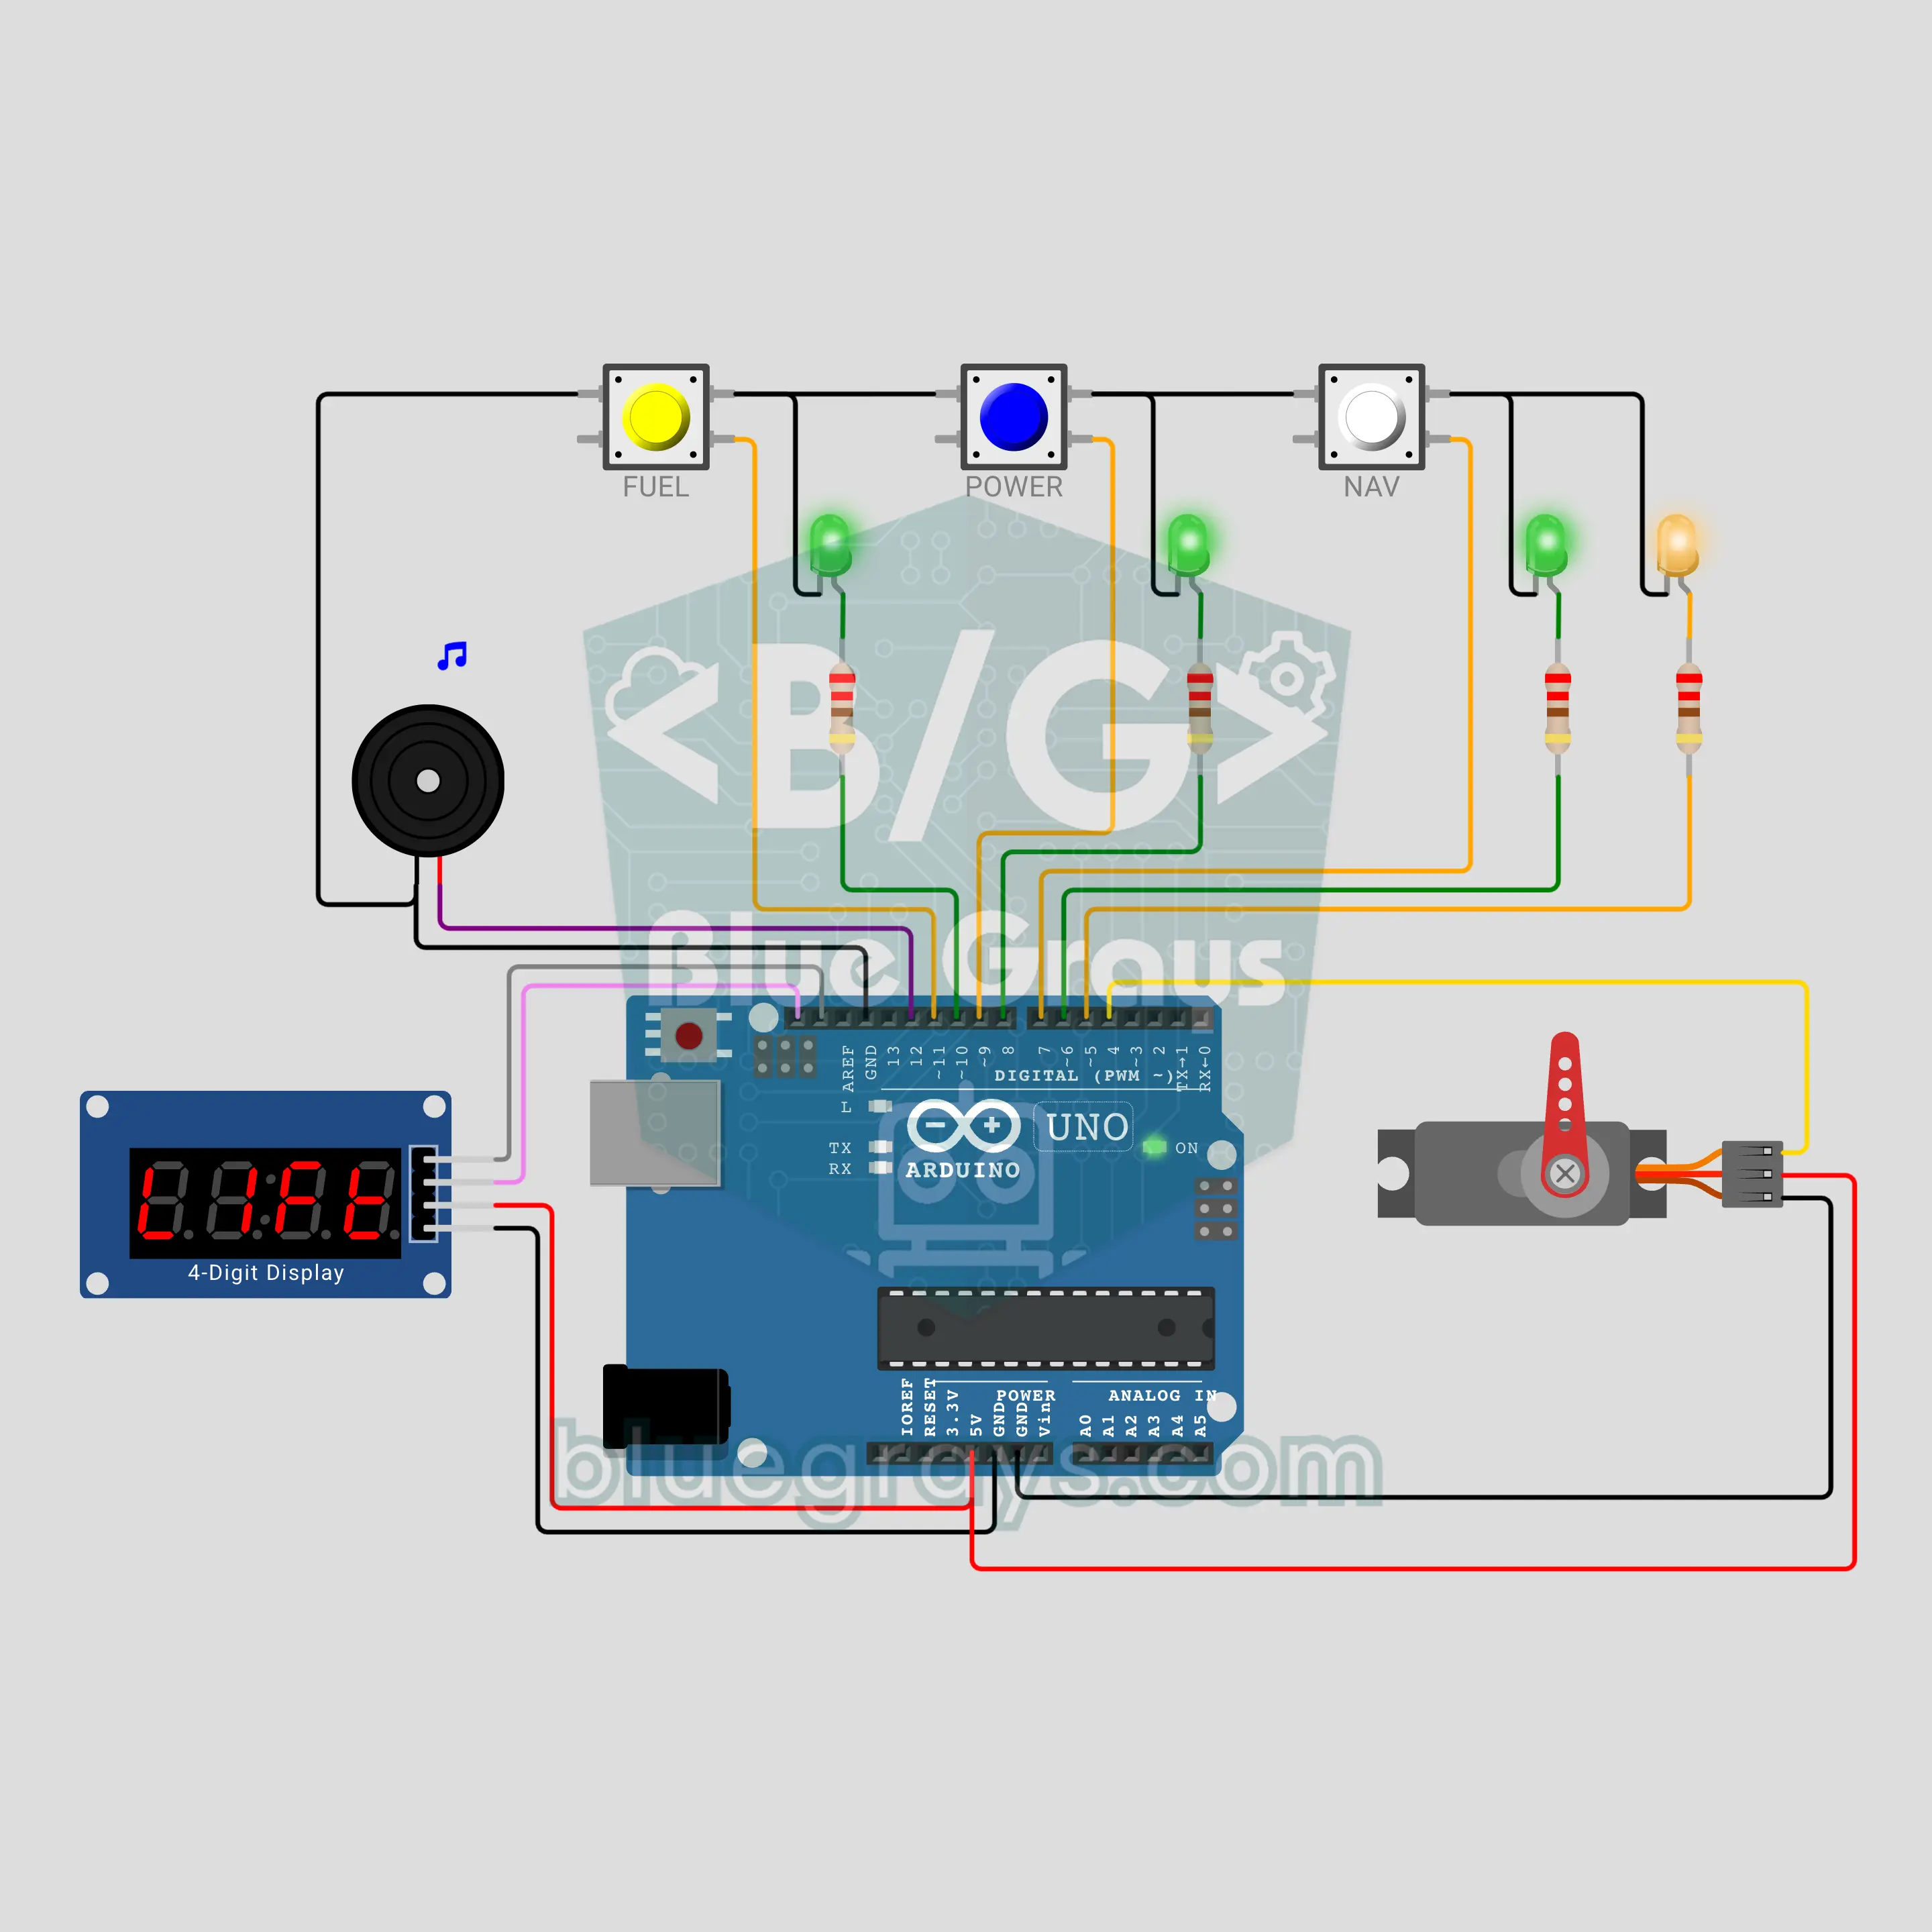
ฐานปล่อยจรวด Arduino: นับถอยหลังและแขนหอปล่อย (TM1637 + ปุ่มกด 3 ปุ่ม + เซอร์โวมอเตอร์ + บัซเซอร์)
แผงควบคุมปล่อยจรวดสำหรับเด็ก กดปุ่มเพื่อเริ่มนับถอยหลัง T ลบ 10 บนจอ TM1637 ระบบ FUEL, POWER และ NAV จะถูกเรียกตามลำดับ ต้องกดปุ่มของระบบที่ไฟเขียวกะพริบภายใน 3 วินาที หากกดช้าหรือผิดลำดับจะหยุดนับและแสดง HOLD เมื่อทั้ง 3 ระบบส่งสัญญาณ GO และนับถึงศูนย์ เซอร์โวมอเตอร์จะหมุนแขนหอปล่อยออก ไฟ LED จำลองเปลวไฟจะสั่นไหวและบัซเซอร์จะส่งเสียงคำรามเหมือนเครื่องยนต์

ถังผสมอุตสาหกรรมด้วย Arduino: เติม ผสมและระบายด้วยลอจิก PLC (HC-SR04 + รีเลย์ 2 ตัว + NEMA 17 + A4988 + LCD + ปุ่มหยุดฉุกเฉิน)
โจทย์กระบวนการผลิตแบบเป็นชุดจากวิชาระบบอัตโนมัติอุตสาหกรรม: เติมถัง ผสม ระบายแล้วนับชุด โค้ดทำงานทีละขั้นตามลอจิก PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE) รีเลย์ 2 ตัวเปิดวาล์วเข้าและออก HC-SR04 วัดระดับ เครื่องผสม NEMA 17 หมุนและกลับทิศ มี START และ STOP ปุ่ม EMERGENCY STOP แบบล็อกค้าง ไฟเสาสัญญาณและการตรวจจับการทำงานเกินเวลา
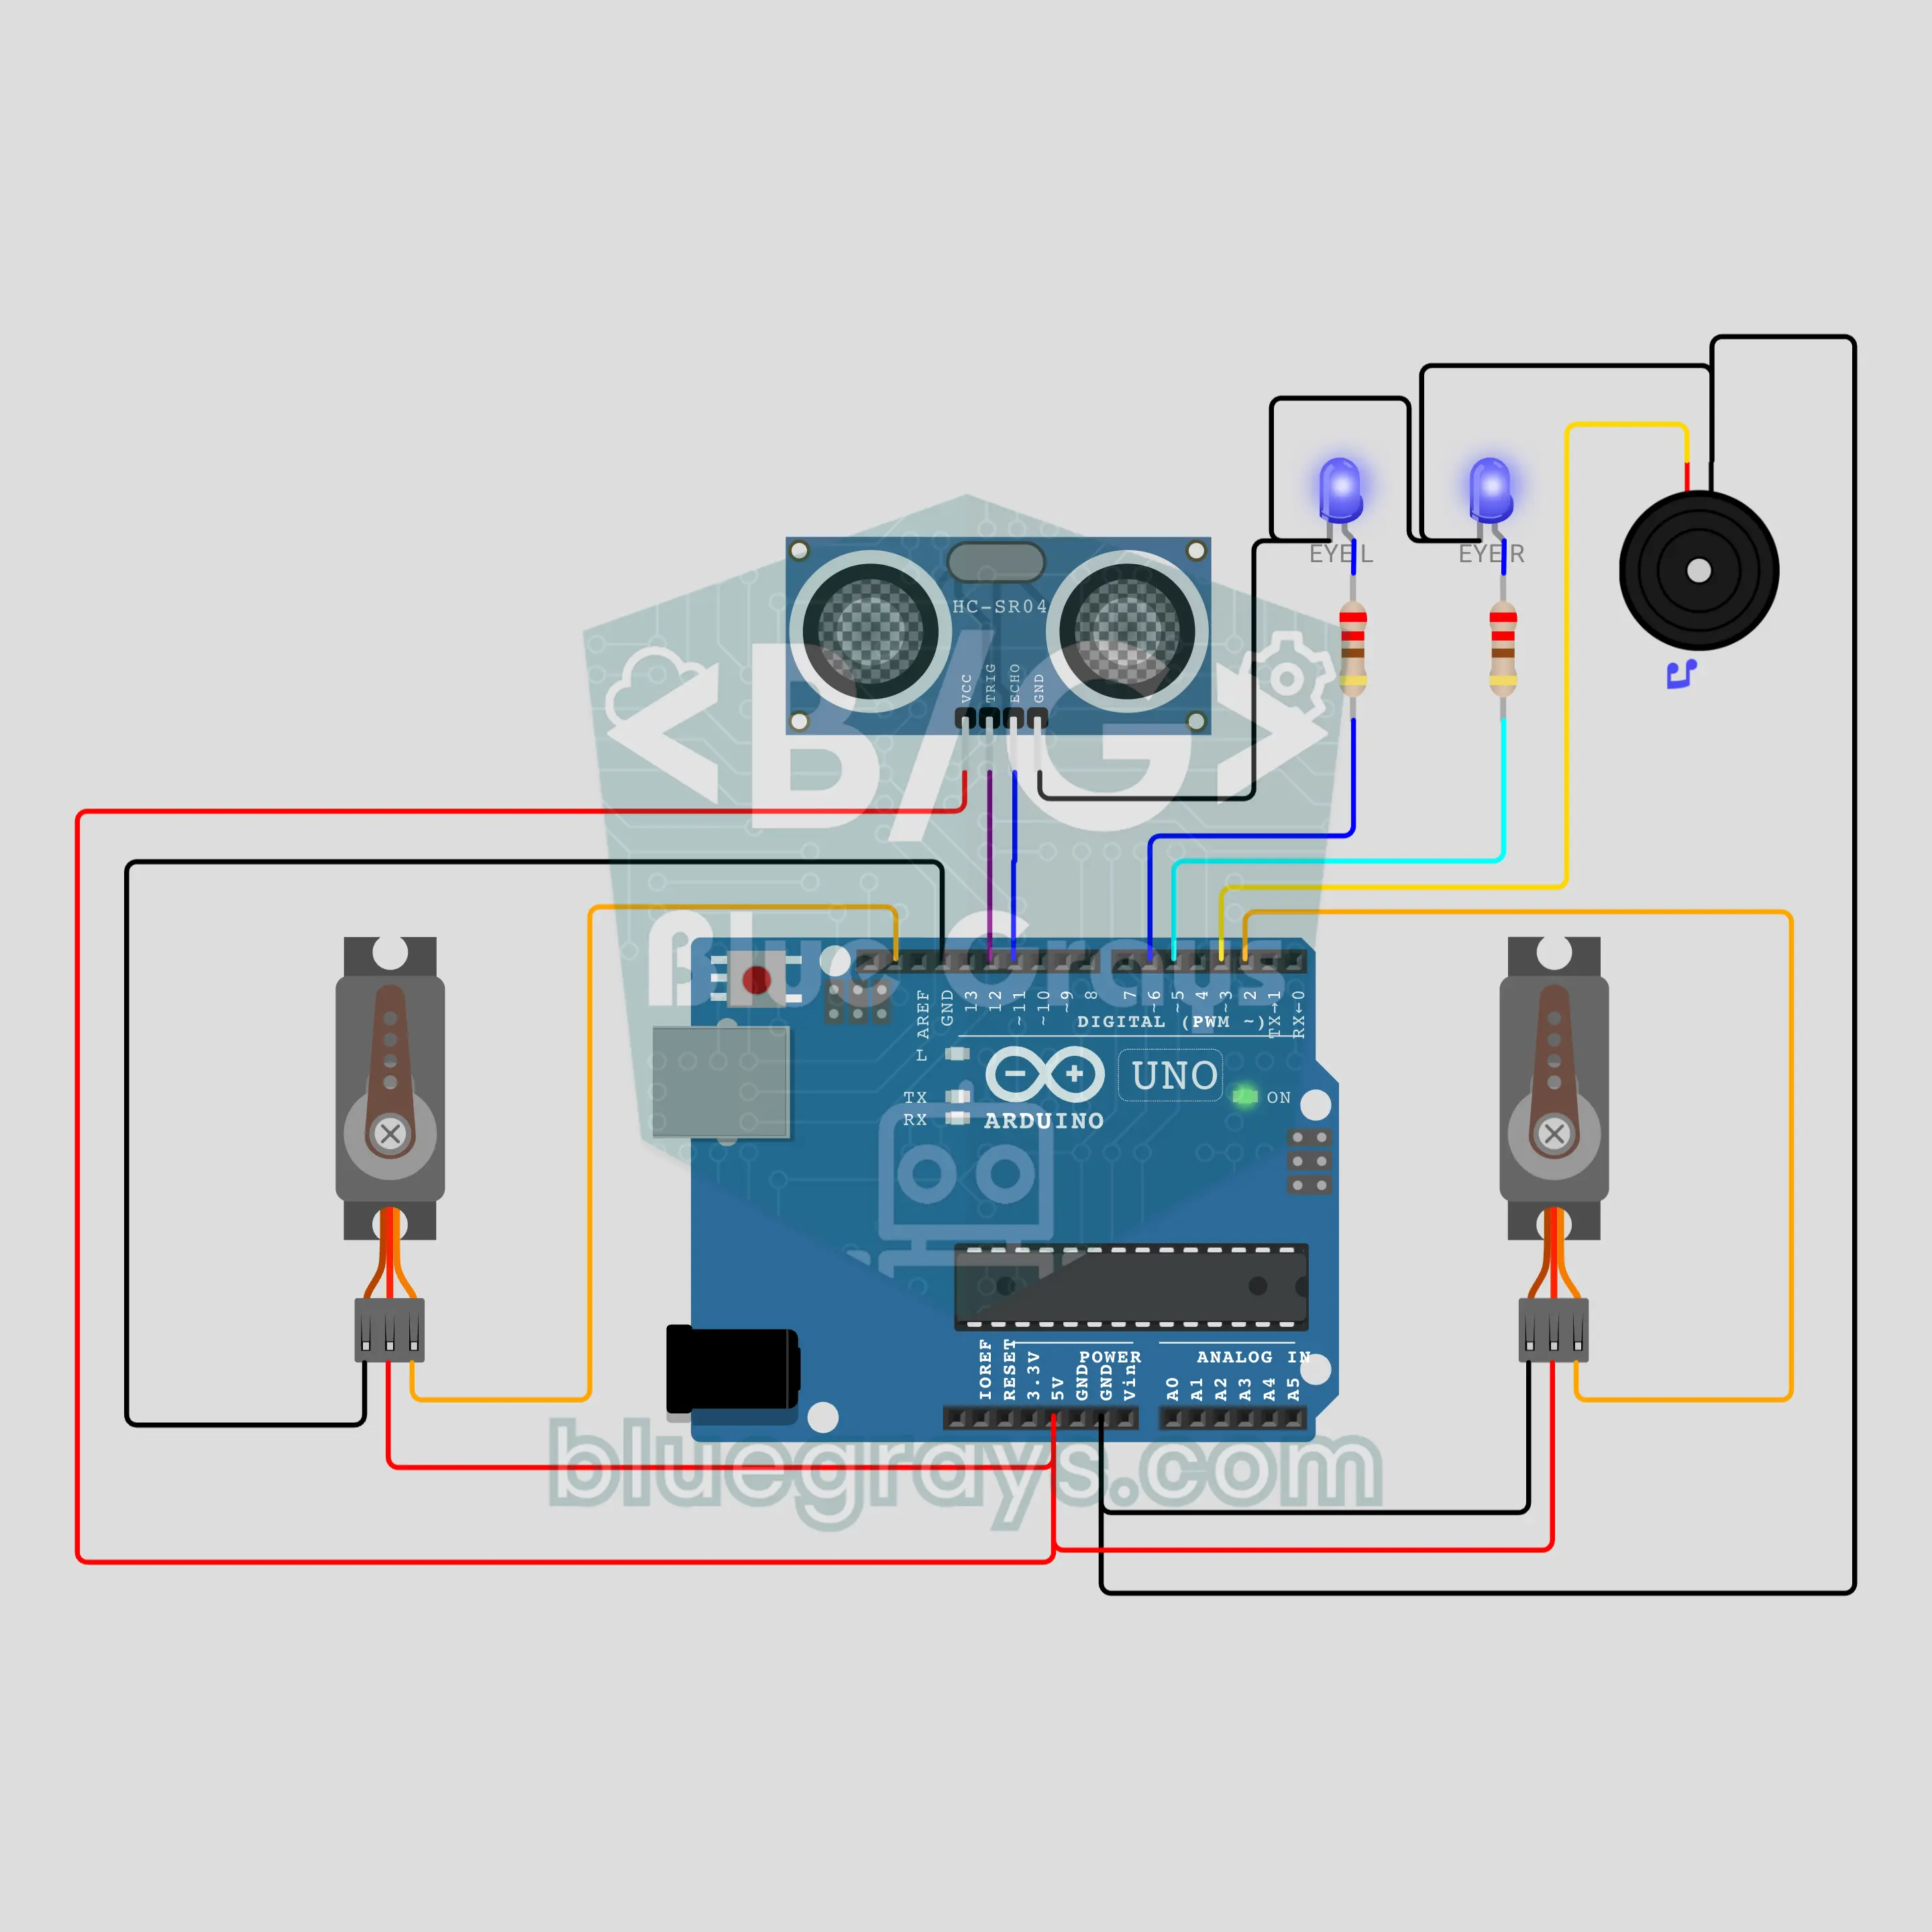
ตุ๊กตาหิมะร้องเพลง Arduino: โบกมือเมื่อเข้าใกล้และเต้นได้ (HC-SR04 + เซอร์โวมอเตอร์ 2 ตัว + LED 2 ดวง + บัซเซอร์)
ตุ๊กตาหิมะมีชีวิตสำหรับตู้โชว์หน้าร้านหรือประตูโรงเรียน HC-SR04 วัดระยะคนที่อยู่ด้านหน้า เมื่อเข้ามาในระยะ 1 เมตร ดวงตา LED สีฟ้าจะติด แขนขวาโบกมือและบัซเซอร์ส่งเสียง "สวัสดี" เมื่อเข้าใกล้ในระยะ 30 cm จะเล่นเพลง Jingle Bells แขนเซอร์โวมอเตอร์ทั้งสองยกสลับตามจังหวะและดวงตากะพริบทุกโน้ต เมื่อเดินออกไป แขนซ้ายจะโบกมือลา หากไม่มีใครอยู่ ดวงตาจะกะพริบช้าๆ
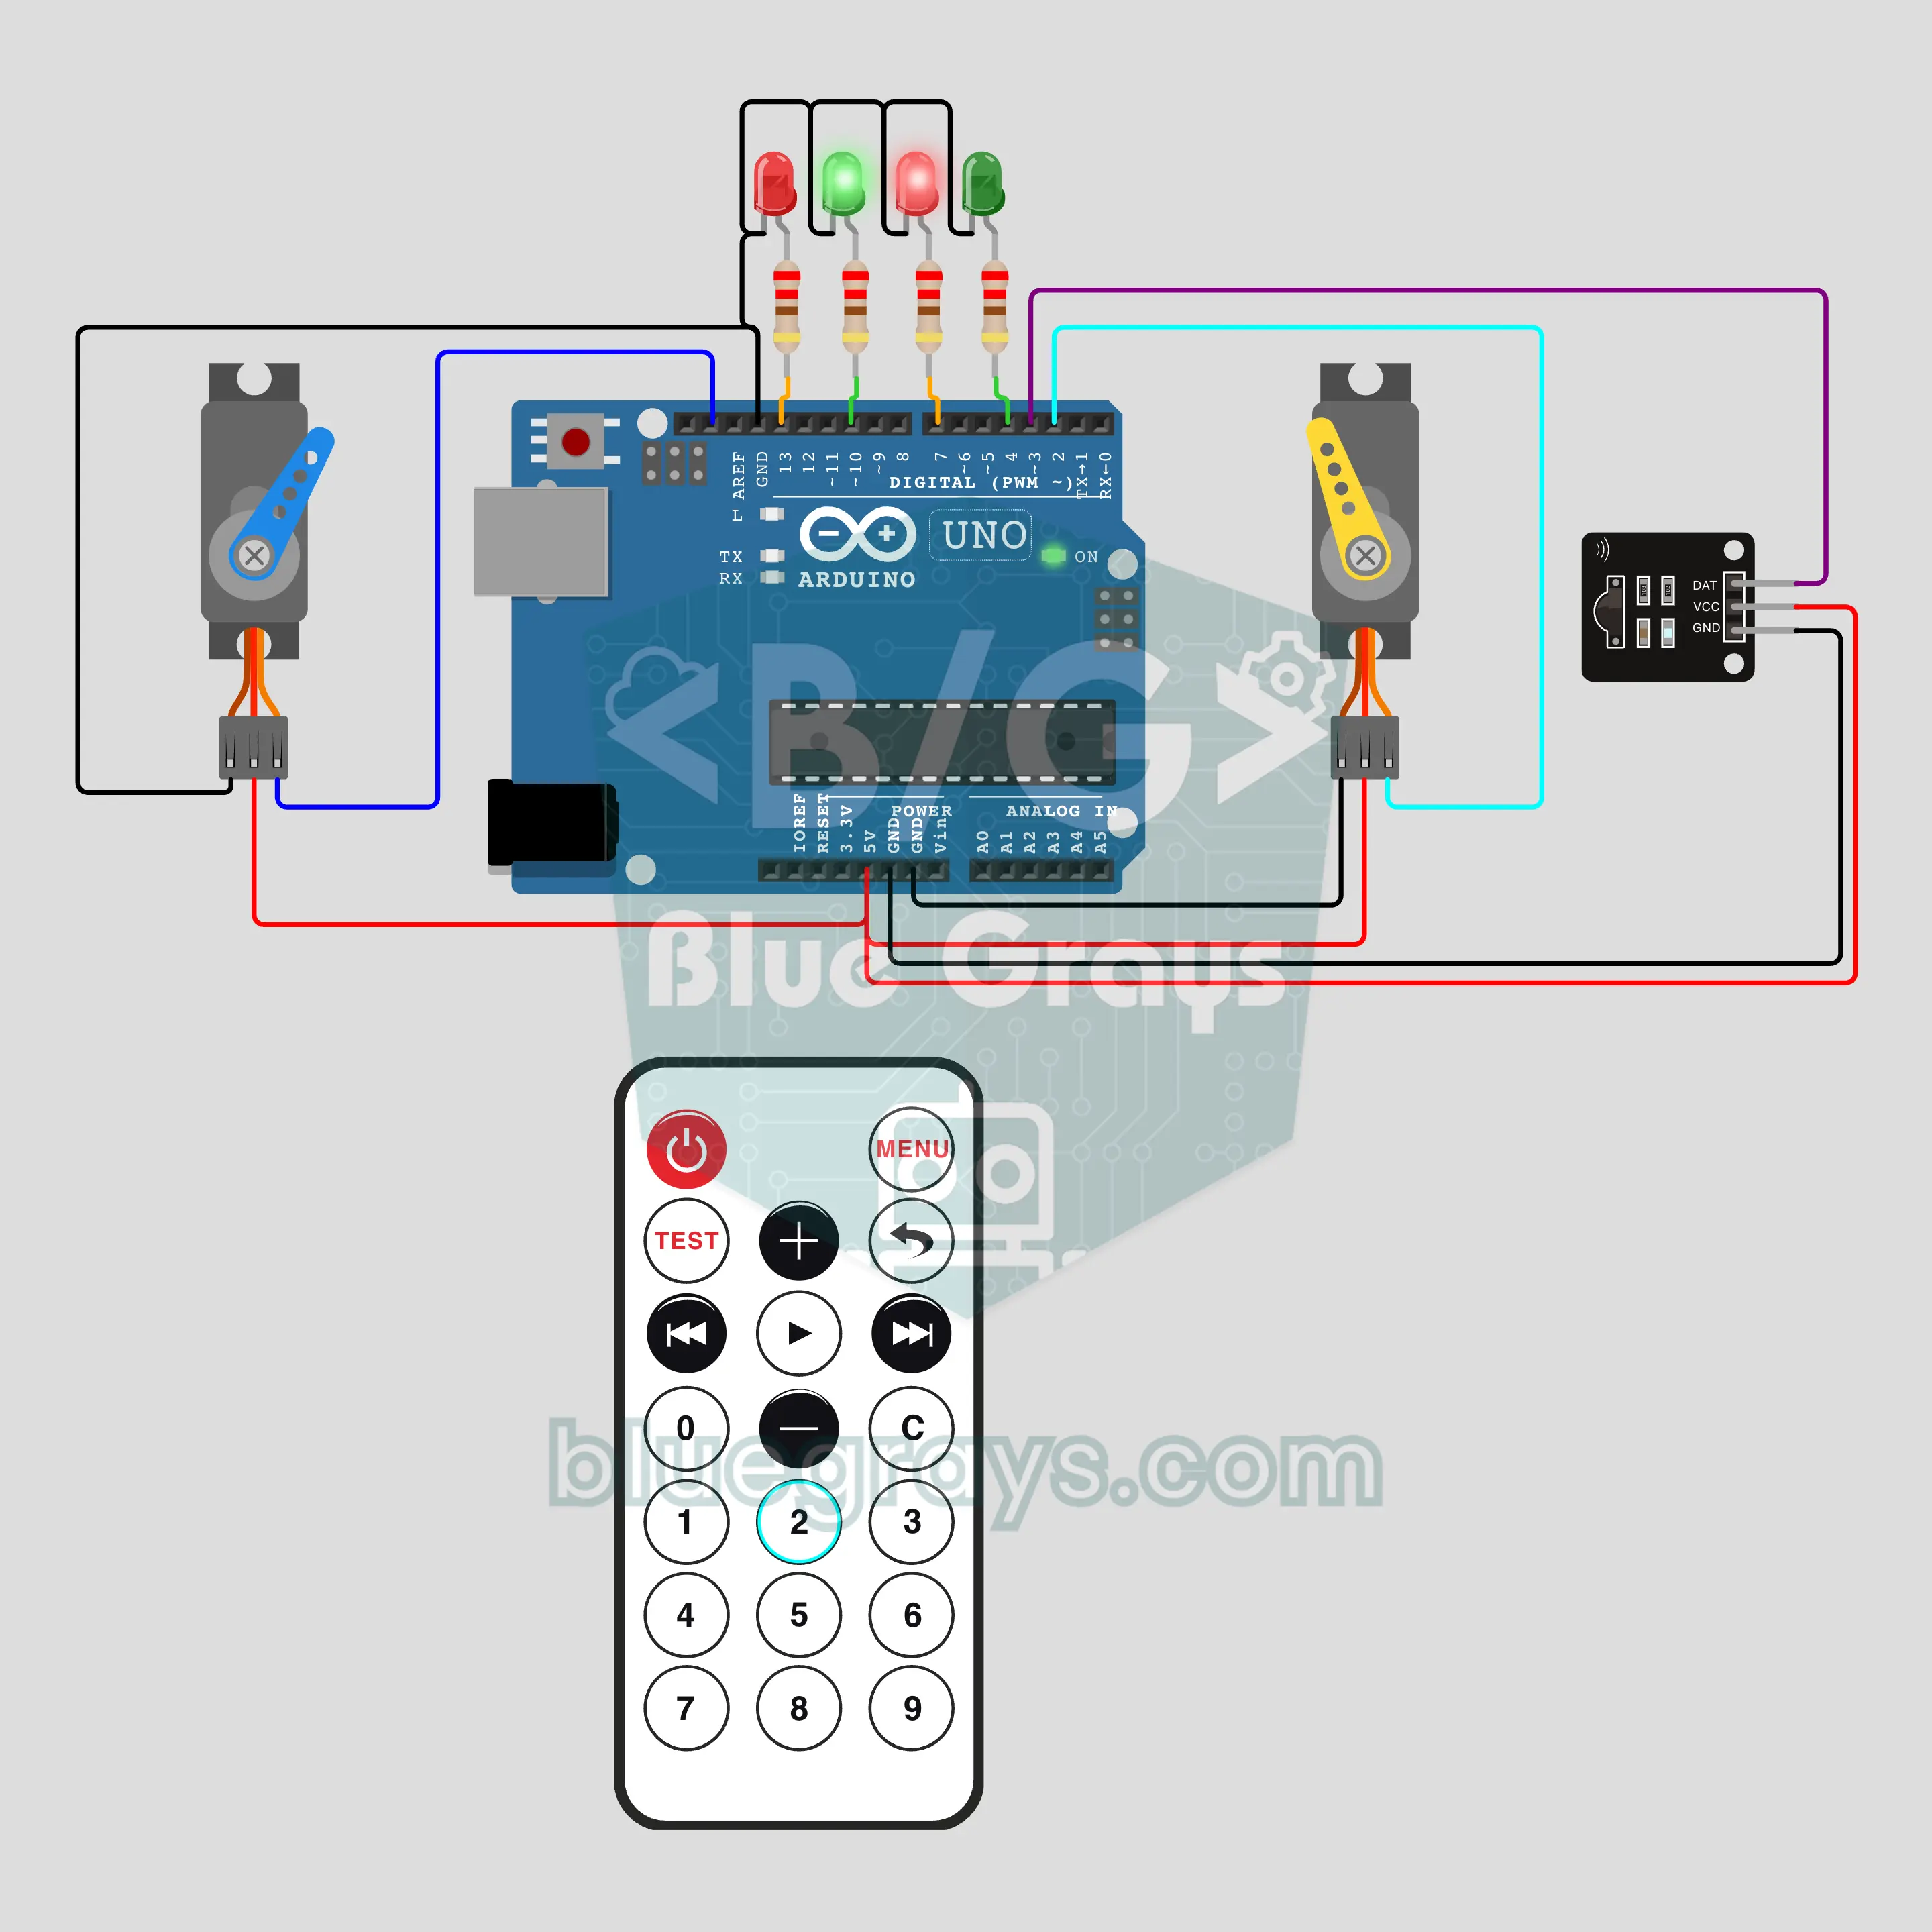
รีโมตควบคุมประแจรางและสัญญาณรถไฟจำลองด้วย Arduino (IR + เซอร์โว 2 ตัว + LED 4 ดวง)
สับประแจรางรถไฟจำลอง 2 ชุดด้วยรีโมตทีวี เซอร์โว SG90 2 ตัวขยับลิ้นประแจช้าๆ เหมือนของจริง แต่ละชุดมีสัญญาณแดงและเขียว ระหว่างขยับจะเป็นสีแดง เมื่อเข้าที่จะเป็นสีเขียว กด 1 เลือกรางหลัก กด 2 เลือกรางหลีก โดยประแจขยับทีละชุด ปุ่มลูกศรสั่งแยกแต่ละชุด ส่วน POWER ใช้หยุดฉุกเฉิน บันทึกตำแหน่งใน EEPROM เซอร์โวจึงไม่กระตุกตอนเปิดเครื่อง
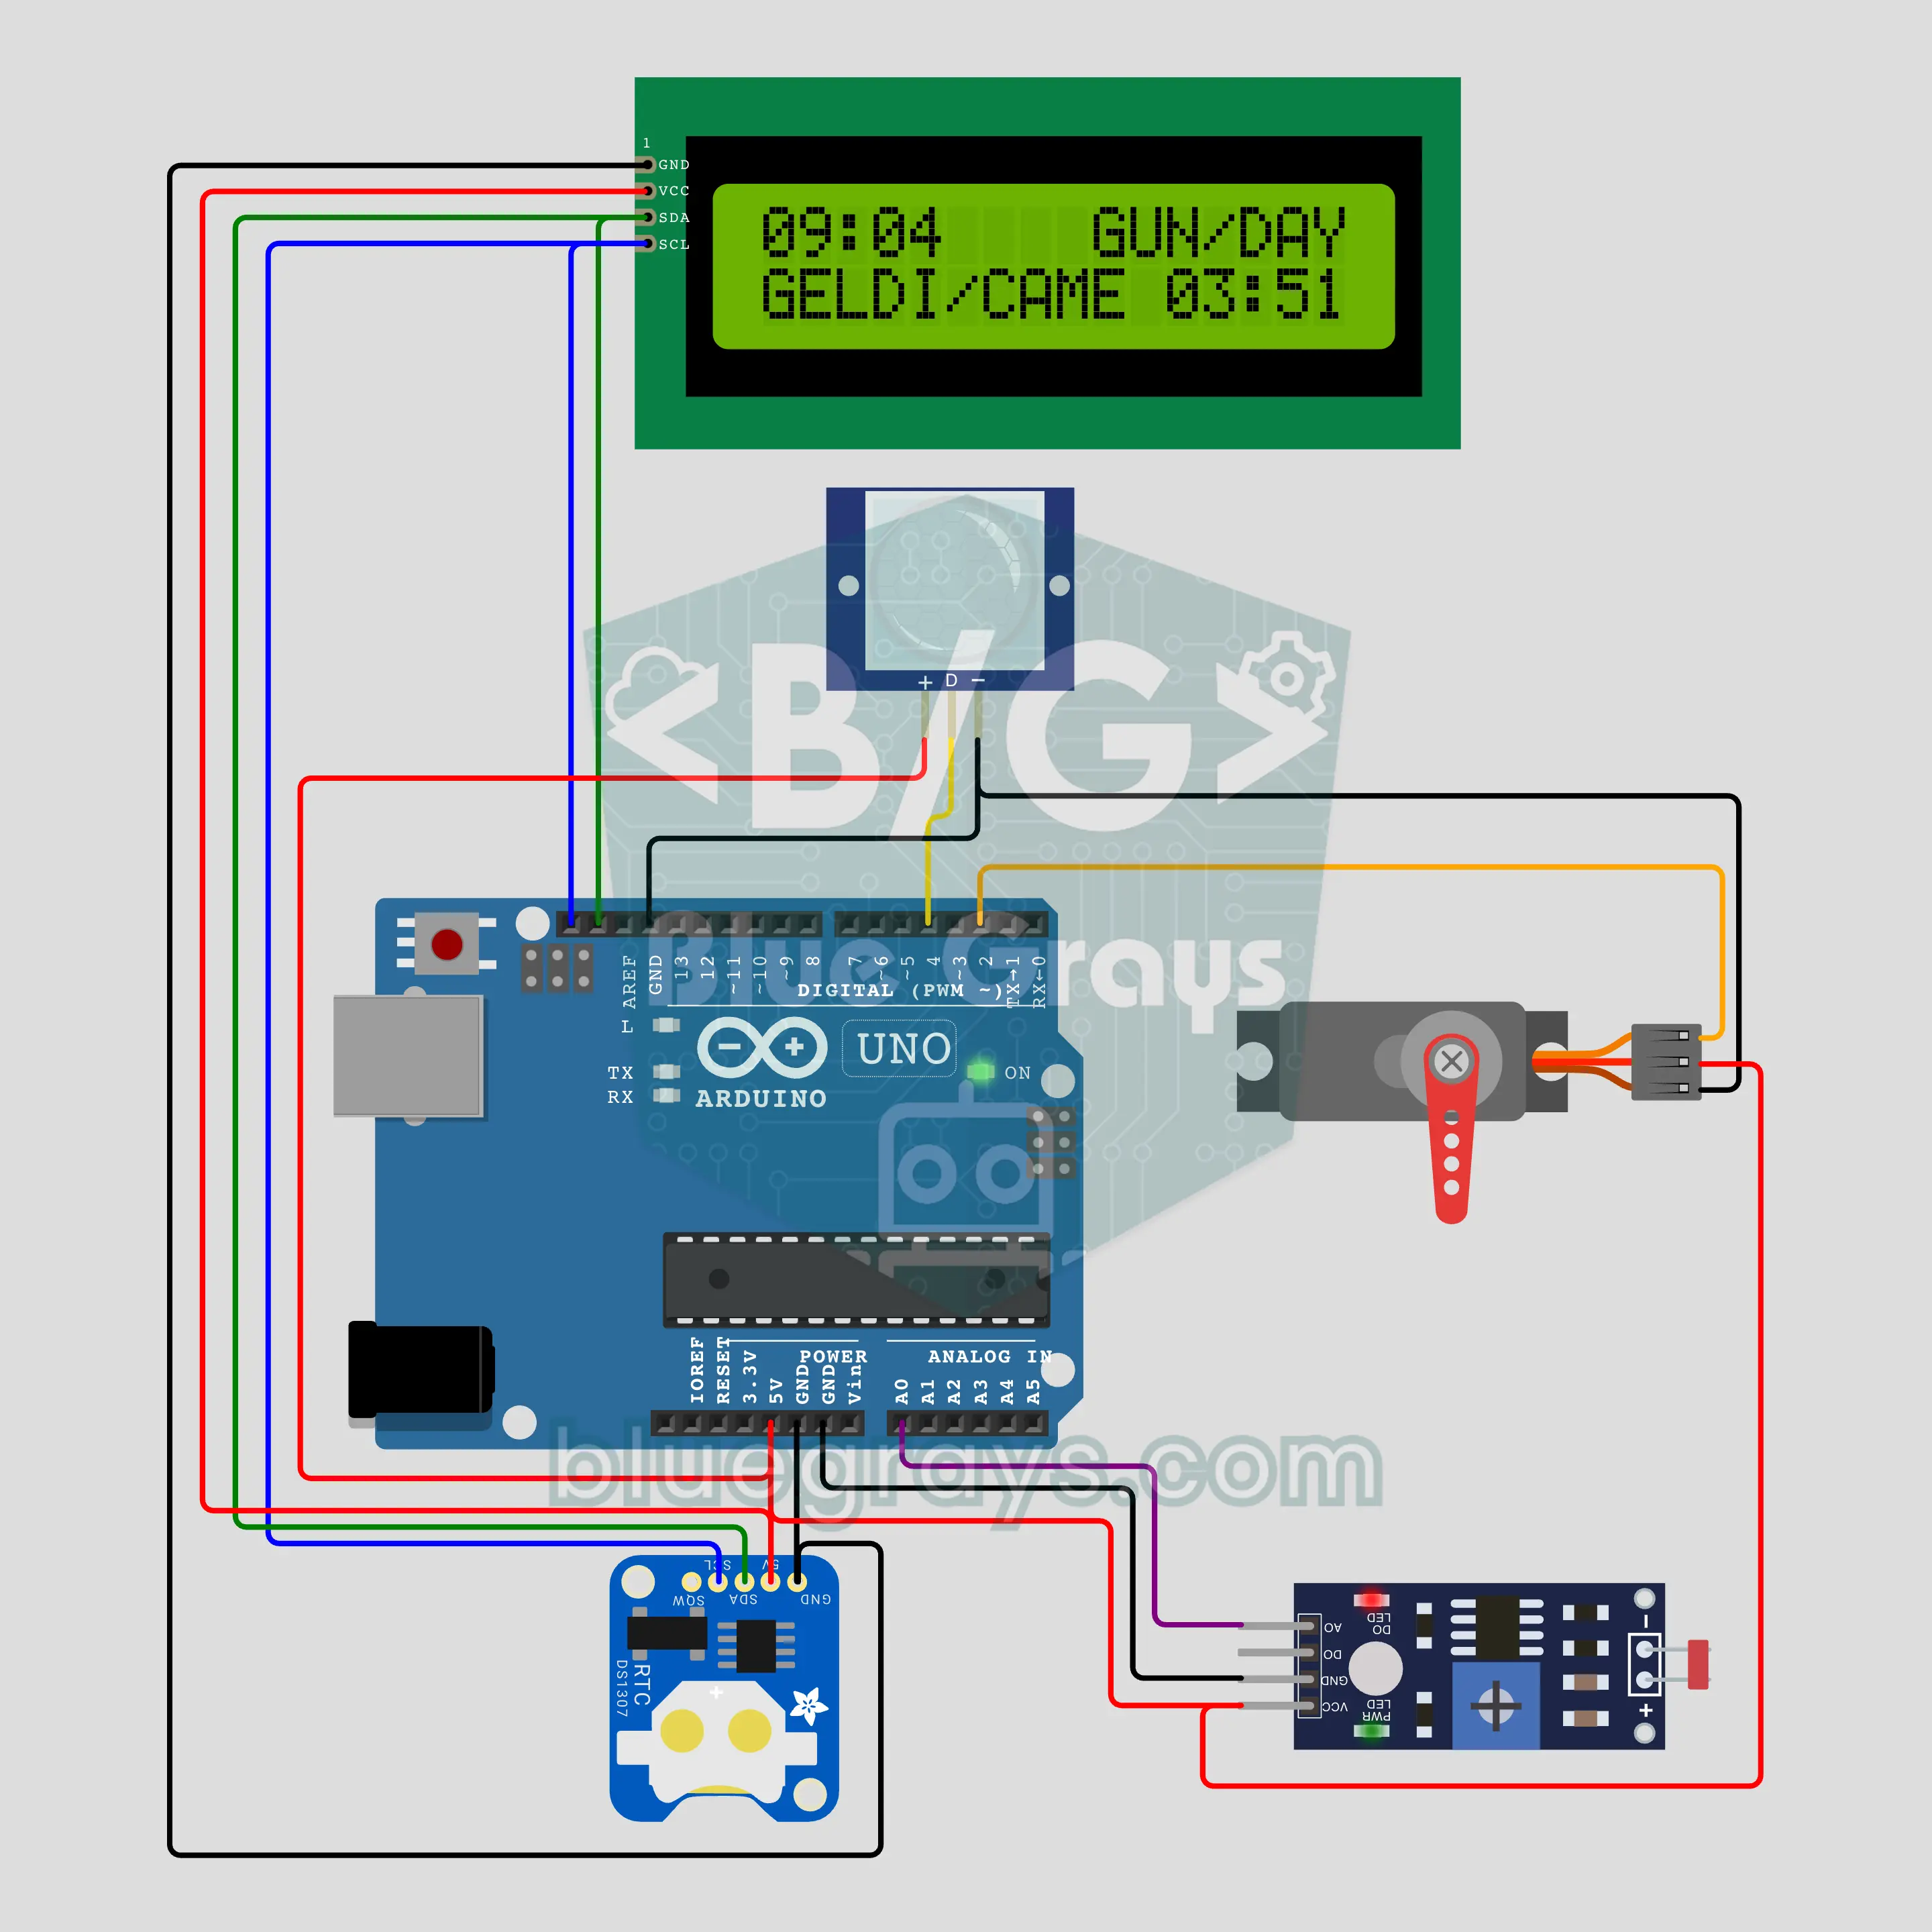
กับดักซานต้า: มาเมื่อไร? (Arduino + PIR + DS1307 + LCD)
กับดักเริ่มเฝ้าเองเมื่อปิดไฟ หาก PIR ตรวจพบการเคลื่อนไหว จะอ่านเวลาจาก DS1307 มาบันทึก แล้วกล้องที่ติดกับเซอร์โวมอเตอร์จะหันซ้ายขวา ตลอดคืนจอ I2C LCD ไม่เผยผล เมื่อมีแสงตอนเช้า จอจะแสดงเวลาที่มาเยือนครั้งแรกและจำนวนครั้งที่มา โค้ดใช้ LDR แยกกลางวันกลางคืนแบบมีฮิสเทอรีซิส ตรวจจับขอบขาขึ้นของสัญญาณ PIR และขยับเซอร์โวด้วย millis() โดยไม่หยุดรอ
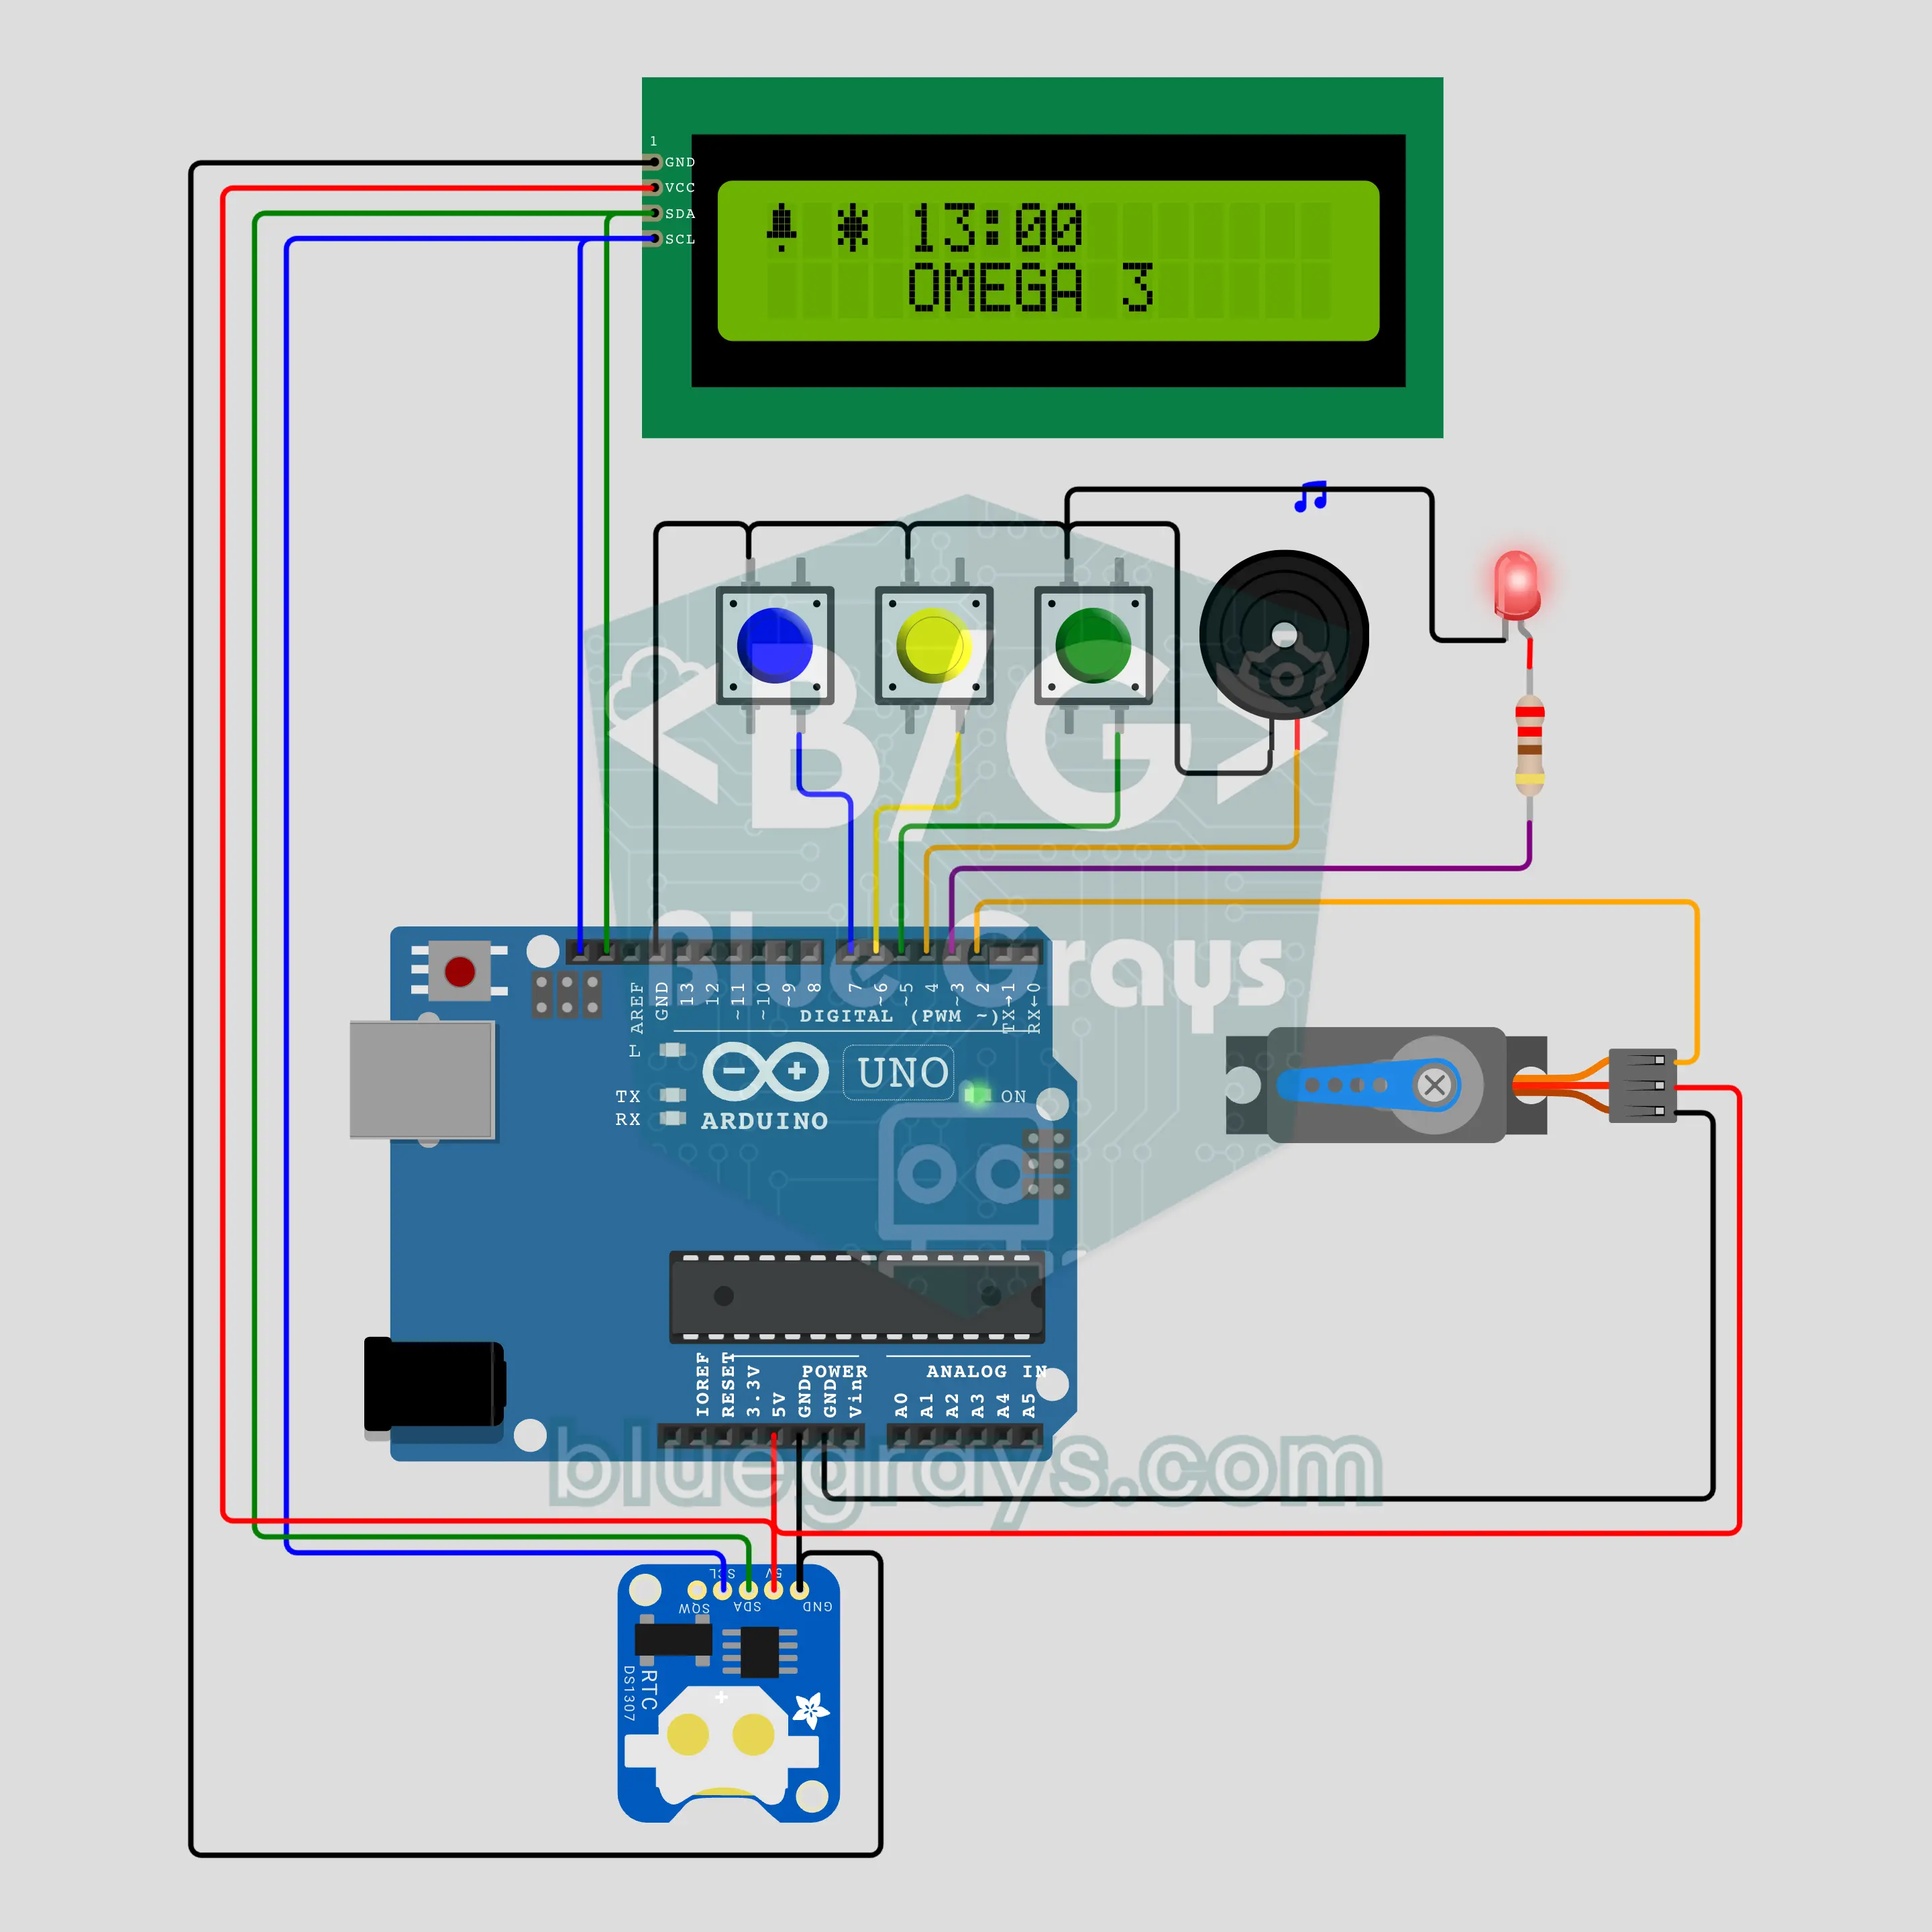
กล่องยาอัจฉริยะ Arduino: ฝาเซอร์โวเปิดช่องยาเมื่อถึงเวลา (SG90 + DS1307 + I2C LCD + ปุ่มกด 3 ปุ่ม)
กล่องยาเปิดช่องเองเมื่อถึงเวลา! กล่องทรงกลมแบ่งเป็นช่องเช้า กลางวัน เย็น และก่อนนอน เมื่อถึงเวลากินยา เซอร์โว SG90 จะหมุนฝาทีละ 45 องศาให้ช่องเปิดตรงกับช่องยา พร้อมเสียงบัซเซอร์และไฟ LED กะพริบ กด OK เพื่อปิดฝา หากไม่กดจะเตือนอีกครั้งใน 10 นาที ใช้ DS1307 รักษาเวลา ตั้งชื่อยาและเวลาด้วยปุ่มกด 3 ปุ่ม แล้วบันทึกลง EEPROM