
สำรวจโปรเจกต์ Arduino
โปรเจกต์หลายร้อยรายการ ตั้งแต่ระดับเริ่มต้นถึงขั้นสูง พร้อมแผนผังวงจร โค้ด และวิดีโอ
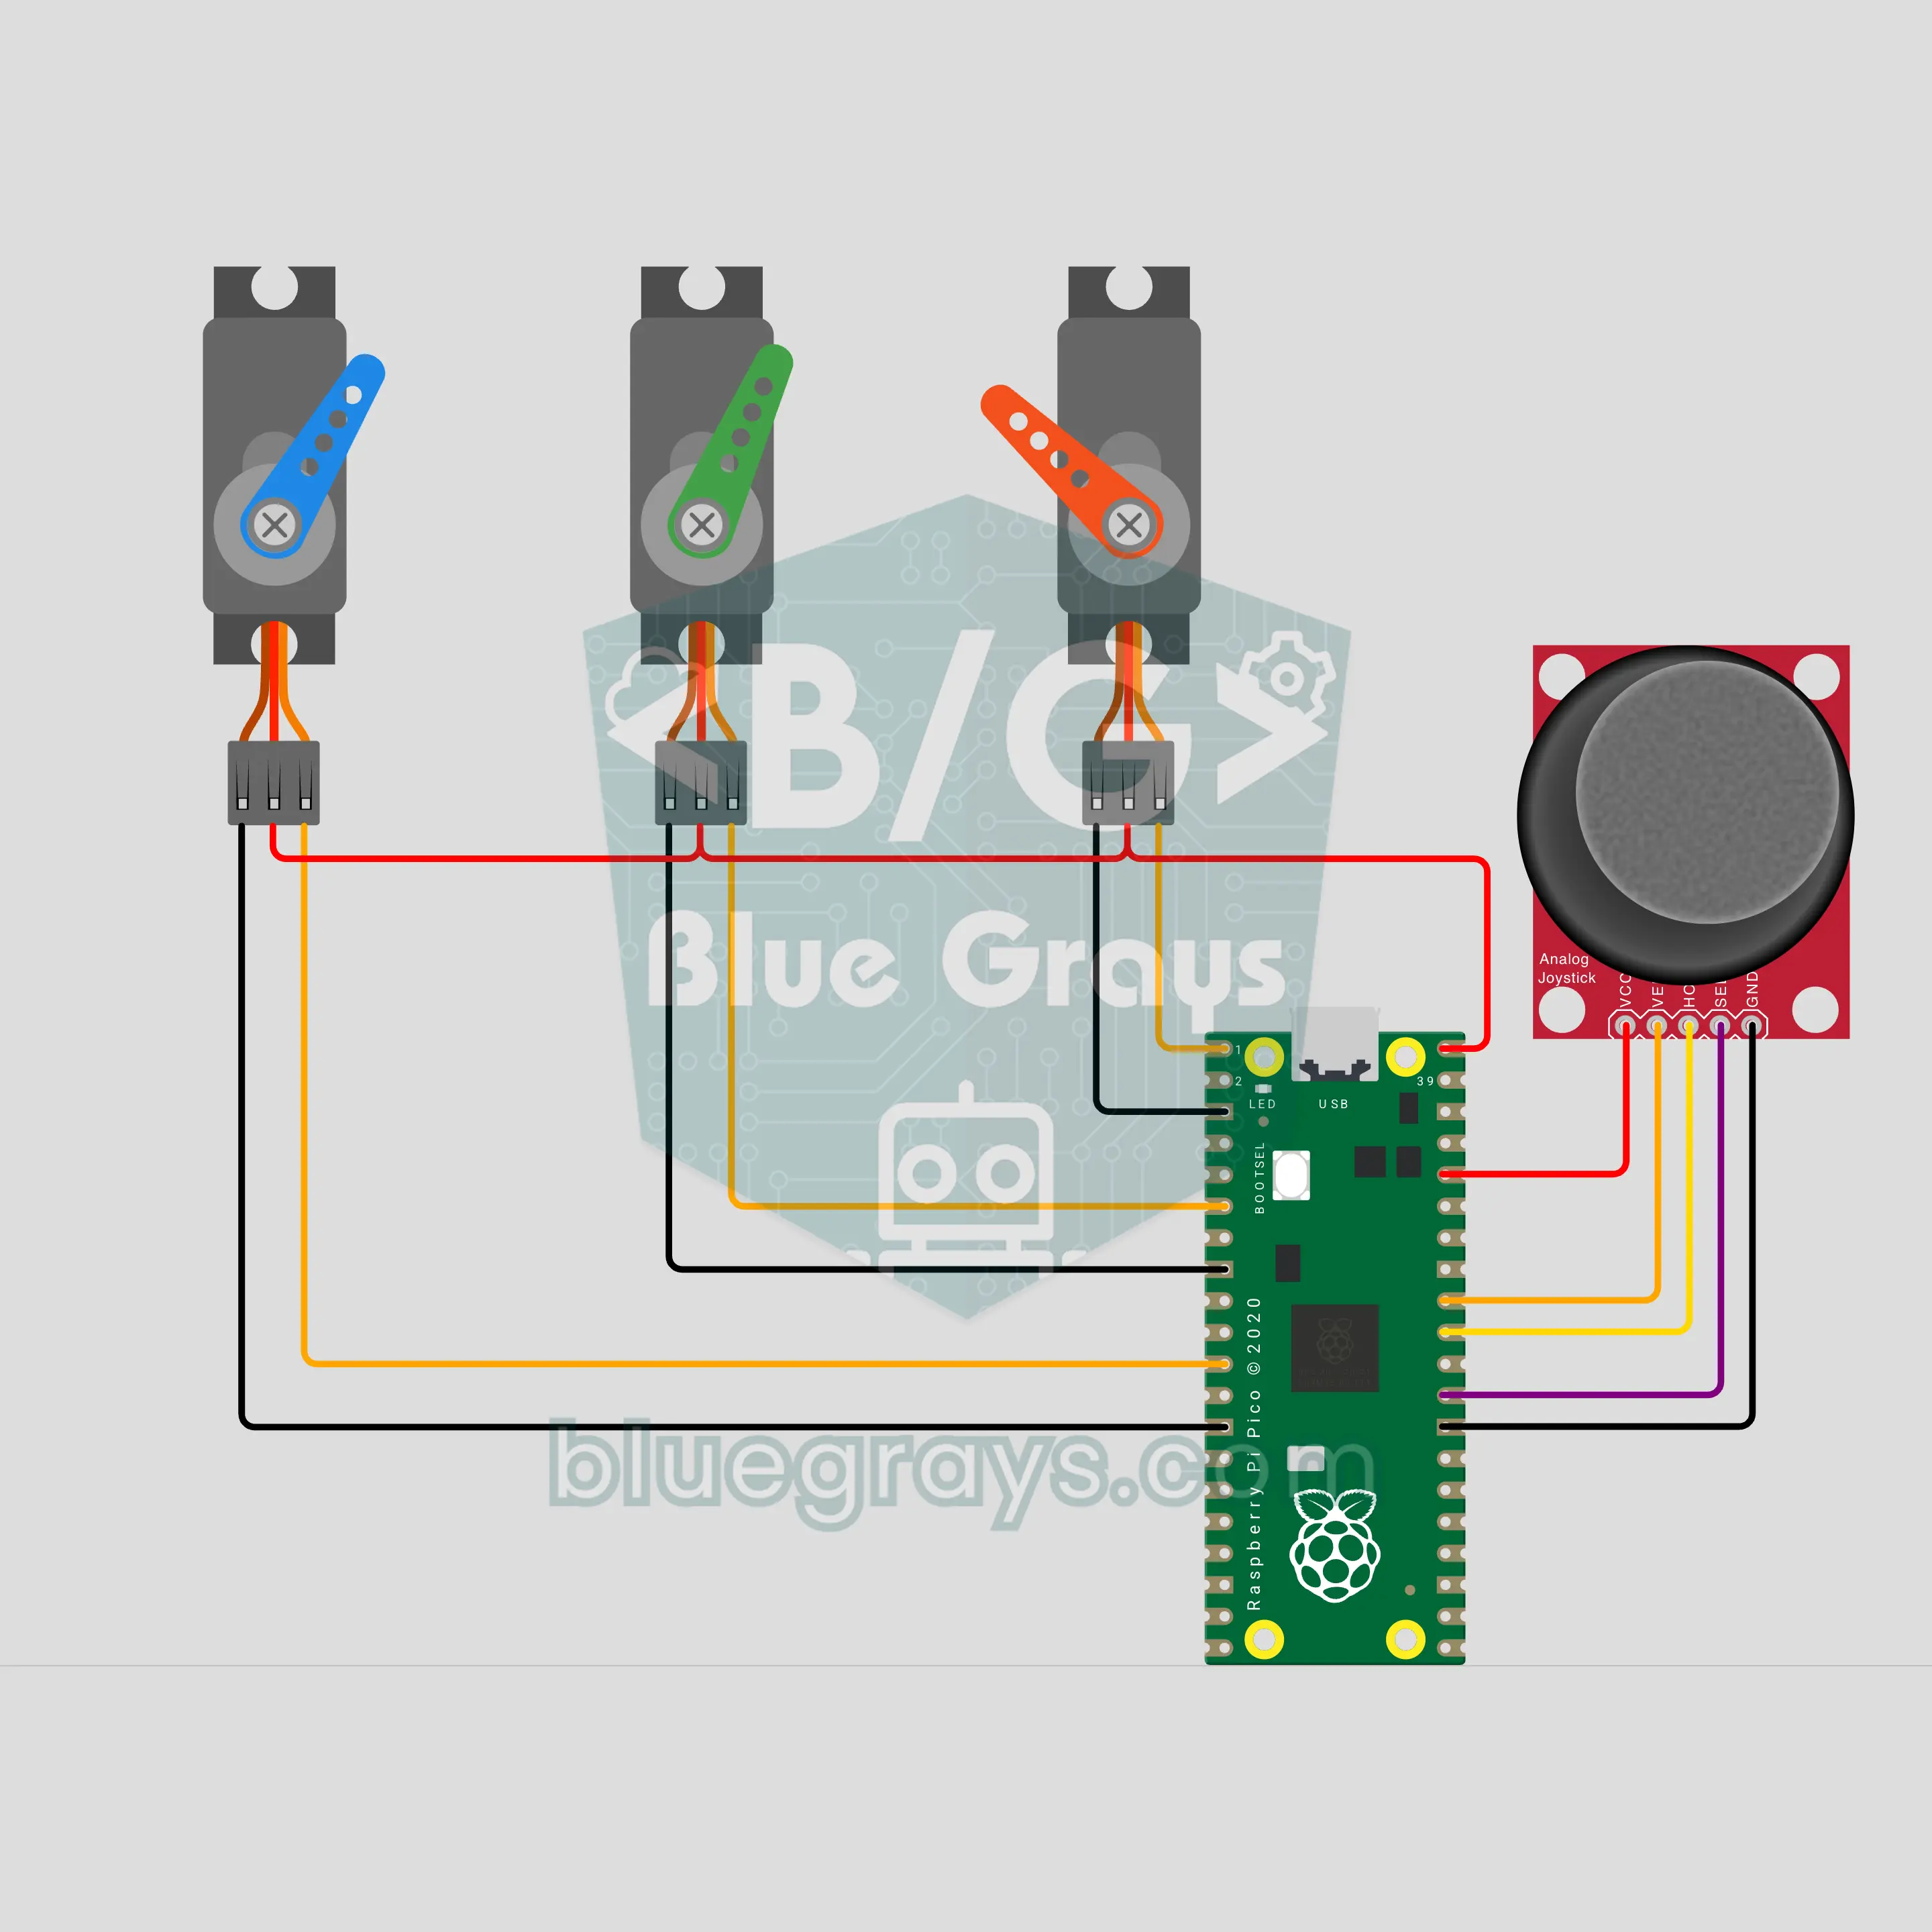
ดวงตาหุ่นยนต์แอนิเมทรอนิกส์ด้วย Raspberry Pi Pico W: มอง กะพริบและงีบด้วยจอยสติ๊ก (จอยสติ๊ก + เซอร์โวมอเตอร์ 3 ตัว)
ย่อดวงตากลไกจากกองถ่ายหนังมาไว้บนโต๊ะ: เซอร์โวมอเตอร์ SG90 จำนวน 3 ตัวช่วยให้ตาหันซ้ายขวา มองขึ้นลงและเปิดปิดเปลือกตา โยกจอยสติ๊กไปทางไหน ตาจะเลื่อนไปทางนั้นอย่างนุ่มนวล กดเพื่อกะพริบตา กดค้างเพื่อหลับตา ถ้าปล่อยไว้ Raspberry Pi Pico W จะให้ตามองไปรอบๆ แล้วงีบหลับ พอแตะจอยสติ๊กก็สะดุ้งตื่น
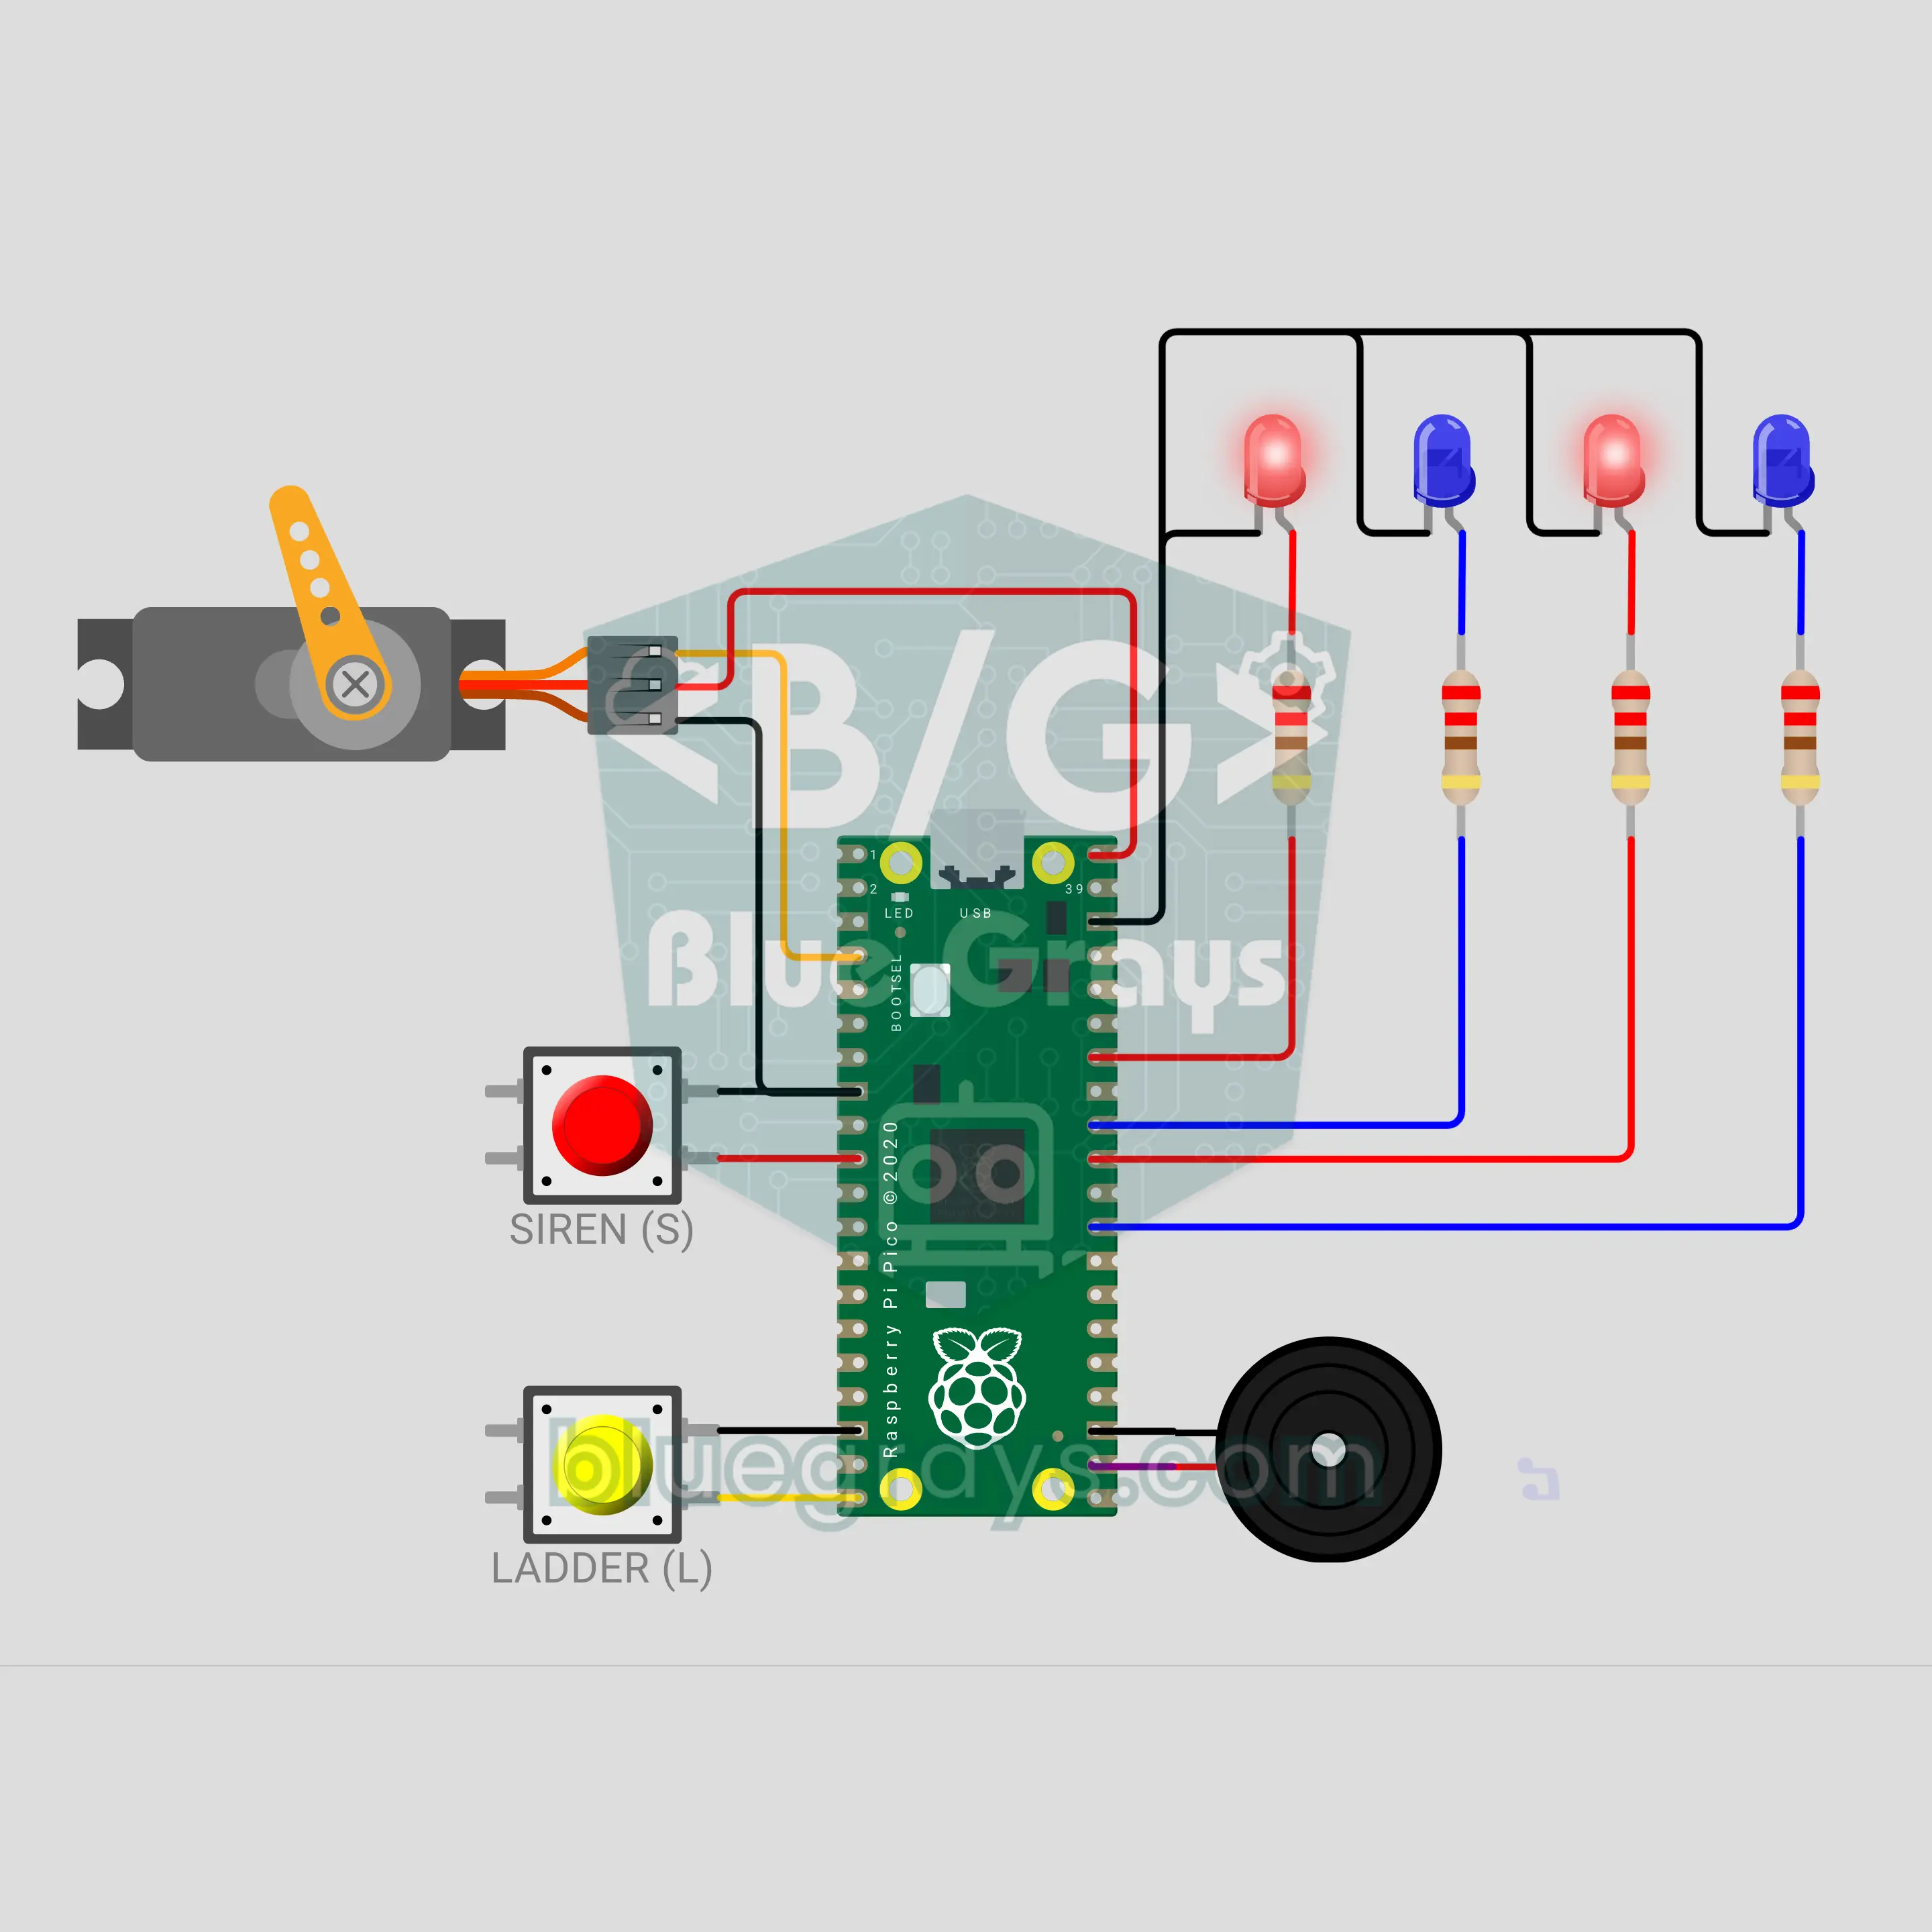
บันไดรถดับเพลิงของเล่นด้วย Raspberry Pi Pico W: ไซเรน ไฟกะพริบและบันไดยกได้ (เซอร์โวมอเตอร์ + LED 4 ดวง + ปุ่มกด 2 ปุ่ม + บัซเซอร์)
รถดับเพลิงของเล่นบนโต๊ะด้วย Raspberry Pi Pico W กดปุ่มสีแดงแล้วไซเรนจะดังสลับเสียงสูงต่ำ พร้อม LED สีแดง 2 ดวงและสีน้ำเงิน 2 ดวงกะพริบตามจังหวะ กดปุ่มสีเหลืองแล้วเซอร์โวมอเตอร์ SG90 จะค่อยๆ ยกบันไดขึ้น กดอีกครั้งเพื่อลดลง พร้อมเสียงบี๊บเตือนขณะเคลื่อนที่ ทั้งสองระบบทำงานพร้อมกันได้ และถ้าลืมปิดไซเรน เสียงจะหยุดเองหลังจาก 60 วินาที
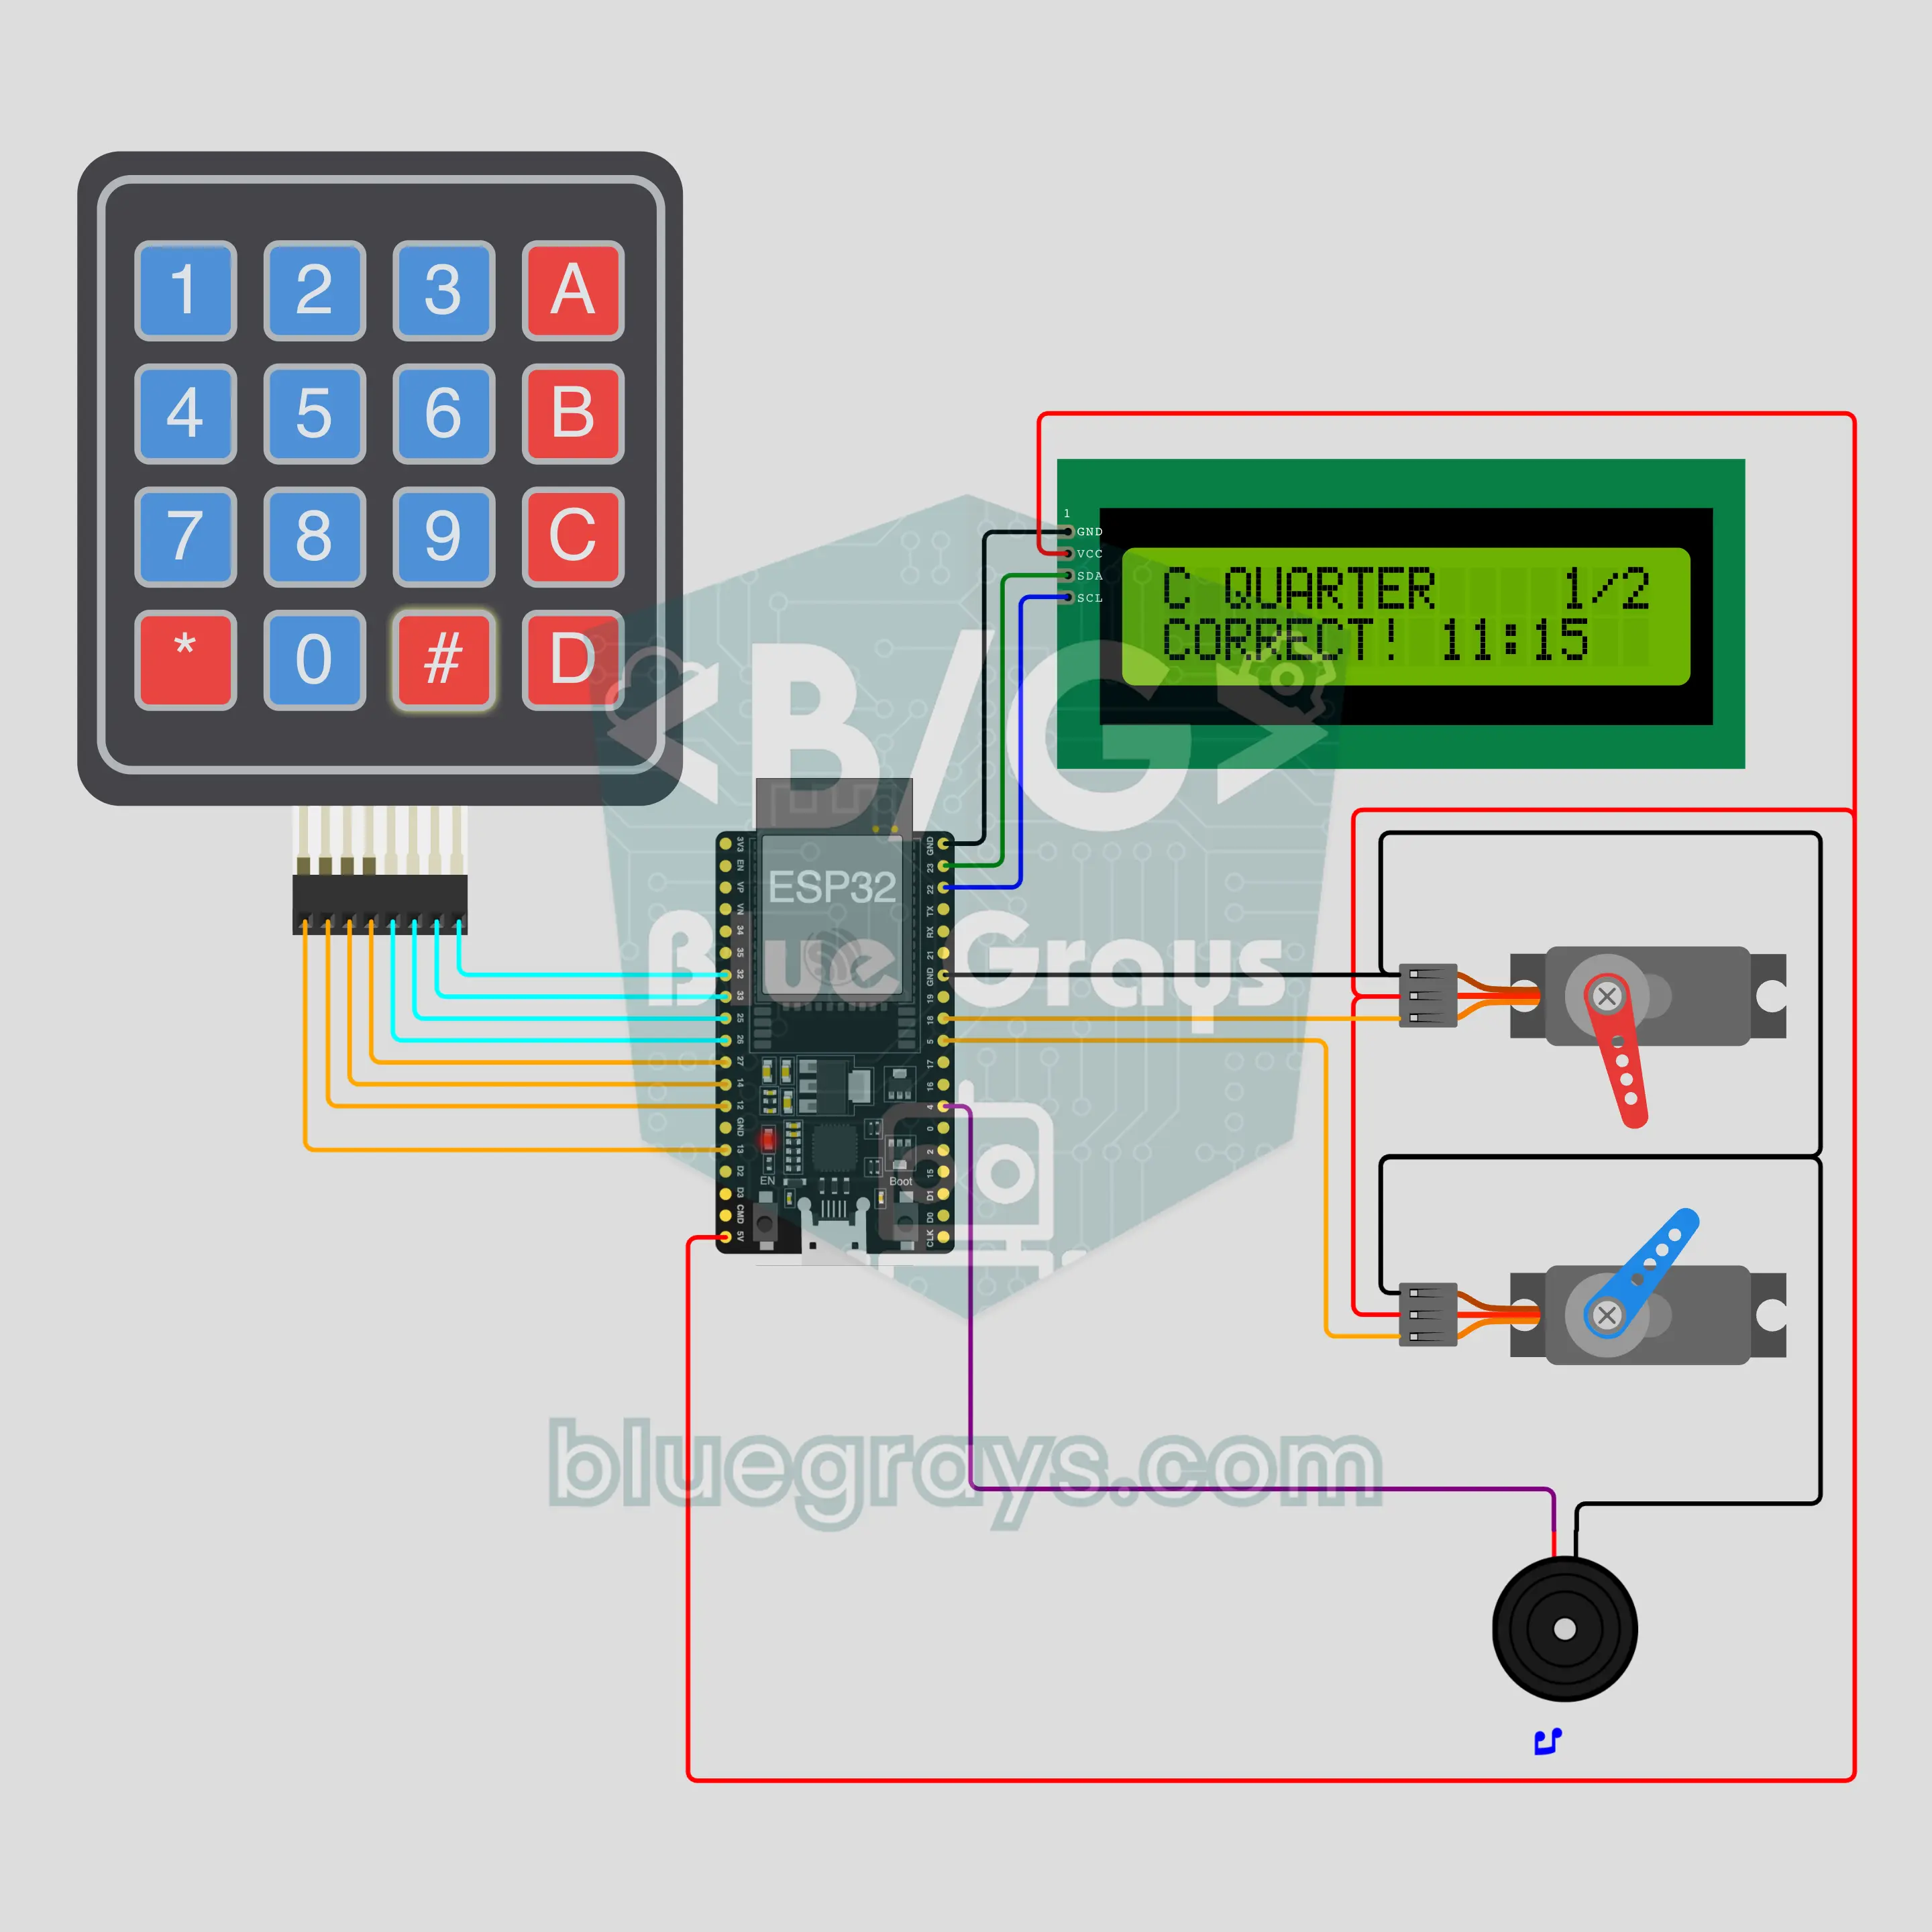
ESP32 กี่โมงแล้ว: ตัวช่วยฝึกอ่านนาฬิกาเข็ม (เซอร์โวมอเตอร์ 2 ตัว + คีย์แพด + I2C LCD + บัซเซอร์)
เกมฝึกอ่านนาฬิกาเข็มสำหรับนักเรียนประถม ใช้เซอร์โวมอเตอร์ SG90 จำนวน 2 ตัวเป็นเข็มชั่วโมงและเข็มนาทีบนหน้าปัดครึ่งวงกลม แสดงเวลาแบบสุ่มให้เด็กป้อนคำตอบด้วยคีย์แพดแล้วกด # เพื่อยืนยัน ถ้าตอบถูกจะมีทำนองสนุกๆ ถ้าตอบผิด เข็มที่อ่านผิดจะขยับไปมาและจอ I2C LCD จะแสดงเวลาที่ถูกต้อง มี 4 ระดับ: ตรงชั่วโมง ครึ่งชั่วโมง ทุก 15 นาทีและทุก 5 นาที
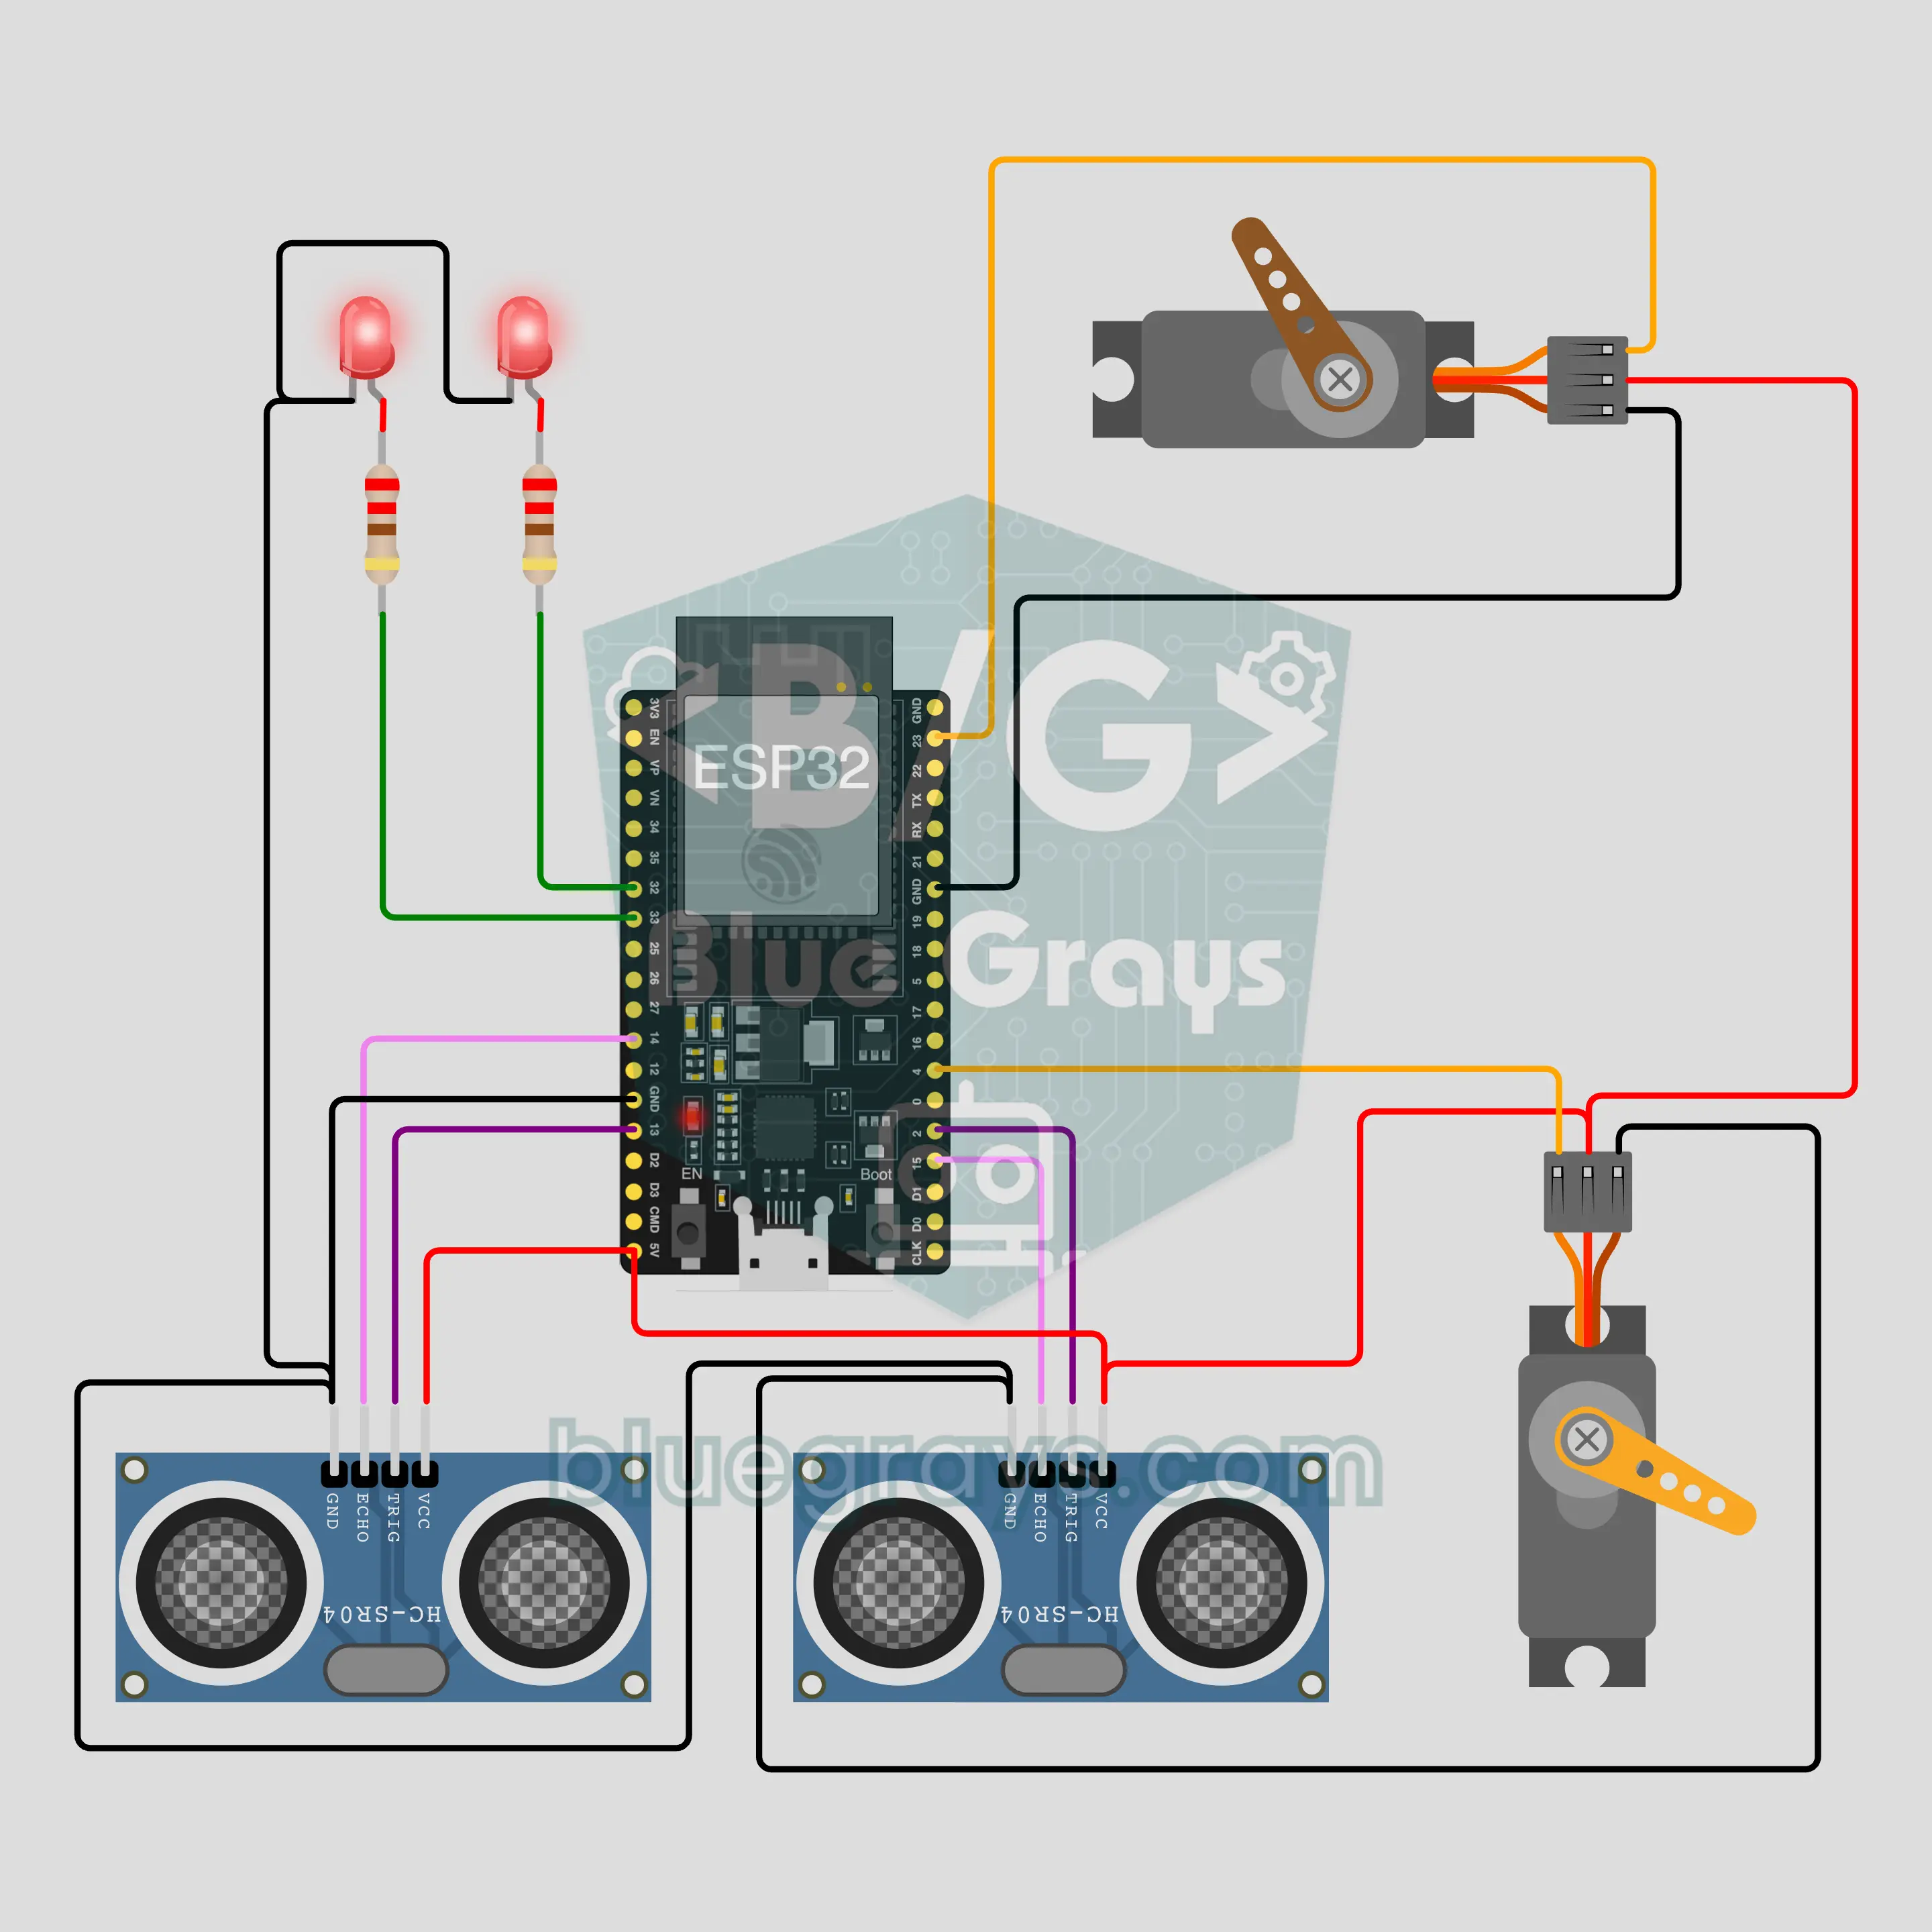
หัวหุ่นยนต์ ESP32 หันตามคุณและหรี่ตาได้ (HC-SR04 2 ตัว + เซอร์โว 2 ตัว)
หัวหุ่นยนต์ชวนขนลุกแต่ก็ตลก หันตามคุณไม่ว่าจะเดินไปทางไหนในห้อง HC-SR04 2 ตัวสลับกันวัดระยะ เซอร์โวจะหันหัวไปทางเซ็นเซอร์ที่เห็นคุณอยู่ใกล้กว่า ถ้าเข้าใกล้เกินไป เซอร์โวเปลือกตาจะทำให้ตาหรี่ลง ดวงตา LED ดับและมองคุณอย่างระแวง เมื่อไม่มีใครอยู่จะมองไปรอบๆ ถ้าไม่มีใครมานานก็หลับ และสะดุ้งตื่นเมื่อมีคนเข้ามา

สายพานคัดแยกกล่องตามความสูงด้วย Arduino (NEMA 17 + A4988 + HC-SR04 + เซอร์โว + LCD)
จำลองสายพานคัดแยกในโรงงานไว้บนโต๊ะ สเต็ปเปอร์มอเตอร์ NEMA 17 กับไดรเวอร์ A4988 ขับสายพานต่อเนื่อง ส่วน HC-SR04 เหนือสายพานวัดความสูงของกล่องที่ผ่าน ระบบติดตามกล่องจากเซ็นเซอร์ถึงแขนผลักด้วยจำนวนสเต็ปของสายพาน กล่องสูงตั้งแต่ 6 cm จะถูกแขนเซอร์โว SG90 ผลักออกด้านข้าง ส่วนกล่องเตี้ยวิ่งต่อไป จอ I2C LCD นับกล่องเตี้ยและสูง พร้อมแสดงค่าที่วัดล่าสุดและจำนวนกล่องที่กำลังติดตามบนสายพาน
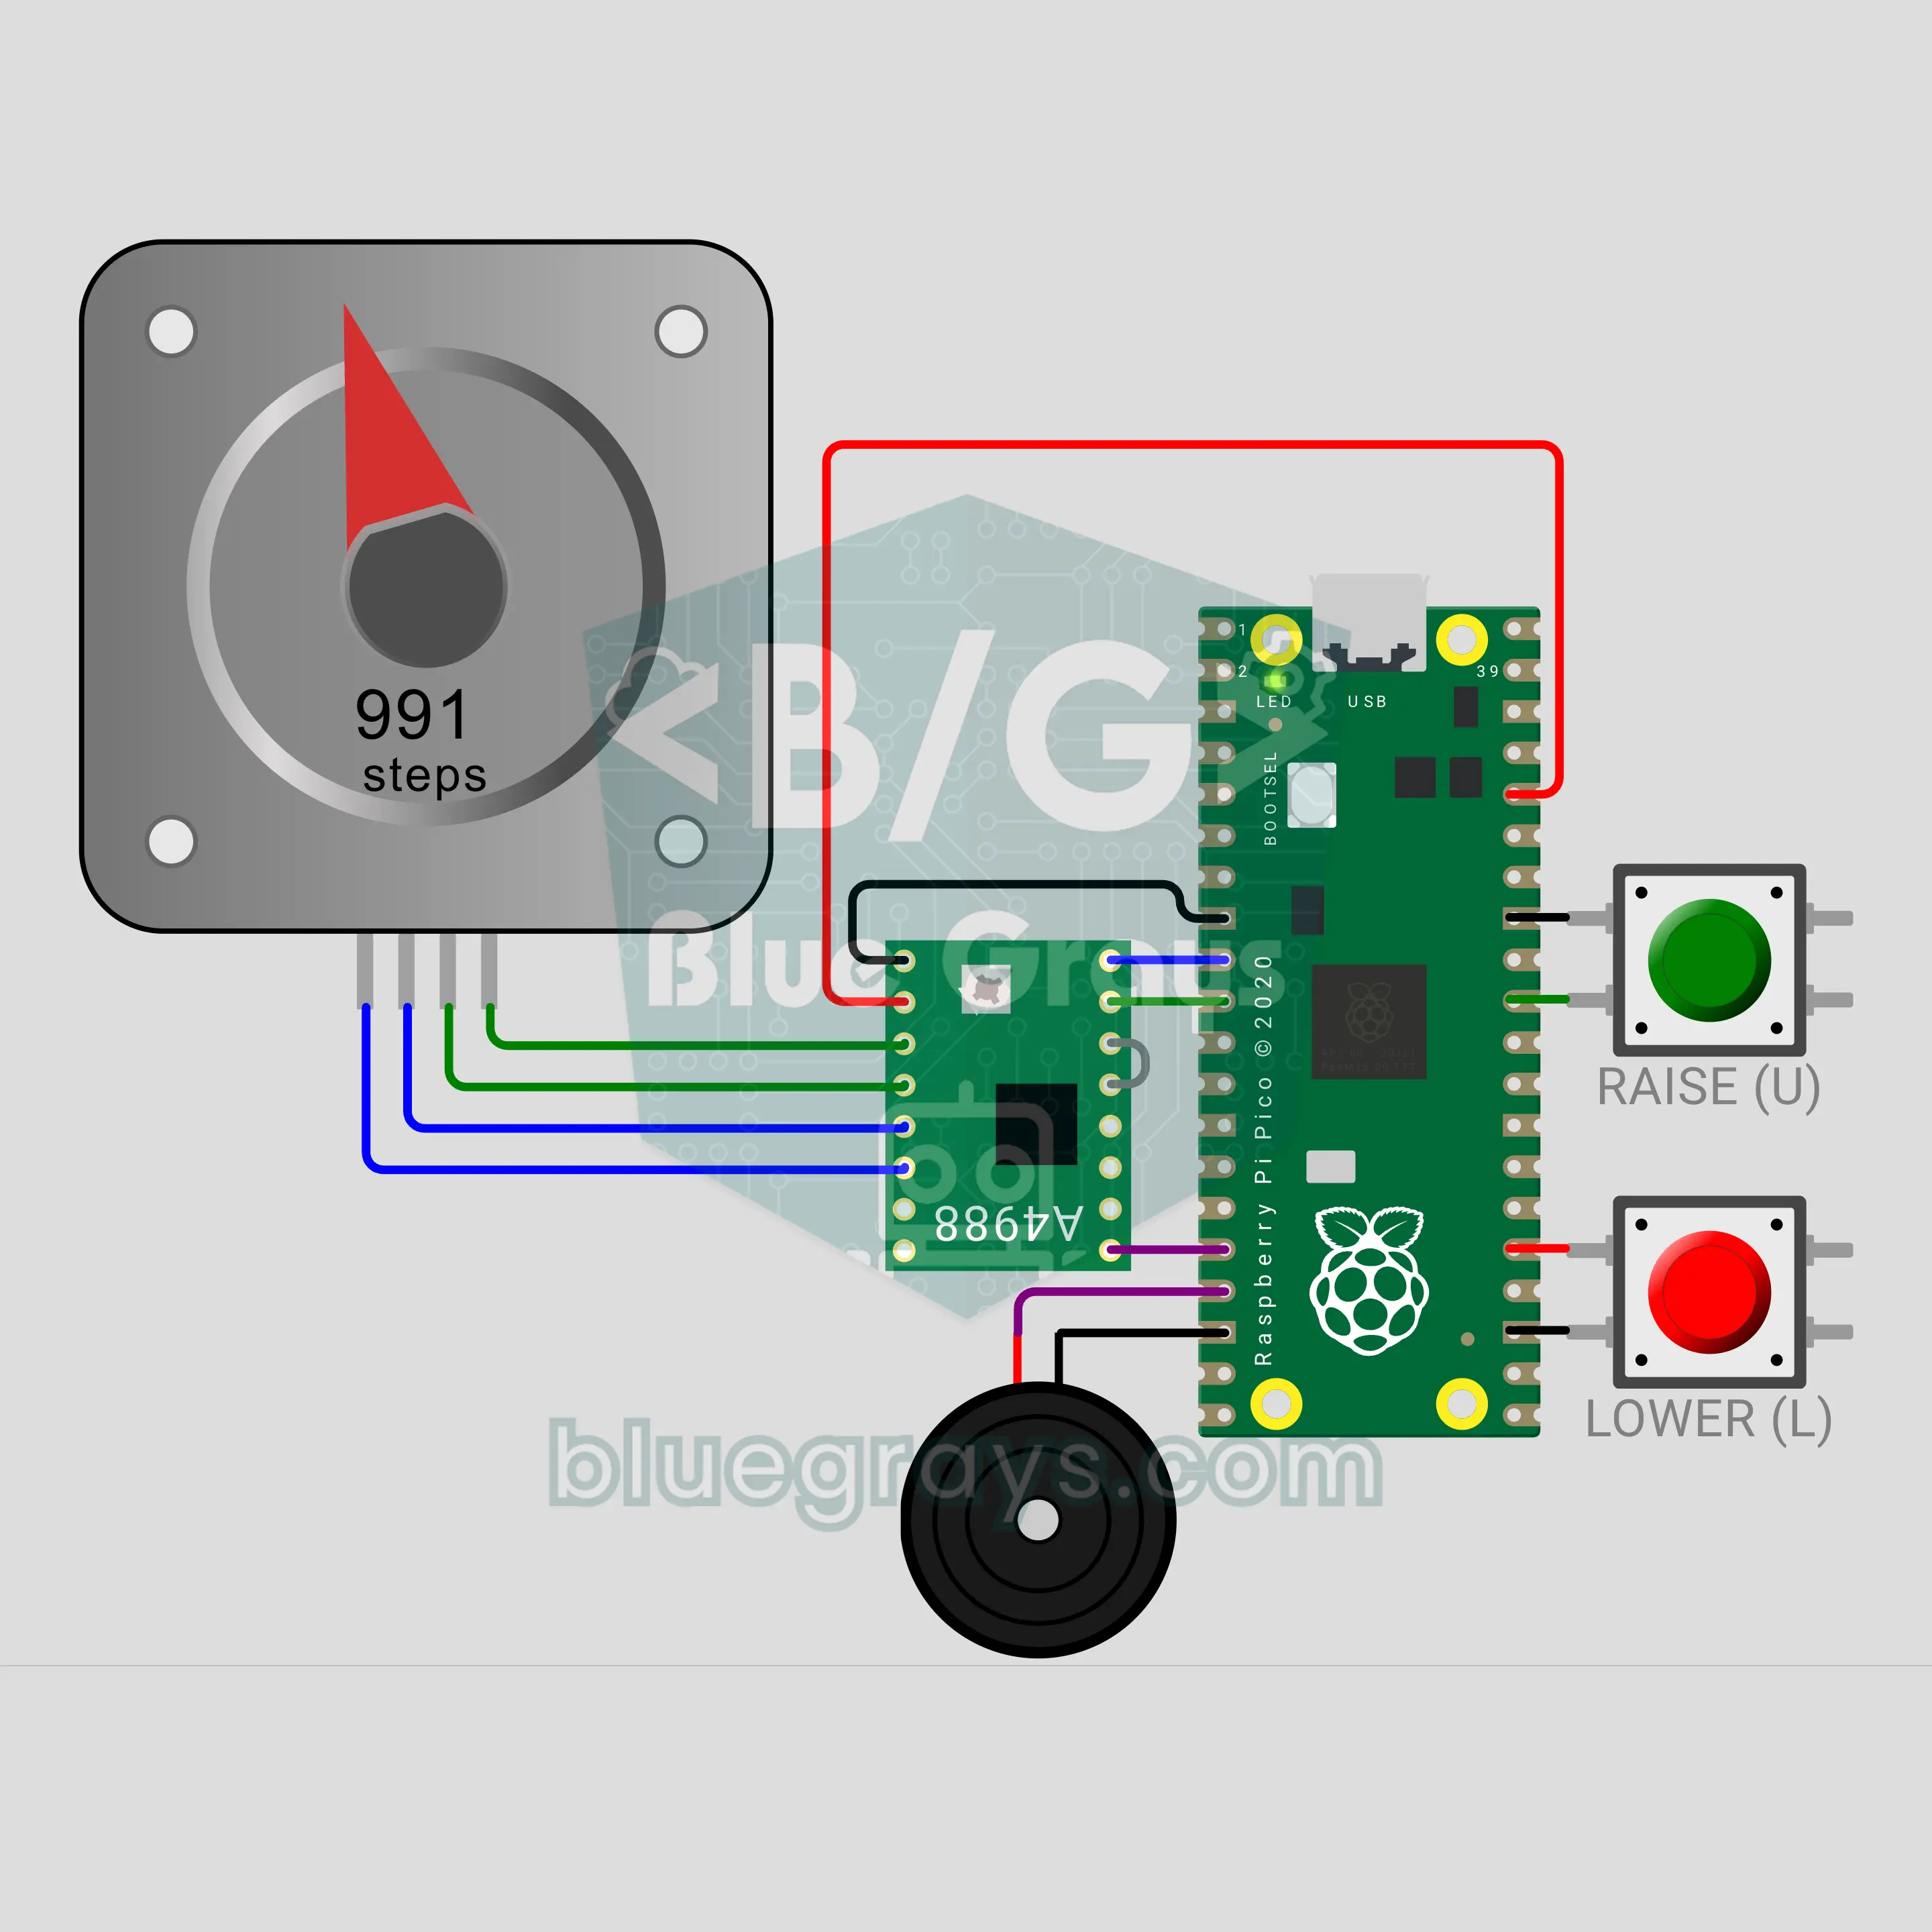
เสาธง Raspberry Pi Pico W: ชักธงขึ้นอย่างนุ่มนวลด้วยมอเตอร์ (NEMA 17 + A4988 + ปุ่มกด 2 ปุ่ม + บัซเซอร์)
เสาธงขับด้วยมอเตอร์ควบคุมผ่าน Raspberry Pi Pico W กดปุ่มสีเขียวแล้วสเต็ปเปอร์มอเตอร์ NEMA 17 จะม้วนเชือก ชักธงขึ้นใน 40 วินาทีโดยค่อยๆ ออกตัว เคลื่อนที่ด้วยความเร็วคงที่แล้วหยุดอย่างนุ่มนวล ปุ่มสีแดงใช้ลดธง กดค้าง 1 วินาทีเพื่อชักธงขึ้นยอดก่อนลดลงครึ่งเสา ระบบนับสเต็ปเพื่อติดตามตำแหน่ง ใช้ไดรเวอร์ A4988 ขับมอเตอร์ด้วยไฟ 12 V และบัซเซอร์ส่งเสียงบี๊บสั้นๆ เท่านั้น
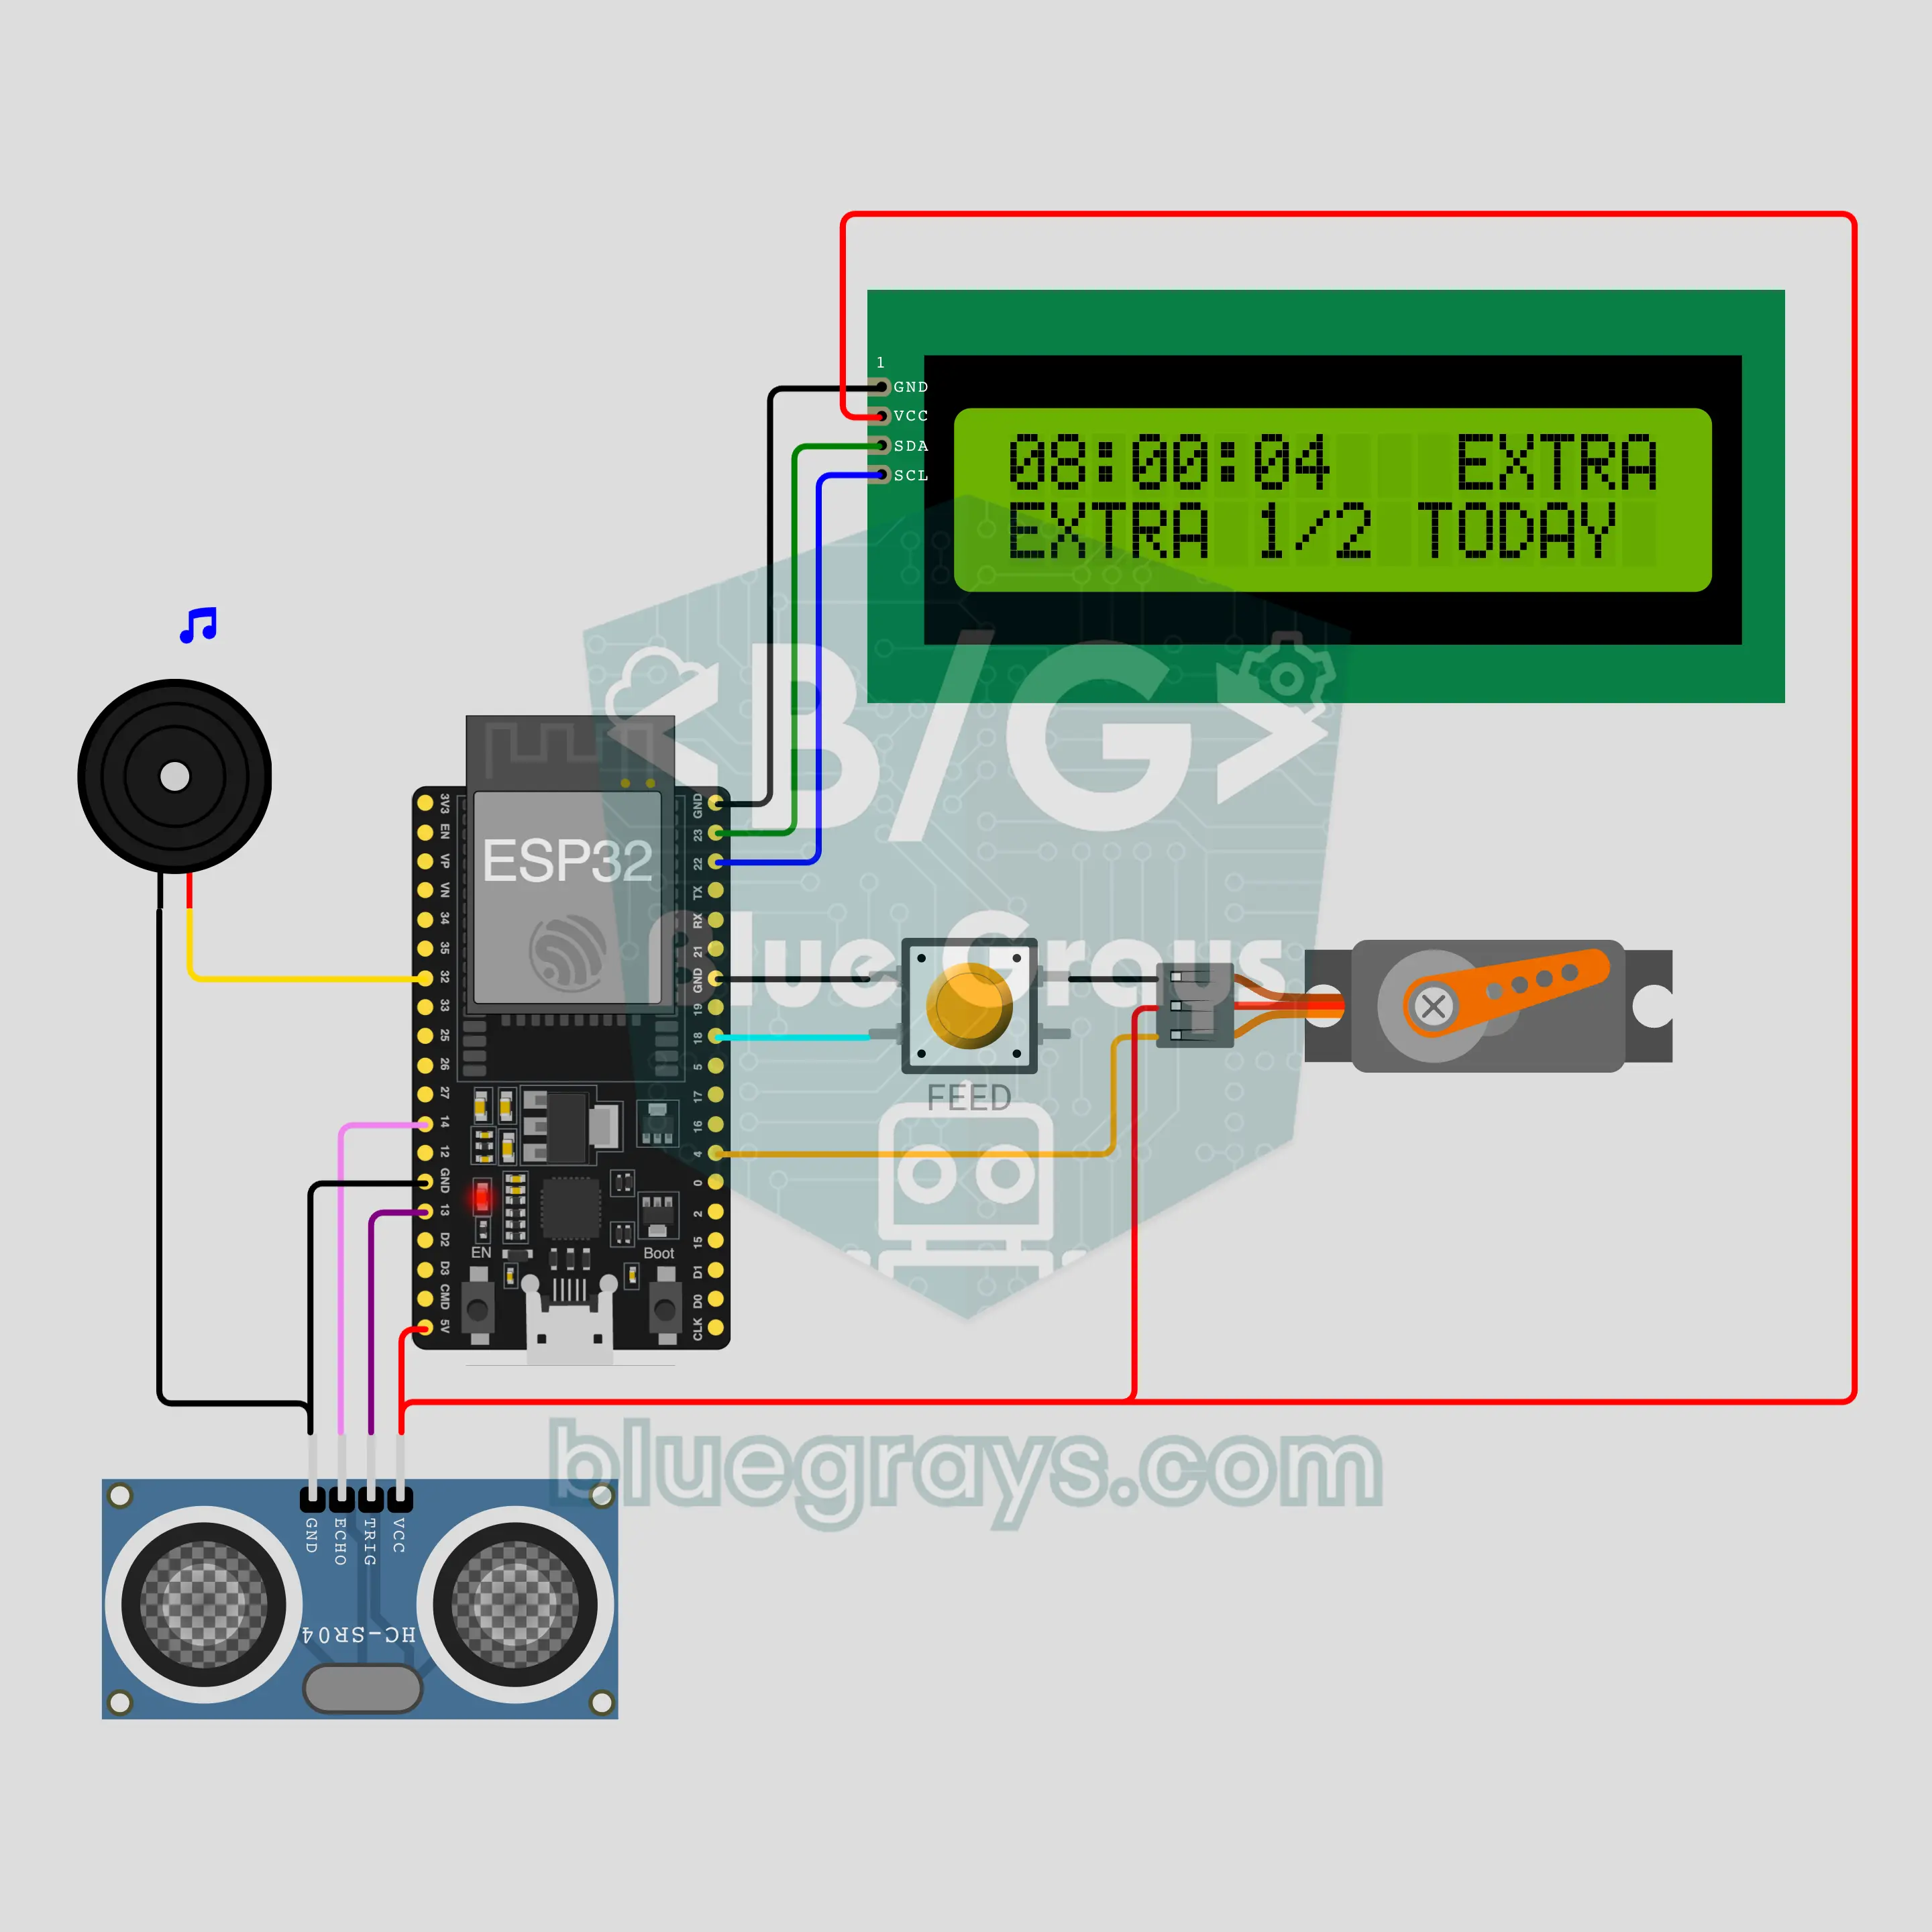
เครื่องให้อาหารสัตว์อัตโนมัติ ESP32 Wi-Fi: ให้อาหารตรงเวลาและแจ้งเตือนทางโทรศัพท์ (เซอร์โวมอเตอร์ + HC-SR04 + LCD + NTP + ntfy)
เครื่องให้อาหารแมว สุนัขหรือปลาอัตโนมัติด้วย ESP32 รับเวลาจากอินเทอร์เน็ต (NTP) ให้อาหารวันละ 3 มื้อ โดยส่งเสียงเรียกก่อนให้เซอร์โวมอเตอร์ SG90 เปิดและเขย่าฝาถังตามจำนวนส่วน HC-SR04 วัดปริมาณอาหารและเตือนเมื่อใกล้หมด ทุกมื้อและการเตือนส่งถึงโทรศัพท์ผ่าน ntfy กดปุ่มเพื่อเพิ่มอาหารได้สูงสุดวันละ 2 ส่วนหรือข้ามวันนั้น มีระบบรองรับเมื่ออินเทอร์เน็ตหรือไฟฟ้าขัดข้องเพื่อไม่ให้สัตว์เลี้ยงอดอาหาร
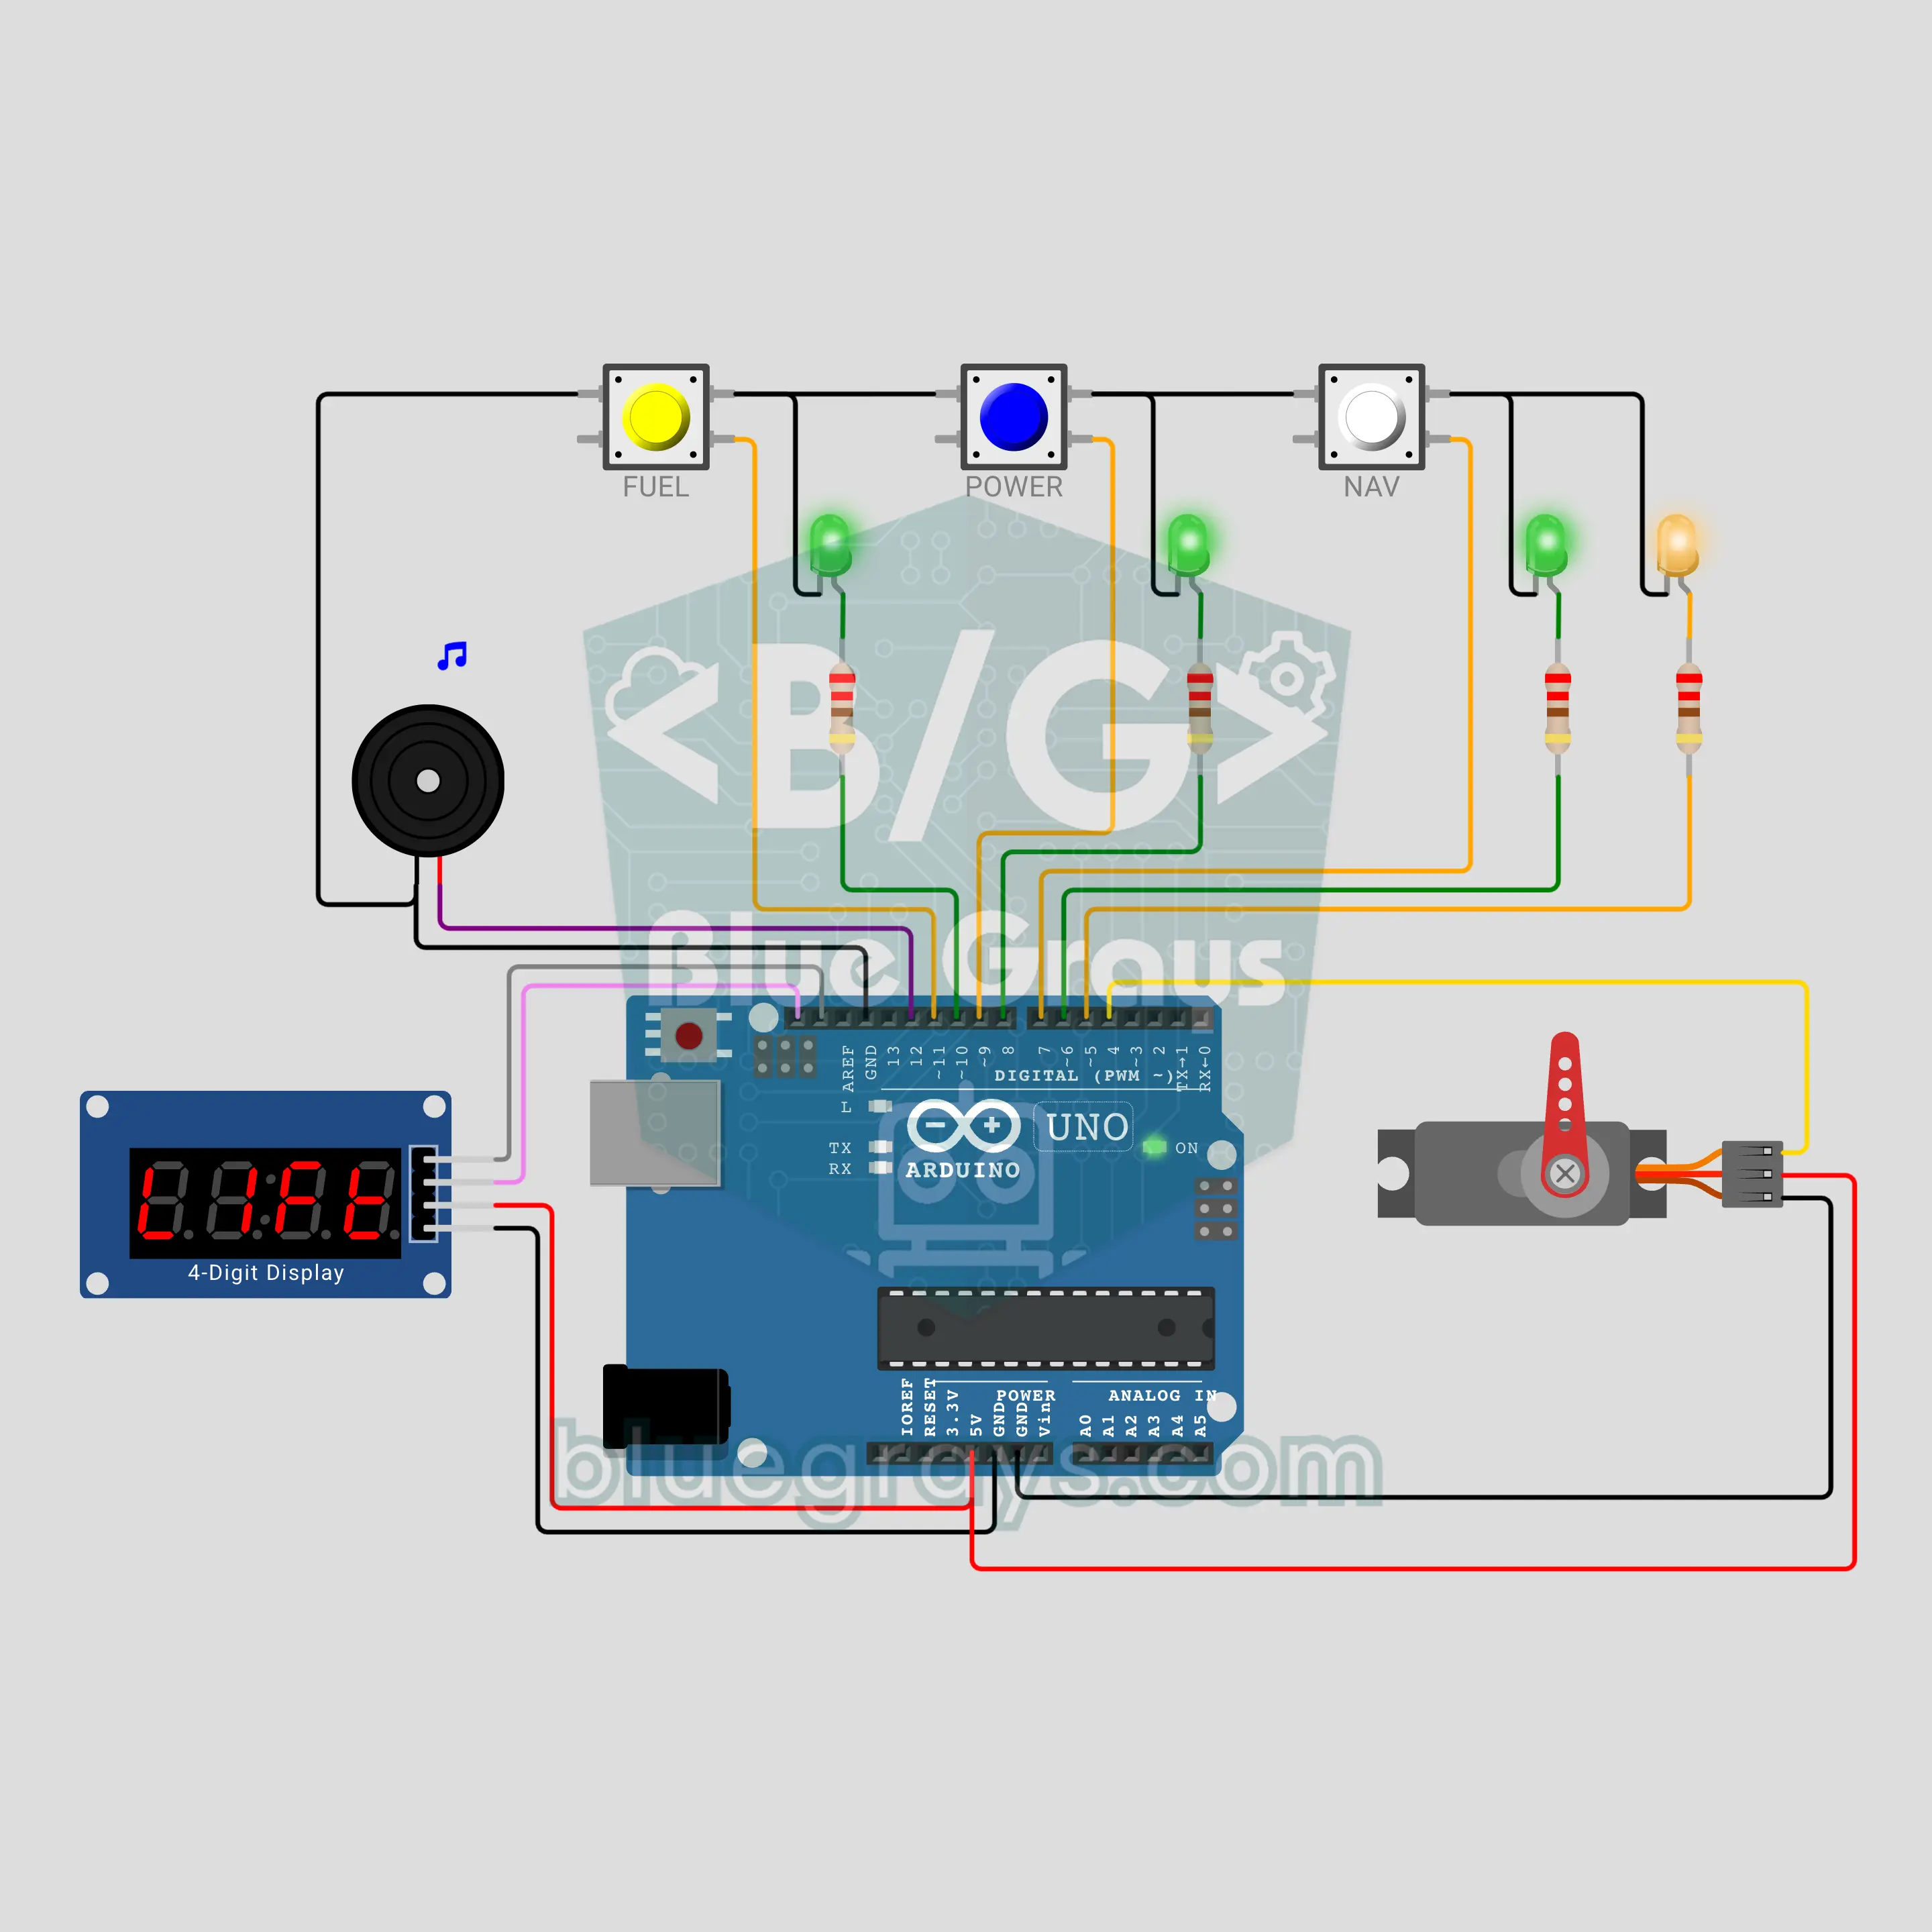
ฐานปล่อยจรวด Arduino: นับถอยหลังและแขนหอปล่อย (TM1637 + ปุ่มกด 3 ปุ่ม + เซอร์โวมอเตอร์ + บัซเซอร์)
แผงควบคุมปล่อยจรวดสำหรับเด็ก กดปุ่มเพื่อเริ่มนับถอยหลัง T ลบ 10 บนจอ TM1637 ระบบ FUEL, POWER และ NAV จะถูกเรียกตามลำดับ ต้องกดปุ่มของระบบที่ไฟเขียวกะพริบภายใน 3 วินาที หากกดช้าหรือผิดลำดับจะหยุดนับและแสดง HOLD เมื่อทั้ง 3 ระบบส่งสัญญาณ GO และนับถึงศูนย์ เซอร์โวมอเตอร์จะหมุนแขนหอปล่อยออก ไฟ LED จำลองเปลวไฟจะสั่นไหวและบัซเซอร์จะส่งเสียงคำรามเหมือนเครื่องยนต์

ถังผสมอุตสาหกรรมด้วย Arduino: เติม ผสมและระบายด้วยลอจิก PLC (HC-SR04 + รีเลย์ 2 ตัว + NEMA 17 + A4988 + LCD + ปุ่มหยุดฉุกเฉิน)
โจทย์กระบวนการผลิตแบบเป็นชุดจากวิชาระบบอัตโนมัติอุตสาหกรรม: เติมถัง ผสม ระบายแล้วนับชุด โค้ดทำงานทีละขั้นตามลอจิก PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE) รีเลย์ 2 ตัวเปิดวาล์วเข้าและออก HC-SR04 วัดระดับ เครื่องผสม NEMA 17 หมุนและกลับทิศ มี START และ STOP ปุ่ม EMERGENCY STOP แบบล็อกค้าง ไฟเสาสัญญาณและการตรวจจับการทำงานเกินเวลา

หุ่นยนต์ดูดฝุ่น ESP32: เลี้ยวหลบสิ่งกีดขวางและทำแผนที่ห้อง (NEMA 17 จำนวน 2 ตัว + A4988 จำนวน 2 ตัว + HC-SR04 + กันชน 2 ตัว + OLED)
หุ่นยนต์ดูดฝุ่น 2 ล้อที่เคลื่อนที่เหมือนของจริง ใช้สเต็ปเปอร์มอเตอร์ NEMA 17 จำนวน 2 ตัวขับล้อ เริ่มวิ่งเป็นก้นหอยแล้ววิ่งตรง ชะลอและเลี้ยวเมื่อ HC-SR04 พบสิ่งกีดขวาง ถอยแล้วเลี้ยวหนีเมื่อกันชนชน และวิ่งเลียบผนัง คำนวณตำแหน่งจากจำนวนสเต็ปของล้อ แสดงแผนที่ห้อง เปอร์เซ็นต์พื้นที่ที่ทำความสะอาดแล้วและเวลาบน OLED เมื่อเสร็จก็กลับไปยังจุดเริ่มต้น
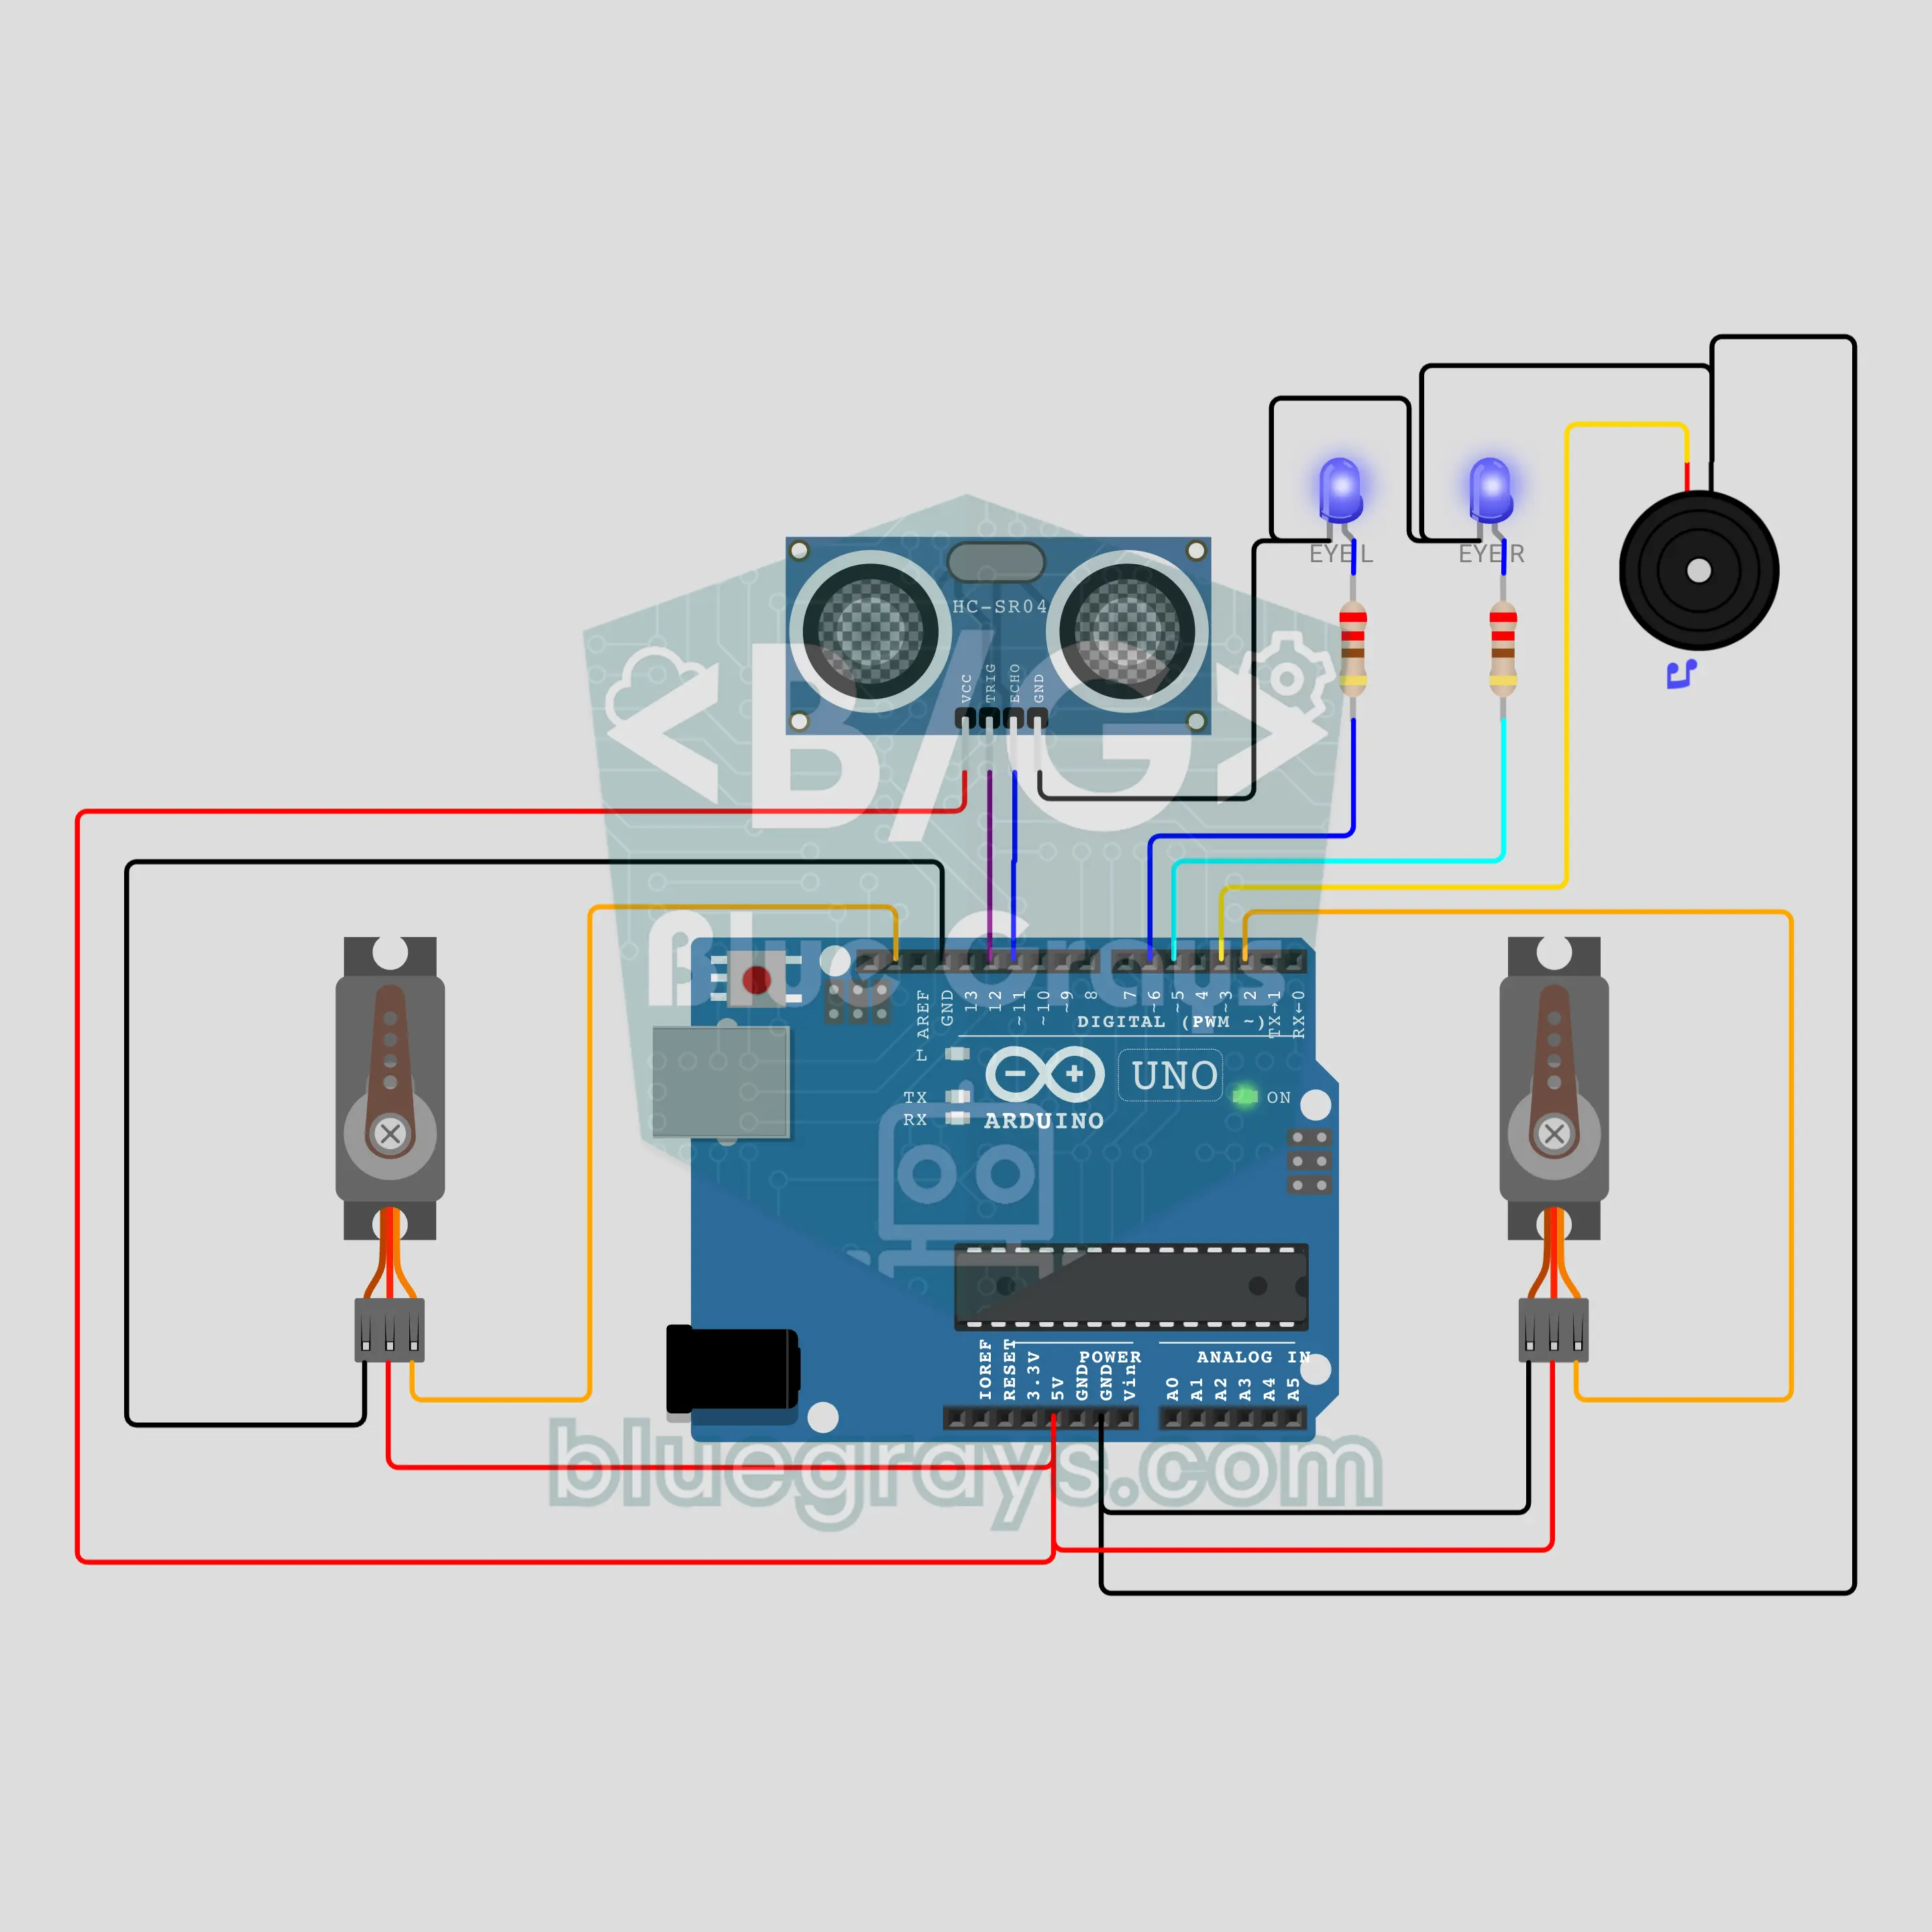
ตุ๊กตาหิมะร้องเพลง Arduino: โบกมือเมื่อเข้าใกล้และเต้นได้ (HC-SR04 + เซอร์โวมอเตอร์ 2 ตัว + LED 2 ดวง + บัซเซอร์)
ตุ๊กตาหิมะมีชีวิตสำหรับตู้โชว์หน้าร้านหรือประตูโรงเรียน HC-SR04 วัดระยะคนที่อยู่ด้านหน้า เมื่อเข้ามาในระยะ 1 เมตร ดวงตา LED สีฟ้าจะติด แขนขวาโบกมือและบัซเซอร์ส่งเสียง "สวัสดี" เมื่อเข้าใกล้ในระยะ 30 cm จะเล่นเพลง Jingle Bells แขนเซอร์โวมอเตอร์ทั้งสองยกสลับตามจังหวะและดวงตากะพริบทุกโน้ต เมื่อเดินออกไป แขนซ้ายจะโบกมือลา หากไม่มีใครอยู่ ดวงตาจะกะพริบช้าๆ
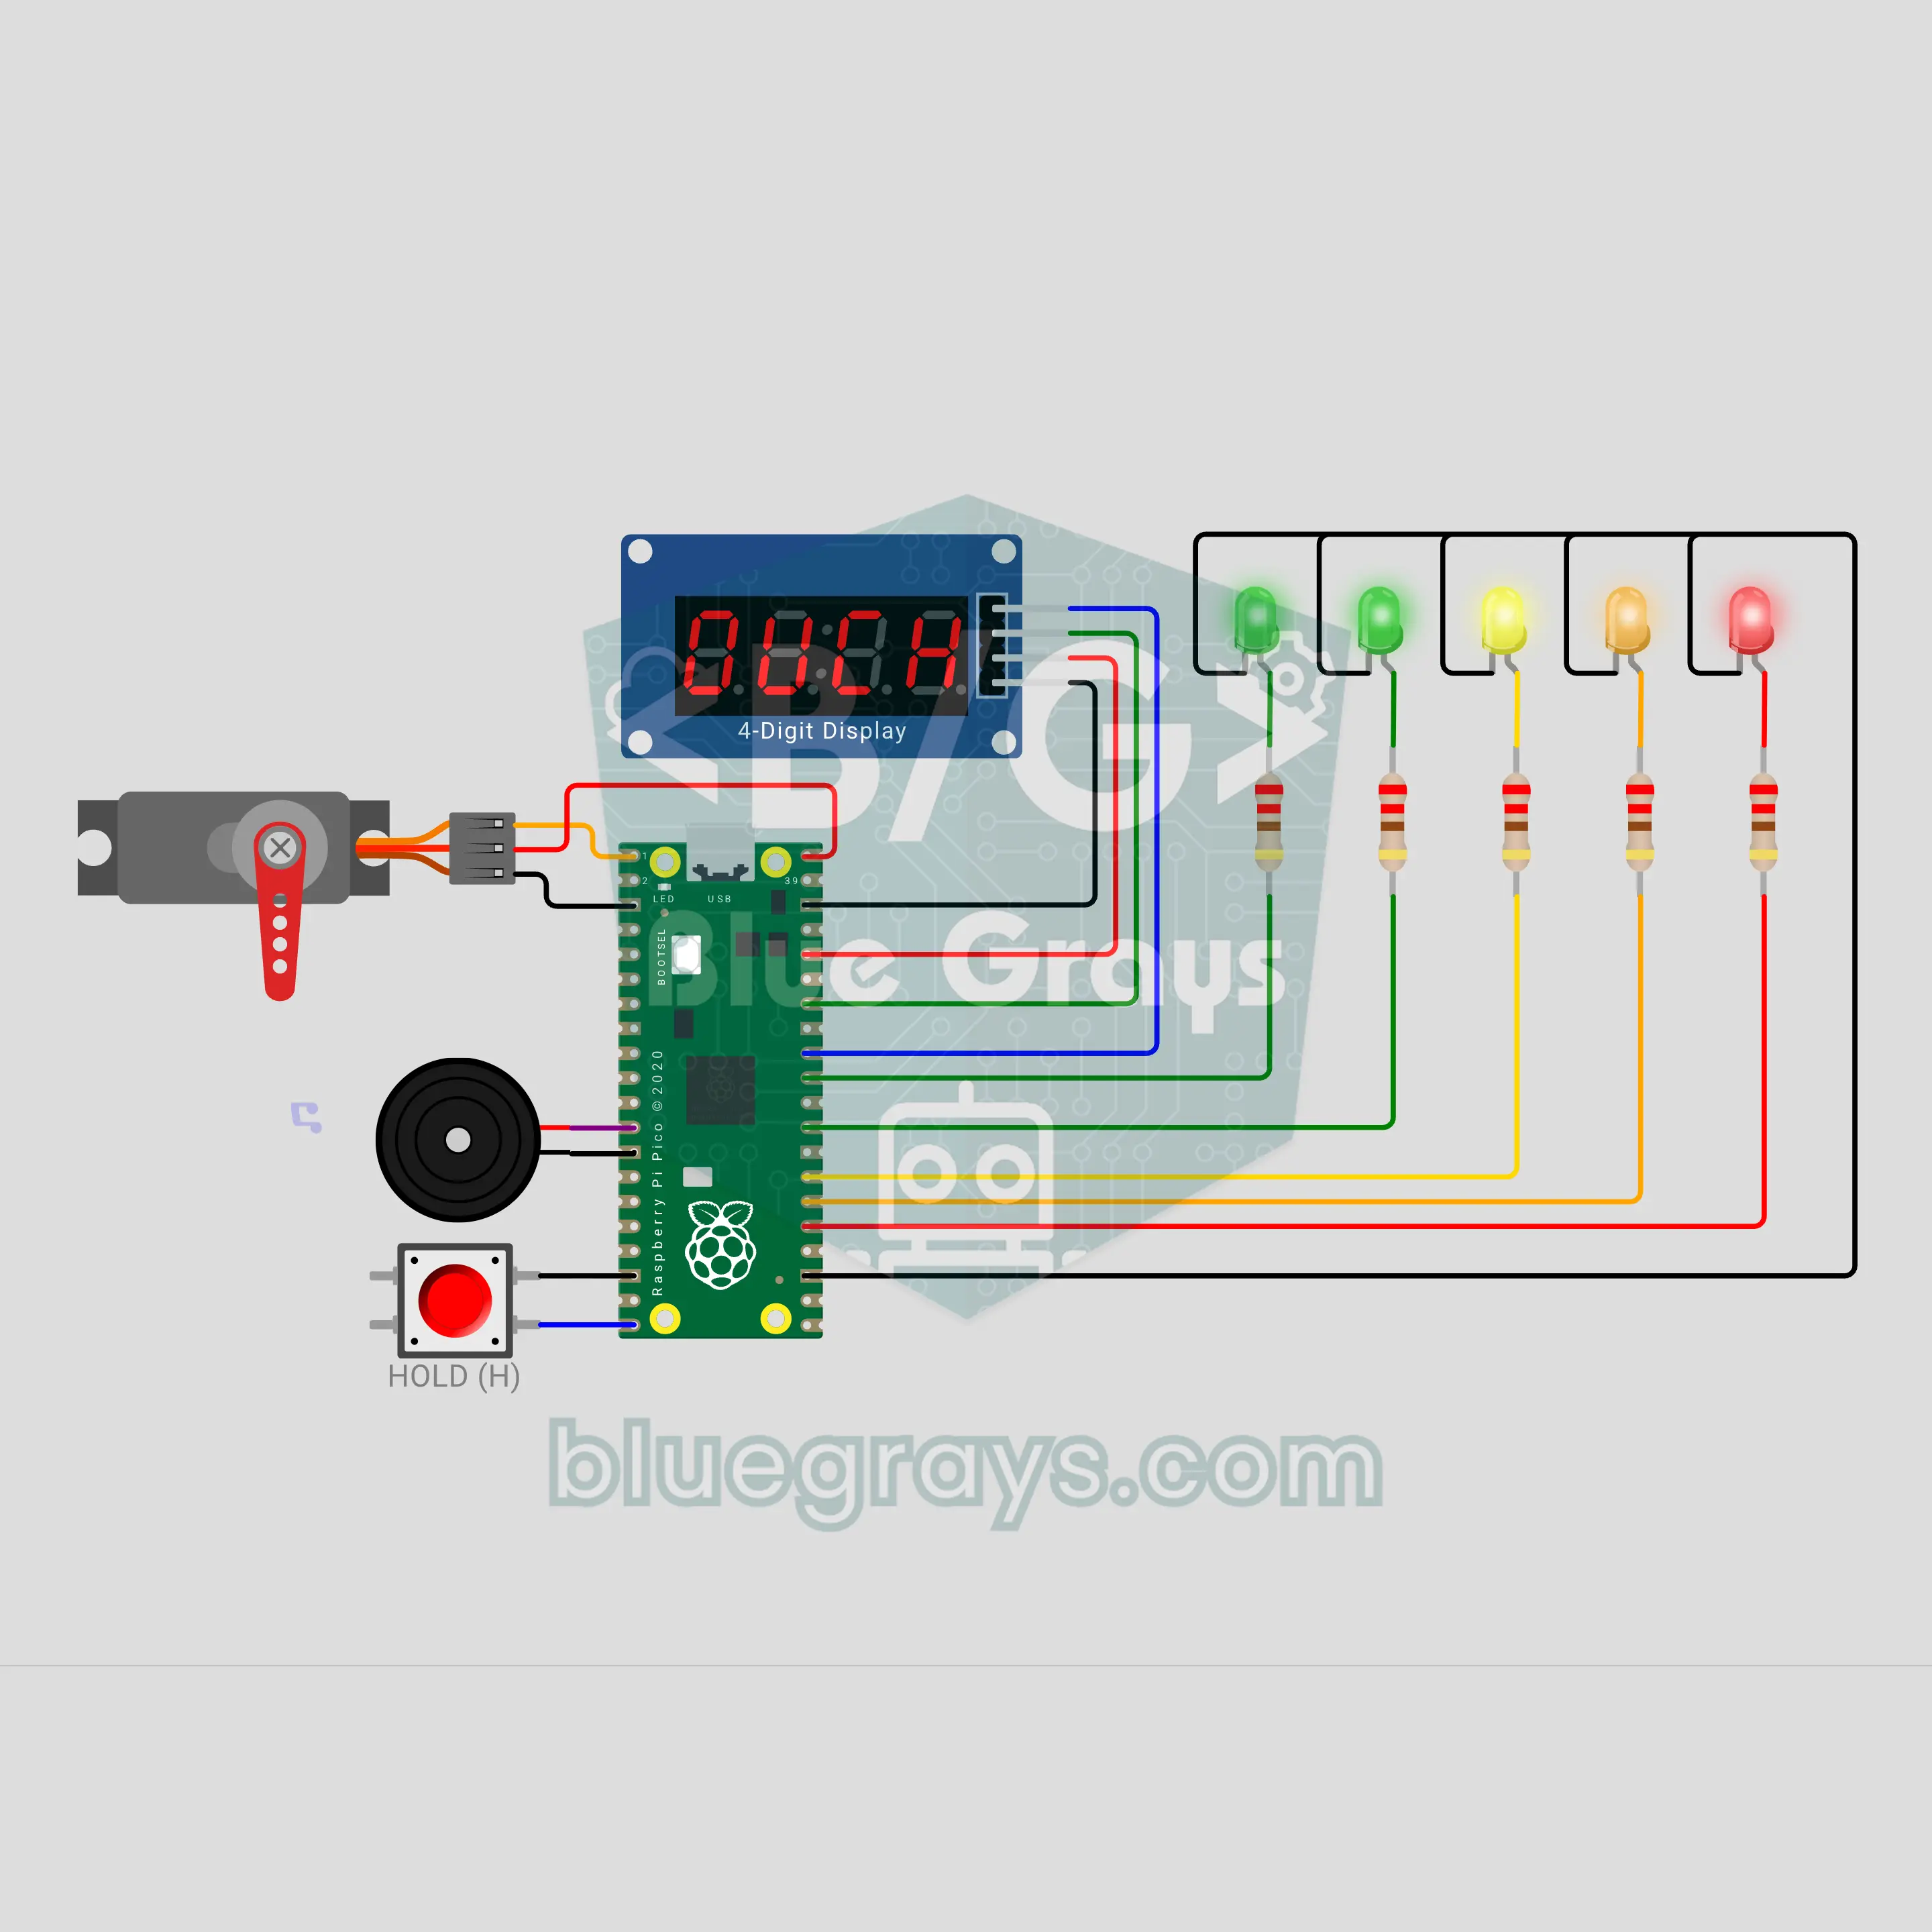
Raspberry Pi Pico W กล้าก็กด: ชักมือออกก่อนกับดักงับ (ปุ่มกด + เซอร์โว + TM1637 + LED 5 ดวง + บัซเซอร์)
เกมกล้าก็กดด้วย Raspberry Pi Pico W กดปุ่มค้างไว้โดยมืออยู่ในกับดัก TM1637 จับเวลาละเอียดถึง 0.1 วินาที แถบ LED เพิ่มระดับความตื่นเต้น เสียงหัวใจเต้นเร็วขึ้น และกับดักเซอร์โวขยับหลอกให้ตกใจ กับดักจะงับในเวลาลับ โดย LED สีแดงวาบเตือนล่วงหน้า 0.3 s ปล่อยทันก็ได้คะแนนตามเวลาพร้อมบันทึกสถิติ ถูกงับได้ 0 คะแนน เกมวัดใจและทดสอบปฏิกิริยาในเกมเดียว