
Arduino Deprem Alarmı: MPU6050 ile Sarsıntı Algılama Rehberi
Arduino deprem alarmı yap: MPU6050 kalibrasyonu, eşik belirleme, kapı çarpması gibi yanlış alarmları ayıklama, buzzer-LED uyarısı, SW-420 ve ESP32 bildirimi.

Arduino deprem alarmı, bir ivmeölçerle bulunduğu yüzeyin titreşimini sürekli ölçen ve sarsıntı belirli bir şiddeti ve süreyi aşınca buzzer ile LED'i devreye sokan, basit ama çok öğretici bir projedir. Bu rehberde MPU6050 sensörünü kalibre etmeyi, ortamın gürültüsüne göre doğru eşiği bulmayı, kapı çarpması ya da yanından geçen birinin adımları gibi yanlış alarmları yazılımla ayıklamayı ve sesli-ışıklı uyarı vermeyi adım adım öğreneceksin. Sonunda aynı mantığı ucuz SW-420 titreşim sensörüyle, telefonuna bildirim gönderen bir ESP32 sürümüyle ve MicroPython çalışan Raspberry Pi Pico ile de kuracaksın.
Baştan net olalım: bu cihaz bir sismograf ya da resmi bir deprem erken uyarı sistemi değildir. Depremi önceden tahmin edemez; yalnızca sarsıntı başladığında, şanslıysan en güçlü dalgalar gelmeden birkaç saniye önce seni uyarabilir. Yine de gece uyurken hafif bir sarsıntıyı fark etmeni sağlamak, ivme kavramını öğrenmek, sinyal işleme ve filtreleme mantığını kavramak için harika bir projedir; TÜBİTAK ve bilim fuarı sunumlarında da sıkça tercih edilir.
Deprem alarmı nasıl çalışır?
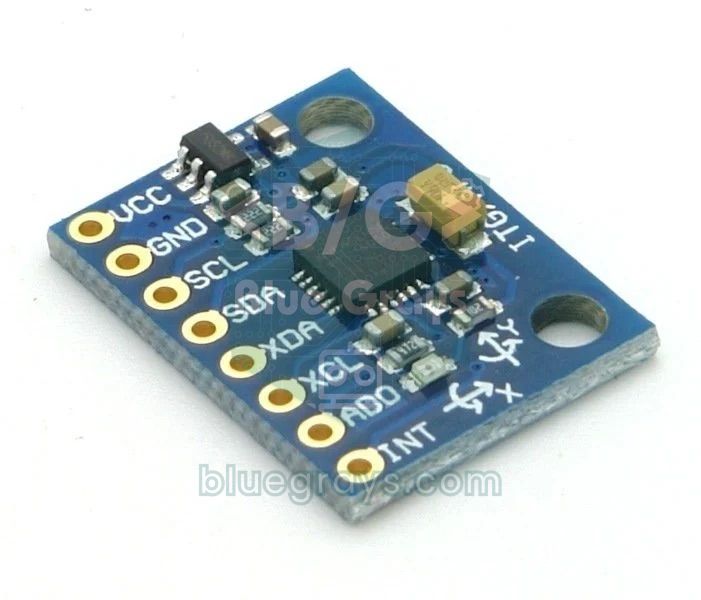
Bir deprem olduğunda kaynaktan iki ana dalga türü yayılır. Önce gelen P dalgaları (birincil, sıkışma dalgaları) yerkabuğunda saniyede yaklaşık 6 km hızla ilerler ve genelde daha zayıf hissedilir. Ardından gelen S dalgaları (ikincil, kayma dalgaları) yaklaşık 3,5 km/s hızındadır ve hasarın büyük kısmına bunlar neden olur. Merkezden 50 km uzaktaysan iki dalga arasında kabaca 6 saniye fark vardır; merkezin hemen yakınındaysan bu fark neredeyse sıfırdır. Bizim alarm, yere sabitlenmiş bir ivmeölçerle bu dalgaların yarattığı küçük ivme değişimlerini ölçer. Sensör durağanken yalnızca yerçekimini (1 g ≈ 9,81 m/s²) görür; sarsıntı başlayınca üç eksendeki değerler bu durağan konumun etrafında salınır. Bu salınımın büyüklüğüne bu yazıda dinamik ivme diyeceğiz. Sensörün ayrıntılı tanıtımı için MPU6050 ivmeölçer ve jiroskop yazısına bakabilirsin.
| Özellik | MPU6050 değeri |
|---|---|
| Sensör türü | 3 eksen ivmeölçer + 3 eksen jiroskop (6 eksen IMU) |
| İvme aralıkları | ±2 / ±4 / ±8 / ±16 g |
| Hassasiyet (±2 g) | 16384 LSB/g (1 adım ≈ 0,061 mg) |
| ADC çözünürlüğü | 16 bit |
| Dahili alçak geçiren filtre (DLPF) | Yaklaşık 5–260 Hz arasında seçilebilir |
| Haberleşme | I2C, 400 kHz'e kadar |
| I2C adresi | 0x68 (AD0 = GND), 0x69 (AD0 = 3,3 V) |
| Besleme (GY-521 modülü) | 3,3–5 V (kart üzerinde 3,3 V regülatör) |
| Akım | Yaklaşık 4 mA |
Sarsıntı şiddeti ve ivme: hangi değer neye karşılık gelir?
Sismologlar bir noktadaki sarsıntının şiddetini çoğunlukla tepe yer ivmesi (PGA) ile ifade eder. Aşağıdaki tablo, yer ivmesiyle insanların hissettiği şiddet arasındaki yaklaşık ilişkiyi Değiştirilmiş Mercalli ölçeğine göre gösterir. Görüldüğü gibi insanların hafif olarak hissettiği bir sarsıntı bile 0,014–0,039 g aralığındadır; yani 14–39 mg gibi çok küçük ivmelerle uğraşıyoruz. MPU6050'nin ±2 g aralığında bir adımı 0,061 mg olduğundan çözünürlük fazlasıyla yeterlidir; ancak sensörün kendi gürültüsü durağan hâlde birkaç mg civarında olduğu için eşiği bu gürültünün üstüne koymak zorundayız. Tablodaki değerler zeminde ölçülen ivmedir; binanın üst katlarında salınım büyüdüğü için yalnızca fikir vermesi amacıyla kullan.
| Tepe yer ivmesi (g) | Mercalli şiddeti | Hissedilen etki |
|---|---|---|
| < 0,0017 | I | Hissedilmez |
| 0,0017 – 0,014 | II–III | Zayıf; durgun ortamda ve üst katlarda hissedilir |
| 0,014 – 0,039 | IV | Hafif; çoğu kişi fark eder, camlar tıkırdar |
| 0,039 – 0,092 | V | Orta; uyuyanlar uyanır, küçük eşyalar devrilir |
| 0,092 – 0,18 | VI | Güçlü; herkes hisseder, sıvalar çatlayabilir |
| 0,18 – 0,34 | VII | Çok güçlü; zayıf yapılarda hasar görülür |
Gerekli malzemeler ve bağlantı
- Kart: Arduino Uno ya da Nano; bildirim için ESP32, MicroPython için Raspberry Pi Pico.
- MPU6050 (GY-521) modülü: Sarsıntıyı ölçen ivmeölçer.
- Aktif buzzer: Küçük aktif buzzer'lar yaklaşık 20–30 mA çeker; daha yüksek ses için buzzer'ı bir NPN transistör ile sür.
- Kırmızı LED ve 220 Ω direnç: Görsel uyarı için; direnç değerini LED direnci hesaplayıcı ile kontrol edebilirsin.
- Push buton: Alarmı susturmak için (dahili pull-up kullanılır, ek direnç gerekmez).
- Breadboard ve jumper kablolar; basit sürüm için isteğe bağlı SW-420 titreşim sensörü.
| Bağlantı | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| MPU6050 VCC | 5V | 3V3 | 3V3(OUT) |
| MPU6050 GND | GND | GND | GND |
| MPU6050 SCL | A5 | GPIO 22 | GP5 |
| MPU6050 SDA | A4 | GPIO 21 | GP4 |
| MPU6050 AD0 | GND (adres 0x68) | GND (adres 0x68) | GND (adres 0x68) |
| Aktif buzzer (+) | D8 | GPIO 25 | GP15 |
| LED (220 Ω ile) | D7 | GPIO 26 | GP14 |
| Susturma butonu (diğer ucu GND) | D2 | GPIO 27 | GP13 |
| SW-420 DO (basit sürüm) | D3 | - | - |
Kalibrasyon ve eşik belirleme
Kalibrasyonun amacı, sensörün durağan hâldeki üç eksen değerini bulmaktır. Sensör hiçbir zaman kusursuz yatay durmaz ve her yongada küçük bir ofset vardır; örneğin Z ekseni 1,00 g yerine 0,97 g, X ekseni 0 yerine 0,02 g okuyabilir. Kod açıldığında yaklaşık bir saniye boyunca 200 ölçüm alır ve ortalamasını taban değeri olarak saklar. Sonraki her ölçümde her eksenden bu taban çıkarılır ve kalanın vektör büyüklüğü hesaplanır: dinamik ivme = √(dx² + dy² + dz²). Bu yöntemin güzelliği, sensörü yatay, dikey ya da eğik monte etmenin sonucu değiştirmemesidir; yerçekimi tabanın içinde kaldığı için hesaptan kendiliğinden düşer. Sıcaklık değiştikçe sensörün ofseti de çok yavaş kayar; kod, ortam sakinken tabanı her ölçümde binde bir oranında güncelleyerek bu kaymayı da takip eder.
- Sensörü kalıcı yerine sağlamca sabitle, kodu yükle ve kalibrasyon mesajı geçene kadar devreye dokunma.
- Araçlar menüsünden Seri Çizici'yi aç (115200 baud). Sakin bir ortamda dinamik ivmenin genellikle 0,002–0,008 g arasında dalgalandığını göreceksin; bu senin gürültü seviyendir.
- Birkaç dakika boyunca gürültünün ulaştığı en yüksek değeri not et ve eşiği bunun 3–5 katı seç. Koddaki varsayılan 0,03 g, hafif (IV) şiddete denk gelir.
- Masaya hafifçe vur, kapıyı kapat, odada yürü ve her olayın çizicide ne kadar yüksek ve ne kadar uzun bir tepe oluşturduğunu gözle.
- Gerçek bir sarsıntıyı taklit etmek için sensörün vidalı olduğu tahtayı saniyede 1–3 kez ileri geri, birkaç saniye boyunca salla; alarmın yaklaşık 1–2 saniye içinde çalması gerekir.
- Yanlış alarm alıyorsan THRESHOLD_G değerini, sarsıntıyı geç fark ediyorsan SCORE_ALARM değerini küçük adımlarla değiştir ve testleri tekrarla.
Yanlış alarmları ayıklamak: kapı çarpması ve yürüyüş
Bir kapı çarptığında sensör 0,1–0,5 g gibi büyük ama çok kısa (50–200 ms) bir darbe görür. Deprem ise daha küçük ivmelerle ama saniyelerce, 1–10 Hz aralığında salınım yapar. Yani ayırt edici özellik genlik değil, süredir. Kodda bunu sızdıran kova (leaky bucket) denen bir puan sayacıyla yapıyoruz: saniyede 100 ölçüm alınır, eşiği aşan her ölçümde puan 2 artar, eşiğin altında kalan her ölçümde 1 azalır ve puan 100'e ulaşınca alarm çalar. 150 ms'lik bir kapı çarpması en fazla 15 örnek, yani 30 puan üretir ve kısa sürede erir. Örneklerin yaklaşık yarısında eşiği aşan bir sarsıntı ise saniyede net 50 puan biriktirir ve yaklaşık 2 saniyede alarmı tetikler. Ayrıca sinyal sensörün içindeki 21 Hz'lik alçak geçiren filtreden geçtiği için fan, motor ve kompresör uğultusu gibi yüksek frekanslı titreşimler büyük ölçüde bastırılır. Daha gelişmiş filtreleme yöntemleri için sensör verisi filtreleme yazısına göz atabilirsin.
| Yanlış alarm kaynağı | Sinyal özelliği | Çözüm |
|---|---|---|
| Kapı çarpması | Büyük, 50–200 ms süren tek darbe | Puan sayacı kısa darbeleri eler; sensörü kapı kasasından uzak tut |
| Yürüyüş, zıplama | Ritmik 1–2 Hz, sensöre yakınsa 0,01–0,05 g | Sensörü trafiğin az olduğu bir köşede taşıyıcı duvara monte et, eşiği biraz yükselt |
| Çamaşır makinesi, klima | Uzun süreli, sabit frekanslı titreşim | Cihazı bu makinelerden uzak bir odaya koy, çalışırken eşiği test et |
| Ağır vasıta geçişi | Birkaç saniye süren düşük genlikli titreşim | Gece ve gündüz ayrı test et, eşiği yol titreşiminin üstüne koy |
| Sensörün yerinden oynaması | Kalıcı ofset, puan sürekli artar | Vidayla sabitle; kaydıysa kartı resetleyip yeniden kalibre et |
Arduino deprem alarmı kodu (MPU6050 + buzzer + LED)
1#include <Wire.h>
2
3const int MPU_ADDR = 0x68;                  // AD0 = GND / AD0 = GND
4const int BUZZER_PIN = 8;                   // aktif buzzer / active buzzer
5const int LED_PIN = 7;                      // LED + 220 ohm
6const int BUTTON_PIN = 2;                   // susturma butonu / silence button
7
8const float THRESHOLD_G = 0.03;             // dinamik ivme eşiği (g) / dynamic acceleration threshold (g)
9const int SCORE_ALARM = 100;                // alarm puanı / alarm score
10const unsigned long SAMPLE_MS = 10;         // 100 Hz örnekleme / 100 Hz sampling
11const unsigned long ALARM_HOLD_MS = 30000;  // son sarsıntıdan sonra 30 s / 30 s after the last shake
12const bool DEBUG_PLOT = true;               // Seri Çizici çıktısı / Serial Plotter output
13
14float baseX, baseY, baseZ;                  // durağan taban değerleri / resting baseline
15int score = 0;
16bool alarmOn = false;
17float peakG = 0;
18unsigned long lastSample = 0;
19unsigned long lastShake = 0;
20
21void writeReg(uint8_t reg, uint8_t val) {
22  Wire.beginTransmission(MPU_ADDR);
23  Wire.write(reg);
24  Wire.write(val);
25  Wire.endTransmission();
26}
27
28void readAccel(float &ax, float &ay, float &az) {
29  Wire.beginTransmission(MPU_ADDR);
30  Wire.write(0x3B);                         // ACCEL_XOUT_H
31  Wire.endTransmission(false);
32  Wire.requestFrom(MPU_ADDR, 6);
33  uint8_t b[6];
34  for (int i = 0; i < 6; i++) b[i] = Wire.read();
35  ax = (int16_t)((b[0] << 8) | b[1]) / 16384.0;   // ±2 g: 16384 LSB/g
36  ay = (int16_t)((b[2] << 8) | b[3]) / 16384.0;
37  az = (int16_t)((b[4] << 8) | b[5]) / 16384.0;
38}
39
40void calibrate() {
41  float sx = 0, sy = 0, sz = 0;
42  for (int i = 0; i < 200; i++) {
43    float ax, ay, az;
44    readAccel(ax, ay, az);
45    sx += ax; sy += ay; sz += az;
46    delay(5);
47  }
48  baseX = sx / 200; baseY = sy / 200; baseZ = sz / 200;
49}
50
51void setup() {
52  Serial.begin(115200);
53  pinMode(BUZZER_PIN, OUTPUT);
54  pinMode(LED_PIN, OUTPUT);
55  pinMode(BUTTON_PIN, INPUT_PULLUP);
56  Wire.begin();
57  writeReg(0x6B, 0x00);                     // uyku modundan çık / wake up
58  writeReg(0x1C, 0x00);                     // ±2 g aralığı / ±2 g range
59  writeReg(0x1A, 0x04);                     // DLPF ~21 Hz
60  delay(100);
61  Serial.println(F("Kalibrasyon, dokunma / Calibrating, do not touch"));
62  calibrate();
63  lastSample = millis();
64}
65
66void loop() {
67  if (millis() - lastSample >= SAMPLE_MS) {
68    lastSample += SAMPLE_MS;
69    float ax, ay, az;
70    readAccel(ax, ay, az);
71    float dx = ax - baseX, dy = ay - baseY, dz = az - baseZ;
72    float dyn = sqrt(dx * dx + dy * dy + dz * dz);   // dinamik ivme (g) / dynamic acceleration (g)
73    if (DEBUG_PLOT) Serial.println(dyn, 4);
74
75    if (dyn > THRESHOLD_G) {
76      score = min(score + 2, 200);          // eşik üstü: +2 / above threshold: +2
77      if (dyn > peakG) peakG = dyn;
78    } else if (score > 0) {
79      score--;                              // eşik altı: -1 / below threshold: -1
80    }
81
82    if (score == 0 && !alarmOn) {           // sakin: tabanı yavaşça izle / quiet: track baseline slowly
83      baseX += (ax - baseX) * 0.001;
84      baseY += (ay - baseY) * 0.001;
85      baseZ += (az - baseZ) * 0.001;
86      peakG = 0;
87    }
88
89    if (score >= SCORE_ALARM) {
90      if (!alarmOn && !DEBUG_PLOT) {
91        Serial.print(F("SARSINTI! Tepe / Peak: "));
92        Serial.print(peakG, 3);
93        Serial.println(F(" g"));
94      }
95      alarmOn = true;
96      lastShake = millis();
97    }
98  }
99
100  if (alarmOn && (millis() - lastShake > ALARM_HOLD_MS || digitalRead(BUTTON_PIN) == LOW)) {
101    alarmOn = false;                        // süre doldu ya da susturuldu / timeout or silenced
102    score = 0;
103  }
104
105  bool on = alarmOn && ((millis() / 250) % 2);   // 2 Hz yanıp sönme / 2 Hz blinking
106  digitalWrite(LED_PIN, on);
107  digitalWrite(BUZZER_PIN, on);
108}| Kod parçası | Görevi |
|---|---|
| writeReg(0x6B, 0x00) | MPU6050 açılışta uyku modundadır; bu komut sensörü uyandırır |
| writeReg(0x1C, 0x00) | İvme aralığını ±2 g yapar; bu aralıkta 1 g = 16384 sayıdır |
| writeReg(0x1A, 0x04) | Dahili alçak geçiren filtreyi yaklaşık 21 Hz'e ayarlar |
| calibrate() | 200 ölçümün ortalamasıyla durağan taban değerlerini bulur |
| dyn | Tabandan sapmanın vektör büyüklüğü, yani dinamik ivme (g) |
| score | Eşik üstündeki her örnekte +2, altındakinde -1; 100'e ulaşınca alarm |
| ALARM_HOLD_MS | Alarm son sarsıntıdan sonra 30 s daha sürer; buton erken susturur |
| millis() zamanlaması | delay kullanmadan sabit 100 Hz örnekleme sağlar |
SW-420 ile basit deprem alarmı
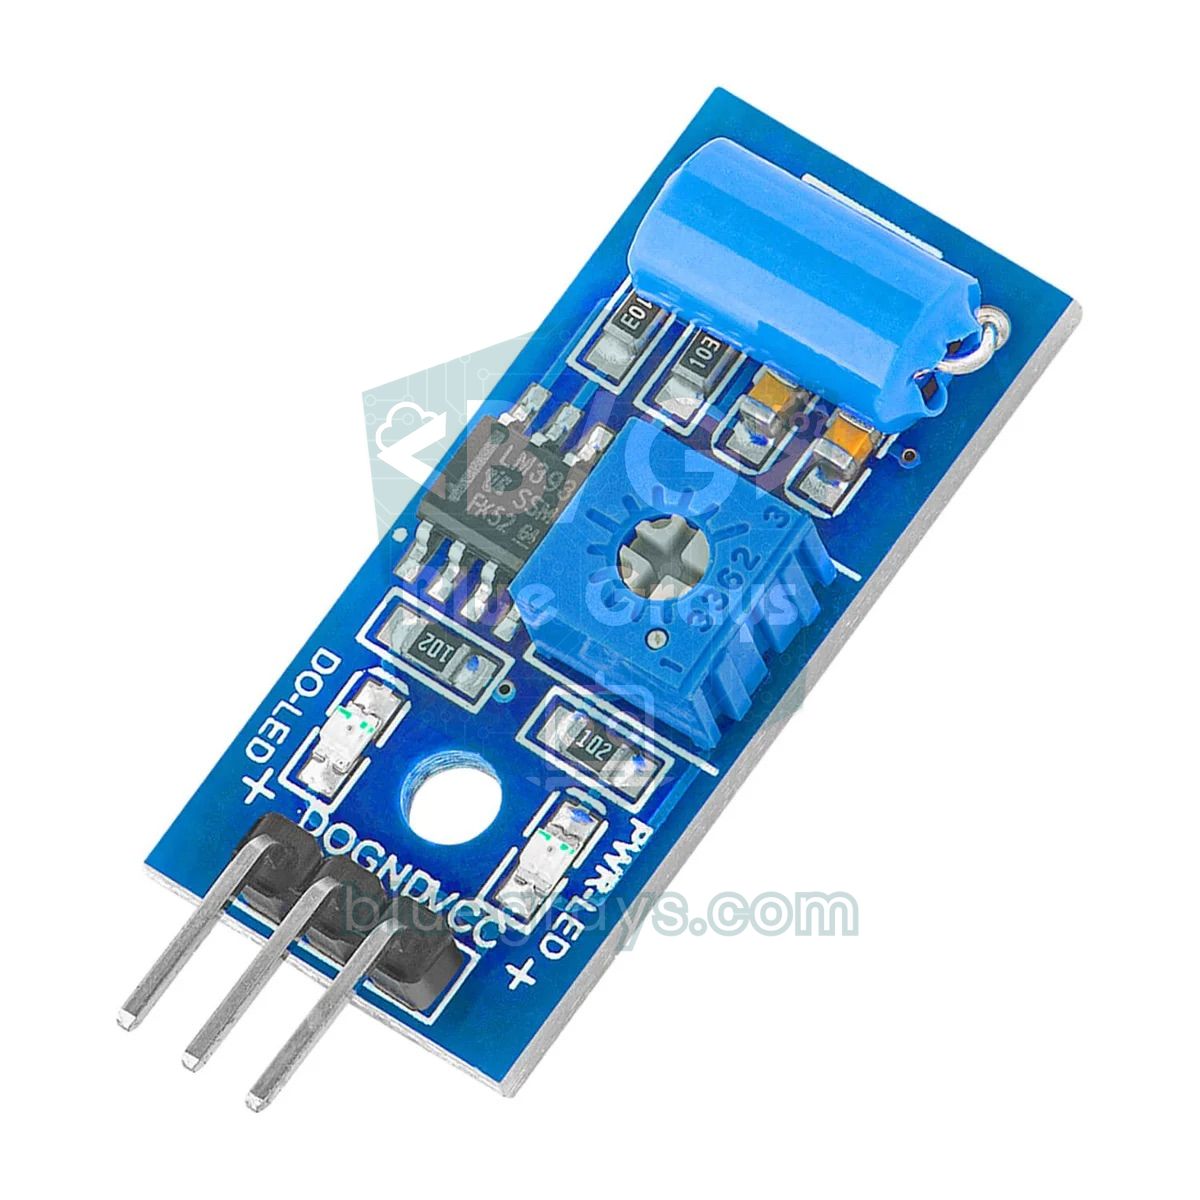
SW-420 modülü, içinde yaylı bir kontak bulunan basit bir titreşim anahtarı ve LM393 karşılaştırıcıdan oluşur. Durağan hâlde kontak kapalıdır ve DO çıkışı LOW kalır; titreşim kontağı açıp kapattıkça DO pini HIGH darbeler üretir. Modül üzerindeki potansiyometre hassasiyeti ayarlar. İvme ölçmez, yalnızca titreşim var ya da yok bilgisi verir; bu yüzden şiddeti ayırt edemez ama çok ucuzdur ve kodu basittir. Aşağıdaki kod darbeleri kesme (interrupt) ile sayar; art arda 2 saniye boyunca saniyede 15 ya da daha fazla darbe gelirse 20 saniyelik alarm başlatır. Böylece tek bir kapı çarpması burada da elenir. Modülün ayrıntıları için SW-420 titreşim sensörü yazısına bakabilirsin.
1const byte SENSOR_PIN = 3;                  // SW-420 DO (kesme pini / interrupt pin)
2const byte BUZZER_PIN = 8;
3const byte LED_PIN = 7;
4const unsigned int PULSE_LIMIT = 15;        // saniyedeki darbe sınırı / pulses per second limit
5
6volatile unsigned int pulses = 0;
7unsigned long lastCheck = 0;
8unsigned long alarmUntil = 0;
9byte busySeconds = 0;
10
11void onPulse() {
12  pulses++;                                 // her titreşim darbesini say / count each vibration pulse
13}
14
15void setup() {
16  Serial.begin(115200);
17  pinMode(SENSOR_PIN, INPUT);
18  pinMode(BUZZER_PIN, OUTPUT);
19  pinMode(LED_PIN, OUTPUT);
20  attachInterrupt(digitalPinToInterrupt(SENSOR_PIN), onPulse, RISING);
21}
22
23void loop() {
24  if (millis() - lastCheck >= 1000) {       // her saniye değerlendir / evaluate every second
25    lastCheck = millis();
26    noInterrupts();
27    unsigned int n = pulses;
28    pulses = 0;
29    interrupts();
30    Serial.println(n);
31    if (n >= PULSE_LIMIT) busySeconds++;
32    else busySeconds = 0;
33    if (busySeconds >= 2) alarmUntil = millis() + 20000;   // 2 s sürekli titreşim / 2 s continuous vibration
34  }
35
36  bool alarm = (long)(alarmUntil - millis()) > 0;
37  bool on = alarm && ((millis() / 250) % 2);
38  digitalWrite(BUZZER_PIN, on);
39  digitalWrite(LED_PIN, on);
40}
ESP32 ile telefona bildirim gönderen deprem alarmı
ESP32, aynı algılama mantığını çalıştırırken Wi-Fi üzerinden telefonuna Telegram mesajı da gönderebilir. Bunun için Kütüphane Yöneticisi'nden UniversalTelegramBot ve bağımlılığı ArduinoJson kütüphanesini kur, BotFather ile bir bot oluşturup token'ı ve kendi chat ID'ni koda yaz; adımların tamamı ESP32 Telegram bot yazısında var. Burada önemli bir tasarım kararı var: Wi-Fi bağlantısı alarmın ön şartı değildir. Deprem sırasında elektrik ya da internet kesilebilir; bu yüzden buzzer ve LED her durumda yerel olarak çalışır, mesaj ise yalnızca bağlantı varsa ve her olay için bir kez gönderilir. Cihazı bir 18650 pil, TP4056 şarj modülü ve uygun bir voltaj düzenleyiciyle yedeklemek, elektrik kesildiğinde de çalışmasını sağlar.
1#include <Wire.h>
2#include <WiFi.h>
3#include <WiFiClientSecure.h>
4#include <UniversalTelegramBot.h>
5
6const char* WIFI_SSID = "WIFI_ADI";
7const char* WIFI_PASS = "WIFI_SIFRESI";
8#define BOT_TOKEN "123456789:BOT_TOKENIN"     // BotFather'dan / from BotFather
9#define CHAT_ID "123456789"                   // kendi chat ID'n / your chat ID
10
11const int MPU_ADDR = 0x68;
12const int BUZZER_PIN = 25;
13const int LED_PIN = 26;
14const int BUTTON_PIN = 27;
15const float THRESHOLD_G = 0.03;
16const int SCORE_ALARM = 100;
17const unsigned long ALARM_HOLD_MS = 30000;
18
19WiFiClientSecure client;
20UniversalTelegramBot bot(BOT_TOKEN, client);
21
22float baseX, baseY, baseZ;
23int score = 0;
24bool alarmOn = false;
25bool messageSent = false;
26float peakG = 0;
27unsigned long lastSample = 0, lastShake = 0;
28
29void writeReg(uint8_t reg, uint8_t val) {
30  Wire.beginTransmission(MPU_ADDR);
31  Wire.write(reg);
32  Wire.write(val);
33  Wire.endTransmission();
34}
35
36void readAccel(float &ax, float &ay, float &az) {
37  Wire.beginTransmission(MPU_ADDR);
38  Wire.write(0x3B);
39  Wire.endTransmission(false);
40  Wire.requestFrom(MPU_ADDR, 6);
41  uint8_t b[6];
42  for (int i = 0; i < 6; i++) b[i] = Wire.read();
43  ax = (int16_t)((b[0] << 8) | b[1]) / 16384.0;
44  ay = (int16_t)((b[2] << 8) | b[3]) / 16384.0;
45  az = (int16_t)((b[4] << 8) | b[5]) / 16384.0;
46}
47
48void setup() {
49  Serial.begin(115200);
50  pinMode(BUZZER_PIN, OUTPUT);
51  pinMode(LED_PIN, OUTPUT);
52  pinMode(BUTTON_PIN, INPUT_PULLUP);
53  Wire.begin(21, 22);                         // SDA, SCL
54  writeReg(0x6B, 0x00);                       // uyandır / wake up
55  writeReg(0x1C, 0x00);                       // ±2 g
56  writeReg(0x1A, 0x04);                       // DLPF ~21 Hz
57  delay(100);
58  float sx = 0, sy = 0, sz = 0;               // kalibrasyon / calibration
59  for (int i = 0; i < 200; i++) {
60    float ax, ay, az;
61    readAccel(ax, ay, az);
62    sx += ax; sy += ay; sz += az;
63    delay(5);
64  }
65  baseX = sx / 200; baseY = sy / 200; baseZ = sz / 200;
66  client.setCACert(TELEGRAM_CERTIFICATE_ROOT);
67  WiFi.begin(WIFI_SSID, WIFI_PASS);           // bağlanmayı beklemez / does not block
68  lastSample = millis();
69}
70
71void loop() {
72  if (millis() - lastSample >= 10) {          // 100 Hz örnekleme / 100 Hz sampling
73    lastSample += 10;
74    float ax, ay, az;
75    readAccel(ax, ay, az);
76    float dx = ax - baseX, dy = ay - baseY, dz = az - baseZ;
77    float dyn = sqrt(dx * dx + dy * dy + dz * dz);
78    if (dyn > THRESHOLD_G) {
79      score = min(score + 2, 200);
80      if (dyn > peakG) peakG = dyn;
81    } else if (score > 0) {
82      score--;
83    }
84    if (score == 0 && !alarmOn) {
85      baseX += (ax - baseX) * 0.001;
86      baseY += (ay - baseY) * 0.001;
87      baseZ += (az - baseZ) * 0.001;
88      peakG = 0;
89    }
90    if (score >= SCORE_ALARM) {
91      alarmOn = true;
92      lastShake = millis();
93    }
94  }
95
96  if (alarmOn && !messageSent && WiFi.status() == WL_CONNECTED) {
97    digitalWrite(LED_PIN, HIGH);              // gönderirken de uyar / keep warning while sending
98    digitalWrite(BUZZER_PIN, HIGH);
99    String msg = String("Sarsinti algilandi! Tepe ivme: ") + String(peakG, 3) + " g";
100    bot.sendMessage(CHAT_ID, msg, "");
101    messageSent = true;                       // olay başına bir mesaj / one message per event
102    lastSample = millis();                    // kaçan örnekleri atla / skip missed samples
103  }
104
105  if (alarmOn && (millis() - lastShake > ALARM_HOLD_MS || digitalRead(BUTTON_PIN) == LOW)) {
106    alarmOn = false;
107    messageSent = false;
108    score = 0;
109  }
110
111  bool on = alarmOn && ((millis() / 250) % 2);
112  digitalWrite(LED_PIN, on);
113  digitalWrite(BUZZER_PIN, on);
114}
Raspberry Pi Pico ile MicroPython sürümü
Pico'da ek kütüphaneye gerek yok; MicroPython'un yerleşik I2C sınıfı ve struct modülü, MPU6050'nin ham verisini okumak için yeterlidir. Mantık Arduino koduyla birebir aynıdır: kalibrasyon, dinamik ivme, puan sayacı ve 30 saniyelik alarm. Pico'nun pinleri 3,3 V çıkış verdiği için 5 V'luk küçük aktif buzzer'lar daha kısık öter; yüksek ses istiyorsan buzzer'ı bir NPN transistörle 5 V'tan (VBUS) sür. MicroPython'a yeniysen önce MicroPython temelleri yazısına göz at.
1from machine import Pin, I2C
2import struct, time, math
3
4i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=400000)
5MPU = 0x68
6buzzer = Pin(15, Pin.OUT)
7led = Pin(14, Pin.OUT)
8button = Pin(13, Pin.IN, Pin.PULL_UP)        # susturma butonu / silence button
9
10i2c.writeto_mem(MPU, 0x6B, b'\x00')          # uyandır / wake up
11i2c.writeto_mem(MPU, 0x1C, b'\x00')          # ±2 g
12i2c.writeto_mem(MPU, 0x1A, b'\x04')          # DLPF ~21 Hz
13time.sleep_ms(100)
14
15def read_accel():
16    x, y, z = struct.unpack('>hhh', i2c.readfrom_mem(MPU, 0x3B, 6))
17    return x / 16384, y / 16384, z / 16384
18
19print("Kalibrasyon / Calibrating...")
20sx = sy = sz = 0
21for _ in range(200):
22    ax, ay, az = read_accel()
23    sx += ax; sy += ay; sz += az
24    time.sleep_ms(5)
25bx, by, bz = sx / 200, sy / 200, sz / 200
26
27THRESHOLD = 0.03                              # eşik (g) / threshold (g)
28score = 0
29alarm = False
30last_shake = 0
31
32while True:
33    t0 = time.ticks_ms()
34    ax, ay, az = read_accel()
35    dyn = math.sqrt((ax - bx) ** 2 + (ay - by) ** 2 + (az - bz) ** 2)
36    if dyn > THRESHOLD:
37        score = min(score + 2, 200)
38    elif score > 0:
39        score -= 1
40    if score == 0 and not alarm:              # tabanı yavaşça izle / track baseline slowly
41        bx += (ax - bx) * 0.001
42        by += (ay - by) * 0.001
43        bz += (az - bz) * 0.001
44    if score >= 100:
45        alarm = True
46        last_shake = time.ticks_ms()
47    if alarm and (time.ticks_diff(time.ticks_ms(), last_shake) > 30000 or button.value() == 0):
48        alarm = False
49        score = 0
50    on = alarm and (time.ticks_ms() // 250) % 2 == 1
51    buzzer.value(on)
52    led.value(on)
53    time.sleep_ms(max(0, 10 - time.ticks_diff(time.ticks_ms(), t0)))   # ~100 Hz
Deprem alarmını geliştirmek için proje fikirleri
- Ekranlı mini sismometre: Dinamik ivmeyi bir OLED ekranda kayan grafik olarak çiz, son olayın tepe değerini ve tahmini Mercalli şiddetini göster.
- Olay kaydedici: Her sarsıntının zamanını ve tepe ivmesini SD kart modülüne yaz; bir RTC ile tarih ve saat ekle.
- Acil aydınlatma: Sarsıntıda bir röle modülü ile koridor lambasını otomatik yak.
- Birleşik ev güvenliği: Deprem algılamayı gaz, duman ve hareket sensörleriyle aynı alarm sistemine ekle.
- Çoklu bildirim: Telegram yerine ya da ona ek olarak ESP32 ile WhatsApp mesajı gönder.
- Bilim projesi: Farklı katlara yerleştirdiğin sensörlerle titreşimin kata göre nasıl büyüdüğünü ölç; fikir için TÜBİTAK Arduino proje fikirleri yazısına bak.
Sık hatalar ve çözümleri
| Belirti | Olası neden | Çözüm |
|---|---|---|
| Değerler hep 0 ya da hiç değişmiyor | Sensör uykuda ya da I2C bağlantısı yanlış | 0x6B yazımını kontrol et, SDA/SCL pinlerini doğrula, I2C tarayıcı ile adresi bul |
| Açılır açılmaz alarm çalıyor | Kalibrasyon sırasında sensör hareket etti | Kalibrasyonda devreye dokunma, kartı resetle |
| Alarm bir türlü susmuyor | Buzzer titreşimi sensöre geçiyor ya da sensör yerinden kaydı | Buzzer'ı sensörden ayrı bir yüzeye monte et, sensörü sabitle ve yeniden kalibre et |
| Hafif sallamada tepki yok | THRESHOLD_G ya da SCORE_ALARM çok yüksek | Seri Çizici'de gürültüyü ölç, eşiği adım adım düşür |
| ESP32'den mesaj gelmiyor | Token ya da chat ID hatalı, Wi-Fi bağlı değil | Bilgileri kontrol et, Seri Monitör'de WiFi.status() değerini yazdır |
| Rastgele donmalar | Uzun ve gevşek I2C kabloları | Kabloları 30 cm'nin altında tut, breadboard temaslarını kontrol et |
| Buzzer çok kısık | 3,3 V pin ya da yetersiz akım | Buzzer'ı NPN transistör ile 5 V'tan sür |
Artık ivmeyi ölçen, kendi kendini kalibre eden, kısa darbeleri eleyen ve gerçek sarsıntıda sesli-ışıklı uyarı veren bir deprem alarmın var; üstelik aynı mantığı Arduino, ESP32 ve Pico üzerinde kurabiliyorsun. Buzzer, LED ve alarm mantığını pekiştirmek istersen BlueGrays uygulamasındaki buzzer kullanımı, polis çakar, lazerli uyarı sistemi ve ESP32 hareket alarmı projelerine adım adım devre şemaları ve hazır kodlarıyla göz atabilirsin.
Sıkça sorulan sorular
Arduino ile deprem alarmı yapılır mı, gerçekten işe yarar mı?
Evet, MPU6050 gibi bir ivmeölçerle hissedilir şiddetteki sarsıntıları algılayıp buzzer ve LED ile uyarı veren bir alarm yapılabilir. Özellikle uyurken hafif bir sarsıntıyı fark etmeni sağlar ve öğretici bir projedir. Ancak bir sismograf ya da resmi erken uyarı sistemi değildir; güvenlik kararlarını ona bağlamamalısın.
Deprem alarmı depremi önceden haber verir mi?
Hayır, hiçbir cihaz depremi önceden tahmin edemez. Yerel bir sensör ancak sarsıntı başladığında çalar. Merkezden uzaktaysan zayıf P dalgalarını yakalayıp güçlü S dalgalarından birkaç saniye önce uyarabilir; merkeze yakınsan bu süre neredeyse sıfırdır.
Deprem alarmı için MPU6050 mı SW-420 mi daha iyi?
MPU6050 ivmeyi sayısal olarak ölçtüğü için eşiği hassas ayarlayabilir, sarsıntının şiddetini ve süresini değerlendirebilirsin; yanlış alarmları ayıklamak bu yüzden çok daha kolaydır. SW-420 yalnızca titreşim var ya da yok bilgisi verir, ucuz ve basittir ama şiddeti ayırt edemez. Ciddi bir proje için MPU6050 tercih edilmelidir.
Deprem sensörü evin neresine takılmalı?
Sensörü mobilyaya değil, taşıyıcı bir duvara ya da zemine sağlam şekilde vidala. Kapılardan, çamaşır makinesinden ve yoğun yürüme yollarından uzak, mümkünse alt katta yere yakın bir köşe en az yanlış alarmı verir. Buzzer'ı da sensörle aynı yüzeye değil, ayrı bir yere monte et.
Arduino deprem büyüklüğünü ölçebilir mi?
Hayır. Deprem büyüklüğü, kaynakta açığa çıkan enerjiyi ifade eder ve çok sayıda istasyonun verisiyle hesaplanır. Arduino yalnızca bulunduğu noktadaki ivmeyi ölçer; bu değer merkeze uzaklığa, zemine ve kata göre çok değişir. Ölçtüğün tepe ivmeyi ancak kabaca hissedilen şiddete (Mercalli) çevirebilirsin.
Deprem alarmı için eşik değeri kaç g olmalı?
Önce ortamın gürültüsünü Seri Çizici'de ölç; MPU6050 sakin bir ortamda genellikle 0,002–0,008 g arasında dalgalanır. Eşiği bu gürültünün 3–5 katı, tipik olarak 0,02–0,04 g seçebilirsin; bu aralık insanların hafif hissettiği IV şiddetine denk gelir. Ardından kapı ve yürüyüş testleriyle ince ayar yap.
Bu yazıdan sonra yapabileceğin projeler
Tüm projeleri gör
Buzzer Kullanımı
Kapı zili ya da alarm sesi nasıl çıkar, hiç merak ettin mi? Arduino küçük bir buzzer'ı kısa aralıklarla öttürür: bip, sus, bip, sus.

Led Yakma
Elektroniğin ilk merhabası: tek bir LED'i yakıp söndürmek. Arduino LED'i çok kısa aralıklarla yakıp söndürür, ışık hızlı hızlı göz kırpar.

Polis Çakar
Polis arabasının çakarı gibi: kırmızı LED üç kez hızlıca yanıp söner, ardından mavi LED üç kez çakar ve bu sıra hiç durmadan sürer. Arduino'ya iki LED ve iki direnç bağlaman yeter.
Lazerli Uyarı Sistemi
Filmlerdeki gibi görünmez bir ışın çiti kuruyorsun. Lazer ışığı karşıdaki ışık sensörüne düşer; biri önünden geçip ışını kestiği an LED yanar ve buzzer öter, ışın geri gelince ikisi de susar.
Alev ve Gaz Sensörü Alarm
Gaz kaçtığında ya da bir yerde alev çıktığında seni hemen uyaran küçük bir bekçi.

ESP32 MQ-2 Gaz/Duman Dedektörü Alarmı
Bu projede MQ-2 gaz sensörü modülü ile yanıcı gaz (LPG, metan, propan) ve duman tespiti yapılır; tespit anında pasif buzzer üzerinden siren benzeri bir alarm sesi çalınır. Sensörün dijital eşik çıkışı (DO) ESP32'nin GPIO 4 pinine bağlanır; gaz ya da duman eşik değeri aştığında DO LOW olur ve alarm tetiklenir. Hassasiyet modül üzerindeki potansiyometre ile ayarlanır. Pasif buzzer tone() fonksiyonu ile sürülerek iki frekans arasında geçişli siren efekti üretilir.

ESP32 Hareket Alarm Sistemi (PIR + Buzzer + LED + Telegram)
PIR sensörü hareket algıladığında buzzer'ı ve LED'i çalıştıran, aynı anda Telegram üzerinden sahibine anlık bildirim gönderen akıllı bir güvenlik alarm sistemi. Tekrarlayan alarmların sıklığını sınırlamak için 30 saniyelik bekleme süresi (cooldown) vardır; bu süre PIR sensörünün yanlış algılamalarını ortadan kaldırmaz. Ev, garaj, depo veya çalışma odası gibi alanlarda kullanılabilir.