
Redüktörlü DC Motor (TT Motor): Devir, Tork ve Arduino Kontrolü
Redüktörlü DC motor (sarı TT motor) nedir? 1:48 dişli oranı, devir ve tork, 3–6 V, akım ölçme, PWM ile hız eşitleme, parazit kondansatörü, enkoder ve N20 farkı.

Redüktörlü DC motor, küçük ve hızlı bir DC motorun ucuna bir dişli kutusu (redüktör) eklenerek devri düşürülmüş, torku artırılmış motordur. Arduino robot arabalarında gördüğün sarı plastik gövdeli TT motor bu ailenin en yaygın üyesidir: içindeki motor dakikada binlerce tur atar, ama dişliler sayesinde tekerlek dakikada yalnızca 100–250 tur döner ve bir arabayı rahatça yürütecek gücü kazanır. Genellikle 65 mm'lik lastik tekerlekle set olarak satılır ve 3–6 V ile çalışır.
Bu rehberde dişli oranının (1:48) devri ve torku nasıl değiştirdiğini, TT motorun gerilim, akım ve hız değerlerini, motorun çektiği akımı ölçmeyi ve doğru motor sürücüsünü seçmeyi öğreneceksin. Ardından iki motorun neden aynı PWM değerinde farklı hızda döndüğünü görecek, bunu önce yazılımla, sonra enkoder diskiyle ölçerek eşitleyeceksin. Parazit kondansatörlerini, ESP32 ve Raspberry Pi Pico kodlarını ve N20 mikro motorla karşılaştırmayı da bulacaksın.

Redüktörlü DC motor nedir, nasıl çalışır?
Sıradan bir küçük DC motor yüksüz durumda dakikada 8.000–10.000 tur döner ama torku çok düşüktür; doğrudan bir tekerleğe takarsan arabayı kıpırdatamaz. Redüktör, iç içe geçmiş dişlilerle bu yüksek devri düşürür ve aynı oranda torku artırır. Dişli oranı 1:48 ise motor mili 48 tur attığında çıkış mili 1 tur atar: devir 48'e bölünür, tork ise (dişlilerdeki sürtünme kaybı dışında) yaklaşık 48 ile çarpılır. Güç (tork × devir) değişmez; redüktör yalnızca gücü hız yerine kuvvete çevirir. Bu yüzden redüktörlü motor, tekerlek, vinç, kapı ya da konveyör gibi yavaş ama güçlü hareket isteyen işler için idealdir.
| Özellik | Sarı TT motor (1:48, tipik değerler) |
|---|---|
| Çalışma gerilimi | 3–6 V DC |
| Dişli oranı | 1:48 (1:120 ve 1:220 seçenekleri de var) |
| Yüksüz çıkış devri | 3 V'ta yaklaşık 90–120 d/dk, 6 V'ta yaklaşık 200–250 d/dk |
| Yüksüz akım | Yaklaşık 150 mA |
| Kilitlenme (stall) akımı | 4,5 V'ta yaklaşık 1,2 A, 6 V'ta yaklaşık 1,5 A |
| Kilitlenme torku | 3 V'ta yaklaşık 0,4 kg·cm, 6 V'ta yaklaşık 0,8 kg·cm |
| Mil | Çift taraflı, iki düz kenarlı plastik mil |
| Gövde ve dişliler | Plastik; yaklaşık 70 × 22 × 18 mm, 30 g |
| Tekerlek | Yaklaşık 65 mm çap, lastik |
Dişli oranı, devir ve tork hesabı
Motoru seçerken ya da bir robotun ne kadar hızlı gideceğini tahmin ederken birkaç basit hesap yeterlidir. Tekerleğin çevresi π × çap'tır: 65 mm'lik tekerlekte 3,14 × 6,5 ≈ 20,4 cm. 6 V'ta yüksüz 200 d/dk dönen bir tekerlek dakikada 200 × 20,4 = 4080 cm, yani yaklaşık 0,68 m/s yol alır; yük altında bu değer %20–30 düşer. Tork tarafında 0,8 kg·cm, tekerleğin 3,25 cm'lik yarıçapında 0,8 / 3,25 ≈ 0,25 kg'lık bir itme kuvvetine denk gelir; bu motorun durmadan önce üretebildiği en büyük değerdir. Motorlar uzun süre kilitlenme torkunun üçte birinden fazlasıyla zorlanmamalıdır.
| Dişli oranı | Çıkış devri (6 V, yüksüz) | Tork | Uygun kullanım |
|---|---|---|---|
| 1:48 | Yaklaşık 200–250 d/dk | Orta | Robot araba, çizgi izleyen, engelden kaçan robot |
| 1:120 | Yaklaşık 80–100 d/dk | Yüksek | Ağır yük taşıyan araba, yavaş ve kontrollü hareket |
| 1:220 | Yaklaşık 45–55 d/dk | Çok yüksek | Kapı, perde, döner tabla, güneş takip sistemi |
TT motor kaç volt ile çalışır?
TT motorun anma gerilimi 3–6 V'tur ve bu aralıkta devir gerilimle neredeyse doğru orantılı değişir. En yaygın güç kaynağı 4 adet AA pildir: yeni alkalin pillerle 6,0–6,4 V, şarj edilebilir Ni-MH pillerle 4,8–5,2 V verir. İki adet 18650 Li-ion pil ise tam doluyken 8,4 V verir ve 6 V'luk motor için fazladır; ama L298N gibi sürücüler üzerinde yaklaşık 2 V düşürdüğü için motora 6 V civarı ulaşır. Daha verimli bir sürücü kullanıyorsan en yüksek PWM değerini sınırlayabilirsin: 8,4 V'tan ortalama 6 V elde etmek için en fazla 255 × 6 / 8,4 ≈ 182 kullan. Pil seçimiyle ilgili ayrıntılar Arduino'yu pille çalıştırma ve mAh pil kapasitesi yazılarında.
Motorun çektiği akımı ölçmek
Akımı bilmek hem doğru sürücüyü seçmeni hem de pilin ne kadar dayanacağını hesaplamanı sağlar. En kolay yol, multimetreyi akım konumuna alıp motorla seri bağlamaktır: kırmızı probu 10A girişine tak, pilin artısından gelen kabloyu sök ve araya multimetreyi koy. Önce motoru havada (yüksüz), sonra robot yerdeyken, en son da tekerleği elinle tutup kısa bir an zorlayarak ölç. Multimetre kullanımı için multimetre nasıl kullanılır yazısına, akımı Arduino ile sürekli izlemek için ACS712 akım sensörü yazısına bakabilirsin.
| Durum | Tipik akım (6 V) | Ne anlama gelir? |
|---|---|---|
| Tekerlek havada, yüksüz | 150–170 mA | Dişli ve fırça sürtünmesi; motor sağlıklı |
| Düz zeminde giden robot | 200–350 mA | Normal çalışma; pil hesabında bu değeri kullan |
| Rampa ya da halı | 400–700 mA | Motor zorlanıyor; 1:120 oranı ya da daha hafif gövde düşün |
| Tekerlek kilitli (stall) | 1,2–1,5 A | Sürücü ve pil için en kötü durum; uzun sürerse motor ısınır |
| Kalkış anı | Kısa süreli 1 A'e kadar | Pil gerilimini düşürüp Arduino'yu resetleyebilir |
Bu değerlerden pil ömrü kolayca çıkar: iki motorun düz zeminde toplam 0,6 A çektiği bir robot, 2000 mAh'lık Ni-MH AA pillerle kabaca 2000 / 600 ≈ 3,3 saat yol alır. Sürücü seçiminde ise kilitlenme akımına bakılır: L9110S kanal başına yaklaşık 800 mA verdiği için TT motorlar için sınırdadır; TB6612FNG kanal başına 1,2 A sürekli, 3,2 A tepe akımla daha rahattır. Akım, gerilim ve direnç ilişkisini hızlıca hesaplamak için Ohm kanunu hesaplayıcısını kullanabilirsin.
Motor sürücüsü seçimi ve bağlantı

| Sürücü | Kanal başına akım | Gerilim düşümü | Not |
|---|---|---|---|
| L298N | 2 A | Yaklaşık 1,5–2,5 V | Dayanıklı ve yaygın; 4×AA ile motora yaklaşık 4–4,5 V kalır |
| L293D (shield) | 0,6 A (tepe 1,2 A) | Yaklaşık 1,5–2,5 V | Uno'ya takılır, dört motor sürer; TT için sınırda |
| L9110S | 0,8 A | Düşük | Küçük ve ucuz; kilitlenme akımında zorlanır |
| TB6612FNG | 1,2 A (tepe 3,2 A) | Çok düşük (MOSFET) | Pil gerilimini verimli kullanır, TT için en iyi seçeneklerden |
| Bağlantı | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| L298N ENA (sol motor hızı, PWM) | D5 | GPIO 25 | GP15 |
| L298N IN1 / IN2 | D7 / D8 | GPIO 27 / GPIO 33 | GP14 / GP13 |
| L298N ENB (sağ motor hızı, PWM) | D6 | GPIO 26 | GP10 |
| L298N IN3 / IN4 | D9 / D4 | GPIO 32 / GPIO 4 | GP12 / GP11 |
| Sol / sağ enkoder (LM393) çıkışı | D2 / D3 | GPIO 34 / GPIO 35 | GP16 / GP17 |
| Enkoder modülü VCC | 5V | 3V3 | 3V3(OUT) |
| GND | Pil eksisi, L298N ve Arduino GND ortak | Ortak | Ortak |
ENA ve ENB jumper'larını çıkarmayı unutma; takılı kalırsa motor PWM'i görmez ve hep tam hızda döner. L298N'nin bütün pinleri, fren ve serbest bırakma davranışı DC motor ve L298N yazısında ayrıntılı anlatılıyor. Bir motor ters yönde dönüyorsa kodu değiştirmek yerine o motorun iki kablosunu sürücüde yer değiştirmek en temiz çözümdür.
Arduino kodu: ileri, geri, dönüş ve hız dengeleme
1// İki TT motoru L298N ile: ileri, geri, dönüş ve hız dengeleme
2// Two TT motors with an L298N: forward, reverse, turning and speed trim
3const byte ENA = 5, IN1 = 7, IN2 = 8;    // sol motor / left motor
4const byte ENB = 6, IN3 = 9, IN4 = 4;    // sağ motor / right motor
5const int MIN_PWM = 70;                  // altında motor kalkamaz / below this the motor won't start
6const float SOL_KATSAYI = 1.00;          // hızlı motoru yavaşlatmak için / to slow the faster motor
7const float SAG_KATSAYI = 0.92;
8
9void motorSur(byte en, byte inA, byte inB, int hiz, float katsayi) {   // hiz: -255..255
10  int pwm = abs(hiz) * katsayi;
11  if (pwm > 0 && pwm < MIN_PWM) pwm = MIN_PWM;    // ölü bölgeyi atla / skip the dead zone
12  digitalWrite(inA, hiz > 0 ? HIGH : LOW);
13  digitalWrite(inB, hiz < 0 ? HIGH : LOW);
14  analogWrite(en, hiz == 0 ? 0 : pwm);
15}
16
17void sur(int sol, int sag) {
18  motorSur(ENA, IN1, IN2, sol, SOL_KATSAYI);
19  motorSur(ENB, IN3, IN4, sag, SAG_KATSAYI);
20}
21
22void setup() {
23  byte pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
24  for (byte p : pinler) pinMode(p, OUTPUT);
25}
26
27void loop() {
28  sur(200, 200);    // ileri / forward
29  delay(2000);
30  sur(0, 0);        // dur / stop
31  delay(500);
32  sur(-180, -180);  // geri / reverse
33  delay(1500);
34  sur(0, 0);
35  delay(500);
36  sur(180, -180);   // yerinde sağa dön / spin right in place
37  delay(600);
38  sur(0, 0);
39  delay(1500);
40}
Koddaki MIN_PWM, motorun durgun sürtünmeyi yenip dönmeye başladığı en küçük PWM değeridir. Uno'nun 5 ve 6 numaralı pinleri yaklaşık 980 Hz PWM üretir; TT motorlar genellikle 60–90 arasındaki bir değerin altında yalnızca vızıldar ama dönmez. Kendi motorun için bu değeri bulmak kolaydır: PWM'i 0'dan başlayıp beşer beşer artır ve tekerleğin ilk döndüğü değeri not et. PWM'in çalışma mantığı ve frekansla ilgili ayrıntılar PWM nedir? yazısında.
İki motor neden farklı hızda döner?
Aynı kutudan çıkan iki TT motora aynı PWM'i verdiğinde robotun düz gitmesini beklersin, ama çoğu zaman araba bir yana doğru kayar. Sebebi ucuz motorlardaki üretim farklarıdır: fırçaların ve mıknatısların toleransı, dişlilerdeki sürtünme, yağlama ve plastik millerin hizası her motorda biraz farklıdır. Satıcıların verdiği ±%10 tolerans, iki motor arasında %20'ye varan bir hız farkı anlamına gelebilir. Üstelik fark sabit değildir: pil gerilimi düştükçe, motor ısındıkça ya da zemin değiştikçe değişir. Ayrıca motorlar ters monte edildiği için biri ileri dönerken diğeri motor açısından geri döner ve bazı motorlar iki yönde farklı hızdadır.
- Robotu düz bir zeminde, 2–3 metre boyunca aynı PWM ile ileri sür ve hangi yöne kaydığını not et.
- Araba sağa kayıyorsa sol motor daha hızlıdır; SOL_KATSAYI değerini 0,95'e düşür ve tekrar dene.
- Araba düz gidene kadar katsayıyı 0,01–0,02 adımlarla değiştir; bu genellikle 3–5 denemede biter.
- Aynı testi geri yönde de yap; fark çok büyükse ileri ve geri için ayrı katsayılar kullan.
- Pil gerilimi değiştiğinde ayar bozulabilir; kalıcı ve kendiliğinden düzelen bir çözüm için aşağıdaki enkoder yöntemine geç.
Parazit giderme: motor kondansatörleri
Fırçalı DC motorlar dönerken fırçalar ile kolektör arasında küçük kıvılcımlar oluşur. Bu kıvılcımlar hem besleme hattında gerilim sıçramalarına hem de havaya yayılan elektriksel gürültüye yol açar. Belirtileri tanıdıktır: motor çalışınca Arduino kendiliğinden resetlenir, Seri Monitör'e anlamsız karakterler düşer, ultrasonik sensör saçma mesafeler ölçer ya da Bluetooth bağlantısı kopar. Çözüm, gürültüyü kaynağında, motorun hemen üzerinde bastırmaktır.
- Motor uçlarına 100 nF: Her motorun iki ucu arasına, üzerinde 104 yazan 100 nF seramik kondansatör lehimle. Bacaklarını mümkün olduğunca kısa tut.
- Gövdeye iki kondansatör daha: Metal gövdeli motorlarda her uçtan gövdeye birer 100 nF eklemek gürültüyü daha da azaltır. TT motorun gövdesi plastik olduğu için uçlar arasındaki tek kondansatör çoğu zaman yeterlidir.
- Sürücü beslemesine elektrolitik: L298N'nin besleme girişine 470–1000 µF'lık bir elektrolitik kondansatör koy; kalkış anında pil geriliminin çökmesini yumuşatır.
- Kabloları bük: Motorun iki kablosunu birbirine burarak sür; kablolardan yayılan gürültü azalır.
- Beslemeyi ayır: Mümkünse Arduino'yu ve motorları ayrı pillerden besle, GND'leri tek noktada birleştir.
Kondansatörlerin nasıl çalıştığını ve kodlarını okumayı kondansatör nedir? yazısında, motor çalışınca yaşanan resetlerin diğer sebeplerini Arduino kendini resetliyor yazısında bulabilirsin.
Enkoder diskiyle hız ölçmek
TT motorun mili iki taraftan çıkar; tekerleğe takılmayan uca genellikle setle birlikte gelen 20 yarıklı plastik enkoder diski takılır. Diskin yarıkları, U şeklindeki bir kızılötesi yarık sensörünün (LM393 karşılaştırıcılı optik modül) arasından geçer; her yarık bir darbe üretir. Disk tekerlekle aynı hızda döndüğü için 20 darbe bir tekerlek turu demektir. Yarım saniyede 30 darbe sayılırsa tekerlek 30 / 20 = 1,5 tur atmıştır; bu da dakikada 1,5 × 120 = 180 d/dk demektir. Tur sayısını tekerlek çevresiyle çarparak gidilen mesafeyi de bulursun: her darbe 20,4 / 20 ≈ 1 cm'dir.
Aşağıdaki kod iki tekerleğin devrini ölçer ve sağ motorun PWM'ini, iki tarafın darbe sayısı eşit olana kadar kendiliğinden ayarlar. Bu basit bir oransal (P) denetleyicidir: fark ne kadar büyükse düzeltme o kadar büyüktür. Yarık sensörleri kenar geçişlerinde birden fazla darbe üretebildiği için kesme fonksiyonu 2 ms'den yakın darbeleri yok sayar. Kesmelerin ayrıntıları için Arduino interrupt yazısına bakabilirsin.
1// 20 yarıklı enkoder diskiyle devir ölçümü ve iki motoru eşitleme
2// RPM measurement with 20-slot encoder discs and matching two motors
3const byte ENA = 5, IN1 = 7, IN2 = 8;      // sol motor / left motor
4const byte ENB = 6, IN3 = 9, IN4 = 4;      // sağ motor / right motor
5const byte ENC_SOL = 2, ENC_SAG = 3;       // LM393 yarık sensörleri / slot sensors
6const byte YARIK = 20;                     // disk başına yarık / slots per disc
7const int TEMEL_PWM = 180;                 // sol motorun sabit hızı / fixed left speed
8const float KP = 4.0;                      // oransal kazanç / proportional gain
9
10volatile unsigned int solSayac = 0, sagSayac = 0;
11volatile unsigned long solSon = 0, sagSon = 0;
12int sagPwm = TEMEL_PWM;
13unsigned long oncekiZaman = 0;
14
15void solDarbe() {
16  unsigned long t = micros();
17  if (t - solSon > 2000) {                 // 2 ms'den yakın darbeleri yok say / ignore bounces
18    solSayac++;
19    solSon = t;
20  }
21}
22
23void sagDarbe() {
24  unsigned long t = micros();
25  if (t - sagSon > 2000) {
26    sagSayac++;
27    sagSon = t;
28  }
29}
30
31void setup() {
32  Serial.begin(9600);
33  byte pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
34  for (byte p : pinler) pinMode(p, OUTPUT);
35  pinMode(ENC_SOL, INPUT);
36  pinMode(ENC_SAG, INPUT);
37  attachInterrupt(digitalPinToInterrupt(ENC_SOL), solDarbe, RISING);
38  attachInterrupt(digitalPinToInterrupt(ENC_SAG), sagDarbe, RISING);
39  digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);   // iki motor da ileri / both forward
40  digitalWrite(IN3, HIGH); digitalWrite(IN4, LOW);
41  analogWrite(ENA, TEMEL_PWM);
42  analogWrite(ENB, sagPwm);
43}
44
45void loop() {
46  if (millis() - oncekiZaman >= 500) {     // yarım saniyede bir / every half second
47    oncekiZaman = millis();
48    noInterrupts();
49    unsigned int sol = solSayac, sag = sagSayac;
50    solSayac = 0;
51    sagSayac = 0;
52    interrupts();
53
54    float solDevir = sol * 120.0 / YARIK;  // 0,5 s'deki darbe -> d/dk / pulses in 0.5 s -> rpm
55    float sagDevir = sag * 120.0 / YARIK;
56    sagPwm += (int)(KP * ((int)sol - (int)sag));    // sağ geride kaldıysa hızlandır / speed up if behind
57    sagPwm = constrain(sagPwm, 70, 255);
58    analogWrite(ENB, sagPwm);
59
60    Serial.print(F("Sol / Left: "));
61    Serial.print(solDevir, 0);
62    Serial.print(F(" d/dk  Sag / Right: "));
63    Serial.print(sagDevir, 0);
64    Serial.print(F(" d/dk  Sag PWM: "));
65    Serial.println(sagPwm);
66  }
67}
Kodu çalıştırdığında ilk birkaç saniye sağ PWM değerinin değiştiğini, sonra iki tekerleğin devrinin birbirine yaklaştığını Seri Monitör'de görürsün. KP çok büyükse sağ motor bir hızlanıp bir yavaşlayarak salınır, çok küçükse düzeltme yavaş kalır; 2 ile 6 arasında denemek iyi bir başlangıçtır. Daha hassas bir sürüş için toplam mesafeyi de eşitleyebilir ya da tam bir PID denetleyicisi yazabilirsin. Enkoder sensörü, çizgi izleyen robotlarda kullanılan kızılötesi sensörlere benzer şekilde çalışır; ayrıntılar TCRT5000 kızılötesi sensör yazısında.
ESP32 ile TT motor kontrolü
ESP32'nin 3,3 V'luk pinleri L298N ve TB6612FNG girişlerini sorunsuz sürer, çünkü bu sürücüler 2,3 V'un üstünü HIGH kabul eder. ESP32 Arduino çekirdeği analogWrite fonksiyonunu destekler; varsayılan PWM frekansı yaklaşık 1 kHz'tir. Enkoder sensörlerini 3V3 ile besle ki çıkışları da 3,3 V olsun; GPIO 34 ve 35 yalnızca giriş pinidir ve enkoder için idealdir. ESP32'nin Wi-Fi ve Bluetooth'u sayesinde robotu telefondan kontrol edebilir, devir bilgisini bir web sayfasında gösterebilirsin.
1// ESP32: iki TT motor, enkoderle devir ölçümü / two TT motors with RPM measurement
2const int ENA = 25, IN1 = 27, IN2 = 33;      // sol motor / left motor
3const int ENB = 26, IN3 = 32, IN4 = 4;       // sağ motor / right motor
4const int ENC_SOL = 34, ENC_SAG = 35;        // yalnız giriş pinleri / input-only pins
5const int YARIK = 20;
6
7volatile uint32_t solSayac = 0, sagSayac = 0;
8portMUX_TYPE kilit = portMUX_INITIALIZER_UNLOCKED;
9
10void IRAM_ATTR solDarbe() {
11  portENTER_CRITICAL_ISR(&kilit);
12  solSayac++;
13  portEXIT_CRITICAL_ISR(&kilit);
14}
15
16void IRAM_ATTR sagDarbe() {
17  portENTER_CRITICAL_ISR(&kilit);
18  sagSayac++;
19  portEXIT_CRITICAL_ISR(&kilit);
20}
21
22void sur(int sol, int sag) {                 // -255..255
23  digitalWrite(IN1, sol > 0); digitalWrite(IN2, sol < 0);
24  digitalWrite(IN3, sag > 0); digitalWrite(IN4, sag < 0);
25  analogWrite(ENA, abs(sol));
26  analogWrite(ENB, abs(sag));
27}
28
29void setup() {
30  Serial.begin(115200);
31  int pinler[] = {ENA, IN1, IN2, ENB, IN3, IN4};
32  for (int p : pinler) pinMode(p, OUTPUT);
33  pinMode(ENC_SOL, INPUT);
34  pinMode(ENC_SAG, INPUT);
35  attachInterrupt(digitalPinToInterrupt(ENC_SOL), solDarbe, RISING);
36  attachInterrupt(digitalPinToInterrupt(ENC_SAG), sagDarbe, RISING);
37  sur(180, 180);                             // ileri / forward
38}
39
40void loop() {
41  delay(1000);
42  portENTER_CRITICAL(&kilit);
43  uint32_t sol = solSayac, sag = sagSayac;
44  solSayac = 0;
45  sagSayac = 0;
46  portEXIT_CRITICAL(&kilit);
47  Serial.printf("Sol / Left: %.0f d/dk  Sag / Right: %.0f d/dk\n",
48                sol * 60.0 / YARIK, sag * 60.0 / YARIK);   // 1 s'deki darbe -> d/dk / pulses in 1 s -> rpm
49}
Raspberry Pi Pico ve MicroPython ile TT motor
Pico'da her GPIO PWM üretebilir. MicroPython'da PWM nesnesinin frekansını 1 kHz'e ayarlar, hızı duty_u16() ile 0–65535 aralığında verirsin; 65535 tam hız demektir. Aşağıdaki kod sol motoru farklı hızlarda çalıştırır ve enkoderden devri ölçer. Pico'yu motorlarla aynı pilden beslemek istersen L298N'nin 5V çıkışını VSYS pinine bağlayabilirsin.
1from machine import Pin, PWM
2import machine
3import time
4
5ena = PWM(Pin(15))                     # sol motor hızı / left motor speed
6ena.freq(1000)
7in1 = Pin(14, Pin.OUT)
8in2 = Pin(13, Pin.OUT)
9YARIK = 20
10sayac = 0
11
12def darbe(pin):                        # enkoder kesmesi / encoder interrupt
13    global sayac
14    sayac += 1
15
16enc = Pin(16, Pin.IN)
17enc.irq(trigger=Pin.IRQ_RISING, handler=darbe)
18
19def motor(hiz):                        # hiz: -100..100 (%)
20    in1.value(1 if hiz > 0 else 0)
21    in2.value(1 if hiz < 0 else 0)
22    ena.duty_u16(int(abs(hiz) * 65535 / 100))
23
24for hiz in (40, 60, 80, 100):
25    motor(hiz)
26    time.sleep(1)                      # hızlanmayı bekle / let it settle
27    durum = machine.disable_irq()
28    sayac = 0
29    machine.enable_irq(durum)
30    time.sleep(1)                      # 1 saniye say / count for 1 second
31    print("PWM %{}: {} d/dk".format(hiz, sayac * 60 // YARIK))
32motor(0)
TT motor mu N20 mikro motor mu?
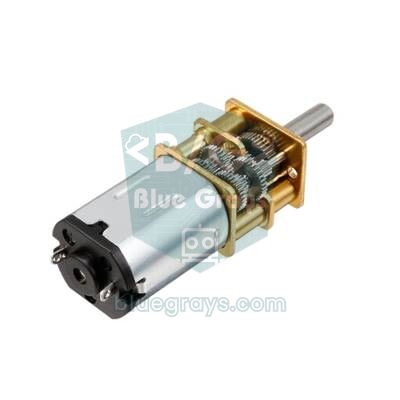
| Özellik | TT motor (sarı) | N20 mikro motor |
|---|---|---|
| Boyut | Yaklaşık 70 × 22 × 18 mm | Yaklaşık 12 × 10 mm kesit, 25–35 mm boy |
| Dişliler | Plastik | Metal |
| Gerilim seçenekleri | 3–6 V | 3 V, 6 V ve 12 V sürümleri |
| Dişli oranı | Genellikle 1:48 (1:120, 1:220) | 1:10'dan 1:1000'e kadar geniş seçenek |
| Mil | Plastik, iki düz kenarlı | 3 mm metal D mil |
| Enkoder | Ayrı disk ve yarık sensörü | Arkaya takılı manyetik Hall enkoderli sürümler yaygın |
| Fiyat ve dayanıklılık | Çok ucuz, dişlileri zamanla aşınır | Daha pahalı, daha hassas ve uzun ömürlü |
| Uygun projeler | Eğitim robotları, robot araba setleri | Mini sumo, hızlı çizgi izleyen, küçük mekanizmalar |
Kısacası TT motor, ucuz ve kolay monte edildiği için ilk robot araba ve okul projeleri için en iyi başlangıçtır. Daha küçük, daha hassas ve dayanıklı bir mekanizma gerekiyorsa ya da bir yarışma robotu yapıyorsan N20 tercih edilir; enkoderli N20'ler motor milinden ölçtükleri için tekerlek turu başına yüzlerce darbe vererek çok daha hassas hız ölçümü sağlar. Hangi motor türünün hangi işe uygun olduğunu genel olarak görmek için DC, servo ve step motor farkı yazısına bak.
Redüktörlü motor ile proje fikirleri
- Robot araba: İki TT motor, sarhoş tekerlek ve L298N ile Bluetooth kontrollü bir araba yap; bütün adımlar Arduino robot araba yapımı yazısında.
- Çizgi izleyen robot: Kızılötesi sensörlerle siyah çizgiyi takip et; motor hız dengesi burada çok önemlidir. Bkz. çizgi izleyen robot.
- Engelden kaçan robot: HC-SR04 ile önündeki engeli gör ve yön değiştir; kurulum engelden kaçan robot yazısında.
- Mesafe ölçen tekerlek: Enkoderli tekerleği zeminde yuvarlayarak oda ölçen dijital bir metre yap; her darbe yaklaşık 1 cm'dir.
- Otomatik perde: 1:220 oranlı bir TT motorla perdeyi sabah açıp akşam kapat; LDR ile ışığa göre çalıştır.
- Döner sergi tablası: Yavaş dönen bir motorla küçük bir ürün ya da maket sergileme tablası yap.
Sık yapılan hatalar ve çözümleri
| Belirti | Olası sebep | Çözüm |
|---|---|---|
| Motor vızıldıyor ama dönmüyor | PWM ölü bölgenin altında ya da pil zayıf | MIN_PWM değerini artır, pil gerilimini ölç |
| Motor hep tam hızda | ENA/ENB jumper'ı takılı ya da PWM olmayan pin | Jumper'ı çıkar; Uno'da 3, 5, 6, 9, 10, 11 pinlerini kullan |
| Araba düz gitmiyor | Motorlar arasındaki üretim farkı | Katsayı ile dengele ya da enkoderle kapalı döngü kur |
| Motor çalışınca Arduino resetleniyor | Kalkış akımı pil gerilimini düşürüyor, fırça gürültüsü | Motor uçlarına 100 nF, sürücü girişine 470 µF ekle; Arduino'yu ayrı besle |
| Bir tekerlek ters dönüyor | Motor kabloları ters bağlı | O motorun iki kablosunu sürücüde yer değiştir |
| Hız beklenenden düşük | L298N üzerinde 2 V kayıp | Daha yüksek gerilimli pil ya da TB6612FNG gibi MOSFET'li sürücü kullan |
| Enkoder fazla darbe sayıyor | Yarık kenarında sensör titreşimi | Kesmede 2 ms'lik bekleme filtresi kullan, diski sensörün ortasına hizala |
Redüktörlü TT motor, dişli oranının hız ile tork arasındaki ilişkiyi, PWM ile hız kontrolünü ve enkoderle geri beslemeyi öğrenmek için ucuz ama çok öğretici bir parçadır. Doğru sürücü, birkaç kondansatör ve basit bir dengeleme koduyla robotun düz ve güvenilir gider. BlueGrays uygulamasında Bluetooth kontrollü araba, engelden kaçan robot ve kızılötesi sensör projelerini adım adım devre şeması ve kodlarıyla bulabilir, bu motorları hemen bir projeye dönüştürebilirsin.
Sıkça sorulan sorular
Redüktörlü DC motor ne demek?
Redüktörlü DC motor, yüksek devirli küçük bir DC motorun ucuna dişli kutusu eklenmiş motordur. Dişliler devri düşürür ve torku aynı oranda artırır; 1:48 oranında motor mili 48 tur atarken çıkış mili 1 tur atar. Bu sayede küçük bir motor, bir robot arabayı ya da bir mekanizmayı rahatça hareket ettirebilir.
TT motor kaç volt ile çalışır?
Sarı TT motorlar 3–6 V arasında çalışır ve en yaygın besleme 4 adet AA pildir. 3 V'ta yaklaşık 90–120, 6 V'ta yaklaşık 200–250 devir/dakika döner. 6 V'tan yüksek gerilim motoru hızlandırır ama ısınmasına ve dişlilerinin çabuk aşınmasına yol açar.
TT motor kaç amper çeker?
Yüksüz durumda yaklaşık 150 mA, düz zeminde giden bir robotta 200–350 mA çeker. Tekerlek kilitlendiğinde akım 6 V'ta 1,5 A'e kadar çıkabilir. Bu yüzden motor sürücüsü ve pil kilitlenme akımına göre seçilmeli, motor asla doğrudan Arduino pininden beslenmemelidir.
İki DC motor neden aynı hızda dönmez?
Ucuz motorlarda fırça, mıknatıs, dişli sürtünmesi ve yağlama farkları vardır; aynı PWM'de bile hızlar %10–20 farklı olabilir. Pil gerilimi ve sıcaklık da farkı değiştirir. Yazılımda hızlı motora bir katsayı uygulamak ya da enkoderle iki tekerleğin devrini ölçüp PWM'i otomatik ayarlamak sorunu çözer.
DC motora neden kondansatör takılır?
Fırçalı motorlar dönerken fırçalarda oluşan küçük kıvılcımlar elektriksel gürültü üretir. Bu gürültü Arduino'nun resetlenmesine, sensörlerin yanlış ölçmesine ve kablosuz bağlantının kopmasına yol açabilir. Motor uçları arasına lehimlenen 100 nF'lık seramik kondansatör gürültüyü kaynağında bastırır.
Enkoder diski ile motor hızı nasıl ölçülür?
Motor miline takılan yarıklı disk, bir optik yarık sensörünün arasından geçer ve her yarık bir darbe üretir. Arduino bu darbeleri kesme ile sayar; 20 yarıklı bir diskte 20 darbe bir tekerlek turudur. Bir saniyedeki darbe sayısını 20'ye bölüp 60 ile çarpınca dakikadaki devir bulunur.
Bu yazıdan sonra yapabileceğin projeler
Tüm projeleri gör
L298N ile Bluetooth Kontrollü Araba
Telefonunu kumandaya çevirip kendi robot arabanı sür. Arduino, Bluetooth modülü üzerinden telefondaki bir kumanda uygulamasından gelen komutları alır ve motor sürücüyle tekerlekleri döndürür; araba…

Engelden Kaçan Robot
Kendi yolunu bulan akıllı bir araç yapmaya ne dersin? Engelden Kaçan Robot, önündeki ultrasonik sensör sayesinde çevresini sürekli tarar.

TCRT5000 Siyah Beyaz Zemin Tespiti
Çizgi izleyen robotların gözü olan küçük bir sensörle zeminin siyah mı beyaz mı olduğunu anlarsın.

TCRT5000 ile Yansıma (Yakınlık) Okuma
Görünmez ışık yollayıp yansımasını ölçen küçük bir sensörle önündeki yüzeyi algılarsın.

Joystick İle Servo Kontrol
Bir oyun kolu çubuğuyla iki motoru yönet, tıpkı bir güvenlik kamerasını çevirir gibi.

ESP32 Potansiyometre ile LED Parlaklık (Analog → PWM)
Bu projede bir potansiyometre ile LED parlaklığını analog olarak kontrol ediyoruz. ESP32'nin ADC pini potansiyometreden gelen 0-3.3V gerilimi okur, ardından bu değer PWM (Pulse Width Modulation) sinyaline çevrilerek LED'e gönderilir. Böylece potansiyometreyi çevirdikçe LED kademeli olarak parlar ve söner. Arduino Core 3.0+ ile analogWrite() doğrudan kullanılabilir; ESP32-S2/S3'te ADC çözünürlüğü 12-bit'e sabitlenir.

ESP32 PWM ile LED Soldurma (Fade)
LED'in parlaklığını yumuşak şekilde 0'dan max'a, max'tan 0'a değiştirme. Arduino'daki gibi analogWrite() ile PWM kontrolü yapıyoruz — ESP32 Arduino Core 3.0+ ile aynı syntax sorunsuz çalışır. Pin tanımı + pinMode + analogWrite yeterli.

Raspberry Pi Pico PWM ile LED Fade (Nefes Efekti)
LED artık sadece yanıp sönmüyor, nefes alıyor! Raspberry Pi Pico'nun PWM (Pulse Width Modulation, darbe genişlik modülasyonu) özelliğiyle LED'in parlaklığı yavaş yavaş artar, sonra yavaş yavaş azalır; uyku modundaki bir dizüstü bilgisayarın ışığı gibi sakin bir "nefes" efekti. Bu projede machine.PWM sınıfını, duty_u16() ile 0–65535 arası 16 bit parlaklık değerini ve PWM frekansını öğrenirsin.