
ESP32 Bluetooth Araba (L298N)
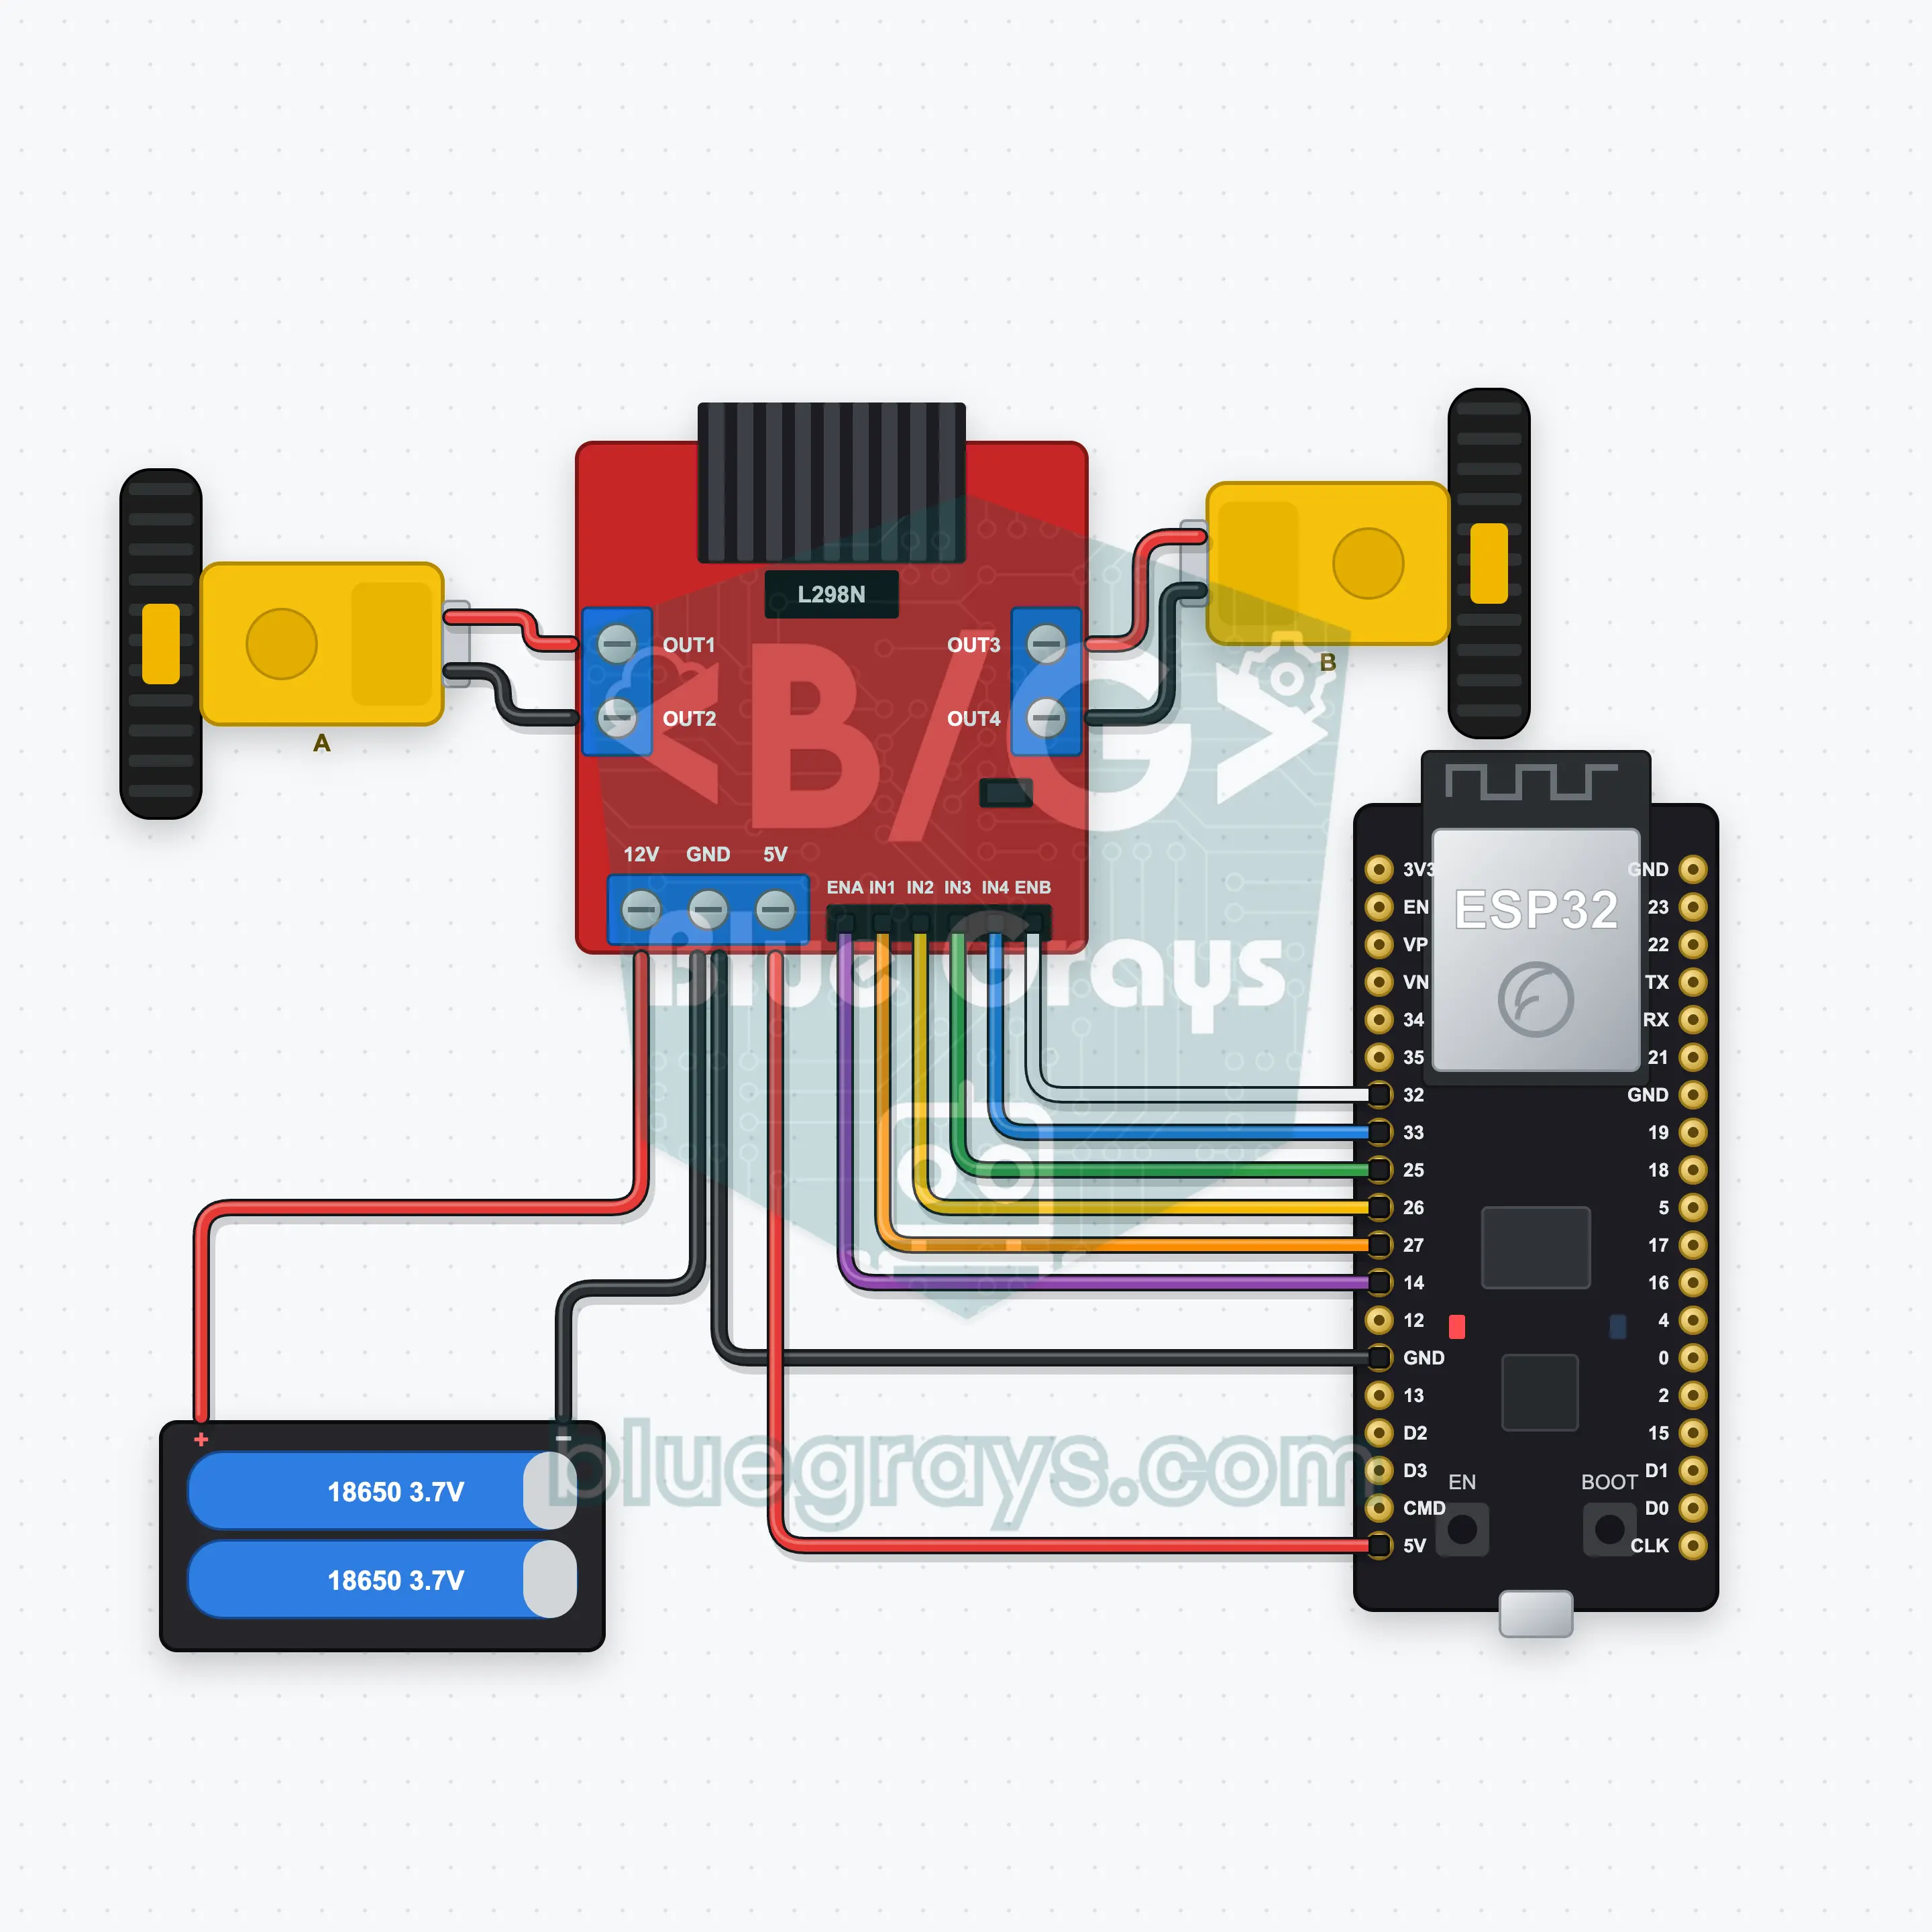
İki tekerlekli arabanı telefondaki joystick ile Bluetooth üzerinden sür; internet gerekmez, iPhone ve Android'de çalışır. Bu proje uygulamadaki Araba kumandası Bluetooth şablonunun adım adım rehberi: ESP32, L298N ve iki motorla kurulur. Atölyem › Cihazlarım › Yeni cihaz ekle › Bluetooth yolunu izle, Araba kumandası'nı seç, Kodu al ile kodu karta yükle. Bu sayfadaki Bluetooth paneli olarak kur düğmesi sihirbazı bu şablonla açar.
Video
Devre Şeması
Kaynak Kodu
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Araba                  │
5// └───────────────────────────┘
6// Araba kumandası
7// Arduino IDE kartı: ESP32 Dev Module
8// BLE kütüphanesi ESP32 kart paketiyle gelir, ayrıca kurulmaz
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Araba";  // kart bu adla yayın yapar, uygulama onu listede bu adla bulur
15
16// Pinler: farklı bağladıysan buradan değiştir
17const int ENA = 14, IN1 = 27, IN2 = 26;  // A motoru (ENA, IN1, IN2) sol teker, B motoru (ENB, IN3, IN4) sağ teker
18const int ENB = 32, IN3 = 25, IN4 = 33;
19const unsigned long COMMAND_TIMEOUT_MS = 500;  // Güvenlik: 500 ms komut gelmezse motorlar durur (sürerken uygulama komutu tekrarlar)
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── Uygulama "anahtar=değer" satırları yollar; "?" gelince kart bütün değerlerini gönderir ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // "@v" satırı uygulamaya kod sürümünü bildirir
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// gelen baytlar Bluetooth görevinden loop()'a küçük bir halka tamponla geçer
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// satırlar 20 baytlık paketlerle gider (her telefonla çalışır)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155int speedLimit = 80;  // uygulamadan gelen hız sınırı (%0–100)
156unsigned long lastCommandMs = 0;
157bool moving = false;
158
159// araba ters giderse o motorun iki kablosunun yerini değiştir
160void motor(int en, int a, int b, int power) {
161  power = constrain(power, -100, 100);
162  digitalWrite(a, power > 0 ? HIGH : LOW);
163  digitalWrite(b, power < 0 ? HIGH : LOW);
164  analogWrite(en, abs(power) * speedLimit * 255L / 10000);
165}
166
167void drive(int left, int right) {
168  motor(ENA, IN1, IN2, left);
169  motor(ENB, IN3, IN4, right);
170  moving = left != 0 || right != 0;
171  lastCommandMs = millis();
172}
173
174void onValue(const char *key, const char *value) {
175  if (is(key, "joy")) {  // Joystick: y ileri-geri, x dönüş; sol ve sağ teker hızına çevrilir
176    const char *comma = strchr(value, ',');
177    int x = atoi(value), y = comma ? atoi(comma + 1) : 0;
178    drive(constrain(y + x, -100, 100), constrain(y - x, -100, 100));
179  } else if (is(key, "yon")) {
180    if (is(value, "ileri")) drive(100, 100);
181    else if (is(value, "geri")) drive(-100, -100);
182    else if (is(value, "sol")) drive(-70, 70);
183    else if (is(value, "sag")) drive(70, -70);
184    else drive(0, 0);
185  } else if (is(key, "hiz")) {
186    speedLimit = constrain(atoi(value), 0, 100);
187  }
188}
189
190void sendAll() {
191  sendInt("hiz", speedLimit);
192}
193
194void onLinkLost() {
195  drive(0, 0);  // Bağlantı koptu: motorlar durur
196}
197
198void setup() {
199  Serial.begin(115200);
200  int pins[] = { ENA, IN1, IN2, ENB, IN3, IN4 };
201  for (int pin : pins) pinMode(pin, OUTPUT);
202  drive(0, 0);
203  btBegin();
204  Serial.print(F("BlueGrays Bluetooth: "));
205  Serial.println(BLE_NAME);
206}
207
208void loop() {
209  btPoll();
210  if (moving && millis() - lastCommandMs > COMMAND_TIMEOUT_MS) drive(0, 0);
211}
212Sıkça Sorulanlar
iPhone ile çalışır mı? HC-05 ile farkı ne?
Evet, iPhone ve Android'de çalışır. HC-05 ve HC-06 gibi klasik Bluetooth modülleri iPhone'a bağlanamaz; bu yüzden projede ESP32'nin yerleşik Bluetooth Low Energy'si kullanılır, ek modül gerekmez. Kartı telefonun Bluetooth ayarlarından eşleştirmeye çalışma; bağlantıyı yalnız BlueGrays uygulaması kurar.
Araba ters gidiyor ya da bir teker ters dönüyor.
Ters dönen motorun iki kablosunu L298N'nin vidalı ucunda yer değiştir (sol motor OUT1/OUT2, sağ motor OUT3/OUT4); koddaki yorum da bunu söyler. İleri basınca araba kendi etrafında dönüyorsa yalnız bir motor terstir. İkisi de doğru dönüyor ama sola basınca sağa gidiyorsa sol ve sağ motorun yerini değiştir.
ESP32'yi nasıl beslerim? USB ve pil aynı anda takılı olabilir mi?
2× 18650 pil (7,4 V) L298N'nin 12V girişine gider, L298N'nin 5V çıkışı da ESP32'nin VIN pinini besler; bunun için L298N'deki 5V regülatör jumper'ı takılı kalmalı. Böylece araba kablosuz çalışır. Kod yüklerken USB takılıysa pil anahtarını kapat ya da 5V kablosunu çıkar, iki besleme çakışmasın. L298N GND'si ile ESP32 GND'si mutlaka birleşik olmalı.
Menzil ne kadar? Bağlantı koparsa araba ne yapar?
Bluetooth Low Energy açık alanda genelde 10 ile 30 metre arası gider; duvarlar ve araya giren insanlar bu mesafeyi kısaltır. Bağlantı koparsa kart motorları hemen durdurur ve yeniden yayına başlar, uygulamadan kartına tekrar bağlanırsın. Kart 500 ms boyunca komut alamazsa da araba durur, yani menzil dışına kaçıp gitmez.