
Arduino ilə lazer modulu: KY-008 ilə lazerli siqnalizasiya və keçid sayğacı
KY-008 lazer modulunun Arduino-ya qoşulması, 5 mW 650 nm göz təhlükəsizliyi, LDR ilə lazer maneəsi, hədd kalibrasiyası, güzgülü şüa, yarış taymeri və ESP32 bildirişi.
Lazer modulu Arduino ilə istifadə olunan ən diqqətçəkən hissələrdən biridir: qırmızı, nazik və metrlərlə dağılmadan irəliləyən bir şüa yaradır. Hobbi dəstlərində olan KY-008 lazer modulu 650 nm dalğa uzunluğunda və təxminən 5 mW gücündə lazer diodunu kiçik bir platada birləşdirir; Arduino-nun tək bir rəqəmsal pininə qoşulur və digitalWrite() ilə yandırılıb söndürülür. Tək başına sadəcə göstəricidir, amma qarşısına işıq sensoru qoyanda filmlərdəki kimi lazerli siqnalizasiyaya, qapıdan keçənləri sayan sayğaca və ya millisaniyə dəqiqliyi ilə vaxt ölçən yarış taymerinə çevrilir.
Bu yazıda KY-008-in texniki göstəricilərini, 5 mW-lıq lazerin gözün üçün nə qədər təhlükəli olduğunu və hansı qaydalara əməl etməli olduğunu, modulu Arduino Uno-ya, ESP32-yə və Raspberry Pi Pico-ya düzgün qoşmağı öyrənəcəksən. Sonra LDR ilə lazer maneəsi quracaq, həddi əllə yoxlamaq əvəzinə Arduino-ya avtomatik ölçdürəcək, güzgülərlə tək lazerdən çoxlu şüa əldə edəcək, keçidləri sayıb sürət ölçəcək və ESP32 ilə şüa kəsiləndə telefonuna bildiriş göndərəcəksən.
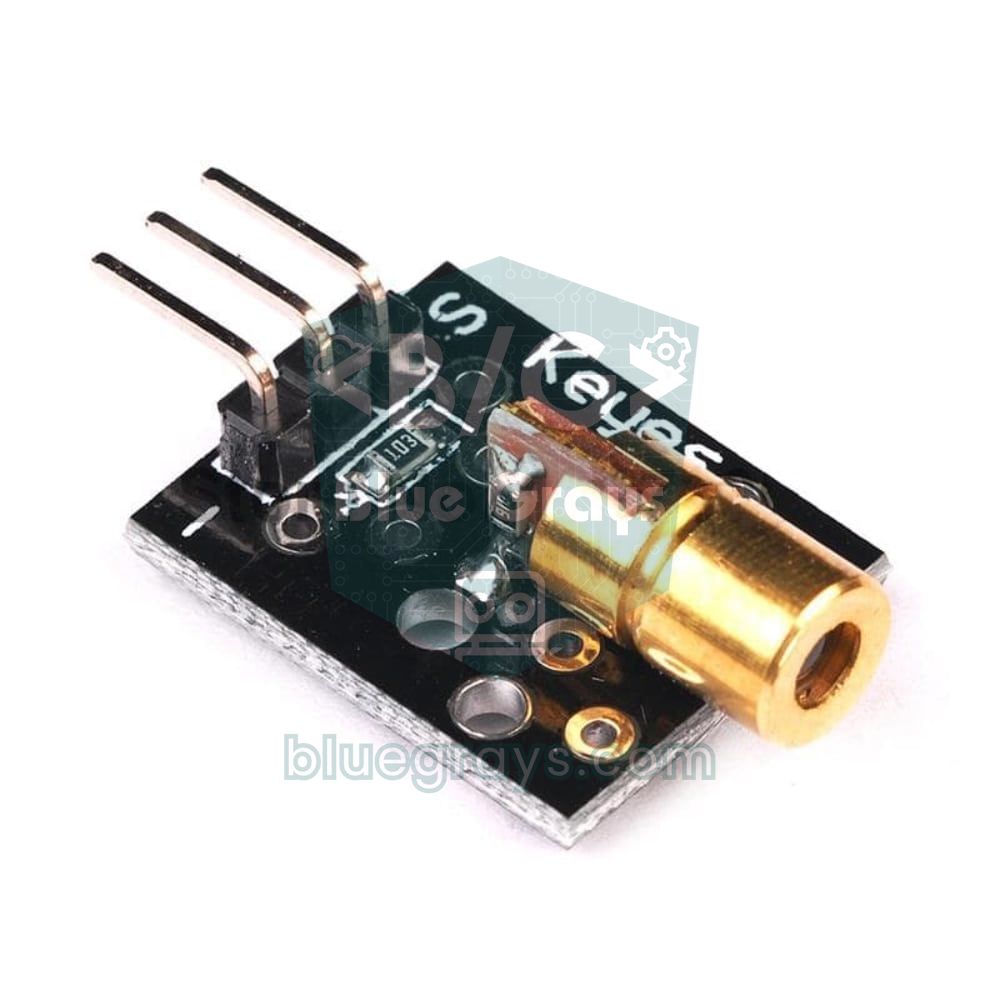
KY-008 lazer modulu nədir, necə işləyir?
Modulun əsasını latun borunun içinə yerləşdirilmiş kiçik lazer diodu təşkil edir. Adi LED-dən fərqli olaraq lazer diodu cərəyan müəyyən həddi keçəndə işığı tək bir dalğa uzunluğunda və nizamlı (koherent) şəkildə yaradır; borunun ucundakı kiçik linza bu işığı demək olar ki, paralel şüaya çevirir. Buna görə LED-in işığı bir neçə santimetrdə dağılır, lazer nöqtəsi isə bir neçə metr sonra belə bir neçə millimetr ölçüsündə qalır. 650 nm gözün rahat gördüyü tünd qırmızıya uyğundur. Lazer başlığının arxasındakı kiçik platada yerləşən rezistor diod üzərindən keçən cərəyanı məhdudlaşdırır. Lazer diodları artıq cərəyana LED-lərdən çox həssasdır; bu rezistoru keçib diodu birbaşa qidalandırmaq onu saniyələr içində sıradan çıxara bilər.
| Xüsusiyyət | Dəyər |
|---|---|
| Model | KY-008 (bəzi satıcılarda HW-493) |
| Dalğa uzunluğu | 650 nm (görünən qırmızı) |
| Çıxış gücü | Təxminən 5 mW |
| Lazer sinfi | 3R (IEC 60825-1), ABŞ-da IIIa |
| İş gərginliyi | 5 V (3,3 V-da daha sönük yanır) |
| Cərəyan | 40 mA-dən aşağı; plataya görə dəyişir |
| Lazer başlığı | 6 mm diametrli latun boru |
| Pinlər | S (siqnal), orta pin (əksər platalarda +5V və ya boş), − (GND) |
| İş temperaturu | −10 ilə 40 °C arası |
Göz təhlükəsizliyi: 5 mW lazer nə qədər təhlükəlidir?
Lazerin təhlükəsi ümumi gücündən deyil, bu gücün çox kiçik nöqtədə toplanmasından gəlir. Gözün linzası paralel şüanı retinada mikron ölçülü nöqtəyə fokuslayır; buna görə divarda zərərsiz görünən 5 mW retinada günəşə birbaşa baxmaqdan da güclü nöqtəyə çevrilə bilər. Lazerlər bu riskə görə siniflərə bölünür. 1 mW-dan aşağı Sinif 2 lazerlərdə gözün refleks olaraq qırpılması (təxminən 0,25 saniyə) adətən qoruyur. KY-008-in daxil olduğu Sinif 3R isə bu həddin beş qatına qədər çıxır: qısa və təsadüfi baxışda risk aşağıdır, amma şüaya birbaşa və ya güzgüdən baxmaq gözə zərər verə bilər.
| Sinif | Görünən işıqda güc | Risk |
|---|---|---|
| 1 | Çox aşağı və ya şüa cihazın içində bağlıdır | Normal istifadədə təhlükəsizdir |
| 2 | 1 mW-a qədər | Göz qırpma refleksi qoruyur; qəsdən baxmaq olmaz |
| 3R | 1–5 mW (KY-008) | Birbaşa baxış gözə zərər verə bilər |
| 3B | 5–500 mW | Birbaşa və güzgüdən əks olunan şüa təhlükəlidir |
| 4 | 500 mW-dan yuxarı | Göz, dəri və yanğın təhlükəsi |
- Şüaya heç vaxt baxma: Lazerin çıxdığı ucu gözünə yaxınlaşdırma, modulu işləyərkən əlində gəzdirmə.
- Şüanı göz səviyyəsindən aşağıda saxla: Siqnalizasiya və sayğac şüalarını yerdən 20–50 sm yüksəkliyə qur. Bu hündürlük sürünən körpənin, kiçik uşağın, pişiyin və ya itin göz səviyyəsinə uyğun gəlir; evdə onlar olanda lazeri açıq qoyma.
- Əksolunmalara diqqət et: Güzgülər, şüşə, saat sifərblatları və parlaq metallar şüanı gözlənilməz istiqamətlərə göndərir. Şüanın yolunu əvvəldən axıra qədər yoxla və sonunu mat, tünd səthlə bitir.
- Uşaqlar tək istifadə etməsin: Lazer oyuncaq deyil; məktəb və elm sərgisi layihələrində böyüyün nəzarəti altında işlə.
- Etiketə kor-koranə güvənmə: Ucuz modullarda real güc etiketdən fərqli ola bilər; hər modula ən azı Sinif 3R kimi yanaş.
- Düzləndirməni kağızla et: Şüanın qarşısına ağ kağız tut və nöqtəni kağızın üzərində izlə; şüanın hara getdiyini görmək üçün heç vaxt şüaya baxma.
KY-008-in qoşulması: Arduino Uno, ESP32 və Raspberry Pi Pico
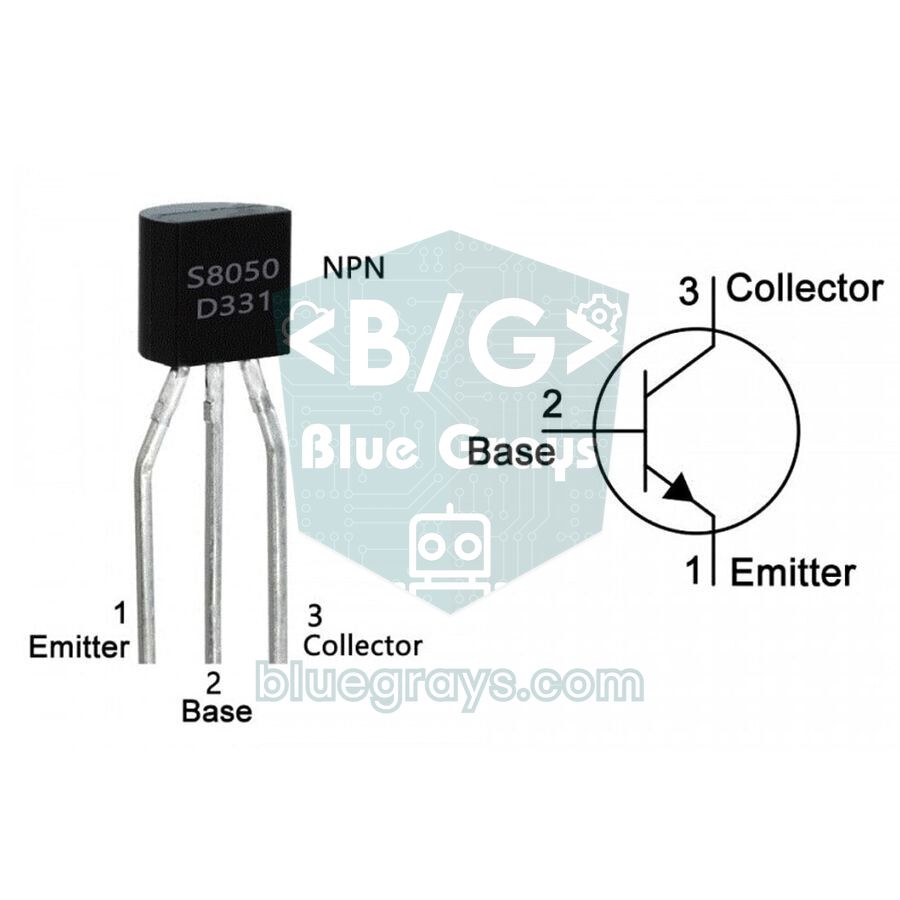
KY-008-in üç pini var: S siqnal pinidir və HIGH olanda lazer yanır, − GND-dir, işarəsiz orta pin isə əksər platalarda +5V-a gedir və ya boşdur. Lazer S ilə − arasına qoşulub; yəni S pininə qoşduğun Arduino pini lazerin cərəyanını birbaşa verir. Arduino Uno-da qısa sınaqlar üçün bu problem deyil, amma modulun cərəyanı plataya görə dəyişir və 40 mA-ə yaxınlaşa bilər. Bu, ATmega328P-nin hər pin üçün mütləq həddidir; tövsiyə olunan dəyər 20 mA-dir. Lazeri saatlarla açıq saxlayacaqsansa, bir neçə lazer istifadə edəcəksənsə və ya ESP32 yaxud Pico ilə işləyirsənsə, lazeri 5V-dan qidalandır və NPN tranzistorla (BC547, S8050 və ya 2N2222) açıb-bağla. Tranzistorun ayaq düzülüşünə tranzistor bələdçisindən baxa bilərsən.
| Qoşulma | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| KY-008 S | D7 | 5V (VIN) | VBUS (pin 40) |
| KY-008 orta pin | Boş (lazer yanmasa 5V) | 5V (VIN) | VBUS (pin 40) |
| KY-008 − | GND | NPN kollektoru | NPN kollektoru |
| NPN emitteri | – | GND | GND (pin 38) |
| NPN bazası (1 kΩ ilə) | – | GPIO 26 | GP15 (pin 20) |
| LDR 1-ci ayaq | 5V | 3V3 | 3V3(OUT) (pin 36) |
| LDR 2-ci ayaq + rezistorun üst ucu | A0 | GPIO 34 | GP26 (pin 31) |
| Rezistorun (3,3–10 kΩ) alt ucu | GND | GND | GND |
| Aktiv buzzer + | D8 | GPIO 25 | GP14 (pin 19) |
Kodlara keçməzdən əvvəl aşağıdakı kiçik test proqramı ilə lazeri və LDR-i birlikdə yoxla. Proqram lazeri yarım saniyə fasilələrlə yandırıb söndürür və hər iki halda oxunan dəyəri Serial Monitor-a yazır. İki dəyər arasındakı fərq nə qədər böyükdürsə, maneən bir o qədər etibarlı işləyir: Uno-da 300-dən yuxarı fərq çox yaxşıdır; 100-dən aşağıdırsa, şüa LDR-ə tam düşmür və ya ətraf işıq çox güclüdür.
1// KY-008 + LDR ilk test: lazer açıkken ve kapalıyken değerleri gör / First test: see readings with the laser on and off
2const int LASER_PIN = 7;   // KY-008 S pini / KY-008 S pin
3const int LDR_PIN = A0;    // LDR bölücü çıkışı / LDR divider output
4
5void setup() {
6  Serial.begin(9600);
7  pinMode(LASER_PIN, OUTPUT);
8}
9
10void loop() {
11  digitalWrite(LASER_PIN, HIGH);   // lazer açık / laser on
12  delay(500);                      // LDR'nin oturmasını bekle / let the LDR settle
13  int onValue = analogRead(LDR_PIN);
14
15  digitalWrite(LASER_PIN, LOW);    // lazer kapalı / laser off
16  delay(500);
17  int offValue = analogRead(LDR_PIN);
18
19  Serial.print(F("Isin var / beam: "));
20  Serial.print(onValue);
21  Serial.print(F("  Isin yok / no beam: "));
22  Serial.print(offValue);
23  Serial.print(F("  Fark / gap: "));
24  Serial.println(onValue - offValue);
25}
LDR ilə lazer maneəsi necə işləyir?
Lazer maneəsinin məntiqi sadədir: lazer şüası qarşıdakı LDR-ə (işığa həssas rezistora) fasiləsiz düşür. Lazer nöqtəsi düşən LDR-in müqaviməti bir neçə yüz oma enir, şüa kəsiləndə isə on minlərlə oma çıxır. LDR-i sabit rezistorla gərginlik bölücü kimi qoşanda bu müqavimət dəyişimi analoq pində gərginlik dəyişiminə çevrilir: 5V → LDR → A0 → rezistor → GND qoşulmasında şüa olanda A0 yüksək, şüa kəsiləndə aşağı oxunur. Kimsə şüanın qarşısından keçən an dəyər düşür və Arduino siqnalizasiyanı işə salır.
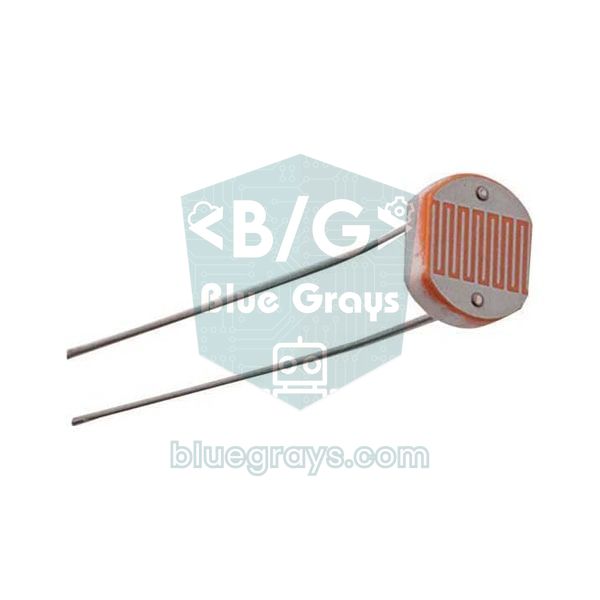
Lazerin LDR üzərində niyə bu qədər güclü təsir yaratdığını kiçik hesabla görə bilərsən: 5 mW-lıq şüa təxminən 3 mm diametrli nöqtədə toplananda hər kvadrat metrə təxminən 700 W işıq intensivliyi yaranır. Bu, günorta günəşi ilə eyni tərtibdədir və işıqlı otağın işığından yüzlərlə dəfə güclüdür. Yenə də maneənin ən böyük düşməni ətraf işıqdır: günəş alan pəncərənin qarşısında LDR şüa kəsilsə belə işıqlı qalır və siqnalizasiya heç nə hiss etmir. Həll çox ucuzdur: LDR-i 3–5 sm uzunluğunda qara borunun (boş qələm gövdəsi, qara pipetka və ya termosıxılan boru) dibinə yerləşdir. Boru yalnız qarşıdan gələn lazeri içəri buraxır, yandan gələn ətraf işığı kəsir.
| Vəziyyət | LDR müqaviməti (nümunə) | 10 kΩ ilə analogRead | 3,3 kΩ ilə analogRead |
|---|---|---|---|
| Lazer LDR-dədir (boru içində) | 300 Ω | 993 | 938 |
| Şüa kəsikdir (boru içində) | 30 kΩ | 256 | 101 |
| Şüa kəsikdir (borusuz, işıqlı otaq) | 3 kΩ | 787 | 536 |
| Şüalı və şüasız fərq (boru içində) | – | 737 | 837 |
Addım-addım: Arduino ilə lazerli siqnalizasiya
- KY-008-in S pinini D7-yə, − pinini GND-yə qoş; orta pini boş burax (lazer yanmasa 5V-a qoş).
- LDR-in bir ayağını 5V-a, digər ayağını A0-a qoş; A0 ilə GND arasına 3,3 kΩ və ya 10 kΩ-luq rezistor qoy.
- LDR-i qara borunun dibinə yerləşdir və borunun ağzını lazerə tərəf çevir.
- Aktiv buzzer-in + ayağını D8-ə, − ayağını GND-yə qoş. Susdurma düyməsini D4 ilə GND arasına tax; daxili pull-up istifadə olunduğu üçün əlavə rezistor lazım deyil.
- Lazeri və LDR-i möhkəm bazaya sabitlə; lazer nöqtəsini əvvəlcə ağ kağızla tap, sonra borunun içinə sal.
- Kodu yüklə və Serial Monitor-u 9600 baud-da aç. Açılışda şüanın qarşısında heç kim olmamalıdır; Arduino lazeri bir dəfə söndürüb yandıraraq özünü kalibrə edir.
1// KY-008 lazer + LDR ile lazerli alarm / Laser tripwire alarm with KY-008 + LDR
2const int LASER_PIN = 7;       // KY-008 S pini ya da transistör bazı / KY-008 S pin or transistor base
3const int LDR_PIN = A0;        // LDR bölücü çıkışı / LDR divider output
4const int BUZZER_PIN = 8;      // aktif buzzer / active buzzer
5const int LED_PIN = 13;        // kart üzerindeki LED / on-board LED
6const int RESET_PIN = 4;       // susturma butonu, diğer ucu GND / silence button, other leg to GND
7
8const int BREAK_PCT = 40;                // %40'ın altı = ışın kesik / below 40% = beam broken
9const int RESTORE_PCT = 60;              // %60'ın üstü = ışın sağlam / above 60% = beam intact
10const unsigned long CONFIRM_MS = 30;     // en az bu kadar kesik kalmalı / must stay broken this long
11const unsigned long ALARM_MS = 10000;    // alarm süresi / alarm duration
12
13int onLevel = 0, offLevel = 0;           // ışınlı ve ışınsız ölçüm / reading with and without the beam
14bool beamOk = true;
15bool alarmOn = false;
16unsigned long brokenSince = 0;
17unsigned long alarmStart = 0;
18
19int readAvg() {
20  long sum = 0;
21  for (int i = 0; i < 8; i++) sum += analogRead(LDR_PIN);  // 8 ölçüm ortalaması / average of 8 readings
22  return sum / 8;
23}
24
25void calibrate() {
26  while (true) {
27    digitalWrite(LASER_PIN, LOW);        // lazer kapalı = kesik ışın / laser off = broken beam
28    delay(300);                          // LDR yavaştır, bekle / the LDR is slow, wait
29    offLevel = readAvg();
30    digitalWrite(LASER_PIN, HIGH);       // lazer açık = sağlam ışın / laser on = intact beam
31    delay(300);
32    onLevel = readAvg();
33    Serial.print(F("Isinli / beam: "));
34    Serial.print(onLevel);
35    Serial.print(F("  Isinsiz / no beam: "));
36    Serial.println(offLevel);
37    if (abs(onLevel - offLevel) >= 100) return;   // yeterli fark var / enough difference
38    Serial.println(F("Isin LDR'ye ulasmiyor, hizala! / Beam misses the LDR, align it!"));
39    delay(2000);
40  }
41}
42
43// 100 = ışın tam, 0 = ışın yok; LDR'nin yönü fark etmez / 100 = full beam, 0 = no beam; LDR polarity doesn't matter
44int beamPercent() {
45  return (long)(readAvg() - offLevel) * 100 / (onLevel - offLevel);
46}
47
48void setup() {
49  Serial.begin(9600);
50  pinMode(LASER_PIN, OUTPUT);
51  pinMode(BUZZER_PIN, OUTPUT);
52  pinMode(LED_PIN, OUTPUT);
53  pinMode(RESET_PIN, INPUT_PULLUP);
54  calibrate();
55  Serial.println(F("Alarm hazir / Alarm armed"));
56}
57
58void loop() {
59  unsigned long now = millis();
60  int pct = beamPercent();
61
62  if (beamOk && pct < BREAK_PCT) {       // ışın yeni kesildi / beam just broke
63    beamOk = false;
64    brokenSince = now;
65  } else if (!beamOk && pct > RESTORE_PCT) {
66    beamOk = true;                       // ışın geri geldi / beam restored
67  }
68
69  if (!beamOk && !alarmOn && now - brokenSince >= CONFIRM_MS) {
70    alarmOn = true;
71    alarmStart = now;
72    Serial.println(F("ALARM: isin kesildi! / beam broken!"));
73  }
74
75  if (alarmOn && (now - alarmStart >= ALARM_MS || digitalRead(RESET_PIN) == LOW)) {
76    alarmOn = false;                     // süre doldu ya da butona basıldı / timeout or button pressed
77  }
78
79  digitalWrite(LED_PIN, beamOk ? LOW : HIGH);
80  digitalWrite(BUZZER_PIN, (alarmOn && (now / 200) % 2) ? HIGH : LOW);  // kesik siren / beeping siren
81}
Kod sabit hədd dəyəri istifadə etmir. Açılışda calibrate() lazeri söndürüb LDR-in şüa olmayanda verdiyi dəyəri, sonra lazeri yandırıb şüa olanda verdiyi dəyəri ölçür. beamPercent() anlıq ölçməni bu iki dəyərə görə 0 ilə 100 arasında faizə çevirir: 100 şüanın tam gəldiyini, 0 tam kəsildiyini göstərir. Bu hesab LDR-i bölücünün üstünə və ya altına qoşmağından asılı deyil; dəyər işıqla artsa da, azalsa da nəticə eynidir. Şüa 40%-dən aşağı düşüb ən azı 30 ms belə qalarsa, siqnalizasiya 10 saniyə fasilələrlə səslənir, D4-dəki düymə isə siqnalizasiyanı vaxtından əvvəl susdurur. Şüa hələ də kəsikdirsə, siqnalizasiya yenidən başlayır; yəni kimsə şüanın qarşısında dayandığı müddətcə sistem susmur.
Hədd kalibrasiyası: niyə sabit rəqəm yazmamalısan?
İnternetdəki bir çox lazerli siqnalizasiya nümunəsi "analogRead(A0) < 500" kimi sabit hədd istifadə edir. Bu, masada sınadığın axşam işləyir; amma ertəsi səhər günəş otağa girəndə, lazeri bir neçə millimetr tərpədəndə və ya LDR-i dəyişəndə pozulur. Düzgün hədd şüalı və şüasız dəyərlərin tam ortasıdır. Bu iki dəyəri hər açılışda yenidən ölçən avtomatik kalibrasiya sistemi olduğu mühitə uyğunlaşdırır. Yuxarıdakı kodda hədd tək rəqəm deyil, iki rəqəmdir: şüa 40%-dən aşağı enəndə kəsik, 60%-dən yuxarı çıxanda sağlam sayılır. Aradakı bu boşluğa histerezis deyilir; dəyər həddin tam üstündə tərpənərkən siqnalizasiyanın saniyədə onlarla dəfə açılıb-bağlanmasının qarşısını alır.
| Ayar | Koddakı dəyər | Nəyə xidmət edir? | Nə vaxt dəyişdirilir? |
|---|---|---|---|
| BREAK_PCT | 40 | Şüanın kəsik sayıldığı səviyyə | Yarımşəffaf cisimləri (şüşə, nazik parça) da aşkar etmək üçün 60–70-ə qaldır |
| RESTORE_PCT | 60 | Şüanın yenidən sağlam sayıldığı səviyyə | Həmişə BREAK_PCT-dən 15–20 xal yuxarıda saxla |
| CONFIRM_MS | 30 | Qısa müdaxilələri (həşərat, toz, titrəyiş) nəzərə almır | Yalançı həyəcan çoxdursa 100–200 ms-ə qaldır, sürətli keçidlər qaçırılırsa azalt |
| Orta hesablanan ölçmə sayı | 8 | Elektrik küyünü və lampa titrəməsini hamarlayır | Uno-da hər ölçmə təxminən 0,1 ms çəkir; 8 ölçmə 1 ms-i keçmir |
| Kalibrasiya fərqi | 100 | Şüa LDR-ə çatmırsa quraşdırmanı dayandırır | Çox uzun məsafədə və ya çox işıqlı mühitdə 50-yə endirə bilərsən |
Uzun müddət işləyəcək sistemdə ətraf işıq gün ərzində yavaş-yavaş dəyişir. Bunu kompensasiya etməyin asan yolu şüa sağlam olanda və siqnalizasiya səslənməyəndə (məsələn, hər saat başı) calibrate() funksiyasını yenidən çağırmaqdır. Lazeri Arduino özü söndürdüyü üçün bu qısa qaranlığı həyəcan saymır. Ölçmələri izləmək üçün Arduino IDE-dəki Serial Plotter çox faydalıdır: əlini şüanın qarşısından keçirəndə qrafikin nə qədər düşdüyünü və nə qədər müddətə bərpa olunduğunu görürsən.
Güzgülərlə çoxlu şüa: tək lazerlə tor hörmək
Tək şüanın altından əyilərək və ya üstündən tullanaraq asanlıqla keçmək olar. Filmlərdəki lazer torlarını qurmaq üçün hər şüaya ayrıca lazer və LDR qoymaq əvəzinə tək lazeri güzgülərlə ziqzaq çəkəcək şəkildə əks etdirə bilərsən. Qapının və ya dəhlizin iki tərəfinə qarşılıqlı güzgülər yerləşdirirsən; şüa bir tərəfdən digərinə sıçrayaraq irəliləyir və sonda LDR-ə çatır. Hər hansı hissəsi kəsiləndə LDR qaranlıqda qalır, yəni tək LDR və eyni kod bütün toru qoruyur. Əksolunma bucağı düşmə bucağına bərabər olduğu üçün hər güzgünü şüanı növbəti güzgünün ortasına göndərəcək qədər çox az əymək kifayətdir.
Hər güzgüdə işığın bir hissəsi itir. Adi vanna güzgüsü işığın təxminən 90%-ni əks etdirir və qarşısındakı şüşədən sönük ikinci nöqtə (kölgə əksi) yaradır. Əksetdirici qatı şüşənin qarşısında olan ön səth güzgüləri isə 95% və daha çoxunu əks etdirir və tək, təmiz nöqtə verir. İtkilər vurularaq yığılır; buna görə güzgü sayı artdıqca LDR-ə çatan işıq sürətlə azalır:
| Güzgü sayı | Adi güzgü (90%) | Ön səth güzgüsü (95%) |
|---|---|---|
| 1 | 90% | 95% |
| 2 | 81% | 90% |
| 4 | 66% | 81% |
| 6 | 53% | 74% |
| 8 | 43% | 66% |
Bu cədvəl vacib bir şeyi göstərir: kalibrasiyalı kod üçün 43% belə kifayətdən artıqdır, çünki lazer nöqtəsi ətraf işıqdan yüzlərlə dəfə parlaqdır. Əsl çətinlik güc itkisi deyil, düzləndirmədir. Şüanın yolu uzandıqca kiçik bucaq xətası böyüyür: 5 m uzaqlıqda 1 dərəcəlik sapma nöqtəni təxminən 9 sm sürüşdürür. Ucuz lazerlərin şüası da yol boyu bir az genişlənir; bir neçə metrdən sonra nöqtə LDR-in 5 mm-lik səthindən böyük ola bilər.
- Lazeri, güzgüləri və LDR borusunu möhkəm tutucular üzərinə (vintli L bucaqlıq, 3D çap tutucu və ya isti silikonla sabitlənmiş taxta bloklar) quraşdır; əldə tutulan güzgü heç vaxt düzlənmiş qalmaz.
- Otağın işığını azalt və ilk güzgünün qarşısına ağ kağız tutaraq lazer nöqtəsini tap.
- Güzgüləri əvvəldən axıra doğru ardıcıllıqla düzlə: hər güzgünü nöqtə növbəti güzgünün ortasına düşənə qədər çox az əy.
- Son şüanı LDR borusunun ağzına yönəlt və test kodunu işlədərək Serial Monitor-dakı fərqin ən böyük olduğu mövqeyi tap.
- Hər şey düzləndikdən sonra güzgülərin bucağını isti silikon və ya kilid vinti ilə sabitlə; masaya vurulan kiçik zərbə belə düzləndirməni poza bilər.
- Torun hər hissəsini ayrı-ayrılıqda əlinlə kəsərək yoxla və hər kəsilmədə siqnalizasiyanın səsləndiyini təsdiq et.
Keçid sayğacı: neçə nəfər keçdi, nə qədər çəkdi?
Eyni maneə qapıdan keçənləri, lent üzərində irəliləyən qutuları və ya qutuya düşən topları saymaq üçün də istifadə olunur. Saymağın əsas məqamı hər keçidi bir dəfə saymaqdır. Aşağıdakı kod şüanın kəsildiyi anı qeyd edir və şüa geri qayıdanda keçidi sayır; beləliklə şüanın qarşısında bir müddət dayanan adam da tək keçid kimi sayılır. 15 ms-dən qısa kəsilmələr toz və ya elektrik müdaxiləsi qəbul edilib nəzərə alınmır. Kod həmçinin şüanın nə qədər müddət kəsik qaldığını yazır: cismin uzunluğunu bilirsənsə, bu müddət birbaşa sürəti verir (v = L / t). Məsələn, 25 sm uzunluğundakı oyuncaq maşın şüanı 50 ms kəsirsə, sürəti 0,25 / 0,05 = 5 m/s-dir.
1// Lazer bariyeriyle geçiş sayacı ve kesilme süresi / Laser barrier pass counter and block time
2const int LASER_PIN = 7;                 // KY-008 S pini / KY-008 S pin
3const int LDR_PIN = A0;                  // LDR bölücü çıkışı / LDR divider output
4const unsigned long MIN_BREAK_MS = 15;   // daha kısa kesintiler parazittir / shorter breaks are noise
5const float OBJECT_LENGTH_M = 0.0;       // cismin boyu biliniyorsa yaz (ör. 0.25) / object length if known (e.g. 0.25)
6
7int onLevel = 0, offLevel = 0;
8bool beamOk = true;
9unsigned long brokenSince = 0;
10unsigned long passCount = 0;
11
12int readAvg() {
13  long sum = 0;
14  for (int i = 0; i < 4; i++) sum += analogRead(LDR_PIN);  // 4 ölçüm yeterli ve hızlı / 4 readings: enough and fast
15  return sum / 4;
16}
17
18void calibrate() {
19  while (true) {
20    digitalWrite(LASER_PIN, LOW);
21    delay(300);
22    offLevel = readAvg();
23    digitalWrite(LASER_PIN, HIGH);
24    delay(300);
25    onLevel = readAvg();
26    if (abs(onLevel - offLevel) >= 100) return;
27    Serial.println(F("Isin LDR'ye ulasmiyor / Beam misses the LDR"));
28    delay(2000);
29  }
30}
31
32int beamPercent() {
33  return (long)(readAvg() - offLevel) * 100 / (onLevel - offLevel);
34}
35
36void setup() {
37  Serial.begin(9600);
38  pinMode(LASER_PIN, OUTPUT);
39  calibrate();
40  Serial.println(F("Sayac hazir / Counter ready"));
41}
42
43void loop() {
44  unsigned long now = millis();
45  int pct = beamPercent();
46
47  if (beamOk && pct < 40) {
48    beamOk = false;
49    brokenSince = now;                   // kesilme anı / moment of the break
50  } else if (!beamOk && pct > 60) {
51    beamOk = true;
52    unsigned long blocked = now - brokenSince;   // ışın ne kadar kesik kaldı / how long the beam was blocked
53    if (blocked >= MIN_BREAK_MS) {
54      passCount++;
55      Serial.print(F("Gecis / Pass #"));
56      Serial.print(passCount);
57      Serial.print(F("  Sure / Time: "));
58      Serial.print(blocked);
59      Serial.print(F(" ms"));
60      if (OBJECT_LENGTH_M > 0) {
61        float speed = OBJECT_LENGTH_M / (blocked / 1000.0);  // v = L / t
62        Serial.print(F("  Hiz / Speed: "));
63        Serial.print(speed, 2);
64        Serial.print(F(" m/s"));
65      }
66      Serial.println();
67    }
68  }
69}
Adamın hansı istiqamətə keçdiyini bilmək istəsən, 10–15 sm məsafədə iki paralel şüa istifadə et. Əvvəl kənardakı A şüası, sonra içəridəki B şüası kəsilirsə, adam içəri girir; əvvəl B, sonra A kəsilirsə, çölə çıxır. Yalnız A kəsilib B heç kəsilmədən şüa geri qayıdırsa, adam qapıya yaxınlaşıb əl çəkib və sayılmır. İçəridəki adamların sayını girişlərdən çıxışları çıxmaqla tapırsan və 7 seqmentli displeydə və ya I2C LCD ekranda göstərə bilərsən. İki şüa arasındakı boşluq insan gövdəsinin hər iki şüanı bir anlıq eyni vaxtda kəsə biləcəyi qədər dar olmalıdır.
Yarış taymeri və sürət ölçmə
İki lazer qapısı arasındakı müddəti ölçmək qaçış, velosiped, oyuncaq maşın və ya fizika təcrübələri üçün dəqiq xronometr təmin edir. Başlanğıc və bitiş qapılarını aralarında məlum məsafə (d) olacaq şəkildə qurursan; sürət v = d / t düsturu ilə tapılır. 10 m-lik məsafəni 2,5 saniyəyə qaçan adam saniyədə 4 m, yəni saatda 14,4 km sürətlə qaçıb. İki lazeri eyni vaxtda yandırıb söndürmək üçün hər ikisinin − ucunu tək 2N2222 və ya S8050 tranzistorun kollektoruna qoş; S və orta pinləri 5V-a, tranzistorun emitterini GND-yə, bazasını 1 kΩ ilə D7-yə qoş. Başlanğıc qapısının LDR-i A0-a, bitiş qapısınınkı A1-ə gedir.
1// İki lazer kapılı yarış zamanlayıcı ve hız ölçer / Two-gate laser race timer and speed meter
2const int LASER_PIN = 7;                 // iki lazer tek transistörle / both lasers through one transistor
3const int START_LDR = A0;                // başlangıç kapısı / start gate
4const int FINISH_LDR = A1;               // bitiş kapısı / finish gate
5const int BUZZER_PIN = 8;                // aktif buzzer / active buzzer
6const float DISTANCE_M = 10.0;           // kapılar arası mesafe (metre) / distance between the gates (m)
7const unsigned long TIMEOUT_MS = 60000;  // 60 sn'de bitmezse iptal / cancel after 60 s
8
9int onA, offA, onB, offB;
10enum State { READY, RUNNING, DONE };
11State state = READY;
12unsigned long startUs = 0;
13unsigned long startMs = 0;
14unsigned long doneMs = 0;
15
16int readAvg(int pin) {
17  long sum = 0;
18  for (int i = 0; i < 4; i++) sum += analogRead(pin);
19  return sum / 4;
20}
21
22bool isBroken(int pin, int on, int off) {
23  long pct = (long)(readAvg(pin) - off) * 100 / (on - off);
24  return pct < 40;                       // %40'ın altı = kesik / below 40% = broken
25}
26
27void calibrate() {
28  while (true) {
29    digitalWrite(LASER_PIN, LOW);        // iki lazer de kapalı / both lasers off
30    delay(300);
31    offA = readAvg(START_LDR);
32    offB = readAvg(FINISH_LDR);
33    digitalWrite(LASER_PIN, HIGH);       // iki lazer de açık / both lasers on
34    delay(300);
35    onA = readAvg(START_LDR);
36    onB = readAvg(FINISH_LDR);
37    if (abs(onA - offA) >= 100 && abs(onB - offB) >= 100) return;
38    Serial.println(F("Kapilardan biri hizali degil / One gate is misaligned"));
39    delay(2000);
40  }
41}
42
43void beep(int ms) {
44  digitalWrite(BUZZER_PIN, HIGH);
45  delay(ms);
46  digitalWrite(BUZZER_PIN, LOW);
47}
48
49void setup() {
50  Serial.begin(9600);
51  pinMode(LASER_PIN, OUTPUT);
52  pinMode(BUZZER_PIN, OUTPUT);
53  calibrate();
54  Serial.println(F("Hazir: baslangic kapisini gec / Ready: cross the start gate"));
55}
56
57void loop() {
58  if (state == READY && isBroken(START_LDR, onA, offA)) {
59    startUs = micros();                  // zamanı hemen al / grab the time immediately
60    startMs = millis();
61    state = RUNNING;
62    beep(30);
63  } else if (state == RUNNING) {
64    if (isBroken(FINISH_LDR, onB, offB)) {
65      unsigned long elapsedUs = micros() - startUs;
66      float seconds = elapsedUs / 1000000.0;
67      float speed = DISTANCE_M / seconds;            // v = d / t
68      Serial.print(F("Sure / Time: "));
69      Serial.print(seconds, 3);
70      Serial.print(F(" s  Hiz / Speed: "));
71      Serial.print(speed, 2);
72      Serial.print(F(" m/s = "));
73      Serial.print(speed * 3.6, 1);
74      Serial.println(F(" km/h"));
75      beep(300);
76      state = DONE;
77      doneMs = millis();
78    } else if (millis() - startMs > TIMEOUT_MS) {
79      Serial.println(F("Zaman asimi / Timeout"));
80      state = READY;
81    }
82  } else if (state == DONE && millis() - doneMs > 3000 &&
83             !isBroken(START_LDR, onA, offA) && !isBroken(FINISH_LDR, onB, offB)) {
84    state = READY;                       // 3 sn sonra yeni tur / new run after 3 s
85    Serial.println(F("Hazir / Ready"));
86  }
87}
Kod vəziyyət maşını kimi işləyir: HAZIR vəziyyətində başlanğıc şüası kəsiləndə micros() ilə vaxtı qeyd edir və QAÇIŞ vəziyyətinə keçir; bitiş şüası kəsiləndə keçən müddəti və sürəti yazır, 3 saniyə sonra yeni qaçışa hazırlaşır. 60 saniyə ərzində bitiş qapısından keçilməzsə, qaçış ləğv edilir. Ölçmə dəqiqliyi barədə dürüst olaq: kodun özü 1 ms-dən yaxşı ayırdetmə ilə ölçür, amma LDR-in qaranlığa reaksiya verməsi 10–30 ms çəkir. Xoşbəxtlikdən iki qapıda eyni tipli LDR istifadə etdiyin üçün bu gecikmə hər iki ucda yaşanır və böyük ölçüdə bir-birini aradan qaldırır; qaçış və velosiped üçün nəticə kifayətdən artıqdır.
ESP32 ilə telefona bildiriş (Telegram)
Siqnalizasiyanın sən evdə olmayanda da işə yaraması üçün ESP32 istifadə edə bilərsən: şüa kəsildiyi an Telegram vasitəsilə telefonuna mesaj göndərir. Qoşulma yuxarıdakı cədvəldəki kimidir: lazer 5V-dan qidalanır və GPIO 26-ya qoşulmuş NPN tranzistorla açılıb-bağlanır, LDR bölücüsü 3V3-dən qidalanır və GPIO 34-ə qoşulur. Bu seçim təsadüfi deyil: ESP32-nin ADC2 pinləri Wi-Fi açıq olanda işləmir, buna görə analoq sensorları həmişə ADC1 pinlərinə (GPIO 32–39) qoş. ESP32-nin ADC-si 12 bitlidir və 0–4095 arası dəyər qaytarır; koddakı ən kiçik kalibrasiya fərqi buna görə 400-dür. Bot yaratmaq, token və chat ID almaq addımlarını ESP32 Telegram bot yazısında ətraflı izah etdik; kod üçün Library Manager-dən UniversalTelegramBot və ArduinoJson kitabxanalarını quraşdır.
1// ESP32 lazer bariyeri + Telegram bildirimi / ESP32 laser tripwire + Telegram notification
2#include <WiFi.h>
3#include <WiFiClientSecure.h>
4#include <UniversalTelegramBot.h>        // ArduinoJson kütüphanesi de gerekir / also needs the ArduinoJson library
5
6const char* WIFI_SSID = "WIFI_ADI";      // Wi-Fi ağının adı / your Wi-Fi name
7const char* WIFI_PASS = "WIFI_SIFRESI";  // Wi-Fi şifren / your Wi-Fi password
8#define BOT_TOKEN "1234567890:ABCdefGhIJKlmNoPQRstuVWXyz"  // BotFather'dan / from BotFather
9#define CHAT_ID "123456789"              // senin chat ID'n / your chat ID
10
11const int LASER_PIN = 26;                // NPN transistör bazına 1 kΩ ile / to the NPN base via 1 kΩ
12const int LDR_PIN = 34;                  // ADC1 pini, Wi-Fi ile çalışır / ADC1 pin, works with Wi-Fi
13const int BUZZER_PIN = 25;               // aktif buzzer / active buzzer
14const unsigned long CONFIRM_MS = 30;     // en az bu kadar kesik kalmalı / must stay broken this long
15const unsigned long SIREN_MS = 5000;     // siren süresi / siren duration
16const unsigned long COOLDOWN_MS = 30000; // iki deneme arası en az 30 sn / at least 30 s between attempts
17
18WiFiClientSecure client;
19UniversalTelegramBot bot(BOT_TOKEN, client);
20
21int onLevel = 0, offLevel = 0;
22bool beamOk = true;
23bool counted = false;                    // bu kesinti sayıldı mı / has this break been counted
24unsigned long brokenSince = 0;
25bool sirenOn = false;
26unsigned long sirenStart = 0;
27unsigned long breakCount = 0;
28bool pending = false;                    // gönderilecek bildirim var / a notification is waiting
29bool triedOnce = false;
30unsigned long lastTry = 0;
31
32int readAvg() {
33  long sum = 0;
34  for (int i = 0; i < 16; i++) sum += analogRead(LDR_PIN);  // 16 ölçüm ortalaması / average of 16 readings
35  return sum / 16;
36}
37
38void calibrate() {
39  while (true) {
40    digitalWrite(LASER_PIN, LOW);        // lazer kapalı = kesik ışın / laser off = broken beam
41    delay(300);
42    offLevel = readAvg();
43    digitalWrite(LASER_PIN, HIGH);       // lazer açık = sağlam ışın / laser on = intact beam
44    delay(300);
45    onLevel = readAvg();
46    Serial.printf("Isinli / beam: %d  Isinsiz / no beam: %d\n", onLevel, offLevel);
47    if (abs(onLevel - offLevel) >= 400) return;   // 12 bit ölçekte yeterli fark / enough gap on the 12-bit scale
48    Serial.println("Isin LDR'ye ulasmiyor / Beam misses the LDR");
49    delay(2000);
50  }
51}
52
53int beamPercent() {
54  return (long)(readAvg() - offLevel) * 100 / (onLevel - offLevel);
55}
56
57void setup() {
58  Serial.begin(115200);
59  pinMode(LASER_PIN, OUTPUT);
60  pinMode(BUZZER_PIN, OUTPUT);
61  calibrate();
62
63  WiFi.mode(WIFI_STA);
64  WiFi.begin(WIFI_SSID, WIFI_PASS);
65  client.setCACert(TELEGRAM_CERTIFICATE_ROOT);    // api.telegram.org kök sertifikası / root certificate
66  unsigned long start = millis();
67  while (WiFi.status() != WL_CONNECTED && millis() - start < 15000) {  // en fazla 15 sn bekle / wait up to 15 s
68    delay(500);
69    Serial.print(".");
70  }
71  if (WiFi.status() == WL_CONNECTED) {
72    Serial.println(WiFi.localIP());
73    bot.sendMessage(CHAT_ID, "Lazer alarmi devrede / Laser alarm armed", "");
74  }
75}
76
77void loop() {
78  unsigned long now = millis();
79  int pct = beamPercent();
80
81  if (beamOk && pct < 40) {              // ışın yeni kesildi / beam just broke
82    beamOk = false;
83    counted = false;
84    brokenSince = now;
85  } else if (!beamOk && pct > 60) {
86    beamOk = true;                       // ışın geri geldi / beam restored
87  }
88
89  if (!beamOk && !counted && now - brokenSince >= CONFIRM_MS) {
90    counted = true;                      // her kesinti bir kez sayılır / each break counts once
91    breakCount++;
92    pending = true;
93    sirenOn = true;
94    sirenStart = now;
95    Serial.printf("Kesinti / Break #%lu\n", breakCount);
96  }
97
98  if (sirenOn && now - sirenStart >= SIREN_MS) sirenOn = false;
99  digitalWrite(BUZZER_PIN, (sirenOn && (now / 200) % 2) ? HIGH : LOW);  // kesik siren / beeping siren
100
101  if (pending && (!triedOnce || now - lastTry >= COOLDOWN_MS)) {
102    triedOnce = true;
103    lastTry = now;
104    if (WiFi.status() == WL_CONNECTED) {
105      String text = "Lazer bariyeri kesildi! / Laser beam broken! Toplam / Total: " + String(breakCount);
106      if (bot.sendMessage(CHAT_ID, text, "")) pending = false;  // gitmezse 30 sn sonra yeniden / retry in 30 s if it fails
107    } else {
108      WiFi.reconnect();                  // bağlantı koptuysa yeniden dene / reconnect if the link dropped
109    }
110  }
111}
Hər kəsilmə bir dəfə sayılır, siren 5 saniyə səslənir və bir bildiriş növbəyə qoyulur. Bildiriş cəhdləri ən çoxu 30 saniyədə bir edilir; bu arada gələn yeni kəsilmələr ümumi sayə əlavə olunur və növbəti mesajda görünür. Beləliklə, kimsə şüanın qarşısında gedib-gələndə telefonun mesaj yağışına tutulmur. Mesaj göndərilməsə, kod 30 saniyə sonra yenidən cəhd edir, Wi-Fi qopubsa yenidən qoşulmanı başladır. sendMessage() təhlükəsiz HTTPS əlaqəsi qurduğu üçün bir-iki saniyə çəkir; bu zaman siren nümunəsi donur və şüa izlənmir, bu normaldır.
Raspberry Pi Pico və MicroPython ilə lazer maneəsi
Raspberry Pi Pico-da eyni məntiqi MicroPython ilə bir neçə sətirdə qura bilərsən. Lazer VBUS-dan (USB-nin 5 V-u, pin 40) qidalanır və GP15-ə qoşulmuş NPN tranzistorla açılıb-bağlanır; LDR bölücüsü 3V3(OUT) pinindən qidalanır və GP26-ya (ADC0) qoşulur, aktiv buzzer GP14-ə gedir. Pico-nun ADC-si read_u16() ilə 0–65535 arası dəyər verdiyi üçün kalibrasiyada axtarılan ən kiçik fərq 6000-dir. Kod eyni faiz hesabını, histerezisi və təsdiq müddətini istifadə edir; hər kəsilməni sayır, 5 saniyə siren səsləndirir və şüanın nə qədər müddət kəsik qaldığını yazır. Pico-nun kompüterə qoşulu olmadan da işləməsi üçün faylı Thonny ilə platanın üzərinə main.py adı ilə yadda saxla.
1# Raspberry Pi Pico lazer bariyeri: alarm + geçiş sayacı / Laser barrier: alarm + pass counter
2from machine import Pin, ADC
3import time
4
5laser = Pin(15, Pin.OUT)        # NPN transistör bazına 1 kΩ ile / to the NPN base via 1 kΩ
6ldr = ADC(26)                   # GP26 = ADC0, bölücü 3V3'ten / divider fed from 3V3
7buzzer = Pin(14, Pin.OUT)       # aktif buzzer / active buzzer
8
9CONFIRM_MS = 30                 # en az bu kadar kesik kalmalı / must stay broken this long
10SIREN_MS = 5000                 # siren süresi / siren duration
11
12
13def read_avg(n=8):
14    total = 0
15    for _ in range(n):
16        total += ldr.read_u16()
17    return total // n
18
19
20def calibrate():
21    while True:
22        laser.value(0)          # lazer kapalı = kesik ışın / laser off = broken beam
23        time.sleep_ms(300)
24        off = read_avg(32)
25        laser.value(1)          # lazer açık = sağlam ışın / laser on = intact beam
26        time.sleep_ms(300)
27        on = read_avg(32)
28        print("Isinli / beam:", on, " Isinsiz / no beam:", off)
29        if abs(on - off) > 6000:          # 16 bit ölçekte yeterli fark / enough gap on the 16-bit scale
30            return on, off
31        print("Isin LDR'ye ulasmiyor / Beam misses the LDR")
32        time.sleep(2)
33
34
35on_level, off_level = calibrate()
36beam_ok = True
37counted = False
38broken_at = time.ticks_ms()
39siren_until = time.ticks_ms()
40count = 0
41
42while True:
43    now = time.ticks_ms()
44    pct = (read_avg() - off_level) * 100 // (on_level - off_level)   # 100 = ışın tam / full beam
45
46    if beam_ok and pct < 40:            # ışın yeni kesildi / beam just broke
47        beam_ok = False
48        counted = False
49        broken_at = now
50    elif not beam_ok and pct > 60:      # ışın geri geldi / beam restored
51        beam_ok = True
52        print("Kesik kaldigi sure / blocked for", time.ticks_diff(now, broken_at), "ms")
53
54    if not beam_ok and not counted and time.ticks_diff(now, broken_at) >= CONFIRM_MS:
55        counted = True                  # her kesinti bir kez sayılır / each break counts once
56        count += 1
57        siren_until = time.ticks_add(now, SIREN_MS)
58        print("Gecis / Pass:", count)
59
60    siren = time.ticks_diff(siren_until, now) > 0
61    buzzer.value(1 if siren and (now // 200) % 2 else 0)   # kesik siren / beeping siren
Lazer modulu ilə layihə ideyaları
- Lazerli ev siqnalizasiyası: Qapı və dəhliz şüalarını PIR hərəkət sensoru ilə birləşdir və bütün girişləri tək mərkəzdə topla; təfərrüatlar Arduino siqnalizasiya sistemi yazısındadır.
- Lazer arfa: Yan-yana 5–7 şüa qur və hər şüa kəsiləndə passiv buzzer ilə fərqli not çal.
- Ziyarətçi sayğacı: İki şüa ilə girişləri və çıxışları ayır, içəridəki adamların sayını ekranda göstər.
- Elm sərgisi üçün sürət ölçən: Maili müstəvidən sürüşən cisimlərin sürətini iki qapı ilə ölç və sürtünməni müqayisə et; daha çox ideya üçün elm sərgisi layihə ideyaları yazısına bax.
- Lazer labirint oyunu: Güzgülərlə diz səviyyəsindən aşağıda şüa toru qur; tora toxunmadan keçməyə çalışanın vaxtını tut, hər toxunuşda cərimə vaxtı əlavə et.
- Çekmece və seyf qoruması: Qapaq açılanda şüanın kəsildiyini aşkar et və ESP32 ilə telefonuna bildiriş göndər.
Tez-tez edilən səhvlər və həlləri
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Lazer heç yanmır | S ilə − tərs qoşulub və ya orta pinin qidalanması lazım olan plata | Pin yazılarını yoxla, orta pini 5V-a qoşub yenidən yoxla |
| Lazer çox sönükdür | Modul 3,3 V ilə qidalanır və ya pinin cərəyanı çatmır | Lazeri 5V-dan qidalandır və tranzistorla açıb-bağla |
| "Isin LDR'ye ulasmiyor" (şüa LDR-ə çatmır) mesajı | Nöqtə LDR-ə düşmür və ya ətraf işıq çox güclüdür | Nöqtəni kağızla tap, LDR-i qara borunun içinə yerləşdir |
| Siqnalizasiya fasiləsiz səslənir | Düzləndirmə pozulub, lazer və ya güzgü yellənir | Tutucuları möhkəm sabitlə, dəyəri Serial Plotter-də izlə |
| Siqnalizasiya heç səslənmir | Şüa kəsilsə belə LDR günəş və ya lampa işığı ilə işıqlanır | Boru əlavə et, sensoru pəncərəyə baxmayacaq şəkildə çevir |
| Sürətli keçidlər sayılmır | LDR-in reaksiya müddəti (10–30 ms) kifayət etmir | CONFIRM_MS və MIN_BREAK_MS dəyərlərini azalt və ya fototranzistor istifadə et |
| Arduino sıfırlanır və ya pin qızır | Bir neçə lazer tək pindən sürülür | Lazerləri 5V-dan qidalandırıb tranzistorla açıb-bağla |
| ESP32-də dəyər Wi-Fi açılanda pozulur | LDR ADC2 pininə qoşulub | LDR-i GPIO 32–39 arasındakı ADC1 pininə köçür |
| Telegram mesajı gəlmir | Token və ya chat ID səhvdir, bota heç yazılmayıb | Bota /start yaz, token və chat ID-ni yenidən yoxla |
KY-008 lazer modulu tək bir ucuz hissə ilə optika, gərginlik bölücü, kalibrasiya və vaxt ölçməsini eyni anda öyrədən nadir layihələrdən birini mümkün edir. Əvvəlcə test kodu ilə fərqi gör, sonra siqnalizasiyanı qur, ardınca güzgülər, sayğac və taymerlə layihəni böyüt. BlueGrays tətbiqində lazerli xəbərdarlıq və təhlükəsizlik sistemi, LDR ilə işıq ölçmə və gecə lampası, ESP32 hərəkət siqnalizasiyası və Telegram bildirişli layihələri addım-addım dövrə sxemi və kodları ilə tapa bilərsən.
Tez-tez verilən suallar
KY-008 lazer modulu neçə voltla işləyir?
KY-008 5 V üçün nəzərdə tutulub və moduldakı cərəyanı məhdudlaşdıran rezistora görə Arduino Uno-nun rəqəmsal pininə birbaşa qoşula bilər. 3,3 V ilə də yanır, amma daha sönük olur. Modula heç vaxt 5 V-dan yuxarı gərginlik vermə və lazer diodunu rezistorsuz qidalandırma.
5 mW lazer gözə zərər verirmi?
5 mW-lıq qırmızı lazer Sinif 3R-dir: təsadüfi və çox qısa göz təması adətən qalıcı zərər vurmur, amma şüaya qəsdən baxmaq və ya güzgüdən əks olunan şüanı gözə almaq retinaya zərər verə bilər. Şüanı göz səviyyəsindən aşağıda saxla, insanlara və heyvanlara yönəltmə, güzgülü quraşdırmalarda şüanın bütün yolunu yoxla.
Lazerli siqnalizasiya neçə metrə qədər işləyir?
Məsafəni lazerin gücündən çox düzləndirmə və ətraf işıq məhdudlaşdırır. Möhkəm tutucular və qara boru içində LDR ilə qapalı məkanda 10–20 m problemsiz işləyir; daha uzun məsafədə nöqtə böyüdüyü üçün LDR-ə düşən işıq azalır. Açıq havada günəş, duman və küləyin yaratdığı titrəyiş mənzili nəzərəçarpacaq dərəcədə azaldır.
Lazer maneəsində LDR əvəzinə nə istifadə etmək olar?
LDR ucuz və asandır, amma reaksiya müddəti 10–30 ms-dir. Daha sürətli ölçmə tələb edən taymer və sayğaclarda mikrosaniyələr içində reaksiya verən fototranzistor və ya fotodiod istifadə olunur. Hazır lazer qəbuledici modulları da var; işıq alanda rəqəmsal çıxış verirlər və birbaşa rəqəmsal pinə qoşulurlar.
Lazer modulu ESP32 və Raspberry Pi Pico ilə işləyirmi?
Bəli, amma lazeri pindən birbaşa qidalandırmaq əvəzinə 5V-dan qidalandırıb NPN tranzistorla açıb-bağlamaq daha düzgündür; Pico-nun pinləri defolt olaraq yalnız 4 mA verir. Bu platalarda LDR bölücüsünü 3V3-dən qidalandır və ESP32-də Wi-Fi ilə birlikdə işləyən ADC1 pini (GPIO 32–39) istifadə et.
Lazerli siqnalizasiya əvəzinə infraqırmızı şüa maneəsi daha yaxşıdırmı?
Peşəkar təhlükəsizlik sistemlərində görünməyən infraqırmızı şüa və modulyasiyalı qəbuledici istifadə olunur; şüa hiss olunmur və modulyasiya sayəsində günəş işığından çox az təsirlənir. Qırmızı lazer isə görünən olduğu üçün düzləndirilməsi çox asandır; öyrənmə layihələri, sayğaclar və taymerlər üçün idealdır.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
LDR ilə işıq intensivliyinin oxunması
Otağın nə qədər işıqlı olduğunu rəqəmlə görmək istəyirsən? İşığa həssas kiçik hissə olan LDR ətraf işığı ölçür, Arduino isə bu dəyəri yarım saniyədən bir kompüter ekranına yazır.

LDR ilə gecə lampası
Hava qaralanda öz-özünə yanan, səhər olanda sönən kiçik gecə lampası. İşıq sensoru otaqdakı işıqlığı ölçür; ətraf kifayət qədər qaranlıqdırsa, Arduino LED-i yandırır, işıqlananda söndürür.

ESP32 LDR modulu ilə işıq şiddətinin oxunması
LDR modulunun xam ADC dəyərini və qaranlıq/işıqlı istinadlara görə hesablanan nisbi işıq faizini Serial Monitor-da real vaxtda izləmək. Bu faiz lux ölçməsi deyil. Modulun kalibrləmə məntiqini öyrədir. 10-cu layihədən əvvəl etmək idealdır; çünki hədd dəyərini müəyyən etmək üçün istifadə olunur.
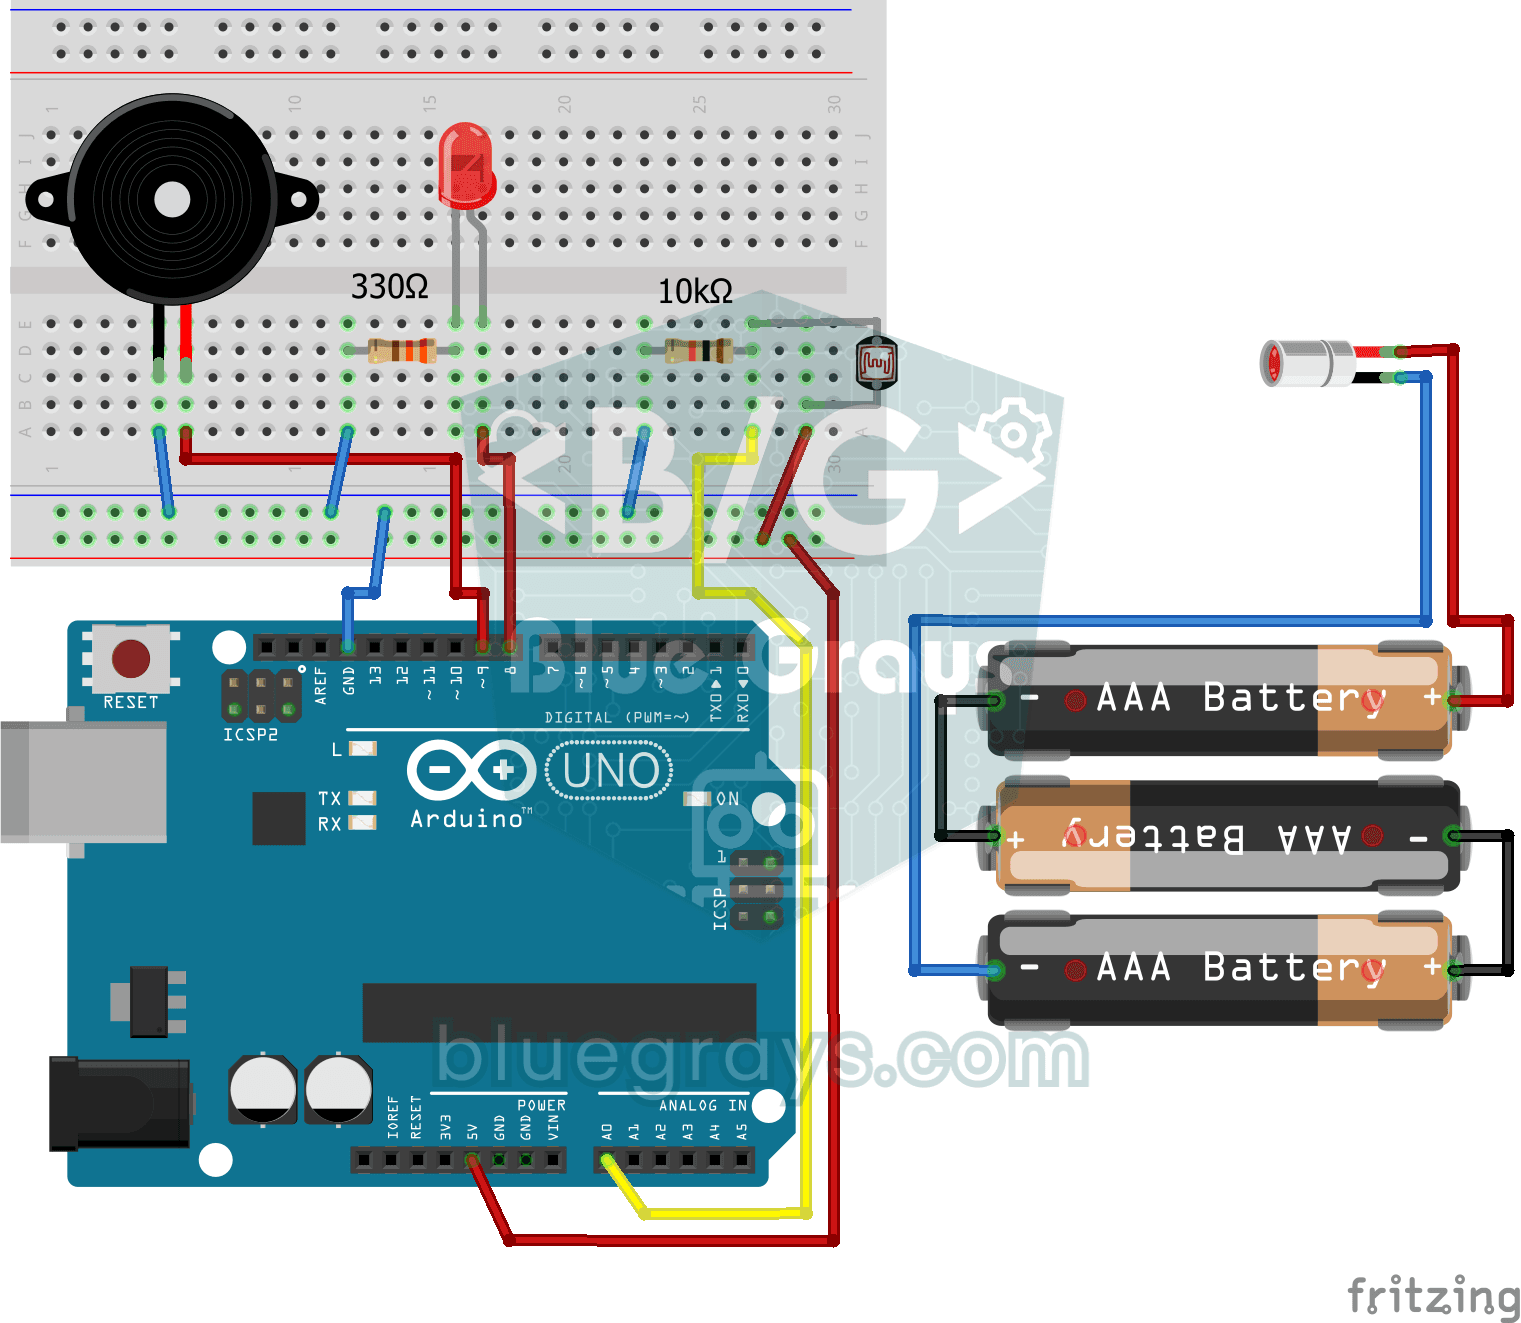
Lazerli xəbərdarlıq sistemi
Filmlərdəki kimi görünməz şüa çəpəri qurursan. Lazer işığı qarşıdakı işıq sensoruna düşür; kimsə qarşısından keçib şüanı kəsdiyi anda LED yanır və buzzer səslənir, şüa geri qayıdanda ikisi də susur.
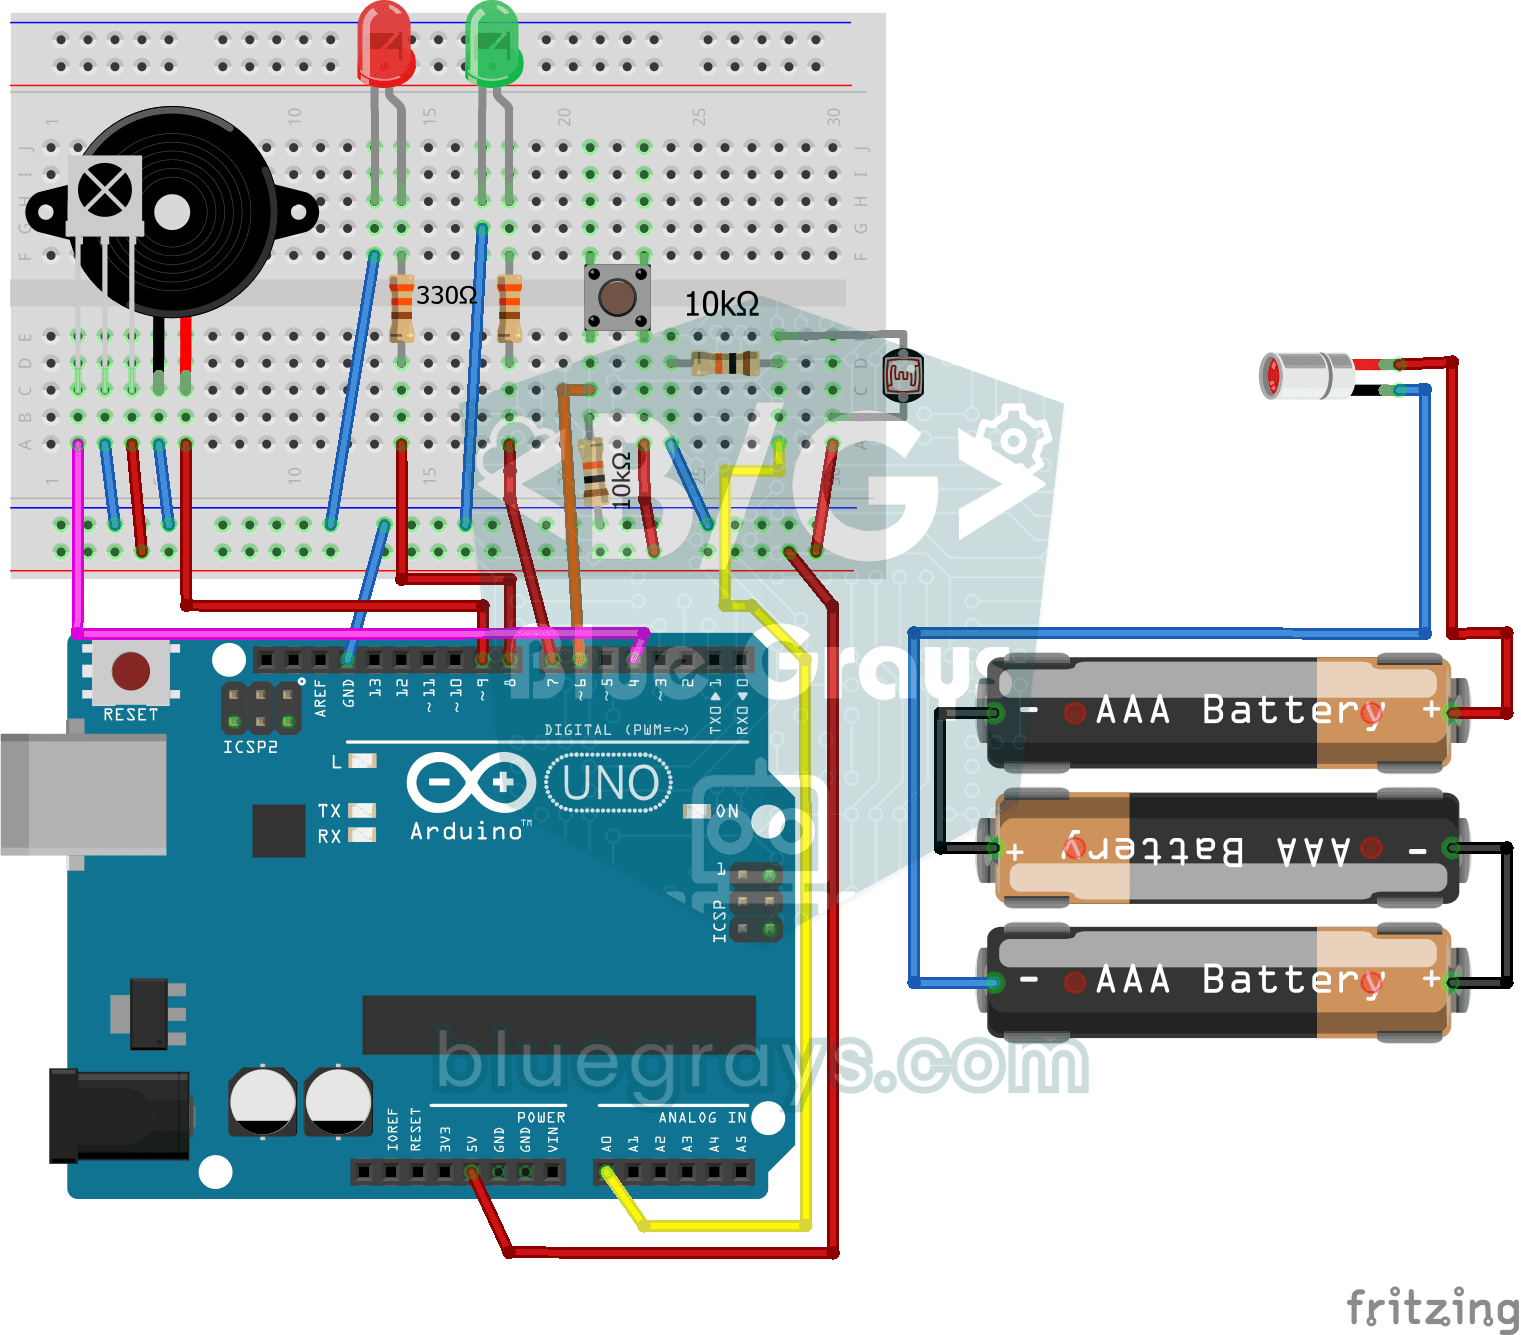
Lazerli təhlükəsizlik sistemi
Filmlərdəki lazerli soyğun səhnələri kimi: lazer şüası işıq sensoruna dəyir, kimsə araya girib şüanı kəsdiyi anda qırmızı LED yanır və buzzer səslənməyə başlayır.

ESP32 LDR ilə gecə lampası
Qaranlıqda LED-in avtomatik yandığı, işıqda söndüyü gecə lampası. LDR sensor modulunun D0 (digital out) pinindən istifadə olunur — modulun üzərindəki kiçik potensiometrlə qaranlıq həddi tənzimlənir, modulun özü HIGH/LOW çıxış yaradır. ESP32 yalnız digitalRead() ilə bu siqnalı oxuyur, kod çox sadədir.

ESP32 hərəkət siqnalizasiya sistemi (PIR + buzzer + LED + Telegram)
PIR sensoru hərəkət aşkarlayanda buzzer-i və LED-i işə salan, eyni zamanda Telegram vasitəsilə sahibinə ani bildiriş göndərən ağıllı təhlükəsizlik siqnalizasiyası. Təkrarlanan həyəcanların tezliyini məhdudlaşdırmaq üçün 30 saniyəlik gözləmə müddəti (cooldown) var; bu müddət PIR sensorunun yanlış aşkarlamalarını aradan qaldırmır. Ev, qaraj, anbar və ya iş otağı kimi yerlərdə istifadə oluna bilər.