
Clôture virtuelle GPS Arduino : geofence NEO-6M avec alerte SMS
Clôture virtuelle GPS avec Arduino et ESP32 : zone sûre NEO-6M, distance de Haversine, clôture circulaire ou polygonale, alarme buzzer et SMS, autonomie.
Une clôture virtuelle GPS avec Arduino est une limite invisible définie par des coordonnées GPS plutôt que par un fil ou un mur : quand l'appareil sort de cette zone sûre, un buzzer sonne et, si tu le souhaites, ton téléphone reçoit un SMS avec un lien vers sa position. Cette méthode, appelée geofence (géorepérage), sert à surveiller des chèvres et des moutons au pâturage, un chien qui s'échappe du jardin, une moto garée ou une tondeuse robot. Avec un Arduino ou un ESP32, un module GPS NEO-6M et un buzzer, tu peux construire ta première clôture virtuelle en un week-end.
Dans ce guide, tu verras d'abord la formule de Haversine, qui calcule la distance entre deux positions, et pourquoi on ne peut pas convertir directement un écart en degrés en mètres. Ensuite, nous comparerons dans un tableau les clôtures circulaires, rectangulaires et polygonales, nous apprendrons à filtrer les fausses alertes dues à la dérive du GPS et nous programmerons une clôture circulaire sur un Arduino Uno puis une clôture polygonale sur un ESP32 qui envoie un SMS grâce à un SIM800L. Pour finir, nous aborderons le suivi d'animaux, les usages au jardin, l'autonomie et les erreurs fréquentes.
Qu'est-ce qu'une clôture virtuelle (geofence) et comment fonctionne-t-elle ?
Dans une clôture virtuelle, la limite n'est qu'une poignée de nombres dans le code : le centre et le rayon d'un cercle, ou les sommets d'un polygone. Le module GPS fournit une nouvelle position chaque seconde, et le microcontrôleur calcule si elle se trouve à l'intérieur ou à l'extérieur de la limite. Le plus difficile n'est pas le calcul mais la décision : la position GPS bouge de quelques mètres même sur un appareil immobile, et une seule mesure erronée suffit à déclencher une fausse alerte. C'est pourquoi une bonne clôture virtuelle fonctionne en quatre étapes :
- Obtenir la position : le NEO-6M envoie chaque seconde la latitude, la longitude, le nombre de satellites et le HDOP.
- Vérifier sa fiabilité : ignore la mesure si moins de 5 satellites sont utilisés, si le HDOP dépasse 3 ou si la position date de plus de 2 secondes.
- La comparer à la limite : pour un cercle, calcule la distance au centre avec Haversine ; pour un polygone, vérifie si le point est à l'intérieur avec la méthode du lancer de rayon (ray casting).
- Filtrer la décision et déclencher l'alarme : ne change d'état que lorsque plusieurs mesures d'affilée concordent et que la limite est franchie d'une certaine marge, puis fais sonner le buzzer et envoie le SMS.
Liste du matériel
| Composant | Rôle | Remarque |
|---|---|---|
| Arduino Uno ou ESP32 | Calcul et décision | Pour la version SMS, un ESP32 avec deux UART matériels |
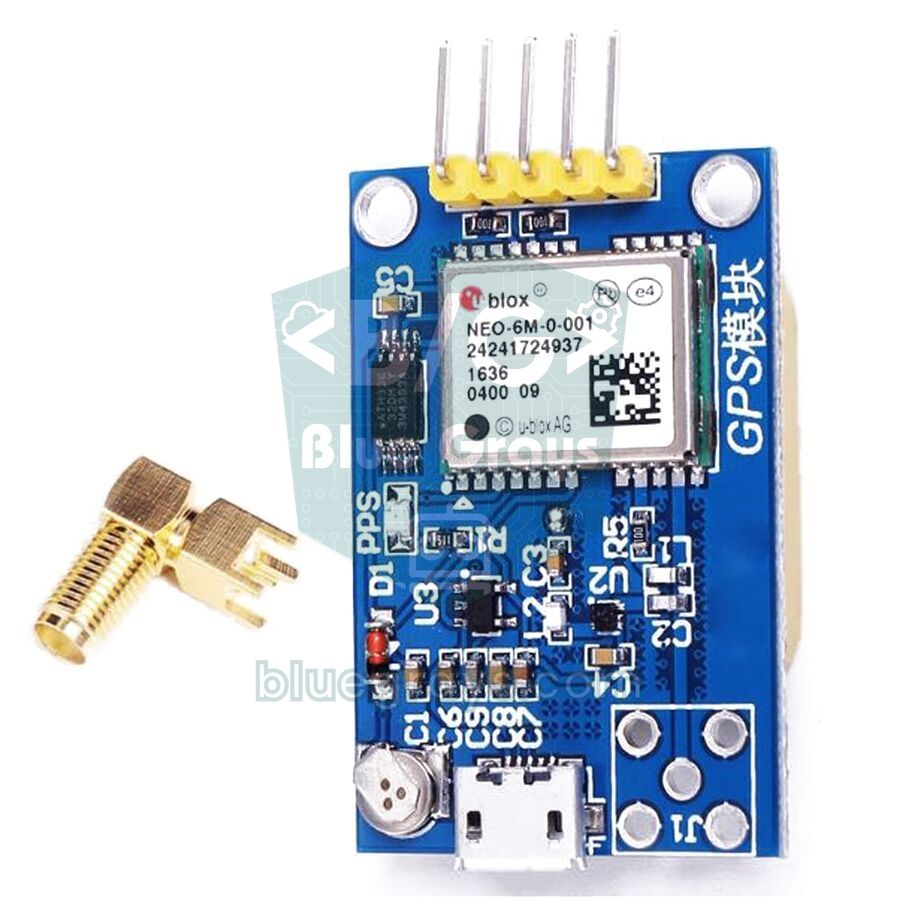
| Module GPS NEO-6M | Position | L'antenne céramique doit regarder le ciel |
| Module GSM SIM800L | Envoi de SMS | Réseau 2G uniquement, pointes de courant jusqu'à 2 A |
| Buzzer actif | Alarme sonore locale | Sur l'ESP32, un modèle qui sonne en 3,3 V ou un transistor |
| Cellule Li-ion 18650 et module de charge TP4056 | Alimentation portable | Le SIM800L peut être alimenté directement par la cellule |
| Régulateur LDO 3,3 V (ex. HT7833) | Alimente l'ESP32 et le GPS | Faible courant de repos, au moins 500 mA |
| Résistances de 1 kΩ, 2 kΩ et 5,6 kΩ | Ponts diviseurs | Pour le RX du GPS (Uno) et le RXD du SIM800L |
La formule de Haversine : distance entre deux positions
La latitude et la longitude s'expriment en degrés et la Terre n'est pas plate : on ne peut donc pas prendre l'écart en degrés entre deux points et le multiplier par un nombre fixe. Un degré de latitude mesure environ 111,2 km partout. En longitude, en revanche, les méridiens se rapprochent vers les pôles, et la longueur d'un degré diminue avec le cosinus de la latitude :
| Latitude (lieu d'exemple) | 1° de longitude vaut | 0,001° de longitude |
|---|---|---|
| 0° (équateur) | 111,2 km | 111 m |
| 37° (Antalya) | 88,8 km | 89 m |
| 41° (Istanbul, Rome) | 83,9 km | 84 m |
| 49° (Paris) | 73,0 km | 73 m |
La formule de Haversine tient compte de cette courbure et donne la plus courte distance en surface entre deux points : a = sin²(Δφ/2) + cos φ1 · cos φ2 · sin²(Δλ/2) et d = 2R · atan2(√a, √(1−a)). Ici φ est la latitude, λ la longitude (en radians) et R le rayon moyen de la Terre, soit 6 371 000 mètres. Par exemple, à 41° de latitude, un point situé 0,0009 degré au nord et 0,001 degré à l'est du centre se trouve à 100,1 m vers le nord, 83,9 m vers l'est et 130,6 m au total. Comme la plupart des clôtures virtuelles font quelques centaines de mètres, une approximation plane plus simple donne le même résultat : on multiplie l'écart de longitude par le cosinus de la latitude moyenne et on applique Pythagore. Le petit code ci-dessous compare les deux :
1// İki konum arası mesafe: Haversine ve hızlı düz yaklaşım / distance between two points: Haversine and the fast flat approximation
2double haversineM(double lat1, double lon1, double lat2, double lon2) {
3  const double R = 6371000.0;
4  double dLat = radians(lat2 - lat1);
5  double dLon = radians(lon2 - lon1);
6  double a = sin(dLat / 2) * sin(dLat / 2) +
7             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
8  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
9}
10
11double flatM(double lat1, double lon1, double lat2, double lon2) {
12  const double R = 6371000.0;
13  double x = radians(lon2 - lon1) * cos(radians((lat1 + lat2) / 2));  // doğu-batı / east-west
14  double y = radians(lat2 - lat1);                                     // kuzey-güney / north-south
15  return R * sqrt(x * x + y * y);
16}
17
18void setup() {
19  Serial.begin(115200);
20  // Merkez ve bir nokta: kuzeyde 0,0009°, doğuda 0,001° / centre and a point 0.0009° north, 0.001° east
21  Serial.println(haversineM(41.015137, 28.979530, 41.016037, 28.980530), 1);
22  Serial.println(flatM(41.015137, 28.979530, 41.016037, 28.980530), 1);
23}
24
25void loop() {
26}
Les deux fonctions affichent environ 130,6 dans le moniteur série ; à cette échelle, l'écart entre elles est inférieur au centimètre. L'approximation plane commence à dériver au-delà de quelques kilomètres, alors que Haversine reste exacte sur des centaines de kilomètres. Sur l'Arduino Uno, double est en réalité un float de 32 bits et conserve les coordonnées à environ 0,4 mètre près, ce qui suffit largement pour une clôture virtuelle. La fonction distanceBetween() de la bibliothèque TinyGPSPlus fait le même travail ; nous expliquons en détail l'installation de la bibliothèque et le câblage du GPS dans module GPS NEO-6M.
Types de clôture : cercle, rectangle et polygone
| Type de clôture | Comment la définir | Comment la vérifier | Où l'utiliser |
|---|---|---|---|
| Cercle | Point central et rayon | La distance de Haversine est-elle inférieure au rayon ? | Autour de la maison ou du jardin, parc, camping |
| Rectangle (boîte) | Latitude et longitude minimales et maximales | Quatre comparaisons simples | Champ orienté nord-sud, parking |
| Polygone | Sommets dans l'ordre le long de la limite | Algorithme du lancer de rayon (ray casting) | Pâturage irrégulier, limite de jardin ou de terrain |
| Anneau (deux cercles) | Rayon intérieur d'avertissement et rayon extérieur d'alarme | Deux comparaisons de distance | Alerte progressive : d'abord un bip, puis un SMS |
| Couloir | Ligne d'itinéraire et largeur | Distance du point à la ligne | Trajet de ramassage scolaire ou circuit touristique |
Pour commencer, le cercle est le plus simple : un centre et un rayon suffisent. Si ton terrain a quatre côtés ou une forme irrégulière, utilise un polygone. Pour obtenir les coordonnées des sommets, fais un clic droit sur le point dans Google Maps sur ordinateur et copie les nombres de la première ligne ; sur téléphone, appuie longuement sur le point et les coordonnées s'affichent dans la barre de recherche. Six décimales correspondent à une précision d'environ 11 centimètres. Écris les sommets du polygone dans l'ordre le long de la limite, dans le sens des aiguilles d'une montre ou dans l'autre ; des sommets dans le désordre forment une figure qui se croise elle-même et la décision intérieur ou extérieur n'a plus aucun sens.
Précision du GPS : comment choisir le rayon ?
Les 2,5 m CEP de la fiche technique du NEO-6M signifient que la moitié des mesures se trouve à moins de 2,5 mètres de la position réelle ; l'autre moitié est plus loin. Les arbres, les bâtiments et les toits métalliques réfléchissent les signaux des satellites, et la position peut sauter de 10 à 30 mètres en quelques secondes. Si tu reportes sur une carte la position d'un GPS posé sur une table, tu ne vois pas un point mais un nuage de plusieurs mètres. C'est pourquoi il faut choisir le rayon selon l'environnement :
| Environnement | Dérive habituelle | Rayon minimal conseillé |
|---|---|---|
| Terrain dégagé, pâturage | 2–5 m | 20 m |
| Jardin, près des arbres | 5–15 m | 30–40 m |
| Entre les bâtiments, en ville | 10–30 m, parfois plus | 50 m ou plus |
| Intérieur, dans une étable | Pas de position ou forte dérive | Le GPS ne convient pas |
Schéma de câblage
| Composant et broche | Arduino Uno | ESP32 | Remarque |
|---|---|---|---|
| NEO-6M VCC | 5V | 3V3 | La carte possède un régulateur |
| NEO-6M TX | D4 (SoftwareSerial RX) | GPIO 16 (RX2) | Sortie du module |
| NEO-6M RX | D3, via un pont 1 kΩ + 2 kΩ | GPIO 17 (TX2) | Entrée 3,6 V au maximum |
| SIM800L VCC | Non utilisé | 18650 (+) ou source de 4,0 V | Pointes de courant de 2 A |
| SIM800L TXD | Non utilisé | GPIO 26 (RX1) | Sortie en 2,8 V |
| SIM800L RXD | Non utilisé | GPIO 27 (TX1), via un pont 1 kΩ + 5,6 kΩ | Entrée 3,1 V au maximum |
| Buzzer (+) | D8 | GPIO 25 | Buzzer actif |
| GND | GND | GND | Batterie, GPS, SIM800L et carte à la masse commune |
Clôture virtuelle circulaire avec buzzer sur Arduino Uno
La première version n'a besoin ni d'internet ni de carte SIM : quand l'appareil s'éloigne de plus de 50 mètres du centre, le buzzer bipe une fois par seconde et la distance s'affiche dans le moniteur série. Remplace HOME_LAT et HOME_LNG par ton propre point central relevé dans Google Maps. Le code n'utilise pas delay() dans loop() ; le GPS envoie environ 500 octets par seconde, et le tampon de 64 octets de SoftwareSerial déborde pendant les longues attentes :
1// Sanal çit (daire): NEO-6M + aktif buzzer, Arduino Uno / virtual fence (circle): NEO-6M + active buzzer
2#include <TinyGPSPlus.h>
3#include <SoftwareSerial.h>
4
5const double HOME_LAT = 41.015137;            // güvenli bölgenin merkezi / centre of the safe zone
6const double HOME_LNG = 28.979530;
7const double RADIUS_M = 50.0;                 // yarıçap, metre / radius in metres
8const double MARGIN_M = 5.0;                  // histerezis payı / hysteresis margin
9const byte NEED_FIXES = 3;                    // art arda kaç ölçüm / how many readings in a row
10const int BUZZER_PIN = 8;
11
12TinyGPSPlus gps;
13SoftwareSerial gpsSerial(4, 3);               // RX = D4 ← GPS TX, TX = D3 → GPS RX (bölücüyle / via divider)
14bool outside = false;
15byte outCount = 0, inCount = 0;
16unsigned long lastCheck = 0;
17
18double haversineM(double lat1, double lon1, double lat2, double lon2) {
19  const double R = 6371000.0;                 // Dünya yarıçapı, metre / Earth radius in metres
20  double dLat = radians(lat2 - lat1);
21  double dLon = radians(lon2 - lon1);
22  double a = sin(dLat / 2) * sin(dLat / 2) +
23             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
24  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
25}
26
27void checkFence() {
28  if (!gps.location.isValid() || gps.location.age() > 2000) return;  // eski konumu yok say / ignore stale fixes
29  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;    // zayıf konumu yok say / ignore weak fixes
30  double d = haversineM(HOME_LAT, HOME_LNG, gps.location.lat(), gps.location.lng());
31  if (d > RADIUS_M + MARGIN_M) { outCount++; inCount = 0; }
32  else if (d < RADIUS_M - MARGIN_M) { inCount++; outCount = 0; }
33  if (!outside && outCount >= NEED_FIXES) {
34    outside = true;
35    Serial.println(F("ALARM: bolge disi / outside the fence"));
36  }
37  if (outside && inCount >= NEED_FIXES) {
38    outside = false;
39    Serial.println(F("Bolgeye dondu / back inside"));
40  }
41  Serial.print(F("Mesafe / distance: "));
42  Serial.print(d, 1);
43  Serial.println(F(" m"));
44}
45
46void setup() {
47  Serial.begin(115200);
48  gpsSerial.begin(9600);                      // NEO-6M varsayılan hızı / NEO-6M default baud rate
49  pinMode(BUZZER_PIN, OUTPUT);
50}
51
52void loop() {
53  while (gpsSerial.available()) gps.encode(gpsSerial.read());  // her baytı ayrıştırıcıya ver / feed every byte
54  if (millis() - lastCheck >= 1000) {         // saniyede bir kontrol / check once per second
55    lastCheck = millis();
56    checkFence();
57  }
58  // Bölge dışında 200 ms aç, 800 ms kapat / outside: 200 ms on, 800 ms off
59  bool beep = outside && (millis() % 1000 < 200);
60  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
61}| Partie du code | Ce qu'elle fait |
|---|---|
| HOME_LAT, HOME_LNG, RADIUS_M | Définissent le centre et le rayon de la zone sûre |
| MARGIN_M = 5 | Marge d'hystérésis : pour sortir il faut dépasser 55 m, pour revenir il faut repasser sous 45 m |
| NEED_FIXES = 3 | Nombre de mesures d'affilée qui doivent concorder avant un changement d'état |
| hdop() > 3.0, satellites() < 5 | Écarte complètement les mesures faibles du calcul |
| location.age() > 2000 | Empêche de décider sur une ancienne position si le GPS se tait |
| millis() % 1000 < 200 | Hors de la zone, allume le buzzer pendant les 200 premières ms de chaque seconde |
Clôture virtuelle polygonale avec alerte SMS sur ESP32
La deuxième version décrit la forme réelle du terrain avec ses sommets et, quand l'appareil sort de la zone, envoie via le SIM800L un SMS contenant un lien Google Maps vers la position. Comme l'ESP32 possède trois UART matériels, le GPS est relié à Serial2 et le SIM800L à Serial1, et les deux peuvent être écoutés en même temps sans souci. Le test du polygone utilise la méthode du lancer de rayon : on trace depuis le point un rayon imaginaire vers l'est et on compte combien de fois il coupe les côtés du polygone ; un nombre impair signifie dedans, un nombre pair dehors. Le code attend au moins 10 minutes entre deux SMS et prévient aussi quand l'appareil revient dans la zone :
1// ESP32 sanal çit (çokgen) + SIM800L ile SMS / ESP32 virtual fence (polygon) + SMS with a SIM800L
2#include <TinyGPSPlus.h>
3
4#define GPS_RX 16                              // ESP32 RX2 ← GPS TX
5#define GPS_TX 17                              // ESP32 TX2 → GPS RX
6#define SIM_RX 26                              // ESP32 RX1 ← SIM800L TXD
7#define SIM_TX 27                              // ESP32 TX1 → SIM800L RXD (1k + 5,6k bölücü / divider)
8const int BUZZER_PIN = 25;
9const char PHONE[] = "+905551112233";          // SMS gidecek numara / number that gets the SMS
10
11// Güvenli bölgenin köşeleri: {enlem, boylam}, sırayla / corners of the safe zone in order: {lat, lng}
12const double POLY[][2] = {
13  {41.015600, 28.978900},
14  {41.015650, 28.980300},
15  {41.014700, 28.980450},
16  {41.014550, 28.979000}
17};
18const int N = sizeof(POLY) / sizeof(POLY[0]);
19const byte NEED_FIXES = 5;                     // 5 ölçüm üst üste / 5 readings in a row
20const unsigned long SMS_COOLDOWN_MS = 600000;  // iki SMS arası en az 10 dk / at least 10 min between SMS
21
22TinyGPSPlus gps;
23HardwareSerial &gpsSerial = Serial2;
24HardwareSerial &sim = Serial1;
25bool outside = false;
26byte outCount = 0, inCount = 0;
27unsigned long lastCheck = 0, lastSms = 0;
28bool smsSent = false;
29
30// Işın atma: nokta çokgenin içinde mi? / ray casting: is the point inside the polygon?
31bool insidePolygon(double lat, double lng) {
32  bool in = false;
33  for (int i = 0, j = N - 1; i < N; j = i++) {
34    bool crosses = (POLY[i][0] > lat) != (POLY[j][0] > lat);
35    if (crosses) {
36      double lngAtLat = (POLY[j][1] - POLY[i][1]) * (lat - POLY[i][0]) / (POLY[j][0] - POLY[i][0]) + POLY[i][1];
37      if (lng < lngAtLat) in = !in;
38    }
39  }
40  return in;
41}
42
43bool waitFor(const char *word, unsigned long timeoutMs) {   // cevapta kelimeyi bekle / wait for a word in the reply
44  String reply = "";
45  unsigned long start = millis();
46  while (millis() - start < timeoutMs) {
47    while (sim.available()) reply += (char)sim.read();
48    if (reply.indexOf(word) >= 0) return true;
49    if (reply.indexOf("ERROR") >= 0) return false;
50  }
51  return false;
52}
53
54bool sendSms(const String &text) {
55  sim.println("AT+CMGF=1");                    // metin modu / text mode
56  if (!waitFor("OK", 2000)) return false;
57  sim.print("AT+CMGS=\"");
58  sim.print(PHONE);
59  sim.println("\"");
60  if (!waitFor(">", 5000)) return false;
61  sim.print(text);
62  sim.write(26);                               // Ctrl+Z: gönder / Ctrl+Z: send
63  return waitFor("+CMGS", 15000);
64}
65
66String mapsLink() {
67  return "https://www.google.com/maps/search/?api=1&query=" +
68         String(gps.location.lat(), 6) + "," + String(gps.location.lng(), 6);
69}
70
71void checkFence() {
72  if (!gps.location.isValid() || gps.location.age() > 2000) return;
73  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;
74  bool in = insidePolygon(gps.location.lat(), gps.location.lng());
75  if (in) { inCount++; outCount = 0; } else { outCount++; inCount = 0; }
76
77  if (!outside && outCount >= NEED_FIXES) {
78    outside = true;
79    smsSent = false;
80    Serial.println("ALARM: bolge disi / outside the fence");
81  }
82  if (outside && inCount >= NEED_FIXES) {
83    outside = false;
84    Serial.println("Bolgeye dondu / back inside");
85    if (millis() - lastSms > SMS_COOLDOWN_MS) {
86      sendSms("Bolgeye dondu / back inside " + mapsLink());
87      lastSms = millis();
88    }
89  }
90  if (outside && !smsSent && (lastSms == 0 || millis() - lastSms > SMS_COOLDOWN_MS)) {
91    smsSent = sendSms("SANAL CIT ALARMI / FENCE ALARM " + mapsLink());
92    lastSms = millis();
93    Serial.println(smsSent ? "SMS gonderildi / sent" : "SMS gonderilemedi / failed");
94  }
95}
96
97void setup() {
98  Serial.begin(115200);
99  gpsSerial.setRxBufferSize(1024);             // SMS sırasında veri taşmasın / room for data while sending SMS
100  gpsSerial.begin(9600, SERIAL_8N1, GPS_RX, GPS_TX);
101  sim.begin(9600, SERIAL_8N1, SIM_RX, SIM_TX);
102  pinMode(BUZZER_PIN, OUTPUT);
103  delay(3000);                                 // SIM800L açılsın / let the SIM800L start
104  sim.println("ATE0");                         // yankıyı kapat / echo off
105  waitFor("OK", 2000);
106}
107
108void loop() {
109  while (gpsSerial.available()) gps.encode(gpsSerial.read());
110  if (millis() - lastCheck >= 1000) {
111    lastCheck = millis();
112    checkFence();
113  }
114  bool beep = outside && (millis() % 1000 < 200);
115  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
116}Suivi d'animaux et usages au jardin
- Pâturage et troupeau : fixe un boîtier étanche en collier sur la chèvre ou la brebis qui mène le troupeau et vérifie que l'antenne regarde vers le haut. Pour joindre la ferme, un module LoRa se passe d'opérateur et offre des kilomètres de portée au lieu des SMS.
- Alerte chien fugueur : définis le jardin comme un polygone ; si le chien file pendant que le portail est ouvert, tu reçois un SMS avec sa position.
- Tondeuse robot et engins de jardin : ajoute une sortie qui arrête les moteurs si le robot franchit la limite ; vu la précision du GPS, utilise-la en sécurité supplémentaire à côté d'un fil périphérique.
- Moto, vélo et bateau : définis un cercle de 30 à 50 m là où tu te gares ; si le véhicule en sort, reçois un SMS en cas de vol.
- Camping et sorties : une alarme portable qui prévient quand un groupe d'enfants s'éloigne du camp ; à utiliser uniquement avec l'accord et en toute connaissance du groupe.
Autonomie : combien de jours tient une clôture virtuelle ?
Dans une clôture virtuelle portable, c'est le GPS qui consomme le plus. Le NEO-6M tire environ 47 mA pendant la recherche des satellites et 39 mA en suivi ; un ESP32 avec le Wi-Fi coupé demande 30 à 50 mA et un SIM800L au repos environ 15 mA. Si tout reste allumé, une cellule 18650 de 3000 mAh ne tient qu'environ une journée. La solution est de fonctionner par intervalles : l'ESP32 se réveille du deep sleep à intervalles réguliers, allume le GPS, obtient une position, vérifie la limite et se rendort. Les valeurs ci-dessous sont des estimations pour une cellule de 3000 mAh, un module ESP32 nu et un LDO à faible courant de repos :
| Mode de fonctionnement | Courant moyen | Autonomie approximative |
|---|---|---|
| Tout allumé en permanence (ESP32 + NEO-6M + SIM800L au repos) | Environ 120 mA | 1 jour |
| Position de 30 secondes toutes les 5 minutes, deep sleep entre les deux, SIM800L en veille | Environ 11 mA | 11 jours |
| Position de 20 secondes toutes les 15 minutes, SIM800L allumé seulement pour les alarmes | Environ 2–3 mA | 6 à 8 semaines |
En fonctionnement par intervalles, deux détails comptent. D'abord, pour que le GPS trouve vite sa position, la pile de sauvegarde de la carte NEO-6M doit être chargée ; si le module garde ses éphémérides, il se positionne en quelques secondes (démarrage à chaud), mais après plus de quelques heures éteint, il lui faut 30 secondes ou plus pour un démarrage tiède. Ensuite, couper complètement le GPS et le SIM800L avec un MOSFET canal P consomme moins que de les laisser en veille, mais le SIM800L a besoin de 10 à 30 secondes pour se réenregistrer sur le réseau à chaque démarrage. Tu trouveras les modes de veille et la mémoire RTC dans ESP32 deep sleep, la sécurité des batteries dans batterie Li-ion 18650 et module de charge TP4056, et tu peux calculer ton propre scénario avec l'outil Autonomie de batterie.
Erreurs fréquentes et solutions
| Symptôme | Cause probable | Solution |
|---|---|---|
| Aucune distance ne s'affiche | Le module n'a pas encore trouvé de position ou l'appareil est à l'intérieur | Sors à l'extérieur et attends 1 à 5 minutes pour la première position |
| Alarme alors que l'appareil ne bouge pas | La dérive du GPS dépasse le rayon | Augmente le rayon, MARGIN_M et NEED_FIXES |
| La distance affiche des milliers de kilomètres | Latitude et longitude inversées ou erreur de signe | Écris d'abord la latitude ; les coordonnées sud et ouest sont négatives |
| Le polygone indique dehors partout | Sommets dans le désordre ou latitude et longitude inversées | Écris les sommets dans l'ordre le long de la limite, sous la forme {lat, lng} |
| Le SMS ne part pas | Alimentation du SIM800L trop faible, pas de couverture 2G ou code PIN actif | Utilise une source capable de fournir 2 A, teste avec les commandes AT, désactive le PIN |
| L'ESP32 redémarre pendant l'envoi du SMS | La tension s'effondre sur l'alimentation partagée avec le SIM800L | Alimente le SIM800L par sa propre ligne depuis la batterie, ajoute 1000 µF |
| Position parfois corrompue sur l'Uno | delay() dans loop() ou débordement du tampon SoftwareSerial | N'utilise pas delay() ; passe à l'ESP32 si besoin |
Une clôture virtuelle GPS réunit GPS, mathématiques et communication dans un seul projet : elle est aussi formatrice qu'utile au quotidien. Essaie d'abord la clôture circulaire avec un Uno dans ton jardin, adapte le rayon à ton environnement, puis passe à la clôture polygonale avec alerte SMS grâce à un ESP32 et un SIM800L. Dans l'application BlueGrays, tu peux développer pas à pas la partie alarme du système avec les projets de son d'alarme au buzzer et de système d'alarme ESP32 avec notifications Telegram, chacun avec son schéma et son code prêt à l'emploi.
Questions fréquentes
Qu'est-ce qu'une clôture virtuelle GPS ?
C'est une limite invisible définie par des coordonnées GPS au lieu d'un fil. Quand l'appareil quitte la zone sûre, un buzzer sonne ou le propriétaire reçoit un SMS ou une notification. On l'utilise pour le suivi des animaux, au jardin, pour la sécurité des véhicules et sur les tondeuses robots.
Comment faire une clôture virtuelle avec Arduino ?
Branche un module GPS comme le NEO-6M sur un Arduino ou un ESP32 et définis la zone sûre dans le code par un centre et un rayon ou par une liste de sommets. Chaque seconde, le microcontrôleur vérifie si la position est à l'intérieur grâce à la formule de Haversine ou à un test de polygone. Quand l'appareil sort de la zone, un buzzer sonne et un SMS peut partir via un SIM800L.
Quelle est la précision d'une clôture virtuelle GPS ?
En terrain dégagé, le NEO-6M donne généralement une position à 2–5 mètres près, mais près des arbres et des bâtiments la dérive peut atteindre 10–30 mètres. Le rayon doit donc faire au moins 20 mètres en terrain dégagé et 30–40 mètres dans un jardin. Exiger plusieurs mesures d'affilée et une marge d'hystérésis évite la plupart des fausses alertes.
Une clôture virtuelle a-t-elle besoin d'internet ?
Non. Le GPS fonctionne grâce aux satellites, et une clôture avec buzzer marche sans aucune connexion. Pour recevoir des alertes à distance, tu peux utiliser le SMS avec un SIM800L, Telegram là où il y a du Wi-Fi, ou LoRa sur de grandes surfaces comme une ferme.
La clôture virtuelle est-elle sans danger pour les animaux ?
Une clôture virtuelle qui n'utilise que le son et les notifications ne fait aucun mal à l'animal. L'impulsion électrique des colliers commerciaux relève de produits très réglementés et n'a pas sa place dans un projet amateur. Fais un boîtier de collier léger, étanche et qui ne serre pas le cou de l'animal.
Combien de temps tient la batterie d'un traceur GPS ?
Avec le GPS, l'ESP32 et le SIM800L allumés en permanence, une cellule de 3000 mAh tient environ une journée. Si l'appareil se réveille du deep sleep toutes les 5 à 15 minutes pour prendre une position, l'autonomie passe à plusieurs semaines. Utiliser un module ESP32 nu et un régulateur à faible courant de repos plutôt qu'une carte de développement fait aussi une grosse différence.
Projets à réaliser après cet article
Voir tous les projets
Utilisation du buzzer
Tu t'es déjà demandé comment une sonnette ou une alarme produit son son ? L'Arduino fait biper un petit buzzer à intervalles courts : bip, silence, bip, silence.

Clignotement LED avec ESP32
Enseigne l'utilisation de base des sorties GPIO avec l'ESP32. Nous obtenons un effet de clignotement en allumant et éteignant une LED à partir de la broche numérique. Version ESP32 du projet blink classique sur Arduino UNO ; les commandes de base de blink dans l'environnement Arduino restent les mêmes, mais le brochage et les niveaux GPIO de 3,3 V de l'ESP32 diffèrent de ceux de l'Arduino UNO.

ESP32 Lecture de mélodies avec buzzer
Jouer une mélodie simple (Twinkle Twinkle Little Star) avec un buzzer passif. Nous jouons les notes avec les fonctions tone() et noTone() comme dans Arduino - la même syntaxe fonctionne avec ESP32 Arduino Core 3.0+. Un buzzer passif doit être utilisé (un buzzer actif ne joue pas la mélodie).

Système d'Alarme de Mouvement ESP32 (PIR + Buzzer + LED + Telegram)
Une alarme de sécurité intelligente : quand le capteur PIR détecte un mouvement, le buzzer sonne, la LED s'allume et le propriétaire reçoit aussitôt une notification Telegram. Un délai de 30 secondes (cooldown) limite la répétition des alarmes ; il n'élimine pas les fausses détections du capteur PIR. À utiliser à la maison, au garage, dans une réserve ou un bureau.

Mode veille profonde de l'ESP32 — Économie de batterie (OLED + compteur RAM RTC)
Le mode Deep Sleep de l'ESP32 coupe le CPU et la plupart des périphériques et réduit la consommation à environ 10µA, un point clé pour les objets IoT sur batterie. Ce projet utilise trois sources de réveil : un minuteur (15 s), une broche externe (EXT0, le bouton sur GPIO 33) et une broche tactile (T0/GPIO 4). Les compteurs marqués RTC_DATA_ATTR sont conservés pendant le deep sleep.

Enregistreur de Température ESP32 (DHT22 + DS1307 RTC + microSD + OLED)
Construis avec l'ESP32 un enregistreur de température et d'humidité horodaté ! Un capteur DHT22 mesure la température et l'humidité une fois par minute, et chaque mesure est enregistrée sur une carte microSD au format CSV avec l'heure réelle du module RTC DS1307. L'écran OLED affiche en direct, en grands caractères, la dernière température, l'humidité, l'horodatage et le nombre d'enregistrements.

ESP32 HTTPClient + API météo (avec écran OLED SSD1306)
L'ESP32 appelle par Internet une API météo (wttr.in) en REST avec HTTPClient.h. Contrairement à la version LCD I2C, on utilise ici un écran OLED SSD1306 (128×64), avec un grand texte et des icônes vectorielles pour un affichage plus riche. Sept icônes météo (soleil, pluie, neige et plus) sont dessinées à la volée, sans fichier bitmap.