
Alimentatore per breadboard MB102: 5V/3,3V e limiti di corrente
Come usare l'alimentatore per breadboard MB102: ingresso 6,5–12 V, jumper 5 V e 3,3 V, corrente reale, calore dell'AMS1117, problemi con i servo e GND comune.
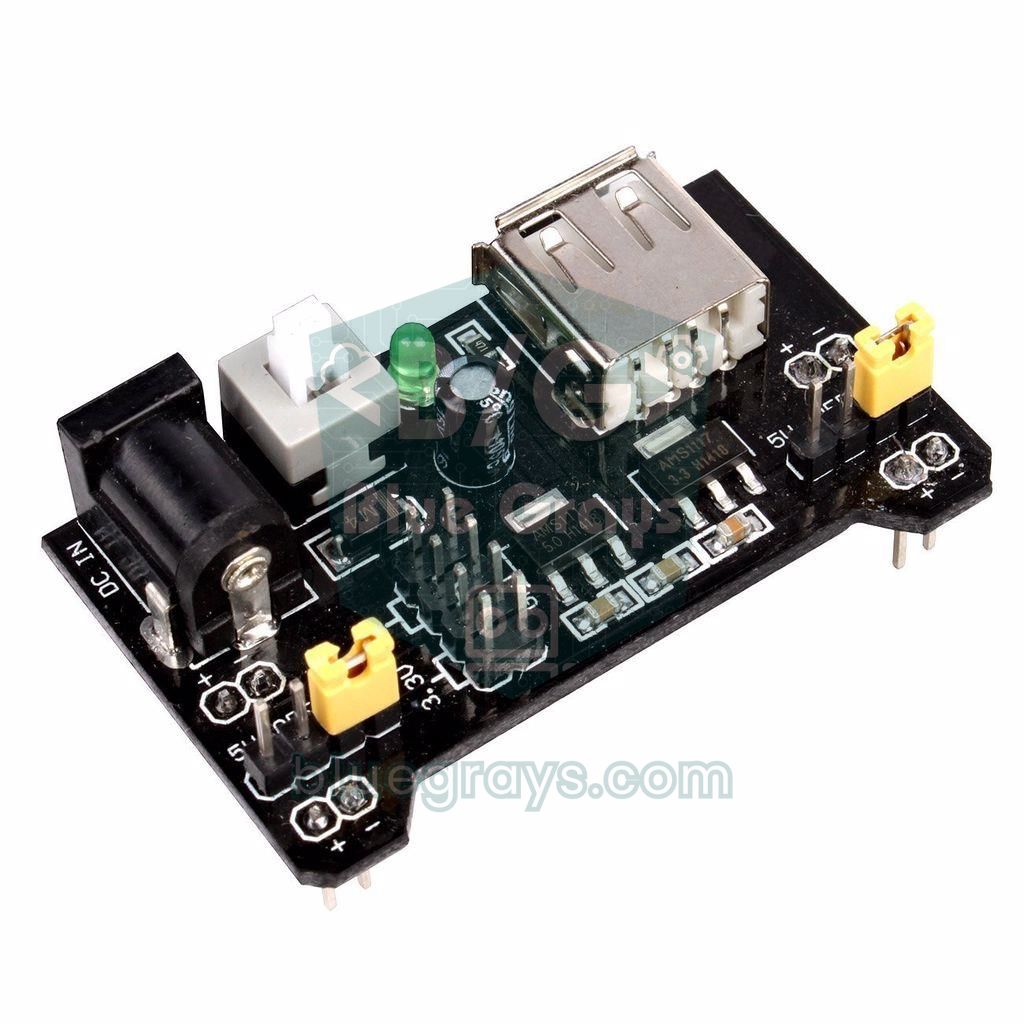
Un alimentatore per breadboard (il modello più diffuso è l'MB102) è una piccola scheda che regola la tensione di un alimentatore da rete o della porta USB e la distribuisce come 5 V e 3,3 V sulle linee di alimentazione della breadboard. Si innesta direttamente a un'estremità della breadboard, alimenta separatamente le linee positiva e negativa di ciascun lato e ha dei jumper che ti permettono di scegliere 5 V o 3,3 V per ogni linea. Così puoi alimentare sensori, display e integrati senza affaticare il regolatore di Arduino e usare insieme componenti a 3,3 V e a 5 V sulla stessa breadboard.
Questa piccola scheda però ha un limite di corrente molto più basso di quanto si pensi. In questo articolo vedrai, con i calcoli, i componenti dell'MB102, come scegliere l'alimentatore giusto, come impostare i jumper, quanti milliampere eroga davvero e perché il regolatore AMS1117 si scalda. Poi vedrai perché servo e motori non funzionano con questo modulo, come funziona l'ingresso USB, come innestarlo nel verso giusto, il GND comune con Arduino e gli errori più comuni.
Cos'è un alimentatore per breadboard e come funziona?
Sulla scheda MB102 ci sono due regolatori lineari: l'AMS1117-5.0 abbassa la tensione di ingresso a 5 V e l'AMS1117-3.3 a 3,3 V. Nella maggior parte delle schede il regolatore a 3,3 V è alimentato dall'uscita a 5 V, quindi la corrente che prelevi dalla linea a 3,3 V passa prima anche dal regolatore a 5 V. All'ingresso ci sono un diodo contro l'inversione di polarità, un interruttore e un LED che indica la presenza di tensione. Le due file di pin sotto la scheda si inseriscono nelle linee positiva e negativa ai due bordi della breadboard.
| Caratteristica | Valore |
|---|---|
| Ingresso (jack DC) | 6,5–12 V DC, jack 5,5 × 2,1 mm, centrale positivo |
| Ingresso (USB) | 5 V, presa USB-A; il regolatore viene bypassato e i 5 V vanno direttamente sulla linea |
| Uscite | 5 V e 3,3 V; scelte separatamente per ogni lato con un jumper |
| Regolatori | AMS1117-5.0 e AMS1117-3.3 (contenitore SOT-223, senza dissipatore) |
| Corrente sulla carta | 1 A per l'AMS1117; i venditori indicano di solito "meno di 700 mA" per il modulo |
| Corrente continua realistica | 200–500 mA secondo la tensione di ingresso (vedi il calcolo termico più sotto) |
| Pin di uscita aggiuntivi | Pin header 5 V, 3,3 V e GND sulla parte superiore |
| Protezione | Diodo contro l'inversione di polarità in ingresso; nessun fusibile contro i cortocircuiti |
Quale alimentatore scegliere? Cosa significa l'ingresso 6,5–12 V
Perché un regolatore lineare funzioni, il suo ingresso deve superare l'uscita di un certo margine; questa differenza si chiama tensione di dropout e nell'AMS1117 è di circa 1,1–1,3 V a seconda della corrente di carico. Anche il diodo di protezione all'ingresso si prende qualche decimo di volt. Per questo all'ingresso servono almeno 6,5 V perché l'uscita a 5 V sia davvero 5 V. Se colleghi un alimentatore da 5 V vedrai 3,5–4 V in uscita e Arduino, display o sensori funzioneranno in modo instabile. Nella parte alta dell'intervallo il problema è il calore: più è alta la tensione di ingresso, più potenza il regolatore dissipa in calore.
| Alimentatore | Risultato | Consiglio |
|---|---|---|
| Alimentatore da 5 V (sul jack DC) | L'uscita resta intorno a 3,5–4 V | Non usarlo; collega le sorgenti a 5 V all'ingresso USB |
| 7–7,5 V | 5 V stabili, minimo riscaldamento | La scelta migliore |
| Alimentatore da 9 V | 5 V stabili, riscaldamento moderato | Va bene per carichi leggeri (sotto 300 mA) |
| Alimentatore da 12 V | 5 V stabili, ma il regolatore scalda molto | Solo per carichi da 150–200 mA |
| Batteria da 9 V | Funziona, ma i suoi 300–500 mAh finiscono presto | Sconsigliata se non per brevi prove |
Impostare i jumper 5 V e 3,3 V
A ciascuna estremità della scheda c'è un connettore a tre pin con un jumper; ognuno controlla la linea di alimentazione di un lato della breadboard. Se metti il jumper dal lato con la scritta "5V", quella linea riceve 5 V; su "3.3V" riceve 3,3 V; se togli del tutto il jumper, quella linea non viene alimentata. In questo modo puoi impostare un lato a 5 V per un LCD e Arduino e l'altro a 3,3 V per un nRF24L01 o un sensore. Le linee negative (GND) dei due lati sono sempre in comune.
| Jumper sinistro | Jumper destro | Linea sinistra | Linea destra | Esempio d'uso |
|---|---|---|---|---|
| 5V | 5V | 5 V | 5 V | Componenti a 5 V come Arduino, LCD, HC-SR04 |
| 3.3V | 3.3V | 3,3 V | 3,3 V | Sensori a 3,3 V con ESP32 o Pico |
| 5V | 3.3V | 5 V | 3,3 V | Circuito misto: LCD a 5 V da un lato, modulo a 3,3 V dall'altro |
| Tolto | 5V | Senza tensione | 5 V | Spegnere temporaneamente un lato |
Il vero limite di corrente: perché anche 700 mA è ottimistico
Il datasheet dell'AMS1117 dice 1 A e i venditori dichiarano "meno di 700 mA" per il modulo. Ma questi valori presuppongono un regolatore ben raffreddato. Un regolatore lineare dissipa come calore la differenza tra la tensione di ingresso e quella di uscita: P = (Vin − Vout) × I. Sull'MB102 il regolatore è saldato su una piccola area di rame della scheda e non ha dissipatore. Un contenitore SOT-223 in queste condizioni può dissipare circa 1 W in modo continuo; oltre si surriscalda, entra in protezione termica e taglia o abbassa l'uscita.
| Tensione di ingresso | Calore a 100 mA | Calore a 300 mA | Calore a 500 mA | Giudizio |
|---|---|---|---|---|
| 7 V | 0,2 W | 0,6 W | 1,0 W | Utilizzabile fino a 500 mA, al limite |
| 9 V | 0,4 W | 1,2 W | 2,0 W | Scalda troppo oltre 300 mA |
| 12 V | 0,7 W | 2,1 W | 3,5 W | Entra in protezione termica oltre 200 mA |

Il lato a 3,3 V si calcola a parte: poiché il regolatore a 3,3 V è alimentato a 5 V, produce (5 − 3,3) × I di calore; a 300 mA sono 0,5 W. In più, quei 300 mA si sommano anche al carico del regolatore a 5 V. In breve, l'MB102 è ideale per circuiti da qualche centinaio di milliampere, come LED, sensori, un LCD e un Arduino Nano. Per carichi maggiori passa a un regolatore switching come il convertitore step-down LM2596; questi regolatori trasformano la differenza di tensione in corrente in modo efficiente invece che in calore.
Bilancio di corrente: quanto assorbe il tuo circuito?
Prima di scegliere il modulo, somma a grandi linee la corrente totale dei componenti del tuo circuito. I valori qui sotto sono medie tipiche; i componenti con motori o radio hanno picchi brevi molto più alti. Se la corrente continua totale supera i 300 mA o i picchi superano i 500 mA, l'MB102 da solo non basta.
| Componente | Corrente tipica | Nota |
|---|---|---|
| Arduino Uno / Nano | 30–50 mA | Compresi i LED della scheda e il chip USB |
| Scheda di sviluppo ESP32 | 80–250 mA | Picchi di 400–500 mA durante la trasmissione Wi-Fi |
| LCD 16x2 (retroilluminazione accesa) | 20–30 mA | Insieme all'adattatore I2C |
| OLED da 0,96 pollici | 10–25 mA | Dipende dai pixel accesi |
| LED rosso (con 220 Ω) | ~14 mA | Per ogni LED |
| LED WS2812B | Fino a ~60 mA | Per LED in bianco pieno; 10 LED fanno 600 mA |
| Servo SG90 | ~10 mA a riposo, 100–250 mA in movimento | Fino a 650 mA sotto sforzo |
| Modulo relè (1 canale) | 70–90 mA | Con la bobina eccitata |
| HC-SR04 | ~15 mA | Durante la misura |
Perché non basta per servo e motori?
Appena un servo SG90 inizia a muoversi assorbe per un attimo qualche centinaio di milliampere, e fino a 650 mA quando è sotto sforzo; nei servo grandi come l'MG996R si superano i 2 A. Anche i motori in corrente continua e i motori passo-passo chiedono molta corrente all'avvio. Questa corrente improvvisa raggiunge il limite del regolatore e la linea a 5 V scende per un attimo sotto i 4 V. Cala anche la tensione di un Arduino alimentato dalla stessa linea e la scheda si resetta da sola; il servo trema e sull'LCD compaiono caratteri strani. Inoltre i disturbi delle spazzole dei motori rovinano le misure dei sensori più delicati.
- Alimenta servo e motori da una sorgente separata: un alimentatore a 5 V da almeno 2 A, un convertitore step-down come l'LM2596 o 4 pile AA sono buone scelte.
- Unisci i GND: anche con una sorgente separata, collega il GND dell'alimentazione dei motori al GND di Arduino; altrimenti il segnale resta senza riferimento.
- Aggiungi un condensatore sull'alimentazione del servo: un condensatore elettrolitico da 470–1000 µF sui fili di alimentazione del servo smorza i picchi di corrente.
- Usa l'MB102 solo per la parte logica: Arduino, sensori e display sull'MB102, i motori sulla loro alimentazione.
Se vuoi vedere questo calo con i tuoi occhi, prova il codice qui sotto. Arduino Uno può misurare la propria tensione di alimentazione confrontando il suo riferimento interno da 1,1 V con l'alimentazione; non serve alcun collegamento esterno. Alimenta Arduino e servo dalla linea a 5 V dell'MB102 e osserva nel Monitor seriale la tensione minima mentre il servo si muove:
1// Arduino kendi besleme gerilimini ölçer, servo hareket ederken düşüşü yakalar
2// The Arduino measures its own supply voltage and catches the dip while a servo moves
3// Arduino 5V ve GND -> MB102 5 V hattı / Arduino 5V and GND -> MB102 5 V rail; servo sinyali / servo signal -> D9
4#include <Servo.h>
5
6Servo servo;
7long minVcc = 99999;
8
9long readVcc() {
10  // Dahili 1,1 V referansını AVcc'ye göre ölç / measure the internal 1.1 V reference against AVcc
11  ADMUX = _BV(REFS0) | _BV(MUX3) | _BV(MUX2) | _BV(MUX1);
12  delay(2);                                // referansın oturmasını bekle / let the reference settle
13  ADCSRA |= _BV(ADSC);                     // dönüşümü başlat / start the conversion
14  while (bit_is_set(ADCSRA, ADSC));        // bitmesini bekle / wait until done
15  long result = ADCL;
16  result |= ADCH << 8;
17  return 1125300L / result;                // 1,1 V x 1023 x 1000 / sonuç = mV / result in mV
18}
19
20void setup() {
21  Serial.begin(9600);
22  servo.attach(9);
23}
24
25void loop() {
26  for (int angle = 0; angle <= 180; angle += 90) {
27    servo.write(angle);
28    unsigned long start = millis();
29    while (millis() - start < 600) {       // hareket boyunca ölç / measure during the move
30      long vcc = readVcc();
31      if (vcc < minVcc) minVcc = vcc;
32    }
33    Serial.print("Aci / Angle: ");
34    Serial.print(angle);
35    Serial.print("  Vcc: ");
36    Serial.print(readVcc());
37    Serial.print(" mV  en dusuk / minimum: ");
38    Serial.print(minVcc);
39    Serial.println(" mV");
40  }
41}
Il risultato può scostarsi del ±10 % a seconda del valore reale del riferimento interno; per una misura più precisa, misura una volta la linea a 5 V con il multimetro e correggi di conseguenza la costante 1125300. Se con il servo collegato il minimo scende sotto 4,5 V o la scheda si resetta, è il momento di spostare il servo su un'alimentazione separata.
L'ingresso USB: ingresso e uscita di alimentazione insieme
La presa USB-A dell'MB102 si può usare in due modi. Quando alimenti la scheda dal jack DC, la presa diventa un'uscita a 5 V e può alimentare un piccolo dispositivo USB. Quando la alimenti con un cavo USB A-A o con un power bank, la presa diventa un ingresso: in questo caso i 5 V in arrivo saltano il regolatore a 5 V e vanno direttamente sulla linea, mentre il regolatore a 3,3 V continua a funzionare. Una porta USB del computer di solito fornisce 500 mA (900 mA con USB 3) e l'unica protezione contro i cortocircuiti è il limite di corrente della porta. Se usi un power bank, ricorda che molti modelli si spengono da soli con correnti basse.
Innestarlo sulla breadboard nel verso giusto
L'MB102 è progettato per l'estremità delle breadboard standard da 830 punti: i pin sotto la scheda si inseriscono nelle due linee di alimentazione (positiva e negativa) di ogni lato. Sotto o sopra la scheda ci sono i segni + e −; assicurati che coincidano con le linee rossa (positivo) e blu (negativo) della breadboard. Su alcune breadboard le linee colorate sono stampate al contrario o mancano del tutto; se innesti il modulo al contrario, la linea positiva diventa GND, quella negativa diventa 5 V e tutto il circuito viene alimentato con polarità invertita. Sulle breadboard lunghe le linee di alimentazione possono essere interrotte a metà; se i componenti all'altra estremità non funzionano, verifica la continuità delle linee.
- Metti l'interruttore del modulo su spento e imposta i jumper sulla tensione che vuoi.
- Premi il modulo sull'estremità della breadboard in modo che i segni + e − coincidano con le linee rossa e blu.
- Collega l'alimentatore al jack DC e accendi; il LED dovrebbe accendersi.
- Misura le due linee con il multimetro; se i valori sono corretti, spegni e inizia a montare il circuito.
- Quando il circuito è pronto, controlla ancora i collegamenti, soprattutto il GND, prima di accendere.
GND comune con Arduino e alimentare Arduino
Ci sono due modi corretti di usare l'MB102 con un Arduino. Primo modo: Arduino è alimentato via USB e l'MB102 alimenta solo sensori e moduli. In questo caso devi collegare il pin GND di Arduino alla linea negativa della breadboard; senza GND comune, il segnale a 5 V inviato da Arduino non ha un riferimento dall'altra parte e il circuito si comporta in modo casuale. Trovi i dettagli nell'articolo GND e massa comune. Secondo modo: alimentare anche Arduino dall'MB102. Colleghi la linea a 5 V al pin 5V di Arduino e la linea negativa a GND; così si bypassa il regolatore di Arduino.
- Se alimenti Arduino dal pin 5V, non collegare l'USB: sull'Uno non c'è una separazione completa tra pin 5V e USB, e le due sorgenti a 5 V finiscono collegate tra loro.
- Non dare 5 V al pin VIN: VIN va al regolatore di Arduino e richiede almeno 7 V; con 5 V la scheda non funziona bene.
- Non alimentare l'ESP32 dalla linea a 3,3 V: i picchi Wi-Fi da 400–500 mA mettono in crisi il regolatore a 3,3 V dell'MB102 e causano l'errore di brownout. Alimenta la scheda di sviluppo ESP32 con 5 V dal suo pin 5V/VIN.
- Alimenta il Raspberry Pi Pico dal pin VSYS: VSYS accetta 1,8–5,5 V, quindi la linea a 5 V va bene. Usa questa strada invece di dare tensione dall'esterno al pin 3V3.
Controllare la tensione di alimentazione con ESP32 e Raspberry Pi Pico
Con l'ESP32 non puoi misurare direttamente la linea a 5 V, perché i suoi ingressi ADC reggono al massimo 3,3 V. La soluzione è un partitore di tensione con due resistenze da 10 kΩ: la linea a 5 V viene dimezzata e si può collegare in sicurezza al GPIO 34. La funzione analogReadMilliVolts() usa la calibrazione di fabbrica dell'ESP32 per restituire direttamente i millivolt, e la media di 32 letture riduce il rumore:
1// ESP32 ile MB102 5 V hattını izlemek / Monitoring the MB102 5 V rail with an ESP32
2// 5 V hattı -> 10k -> GPIO 34 -> 10k -> GND (gerilim bölücü / voltage divider)
3const int SENSE_PIN = 34;          // yalnız giriş, ADC1 / input only, ADC1
4const float DIVIDER = 2.0;         // 10k + 10k: gerilim yarıya iner / voltage is halved
5const float LOW_LIMIT = 4.75;      // bu değerin altı sorunlu / below this is a problem
6
7void setup() {
8  Serial.begin(115200);
9  analogSetPinAttenuation(SENSE_PIN, ADC_11db);   // 0-3,3 V aralığı / 0-3.3 V range
10}
11
12void loop() {
13  uint32_t sum = 0;
14  for (int i = 0; i < 32; i++) {   // 32 ölçümün ortalaması / average of 32 readings
15    sum += analogReadMilliVolts(SENSE_PIN);
16  }
17  float rail = (sum / 32.0) * DIVIDER / 1000.0;
18  Serial.printf("5V hatti / 5V rail: %.2f V %s\n", rail,
19                rail < LOW_LIMIT ? "DUSUK / LOW" : "normal");
20  delay(500);
21}
Sul Raspberry Pi Pico non servono componenti aggiuntivi: la scheda ha un partitore che divide VSYS per tre, collegato al canale ADC3 (GPIO 29). Quando colleghi la linea a 5 V dell'MB102 a VSYS, il codice MicroPython qui sotto stampa l'alimentazione e il valore più basso rilevato. Sul Pico W questo canale è condiviso con il chip wireless e la lettura richiede un metodo diverso; il codice è per il Pico senza Wi-Fi.
1# Raspberry Pi Pico (W olmayan / non-W): VSYS gerilimini okumak / reading the VSYS voltage
2# MB102 5 V hattı -> Pico VSYS (pin 39), GND -> GND
3from machine import ADC
4import time
5
6vsys = ADC(29)                       # ADC3: VSYS / 3 iç bölücü / internal VSYS / 3 divider
7low = 99.0
8
9while True:
10    volts = vsys.read_u16() * 3.3 / 65535 * 3
11    if volts < low:
12        low = volts                  # en düşük değeri sakla / keep the lowest value
13    print("VSYS: {:.2f} V  en dusuk / min: {:.2f} V".format(volts, low))
14    time.sleep(0.5)
Progetti adatti all'MB102 e progetti che non lo sono
- Adatto: prove con LED e pulsanti. Semaforo, LED in sequenza e progetti con pulsanti assorbono qualche decina di milliampere.
- Adatto: circuiti con sensori e display. I circuiti di misura con DHT11, LDR, HC-SR04, LCD 16x2 e OLED sono ideali per l'MB102.
- Adatto: circuiti a tensioni miste. Un Arduino a 5 V da un lato e un modulo a 3,3 V dall'altro.
- Al limite: un solo piccolo servo. Un SG90 che si muove a vuoto può funzionare, ma sotto carico aspettati reset e tremolii.
- Non adatto: robot con motori e più servo. Le auto robot che muovono i motori con un L298N hanno bisogno di un pacco batterie proprio.
- Non adatto: strisce LED lunghe. Più di 10 LED WS2812B alla massima luminosità superano il limite del modulo.
Errori comuni e soluzioni
| Sintomo | Causa probabile | Soluzione |
|---|---|---|
| Il LED non si accende | Interruttore spento, alimentatore con centrale negativo o guasto | Accendi, misura uscita e polarità dell'alimentatore |
| 3,5–4,5 V sulla linea a 5 V | Ingresso sotto 6,5 V o troppa corrente | Usa un alimentatore da 7–9 V, riduci il carico |
| La linea di un lato è morta | Il jumper di quel lato è uscito o allentato | Inserisci bene il jumper in posizione 5V o 3.3V |
| Il regolatore scotta al tatto | Tensione di ingresso alta e troppa corrente | Abbassa l'ingresso a 7 V o usa uno step-down come l'LM2596 |
| Arduino si resetta quando il servo si muove | La corrente improvvisa fa crollare la linea a 5 V | Alimenta il servo da una sorgente a 5 V separata, unisci i GND, aggiungi un condensatore |
| Sulla linea a 5 V si misurano 9–12 V | L'AMS1117-5.0 si è guastato in cortocircuito | Smetti subito di usare il modulo e sostituiscilo |
| I sensori danno valori casuali | Manca il GND comune tra Arduino e modulo | Collega il GND di Arduino alla linea negativa della breadboard |
L'MB102 è il modo più pratico per avere 5 V e 3,3 V puliti e selezionabili sulla breadboard, purché tu ne conosca i limiti: usa un alimentatore da 7–9 V, tieni la corrente totale entro qualche centinaio di milliampere, alimenta i motori a parte e metti sempre il GND in comune. Nell'app BlueGrays trovi progetti con LED, semaforo, servo e motore passo-passo, passo dopo passo con schemi del circuito, elenco dei componenti e codice.
Domande frequenti
Quanti ampere eroga il modulo di alimentazione MB102?
Il regolatore AMS1117 è da 1 A sulla carta e i venditori indicano meno di 700 mA per il modulo. Ma senza dissipatore la corrente continua realistica è di circa 500 mA con 7 V in ingresso, 300 mA a 9 V e 200 mA a 12 V.
Che alimentatore si collega a un alimentatore per breadboard?
Al jack DC si può collegare un alimentatore da 6,5 a 12 V; i risultati migliori si hanno con 7–9 V. Un alimentatore da 5 V non basta, l'uscita resta intorno a 4 V. A 12 V il regolatore scalda in fretta, quindi vanno alimentati solo carichi leggeri.
L'MB102 può alimentare un servomotore?
Un solo piccolo servo che si muove a vuoto può funzionare, ma sotto carico un servo assorbe fino a 650 mA, la linea a 5 V cala e Arduino può resettarsi. Servo e motori vanno alimentati da una sorgente a 5 V separata con i GND uniti.
Il mio alimentatore per breadboard scalda, è normale?
Che diventi un po' tiepido è normale; un regolatore lineare trasforma in calore la differenza tra ingresso e uscita. Se scotta al tatto, la tensione di ingresso è troppo alta o la corrente troppo grande. Abbassare l'ingresso a 7 V o usare un convertitore step-down risolve il problema.
L'MB102 si può alimentare via USB?
Sì, si possono dare 5 V dalla presa USB. In questo caso il regolatore a 5 V viene bypassato e la tensione USB va direttamente sulla linea, mentre il regolatore a 3,3 V continua a funzionare. La corrente è limitata dalla porta del computer (di solito 500 mA).
Posso alimentare Arduino con l'alimentatore per breadboard?
Sì. Colleghi la linea a 5 V al pin 5V di Arduino e la linea negativa a GND, senza collegare nello stesso momento il cavo USB. Anche se Arduino è alimentato via USB, deve avere il GND in comune con il modulo.
Progetti da realizzare dopo questo articolo
Vedi tutti i progetti
LED lampeggiante
Il primissimo ciao dell'elettronica: accendere e spegnere un solo LED. L'Arduino accende e spegne il LED a intervalli brevissimi, così la luce lampeggia veloce. Vedi nel modo più semplice come la sche

Semaforo
Una copia in miniatura del semaforo che vedi ogni giorno per strada. Il rosso resta acceso due secondi, il giallo brilla per un attimo, il verde resta due secondi, poi si torna al rosso passando di nu

LED in sequenza
Luci che si accendono una dopo l'altra, come se corressero. L'Arduino accende sei LED uno alla volta; ognuno brilla per un istante e si spegne, così la luce percorre la fila dall'inizio alla fine e po

Utilizzo del servomotore
Il braccio di un piccolo servomotore ruota a turno in tre posizioni: tutto all'inizio, esattamente a metà e tutto alla fine, aspettando due secondi a ogni fermata. L'Arduino dice al motore a quale ang

Funzionamento del servomotore con potenziometro
Mentre giri la manopola del potenziometro, il braccio del servomotore ruota insieme a lei: un'estremità della manopola corrisponde a zero gradi, l'altra a mezzo giro. L'Arduino legge di continuo la po

Utilizzo del motore passo-passo
Un motore che gira passo dopo passo, esattamente quanto vuoi tu, come la lancetta di un orologio. Tramite una scheda driver, l'Arduino fa compiere a un piccolo motore passo-passo un giro completo in u

Utilizzo della striscia LED WS2812B
Conosci una striscia LED intelligente in cui puoi colorare ogni singola luce per conto suo. L'Arduino accende prima i primi cinque LED di rosso, un secondo dopo gli altri cinque di blu, poi li spegne

Auto controllata via Bluetooth con L298N
Trasforma il telefono in un telecomando e guida la tua auto robot. L'Arduino riceve tramite un modulo Bluetooth i comandi di un'app di controllo remoto sul telefono e fa girare le ruote con un driver