
HC-SR505 Arduinoガイド:ミニPIRセンサーとHC-SR501・AM312の比較
HC-SR505 Arduinoガイド。ミニPIRとHC-SR501・AM312の比較、8秒固定の保持時間、3.3 Vでの使用、電池の計算に加え、Arduino、ESP32ディープスリープ、Picoのコードを紹介します。

HC-SR505は直径約1 cm、高さ2.5 cmのミニPIR(焦電型赤外線)人感センサーで、調整用のボリュームやジャンパーはありません。定番のHC-SR501と同じく、視野内で動く人や動物を検知して出力をHIGHにする仕事を、ずっと小さな本体でこなします。ドアチャイム、収納の照明、小さな防犯ボックス、電池式センサーに最適です。同じ大きさのAM312は2.7 Vから動作し、ESP32、Raspberry Pi Pico、電池のプロジェクトではこちらのほうが良い選択になることがよくあります。
この記事では、HC-SR505の仕組み、HC-SR501やAM312との違い(比較表)、8秒固定の保持時間との付き合い方、3.3 Vで使う場合の限界、電池寿命の実際の計算を紹介します。その後、動きを数えて保持時間を測るArduinoのコード、動きでESP32をディープスリープから起こし、動きが終わるまで眠ったまま待つコード、割り込みを使うRaspberry Pi Pico用のMicroPythonコードを書きます。
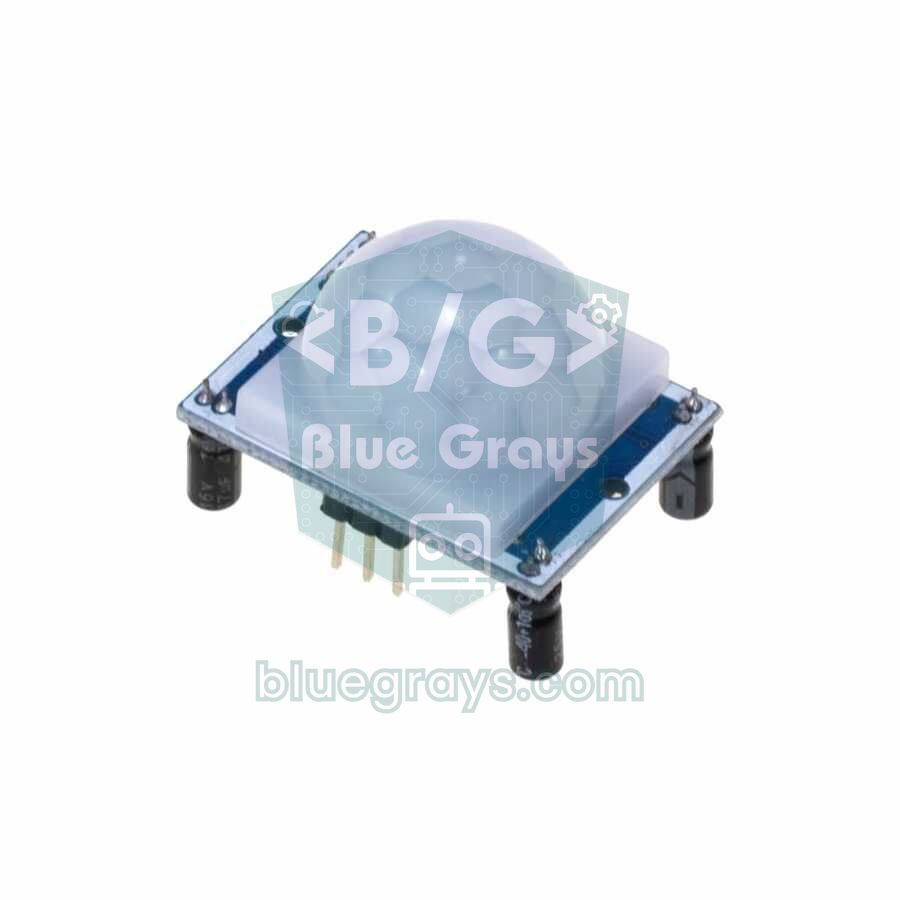
HC-SR505とは?その仕組み
すべてのPIRセンサーの中心には、2つに分かれた焦電素子があります。場面が静止しているときは、両方が同じ量の赤外線を受け、信号が打ち消し合います。体温を発する人が視野を横切ると、まず一方、次にもう一方がより多くの放射を受け、センサーはその差を動きとして読み取ります。前面の小さなフレネルレンズが視野をいくつかのゾーンに分け、差を大きくします。HC-SR505では、信号処理回路、レギュレーター、レンズが1枚の小さな基板に収められ、保持時間と感度は工場で固定されています。動きを検知すると出力は約8秒間HIGHになり、その間に新たな動きがあるとタイマーがやり直されます(リトリガー)。
| 項目 | HC-SR505 |
|---|---|
| 電源電圧 | 4.5〜20 V(基板上に3.3 Vレギュレーター) |
| 待機電流 | 60 µA未満 |
| 出力 | デジタル:動きありで3.3 V、なしで0 V |
| 検知距離 | 最大3メートル |
| 検知角度 | 100°より狭い円錐 |
| 保持時間 | 約8秒(±30 %)、調整不可 |
| トリガーモード | リトリガー:動きが続く間は出力がHIGHのまま |
| サイズ | 直径約10 mm、高さ23〜25 mm |
| 動作温度 | −20〜+80 °C |
HC-SR501・HC-SR505・AM312の比較
| 項目 | HC-SR501 | HC-SR505 | AM312 |
|---|---|---|---|
| サイズ | 32 × 24 mmの基板、大きなドーム | 直径約10 mm | 約10 mm、HC-SR505に近い |
| 電源 | 4.5–20 V | 4.5–20 V | 2.7–12 V |
| 待機電流 | 約50 µA | 60 µA未満 | 0.1 mA未満 |
| 出力レベル | 3.3 V | 3.3 V | 約3 V |
| 検知距離 | 3〜7 m、調整可 | 最大3 m | 3–5 m |
| 検知角度 | 約110° | 100°より狭い | 100°より狭い |
| 保持時間 | 3秒〜5分、ボリュームで調整 | 固定、約8秒 | 固定、約2秒 |
| トリガーモード | ジャンパーでH(リトリガー)またはL(単発) | リトリガーのみ | リトリガーのみ |
| 選ぶ場面 | 部屋や廊下、長い検知距離 | 小さなケース、5 Vのシステム | 3.3 V、電池、ESP32、Pico |
要点はこうです。広い部屋や長い廊下を見張り、保持時間をドライバーで調整したいなら、HC-SR501が今でも最も柔軟です。ケースが小さく、システムがもともと5 Vで動いているなら、HC-SR505で十分です。ESP32やPicoのような3.3 Vのボードを使う場合や、リチウム電池からセンサーに直接給電する場合はAM312を選びましょう。公式に低電圧での動作が保証されており、2秒という短い保持時間でマイコンが起きている時間も短くなります。3つとも出力は約3 Vなので、ESP32につなぐのに分圧回路はどれも不要です。
HC-SR505は3.3 Vで動く?
公式には動きません。HC-SR505の基板には3.3 V出力の小さなレギュレーターがあり、モジュールの定格最低電圧は4.5 Vです。レギュレーターに3.3 Vを入れると、内部の回路には3.1〜3.2 Vほどしか届きません。それでも動くセンサーは多いものの、感度が下がったり誤検知が増えたりすることがあるので、製品の設計をそれに頼るべきではありません。この制限は電池の選び方も決めます。単3電池3本は新品なら4.5 Vですが、すぐにそれを下回ります。HC-SR505には単3電池やNiMH 4本のほうが安全です。3.7 VのLi-ionセル1本ではHC-SR505は限界を下回りますが、AM312は2.7 Vまで動き続けます。
配線:Arduino Uno、ESP32、Pico
| センサーのピン | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VCC (+), HC-SR505 | 5V | VIN (5V) | VBUS (5V) |
| VCC (+), AM312 | 5Vまたは3.3V | 3V3 | 3V3 (OUT) |
| OUT | D2 | GPIO 33 | GP16 |
| GND (−) | GND | GND | GND |
Arduinoのコード:動きを数え、保持時間を測る
下のスケッチは、まずセンサーが安定するまで30秒待ち、その後動きが始まるたびにカウンターを増やし、出力がLOWに戻ると何秒HIGHだったかを表示します。内蔵LEDも出力に合わせて点灯します。この小さなテストは、センサーがHC-SR505かAM312かを見分け、リトリガーの動きを確かめる最も簡単な方法です。シリアルモニタを115200 baudで開いてください。
1// HC-SR505 / AM312 testi: hareketi say, çıkışın HIGH kalma süresini ölç / count motion, measure how long OUT stays HIGH
2const int PIR_PIN = 2;
3const int LED_PIN = 13;                      // dahili LED / built-in LED
4
5bool lastState = LOW;
6unsigned long riseTime = 0;
7unsigned int events = 0;
8
9void setup() {
10  pinMode(PIR_PIN, INPUT);
11  pinMode(LED_PIN, OUTPUT);
12  Serial.begin(115200);
13  Serial.println(F("Isinma 30 sn / warming up 30 s"));
14  delay(30000);                              // açılıştaki yanlış tetiklemeleri atla / skip false triggers at power-up
15  Serial.println(F("Hazir / ready"));
16}
17
18void loop() {
19  bool state = digitalRead(PIR_PIN);
20  digitalWrite(LED_PIN, state);              // LED çıkışı takip eder / LED follows the output
21  if (state == HIGH && lastState == LOW) {   // yükselen kenar: hareket başladı / rising edge: motion started
22    riseTime = millis();
23    events++;
24    Serial.print(F("Hareket / motion #"));
25    Serial.println(events);
26  }
27  if (state == LOW && lastState == HIGH) {   // düşen kenar: tutma süresi bitti / falling edge: hold time over
28    float seconds = (millis() - riseTime) / 1000.0;
29    Serial.print(F("OUT HIGH kaldi / stayed HIGH: "));
30    Serial.print(seconds, 1);
31    Serial.println(F(" s"));
32  }
33  lastState = state;
34}手を1回振ってすぐ引っ込めると、HC-SR505では約8秒(個体によって5.6〜10.4秒)、AM312では約2秒と表示されます。センサーの前で動き続けると、新しい動きのたびにタイマーがやり直され、ずっと長い値になります。これがリトリガーです。最後の動きから20秒や2分間ライトを点けておきたいなら、時間の管理はセンサーではなくコードで行いましょう。millis()を使う方法はPIR人感センサーで紹介しています。
固定の保持時間と感度との付き合い方
HC-SR505の最大の違いは、調整ができないことです。保持時間はコードでいくらでも延ばせますが、8秒より短くはできません。素早い反応が必要なゲームやカウンターには、2秒のAM312が向いています。感度も固定なので、検知範囲はソフトウェアではなく物理的に整えます。仕様上、100°の円錐は3メートル先で幅約7メートルの範囲をカバーしますが、実際には端に行くほど検知が弱くなります。範囲を絞って誤報を減らすには、次の方法が役立ちます。
- レンズの一部をテープで覆う:レンズの下半分を不透明なテープで覆うと、床のペットや床付近の温度変化を拾いにくくなります。
- 紙やプラスチックの筒を付ける:センサーの前に2〜3 cmの筒を付けると、視野が細い円錐に絞られ、出入口や1本の廊下に最適です。
- 適切な高さと向き:センサーは1.5〜2メートルの高さに取り付けます。PIRは視野を横切る動きを最もよく検知し、まっすぐ向かってくる人には気づくのが遅れます。
- 熱源から離す:暖房器具、エアコンの吹き出し口、日の当たる窓、熱いランプは、急な温度変化でセンサーを反応させます。
- ガラスの後ろに置かない:普通のガラスは体温による赤外線を遮るので、窓の内側に置いたPIRは外の動きを見られません。
低消費電流と電池のプロジェクト
ミニPIRの待機電流は60〜100 µA未満なので、センサー自体が18650セルを何年も使い切ることはありません。電池寿命を本当に決めるのは、センサーをつなぐボードです。Arduino Unoは何もしていなくても約45〜50 mAを消費し、2000 mAhの電池を2日足らずで空にします。そのため、電池式の人感センサーでは、マイコンはほとんどの時間を眠って過ごし、PIRの出力がHIGHになったときだけ起きる必要があります。下の表は、2000 mAhの18650セルと1日50回の動きを想定したおおよその数値です。
| 構成 | スリープ電流 | 1日の消費 | おおよその電池寿命 |
|---|---|---|---|
| ESP32 DevKit(AMS1117、電源LED、USBチップ)+HC-SR505 | 約6 mA | 約145 mAh | 2週間 |
| ESP32モジュール単体+LDO MCP1700+ミニPIR、Wi-Fiなし | 約75 µA | 約2.5 mAh | 理論上2年以上 |
| 同じ構成で、動きのたびにWi-Fiで通知 | 約75 µA | 約6.5 mAh | 約10か月 |
1行目は意外ではありません。開発ボードのAMS1117レギュレーターだけで約5 mAを消費します。電池を長持ちさせるには、自己消費電流が数µAしかないMCP1700のようなLDOでESP32モジュールに給電しましょう。2行目では電池があまりに長持ちするので、実際の限界はセル自体の自己放電になります。自分の構成での計算は電池寿命ツールで、mAhについては電池容量で、18650セルの安全な使い方は18650リチウムイオン電池で確認できます。
ESP32のディープスリープ:HC-SR505やAM312で起こす
ext0ウェイクアップを使うと、ESP32はディープスリープ中でも1本のRTC GPIOピンのレベルを監視できます。ここには多くの例が見落としている落とし穴があります。PIRの出力がHIGHになってボードが起き、処理をしてすぐにまた眠ると、出力はまだHIGHなので即座にまた起きてしまいます。HC-SR505の8秒の保持時間中に、ボードは何十回もオン・オフを繰り返して電池を無駄にします。下のコードはこれを解決します。動きで起きたらカウンターを増やしてLEDを点け、出力がまだHIGHなら2秒のタイマーで眠り直します。出力がLOWに戻ったら、ext0ウェイクアップを再び設定します。カウンターはディープスリープ後も消えないRTC_DATA_ATTRメモリに保存します。
1// ESP32 derin uyku + HC-SR505 / AM312: hareketle uyan, çıkış sakinleşene kadar uyuyarak bekle / ESP32 deep sleep: wake on motion, wait asleep until the output settles
2#include "driver/rtc_io.h"
3
4const gpio_num_t PIR_PIN = GPIO_NUM_33;          // RTC GPIO olmalı / must be an RTC GPIO
5const int LED_PIN = 2;                           // çoğu DevKit'te dahili LED / onboard LED on most DevKits
6const uint64_t RECHECK_US = 2ULL * 1000000ULL;   // OUT HIGH ise 2 sn sonra yeniden bak / recheck in 2 s while OUT is HIGH
7RTC_DATA_ATTR int motionCount = 0;               // derin uykuda silinmez / survives deep sleep
8
9void sleepUntilMotion() {
10  rtc_gpio_pullup_dis(PIR_PIN);
11  rtc_gpio_pulldown_en(PIR_PIN);                 // boşta LOW kalsın / keep LOW when idle
12  esp_sleep_enable_ext0_wakeup(PIR_PIN, 1);      // OUT HIGH olunca uyan / wake when OUT goes HIGH
13  esp_deep_sleep_start();
14}
15
16void sleepAndRecheck() {
17  esp_sleep_enable_timer_wakeup(RECHECK_US);     // hareket sürüyor: uyuyarak bekle / motion goes on: wait asleep
18  esp_deep_sleep_start();
19}
20
21void setup() {
22  Serial.begin(115200);
23  pinMode(LED_PIN, OUTPUT);
24  esp_sleep_wakeup_cause_t cause = esp_sleep_get_wakeup_cause();
25
26  if (cause == ESP_SLEEP_WAKEUP_EXT0) {          // yeni hareket / new motion
27    motionCount++;
28    Serial.printf("Hareket / motion #%d\n", motionCount);
29    digitalWrite(LED_PIN, HIGH);                 // bildirim kodu buraya / notification code goes here
30    delay(200);
31    digitalWrite(LED_PIN, LOW);
32  } else if (cause != ESP_SLEEP_WAKEUP_TIMER) {  // ilk açılış ya da reset / first boot or reset
33    Serial.println("Sensor isiniyor 30 sn / sensor warming up 30 s");
34    delay(30000);
35  }
36
37  rtc_gpio_deinit(PIR_PIN);                      // pini normal girişe çevir / turn the pin back into a normal input
38  pinMode(PIR_PIN, INPUT);
39  if (digitalRead(PIR_PIN) == HIGH) sleepAndRecheck();  // hâlâ HIGH: hemen uyanmamak için bekle / still HIGH: avoid an instant re-wake
40  sleepUntilMotion();
41}
42
43void loop() {
44}Raspberry Pi PicoでのミニPIR(MicroPython)
Picoでは、センサーを常に確認するより割り込み(IRQ)を使うほうがすっきりします。出力が変わるたびに関数が自動で実行され、メインループはほかの処理に使えます。下のコードは立ち上がりでカウンターを増やしてLEDを点け、立ち下がりで出力がHIGHだった時間を表示します。AM312は3V3(OUT)ピンから、HC-SR505はVBUSから給電し、どちらの場合もOUTはGP16につなぎます。
1# HC-SR505 / AM312 ile Raspberry Pi Pico: kesmeyle hareket sayacı / motion counter with an interrupt
2from machine import Pin
3import time
4
5pir = Pin(16, Pin.IN, Pin.PULL_DOWN)   # GP16; boştayken LOW kalsın / stays LOW when idle
6led = Pin(25, Pin.OUT)                 # dahili LED; Pico W'de Pin("LED") / onboard LED; Pin("LED") on Pico W
7count = 0
8rise_ms = 0
9
10def on_change(pin):
11    global count, rise_ms
12    if pin.value():                    # hareket başladı / motion started
13        count += 1
14        rise_ms = time.ticks_ms()
15        led.on()
16        print("Hareket / motion #", count)
17    else:                              # tutma süresi bitti / hold time over
18        led.off()
19        held = time.ticks_diff(time.ticks_ms(), rise_ms) / 1000
20        print("HIGH kaldi / stayed HIGH: {:.1f} s".format(held))
21
22time.sleep(30)                         # ısınma süresi / warm-up time
23pir.irq(trigger=Pin.IRQ_RISING | Pin.IRQ_FALLING, handler=on_change)
24
25while True:
26 time.sleep(1)MicroPythonのスリープモードでも、PicoはESP32のディープスリープほど低い消費電流にはなりません。机の上やコンセントにつないだプロジェクトなら問題ありませんが、何か月も電池で動かす人感センサーなら、ESP32や、電源LEDとレギュレーターを外せばスリープ電流がマイクロアンペアまで下がるArduino Pro Miniのほうが適しています。
誤検知とその対処法
| 症状 | 考えられる原因 | 対処 |
|---|---|---|
| 電源投入時に勝手に数回反応する | センサーがウォームアップ中で、周囲の状態を学習している | 電源投入後30秒待つか、最初の反応を無視する |
| ESP32のWi-Fiがオンになると反応する | ミニPIRがアンテナの電波を拾っている | センサーをアンテナから10 cm以上離し、VCCとGNDの間に100 nFと10 µFのコンデンサーを入れる |
| まったく反応しない | HC-SR505を4.5 V未満で給電している、またはセンサーがガラスの後ろにある | 5 Vで給電するかAM312に替える。ガラスを取り除く |
| 出力がLOWに戻らない | 視野内で動きや温度変化が続いている | センサーを暖房、エアコン、揺れるカーテンから離し、レンズの一部を覆う |
| 電池が減るとランダムに反応する | 電圧低下でセンサーの電源が不安定になっている | 安定化した電源ラインから給電し、早めに充電する |
| ESP32が何度も起きる | 出力がHIGHのままext0ウェイクアップで眠っている | この記事のコードのように、出力がLOWになるまでタイマーで待つ |
HC-SR505を使ったプロジェクトのアイデア
- 収納・引き出しの照明:扉が開いて手が入ったら小さなLEDテープを点け、8秒後に自動で消えるようにします。
- 電池式の人感アラーム:ESP32をディープスリープにしておき、動きがあったらTelegramでメッセージを送ります。
- 玄関のお知らせ音:誰かがドアに近づいたら、ブザーで短いメロディーを鳴らします。
- 野生動物カメラのトリガー:庭での動きをきっかけにESP32-CAMで写真を撮ります。
- スマートアラームシステム:複数のミニPIRをドアや窓のセンサーと組み合わせて、Arduinoアラームシステムを作ります。
- ケース越しの検知:プラスチックの箱越しに検知したいなら、PIRの代わりにRCWL-0516レーダーセンサーを試してください。
HC-SR505とAM312は、大きなPIRモジュールが入らない場所で動きを検知する最も実用的な方法です。配線は3本、調整は不要、消費電流はマイクロアンペア単位です。どちらを選ぶかは、システムの電圧と欲しい保持時間で決まります。BlueGraysアプリでは、「人感センサー付きドアチャイムとライト」「ESP32 PIR自動照明」「Telegram通知付きESP32人感アラーム」プロジェクトを、配線図とすぐ使えるコードで手順どおりに試せます。
よくある質問
HC-SR505とHC-SR501の違いは?
HC-SR505は幅約1 cmの小さな調整不可のPIRで、保持時間は約8秒、検知距離は約3メートルで固定です。HC-SR501はより大きく、2つのボリュームで3〜7メートルの検知距離と3秒〜5分の保持時間を調整できます。どちらも4.5〜20 Vで動き、3.3 Vの出力を出します。
HC-SR505は3.3 Vで動きますか?
基板に3.3 Vレギュレーターがあるため、定格の最低電圧は4.5 Vです。3.3 Vで動く個体も多いですが、感度が下がったり誤検知が増えたりすることがあります。3.3 Vのシステムやリチウム電池1セルなら、2.7 Vから動くAM312のほうが安全です。
HC-SR505の遅延時間は調整できますか?
できません。ボリュームもジャンパーもなく、出力は動きのたびに約8秒HIGHになり、動きが続く間はさらに長くなります。コードで時間はいくらでも延ばせますが、8秒より短くはできません。より速い反応が必要なら、保持時間が約2秒のAM312を選んでください。
HC-SR505の検知距離は?
HC-SR505は100°より狭い円錐の中で、約3メートルまでの動きを検知します。動きが視野を横切るときに最もよく検知します。もっと距離が必要なら、約7メートルまで設定できるHC-SR501を使いましょう。
AM312とHC-SR505、どちらを買うべき?
システムが5 Vで、8秒の保持時間で問題なければHC-SR505で十分です。ESP32やPicoのような3.3 Vのボード、電池のプロジェクト、素早い反応が必要な用途では、2.7〜12 Vで動き保持時間2秒のAM312のほうが適しています。
ミニPIRでESP32をディープスリープから起こせますか?
できます。センサーのOUTピンをGPIO 33のようなRTC GPIOにつなぎ、ext0ウェイクアップをHIGHで発生するように設定すれば、ESP32は動きで起きます。ボードを再び眠らせる前に出力がLOWに戻るのを待たないと、すぐにまた起きてしまいます。この記事のコードは、その待ち時間をタイマーで眠って過ごします。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
人感センサーで動きを検出
誰かが部屋に入ると知らせる、シンプルな見張り役です。人感センサーが人体から放出される熱を捉え、Arduinoは動きがある間LEDを点灯させ、動きが止まると消灯させます。玄関先で自動点灯する照明や、警報システムの基本となる仕組みです。

モーションセンサーで作るドアベルとライト
玄関に誰かが近づくと、呼び鈴を押す前にわかります。モーションセンサーが人を検知するとLEDが点灯し、ブザーが高い音から低い音へ3音のチャイムを鳴らします。メロディーが終わるとライトが消え、センサーは再び待機します。音と光の両方で知らせるシンプルな玄関の見張り役です。

ESP32 PIR人感センサーによる自動照明
このプロジェクトでは、HC-SR501 PIR人感センサーで部屋に入った人を検知し、LEDを自動で点灯させます。millis()で点灯時間を管理します。センサーの値がHIGHの間は最後に動きを検知した時刻を更新し、最後にHIGHを読み取ってから少なくとも10秒後にLEDを消灯します。現在のコードは各ループでdelay(50)により50 ms待機するため、完全にノンブロッキングではありません。階段や廊下、浴室、戸棚内の照明などに応用できます。

ESP32スマート照明(PIR + LDR + リレー + OLED)
ESP32で廊下やトイレ、食品庫の照明をスマート化します!PIRモーションセンサー、LDR光センサー、リレーモジュールを使い、「暗い場所で動きを検知すると点灯する」定番の仕組みを作ります。周囲が明るければ動きを検知しても点灯しないため、日中の無駄な電力消費を抑えられます。照明は30秒間点灯し、動きが続くとタイマーがリセットされて点灯時間が延びます。SSD1306 OLEDには大きな文字で状態(ON / DAYTIME / WAITING)とカウントダウンを表示します。

ESP32動体検知アラーム(PIR + ブザー + LED + Telegram)
PIRセンサーが動きを検知するとブザーとLEDを作動させ、同時にTelegramで持ち主に即座に通知するスマート防犯アラームです。アラームが繰り返される頻度を抑えるため、30秒のクールダウン(待ち時間)を設けています。この仕組みはPIRの検知が正しいかを確認したり、誤検知をなくしたりするものではありません。家の防犯、ガレージの監視、倉庫や作業部屋などに使えます。ESP32-CAMなら写真付きの通知を追加でき、通常のESP32 DevKit V1ではテキストで通知します。

ESP32のディープスリープで節電(OLED + RTC RAMカウンター)
ESP32のディープスリープモードは、CPUとほとんどの周辺機器を停止し、消費電流を約10 µAまで抑えます。電池で動くIoT機器に欠かせない機能です。このプロジェクトでは、タイマー(15秒)、外部ピン(EXT0、ボタンはGPIO 33)、タッチ(T0/GPIO 4)の3種類の復帰方法を使います。RTC_DATA_ATTRを付けた変数はディープスリープ中も保持され、起動回数、タイマーによる復帰回数、ボタンによる復帰回数を継続して記録できます。復帰するたびにSSD1306 OLEDディスプレイに復帰理由と回数を表示します。

階段・廊下のスマート照明
階段や廊下に足を踏み入れると、進む方向に沿って照明が1段ずつ点灯します。両端に距離センサーがあり、どちらの前を通っても、その端から8個のLEDが0.5秒間隔で順番に点灯し、その後、同じ方向に順番に消灯します。夜の暗がりで足元を照らす、おしゃれなホームオートメーションのアイデアです。