
Czujnik parkowania Bluetooth na ESP32 (HC-SR04)
Zmierz odległość do przeszkody czujnikiem HC-SR04 i śledź ją w telefonie; buzzer pika szybciej, gdy się zbliżasz. Bez internetu. Ten projekt to przewodnik krok po kroku po szablonie Bluetooth Czujnik parkowania w aplikacji, zbudowany na ESP32. Przejdź do Warsztat › Urządzenia › Dodaj urządzenie › Bluetooth, wybierz Czujnik parkowania i wgraj kod przyciskiem Pobierz kod. Przycisk Skonfiguruj jako panel Bluetooth na tej stronie też otwiera kreator z tym szablonem.
Film
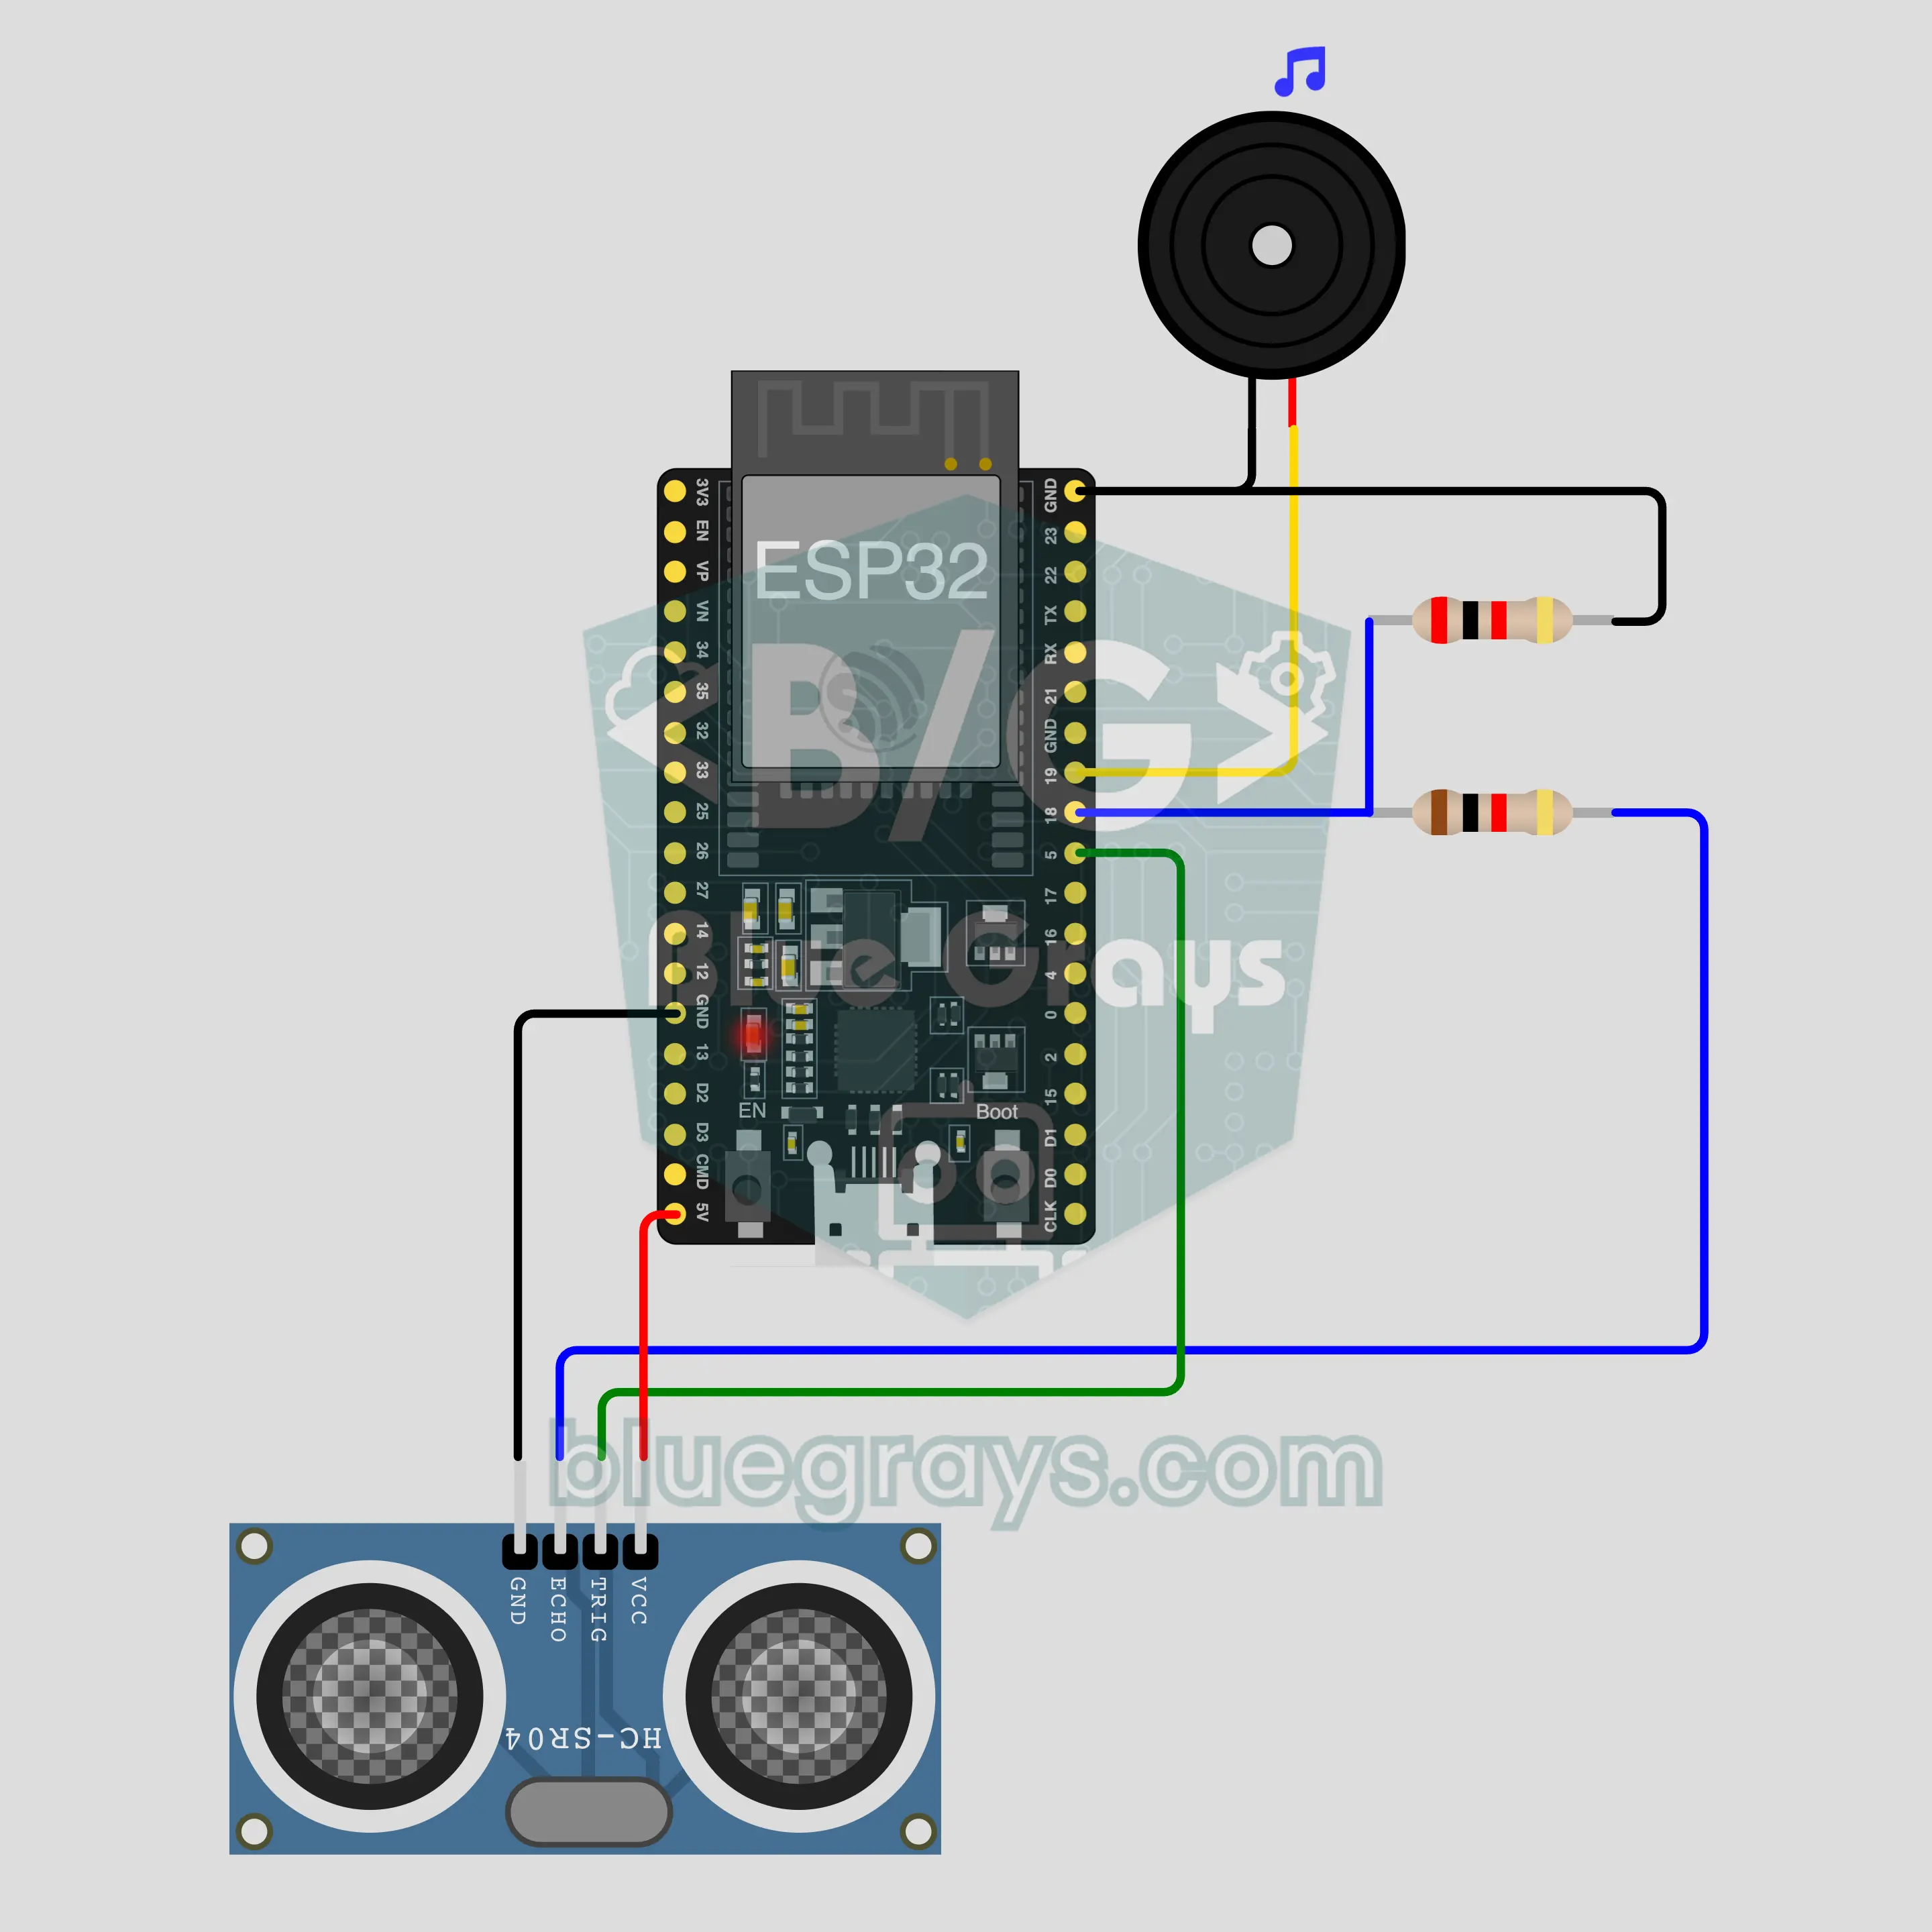
Schemat układu
Kod źródłowy
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Park                   │
5// └───────────────────────────┘
6// Parking sensor
7// Arduino IDE board: ESP32 Dev Module
8// the BLE library comes with the ESP32 board package, nothing extra to install
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Park";  // the board advertises with this name, the app finds it in the list by it
15
16// Pins: change them here if you wired differently
17const int TRIG_PIN = 5, ECHO_PIN = 18;  // ECHO outputs 5 V: connect it through a 1k/2k divider
18const int BUZZER_PIN = 19;
19const int ALARM_FROM_CM = 100;  // Alarm: under 100 cm it beeps faster as the obstacle gets closer, continuous under 10 cm
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── The app sends "key=value" lines; on "?" the board sends all its values ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // the "@v" line tells the app the code version
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// incoming bytes move from the Bluetooth task to loop() through a small ring buffer
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// lines go out in 20-byte packets (works with every phone)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155bool alarmOn = true;
156bool buzzing = false;
157int distanceCm = -1, sentCm = -100;
158unsigned long lastMeasureMs = 0, lastSentMs = 0, lastBeepMs = 0;
159
160int measureCm() {
161  digitalWrite(TRIG_PIN, LOW);
162  delayMicroseconds(2);
163  digitalWrite(TRIG_PIN, HIGH);
164  delayMicroseconds(10);
165  digitalWrite(TRIG_PIN, LOW);
166  unsigned long us = pulseIn(ECHO_PIN, HIGH, 25000UL);
167  if (us == 0) return 400;  // no echo: nothing within 4 m
168  return min(400UL, us / 58);
169}
170
171void buzz(bool on) {
172  if (on == buzzing) return;
173  buzzing = on;
174  if (on) tone(BUZZER_PIN, 2000);
175  else noTone(BUZZER_PIN);
176}
177
178void onValue(const char *key, const char *value) {
179  if (is(key, "alarm")) alarmOn = isOn(value);
180}
181
182void sendAll() {
183  if (distanceCm >= 0) sendInt("mesafe", distanceCm);
184  sendInt("alarm", alarmOn);
185}
186
187void onLinkLost() {
188}
189
190void setup() {
191  Serial.begin(115200);
192  pinMode(TRIG_PIN, OUTPUT);
193  pinMode(ECHO_PIN, INPUT);
194  pinMode(BUZZER_PIN, OUTPUT);
195  btBegin();
196  Serial.print(F("BlueGrays Bluetooth: "));
197  Serial.println(BLE_NAME);
198}
199
200void loop() {
201  btPoll();
202  if (millis() - lastMeasureMs >= 100) {
203    lastMeasureMs = millis();
204    distanceCm = measureCm();
205    if ((distanceCm != sentCm && millis() - lastSentMs >= 250) || millis() - lastSentMs >= 2000) {
206      sendInt("mesafe", distanceCm);
207      sentCm = distanceCm;
208      lastSentMs = millis();
209    }
210  }
211  if (!alarmOn || distanceCm < 0 || distanceCm > ALARM_FROM_CM) {
212    buzz(false);
213  } else if (distanceCm <= 10) {
214    buzz(true);
215  } else if (millis() - lastBeepMs >= (unsigned long)map(distanceCm, 10, ALARM_FROM_CM, 60, 600)) {
216    lastBeepMs = millis();
217    buzz(!buzzing);
218  }
219}
220FAQ
Czy działa z iPhonem?
Tak. Wbudowany w ESP32 Bluetooth Low Energy (BLE) rozmawia i z iPhonem, i z Androidem. iPhone nie łączy się z klasycznymi modułami Bluetooth, takimi jak HC-05 i HC-06, a ten projekt ich nie potrzebuje. Nie próbuj parować płytki w ustawieniach Bluetooth telefonu; płytki BLE mogą się tam nie pojawiać i to normalne. Połączenie nawiązuje aplikacja BlueGrays.
Po co dzielnik napięcia? Czy mogę podłączyć ECHO prosto do płytki?
HC-SR04 jest zasilany napięciem 5 V, a jego pin ECHO wysyła sygnał 5 V. Piny ESP32 pracują przy 3,3 V i nie tolerują 5 V. Rezystory 1 kΩ i 2 kΩ dzielą ten sygnał tak, że do GPIO 18 dociera około 3,3 V. Przy bezpośrednim połączeniu układ może pozornie działać, ale możesz uszkodzić pin; nie pomijaj dzielnika. TRIG nie potrzebuje dzielnika, bo tam to płytka wysyła sygnał. Jeśli nie masz rezystora 2 kΩ, połącz dwa rezystory 1 kΩ jeden za drugim (szeregowo).
Czy mogę go zamontować w prawdziwym samochodzie?
Nie, to projekt do nauki i makiet. Sprawdza się na biurku, w zabawkowym aucie albo gdy próbujesz podjeżdżać do ściany garażu. HC-SR04 i płytka stykowa nie są zrobione na deszcz, błoto i wstrząsy; na miękkich albo pochyłych powierzchniach odczyty są błędne, a połączenie Bluetooth może się zrywać. To nie jest system parkowania do bezpiecznej jazdy prawdziwym samochodem, więc nie polegaj na nim w aucie.
Czy pika, gdy żaden telefon nie jest połączony?
Tak. Pomiar i pikanie odbywają się na płytce; telefon tylko pokazuje odległość i włącza lub wyłącza dźwięk. Po każdym włączeniu zasilania płytka startuje z włączonym Dźwiękiem alarmu, więc zasilana z powerbanku pika od 100 cm bez żadnego telefonu. Jeśli połączenie się zerwie, pomiar i pikanie trwają dalej. Jeśli dźwięk wyciszono przełącznikiem w panelu, zostaje wyciszony, dopóki nie włączysz przełącznika z powrotem albo płytka się nie zrestartuje. Internet i Wi-Fi nie są nigdy potrzebne.