
Odkrywaj projekty Arduino
Setki projektów od początkującego do zaawansowanego, ze schematami, kodem i filmami. Zacznij od swojego poziomu.
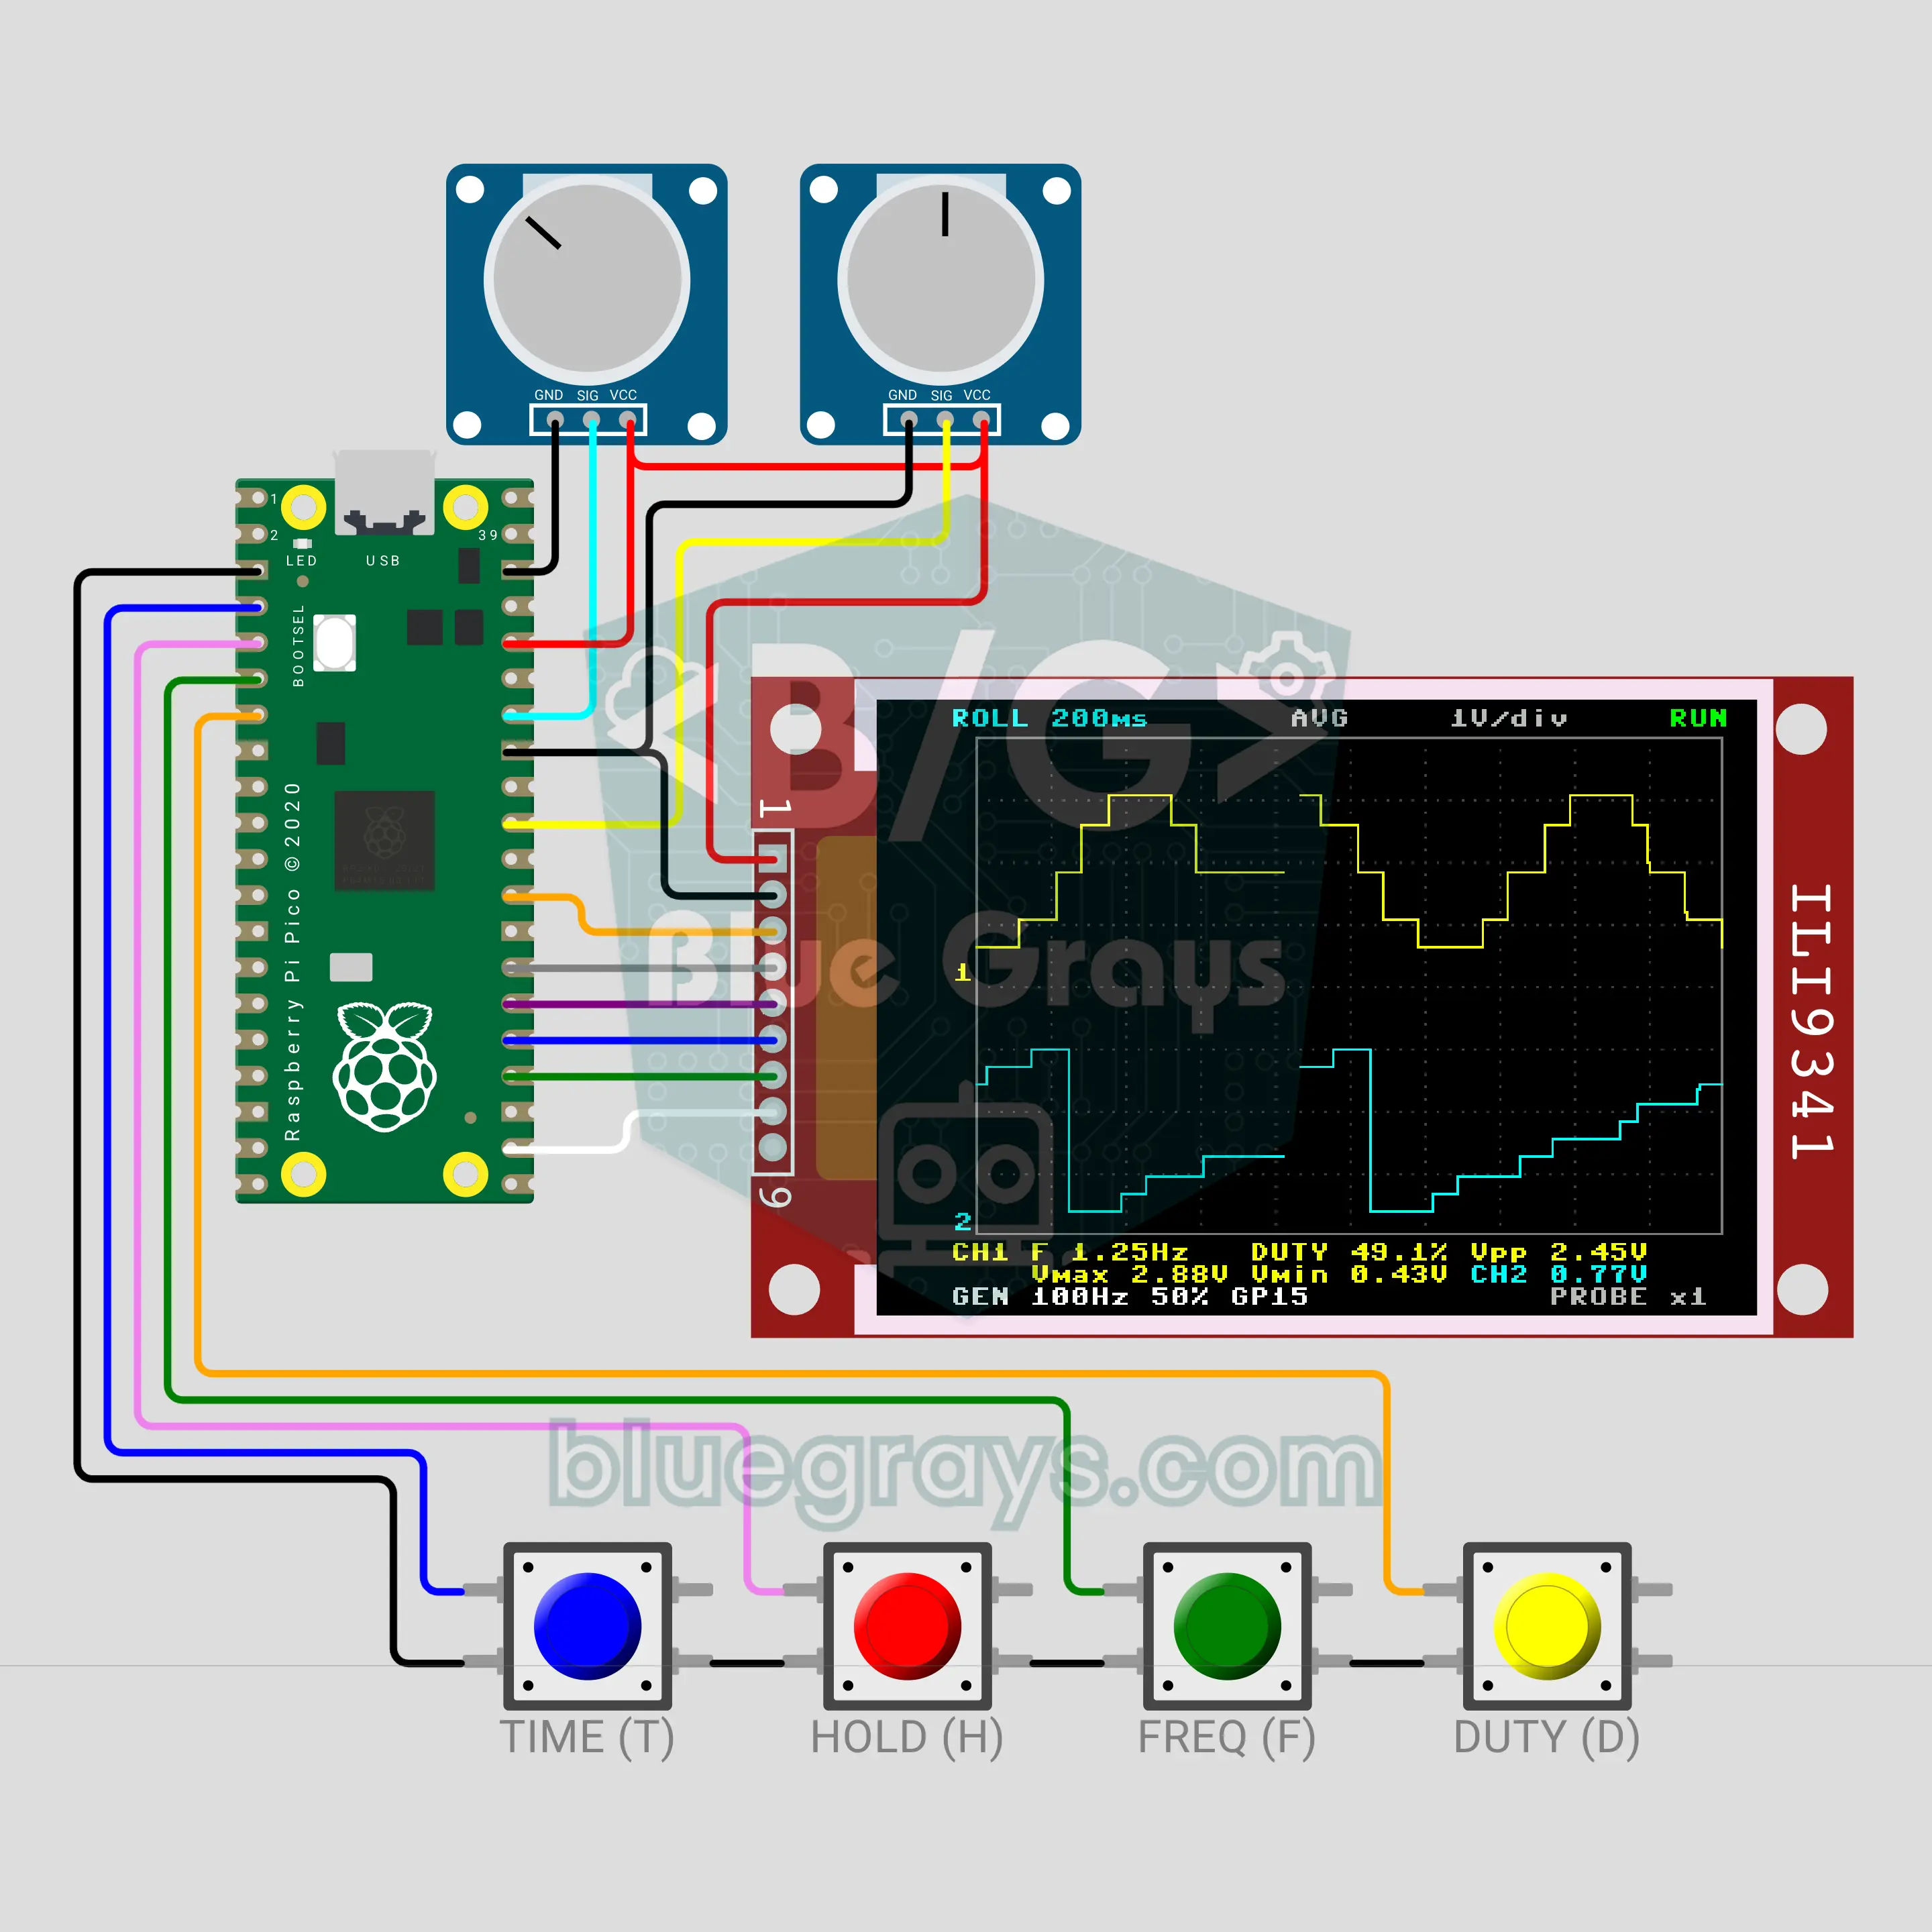
Mini oscyloskop z Raspberry Pi Pico (wyświetlacz TFT ILI9341 + potencjometr + sygnał testowy PWM)
Uczniowska wersja laboratoryjnego oscyloskopu: ADC Raspberry Pi Pico pobiera tysiące próbek na sekundę, a kolorowy ekran ILI9341 rysuje sygnał na siatce. Wyzwalanie zatrzymuje przebieg w miejscu, a mierzone są częstotliwość, wypełnienie i napięcie międzyszczytowe. GP15 wytwarza własny sygnał testowy PWM, tryb ROLL przewija oba kanały jak rejestrator, a HOLD zamraża obraz. Mierzy tylko 0–3,3 V.

Balansowanie kulki na belce z PID na ESP32 (HC-SR04 + serwo + LCD I2C + 3 potencjometry)
Klasyczne doświadczenie z automatyki na twoim biurku: serwo przechyla belkę, a PID utrzymuje kulkę w punkcie docelowym. Trzy potencjometry zmieniają Kp, Ki i Kd na żywo: z samym P kulka się kołysze, D tłumi kołysanie, a I znosi lekkie przechylenie belki, więc kulka ląduje dokładnie w celu. LCD I2C pokazuje belkę, kulkę i cel oraz czas ustalania i przeregulowanie. W trybie SIM kulka toczy się w modelu fizycznym, a w trybie REAL mierzy ją HC-SR04.
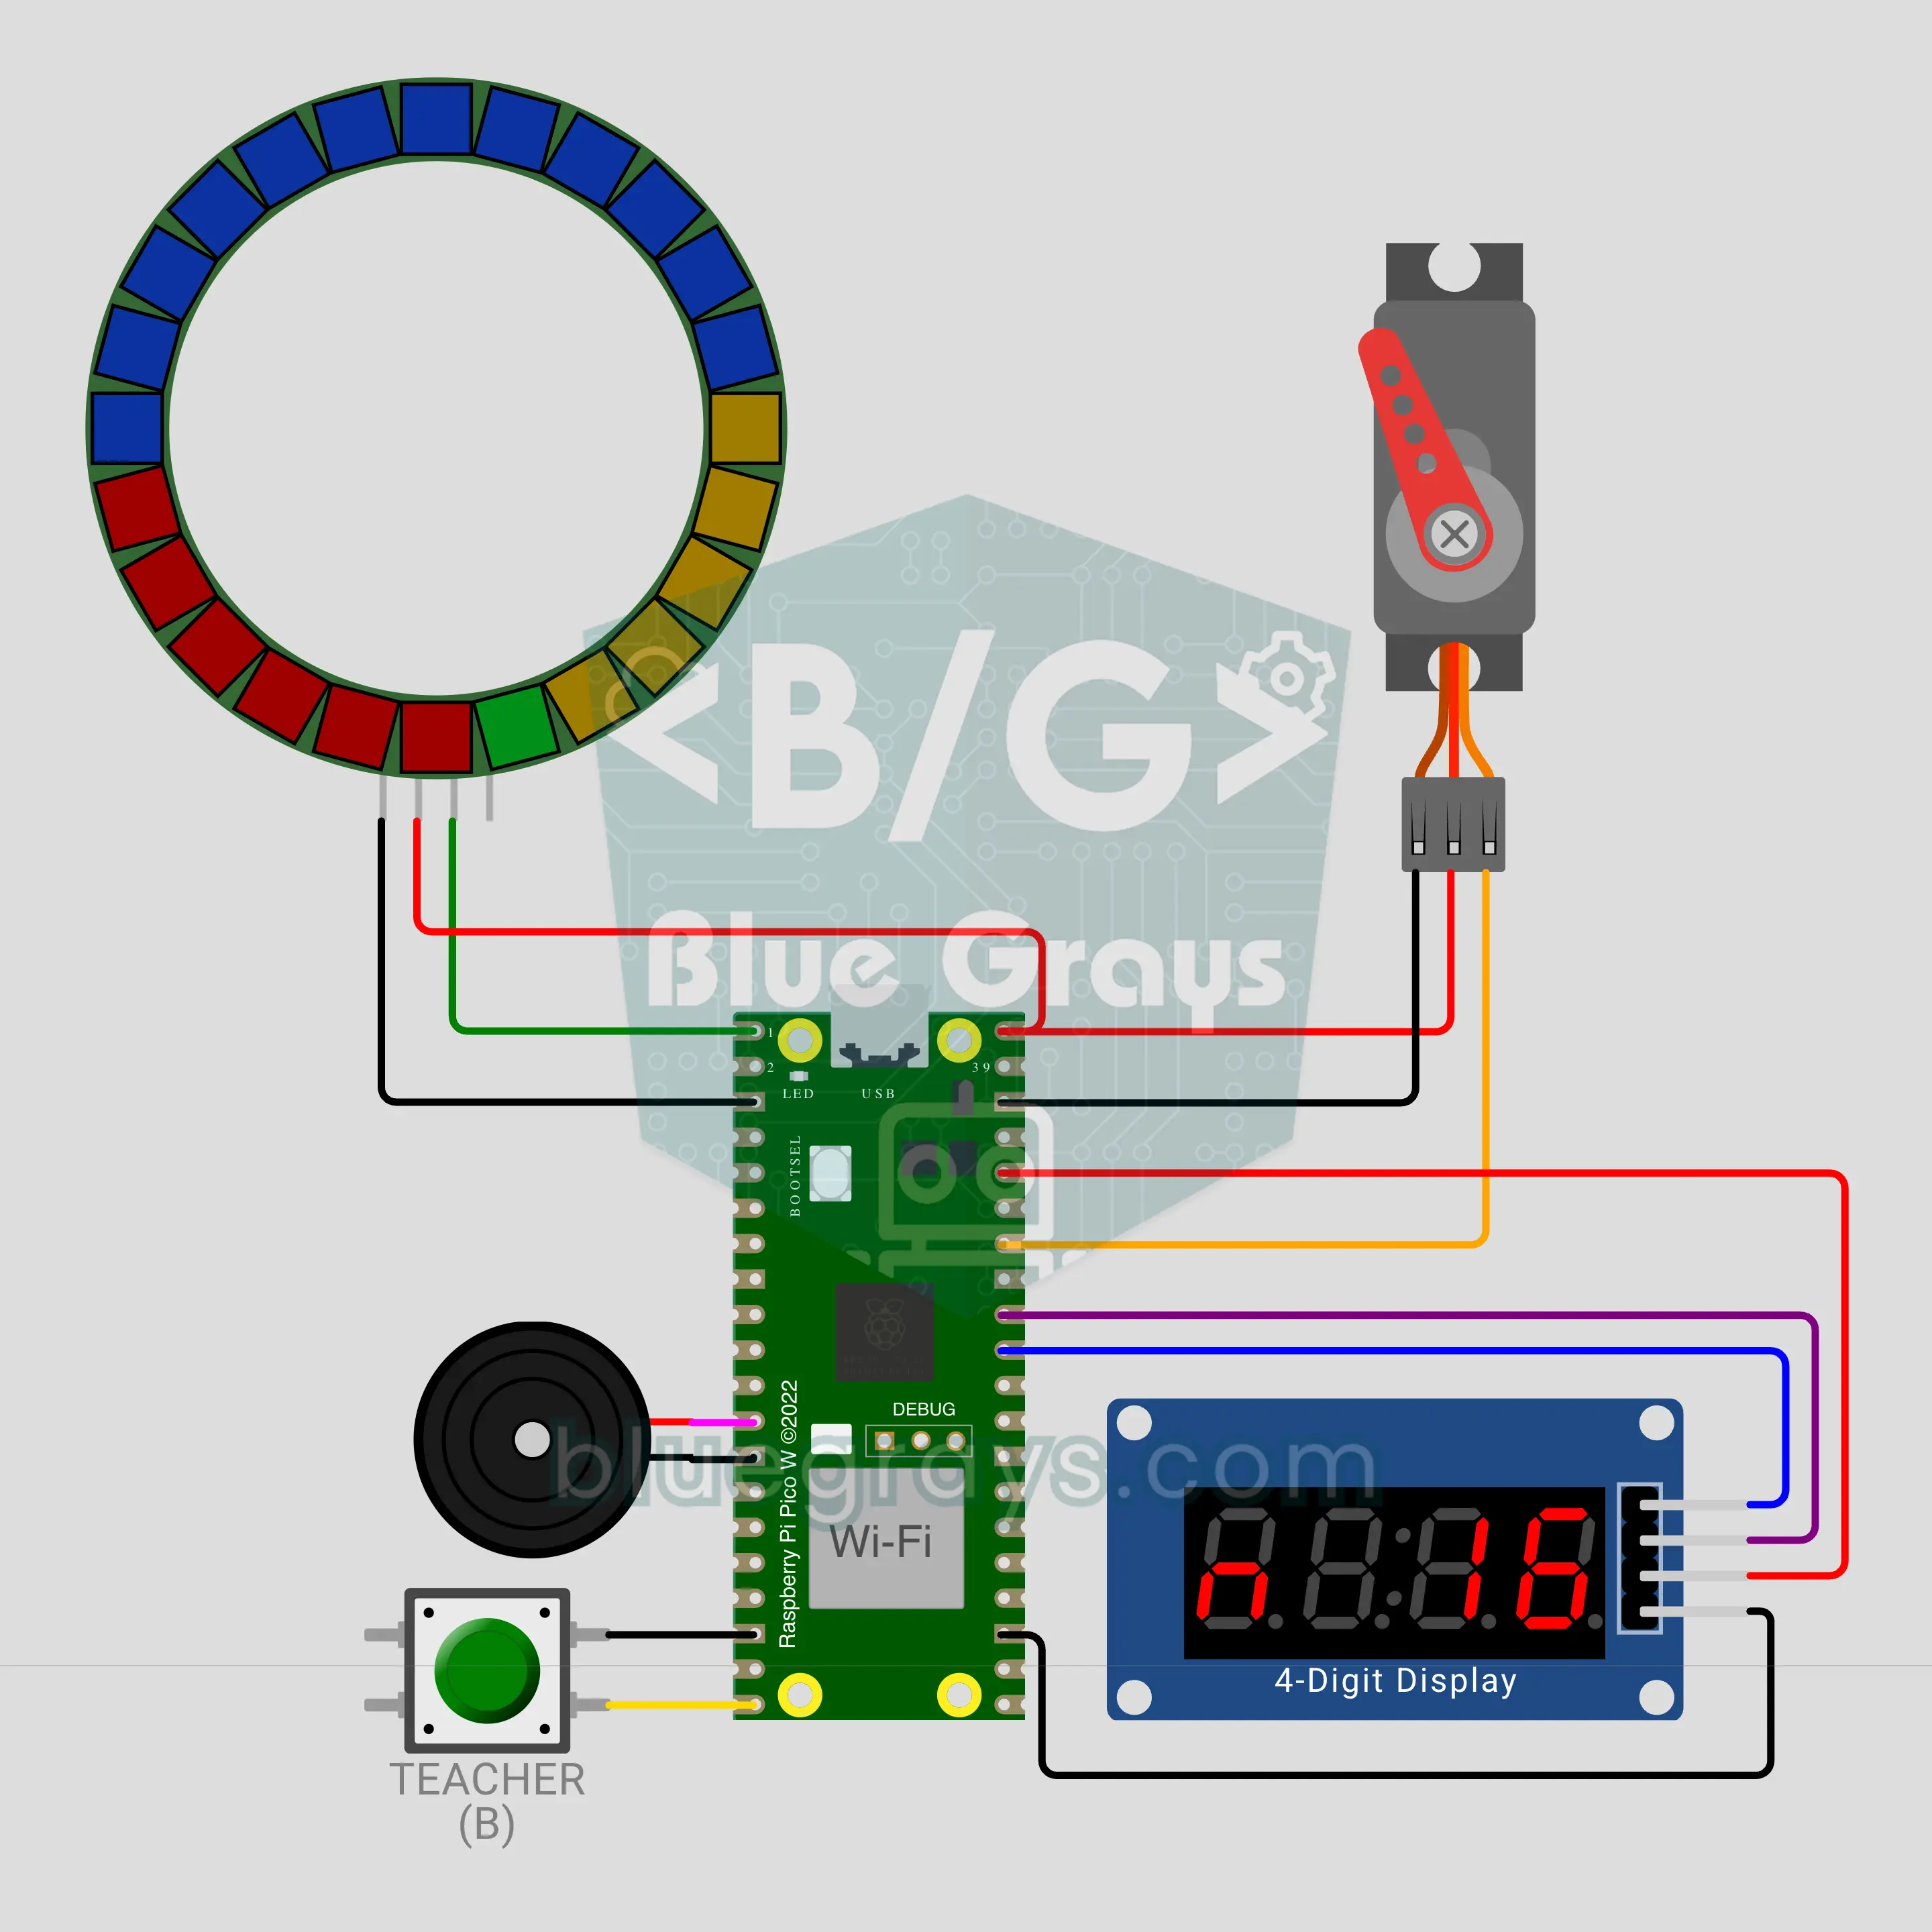
Ankieta klasowa na żywo z Raspberry Pi Pico W (MQTT + pierścień LED + serwo SG90 + TM1637)
Zobacz odpowiedź całej klasy w chwili, gdy napływa! Raspberry Pi Pico W zbiera przez MQTT głosy A/B/C/D albo TAK/NIE z telefonów uczniów; pierścień 24 LED staje się wykresem kołowym na żywo, wskazówka na serwie SG90 wskazuje prowadzącą odpowiedź, a TM1637 liczy głosy. Jeden głos na telefon, a jeśli ktoś zmieni zdanie, liczy się tylko ostatni głos. Pytania z limitem czasu pikają przez ostatnie 5 sekund, a po zamknięciu pytania świeci poprawna odpowiedź.
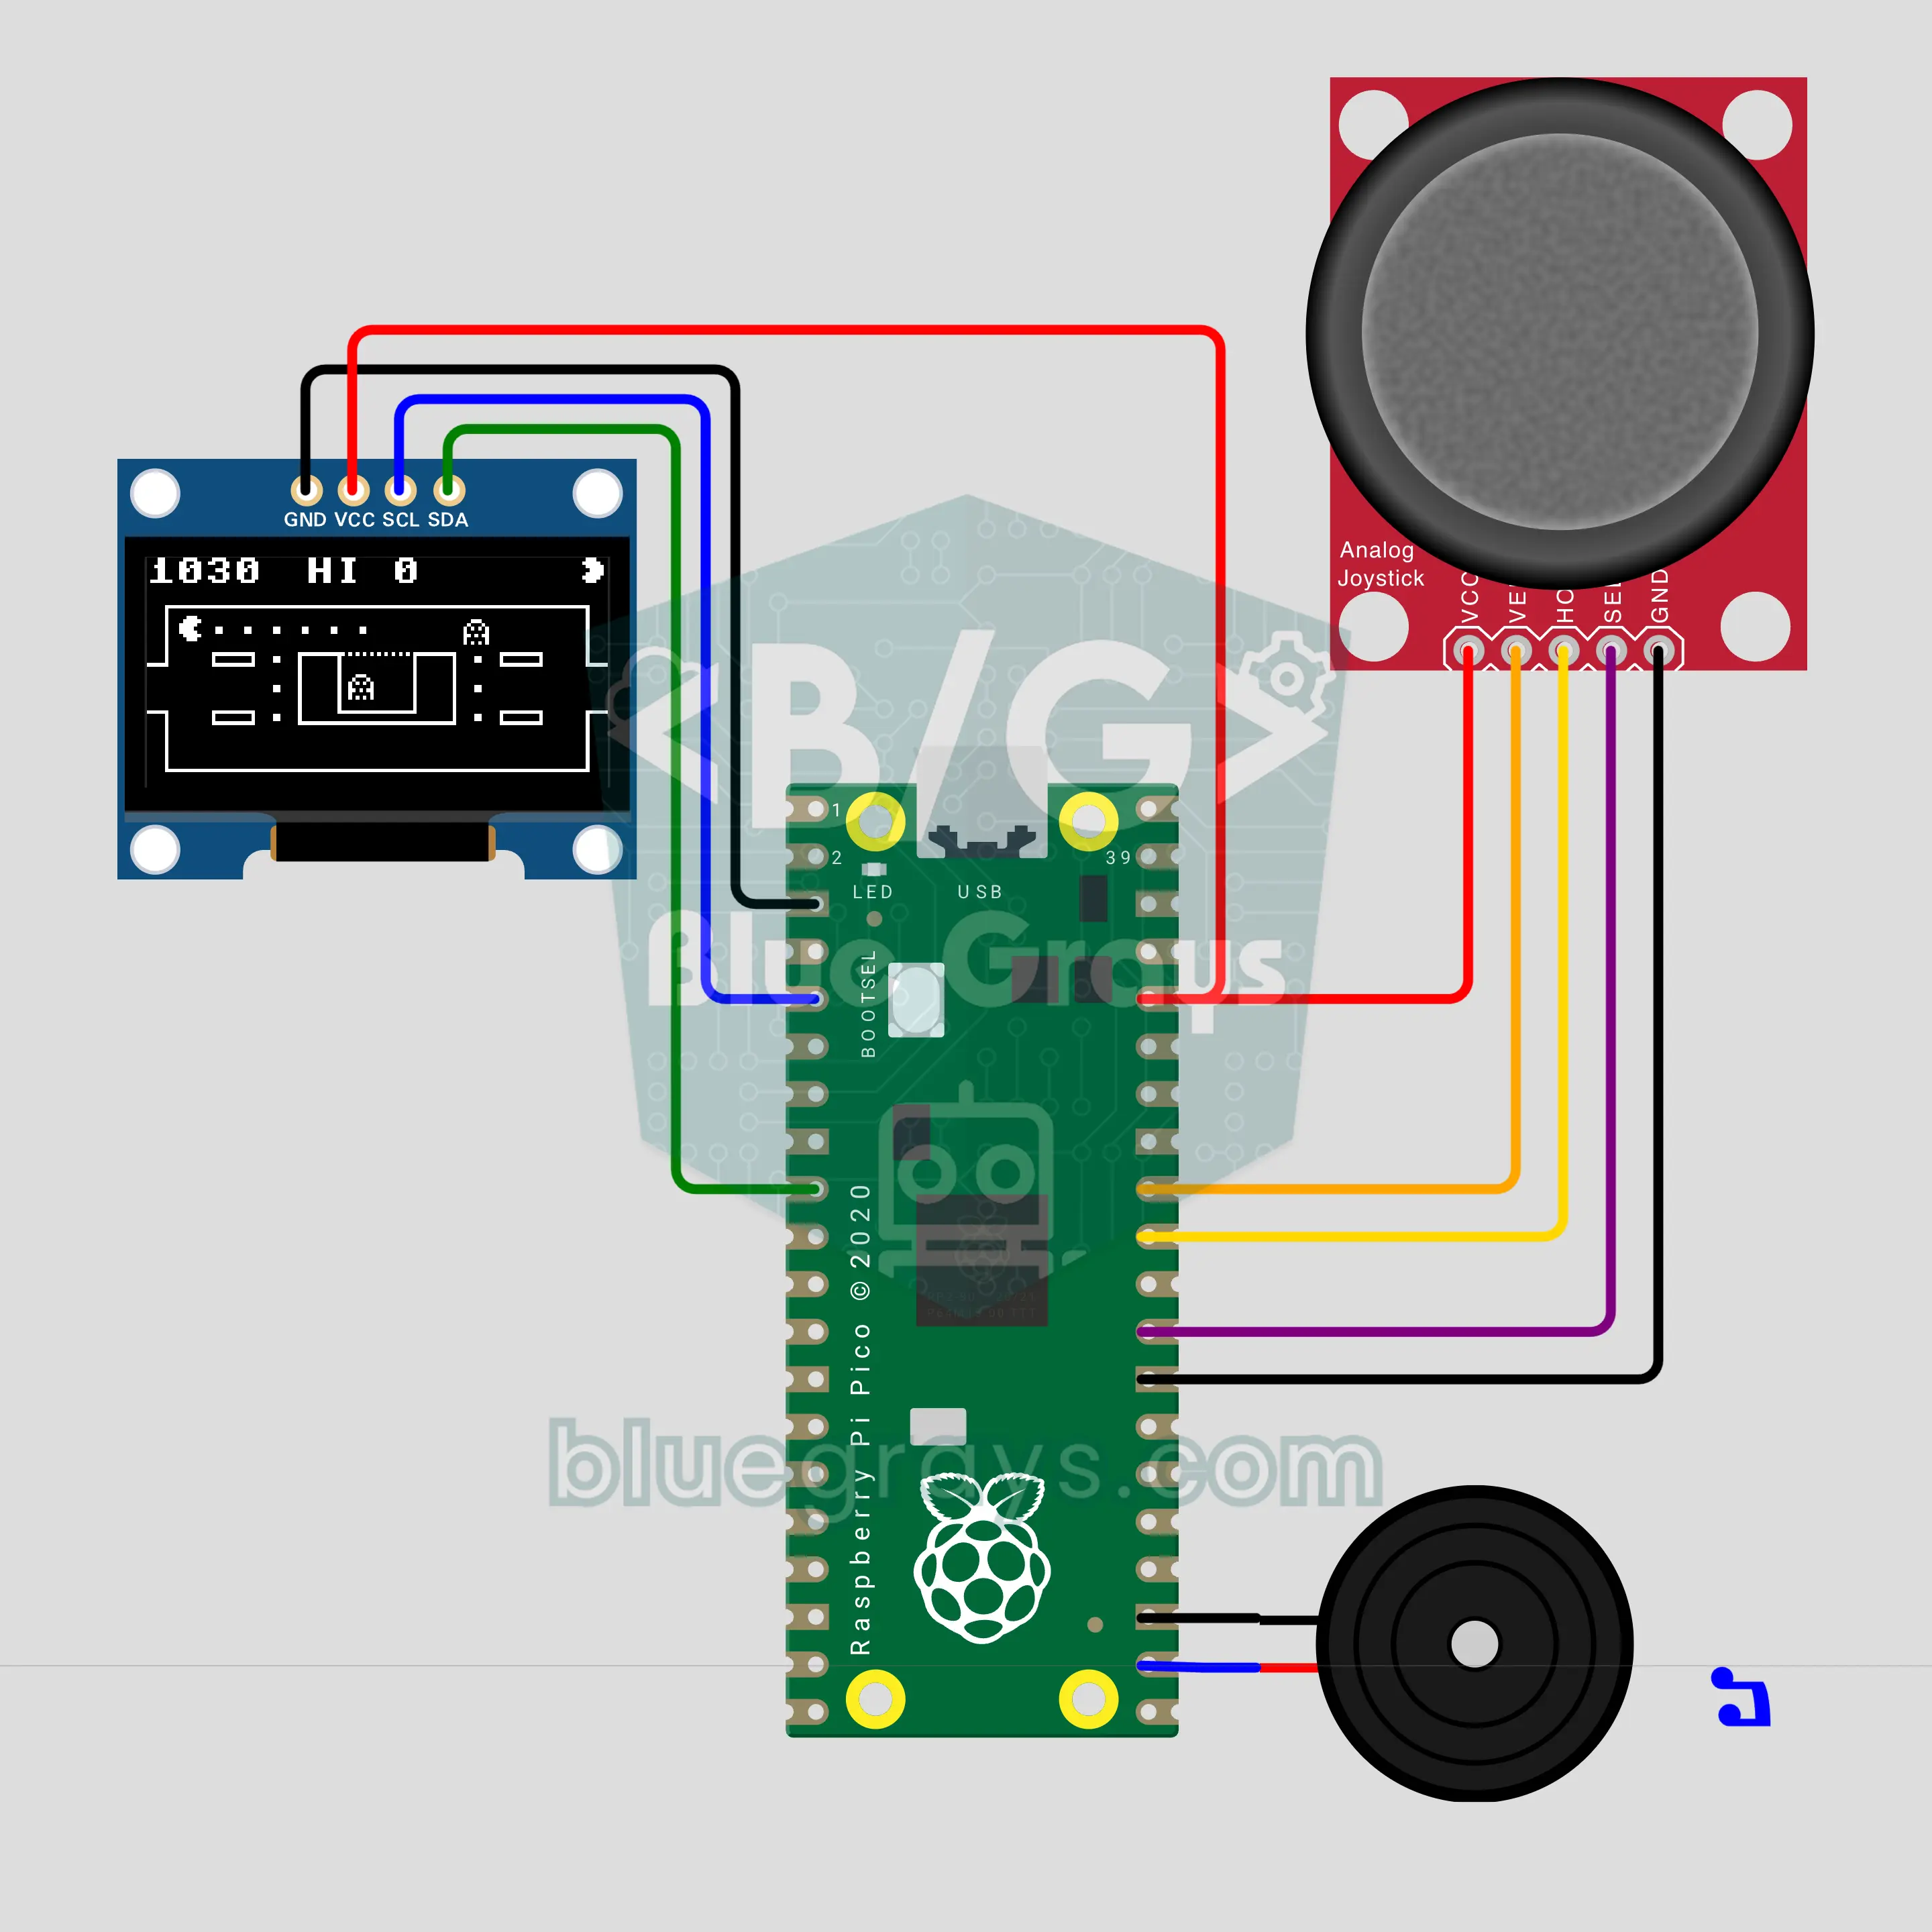
Łowca z labiryntu na Raspberry Pi Pico: zjadaj kropki, uciekaj przed duchami (OLED + joystick + buzzer)
Pościg w labiryncie z salonów gier lat 80., teraz na Raspberry Pi Pico: bohater z kłapiącą buzią zjada kropki w labiryncie na OLED 0,96 cala, a dwa duchy polują na niego, każdy na swój sposób. Sterujesz joystickiem, a buzzer gra kłapanie, syrenę i melodię na start. Kropka mocy straszy duchy przez 6 sekund i nagle to ty polujesz. 3 życia, duchy przyspieszające z każdym poziomem i rekord, który przetrwa zanik prądu.
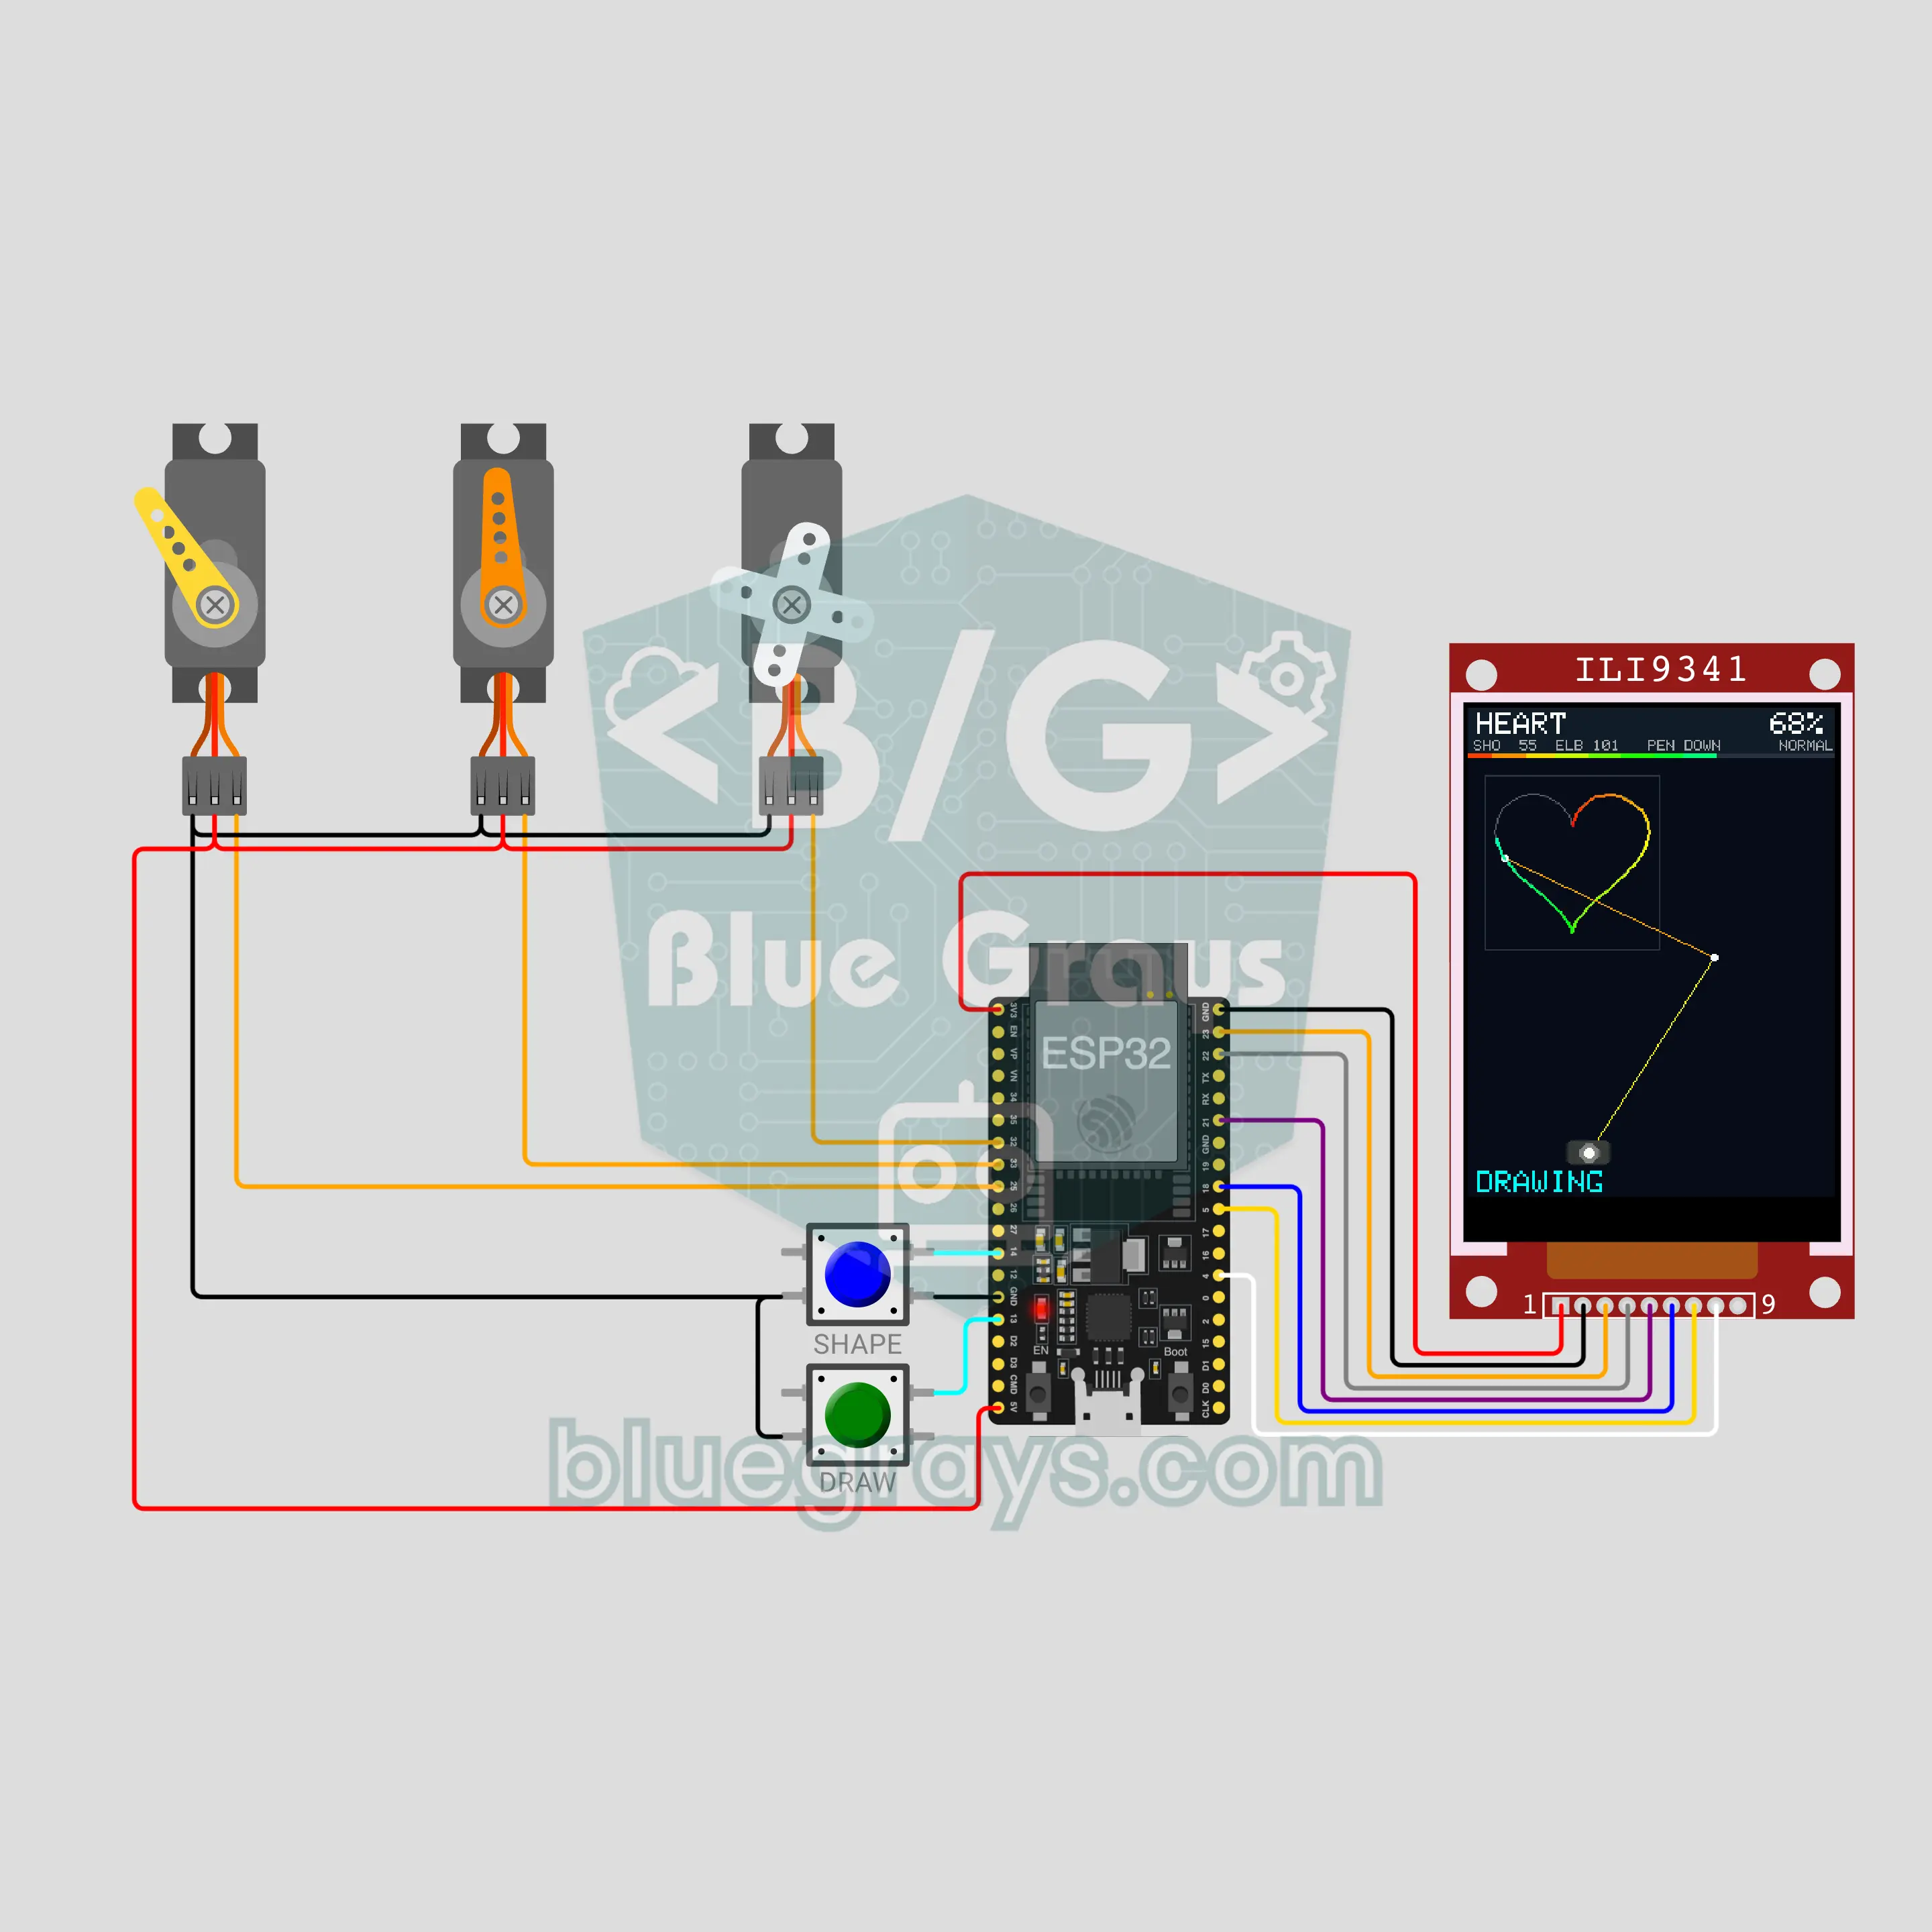
Rysujące ramię robota na ESP32 (3 serwa + wyświetlacz TFT ILI9341 + 2 przyciski)
Dwuprzegubowe ramię robota rysuje na papierze serce, gwiazdę, domek, spiralę i słowo MERHABA, a trzecie serwo podnosi i opuszcza pisak. ESP32 zamienia każdy punkt na kąty barku i łokcia za pomocą kinematyki odwrotnej i przesuwa ramię krokami po 0,5 mm; jeśli punkt jest poza zasięgiem, pokazuje OUT OF REACH. Wyświetlacz ILI9341 pokazuje blady kształt docelowy, ramię poruszające się na żywo i ślad przechodzący od czerwieni do błękitu. Dwa przyciski: kształt, pauza, anulowanie i prędkość.
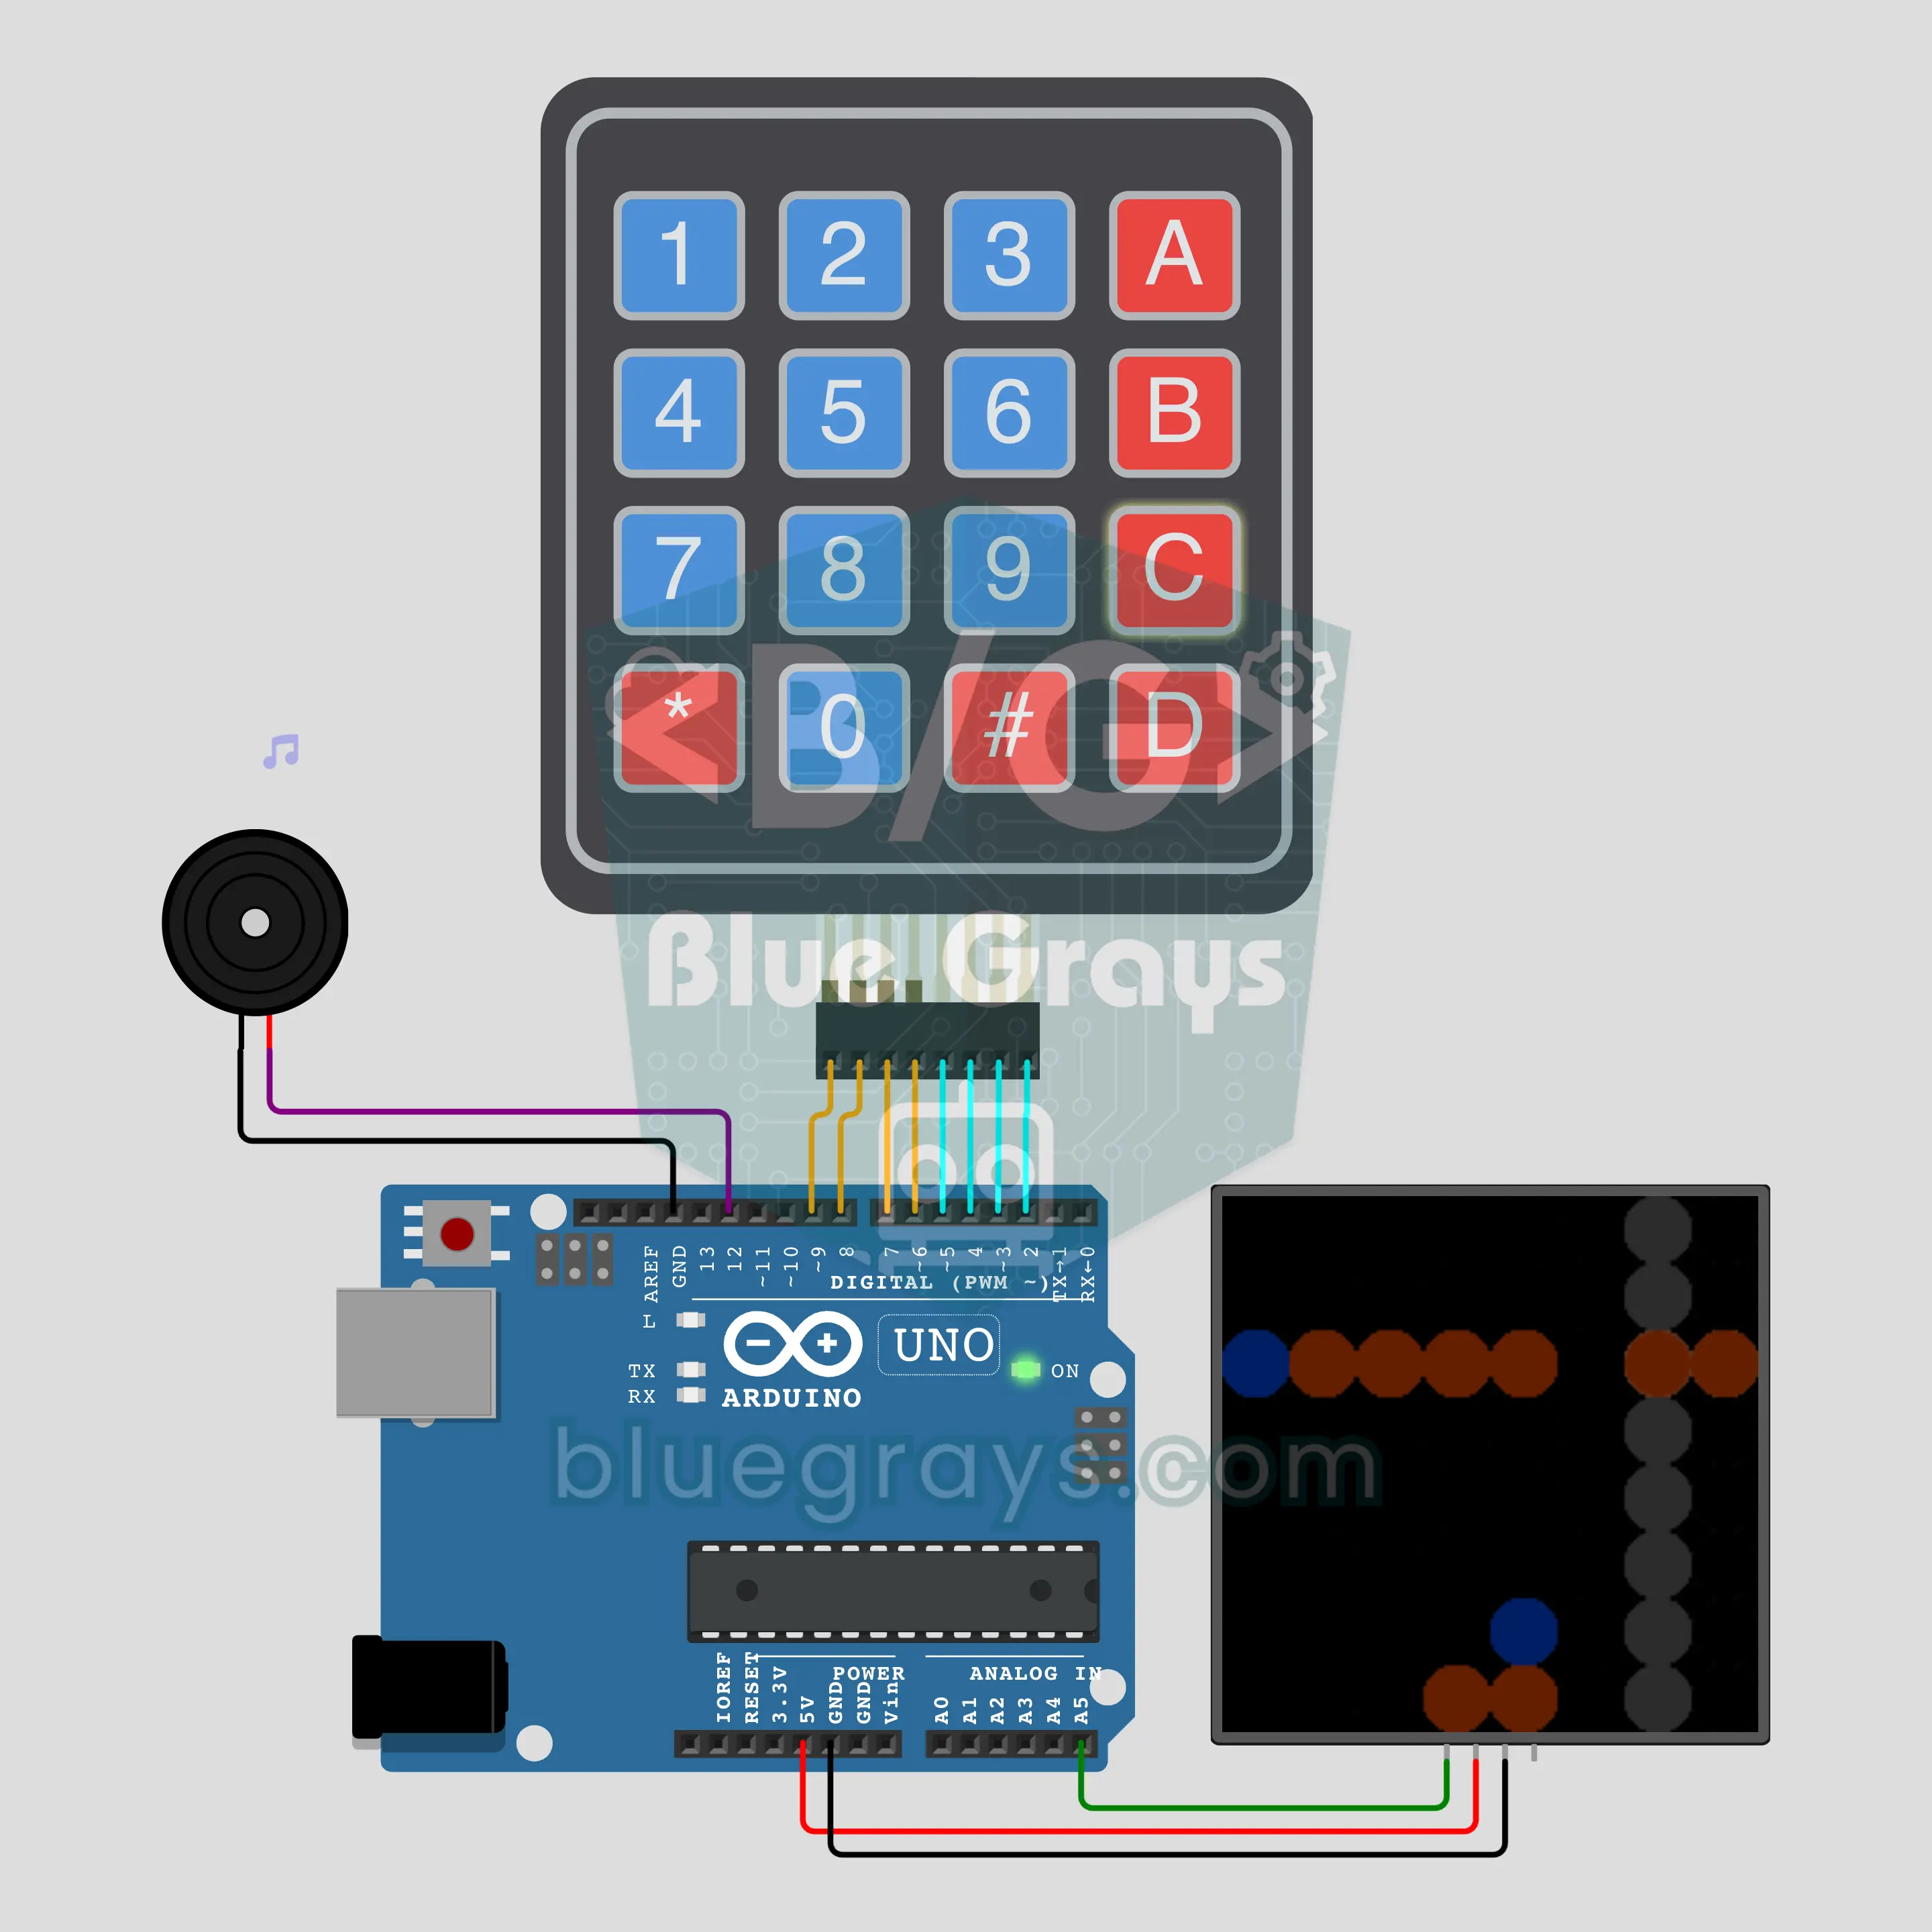
Statki przeciwko Arduino (klawiatura 4x4 + matryca NeoPixel 8x8 + buzzer)
Klasyczna gra w statki na papierze, tym razem z Arduino jako przeciwnikiem. Arduino potajemnie rozmieszcza obie floty na morzu 8x8, a ty wpisujesz współrzędne od A1 do H8 na klawiaturze 4x4, żeby strzelać. Na matrycy NeoPixel 8x8 trafienie świeci na czerwono, pudło na niebiesko, a zatopiony statek na pomarańczowo, a buzzer gra gwizdy, plusk i wybuchy. Gdy spudłujesz, Arduino strzela do twojej floty w trybie polowania i namierzania.
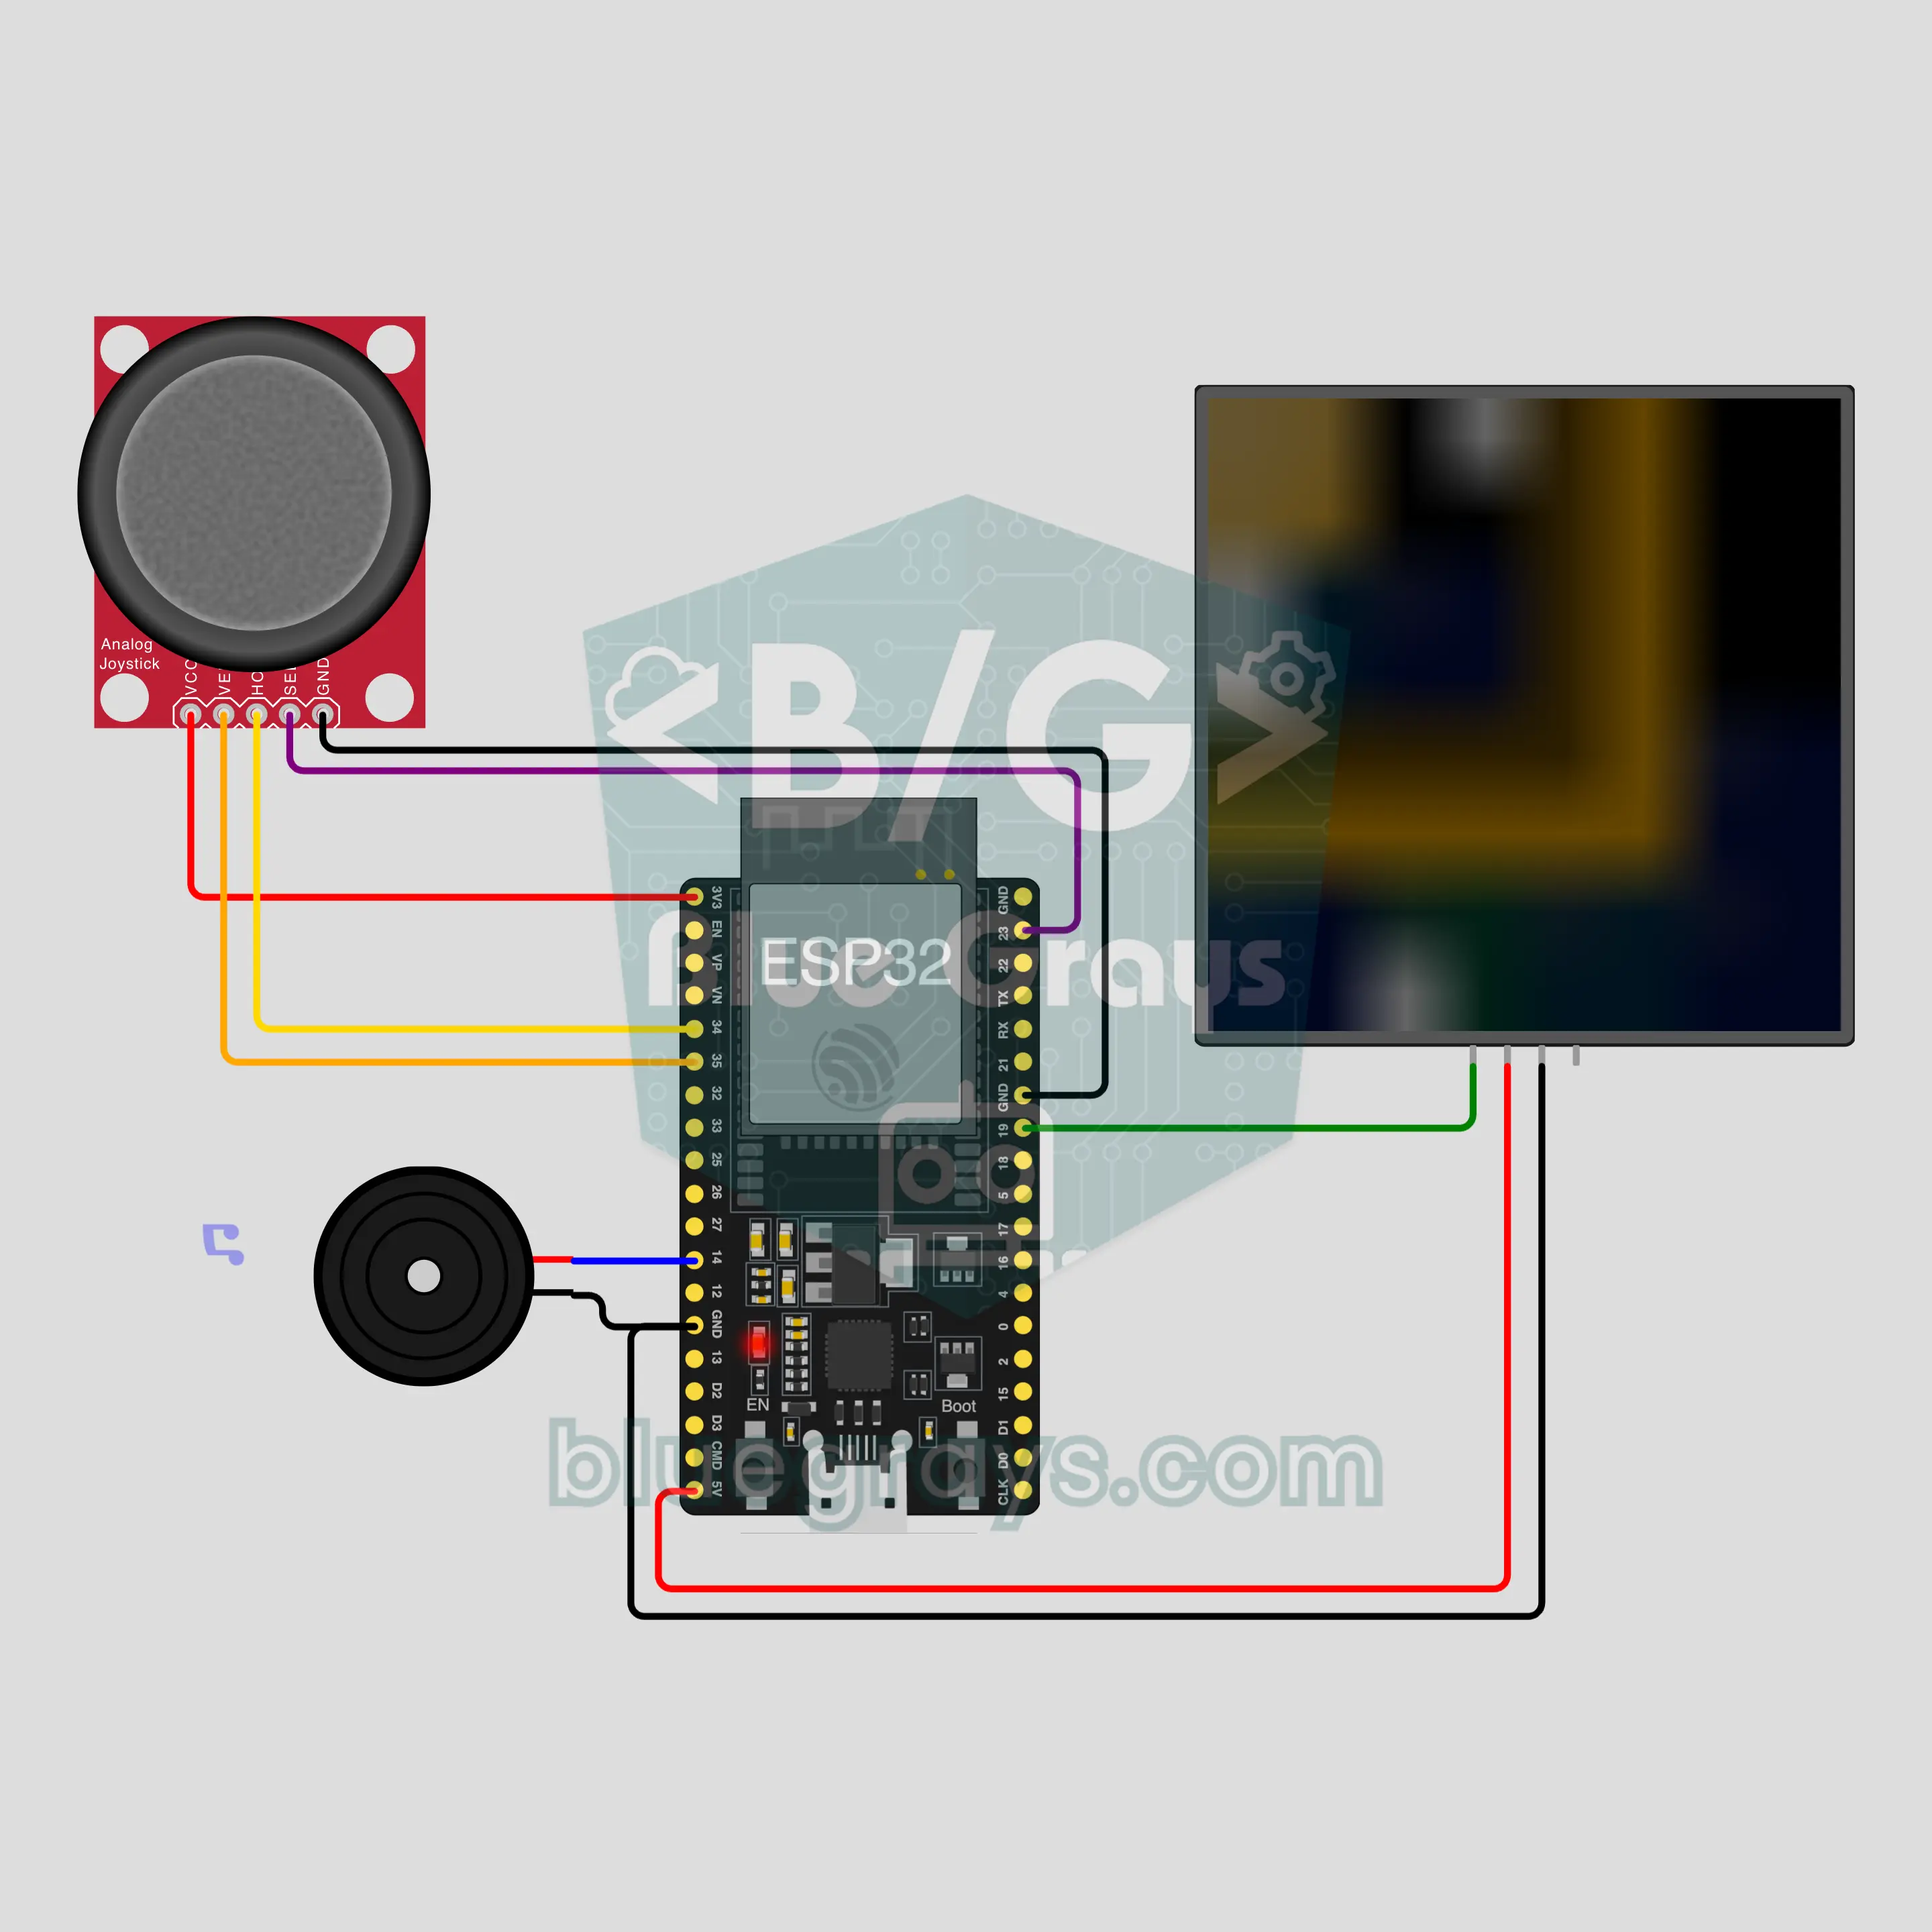
2048 na matrycy z ESP32: przesuwaj i łącz (NeoPixel 8x8 + joystick + buzzer)
Wciągająca przesuwanka w stylu 2048 z telefonów, tym razem na matrycy NeoPixel 8x8. Plansza ma 4x4 kafelki bez cyfr: każda liczba ma własny kolor, 2 jest niebieska, 2048 złota. Przesuwasz joystickiem; gdy równe liczby się łączą, buzzer gra nutę, która rośnie razem z liczbą. Dojście do 2048 uruchamia świętowanie ze złotym pierścieniem, a gdy nie ma już ruchów, wynik przewija się po matrycy, a rekord zostaje zapisany.
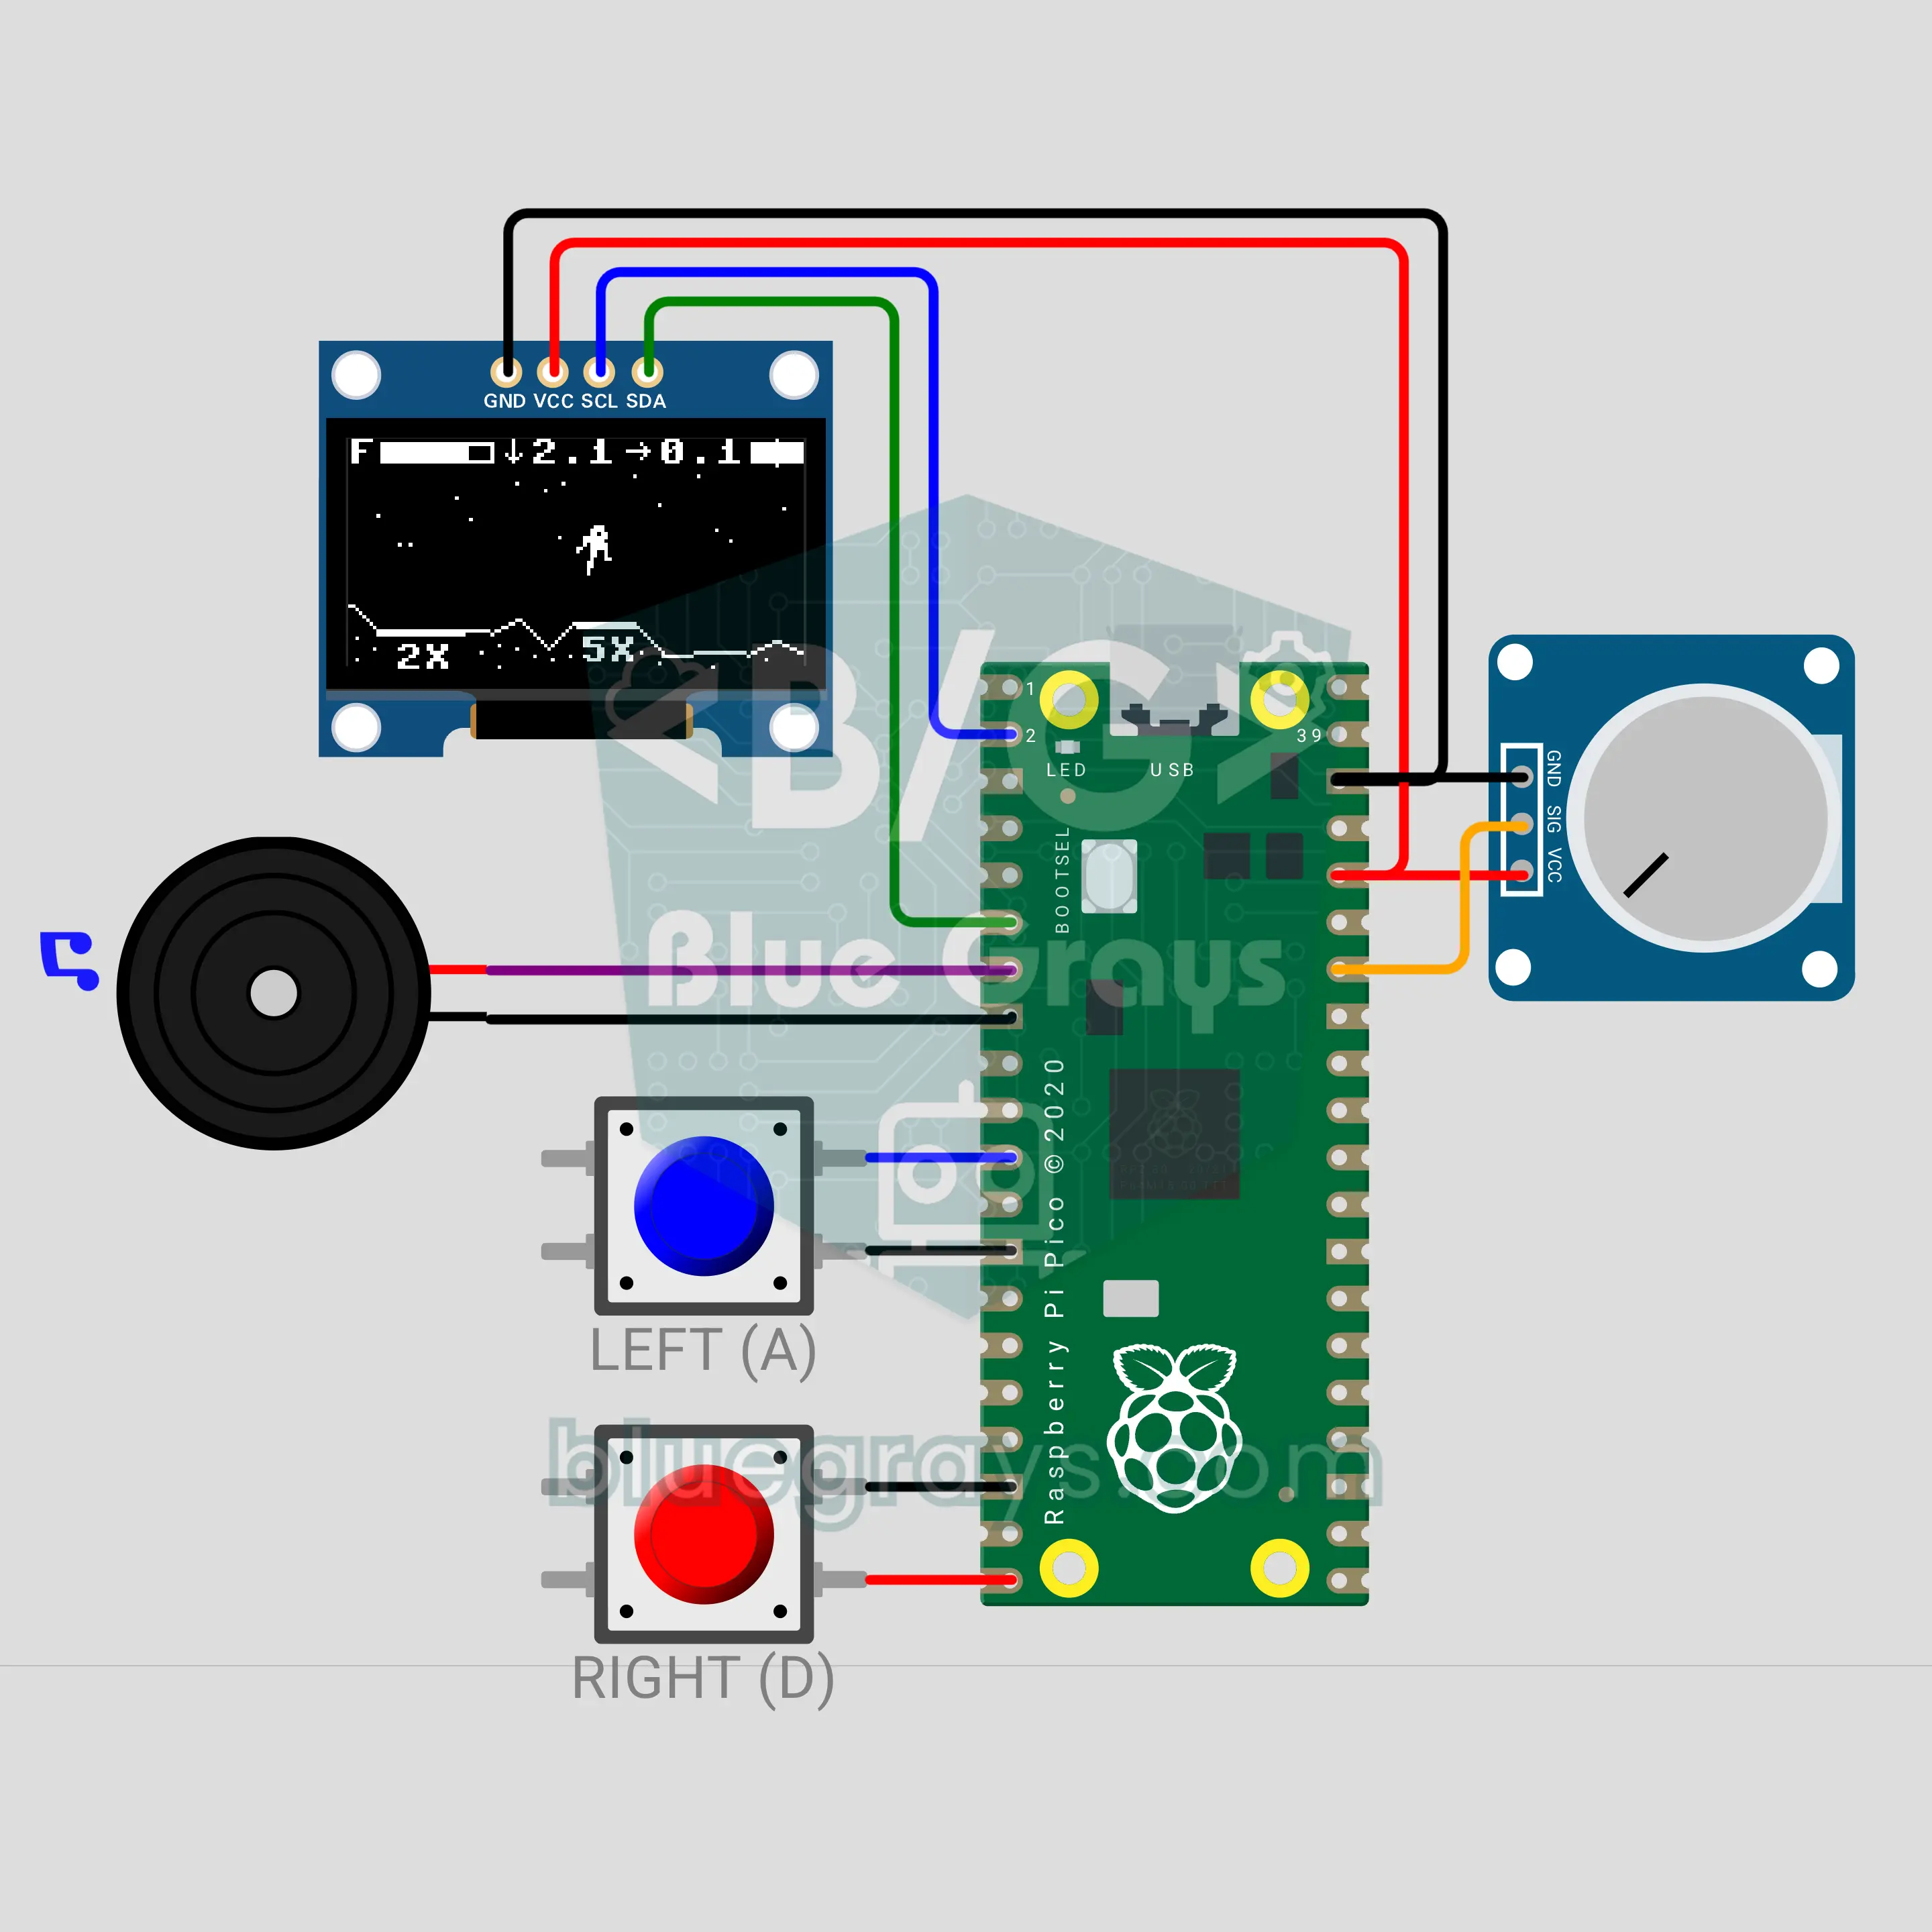
Lądowanie na Księżycu z Raspberry Pi Pico W: wyląduj, zanim skończy się paliwo (OLED + potencjometr + 2 przyciski + buzzer)
Lądowanie na Księżycu w stylu klasyka z salonów gier z 1979 roku, teraz na Raspberry Pi Pico W: potencjometr to przepustnica silnika, a dwa przyciski obracają moduł. Grawitacja Księżyca cały czas ciągnie go w dół, a OLED 0,96 cala pokazuje paliwo oraz prędkość pionową i poziomą. Wyląduj pionowo na lądowisku z prędkością poniżej 2 m/s, żeby zdobyć punkty; gdy jedyny zbiornik się opróżni, gra się kończy. Gra i lekcja fizyki: przy dokładnie połowie ciągu moduł zawisa w powietrzu.
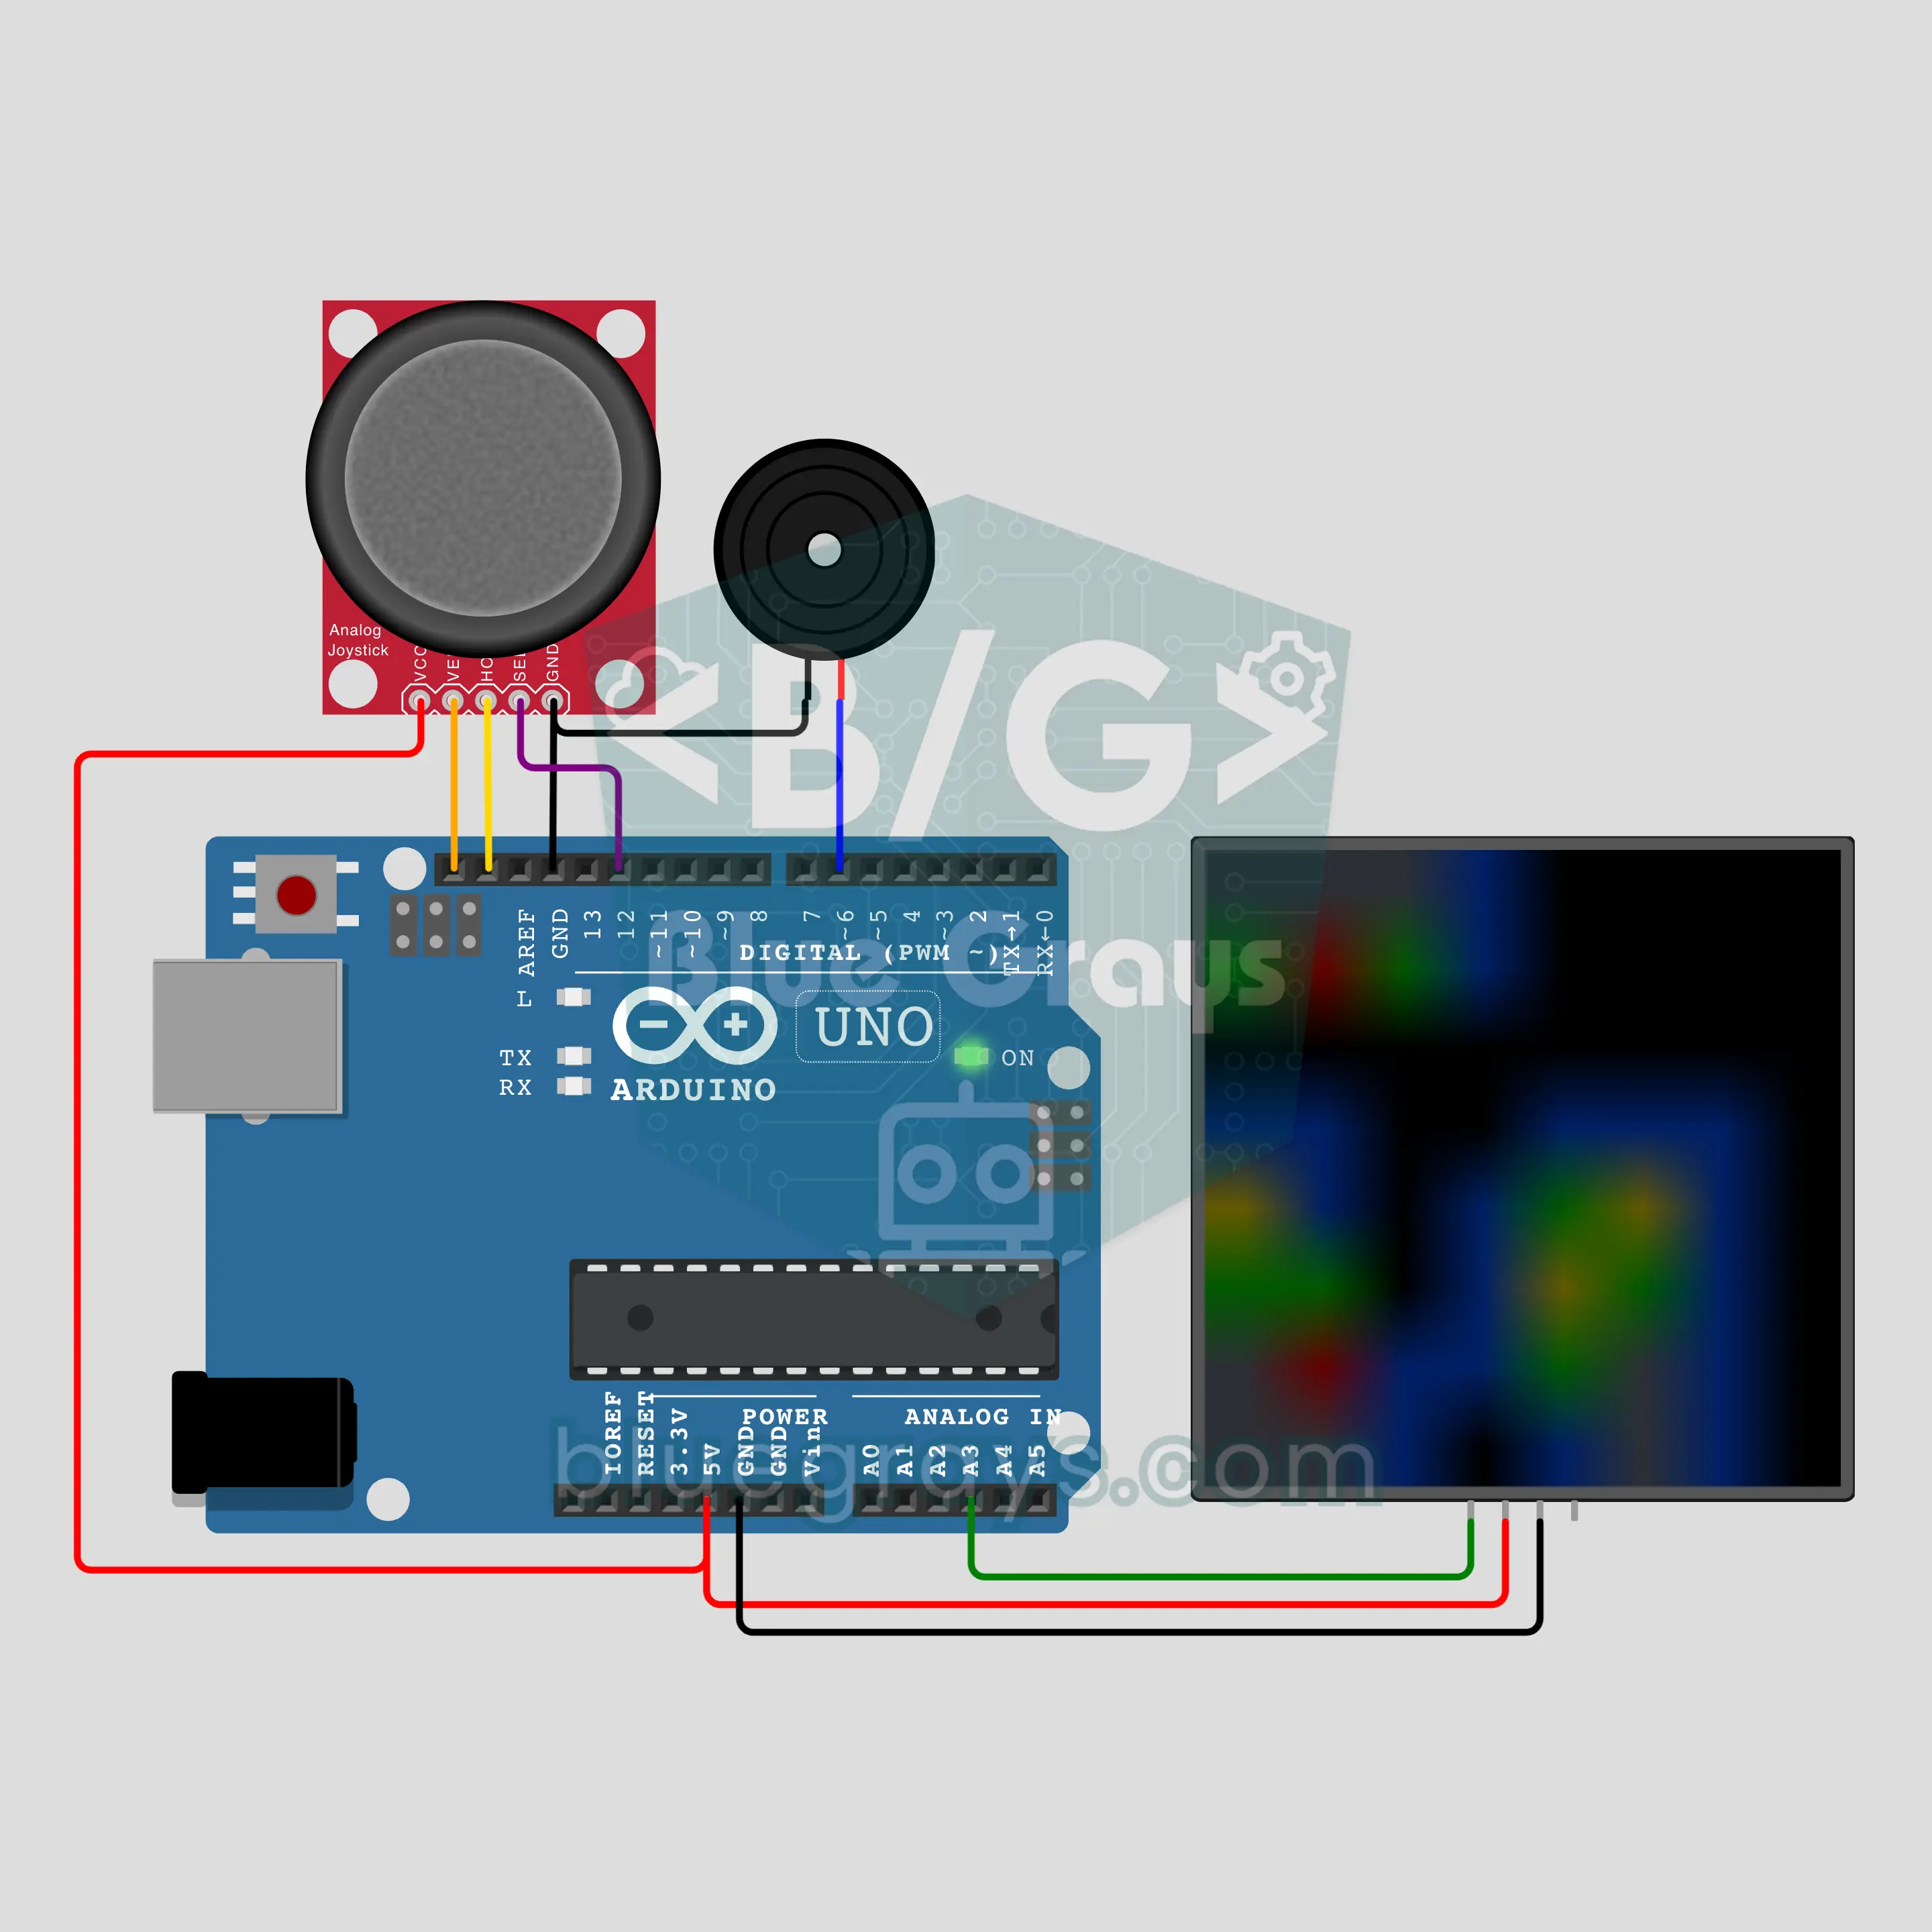
Saper na Arduino (NeoPixel 8x8 + joystick + buzzer)
Legendarna gra w stylu sapera ze starych komputerów, teraz na matrycy NeoPixel 8x8. W 10 z 64 pól kryje się mina; nie ma cyfr, każda liczba ma własny kolor: 1 niebieski, 2 zielony, 3 czerwony. Przesuwaj kursor joystickiem, krótkie naciśnięcie odkrywa, długie stawia flagę. Puste pole odkrywa swój obszar fala po fali za pomocą kolejki; trafisz na minę, a miny wybuchają pierścień po pierścieniu, znajdziesz wszystkie, a czeka tęcza i fanfara z buzzera.

Przemysłowy przenośnik sortujący na Arduino: pudełka sortowane według wysokości (NEMA 17 + A4988 + HC-SR04 + serwo + LCD)
Biurkowy model fabrycznej linii sortującej: silnik krokowy NEMA 17 ze sterownikiem A4988 napędza taśmę, a HC-SR04 nad taśmą mierzy wysokość każdego przejeżdżającego pudełka. Każde pudełko jest śledzone krokami taśmy od czujnika do ramienia; pudełka od 6 cm wzwyż są spychane na bok ramieniem na serwie SG90, a niskie jadą dalej. LCD I2C liczy niskie i wysokie pudełka oraz pokazuje ostatni odczyt i liczbę pudełek na taśmie.

Przemysłowy zbiornik mieszający na Arduino: napełnij, wymieszaj, opróżnij z logiką PLC (HC-SR04 + 2 przekaźniki + NEMA 17 + A4988 + LCD + E-Stop)
Klasyczne zadanie z procesem wsadowym z zajęć z automatyki przemysłowej: napełnij zbiornik, wymieszaj, opróżnij, policz partię. Kod działa krok po kroku z logiką PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Dwa przekaźniki otwierają zawór wlotowy i wylotowy, HC-SR04 mierzy poziom, a mieszadło z NEMA 17 obraca się i zmienia kierunek. Jest START, STOP, zatrzaskujący się WYŁĄCZNIK AWARYJNY, kolumna sygnalizacyjna i błąd przekroczenia czasu.

Robot sprzątający na ESP32: omija przeszkody i tworzy mapę pokoju (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 zderzaki + OLED)
Dwukołowy robot sprzątający, który jeździ jak prawdziwy. Dwa silniki krokowe NEMA 17 napędzają koła: robot zatacza spiralę, jedzie prosto, zwalnia i skręca, gdy HC-SR04 widzi przeszkodę, cofa się i odwraca po uderzeniu zderzakiem, a przy ścianach robi okrążenie wzdłuż krawędzi. Oblicza swoją pozycję z kroków kół i pokazuje na OLED mapę pokoju z procentem posprzątanej powierzchni i czasem, a na koniec wraca na start.