
Odkrywaj projekty Arduino
Setki projektów od początkującego do zaawansowanego, ze schematami, kodem i filmami. Zacznij od swojego poziomu.

Samochód sterowany przez Bluetooth z L298N
Zamień telefon w pilota i steruj własnym samochodem-robotem. Arduino odbiera przez moduł Bluetooth polecenia z aplikacji do zdalnego sterowania w telefonie i obraca koła przez sterownik silników…

Robot omijający przeszkody
Co powiesz na zbudowanie sprytnego pojazdu, który sam znajduje drogę? Robot omijający przeszkody stale skanuje otoczenie dzięki czujnikowi ultradźwiękowemu z przodu.

Choreografia kręgu serw: animowane wzory z 32 serwami
Wizualny projekt animacji z 32 serwomechanizmami ułożonymi w okrąg i sterowanymi przez Arduino Mega. Serwa są obsługiwane w jednej tablicy, podłączone do pinów 22–53 płytki Mega i wykonują cztery sekwencje ruchu: chaotyczne drgania pod losowymi kątami, zsynchronizowane wychylenia, falę biegnącą wokół okręgu i igłę kompasu kołyszącą się w lewo i w prawo.

Zamek do drzwi RFID z ESP32 (RC522 + serwo + OLED + buzzer + LED)
Budujemy inteligentny zamek do drzwi z ESP32, modułem RFID RC522, serwem SG90, wyświetlaczem OLED SSD1306, aktywnym buzzerem i 2 diodami LED. Po zeskanowaniu karty jej UID jest porównywany z uprawnionymi kartami zapisanymi w kodzie; jeśli pasuje, serwo otwiera zamek (zielona dioda + 2 krótkie sygnały) i po 5 sekundach znowu go zamyka. Nieznana karta zapala czerwoną diodę, daje 3 szybkie sygnały i pokazuje swój UID na OLED.

Balansowanie kulki na belce z PID na ESP32 (HC-SR04 + serwo + LCD I2C + 3 potencjometry)
Klasyczne doświadczenie z automatyki na twoim biurku: serwo przechyla belkę, a PID utrzymuje kulkę w punkcie docelowym. Trzy potencjometry zmieniają Kp, Ki i Kd na żywo: z samym P kulka się kołysze, D tłumi kołysanie, a I znosi lekkie przechylenie belki, więc kulka ląduje dokładnie w celu. LCD I2C pokazuje belkę, kulkę i cel oraz czas ustalania i przeregulowanie. W trybie SIM kulka toczy się w modelu fizycznym, a w trybie REAL mierzy ją HC-SR04.
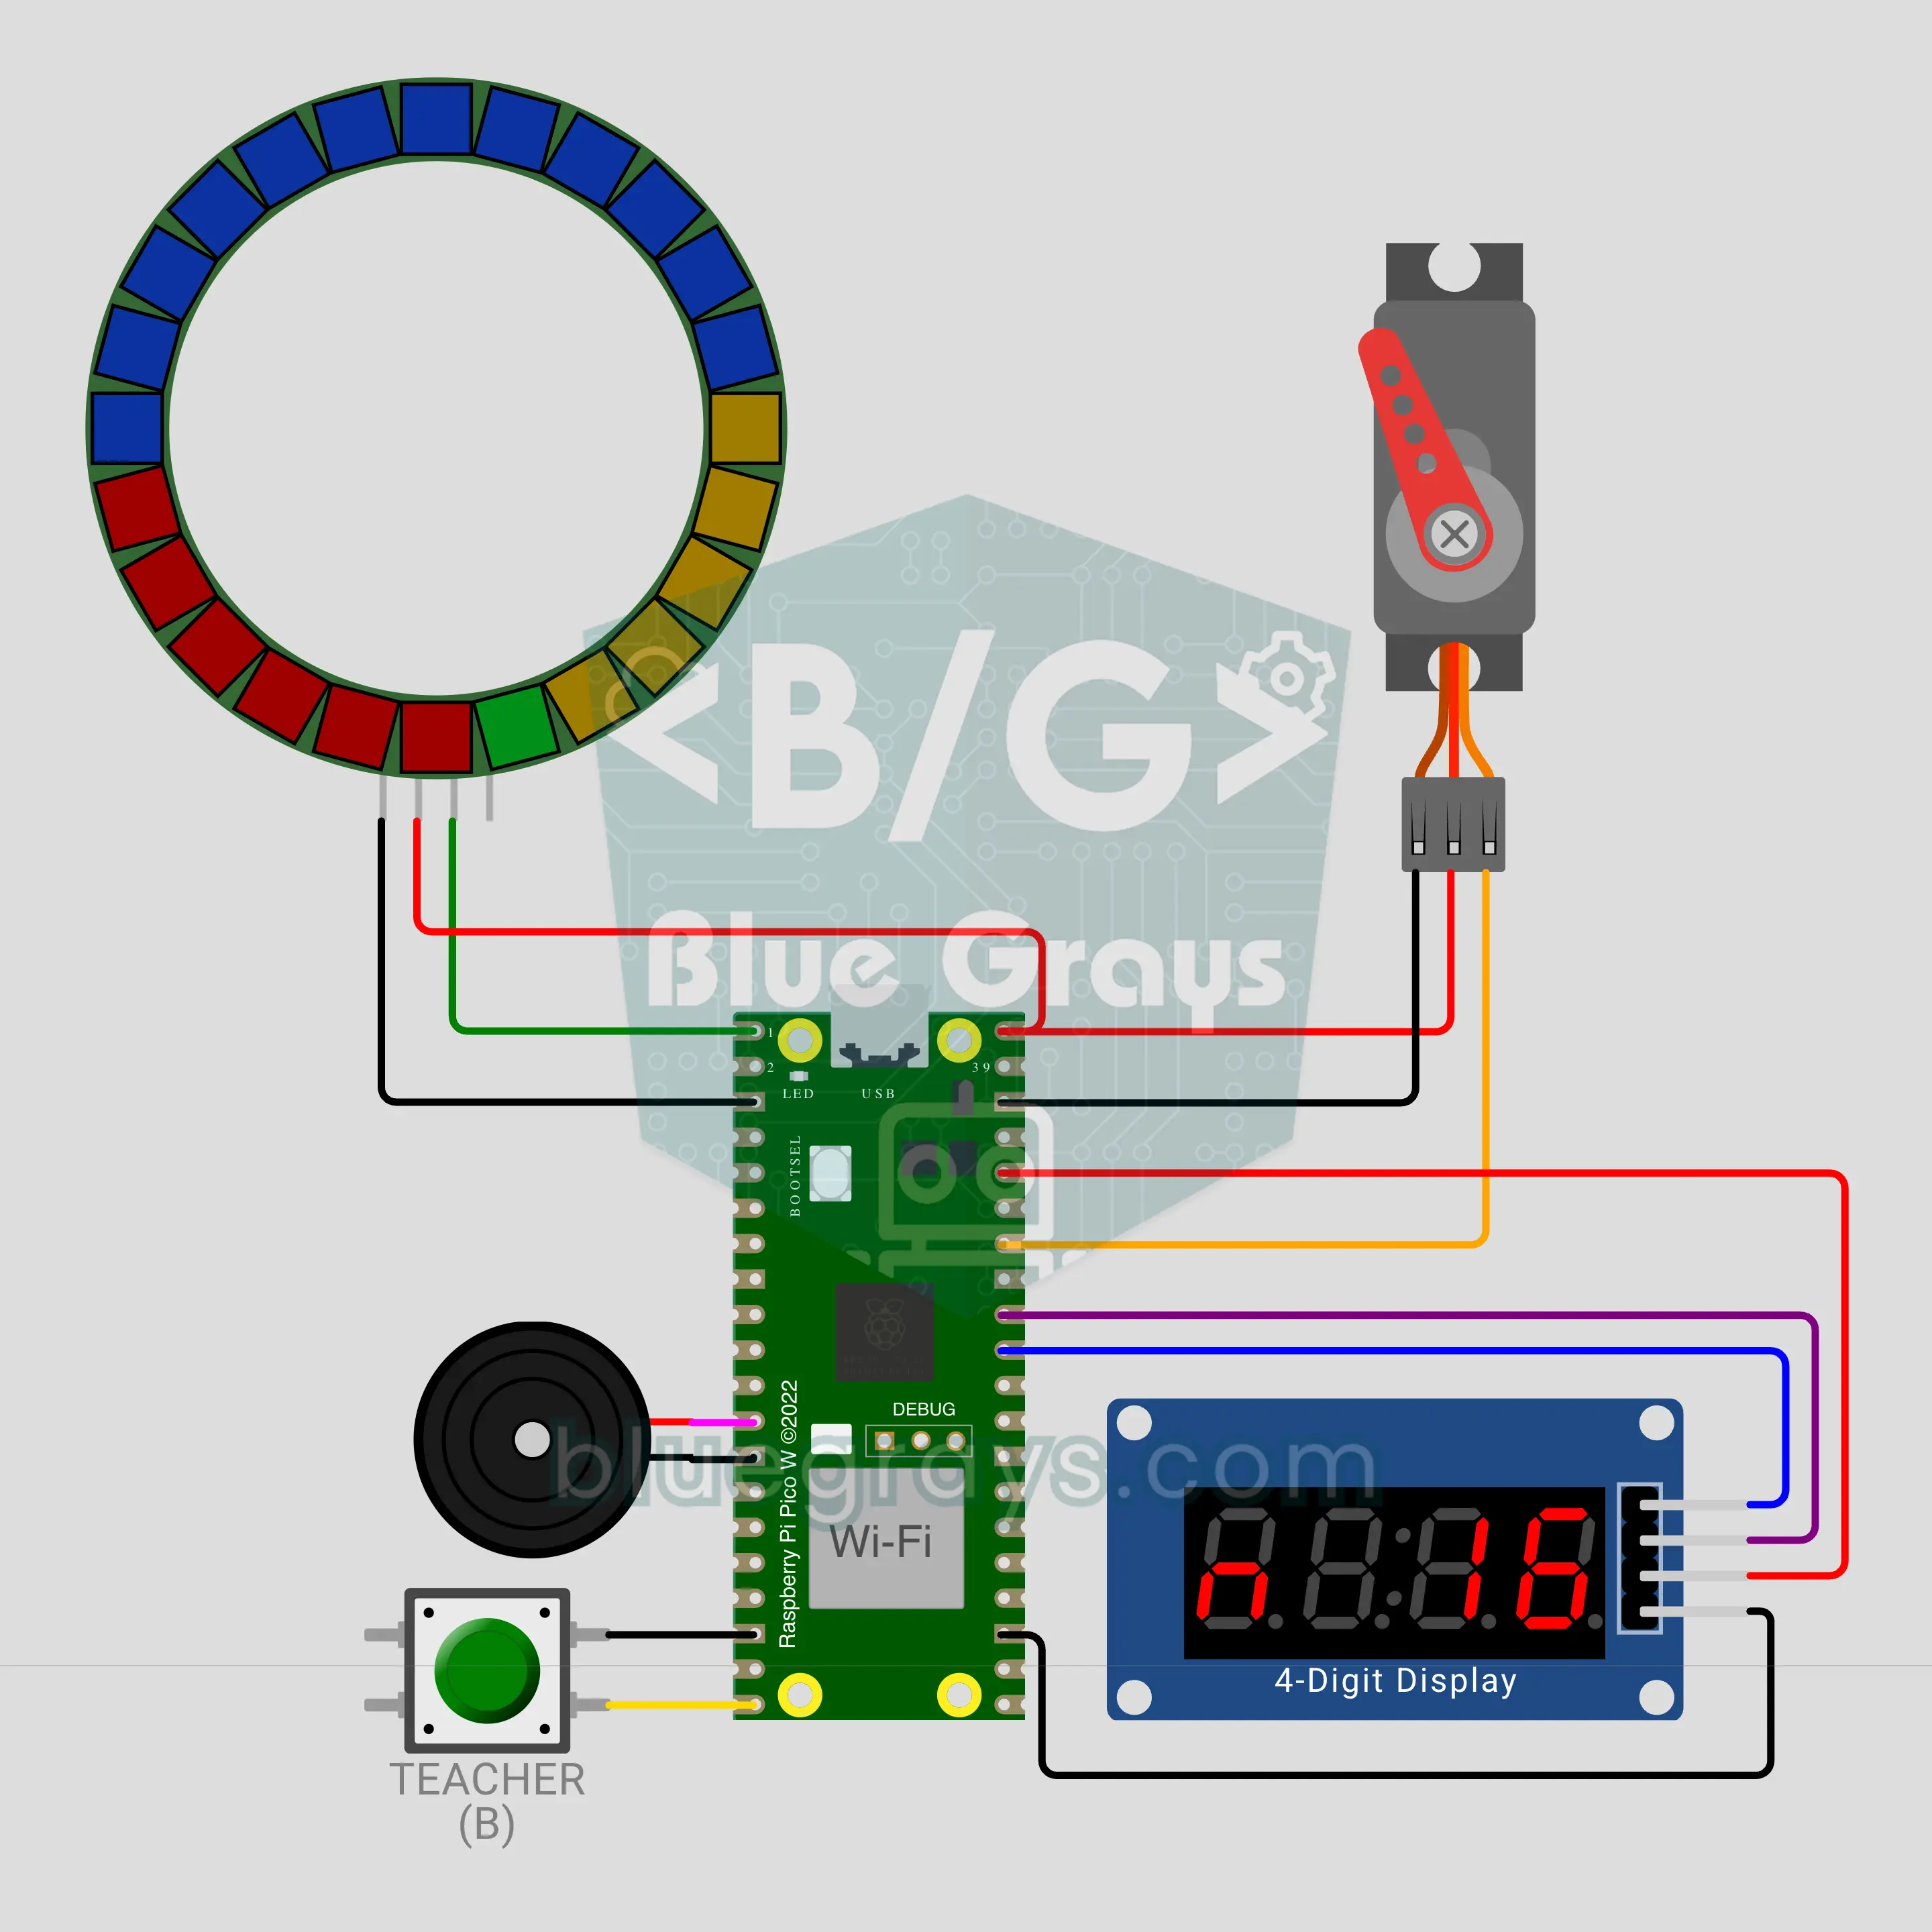
Ankieta klasowa na żywo z Raspberry Pi Pico W (MQTT + pierścień LED + serwo SG90 + TM1637)
Zobacz odpowiedź całej klasy w chwili, gdy napływa! Raspberry Pi Pico W zbiera przez MQTT głosy A/B/C/D albo TAK/NIE z telefonów uczniów; pierścień 24 LED staje się wykresem kołowym na żywo, wskazówka na serwie SG90 wskazuje prowadzącą odpowiedź, a TM1637 liczy głosy. Jeden głos na telefon, a jeśli ktoś zmieni zdanie, liczy się tylko ostatni głos. Pytania z limitem czasu pikają przez ostatnie 5 sekund, a po zamknięciu pytania świeci poprawna odpowiedź.
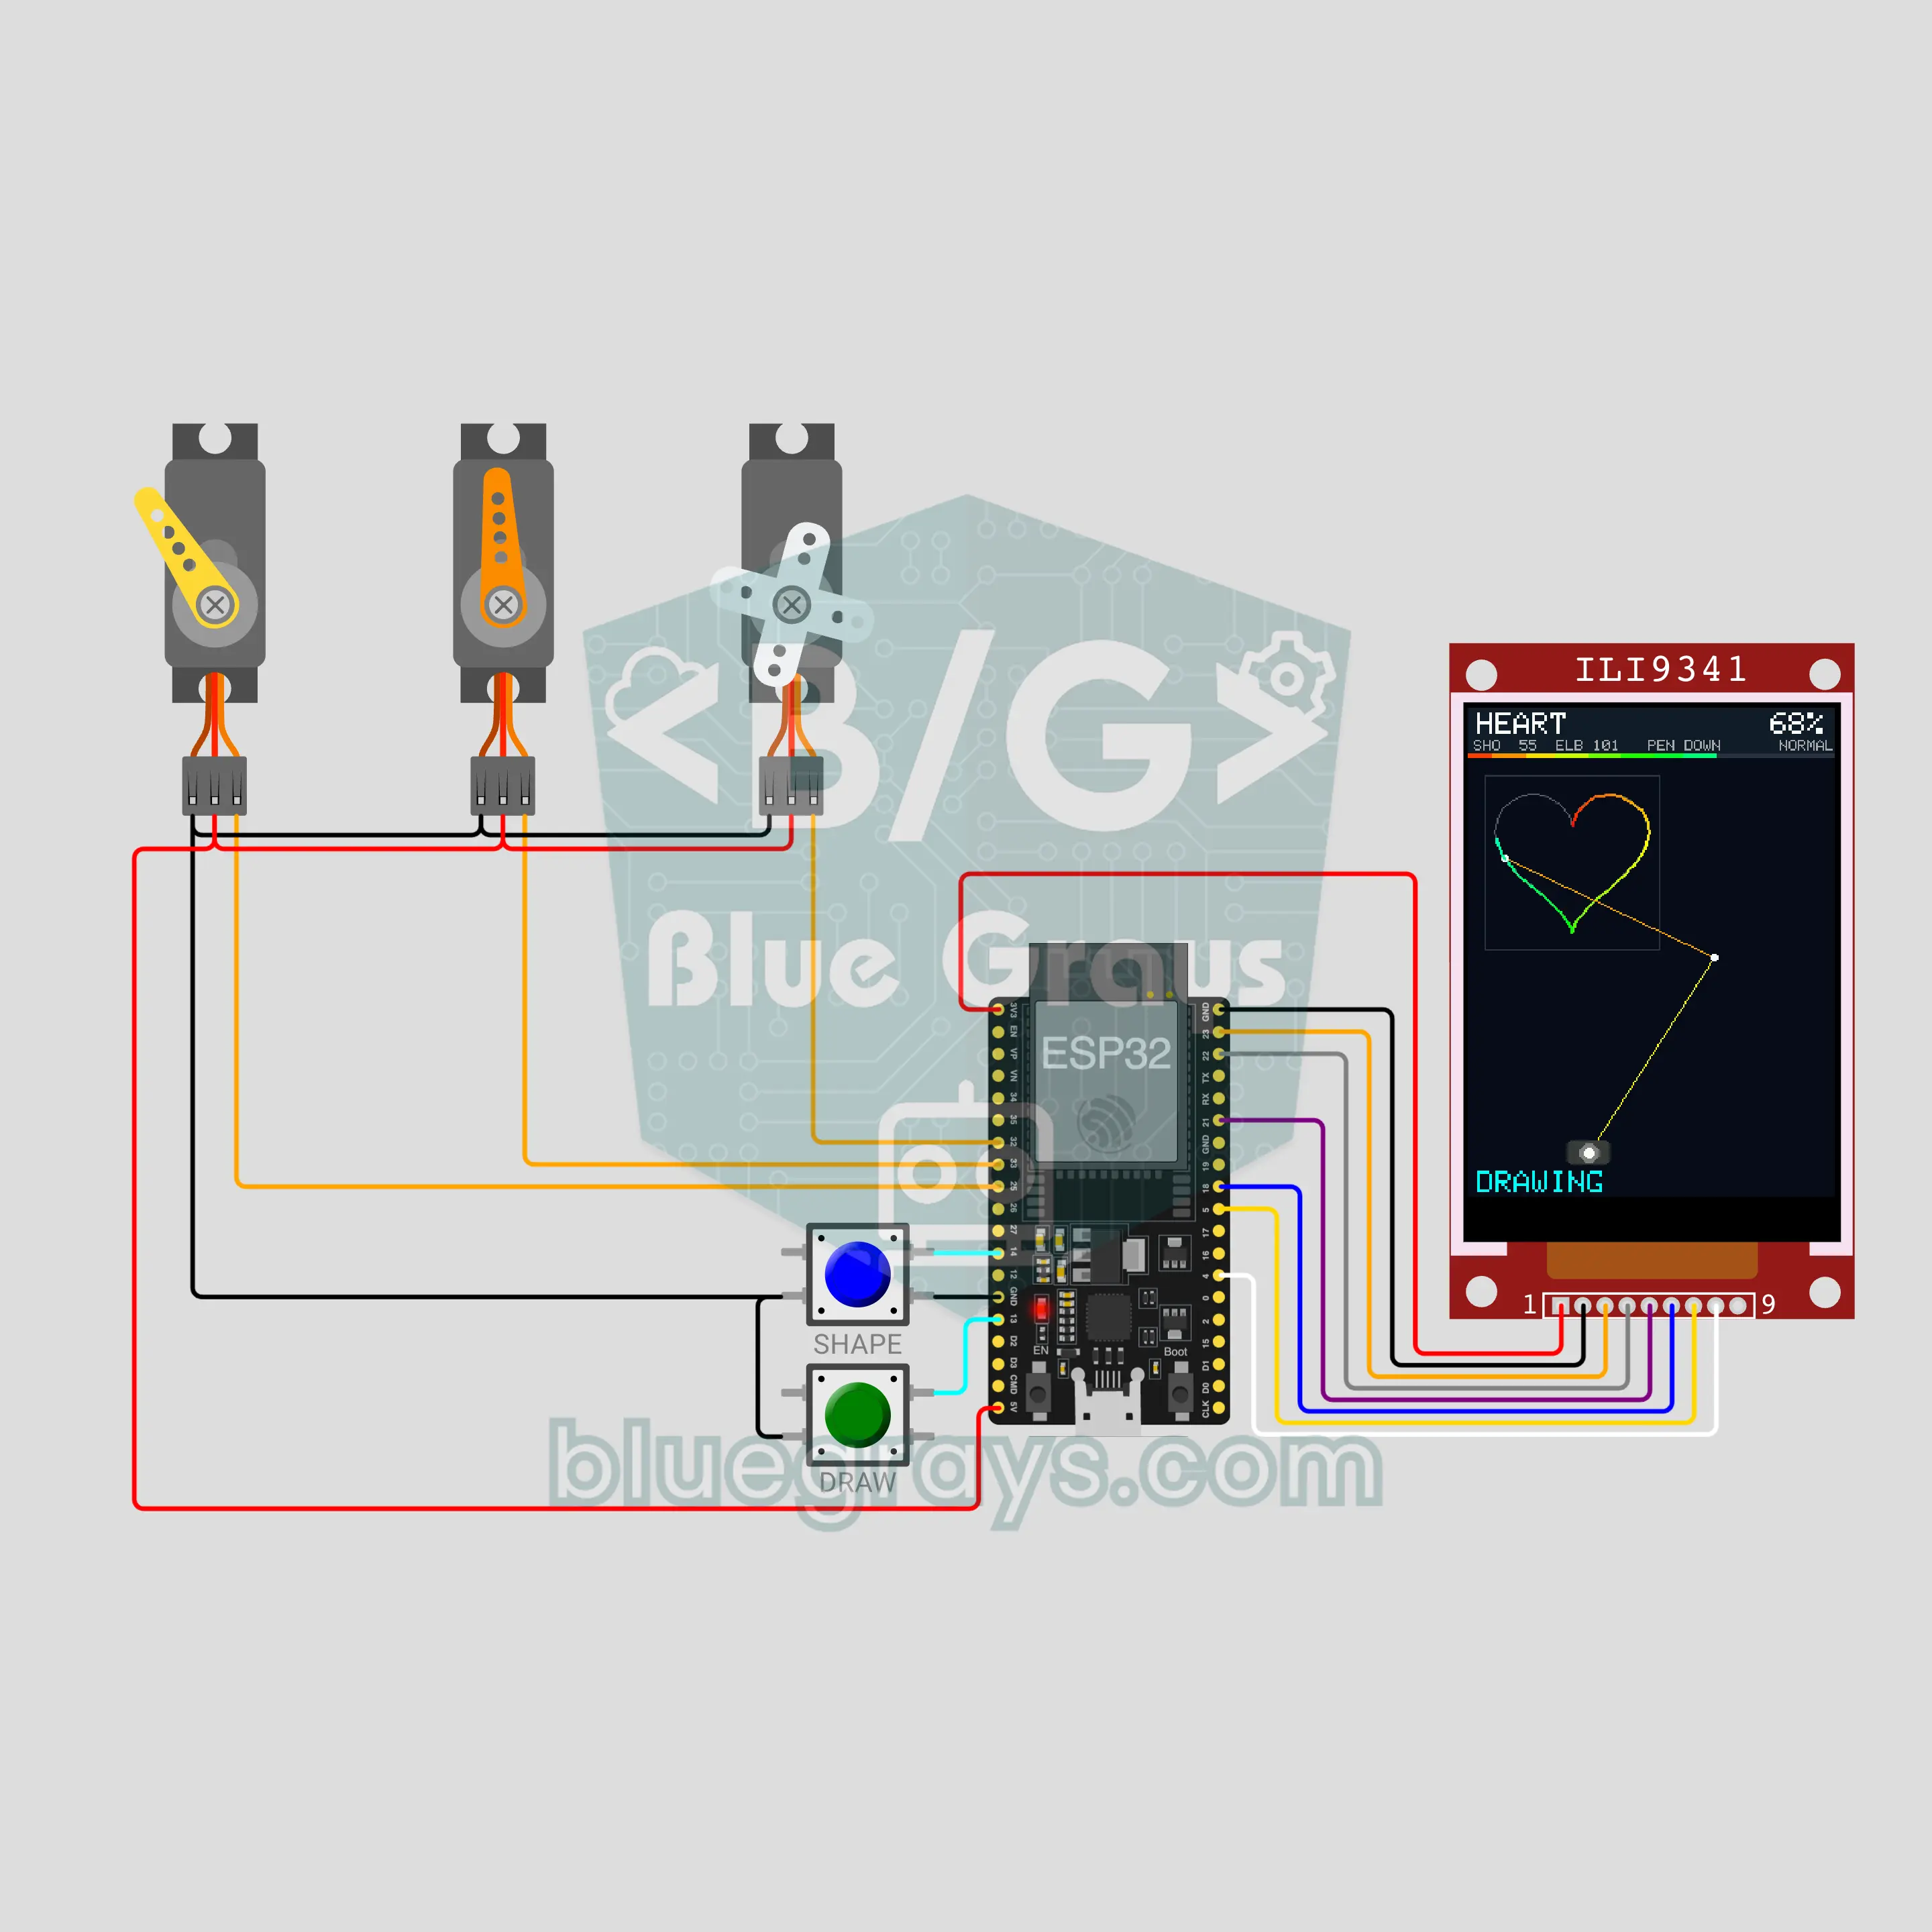
Rysujące ramię robota na ESP32 (3 serwa + wyświetlacz TFT ILI9341 + 2 przyciski)
Dwuprzegubowe ramię robota rysuje na papierze serce, gwiazdę, domek, spiralę i słowo MERHABA, a trzecie serwo podnosi i opuszcza pisak. ESP32 zamienia każdy punkt na kąty barku i łokcia za pomocą kinematyki odwrotnej i przesuwa ramię krokami po 0,5 mm; jeśli punkt jest poza zasięgiem, pokazuje OUT OF REACH. Wyświetlacz ILI9341 pokazuje blady kształt docelowy, ramię poruszające się na żywo i ślad przechodzący od czerwieni do błękitu. Dwa przyciski: kształt, pauza, anulowanie i prędkość.

Przemysłowy przenośnik sortujący na Arduino: pudełka sortowane według wysokości (NEMA 17 + A4988 + HC-SR04 + serwo + LCD)
Biurkowy model fabrycznej linii sortującej: silnik krokowy NEMA 17 ze sterownikiem A4988 napędza taśmę, a HC-SR04 nad taśmą mierzy wysokość każdego przejeżdżającego pudełka. Każde pudełko jest śledzone krokami taśmy od czujnika do ramienia; pudełka od 6 cm wzwyż są spychane na bok ramieniem na serwie SG90, a niskie jadą dalej. LCD I2C liczy niskie i wysokie pudełka oraz pokazuje ostatni odczyt i liczbę pudełek na taśmie.

Przemysłowy zbiornik mieszający na Arduino: napełnij, wymieszaj, opróżnij z logiką PLC (HC-SR04 + 2 przekaźniki + NEMA 17 + A4988 + LCD + E-Stop)
Klasyczne zadanie z procesem wsadowym z zajęć z automatyki przemysłowej: napełnij zbiornik, wymieszaj, opróżnij, policz partię. Kod działa krok po kroku z logiką PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Dwa przekaźniki otwierają zawór wlotowy i wylotowy, HC-SR04 mierzy poziom, a mieszadło z NEMA 17 obraca się i zmienia kierunek. Jest START, STOP, zatrzaskujący się WYŁĄCZNIK AWARYJNY, kolumna sygnalizacyjna i błąd przekroczenia czasu.

Robot sprzątający na ESP32: omija przeszkody i tworzy mapę pokoju (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 zderzaki + OLED)
Dwukołowy robot sprzątający, który jeździ jak prawdziwy. Dwa silniki krokowe NEMA 17 napędzają koła: robot zatacza spiralę, jedzie prosto, zwalnia i skręca, gdy HC-SR04 widzi przeszkodę, cofa się i odwraca po uderzeniu zderzakiem, a przy ścianach robi okrążenie wzdłuż krawędzi. Oblicza swoją pozycję z kroków kół i pokazuje na OLED mapę pokoju z procentem posprzątanej powierzchni i czasem, a na koniec wraca na start.
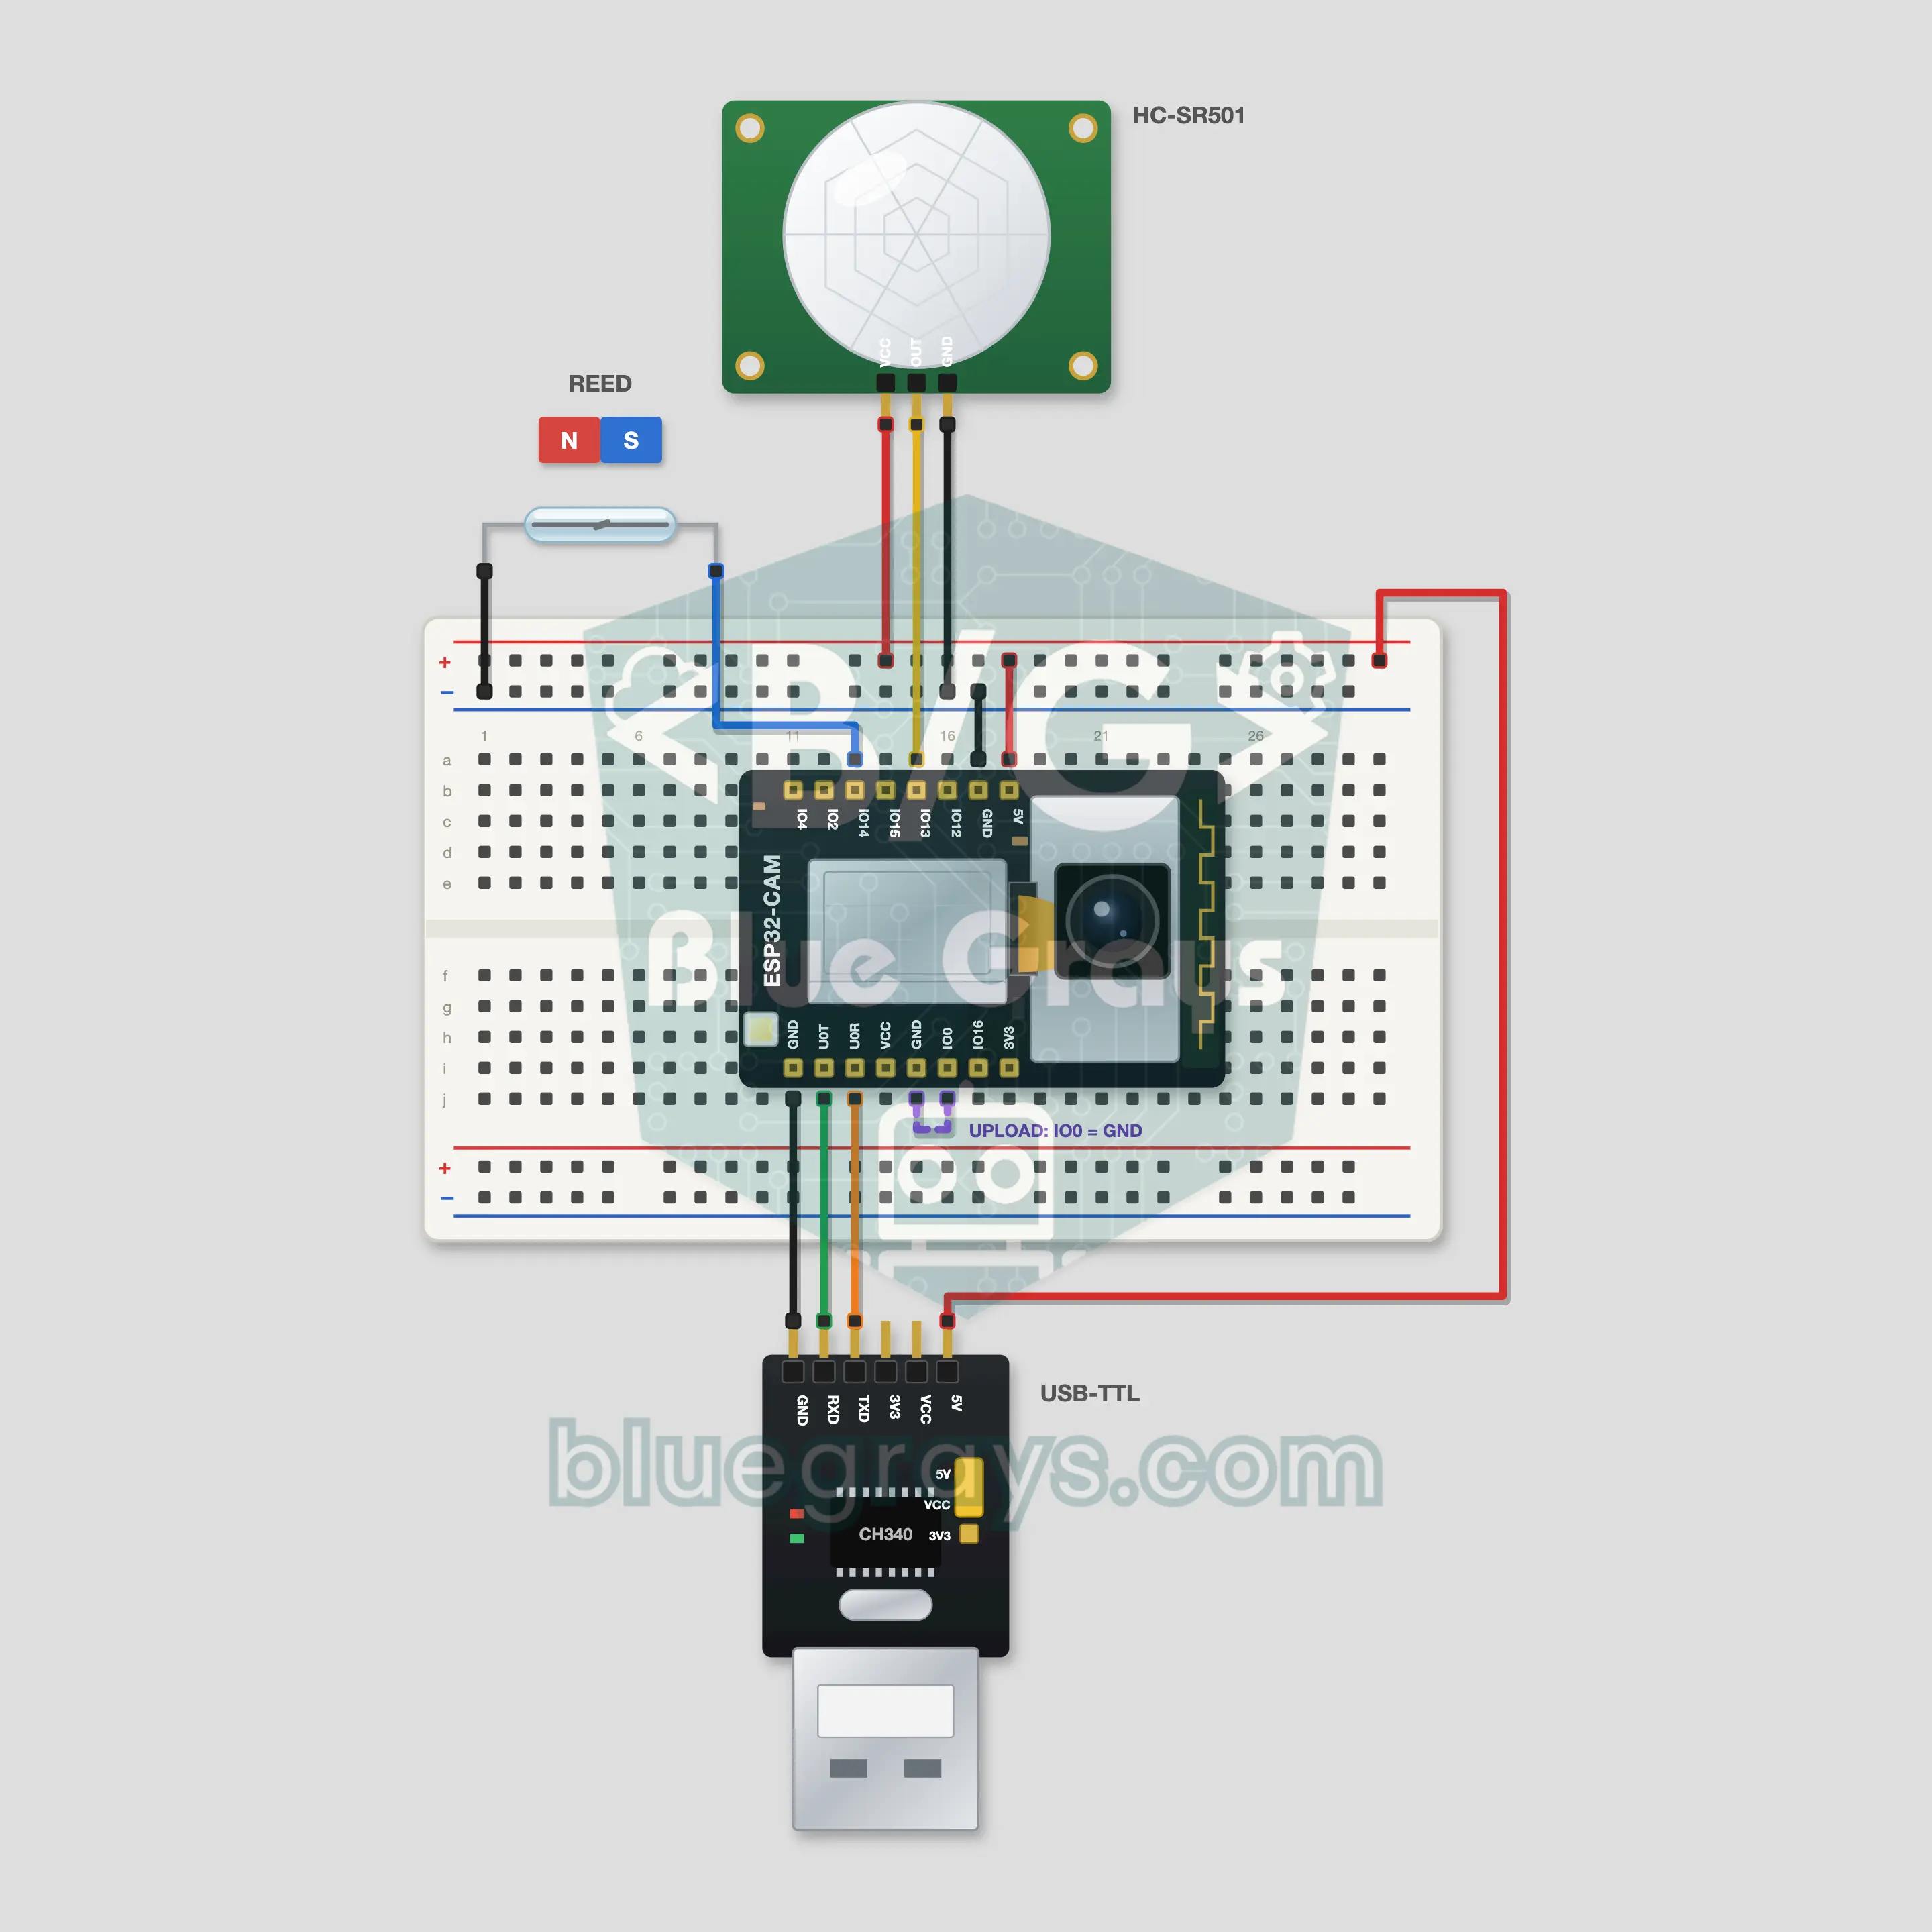
Kamera bezpieczeństwa ESP32-CAM z Telegramem
Gdy otworzą się drzwi albo coś poruszy się w pokoju, ESP32-CAM robi zdjęcie, a twój bot w Telegram wysyła je na telefon. Kontaktron i magnes pilnują drzwi, a PIR HC-SR501 obserwuje pokój. Wpisz botowi /photo, żeby dostać zdjęcie na żądanie; /flash on, /alarm off i /status sterują kamerą z dowolnego miejsca. Bot słucha tylko twojego chat id. Token dostajesz od @BotFather; kroki są w FAQ.