
Odkrywaj projekty Arduino
Setki projektów od początkującego do zaawansowanego, ze schematami, kodem i filmami. Zacznij od swojego poziomu.
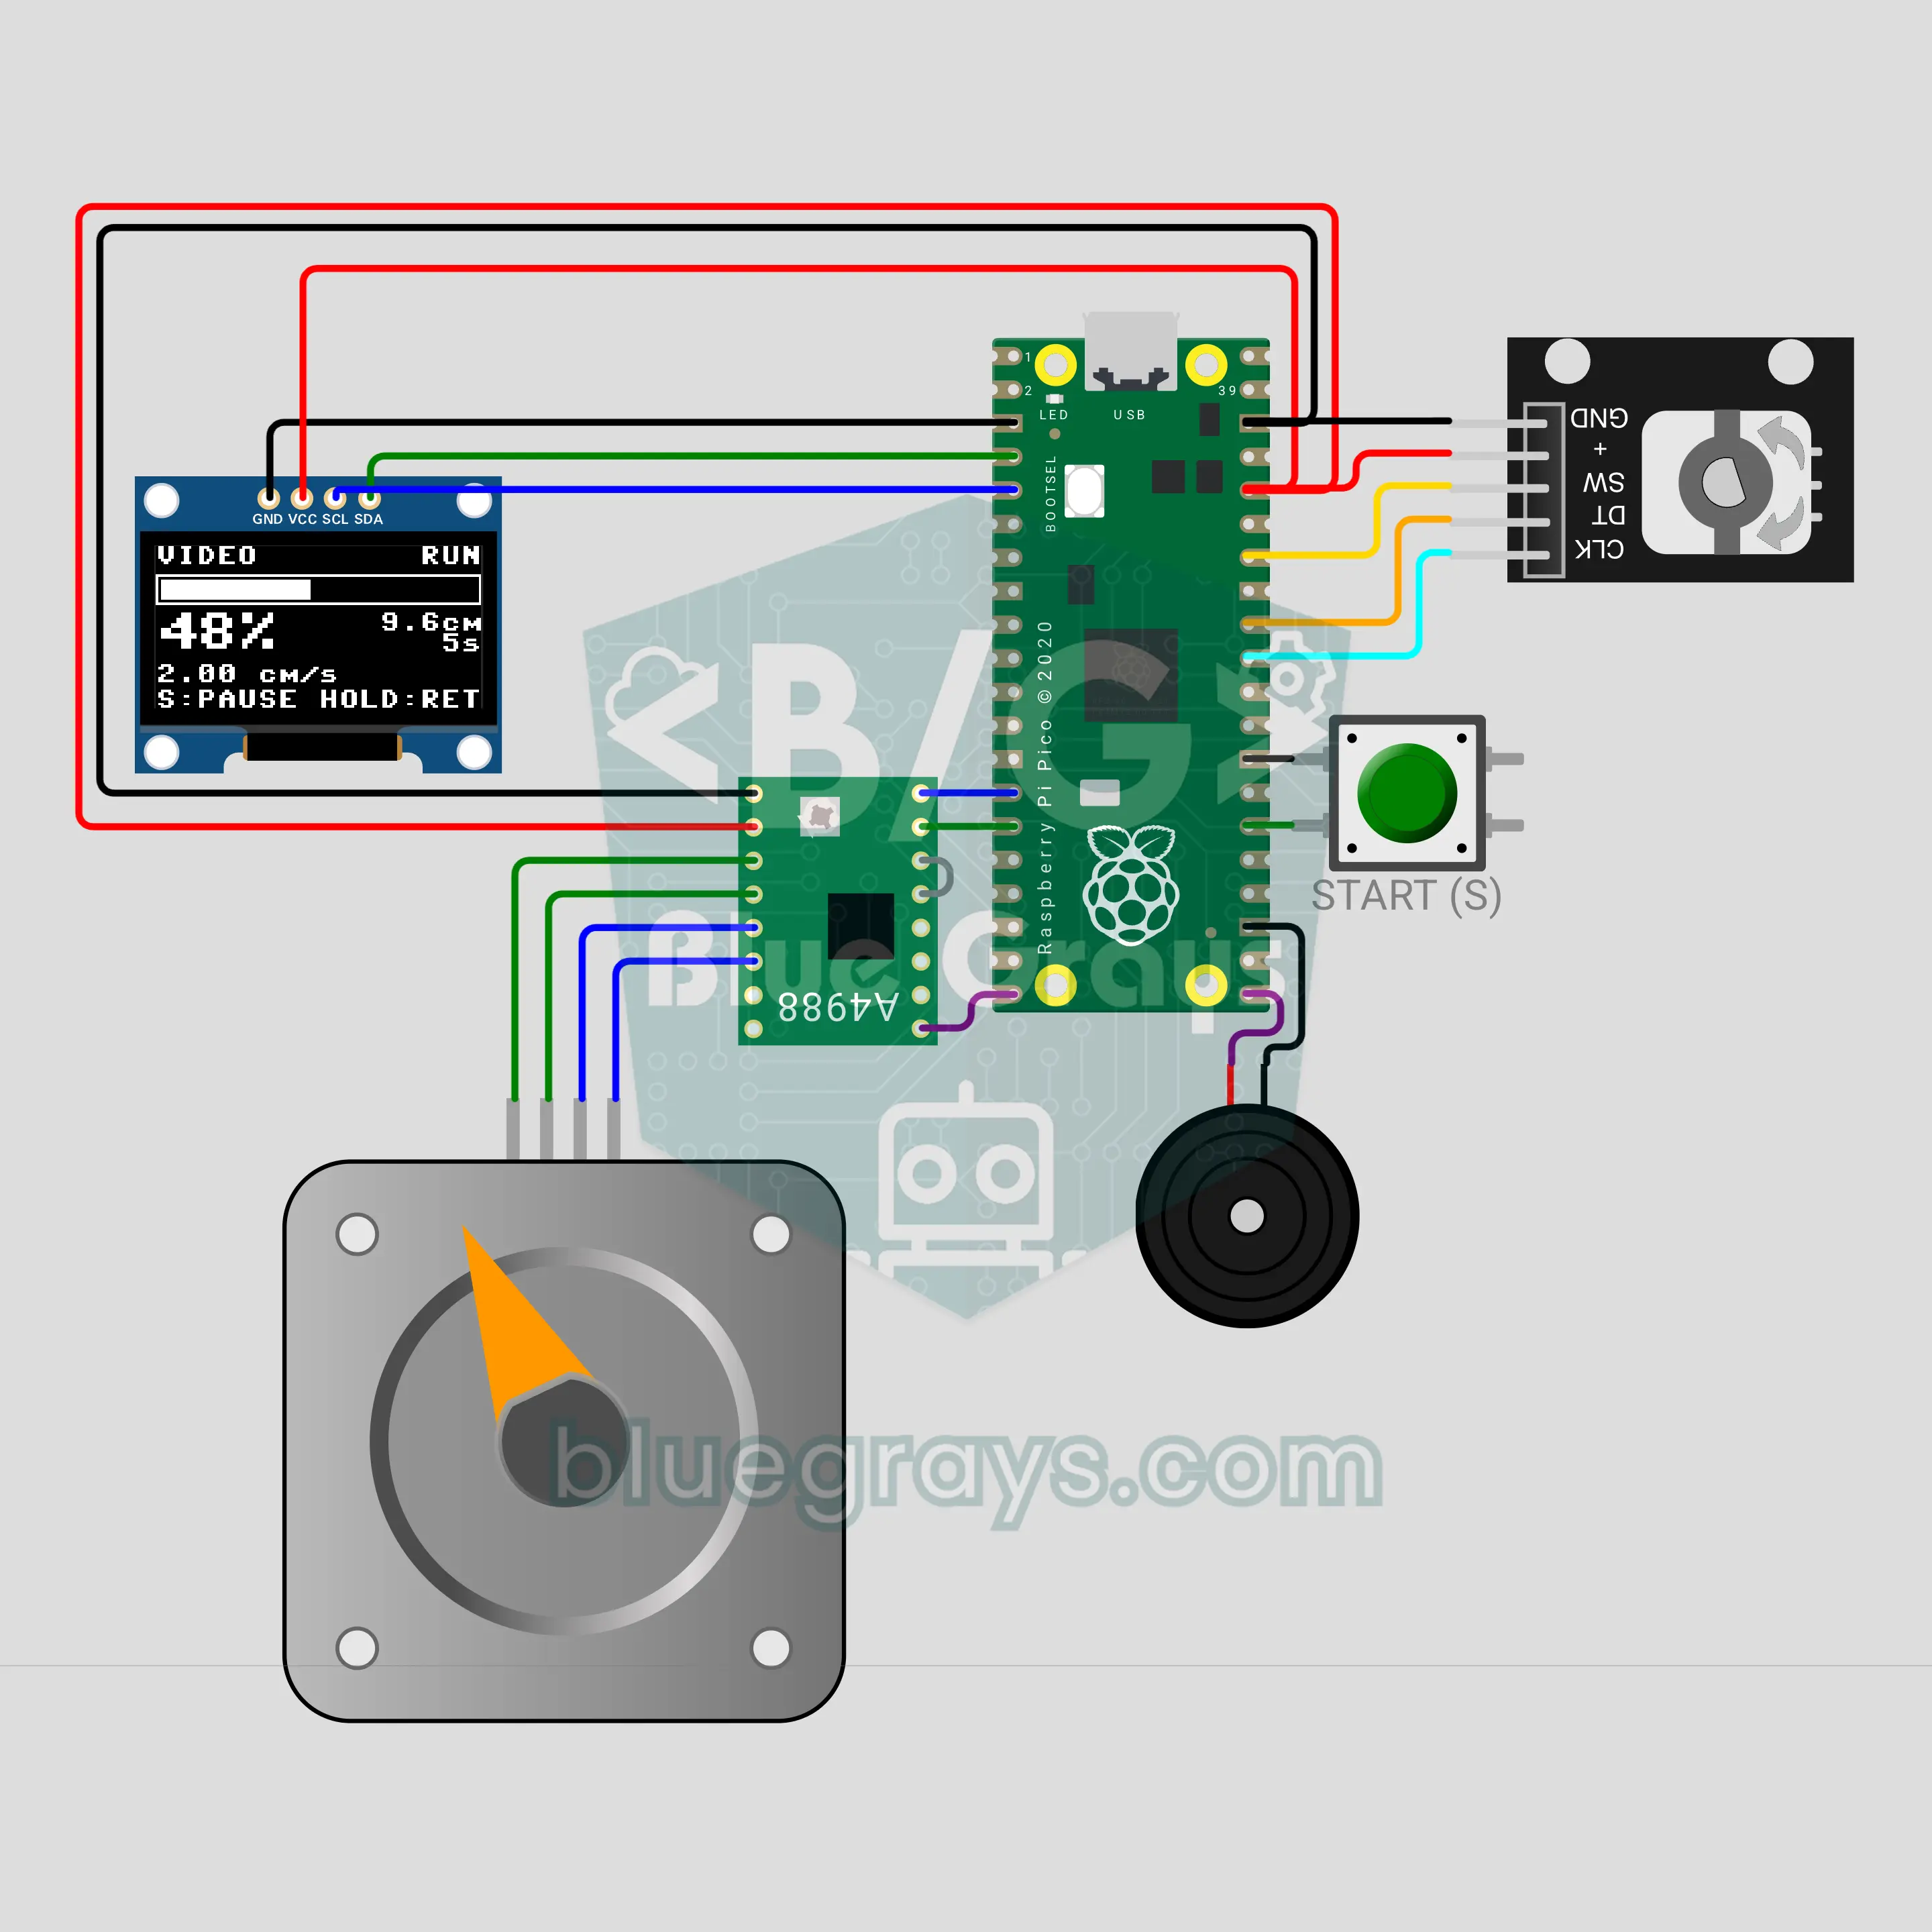
Slider kamery do timelapse z Raspberry Pi Pico (NEMA 17 + A4988 + KY-040 + OLED)
Zbuduj własny slider do filmowych ujęć z jazdą! Raspberry Pi Pico obraca silnik krokowy NEMA 17 bardzo wolno i płynnie przez sterownik A4988, a wózek przesuwa telefon albo aparat po szynie. Enkoderem KY-040 wybierasz z menu tryb, odległość, czas, kierunek i liczbę klatek. W trybie VIDEO wózek łagodnie przyspiesza i zwalnia; w trybie TIMELAPSE zatrzymuje się przy każdej klatce i czeka, aż ustaną drgania. OLED pokazuje postęp i pozostały czas.
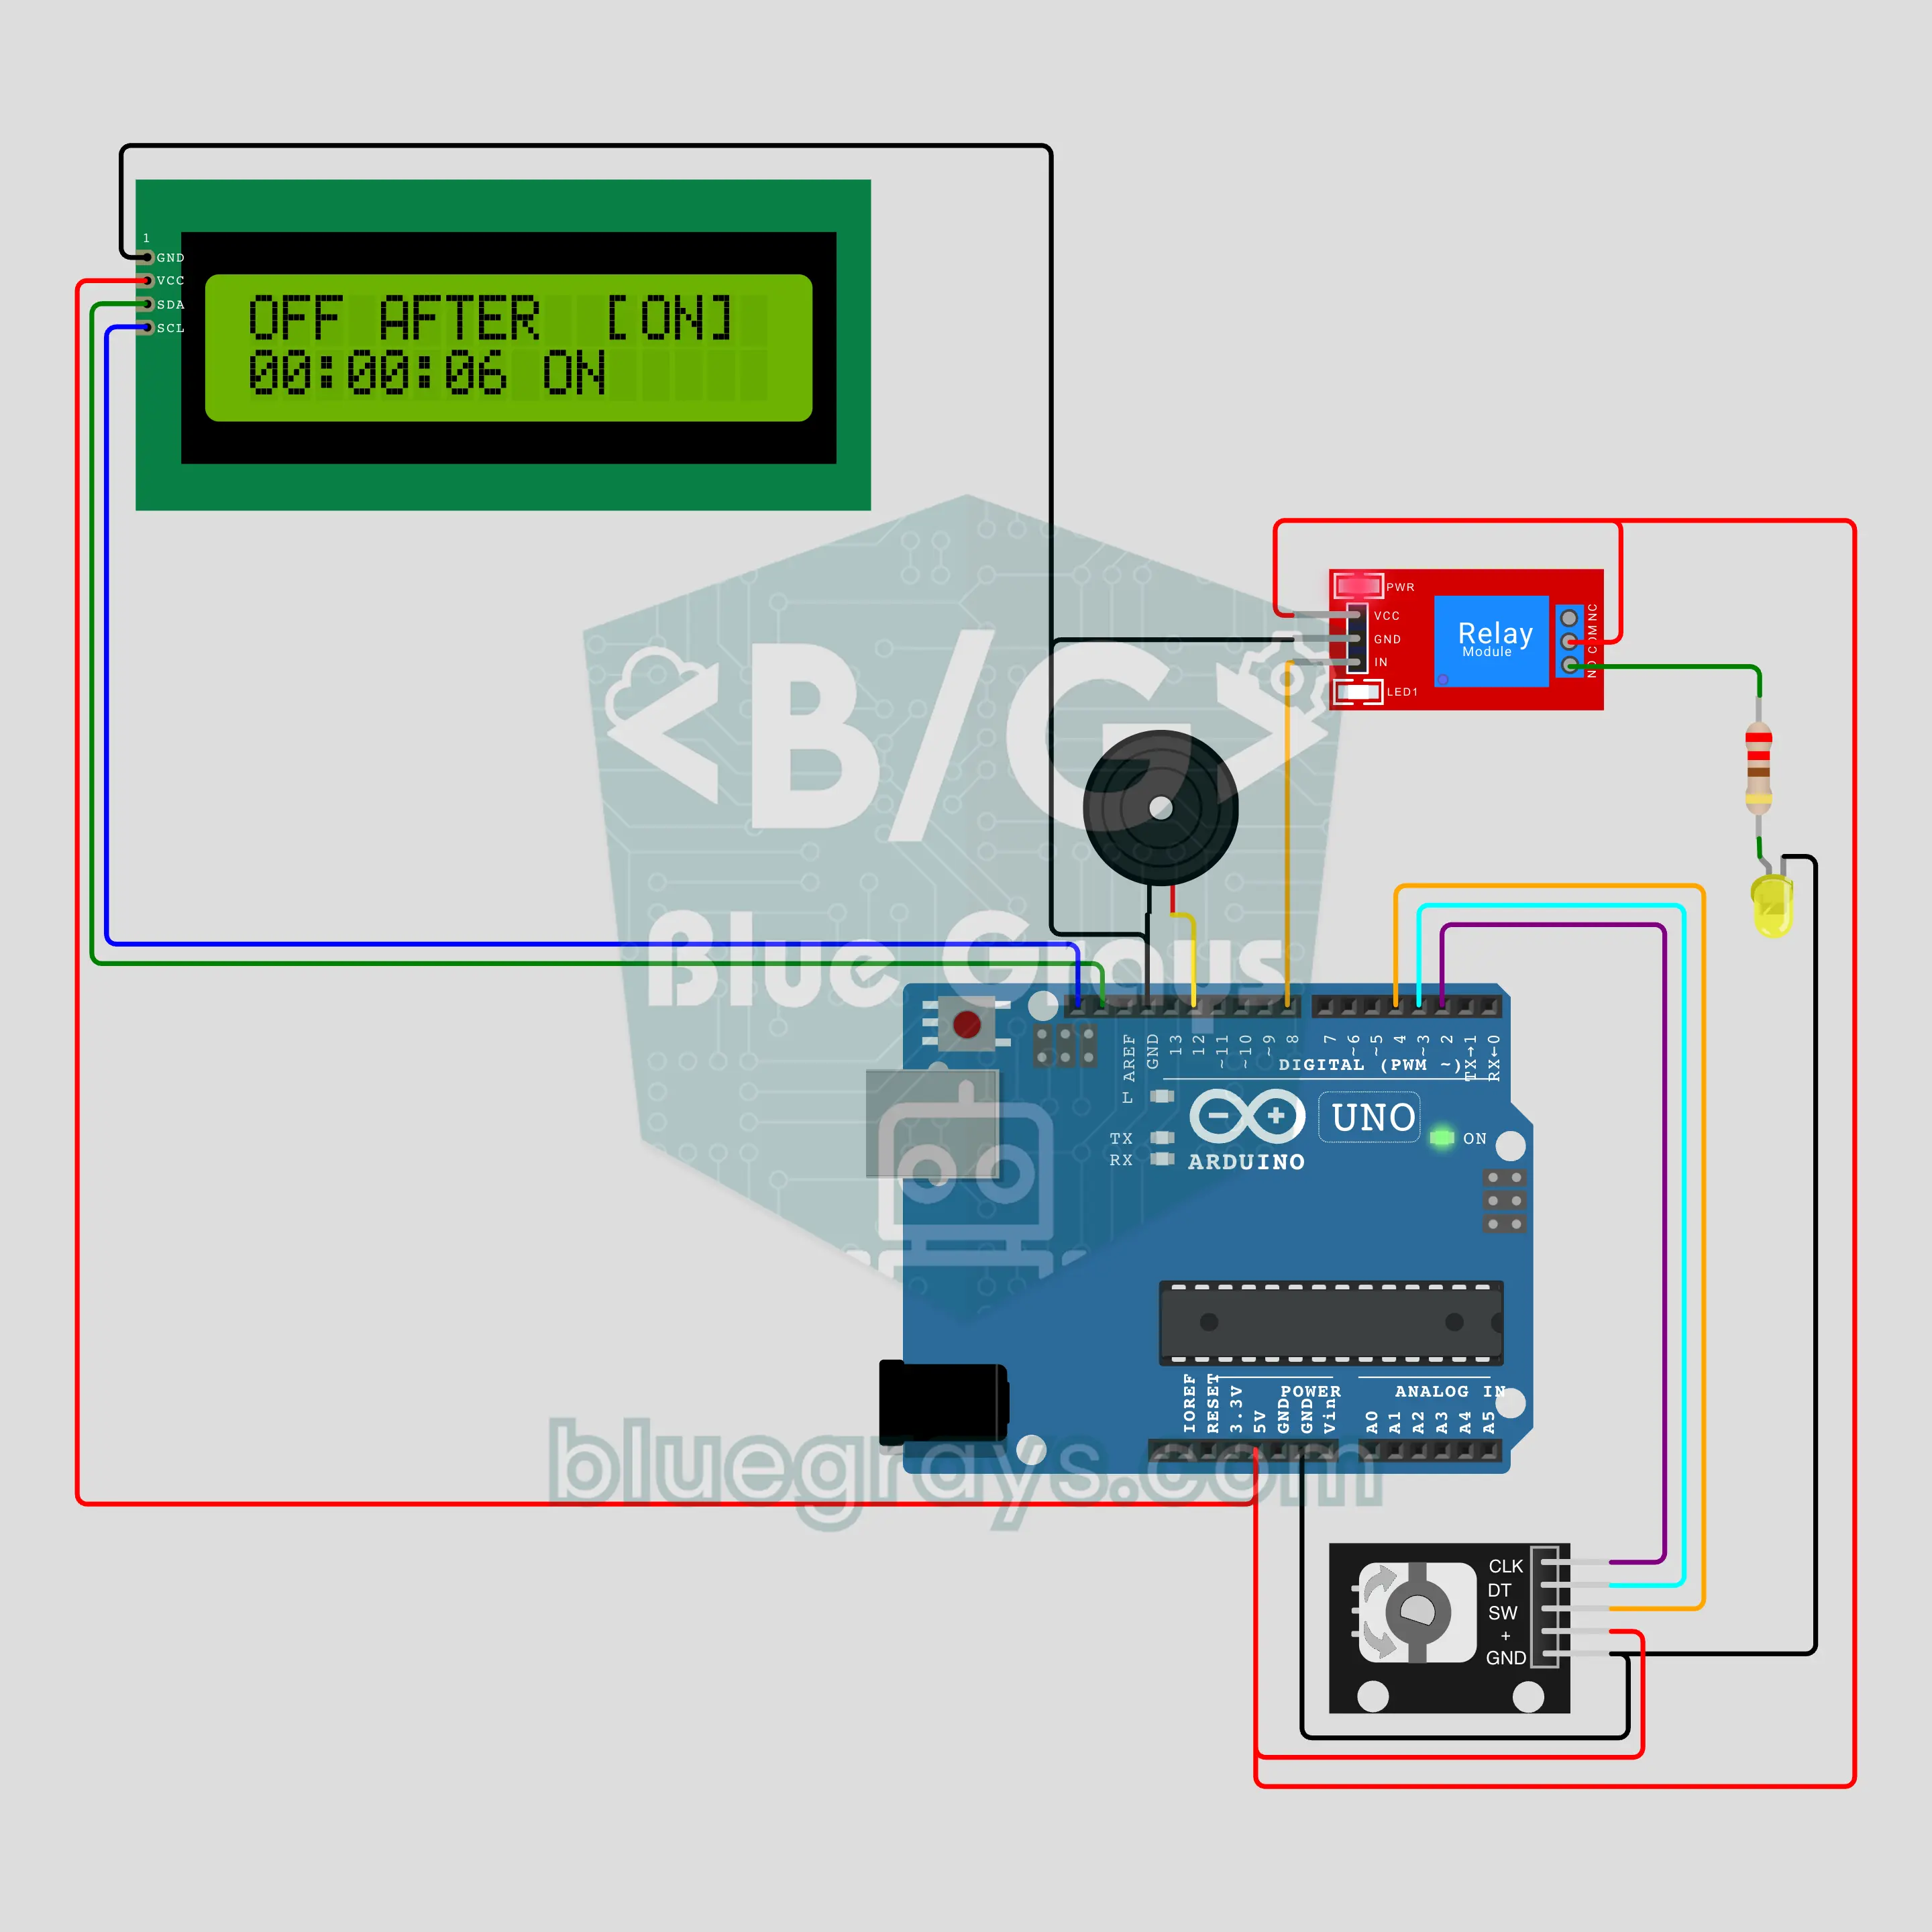
Timer gniazdka z odliczaniem z Arduino (enkoder obrotowy KY-040 + LCD I2C + przekaźnik)
Wybierz czas, naciśnij i zostaw resztę timerowi! Enkoder obrotowy KY-040 ustawia czas od 5 sekund do 12 godzin, a szybki obrót przeskakuje co 10 minut. Przekaźnik ma trzy tryby: wyłącz po czasie, włącz po czasie albo cykl wł./wył. LCD I2C pokazuje pozostały czas, w ostatnich sekundach ostrzegają sygnały, ostatnie ustawienie jest zapisane w EEPROM, a po zaniku prądu przekaźnik zawsze startuje bezpiecznie wyłączony.
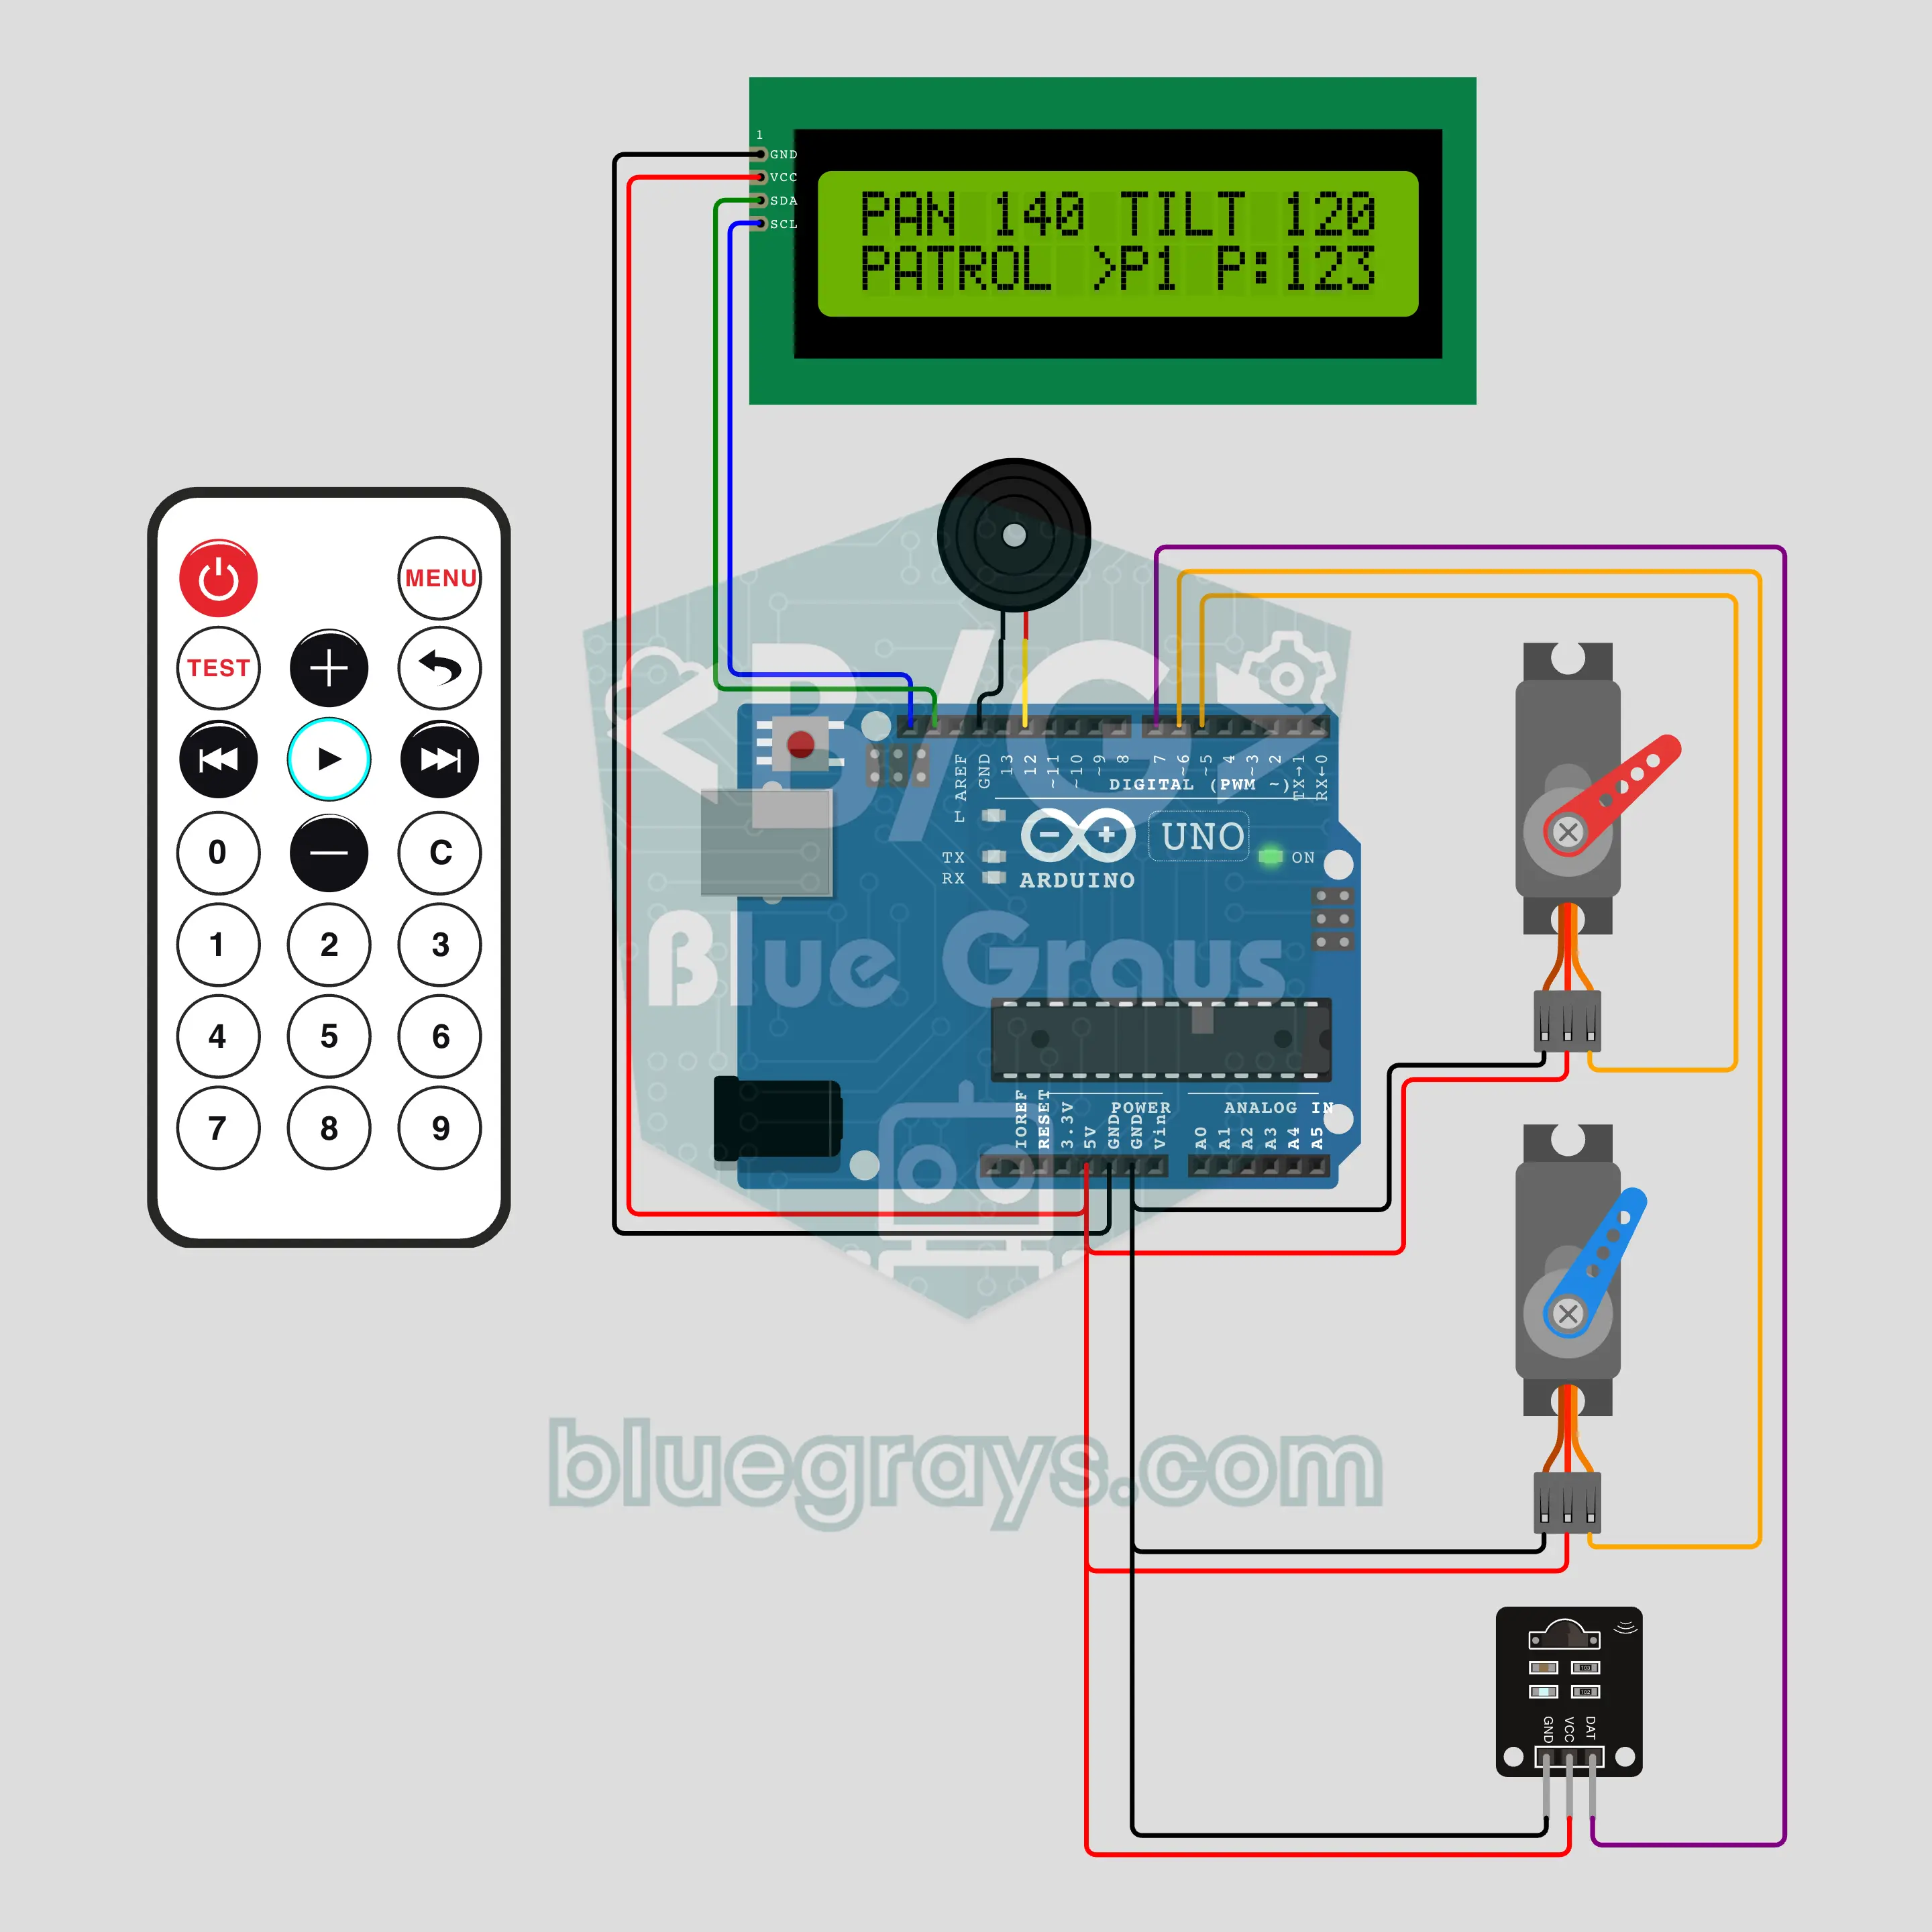
Głowica obrotowo-uchylna z pilotem IR i Arduino (2 serwa + LCD I2C + pilot)
Dwuosiowa głowica, którą sterujesz pilotem od telewizora! Dolne serwo SG90 obraca głowicę w lewo i w prawo, górne pochyla ją w górę i w dół, a każde naciśnięcie strzałki na pilocie na podczerwień przesuwa ją o jeden krok. MENU + 1-3 zapisuje do trzech pozycji, przycisk z cyfrą płynnie przywraca głowicę do jednej z nich, a PLAY uruchamia patrolowanie między nimi. LCD I2C pokazuje kąty, a pozycje zostają w EEPROM.
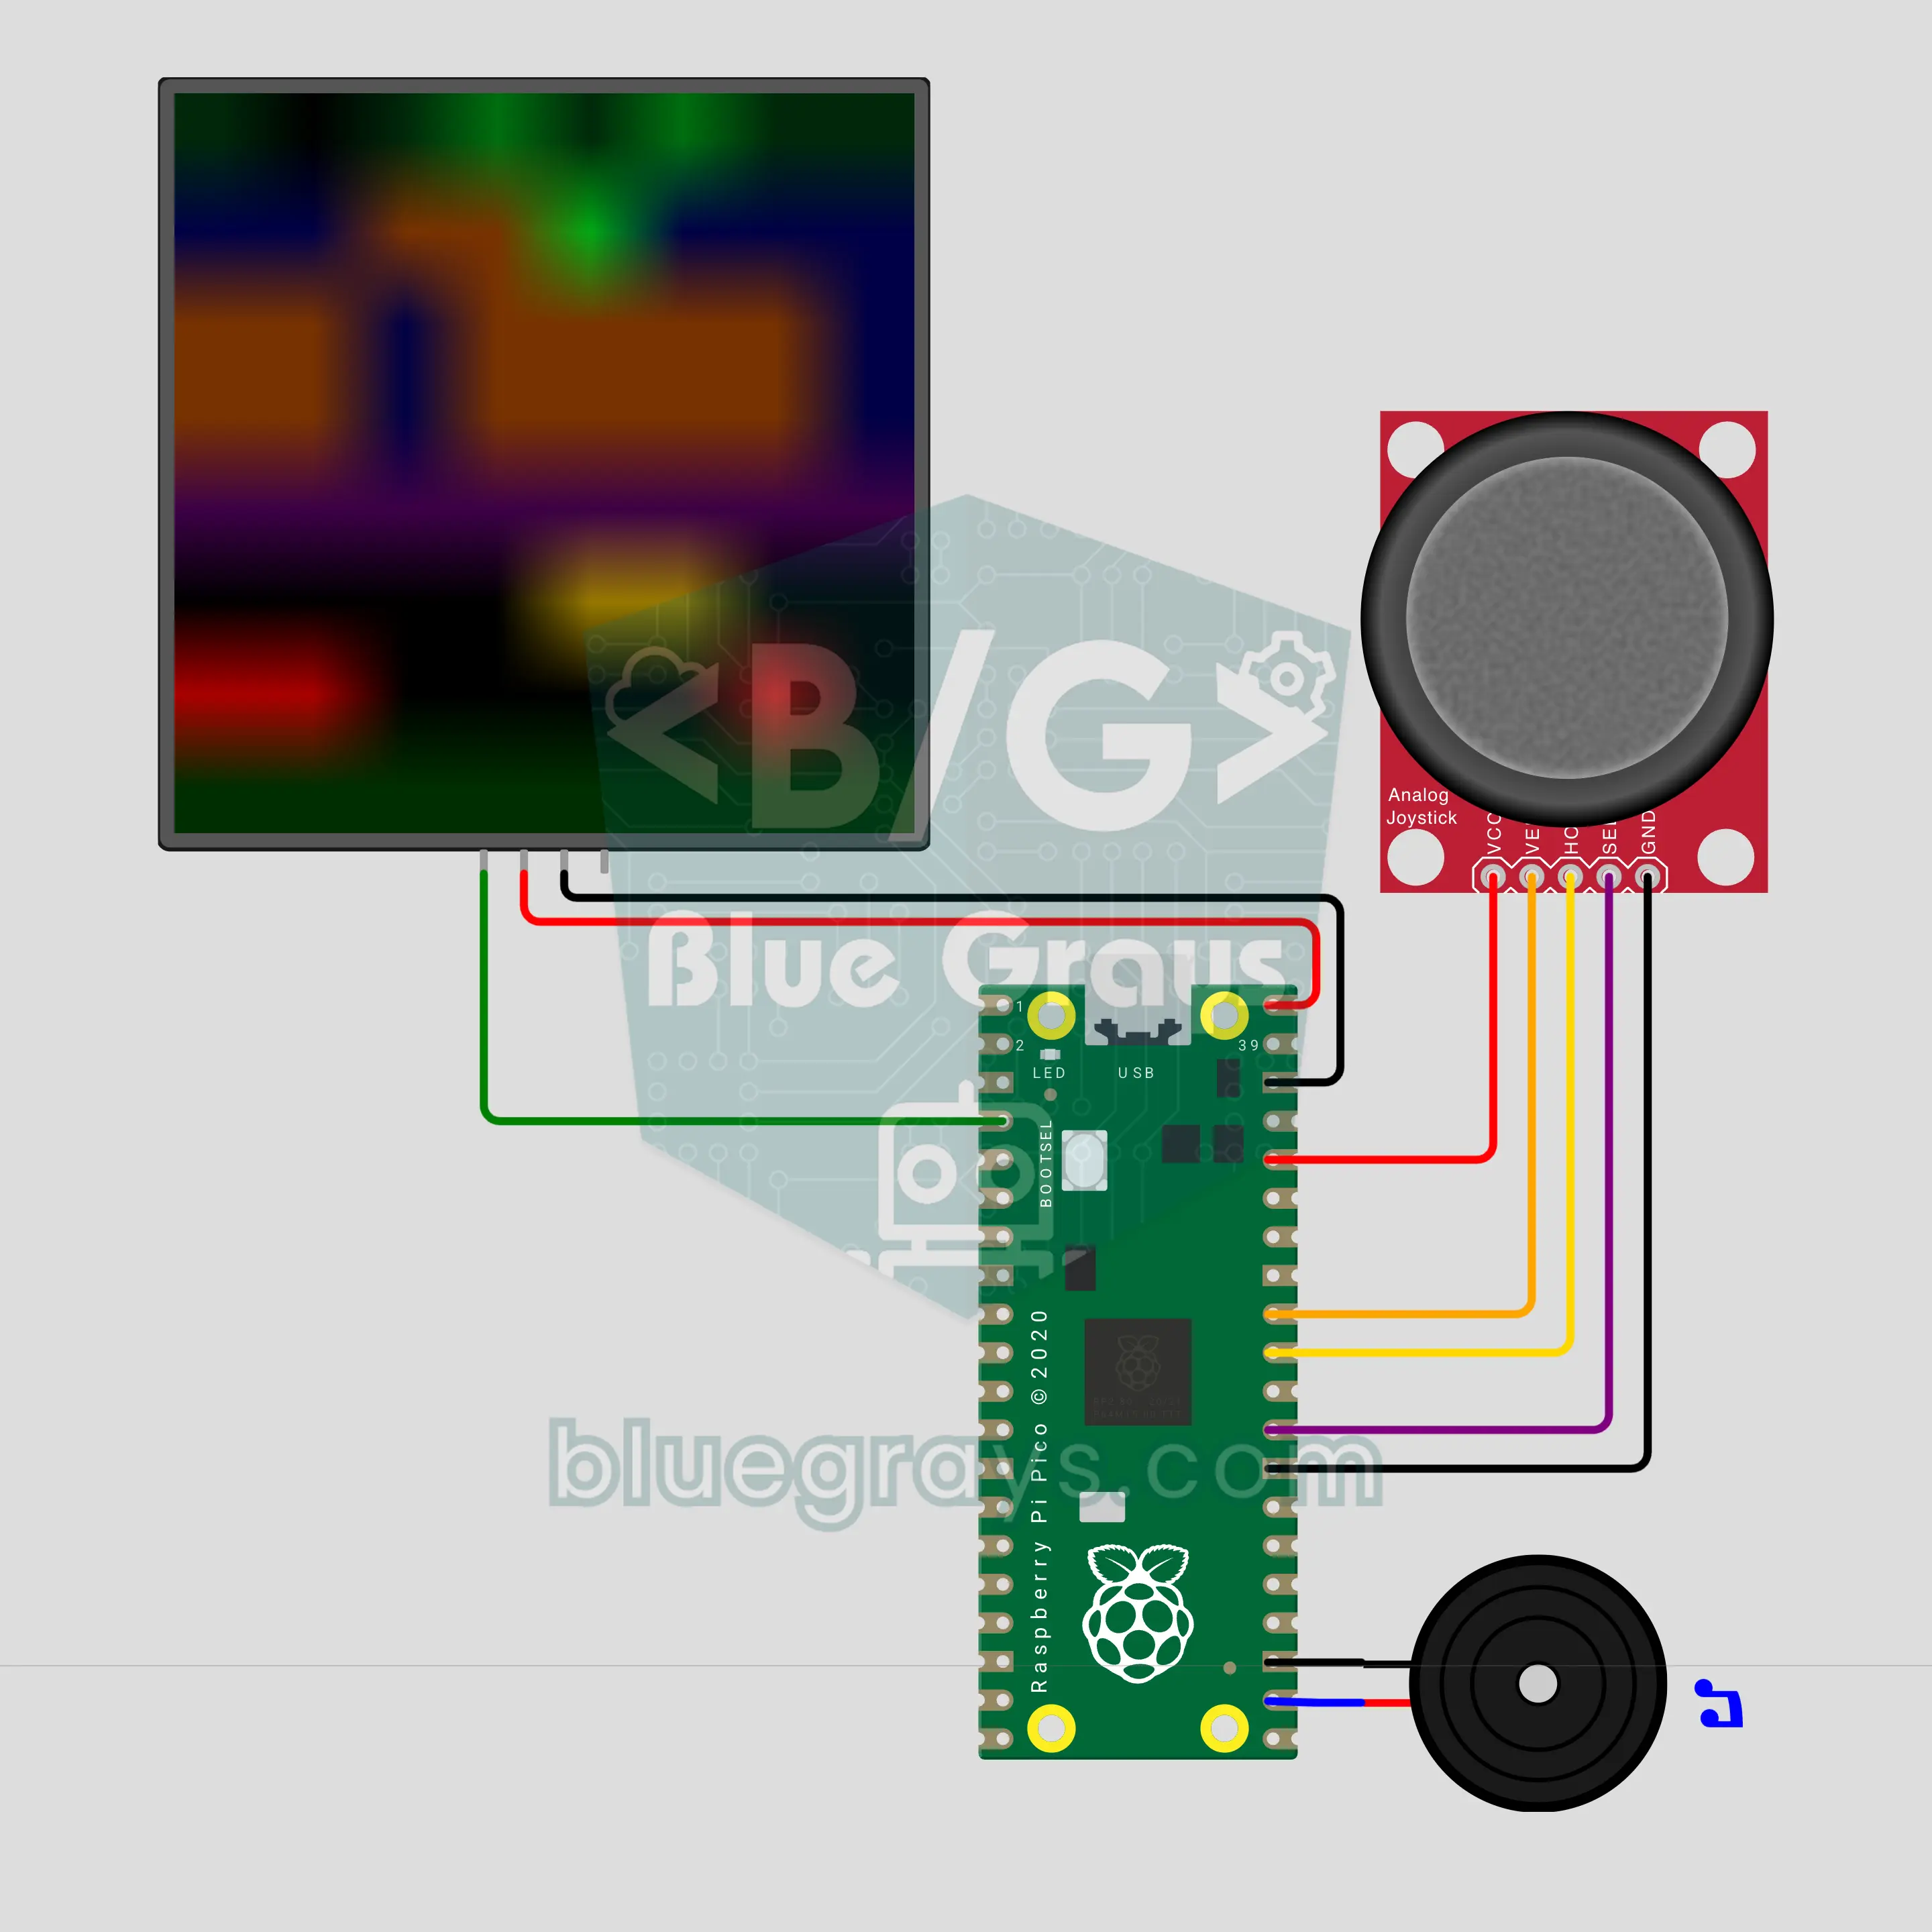
Przejdź przez ulicę z Raspberry Pi Pico: gra z żabą (matryca NeoPixel 8x8 + joystick + buzzer)
Klasyczna gra z żabą z automatów na 64 kolorowych diodach LED! Raspberry Pi Pico rysuje na matrycy NeoPixel 8x8 ulicę z czerwonymi i żółtymi autami oraz rzekę z płynącymi kłodami; joystickiem przesuwasz żabę o jedno pole i zapełniasz trzy domki. Na każdym poziomie ruch przyspiesza, a buzzer gra dźwięki skoku, zderzenia i dotarcia do domku. 3 życia, wynik i rekord zapisany we flash; jeśli zostawisz grę w spokoju, gra gra sama.
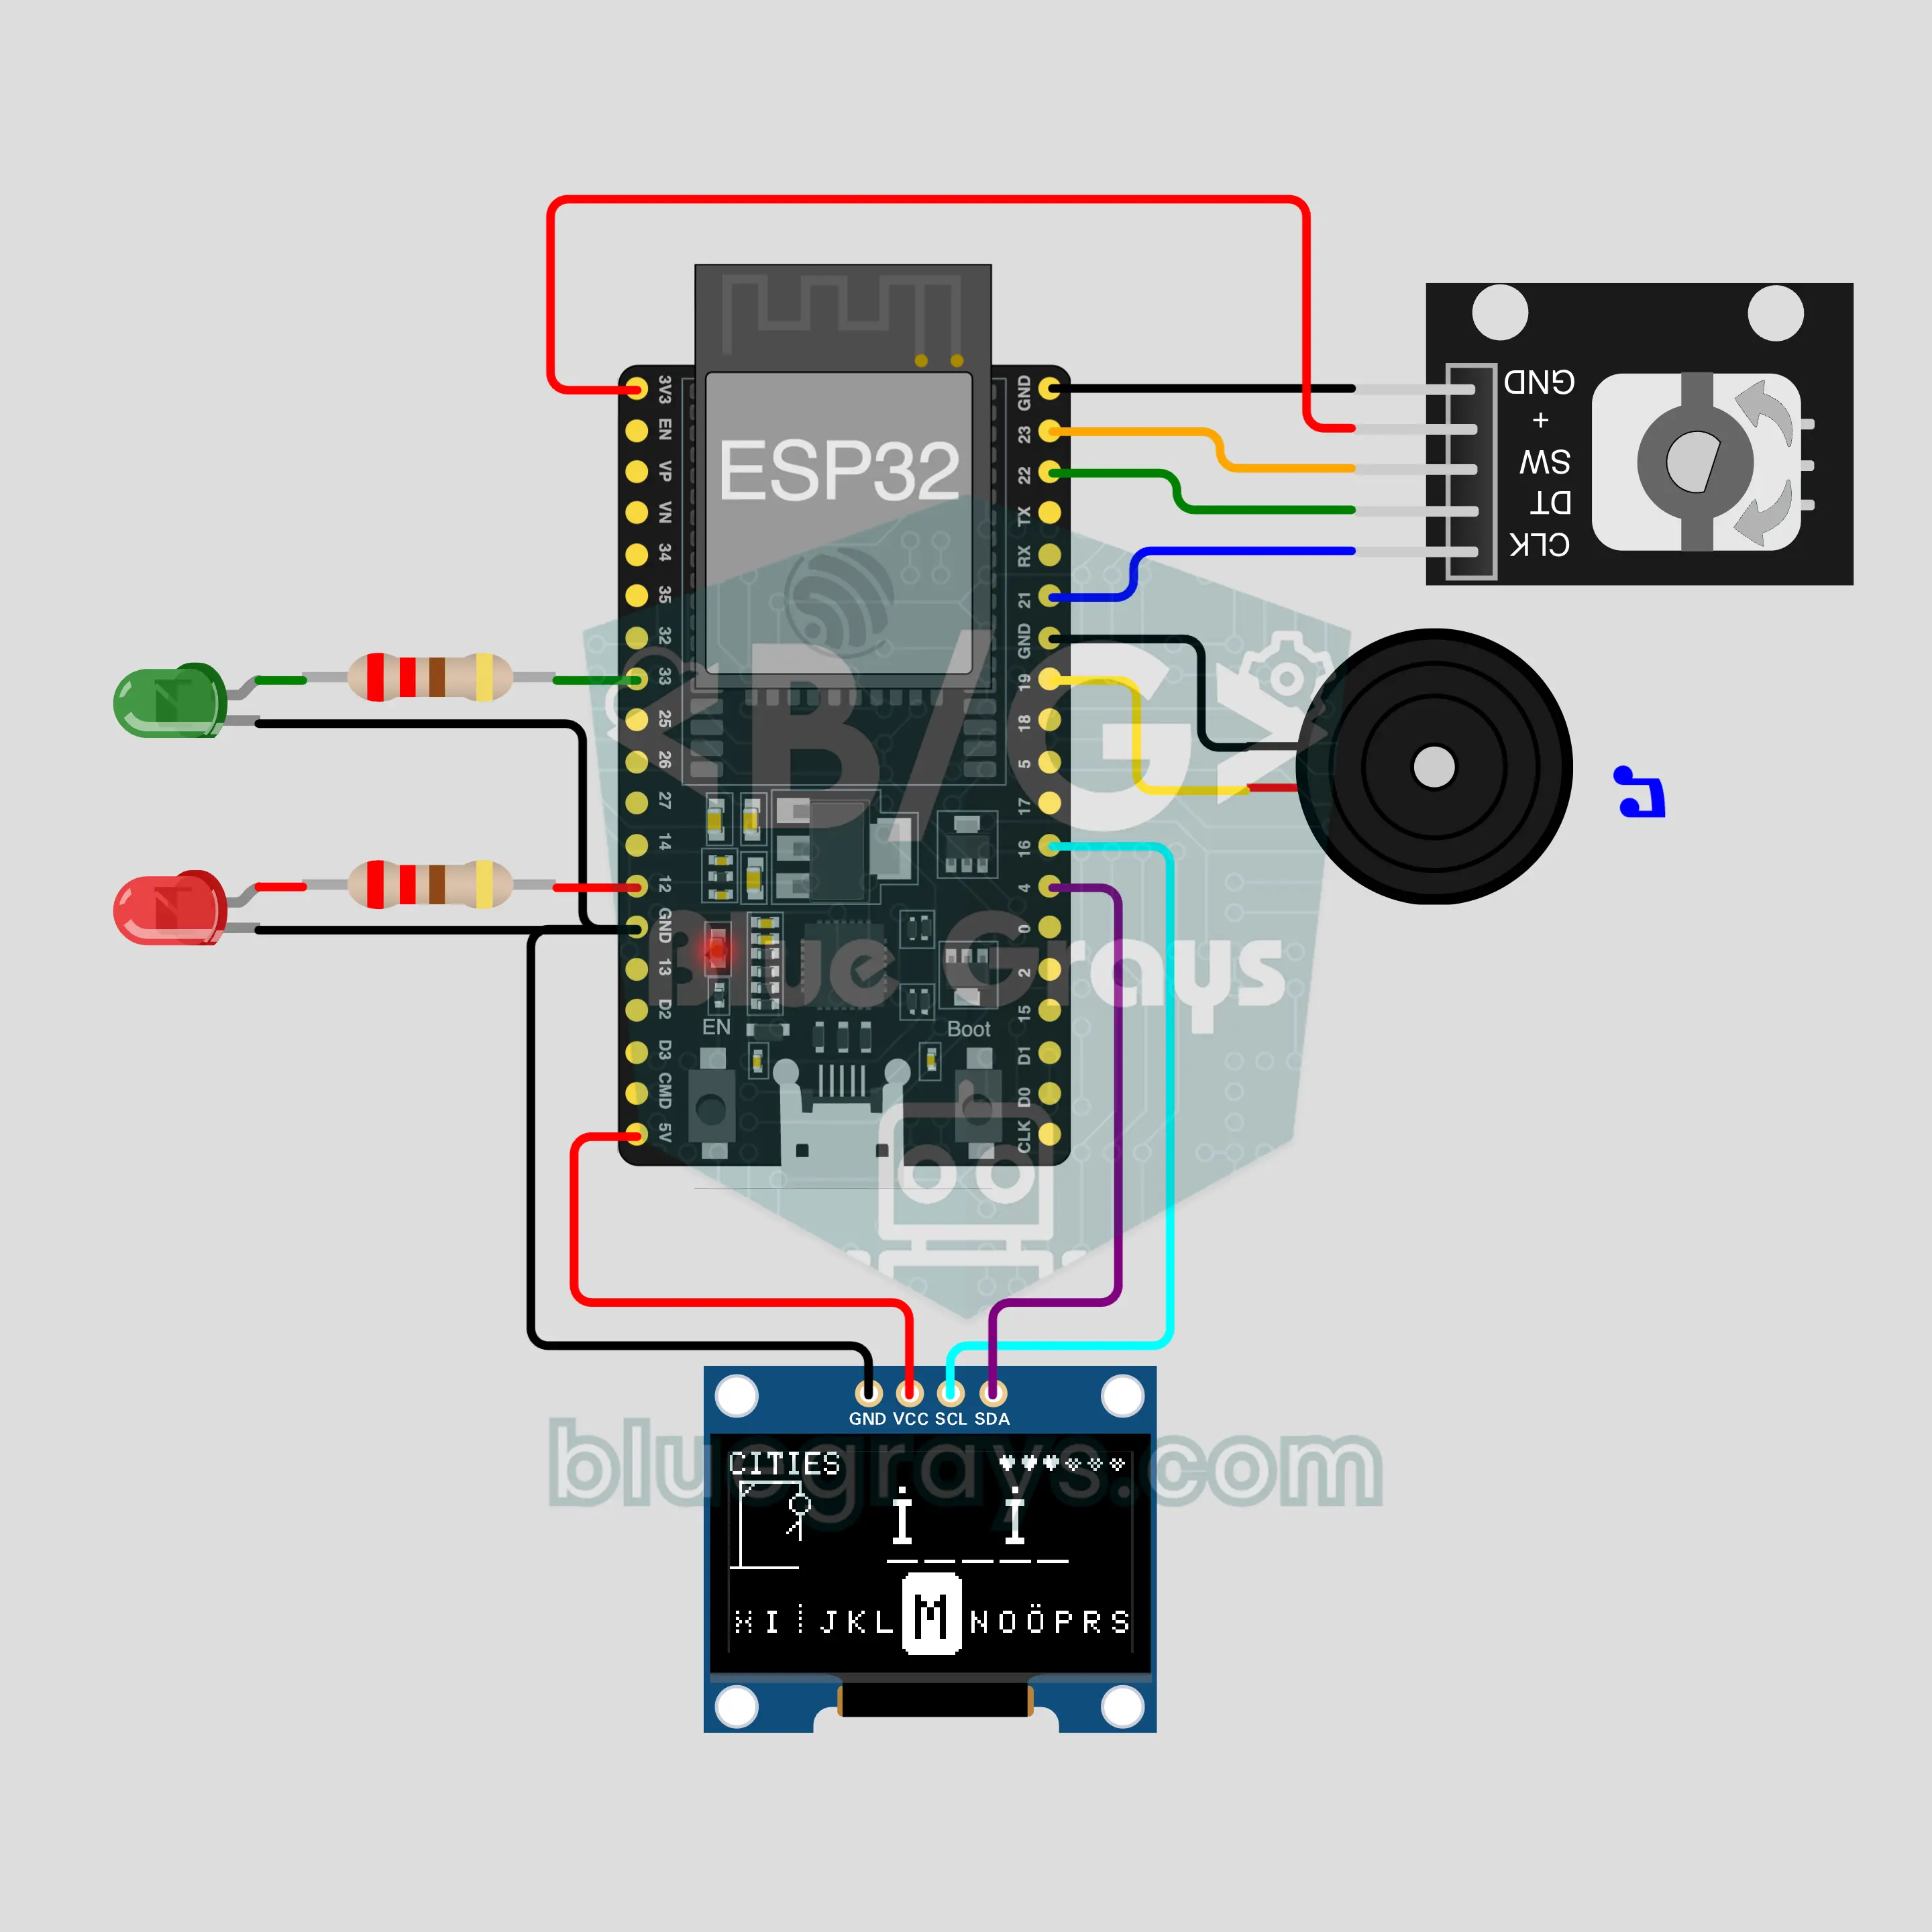
Wisielec z ESP32 (OLED + enkoder obrotowy KY-040 + buzzer)
Klasyczna zeszytowa gra w wisielca na ESP32 i OLED 0,96 cala! Obrót enkodera KY-040 przesuwa pasek z alfabetem, a naciśnięcie zgaduje wybraną literę. Dobra litera wlatuje na swoje miejsce i zapala się zielona dioda LED; zła dokłada element szubienicy, a czerwona dioda LED i buzzer protestują. Słowa tureckie i angielskie, trzy kategorie, rekordowa seria i tryb dla dwóch graczy.
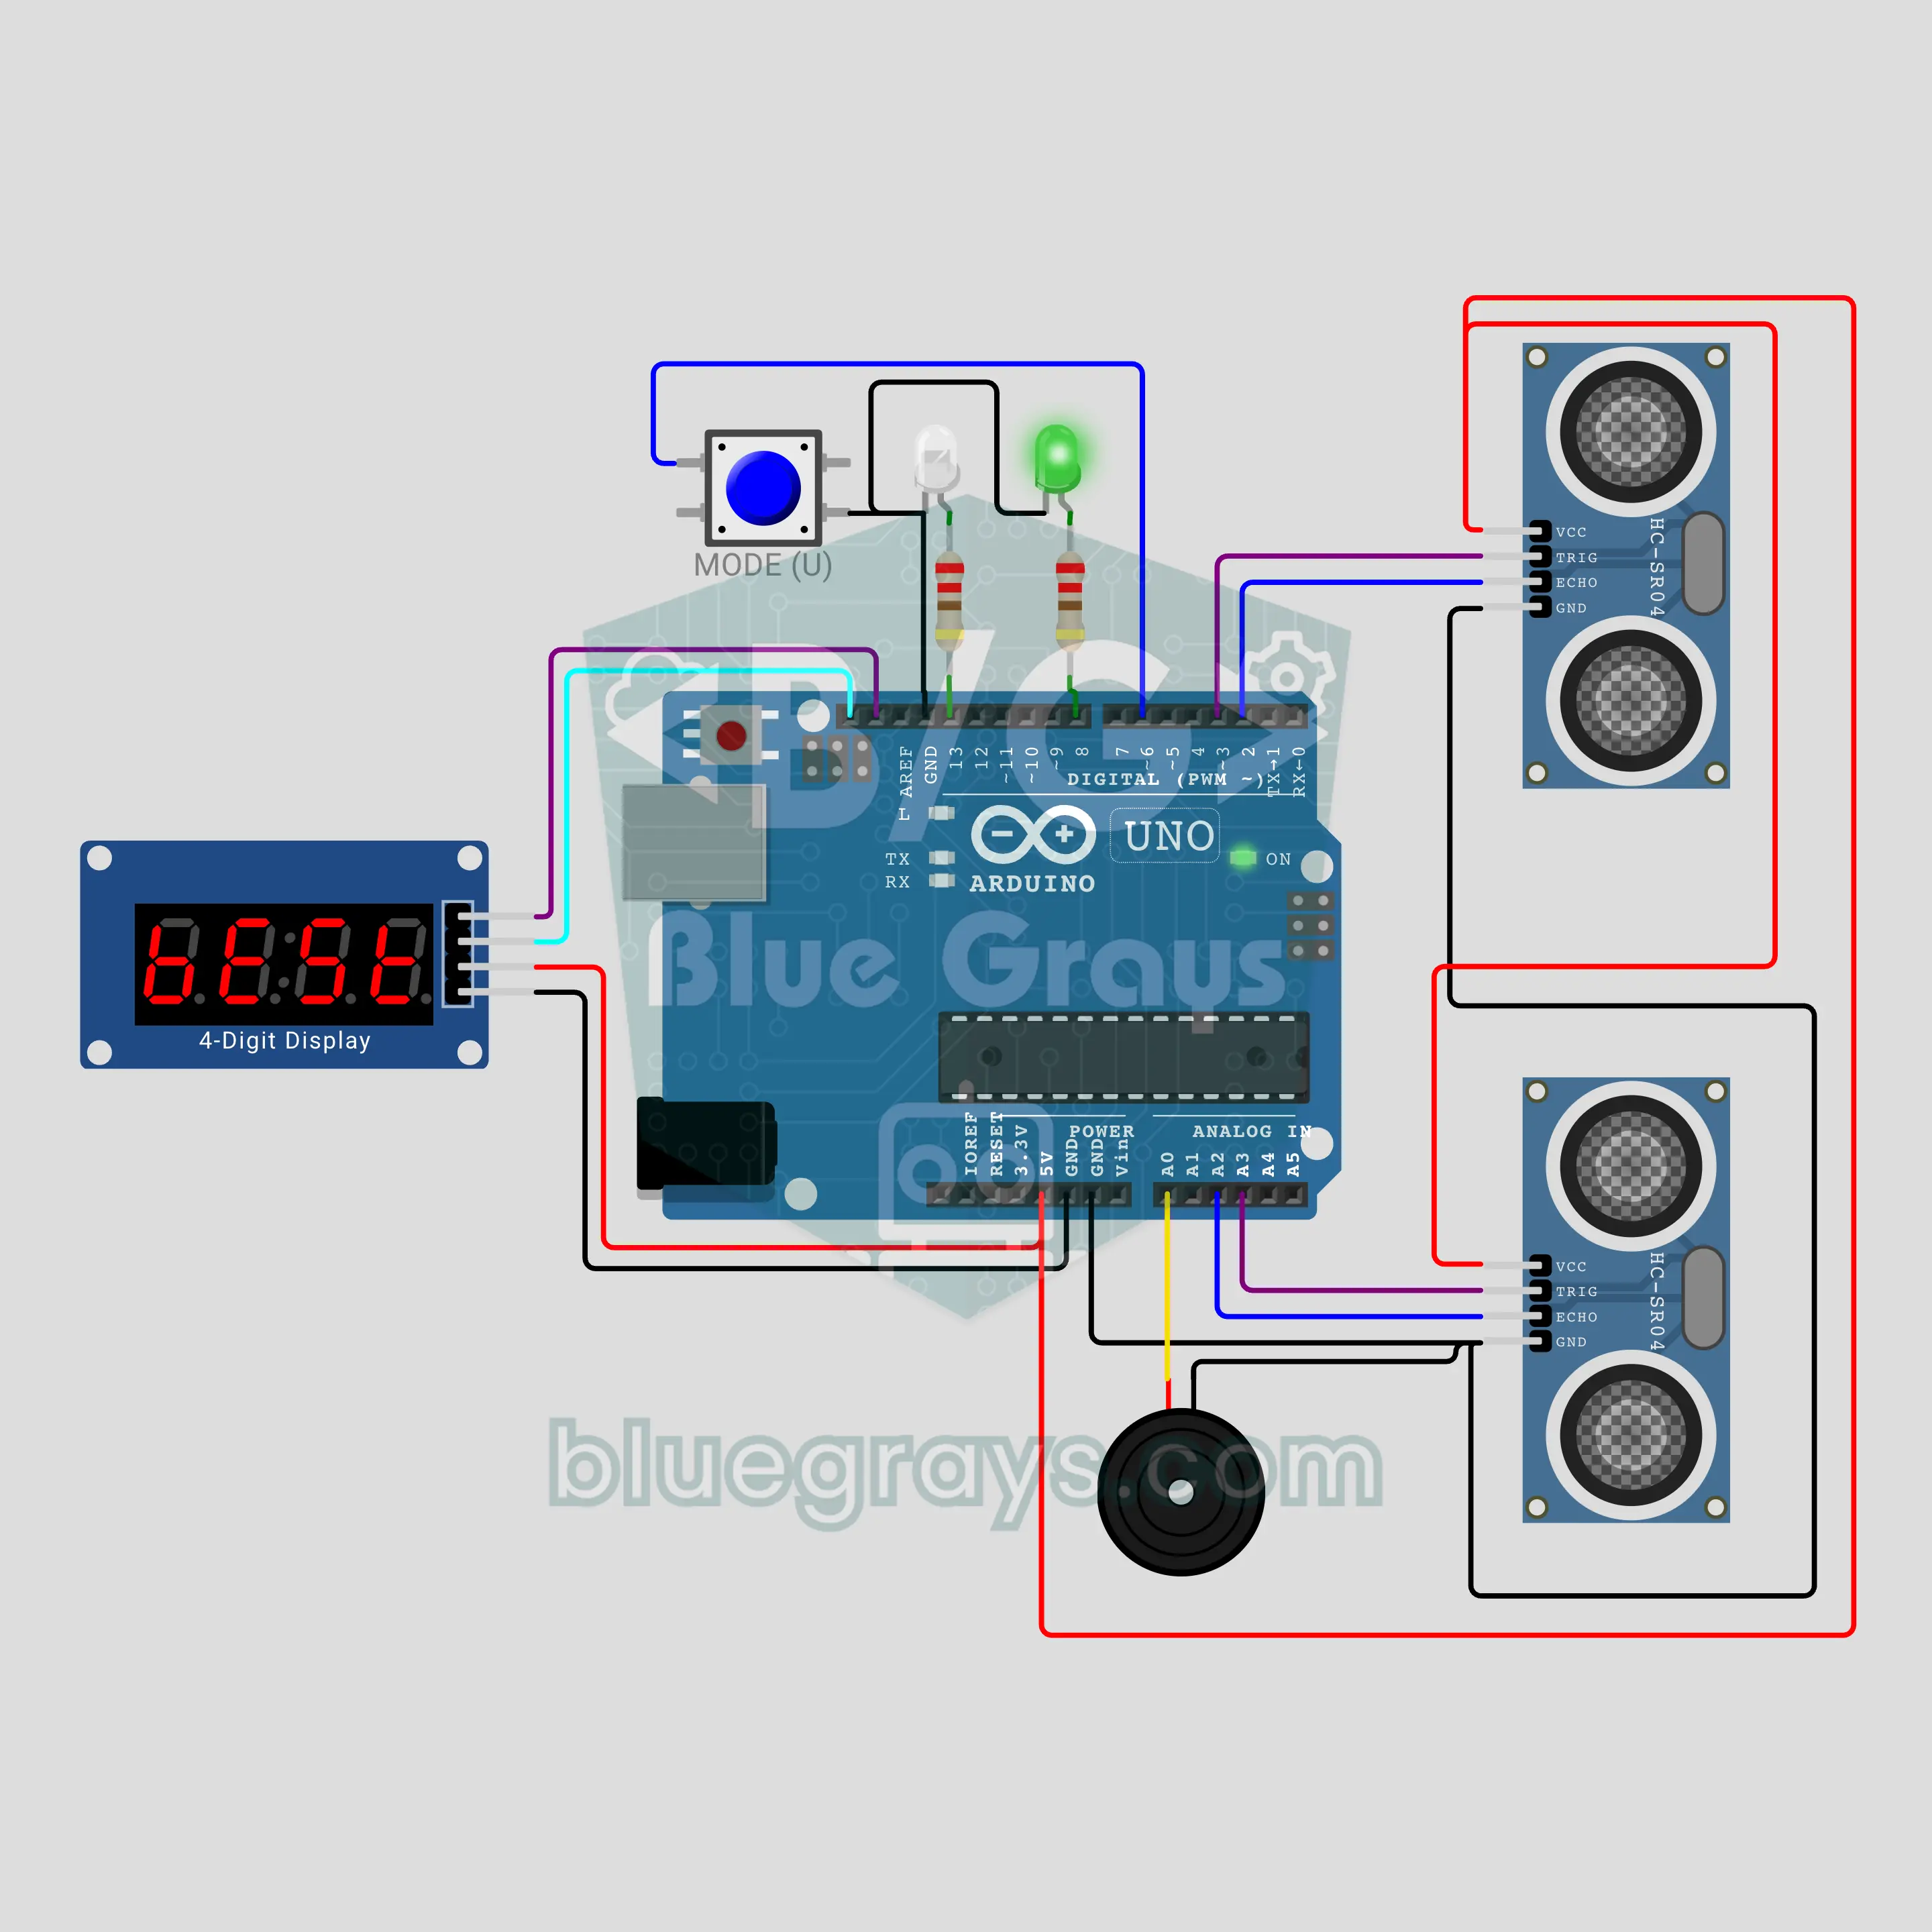
Radar prędkości dla autek z Arduino (2 HC-SR04 + wyświetlacz TM1637)
Radar prędkości dla autek zabawek! Dwa czujniki HC-SR04 stoją 20 cm od siebie przy torze i mierzą przez micros(), kiedy autko je mija: prędkość = droga / czas. TM1637 pokazuje wynik w cm/s, km/h albo jako prędkość rzeczywistą w skali 1:64. Po przekroczeniu limitu biała dioda LED błyska jak fotoradar i włącza się syrena; jazda w przeciwną stronę jest oznaczana minusem, a rekord zostaje w EEPROM.
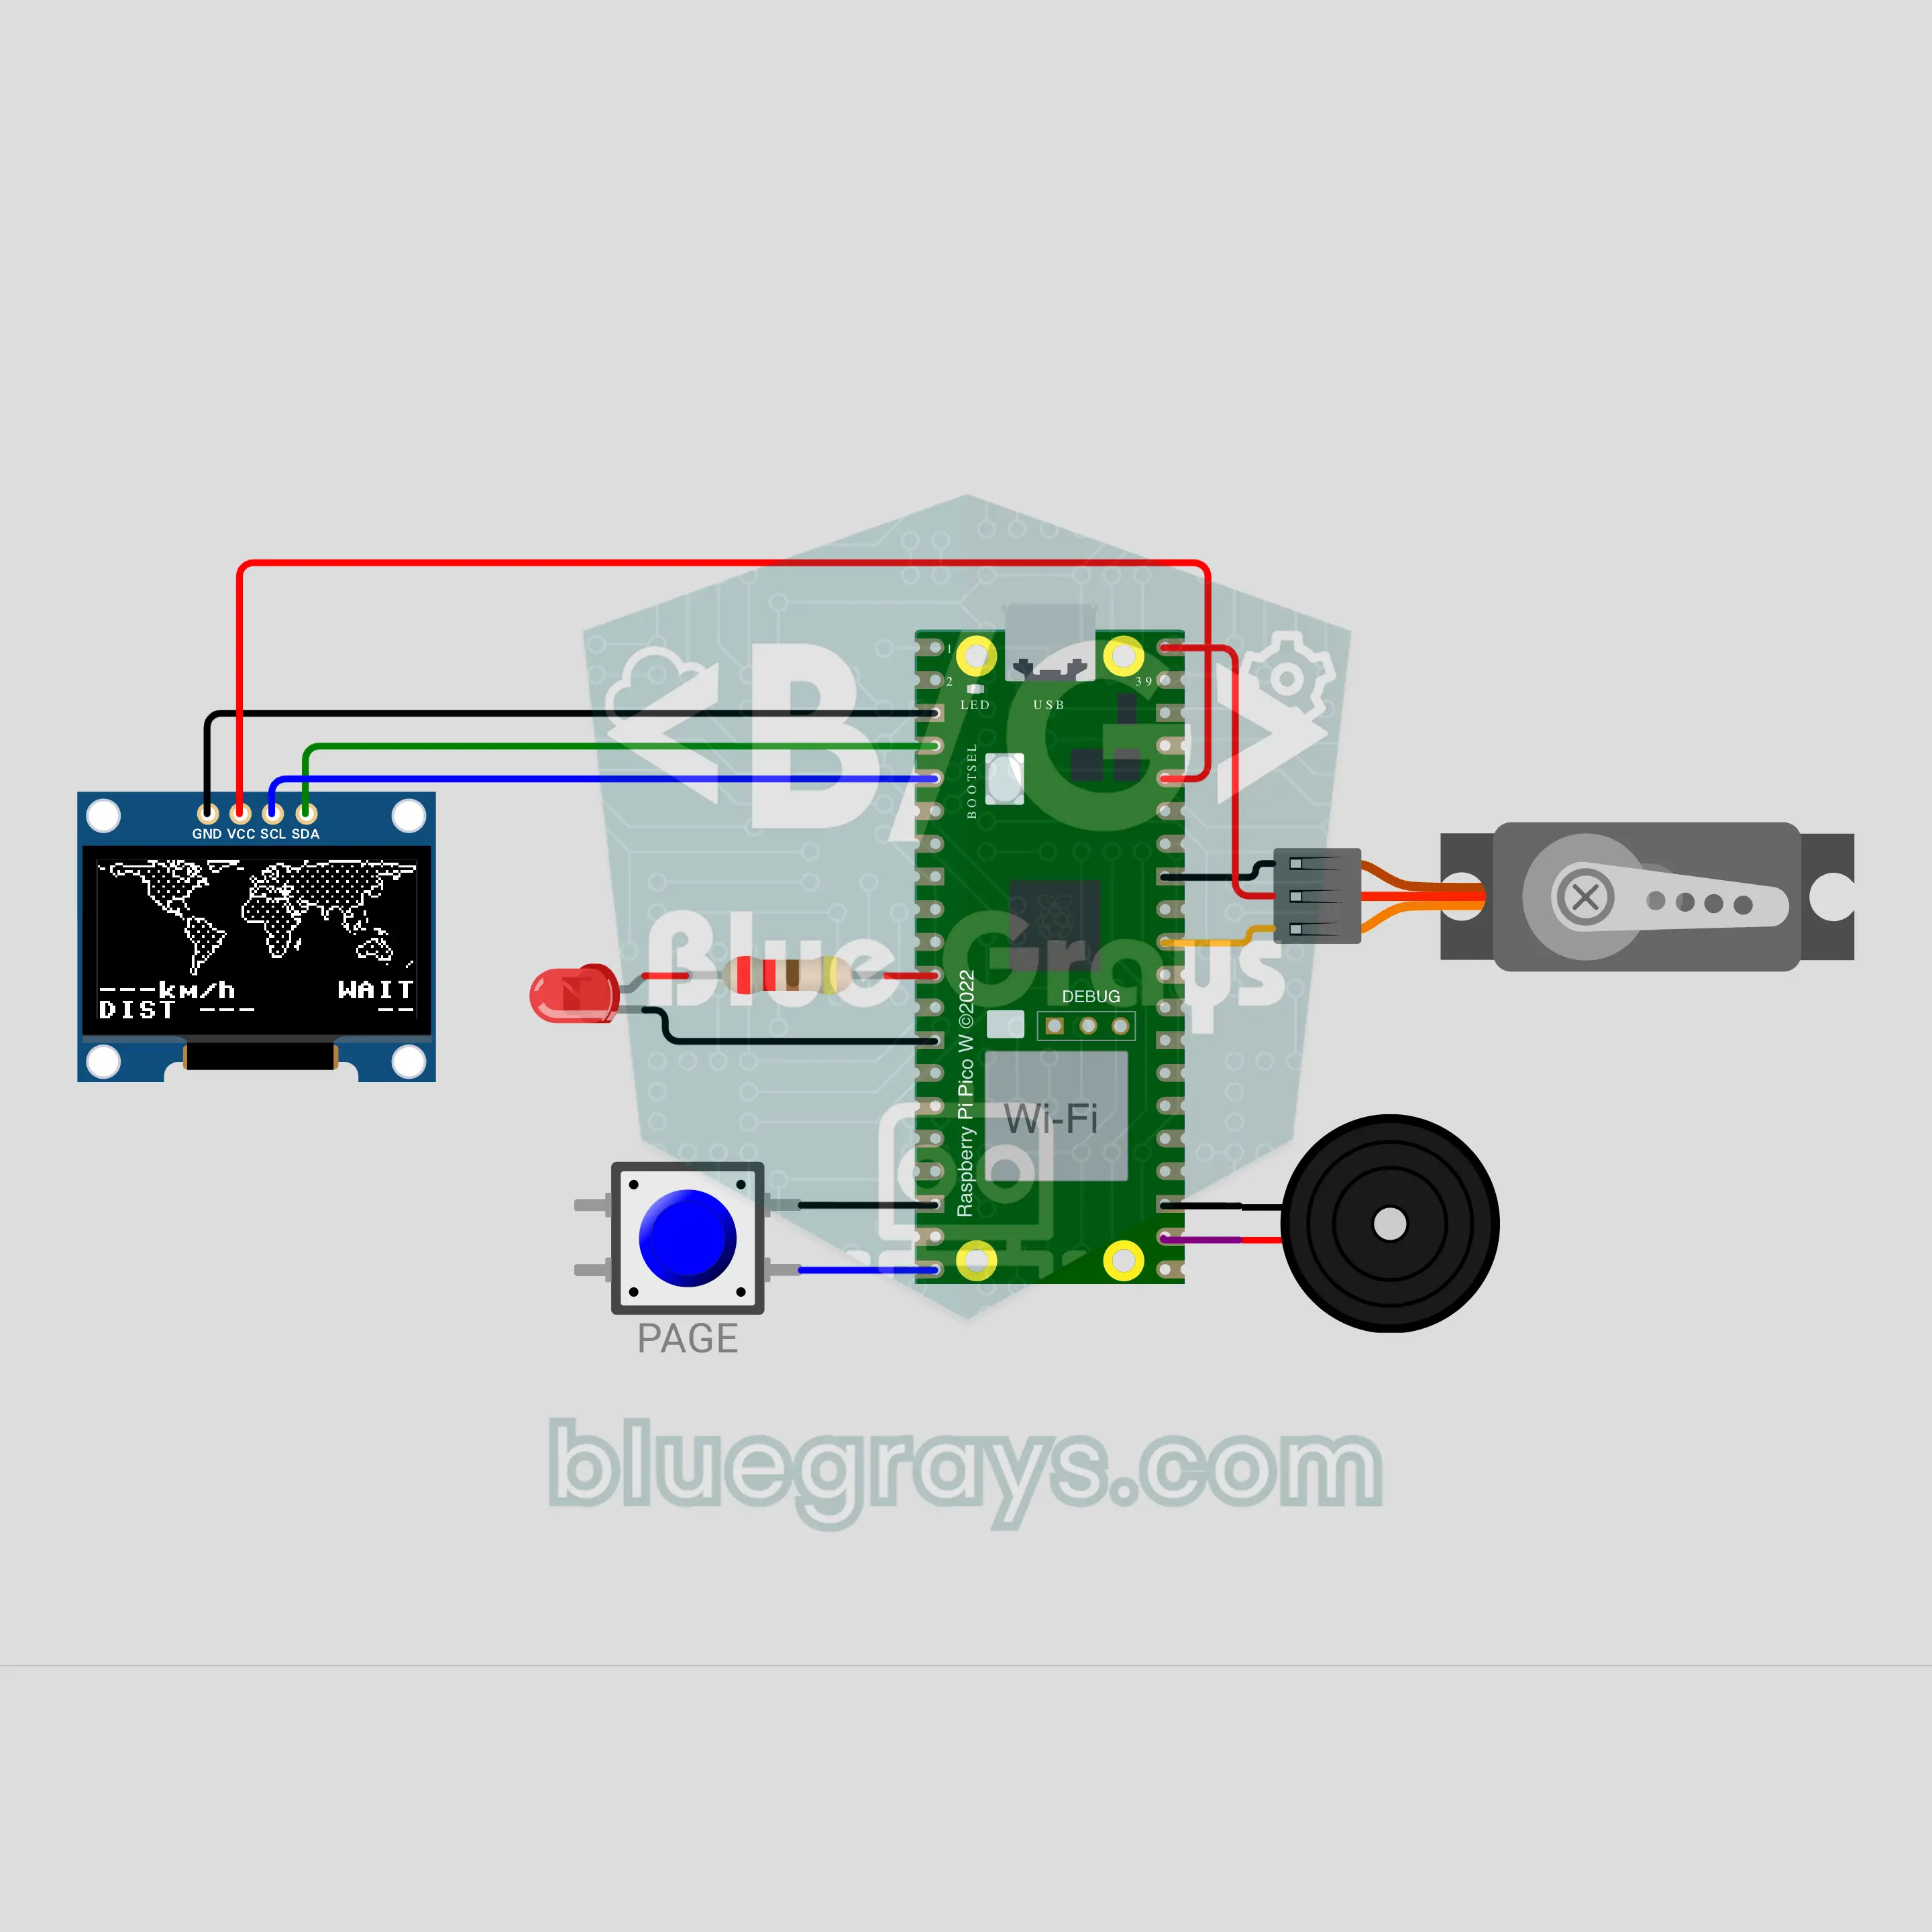
Lokalizator ISS z Raspberry Pi Pico W (mapa świata na OLED + wskazówka na serwie + buzzer)
Gdzie jest teraz Międzynarodowa Stacja Kosmiczna? Raspberry Pi Pico W co 5 sekund pobiera jej pozycję z internetu; na mapie świata na OLED 0,96 cala stacja miga, jej dotychczasowa trasa jest narysowana linią ciągłą, a dalsza kropkowaną. Wskazówka na serwie SG90 pokazuje, w którą stronę od twojego domu jest stacja, a gdy jest blisko, dioda LED i buzzer mówią „spójrz w górę”. Przycisk przełącza na ludzi w kosmosie i surowe dane; bez danych działa dalej model orbity.
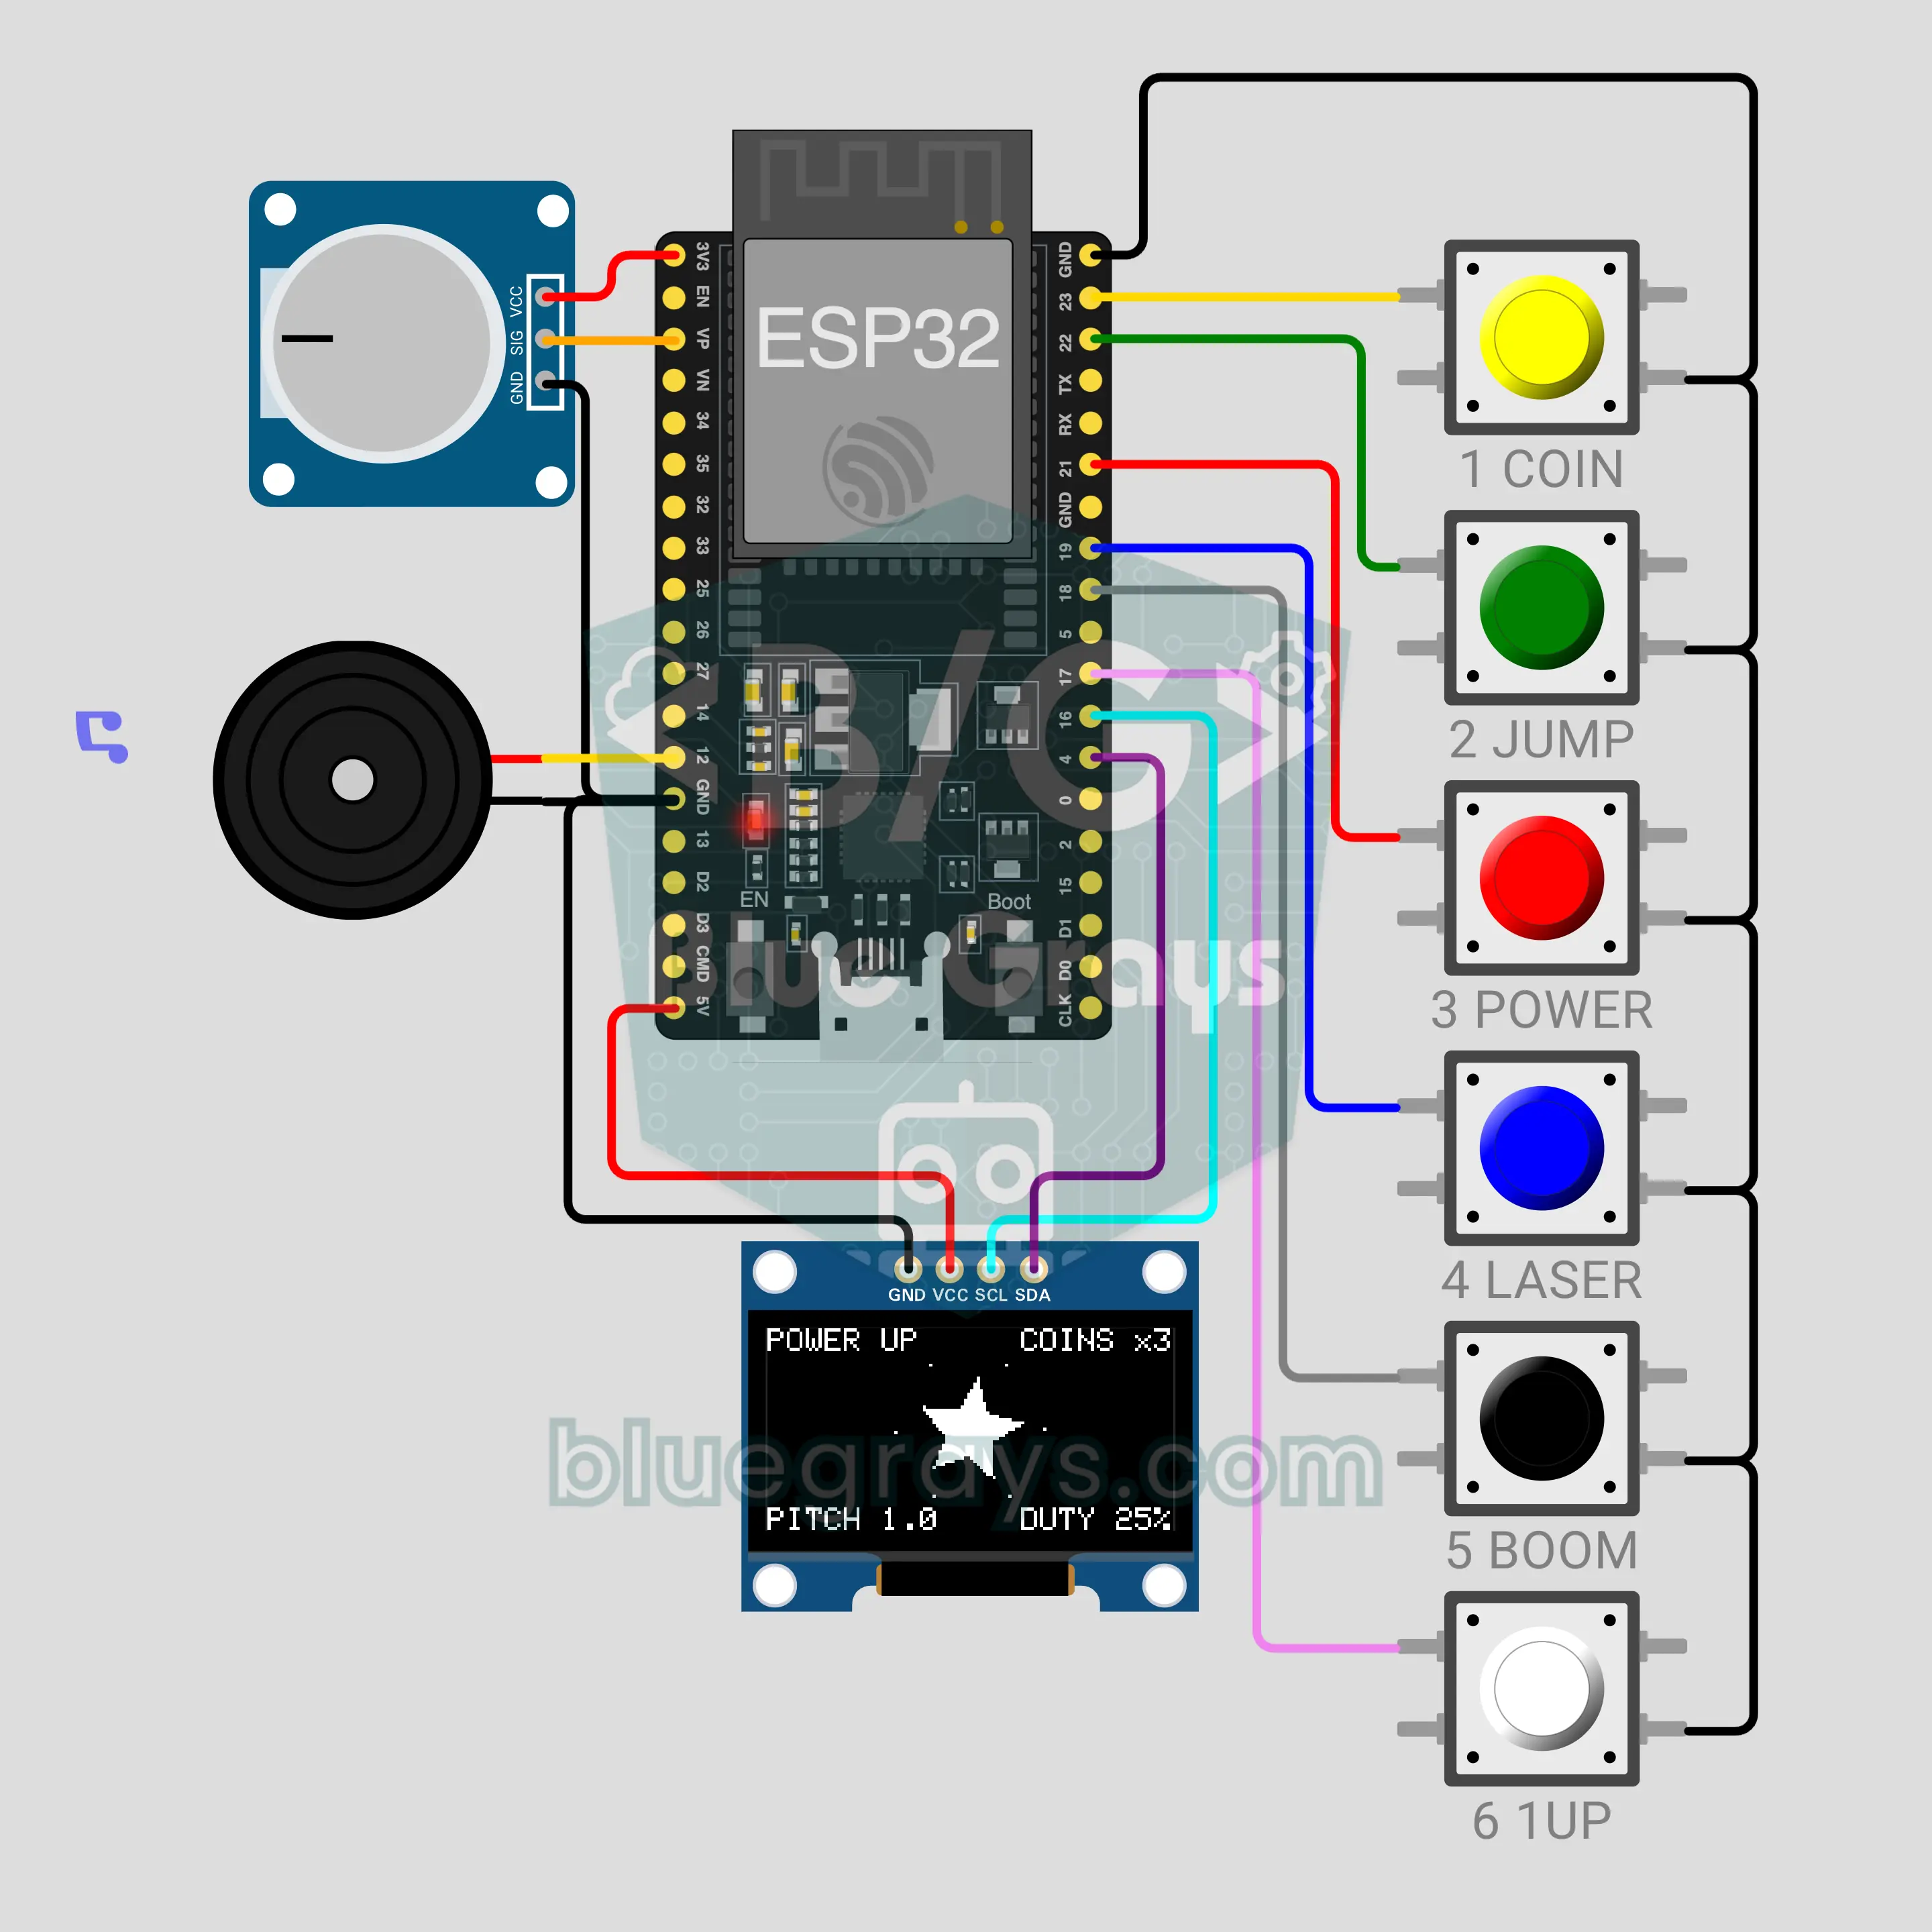
Pudełko 8-bitowych efektów dźwiękowych z ESP32 (6 przycisków + OLED + buzzer + potencjometr)
Każdy przycisk to dźwięk z gry retro! ESP32 daje sześciu przyciskom dźwięki monety, skoku, wzmocnienia, lasera, wybuchu i dodatkowego życia; żaden z nich nie jest plikiem dźwiękowym, każdy powstaje na żywo na buzzerze pasywnym dzięki wypełnieniu PWM i przesuwaniu częstotliwości. OLED 0,96 cala rysuje do każdego dźwięku pikselową animację. Potencjometr przesuwa wysokość od olbrzyma do wiewiórki, a przyciski 1 i 6 razem nagrywają krótki rytm.
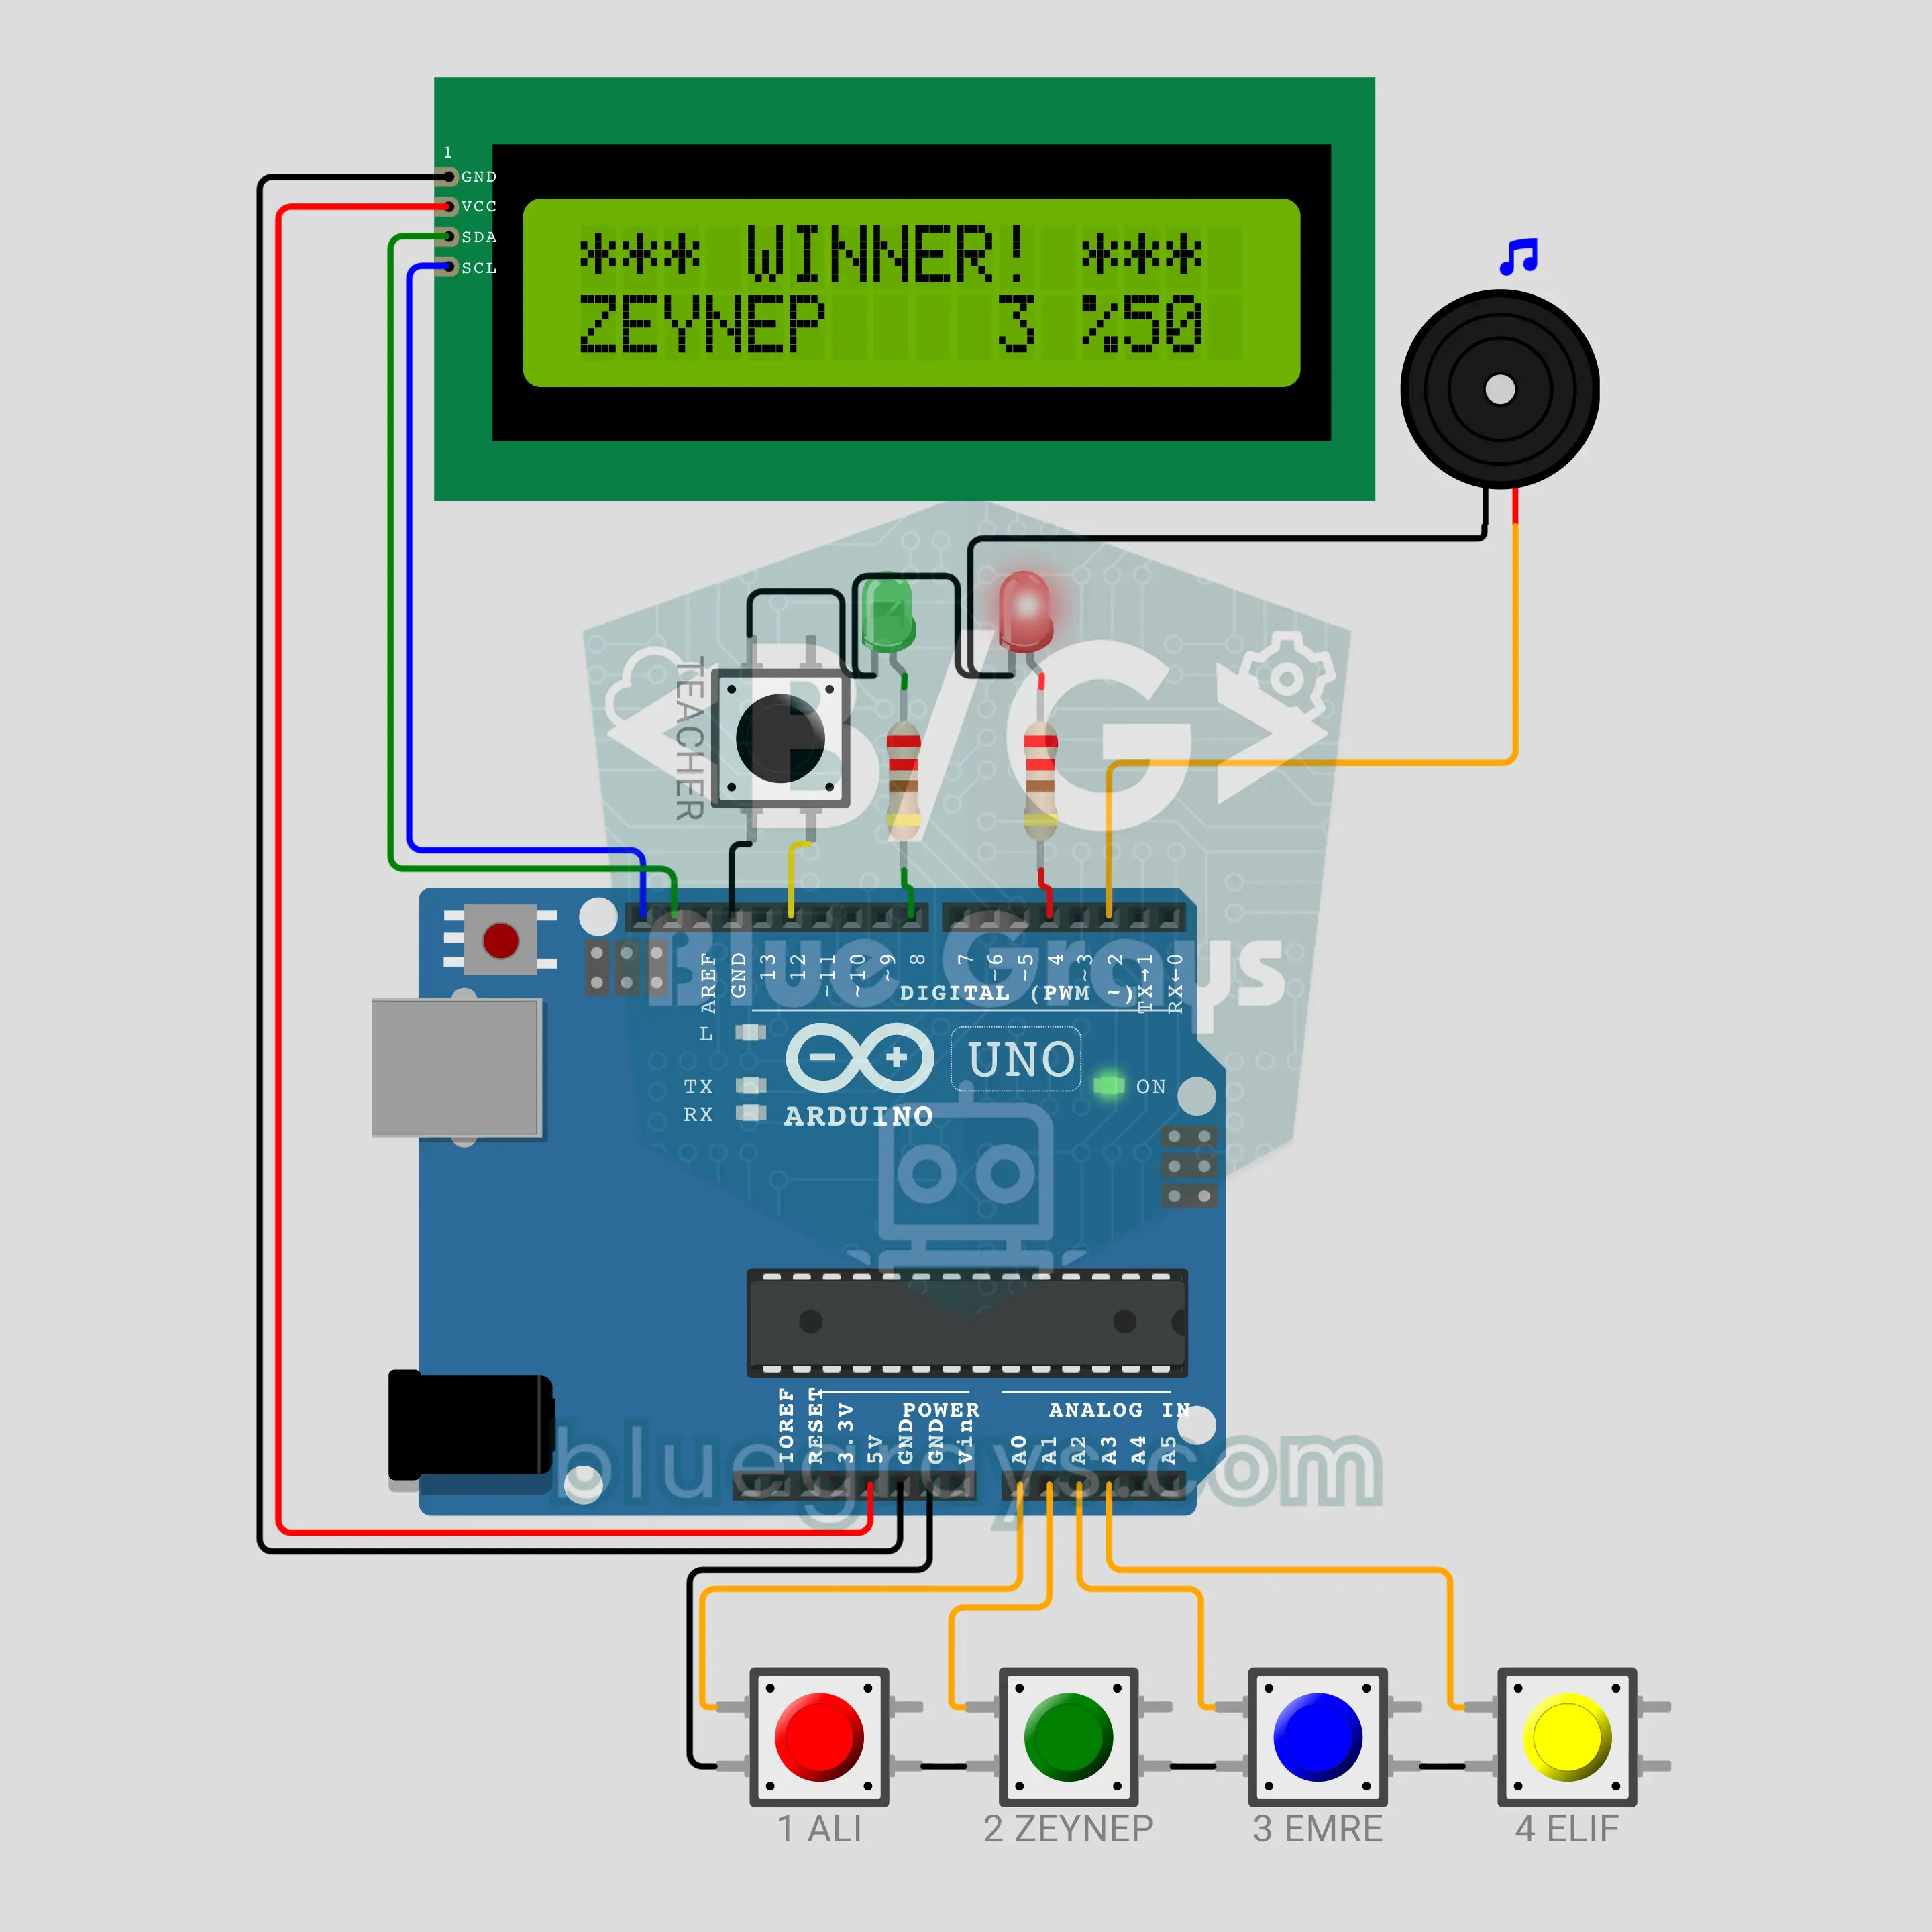
Maszyna do głosowania na przewodniczącego klasy z Arduino (4 przyciski kandydatów + LCD I2C + buzzer)
Urna bez kartek na wybory przewodniczącego klasy! Uczniowie naciskają jeden z czterech przycisków kandydatów, LCD I2C dziękuje, a maszyna blokuje się na 3 sekundy; ekran pokazuje tylko łączną liczbę głosów, więc to, kto prowadzi, pozostaje tajemnicą. Gdy nauczyciel przytrzyma swój przycisk przez 3 sekundy i potwierdzi, wyniki są ogłaszane od najmniejszej do największej liczby głosów przy werblach, a zwycięzca na końcu. Każdy głos od razu trafia do EEPROM i przetrwa zanik prądu.
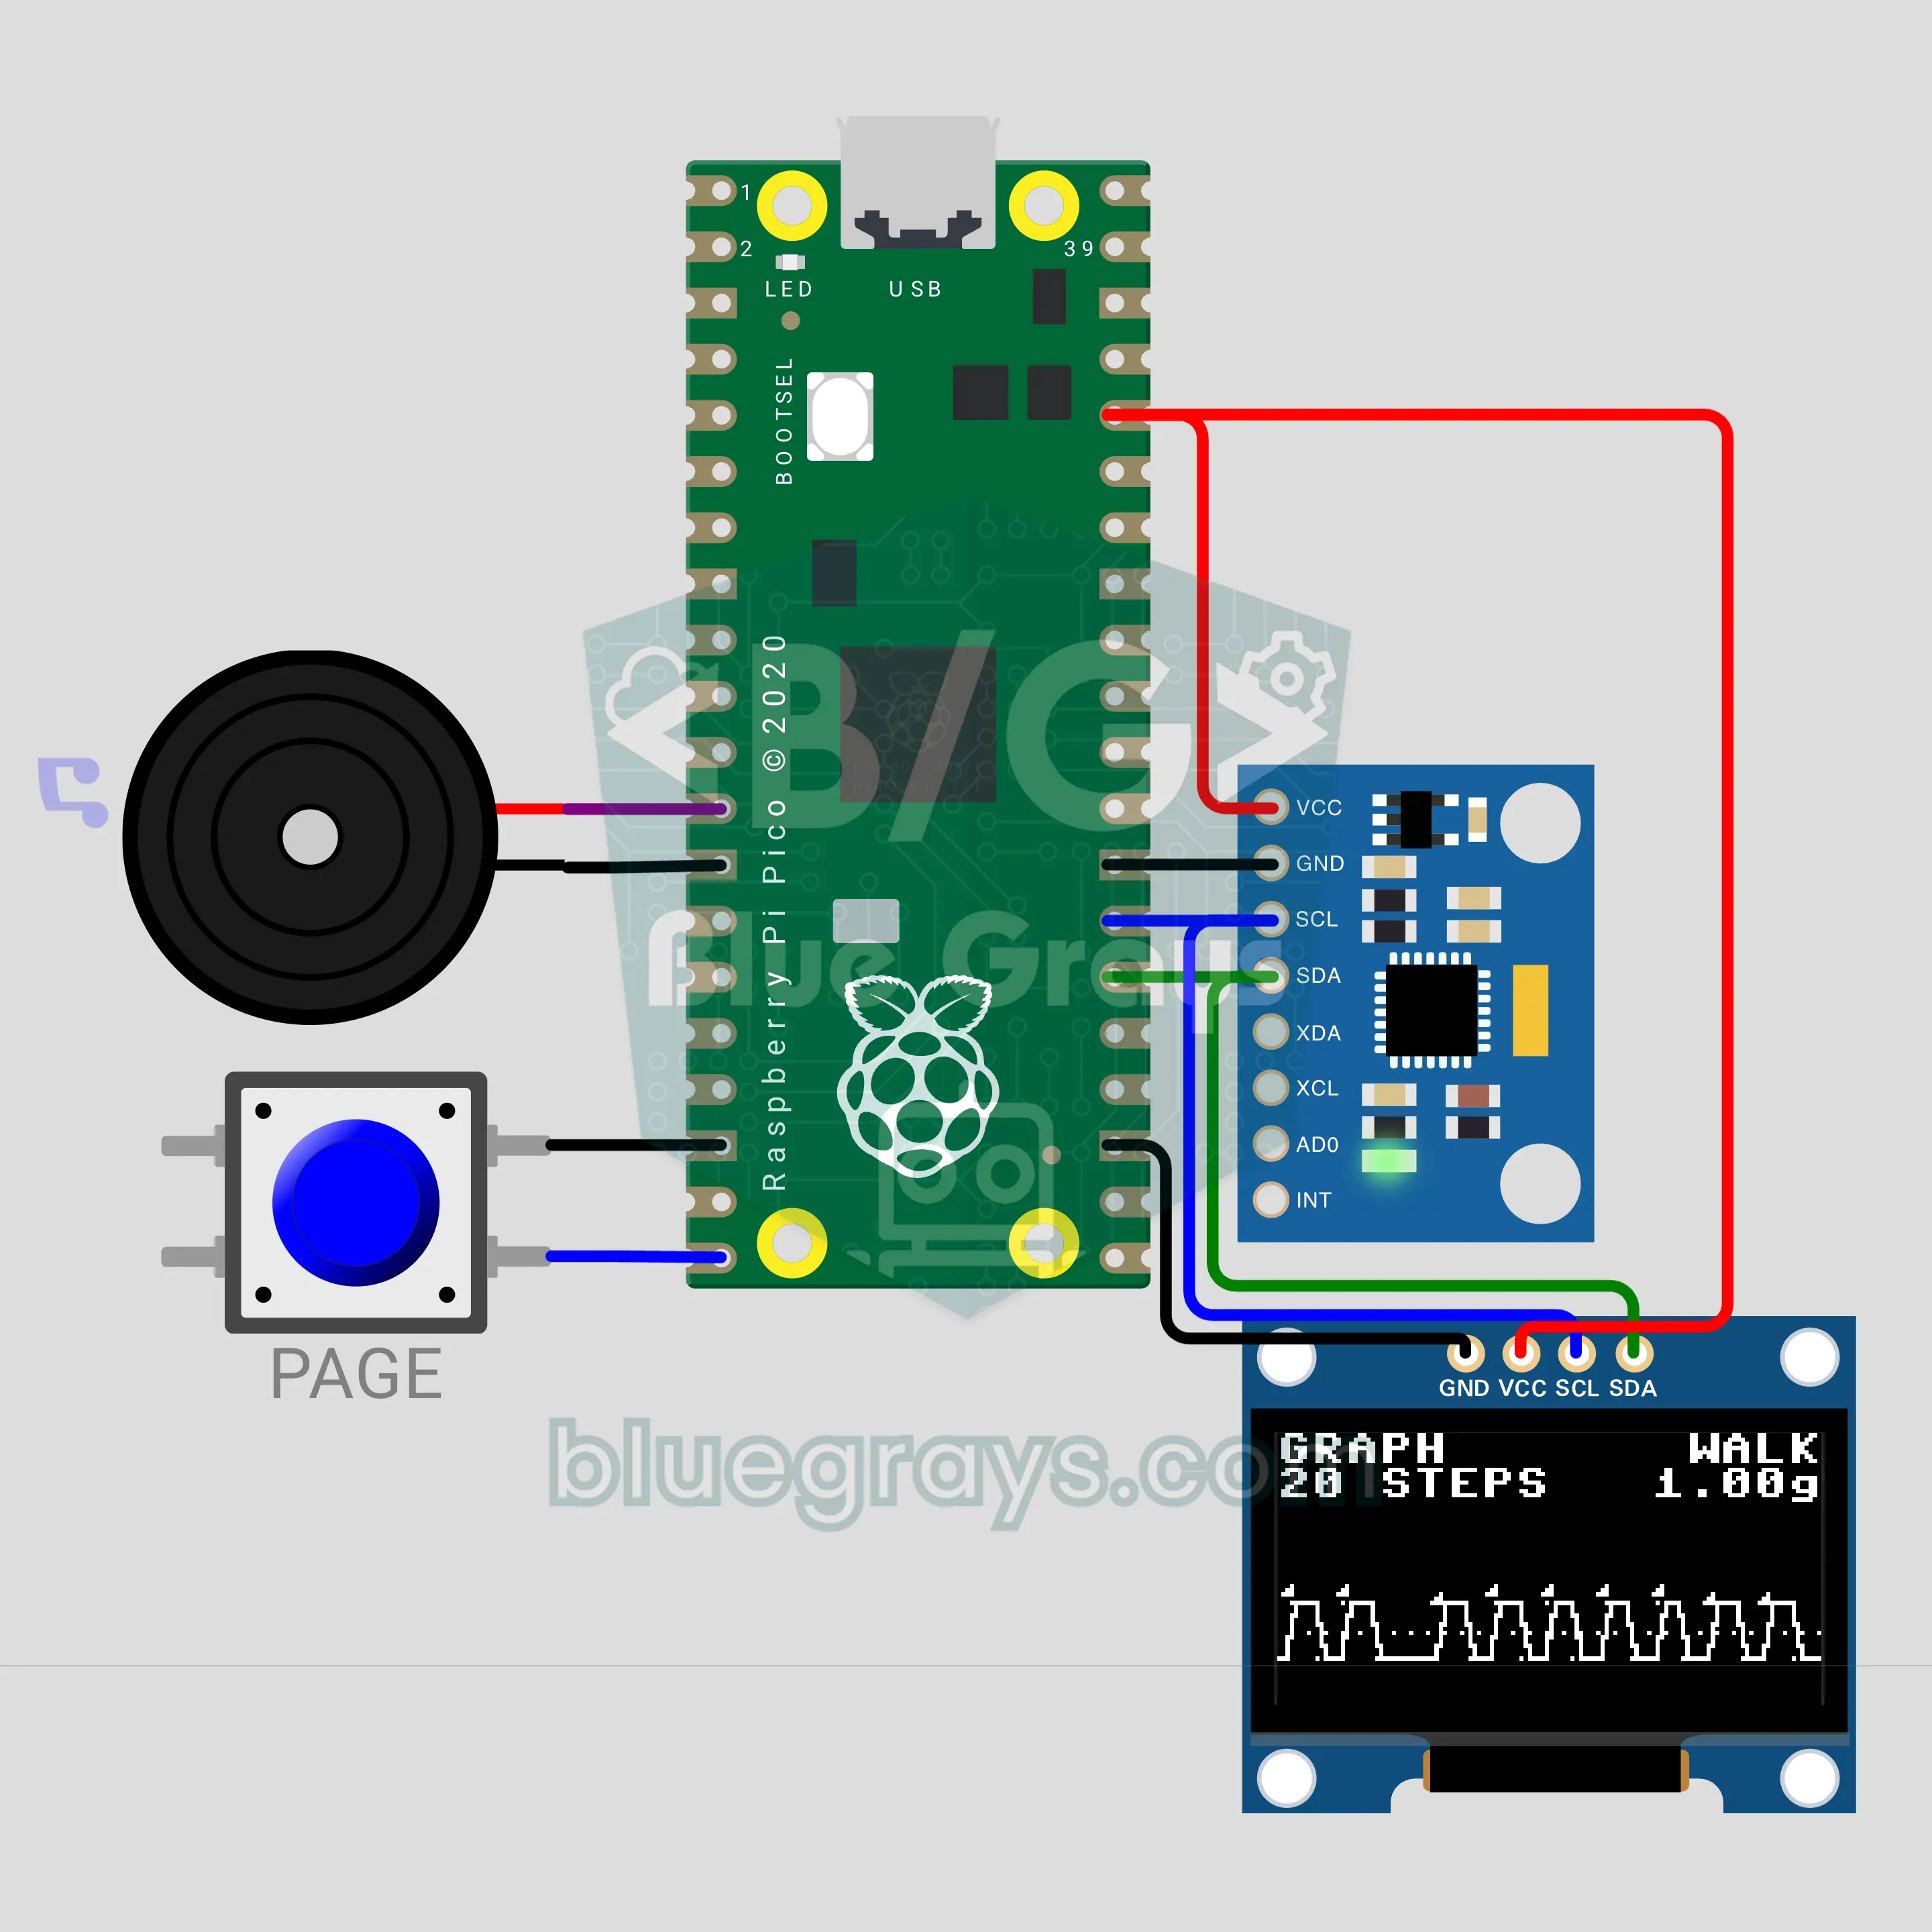
Krokomierz z Raspberry Pi Pico (MPU-6050 + OLED + buzzer)
Zobacz na własnym układzie, jak smartwatche liczą kroki! Raspberry Pi Pico odczytuje akcelerometr MPU-6050 50 razy na sekundę, wygładza sygnał i liczy szczyt, który tworzy każdy krok. OLED 0,96 cala pokazuje kroki, dystans, kalorie i tempo, a strona z wykresem na żywo rysuje jeden na drugim surowy sygnał, średnią i próg. Po osiągnięciu celu buzzer gra melodię, a licznik jest zapisywany w pamięci flash.
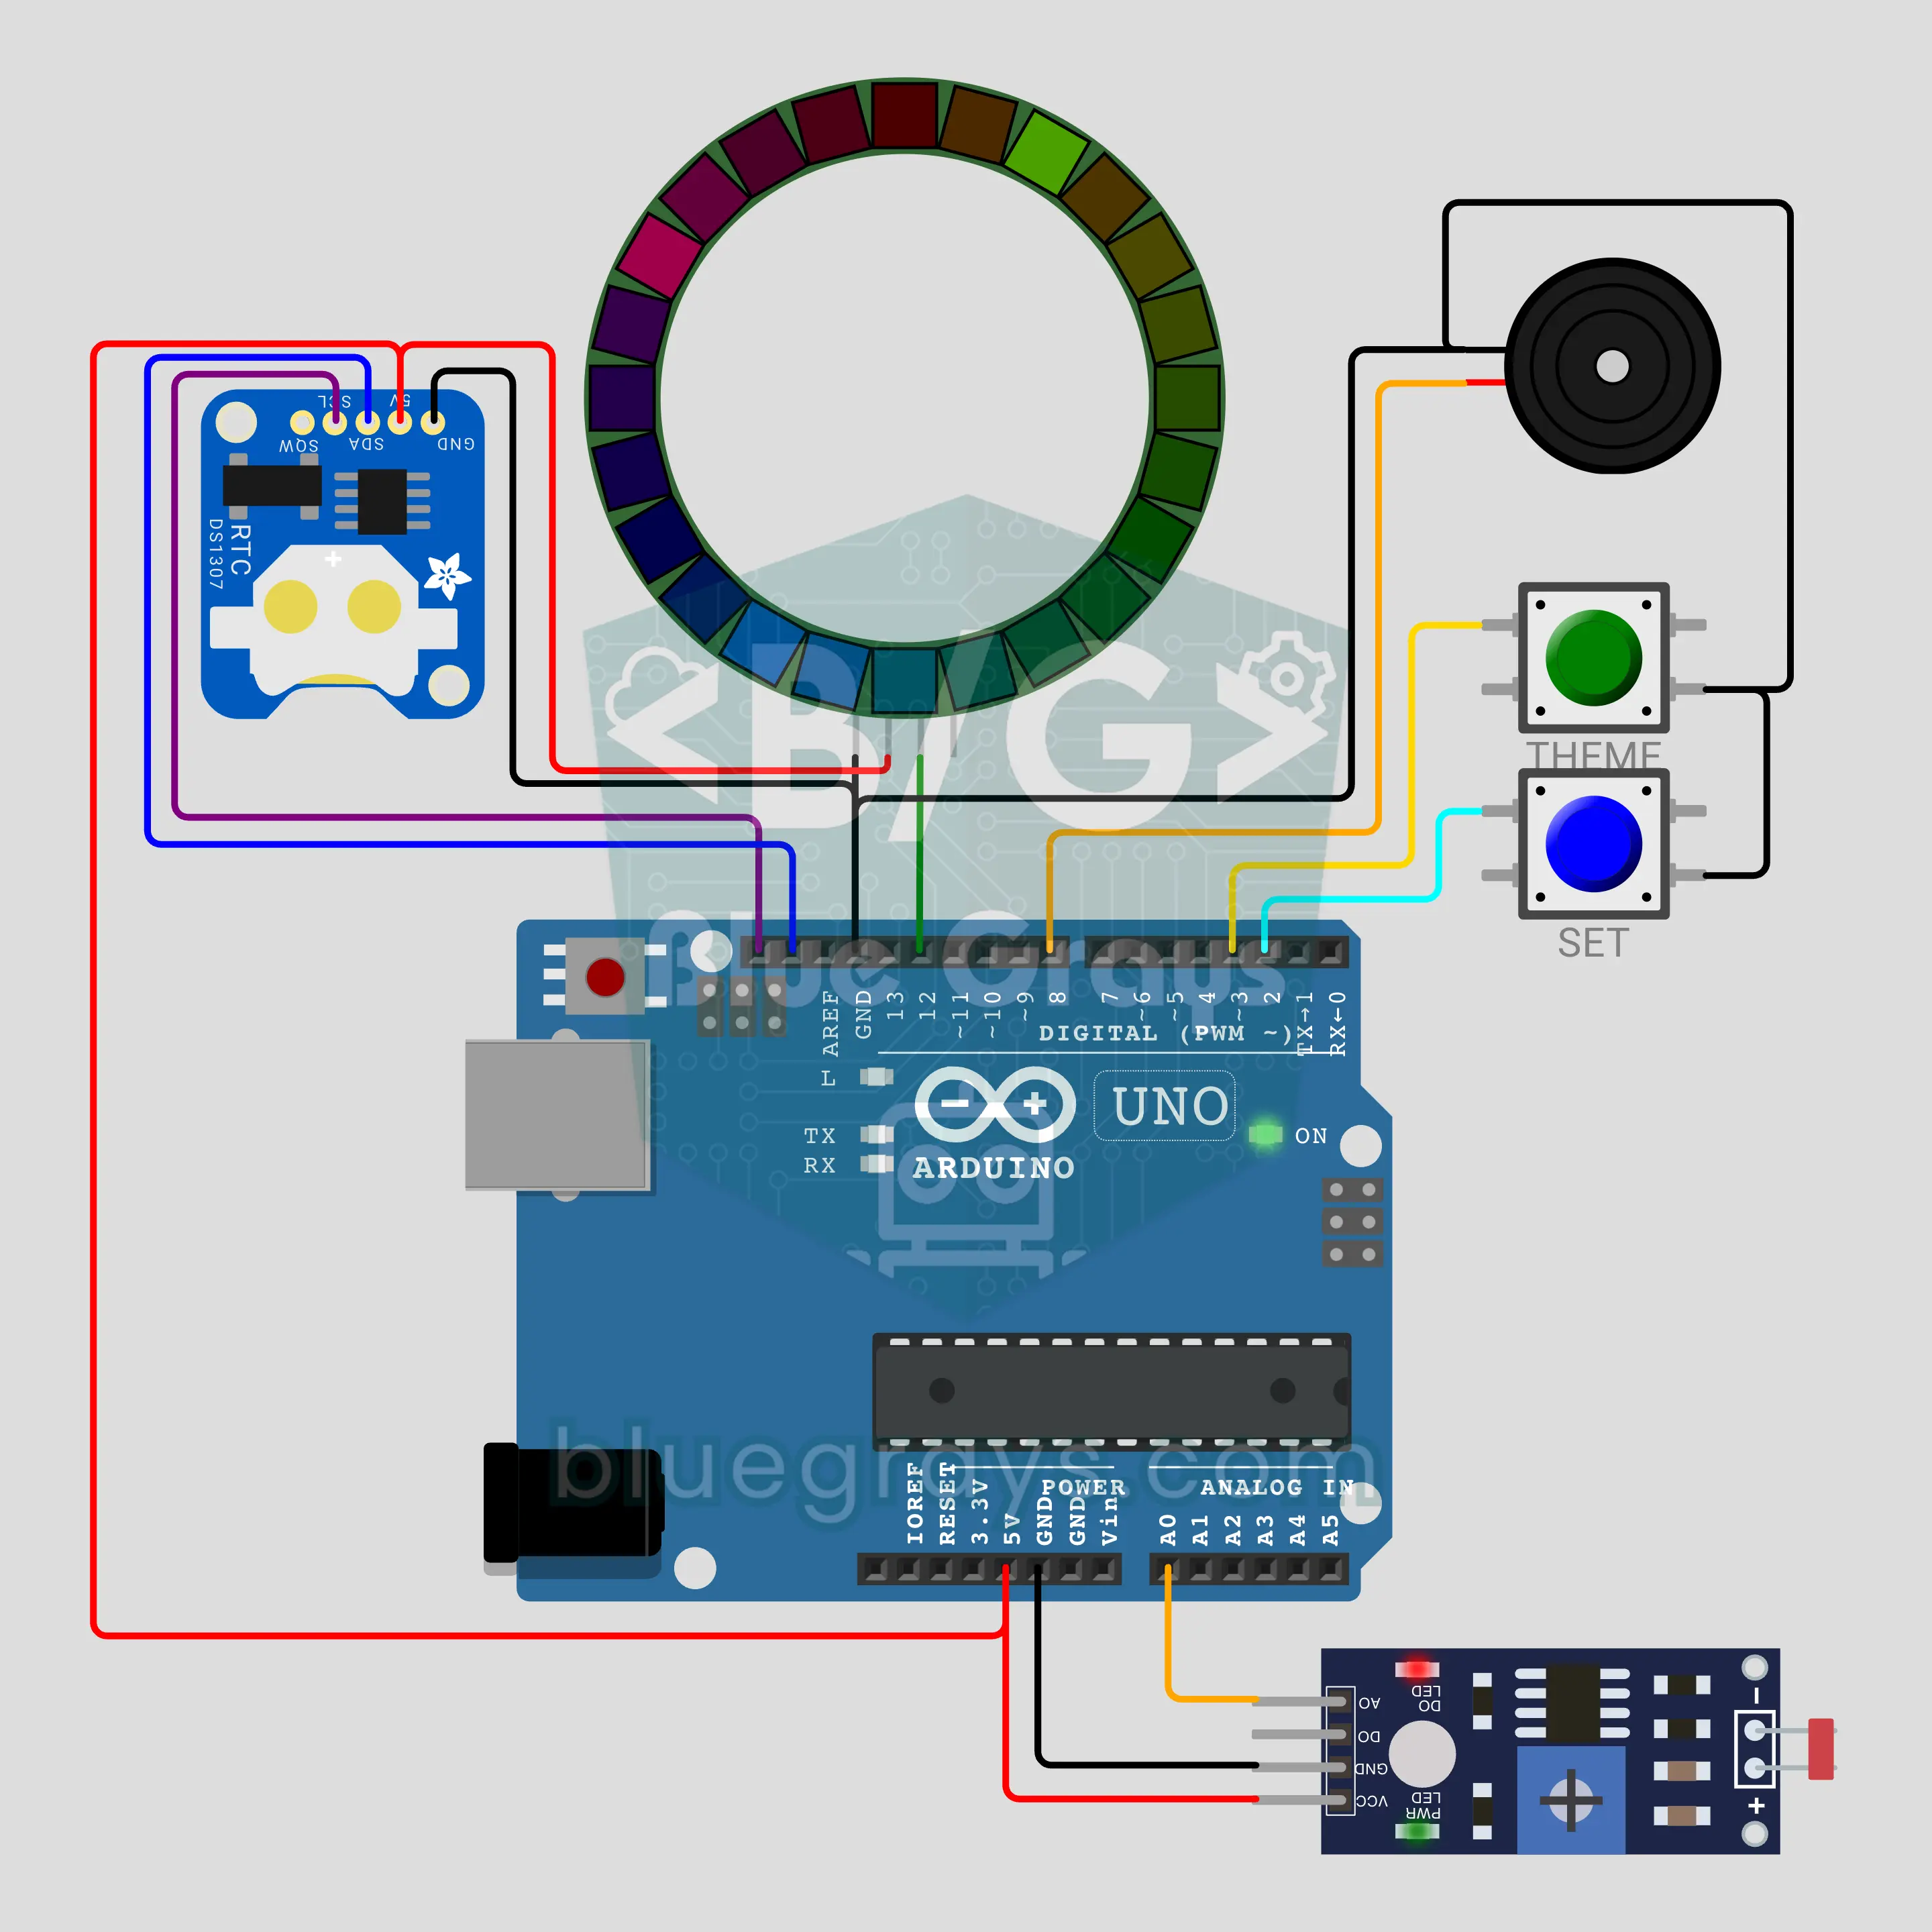
Zegar z pierścieniem NeoPixel na Arduino (DS1307 + pierścień 24 LED + LDR)
Zegar ścienny ze wskazówkami ze światła! Na pierścieniu NeoPixel z 24 LED czerwone światło pokazuje godzinę, zielone minutę, a niebieska kometa sekundę; wskazówki płynnie przechodzą między dwiema diodami, a tam, gdzie się nakładają, kolory się mieszają. DS1307 utrzymuje czas dzięki baterii pastylkowej, a LDR dopasowuje jasność do światła w pokoju i w ciemności przełącza na nocną czerwień. O pełnej godzinie buzzer wybija tyle razy, ile wskazuje godzina, a cztery motywy są zapisane w EEPROM.
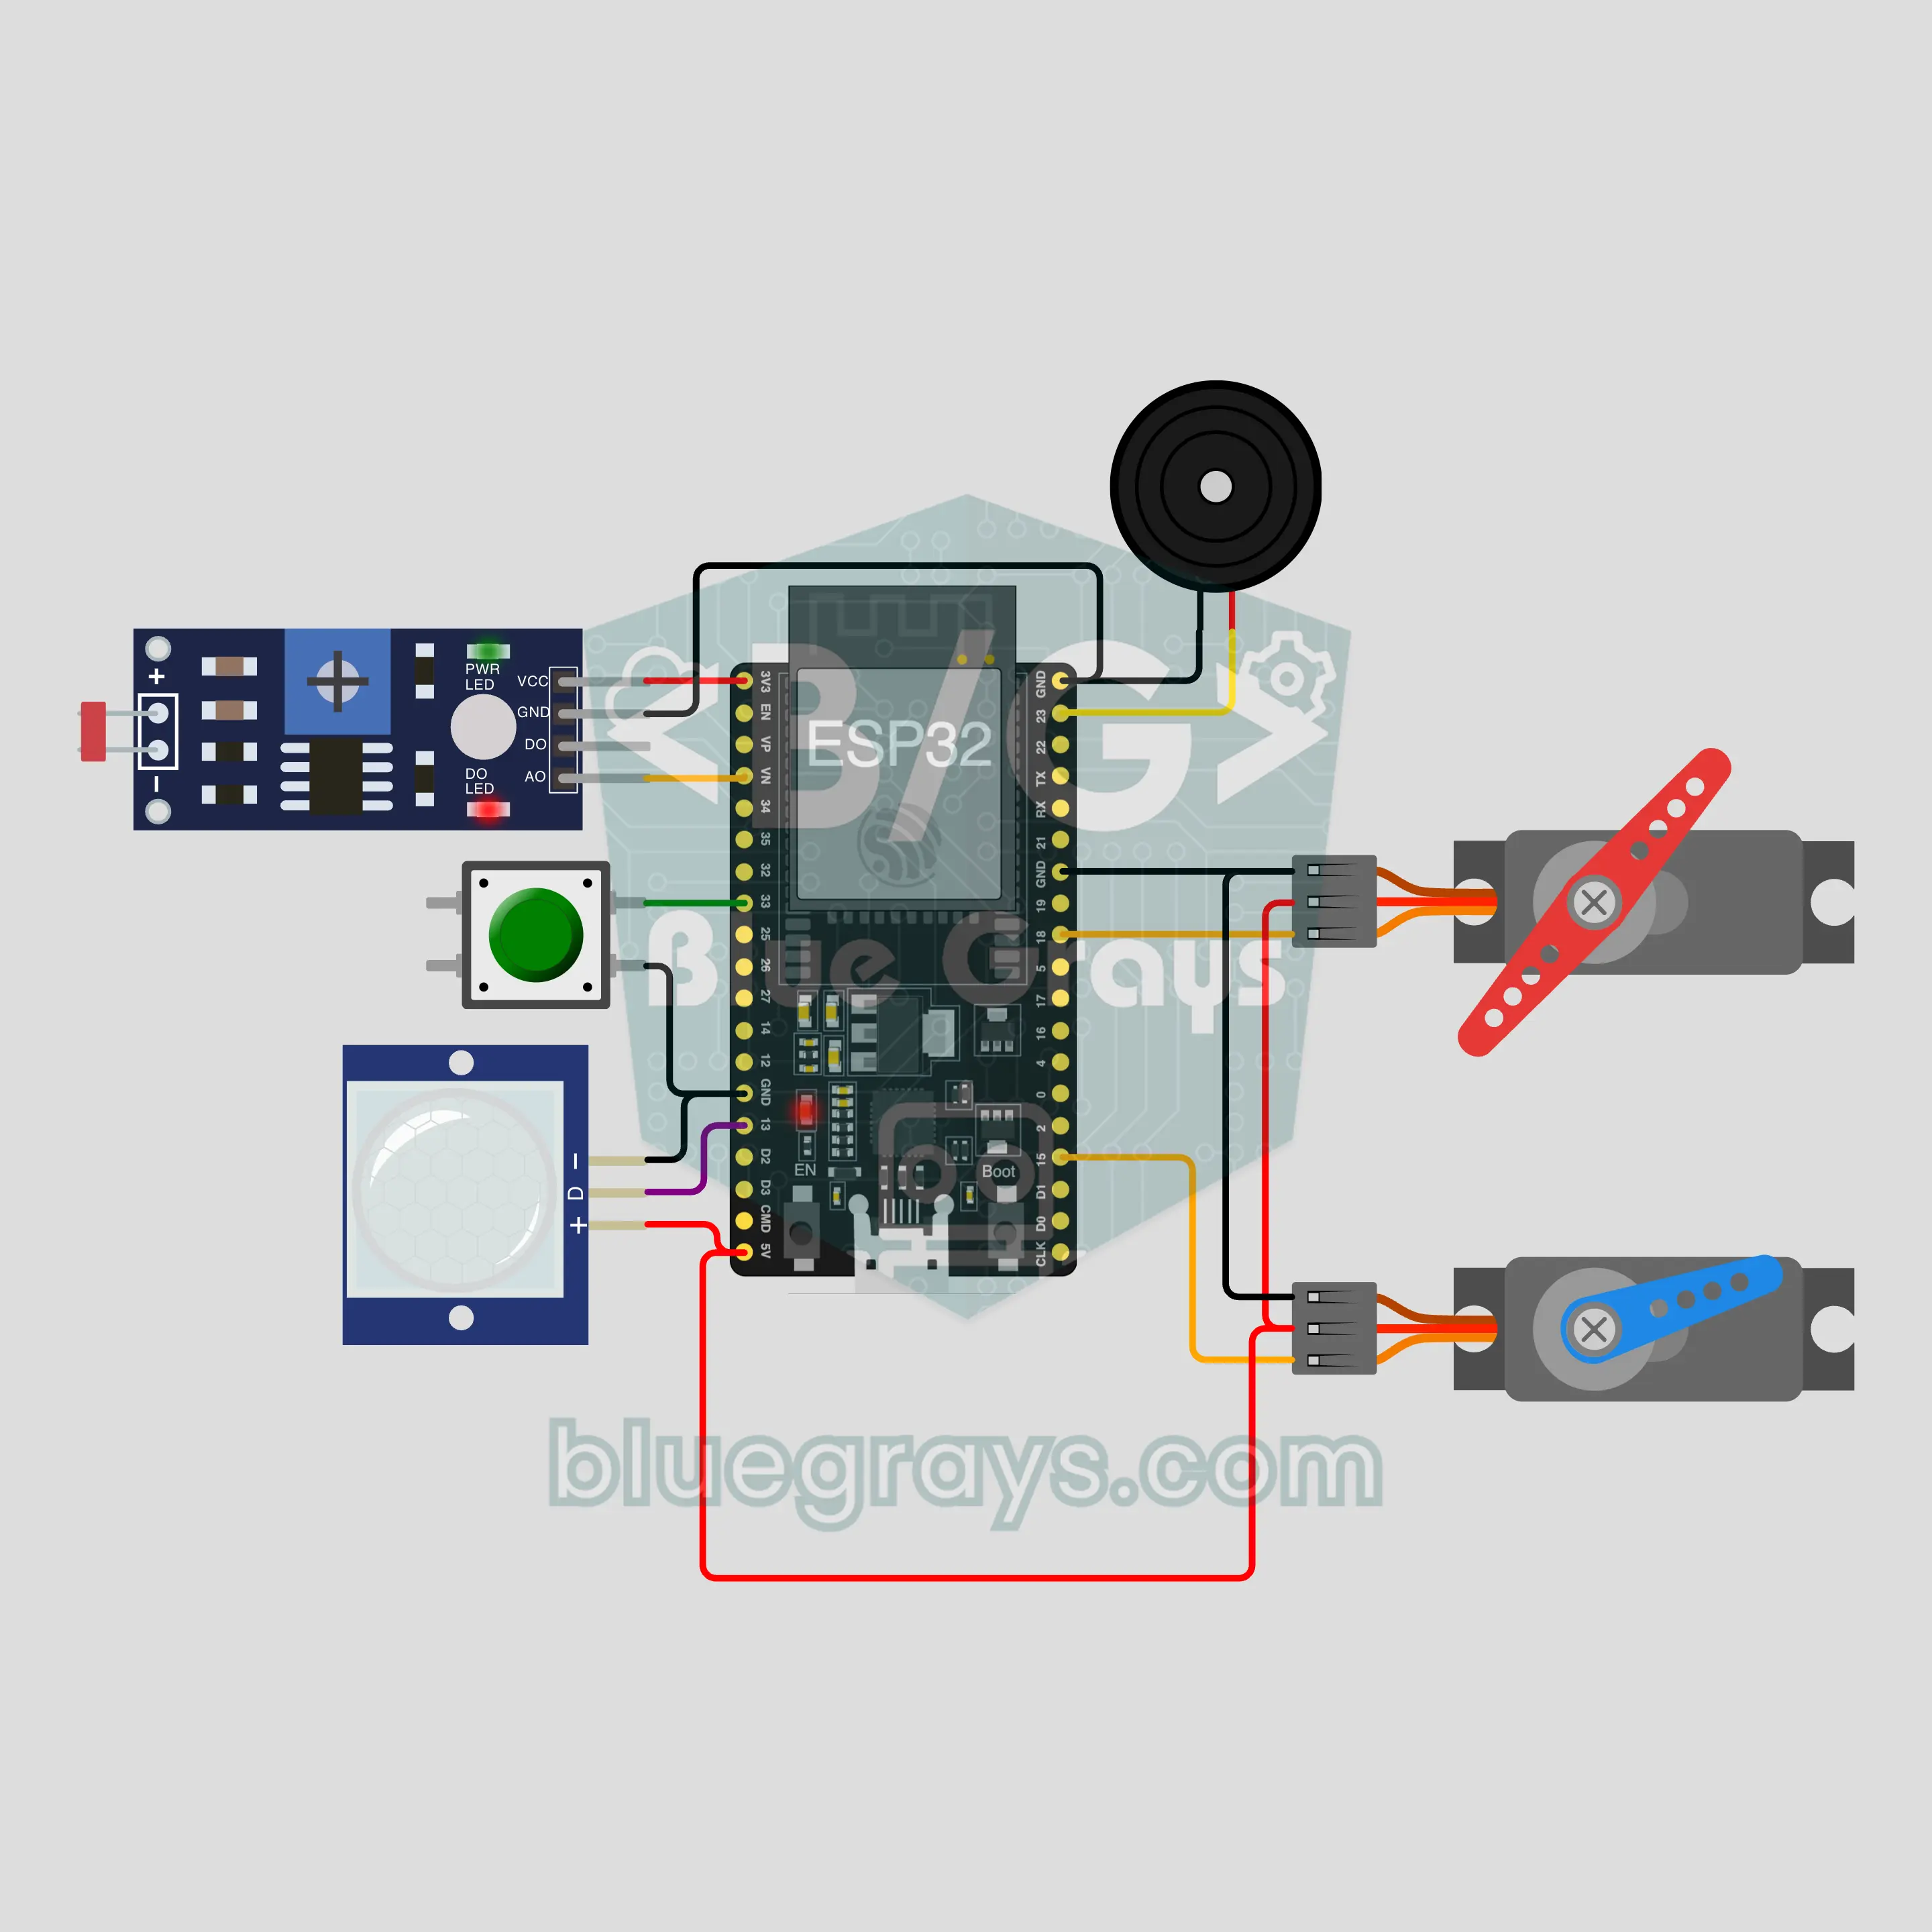
Automatyczna zabawka dla kota z ESP32 (PIR + 2 serwa + LDR + buzzer)
Zajmij kota, gdy zostaje sam w domu! Gdy czujnik PIR wykryje kota, buzzer ćwierka jak ptak, a wędka z piórkiem na dwóch serwach SG90 porusza się jak zdobycz: sprint myszy, zabawa w chowanego, zygzak, koło i drganie robaka. Zabawa trwa minutę, potem zabawka odpoczywa; gdy LDR wykryje ciemność, w nocy w ogóle się nie bawi. Ruchy pochodzą ze sprzętowego generatora losowego ESP32, więc kot nie może się ich nauczyć.