
Odkrywaj projekty Arduino
Setki projektów od początkującego do zaawansowanego, ze schematami, kodem i filmami. Zacznij od swojego poziomu.
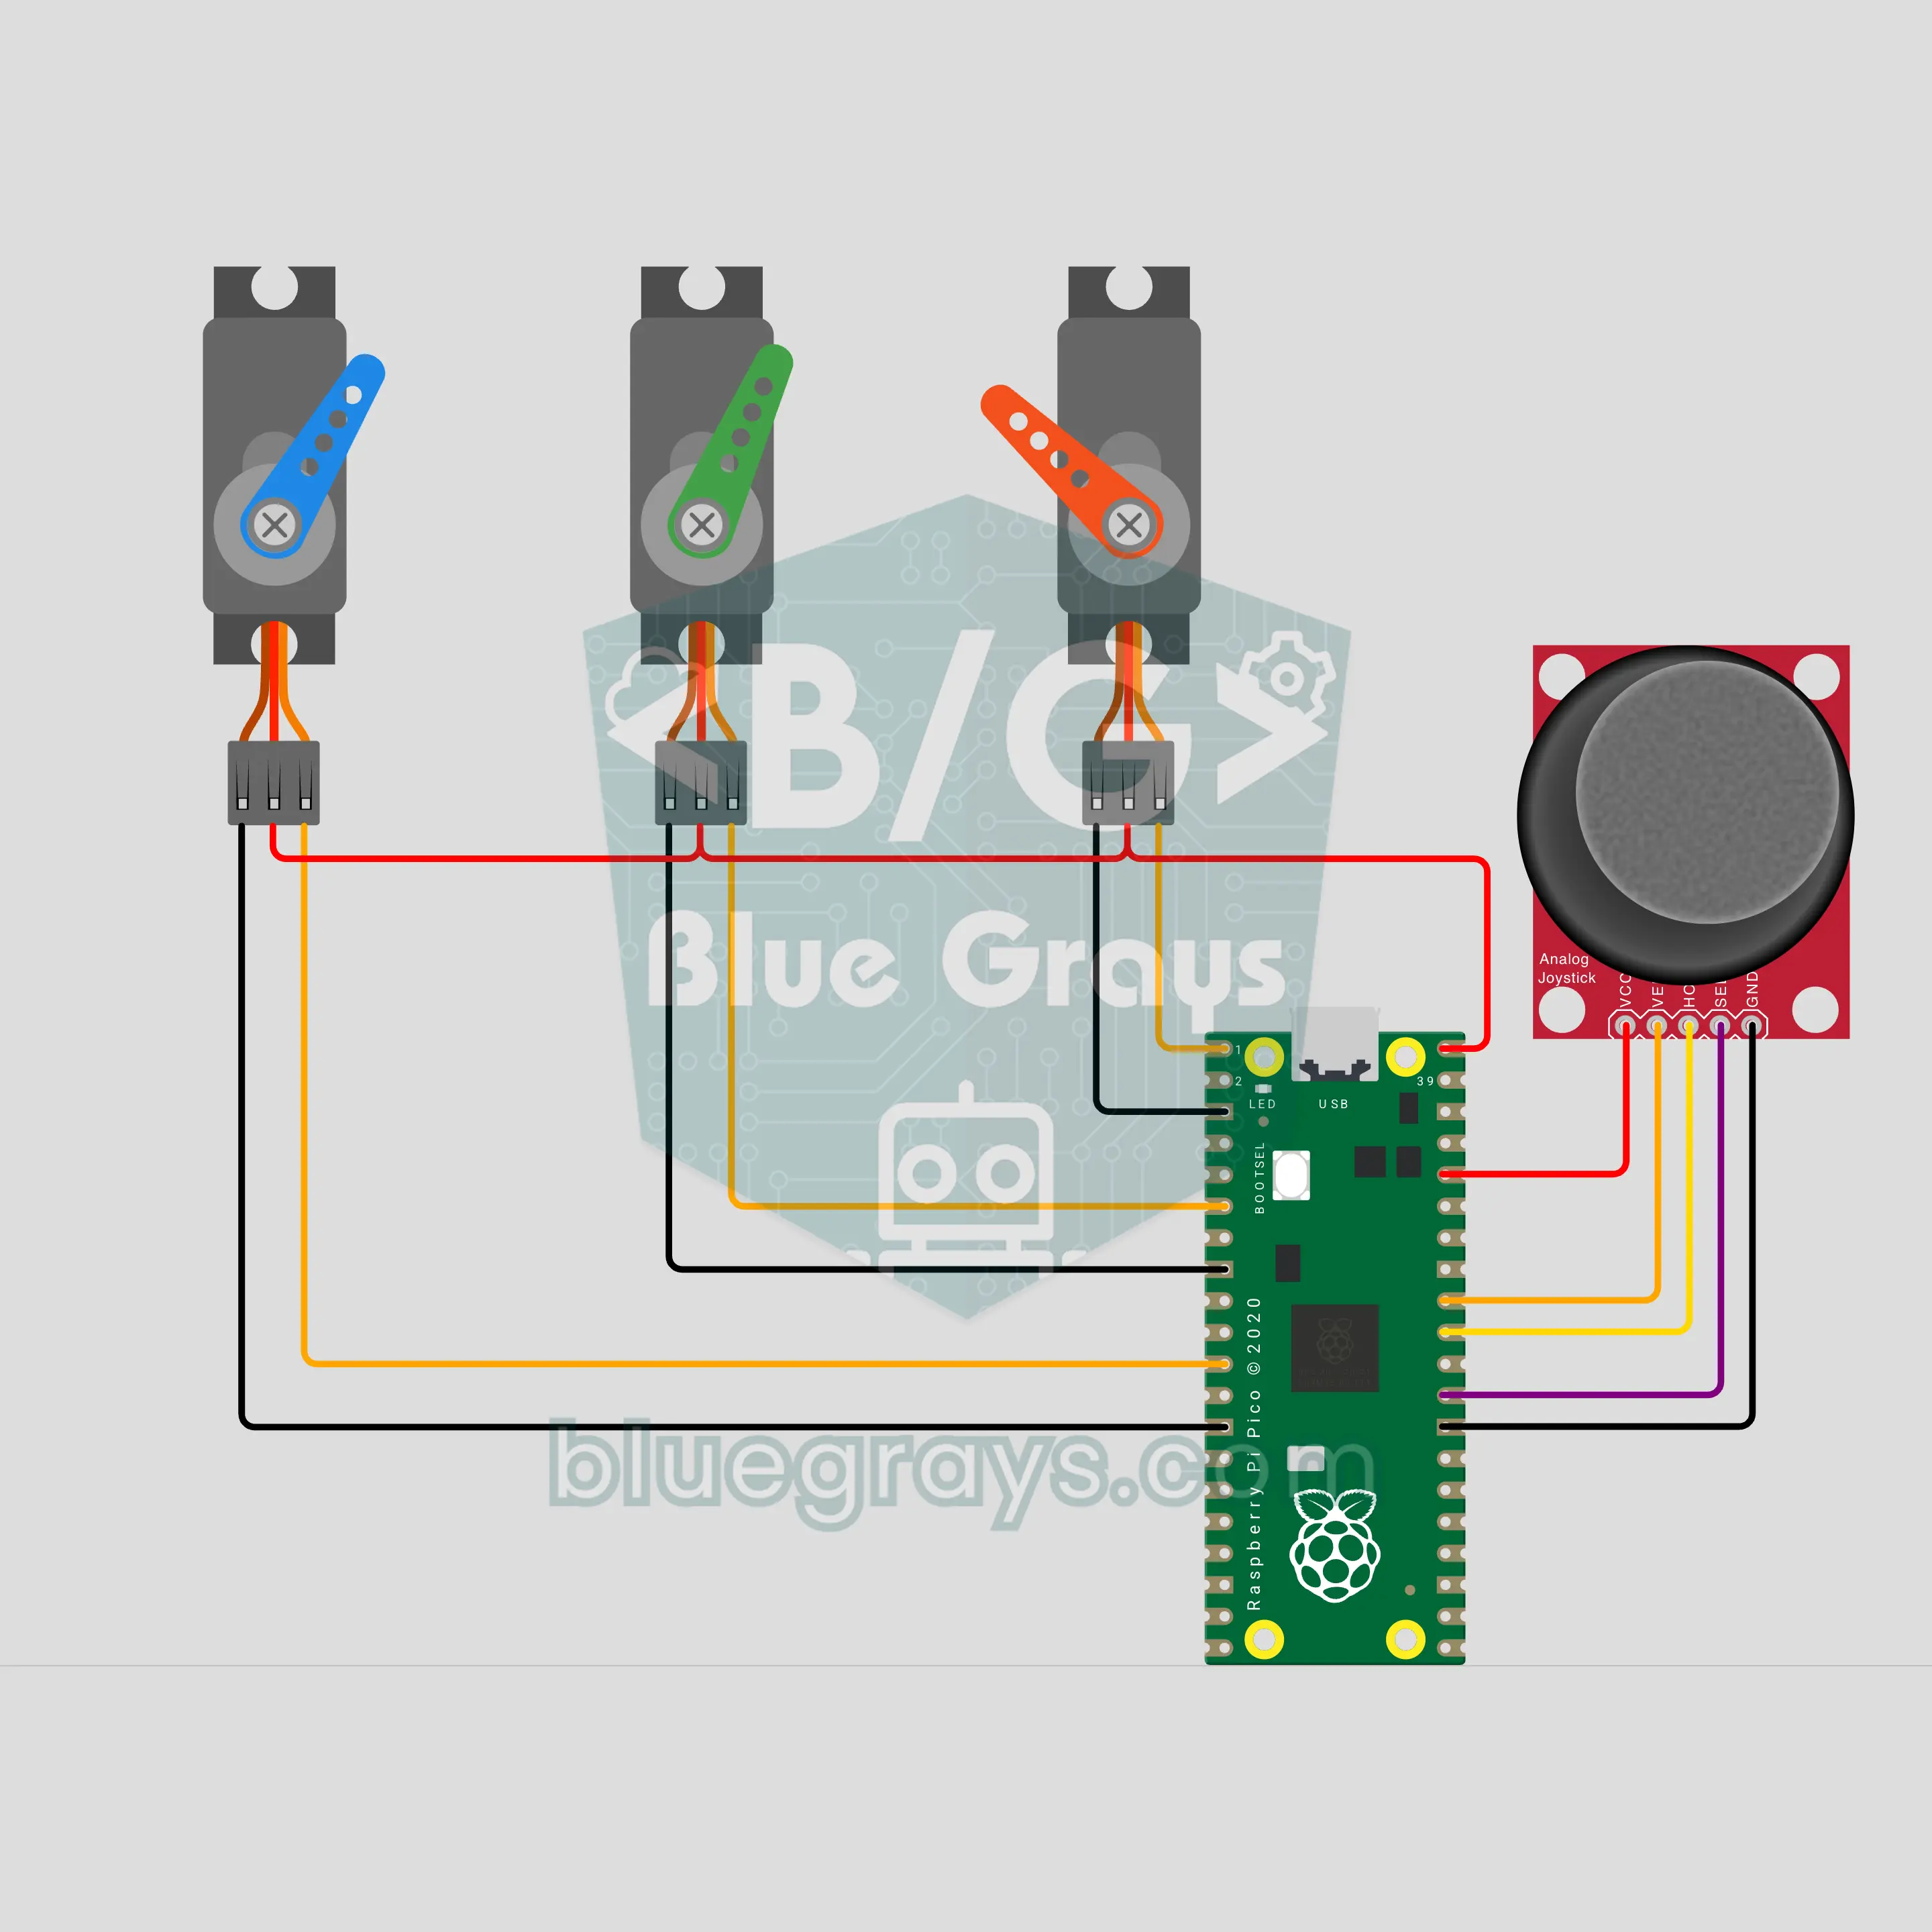
Animatroniczne oko robota na Raspberry Pi Pico W: patrzy, mruga i drzemie sterowane joystickiem (joystick + 3 serwa)
Mała wersja mechanicznych oczu używanych na planach filmowych: trzy serwa SG90 obracają oko w lewo i w prawo, w górę i w dół oraz otwierają i zamykają powiekę. Pchnij joystick w dowolną stronę, a oko płynnie tam przesunie wzrok; naciśnij, żeby mrugnęło, przytrzymaj, żeby zostało zamknięte. Pozostawione samo sobie Raspberry Pi Pico W każe oku rozglądać się, a potem przysypiać; dotknij joysticka, a obudzi się gwałtownie.
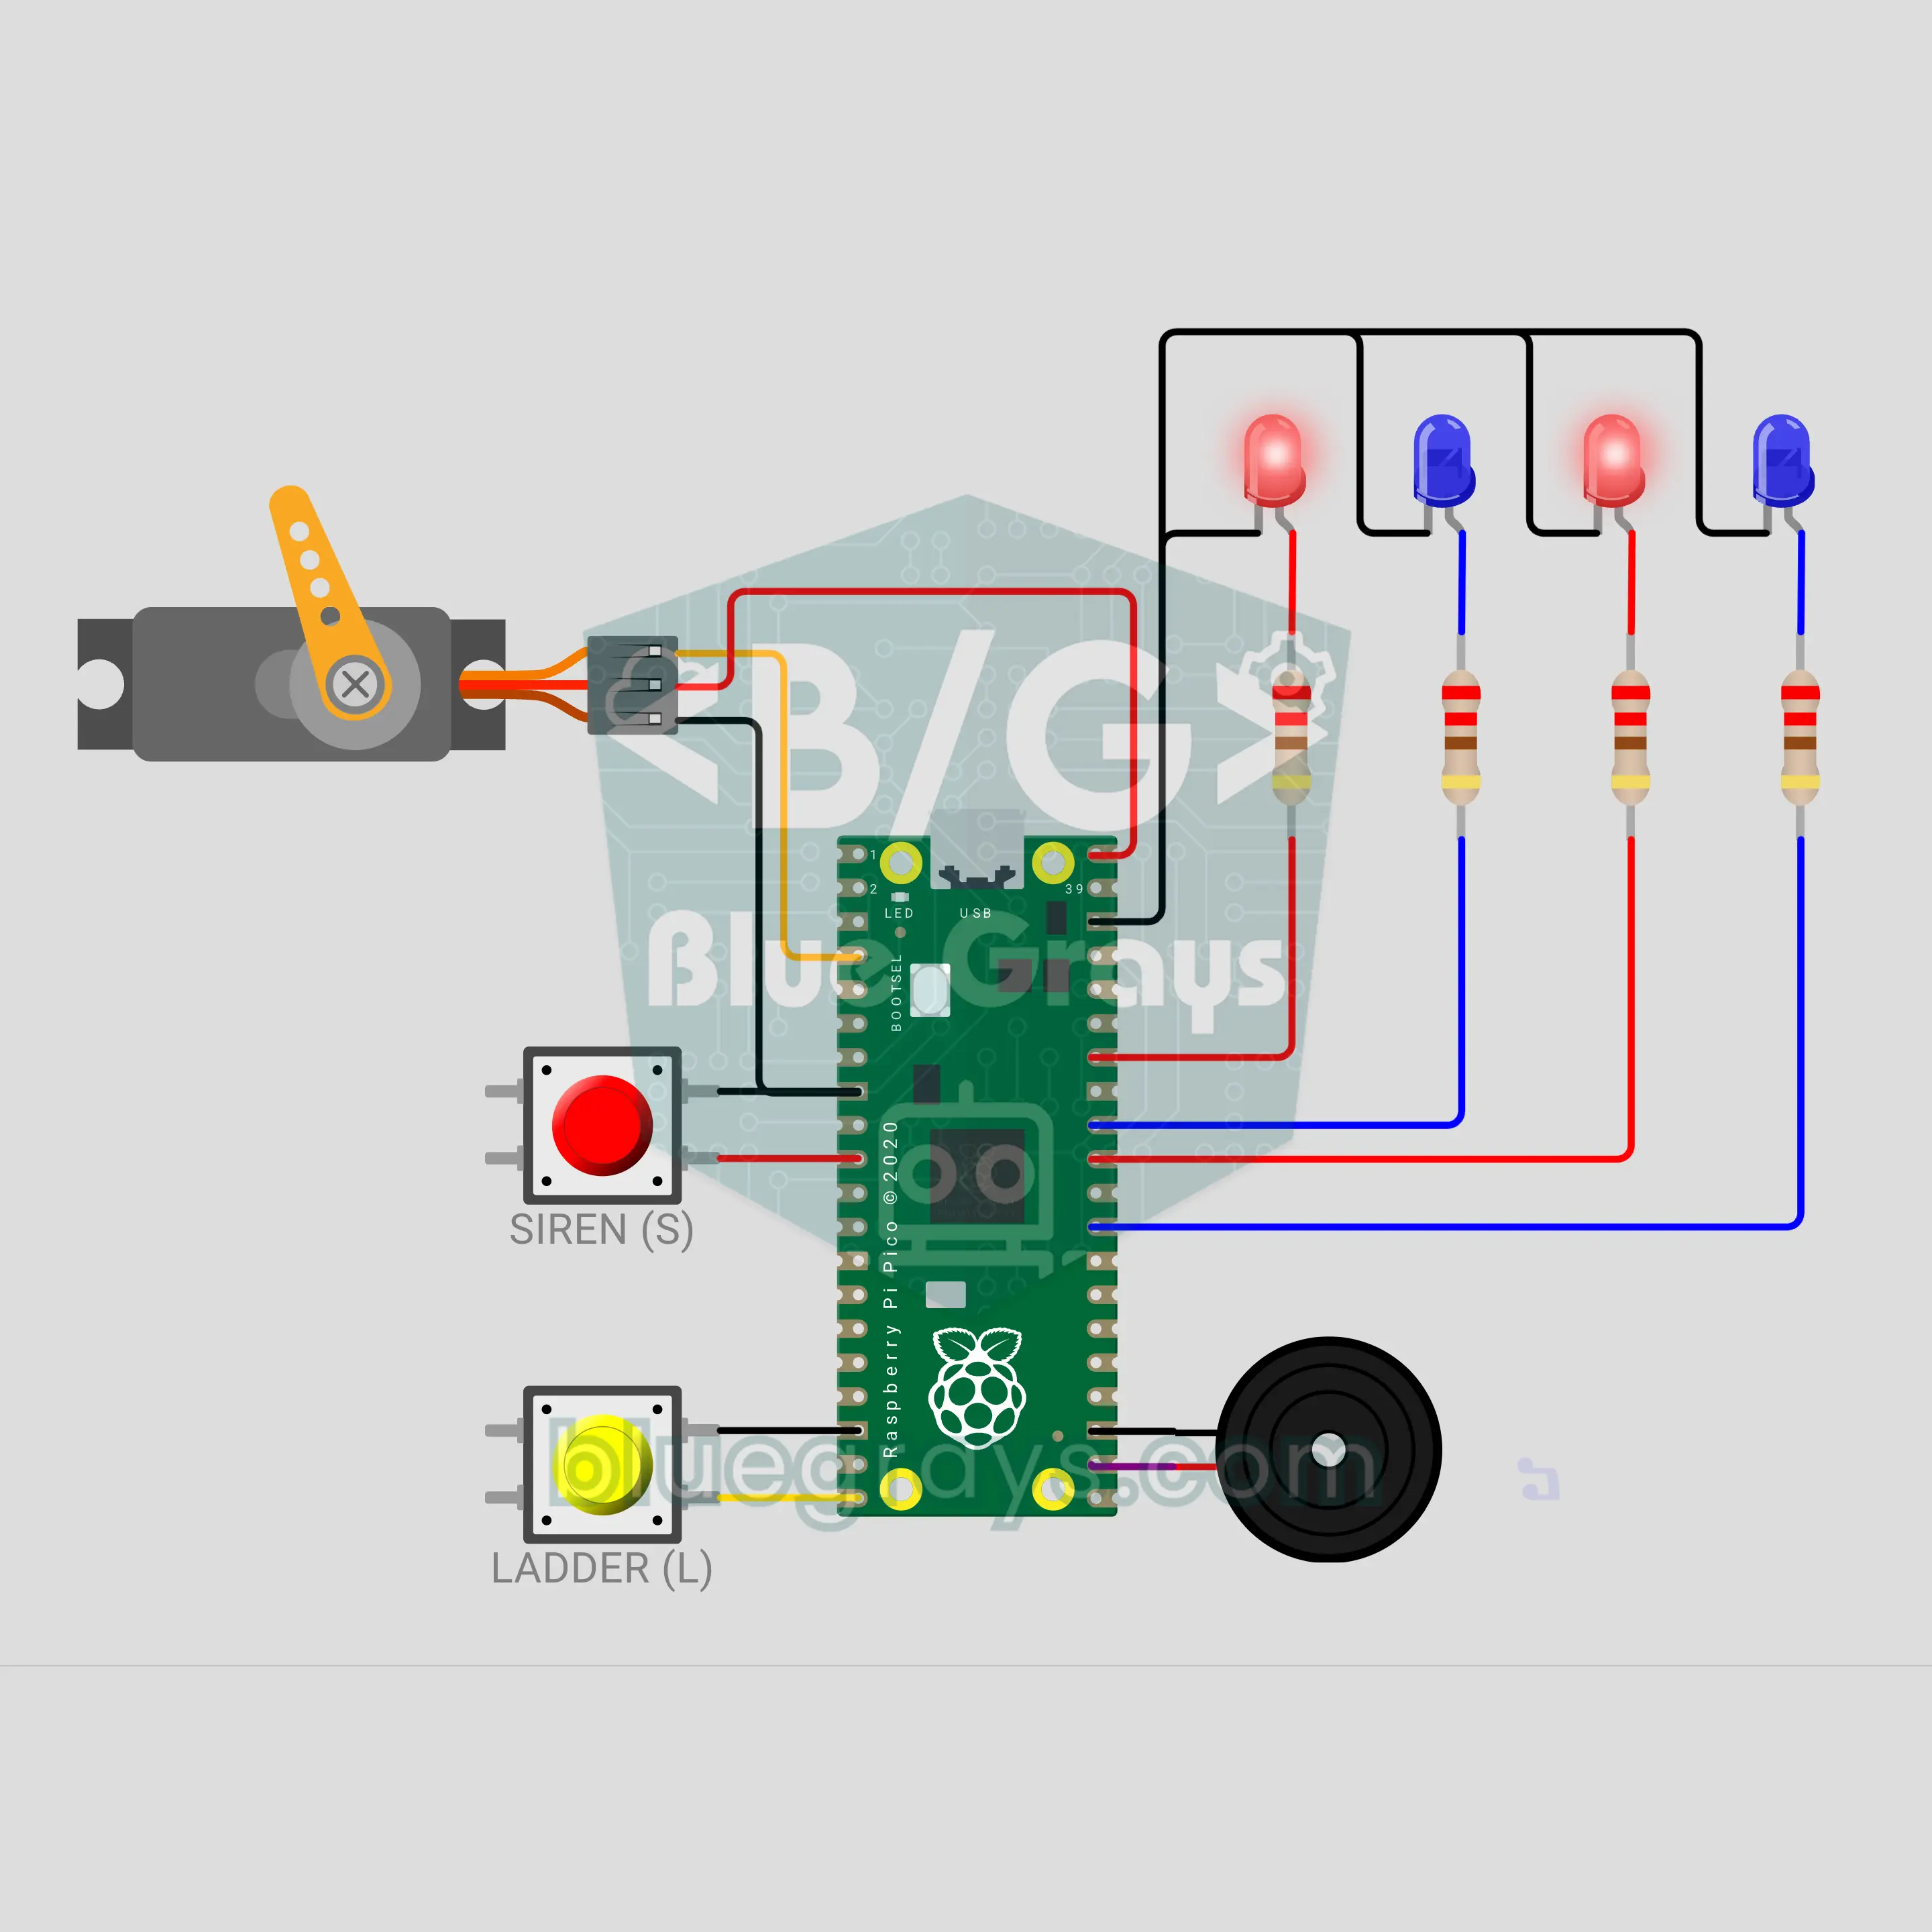
Drabina zabawkowego wozu strażackiego z Raspberry Pi Pico W: syrena, migające światła i podnoszona drabina (serwo + 4 LED + 2 przyciski + buzzer)
Biurkowy zabawkowy wóz strażacki z Raspberry Pi Pico W. Naciśnij czerwony przycisk, a dwutonowa syrena zacznie rosnąć i opadać, podczas gdy dwie czerwone i dwie niebieskie diody LED migają w tym samym rytmie. Naciśnij żółty przycisk, a serwo SG90 powoli podniesie drabinę; naciśnij ponownie, żeby ją opuścić, z sygnałem ostrzegawczym podczas ruchu. Oba działają razem, a zapomniana syrena sama milknie po 60 sekundach.
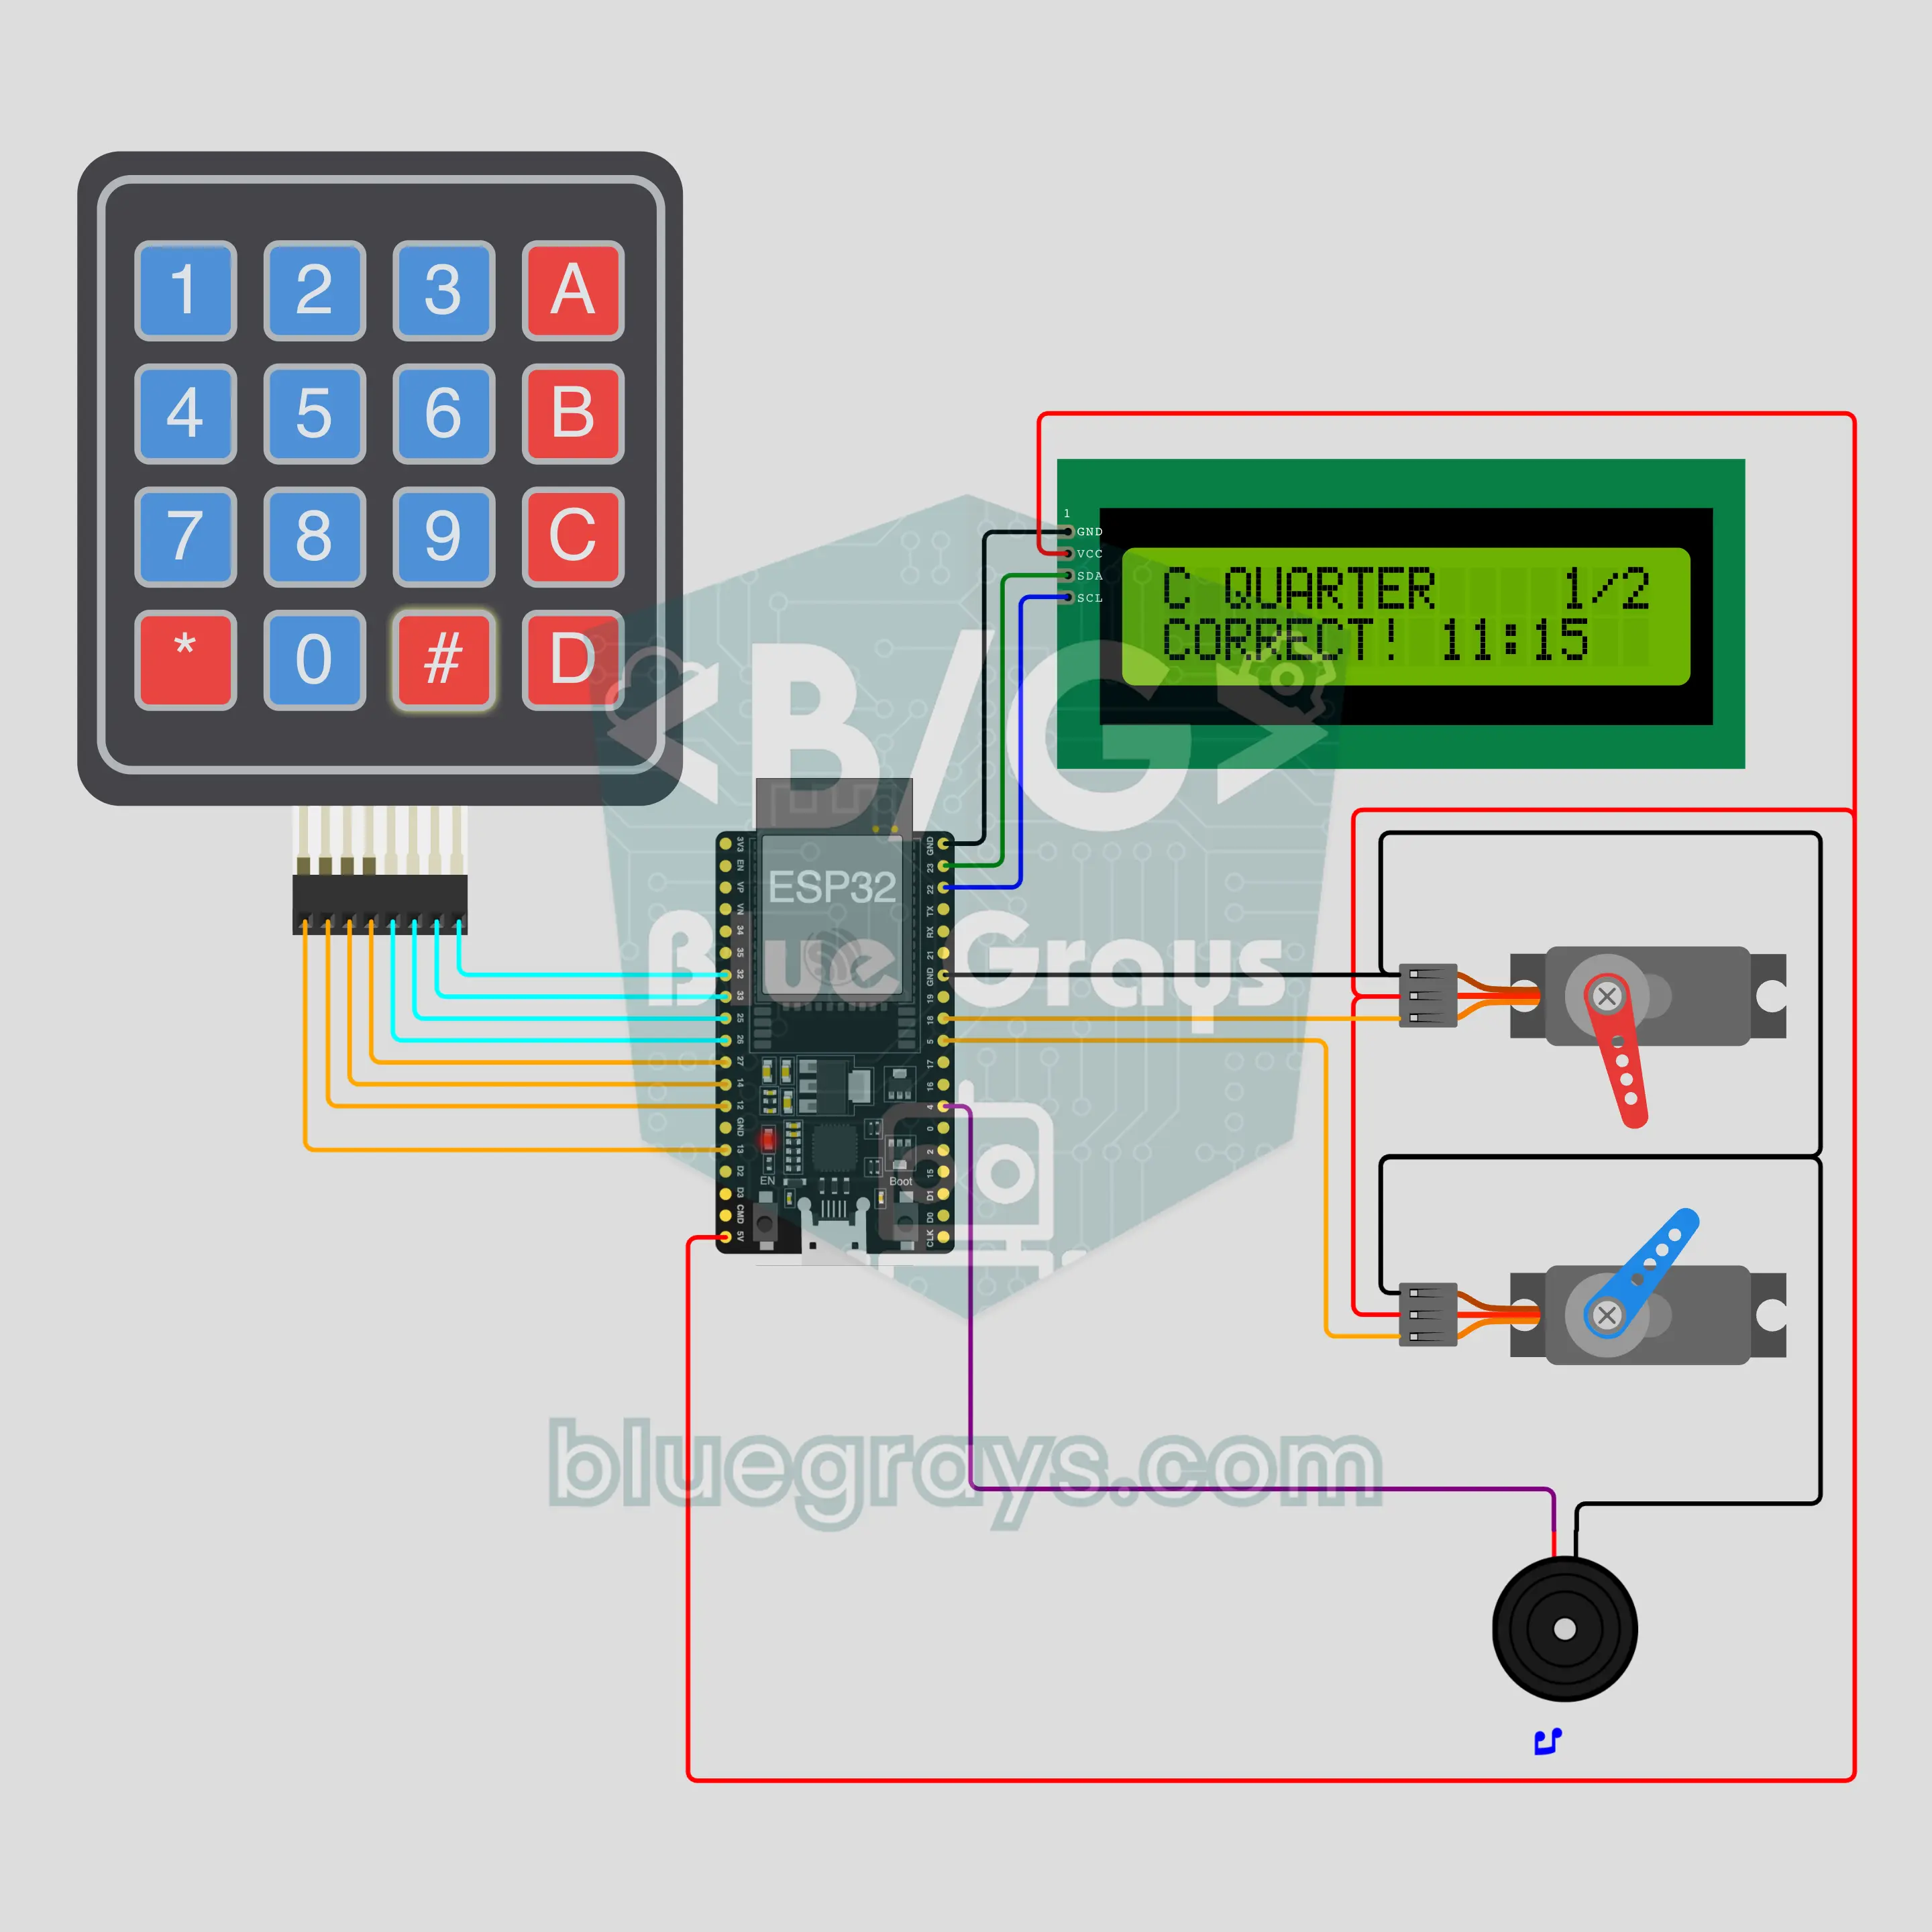
Która godzina? Nauczyciel odczytywania zegara analogowego na ESP32 (2 serwa + klawiatura matrycowa + LCD I2C + buzzer)
Gra w odczytywanie zegara dla szkoły podstawowej: dwa serwa SG90 stają się wskazówką godzinową i minutową na półokrągłych tarczach i pokazują losową godzinę; dziecko wpisuje ją na klawiaturze i zatwierdza klawiszem #. Dobra odpowiedź gra wesołą melodię; przy złej źle odczytana wskazówka się kiwa, a LCD I2C pokazuje właściwą godzinę. 4 poziomy: pełne godziny, wpół do, kwadranse i co 5 minut.
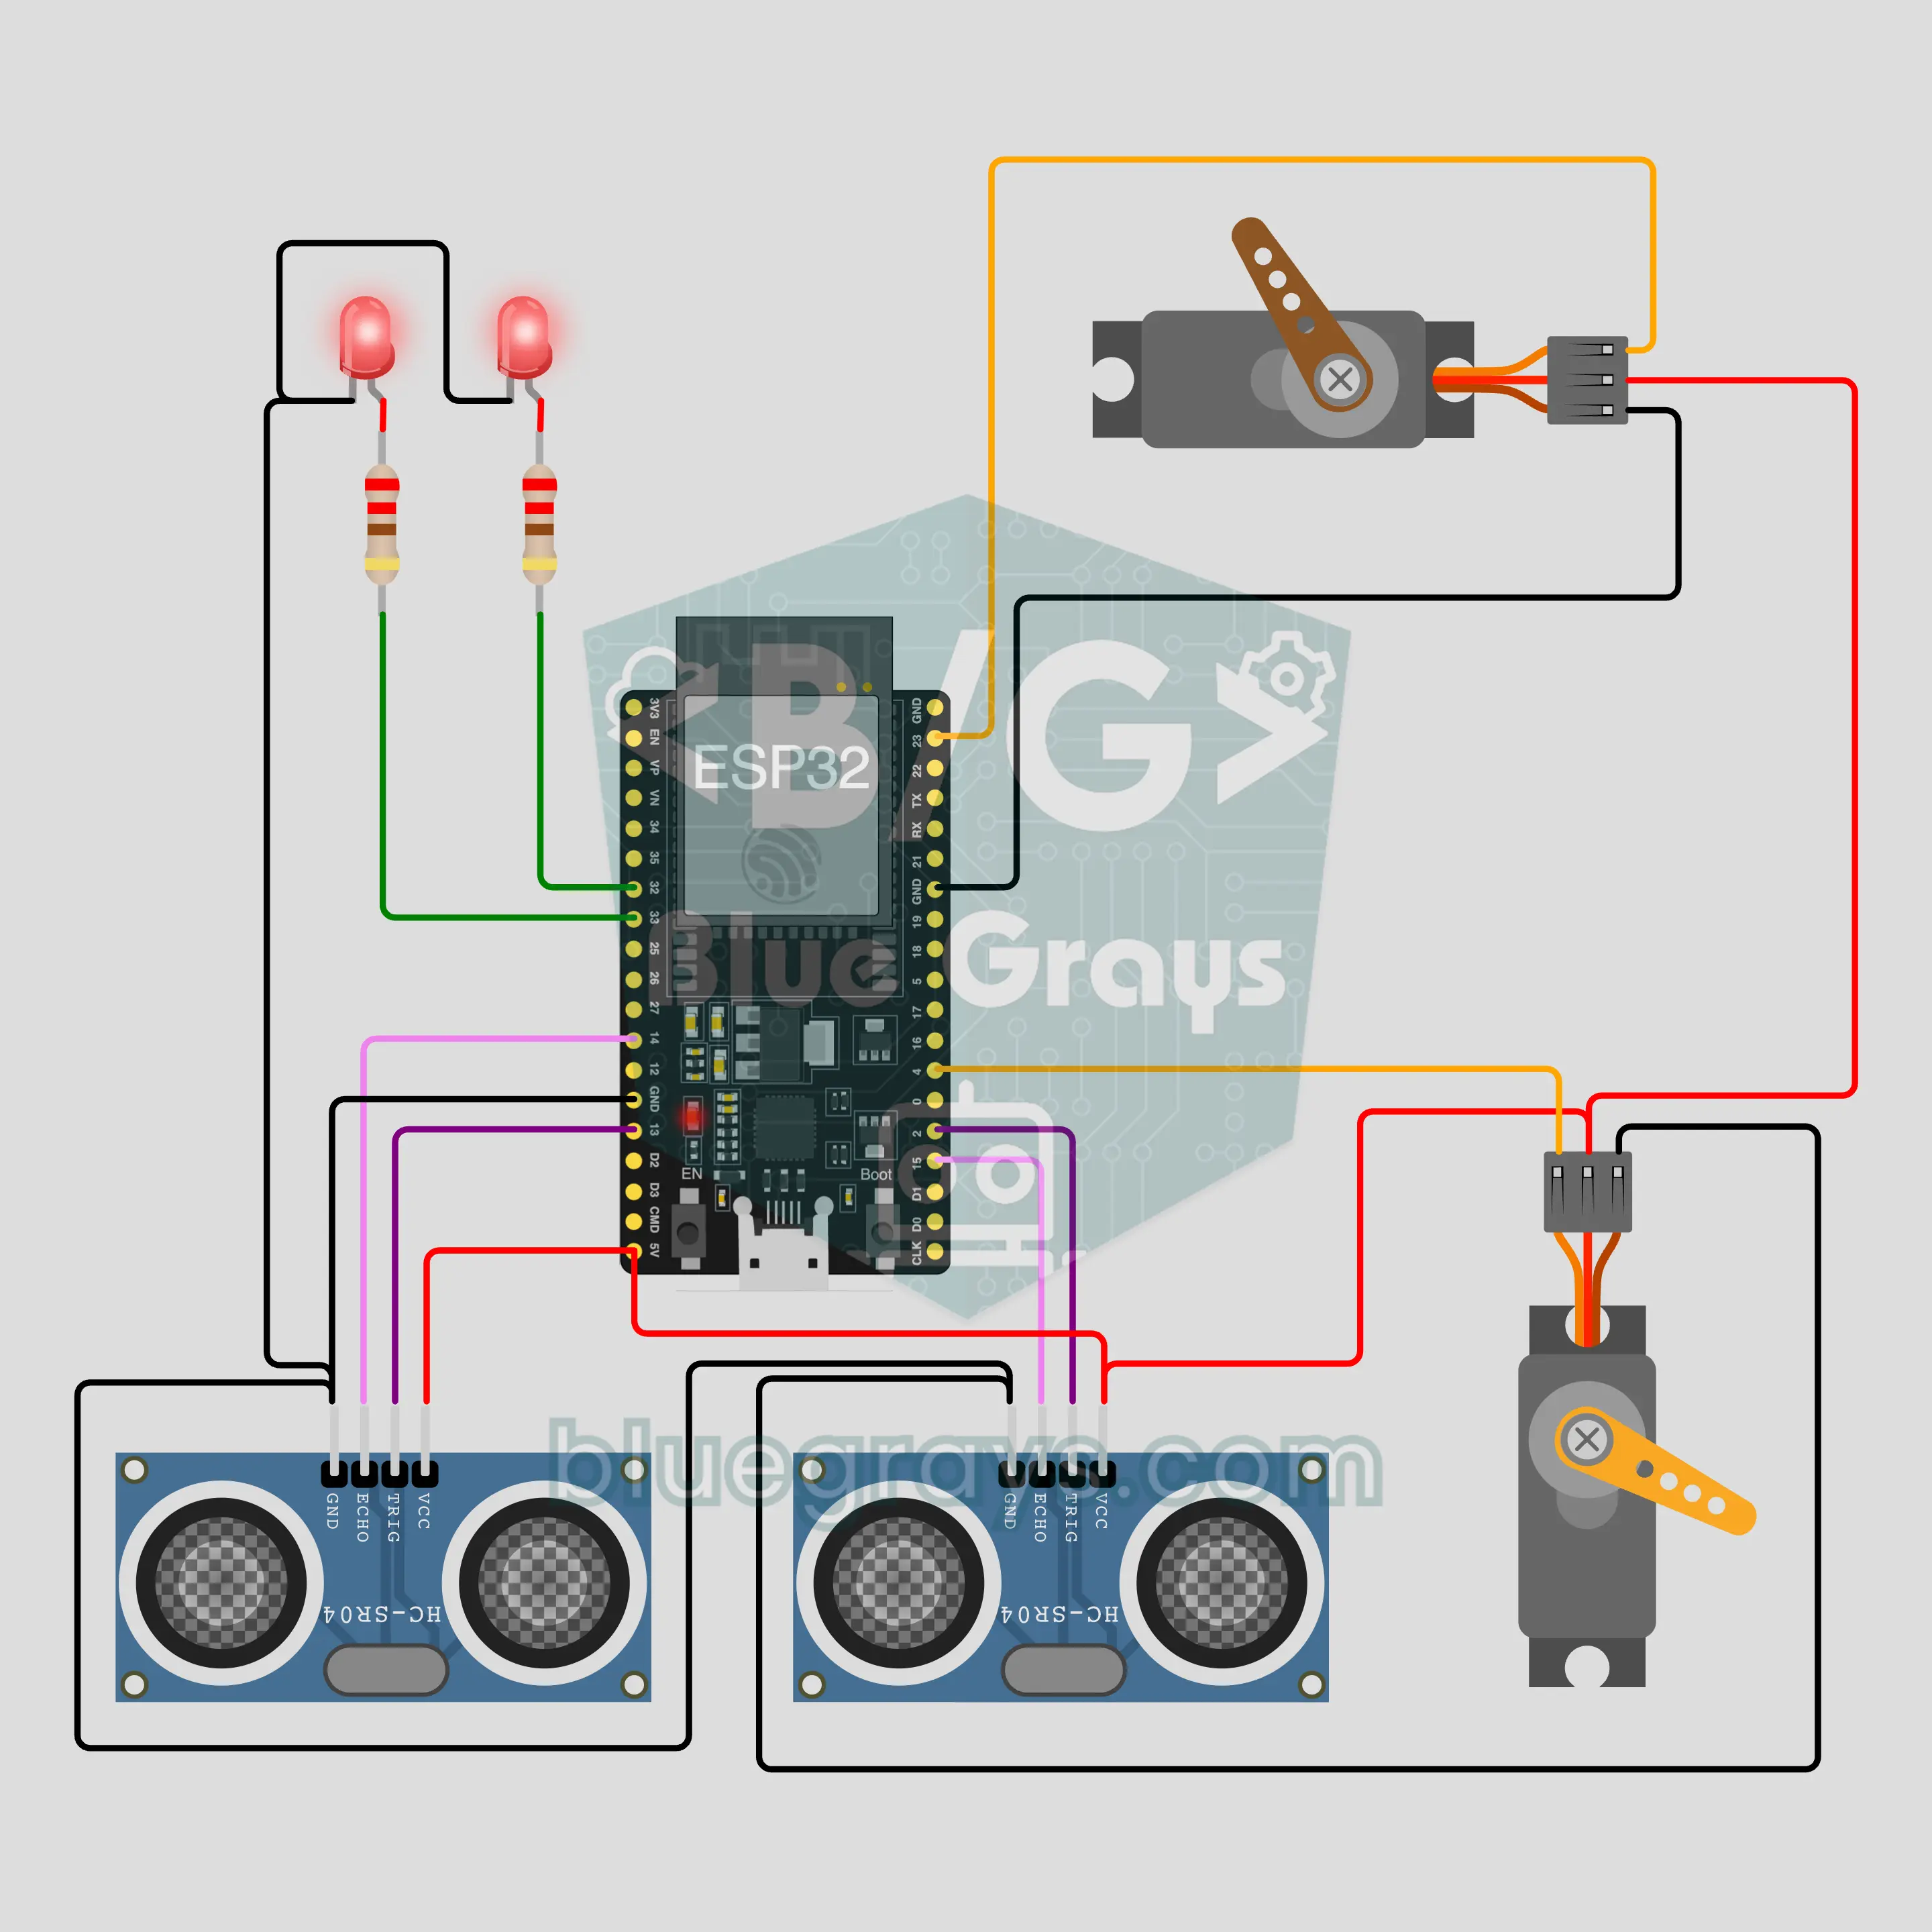
Głowa robota na ESP32, która za tobą podąża: obraca głowę, mruży oczy (2 HC-SR04 + 2 serwa)
Trochę straszna, ale zabawna głowa robota, która obraca się w twoją stronę, gdziekolwiek pójdziesz w pokoju. Dwa HC-SR04 mierzą na zmianę, a serwo głowy obraca się w stronę tego, który widzi cię bliżej. Podejdź za blisko, a serwo powieki się przymknie, oczy LED przygasną, a robot obrzuci cię podejrzliwym spojrzeniem. Gdy nikogo nie ma, rozgląda się, po chwili zasypia i budzi się gwałtownie, gdy ktoś się pojawi.

Przemysłowy przenośnik sortujący na Arduino: pudełka sortowane według wysokości (NEMA 17 + A4988 + HC-SR04 + serwo + LCD)
Biurkowy model fabrycznej linii sortującej: silnik krokowy NEMA 17 ze sterownikiem A4988 napędza taśmę, a HC-SR04 nad taśmą mierzy wysokość każdego przejeżdżającego pudełka. Każde pudełko jest śledzone krokami taśmy od czujnika do ramienia; pudełka od 6 cm wzwyż są spychane na bok ramieniem na serwie SG90, a niskie jadą dalej. LCD I2C liczy niskie i wysokie pudełka oraz pokazuje ostatni odczyt i liczbę pudełek na taśmie.
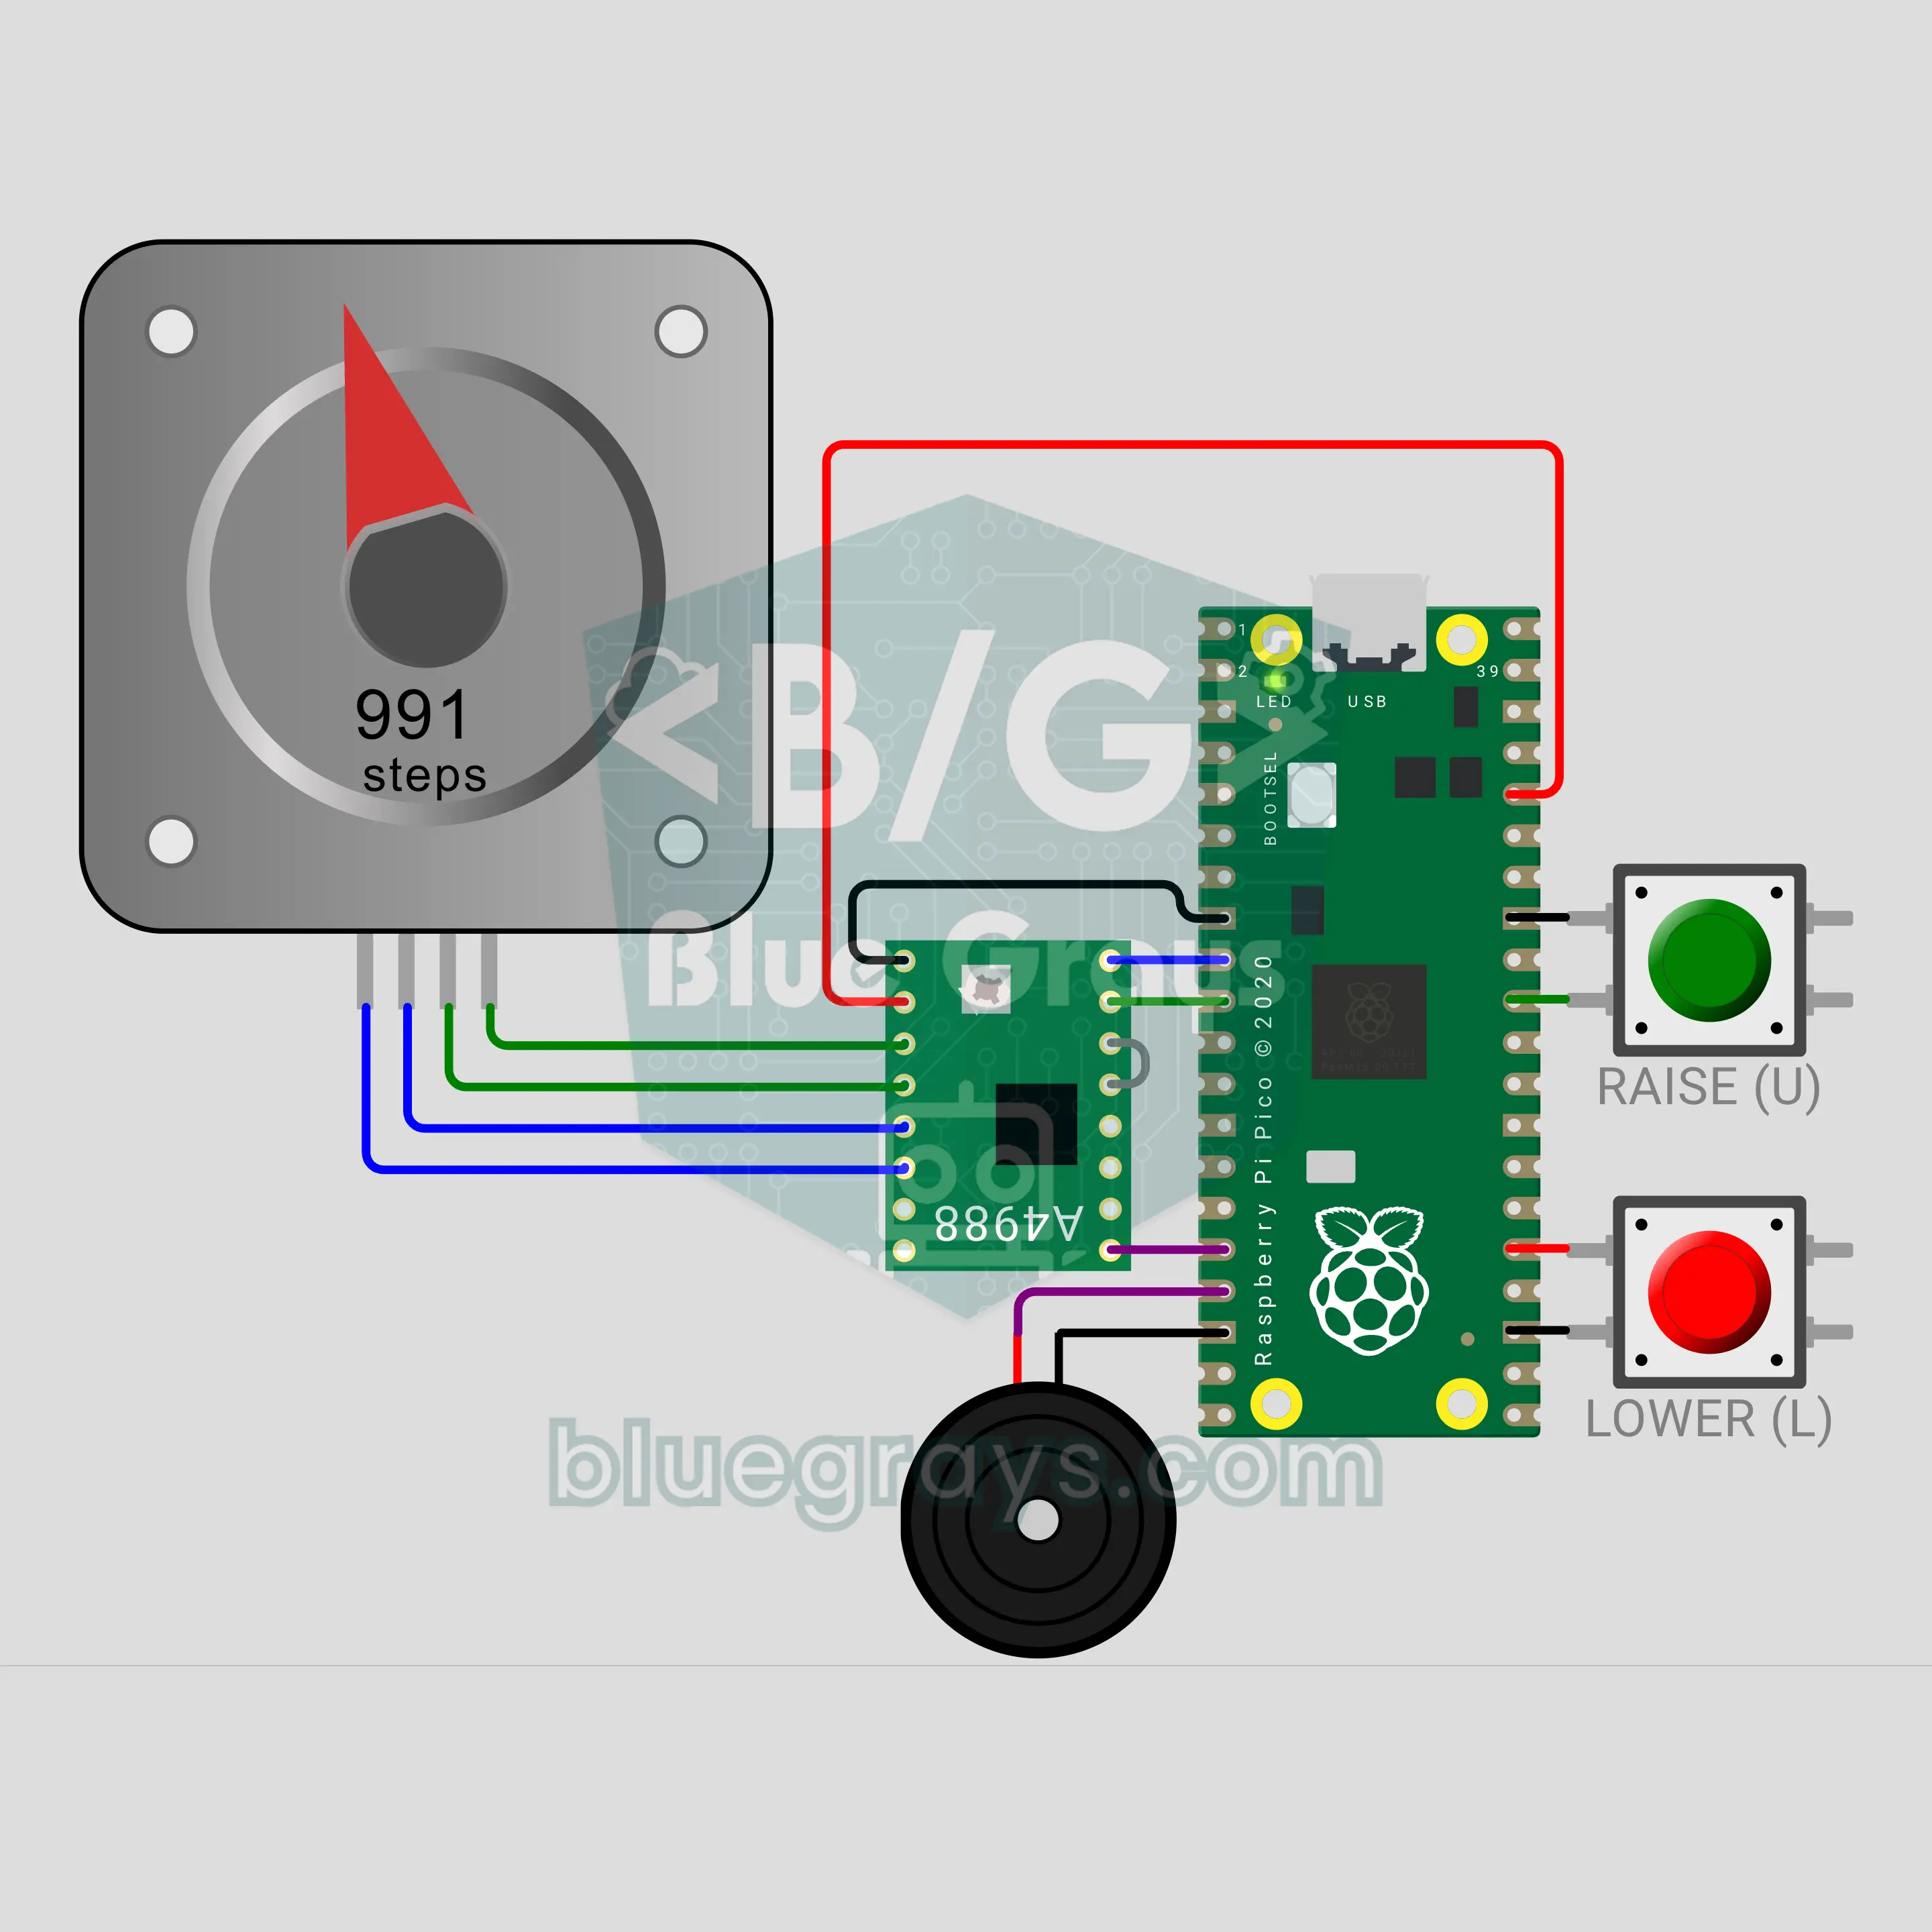
Maszt flagowy z Raspberry Pi Pico W: zmotoryzowany maszt, który płynnie wciąga flagę (NEMA 17 + A4988 + 2 przyciski + buzzer)
Zmotoryzowany maszt flagowy z Raspberry Pi Pico W. Naciśnij zielony przycisk, a silnik krokowy NEMA 17 nawinie linkę i w 40 sekund wciągnie flagę z łagodnym startem, stałą prędkością i łagodnym zatrzymaniem. Czerwony przycisk ją opuszcza; przytrzymaj go przez 1 sekundę, a flaga najpierw pójdzie na szczyt, a potem zjedzie do połowy masztu. Pozycja jest zapamiętywana przez liczenie kroków, sterownik A4988 zasila silnik z 12 V, a buzzer daje tylko krótkie sygnały.
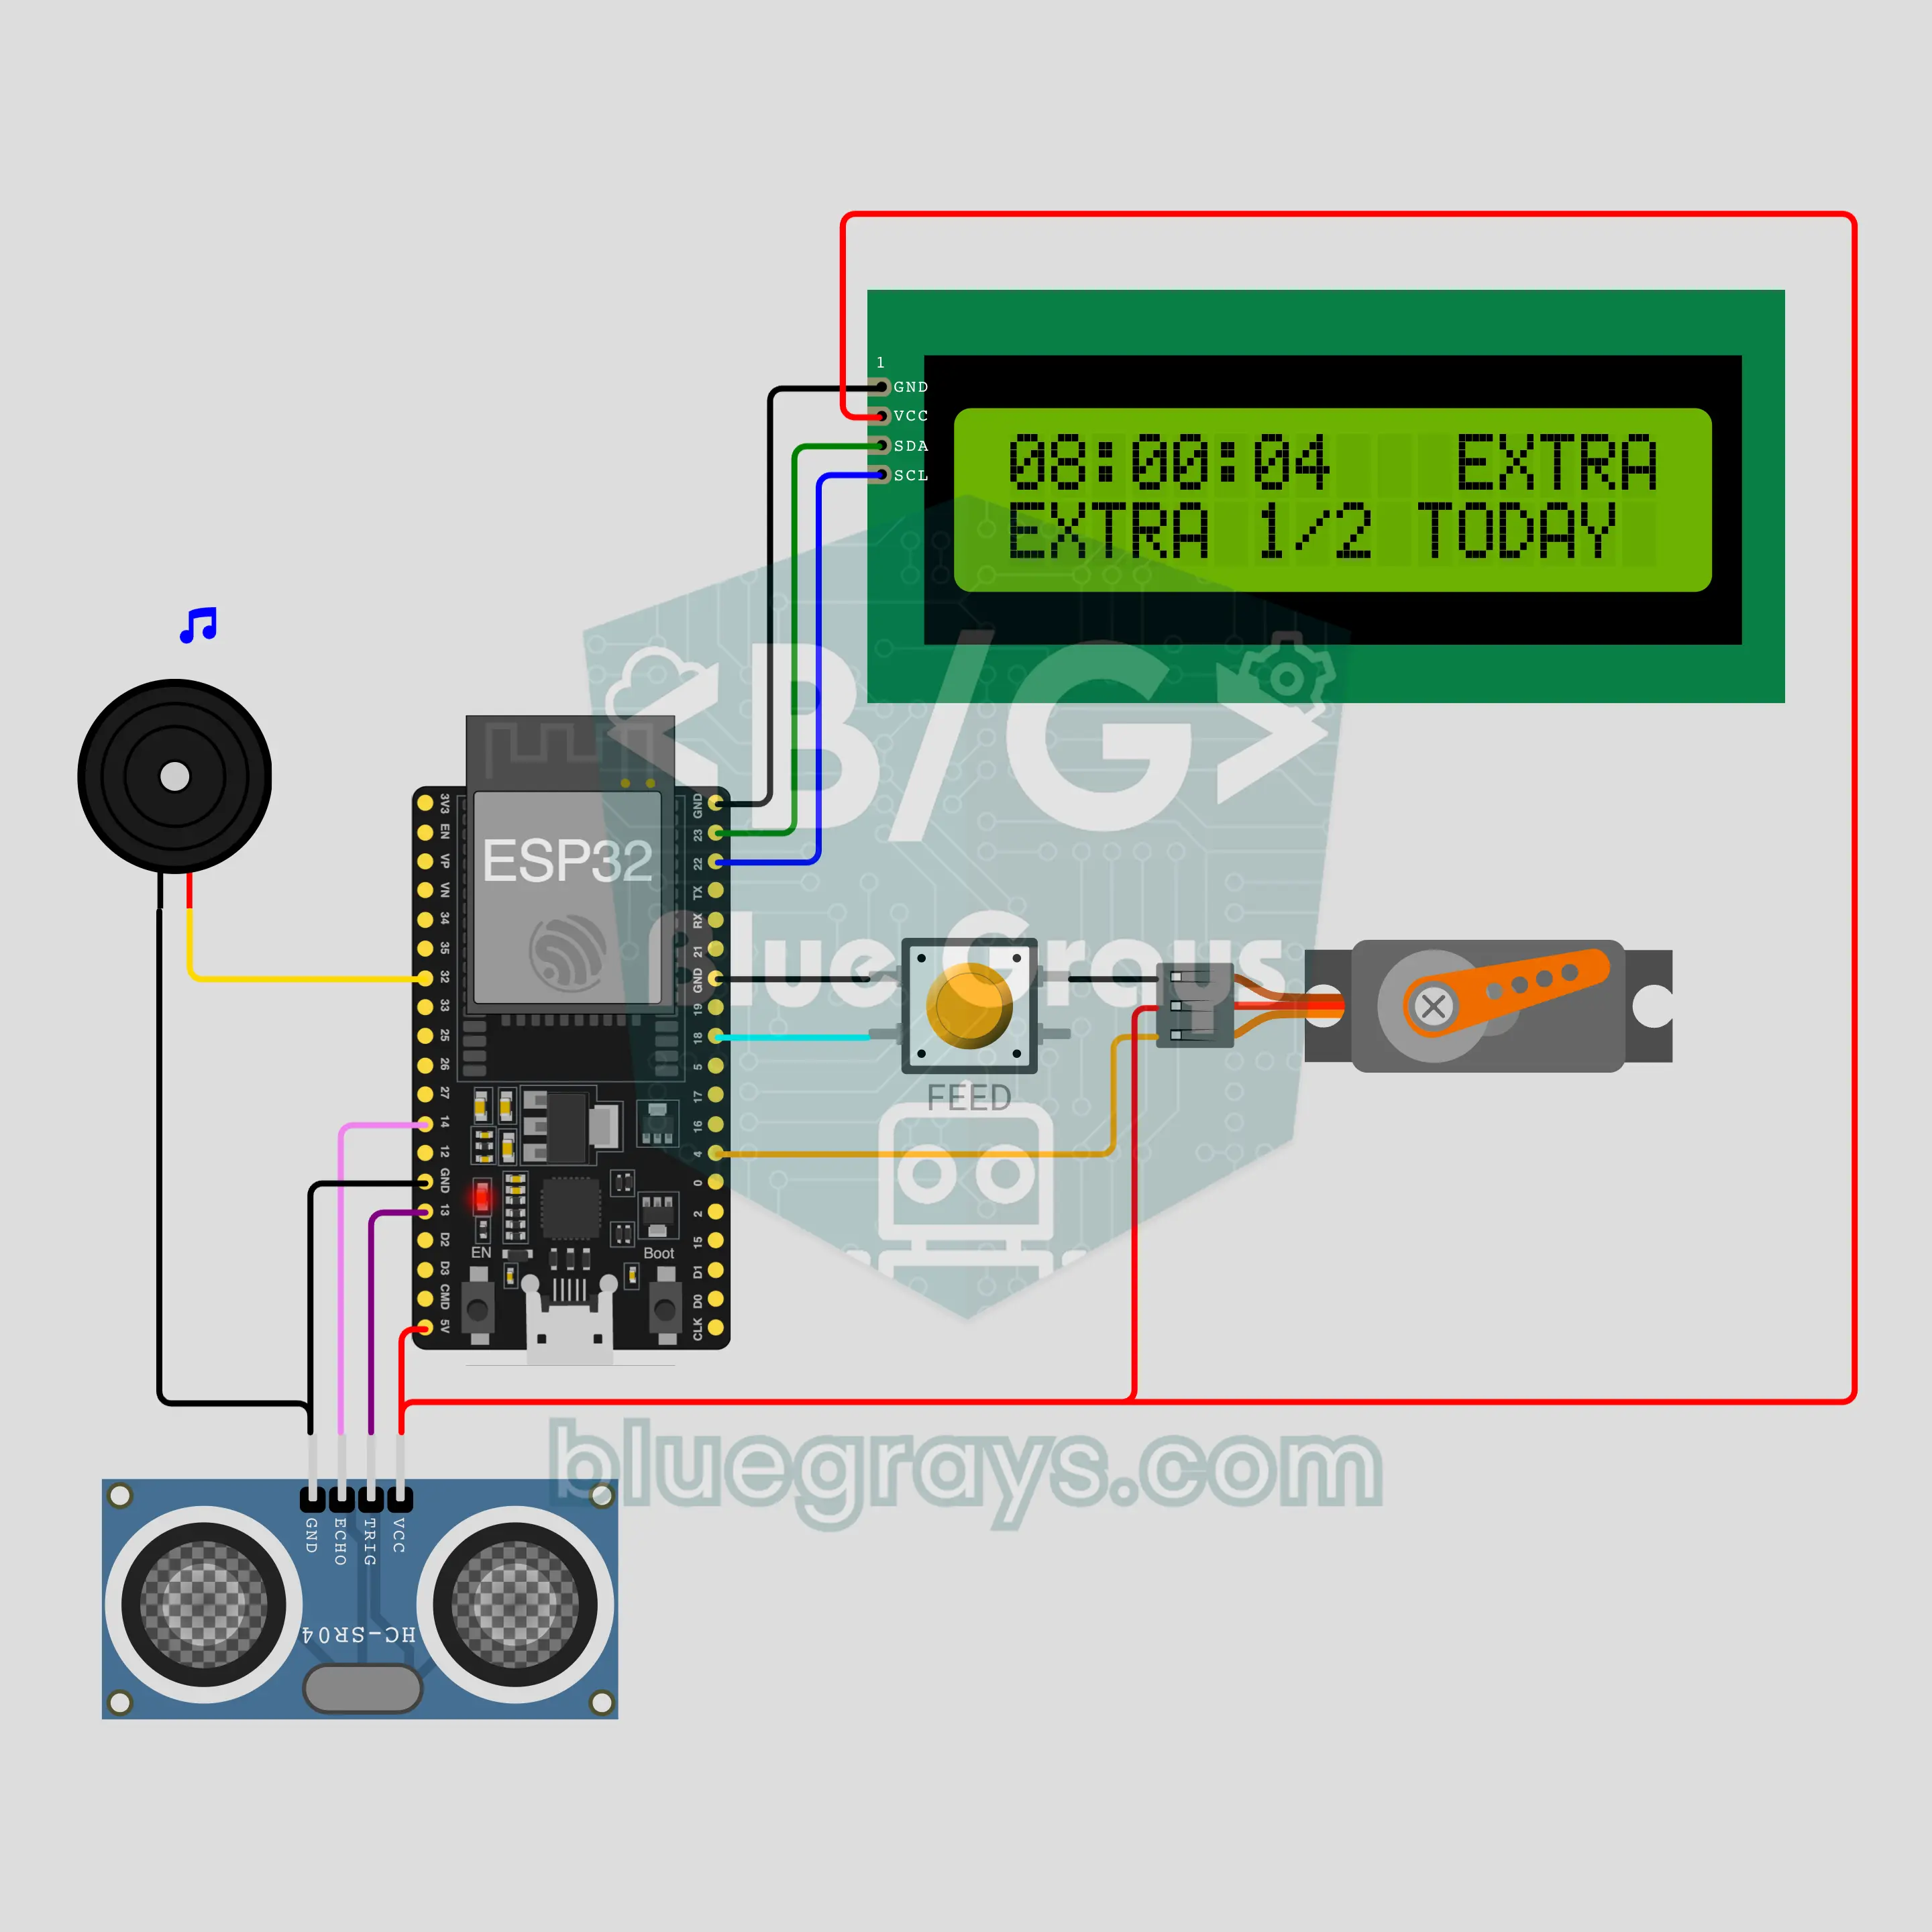
Automatyczny karmnik dla zwierząt z ESP32 i Wi-Fi: posiłki o czasie, powiadomienia na telefon (serwo + HC-SR04 + LCD + NTP + ntfy)
Automatyczny karmnik z ESP32 dla kota, psa albo rybek: pobiera czas z internetu (NTP), przed każdym z 3 dziennych posiłków dzwoni dzwonkiem na jedzenie, a potem serwo SG90 otwiera i potrząsa klapką zasobnika raz na każdą porcję. HC-SR04 mierzy zapełnienie zasobnika i ostrzega, gdy karmy jest mało; każdy posiłek i ostrzeżenie trafia na telefon przez ntfy. Przycisk daje dodatkową porcję (najwyżej 2 dziennie) albo pomija dzień, a zwierzak nie zostaje głodny, gdy zniknie internet albo prąd.
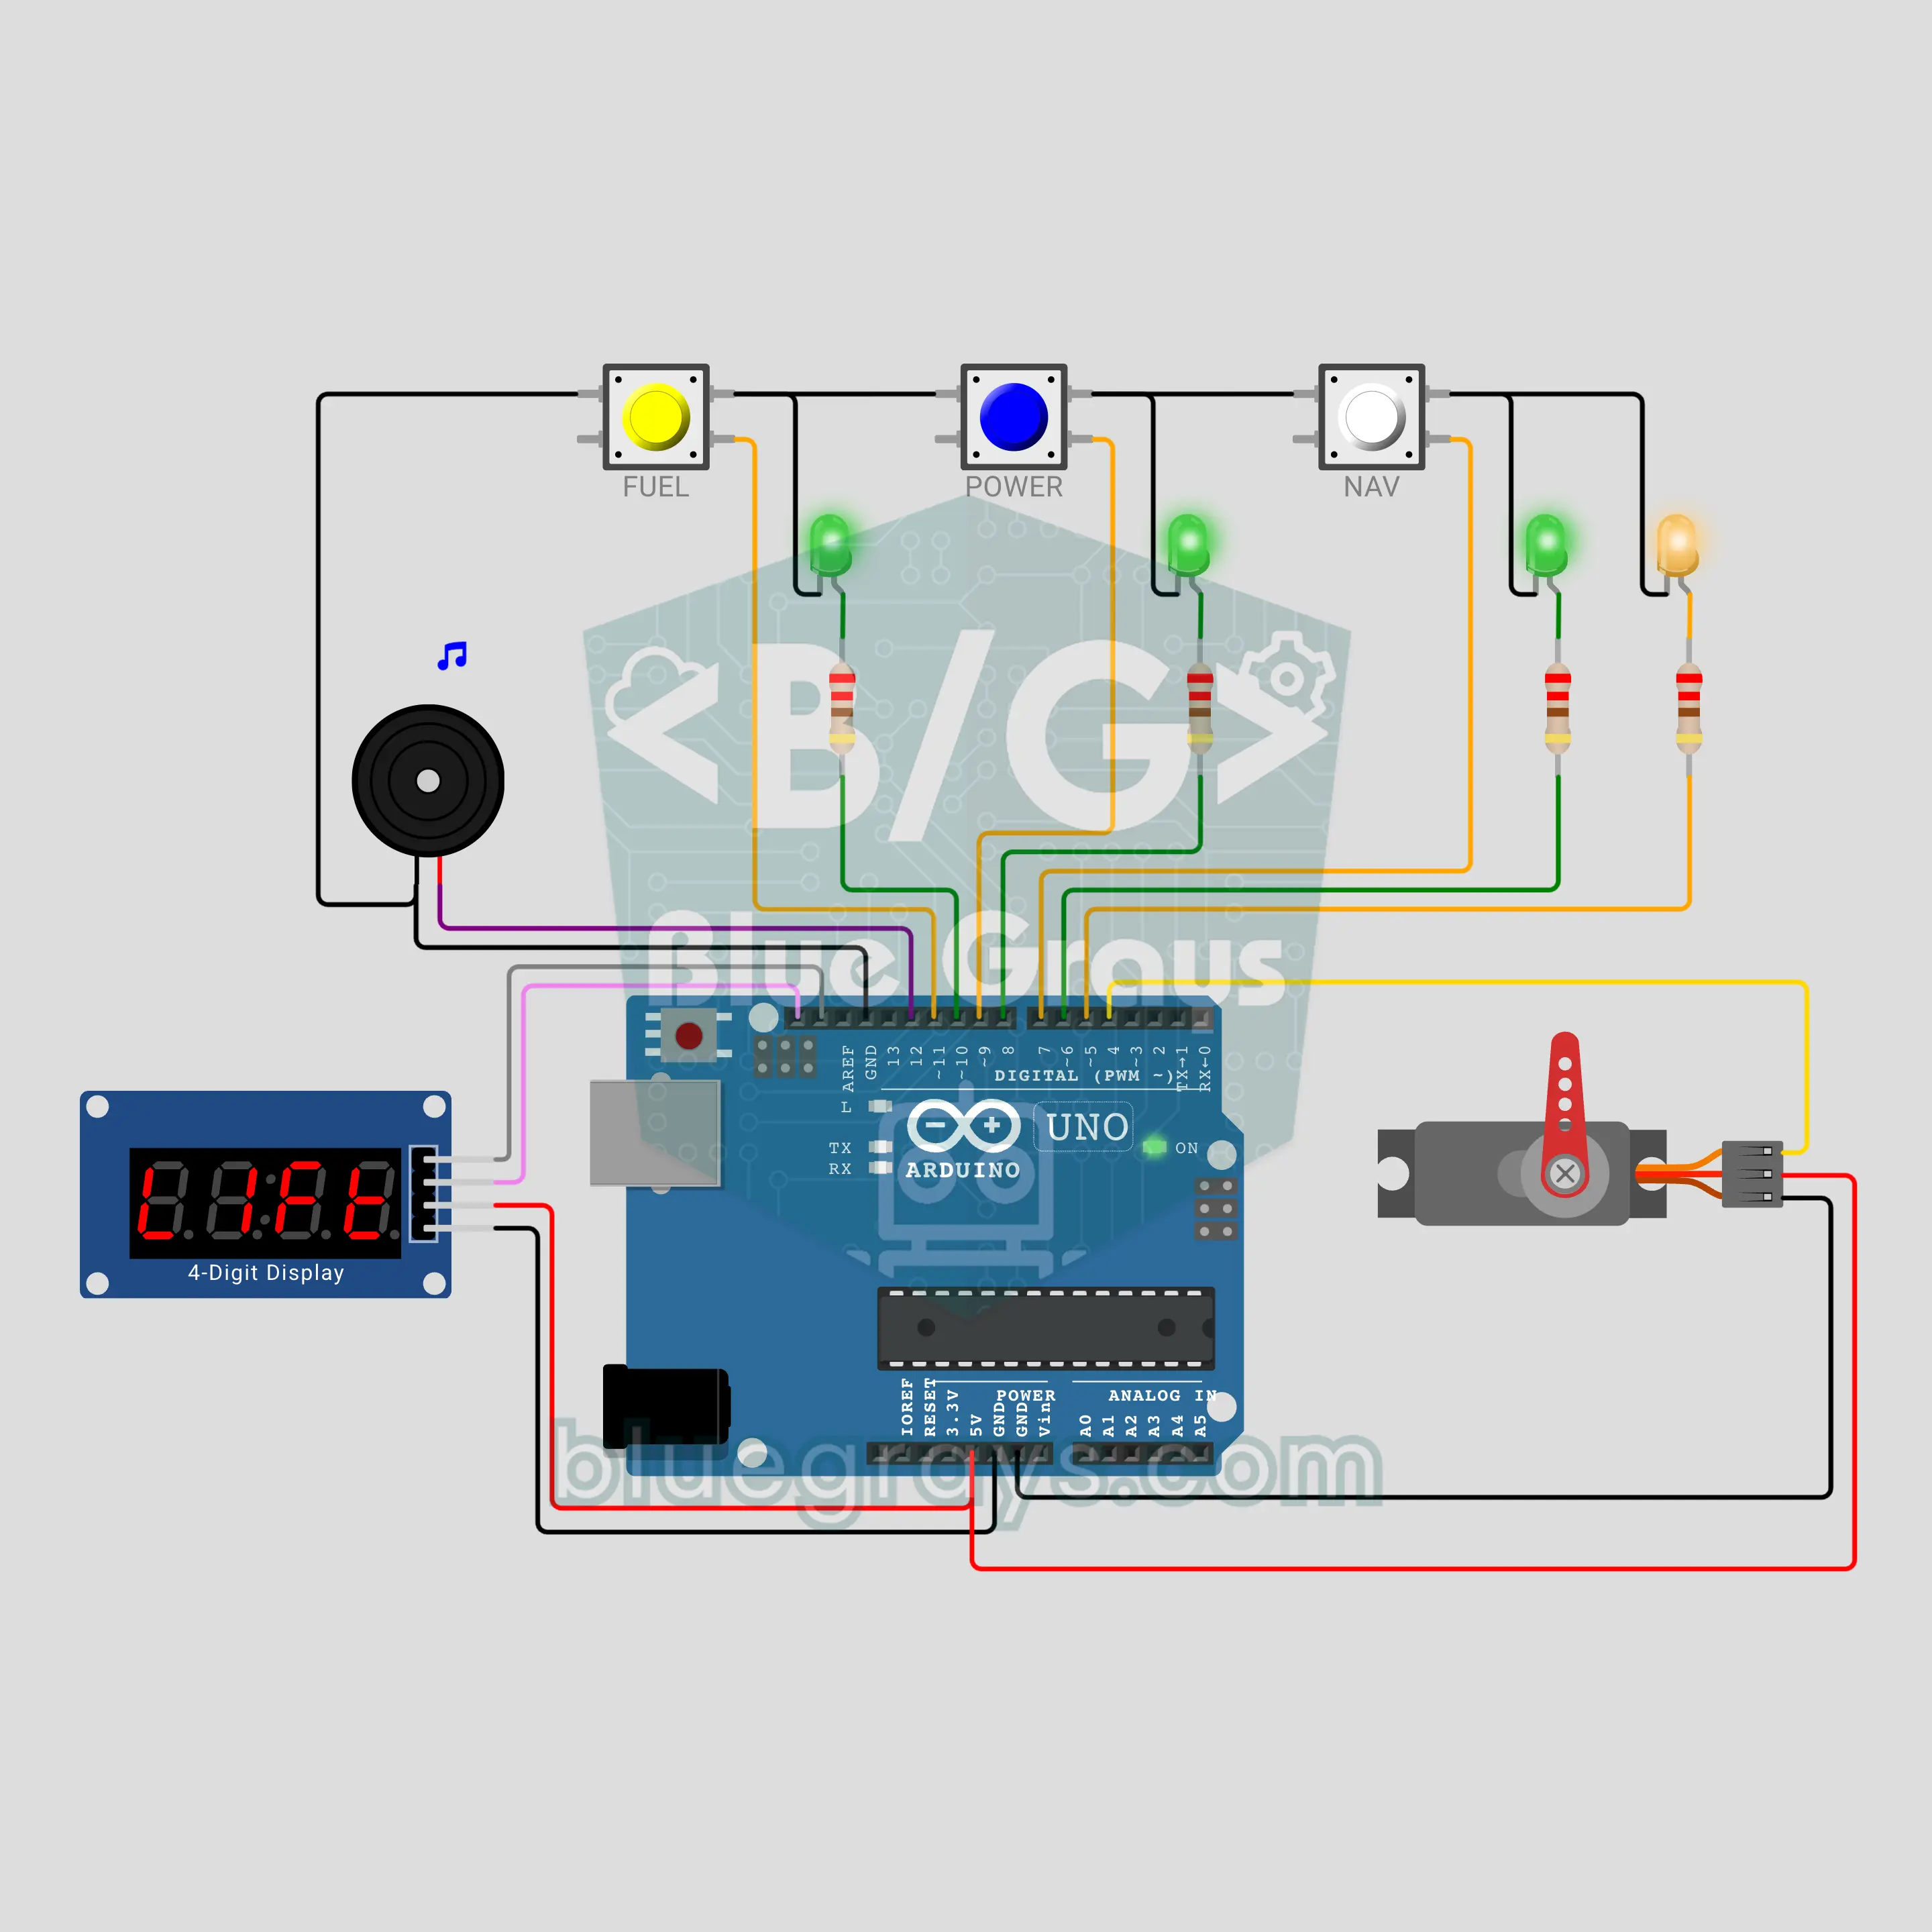
Wyrzutnia rakiet na Arduino: odliczanie i ramię wieży (TM1637 + 3 przyciski + serwo + buzzer)
Pulpit kontroli startu dla dzieci: naciśnij przycisk, a na wyświetlaczu TM1637 rusza odliczanie T minus 10. Trzy systemy (PALIWO, ZASILANIE, NAWIGACJA) są wywoływane po kolei; w ciągu 3 sekund trzeba nacisnąć przycisk systemu, którego zielona lampka miga. Jeśli ktoś się spóźni albo naciśnie poza kolejnością, odliczanie zatrzymuje się z HOLD. Gdy wszystkie trzy dadzą GO, przy zerze serwo odchyla ramię wieży, dioda LED płomienia migocze, a buzzer ryczy jak silnik.

Przemysłowy zbiornik mieszający na Arduino: napełnij, wymieszaj, opróżnij z logiką PLC (HC-SR04 + 2 przekaźniki + NEMA 17 + A4988 + LCD + E-Stop)
Klasyczne zadanie z procesem wsadowym z zajęć z automatyki przemysłowej: napełnij zbiornik, wymieszaj, opróżnij, policz partię. Kod działa krok po kroku z logiką PLC (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Dwa przekaźniki otwierają zawór wlotowy i wylotowy, HC-SR04 mierzy poziom, a mieszadło z NEMA 17 obraca się i zmienia kierunek. Jest START, STOP, zatrzaskujący się WYŁĄCZNIK AWARYJNY, kolumna sygnalizacyjna i błąd przekroczenia czasu.

Robot sprzątający na ESP32: omija przeszkody i tworzy mapę pokoju (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 zderzaki + OLED)
Dwukołowy robot sprzątający, który jeździ jak prawdziwy. Dwa silniki krokowe NEMA 17 napędzają koła: robot zatacza spiralę, jedzie prosto, zwalnia i skręca, gdy HC-SR04 widzi przeszkodę, cofa się i odwraca po uderzeniu zderzakiem, a przy ścianach robi okrążenie wzdłuż krawędzi. Oblicza swoją pozycję z kroków kół i pokazuje na OLED mapę pokoju z procentem posprzątanej powierzchni i czasem, a na koniec wraca na start.
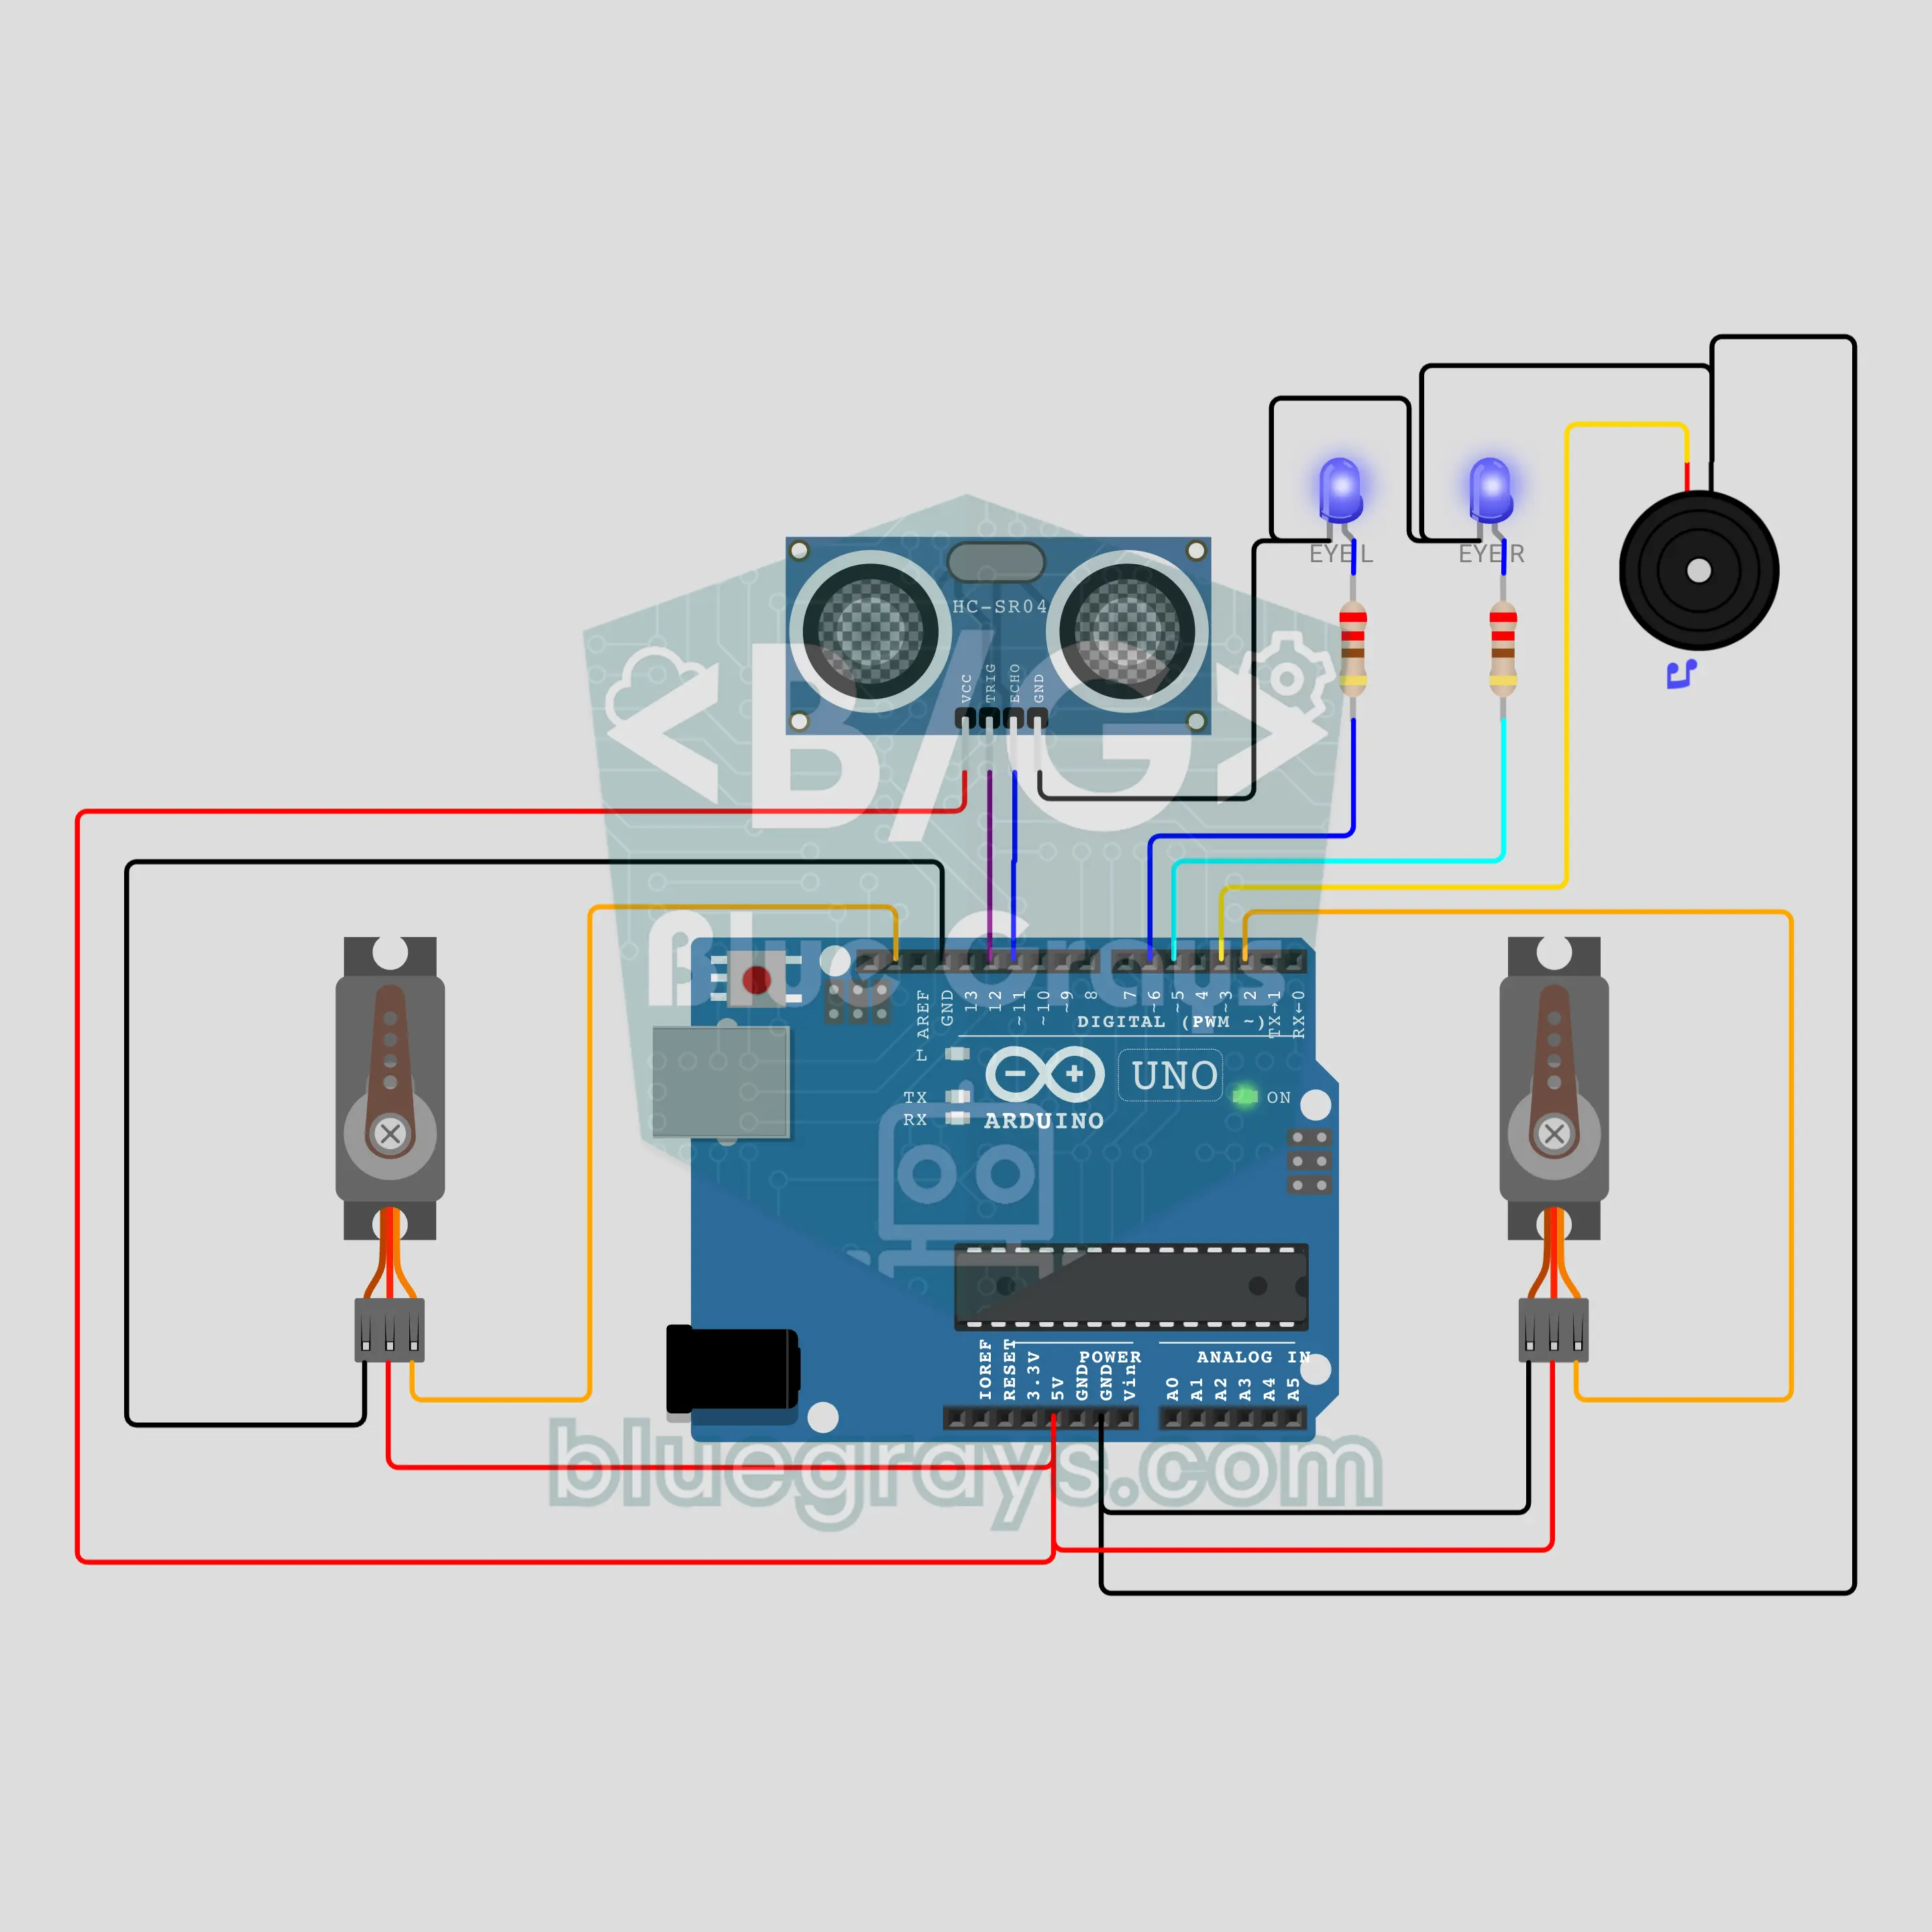
Śpiewający bałwan na Arduino: macha, gdy podchodzisz, i tańczy (HC-SR04 + 2 serwa + 2 diody LED + buzzer)
Bałwan, który ożywa w witrynie sklepu albo przy drzwiach szkoły. HC-SR04 mierzy, kto stoi przed nim: w odległości 1 metra zapalają się niebieskie oczy LED, prawe ramię macha, a buzzer mówi „cześć”. W odległości 30 cm gra Jingle Bells, dwa ramiona na serwach unoszą się na zmianę w rytm, a oczy błyskają przy każdej nucie. Gdy osoba odchodzi, lewe ramię macha na pożegnanie; gdy nikogo nie ma, oczy powoli mrugają.
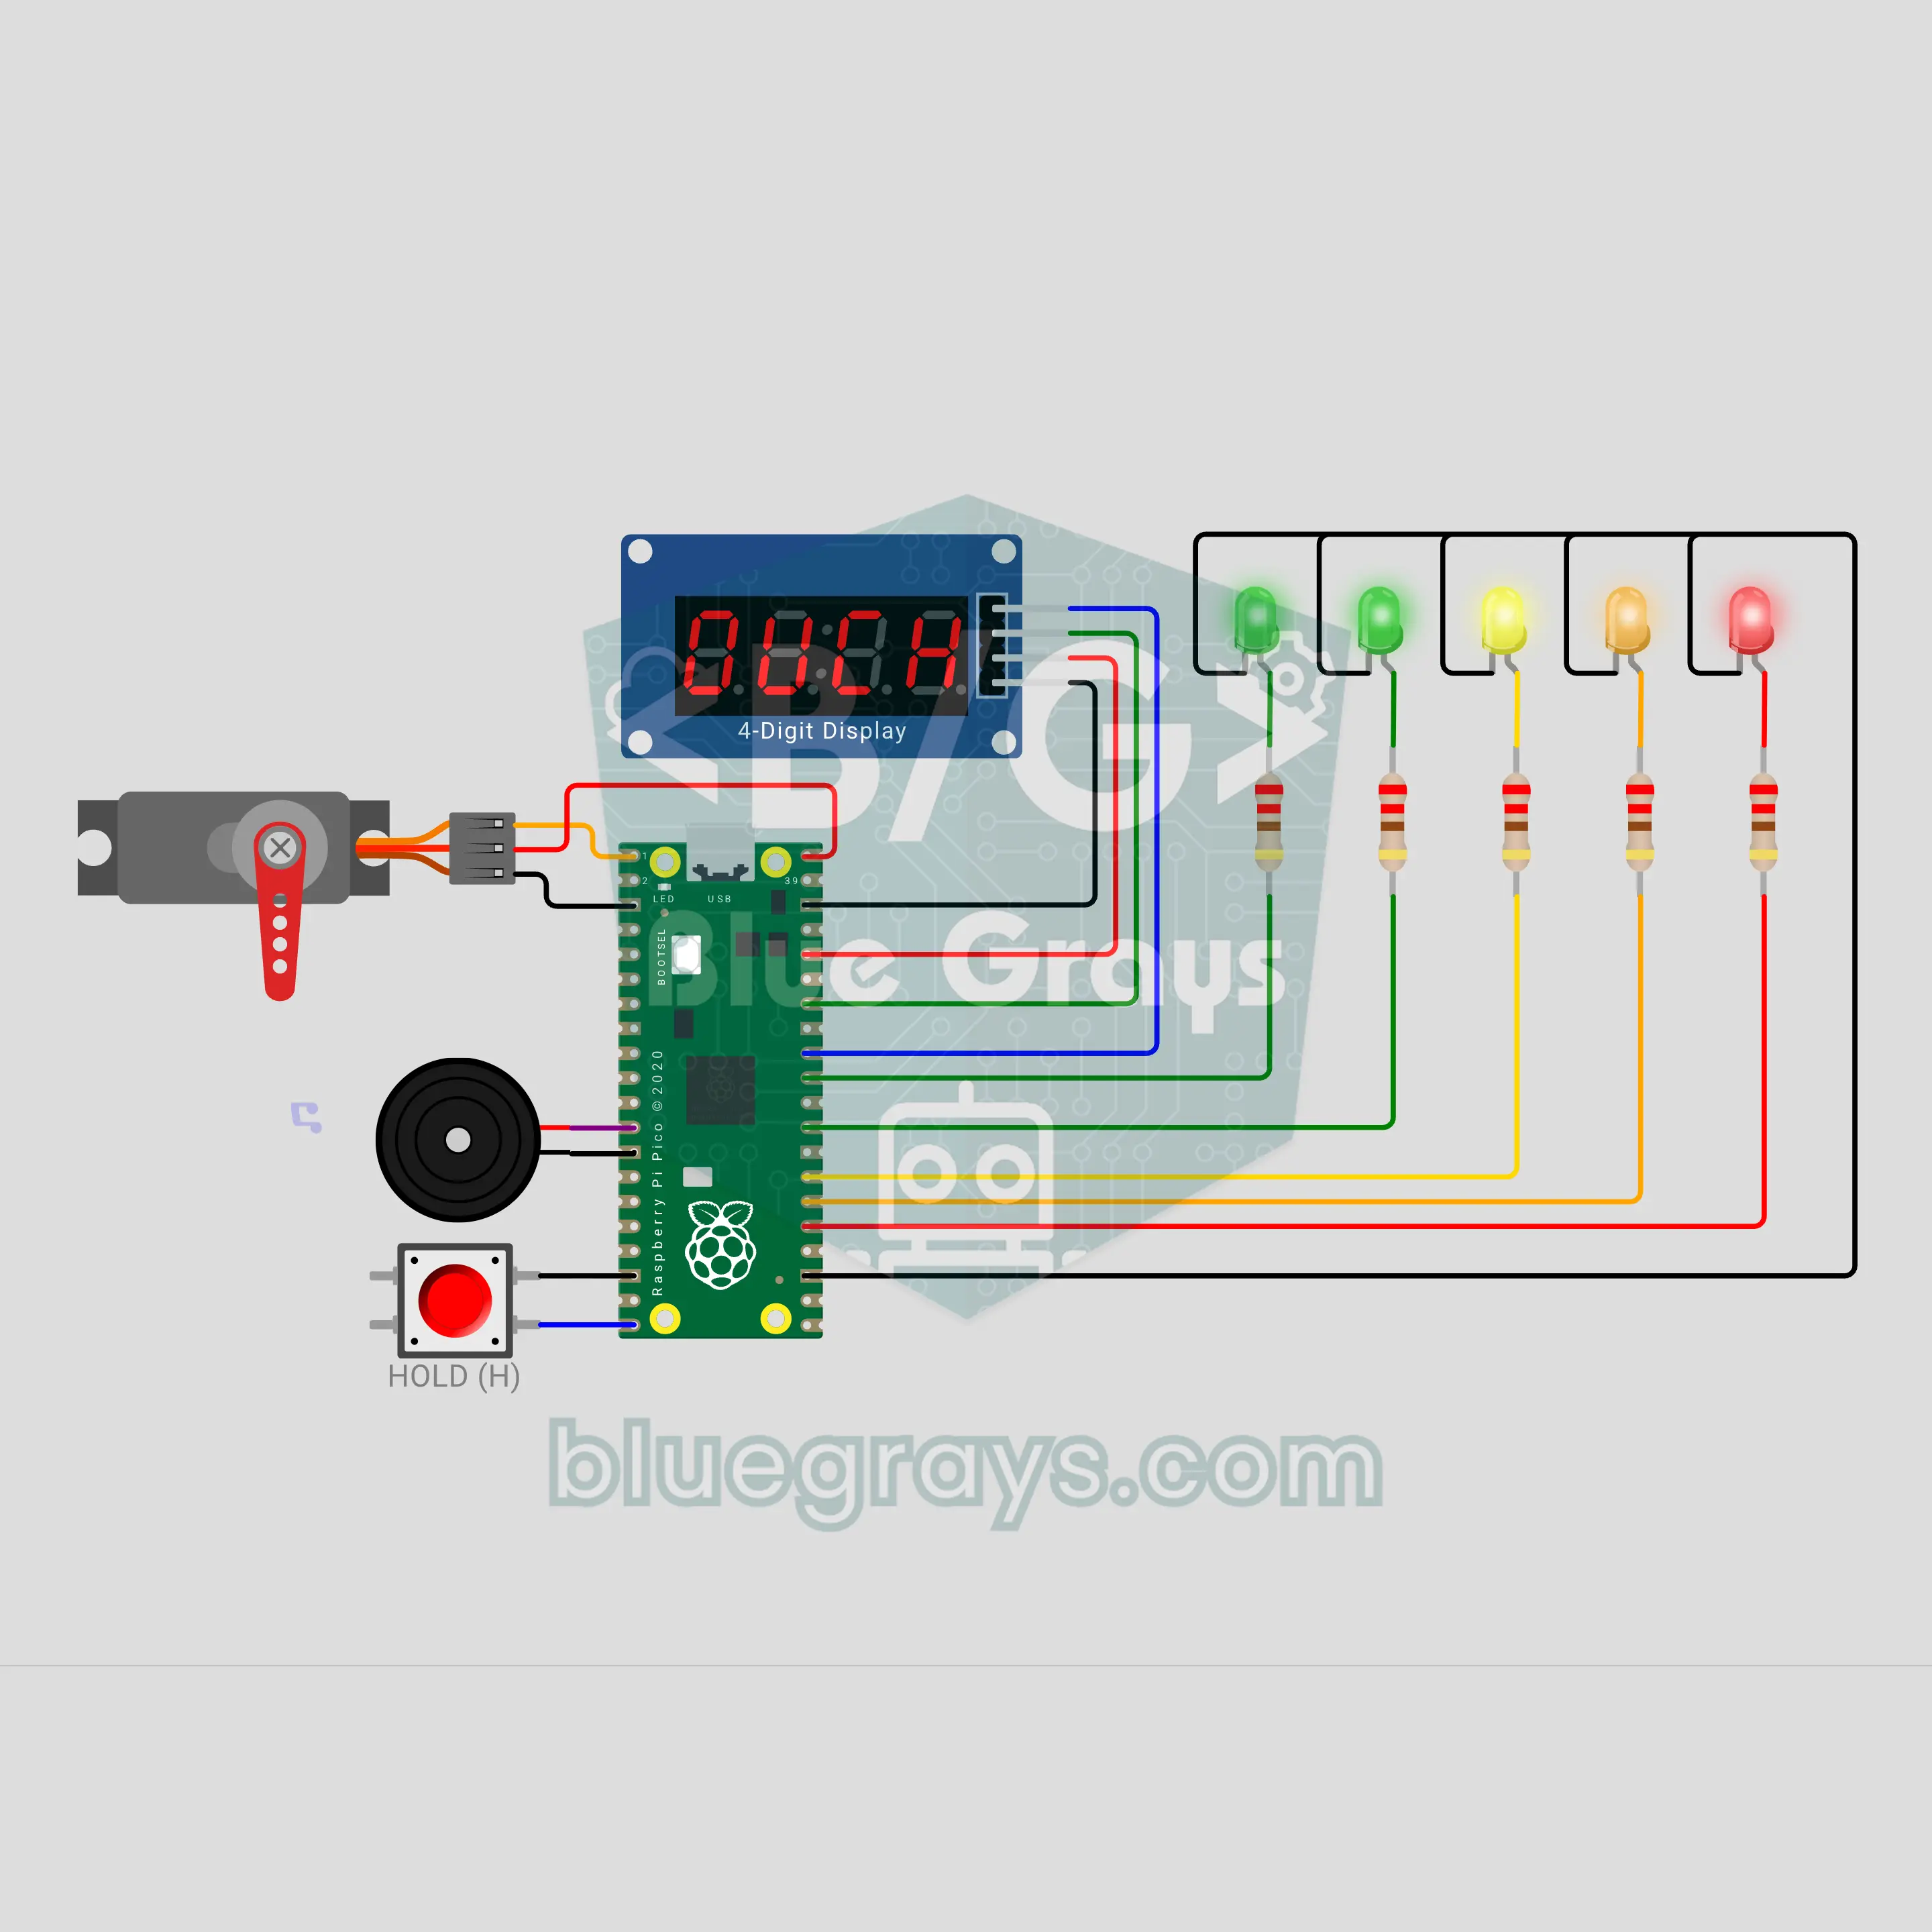
Naciśnij, jeśli się odważysz, z Raspberry Pi Pico W: zabierz rękę, zanim pułapka się zatrzaśnie (przycisk + serwo + TM1637 + 5 diod LED + buzzer)
Gra „naciśnij, jeśli się odważysz” na Raspberry Pi Pico W: naciśnij przycisk i trzymaj, twoja ręka jest w pułapce. TM1637 liczy czas w dziesiątych częściach sekundy, diody LED napięcia się zapełniają, bicie serca przyspiesza, a pułapka na serwie straszy fałszywymi drgnięciami. Pułapka zatrzaskuje się w ukrytej chwili; czerwona dioda LED błyska 0,3 s wcześniej. Puść na czas, a czas będzie twoim wynikiem, z zapisanym rekordem; jeśli cię złapie, masz 0. Gra na odwagę i na refleks w jednym.