
Explore projetos Arduino
Centenas de projetos, do nível iniciante ao avançado, com esquemas dos circuitos, códigos e vídeos. Comece pelo seu nível.

Controle de servos com joystick
Controle dois motores com um joystick, como ao girar uma câmera de segurança. Empurre a alavanca para os lados e o servo motor inferior gira lentamente; mova para cima ou para baixo e o servo superior

Uso do motor de passo
Um motor que gira passo a passo, exatamente o quanto você quer, como o ponteiro de um relógio. Por meio de uma placa de acionamento, o Arduino gira um pequeno motor de passo uma volta completa em uma

Servo motor de 360 graus com motor de passo
Ensine um motor de passo comum a ir até qualquer ângulo que você quiser, ao longo de uma volta completa. O Arduino calcula quantos passos correspondem a cada ângulo; o motor vai para 0, 90, 45, 180, 1

Servo motor com ESP32 (controle por potenciômetro)
Neste projeto, controlamos um servo motor SG90 com um potenciômetro. Ajustamos o ângulo do servo mapeando o valor analógico lido do potenciômetro para a faixa de 0 a 180 graus. A biblioteca ESP32Servo gera sinais para o servo nos GPIOs do ESP32 adequados e capazes de operar como saída; este projeto usa o GPIO 18. Esse é um método básico de controle para braços robóticos, estabilizadores de câmera e mecanismos de portas automáticas.
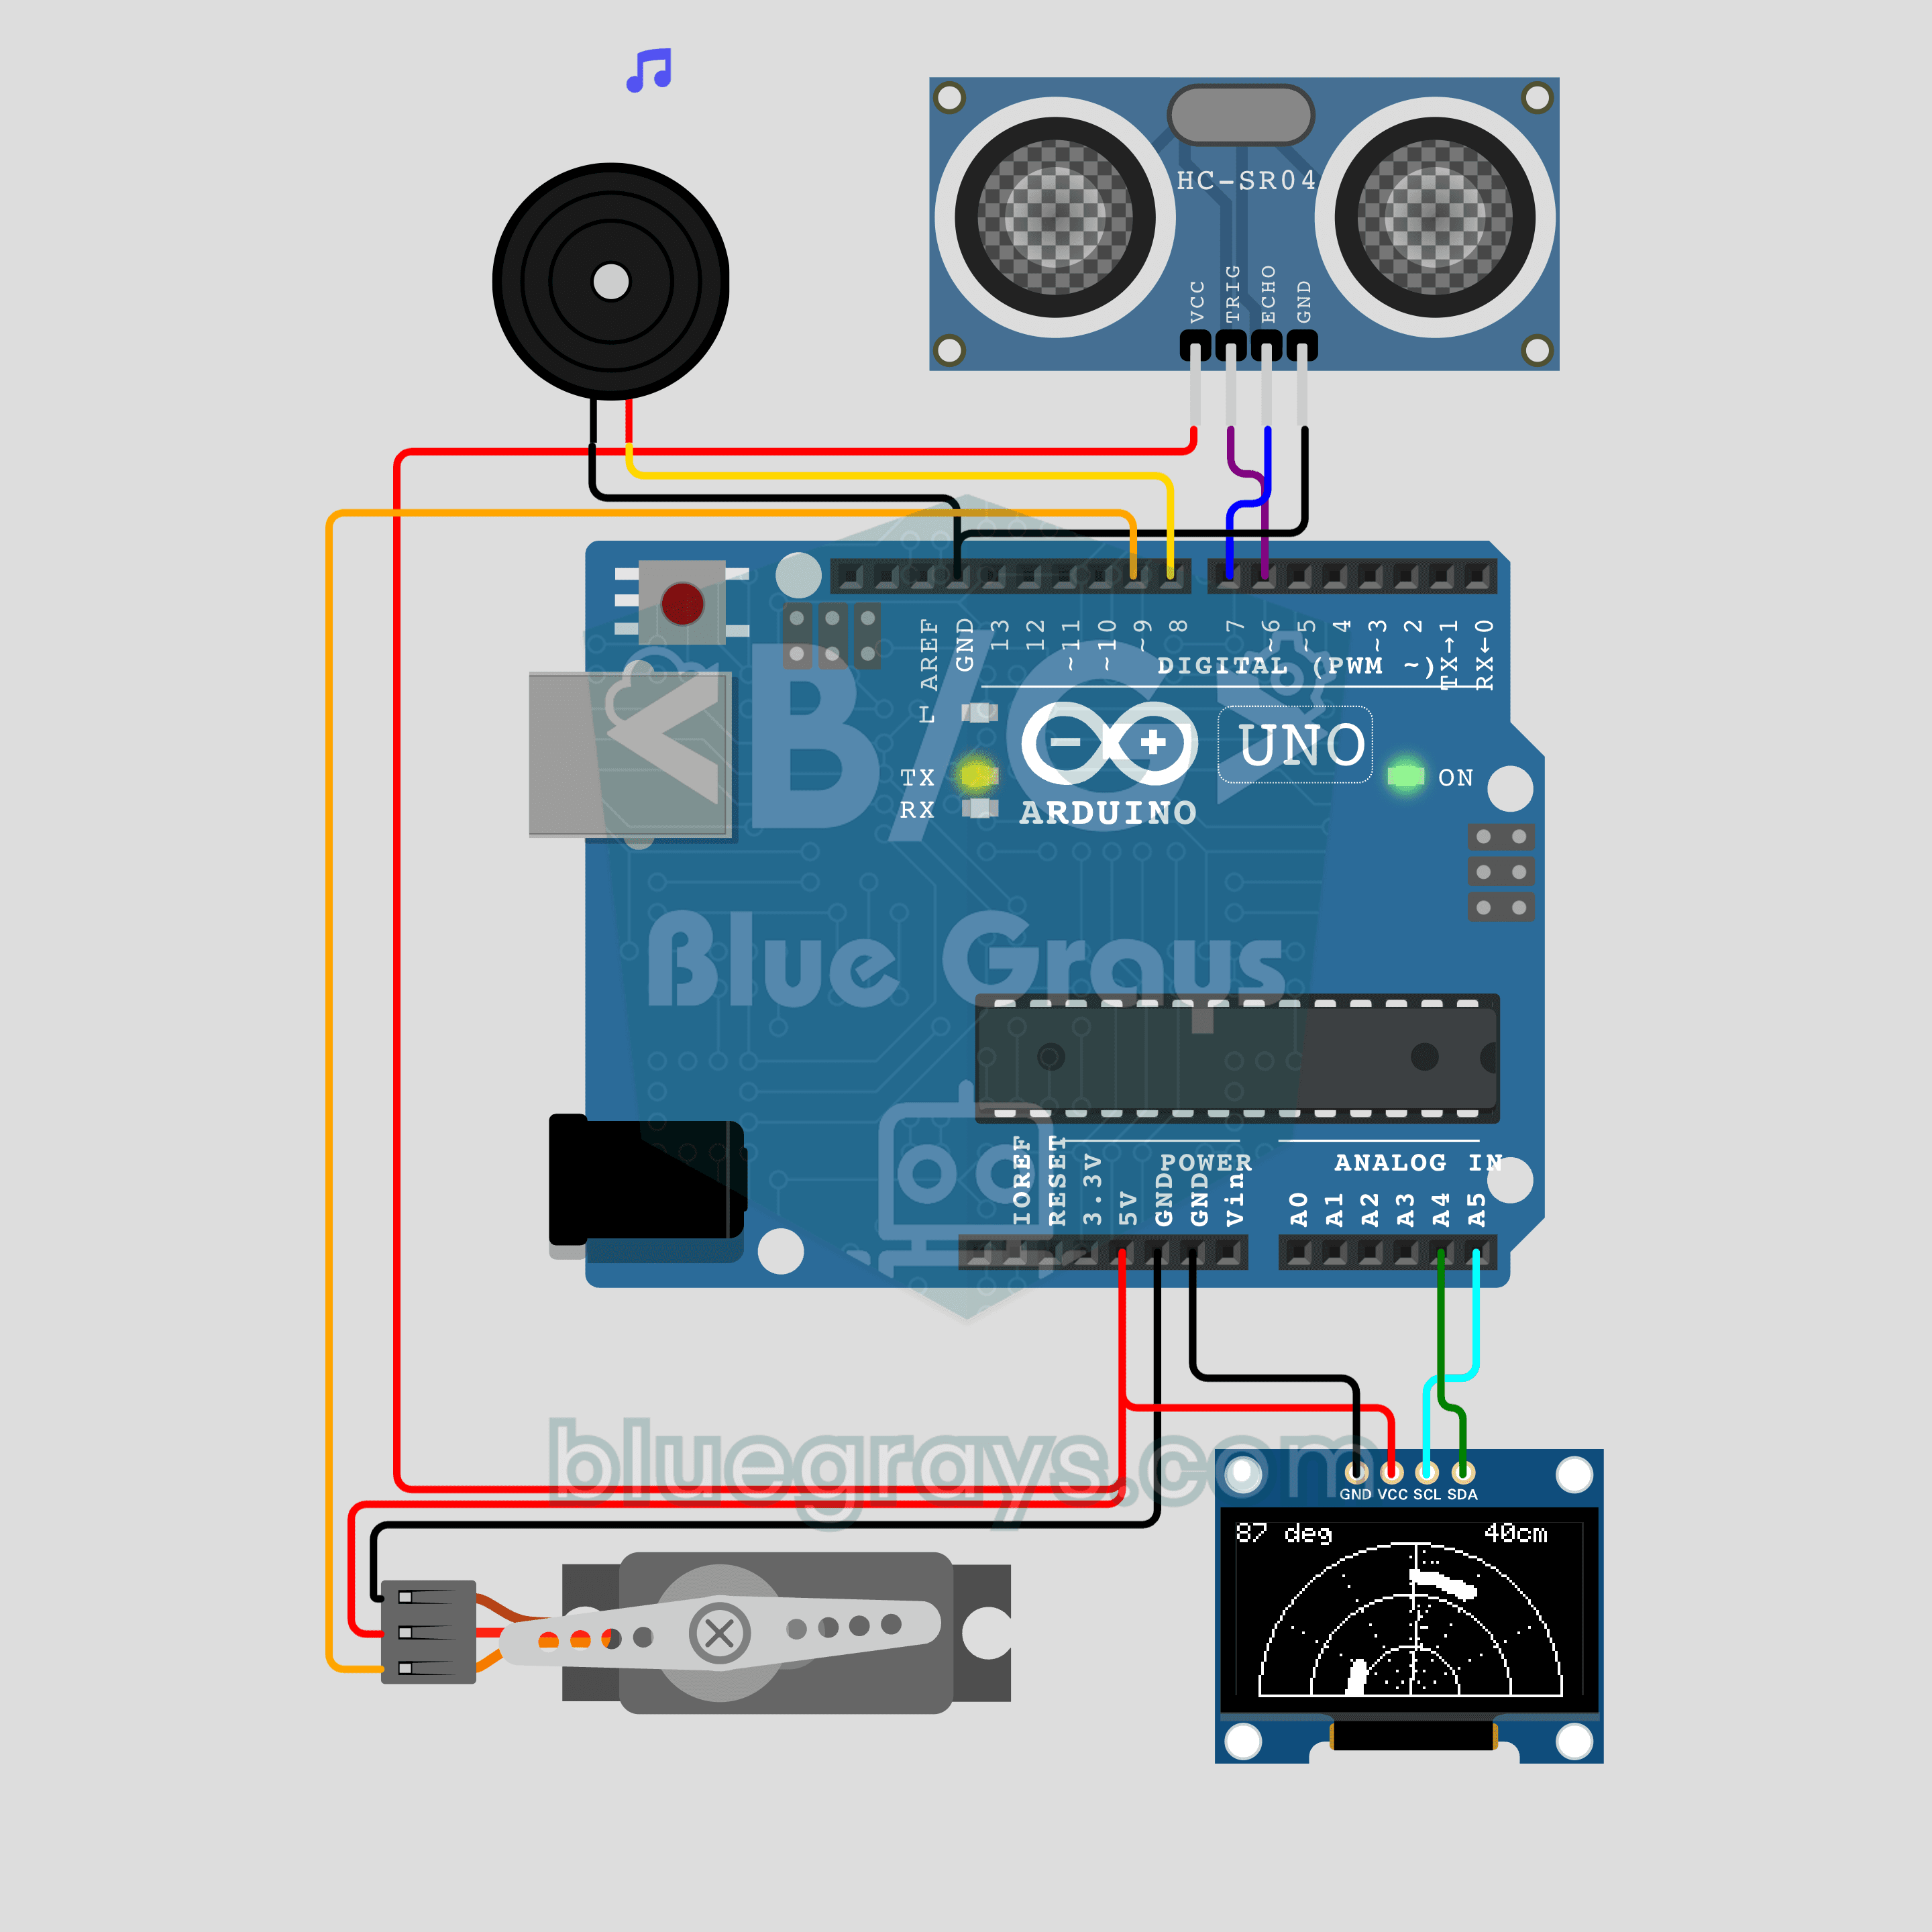
Minirradar com Arduino (servo + HC-SR04 + display OLED)
Um radar como nos filmes, feito com um sensor de distância e um servo! O **servo SG90** gira o **HC-SR04** de 0 a 180 graus enquanto o **OLED de 0,96 polegada** desenha uma linha de varredura giratória e mostra os objetos detectados como pontos. Quando algo entra no alcance, o **buzzer passivo** emite um bipe, que fica mais agudo conforme o objeto se aproxima. Controle de servo, medição ultrassônica, desenho com trigonometria e som com `tone()` em um só projeto.
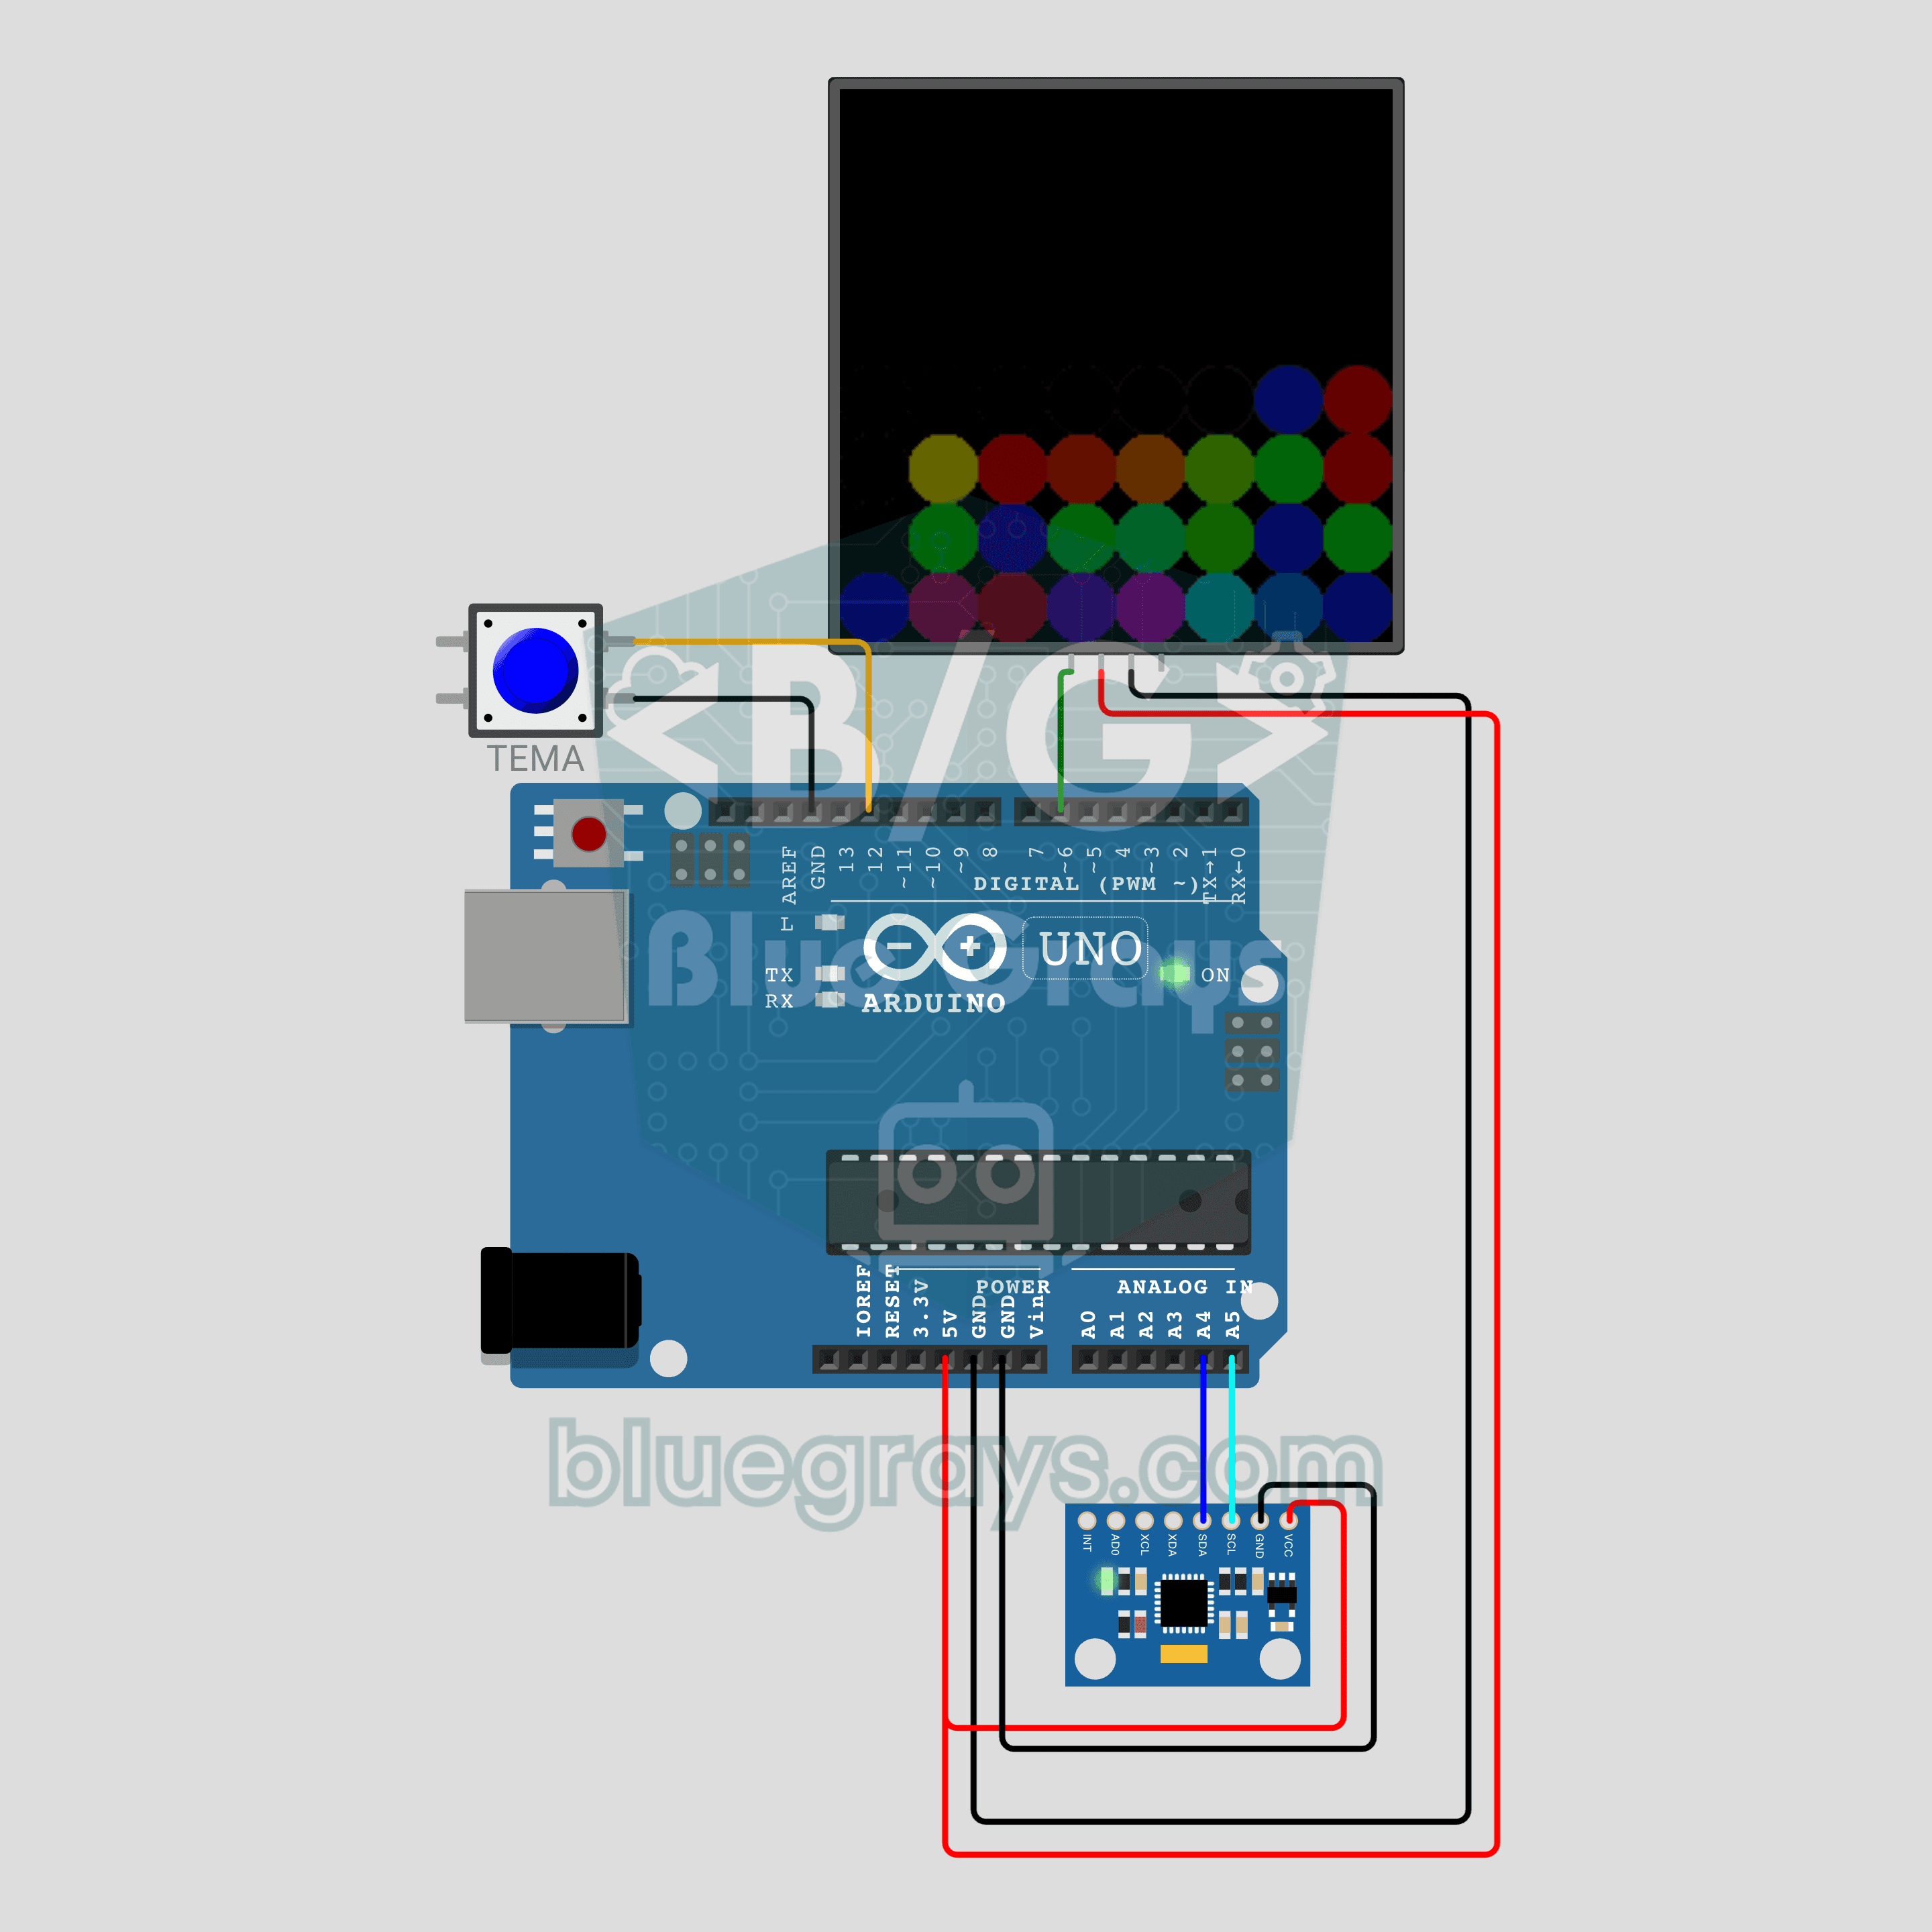
Areia digital controlada por inclinação com Arduino (MPU-6050 + matriz NeoPixel 8x8)
Areia de LEDs que escorre para o lado em que você inclina o circuito! O acelerômetro **MPU-6050** mede a inclinação, e 24 grãos na **matriz NeoPixel 8x8** caem na direção da gravidade e se acumulam nas bordas como areia de verdade. Um **botão de tema** alterna entre as cores de areia, água, lava e arco-íris. Leitura I2C sem biblioteca, conversão da inclinação em direção da gravidade e um algoritmo simples de queda de areia em um só projeto.
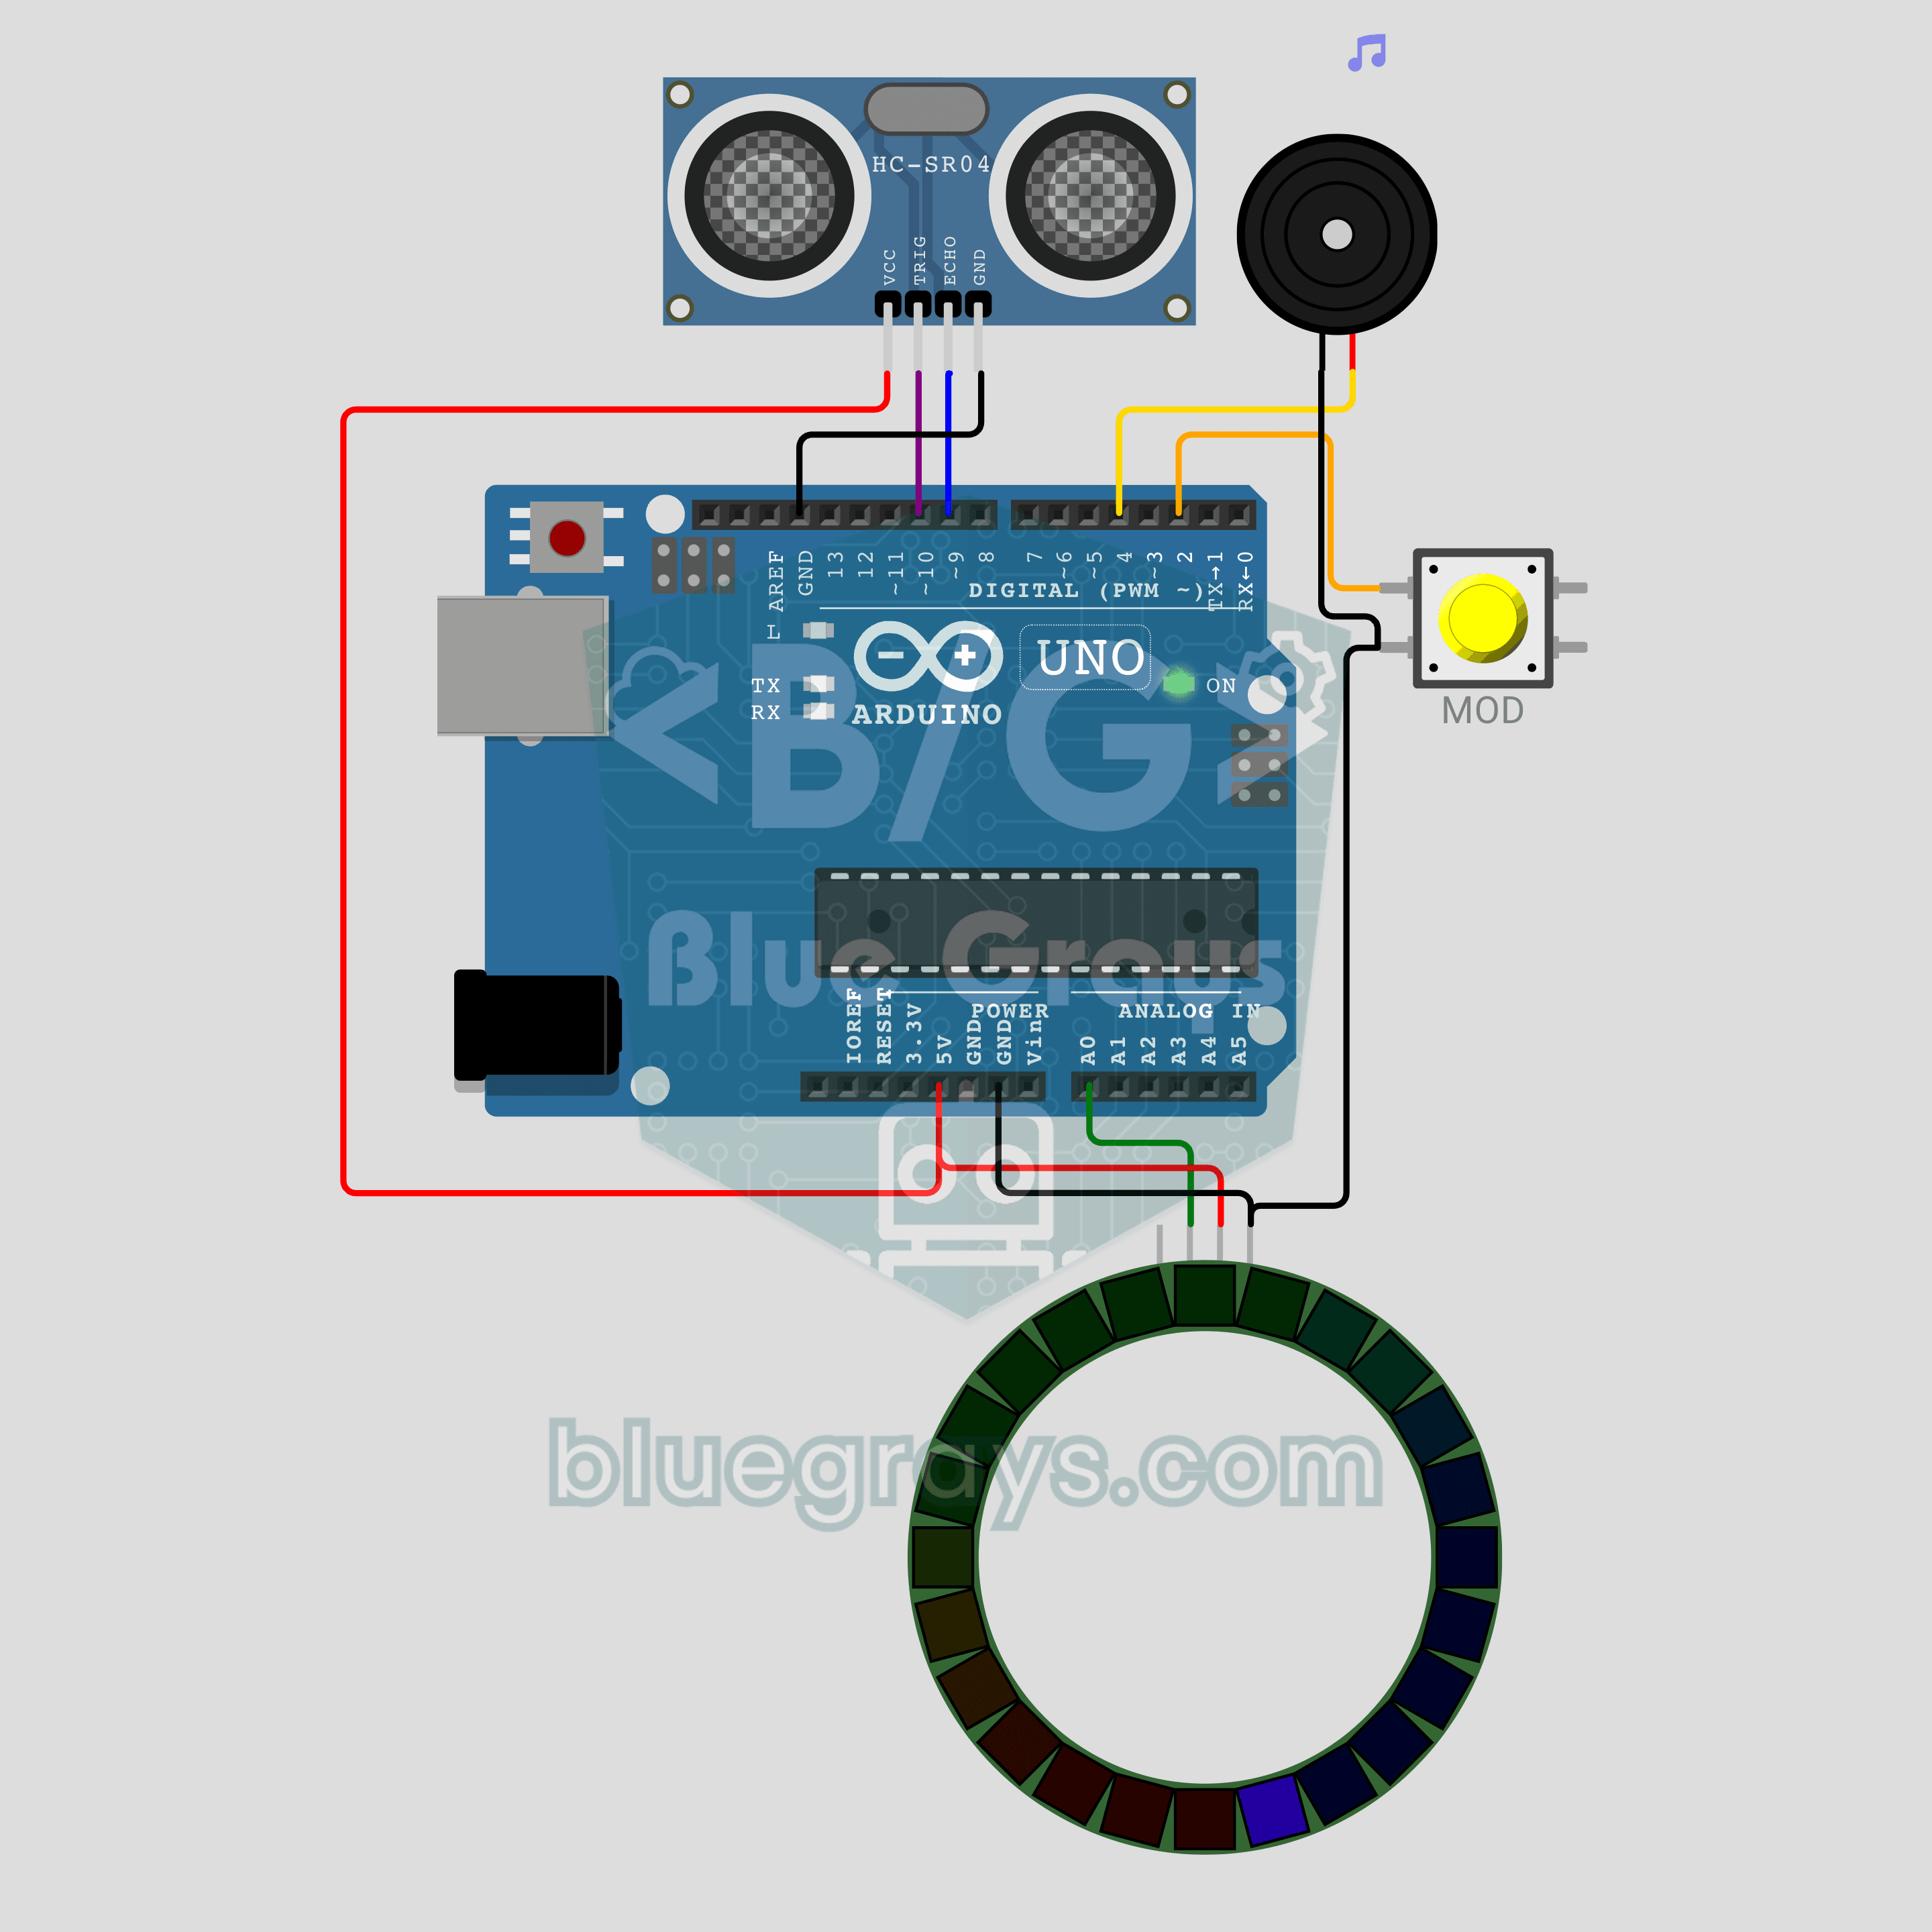
Theremin ultrassônico com Arduino (HC-SR04 + anel NeoPixel + buzzer)
Um instrumento musical que você toca sem encostar, só movendo a mão no ar! Conforme sua mão se aproxima do **HC-SR04**, o **buzzer passivo** toca notas mais agudas e o **anel NeoPixel de 24 LEDs** mostra cada nota pela cor e pelo nível de preenchimento. Um botão alterna entre dois modos: no modo **SCALE**, cada distância corresponde a uma nota de uma escala pentatônica; no modo **GLIDE**, o som varia suavemente como em um filme antigo de ficção científica. Sua mão cria a melodia, não o código.
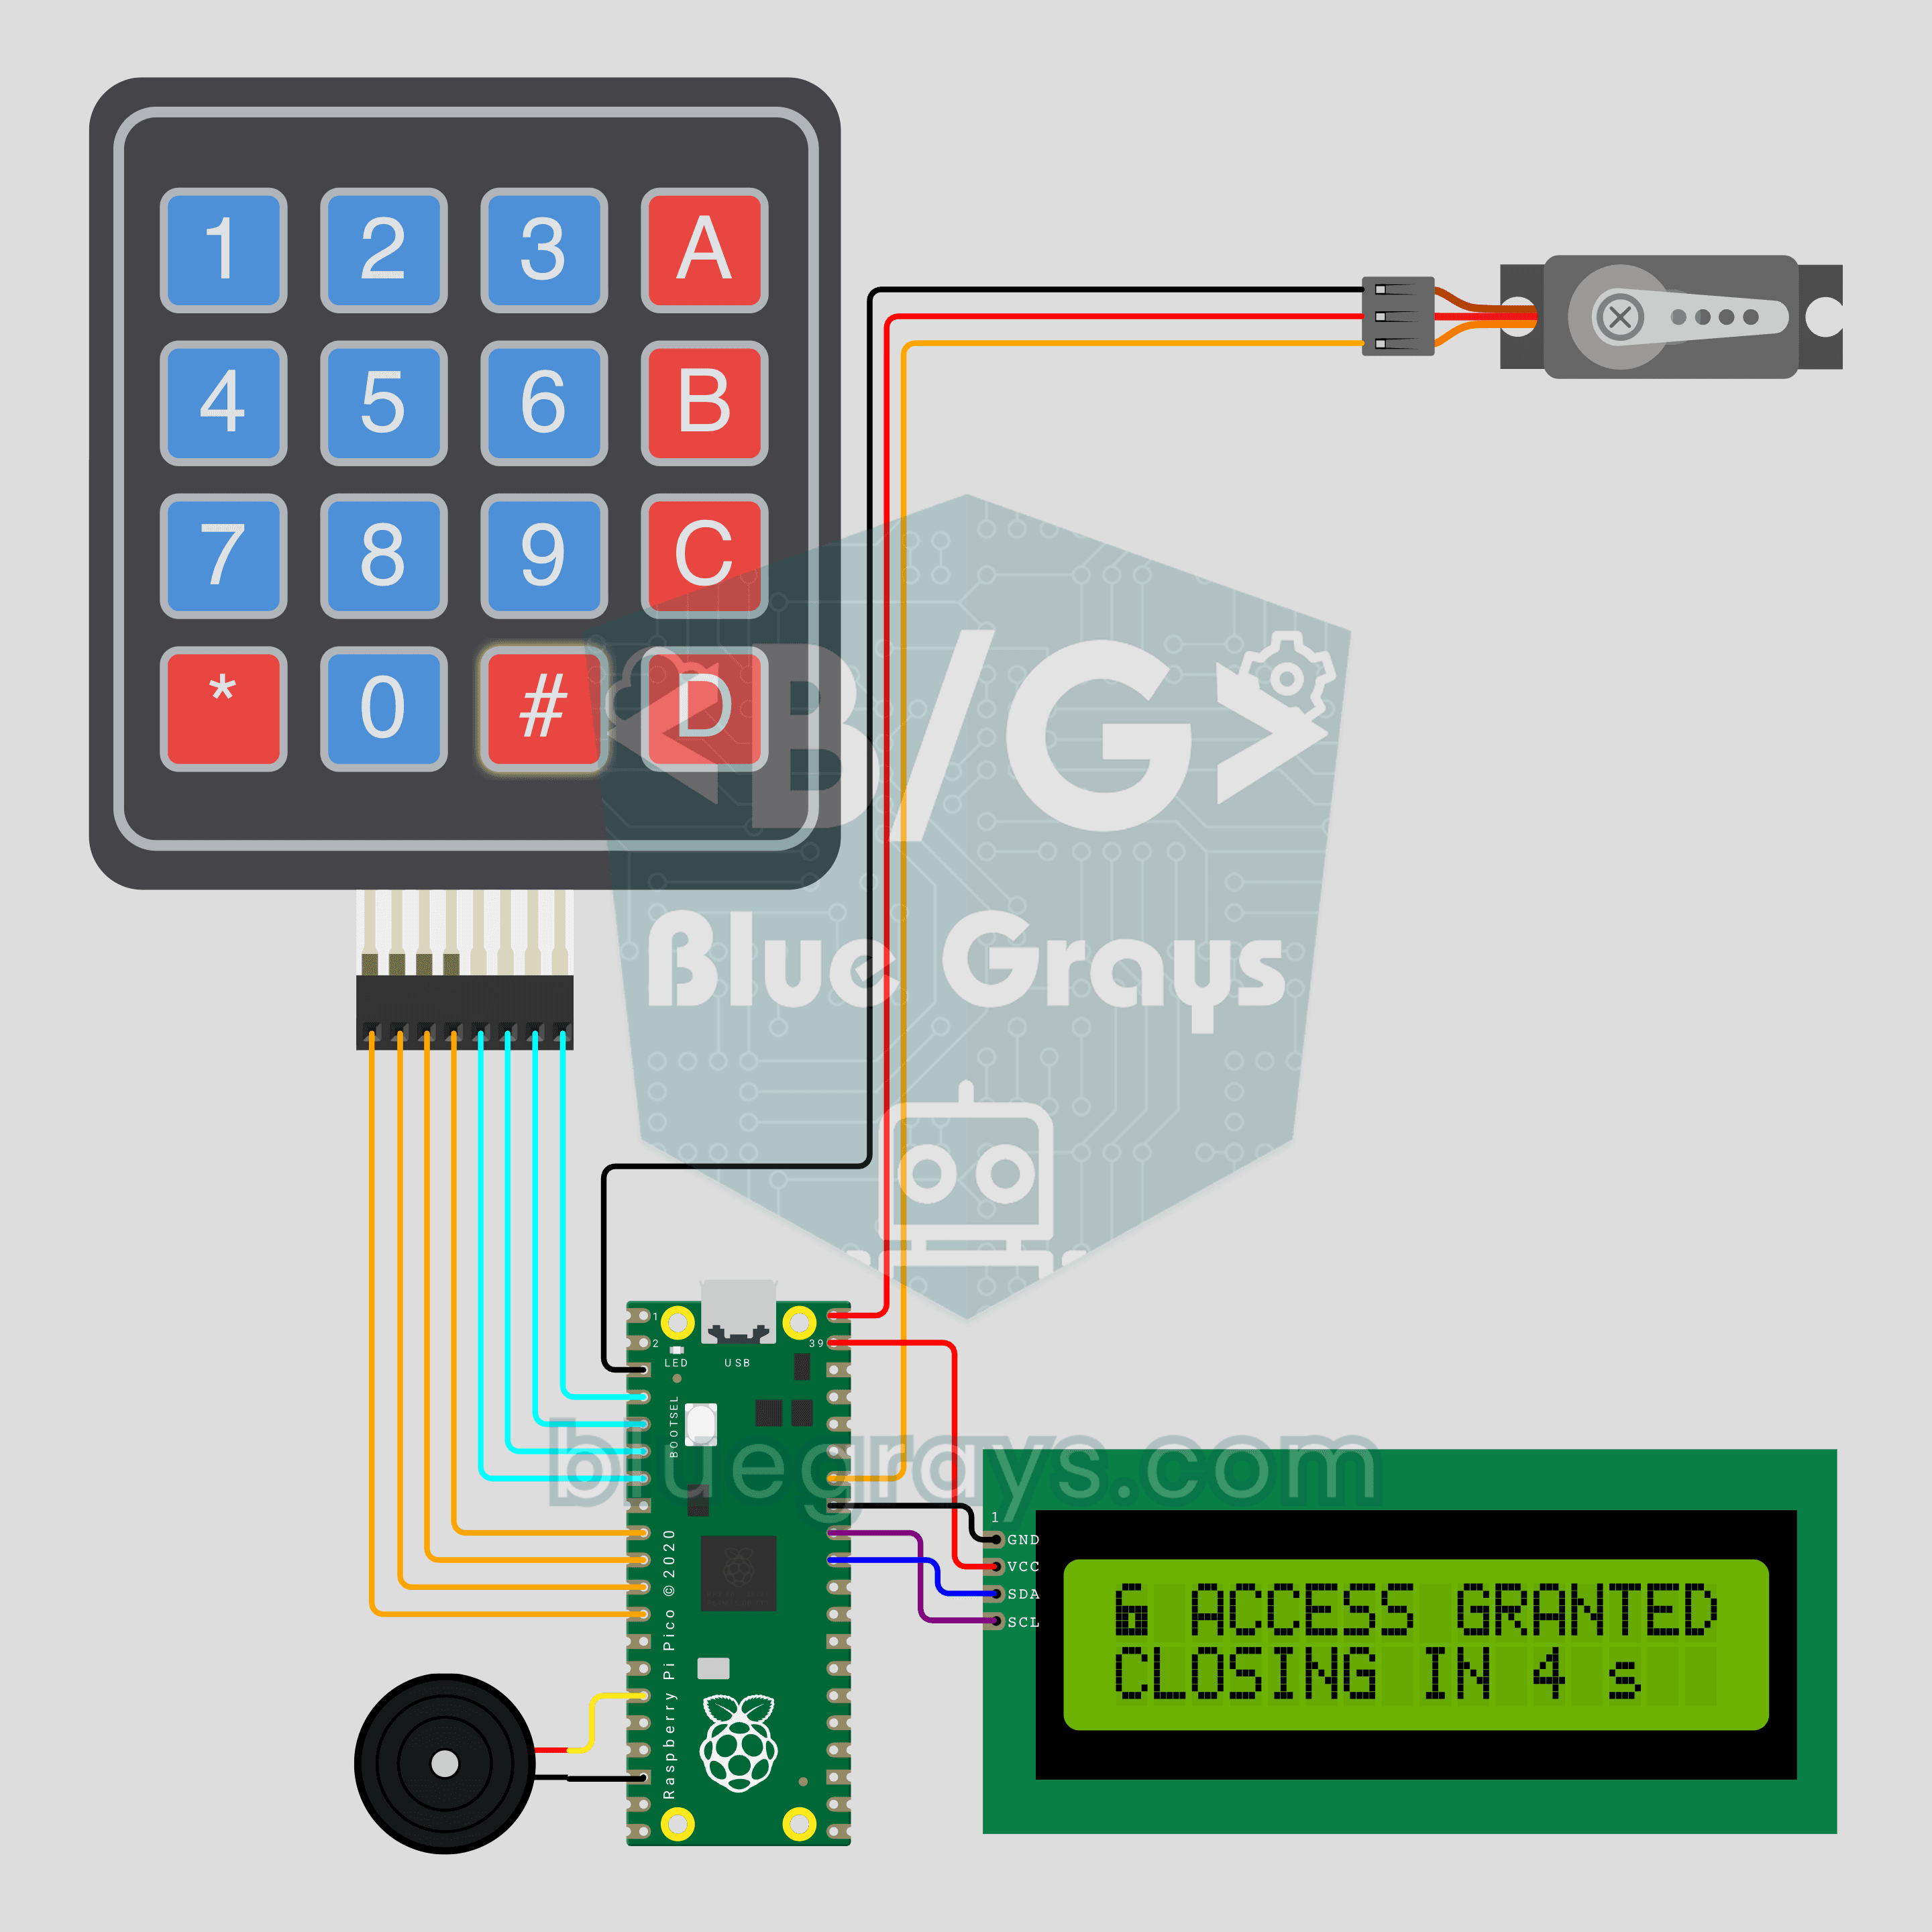
Fechadura com senha e Raspberry Pi Pico (teclado 4x4 + LCD I2C + servo)
Uma senha de 4 dígitos abre a porta, e três tentativas erradas exigem uma espera de 30 segundos! O **Raspberry Pi Pico** verifica a senha digitada em um **teclado 4x4**: se estiver correta, um **servo SG90** abre a fechadura e a fecha automaticamente após 5 segundos. Um **LCD I2C** mostra os asteriscos, as tentativas restantes e a contagem regressiva, e um **buzzer** emite um bipe a cada tecla. A senha padrão é `1234`; altere-a com a tecla `A` e a nova senha será salva em `pin.txt`.
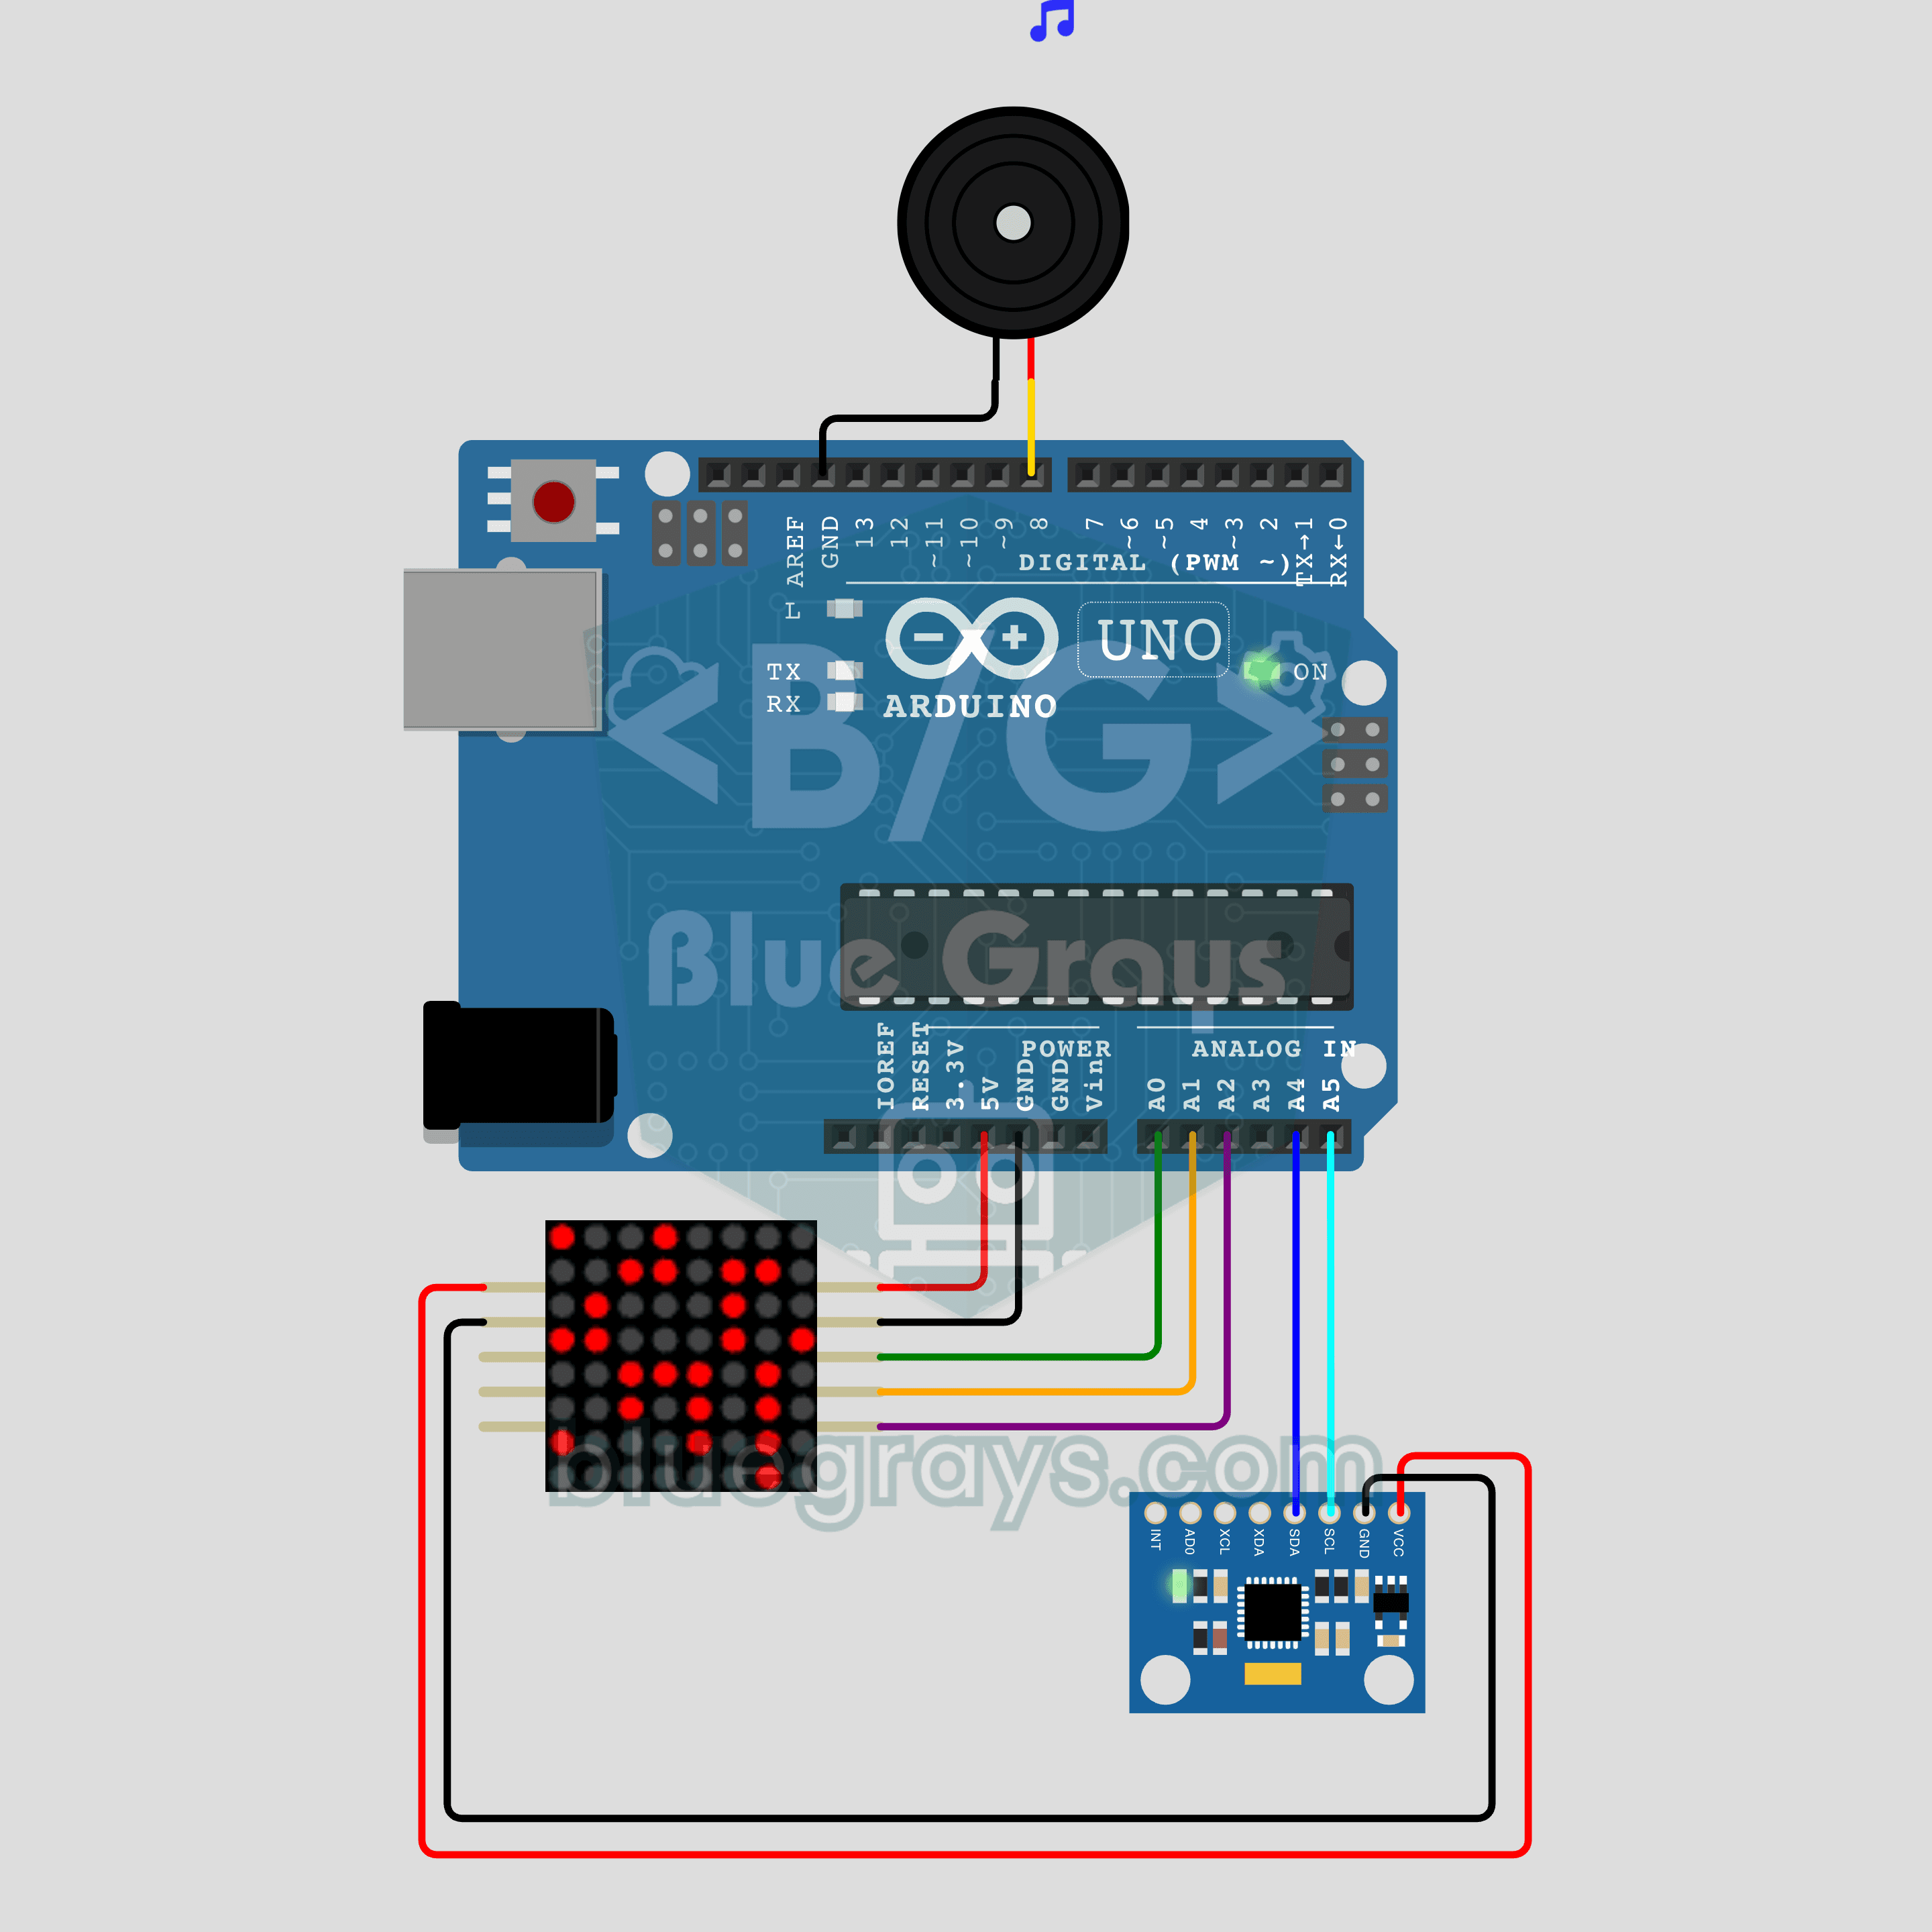
Labirinto de bolinha com Arduino (MPU-6050 + matriz de LEDs MAX7219 8x8)
Sem display, sem joystick: incline o circuito e uma bolinha de LED rola pelo labirinto! O acelerômetro **MPU-6050** mede a inclinação, e a bolinha na **matriz de LEDs MAX7219 8x8** rola nessa direção sem atravessar as paredes. Ao chegar ao objetivo, um **buzzer passivo** toca uma melodia e o próximo labirinto é liberado; conclua os 3 para ver um rosto sorridente. Leitura do sensor sem biblioteca, controle de velocidade pela inclinação e labirintos definidos em texto em um só projeto.
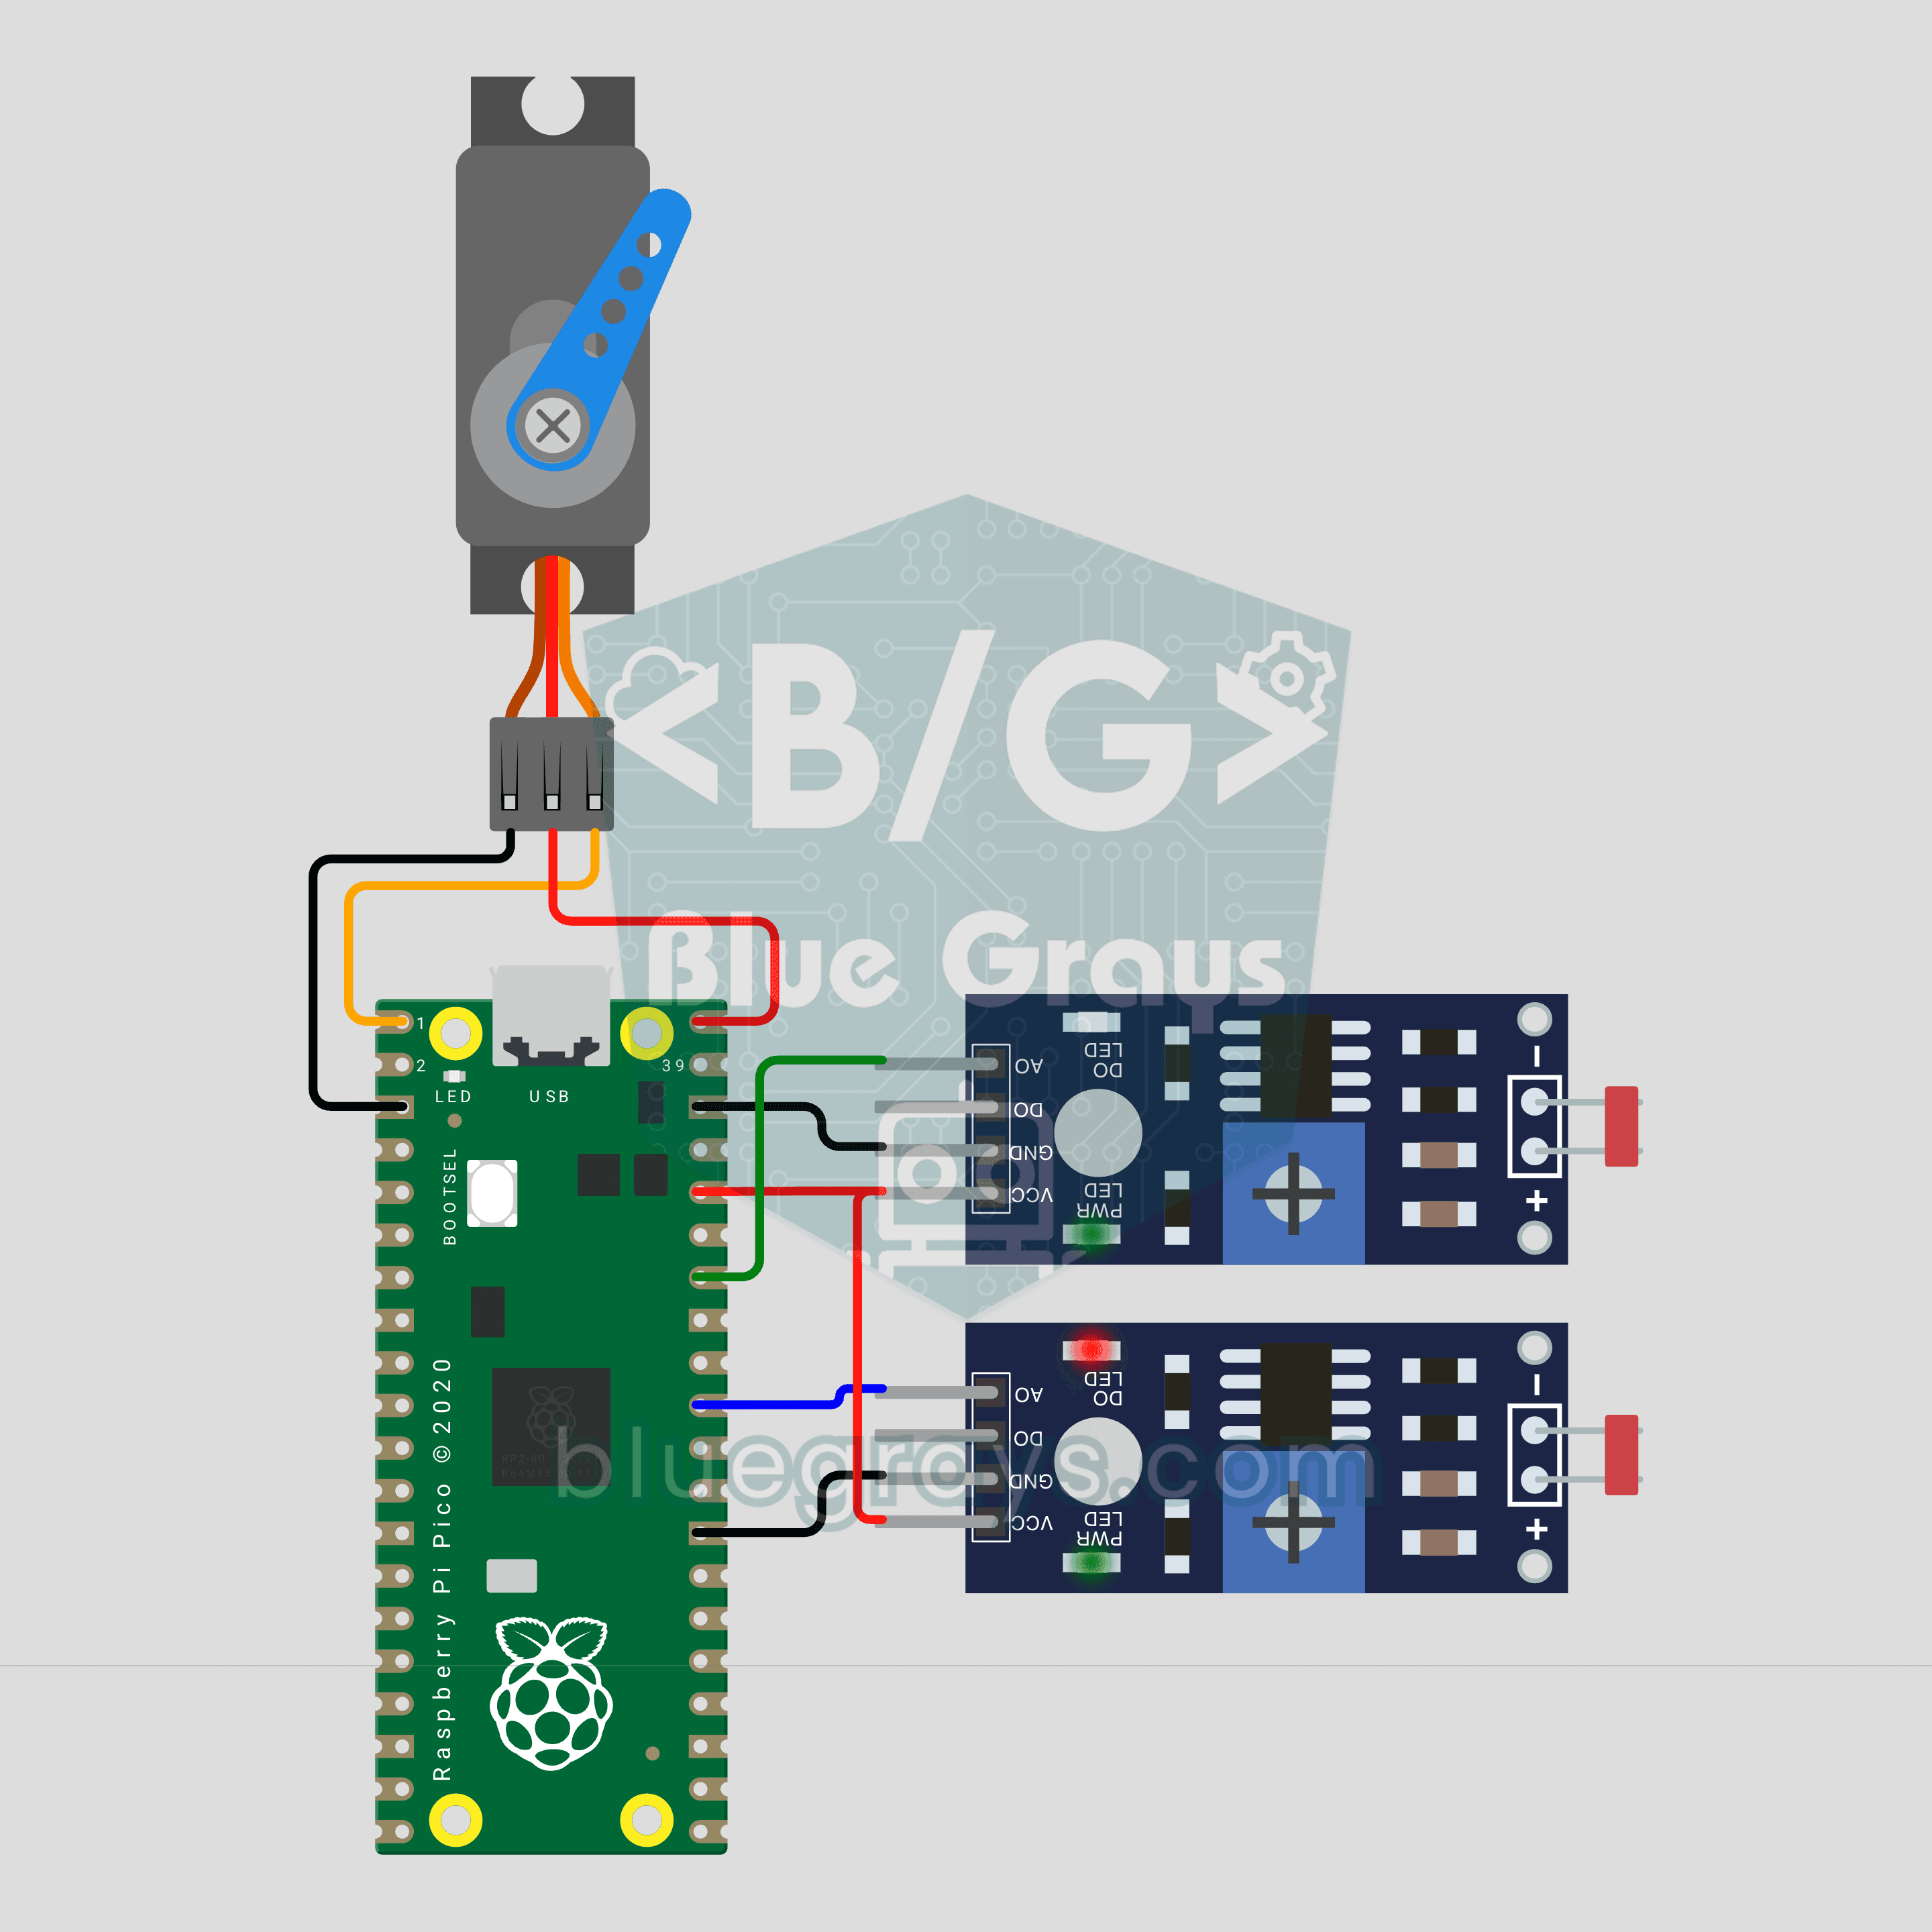
Painel seguidor solar com Raspberry Pi Pico (2 LDRs + servo SG90)
Um painel que encontra o sol sozinho! O **Raspberry Pi Pico** mede a luz com **2 LDRs**, um de cada lado do painel, e um **servo SG90** o gira para o lado mais iluminado. Uma diferença grande faz o painel girar rápido; uma pequena, devagar. Quando a luz dos dois lados se iguala, ele para suavemente. À noite, o painel volta para o leste para esperar o nascer do sol. Um experimento pronto para **feiras de ciências** e projetos escolares.
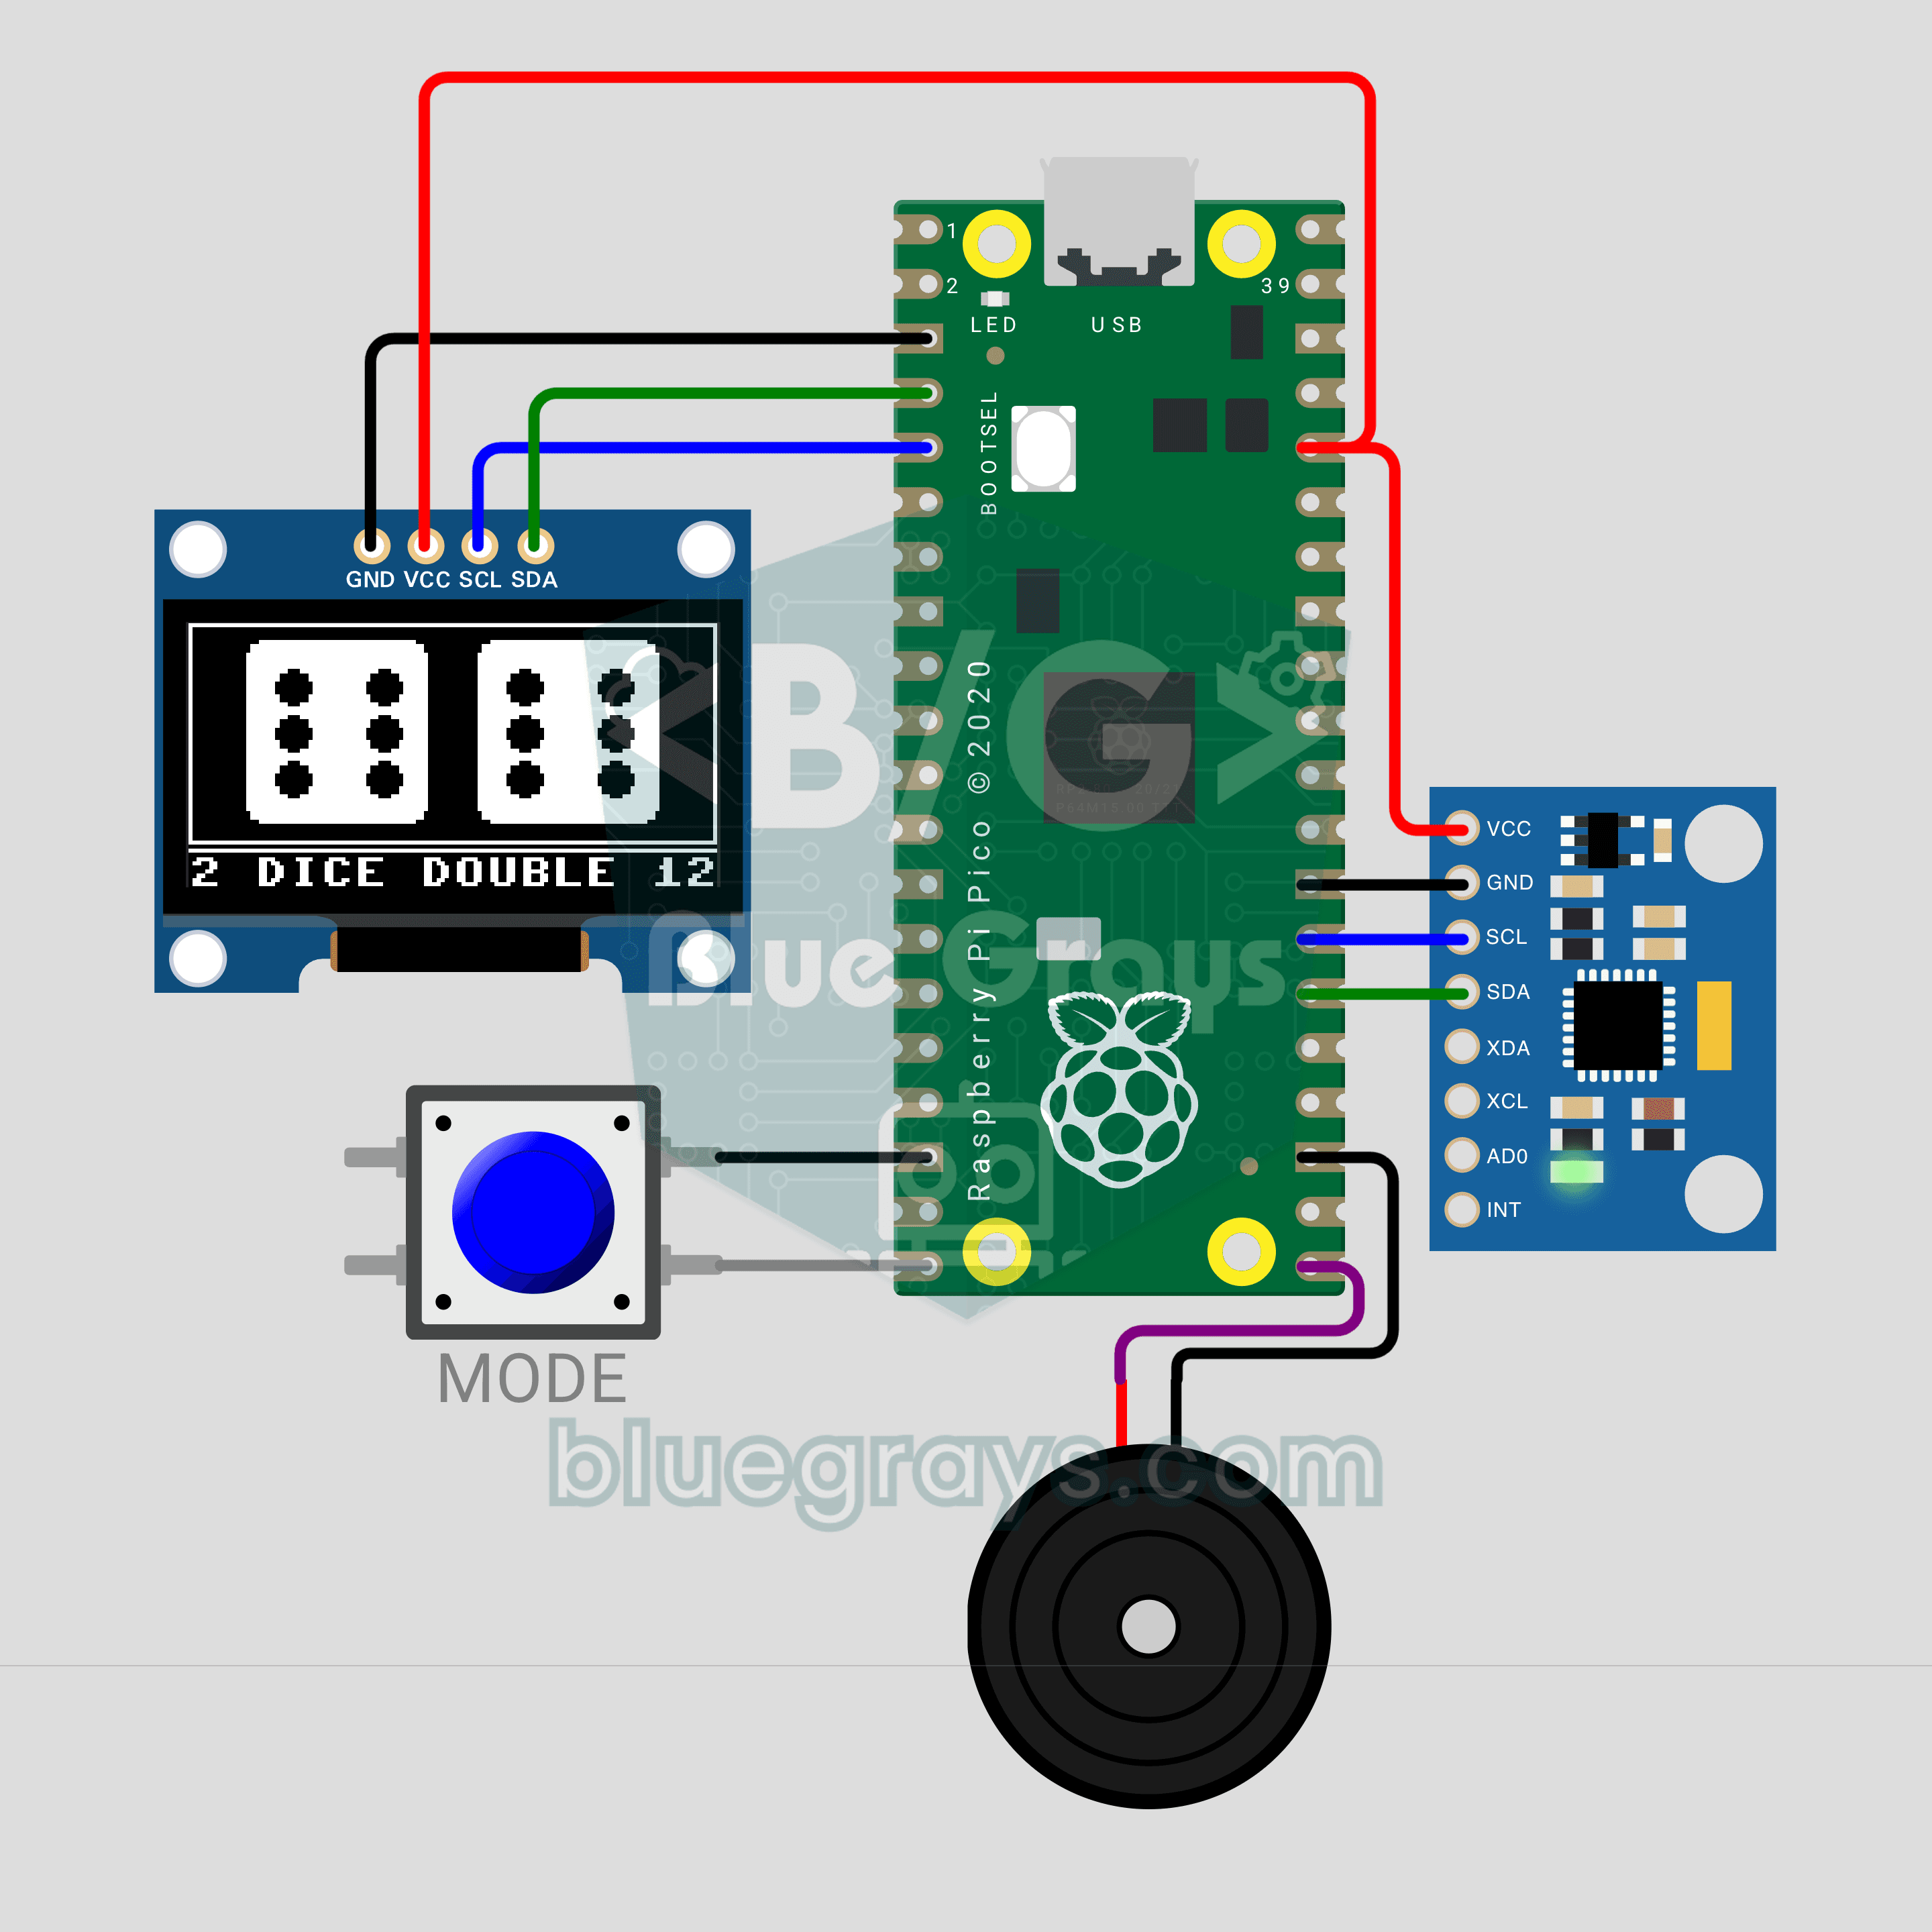
Dado por agitação com Raspberry Pi Pico (MPU-6050 + display OLED + buzzer)
Perdeu seus dados? Sem problema: agite o circuito e o dado rola em um **OLED de 0,96 polegada**! Um acelerômetro **MPU-6050** detecta a agitação, o dado balança e gira e, quando você para, ele desacelera e para em uma face. O **botão MODE** alterna entre um e dois dados; se os dois mostrarem o mesmo número, o display pisca enquanto o **buzzer** toca uma melodia de comemoração. O **Raspberry Pi Pico** lê o sensor diretamente por I2C, sem precisar de biblioteca.