
Проекты на Arduino
Сотни проектов от простых до продвинутых: схемы, код и видео.

Работа с сервоприводом
Рычаг маленького сервопривода по очереди поворачивается в три положения: до упора в начало, ровно на середину и до упора в конец, задерживаясь на каждой остановке на две секунды. Arduino сообщает мото

Управление сервоприводом потенциометром
Когда ты поворачиваешь ручку потенциометра, рычаг сервопривода поворачивается вместе с ней: одно крайнее положение ручки — ноль градусов, другое — пол-оборота. Arduino всё время читает положение ручки

Управление сервоприводом джойстиком
Управляй двумя моторами джойстиком, как будто поворачиваешь камеру наблюдения. Наклони рычажок влево или вправо, и нижний сервопривод медленно поворачивается, наклони вверх или вниз — верхний сервопри

Работа с шаговым мотором
Мотор, который поворачивается шаг за шагом ровно настолько, насколько нужно, как стрелка часов. Через плату драйвера Arduino поворачивает маленький шаговый мотор на полный оборот в одну сторону, ждёт

Сервопривод на 360 градусов из шагового мотора
Научи обычный шаговый мотор вставать на любой нужный угол по всему кругу. Arduino вычисляет, сколько шагов нужно для каждого угла; мотор по очереди поворачивается на 0, 90, 45, 180, 135 и 360 градусов

Машинка на L298N с управлением по Bluetooth
Преврати телефон в пульт и управляй своей машинкой-роботом. Arduino получает команды из приложения-пульта на телефоне через Bluetooth-модуль и вращает колёса через драйвер моторов; машинка едет вперёд

Робот, объезжающий препятствия
Как насчёт того, чтобы собрать умную машину, которая сама находит дорогу? Робот, объезжающий препятствия, постоянно осматривает всё вокруг благодаря ультразвуковому датчику спереди. Встретив препятств

Хореография сервоприводов по кругу — анимации на 32 сервоприводах
Визуальный анимационный проект на Arduino Mega с 32 сервоприводами, расставленными по кругу. Сервоприводы собраны в один массив и подключены к пинам 22–53 Mega; они показывают четыре движения: хаотичное дрожание на случайных углах, синхронный взмах всех сразу, плавную волну по кругу и, наконец, стрелку компаса, качающуюся влево и вправо. Эффект бегущей волны создаётся поворотом каждого сервопривода в зависимости от его расстояния до активного.

Сервопривод на ESP32 (управление потенциометром)
В этом проекте сервопривод SG90 управляется потенциометром. Угол сервопривода задаётся сопоставлением аналогового значения потенциометра с диапазоном 0–180 градусов. Библиотека ESP32Servo формирует сигналы сервопривода на подходящих выходных пинах GPIO у ESP32; этот проект использует GPIO 18. Это базовый способ управления для роборук, подвесов камер и механизмов автоматических дверей.

Дверной замок с RFID на ESP32 (RC522 + сервопривод + OLED + зуммер + светодиод)
Собираем умный дверной замок на ESP32, модуле RFID RC522, сервоприводе SG90, OLED-дисплее SSD1306, активном зуммере и 2 светодиодах. При поднесении карты её UID сравнивается со списком разрешённых карт в коде: если доступ разрешён, сервопривод поворачивается и открывает дверь (зелёный светодиод + 2 коротких сигнала), а через 5 секунд дверь снова запирается сама. При чужой карте загорается красный светодиод, звучат 3 быстрых сигнала, а прочитанный UID показывается на экране.
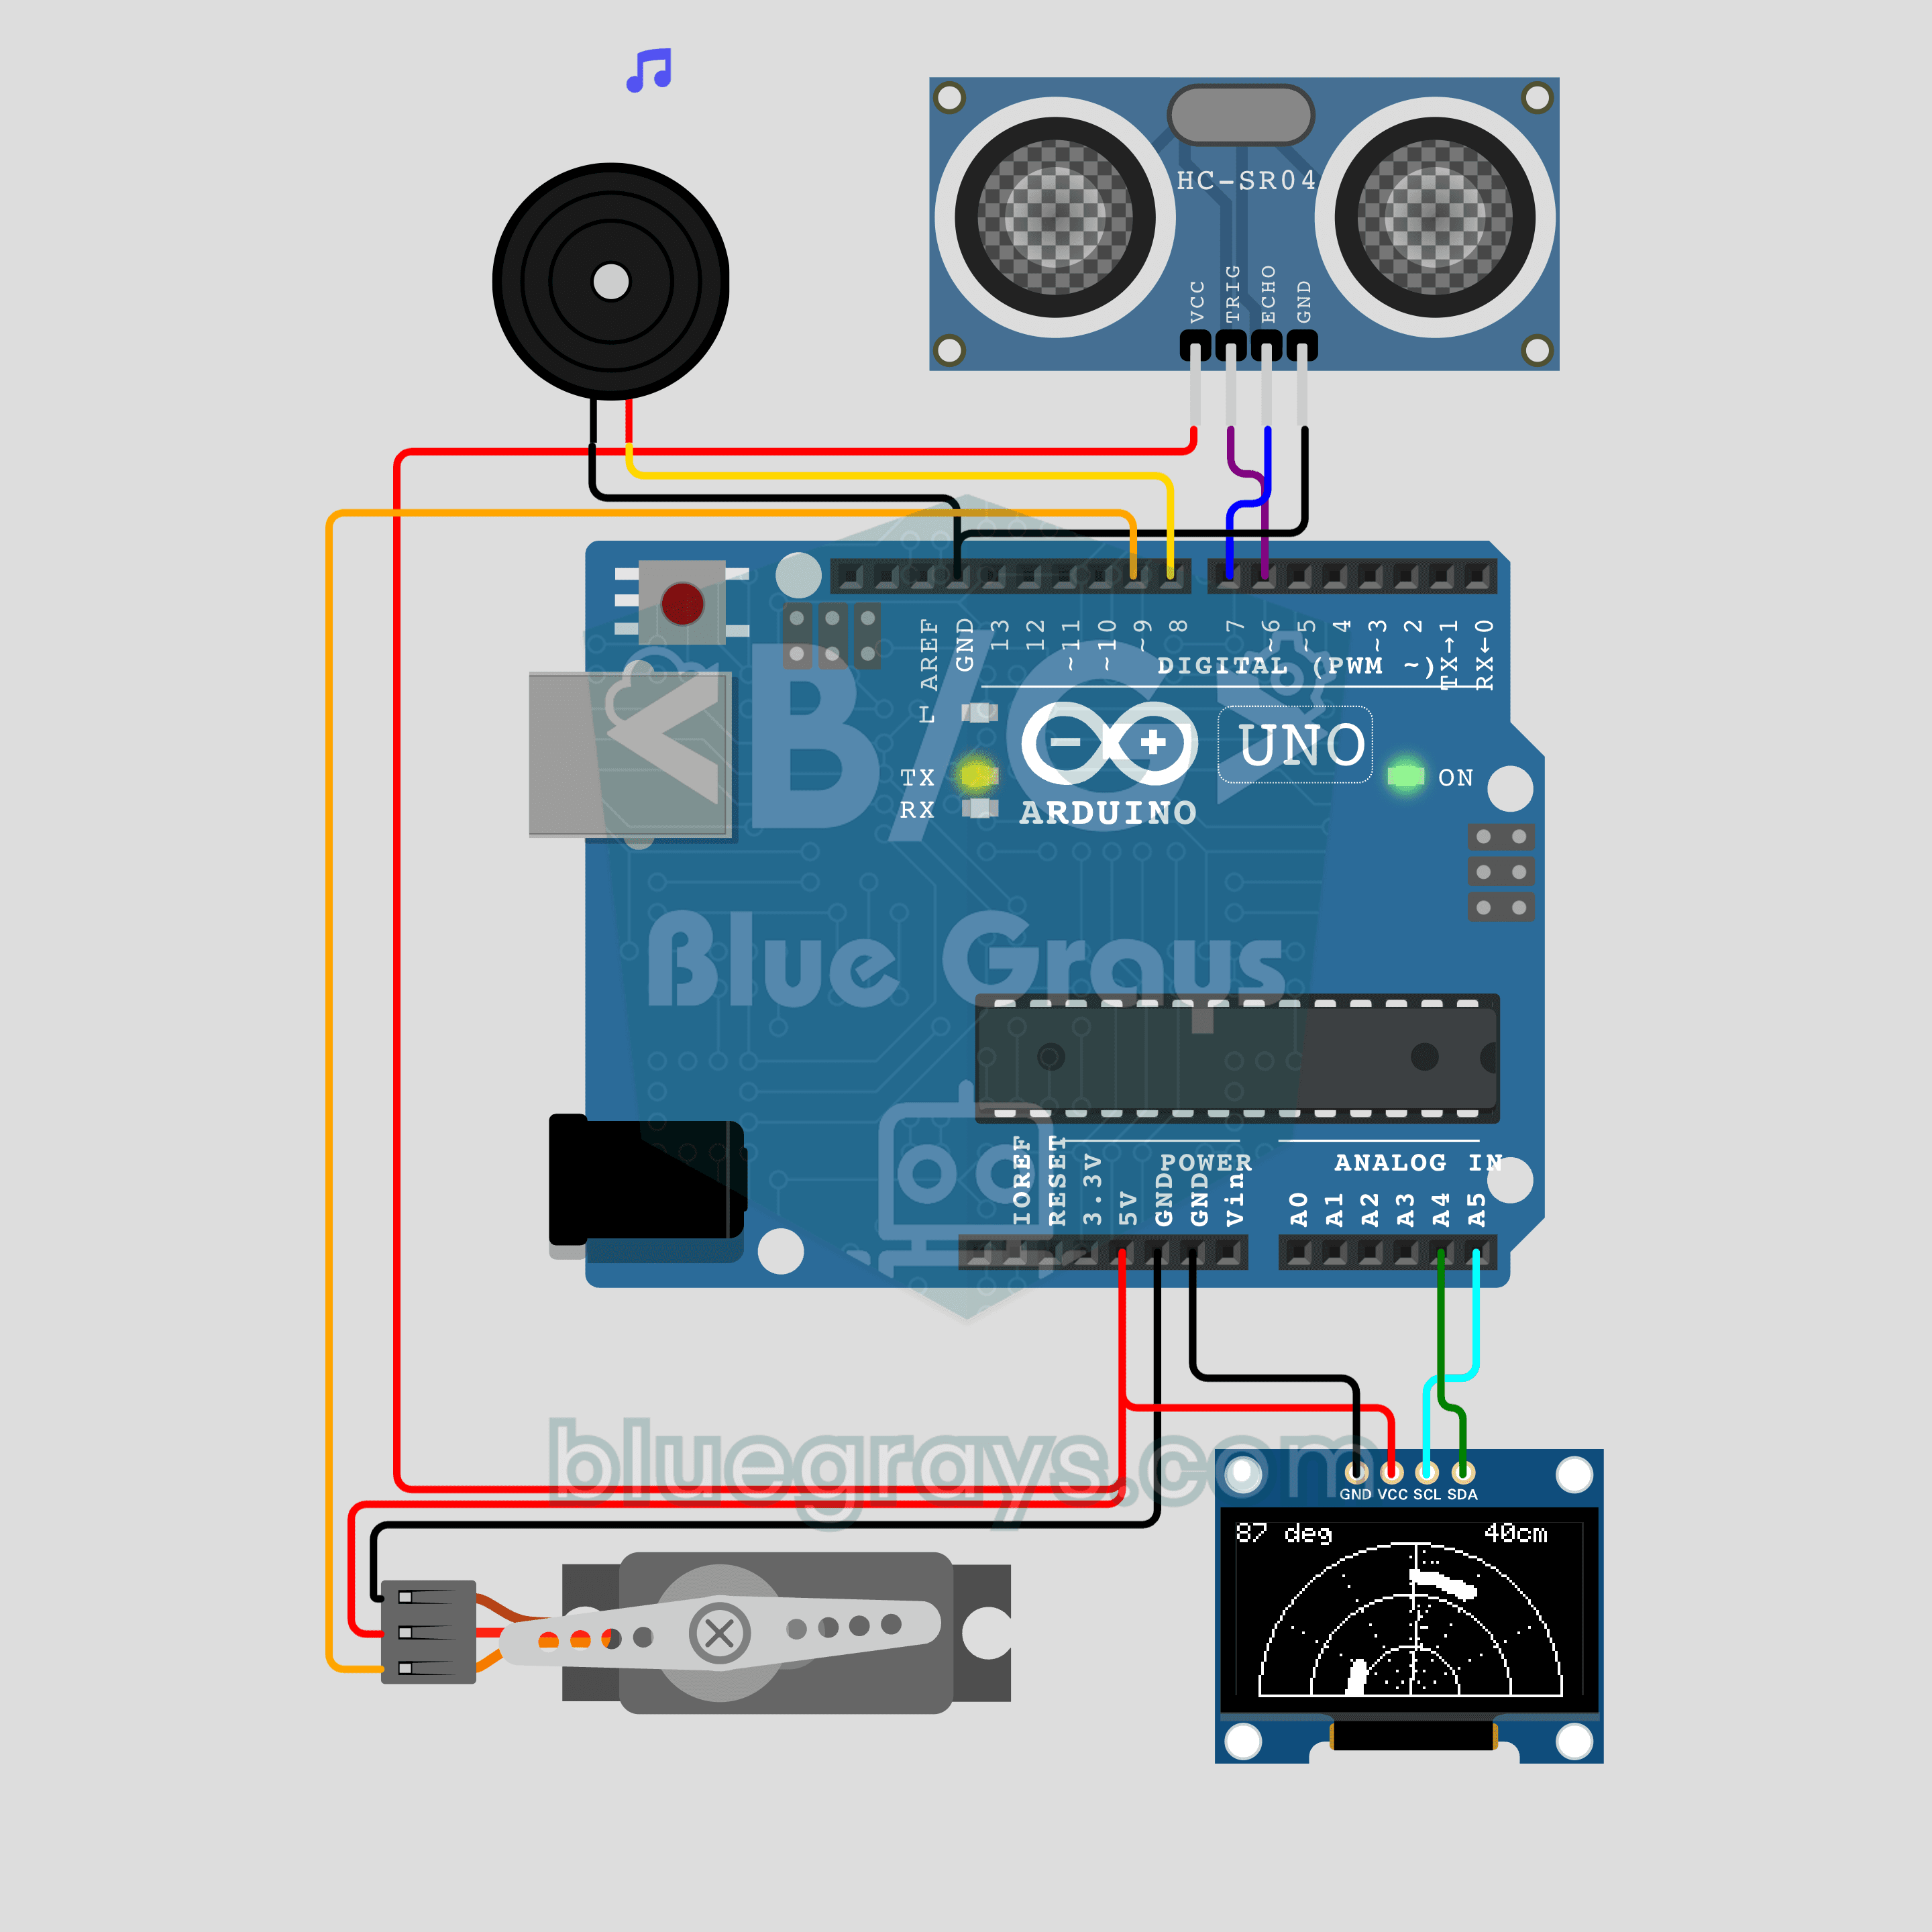
Мини-радар на Arduino (сервопривод + HC-SR04 + OLED-дисплей)
Радар как в кино из датчика расстояния и сервопривода! Сервопривод SG90 поворачивает HC-SR04 от 0 до 180 градусов, а OLED на 0,96 дюйма рисует вращающийся луч и показывает найденные предметы точками. Когда что-то попадает в зону, пассивный зуммер пищит, и чем ближе предмет, тем выше звук. Управление сервоприводом, ультразвуковое измерение, рисование на тригонометрии и звук через tone() в одном проекте.
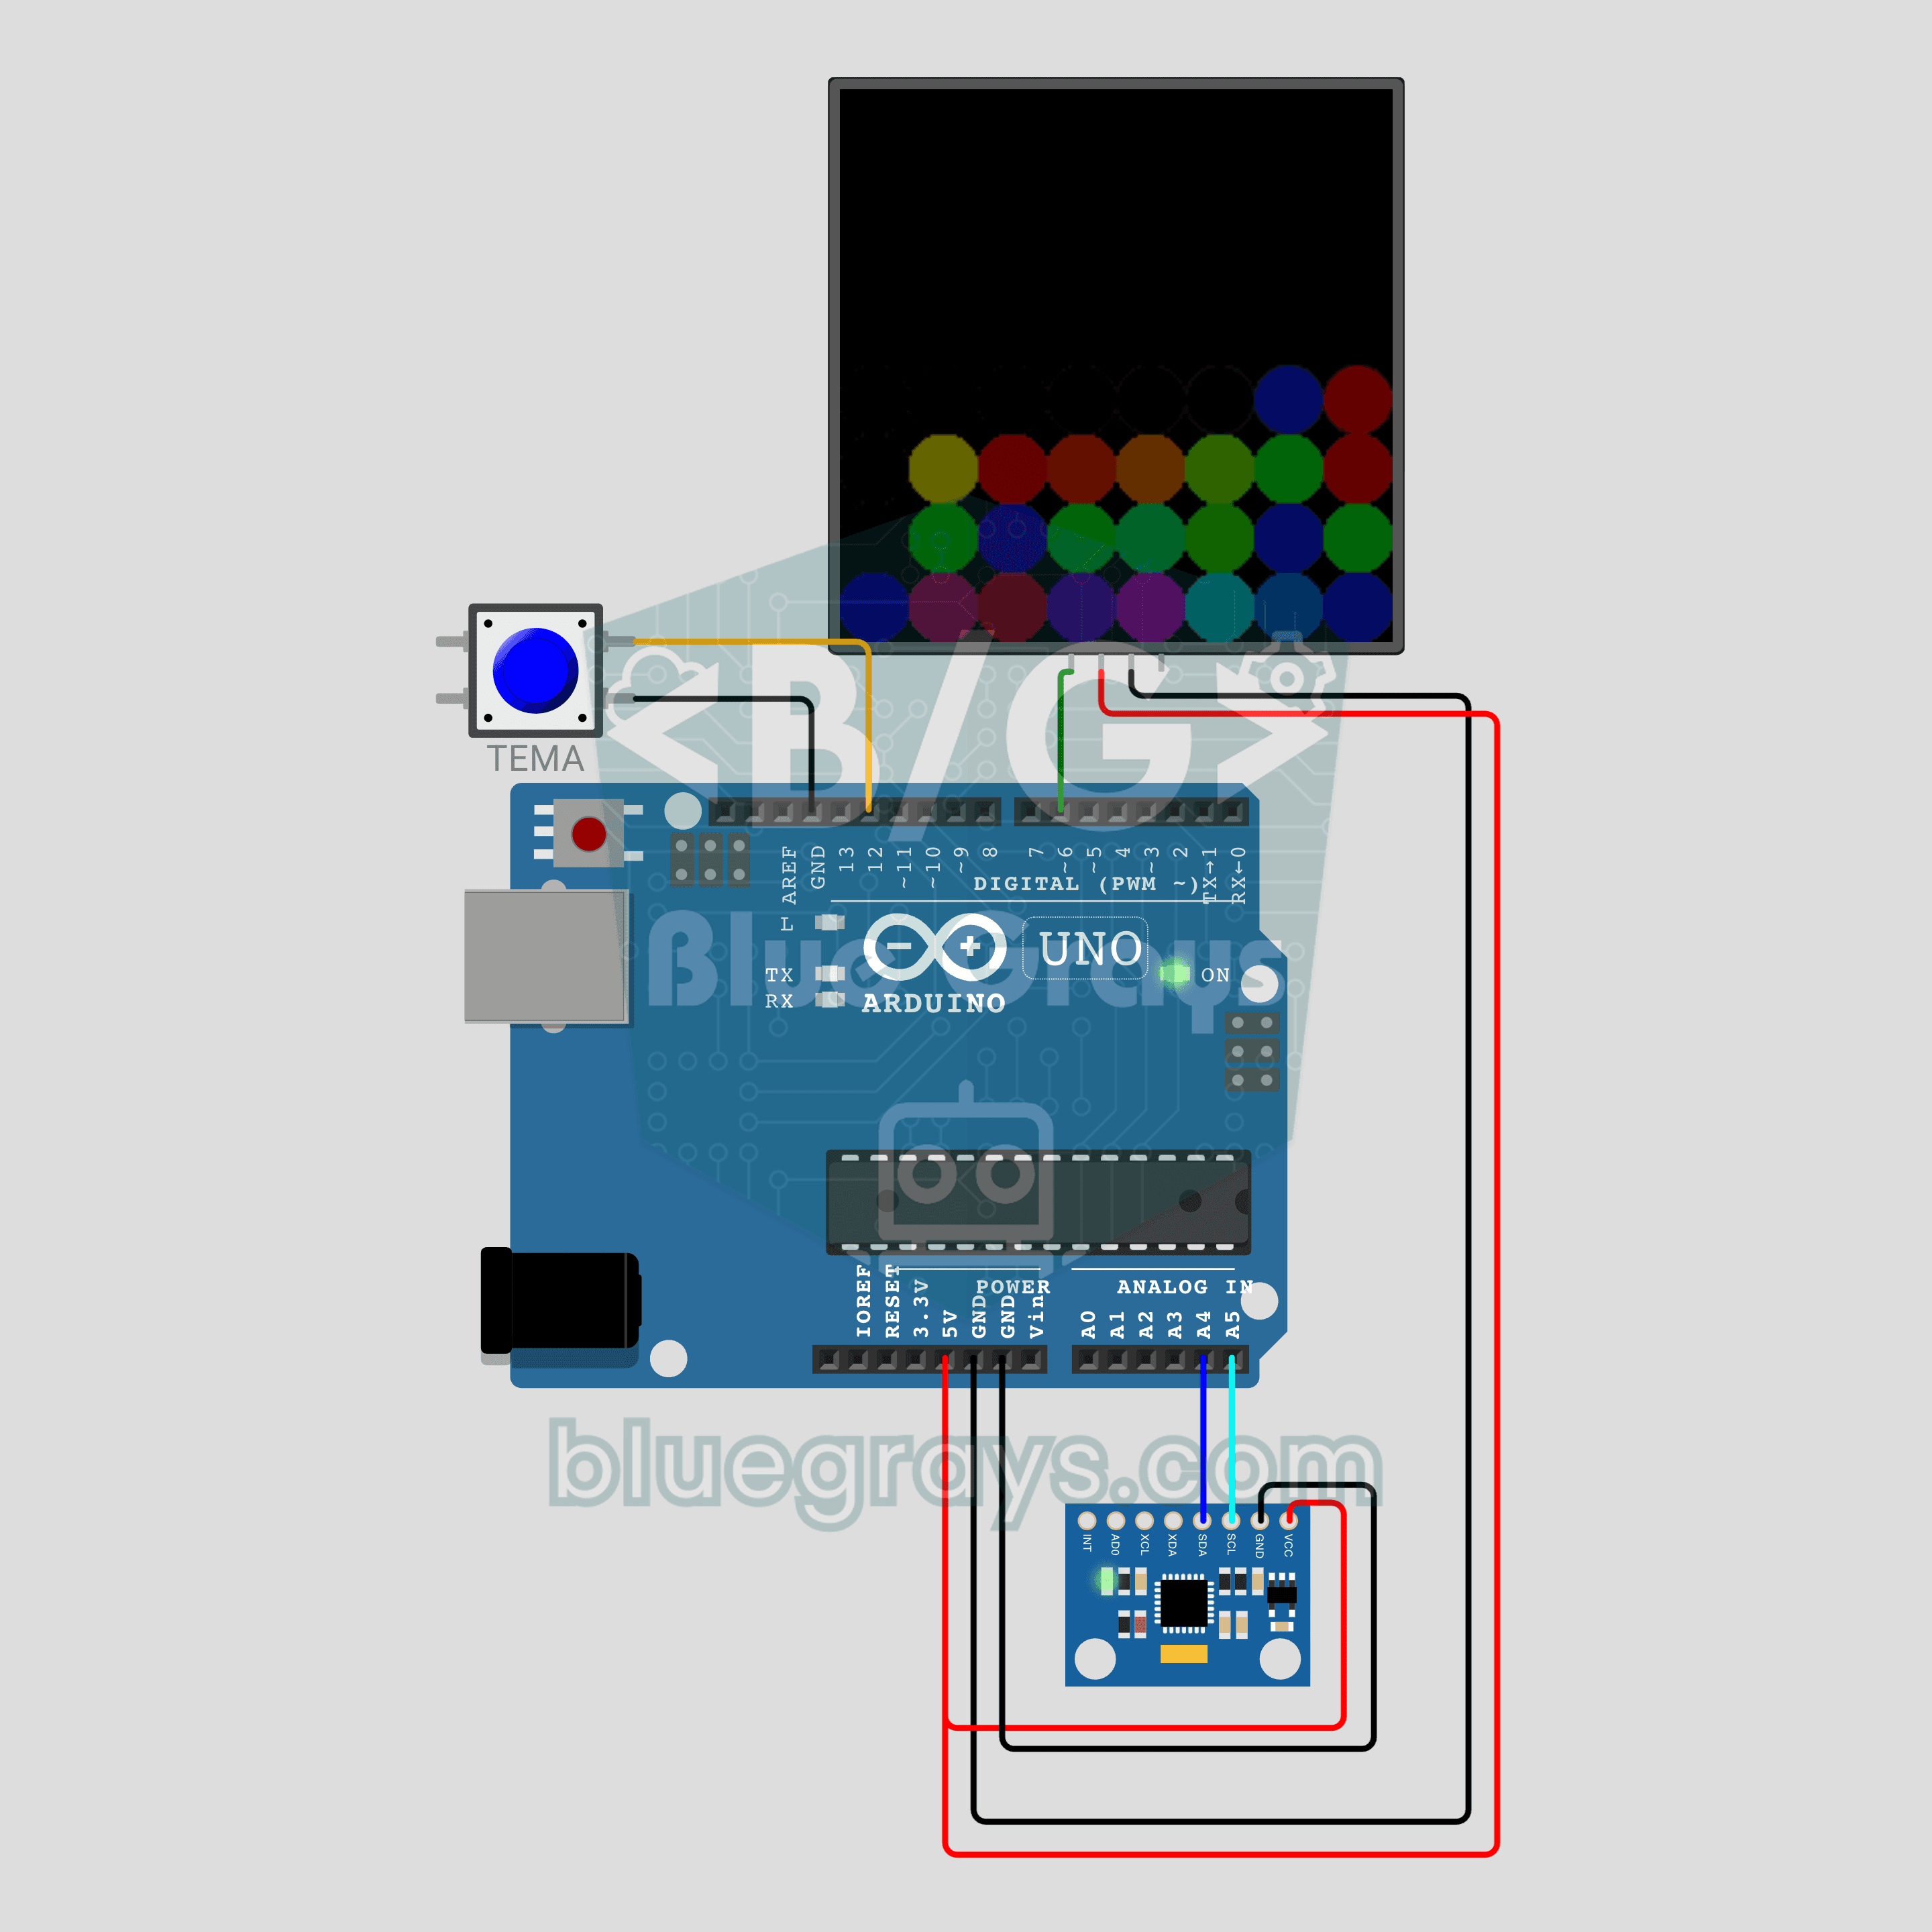
Цифровой песок с управлением наклоном на Arduino (MPU-6050 + матрица NeoPixel 8x8)
Светодиодный песок, который течёт туда, куда наклоняешь схему! Акселерометр MPU-6050 измеряет наклон, а 24 песчинки на матрице NeoPixel 8x8 падают по направлению силы тяжести и скапливаются у краёв, как настоящий песок. Кнопка темы переключает цвета песка, воды, лавы и радуги. Чтение I2C без библиотек, превращение наклона в направление силы тяжести и простой алгоритм падающего песка в одном проекте.