
Sanal Çit Sistemi: Arduino ve ESP32 ile GPS Geofence Alarmı
Sanal çit sistemi nasıl yapılır? NEO-6M GPS ile güvenli bölge, Haversine mesafe hesabı, daire ve çokgen sınır, buzzer ve SMS alarmı, hayvan takibi ve pil ömrü.
Sanal çit sistemi, fiziksel bir tel ya da duvar yerine GPS koordinatlarıyla tanımlanan görünmez bir sınırdır: cihaz bu güvenli bölgenin dışına çıktığında bir buzzer çalar, istersen telefonuna konum bağlantısı içeren bir SMS gelir. İngilizcede geofence (coğrafi çit) denen bu yöntem; meradaki keçi ve koyunları, bahçeden kaçan köpeği, park edilmiş bir motosikleti ya da çim biçme robotunu takip etmek için kullanılır. Bir Arduino ya da ESP32, bir NEO-6M GPS modülü ve bir buzzer ile ilk sanal çitini bir hafta sonunda kurabilirsin.
Bu rehberde önce iki konum arasındaki mesafeyi hesaplayan Haversine formülünü ve neden derece farkını doğrudan metreye çeviremeyeceğini göreceksin. Ardından daire, dikdörtgen ve çokgen sınır tiplerini bir tabloda karşılaştıracak, GPS sapmasının yol açtığı yanlış alarmları filtrelemeyi öğrenecek, Arduino Uno ile dairesel bir çit ve ESP32 ile SIM800L üzerinden SMS gönderen çokgen bir çit kodlayacağız. En sonda hayvan takibi ve bahçe uygulamalarını, pil ömrü hesabını ve sık yapılan hataları konuşacağız.
Sanal çit (geofence) nedir, nasıl çalışır?
Sanal çitte sınır, kodun içindeki birkaç sayıdan ibarettir: bir dairenin merkezi ve yarıçapı ya da bir çokgenin köşe noktaları. GPS modülü saniyede bir yeni konum verir; mikrodenetleyici bu konumun sınırın içinde mi dışında mı olduğunu hesaplar. Zor olan hesap değil, karardır: GPS konumu hiç kıpırdamayan bir cihazda bile birkaç metre oynar ve tek bir hatalı ölçüm yanlış alarm demektir. Bu yüzden iyi bir sanal çit dört adımda çalışır:
- Konumu al: NEO-6M her saniye enlem, boylam, uydu sayısı ve HDOP değerini gönderir.
- Güvenilirliği kontrol et: Uydu sayısı 5'in altındaysa, HDOP 3'ün üstündeyse ya da konum 2 saniyeden eskiyse ölçümü yok say.
- Sınırla karşılaştır: Daire için merkeze olan mesafeyi Haversine ile hesapla, çokgen için noktanın içeride olup olmadığını ışın atma yöntemiyle bul.
- Kararı filtrele ve alarm ver: Ancak art arda birkaç ölçüm aynı sonucu verdiğinde ve sınırı bir pay kadar aştığında durumu değiştir, sonra buzzer çal ve SMS gönder.
Malzeme listesi
| Malzeme | Görevi | Not |
|---|---|---|
| Arduino Uno ya da ESP32 | Hesap ve karar | SMS'li sürüm için iki donanım UART'ı olan ESP32 |
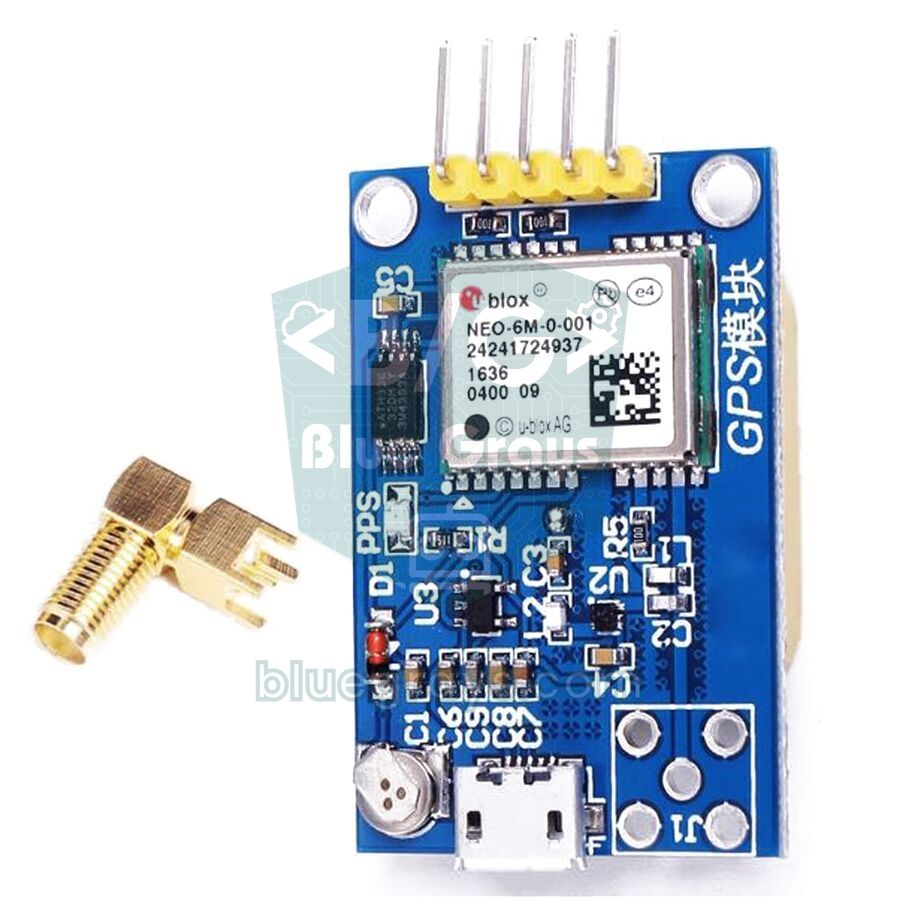
| NEO-6M GPS modülü | Konum | Seramik anten gökyüzüne bakmalı |
| SIM800L GSM modülü | SMS gönderme | Yalnızca 2G şebeke, 2 A'e varan tepe akım |
| Aktif buzzer | Yerel sesli alarm | ESP32'de 3,3 V ile öten bir model ya da transistör |
| 18650 Li-ion pil ve TP4056 şarj modülü | Taşınabilir besleme | SIM800L doğrudan pilden beslenebilir |
| 3,3 V LDO regülatör (ör. HT7833) | ESP32 ve GPS beslemesi | Düşük boşta akımlı, en az 500 mA |
| 1 kΩ, 2 kΩ ve 5,6 kΩ direnç | Gerilim bölücüler | GPS RX (Uno) ve SIM800L RXD için |
Haversine formülü: iki konum arasındaki mesafe
Enlem ve boylam derece cinsindendir ve Dünya düz değildir; bu yüzden iki noktanın derece farkını alıp sabit bir sayıyla çarpamazsın. Enlemde 1 derece her yerde yaklaşık 111,2 km'dir. Boylamda ise meridyenler kutuplara doğru birbirine yaklaştığı için 1 derecenin uzunluğu enlemin kosinüsüyle küçülür:
| Enlem (örnek yer) | 1° boylamın uzunluğu | 0,001° boylam |
|---|---|---|
| 0° (ekvator) | 111,2 km | 111 m |
| 37° (Antalya) | 88,8 km | 89 m |
| 41° (İstanbul) | 83,9 km | 84 m |
| 52° (Berlin) | 68,5 km | 68 m |
Haversine formülü bu eğriliği hesaba katar ve iki nokta arasındaki en kısa yüzey mesafesini verir: a = sin²(Δφ/2) + cos φ1 · cos φ2 · sin²(Δλ/2) ve d = 2R · atan2(√a, √(1−a)). Burada φ enlem, λ boylam (radyan cinsinden), R ise Dünya'nın ortalama yarıçapı olan 6.371.000 metredir. Örneğin İstanbul'da merkezden 0,0009 derece kuzeye ve 0,001 derece doğuya giden bir nokta, kuzeyde 100,1 m, doğuda 83,9 m ve toplamda 130,6 m uzaktadır. Sanal çitlerin çoğu birkaç yüz metrelik olduğu için daha basit bir düz yaklaşım da aynı sonucu verir: boylam farkını ortalama enlemin kosinüsüyle çarpıp Pisagor uygularsın. Aşağıdaki kısa kod ikisini karşılaştırır:
1// İki konum arası mesafe: Haversine ve hızlı düz yaklaşım / distance between two points: Haversine and the fast flat approximation
2double haversineM(double lat1, double lon1, double lat2, double lon2) {
3  const double R = 6371000.0;
4  double dLat = radians(lat2 - lat1);
5  double dLon = radians(lon2 - lon1);
6  double a = sin(dLat / 2) * sin(dLat / 2) +
7             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
8  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
9}
10
11double flatM(double lat1, double lon1, double lat2, double lon2) {
12  const double R = 6371000.0;
13  double x = radians(lon2 - lon1) * cos(radians((lat1 + lat2) / 2));  // doğu-batı / east-west
14  double y = radians(lat2 - lat1);                                     // kuzey-güney / north-south
15  return R * sqrt(x * x + y * y);
16}
17
18void setup() {
19  Serial.begin(115200);
20  // Merkez ve bir nokta: kuzeyde 0,0009°, doğuda 0,001° / centre and a point 0.0009° north, 0.001° east
21  Serial.println(haversineM(41.015137, 28.979530, 41.016037, 28.980530), 1);
22  Serial.println(flatM(41.015137, 28.979530, 41.016037, 28.980530), 1);
23}
24
25void loop() {
26}
İki fonksiyon da Seri Monitör'e yaklaşık 130,6 yazar; bu ölçekte aralarındaki fark santimetrenin altındadır. Düz yaklaşım birkaç kilometrenin üzerinde sapmaya başlar, Haversine ise yüzlerce kilometrede de doğrudur. Arduino Uno'da double aslında 32 bitlik float'tır ve koordinatları yaklaşık 0,4 metre hassasiyetle tutar; sanal çit için fazlasıyla yeterlidir. TinyGPSPlus kütüphanesinin distanceBetween() fonksiyonu da aynı işi yapar; kütüphanenin kurulumunu ve GPS bağlantısını NEO-6M GPS modülü yazısında ayrıntılı anlattık.
Sınır tipleri: daire, dikdörtgen ve çokgen
| Sınır tipi | Nasıl tanımlanır? | Kontrol yöntemi | Nerede kullanılır? |
|---|---|---|---|
| Daire | Merkez noktası ve yarıçap | Haversine mesafesi yarıçaptan küçük mü? | Ev ve bahçe çevresi, park, kamp alanı |
| Dikdörtgen (kutu) | En küçük ve en büyük enlem ile boylam | Dört basit karşılaştırma | Kuzey-güney hizalı tarla, otopark |
| Çokgen | Sınır boyunca sıralı köşe noktaları | Işın atma (ray casting) algoritması | Düzensiz mera, bahçe ve arazi sınırı |
| Halka (iki daire) | İç uyarı ve dış alarm yarıçapı | İki mesafe karşılaştırması | Kademeli uyarı: önce bip, sonra SMS |
| Koridor | Rota çizgisi ve genişlik | Noktanın çizgiye olan uzaklığı | Servis aracı ya da tur güzergâhı |
Başlangıç için daire en kolay seçenektir: tek bir merkez ve bir yarıçap yeter. Arazin dörtgen ya da düzensiz bir şekle sahipse çokgen kullanırsın. Köşe koordinatlarını almak için Google Haritalar'da bilgisayarda noktaya sağ tıkla ve ilk satırdaki sayıları kopyala; telefonda noktaya basılı tutunca koordinatlar arama kutusunda görünür. Altı ondalık basamak yaklaşık 11 santimetrelik hassasiyet demektir. Çokgenin köşelerini sınır boyunca saat yönünde ya da tersinde sırayla yazmalısın; karışık sırada yazılan köşeler kendini kesen bir şekil oluşturur ve içerisi-dışarısı kararı saçmalar.
GPS doğruluğu: yarıçapı neye göre seçmelisin?
NEO-6M'nin veri sayfasındaki 2,5 m CEP değeri, ölçümlerin yarısının gerçek konuma 2,5 metreden yakın olduğu anlamına gelir; diğer yarısı daha uzaktadır. Ağaçlar, binalar ve metal çatılar uydulardan gelen sinyali yansıtır ve konum birkaç saniye içinde 10–30 metre kayabilir. Masada duran bir GPS'in konumunu haritaya dökersen tek bir nokta değil, birkaç metre çapında bir bulut görürsün. Bu yüzden yarıçapı ortama göre seçmelisin:
| Ortam | Tipik sapma | Önerilen en küçük yarıçap |
|---|---|---|
| Açık arazi, mera | 2–5 m | 20 m |
| Bahçe, ağaç kenarı | 5–15 m | 30–40 m |
| Bina araları, şehir | 10–30 m, bazen daha fazla | 50 m ve üzeri |
| Kapalı alan, ahır içi | Konum yok ya da çok sapmalı | GPS uygun değil |
Bağlantı şeması
| Parça ve pin | Arduino Uno | ESP32 | Not |
|---|---|---|---|
| NEO-6M VCC | 5V | 3V3 | Kartında regülatör vardır |
| NEO-6M TX | D4 (SoftwareSerial RX) | GPIO 16 (RX2) | Modülün çıkışı |
| NEO-6M RX | D3, 1 kΩ + 2 kΩ bölücüyle | GPIO 17 (TX2) | Giriş en fazla 3,6 V |
| SIM800L VCC | Kullanılmıyor | 18650 (+) ya da 4,0 V kaynak | 2 A tepe akım |
| SIM800L TXD | Kullanılmıyor | GPIO 26 (RX1) | 2,8 V çıkış |
| SIM800L RXD | Kullanılmıyor | GPIO 27 (TX1), 1 kΩ + 5,6 kΩ bölücüyle | Giriş en fazla 3,1 V |
| Buzzer (+) | D8 | GPIO 25 | Aktif buzzer |
| GND | GND | GND | Pil, GPS, SIM800L ve kart ortak toprakta |
Arduino Uno ile dairesel sanal çit ve buzzer
İlk sürüm internet ya da SIM kart gerektirmez: cihaz merkezden 50 metreden fazla uzaklaşınca buzzer saniyede bir öter ve Seri Monitör'e uzaklık yazılır. HOME_LAT ve HOME_LNG değerlerini Google Haritalar'dan aldığın kendi merkez noktanla değiştir. Kod loop() içinde delay() kullanmaz; GPS saniyede yaklaşık 500 bayt gönderir ve SoftwareSerial'ın 64 baytlık tamponu uzun beklemelerde taşar:
1// Sanal çit (daire): NEO-6M + aktif buzzer, Arduino Uno / virtual fence (circle): NEO-6M + active buzzer
2#include <TinyGPSPlus.h>
3#include <SoftwareSerial.h>
4
5const double HOME_LAT = 41.015137;            // güvenli bölgenin merkezi / centre of the safe zone
6const double HOME_LNG = 28.979530;
7const double RADIUS_M = 50.0;                 // yarıçap, metre / radius in metres
8const double MARGIN_M = 5.0;                  // histerezis payı / hysteresis margin
9const byte NEED_FIXES = 3;                    // art arda kaç ölçüm / how many readings in a row
10const int BUZZER_PIN = 8;
11
12TinyGPSPlus gps;
13SoftwareSerial gpsSerial(4, 3);               // RX = D4 ← GPS TX, TX = D3 → GPS RX (bölücüyle / via divider)
14bool outside = false;
15byte outCount = 0, inCount = 0;
16unsigned long lastCheck = 0;
17
18double haversineM(double lat1, double lon1, double lat2, double lon2) {
19  const double R = 6371000.0;                 // Dünya yarıçapı, metre / Earth radius in metres
20  double dLat = radians(lat2 - lat1);
21  double dLon = radians(lon2 - lon1);
22  double a = sin(dLat / 2) * sin(dLat / 2) +
23             cos(radians(lat1)) * cos(radians(lat2)) * sin(dLon / 2) * sin(dLon / 2);
24  return 2 * R * atan2(sqrt(a), sqrt(1 - a));
25}
26
27void checkFence() {
28  if (!gps.location.isValid() || gps.location.age() > 2000) return;  // eski konumu yok say / ignore stale fixes
29  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;    // zayıf konumu yok say / ignore weak fixes
30  double d = haversineM(HOME_LAT, HOME_LNG, gps.location.lat(), gps.location.lng());
31  if (d > RADIUS_M + MARGIN_M) { outCount++; inCount = 0; }
32  else if (d < RADIUS_M - MARGIN_M) { inCount++; outCount = 0; }
33  if (!outside && outCount >= NEED_FIXES) {
34    outside = true;
35    Serial.println(F("ALARM: bolge disi / outside the fence"));
36  }
37  if (outside && inCount >= NEED_FIXES) {
38    outside = false;
39    Serial.println(F("Bolgeye dondu / back inside"));
40  }
41  Serial.print(F("Mesafe / distance: "));
42  Serial.print(d, 1);
43  Serial.println(F(" m"));
44}
45
46void setup() {
47  Serial.begin(115200);
48  gpsSerial.begin(9600);                      // NEO-6M varsayılan hızı / NEO-6M default baud rate
49  pinMode(BUZZER_PIN, OUTPUT);
50}
51
52void loop() {
53  while (gpsSerial.available()) gps.encode(gpsSerial.read());  // her baytı ayrıştırıcıya ver / feed every byte
54  if (millis() - lastCheck >= 1000) {         // saniyede bir kontrol / check once per second
55    lastCheck = millis();
56    checkFence();
57  }
58  // Bölge dışında 200 ms aç, 800 ms kapat / outside: 200 ms on, 800 ms off
59  bool beep = outside && (millis() % 1000 < 200);
60  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
61}| Kod parçası | Ne yapar? |
|---|---|
| HOME_LAT, HOME_LNG, RADIUS_M | Güvenli bölgenin merkezini ve yarıçapını tanımlar |
| MARGIN_M = 5 | Histerezis payı: dışarı çıkmak için 55 m'yi aşmak, içeri dönmek için 45 m'nin altına inmek gerekir |
| NEED_FIXES = 3 | Durumun değişmesi için art arda kaç ölçümün aynı sonucu vermesi gerektiği |
| hdop() > 3.0, satellites() < 5 | Zayıf ölçümleri hesaba hiç katmaz |
| location.age() > 2000 | GPS susarsa eski konumla karar verilmesini engeller |
| millis() % 1000 < 200 | Bölge dışındayken her saniyenin ilk 200 ms'sinde buzzer'ı açar |
ESP32 ile çokgen sanal çit ve SMS alarmı
İkinci sürüm, arazinin gerçek şeklini köşe noktalarıyla tanımlar ve cihaz bölgeden çıkınca SIM800L üzerinden konumun Google Haritalar bağlantısını içeren bir SMS gönderir. ESP32'nin üç donanım UART'ı olduğu için GPS Serial2'ye, SIM800L Serial1'e bağlanır ve ikisi aynı anda sorunsuz dinlenir. Çokgen kontrolü ışın atma yöntemiyle yapılır: noktadan doğuya doğru hayali bir ışın çizilir ve çokgenin kenarlarını kaç kez kestiği sayılır; tek sayı içeride, çift sayı dışarıda demektir. SMS'ler arasında en az 10 dakika beklenir, bölgeye dönüşte de ayrıca haber verilir:
1// ESP32 sanal çit (çokgen) + SIM800L ile SMS / ESP32 virtual fence (polygon) + SMS with a SIM800L
2#include <TinyGPSPlus.h>
3
4#define GPS_RX 16                              // ESP32 RX2 ← GPS TX
5#define GPS_TX 17                              // ESP32 TX2 → GPS RX
6#define SIM_RX 26                              // ESP32 RX1 ← SIM800L TXD
7#define SIM_TX 27                              // ESP32 TX1 → SIM800L RXD (1k + 5,6k bölücü / divider)
8const int BUZZER_PIN = 25;
9const char PHONE[] = "+905551112233";          // SMS gidecek numara / number that gets the SMS
10
11// Güvenli bölgenin köşeleri: {enlem, boylam}, sırayla / corners of the safe zone in order: {lat, lng}
12const double POLY[][2] = {
13  {41.015600, 28.978900},
14  {41.015650, 28.980300},
15  {41.014700, 28.980450},
16  {41.014550, 28.979000}
17};
18const int N = sizeof(POLY) / sizeof(POLY[0]);
19const byte NEED_FIXES = 5;                     // 5 ölçüm üst üste / 5 readings in a row
20const unsigned long SMS_COOLDOWN_MS = 600000;  // iki SMS arası en az 10 dk / at least 10 min between SMS
21
22TinyGPSPlus gps;
23HardwareSerial &gpsSerial = Serial2;
24HardwareSerial &sim = Serial1;
25bool outside = false;
26byte outCount = 0, inCount = 0;
27unsigned long lastCheck = 0, lastSms = 0;
28bool smsSent = false;
29
30// Işın atma: nokta çokgenin içinde mi? / ray casting: is the point inside the polygon?
31bool insidePolygon(double lat, double lng) {
32  bool in = false;
33  for (int i = 0, j = N - 1; i < N; j = i++) {
34    bool crosses = (POLY[i][0] > lat) != (POLY[j][0] > lat);
35    if (crosses) {
36      double lngAtLat = (POLY[j][1] - POLY[i][1]) * (lat - POLY[i][0]) / (POLY[j][0] - POLY[i][0]) + POLY[i][1];
37      if (lng < lngAtLat) in = !in;
38    }
39  }
40  return in;
41}
42
43bool waitFor(const char *word, unsigned long timeoutMs) {   // cevapta kelimeyi bekle / wait for a word in the reply
44  String reply = "";
45  unsigned long start = millis();
46  while (millis() - start < timeoutMs) {
47    while (sim.available()) reply += (char)sim.read();
48    if (reply.indexOf(word) >= 0) return true;
49    if (reply.indexOf("ERROR") >= 0) return false;
50  }
51  return false;
52}
53
54bool sendSms(const String &text) {
55  sim.println("AT+CMGF=1");                    // metin modu / text mode
56  if (!waitFor("OK", 2000)) return false;
57  sim.print("AT+CMGS=\"");
58  sim.print(PHONE);
59  sim.println("\"");
60  if (!waitFor(">", 5000)) return false;
61  sim.print(text);
62  sim.write(26);                               // Ctrl+Z: gönder / Ctrl+Z: send
63  return waitFor("+CMGS", 15000);
64}
65
66String mapsLink() {
67  return "https://www.google.com/maps/search/?api=1&query=" +
68         String(gps.location.lat(), 6) + "," + String(gps.location.lng(), 6);
69}
70
71void checkFence() {
72  if (!gps.location.isValid() || gps.location.age() > 2000) return;
73  if (gps.hdop.hdop() > 3.0 || gps.satellites.value() < 5) return;
74  bool in = insidePolygon(gps.location.lat(), gps.location.lng());
75  if (in) { inCount++; outCount = 0; } else { outCount++; inCount = 0; }
76
77  if (!outside && outCount >= NEED_FIXES) {
78    outside = true;
79    smsSent = false;
80    Serial.println("ALARM: bolge disi / outside the fence");
81  }
82  if (outside && inCount >= NEED_FIXES) {
83    outside = false;
84    Serial.println("Bolgeye dondu / back inside");
85    if (millis() - lastSms > SMS_COOLDOWN_MS) {
86      sendSms("Bolgeye dondu / back inside " + mapsLink());
87      lastSms = millis();
88    }
89  }
90  if (outside && !smsSent && (lastSms == 0 || millis() - lastSms > SMS_COOLDOWN_MS)) {
91    smsSent = sendSms("SANAL CIT ALARMI / FENCE ALARM " + mapsLink());
92    lastSms = millis();
93    Serial.println(smsSent ? "SMS gonderildi / sent" : "SMS gonderilemedi / failed");
94  }
95}
96
97void setup() {
98  Serial.begin(115200);
99  gpsSerial.setRxBufferSize(1024);             // SMS sırasında veri taşmasın / room for data while sending SMS
100  gpsSerial.begin(9600, SERIAL_8N1, GPS_RX, GPS_TX);
101  sim.begin(9600, SERIAL_8N1, SIM_RX, SIM_TX);
102  pinMode(BUZZER_PIN, OUTPUT);
103  delay(3000);                                 // SIM800L açılsın / let the SIM800L start
104  sim.println("ATE0");                         // yankıyı kapat / echo off
105  waitFor("OK", 2000);
106}
107
108void loop() {
109  while (gpsSerial.available()) gps.encode(gpsSerial.read());
110  if (millis() - lastCheck >= 1000) {
111    lastCheck = millis();
112    checkFence();
113  }
114  bool beep = outside && (millis() % 1000 < 200);
115  digitalWrite(BUZZER_PIN, beep ? HIGH : LOW);
116}Hayvan takibi ve bahçe uygulamaları
- Mera ve sürü takibi: Sürünün öncüsü olan keçi ya da koyuna su geçirmez bir tasma kutusu tak; antenin yukarı baktığından emin ol. Çiftlik evine kadar SMS yerine LoRa modülü kullanmak operatör gerektirmez ve kilometrelerce menzil sağlar.
- Kaçan köpek uyarısı: Bahçeyi çokgen olarak tanımla; köpek kapının açık kaldığı bir anda dışarı çıkarsa konumuyla birlikte SMS gelsin.
- Çim biçme robotu ve bahçe aracı: Robot sınırı geçerse motorları durduran bir çıkış ekle; GPS doğruluğu yüzünden fiziksel sınır teliyle birlikte ek güvenlik olarak kullan.
- Motosiklet, bisiklet ve tekne: Park ettiğin yerde 30–50 m'lik bir daire tanımla; araç bu daireden çıkarsa hırsızlık ihtimaline karşı SMS al.
- Kamp ve gezi: Çocuk grubunun kamp alanından uzaklaştığını haber veren taşınabilir bir uyarıcı; yalnızca grubun bilgisi ve izniyle kullan.
Pil ömrü: sanal çit kaç gün dayanır?
Taşınabilir bir sanal çitte en çok enerjiyi GPS harcar. NEO-6M uydu ararken yaklaşık 47 mA, takipte 39 mA çeker; Wi-Fi'si kapalı bir ESP32 30–50 mA, boşta bekleyen bir SIM800L ise 15 mA civarında akım ister. Her şey sürekli açıksa 3000 mAh'lik bir 18650 pil yalnızca bir gün dayanır. Çözüm, sistemi aralıklı çalıştırmaktır: ESP32 belirli aralıklarla derin uykudan uyanır, GPS'i açıp konum alır, sınırı kontrol eder ve yeniden uyur. Aşağıdaki değerler 3000 mAh'lik bir pil, çıplak bir ESP32 modülü ve düşük boşta akımlı bir LDO için yaklaşık hesaplardır:
| Çalışma şekli | Ortalama akım | Yaklaşık pil ömrü |
|---|---|---|
| Her şey sürekli açık (ESP32 + NEO-6M + SIM800L boşta) | Yaklaşık 120 mA | 1 gün |
| 5 dakikada bir 30 saniye konum, arada derin uyku, SIM800L uyku modunda | Yaklaşık 11 mA | 11 gün |
| 15 dakikada bir 20 saniye konum, SIM800L yalnızca alarmda açılıyor | Yaklaşık 2–3 mA | 6–8 hafta |
Aralıklı çalışmada iki ayrıntı önemlidir. Birincisi, GPS'i kısa sürede kilitlemek için NEO-6M kartındaki yedek pilin dolu olması gerekir; modül efemeris bilgisini saklarsa birkaç saniyede konum bulur (sıcak başlatma), birkaç saatten uzun kapalı kalırsa ılık başlatmayla 30 saniye ve üzerine çıkar. İkincisi, GPS'i ve SIM800L'i bir P kanal MOSFET ile tamamen kapatmak, uyku modlarında bırakmaktan daha az enerji harcatır; ama SIM800L her açılışta şebekeye yeniden kaydolmak için 10–30 saniye ister. Uyku modlarını ve RTC belleğini ESP32 deep sleep yazısında, pil güvenliğini 18650 Li-ion pil ve TP4056 şarj modülü yazılarında bulabilirsin; kendi senaryonu Pil Ömrü aracıyla hesapla.
Sık hatalar ve çözümleri
| Belirti | Olası sebep | Çözüm |
|---|---|---|
| Mesafe hiç yazılmıyor | Modül henüz konum bulmadı ya da cihaz iç mekânda | Açık havaya çık, ilk kilitlenme için 1–5 dakika bekle |
| Cihaz yerinde dururken alarm veriyor | GPS sapması yarıçaptan büyük | Yarıçapı büyüt, MARGIN_M ve NEED_FIXES değerlerini artır |
| Mesafe binlerce kilometre çıkıyor | Enlem ve boylam yer değiştirmiş ya da işaret hatası var | Önce enlemi yaz; güney ve batı koordinatları eksi işaretlidir |
| Çokgen her yerde dışarıda diyor | Köşeler karışık sırada ya da enlem-boylam ters | Köşeleri sınır boyunca sırayla, {enlem, boylam} biçiminde yaz |
| SMS gitmiyor | SIM800L beslemesi yetersiz, 2G kapsaması yok ya da SIM'de PIN açık | 2 A verebilen kaynak kullan, AT komutlarıyla test et, PIN'i kapat |
| SMS sırasında ESP32 yeniden başlıyor | SIM800L ile ortak beslemede gerilim çöküyor | SIM800L'i pilden ayrı hatla besle, 1000 µF kondansatör ekle |
| Uno'da konum ara ara bozuluyor | loop() içinde delay() ya da SoftwareSerial tamponu taşıyor | delay() kullanma, gerekirse ESP32'ye geç |
Sanal çit sistemi; GPS, matematik ve haberleşmeyi tek projede birleştirdiği için hem öğretici hem de gerçek hayatta işe yarayan bir projedir. Önce Uno ile dairesel çiti bahçende dene, yarıçapı ortamına göre ayarla, sonra ESP32 ve SIM800L ile çokgen çite ve SMS alarmına geç. BlueGrays uygulamasında buzzer ile alarm sesi ve Telegram bildirimli ESP32 alarm sistemi projelerini devre şemaları ve hazır kodlarıyla inceleyerek sistemin uyarı tarafını adım adım geliştirebilirsin.
Sıkça sorulan sorular
Sanal çit sistemi nedir?
Sanal çit, fiziksel bir tel yerine GPS koordinatlarıyla tanımlanan görünmez bir sınırdır. Cihaz bu güvenli bölgeden çıktığında buzzer çalar ya da sahibine SMS ve bildirim gider. Hayvan takibi, bahçe, araç güvenliği ve çim biçme robotları gibi alanlarda kullanılır.
GPS ile sanal çit nasıl yapılır?
Bir Arduino ya da ESP32'ye NEO-6M gibi bir GPS modülü bağlanır ve kodda güvenli bölge bir merkez ile yarıçap ya da köşe noktaları olarak tanımlanır. Mikrodenetleyici her saniye konumun bölgenin içinde olup olmadığını Haversine formülü ya da çokgen testiyle hesaplar. Bölge dışına çıkılınca buzzer çalar, SIM800L ile SMS gönderilebilir.
GPS sanal çit ne kadar hassastır?
NEO-6M açık arazide çoğu zaman 2–5 metre içinde konum verir, ama ağaç ve bina yakınında sapma 10–30 metreye çıkabilir. Bu yüzden sanal çitin yarıçapı açık arazide en az 20 metre, bahçede 30–40 metre olmalıdır. Art arda birkaç ölçüm ve histerezis payı yanlış alarmları büyük ölçüde önler.
Sanal çit için internet gerekir mi?
Gerekmez. GPS uydulardan çalışır ve buzzer'lı bir sanal çit hiçbir bağlantı olmadan çalışır. Uzaktan haber almak istersen SIM800L ile SMS, Wi-Fi olan yerlerde Telegram ya da çiftlik gibi geniş alanlarda LoRa kullanabilirsin.
Sanal çit hayvanlar için güvenli mi?
Yalnızca ses ve bildirim kullanan bir sanal çit hayvana zarar vermez. Ticari tasmalardaki elektrik uyarısı sıkı denetlenen ürünlere özgüdür ve hobi projelerinde kurulmamalıdır. Tasma kutusunu hafif, su geçirmez ve hayvanın boynunu sıkmayacak şekilde hazırla.
GPS takip cihazının pili ne kadar dayanır?
GPS, ESP32 ve SIM800L sürekli açıksa 3000 mAh'lik bir pil yaklaşık bir gün dayanır. Cihazı 5–15 dakikada bir uyanıp konum alacak şekilde derin uykuyla çalıştırırsan süre birkaç haftaya çıkar. Geliştirme kartları yerine çıplak ESP32 modülü ve düşük boşta akımlı bir regülatör kullanmak da büyük fark yaratır.
Bu yazıdan sonra yapabileceğin projeler
Tüm projeleri gör
Buzzer Kullanımı
Kapı zili ya da alarm sesi nasıl çıkar, hiç merak ettin mi? Arduino küçük bir buzzer'ı kısa aralıklarla öttürür: bip, sus, bip, sus.

ESP32 ile LED Yakma
ESP32 ile temel GPIO çıkışı kullanımını öğretir. Bir LED'i dijital pinden açıp kapatarak yanıp sönme efekti elde ederiz. Arduino UNO'daki klasik blink projesinin ESP32 versiyonu; Arduino ortamındaki temel blink komutları aynıdır, ancak ESP32'nin pin yerleşimi ve 3,3 V GPIO seviyeleri Arduino UNO'dan farklıdır.

ESP32 Buzzer ile Melodi Çalma
Pasif buzzer ile basit bir melodi (Twinkle Twinkle Little Star) çalma. Arduino'daki gibi tone() ve noTone() fonksiyonlarıyla nota çalıyoruz — ESP32 Arduino Core 3.0+ ile aynı syntax çalışır. Pasif buzzer kullanılmalı (aktif buzzer melodi çalmaz).

ESP32 Hareket Alarm Sistemi (PIR + Buzzer + LED + Telegram)
PIR sensörü hareket algıladığında buzzer'ı ve LED'i çalıştıran, aynı anda Telegram üzerinden sahibine anlık bildirim gönderen akıllı bir güvenlik alarm sistemi. Tekrarlayan alarmların sıklığını sınırlamak için 30 saniyelik bekleme süresi (cooldown) vardır; bu süre PIR sensörünün yanlış algılamalarını ortadan kaldırmaz. Ev, garaj, depo veya çalışma odası gibi alanlarda kullanılabilir.

ESP32 Deep Sleep — Pil Tasarrufu (OLED + RTC RAM Sayaç)
ESP32'nin Deep Sleep modu, CPU'yu ve çoğu çevre birimini kapatarak akım tüketimini yaklaşık 10µA seviyesine düşürür; pille çalışan IoT cihazları için kritik öneme sahiptir. Bu projede üç uyandırma kaynağı kullanıyoruz: zamanlayıcı (15 sn), harici pin (EXT0, GPIO 33'teki buton) ve dokunmatik pin (T0/GPIO 4). RTC_DATA_ATTR ile işaretlenen sayaçlar deep sleep boyunca korunur.

ESP32 Sıcaklık Loglayıcı (DHT22 + DS1307 RTC + microSD + OLED)
ESP32 ile zamanlı sıcaklık ve nem kayıt sistemi kur! Bu projede DHT22 sensörüyle dakikada bir sıcaklık ve nem okuyup DS1307 RTC modülünden aldığın gerçek zaman etiketiyle microSD karta CSV formatında kaydediyoruz. OLED ekranda büyük yazıyla son sıcaklık değeri, nem yüzdesi, zaman damgası ve toplam kayıt sayısı canlı gösterilir.

ESP32 HTTPClient + Hava Durumu API (SSD1306 OLED Ekranlı)
Bu projede ESP32 ile internet üzerinden hava durumu API'sine (wttr.in) HTTPClient.h kullanarak REST API çağrısı yapıyoruz. I2C LCD sürümünden farklı olarak burada SSD1306 OLED (128×64) ekran kullanıyoruz; büyük yazı ve vektör ikonlarla zengin bir görünüm elde ediliyor. Hava durumu için 7 vektör ikon (güneşli, yağmurlu, karlı ve diğerleri) bitmap dosyası gerekmeden çiziliyor.