
Ефект Knight Rider з регульованою швидкістю

Відео
Схема

Вихідний код
1// ─────────────────────────────────────────
2//   BlueGrays · bluegrays.com
3//   Knight Rider LED Effect with Adjustable Speed
4// ─────────────────────────────────────────
5// A potentiometer sets the speed of the Knight Rider (back and forth) LED
6// effect. A0 is read at every step and its 0-1023 value becomes the delay
7// time (ms).
8//
9// Pins:
10//   D2, D3, D4, D5, D6, D7 -> 6 LEDs (in order)
11//   Each LED with a 330 ohm resistor
12//   A0 -> Potentiometer wiper
13//   (outer legs to 5V and GND)
14
15int ledPins[] = {2, 3, 4, 5, 6, 7};   // LED pins in lighting order
16int potValue;                         // Pot value = delay (ms)
17
18void setup() {
19  // Set all LED pins as outputs
20  for(int i = 0; i < 6; i++) {
21    pinMode(ledPins[i], OUTPUT);
22  }
23}
24
25void loop() {
26  // Forward: D2 to D7
27  for(int i = 0; i < 6; i++) {
28    potValue = analogRead(A0);        // Read the speed (0-1023)
29    digitalWrite(ledPins[i], HIGH);
30    delay(potValue);                  // Wait as many ms as the pot value
31    digitalWrite(ledPins[i], LOW);
32  }
33
34  // Backward: D6 to D3. The end LEDs are skipped so the bounce looks seamless
35  for(int i = 4; i > 0; i--) {
36    potValue = analogRead(A0);
37    digitalWrite(ledPins[i], HIGH);
38    delay(potValue);
39    digitalWrite(ledPins[i], LOW);
40  }
41}
42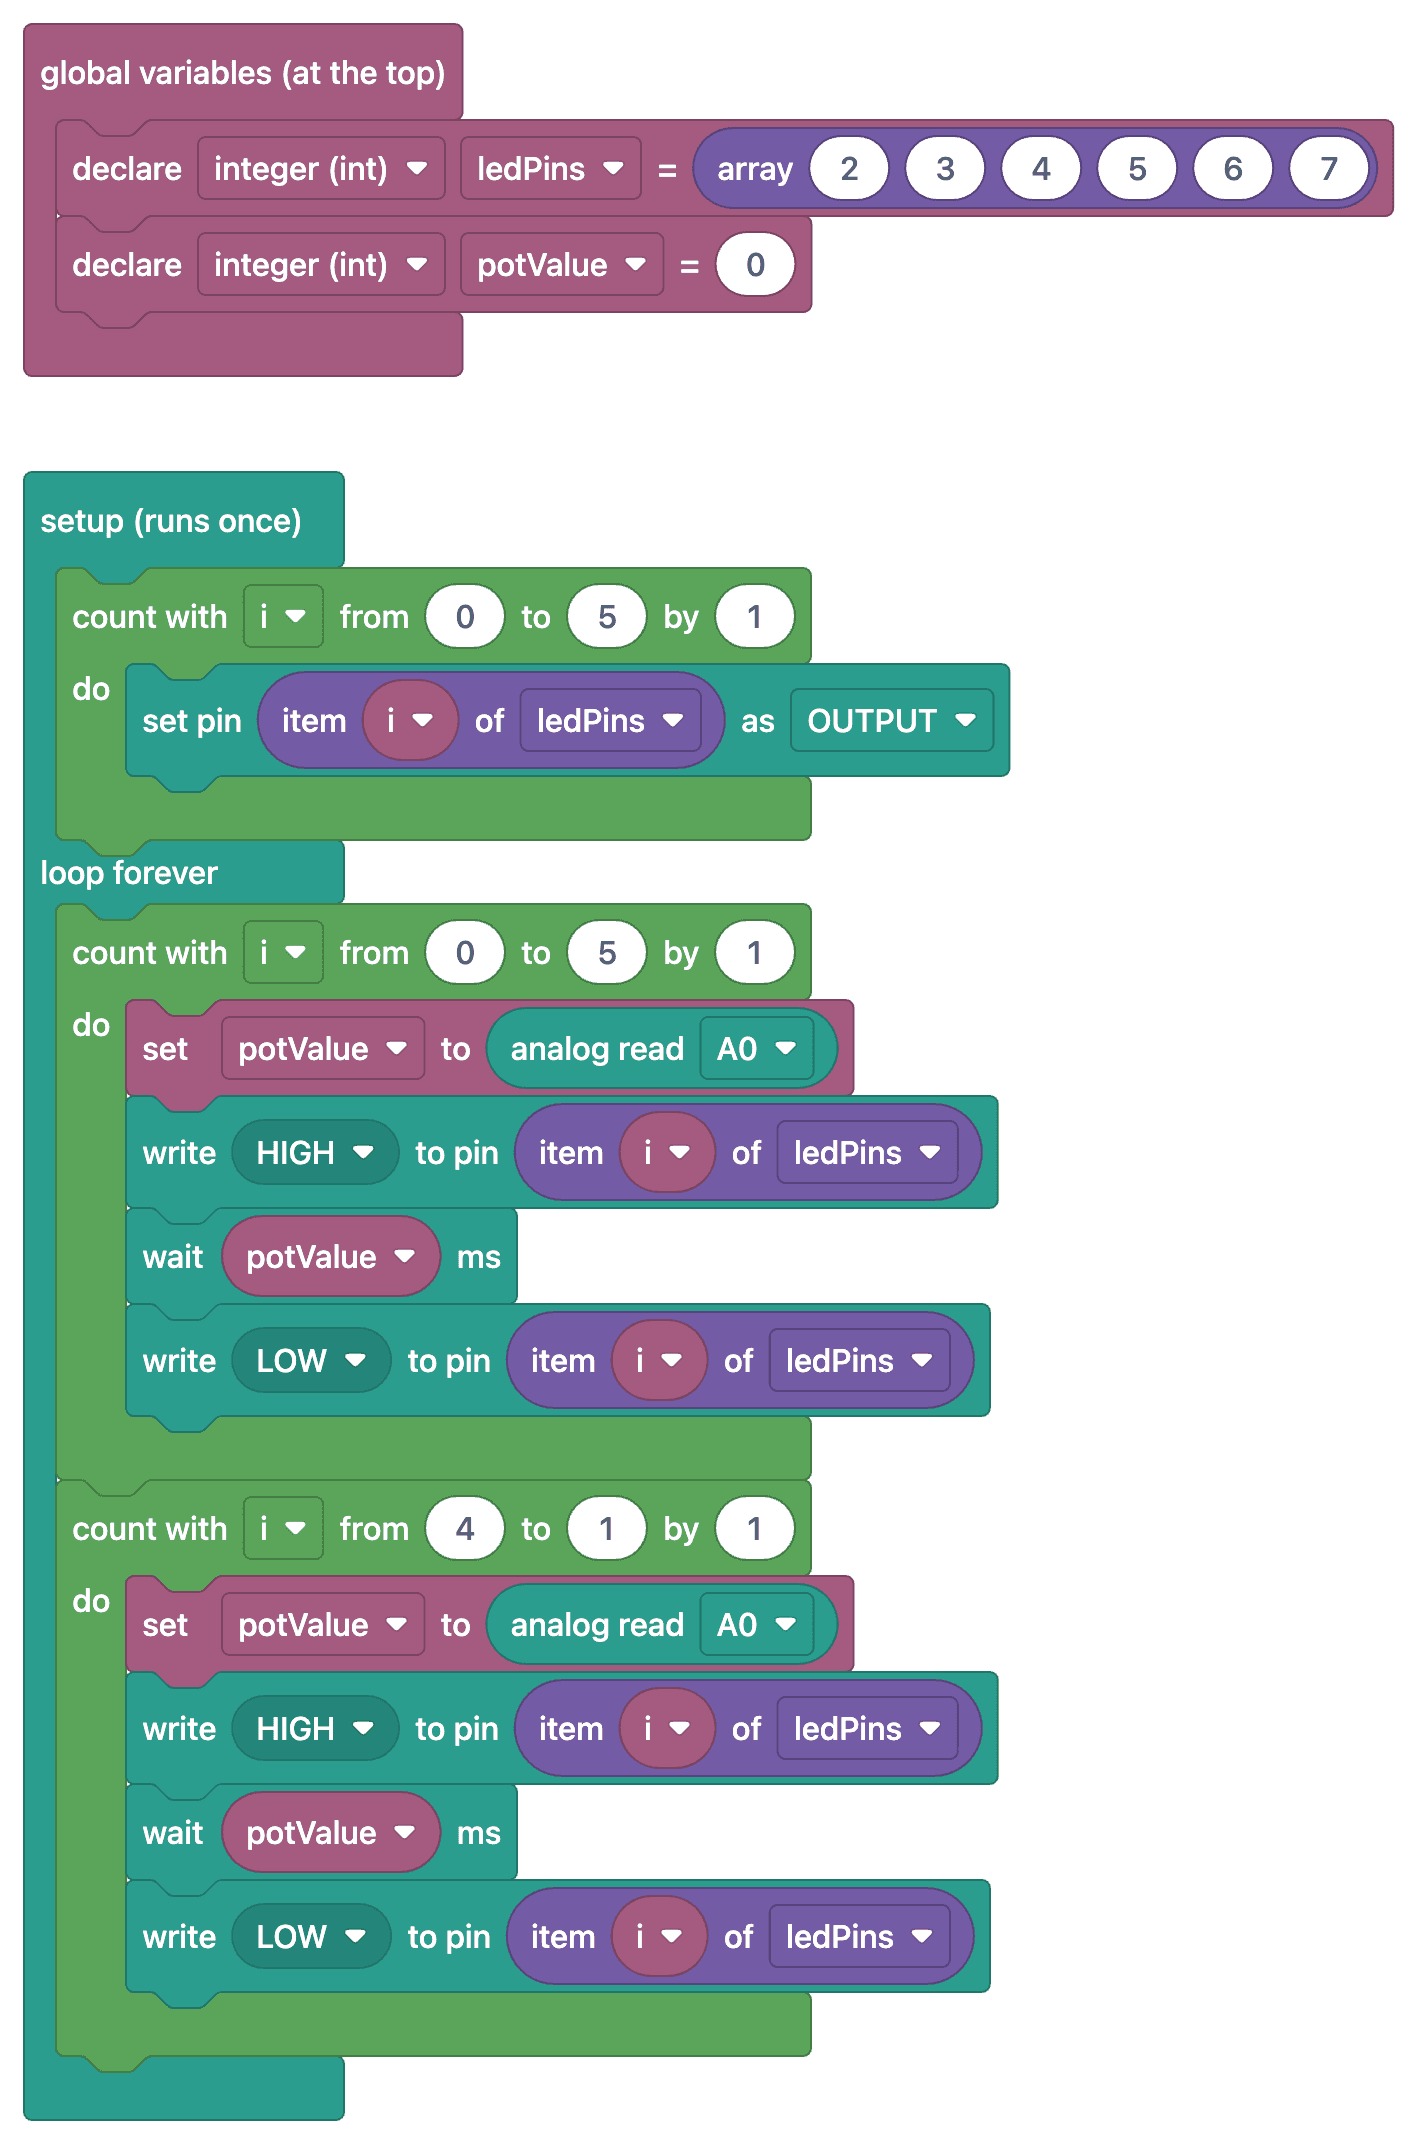
Поширені запитання
Чого цей проєкт вчить порівняно з попередніми?
Він поєднує аналоговий вхід (потенціометр) з двонапрямленим циклом: поки світло рухається туди й назад, потенціометр зчитується на кожному кроці й одразу змінює затримку. Це основа того, як змінювати поведінку залежно від показу датчика.
Показ коливається. Як його стабілізувати?
Невеликі коливання аналогових показів нормальні. Якщо усереднити кілька зчитувань або функцією `map()` поділити значення на грубші кроки (наприклад, по 10 мілісекунд), коливань не буде видно.
Чи можна замість потенціометра використати інший датчик?
Так, можна використати LDR, але сам LDR напруги не дає. Збери дільник напруги з LDR і постійного резистора між 5 V і GND, а точку між ними під’єднай до A0. Потім у коді функцією `map()` перетвори виміряний діапазон на потрібний діапазон затримки.
Який аналоговий пін використати?
На Uno для аналогових зчитувань можна використовувати всі піни з A0 по A5. Перевір, щоб пін у коді збігався з під’єднанням у схемі; A4 і A5 використовуються ще й для I2C, тож якщо потім плануєш додати дисплей, обирай A0.