
Відкривай проєкти для Arduino
Сотні проєктів від початкового до просунутого рівня: зі схемами, кодом і відео.
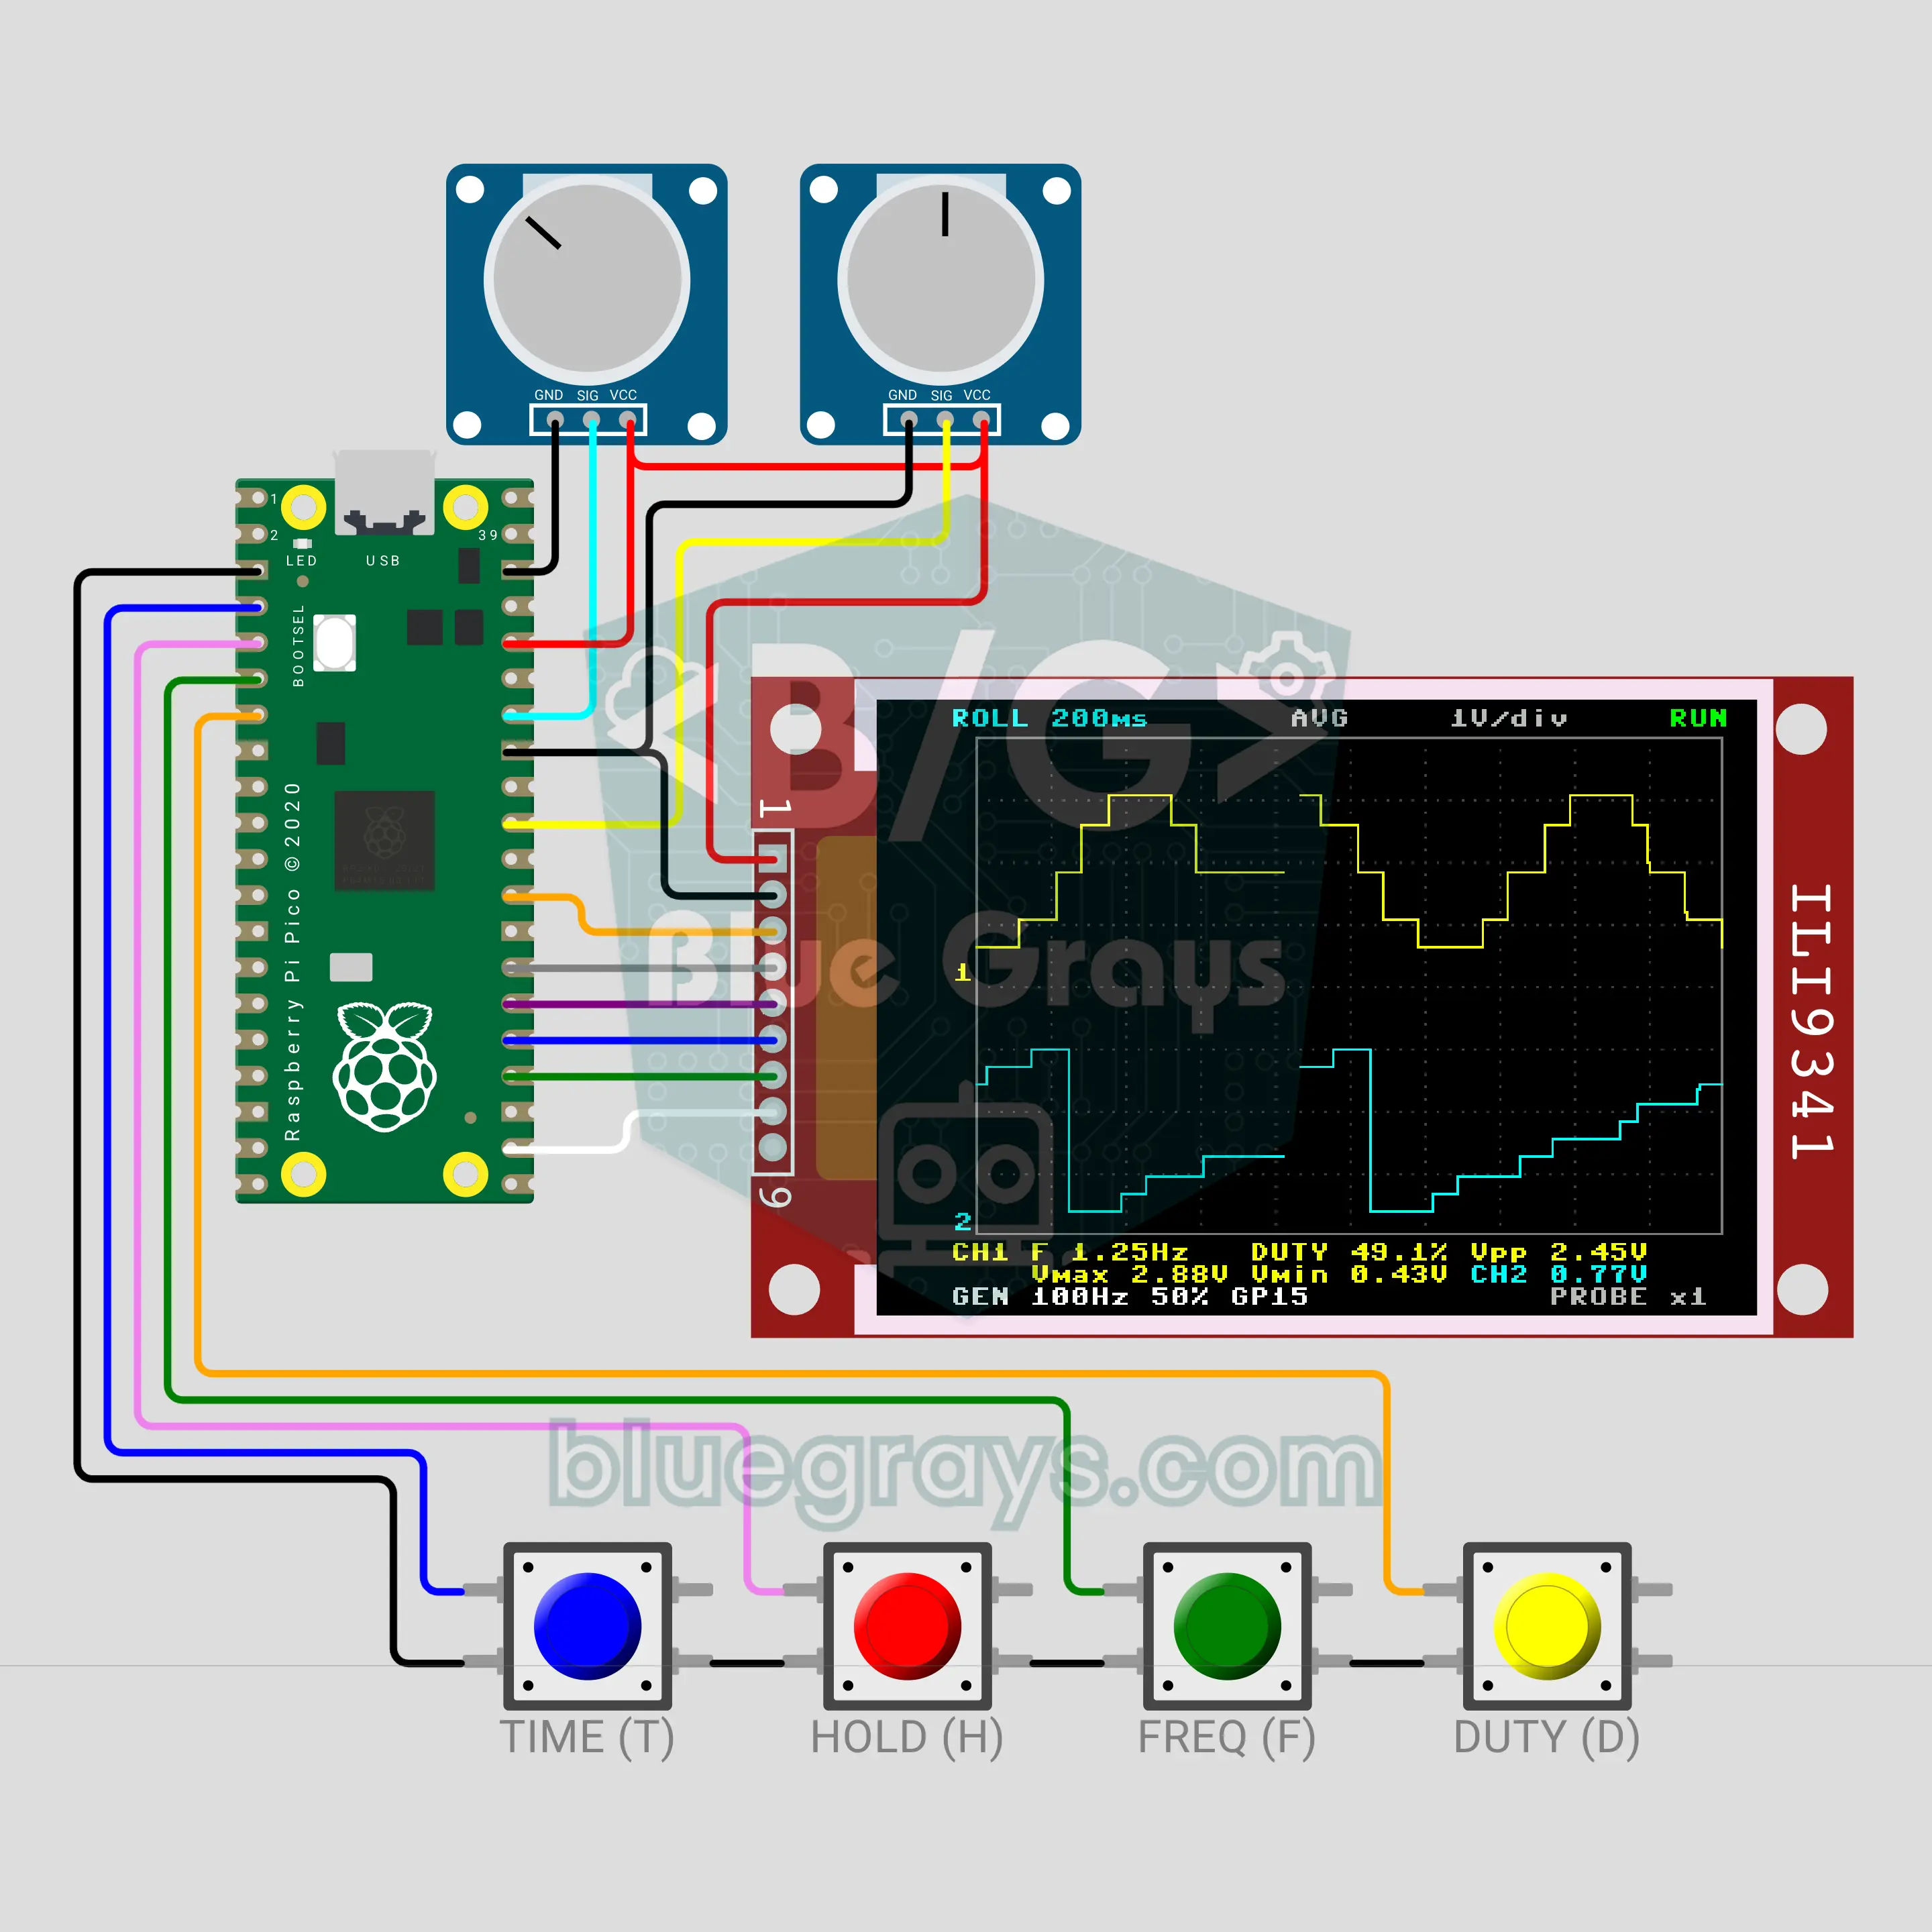
Міні-осцилограф на Raspberry Pi Pico (TFT-дисплей ILI9341 + потенціометр + тестовий сигнал PWM)
Учнівська версія лабораторного осцилографа: АЦП Raspberry Pi Pico робить тисячі вимірів за секунду, а кольоровий екран ILI9341 малює сигнал на сітці. Синхронізація утримує хвилю нерухомою, поки вимірюються частота, коефіцієнт заповнення й розмах напруги. GP15 сам генерує тестовий сигнал PWM, режим ROLL прокручує обидва канали, як самописець, а HOLD заморожує зображення. Вимірює лише 0–3,3 V.

ПІД-регулятор «Кулька на балці» на ESP32 (HC-SR04 + сервопривід + РК-дисплей з I2C + 3 потенціометри)
Класичний дослід із теорії керування на твоєму столі: сервопривід нахиляє балку, а ПІД-регулятор утримує кульку в цільовій точці. Три потенціометри наживо змінюють Kp, Ki і Kd: з одним лише P кулька розгойдується, D її заспокоює, а I прибирає легкий нахил балки, щоб кулька зупинилася точно в цілі. РК-дисплей з I2C показує балку, кульку й ціль, а також час встановлення й перерегулювання. У режимі SIM кульку котить фізична модель, у режимі REAL її вимірює HC-SR04.
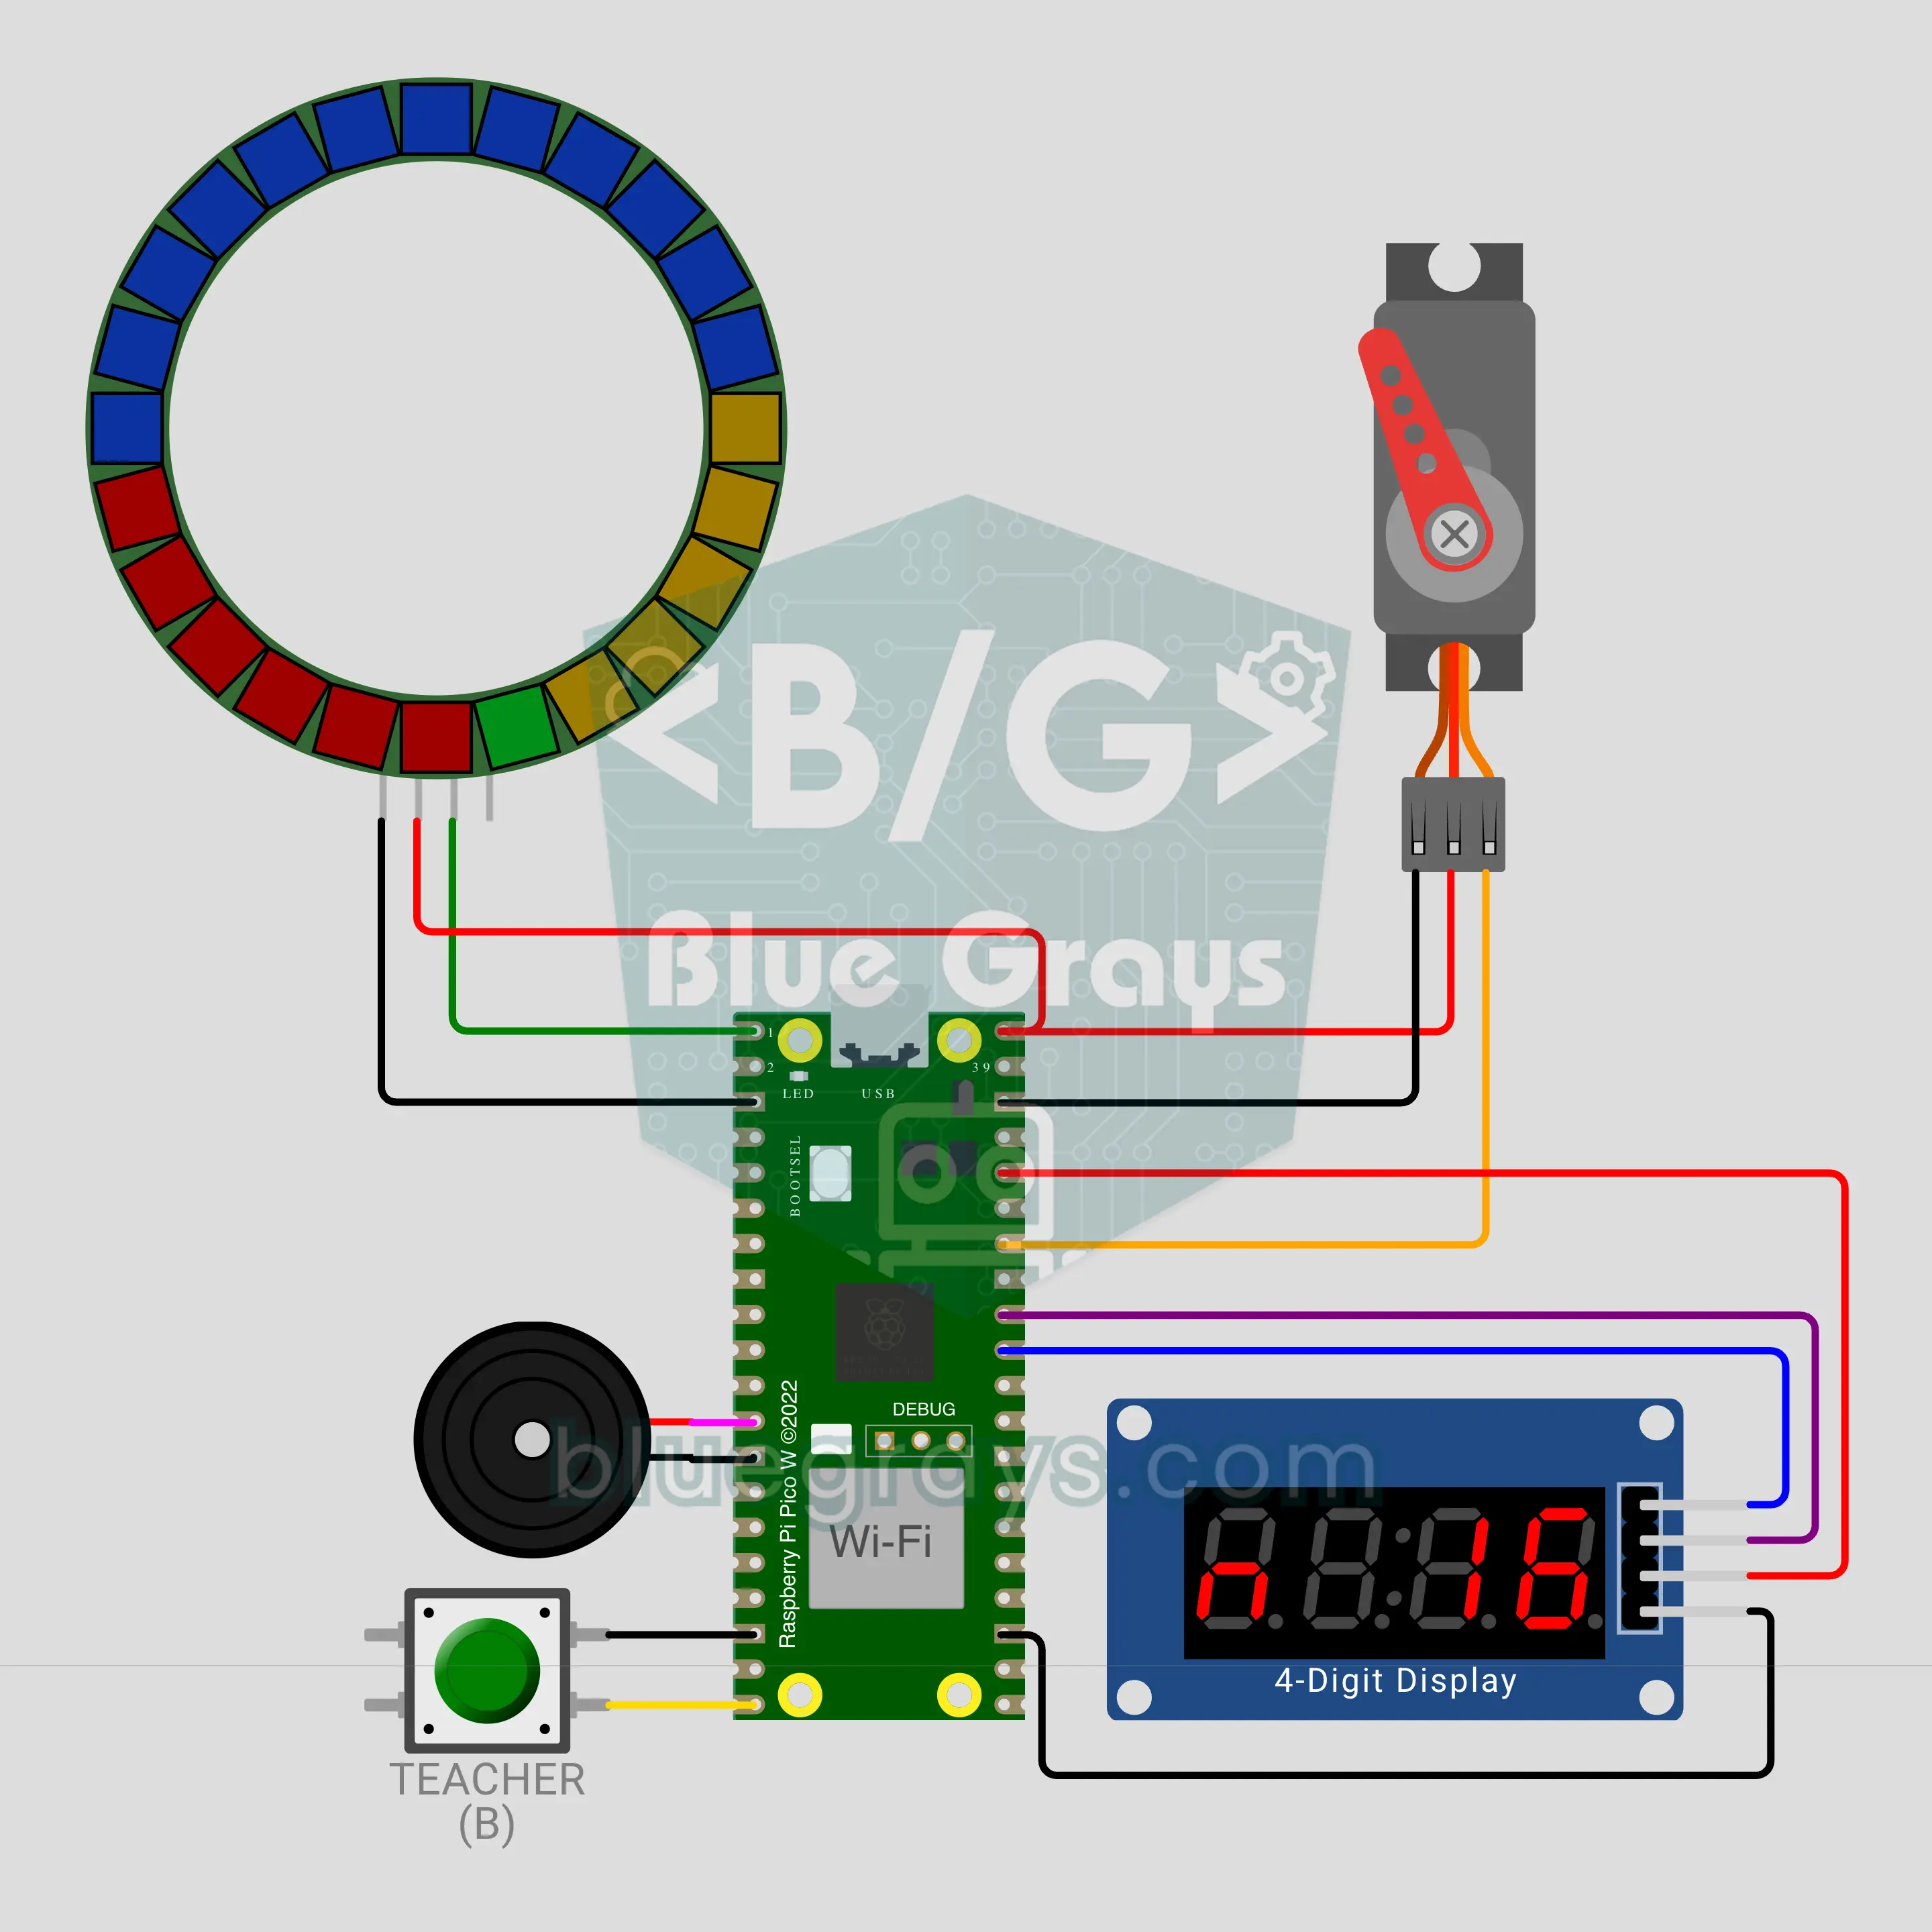
Опитування в класі наживо на Raspberry Pi Pico W (MQTT + світлодіодне кільце + сервопривід SG90 + TM1637)
Бач відповідь усього класу тієї ж миті, як вона надходить! Raspberry Pi Pico W збирає голоси A/B/C/D або YES/NO з телефонів учнів через MQTT; кільце з 24 світлодіодів перетворюється на кругову діаграму наживо, стрілка на сервоприводі SG90 показує на варіант-лідер, а TM1637 рахує голоси. Один голос з одного телефона, а якщо хтось передумає, зараховується лише останній голос. Питання на час пищать в останні 5 с, а після закриття питання світиться правильний варіант.
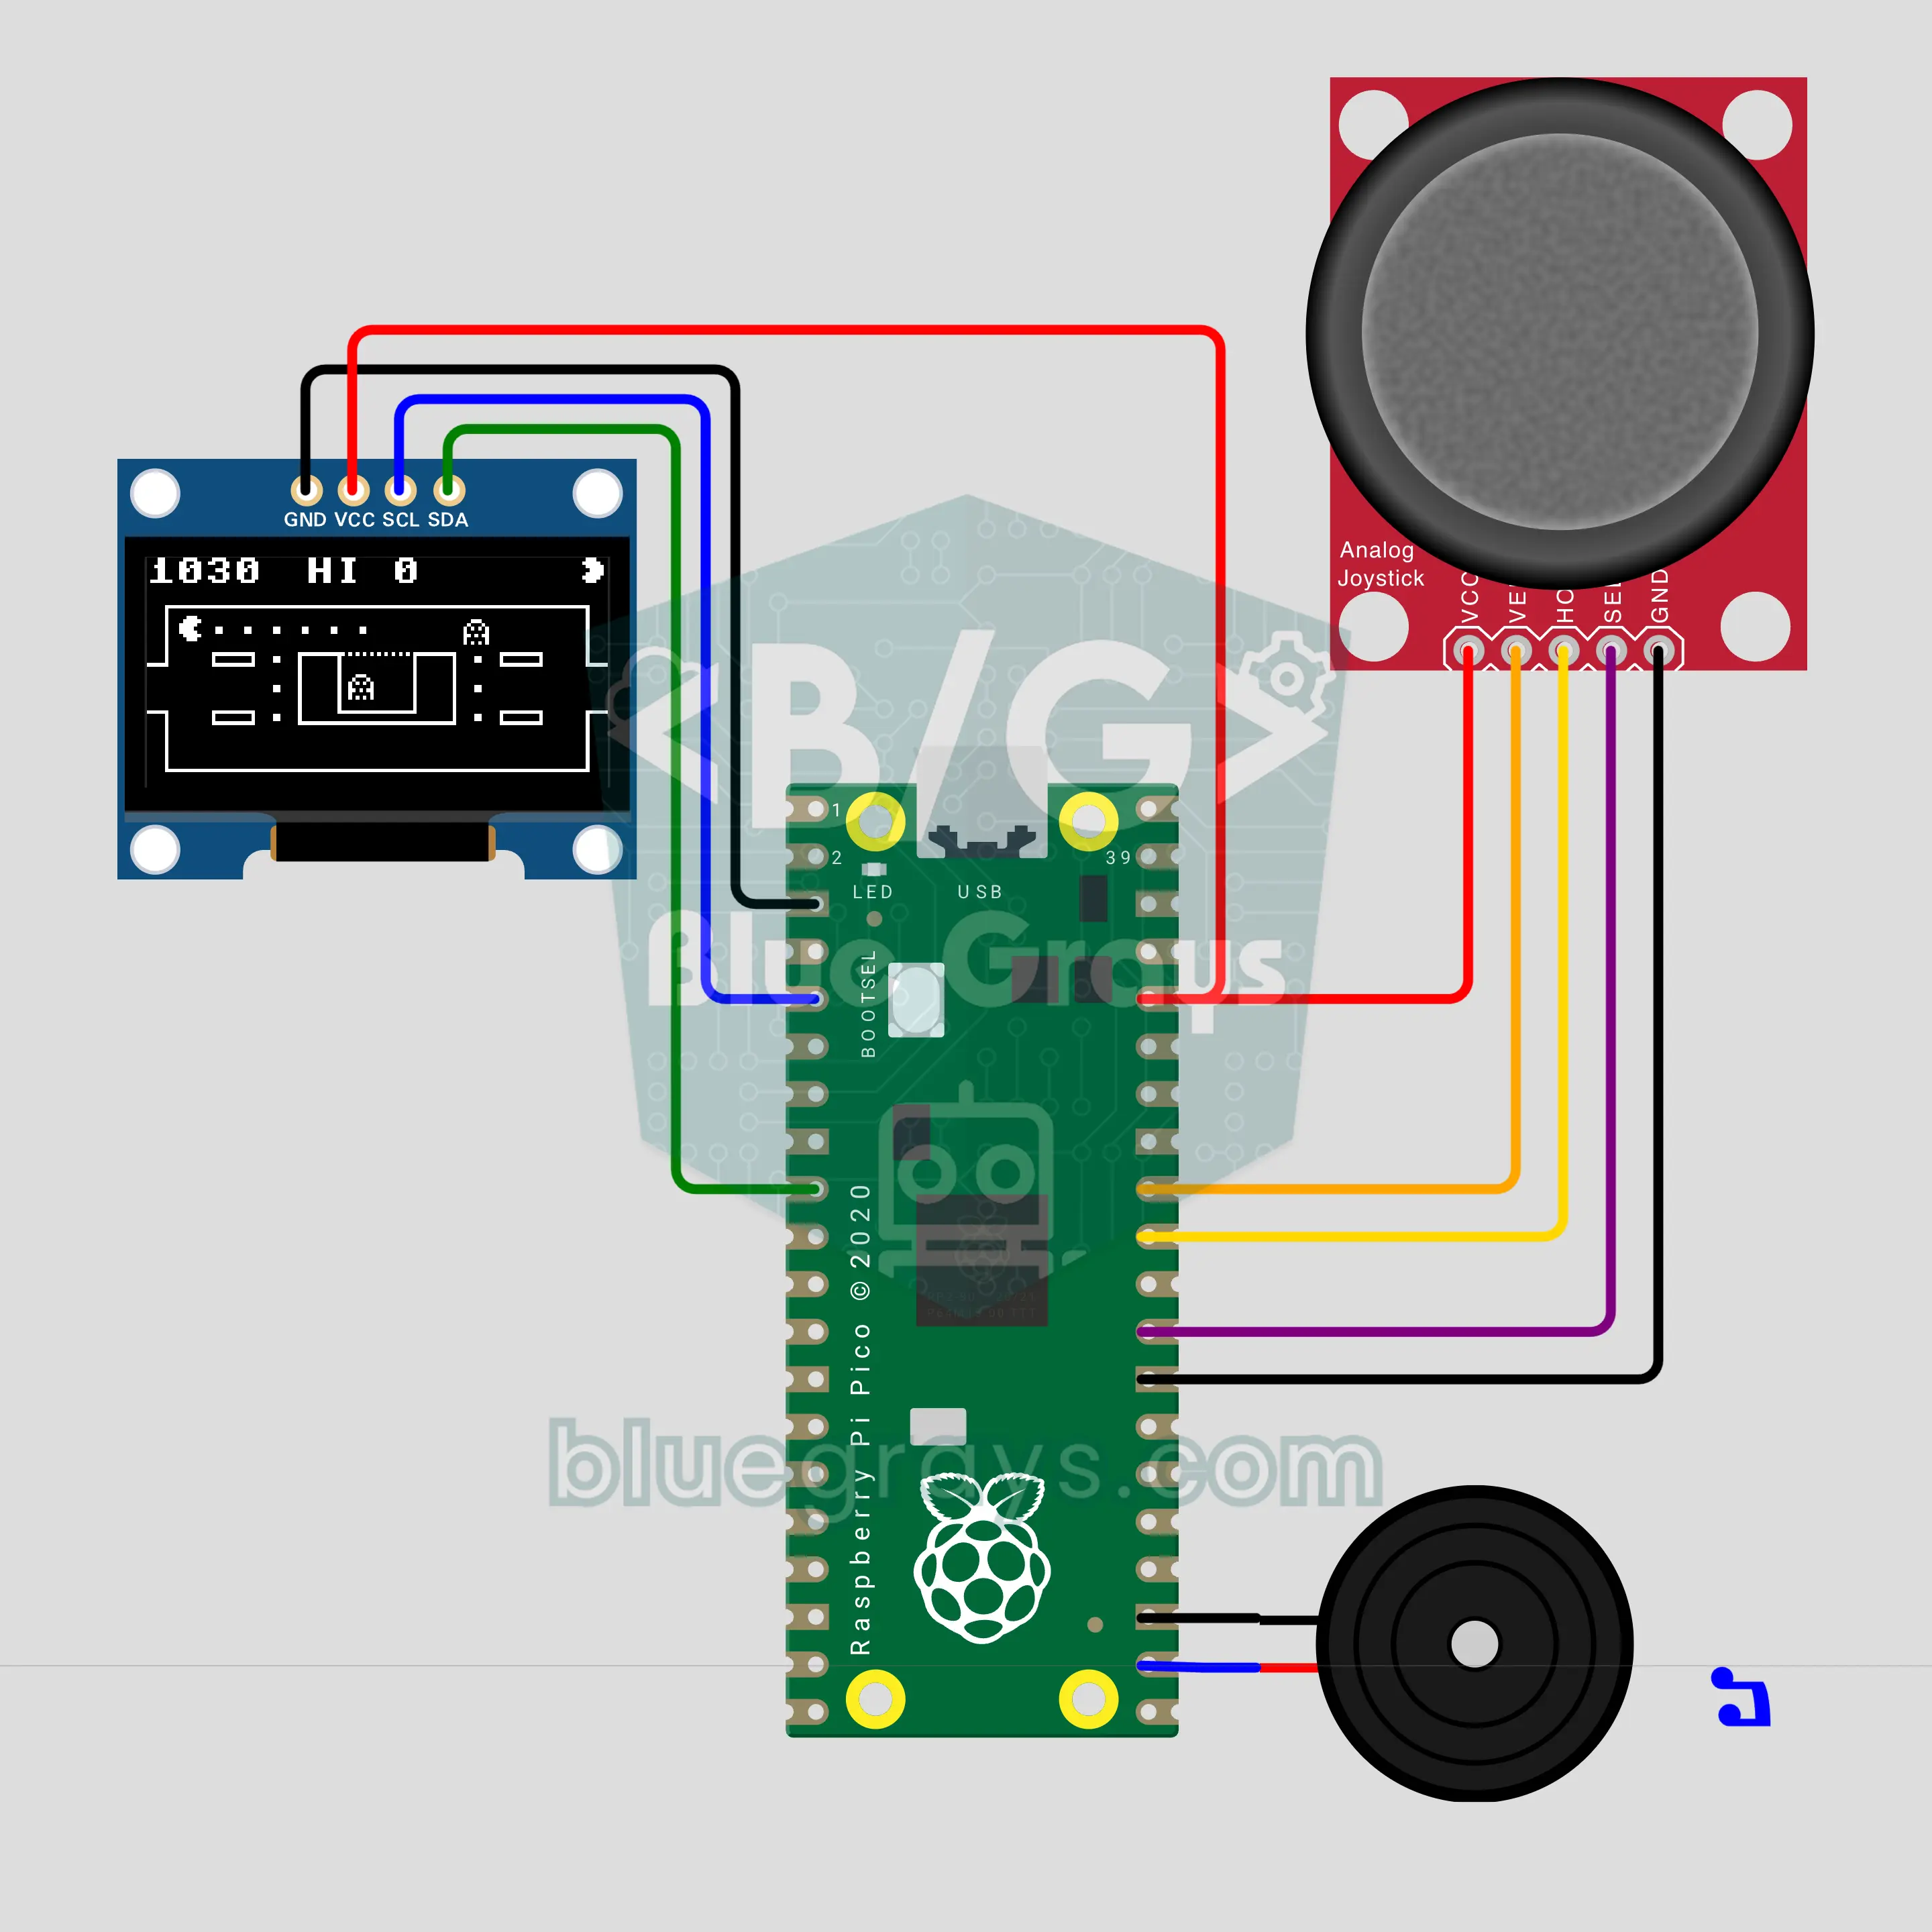
Мисливець у лабіринті на Raspberry Pi Pico: їж точки, тікай від привидів (OLED + джойстик + зумер)
Погоня в лабіринті з ігрових автоматів 80-х, тепер на Raspberry Pi Pico: герой, що клацає ротом, їсть точки в лабіринті на OLED 0,96 дюйма, а два привиди полюють на нього, кожен по-своєму. Керуєш джойстиком, а зумер грає клацання, сирену й вступну мелодію. Енергетична точка лякає привидів на 6 с, і раптом мисливцем стаєш ти. 3 життя, привиди, що прискорюються з кожним рівнем, і рекорд, який переживає відключення живлення.
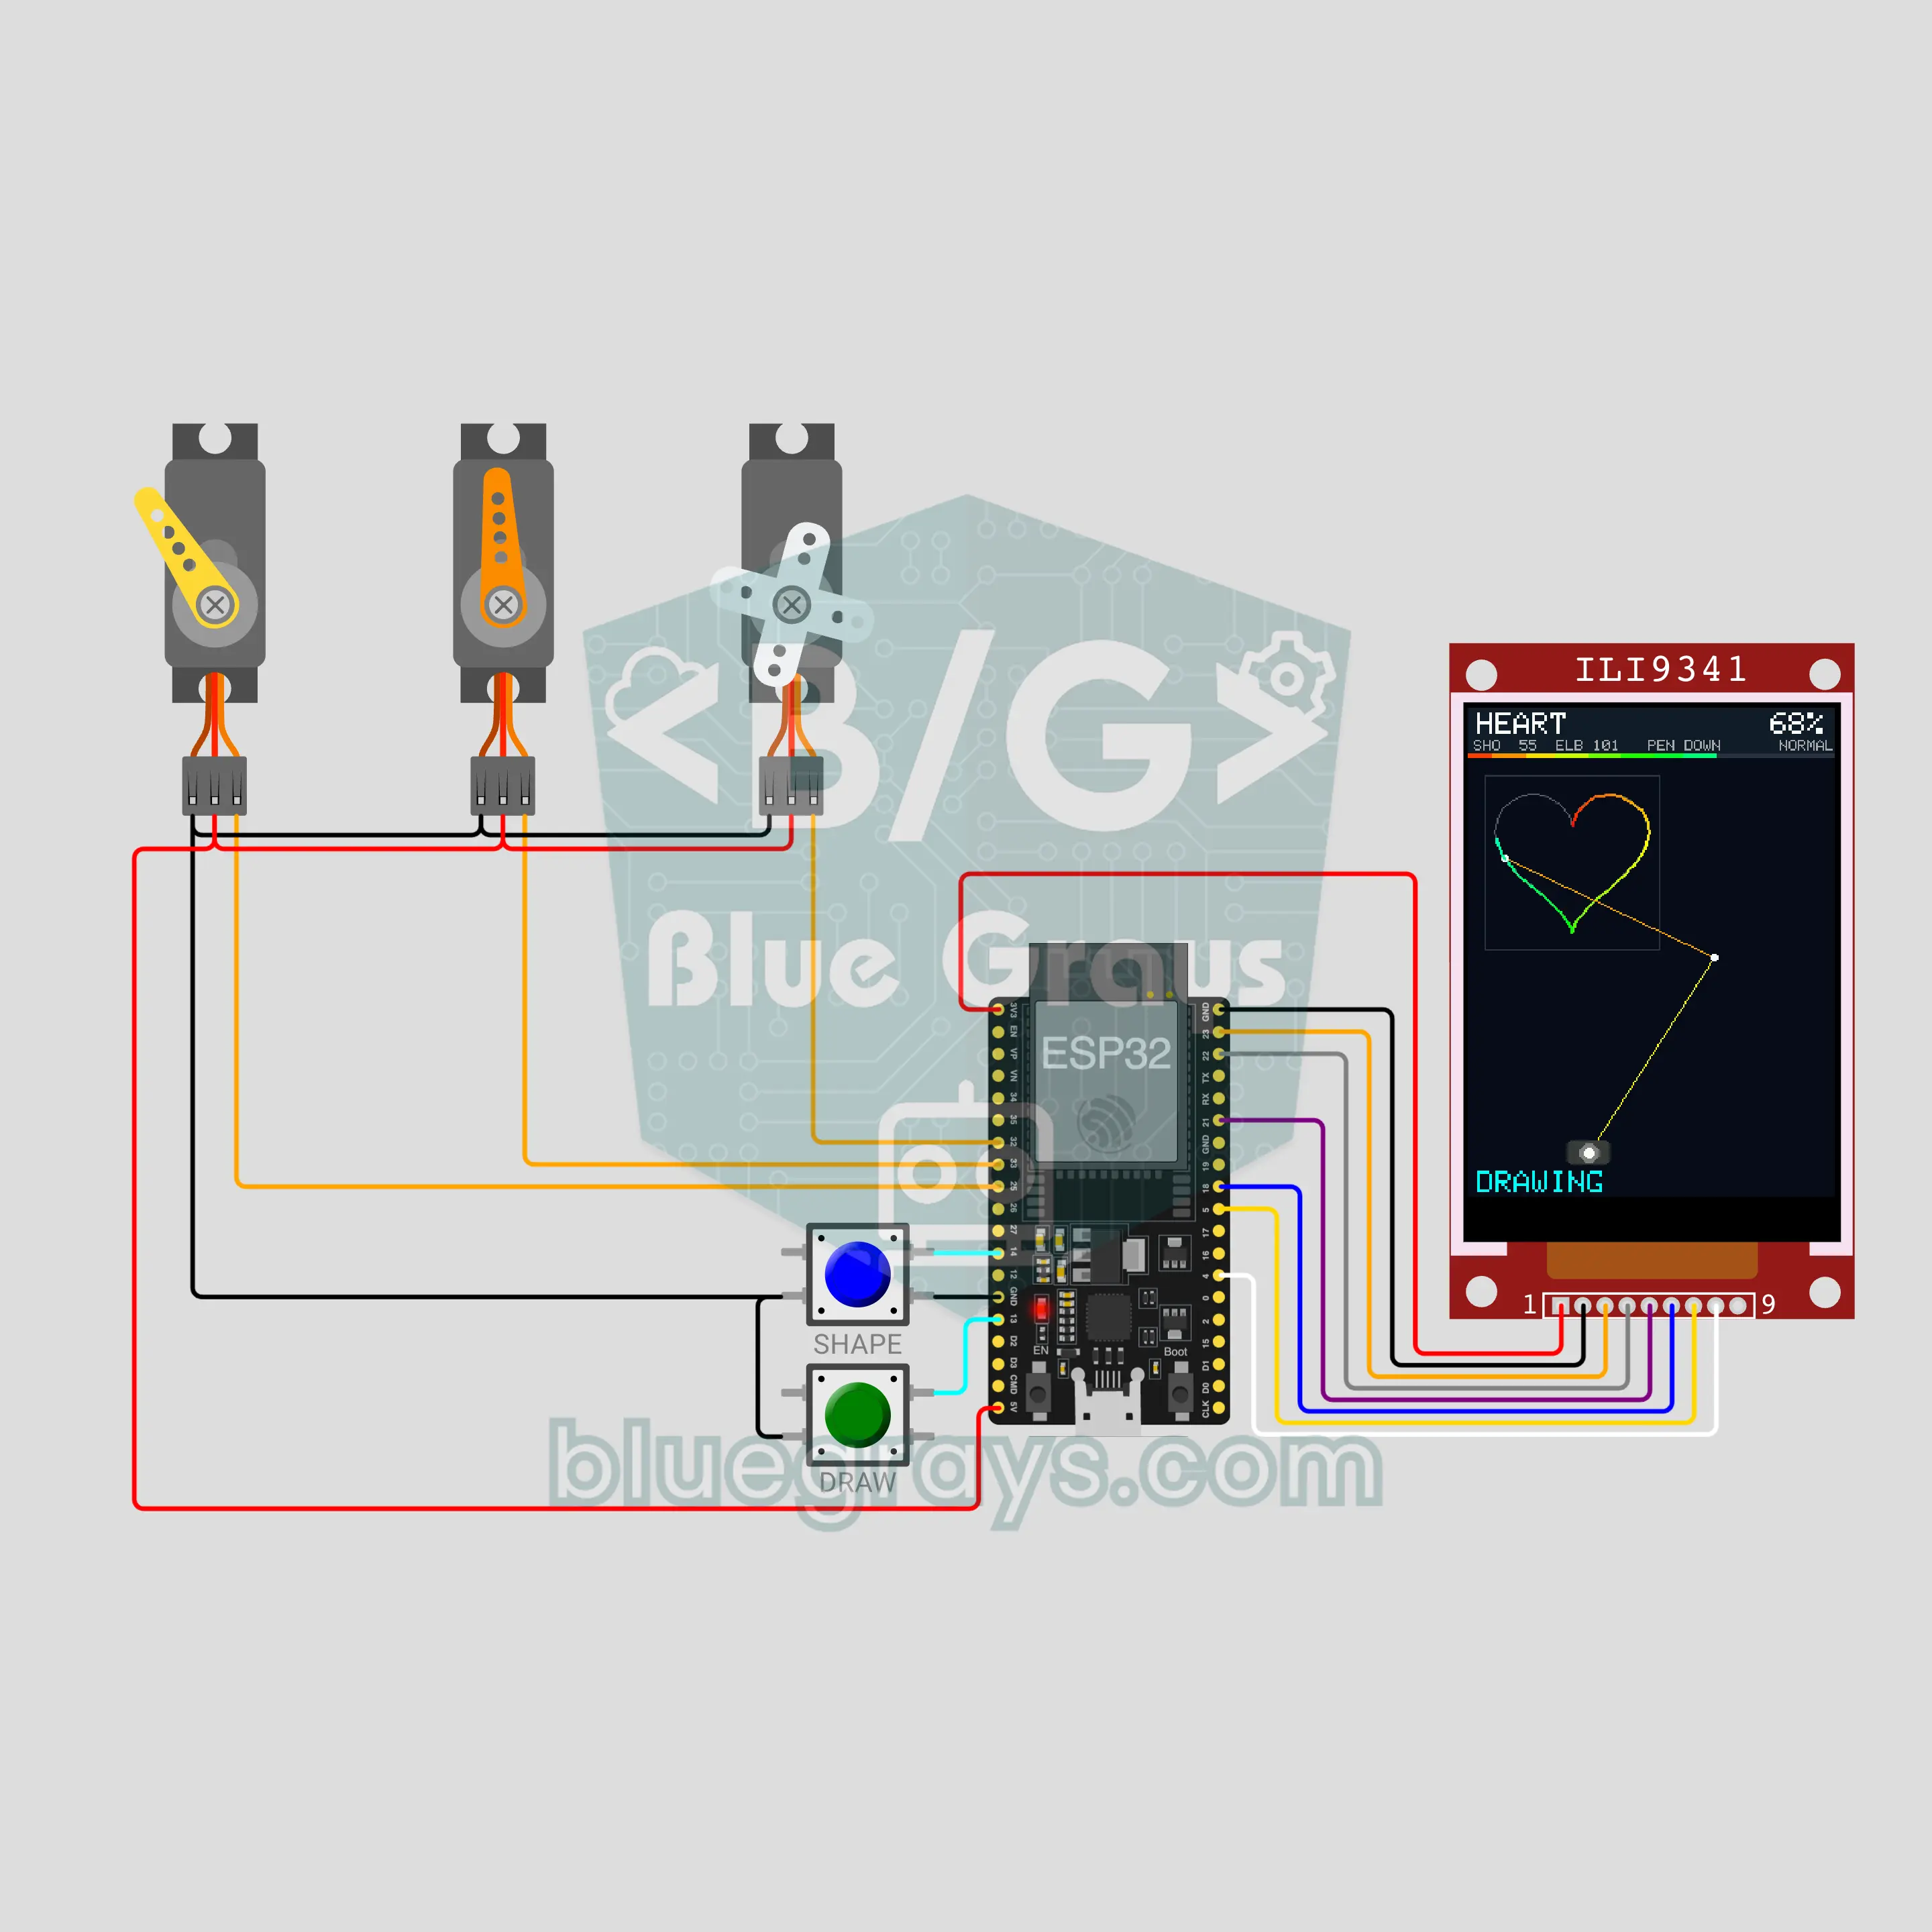
Рука-робот для малювання на ESP32 (3 сервоприводи + TFT-дисплей ILI9341 + 2 кнопки)
Двосуглобова рука-робот малює на папері серце, зірку, будиночок, спіраль і слово MERHABA, а третій сервопривід піднімає й опускає ручку. ESP32 перетворює кожну точку на кути плеча й ліктя за допомогою оберненої кінематики й рухає руку кроками по 0,5 мм; якщо точка недосяжна, з’являється OUT OF REACH. Дисплей ILI9341 показує бліду ціль, рух руки наживо й слід, що переходить від червоного до синього. Дві кнопки: фігура, пауза, скасування й швидкість.
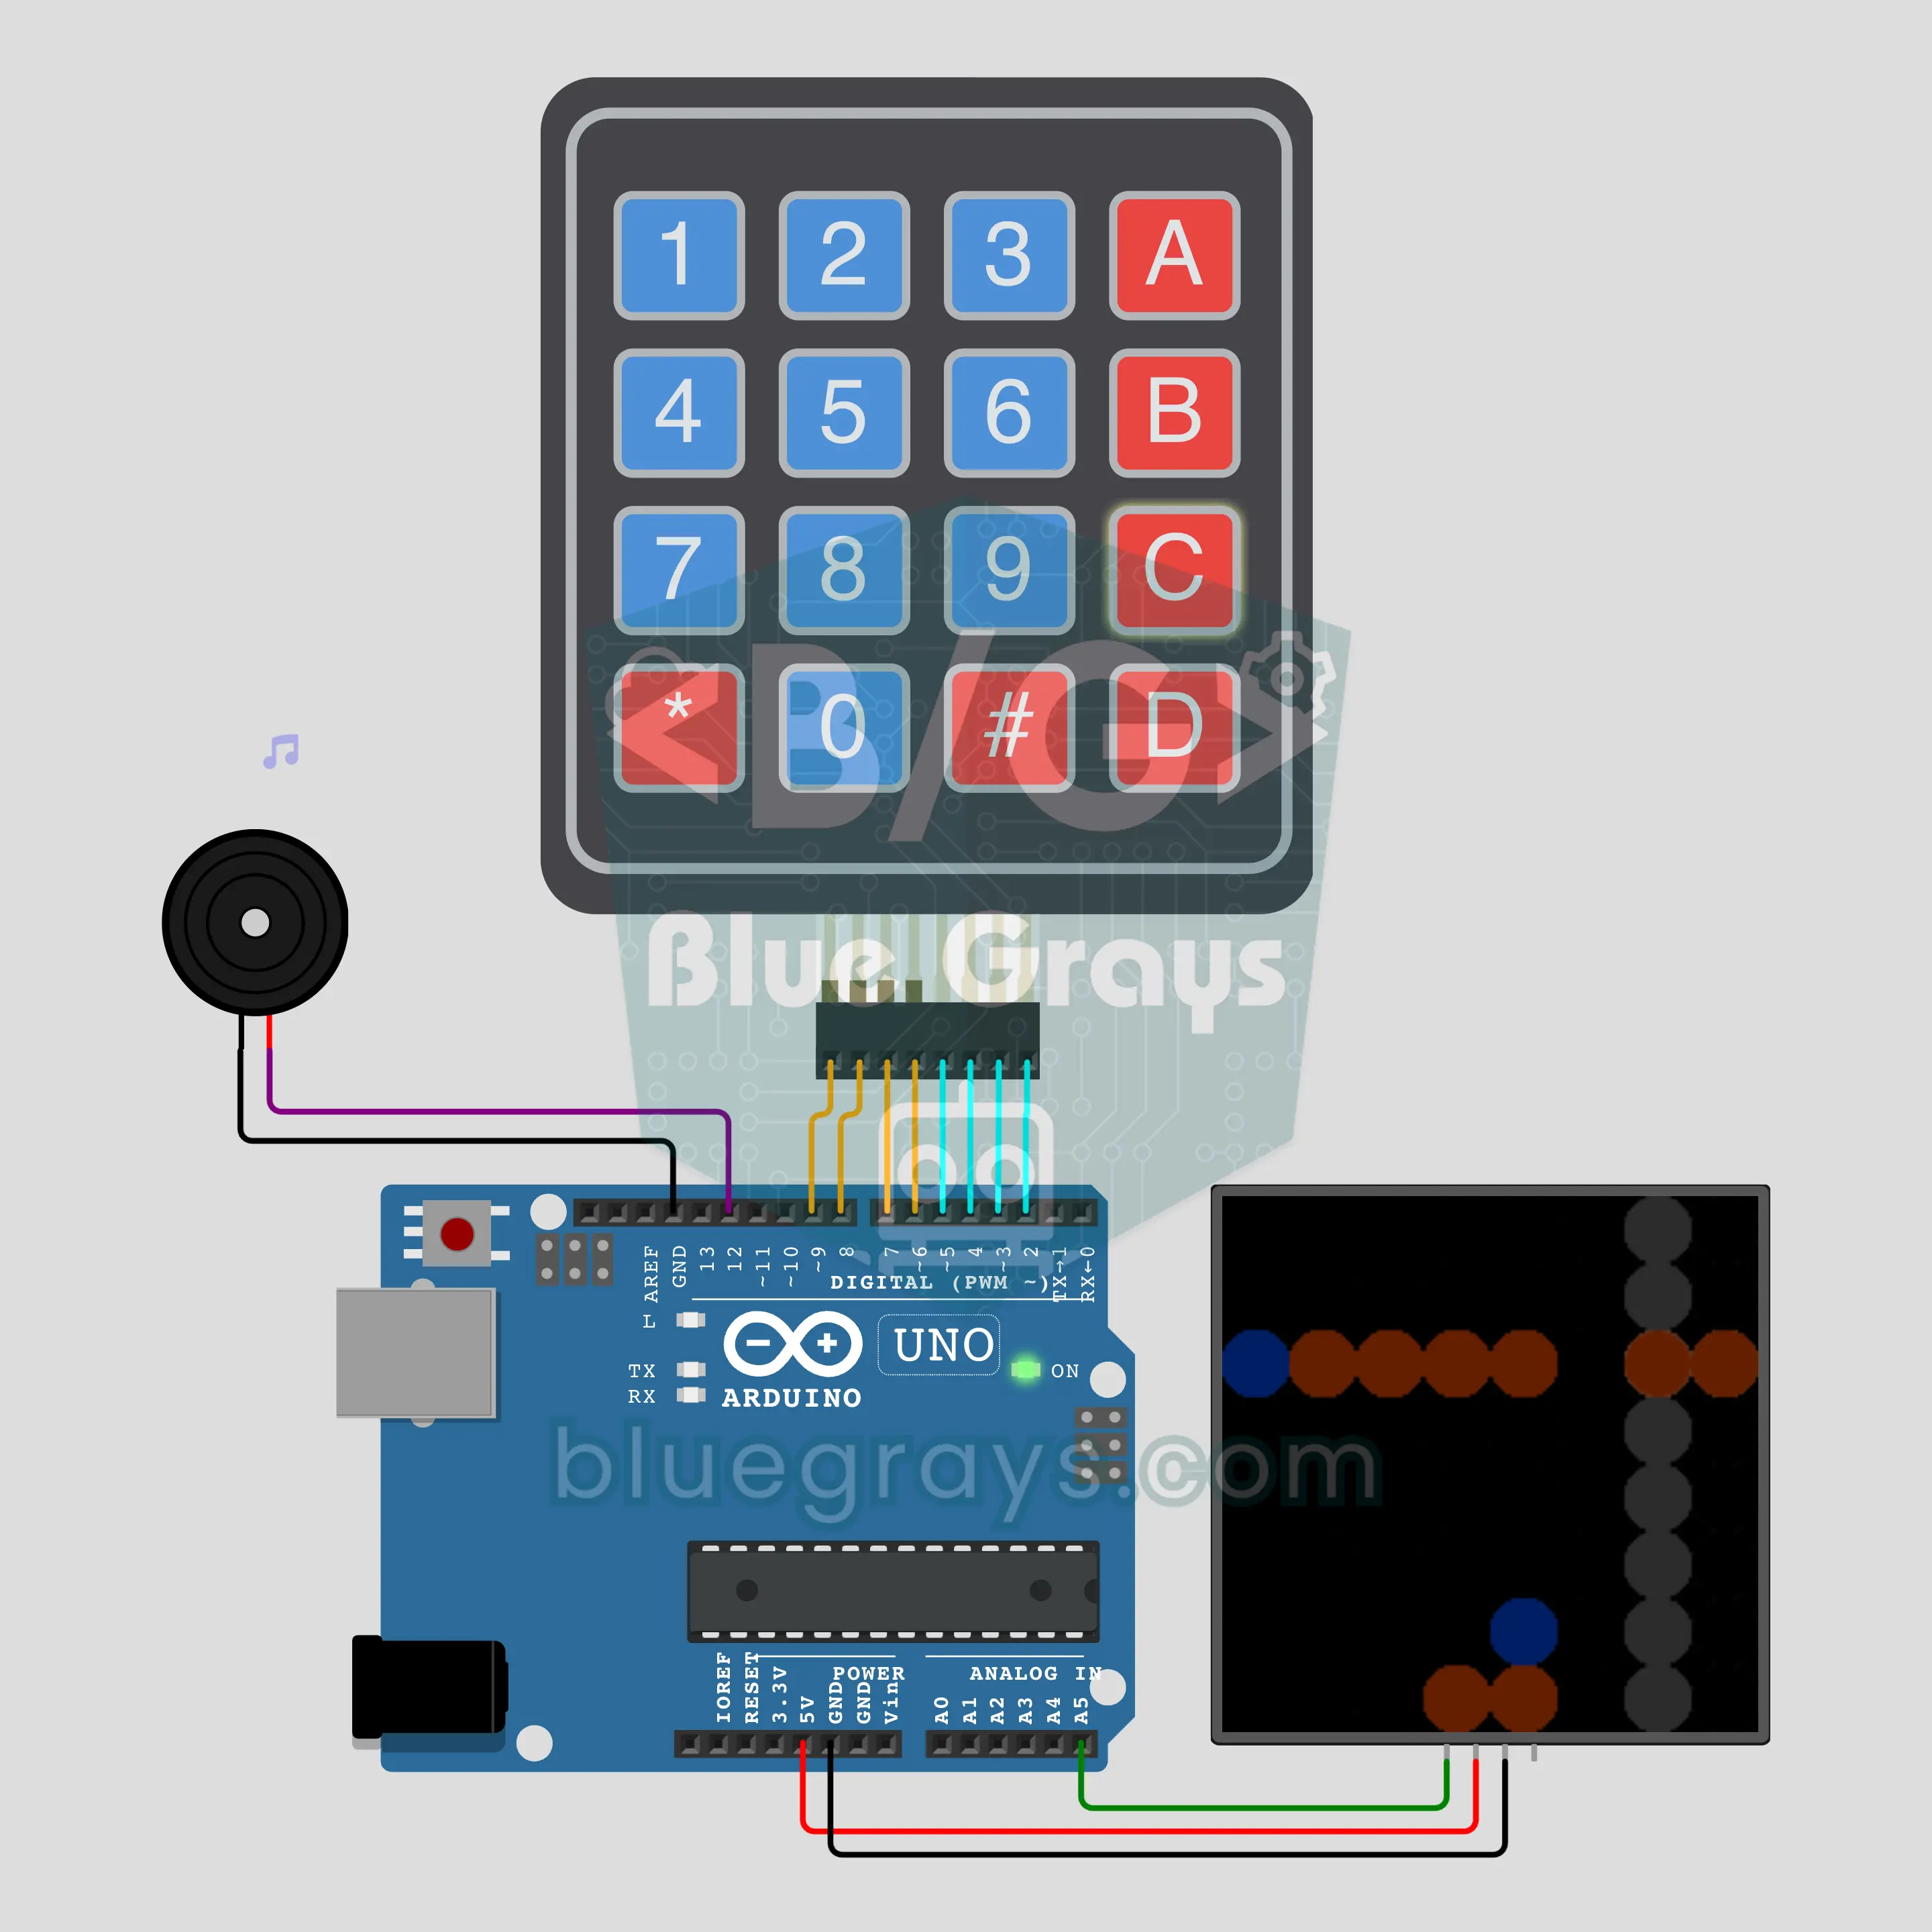
Морський бій проти Arduino (клавіатура 4x4 + матриця NeoPixel 8x8 + зумер)
Класичний морський бій на папері, тепер з Arduino як суперником. Він таємно розставляє обидва флоти на морі 8x8, а ти вводиш координати від A1 до H8 на клавіатурі 4x4, щоб стріляти. На матриці NeoPixel 8x8 влучання світиться червоним, промах синім, а потоплений корабель помаранчевим, тим часом зумер грає свист, сплески й вибухи. Промахнешся, і Arduino відкриває вогонь по твоєму флоту в режимі пошуку й добивання.
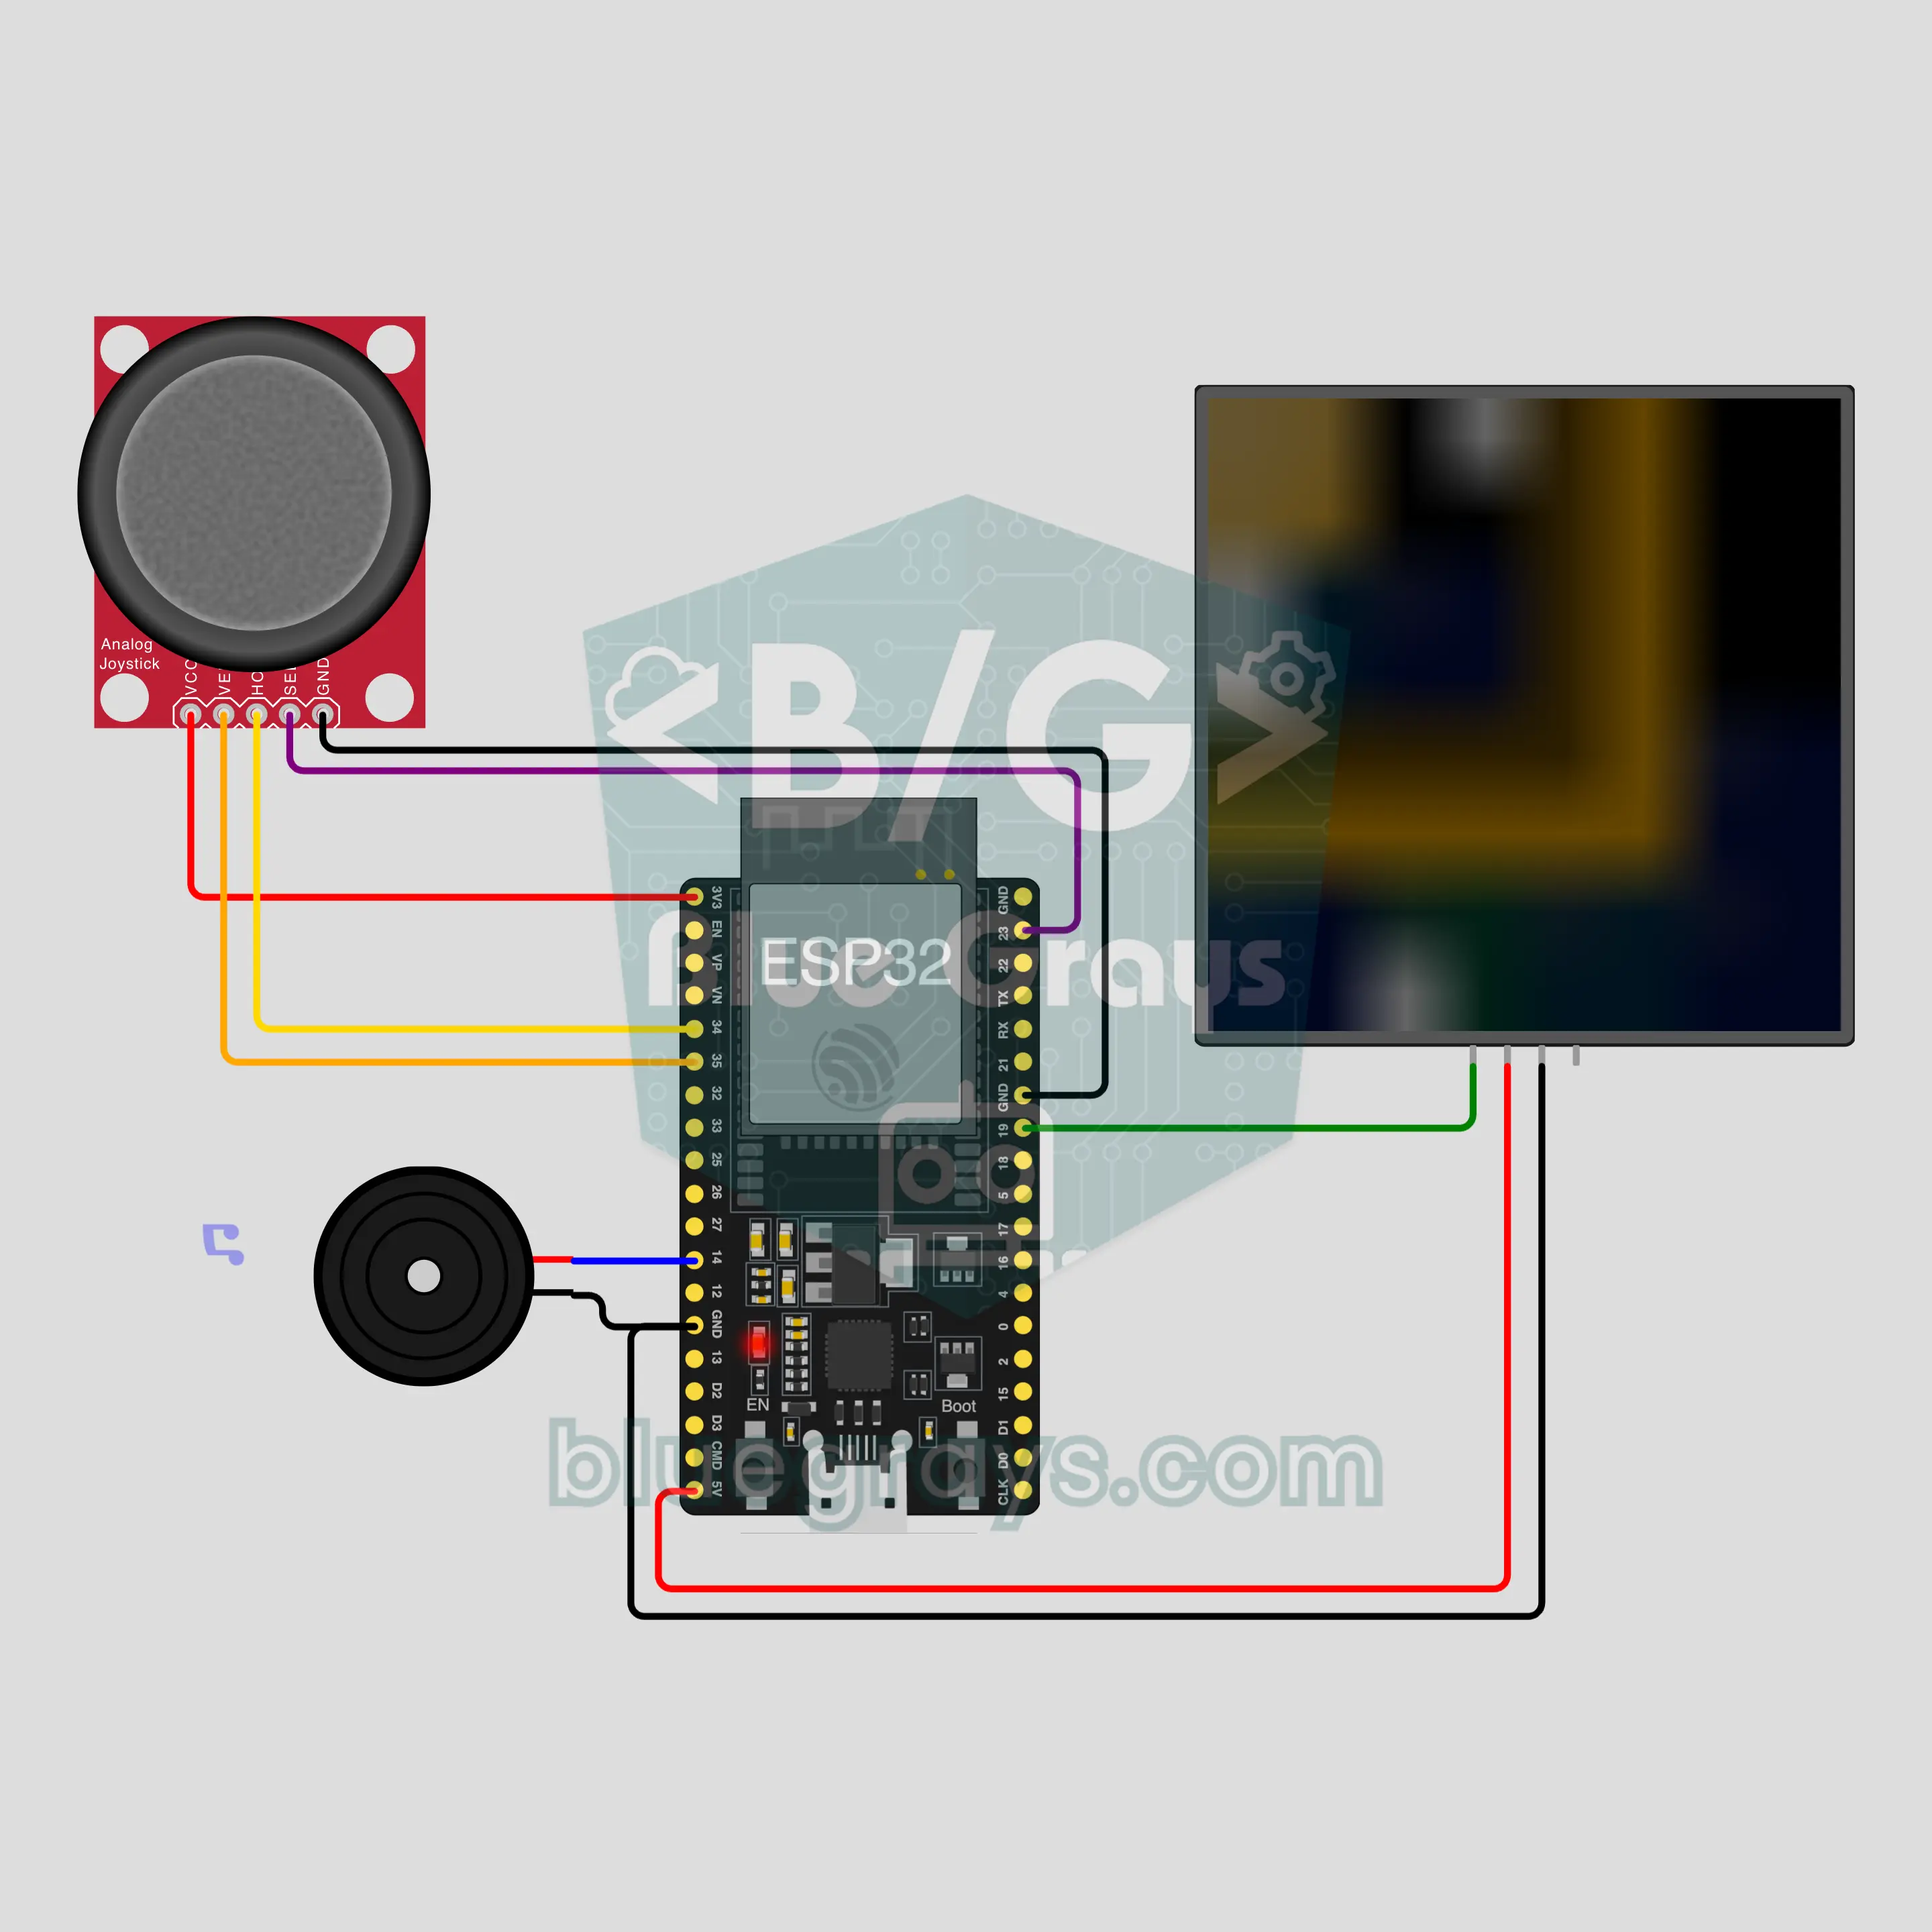
2048 на матриці з ESP32: зсувай і об’єднуй (NeoPixel 8x8 + джойстик + зумер)
Затягувальна головоломка з телефонів у стилі 2048, тепер на матриці NeoPixel 8x8. Поле має 4x4 плитки без цифр: кожне число має свій колір, 2 синій, 2048 золотий. Зсувай джойстиком; коли однакові числа об’єднуються, зумер грає ноту, що підвищується разом із числом. Досягнення 2048 запускає святкування із золотим кільцем, а коли ходів не лишається, рахунок пробігає матрицею, а найкращий результат зберігається.
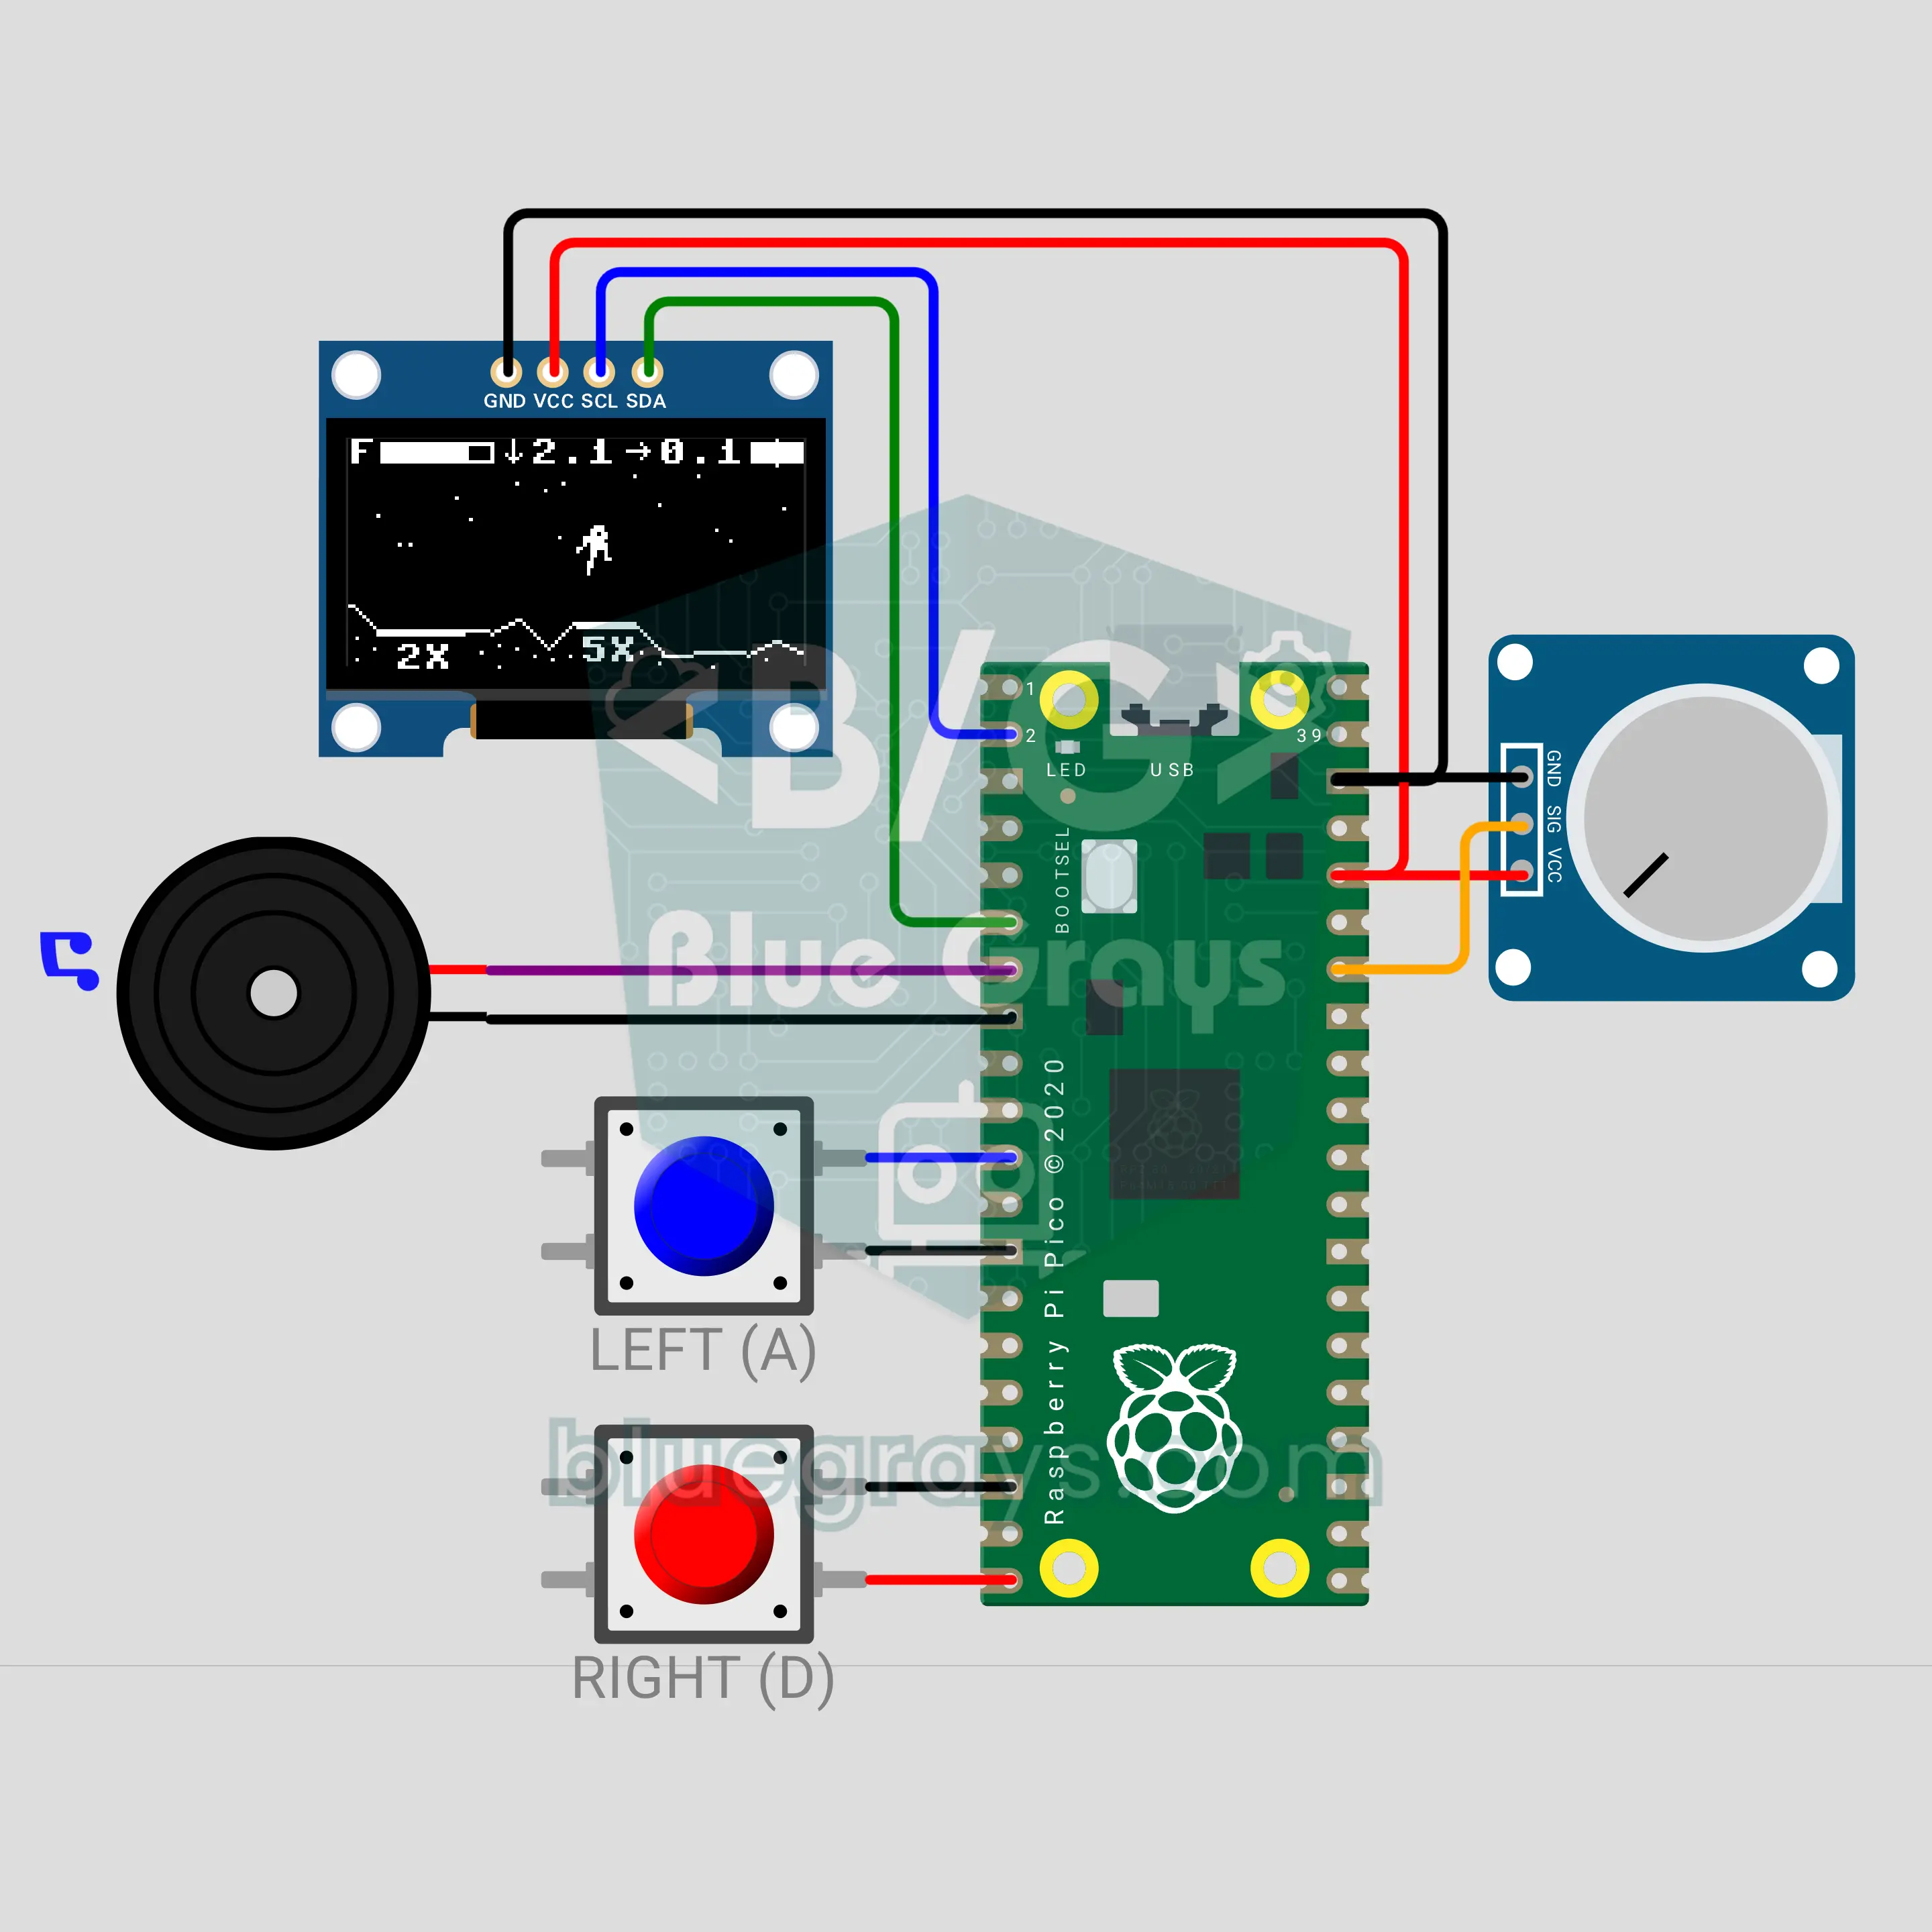
Посадка на Місяць на Raspberry Pi Pico W: сядь, поки не скінчилося паливо (OLED + потенціометр + 2 кнопки + зумер)
Посадка на Місяць у стилі аркадної класики 1979 року, тепер на Raspberry Pi Pico W: потенціометр є ручкою тяги двигуна, дві кнопки повертають модуль. Місячне тяжіння постійно тягне його вниз, а OLED 0,96 дюйма показує паливо, вертикальну й бічну швидкість. Сідай рівно на майданчик зі швидкістю менше 2 м/с, щоб отримати очки; коли єдиний бак порожніє, гра закінчується. Це гра й урок фізики водночас: рівно на половині тяги модуль зависає.
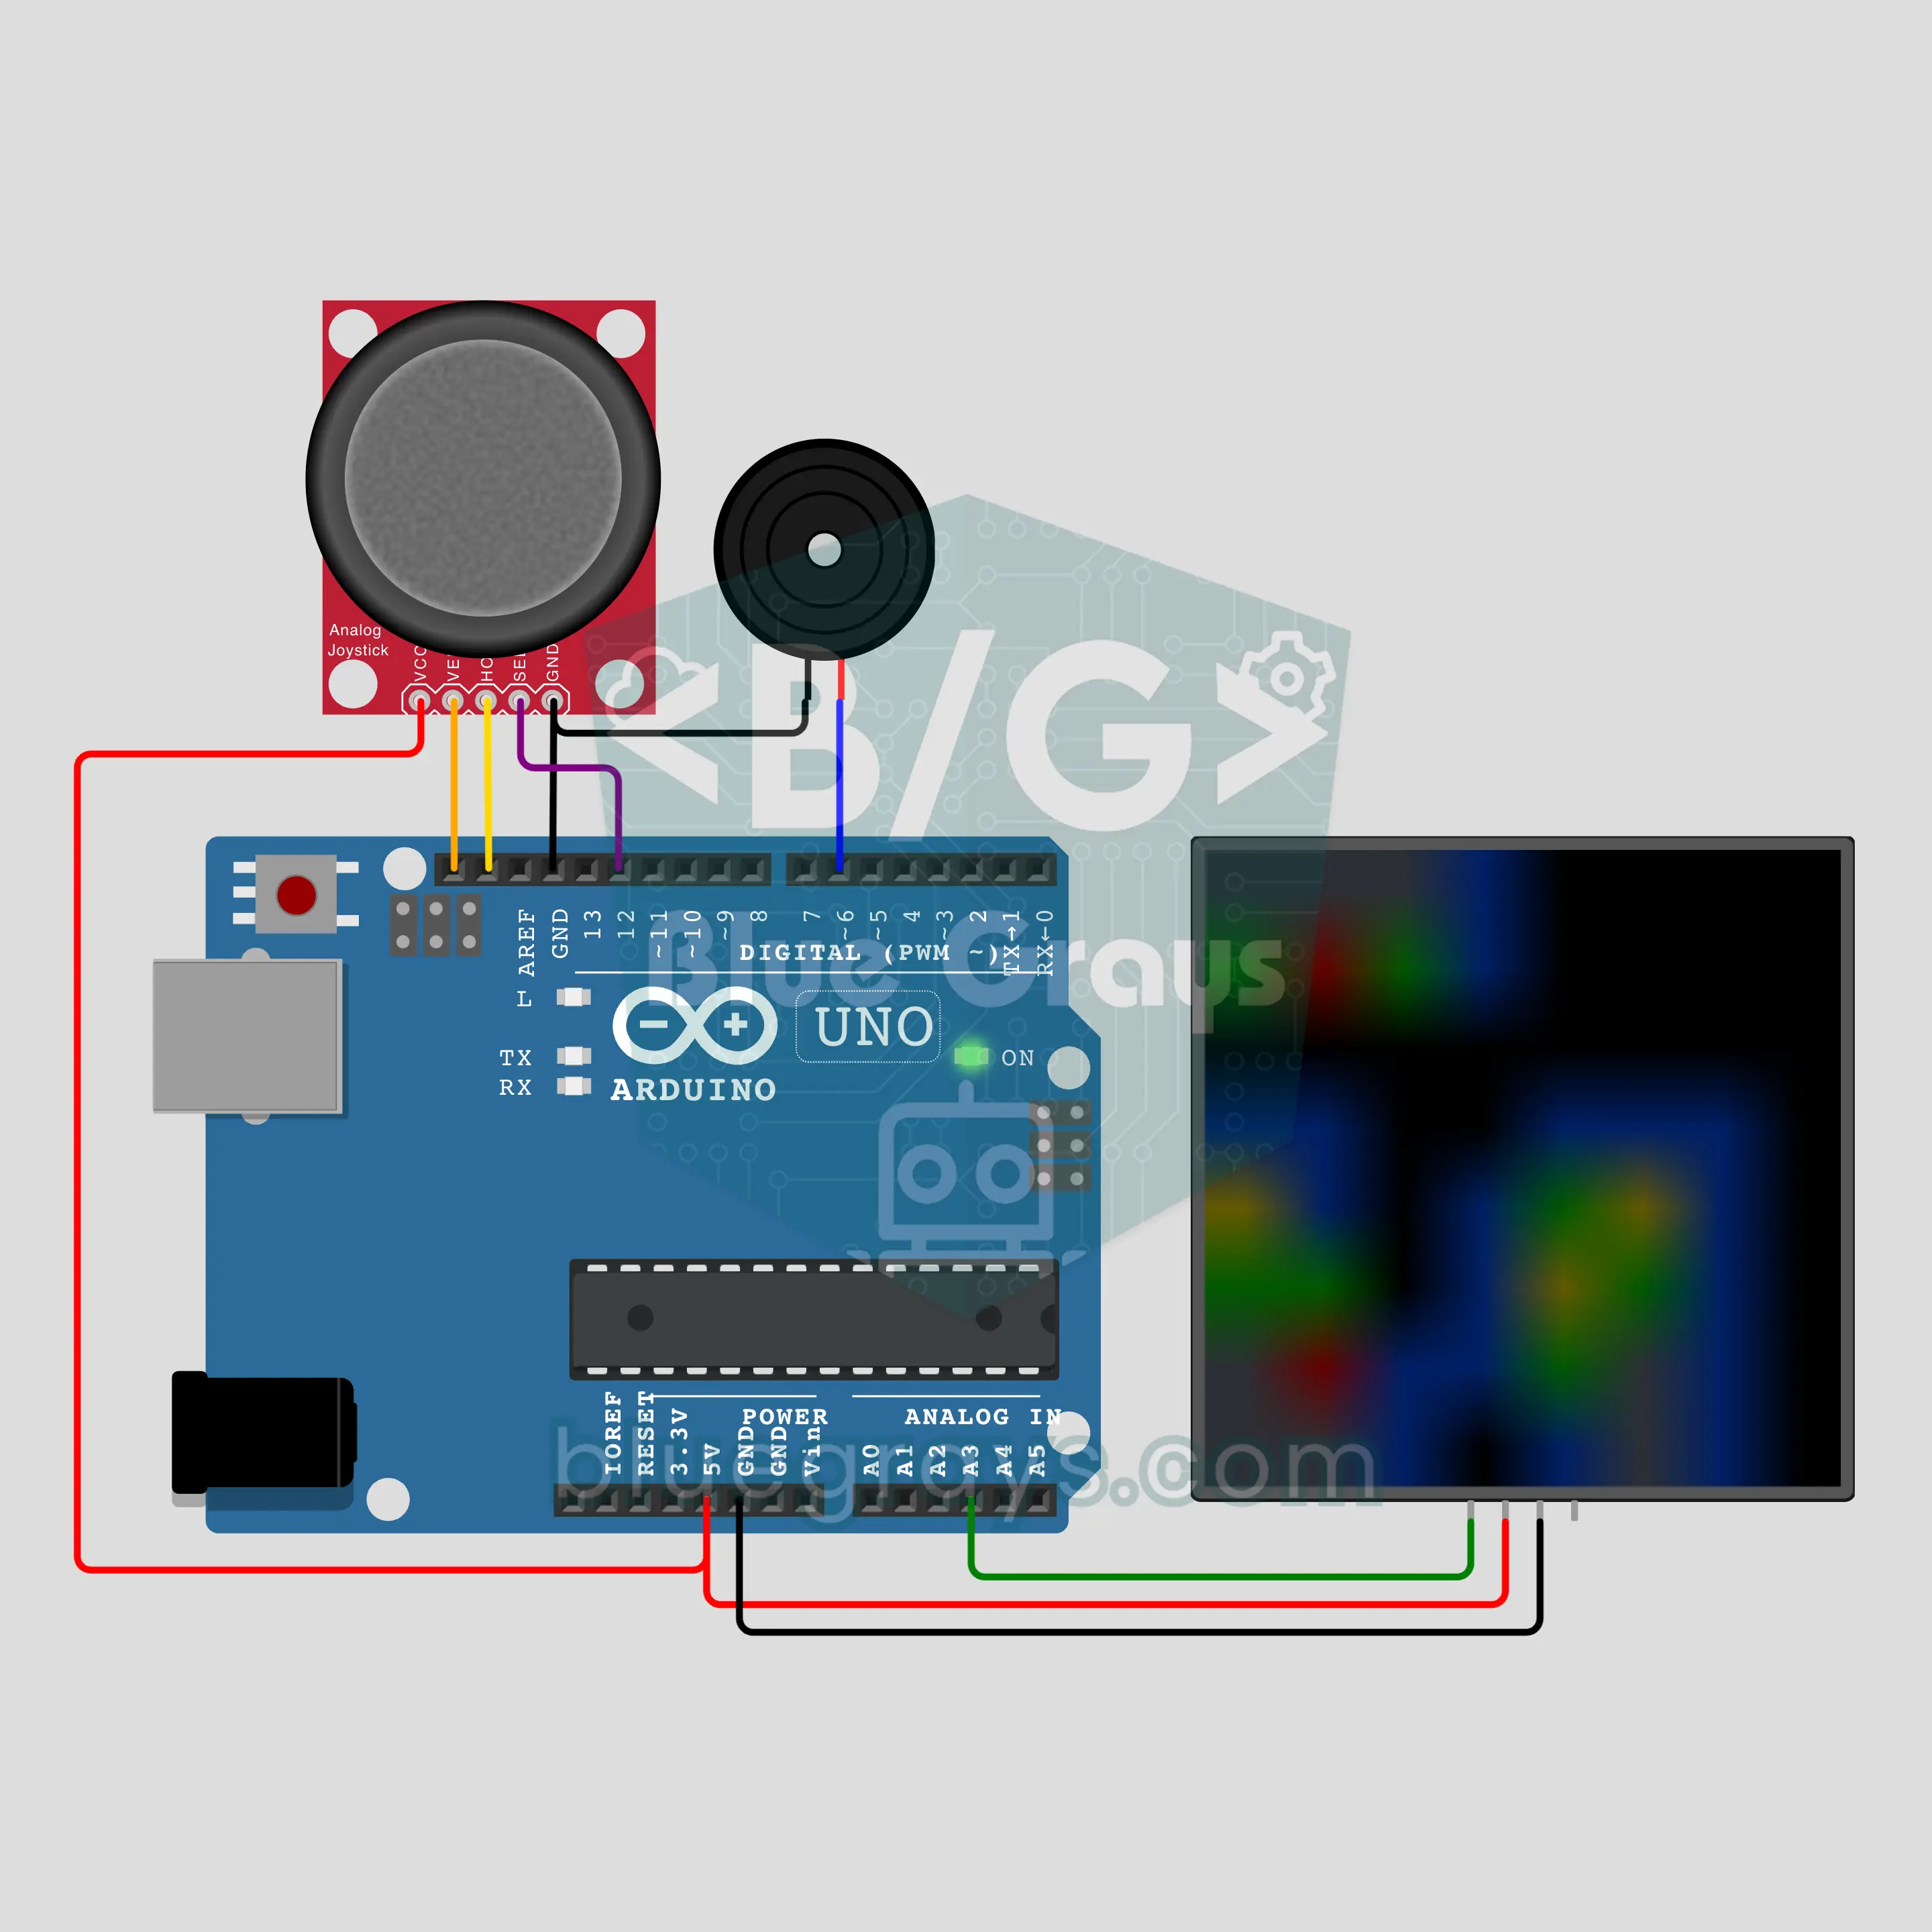
Сапер на Arduino (NeoPixel 8x8 + джойстик + зумер)
Легендарна гра в стилі «Сапера» зі старих комп’ютерів, тепер на матриці NeoPixel 8x8. У 10 із 64 клітинок схована міна; цифр немає, кожне число має свій колір: 1 синій, 2 зелений, 3 червоний. Рухай курсор джойстиком, коротко натискай, щоб відкрити, довго, щоб поставити прапорець. Порожня клітинка відкриває свою ділянку хвиля за хвилею за допомогою черги; натрапиш на міну, і міни вибухають кільце за кільцем, знайдеш усі, і буде веселка й фанфари зумера.

Промисловий сортувальний конвеєр на Arduino: коробки сортуються за висотою (NEMA 17 + A4988 + HC-SR04 + сервопривід + РК-дисплей)
Настільна модель заводської сортувальної лінії: кроковий двигун NEMA 17 на драйвері A4988 рухає стрічку, а HC-SR04 над стрічкою вимірює висоту кожної коробки, що проїжджає. Кожну коробку відстежують за кроками стрічки від датчика до важеля; коробки від 6 см і вищі зіштовхує вбік важіль на сервоприводі SG90, а низькі їдуть далі. РК-дисплей з I2C рахує низькі й високі коробки та показує останній вимір і кількість коробок на стрічці.

Промисловий змішувальний бак на Arduino: наповнення, змішування, зливання з логікою ПЛК (HC-SR04 + 2 реле + NEMA 17 + A4988 + РК-дисплей + аварійна зупинка)
Класичне завдання з порційного процесу з уроків промислової автоматизації: наповнити бак, змішати, злити, порахувати партію. Код працює покроково з логікою ПЛК (S0 IDLE → S1 FILL → S2 MIX → S3 DRAIN → S4 DONE). Два реле відкривають впускний і випускний клапани, HC-SR04 вимірює рівень, а мішалка на NEMA 17 обертається й змінює напрямок. Є START, STOP, аварійна зупинка з фіксацією, сигнальна колона й помилка тайм-ауту.

Робот-пилосос на ESP32: обминає перешкоди й будує мапу кімнати (2 NEMA 17 + 2 A4988 + HC-SR04 + 2 бампери + OLED)
Двоколісний робот-пилосос, що рухається як справжній. Два крокові двигуни NEMA 17 обертають колеса: він описує спіраль, їде прямо, сповільнюється й повертає, коли HC-SR04 бачить перешкоду, відступає й відвертає, коли спрацьовує бампер, і робить коло вздовж стін. Своє положення він обчислює за кроками коліс і показує на OLED мапу кімнати з відсотком прибраного й часом, а потім повертається на старт.