
Відкривай проєкти для Arduino
Сотні проєктів від початкового до просунутого рівня: зі схемами, кодом і відео.

Керування сервоприводами джойстиком
Керуй двома двигунами джойстиком, ніби повертаєш камеру спостереження. Відхиляєш ручку ліворуч чи праворуч, і нижній сервопривід повільно повертається, вгору чи вниз, і верхній сервопривід…

Використання крокового двигуна
Двигун, що повертається крок за кроком рівно настільки, наскільки потрібно, як стрілка годинника.

Сервопривід на 360° з крокового двигуна
Навчи звичайний кроковий двигун ставати на будь-який потрібний кут по всьому колу.
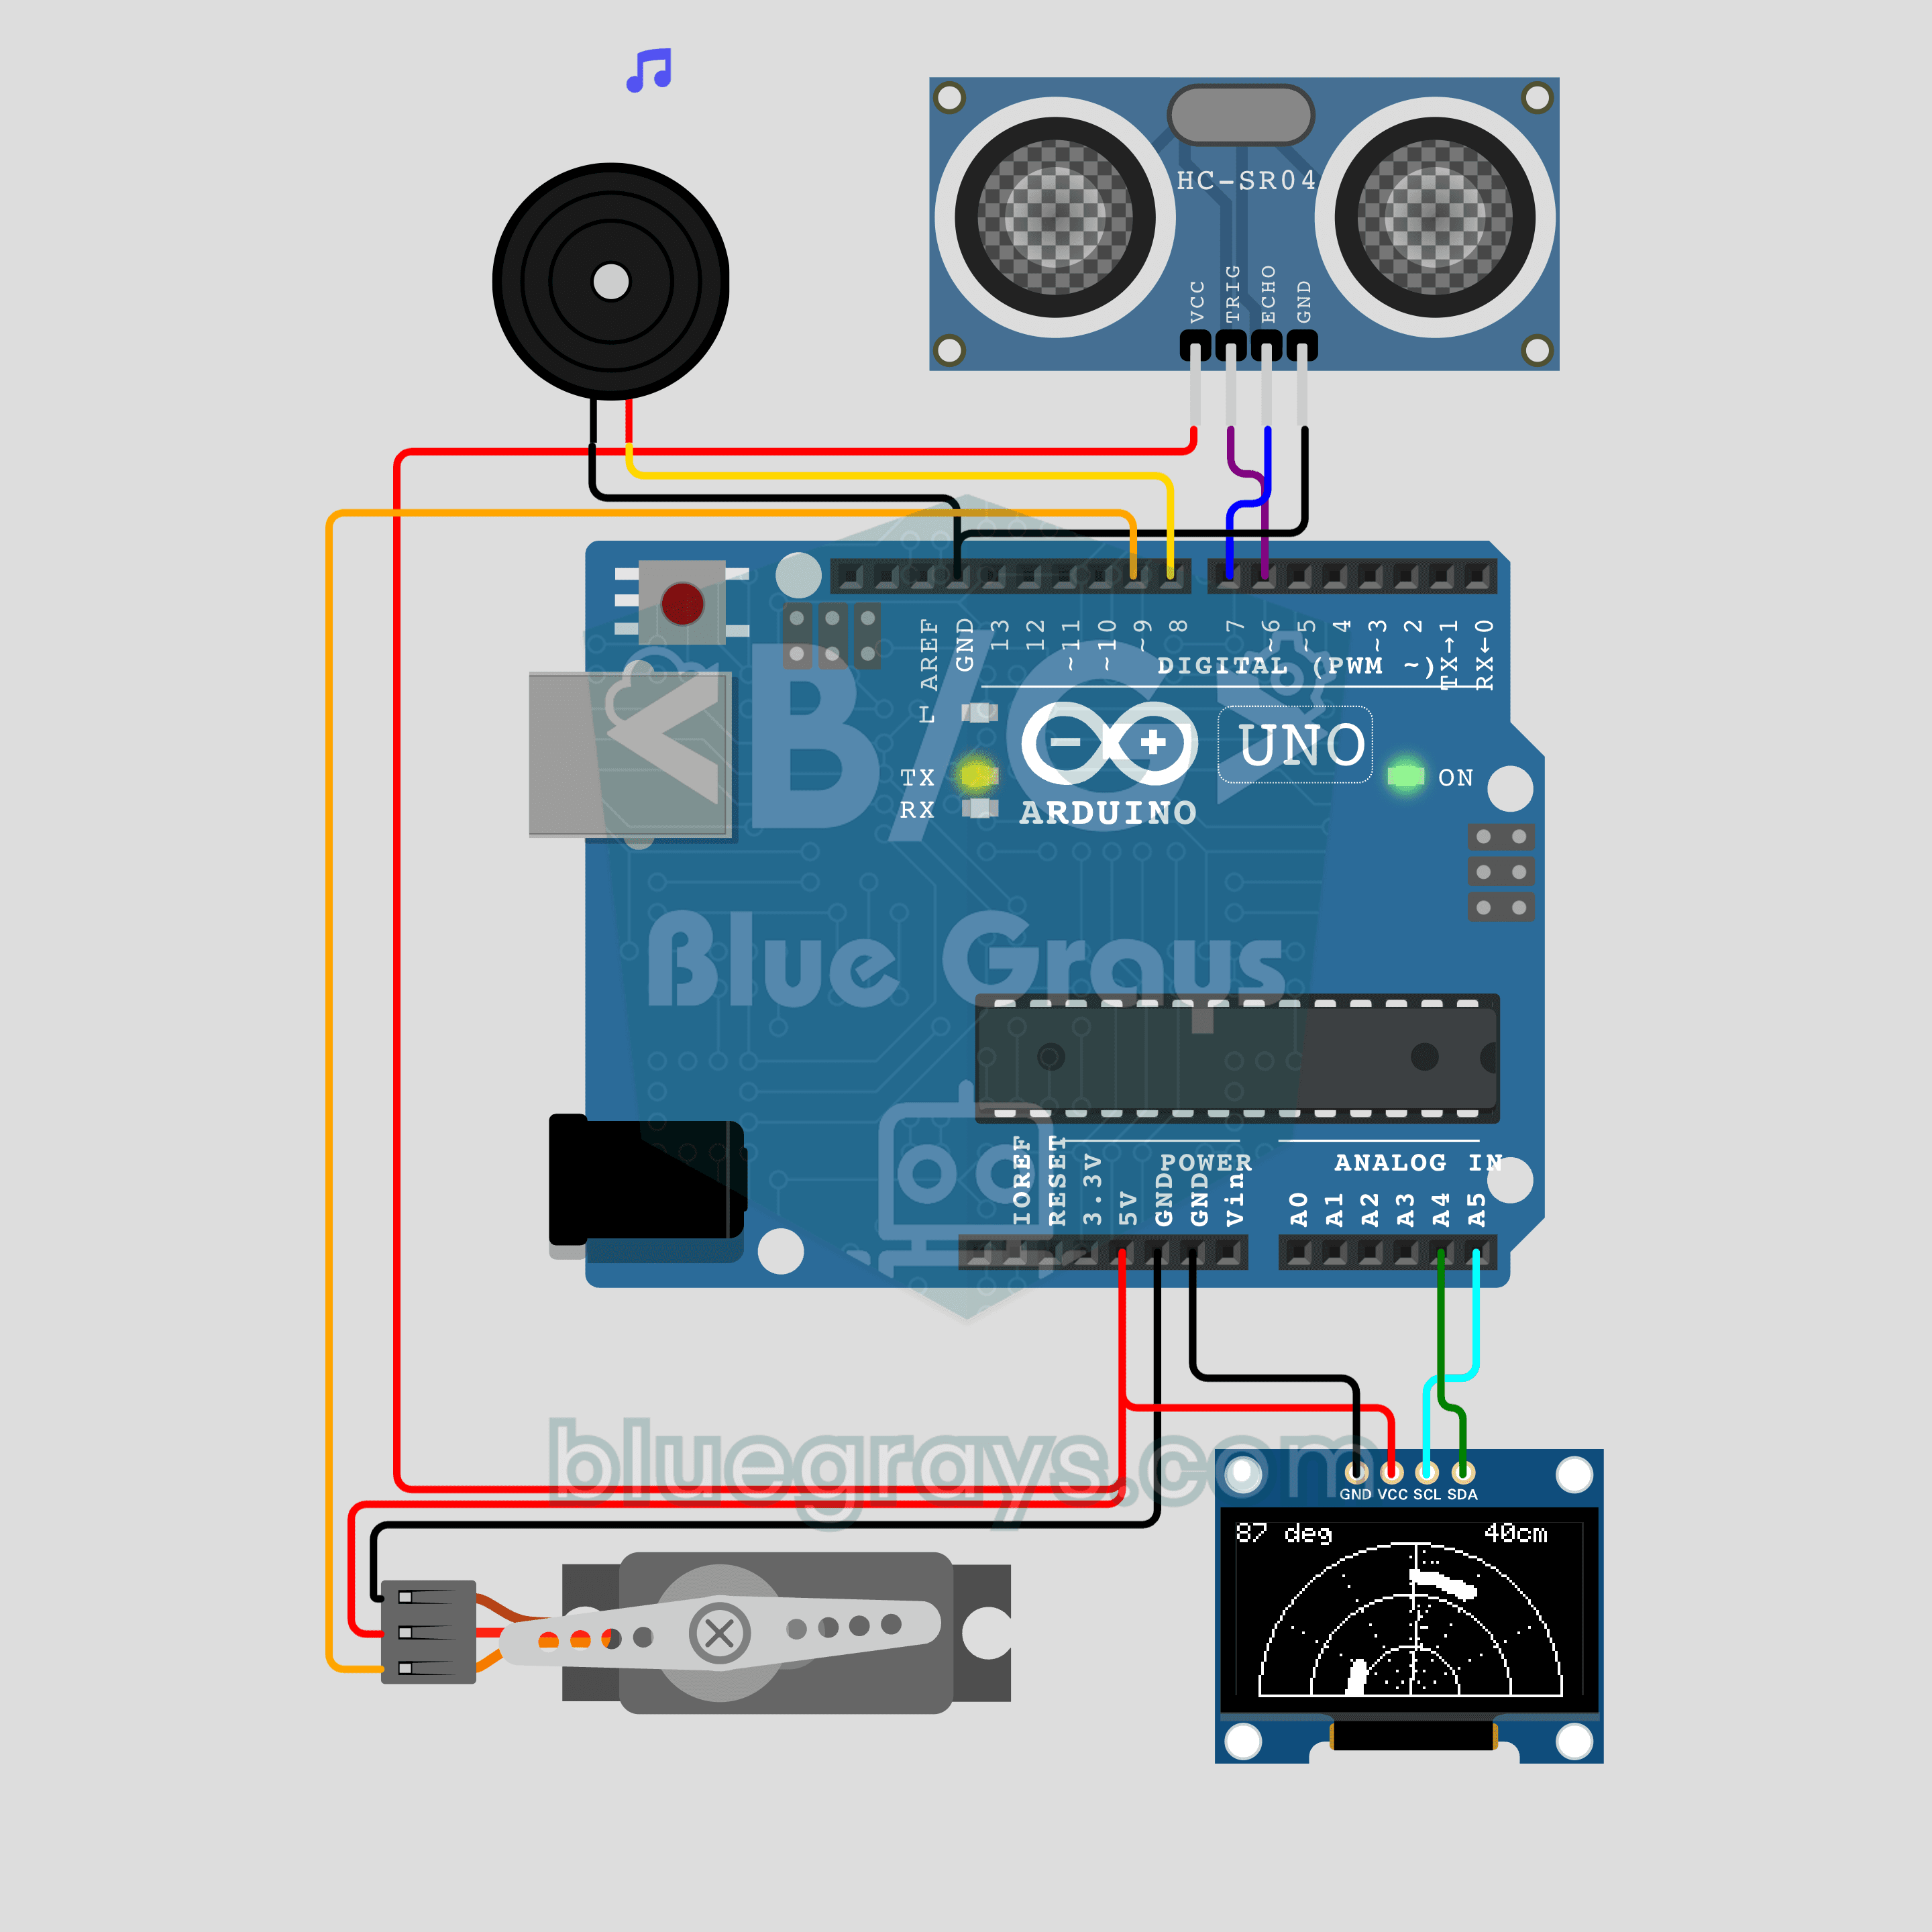
Міні-радар на Arduino (сервопривід + HC-SR04 + OLED-дисплей)
Радар як у кіно з датчика відстані й сервопривода! Сервопривід SG90 повертає HC-SR04 від 0 до 180 градусів, а OLED на 0,96 дюйма малює лінію розгортки, що обертається, і показує виявлені предмети точками. Коли щось потрапляє в зону дії, пасивний зумер подає сигнал, і що ближче предмет, то вищий тон. Керування сервоприводом, ультразвукове вимірювання, малювання на основі тригонометрії й звук через tone() в одному проєкті.
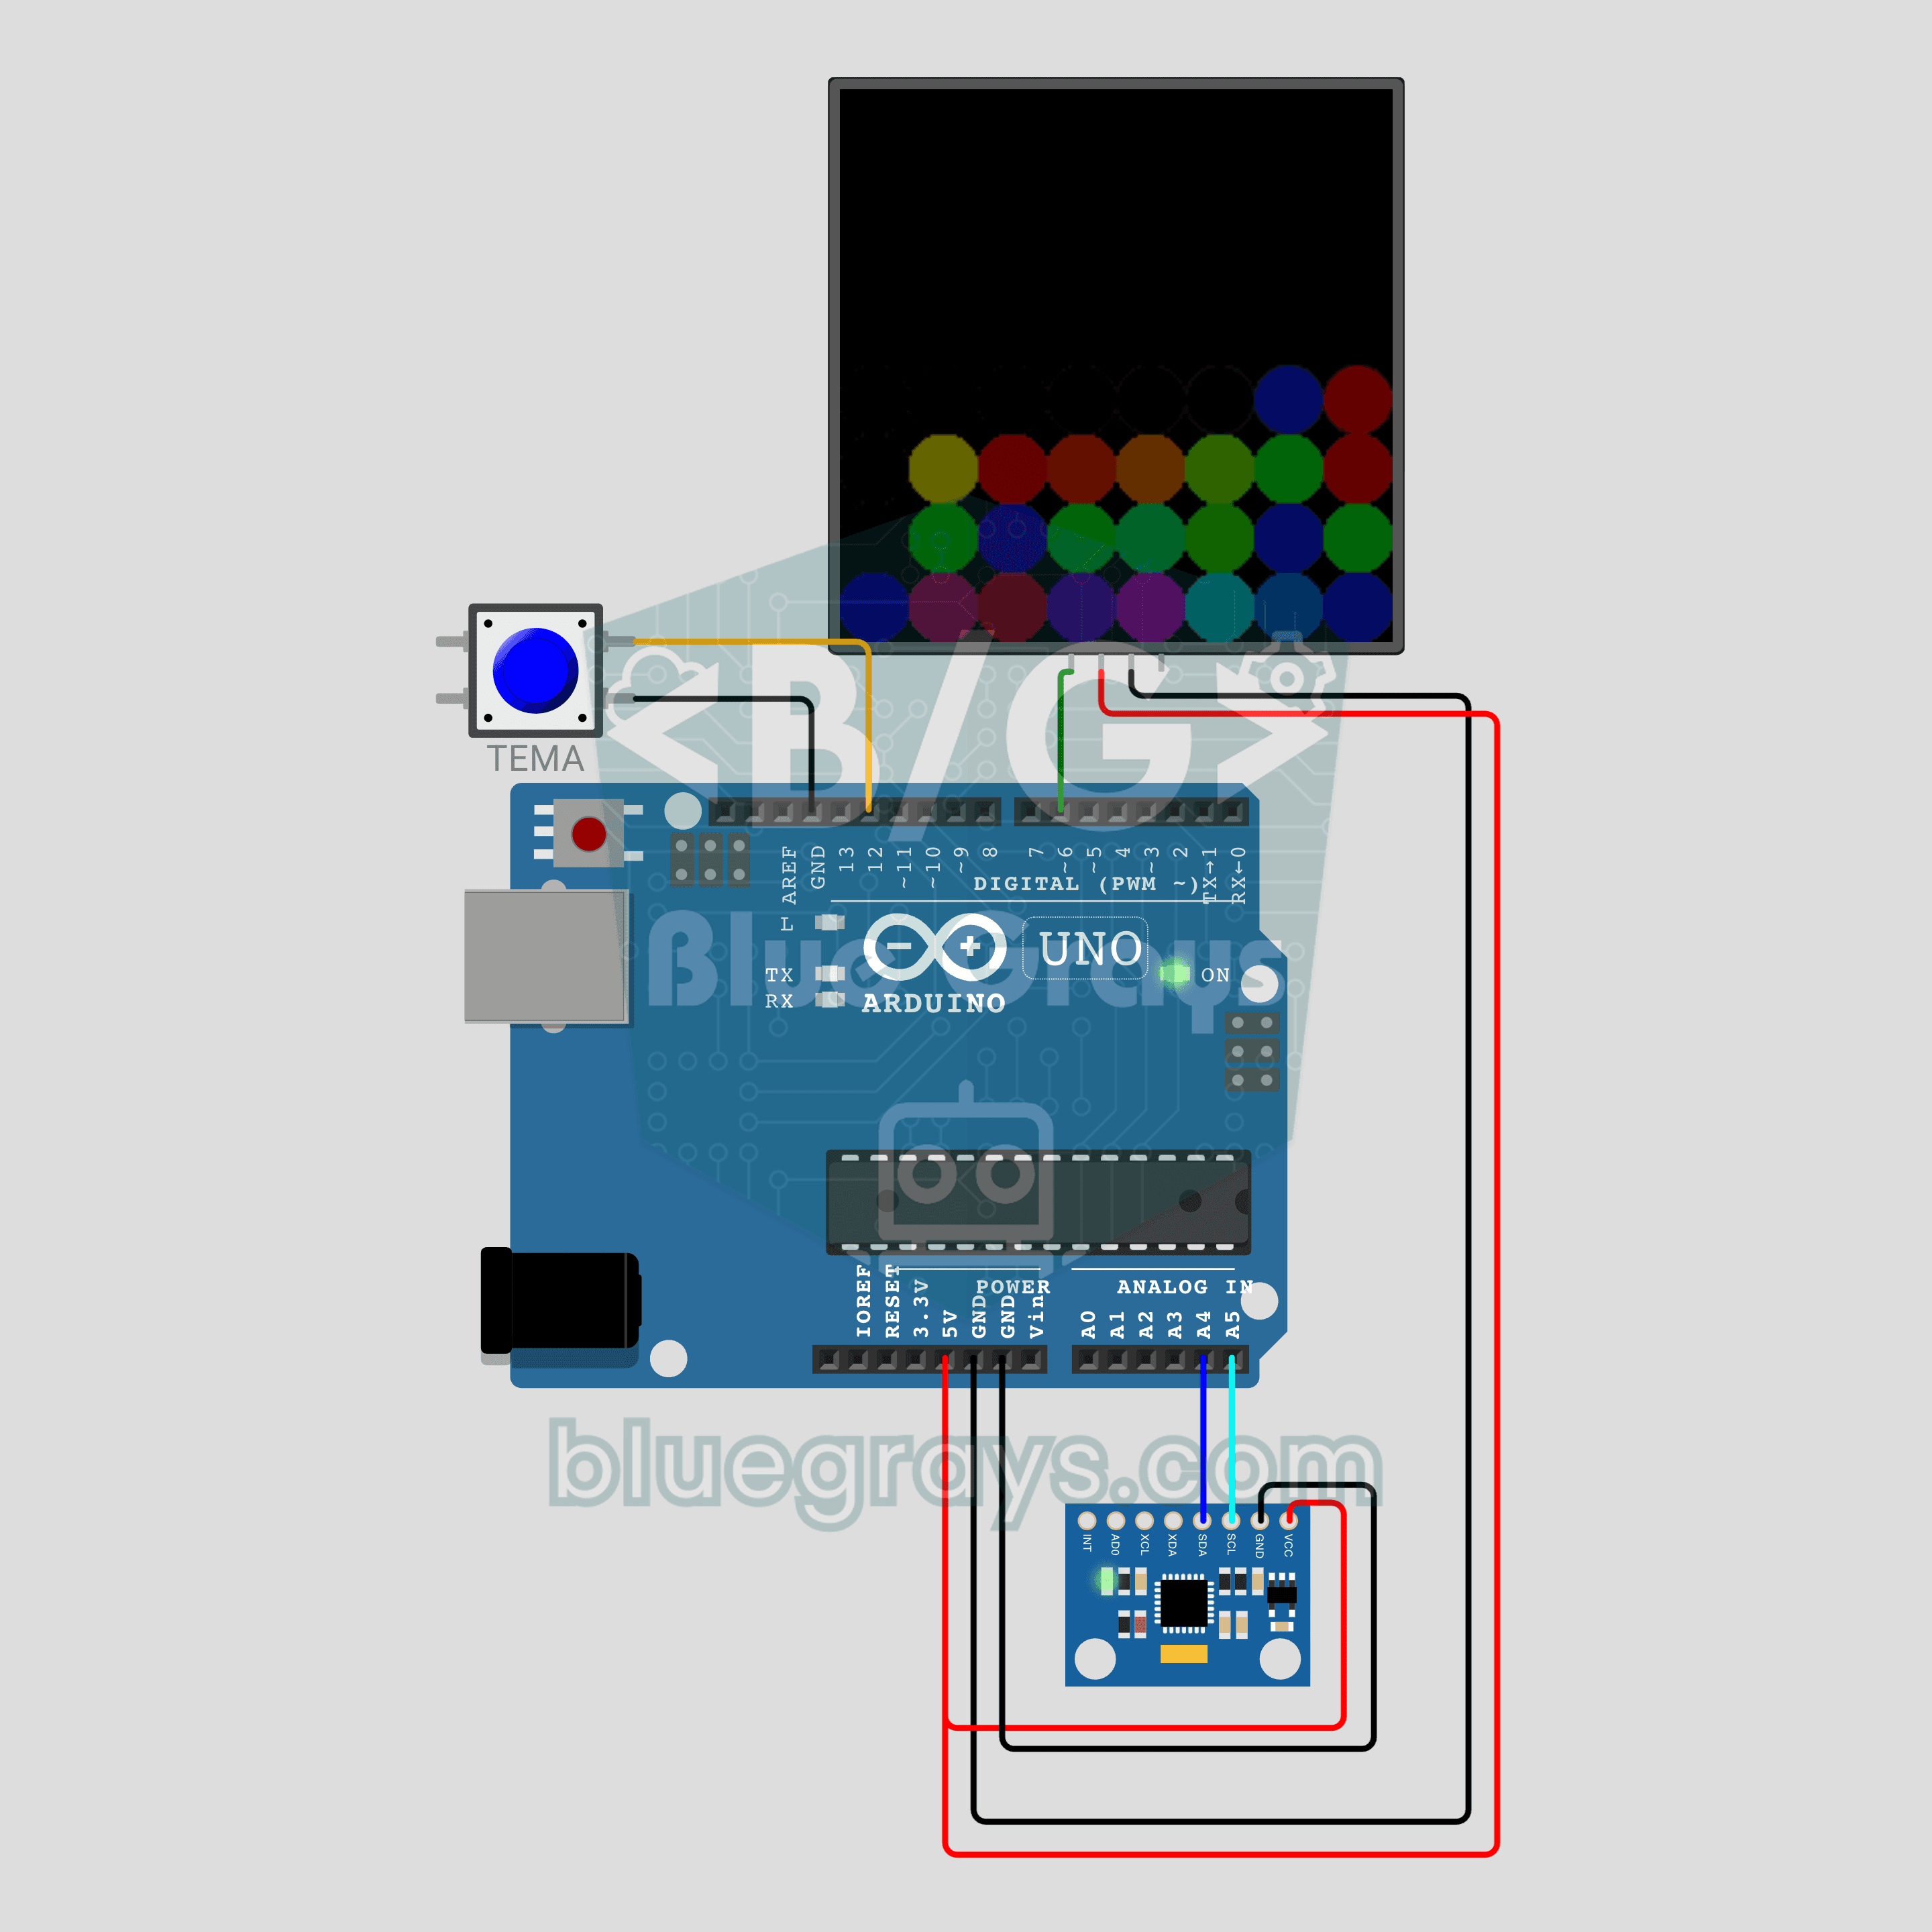
Цифровий пісок, керований нахилом, на Arduino (MPU-6050 + матриця NeoPixel 8x8)
Світлодіодний пісок, що пересипається туди, куди нахиляєш схему! Акселерометр MPU-6050 вимірює нахил, а 24 піщинки на матриці NeoPixel 8x8 падають у напрямку сили тяжіння й накопичуються біля країв, як справжній пісок. Кнопка теми перемикає кольори: пісок, вода, лава й веселка. Зчитування I2C без бібліотек, перетворення нахилу на напрямок сили тяжіння й простий алгоритм падіння піску в одному проєкті.
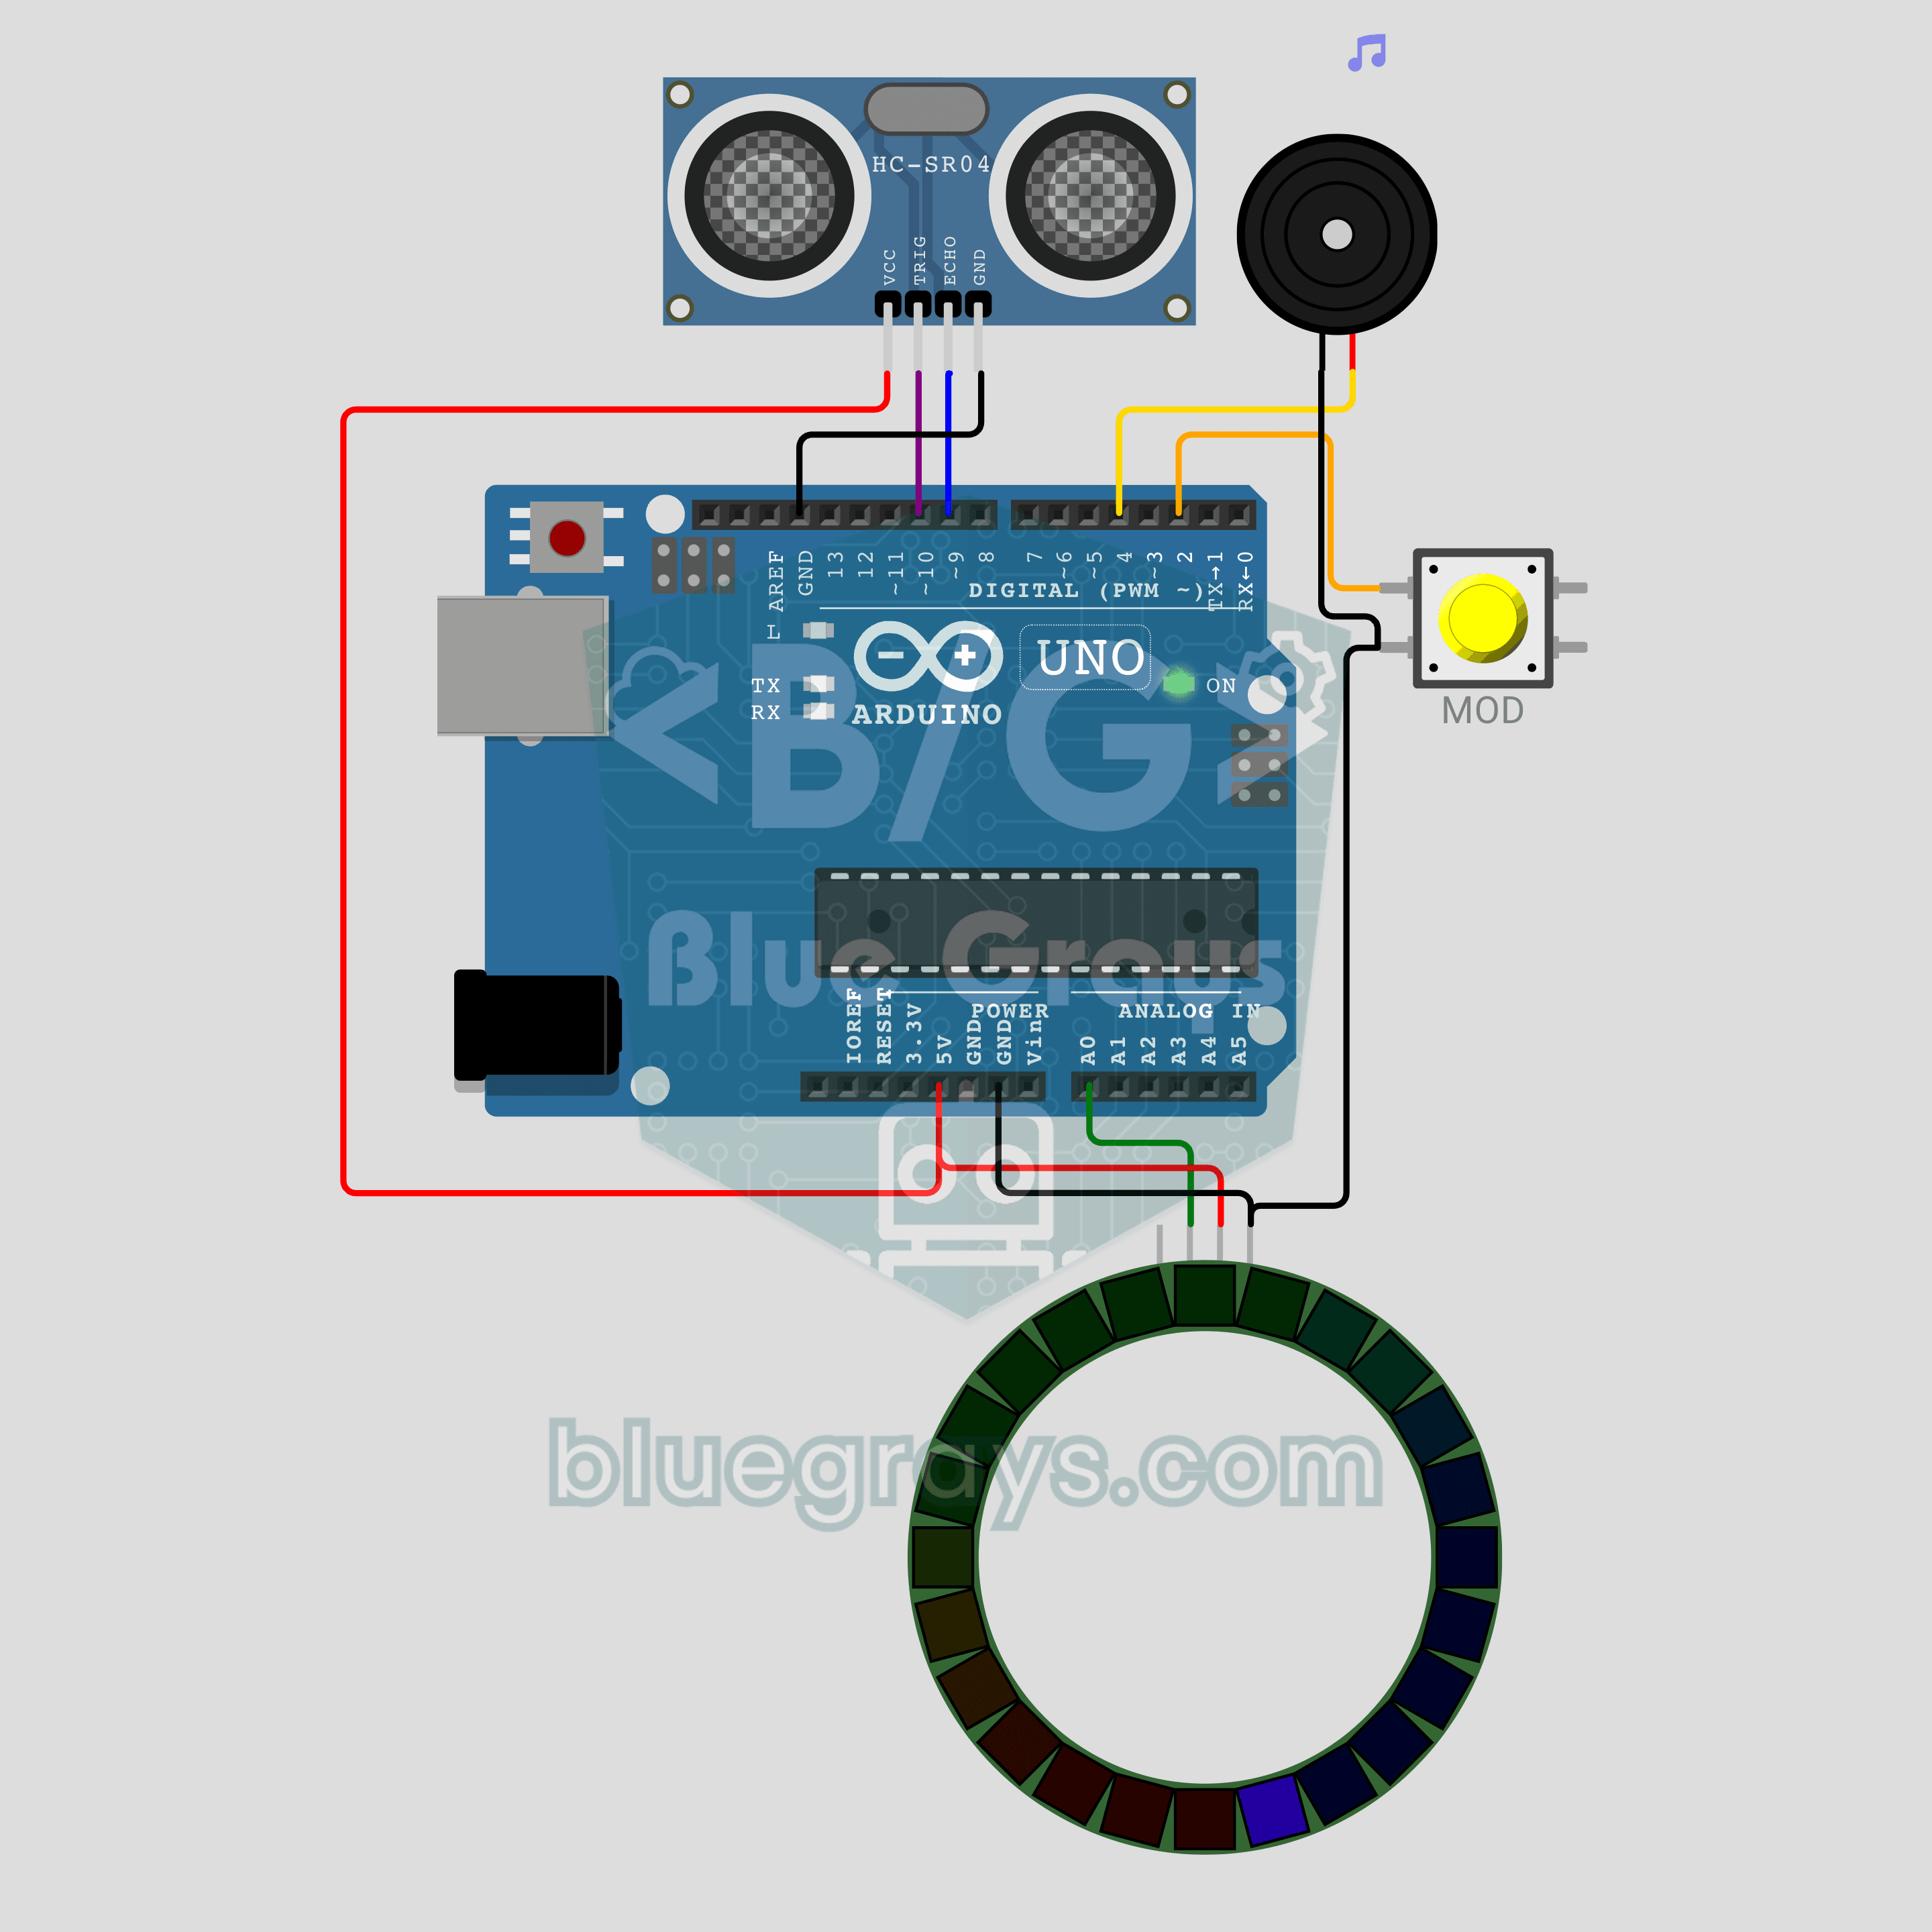
Ультразвуковий терменвокс на Arduino (HC-SR04 + кільце NeoPixel + зумер)
Музичний інструмент, на якому граєш без дотику, лише рухаючи рукою в повітрі! Що ближче рука до HC-SR04, то вищі ноти грає пасивний зумер, а кільце NeoPixel з 24 світлодіодів показує кожну ноту кольором і рівнем заповнення. Кнопка перемикає два режими: у режимі SCALE кожна відстань прив’язується до ноти пентатоніки, а в режимі GLIDE звук плавно ковзає, як у старому науково-фантастичному фільмі. Мелодію пише твоя рука, а не код.
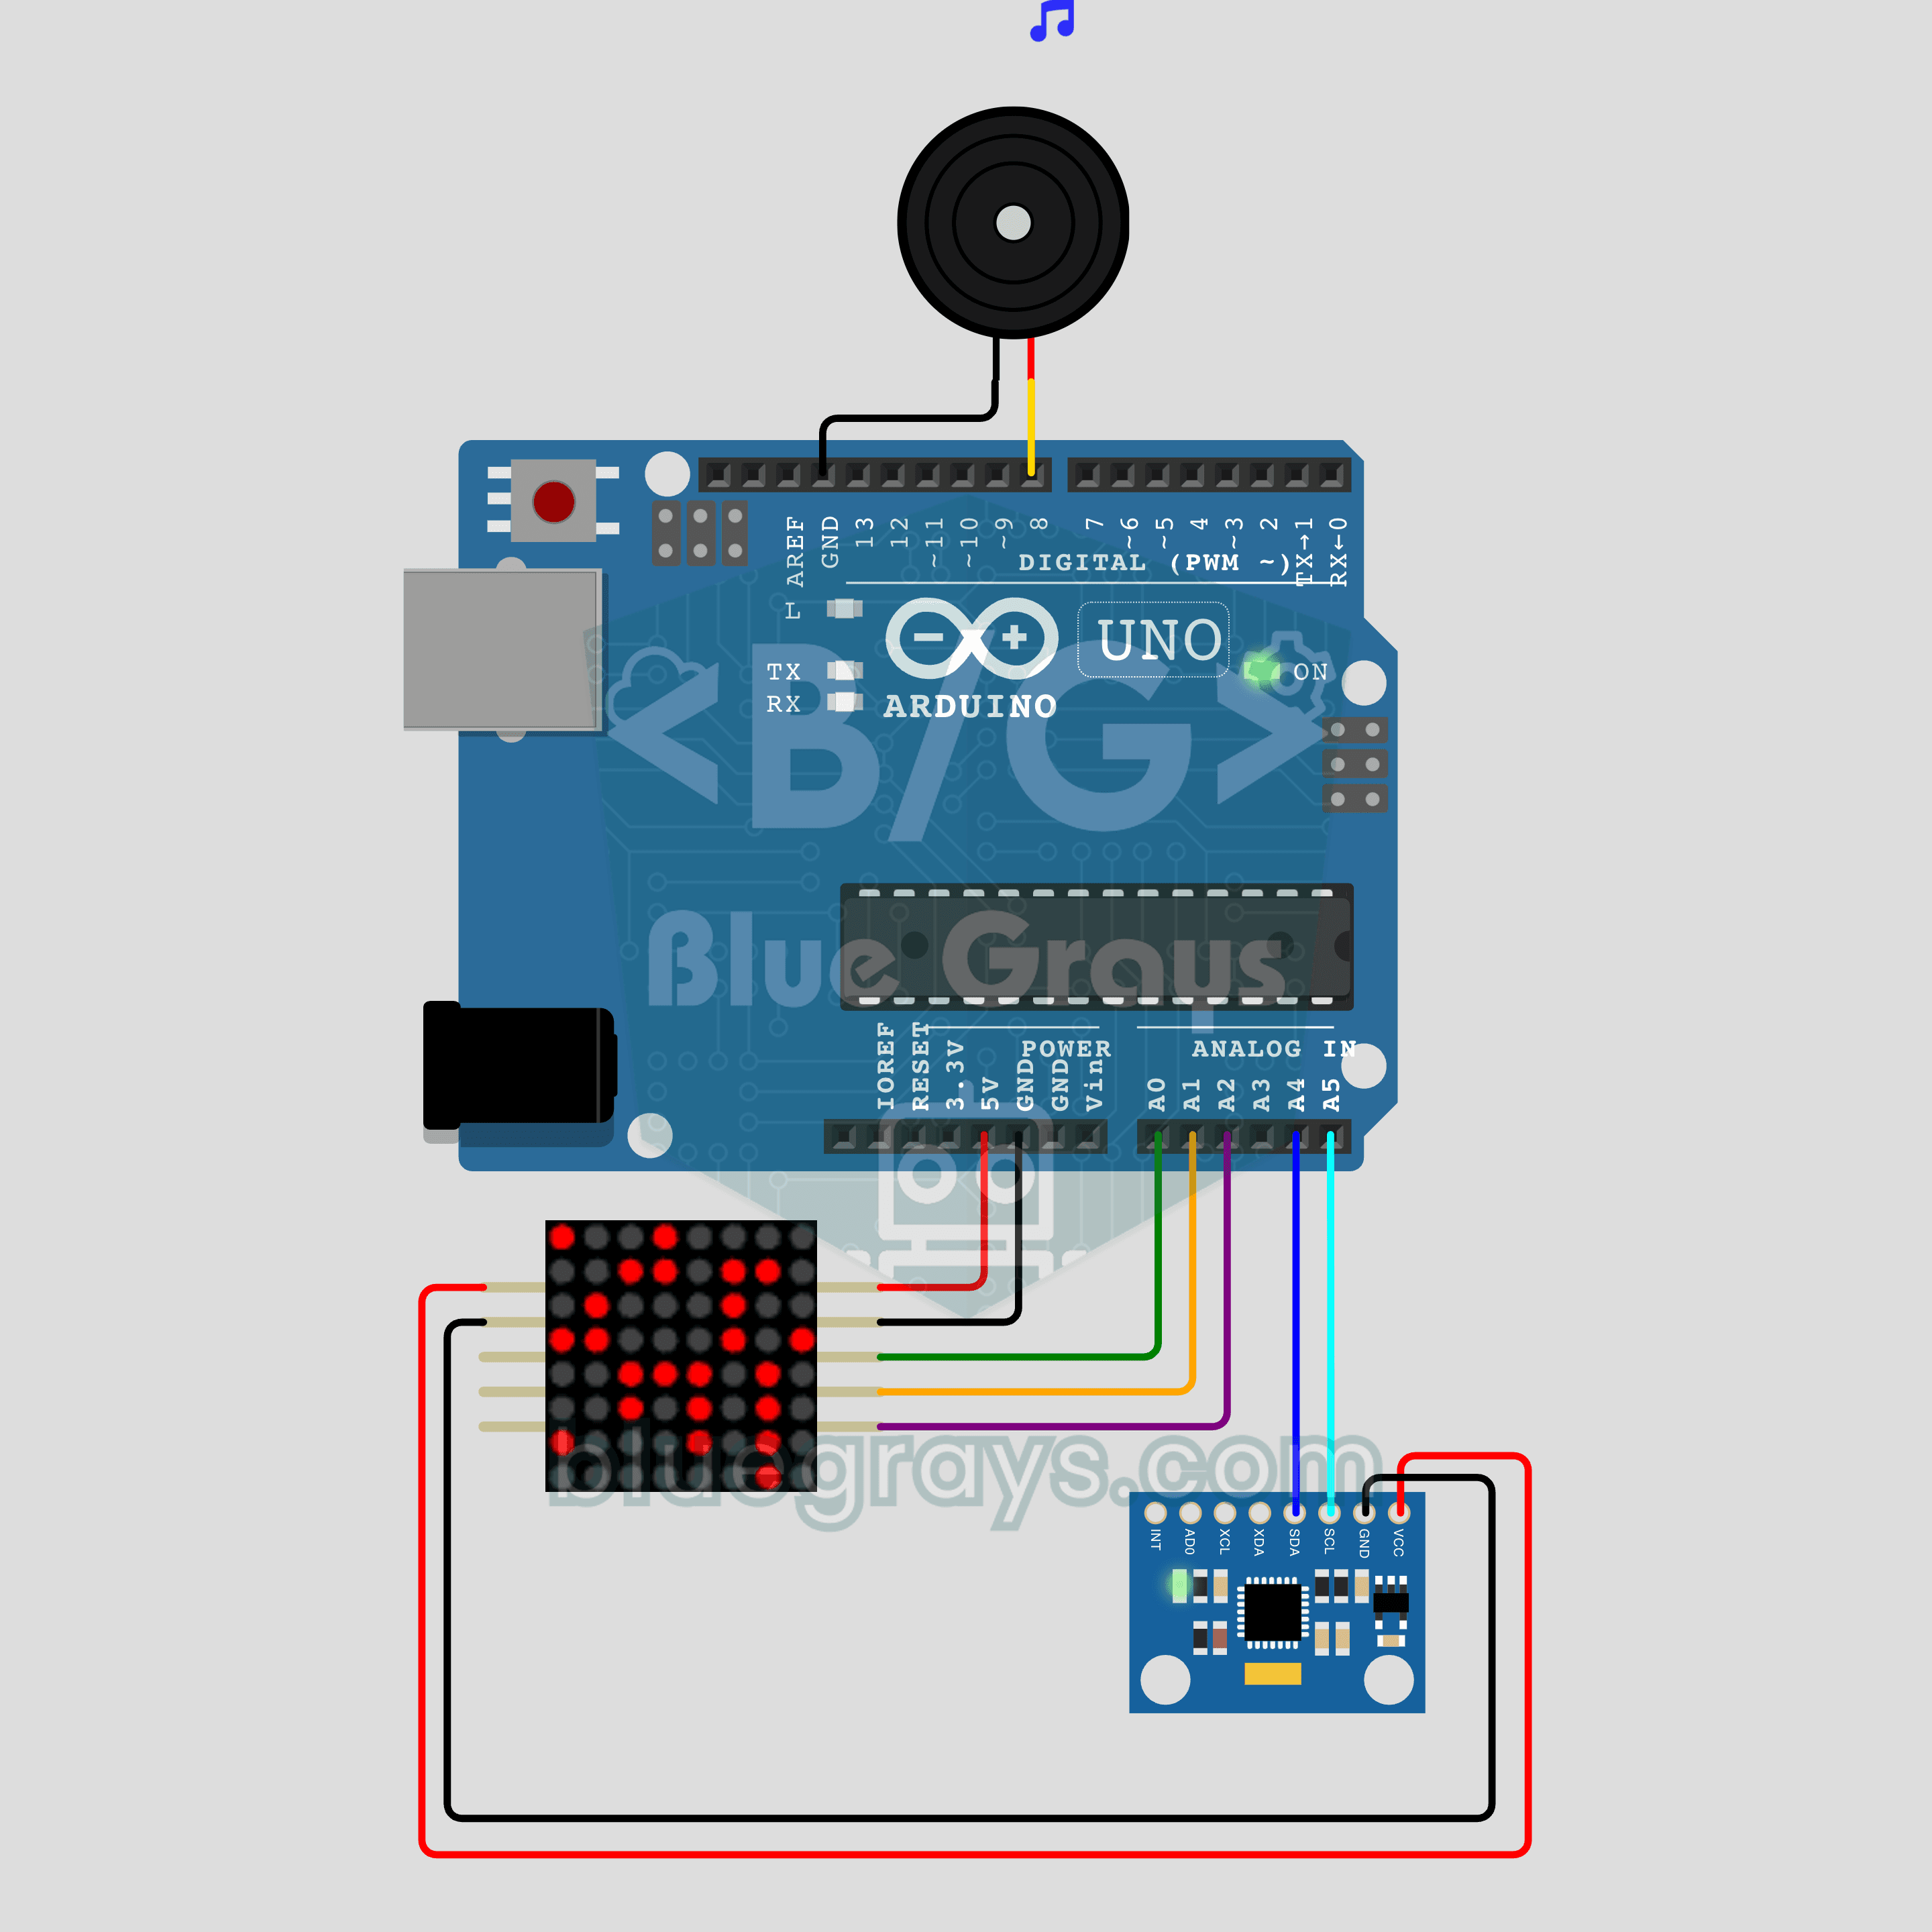
Лабіринт із кулькою, керований нахилом, на Arduino (MPU-6050 + світлодіодна матриця MAX7219 8x8)
Ні екрана, ні джойстика: нахили схему, і світлодіодна кулька покотиться лабіринтом! Акселерометр MPU-6050 вимірює нахил, і кулька на світлодіодній матриці MAX7219 8x8 котиться в той бік, не проходячи крізь стіни. Дійди до цілі, і пасивний зумер зіграє мелодію, а відкриється наступний лабіринт; пройди всі 3, і з’явиться смайлик. Зчитування датчика без бібліотек, керування швидкістю нахилом і лабіринти, записані текстом, в одному проєкті.
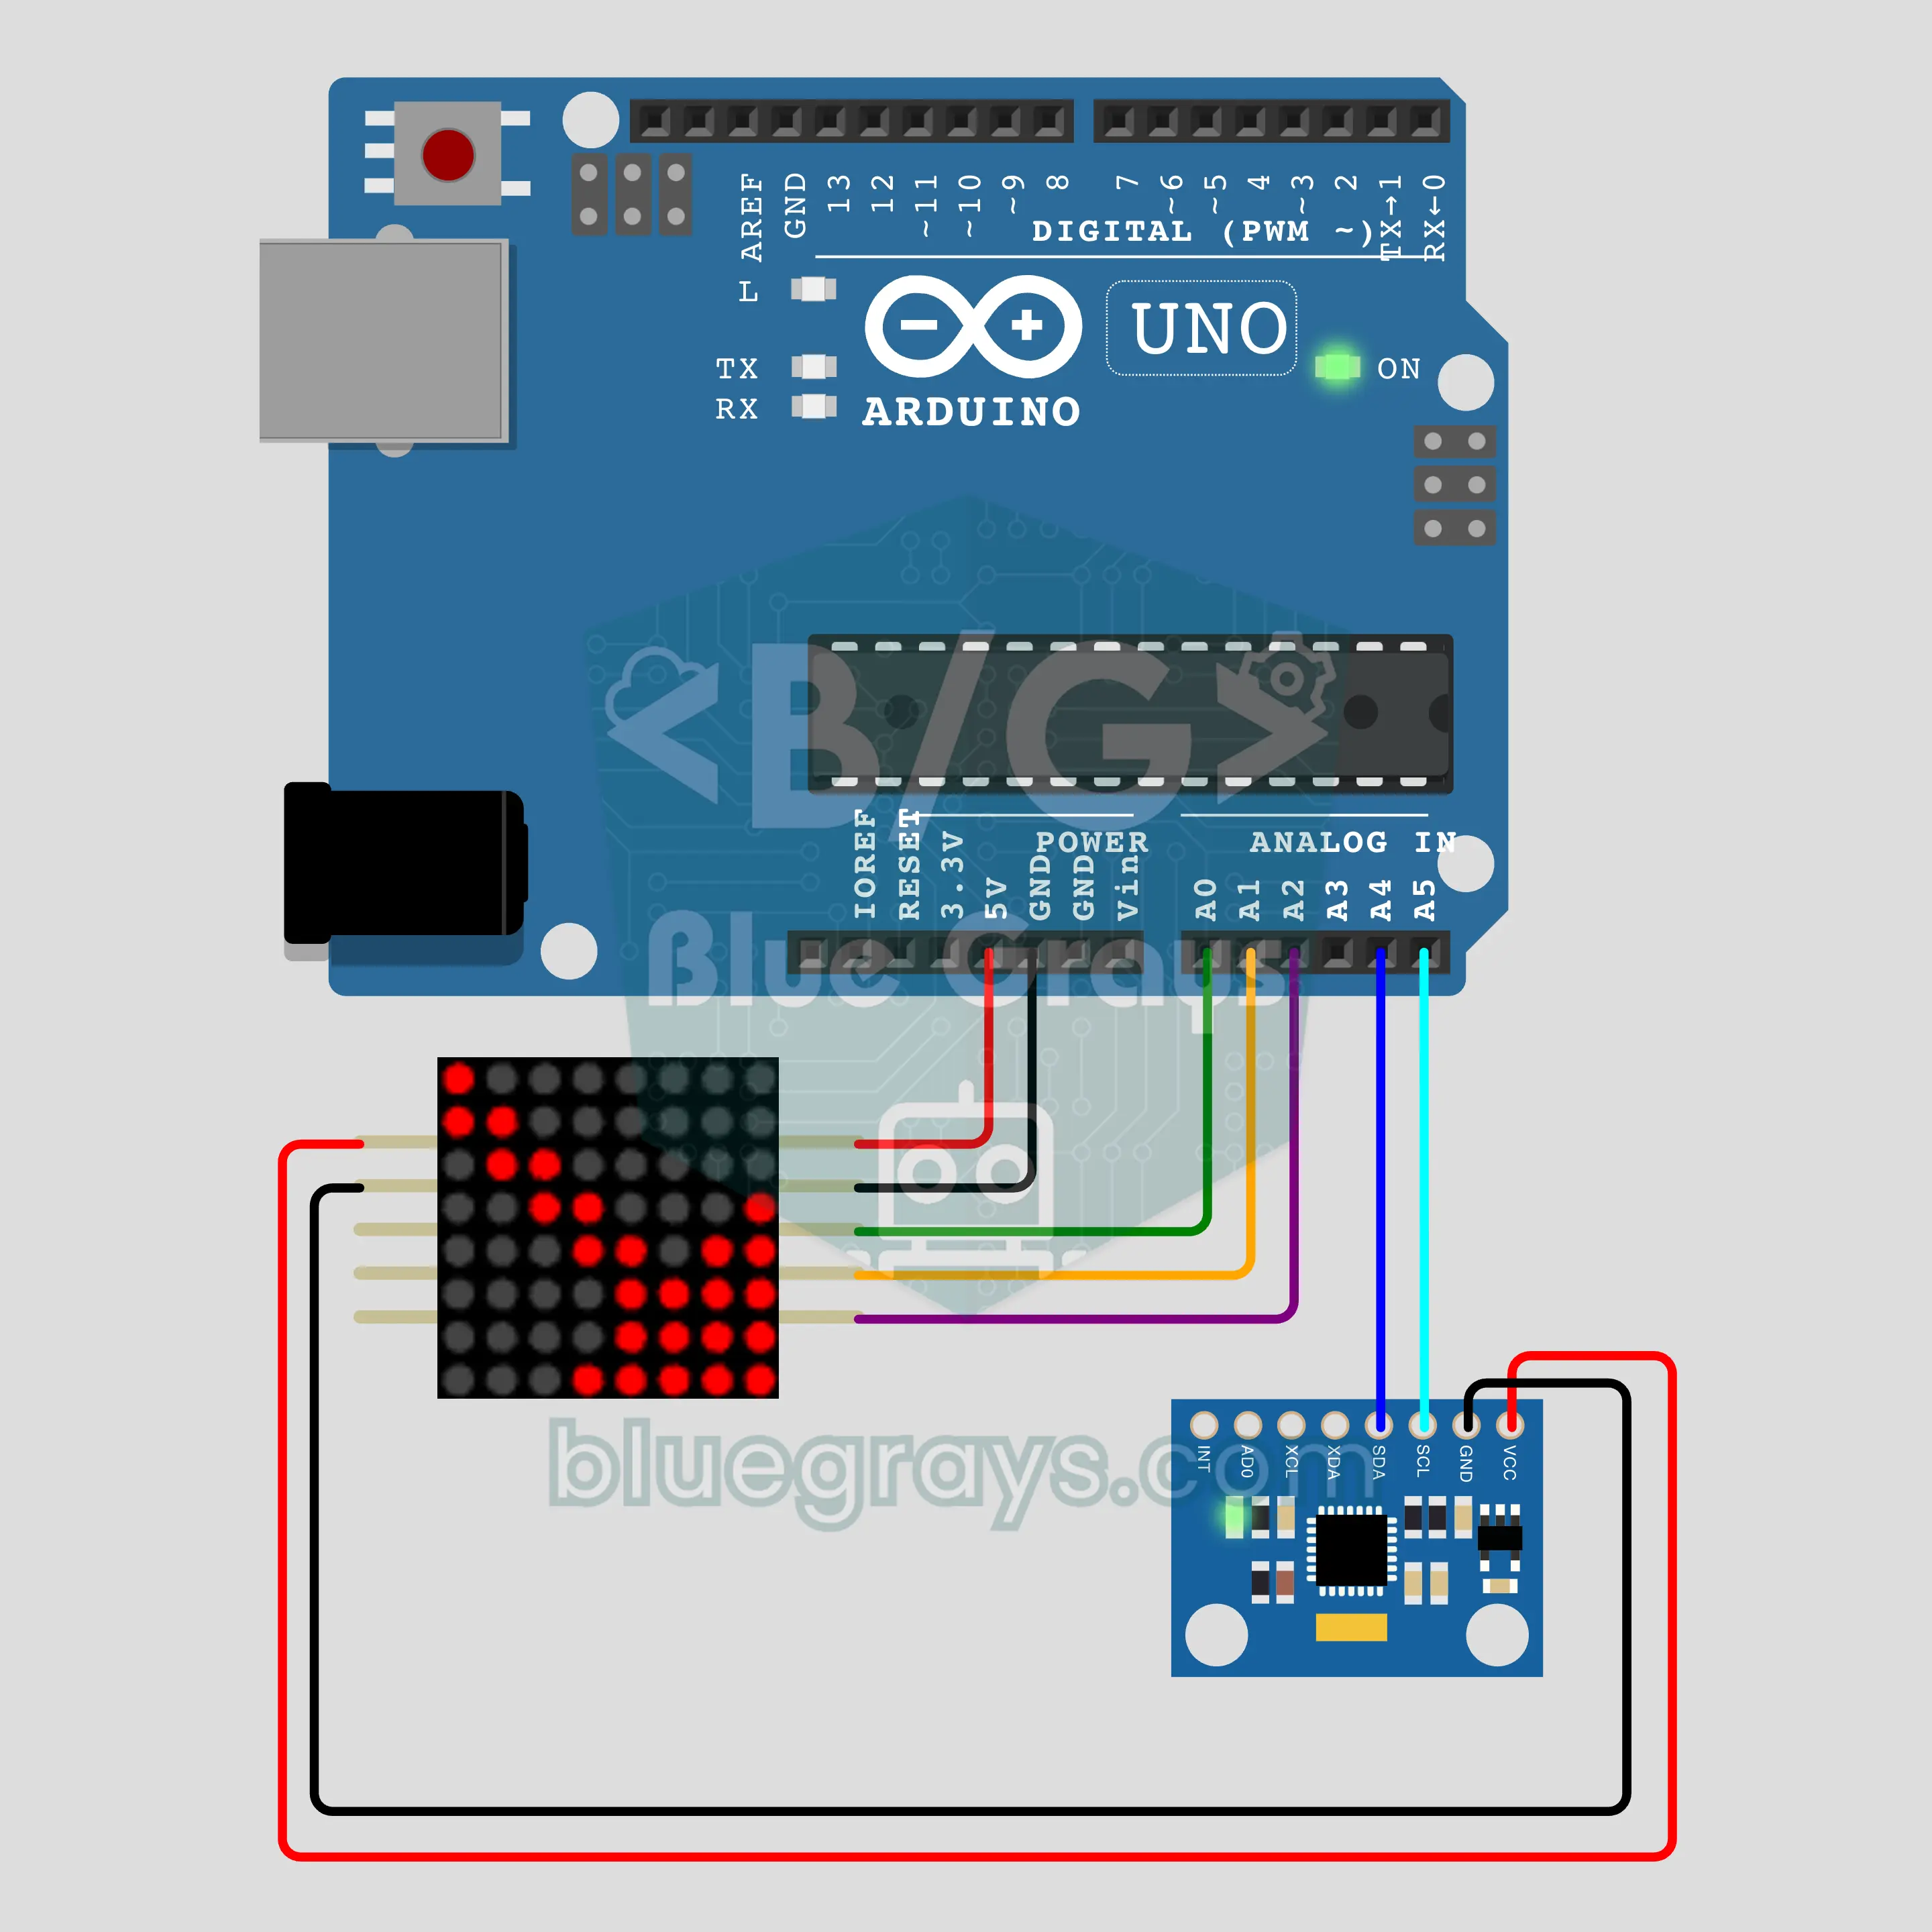
Стрілка нахилу на Arduino (MPU-6050 + світлодіодна матриця MAX7219 8x8)
Нахили схему, і стрілка повернеться слідом! Збираємо стрілку нахилу, що вказує вниз по схилу, з Arduino, акселерометром MPU-6050 і світлодіодною матрицею MAX7219 8x8. Стрілка повертається у 8 напрямках, видовжується зі збільшенням нахилу й блимає, коли нахил дуже крутий. Коли схема лежить рівно, з’являється пульсівний знак рівня, а кут і напрямок виводяться також у монітор порту.
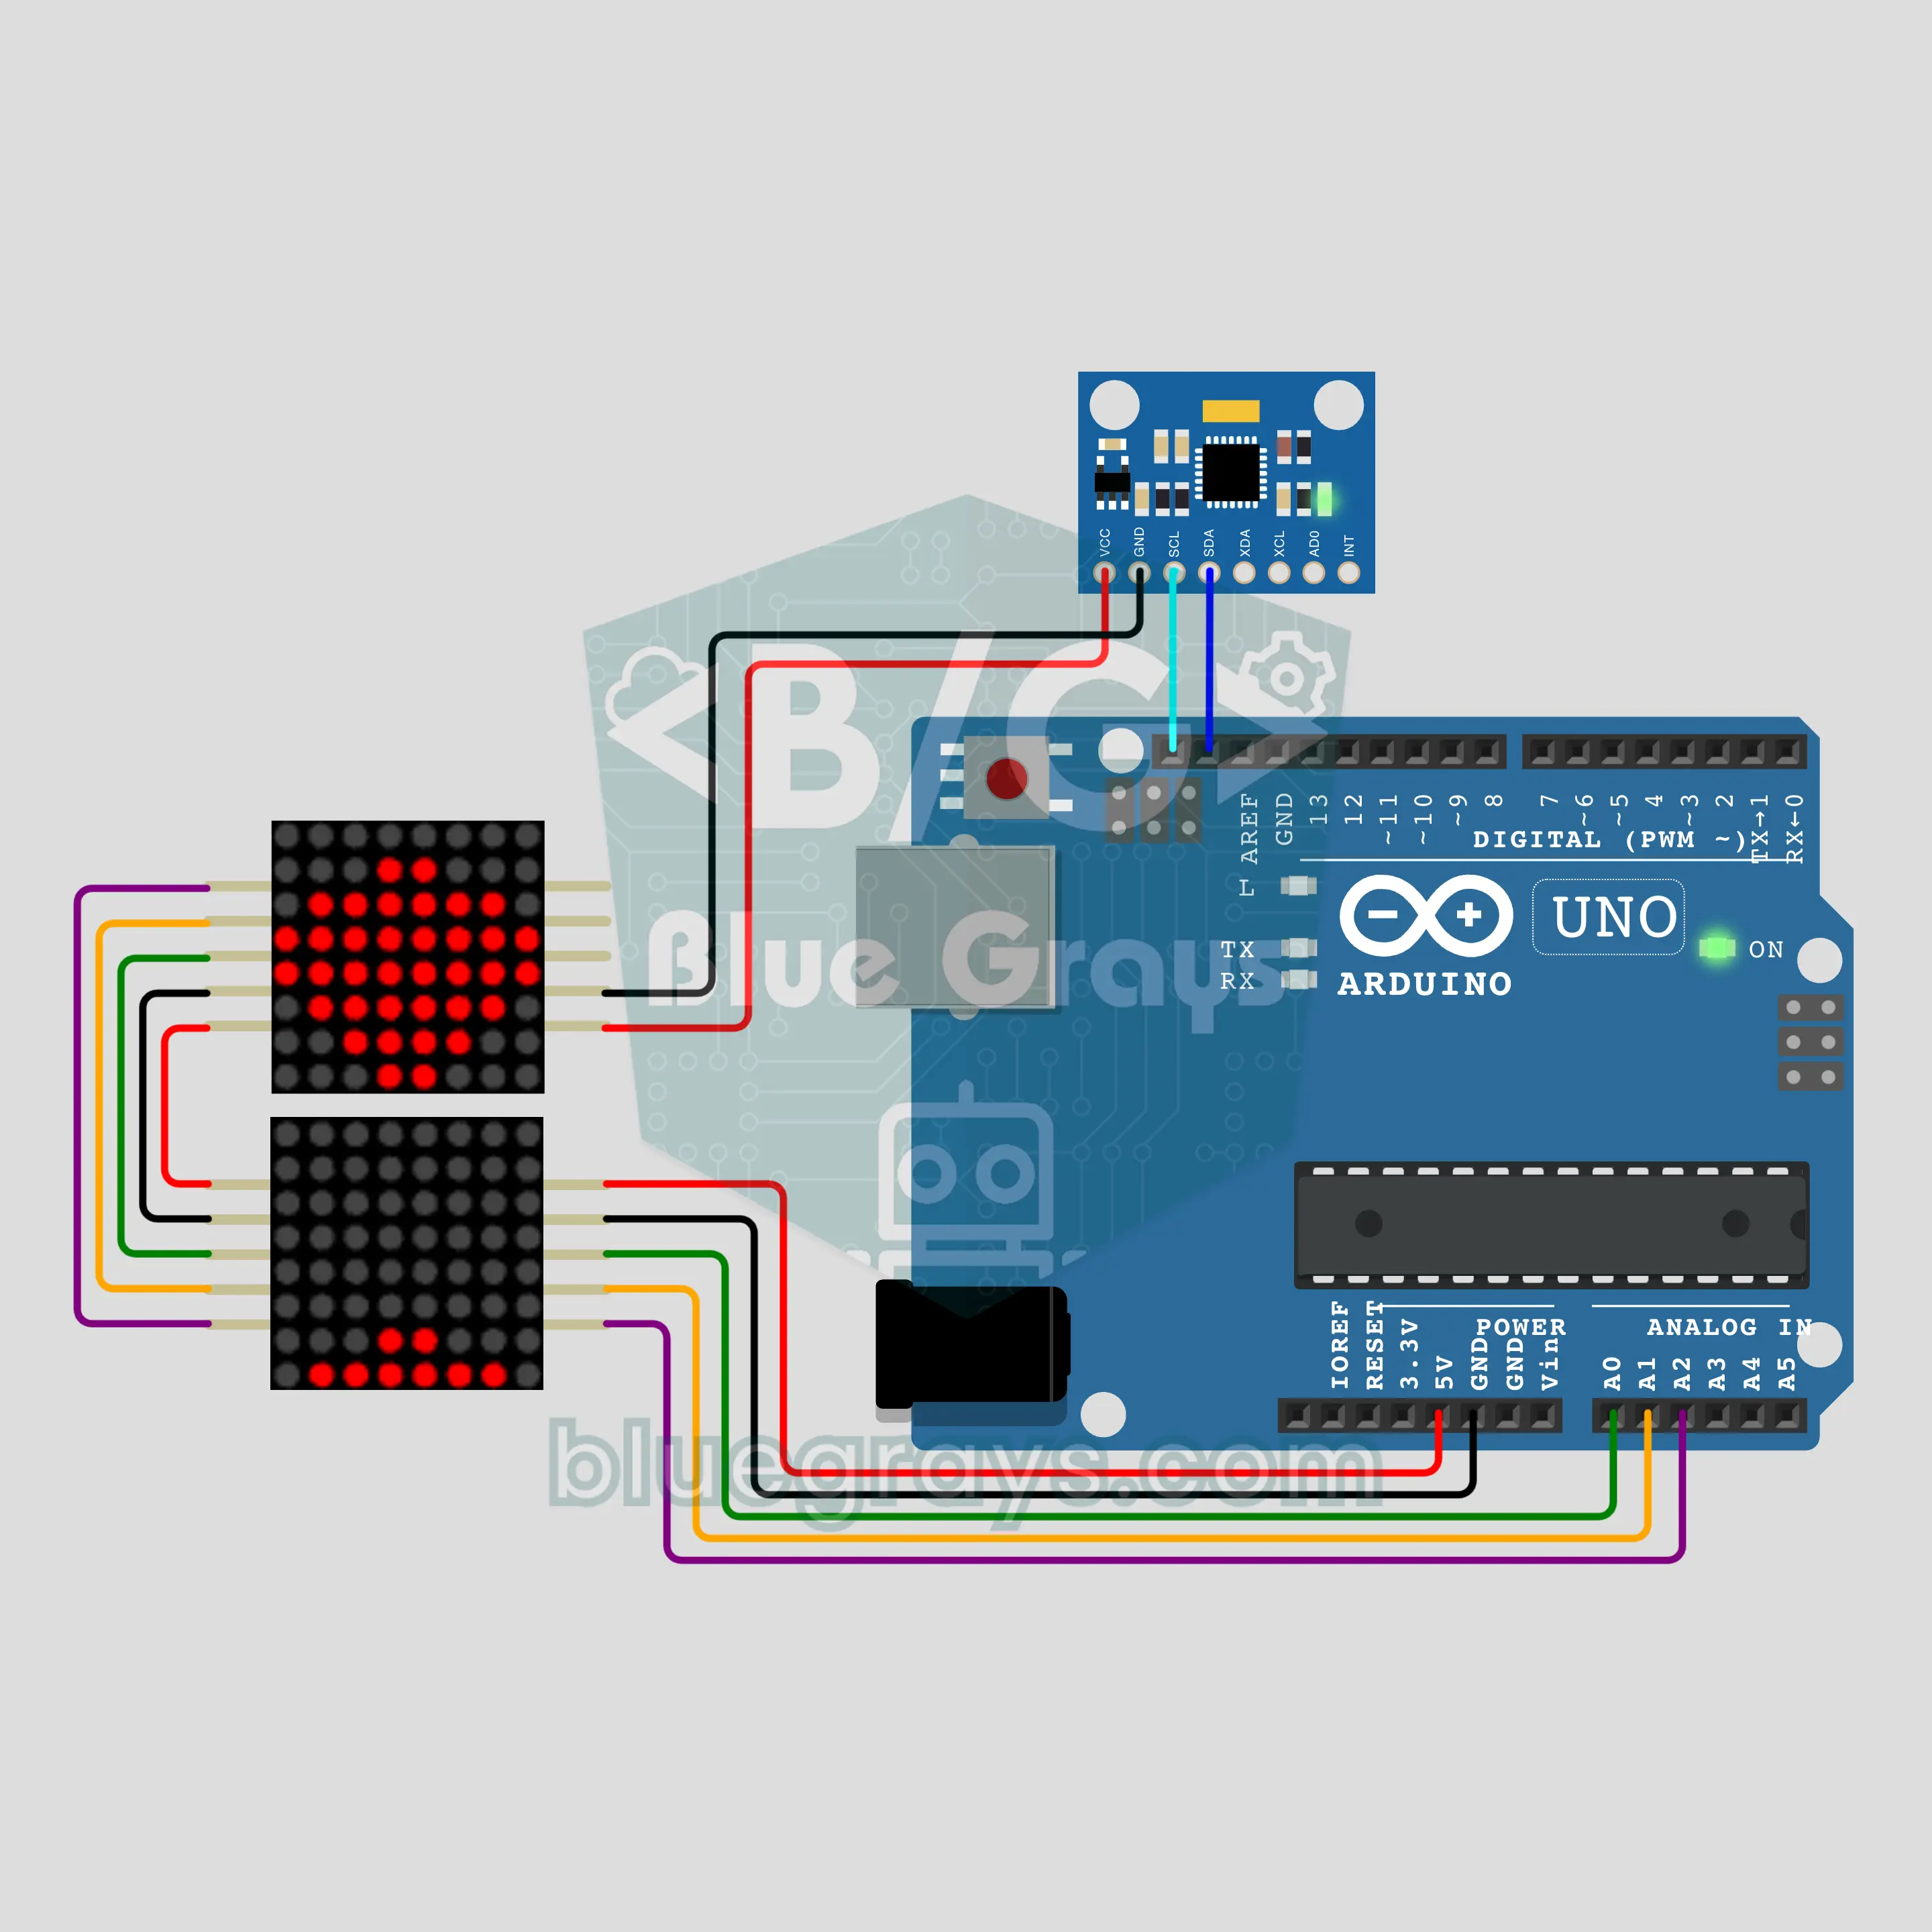
Пісочний годинник на Arduino (2 світлодіодні матриці MAX7219 8x8 + MPU-6050)
Пісок несправжній, але переверни годинник, і він потече назад! Збираємо цифровий пісочний годинник з Arduino, двома світлодіодними матрицями MAX7219 8x8 і MPU-6050. Піщинки у верхній колбі падають по одній крізь вузьку шийку й накопичуються внизу. Переверни годинник, і пісок потече назад, поклади пласко, і він стане на паузу; коли час вийшов, нижня колба блимає.
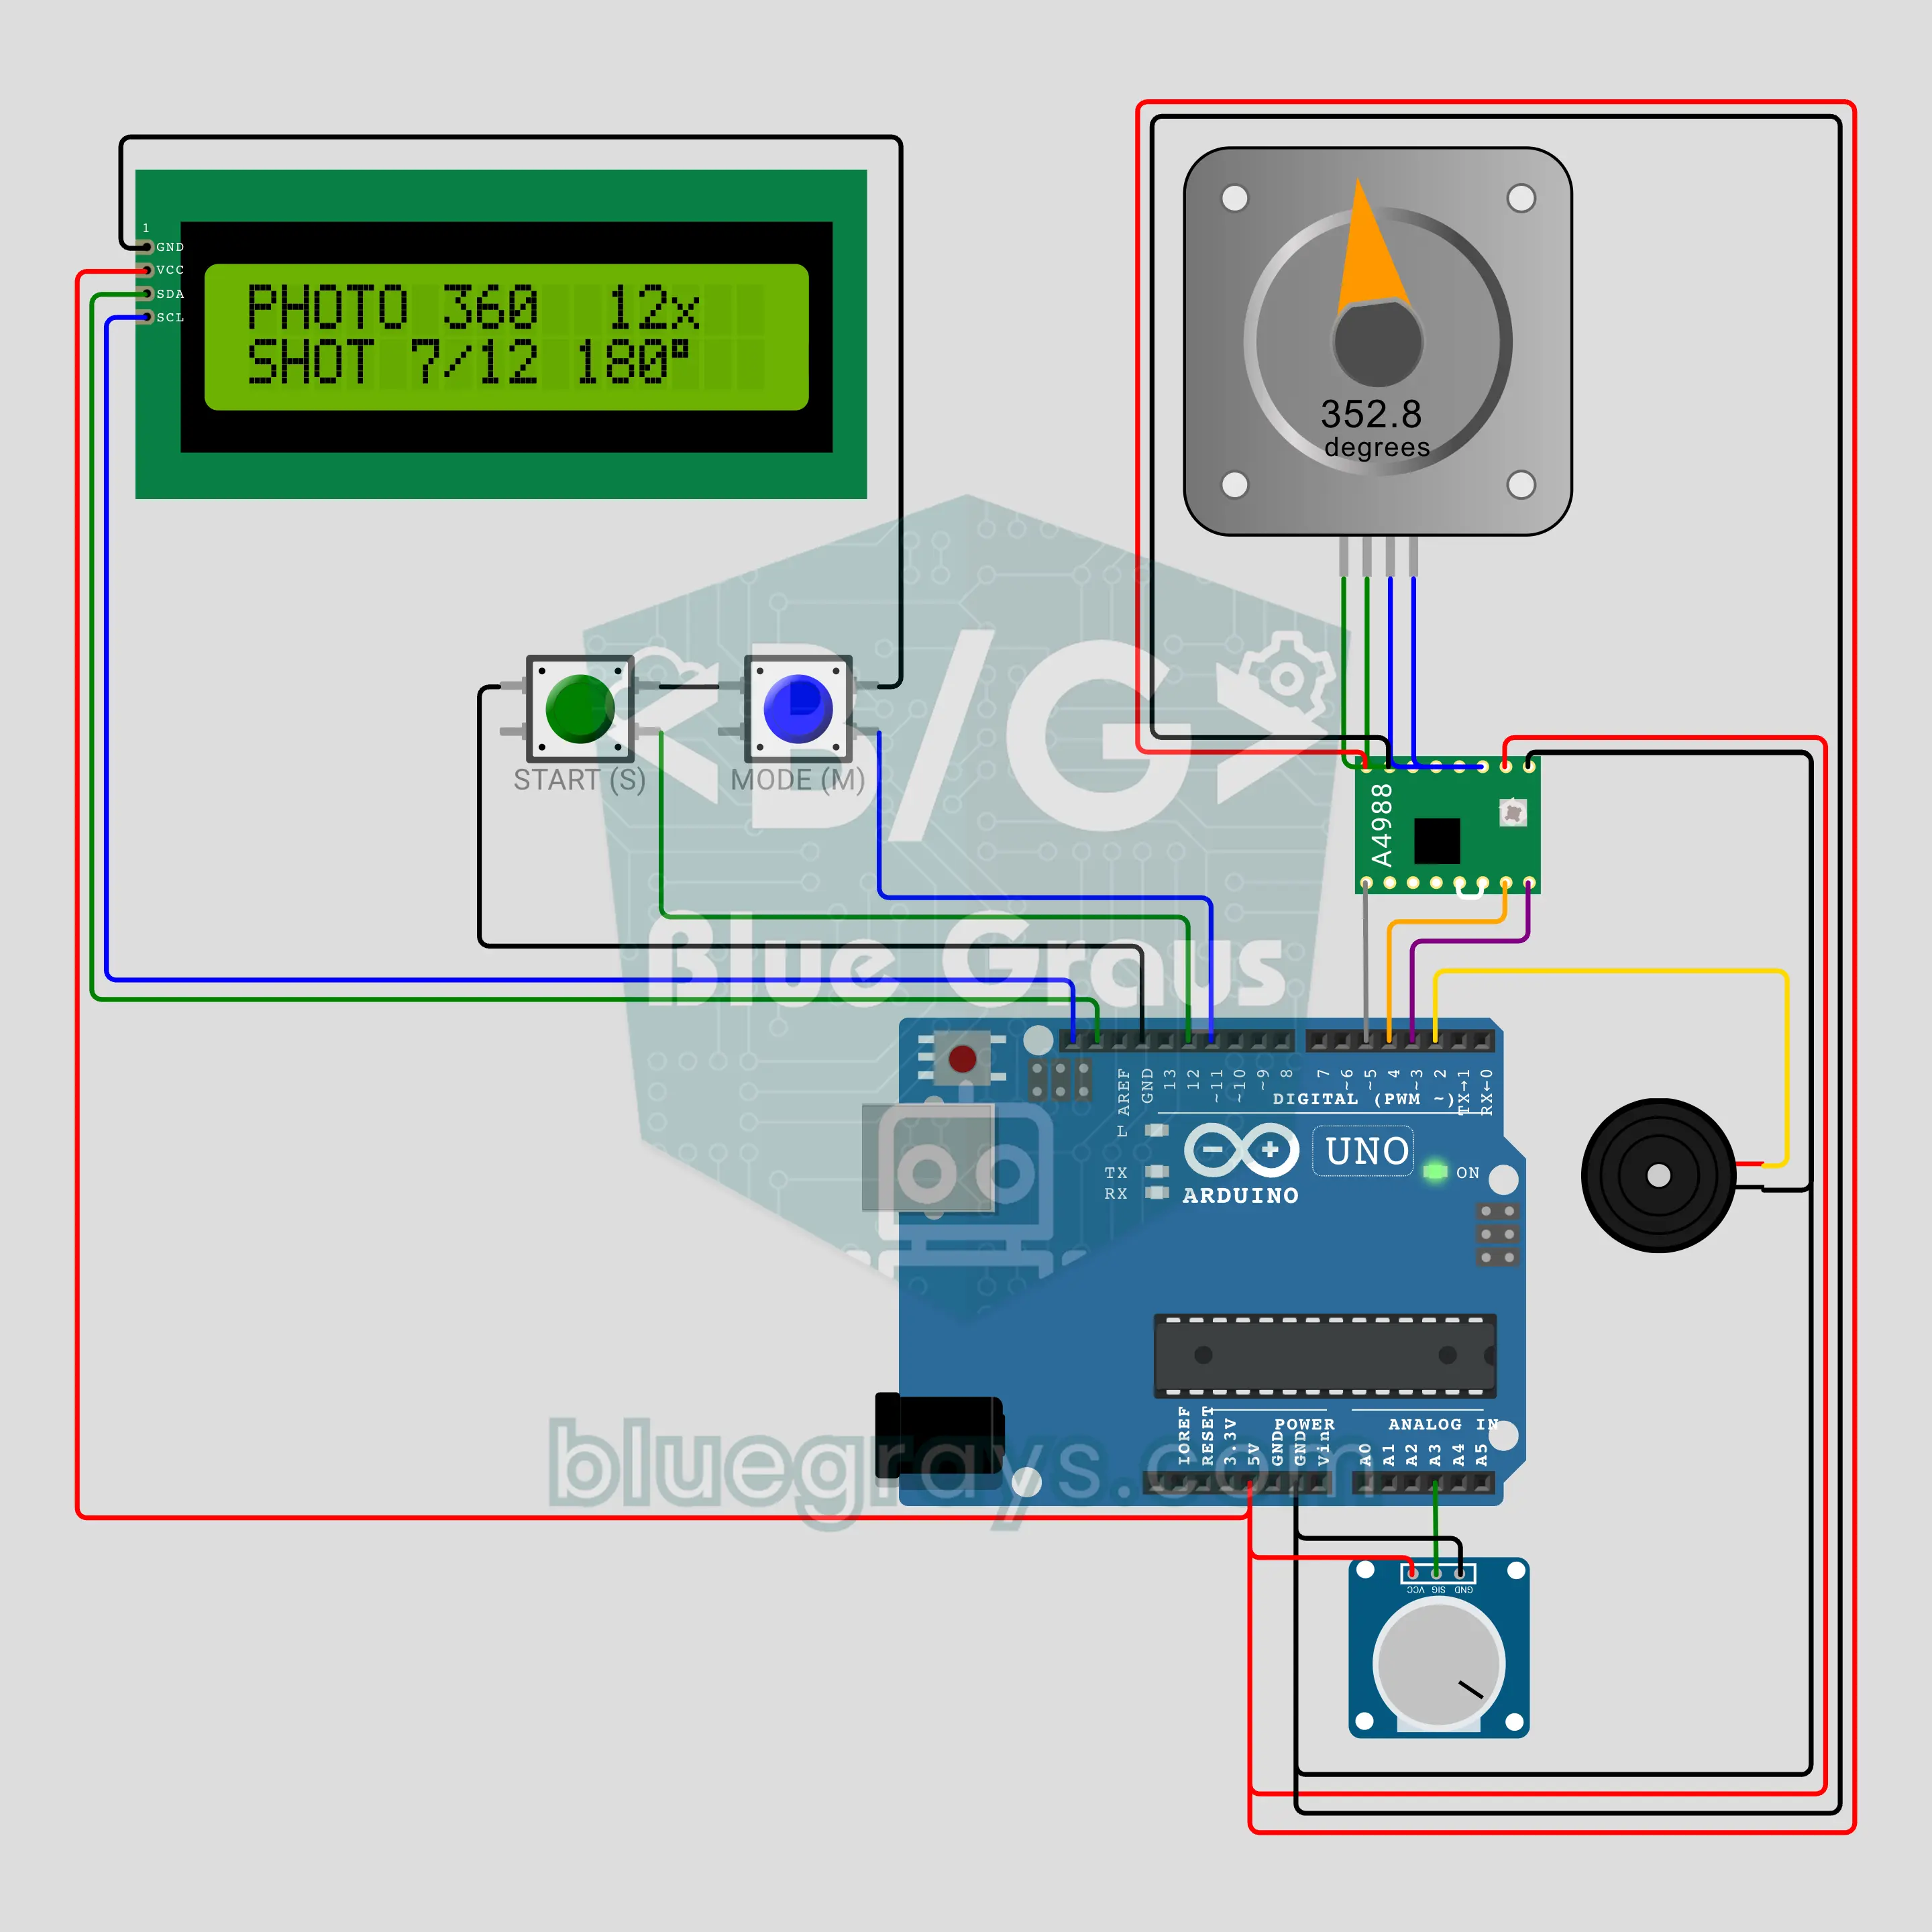
Обертовий столик для предметної зйомки на Arduino (кроковий двигун NEMA 17 + A4988 + РК-дисплей)
Збери власний обертовий столик для фото товарів і відео на 360°! Кроковим двигуном NEMA 17 керує A4988 лише двома сигналами, двигун плавно розганяється й гальмує, тож предмет ніколи не хитається. Є три режими: безперервне обертання зі швидкістю, яку задає потенціометр, фото 360, що ділить оберт на 12, 24 або 36 зупинок зі звуковим сигналом на кожній, і плавне хитання на ±90°, як на вітрині. РК-дисплей з I2C показує швидкість, кут і кількість кадрів.
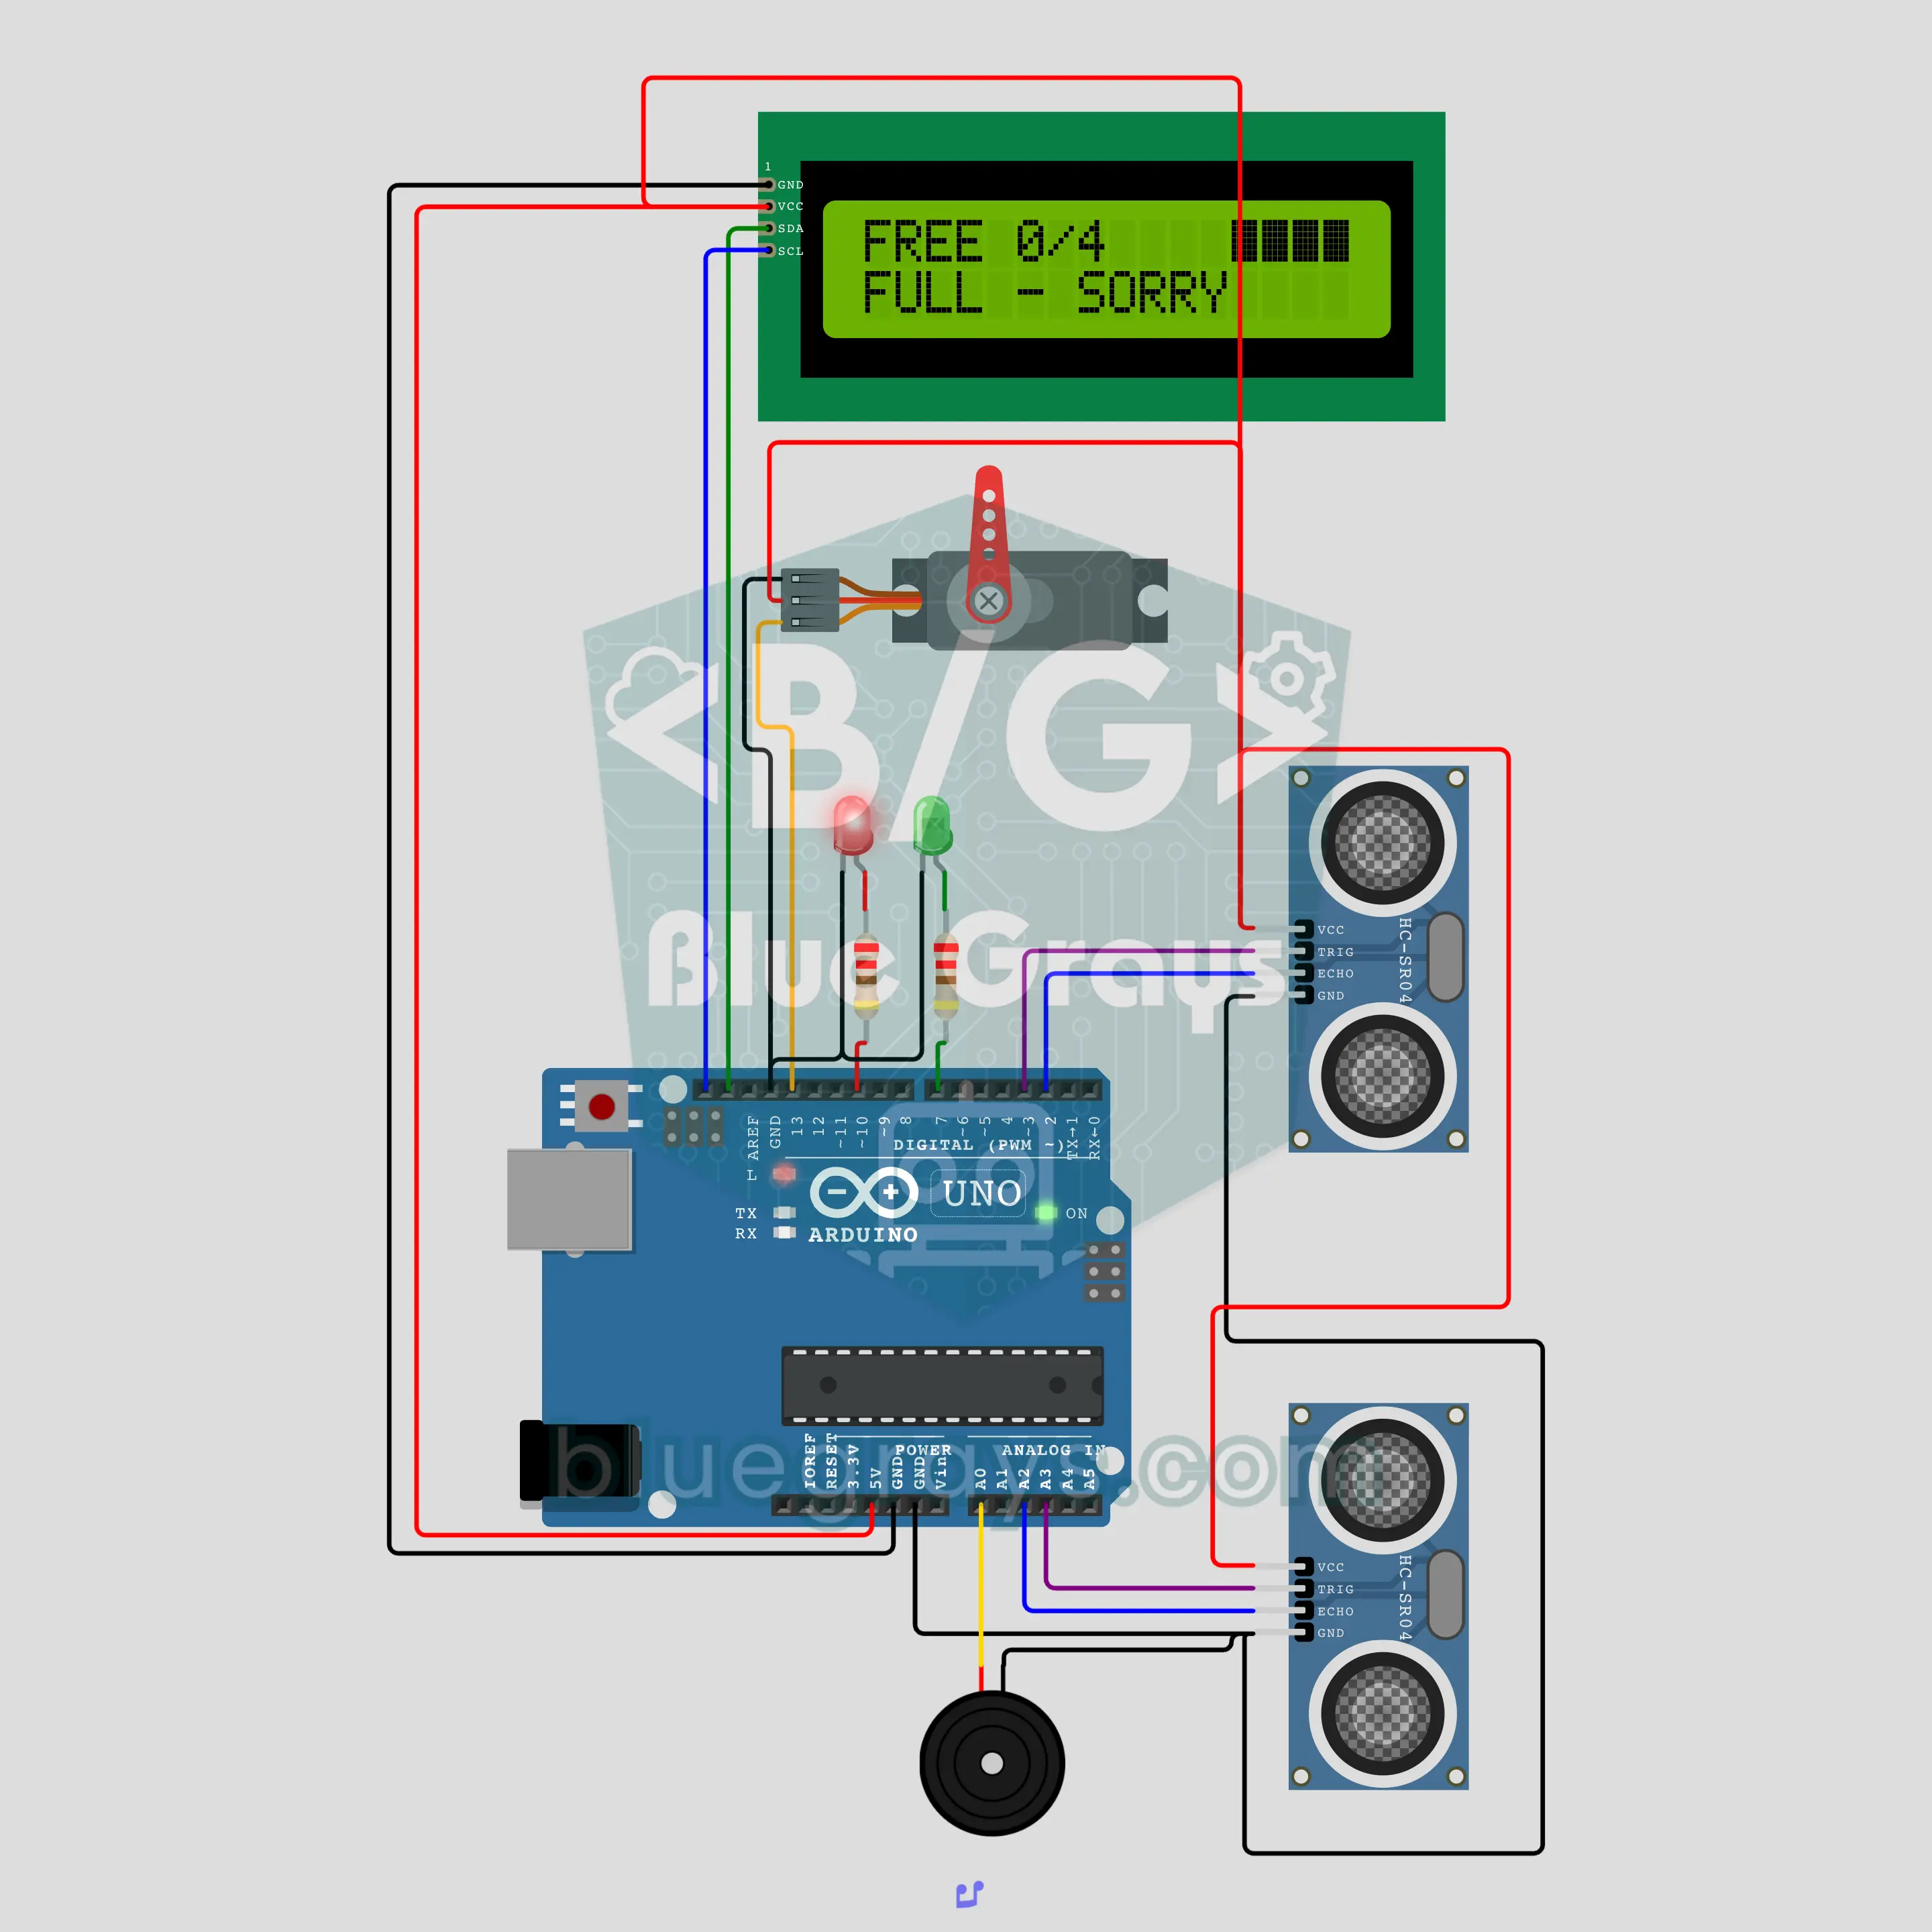
Розумна парковка на Arduino (2 HC-SR04 + шлагбаум на сервоприводі + РК-дисплей з I2C)
Шлагбаум піднімається, коли під’їжджає авто, і залишається опущеним, коли парковка заповнена! HC-SR04 на в’їзді й на виїзді виявляють авто, сервопривід SG90 плавно піднімає стрілу шлагбаума, а РК-дисплей з I2C показує вільні місця й смугу заповнення. Коли місць немає, світиться червоний світлодіод, а шлагбаум, що побачив авто під собою під час опускання, знову піднімається. Лічильник зберігається в EEPROM; чудово для шкільного проєкту про розумне місто.
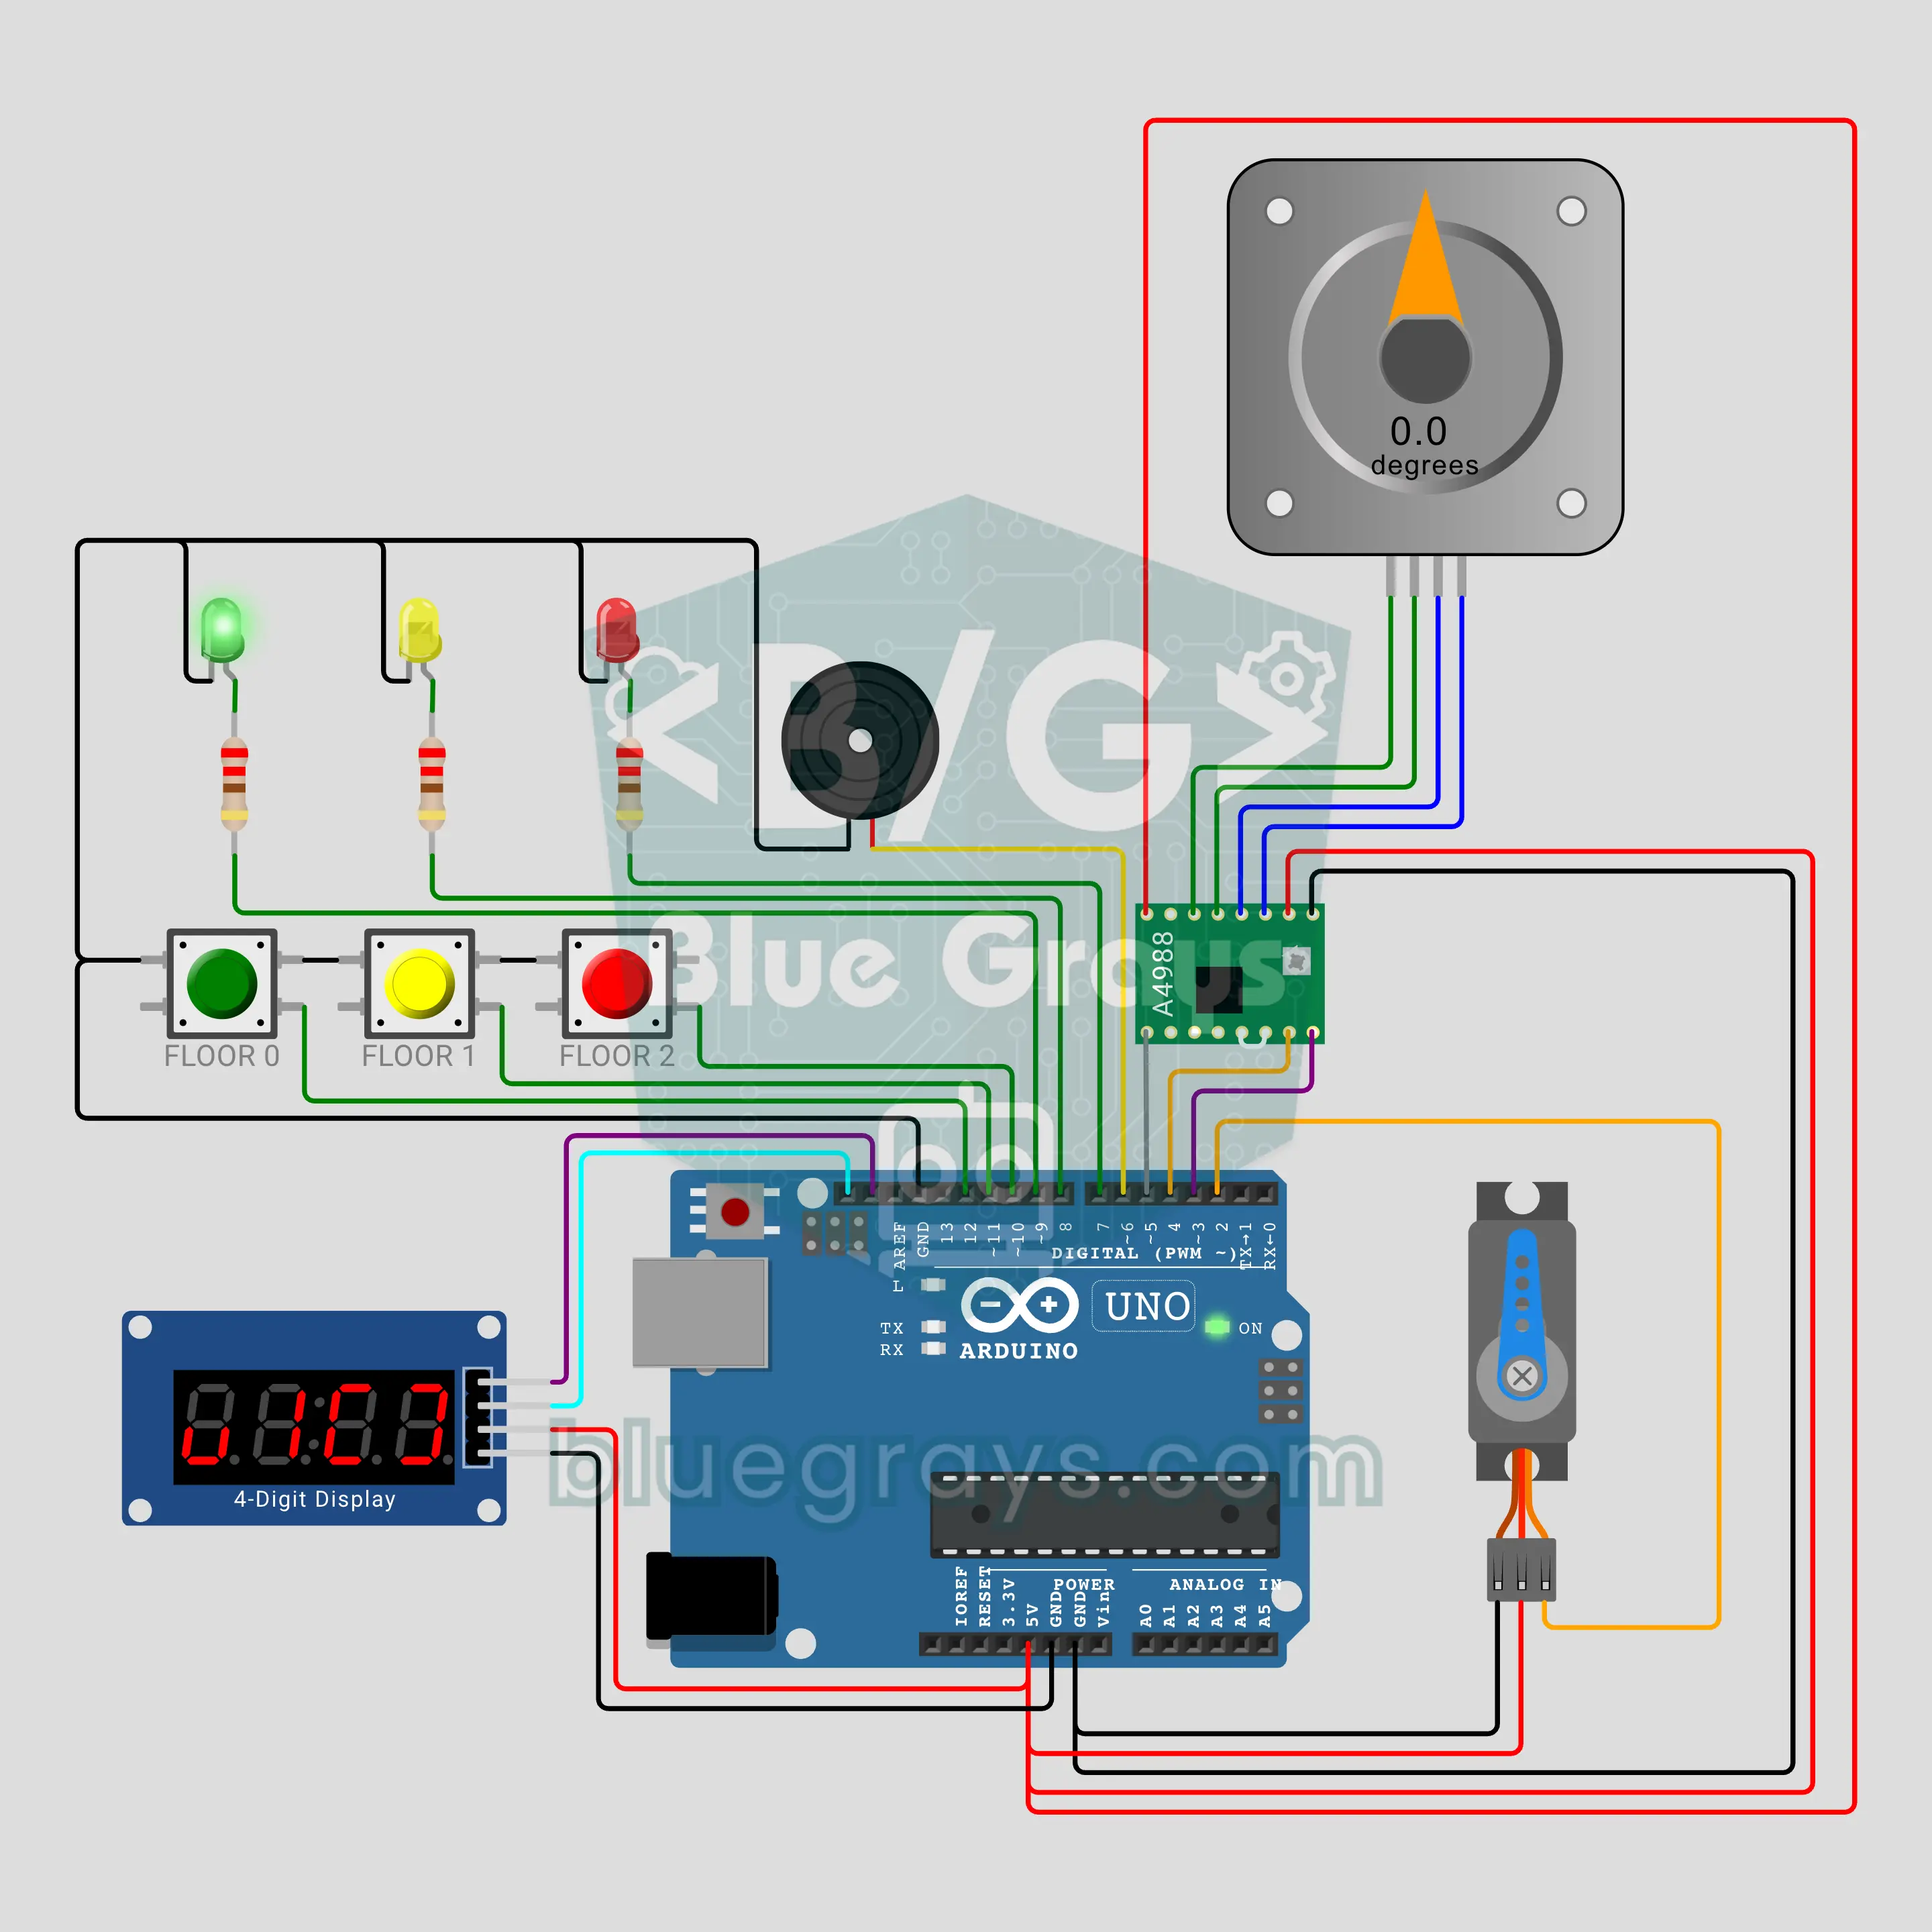
Ліфт на 3 поверхи на Arduino (кроковий двигун NEMA 17 + A4988 + двері на сервоприводі + TM1637)
Збери модель ліфта, яка стане зіркою наукового ярмарку! Кроковий двигун NEMA 17 з драйвером A4988 плавно піднімає й опускає кабіну; на кожному поверсі лунає «дінь-дон», сервопривід SG90 відчиняє двері й зачиняє їх після трьох попереджувальних сигналів. Виклики обслуговуються як у справжньому ліфті: спочатку поверхи попереду, потім на зворотному шляху, а дорогою кабіна зупиняється на викликах. Дисплей TM1637 показує стрілку напрямку, поверх і стан дверей.