
L9110S Arduino: ikikanallı mühərrik sürücüsü və PWM ilə sürət idarəsi
L9110S mühərrik sürücüsü Arduino-ya necə qoşulur? Pinlər, istiqamət və PWM ilə sürət idarəsi, 800 mA cərəyan həddi, robot maşın və ventilyator nümunələri, Uno, ESP32 və Pico kodları.

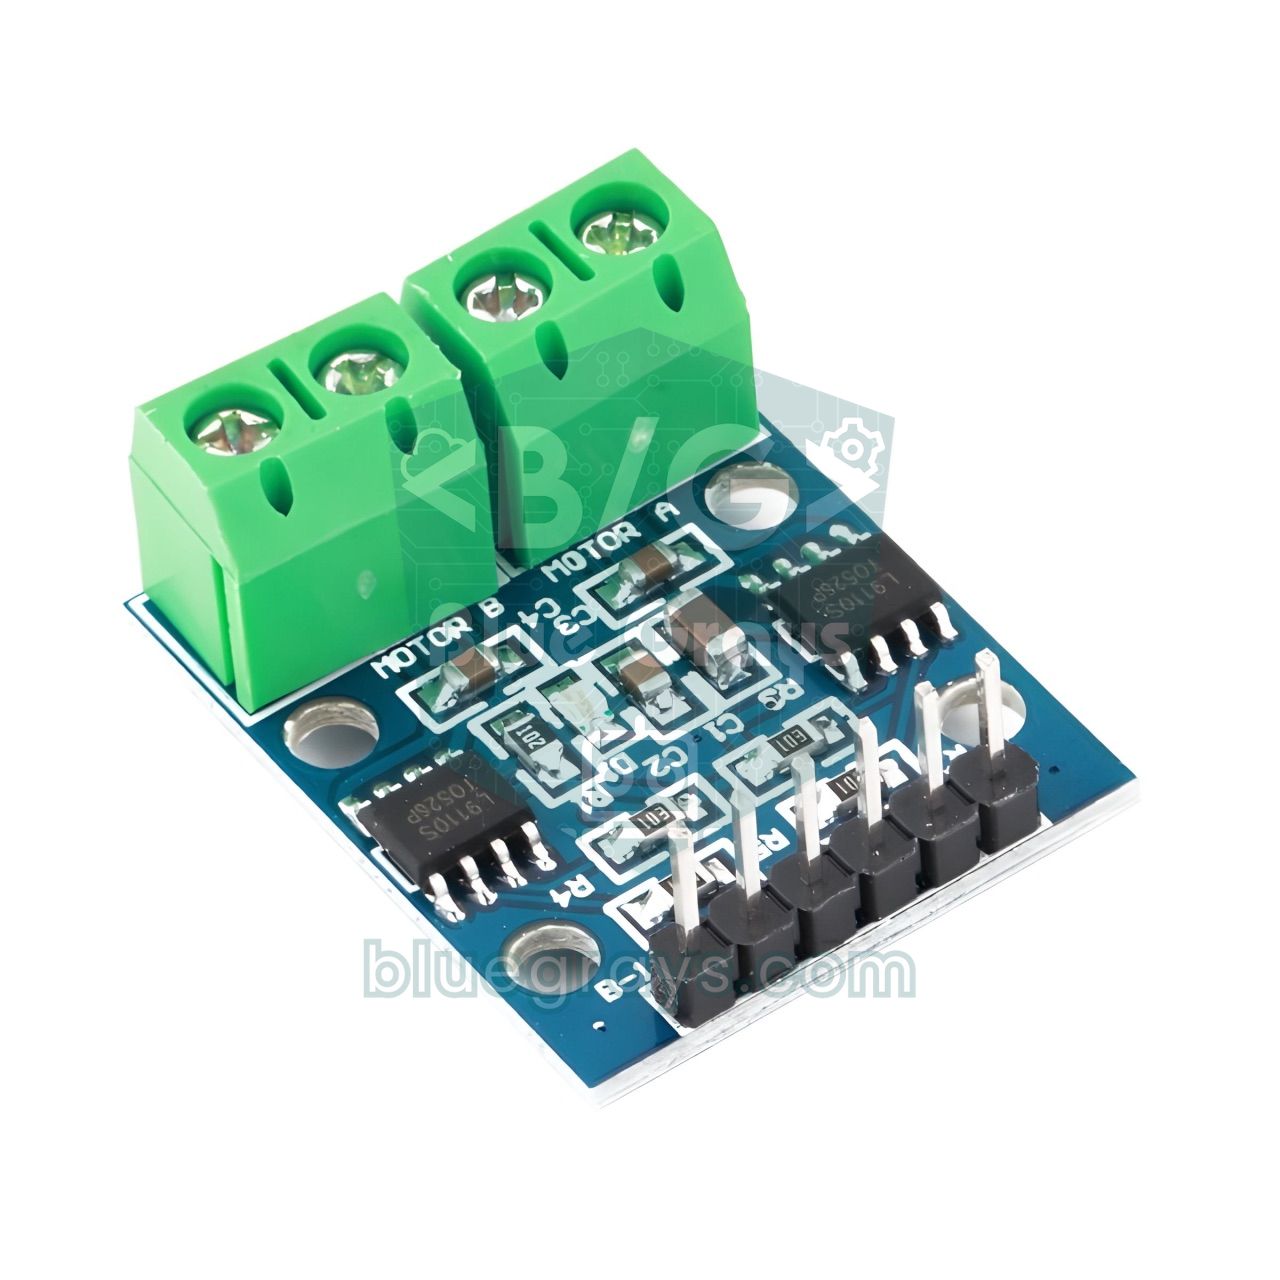
L9110S iki kiçik DC mühərriki eyni anda həm istiqamət, həm də sürət baxımından idarə etməyə imkan verən, barmaq ucu boyda və çox ucuz ikikanallı mühərrik sürücü modulüdür. L9110S və Arduino cütü batareyayla işləyən mini robot maşınlar, kiçik ventilyatorlar, oyuncaq qayıqlar və pərli layihələr üçün ən praktik həllərdən biridir. Modulun üzərində iki ədəd L9110S çipi var; hər biri bir mühərriki kanal başına təxminən 800 mA fasiləsiz cərəyanla, 2,5–12 V aralığında idarə edə bilir.
Arduino pinləri mühərriki birbaşa işlətmək üçün kifayət qədər cərəyan verə bilmir; Uno pini ən çox 20–40 mA verir, kiçik sarı reduktorlu mühərrik isə işə düşəndə bunun onlarla qatını çəkir. Bundan əlavə, mühərrikin istiqamətini dəyişmək üçün içindən keçən cərəyanın istiqamətini tərsinə çevirmək lazımdır. Bu yazıda L9110S modulunun pinlərini, doğruluq cədvəlini, PWM ilə sürət tənzimini və cərəyan həddini öyrənəcək; Arduino Uno ilə robot maşın, ESP32 ilə potensiometrlə idarə olunan ventilyator və Raspberry Pi Pico ilə MicroPython kodu yazacaqsan. Son bölmədə L9110S-nin nə vaxt L298N-i əvəz edə biləcəyini, nə vaxt edə bilməyəcəyini aydınlaşdıracağıq.
L9110S nədir, necə işləyir?
L9110S-nin içində dörd açardan ibarət H körpüsü var. Açarlar çarpaz cütlər halında açılıb bağlananda cərəyan mühərrikin içindən bir istiqamətdə və ya əks istiqamətdə keçir; mühərrik də buna uyğun olaraq irəli və ya geri fırlanır. Hər H körpüsünün iki giriş pini (IA və IB) və iki çıxış pini (OA və OB) var. IA-ya HIGH, IB-yə LOW verəndə mühərrik bir istiqamətə, əksini verəndə o biri istiqamətə fırlanır. Bu iki girişdən birinə PWM siqnalı tətbiq edəndə mühərrikin gördüyü orta gərginlik dəyişir və beləliklə sürətini tənzimləyirsən. Çipin içində mühərrikin dayanma və istiqamət dəyişmə anlarında yaratdığı tərs gərginlik impulslarına qarşı qoruyucu diodlar da var; buna görə xarici diod əlavə etməyə ehtiyac qalmır. Modulda ayrıca məntiq qidası və ya 5 V stabilizator yoxdur: VCC pininə verdiyin gərginlik həm çipləri, həm də mühərrikləri qidalandırır.
| Xüsusiyyət | Dəyər |
|---|---|
| Sürücü çipi | 2 × L9110S (hər mühərrik üçün bir ədəd) |
| Kanal sayı | 2 DC mühərrik və ya 1 kiçik bipolyar step mühərriki |
| Qida gərginliyi (VCC) | 2,5–12 V |
| Fasiləsiz cərəyan | Kanal başına təxminən 800 mA |
| Pik cərəyan | Qısa müddətə təxminən 1,5 A |
| Məntiq girişi | 3,3 V və 5 V ilə uyğundur |
| Sürət idarəsi | Giriş pinlərinə PWM (ayrıca enable pini yoxdur) |
| Qoruma | Daxili sönümləmə diodları |
| Ölçü | Təxminən 3 × 2,5 sm, bir neçə qram |
L9110S pinləri və doğruluq cədvəli
| Pin | Funksiyası |
|---|---|
| B-IA | B mühərrikinin 1-ci girişi (PWM vermək olar) |
| B-IB | B mühərrikinin 2-ci girişi (PWM vermək olar) |
| GND | Ortaq torpaq (batareyanın mənfi ucu və mikrokontrollerin GND-si) |
| VCC | Mühərrik və çip qidası, 2,5–12 V |
| A-IA | A mühərrikinin 1-ci girişi (PWM vermək olar) |
| A-IB | A mühərrikinin 2-ci girişi (PWM vermək olar) |
| MOTOR A / MOTOR B | Mühərriklərin qoşulduğu ikiqütblü vintli klemenslər |
| A-IA | A-IB | Motor A |
|---|---|---|
| HIGH | LOW | İrəli fırlanır |
| LOW | HIGH | Geri fırlanır |
| LOW | LOW | Dayanır |
| HIGH | HIGH | Dayanır |
| PWM | LOW | İrəli, sürət duty əmsalına görə |
| LOW | PWM | Geri, sürət duty əmsalına görə |
Buradakı "irəli" və "geri" yalnız adlandırmadır; mühərrikin əslində hansı istiqamətə fırlanması naqilləri klemensə hansı ardıcıllıqla qoşduğundan asılıdır. Mühərrik tərs fırlanırsa, kodla əlləşmək əvəzinə iki naqilinin yerini dəyişmək kifayətdir. Modulda L298N-dəki kimi ENA/ENB pinləri olmadığı üçün sürət üçün iki girişdən birinə PWM verirsən. PWM pinin azdırsa, bir girişi sabit HIGH saxlayıb o birinə PWM verə bilərsən; lakin bu halda məntiq tərsinə dönür: duty əmsalı artdıqca mühərrik yavaşlayır, çünki hər iki giriş eyni anda HIGH olanda mühərrik dayanır. Buna görə ən təmiz üsul hər mühərrik üçün iki PWM pini ayırmaqdır.
L9110S qoşulması: Arduino Uno, ESP32 və Pico
| L9110S pini | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| A-IA | D5 | GPIO 25 | GP16 |
| A-IB | D6 | GPIO 26 | GP17 |
| B-IA | D9 | GPIO 32 | GP18 |
| B-IB | D10 | GPIO 33 | GP19 |
| VCC | Batareyanın müsbət ucu (məs. 4×AA, 6 V) | Batareyanın müsbət ucu (məs. 4×AA, 6 V) | Batareyanın müsbət ucu (məs. 4×AA, 6 V) |
| GND | GND (batareyanın mənfi ucu ilə ortaq) | GND (batareyanın mənfi ucu ilə ortaq) | GND (batareyanın mənfi ucu ilə ortaq) |
| Potensiometrin orta ucu (opsional) | A0 | GPIO 34 | GP26 |
Qida üçün mühərrikin nominal gərginliyinə yaxın mənbə seç. Sarı TT reduktorlu mühərriklər və N20 mikro mühərriklər üçün 4 ədəd AA batareya (təxminən 6 V) ideal başlanğıcdır. Ardıcıl qoşulmuş 2 ədəd 18650 Li-Ion batareya 7,4 V (tam dolu olanda 8,4 V) verir; 6 V-luq mühərriklər bunu götürür, amma daha tez qızır və yeyilir, bu halda PWM ilə maksimum sürəti məhdudlaşdırmaq yaxşı fikirdir. Modulun VCC xəttinə, klemensə yaxın olmaqla, 100 µF-lıq elektrolit kondensator, hər mühərrikin iki ucu arasına isə 100 nF-lıq keramik kondensator lehimləmək mühərrik küyünün mikrokontrollerə təsirini xeyli azaldır. Batareya müddətini təxmin etmək üçün batareya ömrü hesablayıcısından istifadə edə bilərsən: 2000 mAh-lıq AA batareyalarla cəmi 450 mA çəkən robot təxminən 2000 / 450 ≈ 4,4 saat dayanır; praktikada bu müddət bir az qısa olur.
Addım-addım: L9110S ilə robot maşın (Arduino Uno)
- İki reduktorlu DC mühərriki şassiyə tax; sol mühərriki MOTOR A, sağ mühərriki MOTOR B klemensinə qoş.
- Modulun A-IA və A-IB pinlərini Uno-nun D5 və D6, B-IA və B-IB pinlərini isə D9 və D10 pinlərinə qoş; dördü də PWM dəstəkləyən pinlərdir.
- 4×AA batareya yuvasının müsbət ucunu modulun VCC pininə, mənfi ucunu GND pininə qoş.
- Modulun GND pinini Uno-nun GND pininə jumper naqillə qoşaraq ortaq torpağı yarat.
- Uno-nu USB-dən qidalandırıb aşağıdakı kodu yüklə; ilk sınaqda təkərləri havaya qaldır.
- Bir mühərrik tərs istiqamətdə fırlanırsa, o mühərrikin iki naqilinin yerini klemensdə dəyiş.

1// L9110S ile iki motorlu robot araba / Two-motor robot car with L9110S
2const int A_IA = 5;   // Sol motor girişi 1 (PWM) / left motor input 1 (PWM)
3const int A_IB = 6;   // Sol motor girişi 2 (PWM) / left motor input 2 (PWM)
4const int B_IA = 9;   // Sağ motor girişi 1 (PWM) / right motor input 1 (PWM)
5const int B_IB = 10;  // Sağ motor girişi 2 (PWM) / right motor input 2 (PWM)
6
7// hız: -255 tam geri, 0 dur, 255 tam ileri / speed: -255 full reverse, 0 stop, 255 full forward
8void setMotor(int pinIA, int pinIB, int speed) {
9  speed = constrain(speed, -255, 255);
10  if (speed > 0) {
11    analogWrite(pinIA, speed);   // ileri / forward
12    analogWrite(pinIB, 0);
13  } else if (speed < 0) {
14    analogWrite(pinIA, 0);       // geri / reverse
15    analogWrite(pinIB, -speed);
16  } else {
17    analogWrite(pinIA, 0);       // dur / stop
18    analogWrite(pinIB, 0);
19  }
20}
21
22void drive(int left, int right) {
23  setMotor(A_IA, A_IB, left);
24  setMotor(B_IA, B_IB, right);
25}
26
27void setup() {
28  pinMode(A_IA, OUTPUT);
29  pinMode(A_IB, OUTPUT);
30  pinMode(B_IA, OUTPUT);
31  pinMode(B_IB, OUTPUT);
32  drive(0, 0);
33  delay(2000);                   // tekerlekleri kaldırmak için süre / time to lift the wheels
34}
35
36void loop() {
37  for (int s = 80; s <= 200; s += 5) {   // yumuşak kalkış / soft start
38    drive(s, s);
39    delay(30);
40  }
41  delay(1500);                   // 200 hızla ileri / forward at speed 200
42  drive(0, 0);
43  delay(500);
44  drive(-160, -160);             // geri / reverse
45  delay(1000);
46  drive(0, 0);
47  delay(500);
48  drive(-150, 150);              // yerinde sola dön / spin left in place
49  delay(600);
50  drive(150, -150);              // yerinde sağa dön / spin right in place
51  delay(600);
52  drive(0, 0);
53  delay(2000);
54}| Kod hissəsi | Nə edir? |
|---|---|
| setMotor(pinIA, pinIB, speed) | Sürətin işarəsinə görə bir girişə PWM, o birinə 0 verir; müsbət irəli, mənfi geri, 0 dayan deməkdir. |
| constrain(speed, -255, 255) | analogWrite həddini aşan dəyərləri kəsir. |
| drive(left, right) | İki mühərriki birlikdə idarə edir; bərabər dəyərlər düz gedir, əks işarələr maşını yerindəcə döndərir. |
| for dövrü (80 → 200) | Yumşaq start: ani cərəyan zərbəsini və təkər sürüşməsini azaldır. |
| drive(-150, 150) | Sol mühərrik geri, sağ mühərrik irəli fırlanır; maşın öz oxu ətrafında sola dönür. |
PWM ilə sürət idarəsi: duty cycle və orta gərginlik
PWM pini saniyədə yüzlərlə dəfə açıb-bağlamaqla mühərrikə orta gərginlik tətbiq etməkdir. Mühərrik ətalətinə görə bu sürətli impulsları orta dəyər kimi qəbul edir. Orta gərginliyi təxminən V_avg = V_supply × duty / 255 düsturu ilə hesablayırsan: 6 V qidada analogWrite(pin, 150) təxminən 6 × 150 / 255 ≈ 3,5 V-a uyğun gəlir. Arduino Uno-da D5 və D6 pinləri təxminən 980 Hz, D9 və D10 pinləri təxminən 490 Hz PWM yaradır; bu tezliklərdə mühərrikdən yüngül vızıltı eşitməyin normaldır. ESP32 və Pico-da tezliyi özün seçə bilərsən; 1 kHz civarı L9110S üçün təhlükəsiz başlanğıcdır. Çox yüksək tezliklərdə çip hər açıb-bağlamada daha çox istilik yaradır, çox aşağı tezliklərdə isə mühərrik titrəyərək fırlanır. Mövzunun təfərrüatları üçün PWM nədir yazısına nəzər sala bilərsən.
Cərəyan həddi: L9110S hansı mühərrikləri idarə edir?
L9110S-nin ən vacib həddi kanal başına təxminən 800 mA fasiləsiz cərəyandır. Burada diqqət etməli olduğun dəyər mühərrikin boşda çəkdiyi cərəyan deyil, bloklanma (stall) cərəyanıdır. Mühərrik işə düşəndə və ya təkər maneəyə dirənib dayananda cərəyanı yalnız sarğı müqaviməti məhdudlaşdırır və mühərrik ən yüksək cərəyanı çəkir. Bunu Om qanunu ilə təxmini hesablaya bilərsən: multimetrlə ölçdüyün sarğı müqaviməti 5 Ω, qida 6 V-dursa, bloklanma cərəyanı təxminən 6 / 5 = 1,2 A olur. Bu dəyər qısa müddətli start anında problem yaratmır, amma maşın divara dirənib təkərlər fırlana bilmədən saniyələrlə gözləyərsə, çip sürətlə qızır. Modulda soyuducu olmadığı üçün kanal başına 500 mA-dən yuxarı fasiləsiz yükləri uzun müddət davam etdirməmək ən sağlam yoldur.
| Motor | Tipik cərəyan | L9110S üçün |
|---|---|---|
| N20 mikro reduktorlu mühərrik (6 V) | Boşda 30–100 mA | Çox uyğundur |
| TT sarı reduktorlu mühərrik (3–6 V) | Boşda 150–250 mA, bloklanmada 1 A civarı | Uyğundur; uzun bloklanmadan qaç |
| 130 tipli DC mühərrik + pər | 200–500 mA | Uyğundur (mini ventilyator) |
| 5 V fırçasız kompüter ventilyatoru | 100–250 mA | Yalnız bir istiqamətdə uyğundur |
| 12 V metal reduktorlu mühərrik (25GA/37GA) | Bloklanmada 2–5 A | Uyğun deyil, daha güclü sürücü lazımdır |
| RS-550 / 775 motor | Bir neçə amperdən onlarla ampera qədər | Qətiliklə uyğun deyil |
ESP32 ilə L9110S: potensiometrlə ventilyatorun sürəti və istiqaməti
ESP32-nin pinləri 3,3 V ilə işləyir və L9110S girişləri bu səviyyəni problemsiz qəbul edir; arada səviyyə çeviricisinə ehtiyac yoxdur. Aşağıdakı nümunədə MOTOR A klemensinə pərli kiçik 130 mühərriki qoşuruq. Kənar ucları 3V3 və GND-yə, orta ucu GPIO 34-ə qoşulmuş potensiometr ortada olanda ventilyator dayanır; bir istiqamətə çevirdikcə sürətlənərək üfürür, o biri istiqamətə çevirdikcə əks istiqamətdə çəkir. Ortadakı kiçik ölü zona potensiometrin titrəyən oxunuşlarının mühərriki daim irəli-geri oynatmasının qarşısını alır. Kod ESP32 Arduino core 2.x və 3.x arasındakı LEDC fərqini #if ilə ayırır; B kanalından da istifadə etmək istəsən, GPIO 32 və 33-ü eyni qaydada əlavə edə bilərsən.
1// ESP32 + L9110S: potansiyometre ile fan hızı ve yönü / fan speed and direction with a potentiometer
2const int FAN_IA = 25;      // Motor A girişi 1 / Motor A input 1
3const int FAN_IB = 26;      // Motor A girişi 2 / Motor A input 2
4const int POT_PIN = 34;     // Potansiyometre orta ucu (ADC1) / potentiometer wiper (ADC1)
5const int PWM_FREQ = 1000;  // PWM frekansı (Hz) / PWM frequency (Hz)
6const int PWM_RES = 8;      // 8 bit: 0-255 / 8 bit: 0-255
7const int DEAD_ZONE = 40;   // ortadaki ölü bölge / dead zone around the middle
8
9void pwmBegin(int pin, int channel) {
10#if ESP_ARDUINO_VERSION_MAJOR >= 3
11  (void)channel;                          // 3.x kanalı kendisi seçer / 3.x picks the channel itself
12  ledcAttach(pin, PWM_FREQ, PWM_RES);
13#else
14  ledcSetup(channel, PWM_FREQ, PWM_RES);  // 2.x: önce kanal ayarı / 2.x: set up the channel first
15  ledcAttachPin(pin, channel);
16#endif
17}
18
19void pwmSet(int pin, int channel, int duty) {
20#if ESP_ARDUINO_VERSION_MAJOR >= 3
21  (void)channel;
22  ledcWrite(pin, duty);                   // 3.x: pin numarasıyla / 3.x: by pin number
23#else
24  (void)pin;
25  ledcWrite(channel, duty);               // 2.x: kanal numarasıyla / 2.x: by channel number
26#endif
27}
28
29void setFan(int speed) {
30  speed = constrain(speed, -255, 255);
31  if (speed >= 0) {
32    pwmSet(FAN_IA, 0, speed);   // üfle / blow
33    pwmSet(FAN_IB, 1, 0);
34  } else {
35    pwmSet(FAN_IA, 0, 0);       // ters yönde em / suck in reverse
36    pwmSet(FAN_IB, 1, -speed);
37  }
38}
39
40void setup() {
41  Serial.begin(115200);
42  analogReadResolution(12);     // 0-4095
43  pwmBegin(FAN_IA, 0);
44  pwmBegin(FAN_IB, 1);
45  setFan(0);
46}
47
48void loop() {
49  int raw = analogRead(POT_PIN);
50  int speed = map(raw, 0, 4095, -255, 255);
51  if (abs(speed) < DEAD_ZONE) speed = 0;  // ortada dur / stop in the middle
52  setFan(speed);
53  Serial.printf("ADC: %d  Hiz/Speed: %d\n", raw, speed);
54  delay(50);
55}
Raspberry Pi Pico və MicroPython ilə L9110S
Pico-nun hər GPIO pini aparat PWM yarada bilir, buna görə pin seçimində kifayət qədər sərbəstsən. Nümunədə sol mühərrik GP16 və GP17-yə, sağ mühərrik GP18 və GP19-a qoşulub. Kod hər mühərriki sinif kimi təyin edir və sürəti faiz ilə (-100 ilə 100 arası) qəbul edir; beləliklə duty_u16-nın 0–65535 aralığı ilə əlləşmirsən. Pico-nu USB-dən, mühərrikləri isə modulun VCC-sinə qoşulmuş batareya paketindən qidalandır və iki GND-ni birləşdir. Thonny-də proqramı Ctrl+C ilə dayandıranda KeyboardInterrupt bloku mühərrikləri təhlükəsiz dayandırır; bu blok olmasa PWM aparatı işləməyə davam edir və maşının masadan düşə bilər.
1from machine import Pin, PWM
2import time
3
4class Motor:
5    def __init__(self, pin_ia, pin_ib, freq=1000):
6        self.ia = PWM(Pin(pin_ia))       # IA girişi / IA input
7        self.ib = PWM(Pin(pin_ib))       # IB girişi / IB input
8        self.ia.freq(freq)
9        self.ib.freq(freq)
10        self.stop()
11
12    def speed(self, percent):            # -100 geri ... 100 ileri / -100 reverse ... 100 forward
13        percent = max(-100, min(100, percent))
14        duty = int(abs(percent) * 65535 // 100)
15        if percent > 0:
16            self.ia.duty_u16(duty)
17            self.ib.duty_u16(0)
18        elif percent < 0:
19            self.ia.duty_u16(0)
20            self.ib.duty_u16(duty)
21        else:
22            self.stop()
23
24    def stop(self):
25        self.ia.duty_u16(0)
26        self.ib.duty_u16(0)
27
28left = Motor(16, 17)    # A-IA = GP16, A-IB = GP17
29right = Motor(18, 19)   # B-IA = GP18, B-IB = GP19
30
31def drive(l, r, ms):
32    left.speed(l)
33    right.speed(r)
34    time.sleep_ms(ms)
35
36try:
37    while True:
38        for s in range(30, 81, 5):       # yumuşak kalkış / soft start
39            drive(s, s, 40)
40        drive(80, 80, 1500)              # ileri / forward
41        drive(0, 0, 500)
42        drive(-60, -60, 1000)            # geri / reverse
43        drive(0, 0, 500)
44        drive(-60, 60, 600)              # yerinde sola dön / spin left in place
45        drive(0, 0, 2000)
46except KeyboardInterrupt:
47    left.stop()                          # Ctrl+C ile güvenli dur / safe stop on Ctrl+C
48    right.stop()
L9110S, yoxsa L298N? Nə vaxt hansını istifadə etməli?
| Xüsusiyyət | L9110S modulu | L298N modulu |
|---|---|---|
| Mühərrik gərginliyi | 2,5–12 V | Təxminən 5–35 V |
| Kanal başına cərəyan | Təxminən 800 mA fasiləsiz | Təxminən 2 A fasiləsiz |
| Sürücüdə gərginlik itkisi | Aşağı | Təxminən 2 V və daha çox |
| Sürət idarəsi | IA/IB pinlərinə PWM | ENA/ENB pinlərinə PWM |
| Lazım olan idarəetmə pinləri | 4 | 6 (jumperlərlə 4) |
| Daxili 5 V stabilizator | Yoxdur | Var (12 V-a qədər qidada) |
| Ölçü və çəki | Çox kiçik, bir neçə qram | Böyük, soyuduculudur |
| 3,3 V məntiq | Uyğundur | Adətən işləyir |
Qısası, mühərriklərin 12 V-dan aşağıdırsa və hər biri bloklanmada belə 1 A-i çox keçmirsə, L9110S daha yaxşı seçimdir: daha kiçik, daha yüngüldür və L298N-in bipolyar tranzistorlarında itən təxminən 2 V-u sərf etmir. Bu fərq batareyayla işləyən layihələrdə çox nəzərə çarpır: 6 V-luq batareya paketi ilə L298N mühərrikə 4 V civarı buraxır, L9110S isə qidanın böyük hissəsini mühərrikə ötürür və maşının gözlə görünəcək dərəcədə daha sürətli gedir. Digər tərəfdən, 12 V metal reduktorlu mühərriklər, ağır şassilər, 1 A-i aşan fasiləsiz yüklər və ya 12 V-dan yüksək qidalar üçün L298N və ya daha müasir MOSFET-li sürücülər lazımdır. TB6612FNG kimi alternativlərlə ətraflı müqayisə üçün mühərrik sürücülərinin müqayisəsi yazısına bax.
L9110S ilə layihə ideyaları
- Bluetooth ilə idarə olunan mini maşın: HC-05 modulu ilə telefondan gələn hərflərə görə drive() funksiyasını çağır.
- Maneədən qaçan robot: Önə HC-SR04 taxıb 20 sm-dən yaxın maneədə geri çəkilib dönən robot düzəlt; təfərrüatlar maneədən qaçan robot yazısındadır.
- Xətt izləyən robot: İki TCRT5000 sensoru ilə qara xətti izlə; N20 mühərriklər və L9110S ilə yüngül və çevik robot alınır.
- Temperatura görə işləyən ventilyator: Ölçülən temperatura görə ventilyatorun sürətini PWM ilə pilləli artır; məntiqi Arduino ventilyator idarəsi yazısında tapa bilərsən.
- Coystiklə tank sürüşü: Coystikin X və Y oxlarını sol və sağ mühərrik sürətlərinə çevir.
- Wi-Fi ilə idarə olunan maşın: ESP32-də veb səhifədəki düymələrlə istiqamət və sürət əmri göndər.
- Mini kran və ya pərdə açan: Reduktorlu mühərriklə ip sar; son nöqtələrdə limit açarı ilə mühərriki dayandır.
Tez-tez edilən səhvlər və həlləri
| Əlamət | Mümkün səbəb | Həll |
|---|---|---|
| Mühərrik heç fırlanmır | Ortaq GND yoxdur və ya VCC-yə qida gəlmir | Modulun GND-sini platanın GND-sinə qoş, VCC-ni multimetrlə ölç |
| Mühərrik aşağı sürətdə fırlanmır, yalnız vızıldayır | Duty dəyəri mühərrikin başlama həddindən aşağıdır | Minimum sürəti 70–100 civarına qaldır |
| Mühərrik işə düşəndə Arduino resetlənir | Mühərriklər platayla eyni 5V xəttindən qidalanır | Mühərriklər üçün ayrıca batareya istifadə et, VCC-yə 100 µF kondensator əlavə et |
| Bir istiqamətdə fırlanır, o biri istiqamətdə fırlanmır | Bir giriş PWM olmayan pinə qoşulub və ya naqildə təmas yoxdur | Dörd girişi də PWM pinlərinə qoş, jumperləri yoxla |
| Çip çox qızır | Mühərrik cərəyanı 800 mA həddini aşır və ya mühərrik bloklanıb | Daha kiçik mühərrik istifadə et, bloklanmanın qarşısını al və ya L298N-ə keç |
| Sürət tənzimi tərs işləyir | Bir giriş HIGH, o biri PWM-dir | Sabit girişi LOW et və ya duty dəyərini 255-dən çıx |
| ESP32 açılanda mühərrik qısa müddət fırlanır | Seçilmiş pin açılışda siqnal yaradır | GPIO 25, 26, 32, 33 kimi açılışda sakit qalan pinlərdən istifadə et |
L9110S kiçik mühərriklə işləyən batareyalı layihələr üçün yüngül, ucuz və səmərəli sürücüdür; hədlərini bilib düzgün mühərriklə uyğunlaşdıranda uzun müddət problemsiz işləyir. Daha böyük mühərriklərə keçəndə də eyni istiqamət və PWM məntiqini L298N-də istifadə etməyə davam edə bilərsən. BlueGrays tətbiqində Bluetooth ilə idarə olunan maşın, maneədən qaçan robot və potensiometrlə PWM idarəsi kimi layihələrə addım-addım dövrə sxemi və kodlarla çata, buradakı L9110S qoşulmasını bu layihələrə asanlıqla uyğunlaşdıra bilərsən. Şassi, təkər və batareya seçimi üçün Arduino robot maşın qurulması bələdçisi də sənə yol göstərəcək.
Tez-tez verilən suallar
L9110S neçə amper daşıyır?
L9110S hər kanal üçün təxminən 800 mA fasiləsiz cərəyan verə bilər, qısa müddətli pik cərəyanı 1,5 A civarındadır. Modulda iki çip olduğu üçün iki mühərriki ayrı-ayrılıqda bu hədlə idarə edir. Uzun ömür üçün hər mühərrikə fasiləsiz cərəyanı 500–600 mA-dən aşağı saxlamaq yaxşı qaydadır.
L9110S ilə 12 V mühərrik idarə etmək olarmı?
Modulun maksimum qida gərginliyi 12 V-dur, buna görə 12 V-luq kiçik mühərriki nəzəri olaraq idarə etmək olar. Lakin 12 V mühərriklərin çoxu bloklanmada 1 A-dən xeyli yuxarı cərəyan çəkir və həddində işləyən çip qızır. 12 V mühərriklər üçün L298N və ya MOSFET-li sürücü daha təhlükəsiz seçimdir.
L9110S ESP32 və 3,3 V ilə işləyirmi?
Bəli. L9110S-nin giriş pinləri 3,3 V məntiq səviyyəsini HIGH kimi qəbul edir, buna görə ESP32, Raspberry Pi Pico və digər 3,3 V-luq platalara birbaşa qoşula bilər. Mühərrik qidasını VCC-yə ayrıca verməyin və GND-ləri birləşdirməyin kifayətdir.
L9110S yoxsa L298N daha yaxşıdır?
Kiçik mühərrikli və batareyalı layihələrdə L9110S daha yaxşıdır; daha kiçik və yüngüldür, L298N kimi 2 V civarında gərginlik itirmir. Mühərrik cərəyanı 1 A-i aşırsa və ya 12 V-dan yüksək qida lazımdırsa, L298N seçilməlidir.
L9110S ilə step mühərriki idarə etmək olarmı?
Bəli, moduldakı iki H körpüsü kiçik bipolyar (4 naqilli) step mühərrikinin iki sarğısını idarə edə bilər və Arduino Stepper kitabxanası bu qoşulma ilə işləyir. Sarğı cərəyanı 800 mA-i keçməməlidir. 28BYJ-48 kimi 5 naqilli unipolyar mühərriklər üçün isə ULN2003 platası daha uyğundur.
L9110S niyə çox qızır?
Qızmanın ən çox rast gəlinən səbəbi mühərrikin çipin həddinə yaxın cərəyan çəkməsidir; xüsusilə təkərləri ilişən və ya ağır yük daşıyan mühərriklər bloklanma cərəyanına yaxınlaşır. Qida gərginliyinin mühərrikin nominal gərginliyindən yüksək olması da cərəyanı artırır. Daha kiçik mühərrik istifadə et, PWM ilə maksimum sürəti məhdudlaşdır və ya daha güclü sürücüyə keç.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
L298N ilə Bluetooth idarəli maşın
Telefonunu pultə çevirib öz robot maşınını sür. Arduino, Bluetooth modulu vasitəsilə telefondakı idarəetmə tətbiqindən gələn əmrləri alır və mühərrik sürücüsü ilə təkərləri fırladır; maşın irəli…

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.

ESP32 potensiometr ilə LED parlaqlığı (analoq → PWM)
Bu layihədə potensiometrlə LED parlaqlığını analoq olaraq idarə edirik. ESP32-nin ADC pini potensiometrdən gələn 0-3.3V gərginliyi oxuyur, sonra bu dəyər PWM (Pulse Width Modulation) siqnalına çevrilərək LED-ə göndərilir. Beləliklə potensiometri çevirdikcə LED pilləli şəkildə parlayır və sönür. Arduino Core 3.0+ ilə analogWrite() birbaşa istifadə oluna bilər; ESP32-S2/S3-də ADC dəqiqliyi 12-bitə sabitlənir.

ESP32 PWM ilə LED sönməsi (Fade)
LED-in parlaqlığını yumşaq şəkildə 0-dan maksimuma, maksimumdan 0-a dəyişmək. Arduino-dakı kimi analogWrite() ilə PWM idarəsi edirik — ESP32 Arduino Core 3.0+ ilə eyni sintaksis problemsiz işləyir. Pin təyini + pinMode + analogWrite kifayətdir.

Raspberry Pi Pico PWM ilə LED Fade (nəfəs effekti)
LED artıq sadəcə yanıb-sönmür, nəfəs alır! Raspberry Pi Pico-nun PWM (Pulse Width Modulation, impuls eni modulyasiyası) xüsusiyyəti ilə LED-in parlaqlığı yavaş-yavaş artır, sonra yavaş-yavaş azalır; yuxu rejimindəki noutbukun işığı kimi sakit "nəfəs" effekti. Bu layihədə machine.PWM sinfini, duty_u16() ilə 0–65535 arası 16 bit parlaqlıq dəyərini və PWM tezliyini öyrənirsən.

Coystiklə servo idarəsi
Coystik çubuğu ilə iki mühərriki idarə et, sanki təhlükəsizlik kamerasını çevirirsən.

Potensiometrlə servo mühərrikdən istifadə
Potensiometrin düyməsini çevirdikcə servo mühərrikin qolu da onunla birlikdə dönür; düymənin bir ucu sıfır dərəcəyə, o biri ucu yarım dövrəyə uyğundur.

Step mühərrikinin istifadəsi
Saatın əqrəbi kimi addım-addım, tam istədiyin qədər fırlanan mühərrik. Arduino sürücü platası vasitəsilə kiçik step mühərriki əvvəlcə bir istiqamətdə tam bir dövr fırladır, bir saniyə gözləyir, sonra…