
NEO-6M GPS modulunun Arduino ilə istifadəsi: mövqe, sürət və saatın oxunması
NEO-6M GPS modulu Arduino-ya necə qoşulur? TX/RX qoşulması, ilk mövqe təyini müddəti, $GPGGA və $GPRMC, TinyGPSPlus ilə mövqe və sürət, ESP32 OLED və Pico kodu.
NEO-6M GPS modulu Arduino, ESP32 və ya Raspberry Pi Pico layihənə en dairəsi, uzunluq dairəsi, sürət, hündürlük və peyklərdən gələn son dərəcə dəqiq UTC saatını əlavə edən, ucuz və çox yayılmış GPS qəbulediciisidir. Arduino ilə istifadə etmək üçün modulu dörd naqillə (VCC, GND, TX, RX) qoşman kifayətdir: modul saniyədə bir dəfə 9600 baud sürətlə NMEA adlanan mətn sətirləri göndərir, TinyGPSPlus kitabxanası da bu sətirləri birbaşa istifadə edə biləcəyin ədədlərə çevirir.
Bu bələdçidə modulun necə işlədiyini, Arduino Uno, ESP32 və Pico qoşulmalarını, ilk mövqe təyinatının niyə bəzən dəqiqələrlə çəkdiyini, $GPGGA və $GPRMC cümlələrinin hər sahəsini, en və uzunluq dairəsini Google Maps keçidinə çevirməyi və mövqeyi OLED ekranda göstərməyi addım-addım görəcəksən. Yazının sonunda ən çox rast gəlinən "məlumat gəlmir" və "mövqe tapılmır" problemlərinin səbəblərini və həllərini cədvəldə tapacaqsan.
NEO-6M GPS modulu nədir, necə işləyir?
GPS (Qlobal Mövqeləndirmə Sistemi) təxminən 20.200 km hündürlükdə fırlanan 30-dan çox peykdən ibarətdir. Hər peyk daxilindəki atom saatının vaxtını və öz orbit məlumatını fasiləsiz yayır. NEO-6M bu siqnalların yola çıxdığı an ilə özünə çatdığı an arasındakı fərqi ölçərək hər peykə olan məsafəni hesablayır; ən azı 4 peyk gördükdə en dairəsini, uzunluq dairəsini, hündürlüyü və öz saatındakı xətanı tapır. Yalnız 3 peyk görərsə, hündürlük olmadan ikiölçülü (2D) mövqe hesablaya bilər. Peyk siqnalları yer səthinə çox zəif çatır (təxminən -130 dBm); beton, metal dam və hətta sıx ağac örtüyü bu siqnalı xeyli kəsir. Buna görə GPS-in qızıl qaydası belədir: antena səmanı görməlidir.
| Xüsusiyyət | Dəyər |
|---|---|
| Qəbuledici çip | u-blox NEO-6M (u-blox 6 mövqeləndirmə mühərriki) |
| Kanal və siqnal | 50 kanal, GPS L1 C/A (1575,42 MHz), SBAS: EGNOS, WAAS, MSAS |
| Üfüqi dəqiqlik | 2,5 m CEP (SBAS ilə 2,0 m) |
| Sürət və istiqamət dəqiqliyi | 0,1 m/s və 0,5 dərəcə |
| İlk mövqe təyini müddəti (TTFF) | Soyuq 27 san, ilıq 27 san, isti 1 san |
| Həssaslıq | İzləmə -161 dBm, soyuq start -147 dBm |
| Yenilənmə tezliyi | Susmaya görə 1 Hz, ən çox 5 Hz |
| Rabitə | UART, susmaya görə 9600 baud 8N1, NMEA 0183 |
| Qidalanma | Plata: 3,3–5 V (stabilizatorlu); çip: 2,7–3,6 V |
| Cərəyan | Peyk axtararkən ~47 mA, izləmədə ~39 mA |
| İş temperaturu | -40 ilə +85 °C arası |
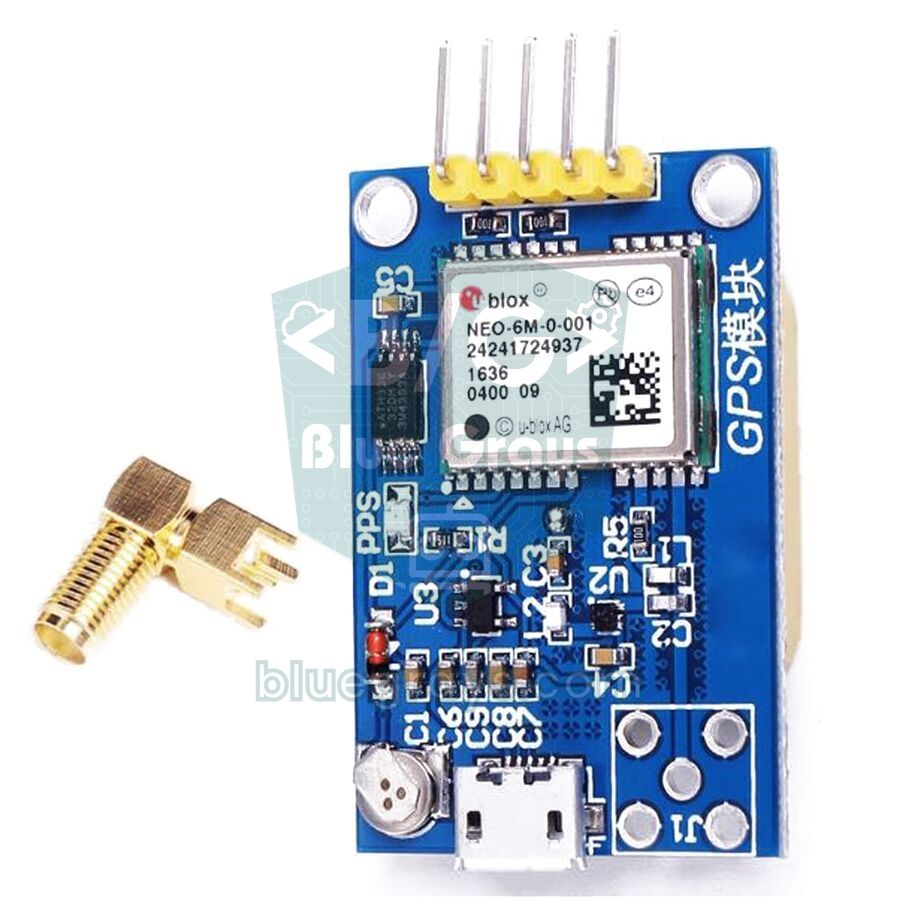
Aldığın plata yalnız 16×12 mm-lik NEO-6M çipindən ibarət deyil. Yayılmış GY-NEO6MV2 platalarında çiplə birlikdə 25×25 mm-lik keramik yamaq (patch) antena, modulu 3,3–5 V ilə qidalandırmağa imkan verən stabilizator, ayarları saxlayan kiçik EEPROM, saat və peyk məlumatını qoruyan doldurulan ehtiyat batareya və mövqe tapılanda yanıb-sönən LED olur. Bəzi platalarda, yuxarıdakı fotoda olduğu kimi, xarici antena üçün SMA və ya kiçik u.FL konnektoru və kompüterə birbaşa qoşulmaq üçün mikro USB girişi də var.
NEO-6M qoşulması: Arduino Uno, ESP32 və Raspberry Pi Pico
NEO-6M kompüterin serial portu kimi işləyən UART ilə əlaqə qurur və iki verilənlər xətti istifadə edir. Qayda sadədir: verilənlər xətləri çarpaz qoşulur. Modulun TX (göndərən) pini platanın RX (qəbul edən) pininə, modulun RX pini isə platanın TX pininə gedir. Arduino Uno-nun yeganə aparat serial portu (pin 0 və 1) USB ilə kod yükləmək və Serial Monitor üçün istifadə olunduğundan GPS-i SoftwareSerial ilə D4 və D3 pinlərinə qoşuruq. Serial rabitənin təfərrüatlarını UART serial rabitə yazısında tapa bilərsən.
| NEO-6M pini | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| VCC | 5V | VIN (5V) və ya 3V3 | VBUS (5V) və ya 3V3(OUT) |
| GND | GND | GND | GND |
| TX | D4 (SoftwareSerial RX) | GPIO 16 (RX2) | GP1 (UART0 RX) |
| RX | D3, 1 kΩ / 2 kΩ bölücü üzərindən | GPIO 17 (TX2) | GP0 (UART0 TX) |
| PPS (varsa) | Boş buraxıla bilər | Boş buraxıla bilər | Boş buraxıla bilər |
İlk mövqe təyini (fix): soyuq, ilıq və isti start
GPS modulunu ilk dəfə işə saldıqda dərhal mövqe verməməsi tamamilə normaldır. Mövqe hesablamaq üçün modula görünən peyklərin dəqiq orbit məlumatı (efemeris) lazımdır və hər peyk bu məlumatı təxminən 30 saniyədə bir yayır; bütün peyklərin təxmini orbit siyahısı olan almanax məlumatının hamısını endirmək isə 12,5 dəqiqə çəkir. Modul söndürülməzdən əvvəlki məlumatları nə qədər saxlaya bildiyindən asılı olaraq üç fərqli şəkildə başlayır. Məlumat vərəqindəki müddətlər bütün peyklərin güclü siqnal verdiyi sınaq şəraitində ölçülüb; platayla gələn kiçik keramik antena ilə bir neçə dəqiqə gözləmək adi haldır.
| Start növü | Modulda saxlanan məlumat | Məlumat vərəqi | Praktikada (açıq havada) |
|---|---|---|---|
| Soyuq start | Saat, mövqe və peyk məlumatı yoxdur (ilk istifadə və ya ehtiyat batareya boşdur) | 27 s | 1–5 dəqiqə; zəif siqnalda 10 dəqiqəni keçə bilər |
| İlıq start | Almanax, təxmini saat və mövqe var; efemeris köhnəlib (təxminən 4 saatdan uzun söndürülüb) | 27 s | 30 saniyə – 1 dəqiqə |
| İsti start | Aktual efemeris və saat var (qısa müddət əvvəl söndürülüb, ehtiyat batareya doludur) | 1 s | Bir neçə saniyə |
- Açıq havaya çıx: Ev daxilində, xüsusilə dəmir-betondan tikilmiş binalarda modul çox vaxt heç mövqe tapa bilmir. Sınaq üçün balkon, həyət və ya ən azı açıq pəncərənin qabağını istifadə et.
- Antenanı düzgün çevir: Keramik antenanın düz və açıq rəngli üzü səmaya baxmalıdır; antenanı tərsinə çevirmək və ya əllə örtmək siqnalı çox zəiflədir.
- Antenanı elektronikadan uzaq tut: ESP32-nin Wi-Fi antenası, açarlama stabilizatorları və uzun USB kabelləri küy yayır; antenanı platalardan bir neçə santimetr kənara yerləşdir.
- Səbrli ol və modulu tərpətmə: İlk mövqe təyini zamanı modulun qidasını kəsmə; hər yenidən başlatma axtarışı sıfırdan başladır.
- LED-ə bax: Platadakı LED mövqe tapılana qədər sönük qalır, mövqe təyin olunanda saniyədə bir yanıb-sönməyə başlayır.
- Ehtiyat batareyanı doldur: Batareya boşdursa, hər açılış soyuq start olur. Modulu bir neçə saat qidalı saxlamaq batareyanı doldurur və sonrakı açılışlar saniyələrə enir.
NMEA cümlələri: $GPGGA və $GPRMC necə oxunur?
NEO-6M tapdığı hər şeyi NMEA 0183 standartında, vergüllə ayrılmış düz mətn sətirləri kimi göndərir. Susmaya görə ayarda hər saniyə GGA, GLL, GSA, GSV, RMC və VTG olmaqla altı növ cümlə gəlir; TXT cümlələri isə adətən yalnız açılışda proqram versiyası kimi məlumat mesajları daşıyır. Hər cümlə $ ilə başlayır; GP prefiksi məlumatın GPS-dən gəldiyini, sonrakı üç hərf cümlənin növünü göstərir. Sətir sonundakı * işarəsindən sonra gələn iki simvol $ ilə * arasındakı bütün simvolların XOR-lanması ilə tapılan yoxlama cəmidir (checksum) və xarab sətirlər bununla süzülür. Mövqe üçün ən vacib iki cümlə bunlardır: $GPGGA,092750.00,4100.82500,N,02858.74000,E,1,08,1.01,39.2,M,36.9,M,,*67 və $GPRMC,092750.00,A,4100.82500,N,02858.74000,E,0.512,,281026,,,A*7E
| $GPGGA sahəsi | Nümunə | Mənası |
|---|---|---|
| Saat (UTC) | 092750.00 | 09:27:50 UTC (Azərbaycan vaxtı ilə 13:27:50) |
| En dairəsi | 4100.82500,N | 41 dərəcə 00,825 dəqiqə Şimal |
| Uzunluq dairəsi | 02858.74000,E | 28 dərəcə 58,74 dəqiqə Şərq |
| Fix keyfiyyəti | 1 | 0 = mövqe yoxdur, 1 = GPS, 2 = diferensial (SBAS) düzəlişli |
| Peyk sayı | 08 | Mövqe hesablamasında istifadə olunan peyklər |
| HDOP | 1.01 | Üfüqi dəqiqlik itkisi; 2-dən aşağı olması çox yaxşıdır |
| Hündürlük | 39.2,M | Orta dəniz səviyyəsindən 39,2 m |
| Geoid fərqi | 36.9,M | Dəniz səviyyəsi ilə WGS84 ellipsoidi arasındakı fərq |
| $GPRMC sahəsi | Nümunə | Mənası |
|---|---|---|
| Saat (UTC) | 092750.00 | Saat, dəqiqə, saniyə |
| Status | A | A = etibarlı mövqe, V = mövqe yoxdur |
| En / uzunluq dairəsi | 4100.82500,N / 02858.74000,E | GGA ilə eyni format |
| Sürət | 0.512 | Knot ilə (0,512 × 1,852 ≈ 0,95 km/saat) |
| İstiqamət | (boş) | Hərəkət istiqaməti, dərəcə; dayananda boş qala bilər |
| Tarix | 281026 | ggaayy formatında: 28.10.2026 |
| Rejim | A | A = muxtar, D = diferensial, N = məlumat yoxdur |
NMEA-dakı en və uzunluq dairəsi onluq dərəcə deyil, dərəcə və dəqiqə (ddmm.mmmm) formatındadır; Google Maps və əksər proqramlar isə onluq dərəcə istəyir. Çevirmək üçün en dairəsində ilk iki, uzunluq dairəsində ilk üç rəqəmi dərəcə kimi götür, qalan dəqiqəni 60-a bölüb əlavə et: 4100.82500 → 41 + 0,825 / 60 = 41,013750; 02858.74000 → 28 + 58,74 / 60 = 28,979000. Cənub (S) və qərb (W) dəyərləri mənfi işarə ilə yazılır. Onluq hissənin altıncı rəqəmi təxminən 11 sm-ə, beşinci rəqəmi 1,1 m-ə uyğun gəlir; NEO-6M-in dəqiqliyi 2,5 m olduğu üçün altı rəqəm kifayətdir.
Addım-addım: Arduino Uno ilə xam GPS məlumatını görmək
- NEO-6M-i cədvəldəki kimi qoş: VCC → 5V, GND → GND, GPS TX → D4, GPS RX → bölücü üzərindən D3.
- Aşağıdakı kodu yüklə; əlavə kitabxana lazım deyil, SoftwareSerial Arduino IDE ilə birlikdə gəlir.
- Serial Monitor-u aç və sürəti 115200 baud seç.
- Modulu açıq havaya və ya pəncərənin qabağına apar və $GP ilə başlayan sətirlərin axmasına bax.
- $GPRMC sətrindəki ikinci sahə V-dən A-ya dəyişəndə və LED yanıb-sönməyə başlayanda modul mövqeyi tapıb deməkdir.
1#include <SoftwareSerial.h>
2
3SoftwareSerial gpsSerial(4, 3);   // RX, TX → GPS TX D4'e, GPS RX D3'e / GPS TX to D4, GPS RX to D3
4
5void setup() {
6  Serial.begin(115200);           // Seri Monitör hızı / Serial Monitor speed
7  gpsSerial.begin(9600);          // NEO-6M varsayılan hızı / NEO-6M default baud rate
8  Serial.println(F("NEO-6M ham NMEA / raw NMEA"));
9}
10
11void loop() {
12  while (gpsSerial.available()) {
13    Serial.write(gpsSerial.read());   // gelen her baytı aynen aktar / pass every byte through
14  }
15}
Serial Monitor-da saniyədə bir dəfə altıdan doqquza qədər sətirdən ibarət blok görəcəksən (görünən peyk sayı artdıqca GSV cümləsi bir neçə sətrə bölünür). Modul hələ peyk tapmayıbsa, sətirlər $GPRMC,,V,,,,,,,,,,N*53 və $GPGGA,,,,,,0,00,99.99,,,,,,*48 kimi boş vergüllərlə dolu olur; bu xəta deyil, modulun işlədiyini, amma hələ mövqe hesablaya bilmədiyini göstərir. $GPGSV sətirlərində görünən peyklərin sayını və hər birinin siqnal gücünü (dB-Hz) izləyə bilərsən; 30 dB-Hz-dən yuxarı dəyərlər yaxşı siqnal deməkdir. Heç sətir gəlmirsə qoşulmanı, mənasız simvollar gəlirsə sürət ayarını yoxla.
TinyGPSPlus ilə en, uzunluq dairəsi, sürət və saatı oxumaq
NMEA sətirlərini əllə təhlil etmək əvəzinə Mikal Hart-ın TinyGPSPlus kitabxanasından istifadə etmək daha əlverişlidir. Library Manager-də "TinyGPSPlus" axtarıb quraşdıra bilərsən; quraşdırma addımlarını Arduino kitabxanasının əlavə edilməsi yazısında izah etdik. Diqqət: kitabxananın nümunə kodları 4800 baud ilə gəlir, NEO-6M isə 9600 baud istifadə edir. Nümunəni sürəti dəyişmədən işlətsən, mövqe həmişə INVALID görünəcək, çünki kitabxana xarab simvollardan bir cümlə belə çıxara bilmir. Aşağıdakı kod mövqeyi, sürəti, hündürlüyü, peyk sayını, tarixi və saatı saniyədə bir dəfə yazır və mövqeyi brauzerdə aça biləcəyin Google Maps keçidinə çevirir:
1#include <TinyGPSPlus.h>
2#include <SoftwareSerial.h>
3
4const int RX_PIN = 4;              // GPS TX → D4
5const int TX_PIN = 3;              // GPS RX ← D3 (bölücü üzerinden / through a divider)
6const uint32_t GPS_BAUD = 9600;    // NEO-6M varsayılanı / NEO-6M default
7
8TinyGPSPlus gps;
9SoftwareSerial gpsSerial(RX_PIN, TX_PIN);
10unsigned long lastPrint = 0;
11
12void setup() {
13  Serial.begin(115200);
14  gpsSerial.begin(GPS_BAUD);
15  Serial.println(F("NEO-6M + TinyGPSPlus"));
16}
17
18void loop() {
19  while (gpsSerial.available()) {
20    gps.encode(gpsSerial.read());        // her baytı ayrıştırıcıya ver / feed every byte to the parser
21  }
22  if (millis() - lastPrint >= 1000) {    // delay() yok, saniyede bir yaz / no delay(), print once per second
23    lastPrint = millis();
24    printInfo();
25  }
26}
27
28void printInfo() {
29  if (gps.charsProcessed() < 10) {
30    Serial.println(F("GPS verisi yok: kablolari ve baud hizini kontrol et / No GPS data: check wiring and baud"));
31    return;
32  }
33  Serial.print(F("Uydu / Sats: "));
34  Serial.println(gps.satellites.value());
35
36  if (gps.location.isValid()) {
37    Serial.print(F("Enlem / Lat: "));
38    Serial.println(gps.location.lat(), 6);
39    Serial.print(F("Boylam / Lng: "));
40    Serial.println(gps.location.lng(), 6);
41    Serial.print(F("Hiz / Speed: "));
42    Serial.print(gps.speed.kmph(), 1);
43    Serial.println(F(" km/h"));
44    Serial.print(F("Yukseklik / Alt: "));
45    Serial.print(gps.altitude.meters(), 1);
46    Serial.println(F(" m"));
47    // Google Haritalar bağlantısı / Google Maps link
48    Serial.print(F("https://www.google.com/maps/search/?api=1&query="));
49    Serial.print(gps.location.lat(), 6);
50    Serial.print(',');
51    Serial.println(gps.location.lng(), 6);
52  } else {
53    Serial.println(F("Konum yok, uydu araniyor / No fix yet, searching"));
54  }
55
56  if (gps.date.isValid() && gps.time.isValid()) {
57    char buf[32];
58    snprintf(buf, sizeof(buf), "%02d.%02d.%04d %02d:%02d:%02d UTC",
59             gps.date.day(), gps.date.month(), (int)gps.date.year(),
60             gps.time.hour(), gps.time.minute(), gps.time.second());
61    Serial.println(buf);                 // saat UTC'dir / time is UTC
62  }
63  Serial.println();
64}| Funksiya | Nə qaytarır? |
|---|---|
| gps.encode(c) | Gələn hər baytla çağırılır; etibarlı cümlə tamamlananda true qaytarır |
| gps.location.lat() / lng() | En və uzunluq dairəsi, onluq dərəcə ilə |
| gps.location.isValid() / age() | Etibarlı mövqe varmı / son yenilənmədən bəri keçən millisaniyə |
| gps.speed.kmph() | Yer sürəti, km/saat (mps() və knots() da var) |
| gps.course.deg() | Hərəkət istiqaməti, dərəcə (0 = şimal, 90 = şərq) |
| gps.altitude.meters() | Dəniz səviyyəsindən hündürlük, metr |
| gps.satellites.value() | Mövqe hesablamasında istifadə olunan peyk sayı |
| gps.hdop.hdop() | Üfüqi dəqiqlik itkisi (kiçik dəyər = yaxşı) |
| gps.date.day() / gps.time.hour() | UTC tarix və saat sahələri |
| TinyGPSPlus::distanceBetween(...) | İki koordinat arasındakı məsafə, metr |
| gps.failedChecksum() | Xarab gələn cümlələrin sayı; daim artırsa, məlumat itkisi var |
Kodun ən vacib qaydası loop() daxilində delay() istifadə etməməkdir. GPS saniyədə təxminən 500 bayt göndərir, SoftwareSerial-ın qəbul buferi isə yalnız 64 baytdır; uzun delay() zamanı bufer daşır, cümlələr yarımçıq qalır və TinyGPSPlus onları yoxlama cəmi xətası ilə atır. Buna görə ekrana yazmağı millis() ilə saniyədə bir dəfə edirik; təfərrüat üçün millis() və delay() fərqi yazısına bax. GPS saatı həmişə UTC-dir; Azərbaycan vaxtı üçün 4 saat əlavə et. Arduino Uno-da double əslində 32 bitlik float olduğundan en və uzunluq dairəsinin son rəqəmi təxminən yarım metr yuvarlaqlaşır; modulun 2,5 metrlik dəqiqliyi yanında bu fərq əhəmiyyətsizdir.
ESP32 ilə Serial2: mövqeyi OLED ekranda göstərmək
ESP32-də SoftwareSerial-a ehtiyac yoxdur: platada üç aparat UART-ı var və Serial2 istədiyin pinlərə təyin oluna bilər. Aşağıdakı nümunədə GPS GPIO 16 (RX2) və GPIO 17-yə (TX2) qoşulub; ESP32 3,3 V ilə işlədiyi üçün bölücüyə də ehtiyac qalmır. Mövqe, sürət və yerli saat I2C ilə GPIO 21 (SDA) və GPIO 22-yə (SCL) qoşulmuş 0,96 düymlük SSD1306 OLED ekranda göstərilir. Kod üçün TinyGPSPlus-dan əlavə Adafruit SSD1306 və Adafruit GFX kitabxanaları da lazımdır.
1#include <TinyGPSPlus.h>
2#include <Wire.h>
3#include <Adafruit_GFX.h>
4#include <Adafruit_SSD1306.h>
5
6#define GPS_RX 16                 // ESP32 RX2 ← GPS TX
7#define GPS_TX 17                 // ESP32 TX2 → GPS RX
8const int UTC_OFFSET = 3;         // Türkiye UTC+3, kendi saat dilimini yaz / set your own time zone
9
10TinyGPSPlus gps;
11Adafruit_SSD1306 display(128, 64, &Wire, -1);   // OLED: SDA 21, SCL 22
12unsigned long lastDraw = 0;
13
14String mapsLink() {
15  // Google Haritalar bağlantısı üret / build a Google Maps link
16  return "https://www.google.com/maps/search/?api=1&query=" +
17         String(gps.location.lat(), 6) + "," + String(gps.location.lng(), 6);
18}
19
20void drawScreen() {
21  display.clearDisplay();
22  display.setTextSize(1);
23  display.setCursor(0, 0);
24  display.print(F("Uydu/Sat: "));
25  display.print(gps.satellites.value());
26
27  if (gps.time.isValid()) {
28    int h = (gps.time.hour() + UTC_OFFSET + 24) % 24;   // yerel saat / local time
29    char t[12];
30    snprintf(t, sizeof(t), "%02d:%02d:%02d", h, gps.time.minute(), gps.time.second());
31    display.setCursor(80, 0);
32    display.print(t);
33  }
34
35  if (gps.location.isValid()) {
36    display.setCursor(0, 16);
37    display.print(F("Lat: "));
38    display.println(gps.location.lat(), 6);
39    display.print(F("Lng: "));
40    display.println(gps.location.lng(), 6);
41    display.setTextSize(2);                  // hız büyük yazılsın / speed in large digits
42    display.setCursor(0, 44);
43    display.print(gps.speed.kmph(), 1);
44    display.print(F(" km/h"));
45  } else {
46    display.setCursor(0, 24);
47    display.println(F("Uydu araniyor..."));
48    display.println(F("Searching for fix"));
49  }
50  display.display();
51}
52
53void setup() {
54  Serial.begin(115200);
55  Serial2.begin(9600, SERIAL_8N1, GPS_RX, GPS_TX);    // donanım UART2 / hardware UART2
56  if (!display.begin(SSD1306_SWITCHCAPVCC, 0x3C)) {
57    Serial.println(F("OLED bulunamadi / OLED not found"));
58    while (true) delay(10);
59  }
60  display.setTextColor(SSD1306_WHITE);
61}
62
63void loop() {
64  while (Serial2.available()) {
65    gps.encode(Serial2.read());              // NMEA baytlarını çöz / decode NMEA bytes
66  }
67  if (millis() - lastDraw >= 1000) {         // saniyede bir güncelle / refresh once per second
68    lastDraw = millis();
69    drawScreen();
70    if (gps.location.isValid()) {
71      Serial.println(mapsLink());            // Telegram ya da SMS ile gönderilebilir / can be sent via Telegram or SMS
72    }
73  }
74}
UTC_OFFSET dəyişəni GPS saatını yerli saata çevirir; Azərbaycan üçün 4-dür. mapsLink() funksiyası mövqeyi query=en,uzunluq parametri daşıyan Google Maps ünvanına çevirir. Bu keçidi Serial Monitor-dan kopyalayıb brauzerdə aça, Telegram botu ilə telefonuna göndərə və ya SIM800L GSM modulu ilə SMS kimi yollaya bilərsən. PSRAM-lı ESP32-WROVER platalarında GPIO 16 və 17 yaddaş üçün istifadə olunduğundan GPS-i məsələn GPIO 26 və 27-yə qoş; yalnız iki UART-ı olan ESP32-C3-də isə Serial2 əvəzinə Serial1 istifadə et.
Raspberry Pi Pico və MicroPython ilə GPS oxumaq
Raspberry Pi Pico-da GPS-i UART0-a qoşuruq: modulun TX-i GP1-ə, RX-i GP0-a gedir. MicroPython-da əlavə kitabxana quraşdırmadan NMEA sətirlərini özümüz təhlil edə bilərik; bu, cümlələrin quruluşunu öyrənmək üçün də əla məşqdir. Kod hər sətrin yoxlama cəmini təsdiqləyir, GGA-dan peyk sayını, RMC-dən mövqeyi, sürəti və saatı alır və dərəcə-dəqiqə formatını onluq dərəcəyə çevirir. Koddakı timeout=200 ayarı readline()-ın sətir sonunu 200 ms-ə qədər gözləməsini təmin edir; açılışda yarımçıq sətir gəlsə belə, yoxlama cəmi yoxlaması onu kənarlaşdırır. Cümlə növü f[0][3:] ilə alındığı üçün kod bir neçə peyk sistemindən istifadə edən modulların $GNRMC və $GNGGA sətirlərini də tanıyır. Kodu Thonny ilə işlətməyi bilmirsənsə, əvvəlcə MicroPython əsasları yazısına bax.
1from machine import UART, Pin
2
3# GP0 (TX) → GPS RX, GP1 (RX) ← GPS TX
4gps = UART(0, baudrate=9600, tx=Pin(0), rx=Pin(1), timeout=200, rxbuf=1024)
5
6def checksum_ok(line):
7    # $ ile * arasındaki karakterlerin XOR'u / XOR of the characters between $ and *
8    try:
9        body, cs = line[1:].split('*')
10        x = 0
11        for ch in body:
12            x ^= ord(ch)
13        return x == int(cs[:2], 16)
14    except ValueError:
15        return False
16
17def to_deg(value, hemi):
18    # ddmm.mmmm → ondalık derece / decimal degrees
19    dot = value.index('.')
20    deg = int(value[:dot - 2]) + float(value[dot - 2:]) / 60
21    return -deg if hemi in ('S', 'W') else deg
22
23sats = '0'
24while True:
25    raw = gps.readline()                       # bir NMEA satırı / one NMEA line
26    if not raw:
27        continue
28    try:
29        line = raw.decode().strip()
30    except UnicodeError:
31        continue                               # bozuk bayt / corrupted byte
32    if not line.startswith('$') or not checksum_ok(line):
33        continue
34    f = line.split('*')[0].split(',')
35    kind = f[0][3:]                            # GPRMC ya da GNRMC → RMC / GPRMC or GNRMC → RMC
36    if kind == 'GGA':
37        sats = f[7]                            # kullanılan uydu sayısı / satellites in use
38    elif kind == 'RMC':
39        if f[2] != 'A':
40            print('Uydu araniyor / searching, uydu/sats:', sats)
41            continue
42        lat = to_deg(f[3], f[4])
43        lon = to_deg(f[5], f[6])
44        kmh = float(f[7] or 0) * 1.852        # knot → km/sa / knots → km/h
45        t = f[1]
46        print('UTC {}:{}:{}  uydu/sats: {}'.format(t[0:2], t[2:4], t[4:6], sats))
47        print('Konum / position: {:.6f}, {:.6f}  {:.1f} km/h'.format(lat, lon, kmh))
48        print('https://www.google.com/maps/search/?api=1&query={:.6f},{:.6f}'.format(lat, lon))
NEO-6M ilə layihə ideyaları
- SMS ilə mövqe göndərən izləmə cihazı: NEO-6M və SIM800L ilə "LOKASIYA" yazılmış SMS-ə Google Maps keçidi ilə cavab verən avtomobil və ya velosiped izləmə cihazı.
- GPS məlumat qeydedicisi: Getdiyin marşrutu hər saniyə SD kart moduluna CSV kimi yaz, sonra kompüterdə xəritədə göstər.
- Velosiped sürət göstəricisi: Ani və ən yüksək sürəti, ümumi məsafəni OLED ekranda göstər; məsafəni ardıcıl nöqtələr arasında TinyGPSPlus::distanceBetween() ilə topla.
- Peyk saatlı rəqəmsal saat: Saatı GPS-dən al və RTC saat modulunu internetsiz saniyəsinə qədər tənzimlə.
- Coğrafi hasar (geofence) siqnalı: Təyin etdiyin nöqtədən 100 metrdən çox uzaqlaşıldıqda buzzer səsləndirən və ya bildiriş göndərən sistem.
- Uzaq məsafəli izləmə: Mövqeyi LoRa modulu ilə kilometrlərlə uzaqdakı qəbulediciyə göndər; batareya ilə işləyərkən ESP32 deep sleep ilə enerjiyə qənaət et.
Məlumat gəlmir və ya mövqe tapılmır: tez-tez rast gəlinən xətalar və həlləri
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Serial Monitor tamamilə boşdur | TX və RX tərsinə qoşulub, GND ortaq deyil və ya modula qida getmir | GPS TX-i platanın RX pininə (Uno-da D4) qoş, GND-ləri birləşdir, VCC-ni ölç |
| "No GPS detected: check wiring." | Kitabxanaya 5 saniyədə 10 simvol belə çatmayıb | Qoşulmanı və koddakı pin nömrələrini yoxla; TX ilə RX-in yerini dəyişib yoxla |
| Mənasız simvollar | Baud sürəti uyğun gəlmir | GPS üçün 9600, Serial Monitor üçün koddakı sürəti seç; alınmasa, 4800 və 38400-ü yoxla |
| Sətirlər gəlir, amma sahələr boşdur (,V,) | Modul işləyir, amma peyk tapmayıb | Açıq havaya çıx, antenanı səmaya çevir, 5–15 dəqiqə gözlə |
| Peyk sayı 0–3 arasında qalır | Zəif siqnal, tərs antena, boş u.FL konnektoru və ya yaxında küy mənbəyi | Antenanı yoxla, konnektoru möhkəm tax, antenanı ESP32-dən və stabilizatorlardan uzaqlaşdır |
| Xam məlumatda mövqe var, TinyGPSPlus INVALID deyir | loop() daxilindəki delay() səbəbindən bufer daşır; failedChecksum() artır | delay()-i sil, millis() istifadə et, encode()-u fasiləsiz çağır |
| Saat bir neçə saat geridə qalır | GPS saatı UTC-dir | Saat qurşağı fərqini əlavə et (Azərbaycan üçün +4) |
| Dayananda mövqe bir neçə metr sürüşür, sürət 0 deyil | Normal GPS küyü və binalardan əks olunan siqnallar | 2 km/saatdan aşağı sürətləri 0 say, HDOP yüksəkdirsə məlumatı keç, orta götür |
| Hər açılışda yenə dəqiqələrlə gözləyir | Ehtiyat batareya boşdur və ya platada batareya yoxdur | Modulu bir neçə saat açıq saxlayıb batareyanı doldur |
NEO-6M layihələrinə "haradayam, nə qədər sürətlə gedirəm, saat neçədir" suallarının cavabını çox aşağı xərclə əlavə edir; işin sirri antenanı səmaya yönəltmək və ilk mövqe təyininə səbrlə imkan verməkdir. Serial rabitəni daha yaxşı anlamaq üçün UART yazısına nəzər sala bilərsən. BlueGrays tətbiqində iki Arduino arasında serial rabitə, OLED ekran, microSD ilə məlumat qeydi, ESP32 deep sleep və Telegram bildirişli siqnalizasiya kimi GPS layihələrində də işinə yarayacaq layihələri dövrə sxemləri və addım-addım kodlarla tapa bilərsən.
Tez-tez verilən suallar
NEO-6M GPS modulu qapalı məkanda işləyirmi?
Adətən xeyr. Peyk siqnalları yer səthinə çox zəif çatır və beton və ya metal damlar onları xeyli kəsir. Açıq pəncərənin qabağında bəzən bir neçə peyk tutula bilər, amma etibarlı mövqe üçün antena səmanı birbaşa görməlidir; qapalı məkanda mövqe lazımdırsa, dama və ya pəncərəyə çıxarılan xarici aktiv antena istifadə et.
NEO-6M ilk mövqeyi nə qədər müddətə tapır?
Məlumat vərəqinə görə soyuq start 27 saniyə, isti start 1 saniyədir. Praktikada kiçik keramik antena ilə açıq havada ilk mövqe adətən 1–5 dəqiqə çəkir; ilk istifadədə və ya ehtiyat batareya boş olanda 10–15 dəqiqəyə çata bilər. Modul qısa müddət əvvəl söndürülübsə, bir neçə saniyəyə yenidən mövqe təyin edir.
NEO-6M GPS modulunun dəqiqliyi nə qədərdir?
İstehsalçı açıq səmada üfüqi dəqiqliyi 2,5 m CEP, SBAS düzəlişi ilə 2,0 m göstərir; bu, ölçmələrin yarısının real nöqtəyə 2,5 m-dən daha yaxın olması deməkdir. Şəhərdə binalardan əks olunan siqnallar xətanı 5–10 metrə çıxara bilər. Hündürlük ölçməsi isə üfüqi mövqedən daha az dəqiqdir.
NEO-6M 5V ilə işləyirmi, Arduino-ya birbaşa qoşulurmu?
Yayılmış GY-NEO6MV2 platalarında stabilizator olduğu üçün VCC 5 V ilə qidalandırıla bilər. Lakin çipin RX pini ən çox 3,6 V-a davam gətirir; Arduino Uno-nun 5 V-luq TX siqnalını 1 kΩ və 2 kΩ-luq gərginlik bölücü ilə azalt. Modulun TX çıxışı 3,3 V-dur və Uno bunu problemsiz oxuyur.
GPS modulu üçün internet və ya SIM kart lazımdırmı?
Xeyr. NEO-6M mövqeyi birbaşa peyklərdən gələn siqnallarla, pulsuz və internetsiz hesablayır. İnternet və ya SIM kart yalnız tapılan mövqeyi başqa yerə göndərmək istədikdə lazım olur; bunun üçün ESP32-nin Wi-Fi-ı və ya SIM800L kimi GSM modulu istifadə olunur.
NEO-6M ilə NEO-M8N arasındakı fərq nədir?
NEO-6M yalnız GPS peyklərindən istifadə edir. Daha yeni NEO-M8N isə GPS ilə yanaşı GLONASS, Galileo və ya BeiDou peyklərindən də eyni anda istifadə edə bilir; daha çox peyk gördüyü üçün şəhərdə daha sürətli və sabit mövqe tapır. M8N-in cümlələri adətən $GN ilə başlayır, amma TinyGPSPlus hər ikisini eyni kodla oxuyur.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
2 Arduino ilə birtərəfli rabitə
İki Arduino-nu tək naqillə danışdırırsan: birindəki düyməyə basanda o birindəki LED yanır, bir daha basanda sönür.

2 Arduino ilə ikitərəfli əlaqə
İki Arduino naqillə bir-birinə qoşulur və danışır: birinin düyməsinə basanda o birinin işığı yanır, yenidən basanda sönür.

ESP32 temperatur loqqeri (DHT22 + DS1307 RTC + microSD + OLED)
ESP32 ilə zaman etiketli temperatur və rütubət qeydiyyat sistemi qur! Bu layihədə DHT22 sensoru ilə dəqiqədə bir temperatur və rütubət oxuyub DS1307 RTC modulundan aldığın real zaman etiketi ilə microSD karta CSV formatında yazırıq. OLED ekranda iri yazı ilə son temperatur, rütubət faizi, zaman damğası və ümumi qeyd sayı canlı göstərilir.

ESP32 HTTPClient + hava proqnozu API (SSD1306 OLED ekranlı)
Bu layihədə ESP32 ilə internet üzərindən hava proqnozu API-sinə (wttr.in) HTTPClient.h istifadə edərək REST API sorğusu göndəririk. I2C LCD versiyasından fərqli olaraq burada SSD1306 OLED (128×64) ekran istifadə edirik; böyük yazı və vektor ikonlarla zəngin görünüş əldə olunur. Hava üçün 7 vektor ikon (günəşli, yağışlı, qarlı və digərləri) bitmap faylı olmadan çəkilir.

ESP32 Deep Sleep — batareya qənaəti (OLED + RTC RAM sayğac)
ESP32-nin Deep Sleep rejimi CPU-nu və əksər periferiyaları söndürərək cərəyan istehlakını təxminən 10µA səviyyəsinə endirir; batareya ilə işləyən IoT cihazları üçün çox vacibdir. Bu layihədə üç oyanma mənbəyi istifadə edirik: taymer (15 san), xarici pin (EXT0, GPIO 33-dəki düymə) və toxunma pini (T0/GPIO 4). RTC_DATA_ATTR ilə işarələnən sayğaclar deep sleep boyunca qorunur.

ESP32 NTP ilə internetdən real vaxt
ESP32 Wi-Fi-a qoşulub NTP (Network Time Protocol) serverlərindən millisaniyə dəqiqliyi ilə real vaxtı çəkir. configTzTime() funksiyası sayəsində Türkiyə saat qurşağı (TRT, UTC+3) avtomatik tətbiq olunur; yay/qış saatı tətbiq edən ölkələrdə DST keçidi POSIX TZ sətri ilə avtomatik idarə olunur. Saat həm Serial Monitor-a, həm də istəyə bağlı I2C LCD-yə yazdırılır.

ESP32 hərəkət siqnalizasiya sistemi (PIR + buzzer + LED + Telegram)
PIR sensoru hərəkət aşkarlayanda buzzer-i və LED-i işə salan, eyni zamanda Telegram vasitəsilə sahibinə ani bildiriş göndərən ağıllı təhlükəsizlik siqnalizasiyası. Təkrarlanan həyəcanların tezliyini məhdudlaşdırmaq üçün 30 saniyəlik gözləmə müddəti (cooldown) var; bu müddət PIR sensorunun yanlış aşkarlamalarını aradan qaldırmır. Ev, qaraj, anbar və ya iş otağı kimi yerlərdə istifadə oluna bilər.

ESP32 RTC DS1307 ilə rəqəmsal saat (I2C + LCD)
Bu layihədə DS1307 real vaxt saatı (RTC) modulu ilə 16x2 I2C LCD ekranda saat və tarix məlumatı göstəririk. DS1307 batareya dəstəkli RTC-dir; ESP32 söndürülsə belə vaxtı saxlayır. Hər iki modul eyni I2C xəttini (SDA/SCL) paylaşır, beləcə cəmi iki siqnal naqili ilə çoxlu cihaz idarəsini öyrənmiş oluruq. Bu layihə ilə I2C rabitə protokolunu, RTC modullarının iş prinsipini və LCD ekranda dinamik məlumat göstərilməsini praktik şəkildə öyrənəcəksən.