
Titrəyiş mühərriki Arduino: modul qoşulması, PWM və haptik naxışlar
Titrəyiş mühərriki Arduino: ERM coin mühərrik modulu, tranzistor və diod, PWM ilə şiddət, haptik naxışlar, ağıllı əsa, ESP32 və Pico kodları, DRV2605 qeydi.

Titrəyiş mühərriki Arduino layihələrində səsə və ya işığa ehtiyac olmadan istifadəçiyə məlumat verməyin ən asan yoludur. Telefonların səssiz rejimdə titrəməsini, ağıllı saatların biləyə toxunurmuş kimi xəbərdarlıq verməsini və oyun pultlarındakı silkələnməni həmişə bu kiçik mühərriklər təmin edir. Hobbi elektronikasında ən çox istifadə olunan növ, diametri 10 mm və qalınlığı cəmi 2–3 mm olan coin (metal pul) tipli ERM titrəyiş mühərrikidir. Tək mühərrik Arduino pininə birbaşa qoşula bilməz, amma üzərində tranzistor və diod olan hazır titrəyiş mühərriki modulu sayəsində üç naqillə işlədilə bilər.
Bu bələdçidə ERM mühərrikin necə titrədiyini, modulun içindəki tranzistorun və diodun niyə lazım olduğunu və mühərrikin nə qədər cərəyan çəkdiyini öyrənəcəksən. Sonra titrəyişi PWM ilə pilləli şəkildə tənzimləyəcək, mühərrikin zəif güc səviyyəsində niyə heç fırlanmadığını və bunun "start impulsu" ilə necə həll olunduğunu görəcəyik. Qısa toxunuş, cüt toxunuş, ürək döyüntüsü və SOS kimi haptik naxışları delay() istifadə etmədən ifa edən kod yazacaq, məsafəyə görə titrəyən ağıllı əsa məntiqini quracağıq. Son bölmələrdə ESP32-nin toxunma pininə toxunanda titrəyişlə əks əlaqə verən nümunə, Raspberry Pi Pico üçün MicroPython kodu və qabaqcıl haptik effektlər üçün DRV2605 sürücüsü var.
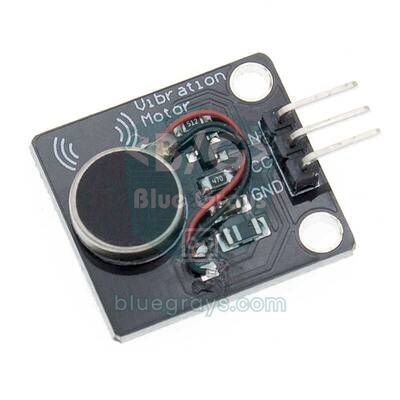
Titrəyiş mühərriki nədir, necə işləyir?
ERM ingiliscə "Eccentric Rotating Mass", yəni ekssentrik fırlanan kütlə deməkdir. Mühərrikin valında ağırlıq mərkəzi tam ortada olmayan kiçik bir kütlə var. Mühərrik fırlandıqca bu balanssız kütlə mühərriki hər dövrdə bir istiqamətə dartır və bu dartılma titrəyiş kimi hiss olunur. Coin tipli mühərriklərdə kütlə yastı gövdənin içində fırlanır, çöldə hərəkət edən heç bir hissə yoxdur; buna görə də yapışdırıb istifadə etmək çox asandır. Silindr tipli ERM mühərriklərdə isə yarımay formalı metal ağırlıq çöldədir və daha güclü titrəyir. Titrəyişin həm şiddəti, həm də tezliyi mühərrikin sürətindən asılıdır: gərginlik artdıqca mühərrik sürətlənir, titrəyiş həm güclənir, həm də incəlir. Telefonlarda və oyun pultlarında getdikcə daha çox istifadə olunan LRA (xətti rezonans aktuatoru) isə fərqli işləyir: yay üzərindəki maqniti irəli-geri titrədir və yalnız öz rezonans tezliyindəki dəyişən siqnalla düzgün işləyir, düz DC gərginliklə yox. Arduino dəstlərindəki modullar demək olar ki, həmişə ERM olur.
| Xüsusiyyət | Tipik coin ERM mühərrik (məs. 1027) |
|---|---|
| Ölçü | Diametri 10 mm, qalınlığı 2,7 mm |
| Nominal gərginlik | 3 V (təxminən 2,5–3,5 V arası) |
| İşçi cərəyan | 3 V-da təxminən 60–90 mA |
| Start cərəyanı | Qısa müddətə 100–120 mA |
| Sürət | Təxminən 10.000–13.000 dövr/dəq |
| Titrəyiş tezliyi | Təxminən 160–220 Hz |
| Ən aşağı start gərginliyi | Təxminən 2–2,3 V; bundan aşağıda mühərrik fırlanmağa başlamır |
Titrəyiş mühərriki modulunun içində nələr var?
Arduino Uno pini ən çox 40 mA verə bilər, təhlükəsiz hədd isə 20 mA ətrafındadır. ESP32 və Pico pinləri daha da zəifdir. Titrəyiş mühərriki isə 60–120 mA çəkir və sarğı kimi davranır: cərəyan kəsildiyi anda uclarında əks istiqamətdə yüksək gərginlik impulsu yaranır. Buna görə mühərriki birbaşa pinə qoşmaq həm pini yorur, həm də mikrokontrolleri sıfırlaya və ya sıradan çıxara bilər. Hazır modul bu problemi üç hissə ilə həll edir:
- Sürücü tranzistoru: Adətən S8050 və ya buna bənzər kiçik NPN tranzistor, bəzi modullarda N kanallı MOSFET. Arduino pini cəmi bir neçə milliamper idarəetmə cərəyanı verir, mühərrik cərəyanı tranzistordan keçir. Tranzistorun açar kimi necə işlədiyini Tranzistor nədir? yazısında izah etmişik.
- Baza rezistoru: Pindən tranzistora gedən cərəyanı məhdudlaşdırır; 1 kΩ ətrafında dəyər həm 5 V, həm də 3,3 V-luq platalarla işləyir.
- Sərbəst keçid (flyback) diodu: Mühərrikə əks paralel qoşulan bu diod, mühərrik söndükdə yaranan gərginlik impulsunu qısa qapayaraq tranzistoru qoruyur. Diodun vəzifəsi haqqında Diod nədir? yazısından oxuya bilərsən.
Modulların çoxunda üç pin olur: VCC, GND və siqnal pini IN (bəzi platalarda S və ya SIG). IN pininə HIGH verəndə tranzistor keçiriciliyə keçir və mühərrik fırlanır. Modulun özü 3,3–5 V ilə işləyir. 5 V ilə qidalandıranda tranzistordakı kiçik düşmədən sonra mühərrik təxminən 4,5 V görür; bu, 3 V-luq mühərrikin nominal dəyərindən yüksəkdir. Qısa xəbərdarlıqlar üçün problem olmur, amma mühərrik uzun müddət fasiləsiz işləyəcəksə, PWM ilə gücü təxminən 60–70%-ə qədər məhdudlaşdırmaq mühərrikin ömrünü uzadır.
Qoşulma: Arduino Uno, ESP32 və Raspberry Pi Pico
Aşağıdakı cədvəldə bu yazıdakı bütün kodların istifadə etdiyi pinlər var. Mühərrik pini hər platada PWM verə bilən pin olmalıdır. ESP32-də və Pico-da IN pininə gedən 3,3 V-luq siqnal tranzistoru idarə etmək üçün kifayətdir; modulun VCC pinini isə daha güclü titrəyiş üçün 5 V-a, daha yumşaq titrəyiş üçün 3,3 V-a qoşa bilərsən. Hansı qidanı seçsən seç, GND-lər mütləq ortaq olmalıdır.
| Qoşulma | Arduino Uno | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| Modul VCC | 5V | VIN (5 V) və ya 3V3 | VBUS (5 V) və ya 3V3(OUT) |
| Modul GND | GND | GND | GND |
| Modul IN | D5 (PWM) | GPIO 25 | GP15 |
| Düymə (digər ayağı GND-yə) | D2 | Toxunma pini GPIO 4 (T0) | GP14 |
| HC-SR04 TRIG (əsa nümunəsi) | D9 | - | - |
| HC-SR04 ECHO (əsa nümunəsi) | D10 | - | - |
İlk kod: yandır-söndür və PWM ilə titrəyiş şiddəti
Titrəyiş mühərriki modulunu LED kimi düşünə bilərsən: digitalWrite(HIGH) mühərriki tam gücdə işlədir, analogWrite() isə PWM ilə orta gərginliyi və beləliklə titrəyiş şiddətini tənzimləyir. Arduino Uno-nun D5 və D6 pinləri təxminən 980 Hz, digər PWM pinləri təxminən 490 Hz tezlikdə işləyir. PWM-in əsaslarını PWM nədir? yazısında ətraflı izah etmişik. ERM mühərriklərin vacib bir xüsusiyyəti var: dayanmış mühərriki fırlanmağa başlatmaq, fırlanan mühərriki fırlanmağa davam etdirməkdən daha çox güc tələb edir. Buna görə aşağı PWM dəyəri ilə başlatdığın mühərrik heç tərpənməyə bilər. Həll yolu mühərriki bir neçə on millisaniyə tam gücdə başlatıb sonra istədiyin dəyərə endirməkdir; buna start impulsu (kick-start) deyilir. Aşağıdakı kod əvvəlcə tam gücdə qısa titrəyiş edir, sonra şiddəti addım-addım artırır və hər addımı Serial Monitor-a yazır.
1const int MOTOR_PIN = 5;            // PWM pini (Uno'da ~980 Hz) / PWM pin (~980 Hz on Uno)
2
3// Kalkış darbesiyle istenen güce geç / start with a kick, then go to the requested power
4void motorGuc(int guc) {
5  static int oncekiGuc = 0;
6  if (guc > 0 && oncekiGuc == 0 && guc < 200) {
7    analogWrite(MOTOR_PIN, 255);    // durgun motoru tam güçle kaldır / kick a stopped motor at full power
8    delay(30);
9  }
10  analogWrite(MOTOR_PIN, guc);      // 0-255 arası güç / power between 0 and 255
11  oncekiGuc = guc;
12}
13
14void setup() {
15  Serial.begin(9600);
16  pinMode(MOTOR_PIN, OUTPUT);
17
18  motorGuc(255);                    // 300 ms tam güç / 300 ms at full power
19  delay(300);
20  motorGuc(0);
21  delay(1000);
22}
23
24void loop() {
25  for (int guc = 60; guc <= 255; guc += 15) {
26    Serial.print("PWM: ");
27    Serial.println(guc);
28    motorGuc(guc);
29    delay(700);
30    motorGuc(0);                    // her adım arasında dur / stop between steps
31    delay(500);
32  }
33  delay(2000);
34}
Kodu işə salanda mühərrikin müəyyən PWM dəyərindən aşağıda ümumiyyətlə titrəmədiyini və ya çox zəif titrədiyini görəcəksən. 5 V qidada bu hədd adətən 70–110 arasındadır; dəqiq dəyər mühərrikdən və moduldan asılı olaraq dəyişir. Serial Monitor-da mühərrikin ilk dəfə aydın hiss olunduğu dəyəri qeyd et və layihəndə bunu ən aşağı güc kimi istifadə et. Start impulsu sayəsində bu həddən bir qədər aşağı dəyərlər də işləyə bilər, çünki mühərrik bir dəfə fırlanmağa başlayandan sonra daha az güclə fırlanmağa davam edir.
| PWM dəyəri (5 V qida) | Orta gərginlik | Hiss olunan titrəyiş |
|---|---|---|
| 0–60 | 0–1,2 V | Yoxdur, mühərrik fırlanmır |
| 70–110 | 1,4–2,2 V | Hədd zonası; start impulsu lazım ola bilər |
| 120–170 | 2,4–3,3 V | Yüngül və orta titrəyiş, uzun müddətli xəbərdarlıqlar üçün idealdır |
| 180–255 | 3,5–4,5 V | Güclü titrəyiş, qısa və diqqət çəkən xəbərdarlıqlar üçün |
Haptik naxışlar: qısa toxunuş, cüt toxunuş, ürək döyüntüsü və SOS
Tək tip titrəyiş yalnız "nəsə oldu" deyir. Fərqli naxışlar isə istifadəçiyə nə olduğunu da anladır: qısa toxunuş təsdiqi, iki qısa toxunuş xəbərdarlığı, uzun titrəyiş həyəcan siqnalını, ürək döyüntüsünə bənzəyən ritm isə xatırlatmanı bildirə bilər. İnsan əli 20–30 ms-dən qısa titrəyişləri çətin hiss edir, ERM mühərrik də sürətlənmək üçün təxminən 30–50 ms-ə ehtiyac duyur. Buna görə naxışlarda ən qısa titrəyişi 40–60 ms, iki titrəyiş arasındakı boşluğu ən azı 80–100 ms saxla. Aşağıdakı kodda hər naxış {güc, müddət} cütlərindən ibarət massivdir. Naxışı ifa edən funksiya millis() ilə işləyir, yəni naxış davam edərkən loop() başqa işlər də görə bilər. D2-yə qoşulmuş düyməyə hər basanda növbəti naxış ifa olunur.
1const int MOTOR_PIN = 5;
2const int BUTON_PIN = 2;            // diğer ucu GND / other leg to GND
3
4struct Adim { uint8_t guc; uint16_t sure; };   // güç 0-255, süre ms / power 0-255, duration ms
5
6const Adim TIK[]       = {{255, 50}};
7const Adim CIFT_TIK[]  = {{255, 50}, {0, 100}, {255, 50}};
8const Adim UZUN[]      = {{200, 600}};
9const Adim KALP[]      = {{255, 60}, {0, 120}, {180, 80}, {0, 600}, {255, 60}, {0, 120}, {180, 80}};
10const Adim SOS[]       = {{255, 100}, {0, 100}, {255, 100}, {0, 100}, {255, 100}, {0, 300},
11                          {255, 350}, {0, 100}, {255, 350}, {0, 100}, {255, 350}, {0, 300},
12                          {255, 100}, {0, 100}, {255, 100}, {0, 100}, {255, 100}};
13const Adim ARTAN[]     = {{120, 150}, {160, 150}, {200, 150}, {255, 300}};
14
15struct Desen { const Adim *adimlar; uint8_t adet; const char *ad; };
16const Desen DESENLER[] = {
17  {TIK, 1, "Tik"}, {CIFT_TIK, 3, "Cift tik / Double tap"}, {UZUN, 1, "Uzun / Long"},
18  {KALP, 7, "Kalp atisi / Heartbeat"}, {SOS, 17, "SOS"}, {ARTAN, 4, "Artan / Ramp"}
19};
20const uint8_t DESEN_SAYISI = sizeof(DESENLER) / sizeof(DESENLER[0]);
21
22const Adim *calanDesen = nullptr;   // şu an çalan desen / pattern now playing
23uint8_t calanAdet = 0, adimNo = 0;
24unsigned long adimBaslangic = 0;
25
26void desenBaslat(const Desen &d) {
27  calanDesen = d.adimlar;
28  calanAdet = d.adet;
29  adimNo = 0;
30  adimBaslangic = millis();
31  analogWrite(MOTOR_PIN, calanDesen[0].guc);
32  Serial.println(d.ad);
33}
34
35void desenGuncelle() {              // loop'ta sürekli çağır / call it continuously in loop
36  if (calanDesen == nullptr) return;
37  if (millis() - adimBaslangic < calanDesen[adimNo].sure) return;
38  adimNo++;
39  if (adimNo >= calanAdet) {        // desen bitti / pattern finished
40    analogWrite(MOTOR_PIN, 0);
41    calanDesen = nullptr;
42    return;
43  }
44  adimBaslangic = millis();
45  analogWrite(MOTOR_PIN, calanDesen[adimNo].guc);
46}
47
48void setup() {
49  Serial.begin(9600);
50  pinMode(MOTOR_PIN, OUTPUT);
51  pinMode(BUTON_PIN, INPUT_PULLUP);
52}
53
54void loop() {
55  static uint8_t siradaki = 0;
56  static bool oncekiBasili = false;
57  bool basili = (digitalRead(BUTON_PIN) == LOW);
58  if (basili && !oncekiBasili && calanDesen == nullptr) {   // yeni basış / new press
59    desenBaslat(DESENLER[siradaki]);
60    siradaki = (siradaki + 1) % DESEN_SAYISI;
61  }
62  oncekiBasili = basili;
63  desenGuncelle();
64  delay(5);                         // basit ark önleme / simple debounce
65}
Naxışları dəyişmək üçün yalnız massivləri redaktə etmək kifayətdir; ifa funksiyası eyni qalır. SOS naxışında qısa titrəyişlər 100 ms, uzunlar 350 ms, hərflər arası boşluq isə 300 ms-dir; bu nisbətlər Morze əlifbasının "nöqtə, tire" quruluşuna uyğundur. İstifadəçilər naxışları qarışdırmasın deyə onları bir-birindən nəzərəçarpacaq dərəcədə fərqli saxla: sayları fərqli olsun (bir, iki, üç titrəyiş) və ya müddətləri aydın şəkildə ayrılsın. Naxışları layihəyə əlavə etməzdən əvvəl bir neçə nəfərə yoxlat və hansı naxışın nə demək olduğunu təxmin etmələrini xahiş et; haptik dizaynda ən yaxşı ölçü budur.
Geyilə bilən xəbərdarlıq və ağıllı əsa
Titrəyiş mühərriki səsin narahatedici olduğu və ya eşidilmədiyi yerlərdə önə çıxır. Geyilə bilən layihələrdə mühərriki bilərziyin, əlcəyin və ya kəmərin içində, dəriyə yaxın yerə yerləşdir. Biləyin daxili tərəfi, ovuc içi və barmaq ucları titrəyişə ən həssas bölgələrdir. Mühərriki parçaya boş tikmək əvəzinə sərt səthə, məsələn 3D çap qutunun daxili divarına ikitərəfli lentlə yapışdırmaq titrəyişi daha yaxşı ötürür. Görmə qabiliyyəti məhdud insanlar üçün ağıllı əsa layihələrində isə mühərrik tutacağın tam baş barmağın altına düşən hissəsinə yerləşdirilir və maneənin məsafəsi titrəyişin tezliyinə və şiddətinə çevrilir: maneə yaxınlaşdıqca titrəyişlər sıxlaşır və güclənir, çox yaxında fasiləsiz titrəyişə çevrilir. Aşağıdakı kod bu məntiqi HC-SR04 məsafə sensoru ilə göstərir.
1const int TRIG_PIN  = 9;
2const int ECHO_PIN  = 10;
3const int MOTOR_PIN = 5;
4const int UZAK_CM   = 150;          // bunun ötesinde titreşim yok / no vibration beyond this
5const int YAKIN_CM  = 30;           // bunun altında sürekli titreşim / continuous below this
6
7int mesafeOlc() {
8  digitalWrite(TRIG_PIN, LOW);
9  delayMicroseconds(2);
10  digitalWrite(TRIG_PIN, HIGH);
11  delayMicroseconds(10);
12  digitalWrite(TRIG_PIN, LOW);
13  unsigned long sure = pulseIn(ECHO_PIN, HIGH, 12000);   // ~2 m zaman aşımı / ~2 m timeout
14  if (sure == 0) return 999;                              // yankı yok / no echo
15  return sure / 58;                                       // cm
16}
17
18void setup() {
19  pinMode(TRIG_PIN, OUTPUT);
20  pinMode(ECHO_PIN, INPUT);
21  pinMode(MOTOR_PIN, OUTPUT);
22}
23
24void loop() {
25  int cm = mesafeOlc();
26  if (cm > UZAK_CM) {
27    analogWrite(MOTOR_PIN, 0);               // yol açık / path is clear
28    delay(60);
29  } else if (cm <= YAKIN_CM) {
30    analogWrite(MOTOR_PIN, 255);             // dur uyarısı / stop warning
31    delay(60);
32  } else {
33    int guc   = map(cm, UZAK_CM, YAKIN_CM, 150, 255);   // yaklaştıkça güçlenir / stronger when closer
34    int bosluk = map(cm, UZAK_CM, YAKIN_CM, 900, 150);  // yaklaştıkça sıklaşır / more frequent when closer
35    analogWrite(MOTOR_PIN, guc);
36    delay(80);                               // 80 ms titreşim / 80 ms buzz
37    analogWrite(MOTOR_PIN, 0);
38    delay(bosluk);
39  }
40}
Bu kod sadə qalsın deyə delay() istifadə edir və gözləmə müddətində yeni ölçmə aparmır; real əsada əvvəlki bölmədəki kimi millis() əsaslı struktur istifadə etmək daha yaxşı reaksiya verir. Ən aşağı gücü 150-də saxlamağımızın səbəbi uzaqdakı maneələrdə mühərrikin həddən aşağıda qalıb heç fırlanmamasının qarşısını almaqdır. Su gölməçəsi xəbərdarlığı, yıxılma aşkarlanması, SOS və batareya hesabı ilə tam layihə üçün Ağıllı əsa Arduino layihəsi yazısına, sensorun təfərrüatları üçün HC-SR04 məsafə sensoru bələdçisinə baxa bilərsən.
Cərəyan, qida mənbəyi və batareya ömrü
Coin mühərrik işləyərkən 60–90 mA, start anında qısa müddətə 100 mA-dən çox cərəyan çəkir. Bu, Arduino Uno-nun 5V pininin USB-dən rahatlıqla verə biləcəyi dəyərdir. Problem adətən batareya ilə qidalanan və gərginliyi onsuz da həddə olan dövrələrdə və ya eyni anda bir neçə mühərrikin işlədiyi layihələrdə çıxır: mühərrik start verəndə gərginlik bir anlığa düşür və plata sıfırlanır. Bunun qarşısını almaq üçün modulun VCC və GND pinləri arasına 47–100 µF-lıq elektrolit kondensator əlavə et və bir neçə mühərrik istifadə edirsənsə, onları eyni anda yox, bir neçə millisaniyə fasilə ilə başlat. Batareya ömrünü hesablayanda mühərrikin fasiləsiz yox, qısa aralıqlarla işlədiyini nəzərə al: məsələn, dəqiqədə cəmi 3 saniyə işləyən 80 mA-lik mühərrikin orta cərəyanı cəmi 4 mA-dir. Öz layihənin dəyərləri ilə Batareya ömrü alətindən istifadə edərək neçə saat dayanacağını tapa bilərsən.
ESP32 ilə toxunma əks əlaqəsi
ESP32-nin iki üstünlüyü titrəyiş mühərriki ilə çox yaxşı birləşir: platada kapasitiv toxunma pinləri var və PWM yaradan LEDC bloku tezliyi sərbəst tənzimləməyə imkan verir. Aşağıdakı kod GPIO 4-ə (T0) qoşulmuş naqilə və ya mis folqaya toxunulduqda telefon ekranındakı kimi qısa "klik" titrəyişi verir; toxunuş 1 saniyədən uzun çəkərsə, uzun titrəyişlə təsdiq edir. PWM tezliyini 20 kHz etdik; bu tezlik insan qulağının eşitmə həddindədir, beləliklə mühərrik sürücüsündən gələ biləcək nazik vızıltı da yox olur. Kod ESP32 Arduino nüvəsinin həm 2.x, həm də 3.x versiyası ilə kompilyasiya olunur, çünki LEDC funksiyalarının adı bu iki versiyada fərqlidir.
1const int MOTOR_PIN   = 25;         // modül IN / module IN
2const int DOKUNMA_PIN = T0;         // GPIO 4, kapasitif dokunma / capacitive touch
3const int PWM_FREKANS = 20000;      // 20 kHz, duyulmaz / 20 kHz, inaudible
4const int PWM_BIT     = 8;          // 0-255 çözünürlük / 0-255 resolution
5const int PWM_KANAL   = 0;          // yalnız 2.x için / only for core 2.x
6
7void motorYaz(uint8_t guc) {
8#if ESP_ARDUINO_VERSION_MAJOR >= 3
9  ledcWrite(MOTOR_PIN, guc);        // 3.x: pin numarasıyla / 3.x: by pin number
10#else
11  ledcWrite(PWM_KANAL, guc);        // 2.x: kanal numarasıyla / 2.x: by channel number
12#endif
13}
14
15void titret(uint8_t guc, int ms) {
16  motorYaz(guc);
17  delay(ms);
18  motorYaz(0);
19}
20
21int esik = 0;
22
23void setup() {
24  Serial.begin(115200);
25#if ESP_ARDUINO_VERSION_MAJOR >= 3
26  ledcAttach(MOTOR_PIN, PWM_FREKANS, PWM_BIT);
27#else
28  ledcSetup(PWM_KANAL, PWM_FREKANS, PWM_BIT);
29  ledcAttachPin(MOTOR_PIN, PWM_KANAL);
30#endif
31  long toplam = 0;                  // dokunulmamış değeri ölç / measure the untouched value
32  for (int i = 0; i < 20; i++) {
33    toplam += touchRead(DOKUNMA_PIN);
34    delay(10);
35  }
36  esik = (toplam / 20) * 7 / 10;    // %70'inin altı dokunuş / below 70% means touched
37  Serial.printf("Dokunma esigi / Touch threshold: %d\n", esik);
38  titret(255, 60);                  // hazır işareti / ready signal
39}
40
41void loop() {
42  static bool dokunuyor = false;
43  static unsigned long dokunmaBasi = 0;
44  static bool uzunVerildi = false;
45  int deger = touchRead(DOKUNMA_PIN);   // dokununca değer düşer / value drops when touched
46
47  if (deger < esik && !dokunuyor) {     // dokunuş başladı / touch started
48    dokunuyor = true;
49    uzunVerildi = false;
50    dokunmaBasi = millis();
51    titret(255, 40);                    // kısa tık / short click
52  } else if (deger < esik && !uzunVerildi && millis() - dokunmaBasi > 1000) {
53    titret(200, 400);                   // uzun basış onayı / long-press confirmation
54    uzunVerildi = true;
55  } else if (deger >= esik) {
56    dokunuyor = false;
57  }
58  delay(20);
59}
ESP32-də toxunma pininin dəyəri toxunulmayanda adətən 50–80 ətrafında olur və barmaqla toxunanda nəzərəçarpacaq dərəcədə düşür; kod buna görə açılışda orta dəyəri ölçüb həddi avtomatik hesablayır. ESP32-S2 və S3-də isə toxunma dəyərləri əks istiqamətdədir, toxunanda artır; bu platalarda müqayisəni tərsinə çevirməlisən. Modulun VCC pinini ESP32-nin VIN pininə qoşsan, mühərrik 5 V ilə daha güclü titrəyir; IN pinindəki 3,3 V-luq siqnal tranzistoru idarə etmək üçün kifayətdir. Bu quruluşu Wi-Fi və ya Bluetooth ilə birləşdirərək telefona bildiriş gələndə titrəyən bilərzik və ya ESP32 BLE ilə idarə olunan xəbərdarlıq cihazı düzəldə bilərsən.
Raspberry Pi Pico və MicroPython ilə titrəyiş mühərriki
Raspberry Pi Pico-da hər GPIO pini PWM yarada bilər. MicroPython-da PWM sinfinin duty_u16() funksiyası 0 ilə 65535 arasında dəyər qəbul edir; 65535 tam güc deməkdir. Aşağıdakı kod GP14-ə qoşulmuş düyməyə hər basanda ürək döyüntüsü naxışı ifa edir. Naxış Arduino nümunəsindəki kimi güc və müddət cütlərindən ibarət siyahıdır. Modulun VCC pinini daha güclü titrəyiş üçün VBUS-a (USB-nin 5 V-u), daha yumşaq titrəyiş üçün 3V3(OUT) pininə qoşa bilərsən.
1from machine import Pin, PWM
2import time
3
4motor = PWM(Pin(15))                   # modül IN pini / module IN pin
5motor.freq(1000)                       # 1 kHz PWM
6buton = Pin(14, Pin.IN, Pin.PULL_UP)   # diğer ucu GND / other leg to GND
7
8# (güç %, süre ms) çiftleri / (power %, duration ms) pairs
9KALP = [(100, 60), (0, 120), (70, 80), (0, 600), (100, 60), (0, 120), (70, 80)]
10CIFT_TIK = [(100, 50), (0, 100), (100, 50)]
11
12def guc_ayarla(yuzde):
13    motor.duty_u16(int(65535 * yuzde / 100))
14
15def desen_cal(desen):
16    for yuzde, sure in desen:
17        guc_ayarla(yuzde)
18        time.sleep_ms(sure)
19    guc_ayarla(0)                      # her zaman kapalı bitir / always end switched off
20
21desen_cal(CIFT_TIK)                    # açılış işareti / start-up signal
22while True:
23    if buton.value() == 0:             # basıldı / pressed
24        desen_cal(KALP)
25        while buton.value() == 0:      # bırakılmasını bekle / wait for release
26            time.sleep_ms(10)
27    time.sleep_ms(20)
Pico-nun pinləri 3,3 V ilə işləyir və tək pindən ən çox 12 mA ətrafında cərəyan çəkilməsi tövsiyə olunur; buna görə Pico ilə də çılpaq mühərrik yox, tranzistorlu modul istifadə etməlisən. Naxış ifa olunarkən düymə oxunmur; bir neçə işi eyni anda görmək lazımdırsa, time.ticks_ms() ilə Arduino-dakı millis() quruluşunu qura və ya Timer kəsilməsi ilə naxış addımlarını irəlilədə bilərsən. MicroPython-a yeni başlayırsansa, MicroPython əsasları yazısı yaxşı başlanğıcdır.
DRV2605 haptik sürücü: peşəkar titrəyiş effektləri
Tranzistorlu modul mühərriki yalnız yandırıb söndürür və ya PWM ilə gücləndirib zəiflədir. Telefonlardakı kəskin "klik" hissi isə mühərriki çox sürətlə başlatmaq və çox sürətlə dayandırmaqla əldə edilir: mühərrik əvvəlcə nominal gərginlikdən yüksək impulsla sürətləndirilir (overdrive), titrəyiş bitəndə isə əks istiqamətdə qısa gərginliklə əyləc edilir. Texas Instruments-in DRV2605L mikrosxemi bu işi özü görür. I2C ilə qoşulur (ünvanı 0x5A), həm ERM, həm də LRA mühərriklərini idarə edə bilir və içində klik, cüt klik, vızıltı, yumşaq zərbə kimi 123 hazır effekt var. Mühərrikin xüsusiyyətlərini avtomatik kalibrləmə ilə öyrənir və səs girişini titrəyişə çevirə bilir. Adafruit DRV2605 kitabxanası ilə istifadəsi bir neçə sətirdir; modulu Uno-da SDA-nı A4-ə, SCL-i A5-ə qoşursan, mühərrik də birbaşa DRV2605 platasının mühərrik çıxışına taxılır.
1#include <Wire.h>
2#include <Adafruit_DRV2605.h>
3
4Adafruit_DRV2605 haptik;
5
6void setup() {
7  Serial.begin(9600);
8  if (!haptik.begin()) {               // I2C adresi 0x5A / I2C address 0x5A
9    Serial.println("DRV2605 bulunamadi / not found");
10    while (1) {}
11  }
12  haptik.selectLibrary(1);             // ERM efekt kütüphanesi / ERM effect library
13  haptik.setMode(DRV2605_MODE_INTTRIG); // go() ile tetikle / trigger with go()
14}
15
16void efektCal(uint8_t efekt) {
17  haptik.setWaveform(0, efekt);        // 1. slot: efekt / slot 1: effect
18  haptik.setWaveform(1, 0);            // 0 = dizinin sonu / 0 = end of sequence
19  haptik.go();
20}
21
22void loop() {
23  efektCal(1);                         // 1: güçlü tık / strong click
24  delay(1000);
25  efektCal(10);                        // 10: çift tık / double click
26  delay(1000);
27  efektCal(14);                        // 14: güçlü vızıltı / strong buzz
28  delay(2000);
29}
DRV2605 bir ardıcıllıqda ən çox 8 effekti art-arda ifa edə bilir; setWaveform() ilə 0-dan 7-yə qədər slotları doldurub ardıcıllığın sonunu 0 ilə işarələyirsən. LRA mühərrik istifadə edirsənsə, useLRA() çağırıb 6 nömrəli LRA kitabxanasını seçməlisən. Sadə xəbərdarlıqlar üçün tranzistorlu modul kifayətdən də artıqdır; geyilə bilən məhsul, oyun pultu və ya toxunma interfeysi dizayn edirsənsə, DRV2605 hiss olunan keyfiyyəti nəzərəçarpacaq dərəcədə artırır.
Titrəyiş mühərriki ilə layihə ideyaları
- Səssiz taymer bilərziyi: Dərs və ya iş vaxtı bitəndə sinfi narahat etmədən biləyində titrəyən pomodoro sayğacı düzəlt.
- Görmə qabiliyyəti məhdud insanlar üçün ağıllı əsa: Maneənin məsafəsini titrəyiş ritminə çevirən tam layihə üçün ağıllı əsa bələdçisini izlə.
- Səssiz qapı zəngi: Qapıya yerləşdirilmiş PIR hərəkət sensoru kiminsə gəldiyini aşkar edəndə cibindəki cihaz titrəsin.
- Oyun pultu: Coystik modulu ilə düzəltdiyin oyun pultuna toqquşma anında silkələnmə əlavə et.
- Duruş xəbərdarlığı: MPU6050 ilə kürəyinin əyilməsini ölç, uzun müddət bükülü oturanda qısa titrəyişlə xəbərdar et.
- Səs əvəzinə titrəyiş: Gecə istifadə olunan həyəcan siqnalında buzzer əvəzinə yastığın altına yerləşdirilmiş titrəyiş mühərriki istifadə et.
Tez-tez edilən səhvlər və həlləri
| Əlamət | Ehtimal olunan səbəb | Həll |
|---|---|---|
| Mühərrik ümumiyyətlə fırlanmır | PWM dəyəri start həddindən aşağıdır və ya GND ortaq deyil | Əvvəlcə 255 ilə yoxla, start impulsu əlavə et, GND-ləri birləşdir |
| Mühərrik işləyəndə Arduino sıfırlanır | Start cərəyanı qidanı çökdürür və ya diod yoxdur | Hazır modul istifadə et, VCC ilə GND arasına 47–100 µF kondensator əlavə et |
| Titrəyiş çox zəifdir | Modul 3,3 V ilə qidalanır və ya mühərrik yumşaq səthdədir | VCC-ni 5 V-a qoş, mühərriki sərt səthə yapışdır |
| Mühərrik qızır | 5 V-da uzun müddət tam gücdə işləyir | PWM ilə gücü 60–70%-də məhdudlaşdır, fasiləsiz titrəyiş əvəzinə qısa impulslardan istifadə et |
| Mühərrikdən nazik vızıltı səsi gəlir | PWM tezliyi eşidilə bilən diapazondadır | ESP32-də LEDC tezliyini 20 kHz et, Uno-da qısa titrəyişlərdən istifadə et |
| ESP32-də ledcSetup tapılmadı xətası | ESP32 nüvəsinin 3.x versiyası | Yazıdakı #if ESP_ARDUINO_VERSION_MAJOR ayrımından istifadə et |
| Çılpaq mühərrik qoşulandan sonra pin işləmir | Mühərrik birbaşa pinə qoşulub və pin zədələnib | Başqa pin istifadə et, mühərriki mütləq tranzistor və diodla idarə et |
| Naxışlar bir-birinə oxşayır | Titrəyişlər çox qısadır və ya aralar çox dardır | Ən qısa titrəyişi 40–60 ms, aralığı ən azı 100 ms et |
Titrəyiş mühərriki layihələrinə ekranlar və səslərlə yanaşı toxunma hissi əlavə etməyin ən ucuz yoludur. Modulun içindəki tranzistoru və diodu, PWM ilə şiddət tənzimini, start impulsunu və haptik naxışları öyrəndiyinə görə artıq həm səssiz xəbərdarlıqlar, həm də görmə qabiliyyəti məhdud insanlar üçün köməkçi cihazlar dizayn edə bilərsən. BlueGrays tətbiqində buzzer, HC-SR04 park sensoru və PWM ilə güc idarəsi kimi layihələri addım-addım dövrə sxemləri və hazır kodlarla araşdıra, bu layihələrə titrəyiş mühərriki əlavə edərək öz ideyalarını inkişaf etdirə bilərsən.
Tez-tez verilən suallar
Titrəyiş mühərriki Arduino-ya necə qoşulur?
Hazır titrəyiş mühərriki modulunun VCC pinini 5V-a, GND pinini GND-yə, IN pinini D5 kimi PWM pininə qoşmaq kifayətdir. Modulun üzərindəki tranzistor mühərrik cərəyanını daşıyır, diod isə Arduino-nu qoruyur. Çılpaq mühərrik istifadə edirsənsə, arada mütləq NPN tranzistor, 1 kΩ baza rezistoru və diod yerləşdirməlisən.
Titrəyiş mühərriki neçə voltla işləyir?
Coin tipli ERM titrəyiş mühərriklərinin çoxunun nominal gərginliyi 3 V-dur və təxminən 2,5–3,5 V arasında işləyir. Hazır modullar 3,3–5 V ilə qidalana bilər; 5 V-da mühərrik daha güclü titrəyir, amma uzun müddətli istifadədə PWM ilə gücü məhdudlaşdırmaq ömrünü uzadır. Mühərrik təxminən 2 V-dan aşağıda fırlanmağa başlamır.
Titrəyiş mühərriki nə qədər cərəyan çəkir?
Tipik coin titrəyiş mühərriki işləyərkən 60–90 mA, start anında qısa müddətə 100–120 mA cərəyan çəkir. Bu dəyər Arduino pininin təhlükəsiz verə biləcəyi cərəyandan bir neçə dəfə çoxdur. Buna görə mühərrik tranzistor və ya hazır modul vasitəsilə idarə olunmalıdır.
Titrəyiş mühərrikinin şiddəti necə tənzimlənir?
Şiddət PWM ilə, yəni Arduino-da analogWrite(pin, 0–255) əmri ilə tənzimlənir; dəyər artdıqca mühərrik sürətlənir və daha güclü titrəyir. Mühərrik müəyyən həddən aşağıda heç fırlanmadığı üçün aşağı güclərdə əvvəlcə 20–30 ms tam güc verib sonra istənilən dəyərə enmək yaxşı nəticə verir. ESP32-də ledcWrite(), Pico-da duty_u16() eyni işi görür.
ERM və LRA titrəyiş mühərriki arasında fərq nədir?
ERM mühərrik valındakı balanssız kütləni fırlatmaqla titrəyir və düz DC gərginliklə işləyir. LRA isə yay üzərindəki maqniti irəli-geri titrədir, yalnız öz rezonans tezliyindəki dəyişən siqnalla işləyir və daha kəskin, daha sürətli reaksiya verir. LRA-nı idarə etmək üçün DRV2605 kimi haptik sürücü lazımdır.
Titrəyiş mühərriki üçün diod niyə lazımdır?
Mühərrikdə sarğı olduğu üçün cərəyan kəsildiyi anda uclarında əks istiqamətdə yüksək gərginlik impulsu yaranır. Mühərrikə əks paralel qoşulan diod bu impulsu qısa qapayaraq tranzistorun və mikrokontrollerin zədələnməsinin qarşısını alır. Hazır modullarda bu diod platanın üzərində onsuz da var.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
Buzzer istifadəsi
Qapı zəngi ya da həyəcan siqnalı necə səslənir, heç maraqlanmısan? Arduino kiçik buzzer-i qısa fasilələrlə səsləndirir: bip, sus, bip, sus.

HC-SR04 ilə məsafə ölçmə (Serial ekran)
Yarasalar qaranlıqda yolunu necə tapırsa, HC-SR04 sensoru da elə işləyir: eşidə bilmədiyin bir səs göndərir, əks-sədasını dinləyir və qarşısındakı cismin nə qədər uzaqda olduğunu ölçür.

Düymə ilə LED yandırma (Push)
Qapı zəngi kimi: bassan işıq yanır, buraxanda sönür. Arduino düyməni daim dinləyir; düymə basılı olanda LED-i yandırır, əlini çəkdiyin anda söndürür.

HC-SR04 ilə park sensoru
Avtomobillərdəki park sensorunun kiçik bənzəri: nəsə yaxınlaşdıqca bip səsləri sürətlənir.

ESP32 PWM ilə LED sönməsi (Fade)
LED-in parlaqlığını yumşaq şəkildə 0-dan maksimuma, maksimumdan 0-a dəyişmək. Arduino-dakı kimi analogWrite() ilə PWM idarəsi edirik — ESP32 Arduino Core 3.0+ ilə eyni sintaksis problemsiz işləyir. Pin təyini + pinMode + analogWrite kifayətdir.

ESP32 potensiometr ilə LED parlaqlığı (analoq → PWM)
Bu layihədə potensiometrlə LED parlaqlığını analoq olaraq idarə edirik. ESP32-nin ADC pini potensiometrdən gələn 0-3.3V gərginliyi oxuyur, sonra bu dəyər PWM (Pulse Width Modulation) siqnalına çevrilərək LED-ə göndərilir. Beləliklə potensiometri çevirdikcə LED pilləli şəkildə parlayır və sönür. Arduino Core 3.0+ ilə analogWrite() birbaşa istifadə oluna bilər; ESP32-S2/S3-də ADC dəqiqliyi 12-bitə sabitlənir.

ESP32 park sensoru (HC-SR04 + 5 LED bar + Buzzer + OLED)
Avtomobil park sensorunun ESP32 versiyası! HC-SR04 ultrasəs sensoru ilə önündəki əşyaya qədər məsafəni ölçürük. Məsafə azaldıqca 5 LED-lik bar dolur (yaşıl → sarı → qırmızı) və buzzer-in bip aralığı qısalır. Çox yaxınlaşanda (10 sm-dən az) fasiləsiz siqnal çalır və bütün LED-lər yanır. SSD1306 OLED ekranda böyük yazı ilə anlıq sm dəyəri və vəziyyət mətni göstərilir.

Raspberry Pi Pico PWM ilə LED Fade (nəfəs effekti)
LED artıq sadəcə yanıb-sönmür, nəfəs alır! Raspberry Pi Pico-nun PWM (Pulse Width Modulation, impuls eni modulyasiyası) xüsusiyyəti ilə LED-in parlaqlığı yavaş-yavaş artır, sonra yavaş-yavaş azalır; yuxu rejimindəki noutbukun işığı kimi sakit "nəfəs" effekti. Bu layihədə machine.PWM sinfini, duty_u16() ilə 0–65535 arası 16 bit parlaqlıq dəyərini və PWM tezliyini öyrənirsən.