
Arduino ilə ağıllı əsa layihəsi: maneə, su və düşmə aşkarlanması
Görmə qabiliyyəti məhdud insanlar üçün Arduino ilə ağıllı əsa necə hazırlanır? HC-SR04 ilə maneə aşkarlama, vibrasiyalı xəbərdarlıq, su sensoru, MPU6050 ilə düşmə aşkarlama, SOS və tam kod.
Arduino ağıllı əsa layihəsi görmə qabiliyyəti məhdud insanlara ağ əsa ilə fərq edilməyən maneələri əvvəlcədən bildirir və məktəb layihələrində, TÜBİTAK sərgilərində ən çox maraq doğuran elektron köməkçilərdən biridir. Əsanın tutacağına yaxın quraşdırılan HC-SR04 ultrasəs sensoru qarşıdakı maneəyə qədər məsafəni ölçür; maneə yaxınlaşdıqca tutacağın içindəki vibrasiya mühərriki daha tez-tez və daha güclü vibrasiya edir, istəsən buzzer də hər vibrasiya ilə qısa bip səsi verir. Beləliklə, istifadəçi əsanın ucunun heç toxunmadığı bel səviyyəsindən yuxarıdakı maneələri də bir neçə addım əvvəlcədən hiss edir.
Bu bələdçidə əsas dövrədən başlayıb layihəni həqiqətən istifadə oluna bilən hala gətirən əlavələri addım-addım quracaqsan: əsanın ucuna yaxın bir gölməçə sensoru, MPU6050 ilə əsanın düşdüyünü anlayan və 20 saniyə ərzində ləğv edilməsə SOS siqnalı verən alqoritm, tək 18650 batareya ilə 25 saatdan çox işləyən qida dövrəsi, çəkini və ergonomikanı nəzərə alan korpus dizaynı və ESP32 + GPS ilə məkanı SMS kimi göndərən genişlənmə. Sonda layihəni elm sərgisində və ya TÜBİTAK 2204 təqdimatında necə sınaqdan keçirib izah edəcəyinə dair konkret məsləhətlər də tapacaqsan.

Ağıllı əsa nədir və nəyə lazımdır?
Ağ əsa görmə qabiliyyəti məhdud insanın ən çox etibar etdiyi vasitədir: yerə vurduqca zəmini, səki kənarını, pilləkəni və qarşıdakı alçaq maneələri xəbər verir. Amma əsa yalnız ucunun toxunduğu şeyi "görür". Bel səviyyəsindən yuxarıdakı maneələr, yəni alçaq ağac budağı, səkiyə çıxmış lövhə, yük maşınının yan güzgüsü, açıq qalmış pəncərə qanadı və ya divardan çıxan kondisioner bloku əsanın ucuna heç toxunmadan istifadəçinin bədəninə və ya başına dəyir. Ağıllı əsa bu boşluğu bağlamaq üçün hazırlanır: elektron sensor əsanın çatmadığı hündürlüyü və məsafəni tarayır, nəticəni istifadəçinin əlinə vibrasiya kimi ötürür.
Əvvəldən vacib bir məqamı deyək: ağıllı əsa ağ əsanı və oriyentasiya təlimini əvəz etmir, onları tamamlayır. Ultrasəs sensorunun kor nöqtələri var və batareya bitir; ona görə dizaynın əsas qaydası elektron hissə tamamilə söndürülsə belə əsanın əvvəlki kimi istifadə oluna bilməsidir. Hər il 15 oktyabrda qeyd olunan Ümumdünya Ağ Əsa Günü bu layihəni məktəbində təqdim etmək üçün də gözəl fürsətdir.
Ağıllı əsa necə işləyir?
Layihə saniyədə yüzlərlə dəfə dönən tək dövrdən ibarətdir və bir-birindən asılı olmayan dörd işi eyni vaxtda görür. Arduino hər 60 millisaniyədən bir məsafəni ölçür, son üç ölçmənin medianını götürür və vibrasiyanın tezliyini ona görə tənzimləyir. Hər yarım saniyədən bir əsanın ucundakı su sensorunu oxuyur. Saniyədə 50 dəfə MPU6050-dən təcil dəyərlərini alıb əsanın düşüb-düşmədiyinə baxır. Otuz saniyədən bir də batareya gərginliyini yoxlayır. Dizaynda iki çıxış kanalı var və vəzifələri ayrıdır: vibrasiya yalnız maneələr üçündür, səs isə su, düşmə, SOS və batareya kimi xüsusi halları bildirir. İstəsən düyməyə qısa basmaqla maneə bipərini açıb-bağlaya bilərsən.
| Hissə | Vəzifəsi | Qeyd |
|---|---|---|
| Arduino Nano (prototipdə Uno) | Ölçür, qərar verir, mühərriki və buzzer-i idarə edir | Kiçik və yüngül olduğu üçün əsaya Nano uyğundur |
| HC-SR04 ultrasəs sensoru | Qarşıdakı maneənin məsafəsini ölçür | 5 V, təxminən 15 mA; yağışlı havada istifadə üçün JSN-SR04T |
| Vibrasiya mühərriki modulu | Maneəni ələ vibrasiya ilə bildirir | Üzərində tranzistor və diod olan hazır modul |
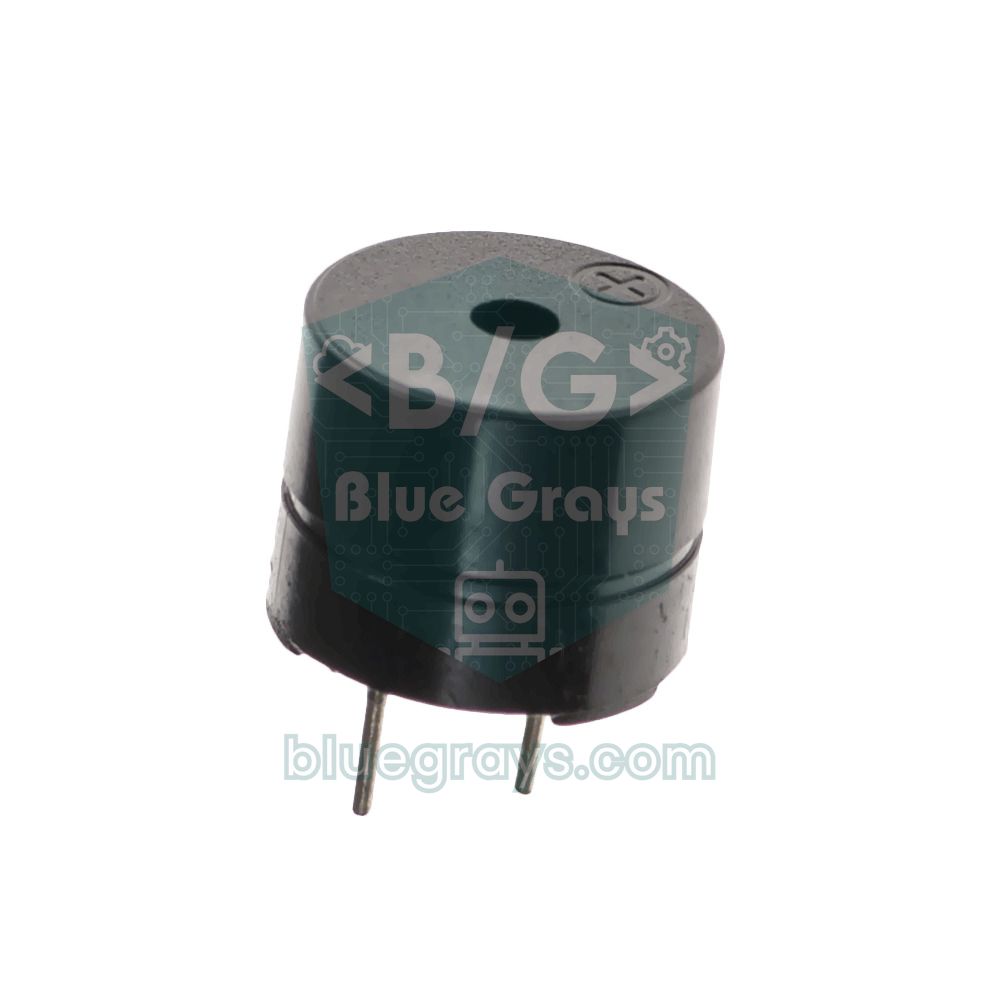
| Passiv buzzer | Su, düşmə, SOS və batareya xəbərdarlıqları | Müxtəlif tonlar çalmaq üçün passiv seçilir |
| Su səviyyəsi sensoru | Əsanın ucu suya girəndə xəbərdarlıq edir | Uca 1–2 sm məsafədə, yalnız ölçmə zamanı qidalanır |
| MPU6050 (GY-521) | Əsanın düşdüyünü və yerdə uzandığını anlayır | I2C, ünvan 0x68 |
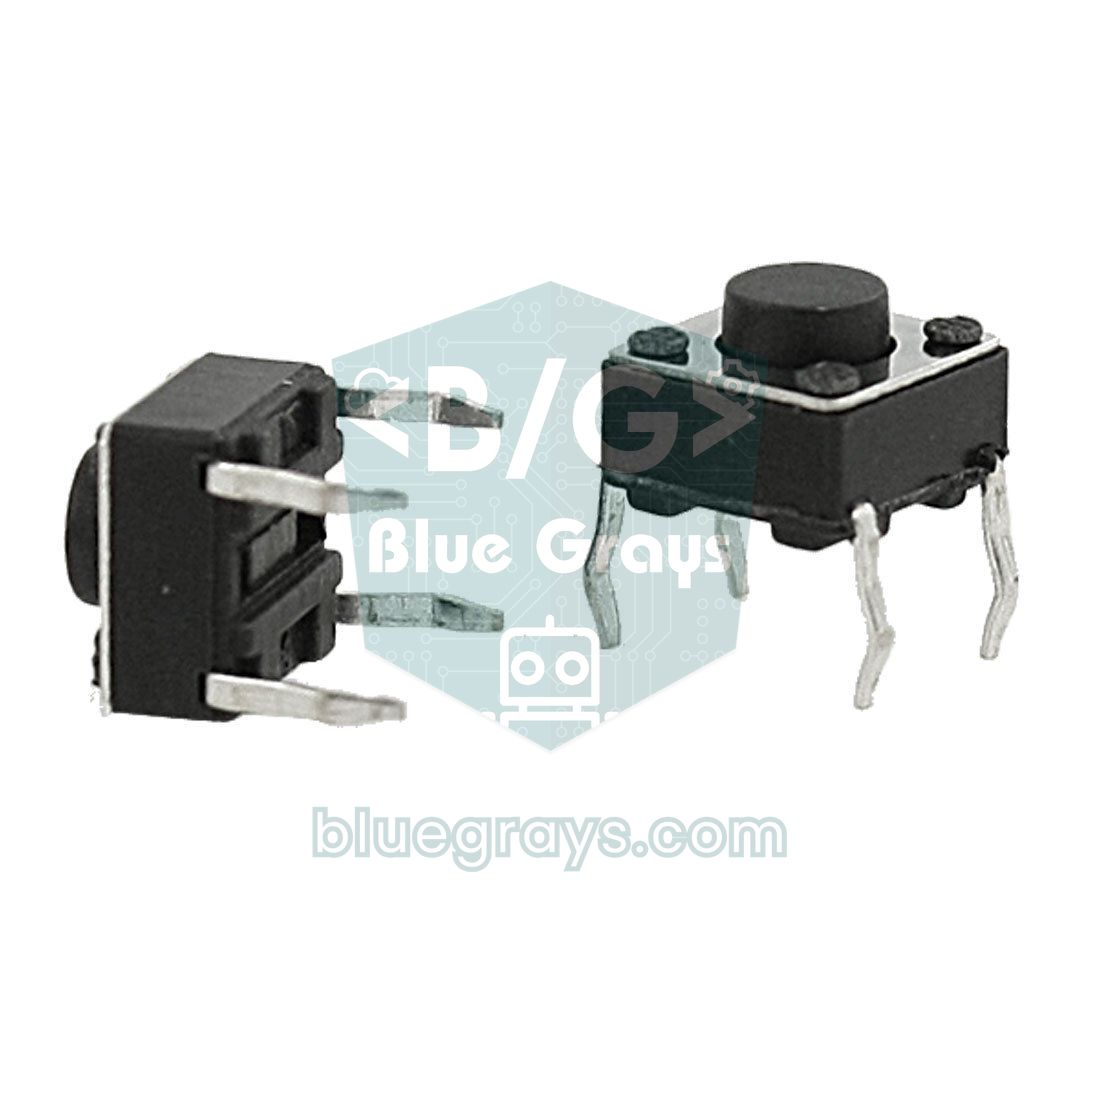
| Basmalı düymə | Səsi açır-bağlayır, həyəcanı ləğv edir, uzun basılanda SOS | Baş barmağın altına düşəcək şəkildə |
| 18650 batareya + TP4056 + MT3608 | Portativ qida, USB ilə şarj, 5 V-a yüksəltmə | Qorumalı (DW01-li) TP4056 istifadə et |
| 2 ədəd 100 kΩ rezistor | Batareya gərginliyini ölçmək üçün bölücü | Orta nöqtəsi A0-a qoşulur |
| Açar və korpus | Açma-bağlama və qoruma | 3D çap və ya kiçik layihə qutusu |


Maneə aşkarlama: HC-SR04 necə ölçür, hara quraşdırılır?
HC-SR04 TRIG pininə 10 mikrosaniyəlik impuls gələndə 40 kHz-də səkkiz səs dalğası göndərir və əks-səda qayıdanadək ECHO pinini HIGH saxlayır. Səs 20 °C-də saniyədə təxminən 343 metr yol qət edir; gediş və qayıdış birlikdə nəzərə alınanda hər santimetr üçün təxminən 58 mikrosaniyə keçir. Ona görə məsafə sadəcə sm = müddət (µs) / 58 düsturu ilə tapılır. Sensor təxminən 15 dərəcəlik konus daxilində görür; 1,5 metr irəlidə bu konusun diametri təxminən 40 sm olur. Əsanı sağa-sola süpürəndə sensor da onunla birlikdə döndüyü üçün qarşıdakı təxminən bir metrlik zolağı öz-özünə tarayır. Sensorun təfərrüatlarını HC-SR04 məsafə sensoru yazısında tapa bilərsən.
Quraşdırmada ən kritik təfərrüat bucaqdır. Əsa yeriyərkən şaquli yox, şaquldan təxminən 40–50 dərəcə bucaqla irəli əyilmiş tutulur. Sensoru əsaya paralel yapışdırsan, yerə baxır və zəmini daim maneə sayır. Qutunu tutacağa yaxın, yerdən təxminən 75 sm yüksəkliyə qoy və sensoru üfüqdən bir az yuxarı baxdır. Əsa 45 dərəcə əyiləndə sensorun üfüqdən 15 dərəcə yuxarı baxması üçün sensor oxu əsanın gövdəsi ilə (uca doğru) 60 dərəcə bucaq təşkil etməlidir. Düzgün bucağı tapmağın ən asan yolu əsanı adi tutuşunla tutarkən telefonundakı su tərəzisi tətbiqini qutunun ön üzünə söykəməkdir.
| Sensor bucağı (üfüqdən yuxarı) | 1,5 m irəlidə taranan hündürlük | Tutduğu tipik maneələr |
|---|---|---|
| 0° | Təxminən 55–95 sm | Skamya, zibil qutusu, park edilmiş avtomobilin gövdəsi |
| 15° | Təxminən 95–135 sm | İnsan gövdəsi, velosiped sükanı, yük maşınının kuzovu |
| 25° | Təxminən 120–170 sm | Lövhə, ağac budağı, açıq pəncərə qanadı, yan güzgü |
Tək sensorla başlayırsansa, 15–20 dərəcə yaxşı orta yoldur: gövdə səviyyəsindəki maneələri rahat tutur. Baş səviyyəsindəki maneələr isə konusun yalnız yuxarı kənarına və ancaq uzaqda olanda daxil olur; yaxınlaşdıqca konusdan kənarda qalırlar. Baş səviyyəsi sənin üçün vacibdirsə, ikinci bir HC-SR04-ü 30–35 dərəcə yuxarı baxdırıb bu işə ayır; bu sensor əyri ölçdüyü üçün mənzilini 200 sm ətrafında saxla. İki sensoru növbə ilə və aralarında ən azı 60 ms saxlayaraq ölçməyi unutma, yoxsa biri digərinin əks-sədasını eşidir. Lazer (ToF) və infraqırmızı sensorlarla ətraflı müqayisə üçün məsafə sensorlarının müqayisəsi yazısına baxa bilərsən.
| Sensor | Mənzil | Üstünlüyü | Çatışmazlığı |
|---|---|---|---|
| HC-SR04 | 2–400 cm | Ucuz, asan, geniş konus | Su keçirməzdir deyil, yumşaq səthləri çətin görür |
| JSN-SR04T | Təxminən 25–450 sm | Su keçirməyən zond, yağışda işləyir | 25 sm-dən yaxını görə bilmir, daha bahalıdır |
| VL53L1X (lazer ToF) | 4 m-ə qədər | Kiçik, yüngül, kəskin şüa | Günəş işığında mənzili qısalır, 3,3 V I2C |
| Sharp GP2Y0A02 (infraqırmızı) | 20–150 cm | Analoq çıxış, sadə kod | Qara və parlaq səthlərdə yanılır, təxminən 33 mA çəkir |
Məsafəyə görə vibrasiya və bip tezliyi
Görmə qabiliyyəti məhdud insan ətrafını böyük ölçüdə səslə qavrayır: yaxınlaşan avtomobilin səsi, izdihamın uğultusu, əsa taqqıltısının divardan qayıdan əks-sədası ona yol göstərir. Ona görə fasiləsiz səslənən buzzer köməkdən çox bu səsləri maskalayır. Layihədə əsas xəbərdarlıq kanalı vibrasiyadır və qayda sadədir: maneə yaxınlaşdıqca vibrasiya impulsları həm tezləşir, həm güclənir. 150 sm-dən uzaqdakı hər şey nəzərə alınmır, 30 sm-dən yaxın maneə varsa mühərrik dayanmadan vibrasiya edir. Arada impuls aralığı map() funksiyası ilə xətti hesablanır: aralıq = 120 + (məsafə − 30) × 6,5 ms.
Niyə 150 sm? Ağ əsa ilə yeriyən adam saniyədə təxminən 1 metr irəliləyir. 150 sm-lik mənzil ona maneə ilə qarşılaşmadan təxminən 1,5 saniyə qazandırır; toxunma xəbərdarlığına reaksiya müddəti 0,2–0,3 saniyə olduğundan dayanmaq və ya istiqaməti dəyişmək üçün bu müddət kifayətdir. Mənzili 250 sm-ə çıxarsan, izdihamlı səkidə əsa daim titrəyir və istifadəçi bir müddət sonra xəbərdarlıqlara əhəmiyyət verməməyə başlayır. Daxili məkanda 100 sm, açıq sahədə 150–200 sm yaxşı işləyir; bunun üçün FAR_CM sabitini dəyişmək kifayətdir.
| Məsafə | İmpuls aralığı | Vibrasiya gücü (PWM) | İstifadəçi üçün mənası |
|---|---|---|---|
| 150 sm-dən uzaq | Vibrasiya yoxdur | 0 | Yol açıqdır |
| 150 cm | 900 ms | 150 | İrəlidə maneə var |
| 100 cm | 575 ms | 194 | Maneə yaxınlaşır, diqqətli ol |
| 60 cm | 315 ms | 229 | Yavaşla, istiqaməti dəyişməyə hazırlaş |
| 40 cm | 185 ms | 247 | Çox yaxın |
| 30 sm və daha yaxın | Fasiləsiz | 255 | Dayan |
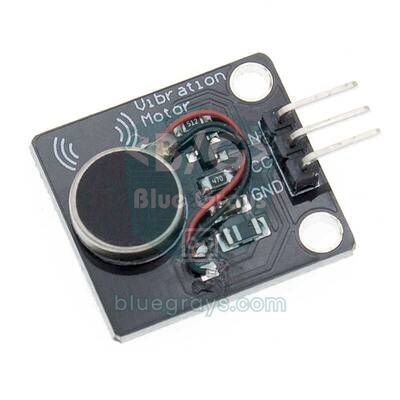
Əsalarda ən çox istifadə olunan mühərrik mobil telefonlardakına bənzər sikkə (coin) tipli ERM mühərrikdir. Təxminən 3 V-da işləyir və 60–80 mA qədər cərəyan çəkir. Arduino-nun bir pini isə ən çoxu 40 mA verə bilər, təhlükəsiz hədd 20 mA-dir; ona görə mühərrik pinə birbaşa deyil, tranzistor vasitəsilə qoşulur. Hazır modullarda bu tranzistor və mühərrik dayananda yaranan əks gərginliyi söndürən diod artıq var; əksər modullar 3,3–5 V ilə qidalanır. Çılpaq mühərrikdən istifadə edəcəksənsə, BC337 və ya 2N2222 kimi NPN tranzistor, 1 kΩ-luq baza rezistoru və mühərrikə əks paralel qoşulmuş 1N4148 diodu kifayətdir; tranzistorları Tranzistorlar alətində müqayisə edə bilərsən.
Mühərrikin yeri kodu qədər vacibdir. Mühərriki tutacağın içində, ovucun və ya şəhadət barmağının toxunduğu nöqtəyə yerləşdir və süngər əvəzinə nazik rezinlə bərkit; süngər vibrasiyanı udur. Sikkə tipli mühərrik tam sürətdə təxminən 200 Hz-də vibrasiya edir və dərimiz vibrasiyaya ən çox 200–300 Hz ətrafında həssasdır, yəni düzgün yerə qoyulmuş kiçik mühərrik belə rahat hiss olunur. ERM mühərriklər çox aşağı PWM dəyərlərində fırlanmağa başlaya bilmədiyi üçün koddakı ən zəif vibrasiya 255-dən 150-də saxlanıb. Mühərrik seçimini və PWM ilə intensivliyin tənzimlənməsini vibrasiya mühərriki yazısında ətraflı tapa bilərsən.
Qoşulma sxemi: Arduino Uno/Nano, ESP32 və Raspberry Pi Pico
Aşağıdakı cədvəl bu yazıdakı bütün kodlarla tam eynidir. Uno və Nano-da pin nömrələri ortaqdır; MPU6050-nin I2C xətti hər iki platada A4 (SDA) və A5 (SCL) pinlərindədir. Vibrasiya modulunun VCC ucu 5V-a qoşulur və IN ucu qəsdən D5-ə götürülüb: tone() funksiyası Timer2-dən istifadə etdiyi üçün buzzer səslənərkən D3 və D11-də PWM işləmir, D5 isə Timer0-a bağlıdır və təsirlənmir. Nano-nun pin xəritəsini Pinout alətində görə bilərsən.
| Qoşulma | Arduino Uno / Nano | ESP32 | Raspberry Pi Pico |
|---|---|---|---|
| HC-SR04 VCC | 5V | VIN (5 V) | VBUS və ya 5 V xətti |
| HC-SR04 TRIG | D9 | GPIO 18 | GP2 |
| HC-SR04 ECHO | D10 (birbaşa) | GPIO 19, 1 kΩ / 2 kΩ bölücü ilə | GP3, 1 kΩ / 2 kΩ bölücü ilə |
| Vibrasiya modulu IN | D5 (PWM) | GPIO 25 | GP15 |
| Passiv buzzer (+) | D8 | GPIO 26 | GP16 |
| Düymə (digər ucu GND) | D2 | GPIO 27 | GP14 |
| Su sensoru + | D7 | GPIO 33 | GP22 |
| Su sensoru S | A1 | GPIO 34 (ADC1) | GP26 (ADC0) |
| MPU6050 SDA | A4 | GPIO 21 | GP4 |
| MPU6050 SCL | A5 | GPIO 22 | GP5 |
| MPU6050 VCC | 5V | 3V3 | 3V3 |
| Batareya ölçməsi (100k/100k bölücünün ortası) | A0 | GPIO 35 (ADC1) | GP28 (ADC2) |
| NEO-6M GPS TX / RX | Yoxdur | GPIO 16 / GPIO 17 | Yoxdur |
| SIM800L TXD / RXD | Yoxdur | GPIO 13 / GPIO 23 | Yoxdur |
Addım-addım quraşdırma: əvvəlcə əsas əsa
- Dövrəni əvvəlcə breadboard üzərində qur; əsaya quraşdırmağı ən sona saxla. Arduino Nano-nu breadboard-un ortasına otuzdur və 5V ilə GND xətlərini yan relslərə çək.
- HC-SR04-ün VCC və GND uclarını relslərə, TRIG-i D9-a, ECHO-nu D10-a qoş.
- Vibrasiya modulunun VCC ucunu 5V-a, GND-ni GND-yə, IN (bəzi modullarda S) ucunu D5-ə qoş. Passiv buzzer-in müsbət ucunu D8-ə, digər ucunu GND-yə tax.
- Aşağıdakı əsas kodu yüklə və Serial Monitor-u 9600 baud ilə aç. Əlini sensorun qarşısında yavaş-yavaş yaxınlaşdırıb uzaqlaşdır; ekranda məsafə dəyişməli, vibrasiya da ona uyğun olaraq tezləşib seyrəkləşməlidir.
- Sensoru divardan 150, 100, 60 və 30 sm məsafədə tut və Serial Monitor-dakı dəyəri metrlə müqayisə et. Fərq 1–2 sm-i keçirsə, naqilləri və qidalanmanı yoxla.
- Hər şey işləyəndə su sensorunu, MPU6050-ni və düyməni əlavə edib tam koda keç.
1// Temel akıllı baston: engel yaklaştıkça titreşim ve bip hızlanır / Basic smart cane: vibration and beeps speed up as an obstacle gets closer
2const int TRIG = 9, ECHO = 10;      // HC-SR04
3const int VIB = 5;                  // titreşim modülü IN, PWM pini / vibration module IN, PWM pin
4const int BUZZER = 8;               // pasif buzzer / passive buzzer
5
6const int NEAR_CM = 30;             // bundan yakın: sürekli uyarı / closer than this: continuous alert
7const int FAR_CM = 150;             // bundan uzak: sessiz / farther than this: silent
8const int PULSE_MS = 60;            // bir titreşim darbesinin süresi / length of one vibration pulse
9
10unsigned long lastPing = 0, lastPulse = 0;
11int distanceCm = 999;
12int vibNow = -1;
13
14void setVib(int v) {                // yalnızca değer değişince yaz / write only when the value changes
15  if (v != vibNow) { analogWrite(VIB, v); vibNow = v; }
16}
17
18int pingCm() {
19  digitalWrite(TRIG, LOW);  delayMicroseconds(2);
20  digitalWrite(TRIG, HIGH); delayMicroseconds(10);   // 10 µs tetik darbesi / 10 µs trigger pulse
21  digitalWrite(TRIG, LOW);
22  unsigned long t = pulseIn(ECHO, HIGH, 12000UL);    // 12 ms ≈ 2 m, daha uzağı gerekmez / 12 ms ≈ 2 m, no need for more
23  return t == 0 ? 999 : (int)(t / 58);               // 999 = yankı yok / 999 = no echo
24}
25
26void setup() {
27  Serial.begin(9600);
28  pinMode(TRIG, OUTPUT);
29  pinMode(ECHO, INPUT);
30  pinMode(VIB, OUTPUT);
31}
32
33void loop() {
34  unsigned long now = millis();
35
36  if (now - lastPing >= 60) {                        // ölçümler arası en az 60 ms / at least 60 ms between pings
37    lastPing = now;
38    distanceCm = pingCm();
39    Serial.println(distanceCm);
40  }
41
42  if (distanceCm < 2 || distanceCm > FAR_CM) {       // yol açık / the path is clear
43    setVib(0);
44  } else if (distanceCm <= NEAR_CM) {                // çok yakın: sürekli / very close: continuous
45    setVib(255);
46    if (now - lastPulse >= 120) { lastPulse = now; tone(BUZZER, 2500, 60); }
47  } else {
48    unsigned long period = map(distanceCm, NEAR_CM, FAR_CM, 120, 900);  // yakın = sık / near = frequent
49    int strength = map(distanceCm, NEAR_CM, FAR_CM, 255, 150);         // yakın = güçlü / near = strong
50    if (now - lastPulse >= period) {
51      lastPulse = now;
52      tone(BUZZER, 2000, 30);                        // kısa bip / short beep
53    }
54    setVib(now - lastPulse < PULSE_MS ? strength : 0);
55  }
56}
Kodda heç yerdə uzun delay() yoxdur; hər iş millis() ilə saxlanılan zaman möhürləri ilə görülür, ona görə vibrasiya impulsları ölçmələri gözlətmir. pulseIn() üçün 12 ms-lik gözləmə həddi seçilib: 12.000 / 58 ≈ 200 sm olduğundan bundan uzaqdakı əks-sədalar onsuz da lazım deyil, qısa gözləmə həddi isə dövrün ilişib qalmasının qarşısını alır. Əks-səda gəlməsə, funksiya 999 qaytarır və bu dəyər "yol açıqdır" sayılır. setVib() funksiyası mühərrikə yalnız dəyər dəyişəndə yazır; ESP32 nüvəsinin 2.x versiyalarında analogWrite() hər çağırışda PWM blokunu yenidən tənzimlədiyi üçün bu kiçik təfərrüat eyni kodun orada da problemsiz işləməsini təmin edir.
Gölməçə sensoru: əsanın ucu suya girəndə xəbərdarlıq
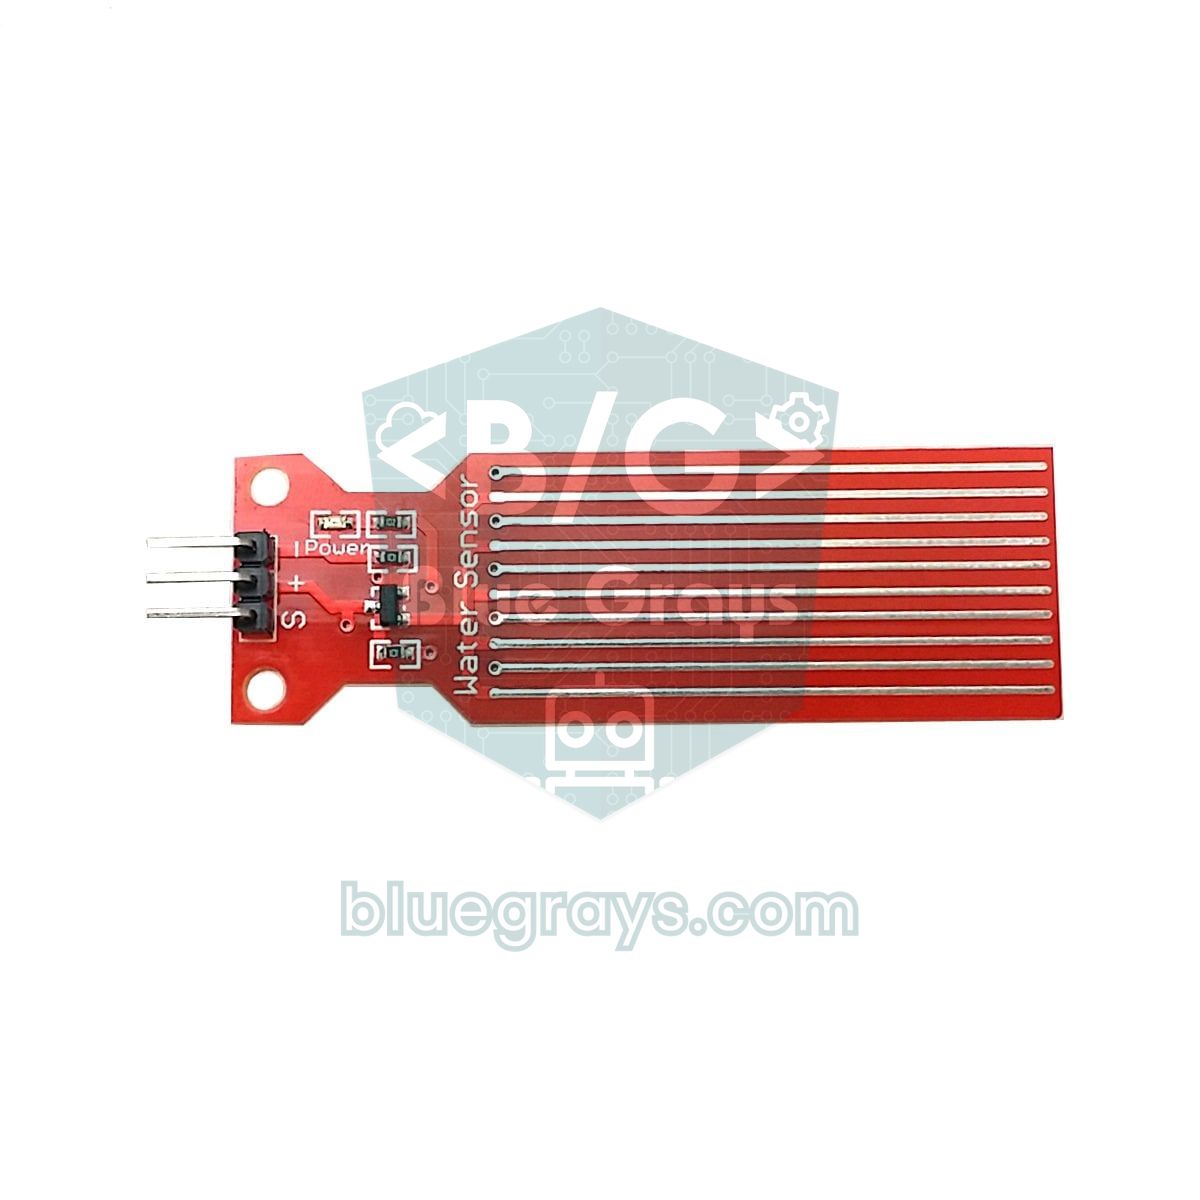
Gölməçələr ağ əsa ilə fərq edilməsi ən çətin maneələrdən biridir: əsanın ucu suya girəndə səs və hiss zəmindən çox fərqlənmir, bir neçə santimetrlik gölməçə isə ayaqqabını islatmağa kifayətdir. Bunun üçün üzərində bir-birinə keçmiş mis izlər olan ucuz su səviyyəsi sensorundan istifadə olunur. İzlərin bir hissəsi qidaya, bir hissəsi siqnal xəttinə bağlıdır; su iki izi bir-birinə birləşdirəndə siqnal gərginliyi yüksəlir və analogRead() dəyəri artır. Quru sensor 0-a yaxın oxunur, ucu suya girən sensor isə Uno-da adətən bir neçə yüzlük dəyər verir; sensor nə qədər dərinə girsə, dəyər o qədər böyük olur.
Sensoru əsanın ən aşağı hissəsinə, alt kənarı ucdan təxminən 1–2 sm yuxarıda qalacaq və izlər yerə dik duracaq şəkildə yerləşdir. Beləliklə, quru zəmində sensora heç nə toxunmur, amma 1–2 sm-dən dərin gölməçədə izlər islanır. Bu cür sensorların məlum problemi daim qidalananda mis izlərin elektrolizlə sürətlə aşınmasıdır. Koddakı həll sensorun + ucunu birbaşa 5V-a yox, D7-yə qoşmaq və yalnız ölçmə aparılan 10 ms ərzində qidalandırmaqdır. Yarım saniyədən bir ölçmə aparılanda sensor vaxtın yalnız 2%-ində enerjili qalır. İş prinsipini su səviyyəsi sensoru, yağış platası ilə fərqlərini yağış sensoru yazısında tapa bilərsən.
MPU6050 ilə düşmə aşkarlama
MPU6050 tək çipdə üç oxlu akselerometr və üç oxlu giroskop yerləşdirən, I2C ilə qoşulan hərəkət sensorudur. GY-521 platasının üzərində stabilizator olduğu üçün 5 V ilə qidalana bilər; susmaya görə ünvanı 0x68-dir. Bu layihədə yalnız akselerometrdən istifadə edirik və kitabxana əvəzinə dörd reyestrlə birbaşa danışırıq: 0x6B-yə 0 yazmaqla çipi yuxudan oyadırıq, 0x1A ilə 44 Hz-lik daxili filtri açırıq, 0x1C-yə 0x10 yazmaqla ölçmə diapazonunu ±8 g-yə çıxarırıq və 0x3B-dən başlayan altı baytdan X, Y, Z təcillərini oxuyuruq. Susmaya görə ±2 g diapazonu əsa yerə dəyən anda asanlıqla dolur və zərbənin real böyüklüyü görünmür. ±8 g diapazonunda hər 1 g 4096 xam dəyərə uyğundur. Sensoru daha ətraflı tanımaq üçün MPU6050 akselerometr və giroskop yazısına nəzər sal.
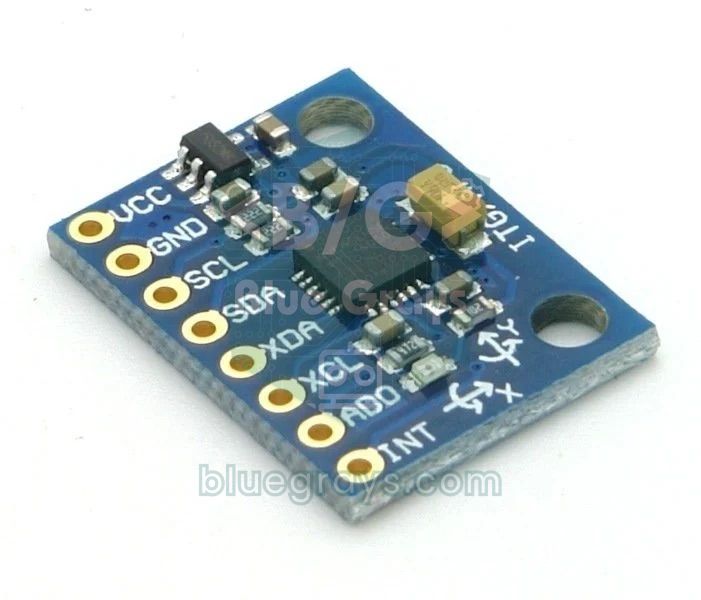
Kod hər ölçmədə iki kəmiyyət hesablayır. Birincisi ümumi təcildir: g = √(ax² + ay² + az²). Əsa əldə sakit durarkən və ya yerdə uzananda bu dəyər 1 g ətrafındadır; sərt zərbədə bir neçə g-yə sıçrayır. İkincisi meyldir, yəni əsanın şaquldan əmələ gətirdiyi bucaq. Platanı üzərindəki X oxu əsanın gövdəsi boyunca uzanacaq şəkildə yerləşdirsən, meyl atan2(√(ay² + az²), |ax|) ilə tapılır: əsa şaquli olanda 0, yeriyərkən 40–55, yerdə uzananda 85–90 dərəcə oxunur. İnsanın yıxılmasını aşkar edən sistemlərdə əvvəlcə qısa sərbəst düşmə (0 g-yə yaxın bir an) axtarılır; amma aşan əsa ucunun ətrafında fırlanan çubuq kimi hərəkət etdiyi üçün tutacaq hissəsindəki sensor bu anı çox vaxt görə bilmir. Ona görə alqoritmimiz sərbəst düşməyə yox, zərbəyə və ardınca gələn üfüqi, hərəkətsiz duruşa baxır.
| Mərhələ | Şərt | Müddət | Nə baş verir? |
|---|---|---|---|
| WALK (yerimə) | Ümumi təcil 2,5 g-ni keçərsə | Məhdudiyyətsiz | SETTLE mərhələsinə keçir; maneə xəbərdarlığı davam edir |
| SETTLE (sakitləşmə) | Silkələnmənin bitməsi gözlənilir | 1 s | CHECK mərhələsinə keçir |
| CHECK (yoxlama) | Meyl 70°-dən yuxarı, təcil 0,8–1,2 g arasında qalmalıdır | 2 s | Şərt pozularsa WALK-a qayıdır, ödənilərsə ALARM başlayır |
| ALARM | Əsanı tapmaq üçün hər saniyə bip və vibrasiya | 20 s | Düyməyə basılsa və ya əsa qaldırılsa (meyl 60°-dən aşağı) ləğv olur |
| SOS | Mors kodu ilə ... --- ... səs, LED və vibrasiya | Ləğv edilənə qədər | Qısa basış dayandırır; ESP32-də SMS göndərilir |
Bu ardıcıllıq lazımsız həyəcanların böyük hissəsinin qarşısını alır. Yeriyərkən əsanı yerə vurmaq da 2,5 g-ni aşan qısa zərbələr yarada bilər, amma bir saniyə sonra əsa hələ də əldə və 40–55 dərəcə əyilmiş olduğundan yoxlama mərhələsi dərhal ləğv olur; istifadəçi bunu hiss belə etmir. Əsa yerə düşüb üfüqi qalanda isə təxminən 3 saniyə sonra həyəcan başlayır və hər saniyə çalan bip əsanı düşürən istifadəçinin onu səslə tapmasına imkan verir. İstifadəçi əsanı yerdən götürsə, həyəcan öz-özünə susur. 20 saniyə ərzində heç kim reaksiya verməsə, bunun real düşmə ola biləcəyi qəbul edilir və SOS başlayır. Düyməni 2 saniyə basılı saxlamaq da istənilən an əllə SOS başladır.
Test və kalibrləmə kodu
Hədd dəyərləri hər əsada, hər zəmində və hər sensorda bir az fərqlidir. Əsas koda keçməzdən əvvəl aşağıdakı kodu yüklə: dörddə bir saniyədən bir məsafəni, su sensorunun xam dəyərini, son dörddə bir saniyədəki ən yüksək təcili və meyli Serial Monitor-a yazır. Ölçdüyün dəyərləri cədvələ qeyd etmək layihə hesabatındakı tapıntılar bölməsini də öz-özünə doldurur.
1// Test ve kalibrasyon: mesafe, su sensörü ham değeri, en yüksek ivme (g) ve eğim / Test and calibration: distance, raw water value, peak acceleration (g) and tilt
2#include <Wire.h>
3
4const int TRIG = 9, ECHO = 10;
5const int WATER_PWR = 7, WATER_SIG = A1;
6const byte MPU = 0x68;
7
8float peakG = 0, tilt = 0;
9unsigned long lastPrint = 0;
10
11void mpuWrite(byte reg, byte val) {
12  Wire.beginTransmission(MPU);
13  Wire.write(reg);
14  Wire.write(val);
15  Wire.endTransmission();
16}
17
18void readMpu() {
19  Wire.beginTransmission(MPU);
20  Wire.write(0x3B);                                  // ACCEL_XOUT_H
21  if (Wire.endTransmission(false) != 0) return;
22  if (Wire.requestFrom(MPU, (uint8_t)6) != 6) return;
23  float a[3];
24  for (int i = 0; i < 3; i++) {
25    uint8_t hi = Wire.read();
26    uint8_t lo = Wire.read();
27    a[i] = (int16_t)(((uint16_t)hi << 8) | lo) / 4096.0;    // ±8 g: 4096 LSB/g
28  }
29  float g = sqrt(a[0] * a[0] + a[1] * a[1] + a[2] * a[2]);
30  if (g > peakG) peakG = g;
31  tilt = atan2(sqrt(a[1] * a[1] + a[2] * a[2]), fabs(a[0])) * 180.0 / PI;  // X ekseni baston boyunca / X axis along the cane
32}
33
34int pingCm() {
35  digitalWrite(TRIG, LOW);  delayMicroseconds(2);
36  digitalWrite(TRIG, HIGH); delayMicroseconds(10);
37  digitalWrite(TRIG, LOW);
38  unsigned long t = pulseIn(ECHO, HIGH, 25000UL);
39  return t == 0 ? 999 : (int)(t / 58);
40}
41
42void setup() {
43  Serial.begin(9600);
44  pinMode(TRIG, OUTPUT);
45  pinMode(ECHO, INPUT);
46  pinMode(WATER_PWR, OUTPUT);
47  Wire.begin();
48  mpuWrite(0x6B, 0x00);                              // uyku modundan çıkar / wake from sleep mode
49  mpuWrite(0x1A, 0x03);                              // 44 Hz alçak geçiren filtre / 44 Hz low-pass filter
50  mpuWrite(0x1C, 0x10);                              // ivme aralığı ±8 g / accelerometer range ±8 g
51}
52
53void loop() {
54  readMpu();                                         // olabildiğince sık oku, tepeyi yakala / read as often as possible to catch the peak
55  if (millis() - lastPrint >= 250) {
56    lastPrint = millis();
57    digitalWrite(WATER_PWR, HIGH);                   // sensörü yalnızca ölçerken besle / power the sensor only while measuring
58    delay(10);
59    int water = analogRead(WATER_SIG);
60    digitalWrite(WATER_PWR, LOW);
61    Serial.print(F("cm: "));          Serial.print(pingCm());
62    Serial.print(F("  su/water: "));  Serial.print(water);
63    Serial.print(F("  tepe/peak g: ")); Serial.print(peakG, 2);
64    Serial.print(F("  egim/tilt: ")); Serial.println(tilt, 0);
65    peakG = 0;
66  }
67}- Su sensorunu quru halda və ucunu bir stəkan suya 1 sm batıraraq ölç. Məsələn, quruyarkən 0–20, islanarkən 520 oxuyursansa, WATER_LIMIT üçün ortadakı 270–300 dəyərini seç.
- Əsanı adi tutuşunla tut və yeriyirmiş kimi sağa-sola süpür. Meyl dəyərini qeyd et; adətən 40–55 dərəcə arasında qalır və PICKUP_DEG dəyərindən (60) aşağı olmalıdır.
- Əsanı yerə düz qoy. Meyl 85–90, təcil 0,95–1,05 g ətrafında oxunmalıdır; bu, LYING_DEG (70) və 0,8–1,2 g aralığını təsdiqləyir.
- Yeriyərkən əsanı yerə həmişəki kimi vur və ən yüksək g dəyərlərini izlə. Ardınca əsanı döşəkçənin üzərinə 10 dəfə düşür. IMPACT_G-ni düşmə dəyərlərindən aşağıda qalacaq şəkildə tənzimlə; yerə vurmalar bu həddi keçsə də meyl yoxlaması onları ayırır.
- Divardan 30, 60, 100 və 150 sm məsafədə 10-ar ölçmə apar və ortalamanı metrlə müqayisə et.
Tam kod: maneə, su, düşmə, SOS və aşağı batareya xəbərdarlığı
Tam kodda dörd iş eyni dövrdə və bir-birini gözlətmədən işləyir; düşmə aşkarlama da enum və switch-case ilə qurulmuş kiçik vəziyyət maşınıdır. Düymə üç iş görür: yeriyərkən qısa basış maneə bipərini açır və ya bağlayır (vibrasiya həmişə işləyir), həyəcan və ya SOS zamanı qısa basış xəbərdarlığı ləğv edir, 2 saniyəlik uzun basış isə istənilən an SOS başladır. İncə bip səsin açıldığını, qalın bip bağlandığını bildirir.
1// Akıllı baston, tam sürüm: engel, su birikintisi, düşme algılama, SOS ve pil uyarısı
2// Smart cane, full version: obstacles, puddles, fall detection, SOS and low-battery warning
3#include <Wire.h>
4
5// Pinler (Arduino Uno ve Nano) / Pins (Arduino Uno and Nano)
6const int BUTTON = 2;               // buton, diğer bacağı GND / button, other leg to GND
7const int VIB = 5;                  // titreşim modülü IN (PWM) / vibration module IN (PWM)
8const int WATER_PWR = 7;            // su sensörü + ucu / water sensor + pin
9const int BUZZER = 8;               // pasif buzzer / passive buzzer
10const int TRIG = 9, ECHO = 10;      // HC-SR04
11const int LED = 13;                 // dahili LED, SOS'ta yanıp söner / built-in LED, flashes during SOS
12const int BAT = A0;                 // 18650, 100k/100k bölücüyle / 18650 via a 100k/100k divider
13const int WATER_SIG = A1;           // su sensörü S ucu / water sensor S pin
14const byte MPU = 0x68;              // MPU6050, AD0 = GND
15
16// Ayarlar: test koduyla bulduğun değerleri yaz / Settings: use the values from the test sketch
17const int NEAR_CM = 30, FAR_CM = 150;
18const int PULSE_MS = 60;
19const int WATER_LIMIT = 300;        // kuru ve ıslak okumaların ortası / midpoint of dry and wet readings
20const float IMPACT_G = 2.5;         // düşme darbesi eşiği / fall impact threshold
21const float LYING_DEG = 70;         // bundan büyük eğim = yerde yatıyor / tilt above this = lying flat
22const float PICKUP_DEG = 60;        // bundan küçük eğim = kaldırıldı / tilt below this = picked up
23const unsigned long CANCEL_MS = 20000;   // SOS'tan önce iptal süresi / time to cancel before SOS
24const float LOW_BAT_V = 3.4;        // 18650 için düşük pil sınırı / low limit for an 18650 cell
25
26enum Mode { WALK, SETTLE, CHECK, ALARM, SOS };
27Mode mode = WALK;
28
29// SOS Mors kodu: artı = ses, eksi = sessizlik, birim 150 ms / SOS in Morse: plus = tone, minus = silence, unit 150 ms
30const int8_t SOS_PATTERN[] = {1, -1, 1, -1, 1, -3, 3, -1, 3, -1, 3, -3, 1, -1, 1, -1, 1, -7};
31const byte SOS_LEN = sizeof(SOS_PATTERN) / sizeof(SOS_PATTERN[0]);
32const unsigned long UNIT_MS = 150;
33
34bool soundOn = true, wet = false, waterAlert = false, waterHigh = false, sosOn = false;
35bool btnDown = false, longFired = false;
36int distanceCm = 999, vibNow = -1;
37int hist[3] = {999, 999, 999};
38byte histIdx = 0, sosStep = 0;
39float gTotal = 1.0, tilt = 45;
40unsigned long lastPing = 0, lastPulse = 0, lastMpu = 0, lastWater = 0, lastBat = 0, lastBeep = 0;
41unsigned long modeStart = 0, waterStart = 0, sosStepStart = 0, btnSince = 0;
42
43void setVib(int v) {                // yalnızca değişince yaz / write only on change
44  if (v != vibNow) { analogWrite(VIB, v); vibNow = v; }
45}
46
47void mpuWrite(byte reg, byte val) {
48  Wire.beginTransmission(MPU);
49  Wire.write(reg);
50  Wire.write(val);
51  Wire.endTransmission();
52}
53
54bool readMpu() {
55  Wire.beginTransmission(MPU);
56  Wire.write(0x3B);                                   // ACCEL_XOUT_H
57  if (Wire.endTransmission(false) != 0) return false;
58  if (Wire.requestFrom(MPU, (uint8_t)6) != 6) return false;
59  float a[3];
60  for (int i = 0; i < 3; i++) {
61    uint8_t hi = Wire.read();
62    uint8_t lo = Wire.read();
63    a[i] = (int16_t)(((uint16_t)hi << 8) | lo) / 4096.0;   // ±8 g: 4096 LSB/g
64  }
65  gTotal = sqrt(a[0] * a[0] + a[1] * a[1] + a[2] * a[2]);
66  tilt = atan2(sqrt(a[1] * a[1] + a[2] * a[2]), fabs(a[0])) * 180.0 / PI;  // 0° dik, 90° yatay / 0° upright, 90° flat
67  return true;
68}
69
70int pingCm() {
71  digitalWrite(TRIG, LOW);  delayMicroseconds(2);
72  digitalWrite(TRIG, HIGH); delayMicroseconds(10);
73  digitalWrite(TRIG, LOW);
74  unsigned long t = pulseIn(ECHO, HIGH, 12000UL);     // 12 ms ≈ 2 m
75  return t == 0 ? 999 : (int)(t / 58);
76}
77
78int median3(int a, int b, int c) {                    // tek tük hatalı ölçümü eler / drops a single bad reading
79  if ((a <= b && b <= c) || (c <= b && b <= a)) return b;
80  if ((b <= a && a <= c) || (c <= a && a <= b)) return a;
81  return c;
82}
83
84// 0 = olay yok, 1 = kısa basış, 2 = uzun basış (2 s) / 0 = nothing, 1 = short press, 2 = long press (2 s)
85byte readButton(unsigned long now) {
86  bool pressed = digitalRead(BUTTON) == LOW;
87  if (pressed && !btnDown) { btnDown = true; longFired = false; btnSince = now; }
88  if (pressed && btnDown && !longFired && now - btnSince >= 2000) { longFired = true; return 2; }
89  if (!pressed && btnDown) {
90    btnDown = false;
91    if (!longFired && now - btnSince >= 30) return 1;  // 30 ms'den kısası sıçramadır / shorter than 30 ms is bounce
92  }
93  return 0;
94}
95
96void setMode(Mode m, unsigned long now) {
97  mode = m;
98  modeStart = now;
99  sosStep = 0;
100  sosStepStart = now;
101  sosOn = false;
102  setVib(0);
103  noTone(BUZZER);
104  digitalWrite(LED, LOW);
105}
106
107void fallUpdate(unsigned long now) {
108  switch (mode) {
109    case WALK:
110      if (gTotal > IMPACT_G) setMode(SETTLE, now);      // sert darbe / hard impact
111      break;
112    case SETTLE:                                        // 1 s sarsıntının bitmesini bekle / wait 1 s for the shaking to stop
113      if (now - modeStart >= 1000) setMode(CHECK, now);
114      break;
115    case CHECK:                                         // 2 s boyunca yatay ve hareketsiz mi? / flat and still for 2 s?
116      if (tilt < LYING_DEG || fabs(gTotal - 1.0) > 0.2) setMode(WALK, now);   // yalnızca bir vuruştu / just a tap
117      else if (now - modeStart >= 2000) setMode(ALARM, now);
118      break;
119    case ALARM:
120      if (tilt < PICKUP_DEG) setMode(WALK, now);        // baston kaldırıldı / the cane was picked up
121      else if (now - modeStart >= CANCEL_MS) setMode(SOS, now);
122      break;
123    default:
124      break;
125  }
126}
127
128void waterUpdate(unsigned long now) {
129  digitalWrite(WATER_PWR, HIGH);                        // yalnızca ölçerken besle: aşınmayı yavaşlatır / power only while measuring: slows corrosion
130  delay(10);
131  int v = analogRead(WATER_SIG);
132  digitalWrite(WATER_PWR, LOW);
133  if (v > WATER_LIMIT && !wet) { wet = true; waterAlert = true; waterStart = now; }   // kurudan ıslağa / dry to wet
134  else if (v < WATER_LIMIT - 100) wet = false;          // histerezis / hysteresis
135}
136
137void walkOutput(unsigned long now) {
138  // Ses kanalı: önce su uyarısı / Sound channel: water alert first
139  if (waterAlert && now - waterStart >= 1800) waterAlert = false;
140  if (waterAlert && now - lastBeep >= 300) {
141    lastBeep = now;
142    waterHigh = !waterHigh;
143    tone(BUZZER, waterHigh ? 1600 : 1000, 250);         // iki tonlu uyarı / two-tone alert
144  }
145
146  // Titreşim kanalı: engel ne kadar yakınsa o kadar sık ve güçlü / Vibration channel: the closer, the faster and stronger
147  if (distanceCm < 2 || distanceCm > FAR_CM) {
148    setVib(0);
149  } else if (distanceCm <= NEAR_CM) {
150    setVib(255);
151    if (soundOn && !waterAlert && now - lastBeep >= 120) { lastBeep = now; tone(BUZZER, 2500, 60); }
152  } else {
153    unsigned long period = map(distanceCm, NEAR_CM, FAR_CM, 120, 900);
154    int strength = map(distanceCm, NEAR_CM, FAR_CM, 255, 150);
155    if (now - lastPulse >= period) {
156      lastPulse = now;
157      if (soundOn && !waterAlert) tone(BUZZER, 2000, 30);
158    }
159    setVib(now - lastPulse < PULSE_MS ? strength : 0);
160  }
161}
162
163void alarmOutput(unsigned long now) {                   // "bastonum düştü" sesi: bulmayı kolaylaştırır / "cane dropped" sound: helps finding it
164  setVib((now - modeStart) % 1000 < 150 ? 255 : 0);
165  if (now - lastBeep >= 1000) { lastBeep = now; tone(BUZZER, 2000, 150); }
166}
167
168void sosOutput(unsigned long now) {
169  if (now - sosStepStart >= (unsigned long)abs(SOS_PATTERN[sosStep]) * UNIT_MS) {
170    sosStep = (sosStep + 1) % SOS_LEN;                  // sonraki adım / next step
171    sosStepStart = now;
172  }
173  bool on = SOS_PATTERN[sosStep] > 0;
174  if (on != sosOn) {
175    sosOn = on;
176    if (on) tone(BUZZER, 3000); else noTone(BUZZER);
177    digitalWrite(LED, on);
178    setVib(on ? 255 : 0);
179  }
180}
181
182void batteryUpdate() {
183  float v = analogRead(BAT) * (5.0 / 1023.0) * 2.0;     // bölücü gerilimi yarıya indirir / the divider halves the voltage
184  Serial.print(F("Pil / Battery: "));
185  Serial.println(v, 2);
186  if (v < LOW_BAT_V && mode == WALK) tone(BUZZER, 800, 400);   // kalın, uzun bip / low, long beep
187}
188
189void setup() {
190  Serial.begin(9600);
191  pinMode(BUTTON, INPUT_PULLUP);
192  pinMode(TRIG, OUTPUT);
193  pinMode(ECHO, INPUT);
194  pinMode(VIB, OUTPUT);
195  pinMode(WATER_PWR, OUTPUT);
196  pinMode(LED, OUTPUT);
197  Wire.begin();
198  mpuWrite(0x6B, 0x00);                                 // MPU6050'yi uyandır / wake the MPU6050
199  mpuWrite(0x1A, 0x03);                                 // 44 Hz filtre / 44 Hz filter
200  mpuWrite(0x1C, 0x10);                                 // ±8 g
201  tone(BUZZER, 1500, 100);                              // açılış sesi / power-on beep
202}
203
204void loop() {
205  unsigned long now = millis();
206
207  byte b = readButton(now);
208  if (b == 2) {
209    setMode(SOS, now);                                  // uzun basış: elle SOS / long press: manual SOS
210  } else if (b == 1) {
211    if (mode == ALARM || mode == SOS) {
212      setMode(WALK, now);                               // alarmı ya da SOS'u iptal et / cancel the alarm or SOS
213    } else {                                            // yürürken (SETTLE/CHECK dahil) sesi aç ya da kapat / while walking (incl. SETTLE/CHECK) sound on or off
214      soundOn = !soundOn;
215      tone(BUZZER, soundOn ? 2000 : 600, 120);
216    }
217  }
218
219  if (now - lastMpu >= 20) {                            // saniyede 50 ölçüm / 50 readings per second
220    lastMpu = now;
221    if (readMpu()) fallUpdate(now);
222  }
223
224  if (mode == WALK || mode == SETTLE || mode == CHECK) {
225    if (now - lastPing >= 60) {
226      lastPing = now;
227      hist[histIdx] = pingCm();
228      histIdx = (histIdx + 1) % 3;
229      distanceCm = median3(hist[0], hist[1], hist[2]);
230    }
231    if (now - lastWater >= 500) { lastWater = now; waterUpdate(now); }
232    walkOutput(now);
233  } else if (mode == ALARM) {
234    alarmOutput(now);
235  } else {
236    sosOutput(now);
237  }
238
239  if (now - lastBat >= 30000) { lastBat = now; batteryUpdate(); }
240}| Funksiya və ya ayar | Nə edir? |
|---|---|
| pingCm() | Tək ölçmə aparır; 12 ms ərzində əks-səda gəlməsə 999 qaytarır |
| median3() | Son üç ölçmənin medianını götürür, tək-tük səhv dəyəri ayırır |
| readMpu() | Altı baytlıq təcil məlumatını oxuyur, ümumi təcili və meyli hesablayır |
| fallUpdate() | WALK → SETTLE → CHECK → ALARM → SOS vəziyyət maşınını icra edir |
| waterUpdate() | Su sensorunu 10 ms qidalandırıb oxuyur, qurudan yaşa keçiddə xəbərdarlıq başladır |
| walkOutput() | Vibrasiyanı məsafəyə görə, su xəbərdarlığını isə iki tonlu səslə yaradır |
| sosOutput() | SOS_PATTERN massivini addım-addım çalır |
| readButton() | Qısa (1) və uzun (2) basışları ayırır, 30 ms-dən qısa sıçrayışları nəzərə almır |
| IMPACT_G, LYING_DEG, CANCEL_MS | Düşmə həssaslığı və ləğv müddəti; test kodu ilə tənzimlənir |
SOS nümunəsi Mors kodunun qaydalarına uyğundur: nöqtə 1 vahid, tire 3 vahid, işarələr arası 1, hərflər arası 3, təkrarlar arası 7 vahid boşluq. Vahid 150 ms olduğu üçün bir SOS dövrü 34 vahid, yəni təxminən 5,1 saniyə çəkir. 3 kHz-lik səs qəsdən seçilib: insan qulağı 2–4 kHz aralığına ən həssasdır və kiçik passiv buzzer-lər də ən yüksək səsi bu aralıqda verir. Aktiv və passiv buzzer arasındakı fərq üçün Buzzer nədir? yazısına baxa bilərsən.
Batareya, qida və işləmə müddəti
Ağıllı əsa bütün gün xaricdə istifadə olunacağı üçün qida dizaynı sensorlar qədər vacibdir. Orta sərfiyyatı təxmini hesablayaq: Nano təxminən 20 mA, HC-SR04 15 mA, MPU6050 4 mA çəkir. Vibrasiya mühərriki 70 mA ətrafında cərəyan çəkir, amma yalnız impulslar zamanı işləyir; tipik yerimədə orta dəyəri 10 mA qədərdir. Buzzer və su sensoru da bir neçə mA əlavə edir. Cəmi təxminən 50 mA, yəni 5 V-da 0,25 W edir. 2600 mAh-lıq 18650 element 3,7 V-da təxminən 9,6 Wh enerji daşıyır; 85% səmərəli yüksəldici ilə dövrəyə təxminən 8 Wh çatır. 8 / 0,25 = 32 saat; batareyanın hamısını istifadə edə bilməyəcəyini nəzərə alanda real müddət 25–30 saatdır. Gündə iki saat istifadə edən şəxs əsanı təxminən iki həftədən bir şarj edir. Öz hesabını Batareya ömrü aləti ilə apara, mAh ilə Wh fərqini mAh və Wh yazısında oxuya bilərsən.
| Qida mənbəyi | Çəki | Təxmini müddət (50 mA) | Qiymətləndirmə |
|---|---|---|---|
| 9 V düzbucaqlı batareya (təxminən 500 mAh), VIN-ə | 45 g | 8–10 saat | Tövsiyə olunmur: mühərrik işləyəndə gərginlik düşür, şarj edilmir |
| 4 ədəd AA NiMH (2000 mAh), 5V pininə | Təxminən 120 g | 35–40 saat | Ağırdır; tam dolu olanda 5,6 V-a çıxıb həddi zorlayır |
| 1 ədəd 18650 + TP4056 + MT3608 | Təxminən 55 g | 25–30 saat | Tövsiyə olunur: yüngül, USB ilə şarj, qorumalı |
| 2 ədəd 18650 ardıcıl (7,4 V), VIN-ə | Təxminən 105 g | 45–50 saat | Uzunömürlüdür, amma ağırdır, ayrıca şarj dövrəsi lazımdır |
| Powerbank (10.000 mAh) | 200 g və daha çox | Bir neçə gün | Ağırdır; əksər powerbank-lar aşağı cərəyanda özünü söndürür |
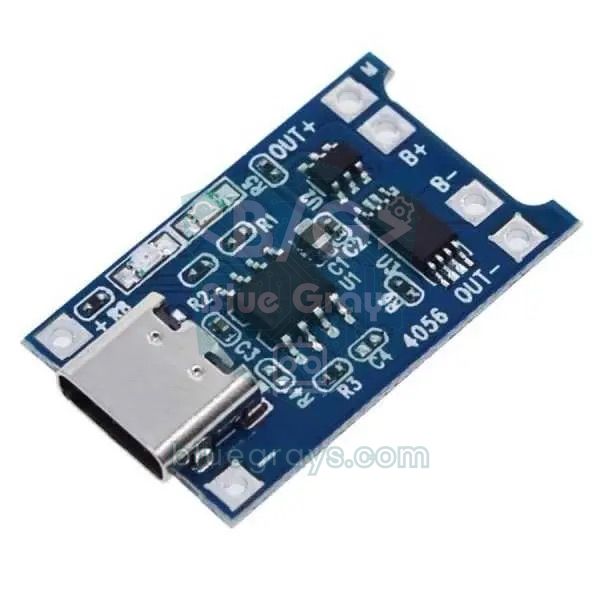
Tövsiyə olunan qida zənciri belədir: 18650 elementi TP4056 modulunun B+ və B− uclarına qoşulur. Modulun OUT+ ucundan çıxan xətt sürüşən açardan keçir və MT3608 yüksəldici modulun girişinə gedir. MT3608-in 5,0 V-a tənzimlənmiş çıxışı Nano-nun 5V pinini, HC-SR04-ü və vibrasiya modulunu qidalandırır. Batareya gərginliyini ölçmək üçün açarın elə arxasından iki 100 kΩ-luq rezistorla bölücü qurulur və orta nöqtəsi A0-a qoşulur; bölücü açardan sonra olduğu üçün cihaz bağlı olanda batareyanı boşaltmır. DW01 çipi batareyanı təxminən 2,4–2,5 V-da kəsir, amma kod 3,4 V-dan aşağıda hər 30 saniyədən bir qalın bip çalaraq daha əvvəl xəbər verir. Təfərrüatlar TP4056 şarj modulu yazısındadır.
Korpus, çəki və ergonomika
Qatlanan ağ əsaların çoxu 200–300 g çəkir və istifadəçi onu saatlarla biləyi ilə sağa-sola süpürür. Əlavə etdiyin hər qram əldən uzaqlığına vurularaq biləyə yük olur. 150 g-lıq qutunu tutacağın 10 sm altına quraşdırsan, biləyə düşən əlavə moment 150 × 10 = 1,5 kq·sm olur; eyni qutu 60 sm aşağıda olsaydı bu dəyər 9 kq·sm-ə, yəni altı qata çıxardı. Ona görə bütün elektronikanı tək qutuda topla və qutunu tutacağın elə altına yerləşdir; uca yalnız su sensoru və onun nazik naqili enir. Ümumi əlavə çəkini 150 g-dan aşağı saxlamağı hədəflə.
| Hissə | Təxmini çəki |
|---|---|
| Arduino Nano | 7 g |
| HC-SR04 | 9 g |
| MPU6050 (GY-521) | 2 g |
| Vibrasiya modulu + passiv buzzer | 5 g |
| Su səviyyəsi sensoru və naqili | 8 g |
| 18650 elementi | 45–48 g |
| TP4056 + MT3608 + açar | 8 g |
| 3D çap qutu və kəlbətinlər | 40–50 g |
| Naqillər, vintlər, velkro lent | 10–15 g |
| Cəmi | Təxminən 135–150 g |
- Material: Qutunu PETG və ya ABS ilə çap et; PLA günəşdə qalan avtomobildə yumşalıb forma dəyişə bilər. 1,6–2 mm divar qalınlığı kifayətdir.
- Bərkitmə: Qutunu əsaya iki şlanq xomutu və ya rezin astarlı velkro lentlə bağla. Qatlanan əsalarda qutu ilk qatlanma oynağının üstündə qalmalıdır, əks halda əsa qatlana bilməz.
- Sensor pəncərəsi: HC-SR04-ün iki silindri qutunun ön üzündən xaricə çıxmalıdır; qarşısına nazik plastik və ya tor qoyma, ultrasəs onlardan keçmir.
- Yağış: Qutunun alt üzünə kiçik su axıdma dəliyi aç və içinə bir paket silikagel qoy. Tez-tez yağış yağan bölgədəsənsə, HC-SR04 əvəzinə su keçirməyən JSN-SR04T zondundan istifadə et.
- Düymə: Böyük və aydın klik hissi verən düymə seç, tutacağı tutarkən baş barmağın təbii olaraq toxunduğu yerə qoy. Təsadüfən basılmaması üçün ətrafına 2 mm-lik çıxıntı et.
- Açma-bağlama: Açarın vəziyyəti toxunaraq anlaşıla bilməlidir; açılış bipi də cihazın işlədiyini xəbər verir.
- Şarj girişi: TP4056-nın USB girişinə qutunun altından çatmaq mümkün olmalı və giriş istifadə olunmayanda rezin tıxacla bağlanmalıdır.
- Görünmə: Qutunun yanlarına reflektorlu lent yapışdırmaq axşam yolu keçərkən sürücülərin əsanı fərq etməsini asanlaşdırır.
ESP32 + GPS ilə məkan göndərmə
Arduino-lu əsa SOS anında yalnız yaxındakılara səslə xəbər verə bilər. ESP32 və GPS modulu ilə isə əsanın məkanı yaxın adama mesaj kimi göndərilə bilər. NEO-6M modulu susmaya görə 9600 baud sürətlə, saniyədə bir məkan olan NMEA cümlələri göndərir; TinyGPSPlus kitabxanası bu cümlələri açıb en dairəsi, uzunluq dairəsi və peyk sayını verir. Məlumat vərəqəsinə görə soyuq başlanğıcda ilk məkan təxminən 27 saniyəyə tapılır, praktikada açıq havada 30 saniyə ilə bir neçə dəqiqə arası çəkir; qapalı məkanda isə çox vaxt heç məkan alınmır. Modulun üzərindəki kiçik ehtiyat batareya son peyk məlumatını saxladığı üçün sonrakı açılışlarda məkan bir neçə saniyəyə gəlir. Təfərrüatlar NEO-6M GPS modulu yazısındadır.
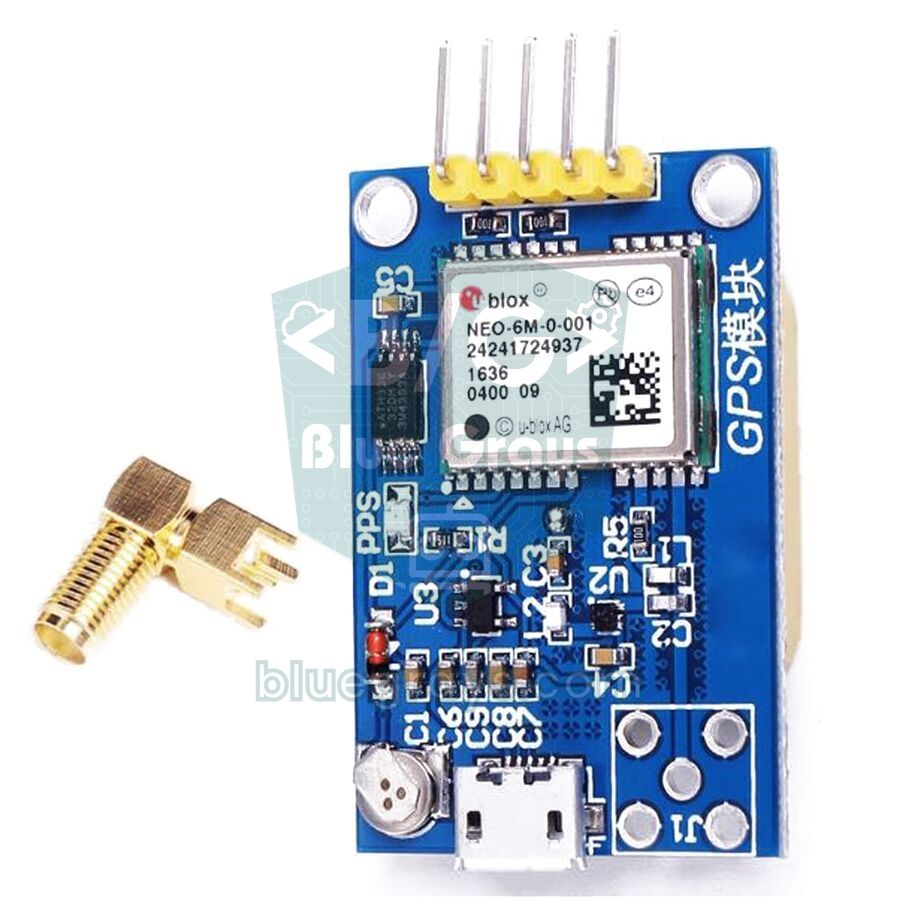
Mesajı göndərməyin iki yolu var. Məktəbdə nümayiş üçün ən asanı ESP32-ni istifadəçinin telefonundakı şəxsi çıxış nöqtəsinə qoşub Telegram botu ilə mesaj atmaqdır. Küçədə həqiqətən işləyən əsa üçün isə telefondan asılı olmayan SIM800L GSM modulu daha uyğundur: içinə taxılan SIM kartla birbaşa SMS göndərir. SIM800L 3,4–4,4 V istəyir və göndərmə anında 2 A-ə çatan cərəyan impulsları çəkir; ona görə onu yüksəldicidən yox, birbaşa 18650 elementindən qidalandır və qida uclarına 1000 µF-lıq kondensator qoy. Bu modul yalnız 2G şəbəkəsində işləyir; 2G-nin bağlandığı ölkələrdə A7670 və ya SIM7600 kimi 4G modullar lazımdır. Hər şey tək platada olsun istəsən, TTGO T-Call (ESP32 + SIM800L) platasından istifadə edə bilərsən.
1// ESP32 akıllı baston: engel uyarısı, su ve düşme algılama, SOS'ta GPS konumunu SMS ile gönderme
2// ESP32 smart cane: obstacle alert, water and fall detection, sends the GPS location by SMS on SOS
3// Kütüphane: TinyGPSPlus (Mikal Hart) / Library: TinyGPSPlus (Mikal Hart)
4#include <Wire.h>
5#include <TinyGPSPlus.h>
6
7// Pinler / Pins
8const int TRIG = 18, ECHO = 19;          // ECHO 1 kΩ / 2 kΩ bölücüyle / ECHO via a 1 kΩ / 2 kΩ divider
9const int VIB = 25, BUZZER = 26, BUTTON = 27;
10const int WATER_PWR = 33, WATER_SIG = 34;   // ADC1 pini / ADC1 pin
11const int BAT = 35;                      // 100k/100k bölücü / 100k/100k divider
12const int GPS_RX = 16, GPS_TX = 17;      // NEO-6M TX → 16, RX ← 17
13const int GSM_RX = 13, GSM_TX = 23;      // SIM800L TXD → 13, RXD ← 23
14const byte MPU = 0x68;                   // SDA 21, SCL 22
15
16const char* PHONE = "+905XXXXXXXXX";     // SMS gidecek numara / number to text
17
18const int NEAR_CM = 30, FAR_CM = 150, PULSE_MS = 60;
19const int WATER_LIMIT = 1200;            // 12 bit ölçekte, test ederek bul / on the 12-bit scale, find by testing
20const float IMPACT_G = 2.5, LYING_DEG = 70, PICKUP_DEG = 60;
21const unsigned long CANCEL_MS = 20000, SMS_REPEAT_MS = 300000;   // 5 dakikada bir konum / location every 5 minutes
22
23enum Mode { WALK, SETTLE, CHECK, ALARM, SOS };
24Mode mode = WALK;
25const int8_t SOS_PATTERN[] = {1, -1, 1, -1, 1, -3, 3, -1, 3, -1, 3, -3, 1, -1, 1, -1, 1, -7};
26const int SOS_LEN = sizeof(SOS_PATTERN) / sizeof(SOS_PATTERN[0]);
27const unsigned long UNIT_MS = 150;
28
29TinyGPSPlus gps;
30bool soundOn = true, wet = false, waterAlert = false, waterHigh = false, sosOn = false, smsDue = false;
31bool btnDown = false, longFired = false;
32int distanceCm = 999, vibNow = -1, sosStep = 0, histIdx = 0;
33int hist[3] = {999, 999, 999};
34float gTotal = 1.0, tilt = 45;
35unsigned long lastPing = 0, lastPulse = 0, lastMpu = 0, lastWater = 0, lastBat = 0, lastBeep = 0;
36unsigned long modeStart = 0, waterStart = 0, sosStepStart = 0, btnSince = 0, lastSms = 0;
37
38void setVib(int v) {
39  if (v != vibNow) { analogWrite(VIB, v); vibNow = v; }
40}
41
42void mpuWrite(byte reg, byte val) {
43  Wire.beginTransmission(MPU);
44  Wire.write(reg);
45  Wire.write(val);
46  Wire.endTransmission();
47}
48
49bool readMpu() {
50  Wire.beginTransmission(MPU);
51  Wire.write(0x3B);
52  if (Wire.endTransmission(false) != 0) return false;
53  if (Wire.requestFrom(MPU, (uint8_t)6) != 6) return false;
54  float a[3];
55  for (int i = 0; i < 3; i++) {
56    uint8_t hi = Wire.read();
57    uint8_t lo = Wire.read();
58    a[i] = (int16_t)(((uint16_t)hi << 8) | lo) / 4096.0;   // ±8 g
59  }
60  gTotal = sqrt(a[0] * a[0] + a[1] * a[1] + a[2] * a[2]);
61  tilt = atan2(sqrt(a[1] * a[1] + a[2] * a[2]), fabs(a[0])) * 180.0 / PI;
62  return true;
63}
64
65int pingCm() {
66  digitalWrite(TRIG, LOW);  delayMicroseconds(2);
67  digitalWrite(TRIG, HIGH); delayMicroseconds(10);
68  digitalWrite(TRIG, LOW);
69  unsigned long t = pulseIn(ECHO, HIGH, 12000UL);
70  return t == 0 ? 999 : (int)(t / 58);
71}
72
73int median3(int a, int b, int c) {
74  if ((a <= b && b <= c) || (c <= b && b <= a)) return b;
75  if ((b <= a && a <= c) || (c <= a && a <= b)) return a;
76  return c;
77}
78
79int readButton(unsigned long now) {      // 0 yok, 1 kısa, 2 uzun / 0 none, 1 short, 2 long
80  bool pressed = digitalRead(BUTTON) == LOW;
81  if (pressed && !btnDown) { btnDown = true; longFired = false; btnSince = now; }
82  if (pressed && btnDown && !longFired && now - btnSince >= 2000) { longFired = true; return 2; }
83  if (!pressed && btnDown) {
84    btnDown = false;
85    if (!longFired && now - btnSince >= 30) return 1;
86  }
87  return 0;
88}
89
90void feedGps() {                          // NMEA cümlelerini çöz / parse the NMEA sentences
91  while (Serial2.available()) gps.encode(Serial2.read());
92}
93
94// SIM800L'den belirli bir yanıtı bekle / wait for a given reply from the SIM800L
95bool waitFor(const char* token, unsigned long timeoutMs) {
96  String buf;
97  unsigned long start = millis();
98  while (millis() - start < timeoutMs) {
99    while (Serial1.available()) {
100      buf += (char)Serial1.read();
101      if (buf.indexOf(token) >= 0) return true;
102      if (buf.length() > 200) buf.remove(0, 100);
103    }
104    feedGps();                            // beklerken GPS'i kaçırma / keep reading GPS while waiting
105  }
106  return false;
107}
108
109bool sendSms(const String& text) {
110  Serial1.println("AT");                  // ilk AT baud hızını eşler / the first AT syncs the baud rate
111  if (!waitFor("OK", 1000)) {
112    Serial1.println("AT");
113    if (!waitFor("OK", 1000)) return false;
114  }
115  Serial1.println("AT+CMGF=1");           // metin modu / text mode
116  if (!waitFor("OK", 1000)) return false;
117  Serial1.print("AT+CMGS=\"");
118  Serial1.print(PHONE);
119  Serial1.println("\"");
120  if (!waitFor(">", 5000)) return false;  // mesaj istemi / message prompt
121  Serial1.print(text);
122  Serial1.write(26);                      // Ctrl+Z: gönder / Ctrl+Z: send
123  return waitFor("+CMGS", 20000);         // şebeke onayı / network confirmation
124}
125
126String sosText() {                        // SMS'te Türkçe harf kullanma / no Turkish letters in the SMS
127  String s = "SOS! Akilli baston yardim cagrisi. ";
128  if (gps.location.isValid()) {
129    s += "Konum: https://maps.google.com/?q=";
130    s += String(gps.location.lat(), 6) + "," + String(gps.location.lng(), 6);
131    s += " (" + String(gps.location.age() / 1000) + " sn once, " + String(gps.satellites.value()) + " uydu)";
132  } else {
133    s += "GPS konumu henuz yok.";
134  }
135  return s;
136}
137
138void setMode(Mode m, unsigned long now) {
139  mode = m;
140  modeStart = now;
141  sosStep = 0;
142  sosStepStart = now;
143  sosOn = false;
144  setVib(0);
145  noTone(BUZZER);
146  if (m == SOS) { smsDue = true; lastSms = now; }
147}
148
149void fallUpdate(unsigned long now) {
150  if (mode == WALK && gTotal > IMPACT_G) setMode(SETTLE, now);
151  else if (mode == SETTLE && now - modeStart >= 1000) setMode(CHECK, now);
152  else if (mode == CHECK) {
153    if (tilt < LYING_DEG || fabs(gTotal - 1.0) > 0.2) setMode(WALK, now);
154    else if (now - modeStart >= 2000) setMode(ALARM, now);
155  } else if (mode == ALARM) {
156    if (tilt < PICKUP_DEG) setMode(WALK, now);
157    else if (now - modeStart >= CANCEL_MS) setMode(SOS, now);
158  }
159}
160
161void waterUpdate(unsigned long now) {
162  digitalWrite(WATER_PWR, HIGH);
163  delay(10);
164  int v = analogRead(WATER_SIG);          // 0–4095
165  digitalWrite(WATER_PWR, LOW);
166  if (v > WATER_LIMIT && !wet) { wet = true; waterAlert = true; waterStart = now; }
167  else if (v < WATER_LIMIT - 400) wet = false;
168}
169
170void walkOutput(unsigned long now) {
171  if (waterAlert && now - waterStart >= 1800) waterAlert = false;
172  if (waterAlert && now - lastBeep >= 300) {
173    lastBeep = now;
174    waterHigh = !waterHigh;
175    tone(BUZZER, waterHigh ? 1600 : 1000, 250);
176  }
177  if (distanceCm < 2 || distanceCm > FAR_CM) {
178    setVib(0);
179  } else if (distanceCm <= NEAR_CM) {
180    setVib(255);
181    if (soundOn && !waterAlert && now - lastBeep >= 120) { lastBeep = now; tone(BUZZER, 2500, 60); }
182  } else {
183    unsigned long period = map(distanceCm, NEAR_CM, FAR_CM, 120, 900);
184    int strength = map(distanceCm, NEAR_CM, FAR_CM, 255, 150);
185    if (now - lastPulse >= period) {
186      lastPulse = now;
187      if (soundOn && !waterAlert) tone(BUZZER, 2000, 30);
188    }
189    setVib(now - lastPulse < PULSE_MS ? strength : 0);
190  }
191}
192
193void sosOutput(unsigned long now) {
194  if (smsDue || now - lastSms >= SMS_REPEAT_MS) {      // girişte ve 5 dakikada bir / on entry and every 5 minutes
195    smsDue = false;
196    lastSms = now;
197    noTone(BUZZER);
198    bool ok = sendSms(sosText());
199    Serial.println(ok ? "SMS gonderildi / SMS sent" : "SMS gonderilemedi / SMS failed");
200    sosStepStart = millis();
201    sosOn = false;
202  }
203  if (now - sosStepStart >= (unsigned long)abs(SOS_PATTERN[sosStep]) * UNIT_MS) {
204    sosStep = (sosStep + 1) % SOS_LEN;
205    sosStepStart = now;
206  }
207  bool on = SOS_PATTERN[sosStep] > 0;
208  if (on != sosOn) {
209    sosOn = on;
210    if (on) tone(BUZZER, 3000); else noTone(BUZZER);
211    setVib(on ? 255 : 0);
212  }
213}
214
215void setup() {
216  Serial.begin(115200);
217  Serial2.begin(9600, SERIAL_8N1, GPS_RX, GPS_TX);    // NEO-6M varsayılanı 9600 baud / NEO-6M default is 9600 baud
218  Serial1.begin(9600, SERIAL_8N1, GSM_RX, GSM_TX);    // SIM800L
219  pinMode(BUTTON, INPUT_PULLUP);
220  pinMode(TRIG, OUTPUT);
221  pinMode(ECHO, INPUT);
222  pinMode(WATER_PWR, OUTPUT);
223  Wire.begin(21, 22);
224  mpuWrite(0x6B, 0x00);
225  mpuWrite(0x1A, 0x03);
226  mpuWrite(0x1C, 0x10);
227  tone(BUZZER, 1500, 100);
228}
229
230void loop() {
231  unsigned long now = millis();
232  feedGps();
233
234  int b = readButton(now);
235  if (b == 2) setMode(SOS, now);
236  else if (b == 1) {
237    if (mode == ALARM || mode == SOS) setMode(WALK, now);              // alarmı ya da SOS'u iptal et / cancel the alarm or SOS
238    else { soundOn = !soundOn; tone(BUZZER, soundOn ? 2000 : 600, 120); }   // yürürken: ses aç/kapat / while walking: sound on/off
239  }
240
241  if (now - lastMpu >= 20) {
242    lastMpu = now;
243    if (readMpu()) fallUpdate(now);
244  }
245
246  if (mode == WALK || mode == SETTLE || mode == CHECK) {
247    if (now - lastPing >= 60) {
248      lastPing = now;
249      hist[histIdx] = pingCm();
250      histIdx = (histIdx + 1) % 3;
251      distanceCm = median3(hist[0], hist[1], hist[2]);
252    }
253    if (now - lastWater >= 500) { lastWater = now; waterUpdate(now); }
254    walkOutput(now);
255  } else if (mode == ALARM) {
256    setVib((now - modeStart) % 1000 < 150 ? 255 : 0);
257    if (now - lastBeep >= 1000) { lastBeep = now; tone(BUZZER, 2000, 150); }
258  } else {
259    sosOutput(now);
260  }
261
262  if (now - lastBat >= 30000) {
263    lastBat = now;
264    float v = analogReadMilliVolts(BAT) * 2 / 1000.0;  // kalibreli mV okuma / calibrated mV reading
265    Serial.printf("Pil / Battery: %.2f V, GPS: %s\n", v, gps.location.isValid() ? "var / fix" : "yok / no fix");
266    if (v < 3.4 && mode == WALK) tone(BUZZER, 800, 400);
267  }
268}
Kod Arduino versiyası ilə eyni vəziyyət maşınından istifadə edir; fərq SOS anındadır. SOS başlayan kimi sendSms() funksiyası SIM800L-ə ardıcıl olaraq AT, mətn rejimi üçün AT+CMGF=1 və AT+CMGS="nömrə" komandalarını göndərir, ">" sorğusunu gözləyir, mesajı yazır və Ctrl+Z (26) ilə göndərir. Mesajda məkan xəritə keçidi kimi yer alır; telefonda toxunanda xəritə tətbiqi açılır. GPS hələ məkan tapmayıbsa, bu da mesajda qeyd olunur və SOS davam etdikcə məkan 5 dəqiqədən bir yenidən göndərilir. SMS mətnində Azərbaycan hərflərindən (ə, ş, ç…) istifadə edilməməsi şüurlu seçimdir: ə, ş, ğ və ı standart GSM əlifbasında olmadığı üçün bəzi telefonlarda pozulmuş görünür. Göndərmə zamanı kod 30 saniyəyə qədər gözləyə bilər; SIM800L-in açıldıqdan sonra şəbəkəyə qeydiyyatdan keçməsi də 10–30 saniyə çəkir.
Raspberry Pi Pico (MicroPython) ilə ağıllı əsa
Raspberry Pi Pico-da eyni məntiq MicroPython ilə qurulur. time_pulse_us() funksiyası Arduino-dakı pulseIn() kimi işləyir və əks-səda gəlməsə mənfi dəyər qaytarır. PWM çıxışları 16 bitlik duty_u16() ilə tənzimlənir; vibrasiyada 65535 tam güc deməkdir. MPU6050-nin altı baytı i2c.readfrom_mem() ilə bir dəfəyə oxunur və 32767-dən böyük dəyərlərdən 65536 çıxılaraq işarəli ədədə çevrilir. Pico-nun pinləri də 3,3 V olduğu üçün ECHO bölücüsü burada da vacibdir. Batareya ilə istifadə edəndə MT3608-in 5 V çıxışını VSYS pininə ver; HC-SR04 də eyni 5 V xəttindən qidalanır. Wi-Fi-lı Pico W ilə əsanın vəziyyətini veb səhifədə də göstərə bilərsən.
1from machine import Pin, PWM, I2C, ADC, time_pulse_us
2import time, math
3
4# Pinler: ECHO 1 kΩ / 2 kΩ bölücüyle / Pins: ECHO via a 1 kΩ / 2 kΩ divider
5trig, echo = Pin(2, Pin.OUT), Pin(3, Pin.IN)
6i2c = I2C(0, sda=Pin(4), scl=Pin(5), freq=400000)    # MPU6050
7button = Pin(14, Pin.IN, Pin.PULL_UP)
8vib = PWM(Pin(15))
9vib.freq(1000)
10buzzer = PWM(Pin(16))
11water_pwr, water_sig = Pin(22, Pin.OUT), ADC(26)
12bat = ADC(28)                                         # 100k/100k bölücü / 100k/100k divider
13
14NEAR_CM, FAR_CM, PULSE_MS = 30, 150, 60
15WATER_LIMIT = 20000                                   # 16 bit ölçekte, test ederek bul / on the 16-bit scale, find by testing
16IMPACT_G, LYING_DEG, PICKUP_DEG, CANCEL_MS = 2.5, 70, 60, 20000
17SOS = [1, -1, 1, -1, 1, -3, 3, -1, 3, -1, 3, -3, 1, -1, 1, -1, 1, -7]   # Mors kodu / Morse code
18UNIT_MS = 150
19MPU = 0x68
20
21i2c.writeto_mem(MPU, 0x6B, b'\x00')                   # uyandır / wake up
22i2c.writeto_mem(MPU, 0x1A, b'\x03')                   # 44 Hz filtre / 44 Hz filter
23i2c.writeto_mem(MPU, 0x1C, b'\x10')                   # ±8 g
24
25beep_off = None
26
27def tone(freq, ms=0):                                 # ms = 0: noTone'a kadar çalar / plays until quiet()
28    global beep_off
29    buzzer.freq(freq)
30    buzzer.duty_u16(32768)                            # %50 doluluk / 50% duty
31    beep_off = time.ticks_add(time.ticks_ms(), ms) if ms else None
32
33def quiet():
34    global beep_off
35    buzzer.duty_u16(0)
36    beep_off = None
37
38def ping_cm():
39    trig.low(); time.sleep_us(2)
40    trig.high(); time.sleep_us(10)                    # 10 µs tetik / 10 µs trigger
41    trig.low()
42    t = time_pulse_us(echo, 1, 12000)                 # yankı yoksa negatif / negative if no echo
43    return 999 if t < 0 else t // 58
44
45def read_mpu():
46    d = i2c.readfrom_mem(MPU, 0x3B, 6)
47    a = []
48    for i in (0, 2, 4):
49        v = (d[i] << 8) | d[i + 1]
50        if v > 32767:
51            v -= 65536                                # işaretli 16 bit / signed 16-bit
52        a.append(v / 4096)                            # ±8 g: 4096 LSB/g
53    g = math.sqrt(a[0] * a[0] + a[1] * a[1] + a[2] * a[2])
54    tilt = math.atan2(math.sqrt(a[1] * a[1] + a[2] * a[2]), abs(a[0])) * 180 / math.pi
55    return g, tilt
56
57mode, mode_t = "walk", time.ticks_ms()
58sound_on, wet, water_alert, water_high = True, False, False, False
59hist, hist_i, dist = [999, 999, 999], 0, 999
60sos_i, sos_t, sos_on = 0, 0, None
61btn_down, long_fired, btn_t = False, False, 0
62last_ping = last_pulse = last_mpu = last_water = last_bat = last_beep = water_t = time.ticks_ms()
63
64def set_mode(m):
65    global mode, mode_t, sos_i, sos_t, sos_on
66    mode, mode_t = m, time.ticks_ms()
67    sos_i, sos_t, sos_on = 0, mode_t, None
68    vib.duty_u16(0)
69    quiet()
70
71def button_event(now):                                # 0 yok, 1 kısa, 2 uzun / 0 none, 1 short, 2 long
72    global btn_down, long_fired, btn_t
73    pressed = button.value() == 0
74    if pressed and not btn_down:
75        btn_down, long_fired, btn_t = True, False, now
76    if pressed and btn_down and not long_fired and time.ticks_diff(now, btn_t) >= 2000:
77        long_fired = True
78        return 2
79    if not pressed and btn_down:
80        btn_down = False
81        if not long_fired and time.ticks_diff(now, btn_t) >= 30:
82            return 1
83    return 0
84
85tone(1500, 100)                                       # açılış sesi / power-on beep
86while True:
87    now = time.ticks_ms()
88    if beep_off is not None and time.ticks_diff(now, beep_off) >= 0:
89        quiet()
90
91    b = button_event(now)
92    if b == 2:
93        set_mode("sos")                               # uzun basış: elle SOS / long press: manual SOS
94    elif b == 1:
95        if mode in ("alarm", "sos"):
96            set_mode("walk")                          # alarmı ya da SOS'u iptal et / cancel the alarm or SOS
97        else:                                         # yürürken: ses aç/kapat / while walking: sound on/off
98            sound_on = not sound_on
99            tone(2000 if sound_on else 600, 120)
100
101    if time.ticks_diff(now, last_mpu) >= 20:          # 50 Hz
102        last_mpu = now
103        g, tilt = read_mpu()
104        el = time.ticks_diff(now, mode_t)
105        if mode == "walk" and g > IMPACT_G:
106            set_mode("settle")
107        elif mode == "settle" and el >= 1000:
108            set_mode("check")
109        elif mode == "check":
110            if tilt < LYING_DEG or abs(g - 1) > 0.2:
111                set_mode("walk")                      # yalnızca bir vuruş / just a tap
112            elif el >= 2000:
113                set_mode("alarm")
114        elif mode == "alarm":
115            if tilt < PICKUP_DEG:
116                set_mode("walk")                      # baston kaldırıldı / cane picked up
117            elif el >= CANCEL_MS:
118                set_mode("sos")
119
120    if mode in ("walk", "settle", "check"):
121        if time.ticks_diff(now, last_ping) >= 60:
122            last_ping = now
123            hist[hist_i] = ping_cm()
124            hist_i = (hist_i + 1) % 3
125            dist = sorted(hist)[1]                    # 3 ölçümün ortancası / median of 3
126        if time.ticks_diff(now, last_water) >= 500:
127            last_water = now
128            water_pwr.on()
129            time.sleep_ms(10)
130            w = water_sig.read_u16()
131            water_pwr.off()
132            if w > WATER_LIMIT and not wet:
133                wet, water_alert, water_t = True, True, now
134            elif w < WATER_LIMIT - 5000:
135                wet = False
136        if water_alert and time.ticks_diff(now, water_t) >= 1800:
137            water_alert = False
138        if water_alert and time.ticks_diff(now, last_beep) >= 300:
139            last_beep = now
140            water_high = not water_high
141            tone(1600 if water_high else 1000, 250)   # iki tonlu su uyarısı / two-tone water alert
142        if dist < 2 or dist > FAR_CM:
143            vib.duty_u16(0)
144        elif dist <= NEAR_CM:
145            vib.duty_u16(65535)
146            if sound_on and not water_alert and time.ticks_diff(now, last_beep) >= 120:
147                last_beep = now
148                tone(2500, 60)
149        else:
150            period = 120 + (dist - NEAR_CM) * 780 // (FAR_CM - NEAR_CM)        # 120–900 ms
151            strength = 65535 - (dist - NEAR_CM) * 27000 // (FAR_CM - NEAR_CM)  # %100–%59
152            if time.ticks_diff(now, last_pulse) >= period:
153                last_pulse = now
154                if sound_on and not water_alert:
155                    tone(2000, 30)
156            vib.duty_u16(strength if time.ticks_diff(now, last_pulse) < PULSE_MS else 0)
157    elif mode == "alarm":
158        vib.duty_u16(65535 if time.ticks_diff(now, mode_t) % 1000 < 150 else 0)
159        if time.ticks_diff(now, last_beep) >= 1000:
160            last_beep = now
161            tone(2000, 150)                           # bulma sesi / locator beep
162    else:
163        if time.ticks_diff(now, sos_t) >= abs(SOS[sos_i]) * UNIT_MS:
164            sos_i = (sos_i + 1) % len(SOS)
165            sos_t = now
166        on = SOS[sos_i] > 0
167        if on != sos_on:
168            sos_on = on
169            if on:
170                tone(3000)
171            else:
172                quiet()
173            vib.duty_u16(65535 if on else 0)
174
175    if time.ticks_diff(now, last_bat) >= 30000:
176        last_bat = now
177        v = bat.read_u16() * 3.3 / 65535 * 2
178        print("Pil / Battery:", round(v, 2), "V")
179        if v < 3.4 and mode == "walk":
180            tone(800, 400)
181
182    time.sleep_ms(2)
TÜBİTAK və elm sərgisi təqdimatı üçün məsləhətlər
Ağıllı əsa TÜBİTAK 2204 və 4006 sərgilərində tez-tez görülən layihədir; ona görə münsifləri təsirləndirən əsanın vibrasiya etməsi deyil, problemi nə qədər yaxşı təyin etməyin və həllini nə qədər dürüst ölçməyindir. Ən güclü layihələr işə görmə qabiliyyəti məhdud biri ilə və ya cəmiyyətlə danışaraq başlayır: hansı maneələrin həqiqətən problem olduğunu, vibrasiyanı yoxsa səsi üstün tutduqlarını, əsanın ən çox nə qədər ağır ola biləcəyini onlardan dinləmək layihənə həm istiqamət, həm də güclü hekayə qazandırır.
- Problem: Ağ əsanın bel səviyyəsindən yuxarıdakı maneələri aşkar edə bilməməsi və gölməçələrin fərq edilməməsi. Görüşlərdən aldığın konkret nümunələrlə izah et.
- Məqsəd: Əsanın çəkisini və istifadə qaydasını çox dəyişdirmədən gövdə və baş səviyyəsindəki maneələri ən azı 1 saniyə əvvəl vibrasiya ilə bildirən əlavə hazırlamaq.
- Metod: Sensor seçimini (HC-SR04, JSN-SR04T, ToF) əsaslandırması ilə, quraşdırma bucağını hesablaması ilə, vibrasiya uyğunluğunu düsturu ilə göstər.
- Tapıntılar: Aşağıdakı testlərin nəticələrini cədvəl və qrafiklə təqdim et; uğursuz olduğun halları da yaz.
- Nəticə və tövsiyələr: Layihənin nəyi həll etdiyini, məhdudiyyətlərini (şüşə, yumşaq səthlər, yağış, istifadəçi əvəzinə əsanın düşməsini aşkar etmək) və növbəti addımı açıq göstər.
| Test | Necə edilir? | Qeyd ediləcək dəyər |
|---|---|---|
| Məsafə dəqiqliyi | Divardan 30, 60, 100 və 150 sm-də 10-ar ölçmə | Orta xəta (sm) və ən böyük kənarlaşma |
| Maneə növləri | Divar, insan, 5 sm-lik dirək, kol, şüşə qapı, parça pərdə | Hər maneənin 10 cəhddə neçə dəfə aşkar edildiyi |
| Reaksiya müddəti | Telefonla yavaş çəkilişli video: maneənin daxil olması və ilk vibrasiya | Millisaniyə ilə gecikmə |
| Su aşkarlama | Ucu 0,5, 1, 2 və 3 sm suya batır | Hansı dərinlikdən etibarən xəbərdarlıq etdiyi |
| Düşmə aşkarlama | 20 düşürmə və 100 yerə vurma | Düzgün və yanlış həyəcan sayı |
| Batareya ömrü | Tam şarjdan sönənə qədər işlət | Saat ilə müddət və son gərginlik |
| Çəki və tarazlıq | Mətbəx tərəzisində çək, tutacağa məsafəni ölç | Əlavə çəki (g) və moment (kq·sm) |
İnkişaf ideyaları
- Pilləkən və çuxur xəbərdarlığı: Aşağı və irəli baxan ikinci HC-SR04 normalda zəmini sabit məsafədə görür; ölçmə birdən uzansa, irəlidə enən pilləkən və ya çuxur var.
- Səsli mesajlar: DFPlayer Mini ilə bip əvəzinə qulaqlığa "önündə maneə var", "su var", "batareya zəifdir" kimi qeydə alınmış cümlələr çal.
- Telefon tətbiqi: ESP32-nin Bluetooth BLE imkanı ilə batareya vəziyyətini və ayarları telefonda göstər, mənzili oradan dəyiş.
- İstiqamət məlumatı: Tutacağın sağına və soluna iki ayrı mühərrik qoyub maneənin hansı tərəfdə olduğunu vibrasiya ilə anlat.
- Yuxu rejimi: MPU6050 əsanın dəqiqələrdir tərpənmədiyini görəndə sensorları söndür; ESP32 deep sleep ilə batareya ömrü qat-qat artır.
- Gecə görünməsi: LDR ilə hava qaralanda əsanın ucundakı LED-i yanıb-söndür; sürücülər istifadəçini uzaqdan fərq edir.
Tez-tez edilən səhvlər və həlləri
| Əlamət | Mümkün səbəb | Həll |
|---|---|---|
| Əsa dayanmadan vibrasiya edir | Sensor yerə və ya əsanın öz gövdəsinə baxır | Quraşdırma bucağını yüksəlt, sensorun qarşısında maneə qoyma |
| Arabir səbəbsiz vibrasiya | Tək-tük səhv əks-səda və ya yaxında başqa ultrasəs mənbəyi | Median filtri onsuz da var; lazım gələrsə 5 ölçmənin medianını götür |
| Uzaq məsafələrdə mühərrik fırlanmır | PWM dəyəri mühərrikin işə düşmə həddindən aşağıdır | Ən aşağı gücü 150-dən yuxarı saxla, mühərriki rezinlə bərkit |
| Mühərrik işləyəndə Arduino yenidən başlayır | Mühərrik cərəyanı qidanı çökdürür və ya diod yoxdur | Hazır modul istifadə et, qidaya 100 µF kondensator əlavə et |
| MPU6050 həmişə 0 və ya sabit dəyər oxuyur | SDA ilə SCL yer dəyişib, ünvan 0x69-dur və ya çip yuxudadır | I2C skaneri ilə ünvanı tap, 0x6B reyestrinə 0 yazıldığını yoxla |
| Yerə vurmalarda yanlış həyəcan | IMPACT_G aşağıdır və meyl həddi yerimə bucağına yaxındır | Test kodu ilə meyli ölç, LYING_DEG-i 75-ə qaldır |
| Su xəbərdarlığı heç susmur və ya heç səslənmir | Hədd səhvdir və ya izlər oksidləşib | Quru və yaş dəyərləri yenidən ölç, lazım olsa sensoru dəyiş |
| Buzzer səs vermir və ya həmişə eyni tonu çalır | Aktiv buzzer taxılıb | tone() üçün passiv buzzer istifadə et |
| SMS getmir | SIM800L şəbəkəyə qeydiyyatdan keçməyib, qida zəifdir və ya SIM-in PIN kodu aktivdir | Modulun LED-inin 3 saniyədən bir yanıb-söndüyünü yoxla, PIN kodunu söndür, modulu 18650-dən qidalandır |
Ağıllı əsa məsafə ölçməni, toxunma geri bildirimini, hərəkət sensoru ilə hadisə aşkarlamanı və qida dizaynını tək layihədə birləşdirir və real ehtiyaca toxunduğu üçün hazırlanması ən mənalı Arduino layihələrindən biridir. Bu bələdçidəki əsas kodla başla, test cədvəllərini doldur, sonra su, düşmə və GPS qatlarını tək-tək əlavə et. BlueGrays tətbiqində HC-SR04 ilə məsafə ölçmə, park sensoru, buzzer ilə səs yaratma və ESP32 ilə bildiriş göndərmə layihələrini dövrə sxemləri və hazır kodları ilə addım-addım tapa, əsanın hər hissəsini əvvəlcə ayrı-ayrılıqda yoxlaya bilərsən.
Tez-tez verilən suallar
Ağıllı əsa necə işləyir?
Əsanın tutacağına yaxın quraşdırılan HC-SR04 ultrasəs sensoru səs dalğası göndərir və əks-sədanın qayıtma müddətindən qarşıdakı maneənin məsafəsini hesablayır. Arduino bu məsafəyə görə tutacağın içindəki vibrasiya mühərrikini işə salır: maneə yaxınlaşdıqca vibrasiya tezləşir və güclənir. Təkmilləşdirilmiş versiyalarda əsanın ucundakı su sensoru gölməçələri, MPU6050 isə əsanın düşdüyünü aşkar edir.
Arduino ağıllı əsa üçün hansı materiallar lazımdır?
Əsas versiya üçün bir Arduino Nano, bir HC-SR04 ultrasəs sensoru, bir vibrasiya mühərriki modulu, passiv buzzer və jumper naqillər kifayətdir. Tam versiyaya su səviyyəsi sensoru, MPU6050, bir düymə, 18650 batareya ilə TP4056 şarj və MT3608 yüksəldici modulları əlavə olunur. Məkan göndərmək üçün ESP32, NEO-6M GPS və SIM800L GSM modulu lazımdır.
Ağıllı əsa neçə metrdən maneə aşkar edir?
HC-SR04 2 ilə 400 sm arasını ölçə bilər, amma əsada adətən 150 sm həddi istifadə olunur. Saniyədə təxminən 1 metr yeriyən biri üçün bu, maneəyə çatmazdan əvvəl 1,5 saniyəlik xəbərdarlıq müddəti deməkdir. Mənzili çox uzatmaq izdihamlı yerlərdə daimi vibrasiyaya və xəbərdarlıqlara əhəmiyyət verilməməsinə səbəb olur.
Ağıllı əsa düşdüyünü necə anlayır?
MPU6050 akselerometri saniyədə 50 dəfə oxunur. Ümumi təcil 2,5 g-ni keçən zərbədən sonra əsa 2 saniyə ərzində üfüqi və hərəkətsiz qalarsa, düşdüyü qəbul edilir və tapma səsi başlayır. 20 saniyə ərzində əsa qaldırılmasa və ya düyməyə basılmasa, SOS siqnalı çalır; ESP32 versiyası bu anda məkanı SMS ilə göndərir.
Arduino ağıllı əsa batareya ilə nə qədər işləyir?
Dövrə orta hesabla 50 mA ətrafında cərəyan çəkir. Tək 2600 mAh-lıq 18650 batareya, TP4056 şarj və MT3608 yüksəldici modulu ilə təxminən 25–30 saat işləyir; gündə iki saat istifadədə bu təxminən iki həftəyə bərabərdir. 9 V düzbucaqlı batareya isə yalnız 8–10 saat dayanır və mühərrik işləyəndə gərginliyi düşdüyü üçün tövsiyə olunmur.
Ağıllı əsaya GPS ilə məkan göndərmə əlavə etmək olarmı?
Bəli. Arduino əvəzinə ESP32 istifadə edib NEO-6M GPS modulu əlavə etsən, əsanın en və uzunluq dairəsini oxuya bilərsən. SIM800L GSM modulu ilə SOS anında məkan xəritə keçidi kimi yaxın adama SMS ilə gedir; Wi-Fi varsa, Telegram botu da istifadə oluna bilər. GPS açıq havada işləyir, qapalı məkanda adətən məkan tapa bilmir.
Bu yazıdan sonra edə biləcəyin layihələr
Bütün layihələrə bax
HC-SR04 ilə məsafə ölçmə (Serial ekran)
Yarasalar qaranlıqda yolunu necə tapırsa, HC-SR04 sensoru da elə işləyir: eşidə bilmədiyin bir səs göndərir, əks-sədasını dinləyir və qarşısındakı cismin nə qədər uzaqda olduğunu ölçür.

Buzzer istifadəsi
Qapı zəngi ya da həyəcan siqnalı necə səslənir, heç maraqlanmısan? Arduino kiçik buzzer-i qısa fasilələrlə səsləndirir: bip, sus, bip, sus.

Buzzer ilə tezlik tənzimi
Dörd düymə ilə buzzer-dən çıxan səsi idarə edirsən: biri səsi başladır, biri susdurur, digər ikisi səsi incəldir və qalınlaşdırır.

HC-SR04 ilə park sensoru
Avtomobillərdəki park sensorunun kiçik bənzəri: nəsə yaxınlaşdıqca bip səsləri sürətlənir.

ESP32 HC-SR04 ultrasəs məsafə ölçəni
HC-SR04 ultrasəs sensoru göndərdiyi səs dalğasının cisimə çarpıb geri qayıtma müddətini (Time of Flight) ölçərək məsafəni hesablayır. Bu layihədə ESP32 ilə TRIG pininə 10 mikrosaniyəlik impuls göndərib, ECHO pinindən gələn əks-səda müddətini pulseIn() ilə oxuyacağıq. Hesablanan məsafəni sm ilə 16x2 I2C LCD-də göstərəcəyik. HC-SR04 5V ilə işlədiyi üçün ECHO pininə gərginlik bölücü məcburidir — əks halda ESP32-nin 3.3V GPIO-su zədələnir.

ESP32 park sensoru (HC-SR04 + 5 LED bar + Buzzer + OLED)
Avtomobil park sensorunun ESP32 versiyası! HC-SR04 ultrasəs sensoru ilə önündəki əşyaya qədər məsafəni ölçürük. Məsafə azaldıqca 5 LED-lik bar dolur (yaşıl → sarı → qırmızı) və buzzer-in bip aralığı qısalır. Çox yaxınlaşanda (10 sm-dən az) fasiləsiz siqnal çalır və bütün LED-lər yanır. SSD1306 OLED ekranda böyük yazı ilə anlıq sm dəyəri və vəziyyət mətni göstərilir.

Maneədən qaçan robot
Öz yolunu tapan ağıllı nəqliyyat vasitəsi düzəltməyə nə deyirsən? Maneədən qaçan robot, qarşısındakı ultrasəs sensoru sayəsində ətrafını daim skan edir.

ESP32 hərəkət siqnalizasiya sistemi (PIR + buzzer + LED + Telegram)
PIR sensoru hərəkət aşkarlayanda buzzer-i və LED-i işə salan, eyni zamanda Telegram vasitəsilə sahibinə ani bildiriş göndərən ağıllı təhlükəsizlik siqnalizasiyası. Təkrarlanan həyəcanların tezliyini məhdudlaşdırmaq üçün 30 saniyəlik gözləmə müddəti (cooldown) var; bu müddət PIR sensorunun yanlış aşkarlamalarını aradan qaldırmır. Ev, qaraj, anbar və ya iş otağı kimi yerlərdə istifadə oluna bilər.