
Breadboard-Netzteil MB102: 5V/3,3V, Stromgrenze und Fehler
So nutzt du das MB102-Breadboard-Netzteil: 6,5–12 V Eingang, 5-V- und 3,3-V-Jumper, echte Stromgrenze, Wärme am AMS1117, Servos und gemeinsame Masse.
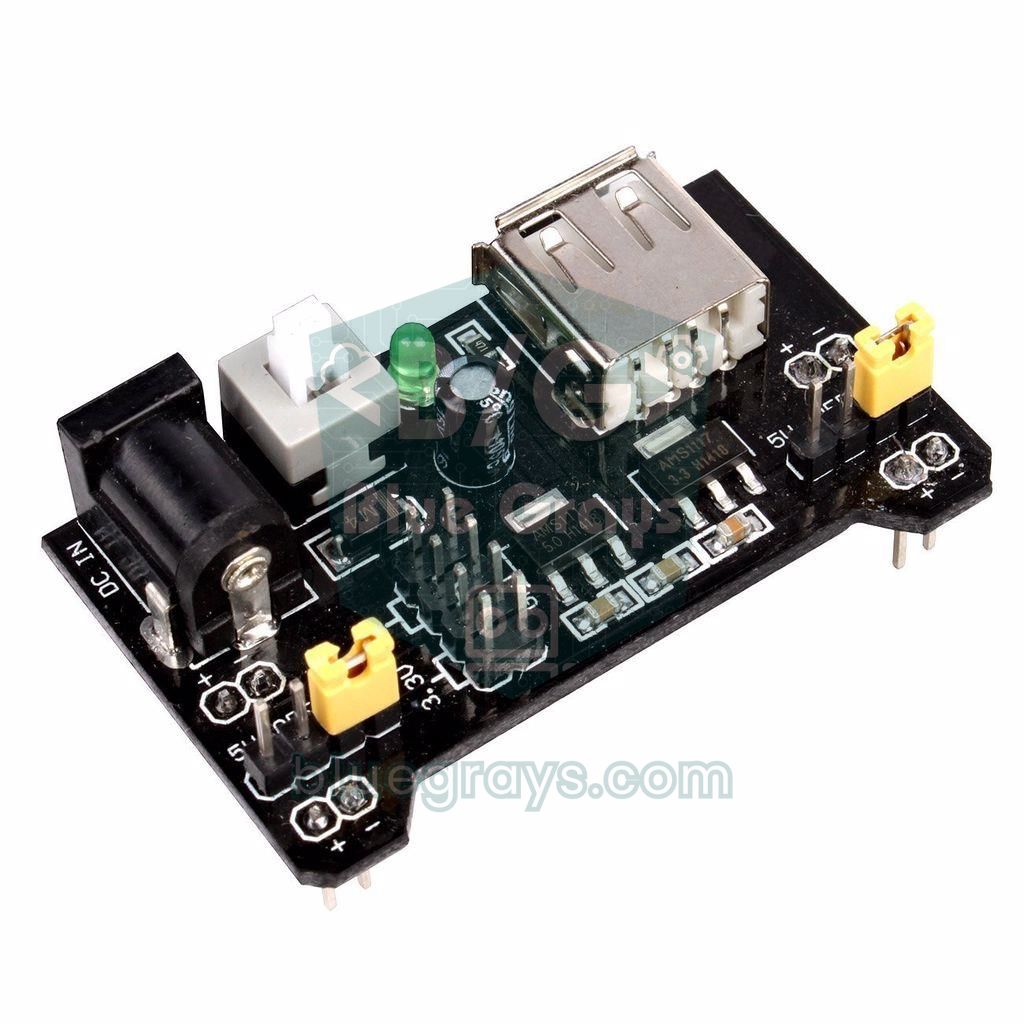
Ein Breadboard-Netzteil (meist das Modell MB102) ist eine kleine Platine, die die Spannung eines Steckernetzteils oder von USB regelt und als 5 V und 3,3 V auf die Versorgungsschienen des Steckbretts verteilt. Es wird direkt an ein Ende des Steckbretts gesteckt, versorgt die Plus- und Minusschienen beider Seiten getrennt und hat Jumper, mit denen du für jede Schiene 5 V oder 3,3 V wählst. So versorgst du Sensoren, Displays und ICs, ohne den Regler des Arduino zu belasten, und kannst 3,3-V- und 5-V-Bauteile auf demselben Steckbrett gemeinsam nutzen.
Diese kleine Platine hat aber eine viel niedrigere Stromgrenze, als viele denken. In diesem Beitrag lernst du mit Rechenbeispielen die Bauteile des MB102 kennen, die richtige Wahl des Netzteils, die Jumper-Einstellungen, wie viele Milliampere die Platine wirklich liefert und warum der Regler AMS1117 heiß wird. Danach siehst du, warum Servos und Motoren mit diesem Modul nicht funktionieren, wie der USB-Eingang arbeitet, wie du es richtig herum aufsteckst, wie die gemeinsame Masse mit dem Arduino aussieht und welche Fehler am häufigsten passieren.
Was ist ein Breadboard-Netzteil und wie funktioniert es?
Auf der MB102-Platine sitzen zwei Linearregler: Der AMS1117-5.0 senkt die Eingangsspannung auf 5 V, der AMS1117-3.3 auf 3,3 V. Bei den meisten Platinen wird der 3,3-V-Regler aus dem 5-V-Ausgang versorgt; der Strom, den du an der 3,3-V-Schiene entnimmst, fließt also zuerst durch den 5-V-Regler. Am Eingang gibt es eine Verpolungsschutzdiode, einen Ein-/Ausschalter und eine LED, die anzeigt, dass Spannung anliegt. Die beiden Pinreihen unter der Platine stecken in den Plus- und Minusschienen an beiden Rändern des Steckbretts.
| Merkmal | Wert |
|---|---|
| Eingang (Hohlbuchse) | 6,5–12 V DC, Buchse 5,5 × 2,1 mm, Mitte Plus |
| Eingang (USB) | 5 V, USB-A-Buchse; der Regler wird umgangen, 5 V gehen direkt auf die Schiene |
| Ausgänge | 5 V und 3,3 V; für jede Seite einzeln per Jumper wählbar |
| Regler | AMS1117-5.0 und AMS1117-3.3 (SOT-223-Gehäuse, ohne Kühlkörper) |
| Strom laut Papier | 1 A beim AMS1117; Händler geben das Modul meist mit "unter 700 mA" an |
| Realistischer Dauerstrom | 200–500 mA je nach Eingangsspannung (siehe Wärmeberechnung unten) |
| Zusätzliche Ausgangspins | Stiftleisten mit 5 V, 3,3 V und GND oben auf der Platine |
| Schutz | Verpolungsschutzdiode am Eingang; keine Kurzschlusssicherung |
Welches Netzteil nehme ich? Was 6,5–12 V Eingang bedeutet
Damit ein Linearregler arbeiten kann, muss der Eingang um einen bestimmten Betrag höher sein als der Ausgang; diese Differenz heißt Dropout-Spannung und liegt beim AMS1117 je nach Laststrom bei etwa 1,1–1,3 V. Die Schutzdiode am Eingang kostet zusätzlich einige Zehntel Volt. Deshalb brauchst du am Eingang mindestens 6,5 V, damit am 5-V-Ausgang wirklich 5 V anliegen. Schließt du ein 5-V-Netzteil an, siehst du am Ausgang 3,5–4 V, und Arduino, Display oder Sensoren laufen unzuverlässig. Am oberen Ende ist die Wärme das Problem: Je höher die Eingangsspannung, desto mehr Leistung verheizt der Regler.
| Netzteil | Ergebnis | Empfehlung |
|---|---|---|
| 5-V-Netzteil (an der Hohlbuchse) | Ausgang bleibt bei etwa 3,5–4 V | Nicht verwenden; 5-V-Quellen über den USB-Eingang anschließen |
| 7–7,5 V | Stabile 5 V, geringste Erwärmung | Beste Wahl |
| 9-V-Netzteil | Stabile 5 V, mittlere Erwärmung | Gut für leichte Lasten (unter 300 mA) |
| 12-V-Netzteil | Stabile 5 V, aber der Regler wird sehr heiß | Nur für Lasten von 150–200 mA |
| 9-V-Block | Funktioniert, aber 300–500 mAh Kapazität sind schnell leer | Außer für kurze Tests nicht empfohlen |
5-V- und 3,3-V-Jumper einstellen
An beiden Enden der Platine sitzt je eine dreipolige Jumper-Stiftleiste; jede steuert die Versorgungsschiene einer Steckbrettseite. Steckst du den Jumper auf die Seite mit "5V", bekommt die Schiene 5 V, auf "3.3V" 3,3 V; ziehst du den Jumper ganz ab, wird die Schiene nicht versorgt. So kannst du eine Seite für ein 5-V-LCD und den Arduino einstellen und die andere für einen 3,3-V-nRF24L01 oder Sensor. Die Minusschienen (GND) beider Seiten sind immer gemeinsam.
| Linker Jumper | Rechter Jumper | Linke Schiene | Rechte Schiene | Anwendungsbeispiel |
|---|---|---|---|---|
| 5V | 5V | 5 V | 5 V | 5-V-Bauteile wie Arduino, LCD, HC-SR04 |
| 3.3V | 3.3V | 3,3 V | 3,3 V | 3,3-V-Sensoren mit ESP32 oder Pico |
| 5V | 3.3V | 5 V | 3,3 V | Gemischte Schaltung: 5-V-LCD auf der einen, 3,3-V-Modul auf der anderen Seite |
| Abgezogen | 5V | Spannungslos | 5 V | Eine Seite vorübergehend abschalten |
Die echte Stromgrenze: warum selbst 700 mA optimistisch sind
Im Datenblatt des AMS1117 steht 1 A, die Händler schreiben "unter 700 mA" für das Modul. Diese Werte setzen aber einen gut gekühlten Regler voraus. Ein Linearregler verheizt die Differenz zwischen Eingangs- und Ausgangsspannung als Wärme: P = (Uein − Uaus) × I. Beim MB102 ist der Regler auf eine kleine Kupferfläche der Platine gelötet und hat keinen Kühlkörper. Ein solches SOT-223-Gehäuse kann dauerhaft etwa 1 W abführen; darüber wird es zu heiß, geht in den Übertemperaturschutz und schaltet den Ausgang ab oder senkt ihn.
| Eingangsspannung | Wärme bei 100 mA | Wärme bei 300 mA | Wärme bei 500 mA | Bewertung |
|---|---|---|---|---|
| 7 V | 0,2 W | 0,6 W | 1,0 W | Bis 500 mA gerade noch nutzbar |
| 9 V | 0,4 W | 1,2 W | 2,0 W | Über 300 mA zu heiß |
| 12 V | 0,7 W | 2,1 W | 3,5 W | Über 200 mA im Übertemperaturschutz |

Die 3,3-V-Seite rechnest du getrennt: Weil der 3,3-V-Regler aus 5 V versorgt wird, erzeugt er (5 − 3,3) × I an Wärme; bei 300 mA sind das 0,5 W. Zusätzlich kommen diese 300 mA auch noch zur Last des 5-V-Reglers hinzu. Kurz gesagt: Das MB102 ist ideal für Schaltungen mit einigen hundert Milliampere, etwa LEDs, Sensoren, ein LCD und ein Arduino Nano. Für mehr solltest du auf einen Schaltregler wie den LM2596-Abwärtswandler umsteigen; solche Regler wandeln die Spannungsdifferenz effizient in Strom statt in Wärme um.
Strombudget: wie viel zieht deine Schaltung?
Bevor du das Modul wählst, überschlage den Gesamtstrom der Bauteile in deiner Schaltung. Die folgenden Werte sind typische Mittelwerte; motorisierte und drahtlose Bauteile haben deutlich höhere kurze Spitzen. Liegt der Dauerstrom über 300 mA oder liegen die Spitzen über 500 mA, reicht das MB102 allein nicht aus.
| Bauteil | Typischer Strom | Hinweis |
|---|---|---|
| Arduino Uno / Nano | 30–50 mA | Einschließlich LEDs auf der Platine und USB-Chip |
| ESP32-Entwicklungsboard | 80–250 mA | Spitzen von 400–500 mA beim WLAN-Senden |
| 16x2-LCD (Hintergrundlicht an) | 20–30 mA | Zusammen mit dem I2C-Adapter |
| 0,96-Zoll-OLED | 10–25 mA | Abhängig von der Zahl leuchtender Pixel |
| Rote LED (mit 220 Ω) | ~14 mA | Je LED |
| WS2812B-LED | Bis ~60 mA | Je LED in vollem Weiß; 10 LEDs ergeben 600 mA |
| SG90-Servo | ~10 mA in Ruhe, 100–250 mA in Bewegung | Unter Last bis 650 mA |
| Relaismodul (1 Kanal) | 70–90 mA | Bei angezogener Spule |
| HC-SR04 | ~15 mA | Während einer Messung |
Warum reicht es nicht für Servos und Motoren?
Sobald ein SG90-Servo losläuft, zieht er kurz einige hundert Milliampere, unter Last bis zu 650 mA; bei großen Servos wie dem MG996R sind es über 2 A. Auch Gleichstrom- und Schrittmotoren brauchen beim Anlauf viel Strom. Dieser plötzliche Strom stößt an die Grenze des Reglers, und die 5-V-Schiene fällt kurz unter 4 V. Die Spannung eines Arduino an derselben Schiene sinkt ebenfalls, und das Board setzt sich zurück; der Servo zittert und auf dem LCD erscheinen wirre Zeichen. Außerdem stören die Bürstenfunken der Motoren empfindliche Sensormessungen.
- Versorge Servos und Motoren aus einer eigenen Quelle: Ein 5-V-Netzteil mit mindestens 2 A, ein Abwärtswandler wie der LM2596 oder 4 AA-Batterien sind eine gute Wahl.
- Verbinde die Massen: Auch bei getrennter Versorgung muss GND der Motorquelle mit GND des Arduino verbunden sein; sonst hat das Signal keinen Bezug.
- Setze einen Kondensator an die Servoversorgung: Ein Elko mit 470–1000 µF an den Versorgungsleitungen des Servos glättet die Stromspitzen.
- Nutze das MB102 nur für die Logikseite: Arduino, Sensoren und Display hängen am MB102, die Motoren an ihrer eigenen Quelle.
Willst du den Einbruch selbst sehen, probiere den folgenden Code. Der Arduino Uno kann seine eigene Versorgungsspannung messen, indem er seine interne 1,1-V-Referenz mit der Versorgung vergleicht; dafür ist keine externe Verdrahtung nötig. Versorge Arduino und Servo aus der 5-V-Schiene des MB102 und beobachte im Seriellen Monitor die niedrigste Spannung, während sich der Servo bewegt:
1// Arduino kendi besleme gerilimini ölçer, servo hareket ederken düşüşü yakalar
2// The Arduino measures its own supply voltage and catches the dip while a servo moves
3// Arduino 5V ve GND -> MB102 5 V hattı / Arduino 5V and GND -> MB102 5 V rail; servo sinyali / servo signal -> D9
4#include <Servo.h>
5
6Servo servo;
7long minVcc = 99999;
8
9long readVcc() {
10  // Dahili 1,1 V referansını AVcc'ye göre ölç / measure the internal 1.1 V reference against AVcc
11  ADMUX = _BV(REFS0) | _BV(MUX3) | _BV(MUX2) | _BV(MUX1);
12  delay(2);                                // referansın oturmasını bekle / let the reference settle
13  ADCSRA |= _BV(ADSC);                     // dönüşümü başlat / start the conversion
14  while (bit_is_set(ADCSRA, ADSC));        // bitmesini bekle / wait until done
15  long result = ADCL;
16  result |= ADCH << 8;
17  return 1125300L / result;                // 1,1 V x 1023 x 1000 / sonuç = mV / result in mV
18}
19
20void setup() {
21  Serial.begin(9600);
22  servo.attach(9);
23}
24
25void loop() {
26  for (int angle = 0; angle <= 180; angle += 90) {
27    servo.write(angle);
28    unsigned long start = millis();
29    while (millis() - start < 600) {       // hareket boyunca ölç / measure during the move
30      long vcc = readVcc();
31      if (vcc < minVcc) minVcc = vcc;
32    }
33    Serial.print("Aci / Angle: ");
34    Serial.print(angle);
35    Serial.print("  Vcc: ");
36    Serial.print(readVcc());
37    Serial.print(" mV  en dusuk / minimum: ");
38    Serial.print(minVcc);
39    Serial.println(" mV");
40  }
41}
Je nach tatsächlichem Wert der internen Referenz kann das Ergebnis um ±10 % abweichen; für genauere Werte misst du die 5-V-Schiene einmal mit dem Multimeter und passt die Konstante 1125300 entsprechend an. Fällt der Minimalwert mit angeschlossenem Servo unter 4,5 V oder startet das Board neu, ist es Zeit, den Servo an eine eigene Quelle zu hängen.
Der USB-Anschluss: Eingang und Ausgang zugleich
Die USB-A-Buchse des MB102 lässt sich auf zwei Arten nutzen. Versorgst du die Platine über die Hohlbuchse, wird die USB-Buchse zum 5-V-Ausgang und kann ein kleines USB-Gerät versorgen. Versorgst du sie mit einem USB-A-auf-A-Kabel oder einer Powerbank, wird die Buchse zum Eingang: Dann umgehen die eingehenden 5 V den 5-V-Regler und gehen direkt auf die Schiene, der 3,3-V-Regler arbeitet weiter. Ein USB-Port am Rechner liefert meist 500 mA (bei USB 3 900 mA), und der einzige Kurzschlussschutz ist die Strombegrenzung des Ports. Nutzt du eine Powerbank, denk daran, dass sich viele Modelle bei geringem Strom von selbst abschalten.
Richtig herum auf das Steckbrett stecken
Das MB102 ist für das Ende normaler Steckbretter mit 830 Kontakten gebaut: Die Pins an der Unterseite stecken in den beiden Versorgungsschienen (Plus und Minus) jeder Seite. Auf der Unter- oder Oberseite der Platine sind + und − markiert; achte darauf, dass sie mit den roten (Plus) und blauen (Minus) Linien des Steckbretts übereinstimmen. Bei manchen Steckbrettern sind die farbigen Linien vertauscht oder fehlen ganz; steckst du das Modul verkehrt herum auf, wird die Plusschiene zu GND, die Minusschiene zu 5 V, und alles in deiner Schaltung wird verpolt versorgt. Bei langen Steckbrettern können die Versorgungsschienen in der Mitte unterbrochen sein; funktionieren Bauteile am anderen Ende nicht, prüfe den Durchgang der Schienen.
- Schalte das Modul aus und setze die Jumper auf die gewünschte Spannung.
- Drücke das Modul so auf das Ende des Steckbretts, dass + und − mit der roten und der blauen Schiene übereinstimmen.
- Schließe das Netzteil an die Hohlbuchse an und schalte ein; die LED sollte leuchten.
- Miss beide Schienen mit dem Multimeter; stimmen die Werte, schalte aus und baue deine Schaltung auf.
- Ist die Schaltung fertig, prüfe vor dem Einschalten die Verbindungen, vor allem GND, noch einmal.
Gemeinsame Masse mit dem Arduino und den Arduino versorgen
Es gibt zwei richtige Wege, das MB102 zusammen mit einem Arduino zu nutzen. Weg eins: Der Arduino läuft über USB, das MB102 versorgt nur Sensoren und Module. Dann musst du den GND-Pin des Arduino mit der Minusschiene des Steckbretts verbinden; ohne gemeinsame Masse hat das 5-V-Signal des Arduino auf der anderen Seite keinen Bezug, und die Schaltung verhält sich zufällig. Details dazu im Beitrag GND und gemeinsame Masse. Weg zwei: Auch den Arduino aus dem MB102 versorgen. Du verbindest die 5-V-Schiene mit dem 5V-Pin des Arduino und die Minusschiene mit GND; damit wird der eigene Regler des Arduino umgangen.
- Versorgst du den Arduino über den 5V-Pin, steck kein USB an: Beim Uno gibt es keine vollständige Trennung zwischen 5V-Pin und USB; die beiden 5-V-Quellen werden zusammengeschaltet.
- Gib keine 5 V auf den VIN-Pin: VIN führt zum Regler des Arduino und braucht mindestens 7 V; mit 5 V läuft das Board nicht richtig.
- Versorge den ESP32 nicht aus der 3,3-V-Schiene: Die WLAN-Spitzen von 400–500 mA überfordern den 3,3-V-Regler des MB102 und führen zum Brownout-Fehler. Versorge das ESP32-Entwicklungsboard mit 5 V über seinen 5V/VIN-Pin.
- Versorge den Raspberry Pi Pico über den VSYS-Pin: VSYS verträgt 1,8–5,5 V, die 5-V-Schiene passt also. Nimm diesen Weg, statt von außen Spannung in den 3V3-Pin einzuspeisen.
Die Versorgungsspannung mit ESP32 und Raspberry Pi Pico überwachen
Beim ESP32 kannst du die 5-V-Schiene nicht direkt messen, weil seine ADC-Eingänge höchstens 3,3 V vertragen. Die Lösung ist ein Spannungsteiler aus zwei 10-kΩ-Widerständen: Die 5-V-Schiene wird halbiert und kann sicher an GPIO 34. Die Funktion analogReadMilliVolts() nutzt die Werkskalibrierung des ESP32 und liefert direkt Millivolt; der Mittelwert aus 32 Messungen verringert das Rauschen:
1// ESP32 ile MB102 5 V hattını izlemek / Monitoring the MB102 5 V rail with an ESP32
2// 5 V hattı -> 10k -> GPIO 34 -> 10k -> GND (gerilim bölücü / voltage divider)
3const int SENSE_PIN = 34;          // yalnız giriş, ADC1 / input only, ADC1
4const float DIVIDER = 2.0;         // 10k + 10k: gerilim yarıya iner / voltage is halved
5const float LOW_LIMIT = 4.75;      // bu değerin altı sorunlu / below this is a problem
6
7void setup() {
8  Serial.begin(115200);
9  analogSetPinAttenuation(SENSE_PIN, ADC_11db);   // 0-3,3 V aralığı / 0-3.3 V range
10}
11
12void loop() {
13  uint32_t sum = 0;
14  for (int i = 0; i < 32; i++) {   // 32 ölçümün ortalaması / average of 32 readings
15    sum += analogReadMilliVolts(SENSE_PIN);
16  }
17  float rail = (sum / 32.0) * DIVIDER / 1000.0;
18  Serial.printf("5V hatti / 5V rail: %.2f V %s\n", rail,
19                rail < LOW_LIMIT ? "DUSUK / LOW" : "normal");
20  delay(500);
21}
Beim Raspberry Pi Pico brauchst du keine zusätzlichen Bauteile: Auf der Platine teilt ein Spannungsteiler VSYS durch drei und hängt am Kanal ADC3 (GPIO 29). Verbindest du die 5-V-Schiene des MB102 mit VSYS, gibt der folgende MicroPython-Code die Versorgung und den niedrigsten gemessenen Wert aus. Beim Pico W teilt sich dieser Kanal die Leitung mit dem Funkchip, das Lesen erfordert dort ein anderes Verfahren; der Code ist für den Pico ohne WLAN.
1# Raspberry Pi Pico (W olmayan / non-W): VSYS gerilimini okumak / reading the VSYS voltage
2# MB102 5 V hattı -> Pico VSYS (pin 39), GND -> GND
3from machine import ADC
4import time
5
6vsys = ADC(29)                       # ADC3: VSYS / 3 iç bölücü / internal VSYS / 3 divider
7low = 99.0
8
9while True:
10    volts = vsys.read_u16() * 3.3 / 65535 * 3
11    if volts < low:
12        low = volts                  # en düşük değeri sakla / keep the lowest value
13    print("VSYS: {:.2f} V  en dusuk / min: {:.2f} V".format(volts, low))
14    time.sleep(0.5)
Projekte, die zum MB102 passen, und solche, die nicht passen
- Passend: LED- und Taster-Experimente. Ampel, Lauflicht und Taster-Projekte ziehen einige zehn Milliampere.
- Passend: Sensor- und Displayschaltungen. Messschaltungen mit DHT11, LDR, HC-SR04, 16x2-LCD und OLED sind ideal für das MB102.
- Passend: Schaltungen mit gemischten Spannungen. Ein 5-V-Arduino auf der einen Seite, ein 3,3-V-Modul auf der anderen.
- Grenzwertig: ein einzelner kleiner Servo. Ein SG90 ohne Last kann laufen, unter Last sind Resets und Zittern zu erwarten.
- Nicht passend: motorisierte Roboter und mehrere Servos. Roboterautos, die Motoren mit einem L298N antreiben, brauchen einen eigenen Akkupack.
- Nicht passend: lange LED-Streifen. Mehr als 10 WS2812B-LEDs in voller Helligkeit überschreiten die Grenze des Moduls.
Häufige Fehler und Lösungen
| Symptom | Wahrscheinliche Ursache | Lösung |
|---|---|---|
| Die LED leuchtet nicht | Schalter aus, Netzteil Mitte Minus oder defekt | Einschalten, Ausgang und Polung des Netzteils messen |
| 3,5–4,5 V an der 5-V-Schiene | Eingang unter 6,5 V oder zu viel Strom | 7–9-V-Netzteil verwenden, Last verringern |
| Die Schiene einer Seite ist tot | Der Jumper dieser Seite fehlt oder sitzt locker | Jumper fest in die Position 5V oder 3.3V stecken |
| Der Regler ist zu heiß zum Anfassen | Hohe Eingangsspannung und zu viel Strom | Eingang auf 7 V senken oder einen Abwärtswandler wie den LM2596 nutzen |
| Arduino startet neu, wenn sich der Servo bewegt | Der Stromstoß zieht die 5-V-Schiene herunter | Servo aus eigener 5-V-Quelle versorgen, Massen verbinden, Kondensator ergänzen |
| An der 5-V-Schiene werden 9–12 V gemessen | Der AMS1117-5.0 ist durchlegiert | Modul sofort nicht mehr verwenden und ersetzen |
| Sensoren liefern zufällige Werte | Keine gemeinsame Masse zwischen Arduino und Modul | GND des Arduino mit der Minusschiene des Steckbretts verbinden |
Das MB102 ist der praktischste Weg zu sauberen, wählbaren 5 V und 3,3 V auf dem Steckbrett, solange du seine Grenzen kennst: Nimm ein 7–9-V-Netzteil, halte den Gesamtstrom bei einigen hundert Milliampere, versorge Motoren getrennt und verbinde GND immer gemeinsam. In der BlueGrays-App findest du LED-, Ampel-, Servo- und Schrittmotor-Projekte, Schritt für Schritt mit Schaltplänen, Stücklisten und Code.
Häufige Fragen
Wie viel Ampere liefert das MB102-Netzteilmodul?
Der Regler AMS1117 ist auf dem Papier für 1 A ausgelegt, Händler geben das Modul mit unter 700 mA an. Weil kein Kühlkörper vorhanden ist, liegt der realistische Dauerstrom aber bei etwa 500 mA mit 7 V Eingang, 300 mA bei 9 V und 200 mA bei 12 V.
Welches Netzteil passt an ein Breadboard-Netzteil?
An die Hohlbuchse passt ein Netzteil mit 6,5 bis 12 V; die besten Ergebnisse gibt es mit 7–9 V. Ein 5-V-Netzteil reicht nicht, der Ausgang bleibt bei etwa 4 V. Bei 12 V wird der Regler schnell heiß, daher sollten nur leichte Lasten versorgt werden.
Kann das MB102 einen Servomotor versorgen?
Ein einzelner kleiner Servo ohne Last kann laufen, unter Last zieht ein Servo aber bis zu 650 mA, die 5-V-Schiene bricht ein und der Arduino kann neu starten. Servos und Motoren sollten aus einer eigenen 5-V-Quelle mit verbundener Masse versorgt werden.
Mein Breadboard-Netzteil wird heiß, ist das normal?
Leicht warm zu werden ist normal; ein Linearregler wandelt die Differenz zwischen Ein- und Ausgang in Wärme um. Ist er zu heiß zum Anfassen, ist die Eingangsspannung zu hoch oder der Strom zu groß. Den Eingang auf 7 V zu senken oder einen Abwärtswandler zu nutzen löst das Problem.
Kann man das MB102 über USB versorgen?
Ja, über die USB-Buchse lassen sich 5 V einspeisen. Dann wird der 5-V-Regler umgangen und die USB-Spannung geht direkt auf die Schiene, der 3,3-V-Regler arbeitet weiter. Der Strom ist durch den Port des Rechners begrenzt (meist 500 mA).
Kann ich einen Arduino mit dem Breadboard-Netzteil versorgen?
Ja. Du verbindest die 5-V-Schiene mit dem 5V-Pin des Arduino und die Minusschiene mit GND und steckst dabei kein USB-Kabel an. Läuft der Arduino über USB, muss er trotzdem eine gemeinsame Masse mit dem Modul haben.
Projekte, die du danach bauen kannst
Alle Projekte ansehen
LED Blinken
Das allererste Hallo der Elektronik: eine einzelne LED an- und ausschalten. Der Arduino schaltet die LED in kurzen Abständen ein und aus, das Licht blinkt also schnell. So siehst du ganz einfach, wie

Ampel
Eine winzige Nachbildung der Ampel, die du jeden Tag auf der Straße siehst. Rot leuchtet zwei Sekunden, Gelb blitzt kurz auf, Grün leuchtet zwei Sekunden, dann geht es über Gelb wieder zurück zu Rot,

LED-Lauflicht
Lichter, die nacheinander aufleuchten, als würden sie laufen. Der Arduino schaltet sechs LEDs einzeln ein; jede leuchtet kurz auf und geht wieder aus, sodass das Licht von vorn nach hinten wandert und

Verwendung von Servomotoren
Der Arm eines kleinen Servomotors dreht sich nacheinander in drei Stellungen: ganz an den Anfang, genau in die Mitte und ganz ans Ende, mit jeweils zwei Sekunden Pause. Der Arduino sagt dem Motor, bei

Servomotorbetrieb mit Potentiometer
Während du am Knopf des Potentiometers drehst, dreht sich der Arm des Servomotors einfach mit: Das eine Ende des Knopfes bedeutet null Grad, das andere eine halbe Umdrehung. Der Arduino liest die Stel

Verwendung von Schrittmotoren
Ein Motor, der sich Schritt für Schritt genau so weit dreht, wie du willst, wie der Zeiger einer Uhr. Über eine Treiberplatine dreht der Arduino einen kleinen Schrittmotor eine volle Umdrehung in die

WS2812B-LED-Streifen verwenden
Du lernst einen smarten LED-Streifen kennen, bei dem du jedes einzelne Licht für sich einfärben kannst. Der Arduino lässt zuerst die ersten fünf LEDs rot leuchten, eine Sekunde später die übrigen fünf

Bluetooth-gesteuertes Auto mit L298N
Mach dein Handy zur Fernbedienung und steuere dein eigenes Roboterauto. Der Arduino empfängt über ein Bluetooth-Modul die Befehle einer Fernsteuer-App auf dem Handy und treibt die Räder über einen Mot