
Was ist eine Spule? Induktivität, Henry, Spulencodes und Einsatz
Was ist eine Spule? Induktivität und Henry, Energiespeicher, Farb- und SMD-Codes, Buck-Boost, LC-Filter, Induktionsspannung am Relais, Freilaufdiode, Arduino.
Die kurze Antwort auf die Frage was ist eine Spule lautet: Eine Spule (Induktivität) ist ein Bauteil aus einem zu Windungen gewickelten Draht, das sich gegen Änderungen des hindurchfließenden Stroms wehrt. Fließt Strom, entsteht um sie herum ein Magnetfeld, in dem die Spule Energie speichert; will der Strom sinken, gibt sie diese Energie zurück und versucht, den Strom aufrechtzuerhalten. Dank dieser einfachen Eigenschaft begegnen dir Spulen in Abwärts- und Aufwärtswandlern, Entstörfiltern, Funkschaltungen, Relais, Motoren und Transformatoren.
In diesem Artikel lernst du, wie eine Spule funktioniert, was Induktivität und ihre Einheit Henry bedeuten, worin sie sich vom Kondensator unterscheidet, wie viel Energie sie speichert und was ihre Zeitkonstante ist. Schritt für Schritt geht es um das Ablesen von Farb- und SMD-Codes, die Rolle der Spule in Buck- und Boost-Wandlern und LC-Filtern, die Induktionsspannung in Relais- und Motorspulen samt der Diode, die sie zähmt, die Abschätzung der Induktivität aus der Windungszahl und einen einfachen Induktivitätsmesser mit dem Arduino.
Was ist eine Spule und wie funktioniert sie?
Fließt Strom durch einen Draht, entsteht um den Draht ein Magnetfeld. Ist der Draht nicht gerade, sondern zu Windungen gewickelt, addieren sich die Felder aller Windungen, und im Inneren der Spule entsteht ein starkes, gebündeltes Feld. Spannend wird es, wenn sich dieses Feld ändert. Nach dem Induktionsgesetz von Faraday erzeugt ein sich änderndes Magnetfeld eine Spannung im Draht, und nach der Lenzschen Regel ist diese Spannung immer so gerichtet, dass sie der Änderung entgegenwirkt. Willst du den Strom erhöhen, erzeugt die Spule eine Gegenspannung und bremst den Anstieg; willst du ihn abschalten, erzeugt sie eine Spannung in gleicher Richtung und versucht, den Strom weiterfließen zu lassen.
Du kannst dir das wie ein Schwungrad vorstellen: Ein schweres Schwungrad kommt nur mühsam in Gang und lässt sich, einmal in Bewegung, nur schwer stoppen. Eine Spule macht dasselbe mit dem Strom. Ein Kondensator macht genau das Gegenteil mit der Spannung: Er lässt keine sprunghafte Spannungsänderung zu. Deshalb werden die beiden in der Elektronik oft zusammen eingesetzt und fast wie Zwillinge betrachtet. Falls du noch nichts über Kondensatoren gelesen hast, macht die Anleitung Was ist ein Kondensator diesen Vergleich leichter verständlich.
| Eigenschaft | Spule (Induktivität) | Kondensator |
|---|---|---|
| Wo speichert sie Energie? | Im Magnetfeld | Im elektrischen Feld |
| Welcher sprunghaften Änderung wirkt sie entgegen? | Dem Strom | Der Spannung |
| Grundformel | U = L × di/dt | I = C × dU/dt |
| Bei Gleichstrom (DC) | Wie ein Kurzschluss (nur Drahtwiderstand) | Wie eine Unterbrechung (kein Strom) |
| Mit steigender Frequenz | Ihr Widerstand (Blindwiderstand) steigt | Sein Widerstand (Blindwiderstand) sinkt |
| Einheit | Henry (H) | Farad (F) |
| Formelzeichen | L | C |
Induktivität und ihre Einheit Henry
Wie stark sich eine Spule gegen Stromänderungen wehrt, bestimmt ihre Induktivität; das Formelzeichen ist L, die Einheit Henry (H). Die Definition: Eine Spule hat eine Induktivität von 1 Henry, wenn eine Stromänderung von 1 Ampere pro Sekunde an ihren Anschlüssen 1 Volt erzeugt. Als Formel schreibt man U = L × di/dt. 1 H ist in der Elektronik ein sehr großer Wert; in Bastelschaltungen begegnen dir meist Spulen im Bereich Mikrohenry (µH) und Millihenry (mH).
| Einheit | In Henry | Wo kommt sie vor? |
|---|---|---|
| Nanohenry (nH) | 0,000000001 H | WLAN-, Bluetooth- und Funkschaltungen, SMD-Chipspulen |
| Mikrohenry (µH) | 0,000001 H | Buck- und Boost-Module, Filter, LoRa- und HF-Module |
| Millihenry (mH) | 0,001 H | Audiofilter, Relaisspulen, Gleichtaktdrosseln |
| Henry (H) | 1 H | Alte Netzteildrosseln, Wicklungen großer Transformatoren |
Die Induktivität hängt von vier Dingen ab: der Windungszahl (N), der Querschnittsfläche der Spule, ihrer Länge und dem Material des Kerns. Am wichtigsten ist die Windungszahl, denn die Induktivität wächst mit ihrem Quadrat: Doppelt so viele Windungen ergeben die vierfache Induktivität. Ein Ferrit- oder Eisenpulverkern in der Spule erhöht die Induktivität bei gleicher Windungszahl um das Zehn- bis Hundertfache; deshalb kann eine kleine Ferritspule einen höheren Wert haben als eine große Luftspule.
Energie im Magnetfeld und Zeitkonstante
Eine stromdurchflossene Spule speichert in ihrem Magnetfeld die Energie E = ½ × L × I². Eine 33-µH-Leistungsspule mit 3 A speichert zum Beispiel 0,5 × 0,000033 × 9 = etwa 150 Mikrojoule. Das wirkt winzig, aber ein Buck-Wandler füllt und leert diese Energie 150.000-mal pro Sekunde und transportiert so Watt um Watt von einer Seite zur anderen. Weil die Energie mit dem Quadrat des Stroms wächst, vervierfacht doppelter Strom die gespeicherte Energie.
Schaltest du eine Spule mit einem Widerstand in Reihe und legst eine Spannung an, springt der Strom nicht sofort hoch, sondern steigt allmählich. Wie schnell, bestimmt die Zeitkonstante: τ = L / R. Eine 10-mH-Spule in Reihe mit 100 Ω hat τ = 0,01 / 100 = 100 µs. Das ist das Gegenstück der RC-Zeitkonstante beim Kondensator und folgt denselben Prozentwerten:
| Vergangene Zeit | Strom im Verhältnis zum Endwert |
|---|---|
| 1 τ | 63 % |
| 2 τ | 86 % |
| 3 τ | 95 % |
| 4 τ | 98 % |
| 5 τ | 99 % (praktisch abgeschlossen) |
Induktiver Blindwiderstand: Wie verhält sich eine Spule bei Wechselstrom?
Bei Gleichstrom zeigt eine Spule nur den Widerstand ihres Drahtes; dieser Wert heißt DCR (Gleichstromwiderstand) und liegt bei einer guten Leistungsspule bei einigen zehn Milliohm. Bei Wechselstrom ändert sich der Strom ständig, die Spule wehrt sich dagegen, und es entsteht ein frequenzabhängiger Widerstand, der induktive Blindwiderstand: XL = 2 × π × f × L. Eine 10-mH-Spule zeigt bei 50 Hz nur 2 × 3,14 × 50 × 0,01 = 3,14 Ω, bei 100 kHz dagegen 6283 Ω. Kurz: Eine Spule lässt tiefe Frequenzen und Gleichstrom bequem durch und hält hohe Frequenzen zurück. Ein Kondensator macht das Gegenteil; das Geheimnis von Filtern liegt darin, beide zu kombinieren.
Spulenarten
| Art | Aussehen | Typischer Einsatz |
|---|---|---|
| Luftspule | Hohl, dicker Draht | Funksender, Hochfrequenzschaltungen |
| Ferritstab | Draht auf einem Stab | AM-Radioantennen, Filter |
| Ringkern (Toroid) | Auf einen ringförmigen Kern gewickelt | Netzteile, Drosseln, wenig Streufeld |
| Axial (farbcodiert) | Sieht aus wie ein Widerstand, mit Farbringen | Filter, ältere Schaltungen, Bausätze |
| SMD-Chipspule | Winziger Quader, mit Code oder ganz ohne Aufdruck | Handys, WLAN- und Bluetooth-Module |
| Leistungsspule (geschirmt oder ungeschirmt) | Quadratisch oder zylindrisch, Aufdruck wie 330 oder 101 | Buck- und Boost-Module, DC-DC-Wandler |
| Gleichtaktdrossel | Ring mit zwei Wicklungen | Entstörung an USB- und Stromeingängen |
| Relais- und Magnetspule | Elektromagnet, der eine Mechanik anzieht | Relais, Schlösser, Ventile, Summer |
Spulenwert am Farbcode ablesen
Axiale Spulen sehen Widerständen sehr ähnlich und werden mit derselben Farbtabelle gelesen; der einzige Unterschied ist, dass das Ergebnis nicht in Ohm, sondern in Mikrohenry (µH) angegeben ist. Die ersten beiden Ringe sind die Ziffern, der dritte der Multiplikator, der vierte die Toleranz. Braun-Schwarz-Schwarz bedeutet zum Beispiel 10 × 1 = 10 µH, Braun-Schwarz-Braun 10 × 10 = 100 µH, Gelb-Violett-Schwarz 47 µH und Rot-Rot-Gold 22 × 0,1 = 2,2 µH. Beim Toleranzring steht Gold für ±5 %, Silber für ±10 % und Schwarz für ±20 %. Die Farben musst du nicht auswendig lernen: Ermittle die Ziffern mit dem Widerstands-Farbcode-Rechner und lies das Ergebnis als µH. Bei manchen Spulen nach Militärnorm ist der erste Ring breit und silbern; er kennzeichnet die Norm, nicht den Wert, und wird beim Ablesen übersprungen.
SMD-Spulencodes: Was bedeuten 101, 4R7 und 47N?
SMD-Leistungsspulen und Chipspulen tragen meist einen dreistelligen Code, und auch hier ist der Wert in µH angegeben. Bei drei Ziffern bilden die ersten beiden die Zahl, die dritte gibt an, wie viele Nullen angehängt werden. Der Buchstabe R markiert das Komma in µH, der Buchstabe N das Komma in Nanohenry. Statt von Hand zu rechnen, kannst du den Spulencode-Rechner nutzen.
| Code | Rechnung | Wert |
|---|---|---|
| 100 | 10 × 10⁰ | 10 µH |
| 101 | 10 × 10¹ | 100 µH |
| 102 | 10 × 10² | 1000 µH = 1 mH |
| 220 | 22 × 10⁰ | 22 µH |
| 330 | 33 × 10⁰ | 33 µH |
| 4R7 | 4,7 | 4,7 µH |
| R47 | 0,47 | 0,47 µH = 470 nH |
| 47N | 47 nH | 0,047 µH |
| 2N2 | 2,2 nH | 0,0022 µH |
Die Rolle der Spule in Buck- und Boost-Wandlern
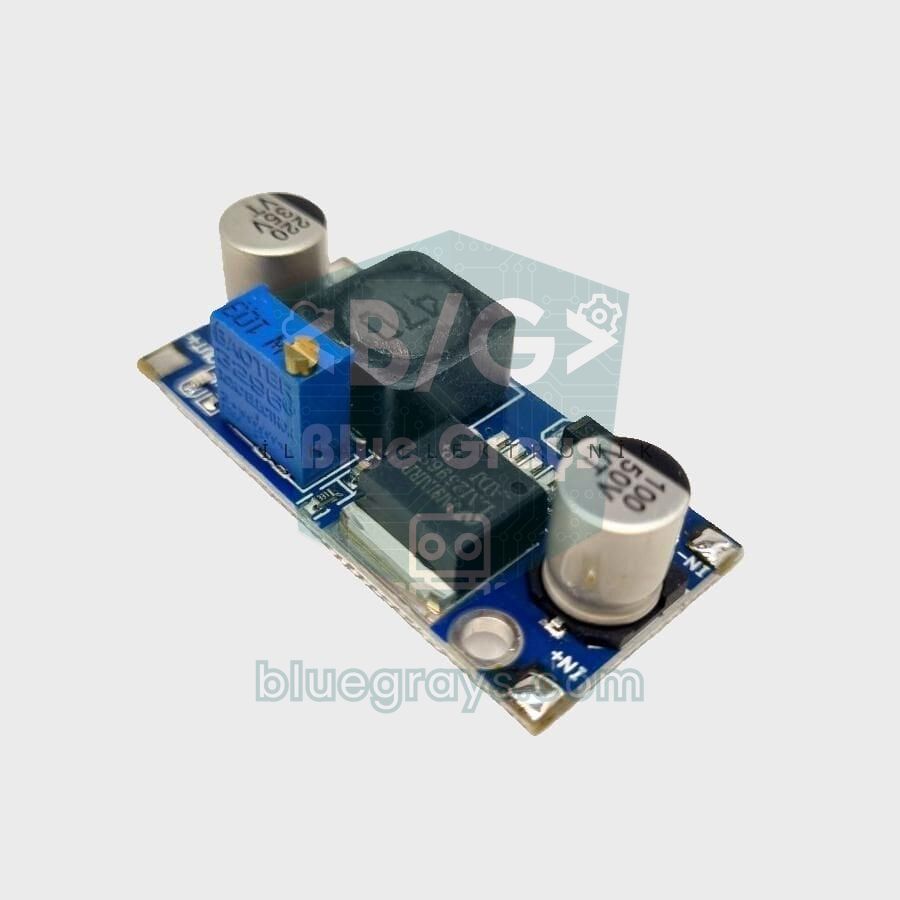
Schaltende Abwärtswandler (Buck) und Aufwärtswandler (Boost) nutzen die Energiespeicherung der Spule, um Spannung umzuwandeln, ohne sie als Wärme zu verheizen. Im Buck-Wandler schaltet ein Transistor zehntausende Male pro Sekunde ein und aus. Ist der Transistor an, fließt Strom durch die Spule zur Last, und die Spule speichert Energie; schaltet er ab, gibt die Spule ihre gespeicherte Energie über eine Diode an die Last ab, um den Strom aufrechtzuerhalten. Der Ausgangskondensator glättet die Welligkeit. Im Idealfall bestimmt der Anteil der Einschaltzeit (D, Tastgrad) die Ausgangsspannung: Uaus = D × Uein beim Buck und Uaus = Uein / (1 − D) beim Boost. Deshalb macht ein Modul wie der LM2596 aus 12 V mit 80–90 % Wirkungsgrad 5 V, während ein Linearregler wie der 7805 die 7 V Differenz in Wärme umsetzt.
Bei der Auswahl einer Spule sind Induktivität und Sättigungsstrom (Isat) die beiden wichtigsten Werte. Der Strom durch die Spule steigt und fällt mit jedem Schaltzyklus ein wenig; diese Welligkeit berechnet man mit ΔI = (Uein − Uaus) × D / (f × L). Angenommen, ein LM2596 mit 150 kHz wandelt 12 V in 5 V und nutzt eine 33-µH-Spule: D = 5 / 12 = 0,42, ΔI = 7 × 0,42 / (150.000 × 0,000033) ≈ 0,59 A. Bei 2 A Last beträgt der Spitzenstrom in der Spule 2 + 0,3 = 2,3 A, und der Sättigungsstrom der Spule muss darüber liegen. Eine gesättigte Spule verliert schlagartig ihre Induktivität, der Strom steigt unkontrolliert, das Modul wird heiß und pfeift. Wie du das Modul richtig einsetzt, steht in der Anleitung LM2596 Spannungsregler.
LC-Filter: Störungen mit Spule und Kondensator filtern
Schaltest du eine Spule in Reihe und einen Kondensator parallel, erhältst du einen LC-Tiefpass. Die Spule hält hochfrequente Störungen zurück, und der Kondensator leitet, was trotzdem durchkommt, nach Masse ab. Die Grenzfrequenz berechnet man mit f = 1 / (2 × π × √(L × C)). Mit einer 10-µH-Spule und einem 100-µF-Kondensator liegt sie bei etwa 5 kHz. Das 150-kHz-Schaltrauschen am Ausgang eines Buck-Moduls liegt beim 30-Fachen dieser Frequenz, und dieser Filter zweiter Ordnung drückt die Störung grob auf ein Tausendstel. Bei empfindlichen Analogmessungen, Audioschaltungen und HF-Modulen macht dieser einfache Filter einen großen Unterschied.
Dieselbe Formel ist die Grundlage von LC-Schwingkreisen: Werden Spule und Kondensator parallel geschaltet und einmal mit Energie versorgt, pendelt die Energie zwischen beiden hin und her, und der Kreis schwingt genau mit dieser Frequenz. Der Drehknopf zur Senderwahl an einem alten Radio ändert in Wahrheit den Wert eines Kondensators und stimmt so die Resonanzfrequenz ab. Diese Schwingung nutzen wir weiter unten, um mit dem Arduino Spulen zu messen.
Induktionsspannung bei Relais- und Motorspulen und die Freilaufdiode

Relais, Motoren, Magnetschlösser und Ventile sind alle Spulen. Steuerst du sie mit einem Transistor oder MOSFET, kehrt die Spule im Moment des Abschaltens ihre Spannung um, um den Strom weiterfließen zu lassen, und erzeugt wie im Beispiel oben eine hohe Spitze. Man nennt das Induktionsspannung, Gegen-EMK oder induktiven Rückschlag. Die Lösung ist sehr einfach: eine Freilaufdiode in Sperrrichtung parallel zur Spule. Die Kathode der Diode (das Ende mit dem Ring) kommt an den Pluspol der Spule, die Anode an das Ende, an dem der Transistor hängt. Im Normalbetrieb sperrt die Diode und tut nichts; wird der Strom abgeschaltet, kreist der Spulenstrom über die Diode, und die Energie baut sich harmlos ab.
| Last | Empfohlener Schutz | Hinweis |
|---|---|---|
| 5-V- oder 12-V-Relais | Diode 1N4007 oder 1N4148 | Bei fertigen Relaismodulen schon auf der Platine |
| Kleiner DC-Motor | Schottky-Diode 1N5819 und 100-nF-Kondensator | Der Kondensator dämpft auch Bürstenstörungen |
| Magnetschloss oder Ventil | 1N4007 oder die stärkere 1N5408 | Bei großem Strom muss auch die Diode viel Strom vertragen |
| Motor am L298N | Die eingebauten Dioden des Moduls | Der nackte L298-Chip braucht externe Dioden |
| Motor am L293D | Schutzdioden im Chip | Der L293 (ohne D) hat keine Dioden |
Die Diode hat einen kleinen Nebeneffekt: Weil die Energie der Spule langsam abklingt, fällt der Relaiskontakt etwas später ab. In den meisten Projekten merkt man das nicht; wo sehr schnelles Abfallen nötig ist, kommt eine Z-Diode in Reihe zur Diode. Diodentypen und die richtige Richtung findest du unter Was ist eine Diode, das Ansteuern eines Relais mit einem Transistor unter Was ist ein Transistor und Was ist ein Relaismodul. Eine Spule direkt an einen Arduino-Pin zu hängen, überschreitet die Strombelastbarkeit des Pins und kann den Mikrocontroller durch die Induktionsspannung zerstören; setze immer einen Transistor oder MOSFET dazwischen.
Induktivität aus der Windungszahl abschätzen
Willst du eine Spule selbst wickeln, kannst du ihre Induktivität vorab berechnen. Für eine einlagige Luftspule ist die Zentimeter-Version der Wheeler-Formel praktisch: L (µH) = r² × N² / (22,9 × r + 25,4 × l). Dabei ist r der Radius der Spule, l die Länge der Wicklung (beides in cm) und N die Windungszahl. Wickelst du zum Beispiel 50 Windungen auf 3 cm Länge auf ein Rohr mit 2 cm Durchmesser (1 cm Radius), ergibt sich L = 1 × 2500 / (22,9 + 76,2) ≈ 25 µH.
Bei Ringkernen ist die Rechnung noch einfacher, weil der Hersteller den AL-Wert des Kerns angibt: L = AL × N². AL wird meist in nH/Windung² angegeben. Wickelst du 20 Windungen auf einen Ring mit AL = 50 nH/Windung², ergibt sich L = 50 × 400 = 20.000 nH = 20 µH. Brauchst du einen bestimmten Wert, stellst du die Formel um: N = √(L / AL). Die Rechnung ist immer eine Näherung; wie dicht die Windungen liegen und wie dick der Draht ist, verändert den Wert um einige Prozent, daher misst du die fertige Spule am besten nach.
| Änderung | Wirkung auf die Induktivität |
|---|---|
| Windungszahl verdoppeln | Vervierfacht sie (N²) |
| Radius vergrößern | Erhöht sie |
| Gleiche Windungen auf größere Länge verteilen | Verringert sie |
| Ferrit- oder Eisenpulverkern einsetzen | Erhöht sie um das Zehn- bis Hundertfache |
| Kern entfernen oder Luftspalt lassen | Verringert sie, erhöht aber den Sättigungsstrom |
Spule mit dem Arduino messen: die LC-Resonanzmethode
Die meisten Multimeter messen keine Induktivität, aber mit einem Arduino Uno, einem Komparator LM339 und ein paar Bauteilen baust du einen praktischen Induktivitätsmesser. Die Idee: Du schaltest die Spule parallel zu einem bekannten Kondensator, speist kurz Strom ein, damit sie Energie speichert, und schaltest den Strom ab. Der Kreis schwingt mit seiner Resonanzfrequenz; der LM339 macht daraus ein Rechtecksignal, und der Arduino misst mit pulseIn() die halbe Periode und rechnet über f = 1 / (2π√(LC)) auf die Induktivität zurück.
- Verbinde den Pin D13 des Arduino über einen 220-Ω-Widerstand und eine Diode 1N4148 mit dem oberen Knoten des LC-Kreises.
- Schalte die zu messende Spule und einen 2-µF-Folienkondensator (zwei 1 µF parallel) nebeneinander zwischen diesen Knoten und GND.
- Verbinde den oberen Knoten über 1 kΩ mit dem Plus-Eingang des LM339 und dessen Minus-Eingang mit GND.
- Versorge den LM339 mit 5V und GND, verbinde seinen Ausgang mit D11 und setze einen 1-kΩ-Pull-up vom Ausgang nach 5V.
- Lade den Code hoch, öffne den seriellen Monitor mit 115200 Baud und beobachte den Messwert.
1// LC rezonansıyla bobin ölçer / LC resonance inductance meter
2// D13 -> 220 Ω -> 1N4148 -> LC (bobin ve kondansatör paralel) -> LM339 (+) giriş
3// D13 -> 220 Ω -> 1N4148 -> LC tank (coil and capacitor in parallel) -> LM339 (+) input
4// LM339 (-) GND'ye, çıkış D11'e ve 1 kΩ ile 5V'a / LM339 (-) to GND, output to D11 with 1 kΩ to 5V
5
6const int DRIVE_PIN = 13;              // LC devresini şarj eden pin / pin that charges the tank
7const int SENSE_PIN = 11;              // karşılaştırıcı çıkışı / comparator output
8const double C_FARAD = 2.0e-6;         // kondansatörün gerçek değeri (2 µF) / real capacitor value (2 µF)
9
10void setup() {
11  Serial.begin(115200);
12  pinMode(DRIVE_PIN, OUTPUT);
13  pinMode(SENSE_PIN, INPUT);
14}
15
16void loop() {
17  digitalWrite(DRIVE_PIN, HIGH);
18  delay(5);                            // bobinden akım geçsin, enerji depolansın / let current build up in the coil
19  digitalWrite(DRIVE_PIN, LOW);        // akımı kes: LC salınmaya başlar / cut the current: the tank starts ringing
20  delayMicroseconds(100);
21
22  unsigned long halfPeriod = pulseIn(SENSE_PIN, HIGH, 5000);   // yarım periyot (µs), 0 = zaman aşımı / half period (µs), 0 = timeout
23  if (halfPeriod > 0) {
24    double f = 1.0e6 / (2.0 * halfPeriod);                      // frekans (Hz) / frequency (Hz)
25    double L = 1.0 / (4.0 * PI * PI * f * f * C_FARAD);         // f = 1 / (2π√(LC)) formülünden / from f = 1 / (2π√(LC))
26    Serial.print("f = ");
27    Serial.print(f, 0);
28    Serial.print(" Hz   L = ");
29    Serial.print(L * 1.0e6, 1);                                 // µH cinsinden / in µH
30    Serial.println(" uH");
31  } else {
32    Serial.println("Salinim yok / no oscillation");
33  }
34  delay(500);
35}
Die Genauigkeit hängt vor allem am Kondensator: C steht direkt in der Formel, also miss den tatsächlichen Wert mit einem Multimeter und trag ihn in die Zeile C_FARAD ein. Keramikkondensatoren ändern ihren Wert mit Spannung und Temperatur, deshalb ist ein Folienkondensator besser. Mit 2 µF schwingt eine 100-µH-Spule bei etwa 11 kHz, die halbe Periode beträgt 44 µs. Der Aufbau liefert von etwa 50 µH bis zu einigen zehn mH gute Ergebnisse; bei sehr kleinen Spulen steigt die Frequenz, und die Genauigkeit sinkt. Am Pico baust du dieselbe Schaltung auf, indem du den LM339-Ausgang auf 3V3 hochziehst. In MicroPython nimmst du time_pulse_us() statt pulseIn():
1from machine import Pin, time_pulse_us
2import math
3import time
4
5drive = Pin(15, Pin.OUT)               # 330 Ω ve diyot üzerinden LC'ye / to the tank through 330 Ω and a diode
6sense = Pin(14, Pin.IN)                # LM339 çıkışı, 3V3'e 1 kΩ / LM339 output, 1 kΩ pull-up to 3V3
7C_FARAD = 2.0e-6                       # kondansatör değeri / capacitor value
8
9while True:
10    drive.value(1)
11    time.sleep_ms(5)                   # bobin akımı otursun / let the coil current settle
12    drive.value(0)                     # salınımı başlat / start the ringing
13    half = time_pulse_us(sense, 0, 5000)   # ilk LOW yarım periyot (µs), eksi = zaman aşımı / first LOW half period (µs), negative = timeout
14    if half > 0:
15        f = 1e6 / (2 * half)
16        L = 1 / (4 * math.pi ** 2 * f ** 2 * C_FARAD)
17        print("f = %d Hz  L = %.1f uH" % (int(f), L * 1e6))
18    else:
19        print("Salinim yok / no oscillation")
20    time.sleep_ms(500)
Worauf du bei der Spulenauswahl achten solltest
| Wert | Bedeutung | Warum wichtig? |
|---|---|---|
| Induktivität (L) | Wert in µH oder mH | Muss zum Bedarf der Schaltung passen |
| Toleranz | Zulässige Abweichung (±10 %, ±20 %) | Wichtig bei Filtern und Schwingkreisen |
| Sättigungsstrom (Isat) | Strom, bei dem die Induktivität deutlich abfällt | Der Spitzenstrom muss darunter bleiben |
| Nennstrom (Irms) | Strom ohne Überhitzung | Der mittlere Strom muss darunter bleiben |
| Gleichstromwiderstand (DCR) | Widerstand des Drahtes | Niedriger heißt weniger Wärme und Verlust |
| Eigenresonanzfrequenz (SRF) | Frequenz, ab der die Spule wie ein Kondensator wirkt | Die Betriebsfrequenz muss weit darunter liegen |
| Geschirmt oder ungeschirmt | Ob das Magnetfeld nach außen dringt | Eine geschirmte Spule stört benachbarte Schaltungen weniger |
Häufige Fehler und Lösungen
- Relais ohne Diode ansteuern: Der Transistor stirbt nach einigen Schaltvorgängen, oder der Arduino startet zufällig neu. Setze eine Freilaufdiode in Sperrrichtung parallel zur Spule.
- Spule nur nach Induktivität tauschen: Ein kleineres Teil mit gleichem µH-Wert geht im Buck-Modul in Sättigung und überhitzt; prüfe auch den Sättigungsstrom.
- SMD-Code falsch lesen: 330 für 330 µH halten; richtig sind 33 µH. Nutze zur Sicherheit den Spulencode-Rechner.
- Farbcode als Ohm lesen: Bei einer axialen Spule ist das Ergebnis in µH; Braun-Schwarz-Braun sind 100 µH, nicht 100 Ω.
- Spulen nebeneinander setzen: Zwei ungeschirmte Spulen beeinflussen gegenseitig ihre Felder; ordne sie im rechten Winkel an oder nimm geschirmte Typen.
- Ein pfeifendes Modul ignorieren: Ein leises Pfeifen aus einem Buck-Modul bedeutet meist, dass die Spule überlastet ist oder in Sättigung geht; verringere die Last oder nimm ein stärkeres Modul.
Auf den ersten Blick ist eine Spule nur ein gewickelter Draht, doch sie ist ein vielseitiges Bauteil, das Strom glättet, Energie transportiert und Störungen filtert. Behältst du im Kopf, dass die Induktivität sich Stromänderungen widersetzt und dass das nützlich wie gefährlich sein kann, baust du Projekte mit Relais, Motoren und Netzteilen deutlich sicherer. In der BlueGrays-App findest du Projekte zum Schalten einer 220-V-Lampe per Relais, zu Summern, Schrittmotoren und Motorsteuerung mit dem L298N mit Schaltplan und Code Schritt für Schritt, und mit den Rechnern für Spulencode und Farbcode im Bereich Werkzeuge liest du Werte im Handumdrehen ab.
Häufige Fragen
Wozu dient eine Spule?
Eine Spule wehrt sich gegen sprunghafte Stromänderungen und speichert Energie in einem Magnetfeld. Damit transportiert sie Energie in Abwärts- und Aufwärtswandlern, filtert hochfrequente Störungen, wählt in Radios zusammen mit einem Kondensator Frequenzen aus und erzeugt als Elektromagnet in Relais und Motoren Bewegung.
Was ist der Unterschied zwischen Spule und Kondensator?
Eine Spule speichert Energie im Magnetfeld und wirkt Stromänderungen entgegen; ein Kondensator speichert Energie im elektrischen Feld und wirkt Spannungsänderungen entgegen. Bei Gleichstrom verhält sich die Spule wie ein Kurzschluss, der Kondensator wie eine Unterbrechung. Mit steigender Frequenz wächst der Widerstand der Spule, der des Kondensators sinkt.
In welcher Einheit wird die Induktivität angegeben?
Der Wert einer Spule ist ihre Induktivität, gemessen in Henry (H). In der Elektronik nutzt man meist Millihenry (mH), Mikrohenry (µH) und Nanohenry (nH). 1 mH sind 1000 µH, 1 µH sind 1000 nH.
Was bedeutet 101 auf einer SMD-Spule?
Der Code 101 bedeutet: die ersten beiden Ziffern 10, gefolgt von einer Null, und der Wert ist in Mikrohenry angegeben: 101 = 100 µH. Ebenso stehen 100 für 10 µH, 220 für 22 µH, 4R7 für 4,7 µH und 47N für 47 nH.
Warum braucht ein Relais eine Freilaufdiode?
Wird der Strom einer Relaisspule abgeschaltet, erzeugt die Spule eine hohe Gegenspannung, und diese Spitze kann den Transistor oder den Arduino zerstören, der das Relais ansteuert. Eine in Sperrrichtung parallel geschaltete Diode gibt diesem Strom einen sicheren Weg und baut die Energie harmlos ab. Fertige Relaismodule haben diese Diode bereits auf der Platine.
Wie misst man eine Spule mit dem Multimeter?
Im Widerstandsbereich zeigt eine intakte Spule einige Ohm oder weniger; siehst du OL, ist der Draht unterbrochen. Um die Induktivität zu messen, brauchst du ein LCR-Messgerät oder ein Multimeter mit Induktivitätsbereich. Hast du keins, ermittelst du mit Arduino, LM339 und einem bekannten Kondensator über die LC-Resonanzmethode einen Näherungswert.
Projekte, die du danach bauen kannst
Alle Projekte ansehen
Verwendung des Summers
Hast du dich mal gefragt, wie eine Türklingel oder ein Alarm seinen Ton erzeugt? Der Arduino lässt einen kleinen Summer in kurzen Abständen piepen: piep, Pause, piep, Pause.

LED Blinken
Das allererste Hallo der Elektronik: eine einzelne LED an- und ausschalten. Der Arduino schaltet die LED in kurzen Abständen ein und aus, das Licht blinkt also schnell.

220V Glühbirne mit Druckknopf (Push)
Solange du den Knopf gedrückt hältst, leuchtet eine echte 220-Volt-Glühbirne, und sobald du loslässt, geht sie aus.

220-V-Glühbirne mit Taster ein- und ausschalten
Willst du eine echte Glühbirne aus dem Haushalt mit einem kleinen Taster ein- und ausschalten? Bei jedem Druck schaltet der Arduino ein Relais um und die Lampe geht an, beim nächsten Druck wieder aus.
220-V-Glühbirne mit Fernbedienung schalten
Schalte eine echte Glühbirne in deiner Wohnung mit einer Fernbedienung ein und aus, ohne vom Sofa aufzustehen.

Verwendung von Schrittmotoren
Ein Motor, der sich Schritt für Schritt genau so weit dreht, wie du willst, wie der Zeiger einer Uhr.

Bluetooth-gesteuertes Auto mit L298N
Mach dein Handy zur Fernbedienung und steuere dein eigenes Roboterauto. Der Arduino empfängt über ein Bluetooth-Modul die Befehle einer Fernsteuer-App auf dem Handy und treibt die Räder über einen…

Roboter zur Hindernisvermeidung
Wie wäre es, ein intelligentes Fahrzeug zu bauen, das seinen Weg selbst findet? Der Obstacle Avoiding Robot scannt dank des Ultraschallsensors vor ihm ständig seine Umgebung.