
GND und Masse erklärt: Warum eine gemeinsame Masse nötig ist
Was ist GND und warum braucht man eine gemeinsame Masse? Bezugspotenzial, externes Netzteil an Arduino-GND, Masseschleifen, Sternmasse und Schutzerde.
Die kurze Antwort auf was ist GND: Es ist der Bezugspunkt mit 0 Volt, gegen den alle Spannungen im Schaltkreis gemessen werden. Der Name kommt vom englischen "ground", auf Deutsch spricht man meist von Masse, manchmal von Minus. Der 5V-Pin des Arduino bedeutet eigentlich "5 Volt gegenüber GND"; auch die 2,5 V am Ausgang eines Sensors ergeben nur bezogen auf eine Masse einen Sinn. Die meisten rätselhaften Fehler von Einsteigern, also zitternde Servos, Sensoren mit Unsinnswerten und Boards, die sich von selbst zurücksetzen, gehen in Wahrheit auf ein einziges fehlendes Kabel zurück: die gemeinsame Masse.
In diesem Artikel erkläre ich mit einem einfachen Vergleich, warum GND ein "Bezug" ist, zeige, wie du bei einem externen Netzteil die Massen richtig verbindest, rechne vor, woher Masseschleifen und Störungen kommen, und zeige, wie du Motor- und Sensormasse per Sternmasse trennst. Außerdem sehen wir uns den Unterschied zwischen Schaltungsmasse und dem Schutzleiter in der Steckdose an und die Fälle, in denen Massen absichtlich getrennt bleiben. Die Grundlagen der Stromversorgung findest du unter Arduino richtig mit Strom versorgen.
Was ist GND? Warum misst man Spannung zwischen zwei Punkten?
Spannung ist keine Eigenschaft eines einzelnen Punkts, sondern der Potenzialunterschied zwischen zwei Punkten. Denk an Höhe: Sagst du, ein Tisch sei "80 cm hoch", nimmst du unbewusst den Fußboden als Bezug. Steht derselbe Tisch im 10. Stock, liegt er über 30 Meter über dem Meeresspiegel. In der Elektronik ist GND dieser "Fußboden". Hältst du die schwarze Messspitze des Multimeters an GND und die rote an einen Punkt, liest du die Spannung dieses Punkts gegenüber GND. Setzt du die schwarze Spitze woanders hin, zeigt derselbe Punkt einen ganz anderen Wert. Wenn wir in einer Schaltung "5 V" sagen, meinen wir daher immer stillschweigend "bezogen auf die Masse dieser Schaltung".
| Begriff | Bedeutung | Wo du ihn siehst |
|---|---|---|
| GND / 0V | Bezugspunkt der Schaltung | Arduino, ESP32, Pico und alle Module |
| Minus (-) | Rückleiter der Stromquelle, meist mit GND verbunden | Batterie, Netzteil, Labornetzgerät |
| VCC / VIN / 5V / 3V3 | Positive Versorgung gegenüber GND | Versorgungspins von Modulen und Boards |
| COM | Gemeinsamer Anschluss; oft GND, bei Relais aber der Mittelkontakt | Relais, Taster, Messgeräte |
| AGND / DGND | Getrennte Analog- und Digitalmasse, an einem Punkt verbunden | ADC, Audio, Präzisionsmessung |
| Gehäusemasse | Mit dem Metallgehäuse verbundene Masse | Geräte mit Gehäuse, Fahrzeuge |
| Schutzleiter (PE) | Grün-gelber Leiter in der Steckdose, für die Sicherheit | Netzinstallation 230 V |
Warum braucht man eine gemeinsame Masse?
Sendet der Arduino ein Signal an ein Servo oder Modul, sagt er eigentlich: "Mein Pin liegt 5 V über meiner Masse." Der Empfänger liest das Signal aber gegenüber seiner eigenen Masse. Sind die Massen beider Geräte nicht verbunden, gibt es keinen gemeinsamen Boden; aus Sicht des Servos können die 5 V des Arduino 5 V, 2 V oder -3 V sein. Dazu kommt ein grundlegenderes Problem: Strom fließt immer in einem geschlossenen Kreis. Der Signalstrom verlässt den Pin des Arduino, fließt durch den Eingang des Empfängers und muss über GND zurück. Ohne Rückweg entsteht das Signal gar nicht richtig, oder die Leitungen wirken wie Antennen und fangen Störungen ein. Kurz gesagt: Wenn zwei Geräte Signale austauschen, müssen ihre Massen verbunden sein.
Externes Netzteil und Arduino: Massen verbinden
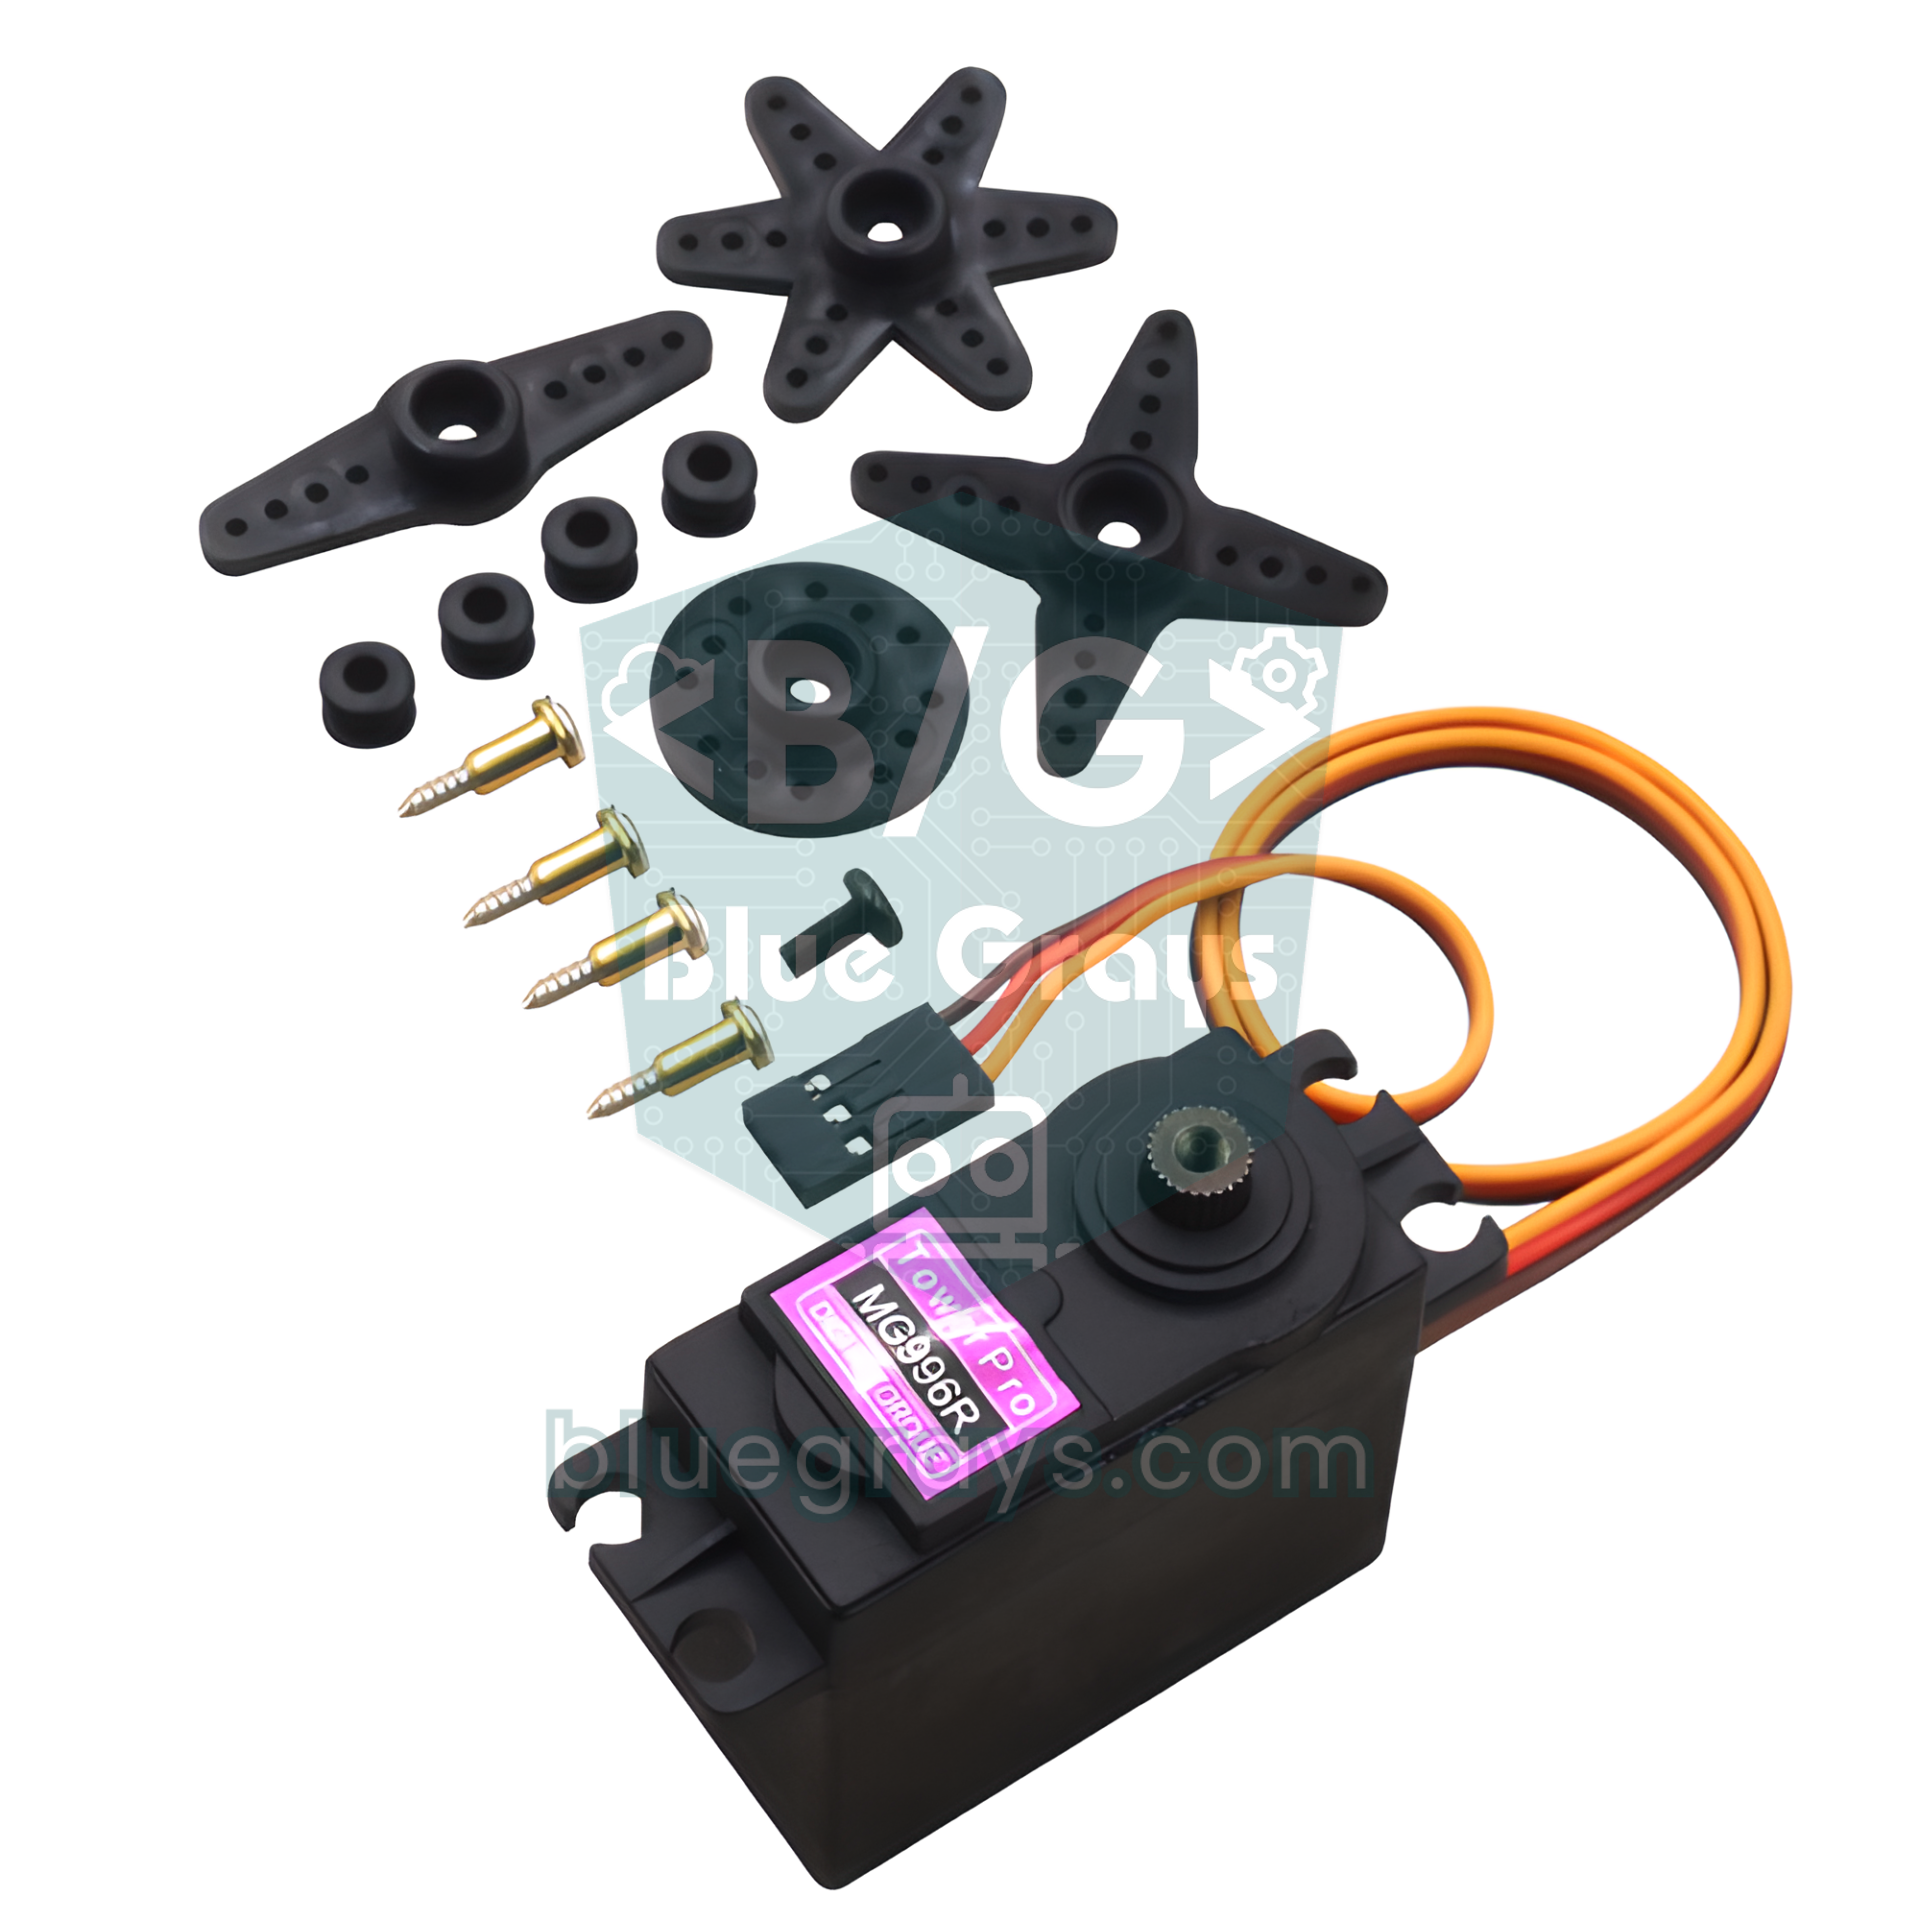
Der häufigste Fall: Ein Servo, Motor oder LED-Streifen hängt an einem eigenen Netzteil, weil er mehr Strom zieht, als der Arduino liefern kann. Richtig verdrahtet werden nur die Massen verbunden, die Pluspole bleiben getrennt. So kommt der Laststrom aus dem externen Netzteil und fließt dorthin zurück, während der Arduino nur das Signal liefert. Die Tabelle zeigt die Verdrahtung eines MG996R-Servos an einem externen 5-V-Netzteil; dieselbe Logik gilt für einen MOSFET, der einen 12-V-LED-Streifen schaltet, oder für eine Motortreiberplatine.
| Leitung | Wohin? | Warum? |
|---|---|---|
| Servo rot (+) | Externes Netzteil +5 V | Motorstrom fließt nicht durch den Arduino |
| Servo braun (-) | Externes Netzteil GND | Rückweg für den Motorstrom |
| Servo orange (Signal) | Arduino D9 | PWM-Positionssignal |
| Drahtbrücke | Zwischen Netzteil-GND und Arduino-GND | Gemeinsamer Bezug für das Signal |
| Netzteil +5 V an Arduino 5V | Nicht verbinden | Beide Quellen könnten gegeneinander arbeiten |
1// Harici 5 V ile servo, ortak GND / servo on an external 5 V supply, common GND
2#include <Servo.h>
3
4const int SERVO_PIN = 9;   // turuncu sinyal kablosu / orange signal wire
5Servo servo;
6
7void setup() {
8  servo.attach(SERVO_PIN);
9}
10
11void loop() {
12  for (int a = 0; a <= 180; a += 2) {   // 0 -> 180 derece / degrees
13    servo.write(a);
14    delay(15);
15  }
16  for (int a = 180; a >= 0; a -= 2) {   // 180 -> 0 derece / degrees
17    servo.write(a);
18    delay(15);
19  }
20}Echte Fehlerbilder: "Servo geht nicht", "Sensor spinnt"
| Symptom | Ursache bei der Masse | Lösung |
|---|---|---|
| Servo dreht nicht oder zittert | Masse des Netzteils nicht mit dem Arduino verbunden | Beide Massen mit einem kurzen Draht verbinden |
| Arduino startet neu, wenn der Motor anläuft | Motorstrom fließt über die Arduino-Masse zurück, Spannung bricht ein | Motormasse direkt zum Netzteil führen, Sternmasse |
| Analogsensor springt, wenn der Motor läuft | Spannungsabfall des Motorstroms auf gemeinsamer Masseleitung | Sensormasse vom Motorpfad trennen |
| Wirre Zeichen auf der seriellen Leitung | Massen der beiden Boards nicht verbunden | Neben TX und RX auch GND verbinden |
| LED-Streifen am MOSFET leuchtet nie | Minus des 12-V-Netzteils nicht an Arduino-GND | Source des MOSFET und beide Massen verbinden |
| Wert ändert sich beim Anfassen | Offener Eingang oder lockere Masseverbindung | Pull-up/Pull-down ergänzen, GND-Leitung prüfen |
Dass der Arduino beim Anlaufen eines Motors neu startet, ist der verwirrendste Fehler der Tabelle, denn die Verdrahtung sieht "richtig" aus. Für eine ausführliche Fehlersuche helfen dir die Schritte in Arduino startet ständig neu; beim ESP32 zeigt sich dasselbe Problem meist als Brownout-Meldung.
Masseschleifen und Störungen: Auch die Masseleitung ist ein Widerstand
Weil Schaltpläne GND als eine einzige Linie zeichnen, nehmen wir an, dass dort überall genau 0 V anliegen. In Wirklichkeit haben Breadboard-Streifen, Steckbrücken und Lötstellen einen kleinen Widerstand. Das ohmsche Gesetz ist hier gnadenlos: U = I × R. Fließt der Rückstrom eines 2-A-Motors über eine Masseleitung mit insgesamt 0,1 Ω, entsteht zwischen ihren Enden ein Unterschied von 0,2 V. Teilt sich ein Analogsensor diese Leitung, liegt sein "0 V" nun 0,2 V höher. Beim 10-Bit-ADC des Arduino Uno ist das ein Fehler von etwa 41 Stufen (0,2 / 5 × 10²³). Wird der Motor per PWM angesteuert, springt dieser Versatz hunderte Male pro Sekunde, und die Messwerte zappeln.
Eine Masseschleife entsteht, wenn es zwischen zwei Geräten mehr als einen Masseweg gibt. Hängt der Arduino zum Beispiel per USB am Computer und zusätzlich über ein eigenes Kabel an einem geerdeten Netzteil, kann Massestrom auf zwei Wegen zirkulieren, und dieser geschlossene Ring wirkt wie eine Antenne für Magnetfelder in der Nähe. Das Ergebnis ist das Brummen in Audioschaltungen oder ein 50-Hz-Rippel in Messungen. Die Lösung ist nicht, GND zu kappen, sondern nur einen Weg zu lassen und zu verhindern, dass große Ströme dieselbe Leitung wie empfindliche Signale nutzen.
Sternmasse: Motor- und Sensormasse trennen
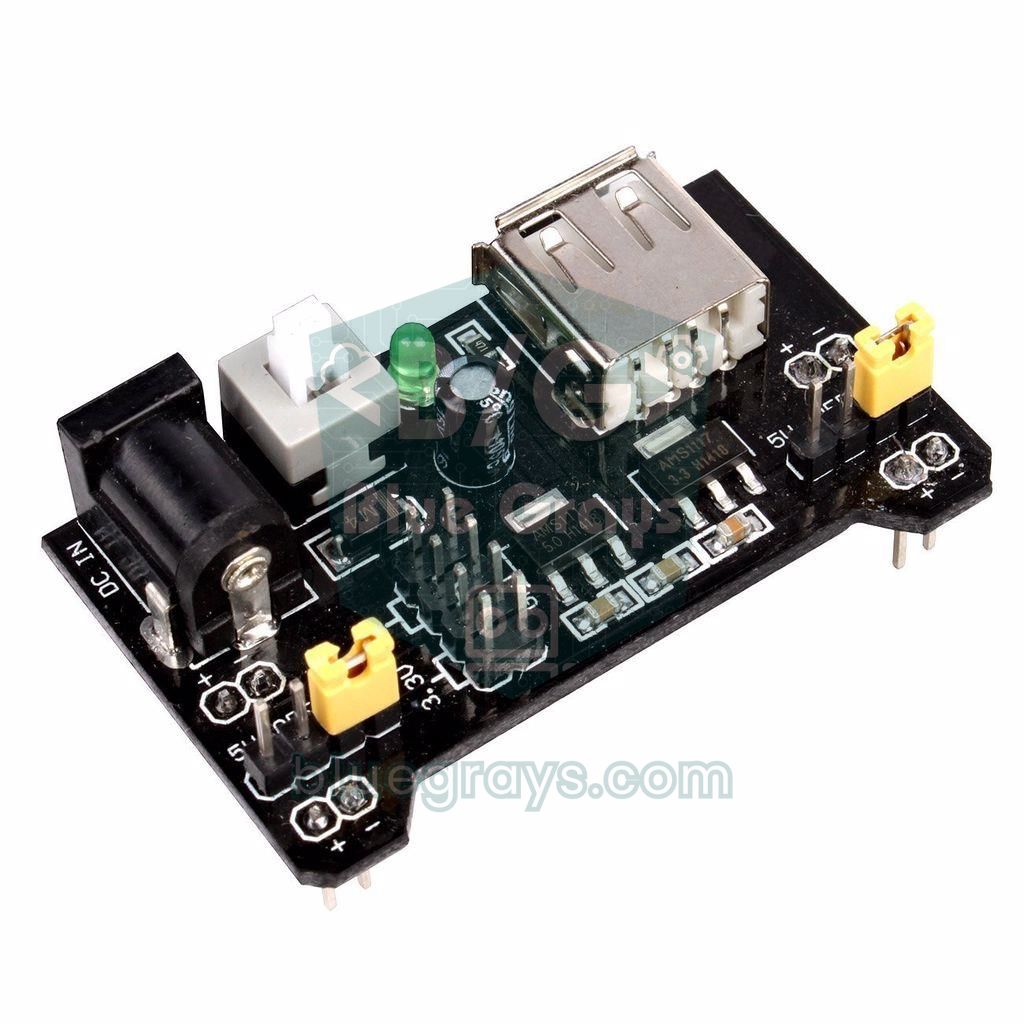
Sternmasse bedeutet, dass alle Masseleitungen an einem zentralen Punkt zusammenlaufen, statt wie eine Kette hintereinander zu hängen. Der große Motorstrom fließt über eine eigene dicke Leitung direkt zum Minuspol des Netzteils zurück; die Massen von Arduino, Sensoren und Signalschaltungen kommen über getrennte dünne Leitungen zum selben Punkt. So bleibt der Spannungsabfall des Motorstroms in der Motorleitung und verschiebt den Bezug der Sensoren nicht. In der Praxis gehst du so vor:
- Wähle den Minuspol des Netzteils oder eine Schraubklemme als Sternpunkt.
- Führe die Masse des Motortreibers (L298N, MOSFET, Relaisspule) mit einer kurzen, dicken Leitung direkt dorthin.
- Verbinde die Masse des Arduino mit einer eigenen Leitung mit demselben Punkt; nicht über die Masse des Motortreibers.
- Schließe die Masse analoger Sensoren am GND-Pin des Arduino an, damit Sensor und ADC denselben Bezug haben.
- Setze einen 100-nF-Keramikkondensator direkt an die Motoranschlüsse und 100-470 µF Elko an den Versorgungseingang des Treibers.
- Verlege Motor- und Signalleitungen möglichst getrennt und verdrille die Motorleitungen miteinander.
Störungen messen: einfacher GND-Test mit dem Arduino
Statt zu raten, wie gut deine Masseführung ist, kannst du sie messen. Baue aus zwei 10-kΩ-Widerständen einen Spannungsteiler zwischen 5V und GND und verbinde die Mitte mit A0; dort sollten stabile 2,5 V anliegen. Der folgende Code nimmt 200 Messungen hintereinander an A0 und gibt die Differenz zwischen größtem und kleinstem Wert als Spitze-Spitze-Rauschen in Millivolt aus. Miss zuerst bei ausgeschaltetem Motor, dann bei laufendem; ordne anschließend die Masseleitungen sternförmig und miss erneut.
1// Basit GND gürültü ölçer / simple ground noise meter
2const int SENSOR_PIN = A0;   // ölçülen sinyal / signal under test
3const int SAMPLES = 200;     // yaklaşık 22 ms'lik örnek / about 22 ms of samples
4const float VREF = 5.0;      // Uno ADC referansı / Uno ADC reference
5
6void setup() {
7  Serial.begin(115200);
8}
9
10void loop() {
11  int minV = 1023, maxV = 0;
12  long sum = 0;
13  for (int i = 0; i < SAMPLES; i++) {
14    int v = analogRead(SENSOR_PIN);
15    if (v < minV) minV = v;
16    if (v > maxV) maxV = v;
17    sum += v;
18  }
19  float avgVolt = sum / (float)SAMPLES * VREF / 1023.0;
20  float ripplemV = (maxV - minV) * VREF / 1023.0 * 1000.0;   // tepe-tepe / peak-to-peak
21
22  Serial.print("ortalama / average: ");
23  Serial.print(avgVolt, 3);
24  Serial.print(" V   tepe-tepe / peak-to-peak: ");
25  Serial.print(ripplemV, 0);
26  Serial.println(" mV");
27  delay(500);
28}
In einer sauber aufgebauten Schaltung liegt das Spitze-Spitze-Rauschen bei 1-2 ADC-Stufen, also etwa 5-10 mV. Steigt es bei laufendem Motor über 50 mV, teilt sich irgendeine Leitung den Masseweg mit dem Motor. 200 mV und mehr deuten meist auf eine lockere Masseverbindung, Motorstrom über das Breadboard oder ein nie verbundenes externes Netzteil hin. Dieser einfache Test beweist in wenigen Minuten, dass bei den meisten "Sensor spinnt"-Fällen nicht der Sensor, sondern die Masse schuld ist.
Wann bleiben Massen absichtlich getrennt?
Die einzige Ausnahme von "alle Massen verbinden" ist die galvanische Trennung. Ein Optokoppler oder Relais überträgt das Signal mit Licht oder einem Magnetfeld und lässt keine elektrische Verbindung zwischen beiden Seiten. Dann bleiben die Massen absichtlich getrennt: Die eine gehört zur Arduino-Seite, die andere zur Netz- oder störenden Motorseite. Bei Relaismodulen mit JD-VCC-Jumper wird nach dem Entfernen des Jumpers die Spule aus einer eigenen Quelle versorgt, deren Masse nicht mit dem Arduino verbunden wird; genau darum geht es bei der Trennung. Details findest du unter Was ist ein Optokoppler? und Was ist ein Relaismodul?. Ohne Trennung brauchen zwei Schaltungen, die Signale austauschen, eine gemeinsame Masse.
Ist Schutzerde dasselbe wie die Schaltungsmasse?
Nein. Der grün-gelbe Leiter in der Steckdose ist der Schutzleiter und führt tatsächlich zu einem Erder im Boden. Seine Aufgabe ist der Personenschutz: Berührt die Phase das Metallgehäuse eines Geräts, fließt der Strom über diesen Weg ab und Sicherung oder FI-Schalter lösen aus. Die Masse einer Arduino-Schaltung ist dagegen nur der eigene Bezug dieser Schaltung und hat bei Batterie- oder Netzteilbetrieb keinerlei Verbindung zur Erde. Bei manchen Netzteilen und Computern ist die Schaltungsmasse mit dem Schutzleiter verbunden, was eine Ursache für Masseschleifen ist. Verbinde in Hobbyprojekten die Schaltungsmasse niemals selbst mit Neutral- oder Schutzleiter des Netzes.
Gemeinsame Masse bei 5-V-Modulen an ESP32 und Pico
ESP32 und Raspberry Pi Pico arbeiten mit 3,3 V; schließt du ein 5-V-Modul an, setzt du einen Pegelwandler dazwischen. Der Pegelwandler hat auf der niedrigen (LV) und hohen (HV) Seite je einen GND-Pin, und beide müssen verbunden sein; er kann die Signale nur gegenüber einem gemeinsamen Bezug umsetzen. Dasselbe gilt, wenn der ESP32 über USB und ein 12-V-LED-Streifen über ein eigenes Netzteil läuft: Source des MOSFET, Minus des Netzteils und GND des ESP32 müssen an einem Punkt zusammenkommen. Wie Pegelwandler arbeiten, steht im Artikel Logik-Pegelwandler.
GND-Checkliste
- Sind die Massen beider Geräte, die Signale austauschen, verbunden?
- Sind bei externen Netzteilen nur die Massen verbunden und die Pluspole getrennt?
- Fließen Motor-, Relais- und LED-Streifenströme zum Netzteil zurück, ohne über den GND-Pin des Arduino zu laufen?
- Hängen Analogsensoren an einem Masseweg ohne Motorstrom?
- Sind Masseleitungen dicker als Signalleitungen und möglichst kurz?
- Sind bei Optokopplern und Relais mit JD-VCC zur Trennung beide Seiten wirklich getrennt?
- Hast du im Zweifel die Verbindung zwischen Massepunkten mit dem Multimeter im Durchgangsmodus (Piepser) geprüft?
GND ist die unauffälligste, aber wichtigste Leitung einer Schaltung: Richtig verlegt merkt sie niemand, vergessen bringt sie alles durcheinander. Weißt du nicht, wie man mit dem Multimeter Durchgang prüft, hilft dir Multimeter richtig benutzen. In der BlueGrays-App findest du Projekte mit externer Stromversorgung wie Servomotoren, ein Roboterauto mit L298N, einen Hindernis-ausweichenden Roboter, eine 230-V-Lampe mit Relais und eine smarte Bewässerung, jeweils mit Schaltplan und Code Schritt für Schritt, sodass du jede Masseverbindung im Plan nachverfolgen kannst.
Häufige Fragen
Was ist GND und wozu dient es?
GND (Ground, Masse) ist der Bezugspunkt mit 0 Volt, gegen den alle Spannungen einer Schaltung gemessen werden. Über GND fließt außerdem der Strom zur Quelle zurück. Spricht man bei einem Arduino-Pin von 5V oder 3,3V, ist der Wert immer gegenüber GND gemeint.
Ist GND dasselbe wie Erde?
In der Elektronik ist GND der eigene Bezug der Schaltung und muss nicht mit der Erde verbunden sein. Der grün-gelbe Schutzleiter in der Steckdose führt aus Sicherheitsgründen zu einem Erder im Boden. Bei einem Arduino-Projekt mit Batterie oder Netzteil hat GND keine Verbindung zur Schutzerde.
Muss die Masse eines externen Netzteils mit dem Arduino verbunden werden?
Ja. Bekommt ein extern versorgtes Gerät Signale vom Arduino, müssen beide Massen verbunden sein. Verbunden werden nur die Massen, die Pluspole bleiben getrennt. Sonst fehlen dem Signal gemeinsamer Bezug und Rückweg, und das Servo zittert oder funktioniert gar nicht.
Was passiert, wenn GND nicht verbunden ist?
Das empfangende Gerät kann die Spannung nicht richtig deuten; Servos bewegen sich wahllos, auf seriellen Leitungen erscheinen wirre Zeichen und Sensoren liefern unruhige Werte. Manchmal sucht sich der Strom unerwartete Wege und kann Pins beschädigen.
Ist Minus (-) dasselbe wie GND?
In den meisten Schaltungen mit einer Versorgung dient der Minuspol als GND, praktisch ist es also derselbe Punkt. Bei symmetrischer Versorgung wie ±12 V ist GND jedoch der Mittelpunkt, und der Minuspol liegt bei -12 V. Am sichersten ist es daher, auf das GND-Symbol im Schaltplan zu achten.
Wie vermeidet man eine Masseschleife?
Lass zwischen zwei Geräten nur einen Masseweg, trenne stromstarke Motorleitungen von empfindlichen Sensormassen und führe alles an einem Sternpunkt zusammen. Notfalls trennst du beide Seiten galvanisch mit Optokopplern oder isolierten Modulen.
Projekte, die du danach bauen kannst
Alle Projekte ansehen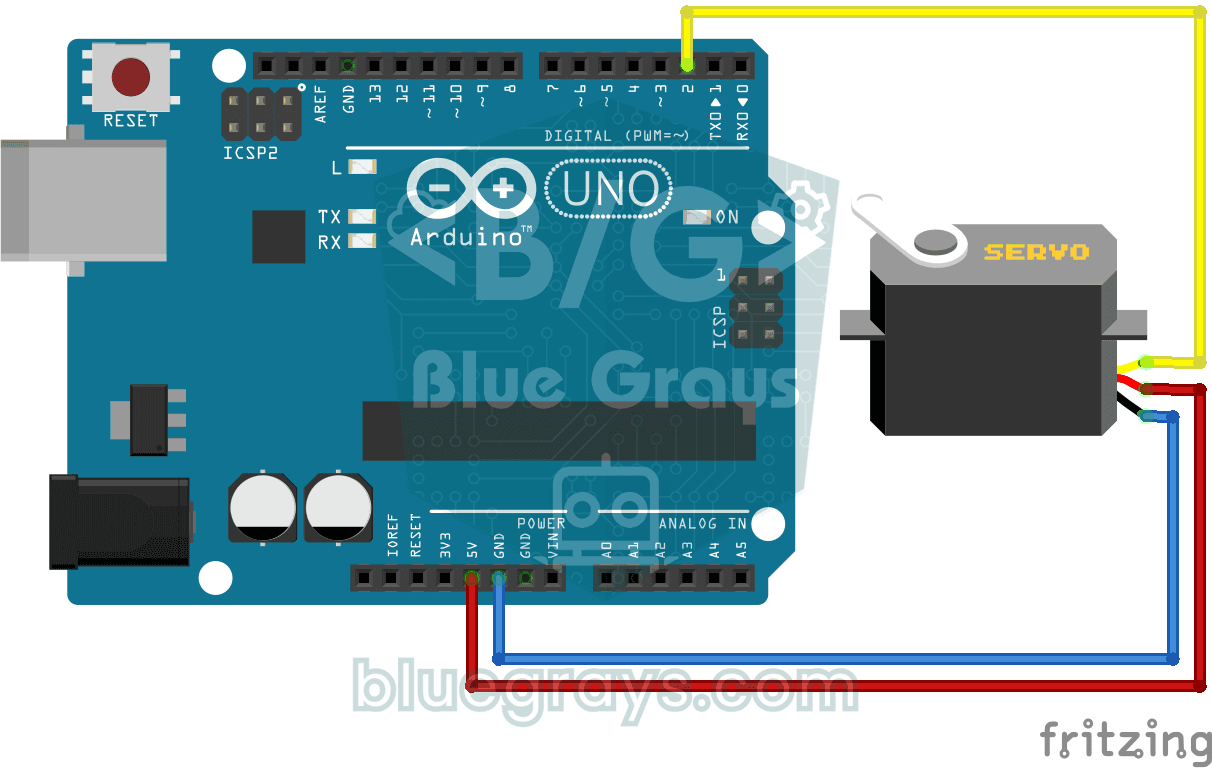
Verwendung von Servomotoren
Der Arm eines kleinen Servomotors dreht sich nacheinander in drei Stellungen: ganz an den Anfang, genau in die Mitte und ganz ans Ende, mit jeweils zwei Sekunden Pause. Der Arduino sagt dem Motor, bei
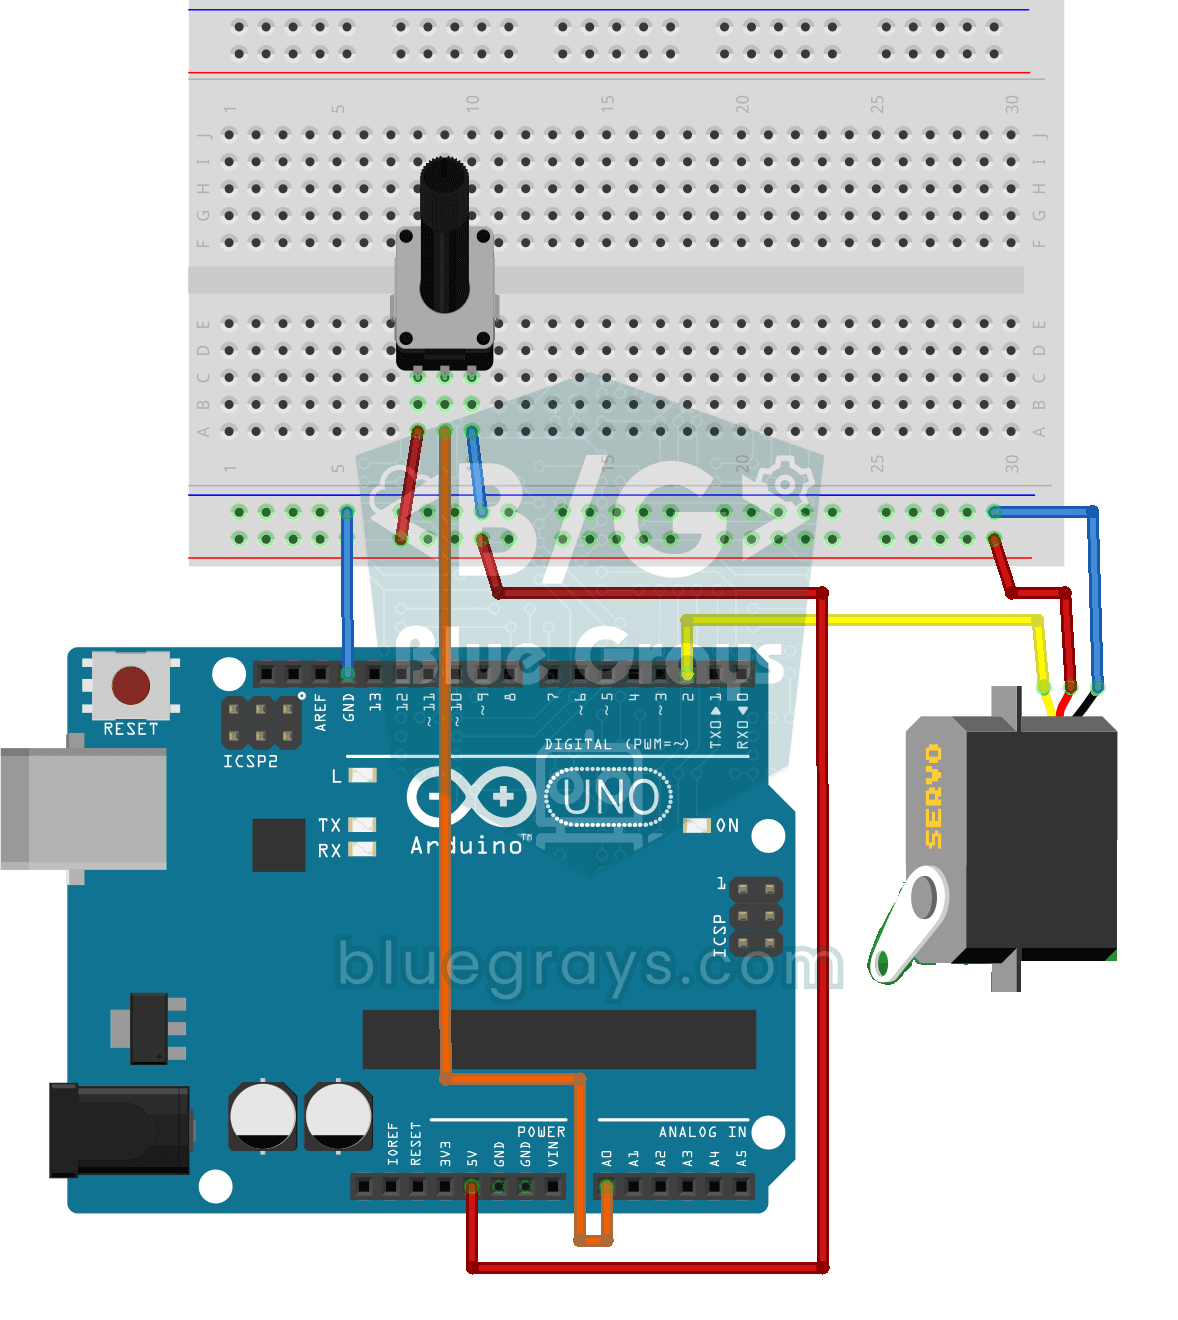
Servomotorbetrieb mit Potentiometer
Während du am Knopf des Potentiometers drehst, dreht sich der Arm des Servomotors einfach mit: Das eine Ende des Knopfes bedeutet null Grad, das andere eine halbe Umdrehung. Der Arduino liest die Stel

Bluetooth-gesteuertes Auto mit L298N
Mach dein Handy zur Fernbedienung und steuere dein eigenes Roboterauto. Der Arduino empfängt über ein Bluetooth-Modul die Befehle einer Fernsteuer-App auf dem Handy und treibt die Räder über einen Mot

Roboter zur Hindernisvermeidung
Wie wäre es, ein intelligentes Fahrzeug zu bauen, das seinen Weg selbst findet? Der Obstacle Avoiding Robot scannt dank des Ultraschallsensors vor ihm ständig seine Umgebung. Wenn er auf ein Hindernis
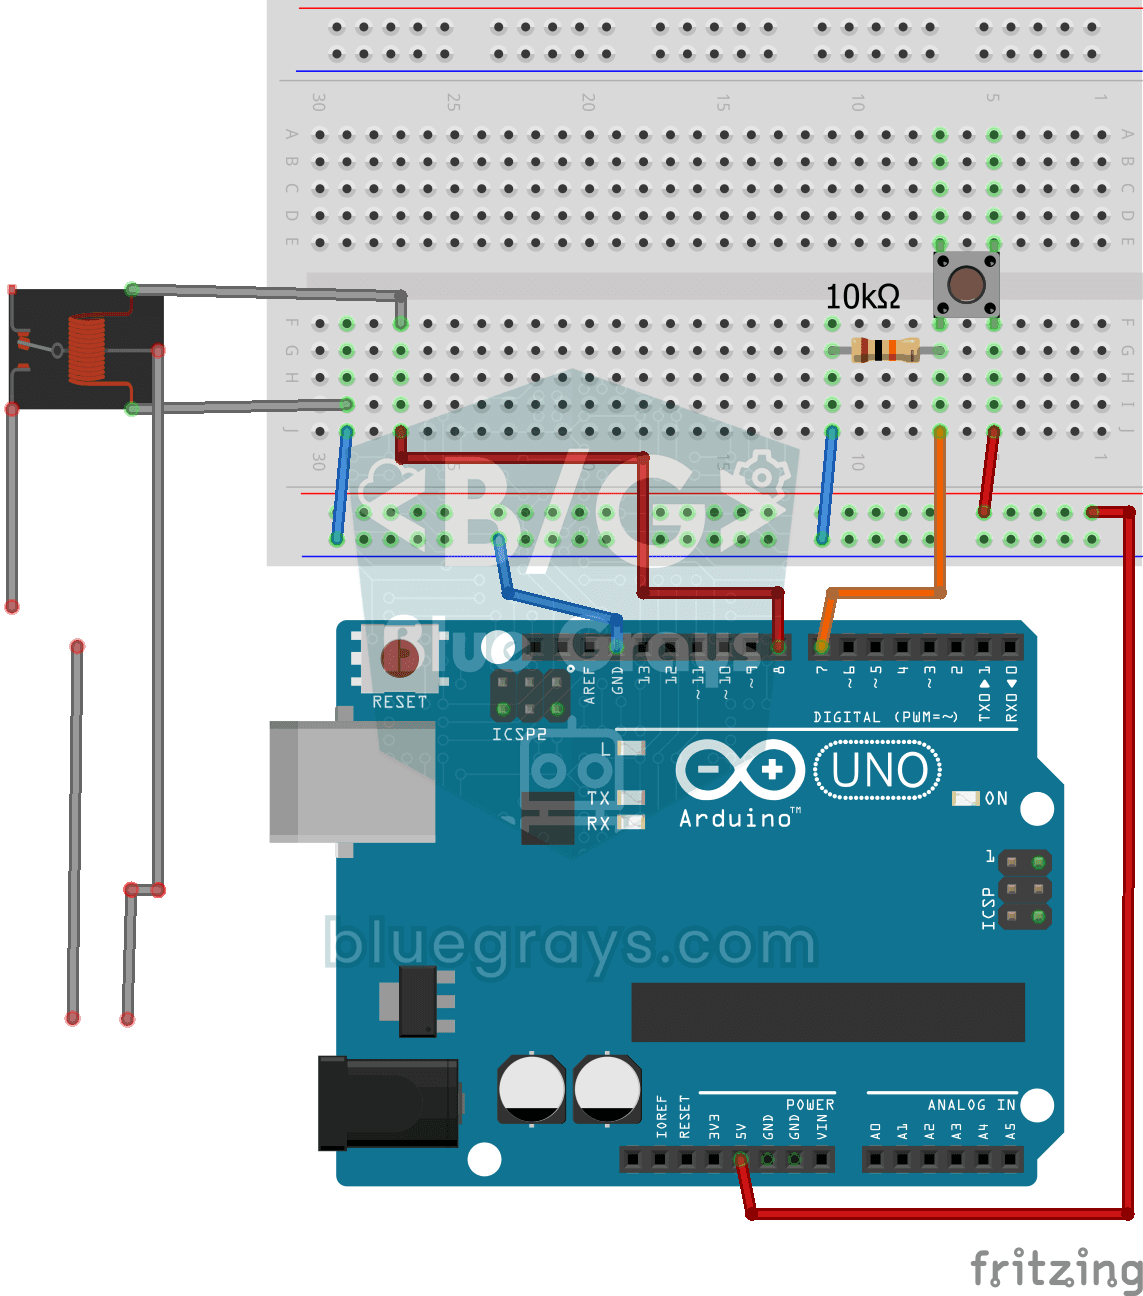
220V Glühbirne mit Druckknopf (Push)
Solange du den Knopf gedrückt hältst, leuchtet eine echte 220-Volt-Glühbirne, und sobald du loslässt, geht sie aus. Das schwache Signal des Arduino kann die Birne nicht direkt einschalten, deshalb sit

Intelligente Bewässerungsstation
Ein Gärtner, der deine Pflanzen von selbst gießt, damit sie im Urlaub nicht vertrocknen. Ein Bodenfeuchtesensor misst, wie nass die Erde ist; wird sie trocken, lässt der Arduino die Wasserpumpe ein pa

Lichtstärke messen mit LDR
Willst du sehen, wie hell dein Zimmer ist, und zwar als Zahl? Der LDR, ein kleines lichtempfindliches Bauteil, misst das Umgebungslicht, und der Arduino schreibt den Wert jede halbe Sekunde auf deinen
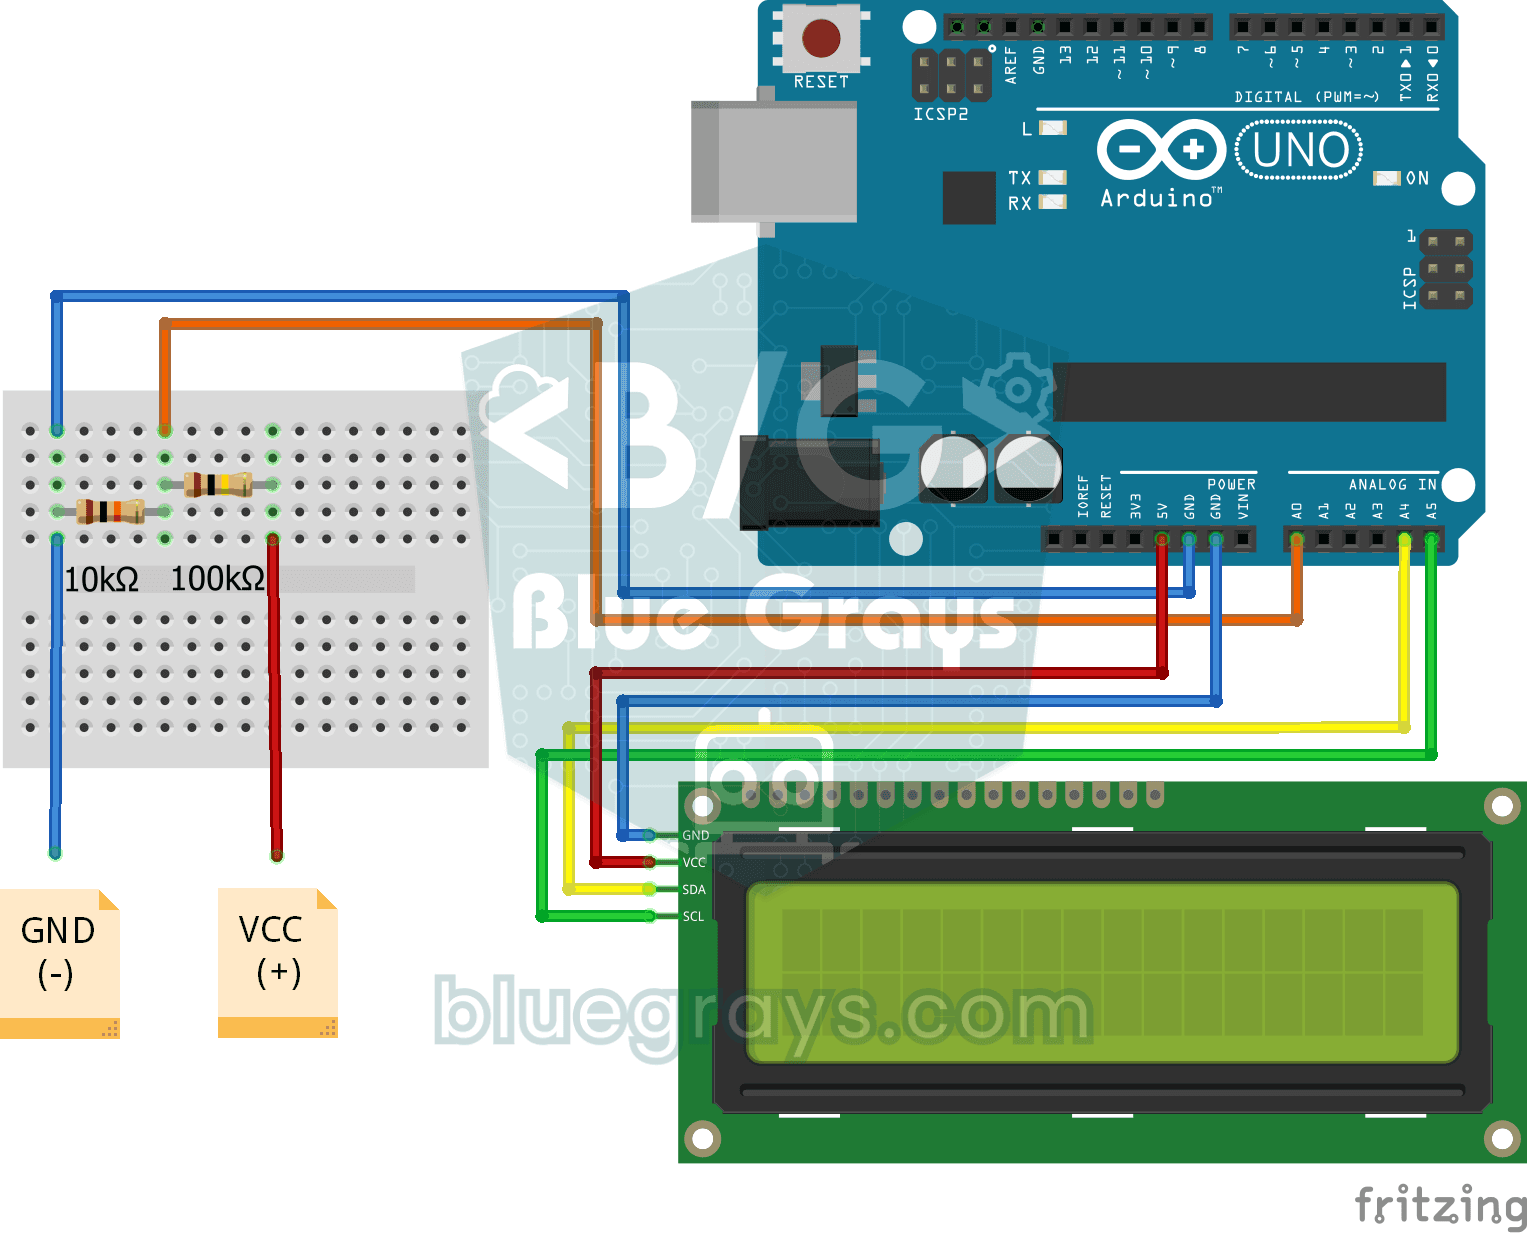
Digitales Voltmeter mit LCD-Anzeige
Finde mit einem selbstgebauten Messgerät heraus, wie viel Spannung eine Batterie oder ein Netzteil liefert. Ein Teiler aus zwei Widerständen senkt hohe Spannungen auf ein Niveau, das die Platine lesen