
Qu'est-ce qu'une bobine ? Inductance, henry, codes et usages
Qu'est-ce qu'une bobine ? Inductance et henry, énergie stockée, codes couleur et CMS, buck-boost, filtre LC, surtension du relais, diode de roue libre, Arduino.
La réponse courte à la question qu'est-ce qu'une bobine est la suivante : une bobine (inductance) est un composant fait d'un fil conducteur enroulé en spires, qui s'oppose aux variations du courant qui la traverse. Quand le courant passe, un champ magnétique se forme autour d'elle et la bobine stocke de l'énergie dans ce champ ; quand le courant tente de baisser, elle restitue cette énergie et essaie de maintenir le courant. Grâce à cette propriété simple, on trouve des bobines dans les modules abaisseurs et élévateurs de tension, les filtres antiparasites, les circuits radio, les relais, les moteurs et les transformateurs.
Dans cet article, tu vas apprendre comment fonctionne une bobine, ce que signifient l'inductance et son unité, le henry, en quoi elle diffère d'un condensateur, combien d'énergie elle stocke et quelle est sa constante de temps. Pas à pas, nous verrons comment lire les codes couleur et CMS, le rôle de la bobine dans les convertisseurs buck et boost et dans les filtres LC, la surtension d'auto-induction (force contre-électromotrice) des bobines de relais et de moteurs et la diode qui la maîtrise, l'estimation de l'inductance à partir du nombre de spires et la réalisation d'un inductancemètre simple avec un Arduino.
Qu'est-ce qu'une bobine et comment fonctionne-t-elle ?
Quand un courant traverse un fil, un champ magnétique apparaît autour de lui. Si le fil n'est pas droit mais enroulé en spires, les champs de toutes les spires s'additionnent et un champ intense et concentré se forme à l'intérieur de la bobine. Le plus intéressant se passe quand ce champ varie. Selon la loi de Faraday, un champ magnétique variable induit une tension dans le fil, et selon la loi de Lenz cette tension s'oppose toujours à la variation. Si tu essaies d'augmenter le courant, la bobine crée une tension contraire qui freine la hausse ; si tu essaies de le couper, elle crée une tension dans le même sens pour que le courant continue de circuler.
On peut la comparer à un volant d'inertie : un volant lourd est difficile à lancer et, une fois lancé, difficile à arrêter. La bobine fait la même chose avec le courant. Le condensateur fait exactement l'inverse avec la tension : il ne la laisse pas varier brusquement. C'est pourquoi les deux sont souvent utilisés ensemble en électronique et considérés presque comme des jumeaux. Si tu n'as pas encore lu sur les condensateurs, le guide qu'est-ce qu'un condensateur rendra cette comparaison plus facile à suivre.
| Propriété | Bobine (inductance) | Condensateur |
|---|---|---|
| Où stocke-t-elle l'énergie ? | Dans un champ magnétique | Dans un champ électrique |
| À quelle variation brusque s'oppose-t-elle ? | Du courant | De la tension |
| Formule de base | U = L × di/dt | I = C × dU/dt |
| En courant continu (DC) | Comme un court-circuit (seule la résistance du fil) | Comme un circuit ouvert (pas de courant) |
| Quand la fréquence augmente | Sa résistance (réactance) augmente | Sa résistance (réactance) diminue |
| Unité | Henry (H) | Farad (F) |
| Symbole | L | C |
L'inductance et son unité, le henry
La force avec laquelle une bobine s'oppose aux variations de courant est donnée par son inductance ; son symbole est L et son unité le henry (H). La définition : une bobine a une inductance de 1 henry si une variation de courant de 1 ampère par seconde fait apparaître 1 volt à ses bornes. En formule, on écrit U = L × di/dt. Un henry est une valeur très grande en électronique ; dans les montages d'amateur, tu rencontreras surtout des bobines de l'ordre du microhenry (µH) et du millihenry (mH).
| Unité | En henrys | Où la rencontre-t-on ? |
|---|---|---|
| Nanohenry (nH) | 0,000000001 H | Circuits Wi-Fi, Bluetooth et radio, inductances CMS chip |
| Microhenry (µH) | 0,000001 H | Modules buck et boost, filtres, modules LoRa et RF |
| Millihenry (mH) | 0,001 H | Filtres audio, bobines de relais, selfs de mode commun |
| Henry (H) | 1 H | Selfs d'anciennes alimentations, enroulements de gros transformateurs |
L'inductance dépend de quatre choses : le nombre de spires (N), la section de la bobine, sa longueur et le matériau du noyau. Le plus important est le nombre de spires, car l'inductance croît avec son carré : doubler les spires multiplie l'inductance par quatre. Placer un noyau de ferrite ou de poudre de fer dans la bobine multiplie l'inductance par des dizaines, voire des centaines, pour le même nombre de spires ; c'est pourquoi une petite bobine à ferrite peut avoir une valeur plus élevée qu'une grosse bobine à air.
L'énergie dans le champ magnétique et la constante de temps
Une bobine traversée par un courant stocke dans son champ magnétique une énergie E = ½ × L × I². Par exemple, une inductance de puissance de 33 µH parcourue par 3 A stocke 0,5 × 0,000033 × 9 = environ 150 microjoules. Cela semble minuscule, mais un convertisseur buck remplit et vide cette énergie 150 000 fois par seconde et transfère ainsi des watts d'un côté à l'autre. Comme l'énergie croît avec le carré du courant, doubler le courant quadruple l'énergie stockée.
Si tu mets une bobine en série avec une résistance et que tu appliques une tension, le courant ne saute pas d'un coup : il monte progressivement. La vitesse de cette montée est fixée par la constante de temps : τ = L / R. Une bobine de 10 mH en série avec 100 Ω a τ = 0,01 / 100 = 100 µs. C'est l'équivalent pour la bobine de la constante RC du condensateur, et les pourcentages sont les mêmes :
| Temps écoulé | Courant par rapport à sa valeur finale |
|---|---|
| 1 τ | 63 % |
| 2 τ | 86 % |
| 3 τ | 95 % |
| 4 τ | 98 % |
| 5 τ | 99 % (pratiquement terminé) |
Réactance inductive : comment se comporte une bobine en alternatif ?
En courant continu, une bobine ne présente que la résistance de son fil ; cette valeur s'appelle DCR (résistance en continu) et vaut quelques dizaines de milliohms sur une bonne inductance de puissance. En alternatif, en revanche, le courant varie sans cesse, la bobine s'y oppose et une résistance dépendant de la fréquence apparaît, la réactance inductive : XL = 2 × π × f × L. Une bobine de 10 mH ne présente que 2 × 3,14 × 50 × 0,01 = 3,14 Ω à 50 Hz, mais 6283 Ω à 100 kHz. En bref, la bobine laisse passer facilement les basses fréquences et le continu et bloque les hautes fréquences. Le condensateur fait l'inverse ; le secret des filtres est d'associer les deux.
Les types de bobines
| Type | Aspect | Usage typique |
|---|---|---|
| À air | Creuse, fil épais | Émetteurs radio, circuits haute fréquence |
| Bâton de ferrite | Fil enroulé sur un bâton | Antennes radio AM, filtres |
| Torique (anneau) | Enroulée sur un noyau en anneau | Alimentations, selfs, peu de fuite magnétique |
| Axiale (code couleur) | Ressemble à une résistance, avec des anneaux de couleur | Filtres, anciens montages, kits |
| Inductance CMS chip | Minuscule rectangle, avec un code ou sans marquage | Téléphones, modules Wi-Fi et Bluetooth |
| Inductance de puissance (blindée ou non) | Carrée ou cylindrique, marquée 330 ou 101 par exemple | Modules buck et boost, convertisseurs DC-DC |
| Self de mode commun | Anneau à deux enroulements | Antiparasitage des entrées USB et d'alimentation |
| Bobine de relais et de solénoïde | Électroaimant qui attire un mécanisme | Relais, serrures, électrovannes, buzzers |
Lire la valeur d'une bobine avec le code couleur
Les bobines axiales ressemblent beaucoup aux résistances et se lisent avec le même tableau de couleurs ; la seule différence est que le résultat n'est pas en ohms mais en microhenrys (µH). Les deux premiers anneaux donnent les chiffres, le troisième le multiplicateur et le quatrième la tolérance. Par exemple, marron-noir-noir signifie 10 × 1 = 10 µH, marron-noir-marron 10 × 10 = 100 µH, jaune-violet-noir 47 µH et rouge-rouge-or 22 × 0,1 = 2,2 µH. Dans l'anneau de tolérance, l'or signifie ±5 %, l'argent ±10 % et le noir ±20 %. Inutile d'apprendre les couleurs par cœur : trouve les chiffres avec l'outil de code couleur des résistances et lis le résultat en µH. Sur certaines bobines aux normes militaires, le premier anneau est large et argenté ; il indique la norme, pas la valeur, et on l'ignore à la lecture.
Codes des inductances CMS : que signifient 101, 4R7 et 47N ?
Les inductances de puissance CMS et les inductances chip portent généralement un code de trois caractères, et la valeur est là aussi en µH. Dans un code à trois chiffres, les deux premiers forment le nombre et le troisième indique combien de zéros ajouter. La lettre R marque la virgule en µH et la lettre N la virgule en nanohenrys. Au lieu de décoder à la main, tu peux utiliser l'outil de lecture des codes de bobine.
| Code | Calcul | Valeur |
|---|---|---|
| 100 | 10 × 10⁰ | 10 µH |
| 101 | 10 × 10¹ | 100 µH |
| 102 | 10 × 10² | 1000 µH = 1 mH |
| 220 | 22 × 10⁰ | 22 µH |
| 330 | 33 × 10⁰ | 33 µH |
| 4R7 | 4,7 | 4,7 µH |
| R47 | 0,47 | 0,47 µH = 470 nH |
| 47N | 47 nH | 0,047 µH |
| 2N2 | 2,2 nH | 0,0022 µH |
Le rôle de la bobine dans les convertisseurs buck et boost
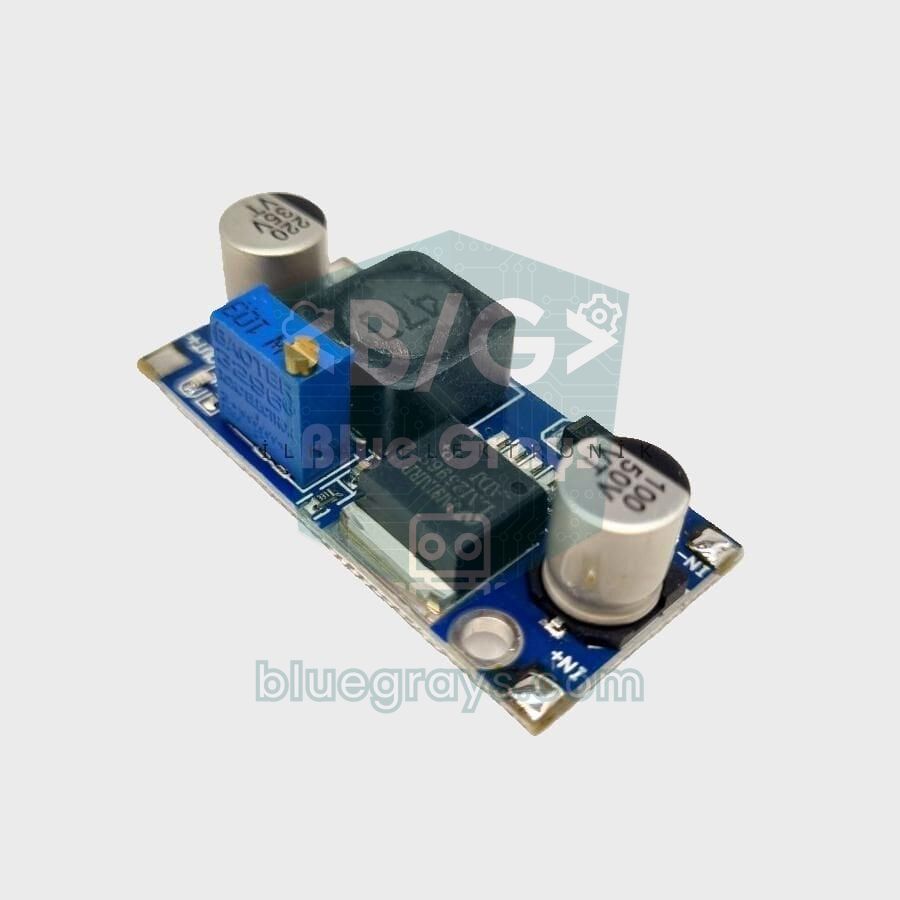
Les convertisseurs à découpage abaisseurs (buck) et élévateurs (boost) exploitent la capacité de la bobine à stocker de l'énergie pour convertir la tension sans la gaspiller en chaleur. Dans un buck, un transistor commute des dizaines de milliers de fois par seconde. Quand le transistor conduit, le courant traverse la bobine vers la charge et la bobine stocke de l'énergie ; quand il se bloque, la bobine restitue cette énergie à la charge à travers une diode pour maintenir le courant. Le condensateur de sortie lisse l'ondulation. Dans le cas idéal, la tension de sortie dépend de la part du temps pendant laquelle le transistor conduit (D, rapport cyclique) : Usortie = D × Uentrée pour un buck et Usortie = Uentrée / (1 − D) pour un boost. Voilà pourquoi un module comme le LM2596 transforme 12 V en 5 V avec 80 à 90 % de rendement, alors qu'un régulateur linéaire comme le 7805 transforme les 7 V d'écart en chaleur.
Pour choisir une bobine, les deux valeurs les plus importantes sont l'inductance et le courant de saturation (Isat). Le courant dans la bobine monte et descend un peu à chaque cycle de découpage ; cette ondulation se calcule avec ΔI = (Uentrée − Usortie) × D / (f × L). Supposons un LM2596 à 150 kHz qui abaisse 12 V à 5 V avec une inductance de 33 µH : D = 5 / 12 = 0,42, ΔI = 7 × 0,42 / (150 000 × 0,000033) ≈ 0,59 A. Avec une charge de 2 A, le courant crête dans la bobine vaut 2 + 0,3 = 2,3 A, et son courant de saturation doit être supérieur. Une bobine saturée perd brutalement son inductance, le courant grimpe sans contrôle, le module chauffe et siffle. Pour bien utiliser le module, consulte le guide abaisseur de tension LM2596.
Filtre LC : filtrer les parasites avec une bobine et un condensateur
Une bobine en série et un condensateur en parallèle forment un filtre LC passe-bas. La bobine retient les parasites haute fréquence et le condensateur envoie à la masse ce qui passe malgré tout. La fréquence de coupure se calcule avec f = 1 / (2 × π × √(L × C)). Avec une bobine de 10 µH et un condensateur de 100 µF, elle est d'environ 5 kHz. Le bruit de découpage à 150 kHz en sortie d'un module buck se situe à 30 fois cette fréquence, et ce filtre du second ordre le réduit grossièrement au millième. Pour alimenter des mesures analogiques sensibles, des circuits audio ou des modules RF, ce filtre tout simple fait une grande différence.
La même formule est à la base des circuits résonants LC : quand on relie une bobine et un condensateur en parallèle et qu'on leur donne une impulsion d'énergie, l'énergie fait des allers-retours entre les deux et le circuit oscille exactement à cette fréquence. Le bouton que l'on tourne pour choisir une station sur une vieille radio modifie en fait la valeur d'un condensateur pour accorder la fréquence de résonance. Nous utiliserons cette oscillation plus bas pour mesurer des bobines avec un Arduino.
Surtension des bobines de relais et de moteurs et diode de roue libre

Relais, moteurs, serrures à solénoïde et électrovannes sont tous des bobines. Quand tu les commandes avec un transistor ou un MOSFET, au moment où tu coupes le courant, la bobine inverse sa tension pour maintenir le courant et produit une pointe élevée, comme dans l'exemple plus haut. On parle de surtension d'auto-induction, de force contre-électromotrice ou de retour inductif. La solution est très simple : placer une diode de roue libre en inverse aux bornes de la bobine. La cathode de la diode (le côté avec la bague) va sur la borne + de la bobine et l'anode sur le côté relié au transistor. En fonctionnement normal, la diode est polarisée en inverse et ne fait rien ; à la coupure, le courant de la bobine circule dans la diode et l'énergie s'éteint sans dégâts.
| Charge | Protection conseillée | Remarque |
|---|---|---|
| Relais 5 V ou 12 V | Diode 1N4007 ou 1N4148 | Déjà présente sur la carte des modules relais |
| Petit moteur DC | Diode Schottky 1N5819 et condensateur de 100 nF | Le condensateur réduit aussi le bruit des balais |
| Serrure à solénoïde ou électrovanne | 1N4007 ou la plus robuste 1N5408 | Pour un fort courant, la diode doit elle aussi supporter un fort courant |
| Moteur avec un L298N | Les diodes intégrées au module | La puce L298 seule a besoin de diodes externes |
| Moteur avec un L293D | Les diodes de protection internes | Le L293 (sans D) n'a pas de diodes |
La diode a un petit effet secondaire : comme l'énergie de la bobine s'éteint lentement, le contact du relais retombe un peu plus tard. Dans la plupart des projets, on ne le remarque pas ; là où une retombée très rapide est nécessaire, on ajoute une zener en série avec la diode. Pour les types de diodes et le bon sens de montage, vois qu'est-ce qu'une diode ; pour commander un relais avec un transistor, qu'est-ce qu'un transistor et qu'est-ce qu'un module relais. Brancher une bobine directement sur une broche d'Arduino dépasse le courant admissible de la broche et peut détruire le microcontrôleur par la surtension ; place toujours un transistor ou un MOSFET entre les deux.
Estimer l'inductance à partir du nombre de spires
Si tu veux bobiner ta propre bobine, tu peux estimer son inductance par le calcul. Pour une bobine à air à une seule couche, la version en centimètres de la formule de Wheeler est pratique : L (µH) = r² × N² / (22,9 × r + 25,4 × l). Ici r est le rayon de la bobine, l la longueur du bobinage (les deux en cm) et N le nombre de spires. Par exemple, si tu enroules 50 spires sur 3 cm de long autour d'un tube de 2 cm de diamètre (1 cm de rayon) : L = 1 × 2500 / (22,9 + 76,2) ≈ 25 µH.
Avec les noyaux toriques, c'est encore plus simple, car le fabricant donne la valeur AL du noyau : L = AL × N². AL est généralement exprimé en nH/spire². Avec 20 spires sur un tore d'AL = 50 nH/spire², L = 50 × 400 = 20 000 nH = 20 µH. Pour obtenir une valeur précise, inverse la formule : N = √(L / AL). Le calcul reste approximatif ; le serrage des spires et l'épaisseur du fil modifient la valeur de quelques pour cent, le mieux est donc de mesurer la bobine terminée.
| Modification | Effet sur l'inductance |
|---|---|
| Doubler le nombre de spires | La multiplie par 4 (N²) |
| Augmenter le rayon | L'augmente |
| Étaler les mêmes spires sur une plus grande longueur | La diminue |
| Ajouter un noyau de ferrite ou de poudre de fer | La multiplie par des dizaines ou des centaines |
| Retirer le noyau ou laisser un entrefer | La diminue, mais augmente le courant de saturation |
Mesurer une bobine avec un Arduino : la méthode de résonance LC
La plupart des multimètres ne mesurent pas l'inductance, mais avec un Arduino Uno, un comparateur LM339 et quelques composants, tu peux fabriquer un inductancemètre pratique. L'idée : tu relies la bobine en parallèle avec un condensateur connu, tu lui envoies brièvement du courant pour qu'elle stocke de l'énergie, puis tu coupes. Le circuit oscille à sa fréquence de résonance ; le LM339 transforme l'oscillation en signal carré, et l'Arduino mesure la demi-période avec pulseIn() et remonte à l'inductance grâce à f = 1 / (2π√(LC)).
- Relie la broche D13 de l'Arduino au point haut du circuit LC à travers une résistance de 220 Ω et une diode 1N4148.
- Branche la bobine à mesurer et un condensateur film de 2 µF (deux de 1 µF en parallèle) côte à côte entre ce point et GND.
- Relie le point haut à l'entrée + du LM339 à travers 1 kΩ, et son entrée − à GND.
- Alimente le LM339 en 5V et GND, relie sa sortie à D11 et ajoute une résistance de rappel de 1 kΩ entre la sortie et 5V.
- Téléverse le code, ouvre le moniteur série à 115200 bauds et observe la mesure.
1// LC rezonansıyla bobin ölçer / LC resonance inductance meter
2// D13 -> 220 Ω -> 1N4148 -> LC (bobin ve kondansatör paralel) -> LM339 (+) giriş
3// D13 -> 220 Ω -> 1N4148 -> LC tank (coil and capacitor in parallel) -> LM339 (+) input
4// LM339 (-) GND'ye, çıkış D11'e ve 1 kΩ ile 5V'a / LM339 (-) to GND, output to D11 with 1 kΩ to 5V
5
6const int DRIVE_PIN = 13;              // LC devresini şarj eden pin / pin that charges the tank
7const int SENSE_PIN = 11;              // karşılaştırıcı çıkışı / comparator output
8const double C_FARAD = 2.0e-6;         // kondansatörün gerçek değeri (2 µF) / real capacitor value (2 µF)
9
10void setup() {
11  Serial.begin(115200);
12  pinMode(DRIVE_PIN, OUTPUT);
13  pinMode(SENSE_PIN, INPUT);
14}
15
16void loop() {
17  digitalWrite(DRIVE_PIN, HIGH);
18  delay(5);                            // bobinden akım geçsin, enerji depolansın / let current build up in the coil
19  digitalWrite(DRIVE_PIN, LOW);        // akımı kes: LC salınmaya başlar / cut the current: the tank starts ringing
20  delayMicroseconds(100);
21
22  unsigned long halfPeriod = pulseIn(SENSE_PIN, HIGH, 5000);   // yarım periyot (µs), 0 = zaman aşımı / half period (µs), 0 = timeout
23  if (halfPeriod > 0) {
24    double f = 1.0e6 / (2.0 * halfPeriod);                      // frekans (Hz) / frequency (Hz)
25    double L = 1.0 / (4.0 * PI * PI * f * f * C_FARAD);         // f = 1 / (2π√(LC)) formülünden / from f = 1 / (2π√(LC))
26    Serial.print("f = ");
27    Serial.print(f, 0);
28    Serial.print(" Hz   L = ");
29    Serial.print(L * 1.0e6, 1);                                 // µH cinsinden / in µH
30    Serial.println(" uH");
31  } else {
32    Serial.println("Salinim yok / no oscillation");
33  }
34  delay(500);
35}
La précision dépend surtout du condensateur : C figure directement dans la formule, mesure donc sa valeur réelle au multimètre et inscris-la à la ligne C_FARAD du code. Les condensateurs céramiques changent de valeur avec la tension et la température ; un condensateur film est donc préférable. Avec 2 µF, une bobine de 100 µH oscille vers 11 kHz et la demi-période vaut 44 µs. Ce montage donne de bons résultats d'environ 50 µH à quelques dizaines de mH ; avec de très petites bobines, la fréquence monte et la précision baisse. Sur le Pico, tu peux réaliser le même circuit en tirant la sortie du LM339 vers 3V3. En MicroPython, on utilise time_pulse_us() à la place de pulseIn() :
1from machine import Pin, time_pulse_us
2import math
3import time
4
5drive = Pin(15, Pin.OUT)               # 330 Ω ve diyot üzerinden LC'ye / to the tank through 330 Ω and a diode
6sense = Pin(14, Pin.IN)                # LM339 çıkışı, 3V3'e 1 kΩ / LM339 output, 1 kΩ pull-up to 3V3
7C_FARAD = 2.0e-6                       # kondansatör değeri / capacitor value
8
9while True:
10    drive.value(1)
11    time.sleep_ms(5)                   # bobin akımı otursun / let the coil current settle
12    drive.value(0)                     # salınımı başlat / start the ringing
13    half = time_pulse_us(sense, 0, 5000)   # ilk LOW yarım periyot (µs), eksi = zaman aşımı / first LOW half period (µs), negative = timeout
14    if half > 0:
15        f = 1e6 / (2 * half)
16        L = 1 / (4 * math.pi ** 2 * f ** 2 * C_FARAD)
17        print("f = %d Hz  L = %.1f uH" % (int(f), L * 1e6))
18    else:
19        print("Salinim yok / no oscillation")
20    time.sleep_ms(500)
Les valeurs à vérifier pour choisir une bobine
| Valeur | Signification | Pourquoi c'est important |
|---|---|---|
| Inductance (L) | Valeur en µH ou en mH | Doit correspondre au besoin du circuit |
| Tolérance | Écart admissible (±10 %, ±20 %) | Important dans les filtres et circuits résonants |
| Courant de saturation (Isat) | Courant auquel l'inductance chute nettement | Le courant crête doit rester en dessous |
| Courant nominal (Irms) | Courant supporté sans échauffement excessif | Le courant moyen doit rester en dessous |
| Résistance en continu (DCR) | Résistance du fil | Plus elle est faible, moins il y a de chaleur et de pertes |
| Fréquence d'autorésonance (SRF) | Fréquence où la bobine se met à agir comme un condensateur | La fréquence de travail doit être bien plus basse |
| Blindée ou non | Si le champ magnétique déborde à l'extérieur | Une bobine blindée perturbe moins les circuits voisins |
Erreurs fréquentes et solutions
- Commander un relais sans diode : Le transistor lâche après quelques commutations ou l'Arduino redémarre au hasard. Place une diode en inverse aux bornes de la bobine.
- Remplacer une bobine en ne regardant que l'inductance : Une pièce plus petite de même valeur en µH sature et chauffe dans un module buck ; vérifie aussi le courant de saturation.
- Mal lire un code CMS : Prendre 330 pour 330 µH ; c'est en réalité 33 µH. Utilise l'outil de lecture des codes de bobine pour en être sûr.
- Lire le code couleur en ohms : Sur une bobine axiale, le résultat est en µH ; marron-noir-marron vaut 100 µH, pas 100 Ω.
- Placer les bobines côte à côte : Deux bobines non blindées s'influencent mutuellement ; place-les à angle droit ou choisis des modèles blindés.
- Ignorer un module qui siffle : Un léger sifflement d'un module buck signifie souvent que la bobine est surchargée ou sature ; réduis la charge ou prends un module plus puissant.
À première vue, une bobine n'est qu'un fil enroulé, mais c'est un composant polyvalent qui lisse le courant, transporte l'énergie et filtre les parasites. Si tu retiens que l'inductance s'oppose aux variations de courant, et que cela peut être aussi utile que dangereux, tu monteras tes projets avec relais, moteurs et alimentations de façon bien plus sûre. Dans l'application BlueGrays, tu trouveras des projets pour commander une ampoule 220 V par relais, des buzzers, des moteurs pas à pas et la commande de moteurs avec le L298N, avec schéma et code pas à pas, et tu pourras lire les valeurs en un instant avec les outils de code de bobine et de code couleur de l'onglet Outils.
Questions fréquentes
À quoi sert une bobine ?
Une bobine s'oppose aux variations brusques de courant et stocke de l'énergie dans un champ magnétique. Elle transporte ainsi l'énergie dans les modules abaisseurs et élévateurs, filtre les parasites haute fréquence, sélectionne des fréquences avec un condensateur dans les radios et produit un mouvement comme électroaimant dans les relais et les moteurs.
Quelle est la différence entre une bobine et un condensateur ?
La bobine stocke l'énergie dans un champ magnétique et s'oppose aux variations de courant ; le condensateur la stocke dans un champ électrique et s'oppose aux variations de tension. En continu, la bobine se comporte comme un court-circuit et le condensateur comme un circuit ouvert. Quand la fréquence augmente, la résistance de la bobine croît et celle du condensateur diminue.
Quelle est l'unité de l'inductance ?
La valeur d'une bobine est son inductance, mesurée en henrys (H). En électronique, on utilise surtout le millihenry (mH), le microhenry (µH) et le nanohenry (nH). 1 mH vaut 1000 µH et 1 µH vaut 1000 nH.
Que signifie 101 sur une inductance CMS ?
Le code 101 signifie les deux premiers chiffres, 10, suivis d'un zéro, et la valeur est en microhenrys : 101 = 100 µH. De même, 100 = 10 µH, 220 = 22 µH, 4R7 = 4,7 µH et 47N = 47 nH.
Pourquoi met-on une diode sur un relais ?
Quand le courant de la bobine d'un relais est coupé, la bobine produit une forte tension inverse (surtension d'auto-induction), et cette pointe peut détruire le transistor ou l'Arduino qui commande le relais. Une diode placée en inverse aux bornes de la bobine offre un chemin sûr à ce courant et dissipe l'énergie sans dégâts. Les modules relais ont déjà cette diode sur la carte.
Comment tester une bobine avec un multimètre ?
Sur le calibre ohmmètre, une bobine saine affiche quelques ohms ou moins ; si tu vois OL, le fil est coupé. Pour mesurer l'inductance, il faut un LCR-mètre ou un multimètre avec un calibre inductance. À défaut, tu peux obtenir une valeur approximative avec un Arduino, un LM339 et un condensateur connu grâce à la méthode de résonance LC.
Projets à réaliser après cet article
Voir tous les projets
Utilisation du buzzer
Tu t'es déjà demandé comment une sonnette ou une alarme produit son son ? L'Arduino fait biper un petit buzzer à intervalles courts : bip, silence, bip, silence.

Clignotement d'une LED
Le tout premier bonjour de l'électronique : allumer et éteindre une seule LED. L'Arduino allume et éteint la LED à intervalles très courts, la lumière clignote donc rapidement.

Ampoule 220V avec bouton poussoir (Push)
Tant que tu appuies sur le bouton, une vraie ampoule de 220 volts reste allumée, et elle s'éteint dès que tu relâches.

Allumer et éteindre une ampoule 220 V avec un bouton
Envie d'allumer et d'éteindre une vraie ampoule de la maison avec un petit bouton ? À chaque appui, l'Arduino bascule un relais et l'ampoule s'allume ; un nouvel appui l'éteint.
Allumer une ampoule 220 V avec une télécommande
Allume et éteins une vraie ampoule de la maison avec une télécommande, sans quitter le canapé.

Utilisation du moteur pas à pas
Un moteur qui tourne pas à pas, exactement autant que tu le veux, comme l'aiguille d'une horloge.

Voiture contrôlée par Bluetooth avec L298N
Transforme ton téléphone en télécommande et pilote ta propre voiture robot. L'Arduino reçoit, via un module Bluetooth, les ordres d'une appli de télécommande sur ton téléphone et fait tourner les…

Robot évitant les obstacles
Que diriez-vous de construire un véhicule intelligent qui trouve son propre chemin ?