
Câbles Dupont Arduino : types, section AWG, courant et test
Câbles Dupont Arduino : mâle-mâle, mâle-femelle, femelle-femelle, section AWG et courant, faux contacts, test au multimètre et sertissage de tes câbles.
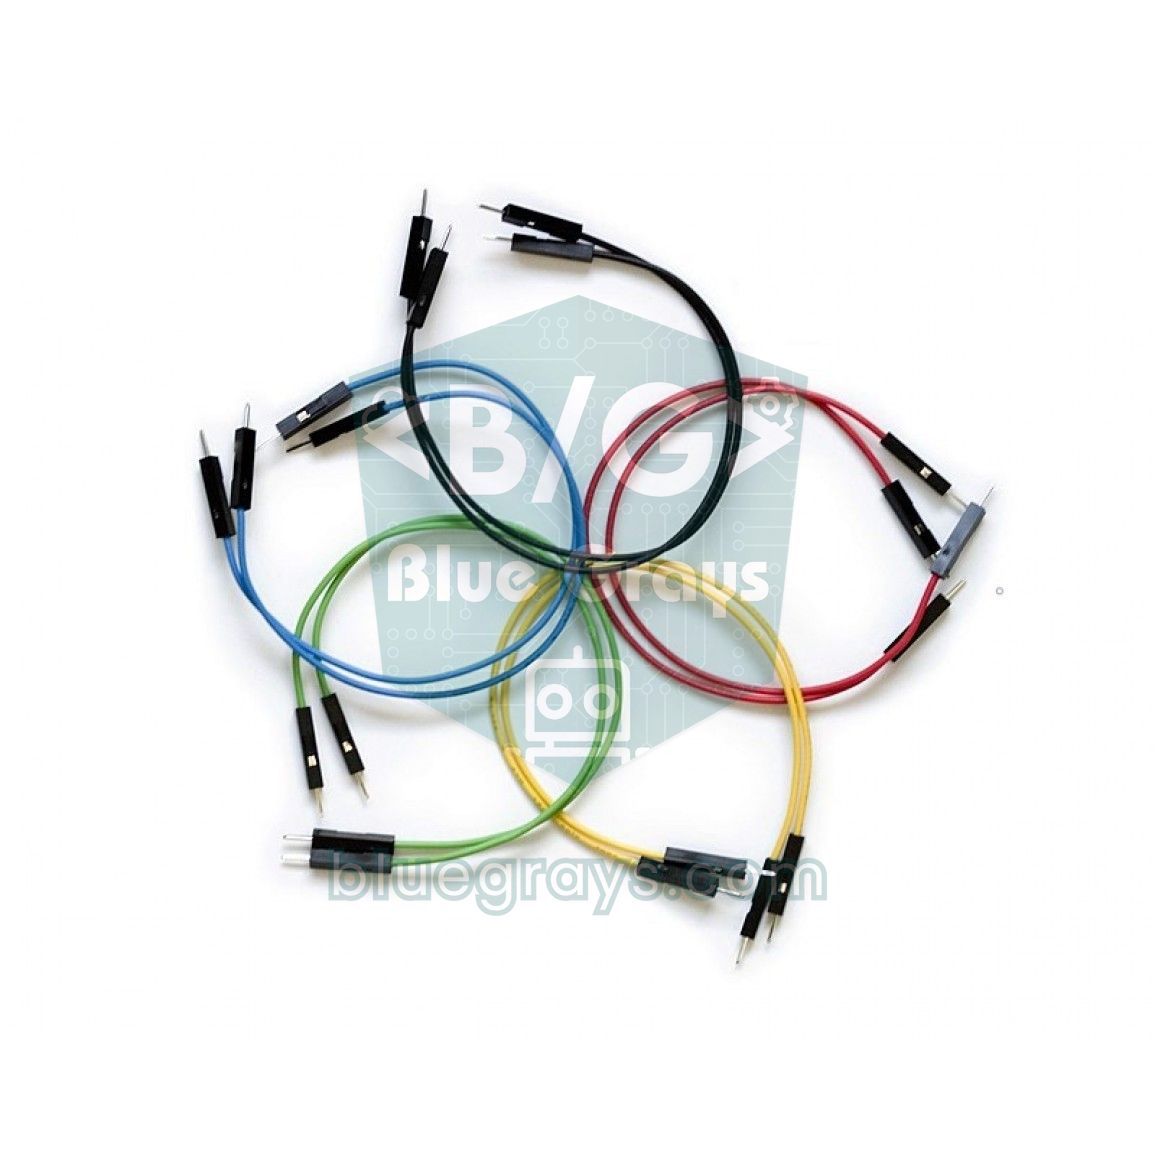
Les câbles Dupont pour Arduino, aussi appelés fils jumper ou straps, sont des fils fins munis de connecteurs Dupont au pas de 2,54 mm qui servent à relier une breadboard, un Arduino et des modules capteurs en quelques secondes, sans soudure. Autrement dit, un câble Dupont est un pont de fil enfichable pour essayer, modifier et démonter un circuit. Selon que leurs extrémités sont mâles (avec une broche) ou femelles (avec un réceptacle), il en existe trois types de base, mâle-mâle, mâle-femelle et femelle-femelle, chacun conçu pour un type de liaison.
Ils semblent être la pièce la moins chère du kit, et pourtant une part étonnante des pannes de débutants vient d'eux : un capteur qui ne répond pas toujours, un écran I2C qui apparaît puis disparaît, ou une carte qui redémarre quand on touche un fil. Dans cet article, tu vas découvrir les types de câbles Dupont et lequel utiliser pour chaque liaison, le courant que supporte chaque section (AWG), comment repérer un faux contact ou un fil coupé avec un multimètre et un petit programme Arduino, comment fabriquer tes propres câbles Dupont et comment organiser la breadboard avec un Arduino Uno, un ESP32 et un Raspberry Pi Pico.
Qu'est-ce qu'un câble Dupont et à quoi sert-il ?
Un câble Dupont se compose de trois parties : un fil de cuivre fin et souple, une cosse métallique sertie au bout du fil et un boîtier en plastique qui l'entoure. La cosse peut être mâle, c'est-à-dire une broche d'environ 0,6 mm qui entre dans un trou de la breadboard, ou femelle, un réceptacle à ressort qui s'enfiche sur une broche de barrette. Ce système de connecteurs est appelé Dupont dans le commerce. Comme le pas est de 2,54 mm (0,1 pouce), il s'adapte à toutes les barrettes de broches standard, aux breadboards, aux connecteurs femelles de l'Arduino et aux broches mâles des modules. Ces câbles se vendent généralement en nappes de 40 fils de couleur, en 10, 20 et 30 cm, et tu en détaches autant que nécessaire. Attention : en électronique, « jumper » désigne aussi le petit capuchon en plastique qui court-circuite deux broches sur des cartes comme le L298N (cavalier). Dans cet article, le jumper, c'est le câble.
Types de câbles Dupont : mâle-mâle, mâle-femelle, femelle-femelle
| Type | Extrémités | Où l'utiliser ? | Exemple de liaison |
|---|---|---|---|
| Mâle-mâle (M-M) | Broche aux deux bouts | Sur la breadboard et entre la breadboard et les connecteurs femelles de l'Arduino Uno | 5V de l'Uno → rail + de la breadboard |
| Mâle-femelle (M-F) | Une broche d'un côté, un réceptacle de l'autre | Relier un module à broches à la breadboard ou à l'Uno | Broches mâles du HC-SR04 → D9 et D10 de l'Uno |
| Femelle-femelle (F-F) | Réceptacle aux deux bouts | Relier directement deux barrettes mâles, sans breadboard | Broches de l'ESP32 → IN1–IN4 du L298N |
| Strap rigide pour breadboard | Fil monobrin coupé et plié en U | Liaisons courtes, plates et durables sur la breadboard | Relier les rails, brancher une LED à sa résistance |
| Cordon à pinces crocodile | Pinces à ressort | Liaisons provisoires vers piles, multimètre et borniers à vis | Essayer un pack de piles sur le circuit |
Pour un premier lot, on te conseille une nappe de chaque type (40 fils de 20 cm) ; les mâle-mâle et mâle-femelle sont les premiers épuisés. 20 cm, c'est idéal pour la plupart des montages sur table. Les câbles de 30 cm aident à atteindre un capteur éloigné mais embrouillent le montage ; pour les liaisons sur la breadboard, un kit de straps rigides donne un résultat bien plus propre. On compare le contenu des kits de démarrage dans Kit de démarrage Arduino.
Monobrin ou multibrin ? Cuivre ou CCA ?
Les câbles Dupont contiennent en général un conducteur multibrin de 7 brins fins ou plus : il est souple et supporte les flexions, mais si le bout reste dénudé, les brins s'écartent. Les straps pour breadboard sont au contraire en monobrin, un seul fil épais : il entre directement dans le trou et reste en place, mais casse si on le plie souvent au même endroit. Certains câbles bon marché ne sont pas en cuivre pur mais en aluminium recouvert d'une fine couche de cuivre (CCA). Le CCA a environ 50 à 60 % de résistance en plus que le cuivre de même section et casse plus facilement. Facile à repérer : coupe le bout et gratte le fil ; s'il est argenté à l'intérieur, c'est du CCA. Pour les lignes de signal, aucun souci, mais sur l'alimentation des moteurs et des servos il augmente la chute de tension.
Section du fil (AWG) et courant admissible
| AWG | Diamètre | Section | Résistance (cuivre) | Résistance de 20 cm | Limite pratique en jumper |
|---|---|---|---|---|---|
| 30 | 0,25 mm | 0,05 mm² | 0,34 Ω/m | 0,068 Ω | 0,3 A |
| 28 | 0,32 mm | 0,08 mm² | 0,21 Ω/m | 0,043 Ω | 0,5 A |
| 26 | 0,40 mm | 0,13 mm² | 0,13 Ω/m | 0,027 Ω | 1 A |
| 24 | 0,51 mm | 0,21 mm² | 0,084 Ω/m | 0,017 Ω | 2 A |
| 22 | 0,64 mm | 0,33 mm² | 0,053 Ω/m | 0,011 Ω | 2–3 A dans le fil ; les contacts de la breadboard limitent à environ 1 A |
Plus le numéro AWG (American Wire Gauge) est grand, plus le fil est fin ; tous les 6 numéros, le diamètre est divisé par deux. La plupart des câbles Dupont du commerce sont en 26 ou 28 AWG, et les moins chers descendent jusqu'à 30 AWG. La dernière colonne du tableau dépend davantage des contacts Dupont que du fil : un contact bas de gamme chauffe au-delà de 1 A et sa résistance augmente. Mais le vrai problème arrive avant la chaleur : la chute de tension, qui se calcule facilement avec la loi d'Ohm (U = R × I). Si tu alimentes un servo avec deux jumpers de 20 cm (aller et retour), le fil CCA et les quatre contacts peuvent totaliser 0,3 à 0,5 Ω. Pour un MG996R qui tire 1,5 A au démarrage, cela fait 0,45 à 0,75 V perdus : les 5 V arrivent au servo vers 4,3 V et l'Arduino branché sur la même ligne peut redémarrer. Fais le calcul avec tes propres valeurs dans le calculateur de loi d'Ohm.
Organiser la breadboard : Arduino Uno, ESP32 et Raspberry Pi Pico
| Carte | Entre sur la breadboard ? | Câble conseillé | Astuce |
|---|---|---|---|
| Arduino Uno | Non, elle se pose à côté | Mâle-mâle | Amène d'abord 5V et GND sur les rails de la breadboard et alimente les modules depuis les rails |
| Arduino Nano | Oui, à cheval sur la rainure centrale | Mâle-mâle ou strap rigide | Il reste 2–3 trous libres de chaque côté ; oriente le port USB vers le bord de la breadboard |
| ESP32 DevKit (30 broches) | Oui, mais c'est serré | Mâle-mâle, mâle-femelle si besoin | Il ne reste qu'une rangée de trous de chaque côté ; le plus simple est d'assembler deux breadboards côte à côte |
| ESP32 DevKitC (38 broches) | Recouvre entièrement un côté | Femelle-femelle ou mâle-femelle | Laisse la carte hors de la breadboard et branche ses broches directement avec des embouts femelles |
| Raspberry Pi Pico | Oui, pile à la bonne taille | Mâle-mâle | Broches en rangées c et h : deux trous restent libres de chaque côté ; ses 8 broches GND facilitent l'accès aux rails |
Quelle que soit la carte, l'organisation suit la même logique : l'alimentation d'abord. Relie la broche 5V ou 3V3 de la carte au rail + avec un fil rouge et GND au rail − avec un fil noir, puis alimente capteurs et modules depuis ces rails. Sur certaines grandes breadboards de 830 points, les rails sont coupés au milieu ; n'oublie pas un petit pont entre les deux moitiés, ou vérifie-les d'un bout à l'autre au multimètre. L'ESP32 et la Pico fonctionnent en 3,3 V : mets le 5 V sur un rail séparé et ne branche jamais sur un GPIO un fil qui porte du 5 V. On détaille l'intérieur d'une breadboard dans Comment utiliser une breadboard.
- Rouge : alimentation 5 V ou 3,3 V ; si tu as les deux, prends l'orange pour le 3,3 V.
- Noir ou marron : GND.
- Jaune et blanc : signaux numériques, par exemple sorties de boutons et de capteurs.
- Vert et bleu : lignes de communication comme l'I2C (SDA, SCL) ou l'UART (TX, RX).
- Violet et gris : sorties PWM et entrées analogiques.
Faux contact et fil coupé : symptômes et causes
Un mauvais câble Dupont est rarement coupé net ; la plupart du temps il fonctionne « parfois », et c'est justement la panne qui fait perdre le plus de temps. Symptômes typiques : un capteur donne des valeurs absurdes ou qui sautent, le scanner I2C voit l'écran une fois sur deux, une LED clignote quand tu touches le fil, ou la carte redémarre quand tu cognes la table. Les causes sont peu nombreuses. Le ressort des embouts femelles s'écarte à force d'être enfiché sur des broches épaisses et ne serre plus. Les broches mâles bon marché sont fines et flottent dans la breadboard ou dans les connecteurs de l'Uno. La plus sournoise : des brins qui cassent dans la gaine, juste à l'endroit où le fil est serti dans la cosse ; vu de l'extérieur le câble a l'air intact, mais la liaison coupe dès qu'on le plie. Sur des câbles longtemps stockés dans un endroit humide, les cosses s'oxydent aussi et la résistance de contact augmente.
Tester un câble Dupont au multimètre
- Mets le multimètre en mode continuité (bip) ; s'il n'en a pas, prends le calibre 200 Ω.
- Mets les pointes de touche en contact et note la valeur (en général 0,1–0,3 Ω) : c'est la résistance des cordons eux-mêmes.
- Touche directement l'embout mâle avec la pointe ; pour un embout femelle, enfonce une petite broche mâle dedans et touche cette broche.
- Un bon câble de 20 cm bipe et n'ajoute au plus que quelques dixièmes d'ohm à la résistance des cordons.
- Pendant la mesure, plie doucement les deux extrémités, surtout juste derrière le connecteur. Si le bip se coupe ou si la valeur saute, le câble est défectueux.
- Coupe ou marque tout de suite le câble défectueux ; si tu le remets dans la boîte, il finira par te retomber entre les mains.
Testeur de câbles avec Arduino : attraper le faux contact
Ce petit programme transforme l'Arduino en testeur de câbles qui compte les coupures. Branche une extrémité du câble à tester sur D2 et l'autre sur GND. Comme la résistance de pull-up interne de D2 est activée, la broche lit LOW tant que le câble est bon et HIGH dès que le contact se perd. Le vrai travail est fait par une interruption : chaque fois que la broche passe de LOW à HIGH, même pendant quelques microsecondes, le compteur augmente de un. Si le nombre de coupures grimpe dans le moniteur série quand tu plies le câble, ce câble est bon pour la poubelle. Sur un ESP32, le code utilise automatiquement le GPIO 4 et la LED de la carte (GPIO 2).
1// Jumper kablo test cihazı / jumper wire tester
2// Kablonun bir ucu TEST_PIN'e, diğer ucu GND'ye / one end of the wire to TEST_PIN, the other to GND
3#if defined(ESP32)
4const byte TEST_PIN = 4;             // ESP32: GPIO 4
5const byte LED_PIN = 2;              // DevKit kart LED'i / DevKit on-board LED
6#else
7const byte TEST_PIN = 2;             // Uno: kesme pini D2 (ya da D3) / interrupt pin D2 (or D3)
8const byte LED_PIN = LED_BUILTIN;    // Uno: D13
9#endif
10
11#ifndef IRAM_ATTR
12#define IRAM_ATTR                    // AVR'de boş; ESP32'de kesmeyi RAM'e alır / empty on AVR; keeps the ISR in RAM on ESP32
13#endif
14
15volatile unsigned long dropouts = 0; // temas kesilme sayısı / number of contact dropouts
16
17void IRAM_ATTR onDropout() {         // pin HIGH'a çıktı: temas koptu / pin went HIGH: contact lost
18  dropouts++;
19}
20
21void setup() {
22  pinMode(TEST_PIN, INPUT_PULLUP);   // kablo yokken HIGH, sağlam kabloda LOW / HIGH with no wire, LOW with a good wire
23  pinMode(LED_PIN, OUTPUT);
24  Serial.begin(9600);
25  attachInterrupt(digitalPinToInterrupt(TEST_PIN), onDropout, RISING);
26  Serial.println(F("Kabloyu bagla ve uclarini kipirdat / connect the wire and wiggle the ends"));
27}
28
29void loop() {
30  bool ok = (digitalRead(TEST_PIN) == LOW);   // LOW = kablo iletiyor / LOW = wire conducts
31  digitalWrite(LED_PIN, ok);
32
33  noInterrupts();                             // sayacı güvenle oku / read the counter safely
34  unsigned long n = dropouts;
35  interrupts();
36
37  Serial.print(ok ? F("SAGLAM / OK    ") : F("ACIK / OPEN    "));
38  Serial.print(F("kopma / dropouts: "));
39  Serial.println(n);
40  delay(250);
41}
Sur le Raspberry Pi Pico, le même test se fait en MicroPython. Branche le câble entre GP15 (broche physique 20) et le GND voisin (broche physique 18) ; avec les versions actuelles de MicroPython, Pin("LED") allume la LED de la carte sur la Pico comme sur la Pico W. Avant de tester des câbles suspects, relie GP15 à GND avec un câble que tu sais bon et vérifie que SAGLAM / OK s'affiche : tu sais ainsi que le montage lui-même fonctionne.
1from machine import Pin
2import time
3
4test = Pin(15, Pin.IN, Pin.PULL_UP)     # kablo GP15 (pin 20) ile GND (pin 18) arasında / wire between GP15 (pin 20) and GND (pin 18)
5led = Pin("LED", Pin.OUT)               # kart üzerindeki LED / on-board LED
6dropouts = 0
7
8def on_dropout(pin):                    # pin 1'e çıktı: temas koptu / pin went to 1: contact lost
9    global dropouts
10    dropouts += 1
11
12test.irq(trigger=Pin.IRQ_RISING, handler=on_dropout)
13
14while True:
15    ok = test.value() == 0              # 0 = kablo iletiyor / 0 = wire conducts
16    led.value(ok)
17    print("SAGLAM / OK" if ok else "ACIK / OPEN", "kopma / dropouts:", dropouts)
18    time.sleep(0.25)
Fabriquer ses propres câbles Dupont
| Matériel | Description |
|---|---|
| Pince à sertir | Type SN-28B ou PA-09 pour cosses Dupont ; une pince universelle ne convient pas |
| Cosses Dupont (mâles et femelles) | Au pas de 2,54 mm ; souvent vendues par sachets de 100 |
| Boîtiers plastique | 1, 2, 3… voies (1×N ou 2×N) ; un boîtier multivoie fait du connecteur une seule pièce |
| Fil multibrin | 26–28 AWG, de préférence en cuivre pur avec isolant silicone ou PVC |
| Pince à dénuder | Réglable ou automatique, pour fils fins |
- Coupe le fil à la longueur voulue et dénude 2–3 mm à chaque bout ; torsade légèrement les brins pour qu'ils ne s'écartent pas.
- Observe la cosse : les petites ailettes avant serrent le cuivre nu, les grandes ailettes arrière serrent l'isolant.
- Place la cosse dans le bon logement de la pince, ailettes vers le haut, et pousse le fil jusqu'à ce que le cuivre nu soit sous les ailettes avant.
- Serre la pince à fond ; un bon sertissage enroule les ailettes autour du fil et de l'isolant de façon bien ronde.
- Tire doucement sur le fil : la cosse ne doit pas bouger. Si elle bouge, coupe et recommence.
- Enfonce la cosse dans le boîtier, son petit ergot tourné vers la fenêtre du boîtier ; elle doit se verrouiller avec un clic.
Fabriquer ses câbles coûte peu et permet d'avoir des longueurs exactes et des connecteurs multivoies ; par exemple, tu relies les quatre broches d'un module capteur avec un seul boîtier 1×4, ce qui limite les risques de le brancher à l'envers. Un embout femelle desserré se récupère souvent : soulève avec une aiguille le petit ergot plastique du boîtier, sors la cosse, resserre très légèrement la partie ressort avec une pince brucelles et remets-la en place. Pour un montage définitif, une soudure reste plus fiable qu'un jumper ; vois Circuit définitif sur plaque à pastilles.
Erreurs fréquentes et solutions
- Se tromper de rangée : sur une breadboard, on décale très facilement d'une rangée ; lis les lettres et les numéros en branchant et compare le montage au schéma une dernière fois.
- Forcer un embout femelle sur une broche épaisse : les pattes de bornier ou les broches de 1 mm écartent définitivement le ressort ; n'utilise pas d'embout femelle sur ce genre de broches.
- Longs fils I2C et SPI : au-delà de 30 cm, les jumpers captent des parasites et perturbent les liaisons rapides ; utilise des fils courts pour les écrans et capteurs I2C et baisse la vitesse du bus si nécessaire.
- Oublier la masse commune : avec deux alimentations séparées dont les GND ne sont pas reliées par un fil, les signaux n'ont plus de sens ; détails dans Masse commune.
- Débrancher en tirant sur le fil : tiens le boîtier plastique, pas le fil ; tirer sur le fil est la cause numéro un des sertissages arrachés.
- Remettre un câble défectueux dans la boîte : coupe tout de suite le câble suspect ; retomber sur la même panne te coûtera des heures.
Les câbles Dupont sont les veines du circuit : choisis le bon type, garde-les courts et bien rangés, teste-les de temps en temps et écarte ceux qui sont fatigués, et le temps passé à chercher des pannes chutera nettement. Avec un bon jeu de câbles sur ta table, tu es prêt pour tes premiers montages. Dans l'application BlueGrays, tu trouveras des projets de démarrage sur breadboard comme le feu tricolore, la LED avec bouton, le télémètre et les premiers pas avec le Raspberry Pi Pico, avec des schémas qui montrent où va chaque fil et le code pas à pas.
Questions fréquentes
À quoi servent les câbles Dupont ?
Les câbles Dupont servent à faire des liaisons provisoires entre une breadboard, un Arduino et des modules, sans soudure. Grâce à leurs connecteurs au pas de 2,54 mm, ils s'enfichent et se retirent des broches, ce qui permet de monter et modifier un circuit rapidement.
Quand utiliser un câble Dupont mâle-femelle ?
Le mâle-femelle sert à relier un module à broches mâles à la breadboard ou aux connecteurs femelles de l'Arduino Uno. Par exemple, tu enfiches l'embout femelle sur les broches d'un HC-SR04 ou d'un DHT11 et l'embout mâle dans l'Arduino ou la breadboard.
Quel courant peut passer dans un câble Dupont ?
Pour les câbles Dupont courants en 26 AWG, la limite pratique tourne autour de 1 A, et de 0,5 A en 28 AWG ; le plus souvent, ce sont les contacts Dupont et non le fil qui fixent la limite. Pour les moteurs, rubans LED et packs d'accus, utilise du fil plus gros et des borniers à vis.
Comment savoir si un câble Dupont est défectueux ?
Mets le multimètre en continuité, mesure d'un bout à l'autre et plie le câble juste derrière les connecteurs pendant la mesure. Si le bip se coupe ou si la résistance saute, le câble est mauvais ; pour repérer des coupures très brèves, tu peux monter un testeur Arduino simple qui utilise une interruption.
Câble Dupont et câble jumper, c'est la même chose ?
Dans la pratique, oui. Dupont est le nom du système de connecteurs au pas de 2,54 mm placé aux extrémités, et les câbles prêts à l'emploi équipés de ces connecteurs s'appellent indifféremment câbles Dupont, fils jumper ou straps.
Quels câbles Dupont acheter pour une breadboard ?
Pour débuter, l'idéal est une nappe de 20 cm de chaque type (mâle-mâle, mâle-femelle et femelle-femelle) et une boîte de straps rigides. Les straps rigides gardent les liaisons de la breadboard bien propres, et les câbles Dupont souples servent à rejoindre les cartes et les modules.
Projets à réaliser après cet article
Voir tous les projets
Feu de circulation
Une copie miniature du feu tricolore que tu vois chaque jour dans la rue. Le rouge reste allumé deux secondes, l'orange brille un court instant, le vert reste deux secondes, puis on revient au rouge…

Allumer une LED avec un bouton-poussoir (Push)
Comme une sonnette : la lumière reste allumée tant que tu appuies et s'éteint quand tu relâches.

Mesurer l'intensité lumineuse avec une LDR
Envie de voir en chiffres à quel point ta chambre est lumineuse ? Le LDR, une petite pièce sensible à la lumière, mesure la lumière ambiante, et l'Arduino écrit la valeur sur l'écran de ton…

HC-SR04 Mesure de la distance (affichage en série)
Le capteur HC-SR04 fonctionne comme une chauve-souris qui trouve son chemin dans le noir : il envoie un son que tu ne peux pas entendre, écoute l'écho et mesure à quelle distance se trouve l'objet…

Clignotement LED avec ESP32
Enseigne l'utilisation de base des sorties GPIO avec l'ESP32. Nous obtenons un effet de clignotement en allumant et éteignant une LED à partir de la broche numérique. Version ESP32 du projet blink classique sur Arduino UNO ; les commandes de base de blink dans l'environnement Arduino restent les mêmes, mais le brochage et les niveaux GPIO de 3,3 V de l'ESP32 diffèrent de ceux de l'Arduino UNO.

Feu de circulation ESP32
Simulation d'un vrai feu de circulation avec 3 LED rouge-jaune-vert. Les temps sont proches de la logique du trafic réel : rouge long, jaune court, vert long. Exemple classique de contrôle séquentiel GPIO.

Allumage d'une LED externe sur le Raspberry Pi Pico (plaque d'essai)
L'étape suivante après la LED intégrée du Pico : brancher une LED externe sur une plaque d'essai et la piloter par la broche GP14. Tu apprends à utiliser n'importe quelle broche GPIO du Pico en sortie, la polarité de la LED (patte longue = anode/+, patte courte = cathode/–) et pourquoi une résistance de limitation (220Ω) est indispensable. Sans elle, trop de courant traverse la LED, qui peut griller.

Simulateur de Feu de Circulation Raspberry Pi Pico (3 LEDs séquentielles)
Nous simulons un vrai feu de circulation avec des LEDs rouge, jaune et verte. Vert 4 sec "passez", jaune 1,5 sec "préparez", rouge 3 sec "arrêtez" et rouge+jaune 1 sec "départ" (motif européen). Apprends la définition de fonction, la logique de machine à états et la synchronisation multi-GPIO. Circuit simple : 3 LEDs sur GP11/GP12/GP13, chacune avec 220Ω.