
Module d'alimentation breadboard MB102 : 5V/3,3V et limites
Utiliser le module d'alimentation breadboard MB102 : entrée 6,5–12 V, cavaliers 5 V et 3,3 V, vrai courant maximal, chauffe de l'AMS1117, servos et GND commun.
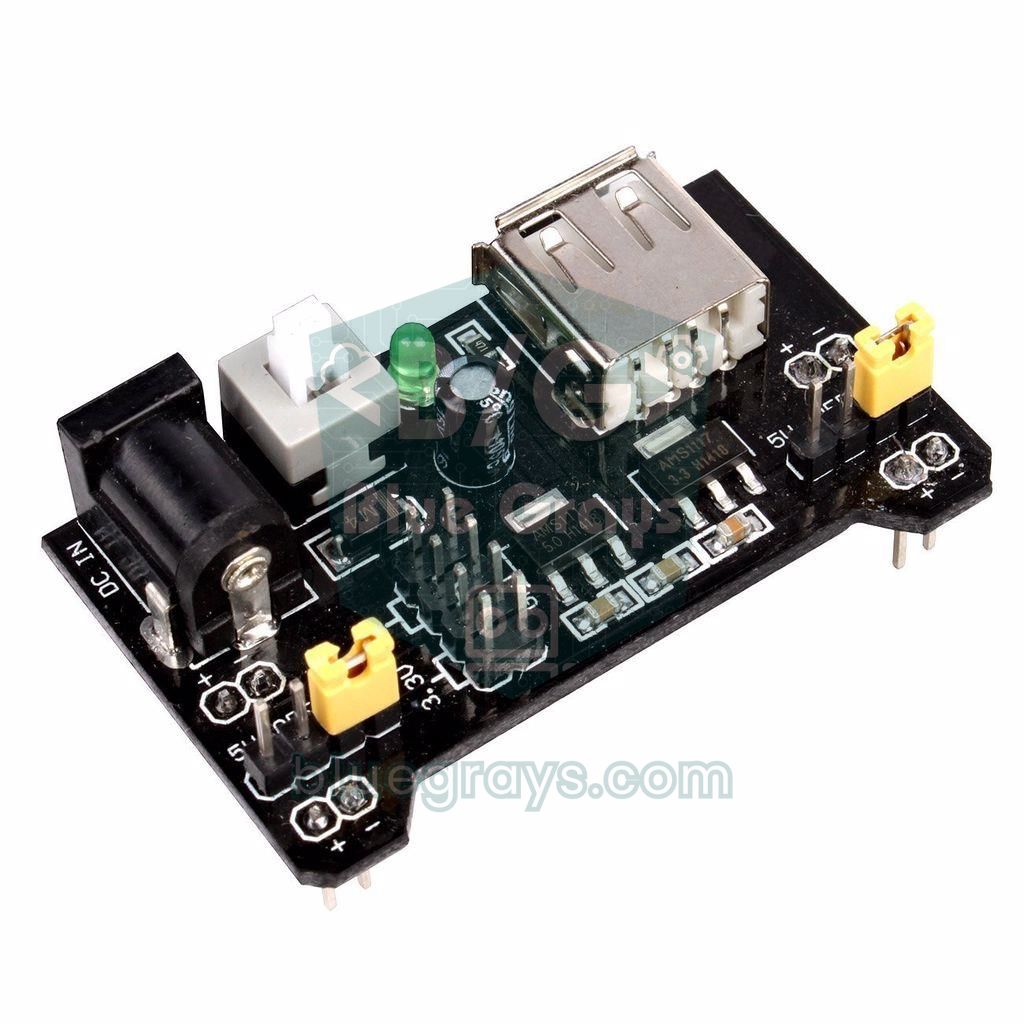
Un module d'alimentation pour breadboard (le plus souvent le MB102) est une petite carte qui régule la tension d'un adaptateur secteur ou d'un port USB et la distribue en 5 V et 3,3 V sur les lignes d'alimentation de la breadboard. Il s'enfiche directement à une extrémité de la breadboard, alimente séparément les lignes plus et moins de chaque côté et porte des cavaliers qui te permettent de choisir 5 V ou 3,3 V pour chaque ligne. Tu peux ainsi alimenter capteurs, écrans et circuits intégrés sans fatiguer le régulateur de l'Arduino, et utiliser ensemble des composants 3,3 V et 5 V sur la même breadboard.
Mais cette petite carte a une limite de courant bien plus basse qu'on ne le croit. Dans cet article, tu vas découvrir, calculs à l'appui, les composants du MB102, le bon choix d'adaptateur, le réglage des cavaliers, le courant qu'il fournit réellement et pourquoi le régulateur AMS1117 chauffe. Ensuite, tu verras pourquoi les servos et les moteurs ne fonctionnent pas avec ce module, comment marche l'entrée USB, comment l'enficher dans le bon sens, comment relier la masse à l'Arduino et quelles sont les erreurs les plus fréquentes.
Qu'est-ce qu'un module d'alimentation pour breadboard et comment fonctionne-t-il ?
La carte MB102 porte deux régulateurs linéaires : l'AMS1117-5.0 abaisse la tension d'entrée à 5 V et l'AMS1117-3.3 à 3,3 V. Sur la plupart des cartes, le régulateur 3,3 V est alimenté par la sortie 5 V ; le courant que tu tires sur la ligne 3,3 V passe donc d'abord par le régulateur 5 V. En entrée, on trouve une diode contre l'inversion de polarité, un interrupteur et une LED qui indique la présence de tension. Les deux rangées de broches sous la carte s'enfoncent dans les lignes plus et moins des deux bords de la breadboard.
| Caractéristique | Valeur |
|---|---|
| Entrée (jack DC) | 6,5–12 V DC, jack 5,5 × 2,1 mm, centre positif |
| Entrée (USB) | 5 V, prise USB-A ; le régulateur est contourné, le 5 V va directement sur la ligne |
| Sorties | 5 V et 3,3 V ; choisies séparément pour chaque côté avec un cavalier |
| Régulateurs | AMS1117-5.0 et AMS1117-3.3 (boîtier SOT-223, sans dissipateur) |
| Courant sur le papier | 1 A pour l'AMS1117 ; les vendeurs annoncent souvent "moins de 700 mA" pour le module |
| Courant continu réaliste | 200–500 mA selon la tension d'entrée (voir le calcul thermique plus bas) |
| Broches de sortie supplémentaires | Connecteurs 5 V, 3,3 V et GND sur le dessus de la carte |
| Protection | Diode anti-inversion en entrée ; pas de fusible contre les courts-circuits |
Quel adaptateur choisir ? Ce que signifie l'entrée 6,5–12 V
Pour qu'un régulateur linéaire fonctionne, son entrée doit dépasser sa sortie d'une certaine marge ; cet écart s'appelle la tension de déchet (dropout) et vaut environ 1,1 à 1,3 V sur l'AMS1117 selon le courant de charge. La diode de protection d'entrée prend aussi quelques dixièmes de volt. C'est pourquoi il faut au moins 6,5 V en entrée pour que la sortie 5 V soit vraiment à 5 V. Si tu branches un adaptateur 5 V, tu verras 3,5 à 4 V en sortie, et l'Arduino, l'écran ou les capteurs fonctionneront de façon instable. Au sommet de la plage, le problème est la chaleur : plus la tension d'entrée est élevée, plus le régulateur dissipe de puissance en chaleur.
| Adaptateur | Résultat | Conseil |
|---|---|---|
| Adaptateur 5 V (sur le jack DC) | La sortie reste vers 3,5–4 V | À éviter ; branche les sources 5 V sur l'entrée USB |
| 7–7,5 V | 5 V stable, chauffe minimale | Le meilleur choix |
| Adaptateur 9 V | 5 V stable, chauffe modérée | Bien pour les charges légères (moins de 300 mA) |
| Adaptateur 12 V | 5 V stable mais le régulateur chauffe beaucoup | Seulement pour des charges de 150–200 mA |
| Pile 9 V | Fonctionne, mais ses 300–500 mAh s'épuisent vite | Déconseillée sauf pour de courts essais |
Régler les cavaliers 5 V et 3,3 V
À chaque extrémité de la carte se trouve un connecteur à trois broches avec un cavalier ; chacun commande la ligne d'alimentation d'un côté de la breadboard. Place le cavalier du côté marqué "5V" et la ligne reçoit 5 V ; sur "3.3V", elle reçoit 3,3 V ; retire complètement le cavalier et cette ligne n'est plus alimentée. Tu peux ainsi régler un côté pour un LCD 5 V et l'Arduino, et l'autre pour un nRF24L01 ou un capteur 3,3 V. Les lignes moins (GND) des deux côtés sont toujours communes.
| Cavalier gauche | Cavalier droit | Ligne gauche | Ligne droite | Exemple d'utilisation |
|---|---|---|---|---|
| 5V | 5V | 5 V | 5 V | Composants 5 V comme l'Arduino, un LCD, le HC-SR04 |
| 3.3V | 3.3V | 3,3 V | 3,3 V | Capteurs 3,3 V avec un ESP32 ou un Pico |
| 5V | 3.3V | 5 V | 3,3 V | Montage mixte : LCD 5 V d'un côté, module 3,3 V de l'autre |
| Retiré | 5V | Hors tension | 5 V | Couper temporairement un côté |
La vraie limite de courant : pourquoi même 700 mA est optimiste
La fiche technique de l'AMS1117 indique 1 A, et les vendeurs annoncent "moins de 700 mA" pour le module. Mais ces valeurs supposent un régulateur bien refroidi. Un régulateur linéaire dissipe en chaleur la différence entre tension d'entrée et tension de sortie : P = (Ve − Vs) × I. Sur le MB102, le régulateur est soudé sur une petite surface de cuivre de la carte, sans dissipateur. Un boîtier SOT-223 dans ces conditions peut dissiper environ 1 W en continu ; au-delà, il surchauffe, entre en protection thermique et coupe ou abaisse sa sortie.
| Tension d'entrée | Chaleur à 100 mA | Chaleur à 300 mA | Chaleur à 500 mA | Verdict |
|---|---|---|---|---|
| 7 V | 0,2 W | 0,6 W | 1,0 W | Utilisable jusqu'à 500 mA, à la limite |
| 9 V | 0,4 W | 1,2 W | 2,0 W | Trop chaud au-delà de 300 mA |
| 12 V | 0,7 W | 2,1 W | 3,5 W | Protection thermique au-delà de 200 mA |

Le côté 3,3 V se calcule à part : comme le régulateur 3,3 V est alimenté en 5 V, il produit (5 − 3,3) × I de chaleur ; à 300 mA, cela fait 0,5 W. En plus, ces 300 mA s'ajoutent aussi à la charge du régulateur 5 V. En résumé, le MB102 est idéal pour des circuits de quelques centaines de milliampères, comme des LED, des capteurs, un LCD et un Arduino Nano. Au-delà, passe à un régulateur à découpage comme le convertisseur abaisseur LM2596 ; ce type de régulateur convertit l'écart de tension en courant de façon efficace au lieu de le transformer en chaleur.
Budget de courant : combien consomme ton circuit ?
Avant de choisir le module, additionne grossièrement le courant total des composants de ton circuit. Les valeurs ci-dessous sont des moyennes typiques ; les composants motorisés et sans fil ont des pointes brèves bien plus élevées. Si le courant continu total dépasse 300 mA ou si les pointes dépassent 500 mA, le MB102 seul ne suffit pas.
| Composant | Courant typique | Remarque |
|---|---|---|
| Arduino Uno / Nano | 30–50 mA | LED de la carte et puce USB comprises |
| Carte de développement ESP32 | 80–250 mA | Pointes de 400–500 mA pendant l'émission Wi-Fi |
| LCD 16x2 (rétroéclairage allumé) | 20–30 mA | Avec l'adaptateur I2C |
| OLED 0,96 pouce | 10–25 mA | Selon le nombre de pixels allumés |
| LED rouge (avec 220 Ω) | ~14 mA | Par LED |
| LED WS2812B | Jusqu'à ~60 mA | Par LED en blanc maximal ; 10 LED font 600 mA |
| Servo SG90 | ~10 mA au repos, 100–250 mA en mouvement | Jusqu'à 650 mA en effort |
| Module relais (1 voie) | 70–90 mA | Bobine collée |
| HC-SR04 | ~15 mA | Pendant une mesure |
Pourquoi ne suffit-il pas pour les servos et les moteurs ?
Dès qu'un servo SG90 démarre, il tire brièvement quelques centaines de milliampères, et jusqu'à 650 mA en effort ; sur les gros servos comme le MG996R, on dépasse 2 A. Les moteurs à courant continu et les moteurs pas à pas demandent eux aussi beaucoup de courant au démarrage. Ce courant soudain atteint la limite du régulateur et la ligne 5 V tombe un instant sous 4 V. La tension d'un Arduino alimenté par la même ligne chute aussi et la carte redémarre toute seule ; le servo tremble et des caractères bizarres apparaissent sur le LCD. De plus, les parasites des balais des moteurs faussent les mesures des capteurs sensibles.
- Alimente servos et moteurs par une source séparée : un adaptateur 5 V capable de fournir au moins 2 A, un convertisseur abaisseur comme le LM2596 ou 4 piles AA sont de bons choix.
- Relie les masses : même avec une source séparée, relie le GND de l'alimentation des moteurs au GND de l'Arduino ; sinon le signal n'a pas de référence.
- Ajoute un condensateur sur l'alimentation du servo : un condensateur électrolytique de 470–1000 µF entre les fils d'alimentation du servo lisse les pointes de courant.
- N'utilise le MB102 que pour la partie logique : Arduino, capteurs et écran sur le MB102, moteurs sur leur propre alimentation.
Si tu veux voir cette chute de tes propres yeux, essaie le code ci-dessous. L'Arduino Uno peut mesurer sa propre tension d'alimentation en comparant sa référence interne de 1,1 V à l'alimentation ; aucun câblage externe n'est nécessaire. Alimente l'Arduino et le servo par la ligne 5 V du MB102 et observe la tension minimale dans le Moniteur série pendant que le servo bouge :
1// Arduino kendi besleme gerilimini ölçer, servo hareket ederken düşüşü yakalar
2// The Arduino measures its own supply voltage and catches the dip while a servo moves
3// Arduino 5V ve GND -> MB102 5 V hattı / Arduino 5V and GND -> MB102 5 V rail; servo sinyali / servo signal -> D9
4#include <Servo.h>
5
6Servo servo;
7long minVcc = 99999;
8
9long readVcc() {
10  // Dahili 1,1 V referansını AVcc'ye göre ölç / measure the internal 1.1 V reference against AVcc
11  ADMUX = _BV(REFS0) | _BV(MUX3) | _BV(MUX2) | _BV(MUX1);
12  delay(2);                                // referansın oturmasını bekle / let the reference settle
13  ADCSRA |= _BV(ADSC);                     // dönüşümü başlat / start the conversion
14  while (bit_is_set(ADCSRA, ADSC));        // bitmesini bekle / wait until done
15  long result = ADCL;
16  result |= ADCH << 8;
17  return 1125300L / result;                // 1,1 V x 1023 x 1000 / sonuç = mV / result in mV
18}
19
20void setup() {
21  Serial.begin(9600);
22  servo.attach(9);
23}
24
25void loop() {
26  for (int angle = 0; angle <= 180; angle += 90) {
27    servo.write(angle);
28    unsigned long start = millis();
29    while (millis() - start < 600) {       // hareket boyunca ölç / measure during the move
30      long vcc = readVcc();
31      if (vcc < minVcc) minVcc = vcc;
32    }
33    Serial.print("Aci / Angle: ");
34    Serial.print(angle);
35    Serial.print("  Vcc: ");
36    Serial.print(readVcc());
37    Serial.print(" mV  en dusuk / minimum: ");
38    Serial.print(minVcc);
39    Serial.println(" mV");
40  }
41}
Le résultat peut s'écarter de ±10 % selon la valeur réelle de la référence interne ; pour une mesure plus précise, mesure une fois la ligne 5 V au multimètre et ajuste la constante 1125300 en conséquence. Si, servo branché, le minimum descend sous 4,5 V ou si la carte redémarre, il est temps de passer le servo sur une alimentation séparée.
L'entrée USB : à la fois entrée et sortie d'alimentation
La prise USB-A du MB102 s'utilise de deux façons. Quand tu alimentes la carte par le jack DC, la prise devient une sortie 5 V et peut alimenter un petit appareil USB. Quand tu l'alimentes avec un câble USB A-A ou une batterie externe, la prise devient une entrée : le 5 V entrant contourne alors le régulateur 5 V et va directement sur la ligne, tandis que le régulateur 3,3 V continue de fonctionner. Un port USB d'ordinateur fournit généralement 500 mA (900 mA en USB 3), et la seule protection contre les courts-circuits est la limitation de courant du port. Si tu utilises une batterie externe, rappelle-toi que beaucoup de modèles se coupent d'eux-mêmes à faible courant.
Enficher le module dans le bon sens
Le MB102 est conçu pour l'extrémité des breadboards standard de 830 points : les broches du dessous s'enfoncent dans les deux lignes d'alimentation (plus et moins) de chaque côté. Des repères + et − figurent sous ou sur la carte ; vérifie qu'ils tombent bien sur les lignes rouge (plus) et bleue (moins) de la breadboard. Sur certaines breadboards, les lignes de couleur sont imprimées à l'envers ou absentes ; si tu enfiches le module à l'envers, la ligne plus devient le GND, la ligne moins devient le 5 V et tout ton montage est alimenté en inverse. Sur les longues breadboards, les lignes d'alimentation peuvent être coupées au milieu ; si les composants à l'autre bout ne marchent pas, vérifie la continuité des lignes.
- Mets l'interrupteur du module sur arrêt et place les cavaliers sur la tension voulue.
- Enfonce le module à l'extrémité de la breadboard de sorte que les repères + et − correspondent aux lignes rouge et bleue.
- Branche l'adaptateur sur le jack DC et allume ; la LED doit s'allumer.
- Mesure les deux lignes au multimètre ; si les valeurs sont bonnes, éteins et commence ton montage.
- Une fois le montage terminé, vérifie encore les connexions, surtout le GND, avant d'allumer.
Masse commune avec l'Arduino et alimentation de l'Arduino
Il y a deux bonnes façons d'utiliser le MB102 avec un Arduino. Première façon : l'Arduino est alimenté par USB et le MB102 n'alimente que les capteurs et les modules. Dans ce cas, tu dois relier la broche GND de l'Arduino à la ligne moins de la breadboard ; sans masse commune, le signal 5 V envoyé par l'Arduino n'a pas de référence de l'autre côté et le montage se comporte au hasard. Tous les détails sont dans l'article GND et masse commune. Deuxième façon : alimenter aussi l'Arduino par le MB102. Tu relies la ligne 5 V à la broche 5V de l'Arduino et la ligne moins au GND ; cela contourne le régulateur de l'Arduino.
- Si tu alimentes l'Arduino par la broche 5V, ne branche pas l'USB : sur l'Uno, il n'y a pas de séparation complète entre la broche 5V et l'USB, les deux sources 5 V se retrouvent reliées.
- N'envoie pas 5 V sur la broche VIN : VIN alimente le régulateur de l'Arduino et demande au moins 7 V ; avec 5 V, la carte ne fonctionne pas correctement.
- N'alimente pas l'ESP32 par la ligne 3,3 V : les pointes Wi-Fi de 400–500 mA surchargent le régulateur 3,3 V du MB102 et provoquent l'erreur de brownout. Alimente la carte de développement ESP32 en 5 V par sa broche 5V/VIN.
- Alimente le Raspberry Pi Pico par la broche VSYS : VSYS accepte 1,8–5,5 V, la ligne 5 V lui convient donc. Utilise cette voie plutôt que d'injecter une tension de l'extérieur sur la broche 3V3.
Surveiller la tension d'alimentation avec l'ESP32 et le Raspberry Pi Pico
Sur l'ESP32, tu ne peux pas mesurer directement la ligne 5 V, car ses entrées CAN supportent au maximum 3,3 V. La solution est un pont diviseur de deux résistances de 10 kΩ : la ligne 5 V est divisée par deux et peut être reliée sans risque au GPIO 34. La fonction analogReadMilliVolts() utilise l'étalonnage d'usine de l'ESP32 pour renvoyer directement des millivolts, et la moyenne de 32 mesures réduit le bruit :
1// ESP32 ile MB102 5 V hattını izlemek / Monitoring the MB102 5 V rail with an ESP32
2// 5 V hattı -> 10k -> GPIO 34 -> 10k -> GND (gerilim bölücü / voltage divider)
3const int SENSE_PIN = 34;          // yalnız giriş, ADC1 / input only, ADC1
4const float DIVIDER = 2.0;         // 10k + 10k: gerilim yarıya iner / voltage is halved
5const float LOW_LIMIT = 4.75;      // bu değerin altı sorunlu / below this is a problem
6
7void setup() {
8  Serial.begin(115200);
9  analogSetPinAttenuation(SENSE_PIN, ADC_11db);   // 0-3,3 V aralığı / 0-3.3 V range
10}
11
12void loop() {
13  uint32_t sum = 0;
14  for (int i = 0; i < 32; i++) {   // 32 ölçümün ortalaması / average of 32 readings
15    sum += analogReadMilliVolts(SENSE_PIN);
16  }
17  float rail = (sum / 32.0) * DIVIDER / 1000.0;
18  Serial.printf("5V hatti / 5V rail: %.2f V %s\n", rail,
19                rail < LOW_LIMIT ? "DUSUK / LOW" : "normal");
20  delay(500);
21}
Sur le Raspberry Pi Pico, aucun composant supplémentaire n'est nécessaire : la carte possède un diviseur qui divise VSYS par trois, relié au canal ADC3 (GPIO 29). Quand tu relies la ligne 5 V du MB102 à VSYS, le code MicroPython ci-dessous affiche l'alimentation et la valeur la plus basse relevée. Sur le Pico W, ce canal est partagé avec la puce sans fil et la lecture demande une autre méthode ; le code est prévu pour le Pico sans Wi-Fi.
1# Raspberry Pi Pico (W olmayan / non-W): VSYS gerilimini okumak / reading the VSYS voltage
2# MB102 5 V hattı -> Pico VSYS (pin 39), GND -> GND
3from machine import ADC
4import time
5
6vsys = ADC(29)                       # ADC3: VSYS / 3 iç bölücü / internal VSYS / 3 divider
7low = 99.0
8
9while True:
10    volts = vsys.read_u16() * 3.3 / 65535 * 3
11    if volts < low:
12        low = volts                  # en düşük değeri sakla / keep the lowest value
13    print("VSYS: {:.2f} V  en dusuk / min: {:.2f} V".format(volts, low))
14    time.sleep(0.5)
Projets adaptés au MB102, et projets qui ne le sont pas
- Adapté : essais avec LED et boutons. Feu tricolore, chenillard et projets à boutons consomment quelques dizaines de milliampères.
- Adapté : montages avec capteurs et écrans. Les montages de mesure avec DHT11, LDR, HC-SR04, LCD 16x2 et OLED sont idéaux pour le MB102.
- Adapté : montages à tensions mixtes. Un Arduino 5 V d'un côté et un module 3,3 V de l'autre.
- Limite : un seul petit servo. Un SG90 qui bouge à vide peut fonctionner, mais en charge, attends-toi à des redémarrages et des tremblements.
- Inadapté : robots motorisés et plusieurs servos. Les voitures robots qui pilotent des moteurs avec un L298N ont besoin de leur propre pack de piles.
- Inadapté : longs rubans de LED. Plus de 10 LED WS2812B à pleine luminosité dépassent la limite du module.
Erreurs fréquentes et solutions
| Symptôme | Cause probable | Solution |
|---|---|---|
| La LED ne s'allume pas | Interrupteur sur arrêt, adaptateur à centre négatif ou défectueux | Allume, mesure la sortie et la polarité de l'adaptateur |
| 3,5–4,5 V sur la ligne 5 V | Entrée sous 6,5 V ou courant trop élevé | Utilise un adaptateur 7–9 V, réduis la charge |
| La ligne d'un côté est morte | Le cavalier de ce côté est sorti ou mal enfoncé | Enfonce fermement le cavalier en position 5V ou 3.3V |
| Le régulateur brûle au toucher | Tension d'entrée élevée et courant trop fort | Baisse l'entrée à 7 V ou utilise un abaisseur comme le LM2596 |
| L'Arduino redémarre quand le servo bouge | L'appel de courant fait chuter la ligne 5 V | Alimente le servo par une source 5 V séparée, relie les masses, ajoute un condensateur |
| On mesure 9–12 V sur la ligne 5 V | L'AMS1117-5.0 est claqué en court-circuit | Arrête immédiatement d'utiliser le module et remplace-le |
| Les capteurs donnent des valeurs aléatoires | Pas de masse commune entre l'Arduino et le module | Relie le GND de l'Arduino à la ligne moins de la breadboard |
Le MB102 est le moyen le plus pratique d'obtenir un 5 V et un 3,3 V propres et sélectionnables sur une breadboard, à condition de connaître ses limites : utilise un adaptateur 7–9 V, garde le courant total à quelques centaines de milliampères, alimente les moteurs à part et partage toujours le GND. Dans l'application BlueGrays, tu trouveras des projets de LED, de feu tricolore, de servo et de moteur pas à pas, pas à pas avec schémas de câblage, liste du matériel et code.
Questions fréquentes
Combien d'ampères fournit le module d'alimentation MB102 ?
Le régulateur AMS1117 est donné pour 1 A sur le papier et les vendeurs annoncent moins de 700 mA pour le module. Mais faute de dissipateur, le courant continu réaliste est d'environ 500 mA avec 7 V en entrée, 300 mA à 9 V et 200 mA à 12 V.
Quel adaptateur brancher sur un module d'alimentation breadboard ?
On peut brancher sur le jack DC un adaptateur de 6,5 à 12 V ; les meilleurs résultats s'obtiennent avec 7–9 V. Un adaptateur 5 V ne suffit pas, la sortie reste vers 4 V. À 12 V, le régulateur chauffe vite, il ne faut donc alimenter que des charges légères.
Le MB102 peut-il alimenter un servomoteur ?
Un seul petit servo qui bouge à vide peut fonctionner, mais en charge un servo tire jusqu'à 650 mA, la ligne 5 V chute et l'Arduino peut redémarrer. Les servos et moteurs doivent être alimentés par une source 5 V séparée, masses reliées.
Mon module d'alimentation breadboard chauffe, est-ce normal ?
Tiédir légèrement est normal ; un régulateur linéaire transforme en chaleur l'écart entre entrée et sortie. S'il brûle au toucher, la tension d'entrée est trop élevée ou le courant trop fort. Baisser l'entrée à 7 V ou utiliser un convertisseur abaisseur règle le problème.
Peut-on alimenter le MB102 en USB ?
Oui, on peut injecter du 5 V par la prise USB. Le régulateur 5 V est alors contourné et la tension USB va directement sur la ligne, tandis que le régulateur 3,3 V continue de fonctionner. Le courant est limité par le port de l'ordinateur (généralement 500 mA).
Puis-je alimenter un Arduino avec un module d'alimentation breadboard ?
Oui. Tu relies la ligne 5 V à la broche 5V de l'Arduino et la ligne moins au GND, sans brancher le câble USB en même temps. Même si l'Arduino est alimenté par USB, il doit partager une masse commune avec le module.
Projets à réaliser après cet article
Voir tous les projets
Clignotement d'une LED
Le tout premier bonjour de l'électronique : allumer et éteindre une seule LED. L'Arduino allume et éteint la LED à intervalles très courts, la lumière clignote donc rapidement. Tu vois de la façon la

Feu de circulation
Une copie miniature du feu tricolore que tu vois chaque jour dans la rue. Le rouge reste allumé deux secondes, l'orange brille un court instant, le vert reste deux secondes, puis on revient au rouge e

Chenillard à LED
Des lumières qui s'allument l'une après l'autre, comme si elles couraient. L'Arduino allume six LED une par une ; chacune brille un court instant puis s'éteint, et la lumière parcourt la rangée du déb

Utilisation du servomoteur
Le bras d'un petit servomoteur tourne tour à tour vers trois positions : tout au début, pile au milieu et tout au bout, en attendant deux secondes à chaque arrêt. L'Arduino indique au moteur l'angle à

Utilisation d'un servomoteur avec un potentiomètre
Quand tu tournes le bouton du potentiomètre, le bras du servomoteur tourne avec lui : un bout du bouton correspond à zéro degré, l'autre à un demi-tour. L'Arduino lit sans arrêt la position du bouton,

Utilisation du moteur pas à pas
Un moteur qui tourne pas à pas, exactement autant que tu le veux, comme l'aiguille d'une horloge. Grâce à une carte de commande, l'Arduino fait faire à un petit moteur pas à pas un tour complet dans u

Utilisation du ruban LED WS2812B
Tu découvres un ruban LED intelligent dont chaque lumière peut prendre sa propre couleur. L'Arduino allume d'abord les cinq premières LED en rouge, une seconde plus tard les cinq autres en bleu, puis

Voiture contrôlée par Bluetooth avec L298N
Transforme ton téléphone en télécommande et pilote ta propre voiture robot. L'Arduino reçoit, via un module Bluetooth, les ordres d'une appli de télécommande sur ton téléphone et fait tourner les roue