
Radar de recul avec Raspberry Pi Pico (HC-SR04 + 3 LED + buzzer)
Le radar de recul de ta voiture, version bureau ! Le **Raspberry Pi Pico** mesure avec un **capteur à ultrasons HC-SR04** la distance jusqu'à l'obstacle environ 16 fois par seconde. Plus il approche, plus les **LED verte, jaune et rouge** s'allument et plus le **buzzer** bipe vite ; sous 10 cm, le son devient continu et la LED rouge clignote. Mesure par ultrasons, son en PWM et temporisation non bloquante dans un seul projet.
Vidéo
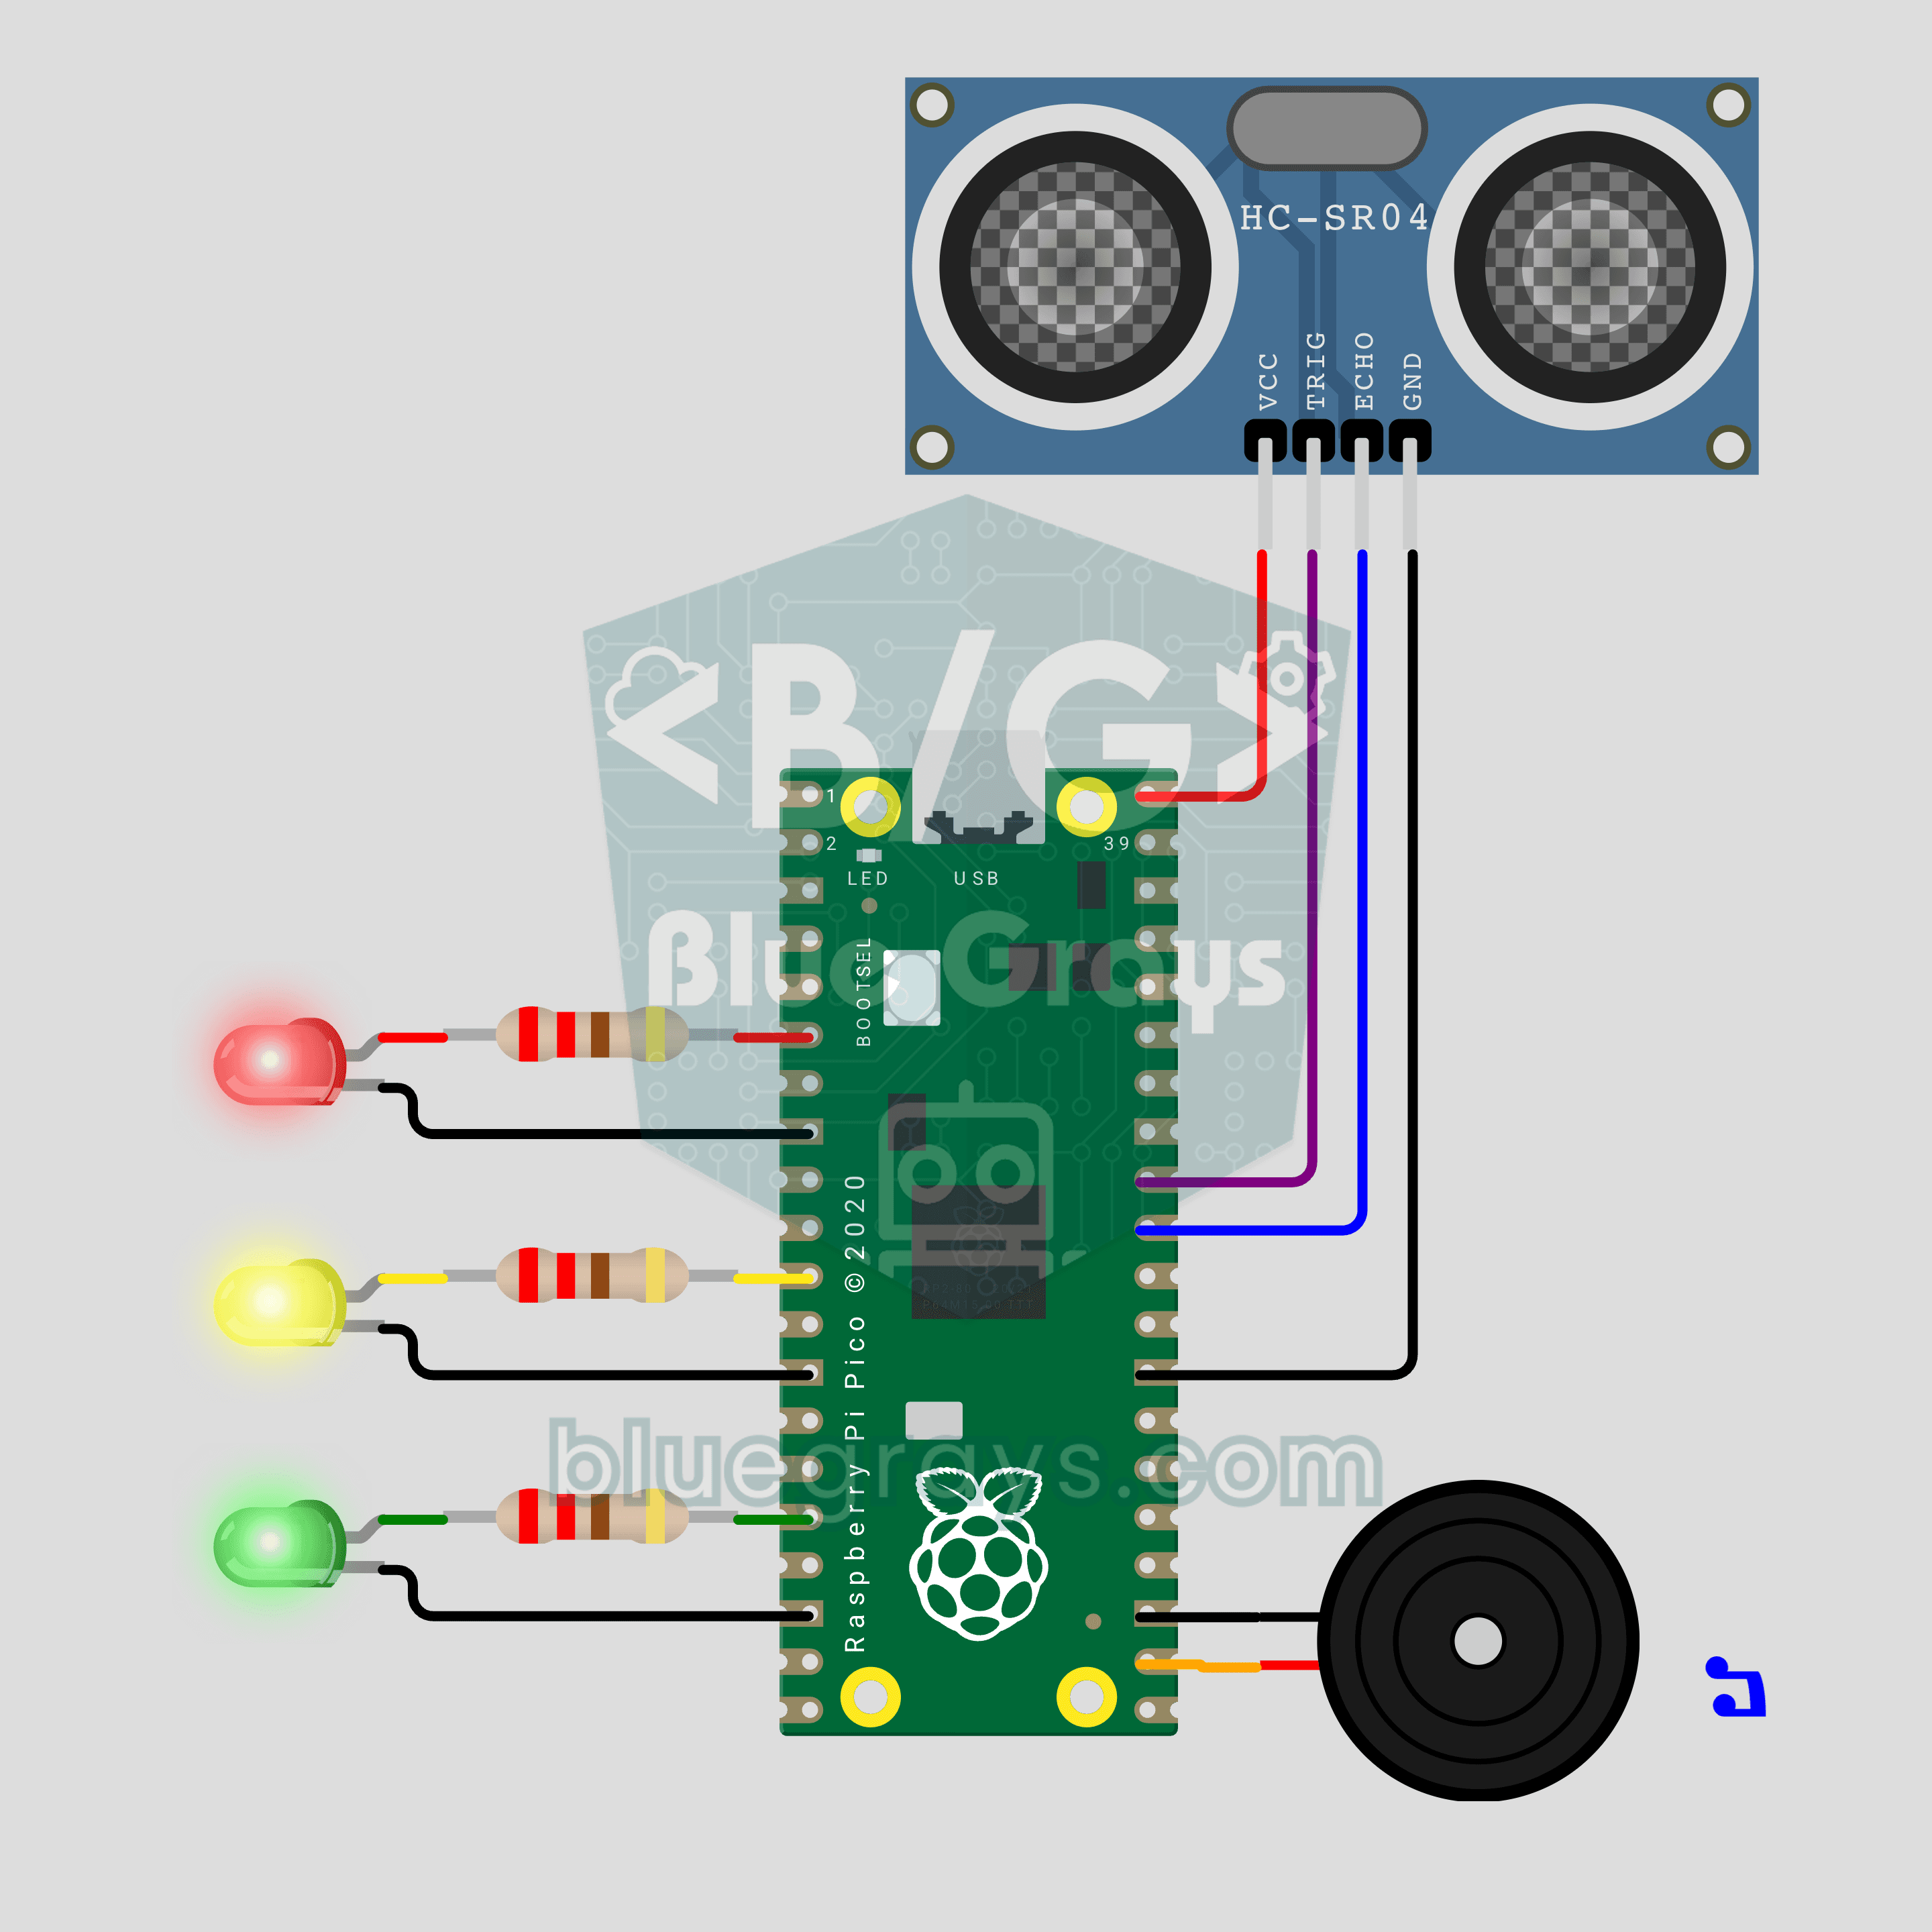
Schéma du circuit
Code source
1# ─────────────────────────────────────────
2#   BlueGrays · bluegrays.com
3#   Radar de recul avec Raspberry Pi Pico (HC-SR04 + 3 LED + buzzer)
4# ─────────────────────────────────────────
5# Capteur de stationnement pour voiture. Le HC-SR04 mesure la distance à
6# un obstacle ; en se rapprochant, les LED verte, jaune et rouge
7# s'allument tour à tour et les bips s'accélèrent. Tout près, le son
8# devient continu et la LED rouge clignote.
9#
10# Broches :
11#   GP27 -> TRIG du HC-SR04
12#   GP26 -> ECHO du HC-SR04 (diviseur 1k + 2k sur le vrai matériel)
13#   VBUS -> VCC du HC-SR04 (5V), GND.6 -> GND du HC-SR04
14#   GP4  -> 220 ohm -> LED rouge (cathode sur GND)
15#   GP8  -> 220 ohm -> LED jaune (cathode sur GND)
16#   GP12 -> 220 ohm -> LED verte (cathode sur GND)
17#   GP17 -> Buzzer (+), autre patte sur GND
18
19from machine import Pin, PWM, time_pulse_us
20import time
21
22# ============ RÉGLAGES ============
23GREEN_CM = 100         # Vert allumé, les bips démarrent
24YELLOW_CM = 50         # Le jaune s'ajoute
25RED_CM = 25            # Le rouge s'ajoute
26STOP_CM = 10           # Son continu + rouge clignotant
27
28BEEP_MS = 60           # Durée d'un bip
29SLOW_GAP_MS = 700      # Écart entre les bips à GREEN_CM
30FAST_GAP_MS = 50       # Écart entre les bips près de STOP_CM
31VOLUME = 32768         # Rapport cyclique PWM, 32768 = 50 %
32FLASH_MS = 120         # Période du clignotement rouge dans la zone STOP
33
34MEASURE_MS = 60        # Intervalle de mesure, 60 ms minimum
35PRINT_MS = 250         # Intervalle d'affichage série
36ECHO_TIMEOUT_US = 12000  # au-delà de ~2 m = pas d'obstacle
37SOUND_CM_PER_US = 0.0343  # Vitesse du son (20 C)
38LOOP_MS = 5            # Pas de la boucle principale
39
40# Zones de la plus proche à la plus lointaine : (nom, limite haute cm, (vert, jaune, rouge),
41# tonalité Hz)
42ZONES = (
43    ("DUR / STOP", STOP_CM, (1, 1, 1), 1900),
44    ("KIRMIZI / RED", RED_CM, (1, 1, 1), 1900),
45    ("SARI / YELLOW", YELLOW_CM, (1, 1, 0), 1500),
46    ("YESIL / GREEN", GREEN_CM, (1, 0, 0), 1200),
47)
48CLEAR = len(ZONES)     # Zone sans obstacle
49STOP = 0               # Indice de la zone STOP
50
51# ============ MATÉRIEL ============
52trig = Pin(27, Pin.OUT, value=0)
53echo = Pin(26, Pin.IN)
54led_green = Pin(12, Pin.OUT, value=0)
55led_yellow = Pin(8, Pin.OUT, value=0)
56led_red = Pin(4, Pin.OUT, value=0)
57buzzer = PWM(Pin(17))
58buzzer.duty_u16(0)
59
60
61# ============ MESURE ============
62def measure_cm():
63    # Envoyer une impulsion TRIG de 10 us, chronométrer combien de temps ECHO reste HIGH
64    trig.value(0)
65    time.sleep_us(2)
66    trig.value(1)
67    time.sleep_us(10)
68    trig.value(0)
69    pulse = time_pulse_us(echo, 1, ECHO_TIMEOUT_US)
70    if pulse < 0:
71        return None    # Pas d'écho ou trop loin
72    # Le son fait l'aller-retour : la moitié
73    return pulse * SOUND_CM_PER_US / 2
74
75
76def median3(values):
77    # Médiane des 3 dernières lectures : une mauvaise lecture ne fait pas scintiller les LED
78    a, b, c = values
79    return max(min(a, b), min(max(a, b), c))
80
81
82def zone_of(dist):
83    if dist is None:
84        return CLEAR
85    for i, zone in enumerate(ZONES):
86        if dist <= zone[1]:
87            return i
88    return CLEAR
89
90
91def beep_gap_ms(dist):
92    # Entre STOP_CM et GREEN_CM, l'écart entre les bips augmente linéairement de FAST à SLOW
93    ratio = (dist - STOP_CM) / (GREEN_CM - STOP_CM)
94    ratio = min(1.0, max(0.0, ratio))
95    return int(FAST_GAP_MS + ratio * (SLOW_GAP_MS - FAST_GAP_MS))
96
97
98# ============ SON ============
99tone_on = False
100tone_hz = 0
101
102
103def tone(hz):
104    # Laisser le PWM tranquille si la tonalité est déjà active
105    global tone_on, tone_hz
106    if tone_on and tone_hz == hz:
107        return
108    buzzer.freq(hz)
109    buzzer.duty_u16(VOLUME)
110    tone_on = True
111    tone_hz = hz
112
113
114def silence():
115    global tone_on
116    if tone_on:
117        buzzer.duty_u16(0)
118        tone_on = False
119
120
121def set_leds(green, yellow, red):
122    led_green.value(green)
123    led_yellow.value(yellow)
124    led_red.value(red)
125
126
127def self_test():
128    # Court test de mise sous tension des LED et du buzzer : vert -> jaune -> rouge
129    for leds, hz in (((1, 0, 0), 1200), ((1, 1, 0), 1500), ((1, 1, 1), 1900)):
130        set_leds(*leds)
131        tone(hz)
132        time.sleep_ms(90)
133        silence()
134        time.sleep_ms(160)
135    set_leds(0, 0, 0)
136
137
138# ============ BOUCLE PRINCIPALE ============
139print("== BlueGrays · bluegrays.com ==")
140print("Pico Park Sensoru / Parking Sensor")
141print("Yesil <= %d cm, sari <= %d cm, kirmizi <= %d cm, surekli ses <= %d cm"
142      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
143print("Green <= %d cm, yellow <= %d cm, red <= %d cm, continuous tone <= %d cm"
144      % (GREEN_CM, YELLOW_CM, RED_CM, STOP_CM))
145self_test()
146
147FAR = 999.0                       # Valeur de remplacement pour l'absence d'obstacle
148history = [FAR, FAR, FAR]         # 3 dernières lectures
149distance = None                   # Distance filtrée (cm)
150zone = CLEAR
151last_zone = -1
152now = time.ticks_ms()
153next_measure = now
154next_print = now
155last_beep = time.ticks_add(now, -10000)   # Le premier bip joue aussitôt
156beep_end = now
157
158while True:
159    now = time.ticks_ms()
160
161    # 1) Mesure : toutes les MEASURE_MS, avec un filtre médian
162    if time.ticks_diff(now, next_measure) >= 0:
163        next_measure = time.ticks_add(now, MEASURE_MS)
164        reading = measure_cm()
165        history = history[1:] + [reading if reading is not None else FAR]
166        filtered = median3(history)
167        distance = None if filtered >= FAR else filtered
168        zone = zone_of(distance)
169        if zone != last_zone:
170            name = "ENGEL YOK / CLEAR" if zone == CLEAR else ZONES[zone][0]
171            print("Bolge / Zone ->", name)
172            last_zone = zone
173
174    # 2) LED : bargraphe, le rouge clignote dans la zone STOP
175    if zone == CLEAR:
176        set_leds(0, 0, 0)
177    elif zone == STOP:
178        flash_on = (now // FLASH_MS) % 2 == 0
179        set_leds(1, 1, 1 if flash_on else 0)
180    else:
181        set_leds(*ZONES[zone][2])
182
183    # 3) Son : minuterie de bip non bloquante
184    if zone == CLEAR:
185        silence()
186    elif zone == STOP:
187        tone(ZONES[STOP][3])          # Très proche : son continu
188    else:
189        if tone_on and time.ticks_diff(now, beep_end) >= 0:
190            silence()
191        # L'écart est recalculé à chaque passage : le bip suivant s'accélère dès que tu te
192        # rapproches
193        period = BEEP_MS + beep_gap_ms(distance)
194        if not tone_on and time.ticks_diff(now, last_beep) >= period:
195            tone(ZONES[zone][3])
196            last_beep = now
197            beep_end = time.ticks_add(now, BEEP_MS)
198
199    # 4) Moniteur série : distance en cm
200    if time.ticks_diff(now, next_print) >= 0:
201        next_print = time.ticks_add(now, PRINT_MS)
202        if distance is None:
203            print("Mesafe / Distance: --- (engel yok / no obstacle)")
204        else:
205            print("Mesafe / Distance: %5.1f cm" % distance)
206
207    time.sleep_ms(LOOP_MS)
208
FAQ
Pourquoi ECHO a-t-il besoin d'un pont diviseur sur le vrai montage ?▾
Le HC-SR04 fonctionne en 5V et sa sortie ECHO fournit 5V, alors que les broches du Pico acceptent 3,3V au maximum. Relie ECHO à GP26 via 1 kΩ et GP26 à GND via 2 kΩ : la broche reçoit environ 3,3V. Sur Wokwi, le diviseur est inutile.
Comment modifier les distances d'alerte ?▾
Change les constantes `GREEN_CM`, `YELLOW_CM`, `RED_CM` et `STOP_CM` en haut du code. Respecte l'ordre `STOP_CM < RED_CM < YELLOW_CM < GREEN_CM` ; par exemple, utilise `STOP_CM = 30`, `RED_CM = 50`, `YELLOW_CM = 100` et `GREEN_CM = 150`. Les LED et les bips suivent automatiquement les nouveaux seuils.
Pourquoi les bips accélèrent-ils en continu et pas par paliers ?▾
`beep_gap_ms()` calcule l'intervalle de façon linéaire selon la distance : 700 ms à 100 cm, 50 ms à 10 cm. Il est recalculé à chaque tour de la boucle principale, donc le bip suivant arrive plus tôt dès que l'obstacle se rapproche. Les zones ne changent que les LED et la tonalité.
Faut-il installer une bibliothèque ?▾
Non. La fonction `time_pulse_us()` qui sert à la mesure fait partie du module `machine`, inclus dans MicroPython. Installe MicroPython sur le Pico et enregistre le code dessus sous le nom `main.py` avec Thonny ; le capteur démarre seul avec un test des LED et trois bips.