
Voiture Bluetooth ESP32 (L298N)
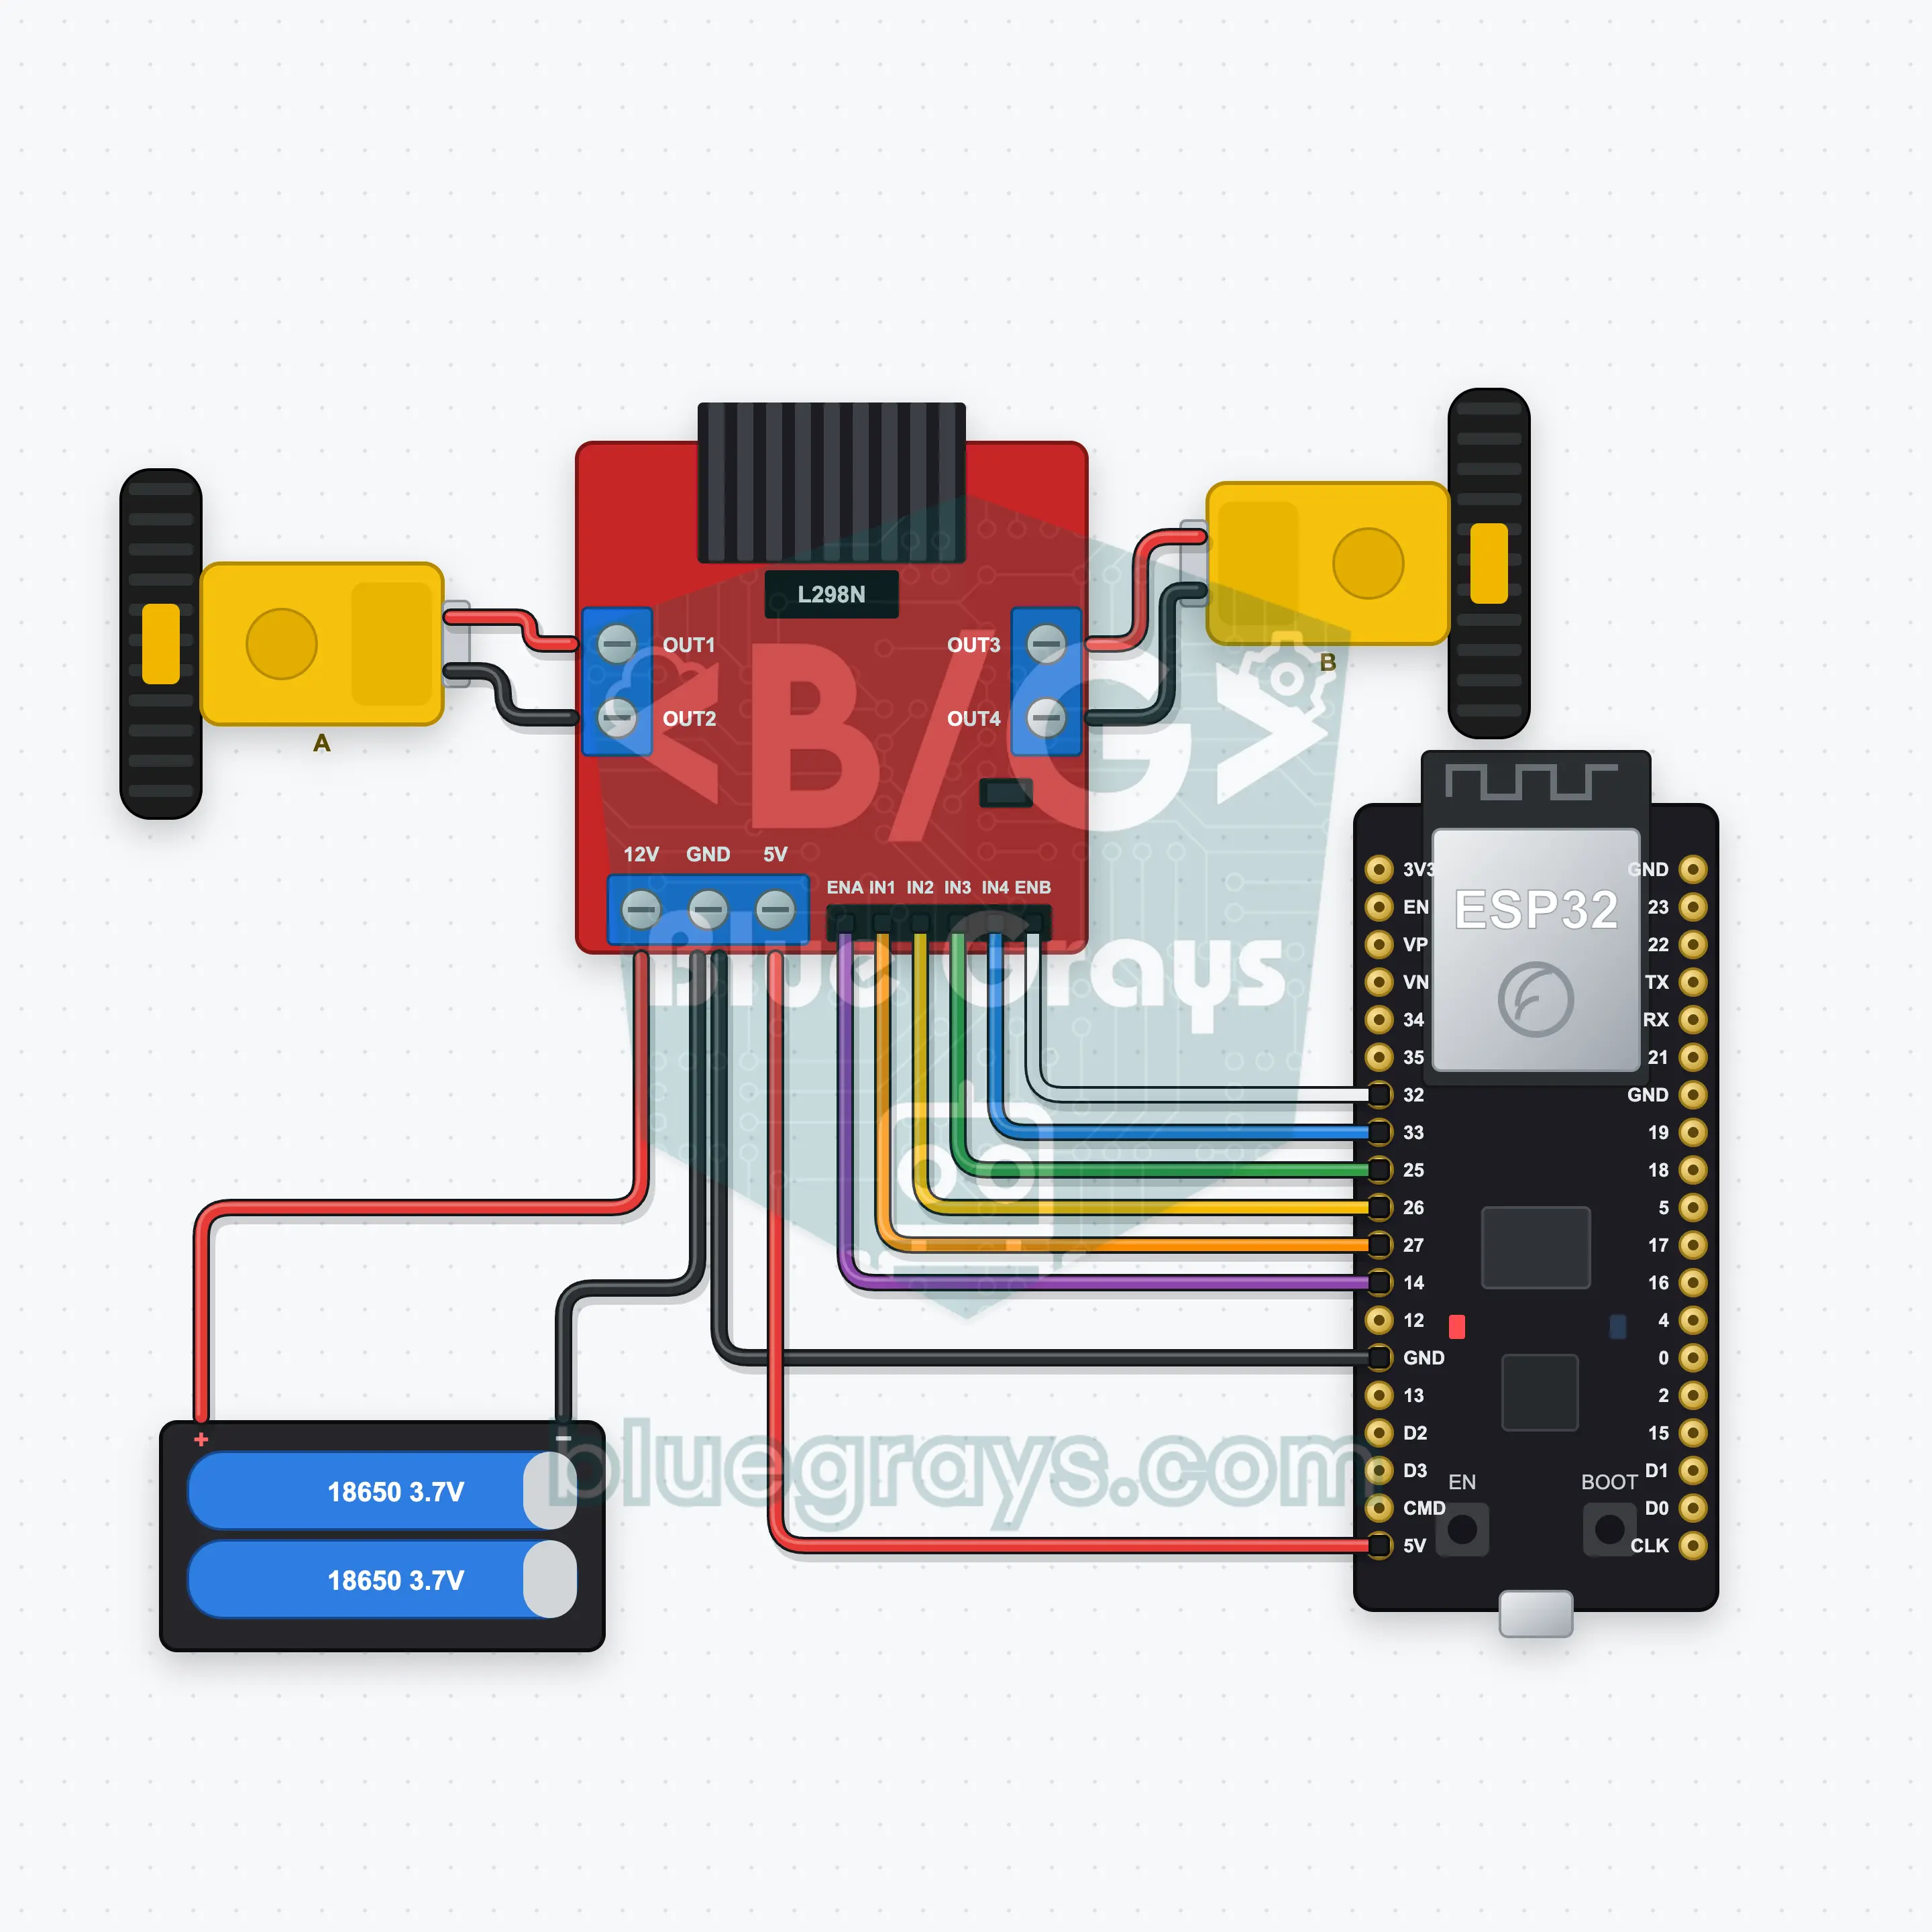
Pilote une voiture à deux roues en Bluetooth avec le joystick de ton téléphone ; sans internet, sur iPhone et Android. Ce projet est le guide pas à pas du modèle Bluetooth Télécommande de voiture de l'appli, monté avec un ESP32, un L298N et deux moteurs. Va dans Mon Atelier › Appareils › Ajouter un appareil › Bluetooth, choisis Télécommande de voiture et téléverse le code de Obtenir le code. Le bouton Configurer en panneau Bluetooth ouvre l'assistant avec ce modèle.
Vidéo
Schéma du circuit
Code source
1// ┌───────────────────────────┐
2// │ BlueGrays · bluegrays.com │
3// │ Bluetooth · ESP32         │
4// │ BG-Araba                  │
5// └───────────────────────────┘
6// Télécommande de voiture
7// Carte dans l’IDE Arduino : ESP32 Dev Module
8// la bibliothèque BLE est fournie avec le paquet de cartes ESP32, rien à installer en plus
9
10#include <BLEDevice.h>
11#include <BLEServer.h>
12#include <BLE2902.h>
13
14const char BLE_NAME[] = "BG-Araba";  // la carte s’annonce sous ce nom, l’appli la retrouve ainsi dans la liste
15
16// Broches : modifie-les ici si tu as câblé autrement
17const int ENA = 14, IN1 = 27, IN2 = 26;  // Le moteur A (ENA, IN1, IN2) est la roue gauche, le moteur B (ENB, IN3, IN4) la droite
18const int ENB = 32, IN3 = 25, IN4 = 33;
19const unsigned long COMMAND_TIMEOUT_MS = 500;  // Sécurité : sans commande pendant 500 ms, les moteurs s’arrêtent (l’appli la répète pendant que tu conduis)
20
21void btWrite(const char *text);
22void onValue(const char *key, const char *value);
23void sendAll();
24void onLinkLost();
25
26// ── L’appli envoie des lignes "clé=valeur" ; sur "?", la carte renvoie toutes ses valeurs ──
27char line[65];
28uint8_t lineLen = 0;
29unsigned long lastRxMs = 0;
30
31bool is(const char *a, const char *b) { return strcmp(a, b) == 0; }
32bool isOn(const char *v) { return v[0] == '1'; }
33
34void sendText(const char *key, const char *value) {
35  char out[72];
36  snprintf(out, sizeof(out), "%s=%s\n", key, value);
37  btWrite(out);
38}
39
40void sendInt(const char *key, long value) {
41  char text[12];
42  snprintf(text, sizeof(text), "%ld", value);
43  sendText(key, text);
44}
45
46void sendFloat(const char *key, float value) {
47  char text[16];
48  dtostrf(value, 1, 1, text);
49  sendText(key, text);
50}
51
52void handleLine(char *text) {
53  char *eq = strchr(text, '=');
54  if (eq == nullptr) {
55    if (text[strlen(text) - 1] == '?') {
56      btWrite("@v=1.0\n");  // la ligne "@v" indique à l’appli la version du code
57      sendAll();
58    }
59    return;
60  }
61  *eq = '\0';
62  onValue(text, eq + 1);
63}
64
65void feed(char c) {
66  lastRxMs = millis();
67  if (c == '\n' || c == '\r') {
68    if (lineLen == 0) return;
69    line[lineLen] = '\0';
70    lineLen = 0;
71    handleLine(line);
72  } else if (lineLen < sizeof(line) - 1) {
73    line[lineLen++] = c;
74  }
75}
76
77// ── Bluetooth (Nordic UART) ──
78#define UART_SERVICE "6E400001-B5A3-F393-E0A9-E50E24DCCA9E"
79#define UART_RX "6E400002-B5A3-F393-E0A9-E50E24DCCA9E"
80#define UART_TX "6E400003-B5A3-F393-E0A9-E50E24DCCA9E"
81
82BLECharacteristic *txChar = nullptr;
83volatile bool linked = false;
84volatile bool linkLost = false;
85// les octets reçus passent de la tâche Bluetooth à loop() par un petit tampon circulaire
86const int RX_SIZE = 256;
87volatile uint8_t rxBuf[RX_SIZE];
88volatile int rxHead = 0, rxTail = 0;
89
90class ServerEvents : public BLEServerCallbacks {
91  void onConnect(BLEServer *server) override { linked = true; }
92  void onDisconnect(BLEServer *server) override { linked = false; linkLost = true; }
93};
94
95class RxEvents : public BLECharacteristicCallbacks {
96  void onWrite(BLECharacteristic *c) override {
97    auto v = c->getValue();
98    for (size_t i = 0; i < v.length(); i++) {
99      int next = (rxHead + 1) % RX_SIZE;
100      if (next == rxTail) break;
101      rxBuf[rxHead] = (uint8_t)v[i];
102      rxHead = next;
103    }
104  }
105};
106
107// les lignes partent en paquets de 20 octets (compatible avec tous les téléphones)
108void btWrite(const char *text) {
109  if (!linked || txChar == nullptr) return;
110  size_t n = strlen(text);
111  for (size_t i = 0; i < n; i += 20) {
112    size_t len = n - i < 20 ? n - i : 20;
113    txChar->setValue((uint8_t *)text + i, len);
114    txChar->notify();
115    delay(4);
116  }
117}
118
119void btBegin() {
120  BLEDevice::init(BLE_NAME);
121  BLEServer *server = BLEDevice::createServer();
122  server->setCallbacks(new ServerEvents());
123  BLEService *uart = server->createService(UART_SERVICE);
124  txChar = uart->createCharacteristic(UART_TX, BLECharacteristic::PROPERTY_NOTIFY);
125  txChar->addDescriptor(new BLE2902());
126  BLECharacteristic *rx = uart->createCharacteristic(UART_RX, BLECharacteristic::PROPERTY_WRITE | BLECharacteristic::PROPERTY_WRITE_NR);
127  rx->setCallbacks(new RxEvents());
128  uart->start();
129  BLEAdvertisementData adv;
130  adv.setFlags(0x06);
131  adv.setCompleteServices(BLEUUID(UART_SERVICE));
132  BLEAdvertisementData scan;
133  scan.setName(BLE_NAME);
134  BLEAdvertising *advertising = BLEDevice::getAdvertising();
135  advertising->setAdvertisementData(adv);
136  advertising->setScanResponseData(scan);
137  BLEDevice::startAdvertising();
138}
139
140void btPoll() {
141  while (rxTail != rxHead) {
142    char c = (char)rxBuf[rxTail];
143    rxTail = (rxTail + 1) % RX_SIZE;
144    feed(c);
145  }
146  if (linkLost) {
147    linkLost = false;
148    onLinkLost();
149    delay(100);
150    BLEDevice::startAdvertising();
151  }
152}
153
154// ── ESP32 ──
155int speedLimit = 80;  // limite de vitesse réglée dans l’appli (0–100 %)
156unsigned long lastCommandMs = 0;
157bool moving = false;
158
159// si la voiture recule au lieu d’avancer, inverse les deux fils de ce moteur
160void motor(int en, int a, int b, int power) {
161  power = constrain(power, -100, 100);
162  digitalWrite(a, power > 0 ? HIGH : LOW);
163  digitalWrite(b, power < 0 ? HIGH : LOW);
164  analogWrite(en, abs(power) * speedLimit * 255L / 10000);
165}
166
167void drive(int left, int right) {
168  motor(ENA, IN1, IN2, left);
169  motor(ENB, IN3, IN4, right);
170  moving = left != 0 || right != 0;
171  lastCommandMs = millis();
172}
173
174void onValue(const char *key, const char *value) {
175  if (is(key, "joy")) {  // Joystick : y avant/arrière, x tourne ; converti en vitesse des roues gauche et droite
176    const char *comma = strchr(value, ',');
177    int x = atoi(value), y = comma ? atoi(comma + 1) : 0;
178    drive(constrain(y + x, -100, 100), constrain(y - x, -100, 100));
179  } else if (is(key, "yon")) {
180    if (is(value, "ileri")) drive(100, 100);
181    else if (is(value, "geri")) drive(-100, -100);
182    else if (is(value, "sol")) drive(-70, 70);
183    else if (is(value, "sag")) drive(70, -70);
184    else drive(0, 0);
185  } else if (is(key, "hiz")) {
186    speedLimit = constrain(atoi(value), 0, 100);
187  }
188}
189
190void sendAll() {
191  sendInt("hiz", speedLimit);
192}
193
194void onLinkLost() {
195  drive(0, 0);  // Connexion perdue : les moteurs s’arrêtent
196}
197
198void setup() {
199  Serial.begin(115200);
200  int pins[] = { ENA, IN1, IN2, ENB, IN3, IN4 };
201  for (int pin : pins) pinMode(pin, OUTPUT);
202  drive(0, 0);
203  btBegin();
204  Serial.print(F("BlueGrays Bluetooth: "));
205  Serial.println(BLE_NAME);
206}
207
208void loop() {
209  btPoll();
210  if (moving && millis() - lastCommandMs > COMMAND_TIMEOUT_MS) drive(0, 0);
211}
212FAQ
Ça marche avec un iPhone ? Quelle différence avec le HC-05 ?
Oui, ça marche sur iPhone et Android. Les modules Bluetooth classiques comme le HC-05 et le HC-06 ne peuvent pas se connecter à un iPhone ; ce projet utilise donc le Bluetooth Low Energy intégré de l'ESP32, sans module en plus. N'essaie pas d'appairer la carte dans les réglages Bluetooth du téléphone ; seule l'appli BlueGrays établit la connexion.
La voiture recule ou une roue tourne à l’envers.
Inverse les deux fils du moteur qui tourne à l'envers sur le bornier du L298N (moteur gauche OUT1/OUT2, moteur droit OUT3/OUT4) ; le commentaire du code le dit aussi. Si la voiture tourne sur place quand tu avances, un seul moteur est inversé. Si les deux tournent dans le bon sens mais que gauche part à droite, échange le moteur gauche et le moteur droit.
Comment alimenter l'ESP32 ? L'USB et la batterie peuvent-ils être branchés en même temps ?
Les 2× 18650 (7,4 V) vont sur l'entrée 12V du L298N, et la sortie 5V du L298N alimente la broche VIN de l'ESP32 ; pour cela, le cavalier du régulateur 5V du L298N doit rester en place. La voiture roule ainsi sans câble. Si l'USB est branché pendant le téléversement, coupe la batterie ou débranche le fil 5V pour que les deux alimentations ne se gênent pas. Le GND du L298N et celui de l'ESP32 doivent toujours être reliés.
Quelle est la portée ? Que fait la voiture si la connexion coupe ?
Le Bluetooth Low Energy porte en général de 10 à 30 mètres en terrain dégagé ; les murs et les personnes entre les deux réduisent cette distance. Si la connexion coupe, la carte arrête aussitôt les moteurs et se remet à émettre, tu peux donc te reconnecter depuis l'appli. La voiture s'arrête aussi si la carte ne reçoit aucune commande pendant 500 ms, elle ne file donc jamais hors de portée.