
Cavi jumper Arduino: tipi, sezione AWG, corrente e test
Cavi jumper Arduino: maschio-maschio, maschio-femmina, femmina-femmina, sezione AWG e corrente, falsi contatti, test col multimetro e crimpatura Dupont.
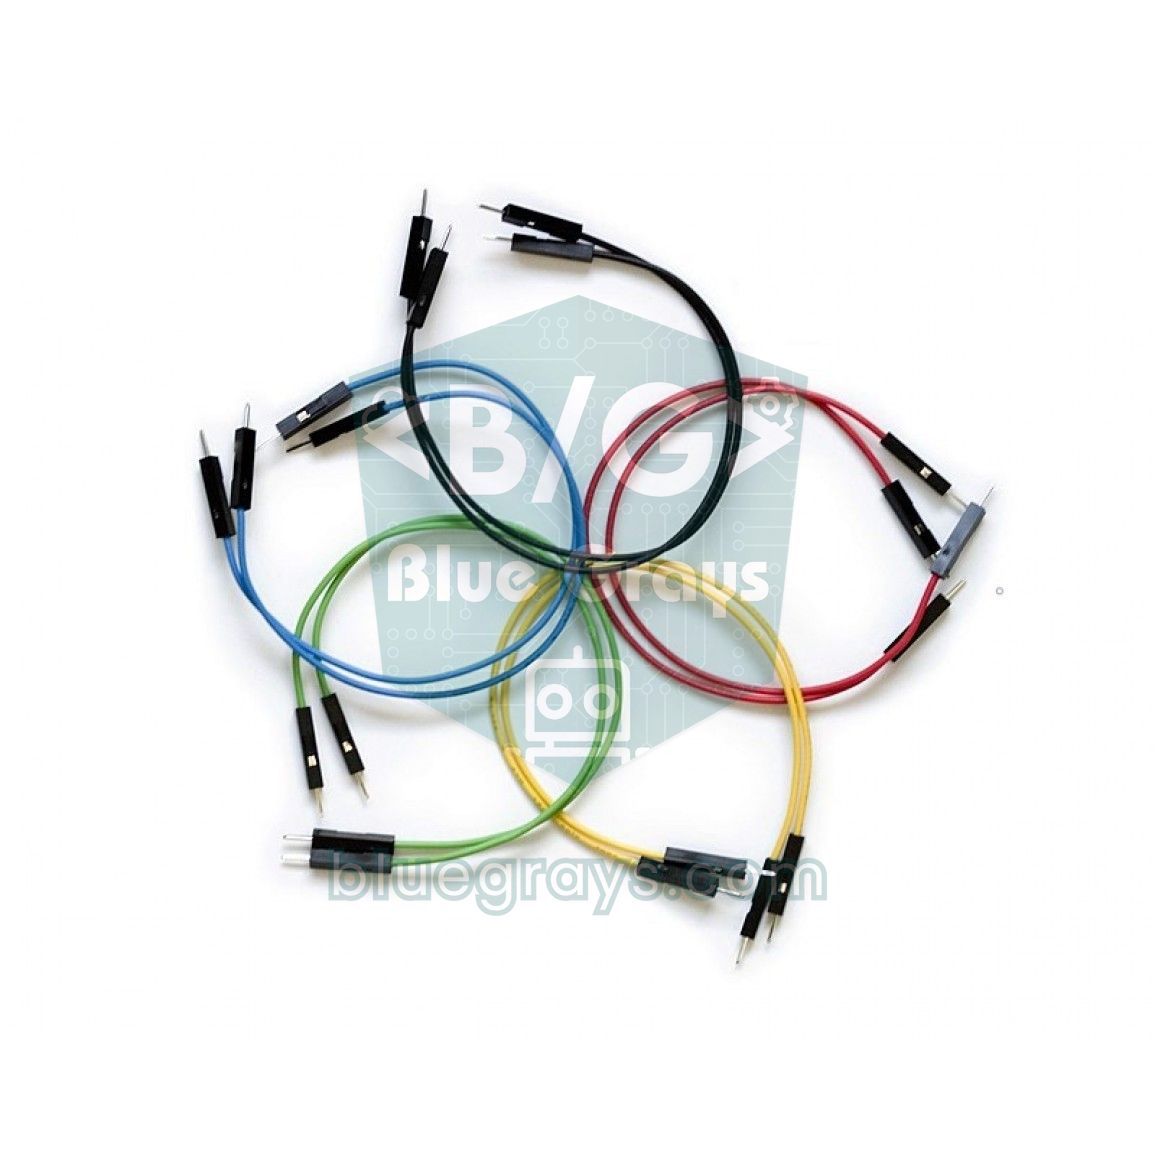
I cavi jumper per Arduino, detti anche cavetti Dupont, sono cavi sottili con connettori Dupont a passo 2,54 mm alle estremità, che servono a collegare breadboard, Arduino e moduli sensore in pochi secondi e senza saldare. In parole semplici, un cavo jumper è un ponticello di filo a innesto per provare, modificare e smontare un circuito. A seconda che le estremità siano maschio (con un pin) o femmina (con una boccola) ci sono tre tipi di base, maschio-maschio, maschio-femmina e femmina-femmina, e ognuno è pensato per un collegamento diverso.
Sembrano il componente più economico del kit, eppure una parte sorprendente dei guasti dei principianti nasce proprio da loro: un sensore che ogni tanto non risponde, un display I2C che compare e scompare o una scheda che si riavvia quando tocchi un cavo. In questo articolo vedrai i tipi di cavi jumper e quale usare per ogni collegamento, quanta corrente sopporta ogni sezione (AWG), come scovare un falso contatto o un cavo interrotto con il multimetro e con un piccolo sketch Arduino, come fare da te i cavi Dupont e come organizzare la breadboard con Arduino Uno, ESP32 e Raspberry Pi Pico.
Cos'è un cavo jumper e a cosa serve?
Un cavo jumper è fatto di tre parti: un filo di rame sottile e flessibile, un terminale metallico crimpato sull'estremità del filo e un guscio di plastica che lo avvolge. Il terminale può essere maschio, cioè un pin di circa 0,6 mm che entra nel foro della breadboard, oppure femmina, cioè una boccola a molla che si infila su un pin di uno strip. Questo sistema di connettori in commercio si chiama Dupont. Poiché il passo è di 2,54 mm (0,1 pollici), si adatta a tutti gli strip standard, alle breadboard, ai connettori femmina di Arduino e ai pin maschio dei moduli. I cavi si vendono di solito in nastri da 40 fili colorati lunghi 10, 20 e 30 cm, da cui stacchi quelli che ti servono. Attenzione: in elettronica "jumper" indica anche il piccolo cappuccio di plastica che cortocircuita due pin su schede come il L298N (jumper o ponticello). In questo articolo il jumper è il cavo.
Tipi di cavi jumper: maschio-maschio, maschio-femmina, femmina-femmina
| Tipo | Estremità | Dove si usa? | Esempio di collegamento |
|---|---|---|---|
| Maschio-maschio (M-M) | Pin su entrambi i lati | Sulla breadboard e tra la breadboard e i connettori femmina di Arduino Uno | 5V dell'Uno → binario + della breadboard |
| Maschio-femmina (M-F) | Un lato con pin, l'altro con boccola | Collegare un modulo con pin alla breadboard o all'Uno | Pin maschio dell'HC-SR04 → D9 e D10 dell'Uno |
| Femmina-femmina (F-F) | Boccola su entrambi i lati | Unire direttamente due strip maschio, senza breadboard | Pin dell'ESP32 → IN1–IN4 del L298N |
| Ponticello rigido per breadboard | Filo unipolare tagliato e piegato a U | Collegamenti corti, piatti e stabili sulla breadboard | Unire i binari, collegare un LED alla sua resistenza |
| Cavo con coccodrilli | Pinze a molla | Collegamenti provvisori a batterie, multimetro e morsetti a vite | Provare un pacco batterie sul circuito |
Per un primo kit ti consigliamo un nastro per tipo (40 cavi da 20 cm); i maschio-maschio e maschio-femmina sono i primi a finire. 20 cm è la lunghezza ideale per quasi tutti i circuiti sul tavolo. I cavi da 30 cm servono a raggiungere un sensore lontano ma rendono il montaggio confuso; per i collegamenti sulla breadboard un set di ponticelli rigidi è molto più ordinato. Confrontiamo il contenuto degli starter kit in Starter kit Arduino.
Filo rigido o trecciola? Rame o CCA?
I cavi jumper Dupont contengono di solito un conduttore a trecciola (multifilare) di 7 o più fili sottili: è flessibile e regge le piegature, ma se l'estremità resta spelata i fili si aprono. I ponticelli per breadboard sono invece in filo rigido unipolare: entrano direttamente nel foro e restano al loro posto, ma si spezzano se piegati molte volte nello stesso punto. Alcuni cavi economici non sono di rame puro ma di alluminio con un sottile strato di rame (CCA). Il CCA ha circa il 50–60 % di resistenza in più del rame della stessa sezione e si rompe più facilmente. Riconoscerlo è facile: taglia l'estremità e gratta il filo; se dentro è argentato, è CCA. Sulle linee di segnale non dà problemi, ma sull'alimentazione di motori e servo aumenta la caduta di tensione.
Sezione del cavo (AWG) e corrente sopportata
| AWG | Diametro | Sezione | Resistenza (rame) | Resistenza di 20 cm | Limite pratico come jumper |
|---|---|---|---|---|---|
| 30 | 0,25 mm | 0,05 mm² | 0,34 Ω/m | 0,068 Ω | 0,3 A |
| 28 | 0,32 mm | 0,08 mm² | 0,21 Ω/m | 0,043 Ω | 0,5 A |
| 26 | 0,40 mm | 0,13 mm² | 0,13 Ω/m | 0,027 Ω | 1 A |
| 24 | 0,51 mm | 0,21 mm² | 0,084 Ω/m | 0,017 Ω | 2 A |
| 22 | 0,64 mm | 0,33 mm² | 0,053 Ω/m | 0,011 Ω | 2–3 A nel filo; i contatti della breadboard limitano a circa 1 A |
Più grande è il numero AWG (American Wire Gauge), più sottile è il filo; ogni 6 numeri il diametro si dimezza. La maggior parte dei cavi jumper in commercio è da 26 o 28 AWG, e i più economici scendono fino a 30 AWG. L'ultima colonna della tabella dipende più dai contatti Dupont che dal filo: un contatto scadente si scalda sopra 1 A e la sua resistenza aumenta. Il vero problema però arriva prima del calore: la caduta di tensione, che si calcola facilmente con la legge di Ohm (V = I × R). Se alimenti un servo con due jumper da 20 cm (andata e ritorno), con filo CCA e quattro contatti la resistenza totale può arrivare a 0,3–0,5 Ω. Per un MG996R che assorbe 1,5 A allo spunto significa perdere 0,45–0,75 V: i 5 V arrivano al servo come circa 4,3 V e l'Arduino sulla stessa linea può riavviarsi. Fai il conto con i tuoi valori nel calcolatore della legge di Ohm.
Come organizzare la breadboard: Arduino Uno, ESP32 e Raspberry Pi Pico
| Scheda | Entra nella breadboard? | Cavo consigliato | Trucco |
|---|---|---|---|
| Arduino Uno | No, sta accanto | Maschio-maschio | Porta prima 5V e GND sui binari della breadboard e alimenta i moduli da lì |
| Arduino Nano | Sì, a cavallo del canale centrale | Maschio-maschio o ponticello rigido | Restano 2–3 fori liberi per lato; tieni la porta USB verso il bordo della breadboard |
| ESP32 DevKit (30 pin) | Sì, ma stretta | Maschio-maschio, se serve maschio-femmina | Resta libera solo una fila di fori per lato; la soluzione più comoda è unire due breadboard affiancate |
| ESP32 DevKitC (38 pin) | Copre del tutto un lato | Femmina-femmina o maschio-femmina | Tieni la scheda fuori dalla breadboard e collega i pin direttamente con terminali femmina |
| Raspberry Pi Pico | Sì, perfetta | Maschio-maschio | Con i pin nelle file c e h restano due fori per lato; i suoi 8 pin GND rendono facile raggiungere i binari |
Qualunque sia la scheda, l'organizzazione segue la stessa logica: prima l'alimentazione. Porta il pin 5V o 3V3 della scheda al binario + con un cavo rosso e GND al binario − con un cavo nero, poi alimenta sensori e moduli da quei binari. In alcune breadboard lunghe da 830 punti i binari sono interrotti a metà; non dimenticare un ponticello corto tra le due metà, oppure controllali da un capo all'altro con il multimetro. ESP32 e Pico lavorano a 3,3 V: tieni i 5 V su un binario separato e non collegare mai a un GPIO un cavo che porta 5 V. Spieghiamo com'è fatta dentro una breadboard in Come usare una breadboard.
- Rosso: alimentazione a 5 V o 3,3 V; se ci sono entrambe, usa l'arancione per i 3,3 V.
- Nero o marrone: GND.
- Giallo e bianco: segnali digitali, per esempio uscite di pulsanti e sensori.
- Verde e blu: linee di comunicazione come I2C (SDA, SCL) o UART (TX, RX).
- Viola e grigio: uscite PWM e ingressi analogici.
Falso contatto e cavo interrotto: sintomi e cause
Un cavo jumper difettoso raramente è interrotto del tutto; di solito funziona "a volte", ed è proprio per questo il guasto che fa perdere più tempo. Sintomi tipici: il sensore dà valori assurdi o che saltano, lo scanner I2C vede il display una volta sì e una no, un LED sfarfalla quando tocchi il cavo, oppure la scheda si riavvia se urti il tavolo. Le cause sono poche. La molla dei terminali femmina si allarga dopo essere stata infilata molte volte su pin spessi e non stringe più. I pin maschio economici sono sottili e restano laschi nella breadboard o nei connettori dell'Uno. La più subdola è quella dei fili che si spezzano dentro la guaina, proprio dove il cavo è crimpato al terminale: da fuori il cavo sembra a posto, ma se lo pieghi il collegamento si interrompe. Sui cavi rimasti a lungo in un ambiente umido, inoltre, i terminali si ossidano e la resistenza di contatto aumenta.
Come testare un cavo jumper con il multimetro
- Imposta il multimetro sulla prova di continuità (cicalino); se non c'è, usa la portata da 200 Ω.
- Unisci i puntali e annota il valore (di solito 0,1–0,3 Ω): è la resistenza dei puntali stessi.
- Tocca direttamente il terminale maschio con il puntale; nel terminale femmina infila un corto pin maschio e tocca quel pin.
- Un buon jumper da 20 cm suona e aggiunge al massimo qualche decimo di ohm alla resistenza dei puntali.
- Mentre misuri, piega piano le due estremità, soprattutto subito dietro il connettore. Se il cicalino si interrompe o il valore salta, il cavo è difettoso.
- Taglia o segna subito il cavo difettoso; se lo rimetti nella scatola, prima o poi ti ricapita in mano.
Tester per cavi con Arduino: scova il falso contatto
Questo piccolo sketch trasforma Arduino in un tester per cavi che conta le interruzioni. Collega un'estremità del cavo da provare a D2 e l'altra a GND. Poiché la resistenza di pull-up interna di D2 è attiva, con il cavo integro il pin legge LOW e appena il contatto si perde legge HIGH. Il lavoro vero lo fa un interrupt: ogni volta che il pin passa da LOW a HIGH, anche solo per qualche microsecondo, il contatore aumenta di uno. Se piegando il cavo il numero di interruzioni nel Monitor seriale sale, quel cavo va dritto nel cestino. Sull'ESP32 il codice usa automaticamente il GPIO 4 e il LED della scheda (GPIO 2).
1// Jumper kablo test cihazı / jumper wire tester
2// Kablonun bir ucu TEST_PIN'e, diğer ucu GND'ye / one end of the wire to TEST_PIN, the other to GND
3#if defined(ESP32)
4const byte TEST_PIN = 4;             // ESP32: GPIO 4
5const byte LED_PIN = 2;              // DevKit kart LED'i / DevKit on-board LED
6#else
7const byte TEST_PIN = 2;             // Uno: kesme pini D2 (ya da D3) / interrupt pin D2 (or D3)
8const byte LED_PIN = LED_BUILTIN;    // Uno: D13
9#endif
10
11#ifndef IRAM_ATTR
12#define IRAM_ATTR                    // AVR'de boş; ESP32'de kesmeyi RAM'e alır / empty on AVR; keeps the ISR in RAM on ESP32
13#endif
14
15volatile unsigned long dropouts = 0; // temas kesilme sayısı / number of contact dropouts
16
17void IRAM_ATTR onDropout() {         // pin HIGH'a çıktı: temas koptu / pin went HIGH: contact lost
18  dropouts++;
19}
20
21void setup() {
22  pinMode(TEST_PIN, INPUT_PULLUP);   // kablo yokken HIGH, sağlam kabloda LOW / HIGH with no wire, LOW with a good wire
23  pinMode(LED_PIN, OUTPUT);
24  Serial.begin(9600);
25  attachInterrupt(digitalPinToInterrupt(TEST_PIN), onDropout, RISING);
26  Serial.println(F("Kabloyu bagla ve uclarini kipirdat / connect the wire and wiggle the ends"));
27}
28
29void loop() {
30  bool ok = (digitalRead(TEST_PIN) == LOW);   // LOW = kablo iletiyor / LOW = wire conducts
31  digitalWrite(LED_PIN, ok);
32
33  noInterrupts();                             // sayacı güvenle oku / read the counter safely
34  unsigned long n = dropouts;
35  interrupts();
36
37  Serial.print(ok ? F("SAGLAM / OK    ") : F("ACIK / OPEN    "));
38  Serial.print(F("kopma / dropouts: "));
39  Serial.println(n);
40  delay(250);
41}
Sul Raspberry Pi Pico la stessa prova si fa in MicroPython. Collega il cavo tra GP15 (pin fisico 20) e il GND vicino (pin fisico 18); con le versioni attuali di MicroPython, Pin("LED") accende il LED della scheda sia sulla Pico sia sulla Pico W. Prima di provare i cavi sospetti, collega GP15 a GND con un cavo che sai essere buono e verifica che compaia SAGLAM / OK: così sei sicuro che il montaggio funziona.
1from machine import Pin
2import time
3
4test = Pin(15, Pin.IN, Pin.PULL_UP)     # kablo GP15 (pin 20) ile GND (pin 18) arasında / wire between GP15 (pin 20) and GND (pin 18)
5led = Pin("LED", Pin.OUT)               # kart üzerindeki LED / on-board LED
6dropouts = 0
7
8def on_dropout(pin):                    # pin 1'e çıktı: temas koptu / pin went to 1: contact lost
9    global dropouts
10    dropouts += 1
11
12test.irq(trigger=Pin.IRQ_RISING, handler=on_dropout)
13
14while True:
15    ok = test.value() == 0              # 0 = kablo iletiyor / 0 = wire conducts
16    led.value(ok)
17    print("SAGLAM / OK" if ok else "ACIK / OPEN", "kopma / dropouts:", dropouts)
18    time.sleep(0.25)
Come fare da te i cavi Dupont
| Materiale | Descrizione |
|---|---|
| Pinza crimpatrice | Tipo SN-28B o PA-09 per terminali Dupont; una pinza universale non va bene |
| Terminali Dupont (maschio e femmina) | Passo 2,54 mm; di solito in buste da 100 |
| Gusci di plastica | Da 1, 2, 3… poli (1×N o 2×N); un guscio multipolare rende il connettore un pezzo unico |
| Cavo a trecciola | 26–28 AWG, meglio se in rame puro con isolante in silicone o PVC |
| Spelafili | Regolabile o automatico per cavi sottili |
- Taglia il cavo alla lunghezza che ti serve e spela 2–3 mm alle estremità; attorciglia un po' i fili perché non si aprano.
- Osserva il terminale: le alette piccole davanti stringono il rame nudo, quelle grandi dietro stringono l'isolante.
- Metti il terminale nella sede giusta della pinza con le alette verso l'alto e spingi il cavo finché il rame nudo è sotto le alette anteriori.
- Chiudi la pinza fino in fondo; in una buona crimpatura le alette avvolgono filo e isolante in modo rotondo.
- Tira piano il cavo: il terminale non deve muoversi. Se si muove, taglialo e rifallo.
- Infila il terminale nel guscio con la piccola linguetta rivolta verso la finestrella del guscio; deve agganciarsi con un clic.
Crimpare da te i cavi costa poco e ti permette di avere lunghezze precise e connettori multipolari; per esempio colleghi i quattro pin di un modulo sensore con un solo guscio 1×4 e diventa più difficile inserirlo al contrario. Un terminale femmina allentato spesso si può salvare: solleva con un ago la linguetta di plastica del guscio, sfila il terminale, stringi pochissimo la parte a molla con una pinzetta e rimettilo al suo posto. Per i circuiti definitivi, però, una saldatura è più affidabile di un jumper; vedi Circuiti definitivi su millefori.
Errori comuni e soluzioni
- Inserire il cavo nella fila sbagliata: sulla breadboard è facilissimo spostarsi di una fila; leggi lettere e numeri mentre colleghi e alla fine confronta ancora una volta il montaggio con lo schema.
- Forzare un terminale femmina su un pin spesso: i piedini dei morsetti o i pin da 1 mm allargano la molla per sempre; non usare terminali femmina su pin del genere.
- Cavi I2C e SPI lunghi: i jumper oltre i 30 cm raccolgono disturbi e rovinano le comunicazioni veloci; usa cavi corti per display e sensori I2C e, se serve, abbassa la velocità del bus.
- Dimenticare la massa comune: se usi due alimentatori separati senza unire i loro GND con un cavo, i segnali perdono senso; i dettagli sono in Massa comune.
- Scollegare tirando il filo: quando togli un jumper afferra il guscio di plastica, non il cavo; tirare il filo è la causa numero uno delle crimpature strappate.
- Rimettere nella scatola un cavo difettoso: taglia subito il cavo sospetto; ritrovarti con lo stesso guasto ti costerà ore.
I cavi jumper sono le vene del circuito: se scegli il tipo giusto, li tieni corti e ordinati e ogni tanto li provi scartando quelli stanchi, il tempo che passi a cercare guasti cala moltissimo. Con un buon set di cavi sul tavolo sei pronto per i tuoi primi circuiti. Nell'app BlueGrays trovi progetti per iniziare montati su breadboard, come il semaforo, il LED con pulsante, il misuratore di distanza e i primi passi con il Raspberry Pi Pico, con schemi che mostrano dove va ogni cavo e il codice passo passo.
Domande frequenti
A cosa servono i cavi jumper?
I cavi jumper servono a fare collegamenti provvisori tra breadboard, Arduino e moduli senza saldare. Grazie ai connettori Dupont a passo 2,54 mm si infilano e si sfilano dai pin, così puoi montare e modificare un circuito in pochi minuti.
Quando si usano i cavi jumper maschio-femmina?
Il maschio-femmina serve a collegare un modulo con pin maschio alla breadboard o ai connettori femmina di Arduino Uno. Per esempio infili il terminale femmina sui pin di un HC-SR04 o di un DHT11 e quello maschio nell'Arduino o nella breadboard.
Quanta corrente regge un cavo jumper?
Per i comuni cavi jumper da 26 AWG il limite pratico è di circa 1 A, per quelli da 28 AWG circa 0,5 A; quasi sempre a fissare il limite sono i contatti Dupont e non il filo. Per motori, strisce LED e pacchi batterie usa cavo più spesso e morsetti a vite.
Come capisco se un cavo jumper è difettoso?
Imposta il multimetro sulla continuità, misura da un capo all'altro e intanto piega il cavo subito dietro i connettori. Se il cicalino si interrompe o la resistenza salta, il cavo è difettoso; per scovare interruzioni brevissime puoi costruire un semplice tester con Arduino che usa un interrupt.
Cavi Dupont e cavi jumper sono la stessa cosa?
Nell'uso comune sì. Dupont è il nome del sistema di connettori a passo 2,54 mm alle estremità, e i cavi già pronti con questi connettori si chiamano indifferentemente cavi jumper o cavetti Dupont.
Quali cavi jumper comprare per la breadboard?
Per iniziare l'ideale è un nastro da 20 cm per ogni tipo (maschio-maschio, maschio-femmina e femmina-femmina) più una scatola di ponticelli rigidi. I ponticelli rigidi tengono ordinati i collegamenti sulla breadboard, mentre i cavi Dupont flessibili raggiungono schede e moduli.
Progetti da realizzare dopo questo articolo
Vedi tutti i progetti
Semaforo
Una copia in miniatura del semaforo che vedi ogni giorno per strada. Il rosso resta acceso due secondi, il giallo brilla per un attimo, il verde resta due secondi, poi si torna al rosso passando di…

Accendere un LED con un pulsante (Push)
Come un campanello: la luce resta accesa finché premi e si spegne quando lasci. L'Arduino ascolta il pulsante di continuo; mentre è premuto accende il LED, e appena togli il dito lo spegne.

Misurare l'intensità luminosa con LDR
Vuoi vedere quanto è luminosa la tua stanza sotto forma di numero? L'LDR, un piccolo componente sensibile alla luce, misura la luce ambiente e l'Arduino scrive il valore sullo schermo del computer…

HC-SR04 Misura della distanza (display seriale)
Il sensore HC-SR04 funziona come un pipistrello che trova la strada al buio: manda un suono che non puoi sentire, ne ascolta l'eco e misura quanto è lontano l'oggetto davanti a sé.

LED Lampeggiante con ESP32
Insegna l'uso di base delle uscite GPIO con l'ESP32. Otteniamo un effetto lampeggiante accendendo e spegnendo un LED dal pin digitale. Versione ESP32 del classico progetto blink su Arduino UNO; i comandi di base di blink nell'ambiente Arduino sono gli stessi, ma la disposizione dei pin e i livelli GPIO a 3,3 V dell'ESP32 sono diversi da quelli di Arduino UNO.

Semaforo ESP32
Simulazione di un vero semaforo con 3 LED rosso-giallo-verde. I tempi si avvicinano alla logica del traffico reale: rosso lungo, giallo corto, verde lungo. Classico esempio di controllo GPIO sequenziale.

Accensione di un LED esterno con Raspberry Pi Pico (breadboard)
Il passo successivo al LED integrato del Pico: collegare un LED esterno sulla breadboard e controllarlo dal pin GP14. Impari a usare qualsiasi pin GPIO del Pico come uscita, la polarità del LED (gamba lunga = anodo/+, gamba corta = catodo/–) e perché una resistenza di limitazione della corrente (220Ω) è indispensabile. Senza di essa nel LED passa troppa corrente e può bruciarsi.

Simulatore Semaforo Raspberry Pi Pico (3 LED Sequenziali)
Simuliamo un vero semaforo con LED rosso, giallo e verde. Verde 4 sec "vai", giallo 1,5 sec "preparati", rosso 3 sec "fermati" e rosso+giallo 1 sec "partenza" (pattern europeo). Impara la definizione di funzione, la logica della macchina a stati e la sincronizzazione multi-GPIO. Circuito semplice: 3 LED su GP11/GP12/GP13.