
Progetti che usano questo componente
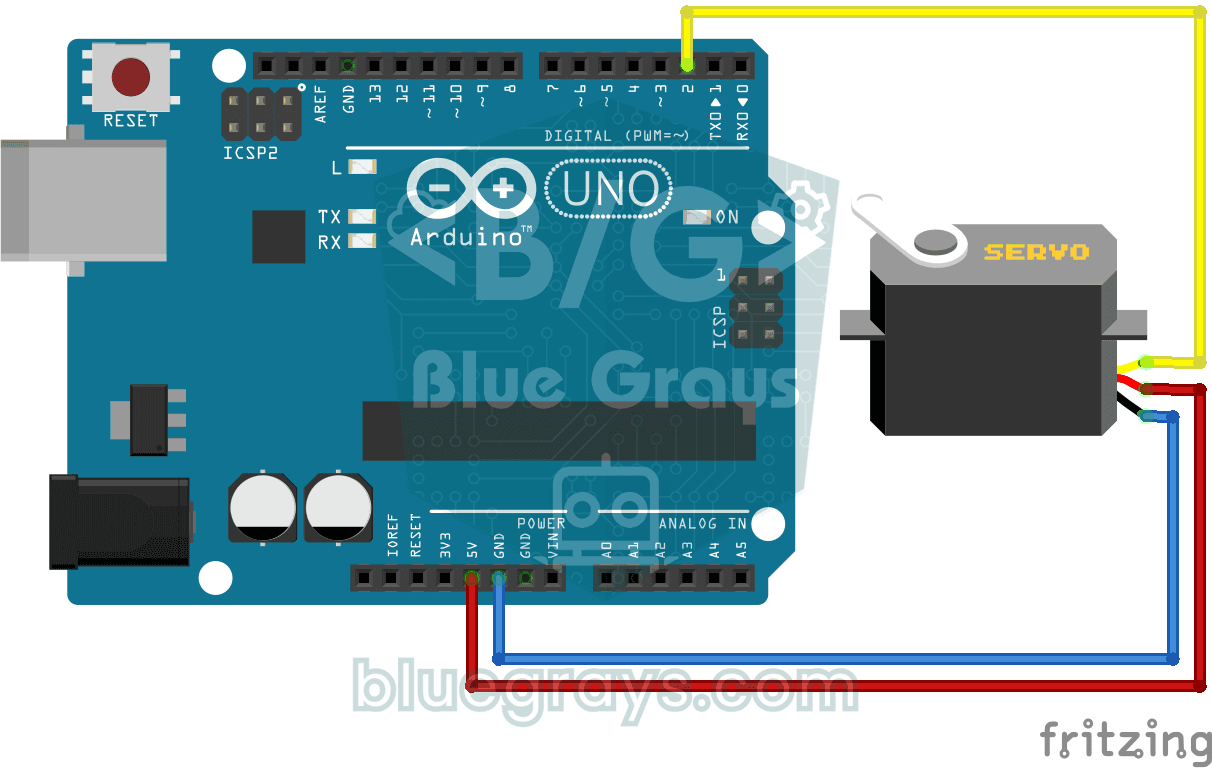
Utilizzo del servomotore
Progetto di base che posiziona il servomotore su angoli di 0°, 90° e 180° in sequenza. Insegna la libreria dei servo e la logica di controllo degli angoli.
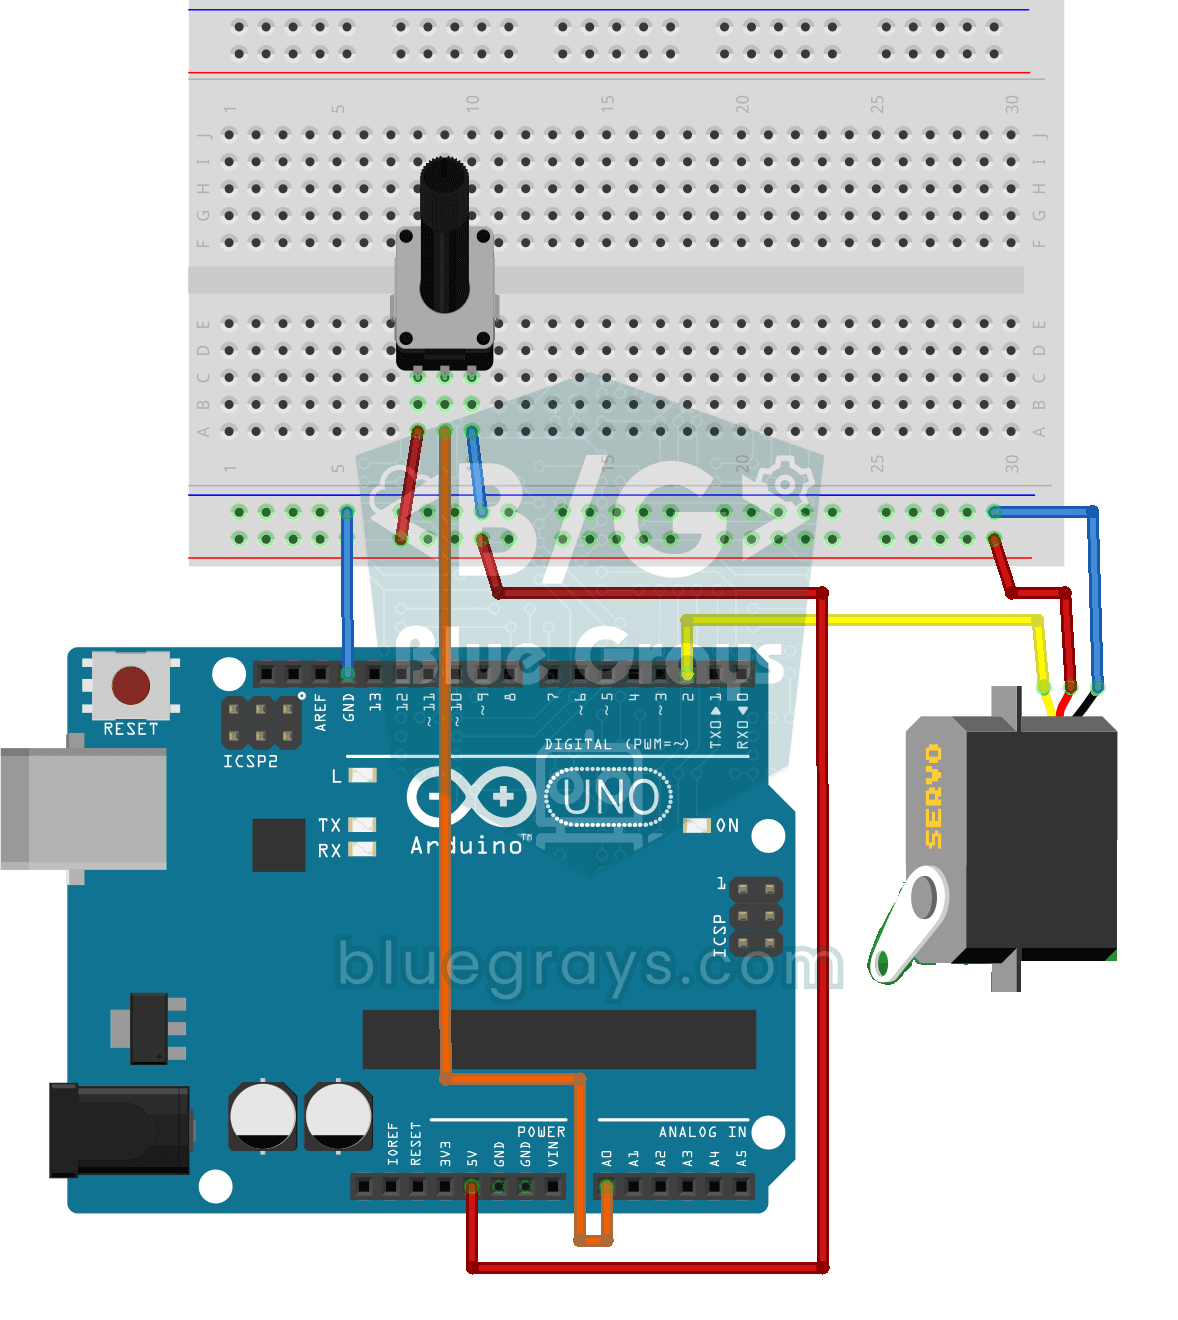
Funzionamento del servomotore con potenziometro
Progetto che controlla il servomotore in tempo reale convertendo il valore del potenziometro nell'intervallo 0-180°. insegna la funzione map() e l'integrazione analogico-servo.

Servocomando con joystick
Progetto di pan-tilt che controlla in modo indipendente due servomotori sugli assi X e Y con un modulo joystick. Insegna la logica dell'integrazione joystick-servo e l'inseguimento della posizione.
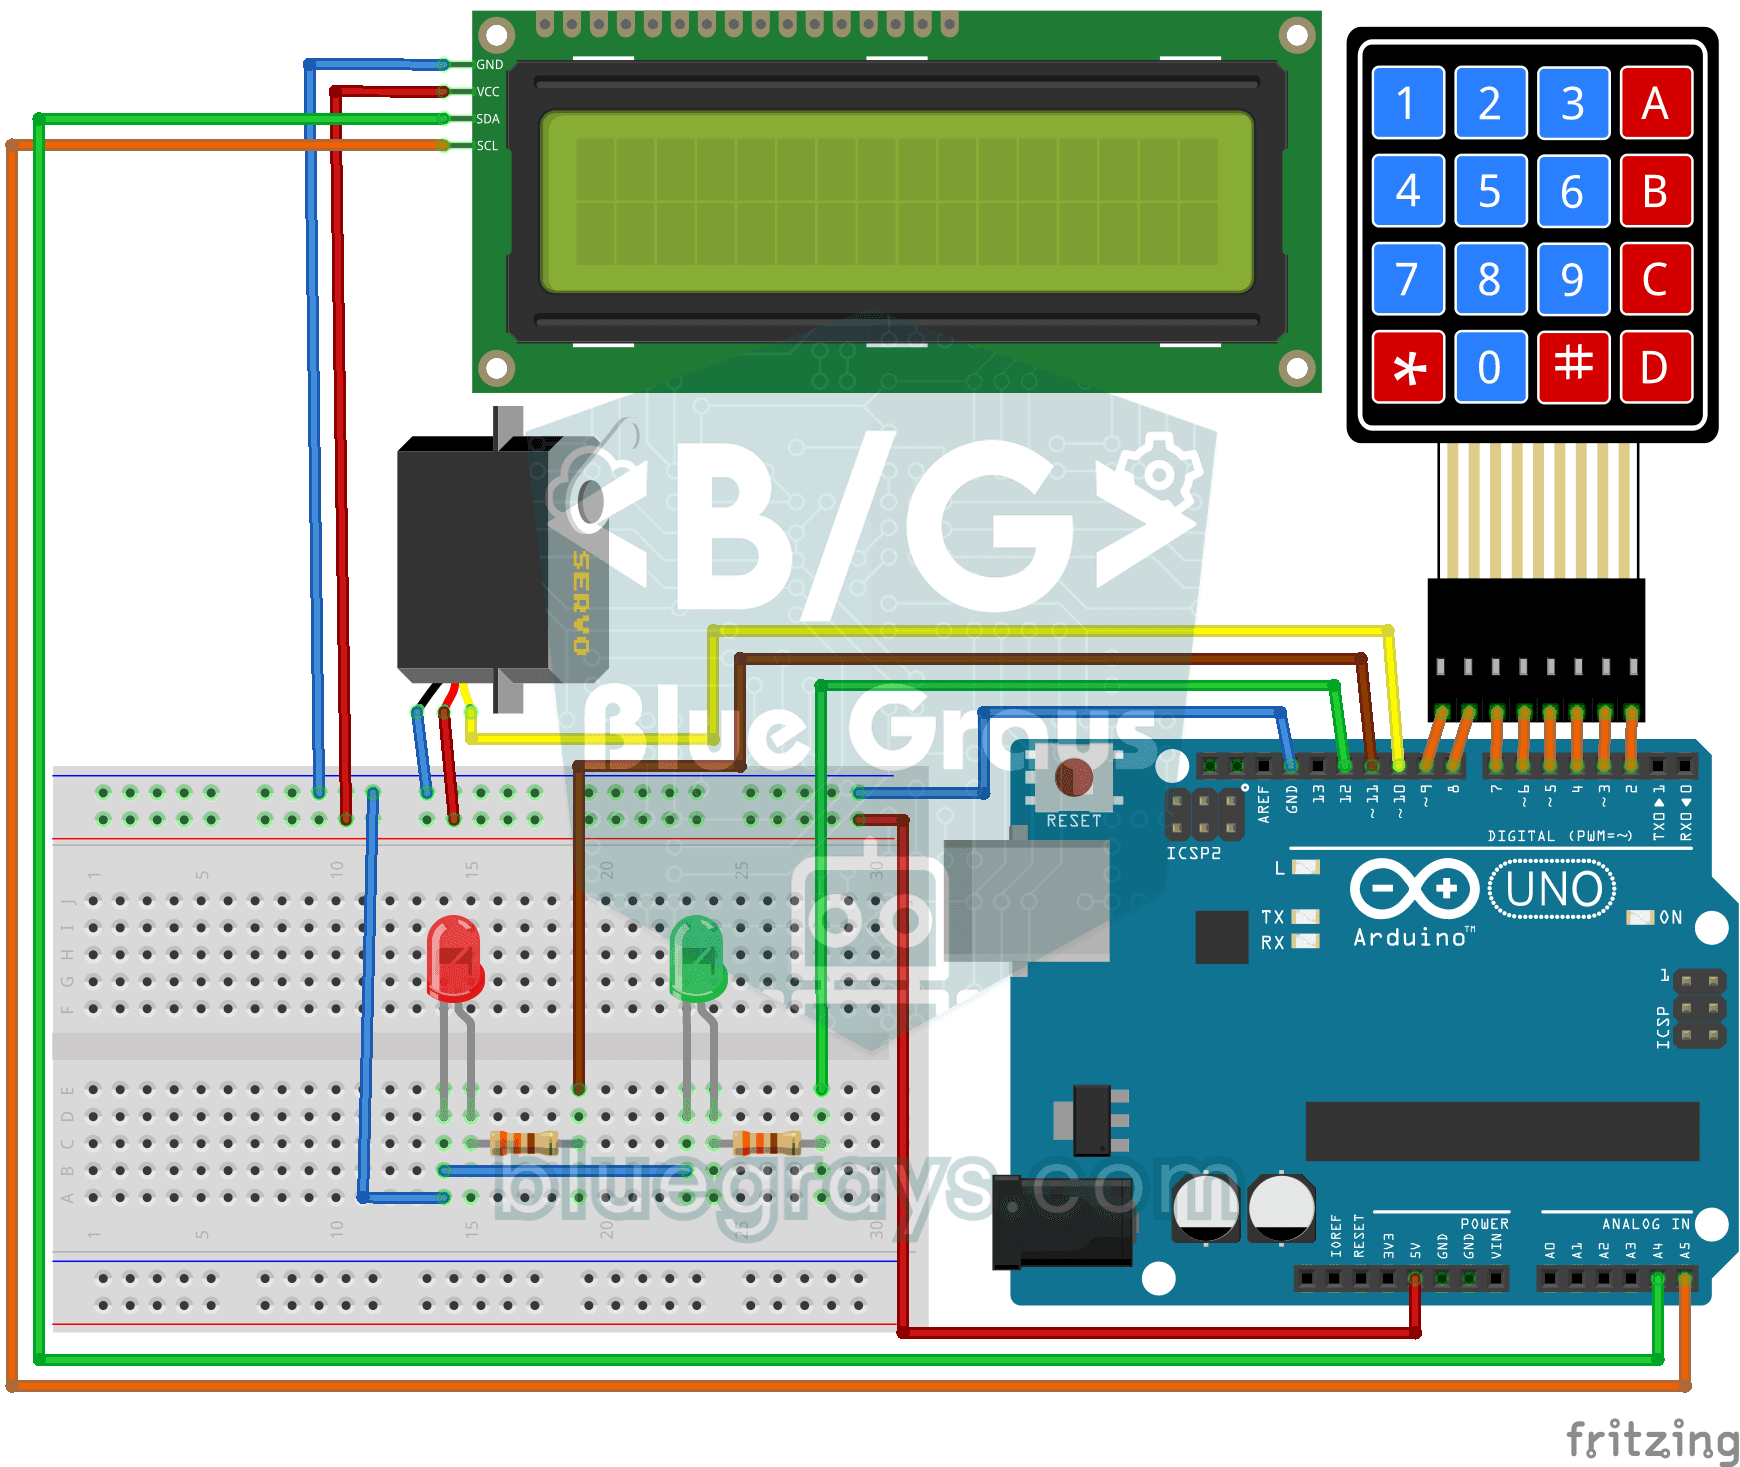
Tastiera 4x4 Display LCD Applicazione password
Progetto di sicurezza che apre la porta con un servo se è corretta l'immissione di una password con una tastiera 4x4 e accende un LED rosso se è errata. Insegna il confronto delle password e l'integra

Robot che evita gli ostacoli
Che ne dite di costruire un veicolo intelligente che trova la propria strada? L'Obstacle Avoiding Robot scruta costantemente l'ambiente circostante grazie al sensore a ultrasuoni posto davanti a lui.

Cassaforte elettronica intelligente
Smart Electronic Safe è un sistema di sicurezza protetto da password basato su Arduino. Attiva e disattiva il meccanismo di chiusura controllato dal servomotore con la password a 4 cifre inserita tram

SG90 Servocomando angolare con potenziometro
Controllo del servomotore (SG90) con il potenziometro L'obiettivo principale di questo progetto è controllare con precisione la posizione angolare di un servomotore in tempo reale utilizzando un'unità di ingresso analogica, il potenziometro. Il progetto è un esempio di ingegneria di base per comprendere la logica della conversione analogico-digitale (ADC) e la mappatura dei segnali. Logica di funzionamento: Lettura dei dati analogici: Quando l'utente ruota il potenziometro, un segnale di tensio

Servo Circle Choreography - Modelli animati con 32 servi
Un progetto di animazione visiva che utilizza 32 servomotori disposti in cerchio su un Arduino Mega. I servo sono gestiti in un unico array e collegati ai pin 22-53 del Mega per visualizzare quattro diverse sequenze di movimento: una vibrazione caotica in cui tutti i servo si muovono ad angoli casuali, uno sweep sincrono in cui si muovono tutti allo stesso tempo, un'onda che ruota dolcemente intorno a un cerchio e infine un ago di bussola che oscilla a destra e a sinistra. L'effetto onda vortico

Servomotore ESP32 (controllo tramite potenziometro)
In questo progetto controlliamo un servomotore SG90 tramite un potenziometro. Regoliamo l'angolo del servomotore mappando il valore analogico letto dal potenziometro su un intervallo compreso tra 0 e 180 gradi. Grazie alla libreria ESP32Servo, qualsiasi GPIO dell'ESP32 può generare un segnale PWM. Si tratta di un metodo di controllo fondamentale per bracci robotici, gimbal per telecamere e meccanismi di porte automatiche.

Serratura RFID ESP32 (RC522 + servomotore + OLED + cicalino + LED)
Realizziamo una serratura intelligente utilizzando un modulo RFID RC522 con ESP32, un servomotore SG90, un display OLED SSD1306, un cicalino attivo e 2 LED. Quando viene letta una tessera, il codice UID viene confrontato con l’elenco delle tessere autorizzate definito nel sistema: se autorizzata, il servomotore ruota sbloccando la serratura (LED verde + 2 brevi bip); dopo 5 secondi, la serratura si blocca automaticamente. In caso di tessera non autorizzata, si accende il LED rosso, viene emesso