
電池の直列接続と並列接続:電圧とArduino
直列にすると電圧が、並列にすると容量が増えます。単3、9 V、18650の例、電池ボックスの選び方、Arduino・ESP32・Picoに合った電池パックを紹介します。
電池を直列につなぐとは、1本の+端子を次の電池の−端子につないで、電圧を足し合わせることです。1.5 Vの単3電池4本を直列にすると6 Vになりますが、容量は1本分のままです。並列では+同士、−同士をそれぞれまとめてつなぎます。電圧は変わりませんが、容量と取り出せる電流が足し合わされます。Arduino、ESP32、Raspberry Pi Picoのプロジェクトをコンセントから離して持ち運べるようにしたいとき、どの電池を何本使い、どうつなぐかで、プロジェクトが何時間も動くか、数分で止まるかが決まります。
この記事では、直列接続と並列接続で電圧と容量がどう変わるかを式で確認します。単3電池、9 V電池、18650を使った実例、異なる電池を混ぜるとなぜ危険なのか、適切な電池ボックスの選び方、ボードに合った組み合わせの見つけ方をステップごとに解説します。最後に、Arduino、ESP32、Picoで分圧回路を使って電池残量を測る、すぐに使えるコードも紹介します。
電池の直列接続とは?どのように働くのか
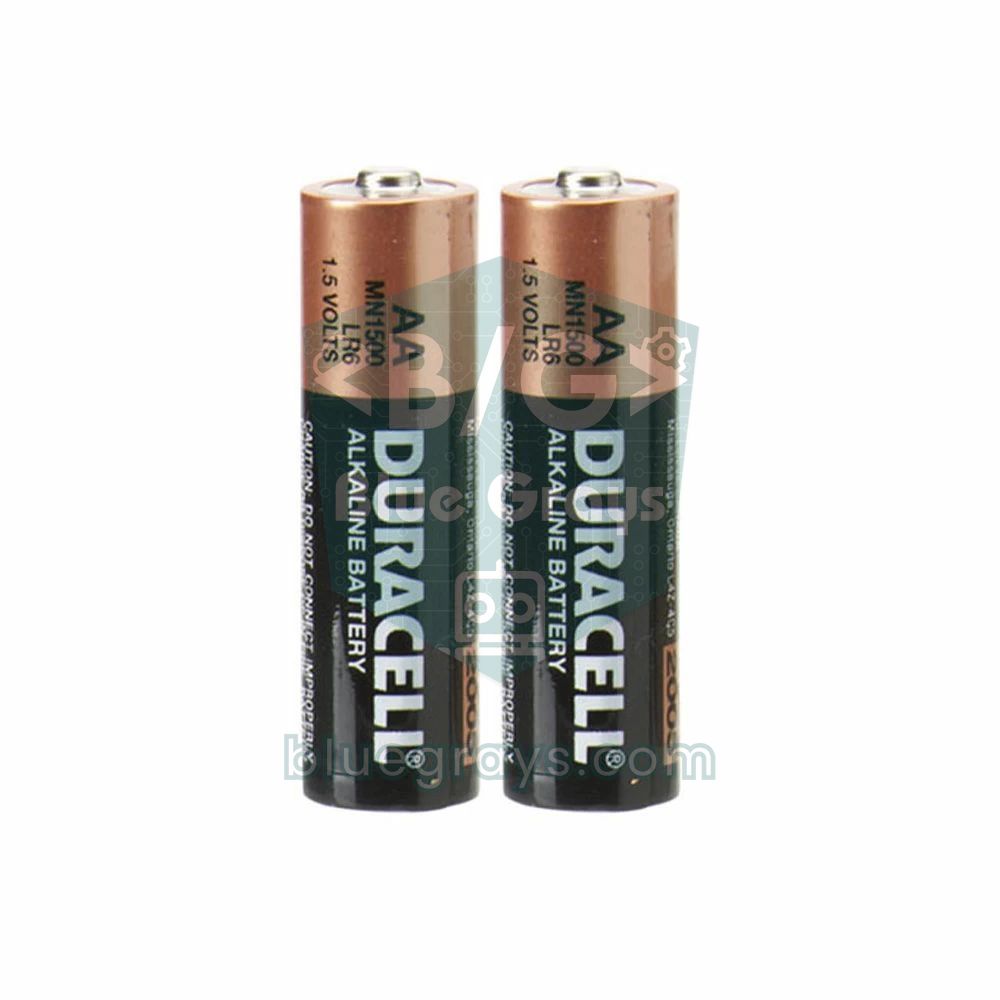
直列接続では、電池を鎖のように端から端へ並べます。1本目の+を2本目の−に、2本目の+を3本目の−につなぎ、空いた最初の−と最後の+がパックの両端になります。電流がすべての電池を順番に流れるので、どのセルにも同じ電流が流れ、電圧は足し合わされます:V_合計 = V1 + V2 + … + Vn。容量は足し合わされません。2500 mAhの電池4本を直列にしてもパックは2500 mAhのままです。すべてのセルが同じ電荷を同時に放電するからです。たとえば、アルカリの単3電池4本で4 × 1.5 = 6 V、18650セル2本で2 × 3.7 = 7.4 Vになります。電子工作では直列のセル数を「S」で表します。2Sは2セル直列、3Sは3セル直列という意味です。
並列接続:電圧は同じで容量が増える
並列接続では、すべての+端子を1点に、すべての−端子を別の1点にまとめます。電圧は1本分と同じですが、容量は足し合わされます:C_合計 = C1 + C2 + … + Cn。負荷電流が各セルに分担されるので、1本ごとの負担が軽くなり、パックが長持ちし、大きな電流も楽に供給できます。並列のセル数は「P」で表します。2S2Pは4セルで構成され、2つの直列グループを並列につないだパックで、2500 mAhの18650を使うと7.4 V・5000 mAhになります。パックが実際にどれだけのエネルギーを持っているかは、ワット時で確認します:E (Wh) = V × Ah。1.5 V・2.5 Ahの電池4本を直列(6 V × 2.5 Ah)にしても並列(1.5 V × 10 Ah)にしても、合計エネルギーは15 Whです。つなぎ方で変わるのはエネルギーではなく、そのエネルギーを供給する電圧と電流です。
| 特徴 | 直列 | 並列 | 直並列(2S2P) |
|---|---|---|---|
| 接続 | +を次の電池の−へ | +同士、−同士をまとめる | 2つの直列グループを並列に接続 |
| 電圧 | 足し合わされる(n × V) | 変わらない(V) | 2 × V |
| 容量(mAh) | 変わらない(C) | 足し合わされる(n × C) | 2 × C |
| 電流の供給能力 | 1セルと同じ | n倍になる | 2倍になる |
| 単3 × 4本(1.5 V、2500 mAh)の例 | 6 V、2500 mAh | 1.5 V、10,000 mAh | 3 V、5000 mAh |
| 合計エネルギー | 15 Wh | 15 Wh | 15 Wh |
電池の種類:単3、9 V、18650の比較
| 電池 | 公称電圧 | 満タン/空のときの電圧 | 一般的な容量 | 充電できる? |
|---|---|---|---|---|
| 単3アルカリ電池 | 1.5 V | 1.6 V / 0.9〜1.0 V | 2000〜2800 mAh | できない |
| 単3ニッケル水素電池 | 1.2 V | 1.4 V / 1.0 V | 1900〜2500 mAh | できる |
| 9 Vアルカリ電池 | 9 V | 9.5 V / 約6 V | 400〜550 mAh | できない |
| 9 Vニッケル水素電池 | 8.4 V | 約9.8 V / 7 V | 170〜300 mAh | できる |
| 18650リチウムイオン電池 | 3.6〜3.7 V | 4.2 V / 2.5〜3.0 V | 2000〜3500 mAh | できる(専用の充電回路が必要) |

すぐ使える例:どの組み合わせで何ボルトになる?
| 組み合わせ | 電圧 | 容量 | 向いている用途 |
|---|---|---|---|
| 単3 × 2本(直列) | 3 V(ニッケル水素:2.4 V) | 約2500 mAh | LED回路、シンプルな3 V回路 |
| 単3 × 3本(直列) | 4.5 V | 約2500 mAh | PicoのVSYS、Arduinoの5Vピン(電池が減ると弱くなる) |
| 単3ニッケル水素 × 4本(直列) | 4.8 V | 約2000 mAh | Arduinoの5Vピン、サーボモーター |
| 単3アルカリ × 4本(直列) | 6 V(新品時6.4 V) | 約2500 mAh | サーボモーターとDCモーター。Unoの5Vピンには直接つながない |
| 単3 × 6本(直列) | 9 V | 約2500 mAh | ArduinoのVINまたはDCジャック、L298Nのモーター用電源 |
| 9 V電池 × 1 | 9 V | 約500 mAh | 短時間のArduinoの実験、低電流の回路 |
| 1S 18650 | 3.7 V(満充電4.2 V) | 2000〜3500 mAh | ESP32(LDO経由)、PicoのVSYS |
| 2S 18650(直列) | 7.4 V(満充電8.4 V) | 2000〜3500 mAh | Arduino Uno / NanoのVIN、ロボットカー |
| 1S2P 18650 | 3.7 V | 4000〜7000 mAh | 長時間動かすESP32やPicoのプロジェクト |
異なる電池を混ぜる危険性
直列パックではすべてのセルに同じ電流が流れるので、いちばん弱いセルが最初に空になります。ほかのセルはまだ満タンなので、空になったセルにも電流を無理やり流し続け、そのセルは逆向きに充電されます(転極)。その結果、発熱やガスの発生が起こり、アルカリ電池では白い腐食性の液漏れが起きます。この液は電池ボックスのバネやボードの銅箔パターンを侵します。並列接続では危険の種類が違います。電圧の高いセルが、低いセルへ直接電流を流し込みます。電池の内部抵抗はとても小さい(18650で20〜50 mΩ程度)ため、2セル間のわずか0.3 Vの差でも数アンペアの制御されない電流が流れ、セルが発熱します。そのため、新しい電池と古い電池、アルカリとニッケル水素、2000 mAhと3000 mAhのセルを混ぜて使うと、容量を無駄にするうえ、安全上のリスクにもなります。
- 同じ化学組成:アルカリ、ニッケル水素、Li-ionのセルを同じパックに入れてはいけません。電圧も放電曲線も異なります。
- 同じメーカー・型番・容量:セルの内部抵抗をそろえます。容量の小さいセルは必ず先に空になります。
- 同じ使用期間と充電量:パックの電池はすべて同時に交換します。1本だけ新品にすると、パックのバランスが崩れます。
- Li-ionセルを並列にする前に電圧をそろえる:セル間の差を0.05 V未満にします。テスターで測り、必要ならセルを1本ずつ充電します。
- 直列のLi-ionパックには保護基板(BMS)を:2Sや3Sのパックは、過充電、過放電、ショートからセルを守るバランス機能付きの保護基板(BMS)と一緒に使います。
- ショート対策のヒューズ:大電流を流せるパックでは、+側のラインに小さなヒューズやポリスイッチ(自己復帰型ヒューズ)を入れると、火災のリスクを大きく減らせます。
電池ボックスの選び方
- 本数で電圧が決まる:市販の単3・単4電池ボックスは、ほぼ必ず内部で直列に配線されています。必要な電圧に合わせて本数を選びます。
- スイッチ付き・ふた付きのモデル:オン・オフのスイッチがあれば、電池を外さずに回路を切れます。ふた付きのボックスなら、動くロボットで電池が飛び出すのを防げます。
- 18650用ボックスの配線を確認:2本用の18650ボックスには、直列(7.4 V)のものと並列(3.7 V)のものがあります。セルを入れたら、回路につなぐ前に出力線をテスターで測ってください。
- 電流容量:安いボックスのバネや細い線は、数百ミリアンペアで目に見える電圧降下を起こします。DCモーターを使うロボットには、太い線としっかりしたバネのボックスを選びます。
- 9 V電池用のスナップ:9 V電池は、スナップ端子と必要に応じてDCジャック用アダプターを使い、Arduinoの電源入力につなぎます。スナップのむき出しの端子同士が触れると、電池がショートします。
- 保護回路付きセルの長さ:保護回路付きの18650セルは67〜70 mmになることがあり、短いボックスには入らない場合があります。購入前に、ボックスが対応する長さを確認してください。
Arduino、ESP32、Picoに合った組み合わせ
| ボード | 電源入力 | 対応する範囲 | おすすめの電池 |
|---|---|---|---|
| Arduino Uno / Nano | VINピンまたはDCジャック(Uno) | 7〜12 V推奨 | 2S 18650(7.4 V)または単3 × 6本(9 V) |
| Arduino Uno / Nano | 5Vピン | 安定化された5 V(最大5.5 V) | 単3ニッケル水素 × 4本(4.8 V)またはレギュレーター付きのパック |
| ESP32開発ボード | 5V / VINピン | 5 V(ボード上の3.3 Vレギュレーターへ) | 1S 18650+5 V昇圧コンバーター、または単3ニッケル水素 × 4本 |
| ESP32開発ボード | 3V3ピン | 3.0〜3.6 V | 1S 18650+低ドロップアウト(LDO)の3.3 Vレギュレーター |
| Raspberry Pi Pico | VSYSピン | 1.8〜5.5 V | 1S 18650、単3アルカリ × 3本、または単3ニッケル水素 × 3本 |
電池がどのくらい持つかは、次の式でおおよそ見積もれます:時間(h) = 容量(mAh) / 平均電流(mA) × 0.8。0.8という係数は、レギュレーターの損失、温度、電池を完全には使い切れないことに対する余裕です。Arduino Uno単体の消費電流は約45〜50 mAで、センサーやLEDをいくつかつなぐと60 mAに達します。2500 mAhの2S 18650パックなら、2500 / 60 × 0.8 ≈ 33時間動きます。同じ回路を500 mAhの9 V電池で動かすと、わずか500 / 60 × 0.8 ≈ 6.5時間です。しかも9 V電池は負荷がかかると電圧がすぐに下がるので、実際の時間はさらに短くなります。Wi-FiをオンにしたESP32は平均80〜120 mA、短いピークでは最大250 mAを消費します。そのため、ESP32のプロジェクトでは18650や1S2Pパックをディープスリープと組み合わせて使うと、数日、さらには数週間動かせます。手計算が面倒なら、電池寿命計算ツールを使えます。
電池の電圧を測る:分圧回路の接続
電池の残量を知るいちばん簡単な方法は、電圧を測ることです。しかし、2Sパックの8.4 VはArduinoのアナログ入力が扱える5 Vより高く、1Sセルの4.2 VはESP32やPicoの上限3.3 Vより高くなります。そこで、2本の抵抗で分圧回路を作ります:V_出力 = V_電池 × R2 / (R1 + R2)。同じ値の抵抗2本なら電圧はちょうど半分になり、8.4 Vは4.2 V、4.2 Vは2.1 Vになります。分圧回路には常に電流が流れるので、電池を長持ちさせるためにESP32とPicoでは100 kΩの抵抗を使います。UnoではADCを安定して読み取るために10 kΩで十分で、8.4 Vのときの消費はわずか0.42 mAです。自分のパックに合わせた値は、分圧計算ツールで調整できます。
| 接続 | Arduino Uno(2S 18650) | ESP32(1S 18650) | Raspberry Pi Pico(1S 18650) |
|---|---|---|---|
| 電池の+(プラス) | R1の上端とVIN | R1の上端とLDOの入力 | R1の上端とVSYS |
| R1 – R2の中点 | A0 | GPIO 34 | GP26(ADC0) |
| R2の下端 | GND | GND | GND |
| 電池の−(マイナス) | GND | GND | GND |
| 抵抗値 | R1 = R2 = 10 kΩ | R1 = R2 = 100 kΩ | R1 = R2 = 100 kΩ |
| ピンにかかる最大電圧 | 4.2 V | 2.1 V | 2.1 V |
Arduinoで作る電池残量インジケーター
- 2本の18650セルを直列配線の2本用ボックスに入れ、出力が7.4〜8.4 Vであることをテスターで確認します。
- ボックスの+線をUnoのVINピン(またはDCジャック用アダプター)に、−線をGNDにつなぎます。
- 電池の+からGNDへ、10 kΩの抵抗2本を直列につなぎ、2本の抵抗の接続点をA0につなぎます。
- 電池残量低下の警告には、ボード上の内蔵LED(13番ピン)を使います。追加の部品は不要です。
- コードを書き込み、シリアルモニタを9600ボーで開いて、画面の電圧をテスターの表示と比べます。
1const int BAT_PIN = A0;          // bölücü orta noktası / divider midpoint
2const int LED_PIN = 13;          // düşük pil uyarısı / low battery warning
3const float R1 = 10000.0;        // üst direnç / top resistor
4const float R2 = 10000.0;        // alt direnç / bottom resistor
5const float VREF = 5.0;          // ADC referansı / ADC reference
6const float V_EMPTY = 6.4;       // 2S boş (2 x 3,2 V) / 2S empty
7const float V_FULL = 8.4;        // 2S dolu (2 x 4,2 V) / 2S full
8const float V_LOW = 6.8;         // uyarı eşiği / warning threshold
9
10void setup() {
11  Serial.begin(9600);
12  pinMode(LED_PIN, OUTPUT);
13}
14
15void loop() {
16  long sum = 0;
17  for (int i = 0; i < 16; i++) {          // 16 ölçümün ortalaması / average of 16 samples
18    sum += analogRead(BAT_PIN);
19    delay(2);
20  }
21  float raw = sum / 16.0;
22  float vPin = raw * VREF / 1023.0;        // pindeki gerilim / voltage at the pin
23  float vBat = vPin * (R1 + R2) / R2;      // pil gerilimi / battery voltage
24  int pct = (int)((vBat - V_EMPTY) / (V_FULL - V_EMPTY) * 100.0);
25  pct = constrain(pct, 0, 100);            // 0-100 aralığında tut / keep within 0-100
26
27  Serial.print(F("Pil / Battery: "));
28  Serial.print(vBat, 2);
29  Serial.print(F(" V  %"));
30  Serial.println(pct);
31
32  digitalWrite(LED_PIN, vBat < V_LOW ? HIGH : LOW);   // pil zayıfsa LED yanar / LED on when battery is low
33  delay(1000);
34}
ノイズを減らすため、コードはA0から16回読み取って平均します。生の値は0〜1023の範囲で、5 Vの基準電圧を掛けて1023で割るとピンの電圧になり、さらに分圧比 (R1 + R2) / R2 = 2 を掛けると電池の電圧になります。パーセントの計算では、6.4 V(1セルあたり3.2 V)を空、8.4 Vを満タンとしています。Li-ionの放電曲線は直線ではないので、このパーセントは大まかな目安です。セルはほとんどの時間を3.6〜3.9 Vで過ごし、最後に急に下がります。電圧が6.8 Vを下回ると内蔵LEDが点灯し、充電のタイミングを知らせます。測定はボードの5 Vラインを基準にしているので、USB給電時に4.8 Vのようにラインの電圧が低いと、読み取り値が数パーセントずれることがあります。より正確にしたい場合は、VREF定数を5Vピンで実測した値に書き換えてください。
ESP32とRaspberry Pi Picoで電池を測る
18650セル1本は、ESP32とPicoにとって最も実用的な電源です。ESP32では、分圧回路の中点をGPIO 34につなぎます。このピンはADC1のチャンネルにあり、Wi-Fiがオンでも読み取れます(ADC2のピンはWi-Fiと競合します)。Arduinoコアのバージョン2.xと3.xにあるanalogReadMilliVolts()関数は、ボードの工場キャリブレーションを使ってミリボルトを直接返すので、ESP32のADCの非線形な特性に悩まされずに済みます。Picoでは、セルをVSYSピンに直接つなげます。ボード上の昇降圧(バックブースト)コンバーターが1.8〜5.5 Vの入力を3.3 Vに変換するからです。分圧回路の出力はGP26につなぎます。MicroPythonではread_u16()が0〜65535の値を返します。標準のPicoでは、VSYS/3が内部ですでにGP29につながっていて、外付けの抵抗なしでADC(29)で読み取れます。Pico Wではこのピンが無線チップと共用されているので、外付けの分圧回路のほうが安全です。
1const int BAT_PIN = 34;          // bölücü orta noktası (ADC1) / divider midpoint (ADC1)
2const float DIVIDER = 2.0;       // (R1 + R2) / R2, 100k + 100k
3const float V_EMPTY = 3.2;       // boş hücre / empty cell
4const float V_FULL = 4.2;        // dolu hücre / full cell
5
6void setup() {
7  Serial.begin(115200);
8  analogReadResolution(12);      // 12 bit çözünürlük / 12-bit resolution
9}
10
11void loop() {
12  uint32_t sum = 0;
13  for (int i = 0; i < 16; i++) {
14    sum += analogReadMilliVolts(BAT_PIN);   // kalibre mV / calibrated mV
15    delay(2);
16  }
17  float vBat = (sum / 16.0) / 1000.0 * DIVIDER;   // pil gerilimi / battery voltage
18  int pct = (int)((vBat - V_EMPTY) / (V_FULL - V_EMPTY) * 100.0);
19  pct = constrain(pct, 0, 100);
20  Serial.printf("Pil / Battery: %.2f V  %%%d\n", vBat, pct);
21  delay(2000);
22}1from machine import ADC
2import time
3
4adc = ADC(26) # GP26 = ADC0, bölücü orta noktası / divider midpoint
5DIVIDER = 2.0 # 100k + 100k bölücü / 100k + 100k divider
6V_EMPTY = 3.2 # boş hücre / empty cell
7V_FULL = 4.2 # dolu hücre / full cell
8
9while True:
10 total = 0
11 for _ in range(16): # 16 ölçümün ortalaması / average of 16 samples
12 total += adc.read_u16()
13 time.sleep_ms(2)
14 v_bat = total / 16 * 3.3 / 65535 * DIVIDER # pil gerilimi / battery voltage
15 pct = (v_bat - V_EMPTY) / (V_FULL - V_EMPTY) * 100
16 pct = max(0, min(100, pct)) # 0-100 aralığında tut / keep within 0-100
17 print("Pil / Battery: {:.2f} V %{:.0f}".format(v_bat, pct))
18 time.sleep(2)電池で動くプロジェクトのアイデア
- ロボットカー:2S 18650パックで、Arduinoとモータードライバの両方に電源を供給します。詳しくはArduinoロボットカーの作り方の記事を参照してください。
- 電池チェッカー:分圧回路とLCDで、電池の残量を表示する測定器を作ります。Arduinoで電圧計を作るの記事がよい出発点です。
- 長持ちするセンサーステーション:18650 1本で動くESP32なら、測定してディープスリープに入るのを繰り返し、数週間データを送り続けられます。
- 充電式の懐中電灯や常夜灯:1S 18650、TP4056充電モジュール、数個のLEDで、USBで充電できる携帯ライトを作ります。
- 持ち運べるPicoゲーム機:単3 × 3本でVSYSから給電するPicoに、小さなディスプレイとボタンをいくつか付ければ、ポケットサイズのゲーム機になります。
- 電池残量低下アラーム:パックの電圧がしきい値を下回るとブザーを鳴らす小さな警告回路は、充電式電池を過放電から守る最も安上がりな方法です。
よくある間違いと対処法
| 症状 | 考えられる原因 | 対処法 |
|---|---|---|
| Arduinoがリセットを繰り返す | 9 V電池ではモーターやサーボの電流をまかなえない | モーターを別のパックにつなぎ、2S 18650か単3 × 6本を使い、GND同士をつなぐ |
| パックの電圧が期待の半分しかない | ボックスが並列配線になっている、または電池が1本逆向きに入っている | 電池の向きを1本ずつ確認し、出力をテスターで測る |
| 電池の1本が熱くなる、または液漏れする | 古い電池と新しい電池、または種類の違う電池が混ざっている | パックの電池をすべて同じ種類の新品に交換する |
| Unoのレギュレーターがとても熱くなる | VINに12 Vを超える電圧をかけている(例:9 V電池2本の直列=18 V) | 7〜12 Vの範囲に収めるか、外付けの降圧コンバーターを使う |
| ESP32がWi-Fi接続中に落ちる | 電池が弱いか線が細く、250 mAのピークで電圧が落ち込む | 太い線と満充電のセルを使い、3V3ラインに470 µFのコンデンサを追加する |
| 電池の測定値がふらつく | 抵抗値の大きい分圧回路と電気的なノイズ | 平均を取り、ADCピンとGNDの間に100 nFのコンデンサを入れる |
| PicoにUSBをつなぐと電池が熱くなる | 電池とVSYSの間に保護がなく、USBの電圧が電池に電流を流し込んでいる | 電池とVSYSの間にショットキーダイオードを入れる |
まとめると、電圧が必要なら直列、動作時間と電流が必要なら並列につなぎます。両方が必要なら2S2Pのような直並列のパックを作り、必ず同じ種類で同じ使用期間の電池を使ってください。ほとんどのプロジェクトでは、Arduinoには2S 18650、ESP32とPicoには18650 1本か単3 × 3本が、最もバランスのよい選択です。ボードへの電源の供給方法について詳しくは、Arduinoの電源の取り方の記事をご覧ください。BlueGraysアプリには、LED回路からロボットカー、電池を節約するESP32のプロジェクトまで、たくさんのプロジェクトが回路図とコードつきでステップごとにまとまっているので、新しい電池パックをすぐにプロジェクトで試せます。
よくある質問
電池を直列につなぐとどうなりますか?
直列接続では電池の電圧が足し合わされ、容量は1本分のままです。たとえば、1.5 V・2500 mAhの単3電池4本を直列にすると、6 V・2500 mAhのパックになります。どの電池にも同じ電流が流れるので、電池は同じ種類で同じ充電量である必要があります。
電池を並列につなぐと電圧は上がりますか?
いいえ、並列接続では電圧は1本分と同じです。増えるのは容量と取り出せる電流で、3.7 V・3000 mAhの18650を2本並列にすると3.7 V・6000 mAhになります。Li-ionセルを並列にする前には、電圧をそろえる必要があります。
Arduinoは9 V電池でどのくらい動きますか?
一般的なアルカリの9 V電池の容量は約500 mAhで、単体で45〜50 mAを消費するArduino Unoを最大でも6〜8時間しか動かせません。センサーやLED、モーターを追加すると、数時間に縮みます。長時間動かすプロジェクトには、2S 18650や単3 × 6本のパックのほうがずっとよい結果になります。
古い電池と新しい電池を一緒に使ってもいいですか?
使うべきではありません。直列接続では、弱っている古い電池が先に空になり、ほかの電池によって逆向きに充電されるため、発熱や液漏れの原因になります。パックの電池は必ずすべて同時に、同じメーカー・同じ種類の新品に交換してください。
Arduinoを単3電池4本で動かせますか?
アルカリの単3電池4本は新品時に6.4 Vになり、5Vピンには高すぎ、VIN入力には低すぎるので適切ではありません。充電式のニッケル水素電池4本なら4.8 Vなので、5Vピンにつなげます。VINやDCジャックを使うなら、単3 × 6本(9 V)か2S 18650(7.4 V)を選んでください。
直列にした18650はどうやって充電しますか?
18650 2本直列の2Sパックは、8.4 Vの2S用充電器と、セルのバランスを取る保護基板(BMS)で充電します。TP4056のような1セル用モジュールは4.2 Vまでしか充電できないので、2Sパックには使えません。代わりに、セルをボックスから取り出して1本ずつ充電する方法もあります。
この記事を読んだ後に作れるプロジェクト
全プロジェクトを見る
LEDの点滅
電子工作の第一歩は、1個のLEDを点けたり消したりすることです。Arduinoで短い間隔で点灯と消灯を繰り返すと、LEDが素早く点滅します。ボードが光を制御する仕組みを最もシンプルな形で確かめ、これから取り組むプロジェクトの基礎を身につけます。

信号機
毎日道路で見かける信号機の小さな模型です。赤が2秒点灯し、黄が一瞬点灯した後、緑が2秒点灯します。その後、再び黄を経て赤に戻り、この動作を繰り返します。3個のLEDを順番に点けたり消したりしながら、タイミングの組み立て方を学びます。

ESP32でLEDを点滅
ESP32のGPIO出力の基本を学びます。デジタルピンからLEDを点灯・消灯させて、点滅させます。Arduino UNOの定番のLED点滅プロジェクトのESP32版です。Arduino環境で使う基本的な点滅コマンドは同じですが、ESP32のピン配置と3.3 VのGPIO電圧レベルはArduino UNOとは異なります。

Raspberry Pi Picoの内蔵LEDを点滅(PicoとPico W)
Raspberry Pi Picoシリーズの最初のプロジェクトです!ボード上の緑色LEDを点滅させて動作を確認する、定番の「Hello World」に相当する実験です。外付け部品は不要で、PicoとUSBケーブルだけで始められます。コードはMicroPython(Raspberry Pi Foundationが公式にサポートする言語)で書きます。Thonny IDEでmachine.Pinクラス、Pin.OUTモード、led.on()/off()メソッド、time.sleep()を学びます。シリアル(REPL)出力で、切り替わる様子をリアルタイムに確認できます。

LCDディスプレイ付きデジタル電圧計
自作の測定器で、電池や電源アダプターが出力する電圧を調べます。2つの抵抗で作る分圧回路が、高い電圧をボードで読み取れるレベルまで下げます。Arduinoが元の電圧を計算し、2行のLCDディスプレイにボルト単位で表示します。この回路では約55ボルトまでの直流電圧を測定できます。コンセントの商用電源には絶対に接続しないでください。

L298Nで作るBluetooth操作の車
スマートフォンをリモコンにして、自作のロボットカーを操作できます。ArduinoはBluetoothモジュールを通じてスマートフォンのリモコンアプリから指令を受け取り、モータードライバーで車輪を回します。前進、後退、左右や斜めへの移動ができ、速度もスマートフォンから調整できます。停止ボタンを押すと、短いブレーキ動作でモーターがすぐに止まります。

障害物回避ロボット
自分で進む道を見つける、賢い車を作ってみませんか?障害物回避ロボットは、前面の超音波センサーで周囲を常に調べます。障害物を見つけると停止し、サーボモーターで左右を確認して、最も障害物の少ない方向を選んで進みます。自動運転の基礎を学ぶのにぴったりの入門プロジェクトです。

ESP32のディープスリープで節電(OLED + RTC RAMカウンター)
ESP32のディープスリープモードは、CPUとほとんどの周辺機器を停止し、消費電流を約10 µAまで抑えます。電池で動くIoT機器に欠かせない機能です。このプロジェクトでは、タイマー(15秒)、外部ピン(EXT0、ボタンはGPIO 33)、タッチ(T0/GPIO 4)の3種類の復帰方法を使います。RTC_DATA_ATTRを付けた変数はディープスリープ中も保持され、起動回数、タイマーによる復帰回数、ボタンによる復帰回数を継続して記録できます。復帰するたびにSSD1306 OLEDディスプレイに復帰理由と回数を表示します。