
Een LM2596 buck converter instellen op 5 V of 3,3 V
Een LM2596 buck converter instellen: stel 5 V of 3,3 V in met de trimpot en een multimeter, voed Arduino en servo's vanaf 12 V, plus warmte, stroom en de 7805.
Een LM2596 instellen betekent dat je de module van stroom voorziet en aan de messing schroef van de blauwe trimpot draait terwijl je de uitgang met een multimeter meet, tot je de gewenste spanning ziet, bijvoorbeeld 5 V of 3,3 V. De LM2596 step-down-module (buck) is een goedkope en veelgebruikte spanningsregelaar die een 12 V-adapter, een autoaccu of een 2S-liion-pack efficiënt omzet in een lagere spanning voor Arduino, ESP32, servo's en ledstrips. Hij neemt 4,5–40 V op, brengt die omlaag naar een waarde tussen ongeveer 1,25 V en 35 V en kan tot 3 A leveren. De gouden regel past in één zin: stel de uitgang altijd in en meet hem voordat je een belasting aansluit.
In deze gids leer je hoe een buck converter werkt, wat de pins en onderdelen van de module zijn, hoe je stap voor stap 5 V en 3,3 V instelt met de trimpot en een multimeter, en de formule Vout = 1,23 × (1 + R2 / R1) die de uitgang bepaalt. Daarna kijken we naar Arduino en servo's voeden vanaf 12 V, stroomlimiet en warmte, rendement en het verschil met een 7805, en veelgemaakte fouten (omgekeerde polariteit, spanningsval onder belasting), voordat we doorgaan naar code die de uitgang meet met Arduino, ESP32 en Raspberry Pi Pico.
Wat is de LM2596 en hoe werkt hij?
De LM2596 is een schakelende step-down-regelaar-ic, oorspronkelijk ontwikkeld door National Semiconductor en tegenwoordig gemaakt door Texas Instruments. Lineaire regelaars zoals de 7805 werken overtollige spanning weg door die in warmte om te zetten; de LM2596 schakelt in plaats daarvan zijn interne vermogenstransistor ongeveer 150.000 keer per seconde (150 kHz) aan en uit. Terwijl de transistor aan staat, loopt er stroom door de spoel naar de belasting en slaat de spoel energie op in zijn magnetisch veld; als de transistor uitgaat, blijft de spoel die energie via een schottkydiode aan de belasting leveren. De uitgangscondensator egaliseert deze pulsen. Het deel van de tijd dat de transistor aan staat heet de duty cycle, ongeveer D ≈ Vout / Vin: om 5 V uit 12 V te halen, staat de schakelaar ongeveer 42% van de tijd aan.
Omdat er geen energie wordt weggebrand, ligt het rendement rond 80–90% en is de stroom die de ingang opneemt lager dan de stroom die de uitgang levert: een module die 2 A levert bij 5 V uit 12 V neemt maar ongeveer 1 A op uit de ingang. De FB-pin (feedback) houdt de uitgangsspanning stabiel. De chip vergelijkt de spanning op FB met zijn interne referentie van 1,23 V en past de duty cycle daarop aan. Op de kant-en-klare module is één tak van de spanningsdeler die de FB-pin voedt een meerslagen-trimpot; door aan de schroef te draaien verandert de deelverhouding en dus de uitgangsspanning. Er bestaan ook versies van de LM2596 met vaste 3,3 V, 5 V en 12 V, maar in de Arduino-wereld is de blauwe module met de instelbare (ADJ) versie het gangbaarst.
| Eigenschap | LM2596-chip (datasheet) | Kant-en-klare module (typisch) |
|---|---|---|
| Ingangsspanning | 4,5–40 V (absoluut maximum 45 V) | 4,5–40 V; minstens 1,5–2 V boven de uitgang |
| Uitgangsspanning | ADJ: 1,23–37 V; vast: 3,3 / 5 / 12 V | Ongeveer 1,25–35 V met de trimpot |
| Uitgangsstroom | 3 A | Ongeveer 2 A continu zonder koelplaat, 3 A met koelplaat |
| Schakelfrequentie | 150 kHz (127–173 kHz) | 150 kHz |
| Feedbackreferentie | 1,23 V | 1,23 V |
| Rendement | 73–90% (afhankelijk van spanning en stroom) | Meestal 80–88% voor 12 V → 5 V |
| Ruststroom | Typ. 5 mA, max. 10 mA; 80 µA als hij via ON/OFF is uitgeschakeld | 5–10 mA + voedingsled (indien aanwezig) |
| Stroomlimiet | Typ. 4,5 A piek (3,6–6,9 A) | Niet instelbaar (alleen CC/CV-versies hebben een instelling) |
| Beveiliging | Stroombegrenzing en thermische uitschakeling | Geen beveiliging tegen omgekeerde polariteit |
Pins en onderdelen op de module
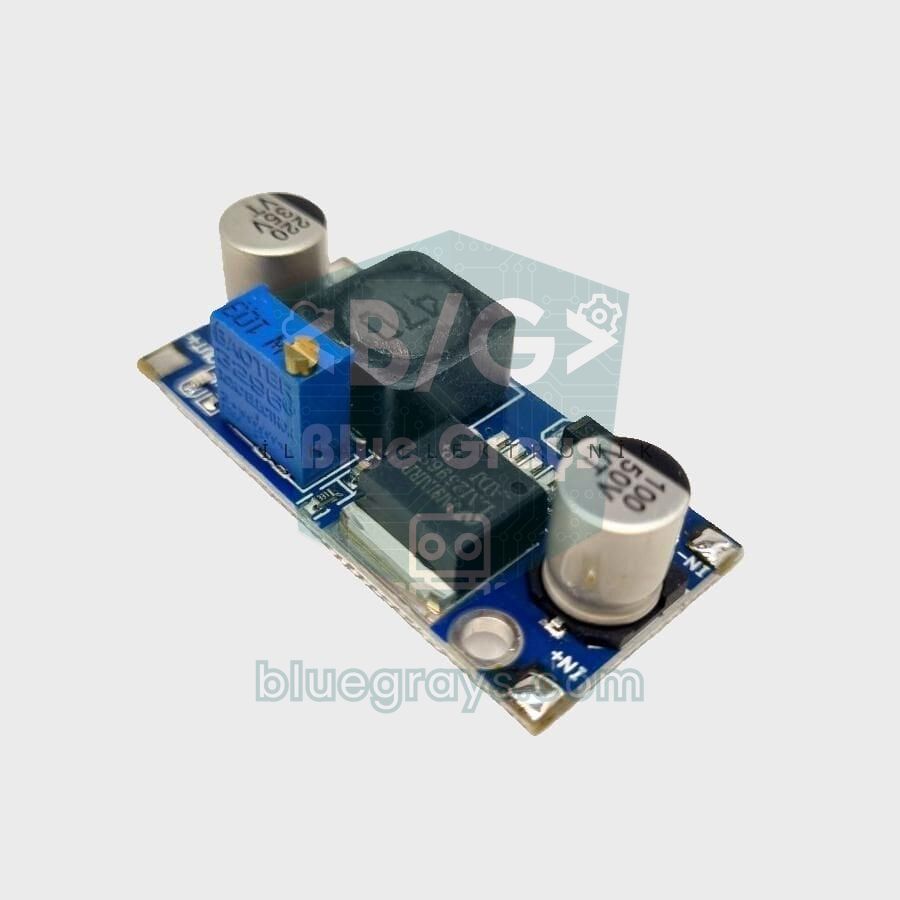
De blauwe LM2596-module heeft vier aansluitpunten: IN+ en IN− zijn de ingang, OUT+ en OUT− de uitgang. IN− en OUT− zijn op de print met elkaar verbonden; een buck converter scheidt ingang en uitgang niet galvanisch, dus de bron, de module en het board dat je voedt delen een gemeenschappelijke GND. Op de print vind je de LM2596S-chip met vijf pinnen (TO-263-behuizing: VIN, uitgang, GND, FB en ON/OFF), een grote spoel van 33–47 µH die meestal is gemarkeerd met 330 of 470, een schottkydiode van 3 A zoals de SS34, een elco op de ingang en een op de uitgang (meestal 100–220 µF) en een meerslagen-trimpot met markering 103 (10 kΩ). De markering op de spoel kun je ontcijferen met de spoelcodecalculator. Op de meeste modules is de ON/OFF-pin van de chip met GND verbonden, zodat de module meteen werkt zodra er spanning op staat.
| Modulepin | Functie | Aansluiten op |
|---|---|---|
| IN+ | Ingang plus (4,5–40 V) | Plus van de adapter, batterij of het batterijpakket |
| IN− | Ingang min (GND) | Min van de bron |
| OUT+ | Geregelde uitgang plus | Arduino 5V of Vin, ESP32 5V, Pico VSYS, de rode draad van de servo |
| OUT− | Uitgang min (dezelfde GND als IN−) | De GND van het board, de bruine of zwarte draad van de servo |
De LM2596 instellen, stap voor stap: 5 V of 3,3 V met een multimeter
- Sluit niets aan op de uitgang. De module wordt zonder belasting ingesteld; je sluit de Arduino of ESP32 pas aan nadat je de juiste spanning hebt gezien.
- Sluit de echte bron die je in het project gebruikt (bijvoorbeeld een 12 V 2 A-adapter) aan op de ingang: plus op IN+, min op IN−. Als de print een led heeft, gaat die branden.
- Zet de multimeter op gelijkspanning (bereik 20 V of automatisch); raak OUT+ aan met de rode meetpen en OUT− met de zwarte. De eerste meting kan dicht bij de ingangsspanning liggen, omdat de fabrieksinstelling onbekend is.
- Draai met een klein platte schroevendraaier de messing schroef van de trimpot 2–3 slagen in één richting en kijk naar het display. Als de spanning daalt, draai je de goede kant op; stijgt hij, draai dan de andere kant op. De richting kan per module verschillen, afhankelijk van hoe de trimpot is aangesloten.
- Bij een meerslagen-trimpot van ongeveer 25 slagen kan het doorlopen van het hele bereik 20 slagen of meer kosten. De schroef heeft geen eindaanslag; aan het einde slipt hij met een zacht klikje en verandert de spanning niet meer. Gebeurt dat, draai dan terug in de andere richting.
- Als je dicht bij de doelwaarde komt, ga dan verder in kwartslagen en daarna in nog kleinere stapjes. Laat 5 V tussen 5,00–5,10 V liggen en 3,3 V tussen 3,30–3,35 V. Op 3,3V-boards zoals de ESP32 en Pico mag je nooit boven 3,6 V komen.
- Sluit de belasting aan, of test met een weerstand van 10 Ω / 5 W die bij 5 V ongeveer 500 mA trekt, en herhaal de meting onder belasting. Als de spanning meer dan 0,1–0,2 V zakt, controleer dan de bron en de bedrading.
- Zet als je klaar bent een druppel nagellak of hotglue op de trimpotschroef; bij trillende robots kan de instelling na verloop van tijd verlopen.
De uitgangsformule: Vout = 1,23 × (1 + R2 / R1)
De LM2596 regelt zijn uitgang zo dat de spanning op de FB-pin 1,23 V is. Noemen we de weerstand tussen de uitgang en FB R2 en die tussen FB en GND R1, dan is de uitgang Vout = 1,23 × (1 + R2 / R1). Op de module neemt de trimpot van 10 kΩ de plaats van R2 in, terwijl R1 een kleine vaste weerstand op de print is. Uit de formule volgen twee belangrijke dingen: ook met R2 dicht bij nul kan de uitgang niet onder 1,23 V komen; en hoe groot R2 ook wordt, de uitgang kan niet hoger worden dan de ingang. Draai je de trimpot te ver omhoog, dan houdt de chip de schakelaar permanent aan en blijft de uitgang ongeveer 1–2 V onder de ingang hangen. Dit is de meest voorkomende oorzaak van de klacht "mijn module verlaagt de spanning niet".
Wil je in een trillend of langlevend project vaste weerstanden in plaats van de trimpot, volg dan de datasheet en kies R1 tussen 240 Ω en 1,5 kΩ. Met R1 = 1 kΩ krijg je voor 5 V R2 = 1 kΩ × (5 / 1,23 − 1) ≈ 3,07 kΩ; met een weerstand van 3,09 kΩ (1%) is de uitgang 5,03 V. Voor 3,3 V is R2 ≈ 1,68 kΩ en een weerstand van 1,69 kΩ (1%) geeft 3,31 V. Dit is eigenlijk gewoon een spanningsdeler; je kunt de verhoudingen controleren met de spanningsdelercalculator.
| Doeluitgang | Aanbevolen minimale ingang | Typisch gebruik |
|---|---|---|
| 3,3 V | 5 V | De 3V3-pin van een ESP32 of Pico, 3,3V-sensoren |
| 4,0–4,1 V | 6 V | SIM800L GSM-module |
| 5,0 V | 7 V | Arduino 5V-pin, ESP32 5V-pin, SG90-servo's, WS2812B-leds |
| 6,0 V | 8 V | MG996R-servo's (bovengrens voor SG90 en MG90S) |
| 7,5–9 V | 10–11 V | Arduino DC-jack of Vin-pin |
| 12 V | 14–15 V | 12V-ventilatoren, relais en ledstrips vanuit een 24V-systeem |
De minimale ingangswaarden in de tabel gelden voor een belasting van 2–3 A: de schakelaar van de LM2596 laat bij 3 A typisch 1,16 V vallen en de spoel en bedrading voegen daar een paar honderd millivolt aan toe. Bij lichte belasting (rond 1 A) zakt het verschil naar ongeveer 1,5 V. Een 2S-liion-pack van 7,4 V zakt tijdens het ontladen naar rond 6,4 V; dat is nog genoeg voor een 5V-lijn van 1 A, maar niet voor een servolijn van 6 V. Voor het instellen van een GSM-module die 4 V nodig heeft, zie het artikel over de SIM800L.
Een Arduino voeden vanaf een 12 V-adapter of -batterij
Er zijn twee juiste manieren om een Arduino met een LM2596 te voeden. De eerste is de module instellen op 5,0 V en de uitgang rechtstreeks op de 5V-pin aansluiten. Omdat dit de eigen regelaar van het board omzeilt, ontstaat er bijna geen warmte en is het de efficiëntste optie; maar er blijft niets over dat het board beschermt. Als de trimpot verloopt of de module defect raakt en de ingang doorvoert naar de uitgang, gaat er 12 V rechtstreeks de microcontroller in. Steek je bij deze aansluiting ook de USB-kabel in, dan worden de USB-voeding van de computer en de uitgang van de module aan elkaar gekoppeld; de module loskoppelen tijdens het uploaden van code is de veiligste aanpak.
De tweede manier is de module instellen op 7,5–9 V en aansluiten op de DC-jack of de Vin-pin. De regelaar van het board doet dan de eindregeling en de diode op de jack-ingang beschermt tegen omgekeerde polariteit. 12 V rechtstreeks op de jack zetten werkt ook, maar bij een belasting van 200 mA produceert de kleine regelaar van het board (12 − 5) × 0,2 = 1,4 W aan warmte; stel de LM2596 in op 7,5 V en dat verlies daalt naar (7,5 − 5) × 0,2 = 0,5 W. Alle voedingsopties vind je in het artikel Arduino voeding en de pinposities in Arduino Uno pinout.
| Aansluiting | LM2596-instelling | Voordeel | Let op |
|---|---|---|---|
| Arduino 5V-pin | 5,0–5,1 V | Koelste en efficiëntste optie | Geen beveiliging; steek niet tegelijk USB in |
| Arduino DC-jack | 7,5–9 V | Diode tegen omgekeerde polariteit en de regelaar van het board beschermen het | De diode laat ongeveer 0,7 V vallen |
| Arduino Vin-pin | 7,5–9 V | Geen jack nodig, de regelaar van het board beschermt het | Geen beveiliging tegen omgekeerde polariteit |
| ESP32 5V-pin (VIN) | 5,0 V | De LDO op het board maakt 3,3 V | Voer nooit 5 V in op de 3V3-pin |
| ESP32 3V3-pin | 3,30 V | Omzeilt de regelaar van het board | Boven 3,6 V kan de ESP32 beschadigd raken |
| Pico VSYS-pin | 5,0 V | VSYS accepteert 1,8–5,5 V | Voeg een schottkydiode toe als USB ook is aangesloten |
Servo's en motoren voeden: de stroom berekenen
Het meest voorkomende gebruik van de LM2596 is een servovoeding. Een SG90 trekt 100–250 mA tijdens het bewegen en springt bij het starten en onder belasting naar 600–700 mA. Een MG996R komt bij 6 V in geblokkeerde toestand rond 2,5 A. Tel bij de keuze van een module niet het gemiddelde op: tel de stroom op van alle servo's die tegelijk belast kunnen worden. Zonder koelplaat 2 A continu van een LM2596 verwachten is realistisch: 3 SG90's draaien probleemloos, maar een robotarm met 4–6 MG996R's op één module voeden vraagt om resets en gejitter. Gebruik in dat geval een aparte module voor elke één of twee servo's, of een 5A-module zoals de XL4015.

Je moet ook de ingangsstroom uitrekenen, want als de adapter het niet bijhoudt, zakt de uitgang hoe goed de module ook is. De formule is Iin = (Vout × Iout) / (Vin × η). Voor 2 A bij 5 V uit 12 V met 85% rendement is Iin = 10 W / (12 V × 0,85) ≈ 0,98 A, dus een 12 V 2 A-adapter is genoeg. Dezelfde belasting trekt ongeveer 1,6 A uit een 2S-batterijpack van 7,4 V. Als je naast de servolijn een elco van 470–1000 µF plaatst, levert de condensator de startstromen in plaats van de module. Alle oplossingen voor resets door servo's vind je in Arduino blijft resetten, en voor het aansluiten van servo's zie wat is een servomotor en MG996R-servo.
Stroomlimiet, warmte en koelplaten
Een buck converter is efficiënt, maar niet verliesvrij. Het verloren vermogen is ongeveer Pverlies = Puit × (1/η − 1) en wordt verdeeld over de chip, de schottkydiode en de spoel. Bij een uitgang van 5 V 2 A (10 W) met 85% rendement ontstaat ongeveer 1,8 W aan warmte. De LM2596S op de module is een TO-263-behuizing die op een klein koperoppervlak is gesoldeerd; volgens de datasheet is de thermische weerstand naar de lucht 30–50 °C/W, afhankelijk van het koperoppervlak. Daarom wordt de chip bij 2 A te heet om je vinger op te houden, en zijn bij 3 A een kleine opplakbare aluminium koelplaat en luchtstroming een must. In een gesloten doos dalen deze grenzen nog verder.
| Belasting (12 V → 5 V) | Uitgangsvermogen | Geschat verlies | Toestand |
|---|---|---|---|
| 0,5 A | 2,5 W | ~0,4 W | Warm, geen koelplaat nodig |
| 1 A | 5 W | ~0,8 W | Heet, maar goed te doen |
| 2 A | 10 W | ~1,8 W | Zeer heet, luchtstroming nodig |
| 3 A | 15 W | ~3,5 W | Koelplaat en ventilator vereist |
De stroomlimiet van de LM2596 kan niet door de gebruiker worden ingesteld. Als de piekstroom door de schakelaar ongeveer 4,5 A bereikt (3,6–6,9 A afhankelijk van productiespreiding), kapt de chip de pulsen af, verlaagt hij de frequentie bij overbelasting en schakelt hij zichzelf uit als hij oververhit raakt. Deze beveiligingen redden de module meestal bij een kortsluiting, maar ze zijn geen vervanging voor een zekering. Voor taken waarbij je de stroom moet instellen, zoals een power-led aansturen of een stroombegrensde testvoeding bouwen, bestaan er CC/CV-LM2596-modules (constante stroom / constante spanning) met een tweede trimpot voor de stroom. Wil je een lijn die bestand is tegen kortsluiting, voeg dan ook een zekering met de juiste waarde toe op de ingang.
Rendement en vergelijking met de 7805
Vergeleken met de 7805-spanningsregelaar, die hetzelfde werk doet, wordt de omvang van het verschil duidelijk. Bij 1 A leveren op 5 V uit 12 V neemt de 7805 ook 1 A op uit de ingang en zet hij (12 − 5) × 1 = 7 W om in warmte; zijn rendement is slechts 42% en hij heeft een grote koelplaat nodig. De LM2596 neemt voor dezelfde belasting ongeveer 0,49 A op uit de ingang en verliest minder dan 1 W. In projecten op batterijen vertaalt dit verschil zich direct in looptijd: als het rendement verdubbelt, gaat de batterij ongeveer twee keer zo lang mee.
De prijs van een buck converter is ruis. Volgens de datasheet is de zaagtandrimpel op de uitgang typisch 0,5–3% van de uitgangsspanning, dus 25–150 mV bij 5 V, plus 150 kHz schakelruis daarbovenop. Dat is geen probleem voor Arduino, servo's, relais en leds, maar het wordt zichtbaar als je nauwkeurige analoge metingen, een microfoon of een audioversterker voedt. Combineer in die gevallen de twee: stap eerst met de LM2596 omlaag naar 7–8 V en haal daarna met een 7805 of een LDO een schone 5 V, zodat je zowel rendement als rust krijgt. Voor kleine experimenten met weinig stroom op een breadboard is een kant-en-klare MB102 breadboard-voedingsmodule een handige optie.
| Eigenschap | LM2596 (buck) | 7805 (lineair) | AMS1117-3.3 (LDO) |
|---|---|---|---|
| Werking | 150 kHz schakelend, energie opgeslagen in een spoel | Zet overtollige spanning om in warmte | Zet overtollige spanning om in warmte |
| Rendement vanaf 12 V | 80–90% | ~42% bij 5 V uit | ~27% bij 3,3 V uit (ingang max. 15 V) |
| Maximale stroom | 3 A (in de praktijk 2 A continu) | 1–1,5 A | 0,8–1 A |
| Minimaal verschil tussen ingang en uitgang | ~1,5–2 V | ~2 V | ~1,1–1,3 V |
| Uitgangsruis | Tientallen mV rimpel | Zeer laag | Zeer laag |
| Uitgangsinstelling | 1,25–35 V met de trimpot | Vaste 5 V | Vaste 3,3 V |
| Ruststroom | 5–10 mA | 3–8 mA | ~5 mA |
| Het best geschikt voor | Groot spanningsverschil, hoge stroom, batterijen | Klein verschil, lage stroom, rustige voeding | 3,3 V uit 5 V, een paar honderd mA |
De LM2596-uitgang onder belasting meten met Arduino
De beste manier om te zien hoeveel de spanning onder belasting zakt, is de zakking meten terwijl de belasting draait. De onderstaande code laat een servo continu heen en weer gaan tussen 0 en 180 graden en print de laagste en hoogste spanning die aan de LM2596-uitgang is gezien naar de Serial Monitor. Zo sluit je het aan: de rode draad van de servo gaat naar OUT+, de bruine draad naar OUT− en de signaaldraad naar D9; tussen OUT+ en GND bouw je een spanningsdeler van 47 kΩ en 10 kΩ en verbind je het middelpunt met A0. De Arduino wordt via USB gevoed en OUT− moet met de GND van de Arduino worden verbonden.
1// LM2596 yük testi: servo dönerken çıkış gerilimini izle / LM2596 load test: watch the output while a servo moves
2// Kart: Arduino Uno / Nano (ATmega328P) / Board: Arduino Uno / Nano (ATmega328P)
3#include <Servo.h>
4
5const int SENSE_PIN = A0;          // OUT+ -> 47k -> A0 -> 10k -> GND
6const int SERVO_PIN = 9;           // servo sinyal kablosu / servo signal wire
7const float R_TOP = 47000.0;       // bölücü üst direnç / divider top resistor
8const float R_BOTTOM = 10000.0;    // bölücü alt direnç / divider bottom resistor
9const float AREF_V = 1.1;          // dahili referans, multimetreyle düzelt / internal reference, calibrate with a multimeter
10const float LOW_LIMIT = 4.6;       // 5 V hat için uyarı sınırı / warning limit for a 5 V rail
11
12Servo servo;
13float vMin, vMax;
14
15float readOutput() {
16  long sum = 0;
17  for (int i = 0; i < 8; i++) {
18    sum += analogRead(SENSE_PIN);  // 8 örneğin toplamı / sum of 8 samples
19  }
20  float vPin = (sum / 8.0) * AREF_V / 1023.0;
21  return vPin * (R_TOP + R_BOTTOM) / R_BOTTOM;  // bölücüyü geri hesapla / undo the divider
22}
23
24void track() {
25  float v = readOutput();
26  if (v < vMin) vMin = v;          // en düşük değer / lowest value
27  if (v > vMax) vMax = v;          // en yüksek değer / highest value
28}
29
30void setup() {
31  Serial.begin(9600);
32  analogReference(INTERNAL);       // 1,1 V referans, beslemeden bağımsız / 1.1 V reference, independent of the supply
33  for (int i = 0; i < 10; i++) {   // referans otursun, ilk okumaları at / let the reference settle, drop first readings
34    analogRead(SENSE_PIN);
35    delay(5);
36  }
37  servo.attach(SERVO_PIN);
38}
39
40void loop() {
41  vMin = 99.0;
42  vMax = 0.0;
43  for (int a = 0; a <= 180; a += 2) {     // 0 -> 180 derece / 0 -> 180 degrees
44    servo.write(a);
45    for (int k = 0; k < 5; k++) { track(); delay(2); }
46  }
47  for (int a = 180; a >= 0; a -= 2) {     // 180 -> 0 derece / 180 -> 0 degrees
48    servo.write(a);
49    for (int k = 0; k < 5; k++) { track(); delay(2); }
50  }
51  Serial.print(F("Min: "));
52  Serial.print(vMin, 2);
53  Serial.print(F(" V  Max: "));
54  Serial.print(vMax, 2);
55  Serial.print(F(" V  Dusus / Drop: "));
56  Serial.print(vMax - vMin, 2);
57  Serial.println(F(" V"));
58  if (vMin < LOW_LIMIT) {
59    Serial.println(F("UYARI: gerilim cok dusuyor / WARNING: voltage sags too much"));
60  }
61  delay(1000);
62}
In plaats van de eigen voedingsspanning van de Arduino gebruikt de code de interne referentie van 1,1 V van de ATmega328P (analogReference(INTERNAL)), zodat de meting niet wordt beïnvloed doordat USB 4,7 V of 5,1 V is. De hoogste spanning die je met de 47k/10k-deler kunt meten is ongeveer 6,2 V; houd op een servolijn van 6 V rekening met de tolerantie van de referentie door de bovenste weerstand 56 kΩ te maken en de constante R_TOP aan te passen. Omdat de interne referentie van chip tot chip ongeveer ±10% kan verschillen, meet je de uitgang één keer met een multimeter en pas je AREF_V (bijv. 1.08) aan tot de twee resultaten overeenkomen. Als de zakking groter is dan 0,3 V terwijl de servo beweegt, maak dan de draden korter, gebruik dikkere draad en voeg 470 µF toe aan de servolijn; onder 0,1 V is je voeding gezond.
ESP32: draaien op een 12 V-batterij en die bewaken
Een ESP32 voeden vanaf een 12 V-batterij is een veelvoorkomend scenario voor een tuinsensorstation of een tracker in de auto. Stel de LM2596 in op 5,0 V en sluit hem aan op de 5V-pin (VIN) van het ESP32-board; de eigen LDO van het board maakt 3,3 V. De LM2596 vangt moeiteloos de korte stroompieken op die de ESP32 trekt bij het zenden via Wi-Fi; de symptomen van een zwakke voeding vind je uitgebreid in het artikel ESP32 brownout-fout. De onderstaande code leest de batterijspanning op GPIO34 via een deler van 100 kΩ / 22 kΩ en zet de ESP32 voor 10 minuten in deep sleep zodra de spanning de veilige ondergrens van een loodzuuraccu bereikt.
1// ESP32: LM2596 ile 12 V aküden beslen, aküyü izle / ESP32: run from a 12 V battery via an LM2596, monitor the battery
2#include <Arduino.h>
3#include "esp_sleep.h"
4
5const int BAT_PIN = 34;                           // GPIO34: yalnız giriş, ADC1 / input-only, ADC1
6const float RATIO = (100.0 + 22.0) / 22.0;        // 100k / 22k bölücü (~5,55) / divider (~5.55)
7const float LOW_V = 11.8;                         // kurşun asit akü alt sınırı / lead-acid low limit
8const uint64_t SLEEP_US = 10ULL * 60 * 1000000;   // 10 dakika (mikrosaniye) / 10 minutes (microseconds)
9
10float batteryVolts() {
11  uint32_t mv = 0;
12  for (int i = 0; i < 16; i++) {
13    mv += analogReadMilliVolts(BAT_PIN);          // kalibre edilmiş mV / calibrated mV
14  }
15  return mv / 16.0 / 1000.0 * RATIO;              // bölücüyü geri hesapla / undo the divider
16}
17
18void setup() {
19  Serial.begin(115200);
20  delay(200);
21}
22
23void loop() {
24  float v = batteryVolts();
25  Serial.printf("Aku / Battery: %.2f V\n", v);
26  if (v < LOW_V) {
27    Serial.println("Aku zayif, 10 dk uyku / Battery low, sleeping 10 min");
28    Serial.flush();
29    esp_sleep_enable_timer_wakeup(SLEEP_US);      // zamanlayıcıyla uyan / wake up by timer
30    esp_deep_sleep_start();                       // derin uyku / deep sleep
31  }
32  delay(5000);
33}
De deler brengt zelfs een laadspanning van 14,4 V omlaag naar ongeveer 2,6 V, zodat je binnen het meetbereik van de ADC van de ESP32 blijft. Een loodzuuraccu in rust is vol bij ongeveer 12,6–12,8 V; onder 11,8 V komt hij dicht bij diepe ontlading en wordt zijn levensduur korter. Er is één addertje: de LM2596 zelf trekt zelfs zonder belasting 5–10 mA. Terwijl de ESP32 in deep sleep maar microampères gebruikt, verbruikt de module 120–240 mAh per dag en een accu van 7 Ah is alleen daardoor al na 1–2 maanden leeg. Je kunt het met je eigen waarden narekenen met de batterijduurcalculator. Voor projecten die maandenlang slapen heb je een module nodig met een uitgevoerde EN-pin (ON/OFF) om de voeding helemaal af te sluiten, of een step-down-converter met een zeer lage rustverbruik; slaaptechnieken staan uitgebreid in het artikel ESP32 deep sleep.
Instelhulp met Raspberry Pi Pico (MicroPython)
Wil je het instellen op een computerscherm volgen, dan kun je de Pico als eenvoudige voltmeter gebruiken. Omdat de ADC van de Pico maximaal 3,3 V leest, sluit je de LM2596-uitgang via een deler van 100 kΩ en 10 kΩ aan op GP26; met deze verhouding kun je veilig tot 36 V meten, dus zelfs als de nog niet ingestelde module iets dicht bij zijn ingang uitvoert, raakt de Pico niet beschadigd. De Pico wordt via USB gevoed en de GND's worden verbonden. Afhankelijk van de doelwaarde print de code "high" of "low" en laat hij de led op het board branden zodra de uitgang binnen ±1% ligt. Ben je nieuw met de Pico, begin dan met Wat is de Raspberry Pi Pico?.
1# Pico: LM2596 ayar yardımcısı / Pico: LM2596 adjustment helper
2from machine import ADC, Pin
3import time
4
5adc = ADC(26)                  # GP26 (ADC0): OUT+ -> 100k -> GP26 -> 10k -> GND
6led = Pin("LED", Pin.OUT)      # dahili LED (Pico ve Pico W) / onboard LED (Pico and Pico W)
7RATIO = (100 + 10) / 10        # bölücü oranı 11, en fazla ~36 V / divider ratio 11, up to ~36 V
8VREF = 3.3                     # ADC referansı (V) / ADC reference (V)
9CAL = 1.000                    # multimetreyle düzeltme katsayısı / multimeter correction factor
10TARGET = 5.00                  # hedef: 5.00 ya da 3.30 / target: 5.00 or 3.30
11
12def read_volts(n=64):
13    total = 0
14    for _ in range(n):
15        total += adc.read_u16()                    # 0-65535 ham değer / raw value
16    return total / n / 65535 * VREF * RATIO * CAL
17
18while True:
19    v = read_volts()
20    err = (v - TARGET) / TARGET * 100              # hedeften sapma (%) / deviation from target (%)
21    led.value(abs(err) <= 1.0)                     # ±%1 içinde LED yanar / LED on within ±1%
22    if err > 1.0:
23        hint = "yuksek, dusur / high, lower it"
24    elif err < -1.0:
25        hint = "dusuk, artir / low, raise it"
26    else:
27        hint = "tamam / OK"
28    print("{:.2f} V  {:+.1f} %  {}".format(v, err, hint))
29    time.sleep(0.3)
Omdat de ADC van de Pico ongeveer 1–2% kan afwijken, corrigeer je de CAL-factor één keer door te vergelijken met een multimeter; de eindinstelling bevestig je het best met de multimeter. Wil je de Pico later ook vanaf de LM2596 voeden, sluit dan de 5,0 V-uitgang via een schottkydiode 1N5819 aan op de VSYS-pin; de diode voorkomt dat de twee voedingen tegen elkaar werken als USB is aangesloten. Sluit de uitgang van de module nooit aan op de 3V3-pin van de Pico.
Projectideeën met de LM2596
- Robotauto: een 2S 18650-pack (7,4 V) voedt de motoren rechtstreeks via de L298N en een LM2596 ingesteld op 5 V voedt de Arduino en sensoren. De stappen staan in het artikel Arduino-robotauto bouwen.
- Robotarm: bouw met een LM2596 ingesteld op 6 V een sterke lijn voor de MG996R-servo's die onafhankelijk is van de Arduino; details in de gids Arduino-robotarm.
- Slimme kas op 12 V: één 12 V-adapter voedt de ventilator en de pomp en de LM2596 maakt uit dezelfde lijn 5 V voor de Arduino, relais en lcd; zie het project slimme kas.
- Instelbare labvoeding: bouw een kleine labvoeding van een LM2596, een oude laptopadapter en een met een Arduino gemaakte digitale voltmeter die de uitgang op een display toont.
- WS2812B-ledstrip: 60 leds op volledig wit kunnen tot 3,6 A trekken; beperk de helderheid en blijf met een 5V-LM2596 onder 2 A. De stroomberekening staat in het artikel WS2812B NeoPixel.
- ESP32-apparaat in de auto: breng de accuspanning van 12–14,4 V omlaag naar 5 V; voeg een zekering toe op de ingang en een TVS-diode tegen spanningspieken in het voertuig.
Veelgemaakte fouten en hoe je ze oplost
| Symptoom | Waarschijnlijke oorzaak | Oplossing |
|---|---|---|
| Uitgang bijna gelijk aan de ingang (bijv. 11 V uit 12 V) | Trimpot op zijn hoogste stand, of doelwaarde hoger dan de ingang | Meet zonder belasting terwijl je 10–20 slagen in de verlagende richting draait |
| De waarde verandert niet als je aan de trimpot draait | De meerslagen-trimpot slipt aan zijn einde | Draai 5–10 slagen de andere kant op; verandert er niets, dan is de module mogelijk defect |
| 5 V zakt naar 4,3 V als de belasting wordt aangesloten | Adapter kan de stroom niet leveren, verschil tussen ingang en uitgang te klein of draden te dun | Meet de ingang onder belasting, houd minstens 2 V marge aan, gebruik korte, dikke draden |
| Arduino reset als de servo beweegt | Servo en Arduino delen dezelfde zwakke voeding | Aparte module voor de servo's, een condensator van 470–1000 µF en een gemeenschappelijke GND |
| De module valt na een paar minuten uit en start opnieuw | De thermische uitschakeling grijpt in | Verlaag de belasting, voeg een koelplaat en luchtstroming toe, of stap over op een 5A-module |
| Na omgekeerde polariteit is de uitgang 0 V of gelijk aan de ingang | Chip en diode zijn doorgebrand | Vervang de module en voeg een schottkydiode in serie toe op de ingang |
| Ruis in analoge metingen of audio | 150 kHz schakelrimpel | Voeg een LC-filter toe op de uitgang of gebruik buck + LDO, houd het GND-pad kort |
| De instelling verloopt na verloop van tijd | Trillingen hebben de trimpot verdraaid | Zet de trimpot vast met nagellak of siliconen, of gebruik vaste weerstanden |
Als hij goed is ingesteld, voldoende marge tussen ingang en uitgang heeft en binnen zijn limiet van 2 A blijft, is de LM2596 een van de handigste onderdelen om een project vanaf één adapter of batterij te laten draaien. Onthoud de volgorde: eerst zonder belasting instellen, dan onder belasting meten en het board als laatste aansluiten. In de BlueGrays-app vind je projecten die een aparte voeding nodig hebben, zoals de L298N-bluetoothauto, de robot die obstakels ontwijkt, servoprojecten, de choreografie met 32 servo's, WS2812B-stripbesturing, de digitale voltmeter met lcd en het slimme irrigatiestation, met schakelschema's en code stap voor stap.
Veelgestelde vragen
Hoe stel je een LM2596 in?
Sluit de bron aan op de ingang en raak, met niets aangesloten op de uitgang, OUT+ en OUT− aan met de meetpennen van de multimeter. Draai met een kleine schroevendraaier aan de schroef van de blauwe trimpot en stop als je de gewenste waarde ziet (bijv. 5,00 V). Sluit ten slotte de belasting aan en herhaal de meting onder belasting.
Hoeveel ampère kan een LM2596 leveren?
De LM2596-chip is ontworpen voor 3 A en zijn interne stroomlimiet grijpt in bij een piekstroom van ongeveer 4,5 A. Kant-en-klare modules draaien probleemloos op ongeveer 2 A continu zonder koelplaat; 3 A vraagt om een koelplaat en luchtstroming. Omdat nepchips op goedkope modules minder kunnen leveren, is het het veiligst om voor 2 A te ontwerpen.
Welke kant draai je de LM2596-trimpot op om de spanning te verhogen?
De richting kan per module verschillen, afhankelijk van hoe de trimpot op de print is aangesloten, dus vertrouw niet op je geheugen. Draai de schroef 2–3 slagen één kant op en kijk naar de multimeter; als de spanning daalt, verlaagt die richting hem. De trimpot heeft ongeveer 25 slagen en geen eindaanslag, dus aan het einde slipt hij gewoon met een klik.
Waarom gaat de uitgangsspanning van mijn LM2596 niet omlaag?
De meest voorkomende reden is dat de trimpot op zijn hoogste stand staat; bij een meerslagen-trimpot kun je 10–20 slagen nodig hebben voordat de spanning begint te veranderen. Als de ingestelde waarde hoger is dan de ingang, blijft de uitgang 1–2 V onder de ingang hangen. Als draaien niets uitmaakt en de uitgang gelijk is aan de ingang, heeft de chip intern kortgesloten; vervang de module.
Hoe voed je een Arduino met een LM2596?
Je kunt de module instellen op 5,0 V en de uitgang aansluiten op de 5V-pin van de Arduino; dit is de koelste methode, maar er blijft niets over dat het board beschermt. De veiligere optie is de module instellen op 7,5–9 V en aansluiten op de DC-jack of de Vin-pin. In beide gevallen moet OUT− van de module met de GND van de Arduino worden verbonden.
LM2596 of 7805: welke is beter?
Als het verschil tussen ingang en uitgang groot is en de stroom hoog, is de LM2596 veel beter: bij 12 V naar 5 V op 1 A produceert de 7805 7 W aan warmte, terwijl de LM2596 minder dan 1 W verliest. Is het verschil klein, de stroom laag en heb je een rustige voeding nodig, dan is de 7805 eenvoudiger. In gevoelige analoge schakelingen kunnen de twee na elkaar worden gebruikt.
Projecten om hierna te bouwen
Alle projecten bekijken
Digitale voltmeter met lcd-scherm
Ontdek hoeveel spanning een batterij of voedingsadapter geeft met een meter die je zelf hebt gebouwd.

Een servomotor gebruiken
De arm van een kleine servomotor draait na elkaar naar drie standen: helemaal naar het begin, precies naar het midden en helemaal naar het einde, en wacht bij elke stop twee seconden.

Auto met Bluetooth-besturing en L298N
Verander je telefoon in een afstandsbediening en bestuur je eigen robotauto. De Arduino ontvangt via een Bluetooth-module commando's van een afstandsbedieningsapp op je telefoon en laat de wielen…

Obstakelvermijdende robot
Zin om een slim voertuig te bouwen dat zelf zijn weg vindt? De obstakelvermijdende robot scant voortdurend zijn omgeving dankzij de ultrasone sensor voorop.

Servocirkelchoreografie: geanimeerde patronen met 32 servo's
Een visueel animatieproject met 32 servomotoren in een cirkel op een Arduino Mega. De servo's worden in één array beheerd, zijn aangesloten op pin 22–53 van de Mega en voeren vier bewegingsreeksen uit: een chaotische trilling met willekeurige hoeken, een gesynchroniseerde zwaai, een golf die rond de cirkel loopt en een kompasnaald die heen en weer zwaait.

ESP32 WS2812B NeoPixel-strip aansturen
WS2812B-leds (NeoPixel) zijn adresseerbare slimme RGB-leds die je kunt doorlussen en via één datapin kunt aansturen. In dit project sturen we een WS2812B-strip met 8 leds aan met de Adafruit_NeoPixel-bibliotheek en maken we een vloeiende regenbooganimatie. De 3,3V-logica van de ESP32 werkt met de meeste WS2812B-batches; wordt het instabiel, dan laten we de oplossing zien met een serieweerstand van 470Ω en een condensator van 1000µF. De animatie schuift de tint op in de HSV-kleurruimte.

Slim bewateringsstation
Een tuinier die je planten zelf water geeft, zodat ze niet uitdrogen terwijl jij op vakantie bent.